JP2017203766A - 立体物検出処理装置 - Google Patents
立体物検出処理装置 Download PDFInfo
- Publication number
- JP2017203766A JP2017203766A JP2017080540A JP2017080540A JP2017203766A JP 2017203766 A JP2017203766 A JP 2017203766A JP 2017080540 A JP2017080540 A JP 2017080540A JP 2017080540 A JP2017080540 A JP 2017080540A JP 2017203766 A JP2017203766 A JP 2017203766A
- Authority
- JP
- Japan
- Prior art keywords
- cell
- dimensional object
- road surface
- coordinate grid
- search
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Granted
Links
Images











Landscapes
- Traffic Control Systems (AREA)
- Optical Radar Systems And Details Thereof (AREA)
Abstract
Description
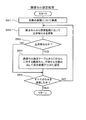
以下、第1実施形態について、図1〜図14を参照して説明する。
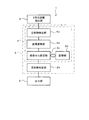
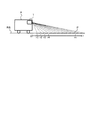
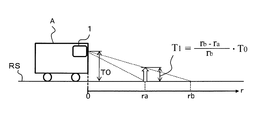
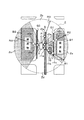
図2および図3に示している物体検出装置1は、例えば車両Aの前面部上部に搭載されるもので、車室内のフロントガラスの内側上部などに設けられる。物体検出装置1は、図1に示すように、制御装置2を主体として3次元距離検出部3、データ処理部4および出力部5を備えている。
T1=T0×(rb−ra)/rb …(1)
ただし、T0:3次元距離検出部3の高さ、ra、rbは、立体物が存在しないときの点Paの路面RSでの検出距離、同じく点Pbの路面Rsでの検出距離である。
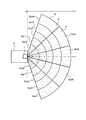
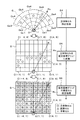
図15〜図18は第2実施形態を示すもので、以下、第1実施形態と異なる部分について説明する。この実施形態では、探索経路を原点Oを中心として放射状に移動する経路として設定している。
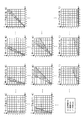
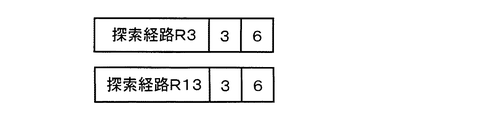
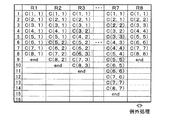
図19〜図23は第3実施形態を示すもので、以下、第2実施形態と異なる部分について説明する。この実施形態では、探索経路R1〜R15の設定をした探索経路テーブルのデータ量を低減させるものである。
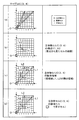
図24から図27は第4実施形態を示すもので、以下、第1実施形態と異なる部分について説明する。この実施形態では、図24に示すように、物体検出装置10は、制御装置11を主体として3次元距離検出部3、データ処理部12および出力部5を備えている。制御装置11の機能構成として、データ処理部12は、立体物検出部4a、座標変換部4b、路面セル設定部4c、記憶部4dに加えて、立体物検出部4aと座標変換部4bとの間に、ノイズ立体物除去部4eを備えている。ノイズ立体物除去部4eは、立体物検出部4aで検出された立体物のセルに対して、車両が必要とする立体物セル以外をノイズとして除去する機能を有する。
図27では、市街地の道路を自車両XがP方向(図中上方向)に向けて走行中の状況を上方から見た状態で示している。道路には中央分離帯S、ガードレールG1、G2が配置され、建物B1、B2などが存在する状態である。また、中央分離帯Sを隔てた反対方向の車線には他の車両YがQ方向(図中下方向)に走行している。
この結果、市街地などの立体物が多く存在する領域においては、座標変換処理の処理負担を最低でも25%軽減することができることがわかる。さらに、この処理負担の軽減効果は、同一方向での立体物の検出個数が多いほど高くすることができ、また、2個以上の立体物が検出される領域が広いほど高くすることができる。
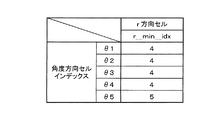
図28から図31は第5実施形態を示すもので、以下、第1実施形態あるいは第4実施形態と異なる部分について説明する。この実施形態では、極座標グリッドGにおけるデータの保持形式について示している。上記した第1実施形態あるいは第4実施形態においては、極座標グリッドGにおける立体物セルのデータの保持形式について特に示していないが、データ保持の形式によってはメモリアクセスの回数を増やすことになり、処理負荷が増大することになる。
なお、本発明は、上述した実施形態のみに限定されるものではなく、その要旨を逸脱しない範囲で種々の実施形態に適用可能であり、例えば、以下のように変形または拡張することができる。
Claims (8)
- 所定角度と距離範囲で複数のセルに区切る極座標グリッドを設定し、自車両の周囲の検出範囲について3次元距離検出部(3)により取得した極座標による3次元距離情報から、立体物が存在する立体物セルを検出する立体物検出部(4a)と、
前記極座標グリッドのセルの情報を2次元で所定距離毎に複数のセルに区切る直交座標グリッドを設定し、前記極座標グリッドに含まれる前記立体物セルを直交座標グリッドのセルに対応付けて立体物セルを設定する座標変換部(4b)と、
前記直交座標グリッドの各セルについて立体物セルに該当するときに路面に該当する路面セルを指定する路面セル設定テーブルを記憶する記憶部(4d)と、
前記座標変換部により直交座標に変換された前記立体物セルの位置に対応して前記記憶部から前記路面セル設定テーブルを読み出して路面セルを設定する路面セル設定部(4c)と
を備えた立体物検出処理装置。 - 前記路面セル設定テーブルは、前記直交座標グリッドの各セルに対応してそのセルが立体物セルであったときの路面セルおよび不明セルを指定するデータとして設けられ、
前記路面セル設定部は、3次元距離検出部の位置を原点として、原点位置に対応するセルから順に立体物セルを探索し、立体物セルを検出すると前記路面セル設定テーブルから路面セルのデータを読み出して直交座標グリッドに路面セルおよび不明セルを設定する請求項1に記載の立体物検出処理装置。 - 前記路面セル設定テーブルは、前記3次元距離検出部の位置となる原点を通るある傾きの探索直線が直交座標グリッド上で重なるセル群を探索セル群としたときに、前記探索直線の傾きを前記直交座標グリッドの探索範囲で変化させたときの傾き毎に得られる前記探索セル群として記憶されており、
前記路面セル設定部は、前記探索直線の傾きを前記探索範囲で変化させ、前記路面セル設定テーブルの対応する前記探索セル群を読み出して前記原点側から探索し、前記立体物セルに到達すると、その立体物セルよりも原点側に位置するセルを路面セルとして設定すると共に、その立体物セルよりも原点から遠い側に位置するセルを不明セルとして設定する請求項1に記載の立体物検出処理装置。 - 前記路面セル設定テーブルは、前記探索セル群を記憶する情報として、前記原点の位置のセルを始点として前記探索直線に沿って移動する場合に、前記直交座標グリッドの2つの軸方向に対して移動軸方向が変化する位置のセルを指定するデータとしている請求項3に記載の立体物検出処理装置。
- 前記路面セル設定テーブルは、前記探索セル群を記憶する情報として、前記直交座標グリッドの2つの軸で句切られる各象限において、前記探索直線が一方の軸から傾きが45°変化するまでの第1範囲について移動軸方向が変化する位置のセルを指定するデータを設定し、残りの第2範囲については前記第1範囲のデータと2つの軸の関係を入れ替えたものを指定するデータとしている請求項4に記載の立体物検出処理装置。
- 前記路面セル設定部(4c)は、前記路面セル設定テーブルに基いて立体物セルに対して路面セル、不明セルを設定するときに、設定対象となるセルが既に設定されたセルであるときには、立体物セルを第1優先、路面セルを第2優先として優先順位の高いものに書き換えて設定する請求項1から5のいずれか一項に記載の立体物検出処理装置。
- 前記極座標グリッドにおいて前記立体物検出部(4a)により検出された立体物セルのうち、径方向に複数の立体物セルが存在する場合には、径方向の距離が最も短い立体物セルを除いた残りの立体物セルをノイズセルとして除去するノイズ立体物除去部(4e)を備えた請求項1から6のいずれか一項に記載の立体物検出処理装置。
- 前記立体物検出部(4e)は、検出した前記極座標グリッド上での立体物セルについて、方向インデックスに対して距離インデックスでデータを保持する請求項1から7のいずれか一項に記載の立体物検出処理装置。
Applications Claiming Priority (2)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2016094534 | 2016-05-10 | ||
| JP2016094534 | 2016-05-10 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JP2017203766A true JP2017203766A (ja) | 2017-11-16 |
| JP6863027B2 JP6863027B2 (ja) | 2021-04-21 |
Family
ID=60322737
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2017080540A Active JP6863027B2 (ja) | 2016-05-10 | 2017-04-14 | 立体物検出処理装置 |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP6863027B2 (ja) |
Cited By (6)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| WO2020091896A3 (en) * | 2018-10-29 | 2020-06-11 | Lawrence Livermore National Security, Llc | System and method for adaptive object-oriented sensor fusion for environmental mapping |
| JP2021081235A (ja) * | 2019-11-15 | 2021-05-27 | 日本信号株式会社 | 物体検知装置及び物体検知プログラム |
| JP2023038178A (ja) * | 2021-09-06 | 2023-03-16 | ライドフラックス インク | ライダー基盤客体探知のための人工知能モデルの入力特徴マップ生成方法、装置およびコンピュータプログラム |
| JP7332731B1 (ja) | 2022-02-17 | 2023-08-23 | 本田技研工業株式会社 | 外界認識装置 |
| GB2601438B (en) * | 2019-07-26 | 2024-03-06 | Deka Products Lp | System and method for free space estimation |
| JP2024512570A (ja) * | 2021-04-01 | 2024-03-19 | クゥアルコム・インコーポレイテッド | レーダーデータによる占有クラスタリング |
Citations (8)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPH06148328A (ja) * | 1992-11-06 | 1994-05-27 | Toyota Central Res & Dev Lab Inc | 車両用障害物認識装置 |
| JPH10112000A (ja) * | 1996-10-03 | 1998-04-28 | Suzuki Motor Corp | 障害物認識装置 |
| JP2007333486A (ja) * | 2006-06-13 | 2007-12-27 | Denso Corp | 車両用障害物検知装置 |
| JP2011123551A (ja) * | 2009-12-08 | 2011-06-23 | Toyota Central R&D Labs Inc | 死角領域推定装置及びプログラム |
| JP2011150633A (ja) * | 2010-01-25 | 2011-08-04 | Toyota Central R&D Labs Inc | 対象物検出装置及びプログラム |
| JP2013140515A (ja) * | 2012-01-05 | 2013-07-18 | Toyota Central R&D Labs Inc | 立体物検出装置及びプログラム |
| JP2014006588A (ja) * | 2012-06-21 | 2014-01-16 | Toyota Central R&D Labs Inc | 路面境界推定装置及びプログラム |
| JP2015041366A (ja) * | 2013-08-23 | 2015-03-02 | 株式会社東芝 | 車軸検知装置 |
-
2017
- 2017-04-14 JP JP2017080540A patent/JP6863027B2/ja active Active
Patent Citations (8)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPH06148328A (ja) * | 1992-11-06 | 1994-05-27 | Toyota Central Res & Dev Lab Inc | 車両用障害物認識装置 |
| JPH10112000A (ja) * | 1996-10-03 | 1998-04-28 | Suzuki Motor Corp | 障害物認識装置 |
| JP2007333486A (ja) * | 2006-06-13 | 2007-12-27 | Denso Corp | 車両用障害物検知装置 |
| JP2011123551A (ja) * | 2009-12-08 | 2011-06-23 | Toyota Central R&D Labs Inc | 死角領域推定装置及びプログラム |
| JP2011150633A (ja) * | 2010-01-25 | 2011-08-04 | Toyota Central R&D Labs Inc | 対象物検出装置及びプログラム |
| JP2013140515A (ja) * | 2012-01-05 | 2013-07-18 | Toyota Central R&D Labs Inc | 立体物検出装置及びプログラム |
| JP2014006588A (ja) * | 2012-06-21 | 2014-01-16 | Toyota Central R&D Labs Inc | 路面境界推定装置及びプログラム |
| JP2015041366A (ja) * | 2013-08-23 | 2015-03-02 | 株式会社東芝 | 車軸検知装置 |
Cited By (12)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| WO2020091896A3 (en) * | 2018-10-29 | 2020-06-11 | Lawrence Livermore National Security, Llc | System and method for adaptive object-oriented sensor fusion for environmental mapping |
| US11585933B2 (en) | 2018-10-29 | 2023-02-21 | Lawrence Livermore National Security, Llc | System and method for adaptive object-oriented sensor fusion for environmental mapping |
| GB2601438B (en) * | 2019-07-26 | 2024-03-06 | Deka Products Lp | System and method for free space estimation |
| AU2020321235B2 (en) * | 2019-07-26 | 2024-10-10 | Deka Products Limited Partnership | System and method for free space estimation |
| JP2021081235A (ja) * | 2019-11-15 | 2021-05-27 | 日本信号株式会社 | 物体検知装置及び物体検知プログラム |
| JP7406350B2 (ja) | 2019-11-15 | 2023-12-27 | 日本信号株式会社 | 物体検知装置及び物体検知プログラム |
| JP2024512570A (ja) * | 2021-04-01 | 2024-03-19 | クゥアルコム・インコーポレイテッド | レーダーデータによる占有クラスタリング |
| JP2023038178A (ja) * | 2021-09-06 | 2023-03-16 | ライドフラックス インク | ライダー基盤客体探知のための人工知能モデルの入力特徴マップ生成方法、装置およびコンピュータプログラム |
| JP7426744B2 (ja) | 2021-09-06 | 2024-02-02 | ライドフラックス インク | ライダー基盤客体探知のための人工知能モデルの入力特徴マップ生成方法、装置およびコンピュータプログラム |
| US12474475B2 (en) | 2021-09-06 | 2025-11-18 | Rideflux Inc. | Method, apparatus, and computer program for generating input feature map of artificial intelligence model to detect object based on LiDAR |
| JP7332731B1 (ja) | 2022-02-17 | 2023-08-23 | 本田技研工業株式会社 | 外界認識装置 |
| JP2023121166A (ja) * | 2022-02-17 | 2023-08-31 | 本田技研工業株式会社 | 外界認識装置 |
Also Published As
| Publication number | Publication date |
|---|---|
| JP6863027B2 (ja) | 2021-04-21 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| JP6863027B2 (ja) | 立体物検出処理装置 | |
| US10824153B2 (en) | Cost design for path selection in autonomous driving technology | |
| CN109470254B (zh) | 地图车道线的生成方法、装置、系统及存储介质 | |
| JP6832421B2 (ja) | シミュレーションに基づく自動運転車の感知要求の評価方法 | |
| US10380890B2 (en) | Autonomous vehicle localization based on walsh kernel projection technique | |
| EP3109842B1 (en) | Map-centric map matching method and apparatus | |
| JP6498246B2 (ja) | グラフベースの車線変更ガイドを用いて自律走行車を動作させる方法及びシステム | |
| CN107121980A (zh) | 一种基于虚拟约束的自动驾驶车辆路径规划方法 | |
| EP3694756B1 (en) | Spiral curve based vertical parking planner system for autonomous driving vehicles | |
| EP3327464A1 (en) | Algorithm and infrastructure for robust and efficient vehicle localization | |
| US10860868B2 (en) | Lane post-processing in an autonomous driving vehicle | |
| CN110687539A (zh) | 一种车位检测方法、装置、介质和设备 | |
| US20180143632A1 (en) | Method for determining command delays of autonomous vehicles | |
| WO2020135740A1 (zh) | 自动驾驶车辆的换道方法、系统及车辆 | |
| JP2017521745A (ja) | 車両のナビゲーションモジュールに対象物の存在を知らせる車載装置 | |
| JP2017224237A (ja) | 周辺環境認識装置 | |
| JP2017224168A (ja) | 運転支援装置及び運転支援方法 | |
| JP7010535B2 (ja) | 情報処理装置 | |
| CN104670234A (zh) | 在曲线道路控制车辆速度的系统及其方法 | |
| CN111833648A (zh) | 一种车辆碰撞预警方法及装置 | |
| GB2558752A (en) | Vehicle vision | |
| JP2014203168A (ja) | 危険度判定装置及び危険度判定方法 | |
| JP2018105636A (ja) | 経路生成装置 | |
| JP7344743B2 (ja) | 占有マップの作成方法、及び、占有マップの作成装置 | |
| JP6631226B2 (ja) | 自車線情報推定装置 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20200323 |
|
| A977 | Report on retrieval |
Free format text: JAPANESE INTERMEDIATE CODE: A971007 Effective date: 20210129 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20210302 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20210315 |
|
| R151 | Written notification of patent or utility model registration |
Ref document number: 6863027 Country of ref document: JP Free format text: JAPANESE INTERMEDIATE CODE: R151 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |