JP2017207083A - 電磁クラッチ - Google Patents
電磁クラッチ Download PDFInfo
- Publication number
- JP2017207083A JP2017207083A JP2016097738A JP2016097738A JP2017207083A JP 2017207083 A JP2017207083 A JP 2017207083A JP 2016097738 A JP2016097738 A JP 2016097738A JP 2016097738 A JP2016097738 A JP 2016097738A JP 2017207083 A JP2017207083 A JP 2017207083A
- Authority
- JP
- Japan
- Prior art keywords
- inner hub
- rotating shaft
- armature
- side rotating
- driving side
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Pending
Links
Images




Classifications
-
- F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
- F16—ENGINEERING ELEMENTS AND UNITS; GENERAL MEASURES FOR PRODUCING AND MAINTAINING EFFECTIVE FUNCTIONING OF MACHINES OR INSTALLATIONS; THERMAL INSULATION IN GENERAL
- F16D—COUPLINGS FOR TRANSMITTING ROTATION; CLUTCHES; BRAKES
- F16D7/00—Slip couplings, e.g. slipping on overload, for absorbing shock
- F16D7/02—Slip couplings, e.g. slipping on overload, for absorbing shock of the friction type
-
- F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
- F16—ENGINEERING ELEMENTS AND UNITS; GENERAL MEASURES FOR PRODUCING AND MAINTAINING EFFECTIVE FUNCTIONING OF MACHINES OR INSTALLATIONS; THERMAL INSULATION IN GENERAL
- F16D—COUPLINGS FOR TRANSMITTING ROTATION; CLUTCHES; BRAKES
- F16D27/00—Magnetically- or electrically- actuated clutches; Control or electric circuits therefor
- F16D27/10—Magnetically- or electrically- actuated clutches; Control or electric circuits therefor with an electromagnet not rotating with a clutching member, i.e. without collecting rings
- F16D27/108—Magnetically- or electrically- actuated clutches; Control or electric circuits therefor with an electromagnet not rotating with a clutching member, i.e. without collecting rings with axially movable clutching members
- F16D27/112—Magnetically- or electrically- actuated clutches; Control or electric circuits therefor with an electromagnet not rotating with a clutching member, i.e. without collecting rings with axially movable clutching members with flat friction surfaces, e.g. discs
Landscapes
- Engineering & Computer Science (AREA)
- General Engineering & Computer Science (AREA)
- Mechanical Engineering (AREA)
- Physics & Mathematics (AREA)
- Electromagnetism (AREA)
- Pulleys (AREA)
Abstract
【課題】トルクリミッタの機能を有する構造でありながら、体格を小さくすることのできる電磁クラッチを提供する。【解決手段】電磁クラッチ8は、プーリ10と、ハブ20と、電磁コイル30とを備える。ハブ20は、アーマチャ21と、インナハブ23と、接触部24とを備える。インナハブ23は、回転軸2aにねじ締結構造26を介して連結され、回転軸2aに伝達されるトルクが所定値以上になることに基づいてねじ締結構造26に緩みが発生した際に回転軸2aに対して第1方向A1に相対移動する。接触部24は、ねじ締結構造26に緩みが生じていない場合にはアーマチャ21から第2方向A2に離間して配置されるとともに、ねじ締結構造26に緩みが生じた際にインナハブ23と一体となって回転軸2aに対して第1方向A1に相対移動してアーマチャ21に接触する。【選択図】図2
Description
本発明は、トルクリミッタの機能を有する電磁クラッチに関する。
従来、走行用エンジンからベルトを介して駆動力を得ることにより圧縮作動する車両用空調装置の圧縮機がある。この圧縮機では、電磁クラッチのオン及びオフの切り替えにより、走行用エンジンから圧縮機への動力の伝達、及びその遮断が制御されている。
電磁クラッチは、一般に、プーリと、電磁コイルと、アーマチャとを備えている。プーリは、走行用エンジンからベルトを介して伝達されるトルクに基づいて回転する。電磁コイルは、プーリとアーマチャとを連結させるための電磁力を通電により発生する。アーマチャは、ハブを介して圧縮機の回転軸に連結されている。プーリとアーマチャとが電磁力によって連結されると、プーリのトルクがアーマチャ及びハブを介して圧縮機の回転軸に伝達され、圧縮機の回転軸が回転する。
このような圧縮機では、その可動部が何らかの要因により固定部に対して焼き付いて固着する、いわゆるロック状態となる可能性がある。圧縮機がロック状態になった場合、圧縮機の回転軸に連結されたアーマチャ及びプーリが回転しなくなるため、プーリに対してベルトが滑り、結果としてベルトが破断するおそれがある。このようなベルトの破断を抑制するために、過大トルクが加わった際に動力の伝達を遮断する、いわゆるトルクリミッタ機能を有する電磁クラッチがある。トルクリミッタ機能を有する電磁クラッチとしては、例えば特許文献1に記載の電磁クラッチがある。
特許文献1に記載の電磁クラッチは、アーマチャとハブとを連結するばね部材を備えている。ハブは、圧縮機の回転軸に形成された雄ねじ部にねじ締結される雌ねじ部と、ハブの中空部内に配置され、かつ回転軸に対して径方向外側に配置されてハブに接触する保持部材を有している。この特許文献1に記載の電磁クラッチでは、圧縮機がロック状態になることにより所定トルク以上のトルクが作用すると、保持部材およびインナハブの間で滑りが生じて、雌ねじ部と雄ねじ部との間のねじ締結が緩むことにより、アーマチャとプーリとを引き剥がす方向にハブが圧縮機の回転軸に対して相対的に移動する。このハブの相対移動により、ばね部材の弾性力が増加する。このばね部材の弾性力が、プーリとアーマチャとを連結する電磁力を超えると、アーマチャとプーリとが引き離される。これにより、アーマチャとプーリとの連結が解除され、動力の伝達が遮断される。
ところで、特許文献1に記載の電磁クラッチでは、ばね部材としてゴム等のばね定数の小さい弾性部材を用いた場合、アーマチャとプーリとの連結を解除できるだけの弾性力を確保するためには、圧縮機の回転軸に対するハブの相対的な移動量を長くしなければならない。この場合、圧縮機の回転軸に形成された雄ねじ部や、ハブに形成された雌ねじ部の全長を長くする必要があり、これに起因して電磁クラッチの体格が大きくなる可能性がある。
本発明は、こうした実情に鑑みてなされたものであり、その目的は、トルクリミッタの機能を有する構造でありながら、体格を小さくすることのできる電磁クラッチを提供することにある。
上記課題を解決するために、電磁クラッチ(8)は、駆動側回転部材(10)と、従動側回転部材(20)と、電磁コイル(30)とを備える。駆動側回転部材は、駆動源(7)からトルクが伝達される。従動側回転部材は、駆動側回転部材に連結されることにより駆動側回転部材から伝達されるトルクを駆動対象装置(2)の回転軸(2a)に伝達する。電磁コイルは、駆動側回転部材及び従動側回転部材を連結させるための電磁力を通電により発生する。従動側回転部材は、アーマチャ(21)と、インナハブ(23)と、保持部材(25)と、接触部(24,60)とを備える。アーマチャは、回転軸の中心軸方向における一方向を第1方向とし、第1方向とは逆の方向を第2方向とするとき、駆動側回転部材から第1方向に離間して配置されるとともに、電磁コイルから発生する電磁力に基づいて第2方向に移動して駆動側回転部材に連結されることにより駆動側回転部材からトルクが伝達される。インナハブは、回転軸に形成された雄ねじ部(2c)にねじ締結される雌ねじ部(232)を有し、駆動側回転部材から前記アーマチャを介して伝達されるトルクにより回転する。保持部材は、インナハブと回転軸との間に配置され、駆動側回転部材からインナハブを介して回転軸に伝達されるトルクが所定値未満である場合には回転軸との間に発生する摩擦により回転軸と共回りすることでインナハブから回転軸に動力を伝達するとともに、駆動側回転部材からインナハブを介して回転軸に伝達されるトルクが所定値以上である場合には回転軸に対して滑ることにより雄ねじ部及び雌ねじ部からなるねじ締結構造(26)に緩みを生じさせる。接触部は、ねじ締結構造に緩みが生じていない場合にはアーマチャから第2方向に離間して配置されるとともに、ねじ締結構造に緩みが生じることにより回転軸に対してインナハブが第1方向に相対移動した際にインナハブと一体となって回転軸に対して第1方向に相対移動してアーマチャに接触する。
この構成によれば、インナハブから回転軸に伝達されるトルクが所定値以上になることによりねじ締結構造に緩みが生じた際に、インナハブが回転軸に対して第1方向に相対移動する。これにより、接触部がインナハブと一体となって第1方向に移動してアーマチャに接触すると、インナハブからアーマチャに第1方向の押圧力が付与される。これにより、電磁力の解除に必要な力を弾性力によりアーマチャに付与する従来の構成と比較すると、回転軸に対するインナハブの相対的な移動量を短くしながらも、電磁力の解除に必要な力をアーマチャに付与することが可能となる。換言すれば、従来の構成と比較すると、電磁力の解除に必要な力、すなわちトルクリミッタを作動させるために必要な力を得ることのできるインナハブの移動量を短くすることができる。結果的に、ねじ締結構造の全長を短くすることができるため、電磁クラッチの体格を小さくすることができる。
また、上記課題を解決するために、電磁クラッチ(8)の従動側回転部材(20)は、固定部材(22)と、接触部(70)とを備える。固定部材は、インナハブに固定される。接触部は、ねじ締結構造に緩みが生じていない場合にはアーマチャから第2方向に離間して配置されるとともに、ねじ締結構造に緩みが生じた際にインナハブと一体となって回転軸に対して第1方向に相対移動して固定部材に接触する。
この構成によれば、インナハブから回転軸に伝達されるトルクが所定値以上になることによりねじ締結構造に緩みが生じた際に、インナハブが回転軸に対して第1方向に相対移動する。これにより、接触部がインナハブと一体となって第1方向に移動して固定部材に接触すると、インナハブからアーマチャに第1方向の押圧力が付与される。これにより、電磁力の解除に必要な力を弾性力によりアーマチャに付与する従来の構成と比較すると、回転軸に対するインナハブの相対的な移動量を短くしながらも、電磁力の解除に必要な力をアーマチャに付与することが可能となる。換言すれば、従来の構成と比較すると、電磁力の解除に必要な力、すなわちトルクリミッタを作動させるために必要な力を得ることのできるインナハブの移動量を短くすることができる。結果的に、ねじ締結構造の全長を短くすることができるため、電磁クラッチの体格を小さくすることができる。
なお、上記手段、及び特許請求の範囲に記載の括弧内の符号は、後述する実施形態に記載の具体的手段との対応関係を示す一例である。
本発明によれば、トルクリミッタの機能を有する構造でありながら、体格を小さくすることのできる電磁クラッチを提供することができる。
<第1実施形態>
以下、電磁クラッチの第1実施形態について説明する。はじめに、本実施形態の電磁クラッチが適用される冷凍サイクル装置の概要について説明する。
以下、電磁クラッチの第1実施形態について説明する。はじめに、本実施形態の電磁クラッチが適用される冷凍サイクル装置の概要について説明する。
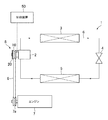
図1に示される冷凍サイクル装置1は、車両用空調装置に用いられている。車両用空調装置は、空調対象空間である車室内に送風される送風空気の温度を調整することにより、車室内の温度を調整する装置である。冷凍サイクル装置1は、この車両用空調装置において、送風空気を冷却する装置として機能する。冷凍サイクル装置1は、圧縮機2と、放熱器3と、膨張弁4と、蒸発器5とを備えている。これらの要素は、冷媒の流れる配管6により環状に接続されている。
圧縮機2は、蒸発器5から吐出される冷媒を圧縮する。放熱器3は、圧縮機2により圧縮された冷媒と、車外の空気である外気との間で熱交換を行うことにより、冷媒を放熱させる。膨張弁4は、放熱器3において放熱された冷媒を膨張させ減圧させる。蒸発器5は、膨張弁4において減圧された冷媒と送風空気との間で熱交換を行うことにより冷媒を蒸発させ、その吸熱作用により送風空気を冷却する。
圧縮機2は、車両のエンジンルーム内に配置されている。圧縮機2は、車両の走行用の駆動源として用いられるエンジン7から電磁クラッチ8を介して伝達されるトルクにより駆動する。
電磁クラッチ8は、プーリ10と、ハブ20とを備えている。プーリ10は、Vベルト9を介してエンジン側プーリ7aに連結されている。エンジン側プーリ7aは、エンジン7の駆動軸に連結されており、エンジン7の動力に基づき回転する。すなわち、エンジン7の駆動に基づきエンジン側プーリ7aにトルクが付与されると、そのトルクがVベルト9を介してプーリ10に伝達され、プーリ10が回転する。ハブ20は、圧縮機2に連結されている。
電磁クラッチ8は、プーリ10とハブ20との連結及び分離を切り替える。この電磁クラッチ8の動作は制御装置50により制御される。電磁クラッチ8においてプーリ10とハブ20とが連結されると、エンジン7から圧縮機2へ動力が伝達され、冷凍サイクル装置1が作動する。一方、電磁クラッチ8においてプーリ10とハブ20とが分離されると、エンジン7から圧縮機2への動力の伝達が遮断され、冷凍サイクル装置1が停止する。このように、プーリ10は、エンジン7からトルクが伝達される駆動側回転部材として機能する。また、ハブ20は、プーリ10に連結されることによりプーリ10から伝達されるトルクを圧縮機2に伝達する従動側回転部材として機能する。
次に、電磁クラッチ8の構造について詳しく説明する。
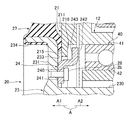
図2に示されるように、電磁クラッチ8は、圧縮機2の回転軸2aに連結されている。図中の軸線m1は、圧縮機2の回転軸2aの中心軸を示す。以下では、便宜上、軸線m1に沿った方向、すなわち回転軸2aの中心軸方向を「A」で表記する。また、中心軸方向Aのうちの一方向を第1方向A1で表記し、第1方向A1とは逆方向を第2方向A2と表記する。
図2に示されるように、電磁クラッチ8は、圧縮機2の回転軸2aに連結されている。図中の軸線m1は、圧縮機2の回転軸2aの中心軸を示す。以下では、便宜上、軸線m1に沿った方向、すなわち回転軸2aの中心軸方向を「A」で表記する。また、中心軸方向Aのうちの一方向を第1方向A1で表記し、第1方向A1とは逆方向を第2方向A2と表記する。
電磁クラッチ8は、プーリ10及びハブ20に加え、電磁コイル30を備えている。
プーリ10は、外側円筒部11と、内側円筒部12と、端面部13とを有している。
外側円筒部11は、軸線m1を中心に円筒状に形成されている。外側円筒部11は、鉄などの磁性材料により形成されている。外側円筒部11の外周面には、V溝110が形成されている。V溝110は、具体的にはポリV溝である。V溝110は、Vベルト9が掛けられる部分である。
プーリ10は、外側円筒部11と、内側円筒部12と、端面部13とを有している。
外側円筒部11は、軸線m1を中心に円筒状に形成されている。外側円筒部11は、鉄などの磁性材料により形成されている。外側円筒部11の外周面には、V溝110が形成されている。V溝110は、具体的にはポリV溝である。V溝110は、Vベルト9が掛けられる部分である。
内側円筒部12は、外側円筒部11の径方向内側に配置されている。内側円筒部12は、軸線m1を中心に円筒状に形成されている。内側円筒部12は、鉄などの磁性材料により形成されている。
端面部13は、外側円筒部11における第1方向A1の一端部の内周面と、内側円筒部12の一端部の外周面との間に配置されている。端面部13は、軸線m1を中心にリング状に形成されている。端面部13は、図示しない連結構造を介して外側円筒部11及び内側円筒部12に連結されている。すなわち、外側円筒部11、内側円筒部12、及び端面部13は一体的に回転する。
端面部13と外側円筒部11との間には、空所からなる非磁性部14が配置されている。同様に、端面部13と内側円筒部12との間にも、空所からなる非磁性部15が配置されている。非磁性部14,15は、軸線m1を中心にリング状に形成されている。なお、非磁性部14,15は、空所に限らず、ステンレス鋼や銅等の非磁性の金属材料により形成してもよい。
端面部13における第1方向A1の側面は、プーリ10とハブ20とが連結された際に、ハブ20に接触する摩擦面である。この側面の一部には、摩擦係数を増加させるための摩擦部材が設けられている。
内側円筒部12の内周側には、ボールベアリング40の外輪41が固定されている。ボールベアリング40の内輪42は、圧縮機2の外殻を形成するハウジング2bに固定されている。これにより、プーリ10は、ハウジング2bに対して軸線m1を中心に回転可能に支持されている。
ハブ20は、アーマチャ21と、アウタハブ22と、インナハブ23と、接触部24と、保持部材25とを有している。
アーマチャ21は、プーリ10から第1方向A1に幅H1だけ離間して配置されている。アーマチャ21は、軸線m1を中心に円板状に形成されている。アーマチャ21は、外側リング部材210と、内側リング部材211とを有している。
外側リング部材210及び内側リング部材211は、軸線m1を中心にリング状に形成されている。外側リング部材210は、内側リング部材211に対して径方向外側に隙間を有して配置されている。外側リング部材210及び内側リング部材211は、鉄等の磁性材料により形成されている。外側リング部材210と内側リング部材211との間は、図示しない連結構造を介して互いに連結されている。すなわち、外側リング部材210及び内側リング部材211は、一体的に回転する。
外側リング部材210と内側リング部材211との間の隙間には、空所からなる非磁性部212が配置されている。非磁性部212は、軸線m1を中心にリング状に形成されている。なお、非磁性部212は、空所に限らず、ステンレス鋼や銅等の非磁性の金属材料により形成してもよい。
アーマチャ21におけるプーリ10の端面部13に対向している側面は、プーリ10とハブ20が連結された際に、プーリ10と接触する摩擦面である。
アウタハブ22は、外側リング部材210における第1方向A1の側面に配置されている。アウタハブ22は、円筒部220と、フランジ部221とを有している。円筒部220は、軸線m1を中心に円筒状に形成されている。フランジ部221は、円筒部220における第2方向A2の端部から径方向外側に延びるように形成されている。フランジ部221は、外側リング部材210の側面に複数のリベット29により連結されている。これにより、アウタハブ22は、アーマチャ21に固定されている。すなわち、アウタハブ22は、アーマチャ21と一体的に回転する。
インナハブ23は、圧縮機2の回転軸2aに連結される部分である。インナハブ23は、アルミニウム等の金属材料により形成されている。インナハブ23は、円筒部230と、フランジ部231とを有している。
円筒部230は、軸線m1を中心に円筒状に形成されている。円筒部230の中央部の内周面には、雌ねじ部232が形成されている。この雌ねじ部232に、圧縮機2の回転軸2aの外周面に形成された雄ねじ部2cがねじ込まれることにより、回転軸2aにインナハブ23が締結されている。本実施形態では、これらの雄ねじ部2c及び雌ねじ部232による締結構造により、ねじ締結構造26が構成されている。
フランジ部231は、円筒部230における第1方向A1の端部に設けられている。フランジ部231における径方向外側の端部には、第1方向A1に延びるように突出部234が形成されている。突出部234は、軸線m1を中心に円筒状に形成されている。フランジ部231は、ゴム部材27を介してアウタハブ22に連結されている。ゴム部材27は、フランジ部231及びアウタハブ22に対して加硫接着されている。これにより、アーマチャ21は、アウタハブ22及びゴム部材27を介してインナハブ23に連結されている。すなわち、アーマチャ21及びインナハブ23は一体的に回転する。
接触部24は、アーマチャ21の内側リング部材211の径方向内側に配置されている。図3に示されるように、接触部24は、円筒部240と、内側突出部241と、外側突出部242とを有している。
円筒部240は、図1に示される軸線m1を中心に円筒状に形成されている。
内側突出部241は、接触部24における第1方向A1の端部から径方向内側に突出するように形成されている。内側突出部241は、リベット28によりフランジ部231の側面233に接触した状態で固定されている。これにより、接触部24は、インナハブ23に固定されている。
内側突出部241は、接触部24における第1方向A1の端部から径方向内側に突出するように形成されている。内側突出部241は、リベット28によりフランジ部231の側面233に接触した状態で固定されている。これにより、接触部24は、インナハブ23に固定されている。
外側突出部242は、接触部24における第2方向A2の端部から径方向外側に突出するように形成されている。外側突出部242における第1方向A1の接触面243は、中心軸方向Aに直交する平面となっている。この接触面243は、アーマチャ21の突出部215に対向している。突出部215は、アーマチャ21の内側リング部材211の内周面から径方向内側に突出している部分である。突出部215における第2方向A2の接触面216は、中心軸方向Aに直交する平面となっている。
図2に示されるように、保持部材25は、インナハブ23における第2方向A2の端部の内部に圧入により嵌合されている。すなわち、保持部材25は、インナハブ23と一体的に回転する。保持部材25は、鉄やアルミニウム等の金属材料により形成されている。保持部材25は、軸線m1を中心に円筒状に形成されている。保持部材25の内周面には、圧縮機2の回転軸2aの外周面が接触している。よって、保持部材25は、インナハブ23と圧縮機2の回転軸2aとの間に配置されている。保持部材25がインナハブ23と一体となって回転する際、保持部材25の内周面と回転軸2aの外周面との間に発生する摩擦により保持部材25が回転軸2aと共回りすることでインナハブ23から回転軸2aに動力が伝達される。
なお、保持部材25と回転軸2aとの間の摩擦により作用する摩擦トルクには下限値と上限値とが設定されている。下限値は、一般的な車両用圧縮機が圧縮作動する際に採用するトルクの最小値である。上限値は、プーリ10に対してVベルト9が滑り始めるタイミングで圧縮機2に作用するトルクである。
また、中心軸方向Aにおけるねじ締結構造26の長さL2は、中心軸方向Aにおける保持部材25の長さL1未満に設定されている。
電磁コイル30は、プーリ10の外側円筒部11、内側円筒部12、及び端面部13により囲まれる空間に配置されている。電磁コイル30は、軸線m1を中心にリング状に形成されている。電磁コイル30は,銅やアルミニウム等からなるワイヤを樹脂製のスプールに巻き付けることにより構成されている。電磁コイル30は、圧縮機2のハウジング2bに固定されている。
電磁コイル30への通電は、図1に示される制御装置50により制御される。制御装置50は、CPUやメモリ等を有するマイクロコンピュータを中心に構成されている。制御装置50は、車両用空調装置の制御を統括的に司る空調ECUから送信される指令に基づいて、電磁コイル30への通電及び通電の遮断を切り替えることにより、プーリ10とハブ20との連結及び分離を切り替える。
次に、電磁クラッチ8の動作例について説明する。
制御装置50が電磁コイル30に対する通電を実施していない場合には、図2に示されるように、アーマチャ21とプーリ10との間に隙間が形成されている。この場合、エンジン7の動力がVベルト9、プーリ10の順で伝達され、プーリ10が空転する状態となる。よって、プーリ10のトルクが圧縮機2の回転軸2aに伝達されない状態、すなわち電磁クラッチ8がオフ状態になっている。
制御装置50が電磁コイル30に対する通電を実施していない場合には、図2に示されるように、アーマチャ21とプーリ10との間に隙間が形成されている。この場合、エンジン7の動力がVベルト9、プーリ10の順で伝達され、プーリ10が空転する状態となる。よって、プーリ10のトルクが圧縮機2の回転軸2aに伝達されない状態、すなわち電磁クラッチ8がオフ状態になっている。
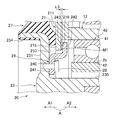
制御装置50が電磁コイル30に対する通電を実施すると、電磁コイル30が励磁され、外側円筒部11、アーマチャ21、端面部13、アーマチャ21、内側円筒部12、及び電磁コイル30を磁束が通過する磁気回路が形成される。この磁気回路により発生する電磁力により、ゴム部材27の弾性力に抗してアーマチャ21がプーリ10に吸引され、図4に示されるようにアーマチャ21とプーリ10とが連結される。すなわち、電磁クラッチ8がオン状態になる。このような状態では、エンジン7からプーリ10に付与されるトルクが、アーマチャ21、アウタハブ22、ゴム部材27を介してインナハブ23に伝達され、インナハブ23が回転する。このようにしてインナハブ23に伝達されたトルクは、保持部材25を介して圧縮機2の回転軸2aに伝達される。
このとき、インナハブ23から保持部材25を介して回転軸2aに伝達されるトルクが所定値未満である場合には、保持部材25及び回転軸2aの間の摩擦により、回転軸2a及び保持部材25が一体的に回転する。この場合には、エンジン7の動力が、Vベルト9、プーリ10、アーマチャ21、アウタハブ22、ゴム部材27、インナハブ23、保持部材25、回転軸2aの順に伝達されて回転軸2aが回転する状態、すなわち電磁クラッチ8がオン状態になっている。この場合、圧縮機2が駆動する。
なお、図5に示されるように、アーマチャ21とプーリ10とが連結されているとき、接触部24の接触面243とアーマチャ21の接触面216との間には、隙間M1が形成されている。中心軸方向Aにおける隙間M1の長さL3は、中心軸方向Aにおけるねじ締結構造26の長さL2未満である。
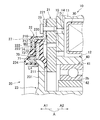
一方、圧縮機2がロック状態になると、インナハブ23から保持部材25を介して回転軸2aに伝達されるトルクが所定値以上になる可能性がある。このとき、保持部材25及び回転軸2aの間に滑りが生じるため、回転軸2aに対してインナハブ23が相対回転することで、ねじ締結構造26に緩みが生じる。これにより、インナハブ23及び保持部材25が回転軸2aに対して第1方向A1に相対移動する。そのため、接触部24の接触面243とアーマチャ21の接触面216との間に形成された隙間M1が狭くなる。そして、インナハブ23及び保持部材25が回転軸2aに対して第1方向A1に更に相対移動すると、図6に示されるように、接触部24の接触面243がアーマチャ21の接触面216に接触するため、インナハブ23からアーマチャ21に第1方向A1の押圧力が付与される。この力が、電磁コイル30の電磁力を超えると、プーリ10からアーマチャ21が強制的に引き離される。すなわち、回転軸2aへのトルクの伝達を遮断するトルクリミッタが作動し、プーリ10が空転する状態となる。このとき、保持部材25により回転軸2aが保持されることで、回転軸2aからのインナハブ23の脱落が抑制される。
以上説明した本実施形態の電磁クラッチ8によれば、以下の(1)〜(7)に示される作用及び効果を得ることができる。
(1)ねじ締結構造26に緩みが生じることにより、接触部24がインナハブ23と一体的に第1方向A1に移動した際、接触部24がアーマチャ21に接触することにより、インナハブ23からアーマチャ21に第1方向A1の押圧力が付与される。これにより、電磁力の解除に必要な力を弾性力によりアーマチャに付与する従来の構成と比較すると、回転軸2aに対するインナハブ23の相対的な移動量を短くしながらも、電磁力の解除に必要な力をアーマチャ21に付与することが可能となる。換言すれば、従来の構成と比較すると、電磁力の解除に必要な力を得ることのできるインナハブ23の回転軸2aに対する相対的な移動量を短くすることができる。結果的に、ねじ締結構造26の全長L2を短くすることができるため、電磁クラッチ8の体格を小さくすることができる。
(2)接触部24の接触面243は、中心軸方向Aに直交している。これにより、接触部24の接触面243がアーマチャ21の接触面216に接触した際に、アーマチャ21に第1方向A1の力、すなわちプーリ10からアーマチャ21を引き離す方向の力を付与し易くなる。よって、より的確にトルクリミッタ機能を作動させることができる。
(3)接触部24の接触面243とアーマチャ21の接触面216との間には、電磁コイル30の通電時に隙間M1が形成されている。これにより、隙間M1の長さL3を調整することにより、接触部24がアーマチャ21に接触するために必要なインナハブ23の回転軸2aに対する相対的な移動量を調整することができる。よって、トルクリミッタ機能を作動させるタイミングを任意に調整することが可能となる。
(4)中心軸方向Aにおける接触部24の接触面243とアーマチャ21の接触面216との間の隙間M1の長さL3は、中心軸方向Aにおけるねじ締結構造26の長さL2未満に設定されている。これにより、ねじ締結構造26に緩みが生じた際に、接触部24をアーマチャ21に確実に接触させることができるため、より的確にトルクリミッタ機能を作動させることができる。
(5)中心軸方向Aにおけるねじ締結構造26の長さL2は、中心軸方向Aにおける保持部材25の長さL1未満である。これにより、ねじ締結構造26に緩みが生じた際に、保持部材25により回転軸2aを確実に保持することができるため、回転軸2aからのインナハブ23の脱落を回避することができる。
(6)電磁クラッチ8は、インナハブ23とアーマチャ21とを連結するゴム部材27を備える。これにより、アーマチャ21からインナハブ23に伝達されるトルクの変動がゴム部材27により抑制されるため、異音を低減することができる。
(7)接触部24は、インナハブ23とは別の部材からなり、インナハブ23に固定されている。これにより、インナハブ23と接触部24とを別々に製造することができるため、それらの製造が容易となる。
(変形例)
次に、第1実施形態の電磁クラッチ8の変形例について説明する。
本変形例の電磁クラッチ8は、図7に示されるような接触部60を備えている。この接触部60は、円筒部61と、環状部62,63とを備えている。
次に、第1実施形態の電磁クラッチ8の変形例について説明する。
本変形例の電磁クラッチ8は、図7に示されるような接触部60を備えている。この接触部60は、円筒部61と、環状部62,63とを備えている。
円筒部61は、図1に示される軸線m1を中心に円筒状に形成されている。図7に示されるように、円筒部61における第1方向A1の端部は、インナハブ23のフランジ部231に形成された貫通孔235に嵌合している。貫通孔235は、インナハブ23のフランジ部231を中心軸方向Aに貫通している。円筒部61における第2方向A2の端部は、アーマチャ21の内側リング部材211に形成された挿入孔218に挿入されている。詳しくは、内側リング部材211には、第2方向A2に開口する凹部217が形成されている。凹部217の底面は、ねじ締結構造26に緩みが生じた際に接触部60に接触する接触面219である。挿入孔218は、凹部217の底部を中心軸方向Aに貫通している。挿入孔218の内周面と接触部60の円筒部61の外周面との間には、隙間が形成されている。
接触部60の環状部62は、円筒部61における第1方向A1の端部に円環状に形成されている。環状部62の内径及び外径は、円筒部61の内径及び外径よりも大きい。環状部62がインナハブ23のフランジ部231における第1方向A1の側面に接触することにより、接触部60の第2方向A2への抜け止めがなされている。
接触部60の環状部63は、円筒部61における第2方向A2の端部に円環状に形成されている。環状部63の内径及び外径は、円筒部61の内径及び外径よりも大きい。環状部63は、内側リング部材211の凹部217に挿入されている。環状部63は、アーマチャ21の凹部217の接触面219から第2方向A2に離間して配置されている。環状部63における第1方向A1の側面は、ねじ締結構造26に緩みが生じた際にアーマチャ21の接触面219に接触する接触面64である。
このような接触部60を用いた場合であっても、ねじ締結構造26に緩みが生じることにより接触部60がインナハブ23と一体となって第1方向A1に移動した際、接触部60の環状部63がアーマチャ21の凹部217の底面に接触することにより、インナハブ23からアーマチャ21に第1方向A1の押圧力が付与される。よって、上記第1実施形態と同一又は類似の作用及び効果を得ることができる。
<第2実施形態>
次に、電磁クラッチ8の第2実施形態について説明する。以下、第1実施形態との相違点を中心に説明する。
次に、電磁クラッチ8の第2実施形態について説明する。以下、第1実施形態との相違点を中心に説明する。
図8に示されるように、本実施形態の電磁クラッチ8は、回転軸2aに対してインナハブ23が相対移動した際にアウタハブ22に接触する接触部70を備えている。本実施形態では、アウタハブ22が、インナハブ23に固定されている固定部材に相当する。接触部70は、円筒部71と、フランジ部72とを有している。
円筒部71は、図1に示される軸線m1を中心に円筒状に形成されている。図8に示されるように、円筒部71は、複数のリベット73によりインナハブ23の突出部234に固定されている。これにより、接触部70が、インナハブ23に固定されている。
フランジ部72は、円筒部71における第2方向A2の端部に形成されている。フランジ部72は、アウタハブ22の突出部222に対向している。突出部222は、アウタハブ22の円筒部220における第1方向A1の端部から径方向内側に延びるように形成されている。突出部222は、図1に示される軸線m1を中心に円環状に形成されている。図8に示されるように、突出部222における第2方向A2の側面は、ねじ締結構造26に緩みが生じた際に接触部70に接触する接触面223である。接触面223は、中心軸方向Aに直交する平面となっている。フランジ部72は、アウタハブ22の突出部222から第2方向に離間して配置されている。フランジ部72における第1方向A1の側面は、ねじ締結構造26に緩みが生じた際にアーマチャ21の接触面223に接触する接触面74である。接触面74は、中心軸方向Aに直交する平面となっている。
図9に示されるように、アーマチャ21とプーリ10とが連結されているとき、接触部70の接触面74と、アーマチャ21の接触面223との間には、隙間M2が形成されている。中心軸方向Aにおける隙間M2の長さL4は、中心軸方向Aにおけるねじ締結構造26の長さL2未満である。
以上説明した本実施形態の電磁クラッチ8によれば、第1実施形態の(4)〜(7)の作用及び効果に加え、以下の(8)〜(10)に示される作用及び効果を得ることができる。
(8)ねじ締結構造26に緩みが生じることにより、接触部70がインナハブ23と一体となって第1方向A1に移動した際、接触部70がアウタハブ22に接触することにより、インナハブ23からアウタハブ22を介してアーマチャ21に第1方向A1の押圧力が付与される。これにより、電磁力の解除に必要な力を弾性力によりアーマチャ21に付与する従来の構成と比較すると、回転軸2aに対するインナハブ23の相対的な移動量を短くしながらも、電磁力の解除に必要な力をアーマチャ21に付与することが可能となる。換言すれば、従来の構成と比較すると、電磁力の解除に必要な力を得ることのできるインナハブ23の回転軸2aに対する相対的な移動量を短くすることができる。結果的に、ねじ締結構造26の全長L2を短くすることができるため、電磁クラッチ8の体格を小さくすることができる。
(9)接触部70の接触面74は、中心軸方向Aに直交している。これにより、接触部70の接触面74がアウタハブ22の接触面223に接触した際に、アーマチャ21に第1方向A1の力、すなわちプーリ10からアーマチャ21を引き離す方向の力を付与し易くなる。よって、より的確にトルクリミッタ機能を作動させることができる。
(10)接触部70の接触面74とアウタハブ22の接触面223との間には、電磁コイル30の通電時に隙間M2が形成されている。これにより、隙間M2の長さL4を調整することにより、接触部24がアーマチャ21に接触するために必要なインナハブ23の回転軸2aに対する相対的な移動量を調整することができる。よって、トルクリミッタ機能を作動させるタイミングを任意に調整することが可能となる。
<他の実施形態>
なお、各実施形態は、以下の形態にて実施することもできる。
・各実施形態の接触部24,60,70は、インナハブ23に一体的に形成されていてもよい。
なお、各実施形態は、以下の形態にて実施することもできる。
・各実施形態の接触部24,60,70は、インナハブ23に一体的に形成されていてもよい。
・アーマチャ21及びアウタハブ22とインナハブ23とを連結する弾性部材は、ゴム部材27に限らず、ばね部材等の任意の部材を用いることができる。
・各接触部24,60,70の接触面243,64,74は、中心軸方向Aに直交する平面に限らず、中心軸方向Aに対して所定角度で傾斜する平面であってもよい。
・電磁クラッチ8の駆動対象装置は、圧縮機2に限らず、任意の装置を用いることができる。
・駆動源はエンジン7に限らず、任意の装置を用いることができる。
・本発明は上記の具体例に限定されるものではない。すなわち、上記の具体例に、当業者が適宜設計変更を加えたものも、本発明の特徴を備えている限り、本発明の範囲に包含される。例えば、前述した各具体例が備える各要素及びその配置、材料、形状、サイズ等は、例示したものに限定されるわけではなく適宜変更することができる。また、前述した実施形態が備える各要素は、技術的に可能な限りにおいて組み合わせることができ、これらを組み合わせたものも本発明の特徴を含む限り本発明の範囲に包含される。
・本発明は上記の具体例に限定されるものではない。すなわち、上記の具体例に、当業者が適宜設計変更を加えたものも、本発明の特徴を備えている限り、本発明の範囲に包含される。例えば、前述した各具体例が備える各要素及びその配置、材料、形状、サイズ等は、例示したものに限定されるわけではなく適宜変更することができる。また、前述した実施形態が備える各要素は、技術的に可能な限りにおいて組み合わせることができ、これらを組み合わせたものも本発明の特徴を含む限り本発明の範囲に包含される。
2:圧縮機(駆動対象装置)
2a:回転軸
2c:雄ねじ部
7:エンジン(駆動源)
8:電磁クラッチ
10:プーリ(駆動側回転部材)
20:ハブ(従動側回転部材)
21:アーマチャ
22:固定部材(アウタハブ)
23:インナハブ
24,60,70:接触部
25:保持部材
26:ねじ締結構造
27:ゴム部材(弾性部材)
30:電磁コイル
64,74,216,219,223,243:接触面
232:雌ねじ部
2a:回転軸
2c:雄ねじ部
7:エンジン(駆動源)
8:電磁クラッチ
10:プーリ(駆動側回転部材)
20:ハブ(従動側回転部材)
21:アーマチャ
22:固定部材(アウタハブ)
23:インナハブ
24,60,70:接触部
25:保持部材
26:ねじ締結構造
27:ゴム部材(弾性部材)
30:電磁コイル
64,74,216,219,223,243:接触面
232:雌ねじ部
Claims (9)
- 駆動源(7)からトルクが伝達される駆動側回転部材(10)と、
前記駆動側回転部材に連結されることにより前記駆動側回転部材から伝達されるトルクを駆動対象装置(2)の回転軸(2a)に伝達する従動側回転部材(20)と、
前記駆動側回転部材及び前記従動側回転部材を連結させるための電磁力を通電により発生する電磁コイル(30)と、を備え、
前記回転軸の中心軸方向における一方向を第1方向とし、前記第1方向とは逆の方向を第2方向とするとき、
前記従動側回転部材は、
前記駆動側回転部材から前記第1方向に離間して配置されるとともに、前記電磁コイルから発生する電磁力に基づいて前記第2方向に移動して前記駆動側回転部材に連結されることにより前記駆動側回転部材からトルクが伝達されるアーマチャ(21)と、
前記回転軸に形成された雄ねじ部(2c)にねじ締結される雌ねじ部(232)を有し、前記駆動側回転部材から前記アーマチャを介して伝達されるトルクにより回転するインナハブ(23)と、
前記インナハブと前記回転軸との間に配置され、前記駆動側回転部材から前記インナハブを介して前記回転軸に伝達されるトルクが所定値未満である場合には前記回転軸との間に発生する摩擦により前記回転軸と共回りすることで前記インナハブから前記回転軸に動力を伝達するとともに、前記駆動側回転部材から前記インナハブを介して前記回転軸に伝達されるトルクが前記所定値以上である場合には前記回転軸に対して滑ることにより前記雄ねじ部及び前記雌ねじ部からなるねじ締結構造(26)に緩みを生じさせる保持部材(25)と、
前記ねじ締結構造に緩みが生じていない場合には前記アーマチャから前記第2方向に離間して配置されるとともに、前記ねじ締結構造に緩みが生じることにより前記回転軸に対して前記インナハブが前記第1方向に相対移動した際に前記インナハブと一体となって前記回転軸に対して前記第1方向に相対移動して前記アーマチャに接触する接触部(24,60)と、
を備える電磁クラッチ。 - 前記接触部における前記アーマチャに接触する接触面(243,64)は、前記中心軸方向に直交している
請求項1に記載の電磁クラッチ。 - 前記接触部における前記アーマチャに接触する接触面と、前記アーマチャにおける前記接触部に接触する接触面(216,219)との間には、前記電磁コイルの通電時に隙間が形成されている
請求項1又は2に記載の電磁クラッチ。 - 駆動源(7)からトルクが伝達される駆動側回転部材(10)と、
前記駆動側回転部材に連結されることにより前記駆動側回転部材から伝達されるトルクを駆動対象装置(2)の回転軸(2a)に伝達する従動側回転部材(20)と、
前記駆動側回転部材及び前記従動側回転部材を連結させるための電磁力を通電により発生する電磁コイル(30)と、を備え、
前記回転軸の中心軸方向における一方向を第1方向とし、前記第1方向とは逆の方向を第2方向とするとき、
前記従動側回転部材は、
前記駆動側回転部材から前記第1方向に離間して配置されるとともに、前記電磁コイルから発生する電磁力に基づいて前記第2方向に移動して前記駆動側回転部材に連結されることにより前記駆動側回転部材からトルクが伝達されるアーマチャ(21)と、
前記回転軸に形成された雄ねじ部(2c)にねじ締結される雌ねじ部(232)を有し、前記駆動側回転部材から前記アーマチャを介して伝達されるトルクにより回転するインナハブ(23)と、
前記インナハブと前記回転軸との間に配置され、前記駆動側回転部材から前記インナハブを介して前記回転軸に伝達されるトルクが所定値未満である場合には前記回転軸との間に発生する摩擦により前記回転軸と共回りすることで前記インナハブから前記回転軸に動力を伝達するとともに、前記駆動側回転部材から前記インナハブを介して前記回転軸に伝達されるトルクが前記所定値以上である場合には前記回転軸に対して滑ることにより前記雄ねじ部及び前記雌ねじ部からなるねじ締結構造(26)に緩みを生じさせる保持部材(25)と、
前記インナハブに固定される固定部材(22)と、
前記ねじ締結構造に緩みが生じていない場合には前記アーマチャから前記第2方向に離間して配置されるとともに、前記ねじ締結構造に緩みが生じることにより前記回転軸に対して前記インナハブが前記第1方向に相対移動し際に前記インナハブと一体となって前記回転軸に対して前記第1方向に相対移動して前記固定部材に接触する接触部(70)と、
を備える電磁クラッチ。 - 前記接触部における前記固定部材に接触する接触面(74)は、前記中心軸方向に直交している
請求項4に記載の電磁クラッチ。 - 前記接触部における前記固定部材に接触する接触面と、前記固定部材における前記接触部に接触する接触面(223)との間には、前記電磁コイルの通電時に隙間が形成されている
請求項4又は5に記載の電磁クラッチ。 - 前記中心軸方向における前記隙間の長さは、前記中心軸方向における前記ねじ締結構造の長さ未満である
請求項3又は6に記載の電磁クラッチ。 - 前記インナハブと前記アーマチャとを連結する弾性部材を更に備え、
前記弾性部材は、ゴム部材(27)により構成されている
請求項1〜7のいずれか一項に記載の電磁クラッチ。 - 前記接触部は、前記インナハブとは別の部材からなり、前記インナハブに固定されている
請求項1〜8のいずれか一項に記載の電磁クラッチ。
Priority Applications (2)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2016097738A JP2017207083A (ja) | 2016-05-16 | 2016-05-16 | 電磁クラッチ |
| PCT/JP2017/014577 WO2017199636A1 (ja) | 2016-05-16 | 2017-04-07 | 電磁クラッチ |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2016097738A JP2017207083A (ja) | 2016-05-16 | 2016-05-16 | 電磁クラッチ |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| JP2017207083A true JP2017207083A (ja) | 2017-11-24 |
Family
ID=60325382
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2016097738A Pending JP2017207083A (ja) | 2016-05-16 | 2016-05-16 | 電磁クラッチ |
Country Status (2)
| Country | Link |
|---|---|
| JP (1) | JP2017207083A (ja) |
| WO (1) | WO2017199636A1 (ja) |
Citations (7)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPH0874885A (ja) * | 1994-09-07 | 1996-03-19 | Sanden Corp | 電磁クラッチ |
| JPH08135686A (ja) * | 1994-09-16 | 1996-05-31 | Nippondenso Co Ltd | 電磁クラッチ |
| JPH1113624A (ja) * | 1997-06-26 | 1999-01-19 | Zexel Corp | クラッチレス圧縮機 |
| JP2001059560A (ja) * | 1999-06-14 | 2001-03-06 | Denso Corp | 動力伝達装置 |
| JP2008039028A (ja) * | 2006-08-04 | 2008-02-21 | Toyota Industries Corp | 動力伝達機構 |
| JP2011127436A (ja) * | 2009-12-15 | 2011-06-30 | Denso Corp | 圧縮機 |
| JP2015200353A (ja) * | 2014-04-07 | 2015-11-12 | 株式会社デンソー | トルクリミッタ付き回転機器 |
-
2016
- 2016-05-16 JP JP2016097738A patent/JP2017207083A/ja active Pending
-
2017
- 2017-04-07 WO PCT/JP2017/014577 patent/WO2017199636A1/ja not_active Ceased
Patent Citations (7)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPH0874885A (ja) * | 1994-09-07 | 1996-03-19 | Sanden Corp | 電磁クラッチ |
| JPH08135686A (ja) * | 1994-09-16 | 1996-05-31 | Nippondenso Co Ltd | 電磁クラッチ |
| JPH1113624A (ja) * | 1997-06-26 | 1999-01-19 | Zexel Corp | クラッチレス圧縮機 |
| JP2001059560A (ja) * | 1999-06-14 | 2001-03-06 | Denso Corp | 動力伝達装置 |
| JP2008039028A (ja) * | 2006-08-04 | 2008-02-21 | Toyota Industries Corp | 動力伝達機構 |
| JP2011127436A (ja) * | 2009-12-15 | 2011-06-30 | Denso Corp | 圧縮機 |
| JP2015200353A (ja) * | 2014-04-07 | 2015-11-12 | 株式会社デンソー | トルクリミッタ付き回転機器 |
Also Published As
| Publication number | Publication date |
|---|---|
| WO2017199636A1 (ja) | 2017-11-23 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| US10113596B2 (en) | Power transmission device | |
| US9982725B2 (en) | Electromagnetic clutch | |
| US9709105B2 (en) | Clutch mechanism | |
| JP6551600B2 (ja) | 電磁クラッチ機構 | |
| JP6217499B2 (ja) | トルクリミッタ付き回転機器 | |
| US20150300424A1 (en) | Clutch mechanism | |
| JP5913889B2 (ja) | 電磁クラッチ及び電磁クラッチを備えた圧縮機 | |
| JP3985705B2 (ja) | 電磁クラッチ | |
| US9528560B2 (en) | Clutch | |
| WO2017199636A1 (ja) | 電磁クラッチ | |
| US6343680B1 (en) | Friction clutch | |
| JP6256119B2 (ja) | 摩擦クラッチ | |
| JP4612544B2 (ja) | 電磁クラッチ | |
| US9945430B2 (en) | Electromagnetic clutch | |
| WO2018230484A1 (ja) | 気体圧縮機の電磁クラッチに対する制御装置 | |
| JP6606972B2 (ja) | 動力伝達装置 | |
| JP6645415B2 (ja) | 動力伝達装置 | |
| JP6458766B2 (ja) | 動力伝達装置 | |
| KR101901686B1 (ko) | 압축기용 전자클러치의 디스크 허브 조립체 | |
| JP6779584B2 (ja) | 気体圧縮機の電磁クラッチに対する制御装置 | |
| JP2019040977A (ja) | 電磁コイルユニット、及び、電磁コイルユニットを備えた電磁クラッチ | |
| JP2017207090A (ja) | 動力伝達装置 | |
| JP2005155841A (ja) | 動力伝達装置 | |
| US20180058516A1 (en) | Clutch | |
| KR20160106336A (ko) | 압축기용 클러치 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20180306 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20190205 |
|
| A02 | Decision of refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A02 Effective date: 20190730 |