JP2017208595A - 監視システム - Google Patents
監視システム Download PDFInfo
- Publication number
- JP2017208595A JP2017208595A JP2016097669A JP2016097669A JP2017208595A JP 2017208595 A JP2017208595 A JP 2017208595A JP 2016097669 A JP2016097669 A JP 2016097669A JP 2016097669 A JP2016097669 A JP 2016097669A JP 2017208595 A JP2017208595 A JP 2017208595A
- Authority
- JP
- Japan
- Prior art keywords
- wide
- telephoto
- angle
- laser light
- lens
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Pending
Links
Images



Landscapes
- Stereoscopic And Panoramic Photography (AREA)
- Camera Bodies And Camera Details Or Accessories (AREA)
- Burglar Alarm Systems (AREA)
- Emergency Alarm Devices (AREA)
- Cameras In General (AREA)
- Accessories Of Cameras (AREA)
- Closed-Circuit Television Systems (AREA)
- Studio Devices (AREA)
- Optical Radar Systems And Details Thereof (AREA)
Abstract
【課題】遠方を高速で移動する物体が小型の物体であっても、その物体の動きに追従して物体を撮影して認知可能な画像を得る。【解決手段】監視システム1は、広角レンズ2および望遠レンズ3と、広角レンズ2を介して撮影対象を撮影する広角用撮像センサ5と、望遠レンズ3の撮影対象側に配置される回動ミラー4と、回動ミラー4および望遠レンズ3を介して、撮影対象を撮影する望遠用撮像センサ6と、回動ミラー4を回動させる駆動機構7と、指定部12とを備える。指定部12は、広角用撮像センサ5の撮影範囲の一部を、望遠用撮像センサ6の撮影範囲として指定する。駆動機構7は、指定部12で指定された撮影範囲を望遠用撮像センサ6で撮影できるように、回動ミラー4を回動させる。【選択図】図1
Description
本発明は、例えばカメラを用いて物体を撮影し、監視する監視システムに関するものである。
従来から、カメラを用いて物体を撮影する装置として、例えば特許文献1に開示されたものがある。特許文献1の装置は、広角カメラおよび望遠カメラの2つのカメラを備えている。望遠カメラは、偏向手段により、互いに直交する2つの軸の周りに回動可能に保持されている。この装置では、広角カメラで撮像した広角画像から、物体の表面に形成された符号の位置を位置特定手段によって特定し、偏向手段によって望遠カメラを回動させて、上記特定した位置に望遠カメラを向けるようにしている。このようにすることで、望遠カメラでは対応できない広い範囲から、広角カメラによって符号を見つけ出してその位置を特定でき、そして、望遠カメラによってその符号を大きく拡大して撮像することができるため、精度の高い符号の読み取りが可能となっている。
ところで、近年では、建造物や公共施設(以下、単に建物とも称する)への不審者や不審物の侵入を、昼夜を問わずに監視できる監視システムの利用が増えている。従来、建物への不審者の侵入監視は、近距離撮影によるものがほとんどであった。建物の内部や外部でも、数m〜20m程度の近距離での監視、つまり、照明光が届く監視では、例えばハロゲンランプやLED(発光ダイオード)の光を照明光として利用したカメラや、焦電センサなどの熱センサが使用されてきた。これらのカメラや熱センサは、大量生産されるようになり、安価になってきたため、監視システムを安価に構築できる利点がある。
一方、最近では、UAV(Unmanned Aerial Vehicle)やドローンと呼ばれる無人飛行機などが、建物の敷地内に侵入する問題が起こってきている。これらの無人飛行機は、大きさが30cm〜1m四方と小さく、飛行速度は時速50km程度と速いため、従来の近距離監視用のカメラや熱センサを利用する近距離の監視では、無人飛行機を捉えるのが困難である。このため、建物から100m〜300m程度の距離だけ離れた遠方を、建物の近くに設置したカメラで監視し、遠方を高速で飛行する無人飛行機を検知することが必要となってきている。
ここで、高速で移動する物体を、カメラ(例えば望遠カメラ)を回動させて検知しようとする場合、そのような物体の高速移動に追従すべく、カメラ全体を1秒程度の間に数十°回動させることが必要となる。しかし、レンズなどを含むカメラは一般的に大型で重量もあることから、カメラ全体を1秒程度の間に数十°も回動させることは物理的に不可能である。このため、高速で移動する物体の検知は、静止状態で物体を広角で撮影する広角カメラを用いて行うことが多い。例えば、時速50kmで移動する物体が200m遠方に存在するとき、水平全画角が90°で垂直全画角が60°程度の広角レンズを介して物体を撮影すると、画角の狭い垂直方向に物体が一直線に横切ったとしても、約17秒間撮影でき、この間に物体を検知することが可能である。しかも、移動する物体がバイクや自動車などの全長が1.5m〜5m程度の比較的大きい物体であれば、撮影画像から抽出される形状から、画像認識などによって物体を認知する(物体が何であるかを判断する)ことも可能である。
しかし、大きさが30cm四方しかない小型のドローンなどの物体については、200万画素のセンサを使っても、1.5×1.5画素の大きさでしか撮影することができないため、広角カメラで撮影した画像からは、上記小型の物体を認知することができない。ちなみに、小型の物体を認知するのに、例えば15×15画素を必要とした場合、200万画素のセンサを使用すると、垂直全画角が6.8°以下のレンズが必要となり、300万画素のセンサを使用すると、垂直全画角が2.7°以下のレンズが必要となる。このとき、画面を時速50kmで垂直方向に横切る物体が撮影される時間は0.7〜1.7秒であるため、この場合は、物体を認知する前に見失う可能性がある。
したがって、遠方を高速で移動する物体が小型の物体であっても、その物体の動きに追従して物体を撮影できるとともに、認知可能な画像が得られるように物体を撮影できる監視システムを構築することが望まれる。しかし、そのような監視システムは未だ提案されていない。
なお、特許文献1の装置は、上述したように、静止している物体を広角カメラで撮影し、偏向手段によって望遠カメラ全体を回動させて、特定の位置に望遠カメラを向けるものである。この装置を、移動する物体を監視するシステムに適用したとしても、上述したように、偏向手段が望遠カメラを1秒以内で数十°回動させることは物理的に不可能であるため、高速で移動する物体の動きに追従して、望遠カメラを高速で物体の方向に向けることができず、遠方を高速で移動する物体を撮影して認知可能な画像を得ることはできないものと考えられる。
本発明は、上記の問題点を解決するためになされたもので、その目的は、遠方を高速で移動する物体が小型の物体であっても、その物体の動きに追従して物体を撮影して認知可能な画像を得ることができる監視システムを提供することにある。
本発明の一側面に係る監視システムは、広角レンズおよび望遠レンズと、前記広角レンズを介して撮影対象を撮影する広角用撮像センサと、前記望遠レンズの前記撮影対象側に配置される回動ミラーと、前記回動ミラーおよび前記望遠レンズを介して、前記撮影対象を撮影する望遠用撮像センサと、前記回動ミラーを回動させる駆動機構と、前記広角用撮像センサの撮影範囲の一部を、前記望遠用撮像センサの撮影範囲として指定する指定部とを備え、前記駆動機構は、前記指定部で指定された撮影範囲を前記望遠用撮像センサで撮影できるように、前記回動ミラーを回動させる。
広角用撮像センサは、広角レンズを介して撮影対象を撮影し、望遠用撮像センサは、回動ミラーおよび望遠レンズを介して撮影対象を撮影する。回動ミラーは、カメラ(レンズ+撮像センサ)などの光学部品に比べて小型(薄型)で軽量に構成できるため、駆動機構は、カメラ全体を回動させる構成に比べて、回動ミラーを高速で大きく(例えば1秒程度の間に数十°以上)回動させることができる。したがって、指定部により、望遠用撮像センサの撮影範囲(広角用撮像センサの撮影範囲の一部)が指定されたときに、駆動機構は、その指定された撮影範囲を望遠用撮像センサで撮影できるように、回動ミラーを高速で回動させることが可能となる。
よって、撮影対象が例えば高速で移動する無人飛行機などの物体である場合に、指定部により、上記物体の動きに追従して、望遠用撮像センサの撮影範囲が指定されても、回動ミラーの高速の回動により、望遠用撮像センサは、回動ミラーおよび望遠レンズを介して、上記物体をその高速移動に追従して撮影することが可能となる。しかも、望遠用撮像センサで上記物体を撮影するため、上記物体が小型のものであっても、上記物体の拡大画像を取得して、上記物体を認知することが可能となる。なお、上記物体の認知は、オペレータが上記拡大画像を見て行ってもよいし、画像認識部が画像認識処理に基づいて行ってもよい。
つまり、上記構成によれば、遠方を高速で移動する物体が小型の物体であっても、その物体を高速移動に追従して、回動ミラーおよび望遠レンズを介して望遠用撮像センサにて撮影し、上記物体を認知可能な画像を取得することができる。
前記指定部は、オペレータによる、前記望遠用撮像センサの前記撮影範囲の指定入力を受け付ける操作部を含んでいてもよい。この場合、オペレータが操作部を介して指定した撮影範囲を望遠用撮像センサで撮影できるように、駆動機構が回動ミラーを回動させる構成を実現することができる。
前記指定部は、前記広角用撮像センサで撮影されて取得された画像の画像データに対して画像認識処理を行うことにより、前記広角用撮像センサの撮影範囲の中で不審物または不審者を検知した範囲を、前記望遠用撮像センサの前記撮影範囲として指定する画像認識部を含んでいてもよい。この場合、画像認識部によって指定された撮影範囲、つまり、画像認識処理によって不審物または不審者が検知された範囲を望遠用撮像センサで撮影できるように、駆動機構が回動ミラーを回動させる構成を実現することができる。
前記広角用撮像センサおよび前記望遠用撮像センサは、可視光および近赤外光の少なくとも一方の波長域に感度を有しており、該監視システムは、前記広角用撮像センサおよび前記望遠用撮像センサが感度を有する前記波長域に強度ピークを持ち、前記撮影対象を照明するレーザ光を出射するレーザ光源をさらに備えており、前記レーザ光源は、前記レーザ光の光路の一部が前記広角レンズおよび前記望遠レンズのどちらか一方と同軸となるように配置されていてもよい。
可視または近赤外の波長域に感度を有する撮像センサ(広角用撮像センサ、望遠用撮像センサ)は、中赤外または遠赤外センサに比べて安価であり、1画素のサイズが小さいために画素数が多くても小型である。また、撮影対象を照明するレーザ光源から出射されるレーザ光は、撮像センサと同じ感度波長域(可視または近赤外の波長域)に強度ピークを有しているため、夜間でも撮影対象をレーザ光で照明し、撮像センサにて撮影して監視することができる。また、レーザ光源は、レーザ光の光路の一部が広角レンズおよび望遠レンズのどちらか一方と同軸となるように配置されているため、照明光学系の一部が撮影光学系を兼ねる構成となる。これにより、システム自体の構成が簡素化され、システムを小型化することが可能となる。
前記レーザ光源は、前記レーザ光の光路の一部が前記望遠レンズと同軸となるように配置されており、前記駆動機構は、前記レーザ光源から前記望遠レンズを介して前記回動ミラーに入射し、前記回動ミラーで反射される前記レーザ光を、前記回動ミラーの回動によって走査することにより、前記広角レンズを介して撮影している前記広角用撮像センサの撮影範囲内で、前記撮影範囲の一部を照明する前記レーザ光の照明位置を順にシフトさせる照明スキャンを行ってもよい。
駆動機構は、回動ミラーの回動によってレーザ光を走査することにより、広角用撮像センサの撮影範囲内で、レーザ光の照明位置を順にシフトさせるため、広角用撮像センサでは、各照明位置で撮影された画像を1フレーム分だけ足し合わせて、1つの明るい広角の撮影画像を得ることができる。したがって、照明範囲の狭いレーザ光を照明に用いる構成であっても、明るい広角の撮影画像を得て、夜間でも遠方を監視することができる。
前記監視システムは、前記レーザ光源から出射されるレーザ光を面状に整形して出射するアレイ光学系をさらに備えていてもよい。
望遠レンズの撮影範囲(画角)は狭いため、望遠レンズを介してレーザ光源(点光源)からのレーザ光でそのまま撮影対象(望遠レンズの撮影範囲)を照明すると、照明範囲が狭く、撮影に十分な範囲を照明できない。そこで、アレイ光学系によってレーザ光を面状に整形し、望遠レンズを介して撮影対象(望遠レンズの撮影範囲)を面状の光で照明することにより、撮影対象を十分な範囲で照明して撮影することができる。
前記レーザ光源は、面発光レーザ光源であってもよい。面発光レーザ光源により、望遠レンズを介して撮影対象(望遠レンズの撮影範囲)を面状の光(レーザ光)で照明することができるため、点光源(通常のレーザ光源)で撮影対象を照明する構成に比べて、撮影対象を十分な範囲で照明して撮影することができる。
前記駆動機構は、前記指定部による前記望遠用撮像センサの前記撮影範囲の指定に基づいて、不審者または不審物を追尾して前記望遠用撮像センサで撮影できるように、前記回動ミラーを駆動してもよい。
回動ミラーの駆動により、不審者または不審物を追尾しながら望遠用撮像センサで撮影できるため、撮影画像に基づいて、移動する不審者または不審物を認知することが容易となる。
前記監視システムは、前記望遠用撮像センサの前記撮影範囲から追尾している不審者または不審物が消失した場合に、不審者または不審物を追尾する前記回動ミラーの駆動を前記照明スキャンに切り替える制御信号を前記駆動機構に出力する制御部をさらに備え、前記駆動機構は、前記制御信号に基づいて、前記照明スキャンを行ってもよい。
追尾している不審者または不審物が消失した場合、駆動機構は、制御部からの制御信号に基づき、回動ミラーの駆動を、不審者または不審物を追尾する駆動から照明スキャンに切り替える。この場合、照明スキャンによって照明位置を順にシフトさせながら、広角レンズを介して撮影対象を広角で撮影することで、夜間であっても、広角で撮影した画像から、消失した不審者または不審物を見つけ出すことが可能となる。
前記望遠レンズは、像側がテレセントリックなレンズ系であり、該監視システムは、前記撮影対象側から前記望遠レンズを介して前記望遠用撮像センサに入射する光の光路中に配置されて、前記望遠用撮像センサに入射する前記光の光路と、前記レーザ光源から出射されるレーザ光の光路とを合成する光路合成部材をさらに含んでいてもよい。望遠レンズは、像側がテレセントリックなレンズ系であるため、レンズバックを十分に確保でき、望遠レンズの像側に光路合成部材を配置することが可能となる。また、レーザ光の光路が、光路合成部材により、撮影対象から望遠レンズを介して望遠用撮像センサに入射する光の光路と合成されるため、レーザ光の光路の一部が望遠レンズと同軸となる構成を確実に実現できる。
前記レーザ光源は、前記レーザ光の光路の一部が前記広角レンズと同軸となるように配置されており、該監視システムは、前記レーザ光源から出射された前記レーザ光を走査するレーザ光走査機構と、前記レーザ光走査機構によって走査されたレーザ光の光路を、前記撮影対象側から前記広角レンズを介して前記広角用撮像センサに入射する光の光路と合成する光路合成部材とを備え、前記レーザ光走査機構は、前記レーザ光を走査することにより、前記広角レンズを介して前記広角用撮像センサが撮影している前記撮影対象の撮影範囲内で、前記光路合成部材および前記広角レンズを介して前記撮影範囲の一部を照明する前記レーザ光の照明位置を順にシフトさせてもよい。
レーザ光の光路の一部が広角レンズと同軸となるようにレーザ光源を配置する構成であっても、上記レーザ光をレーザ光走査機構によって走査して、光路合成部材および広角レンズを介して撮影対象を照明するレーザ光の照明位置を順にシフトさせることにより、広角用撮像センサでは、各照明位置で撮影された画像を1フレーム分だけ足し合わせて、1つの明るい広角の撮影画像を得ることができる。したがって、広角レンズを介して撮影対象をレーザ光で照明する構成であっても、夜間の遠方監視が可能となる。
前記レーザ光走査機構は、前記回動ミラーの回動による前記望遠用撮像センサの前記撮影範囲の移動に追従して前記撮影範囲を照明するように、前記レーザ光を走査してもよい。この場合、回動ミラーの回動によって望遠用撮像センサの撮影範囲が移動しても、レーザ光走査機構により、その移動に追従して上記撮影範囲をレーザ光で照明することができるため、望遠用撮像センサにて明るい拡大画像を得ることができる。
上記の構成によれば、遠方を高速で移動する物体が小型の物体であっても、その物体を高速移動に追従して、回動ミラーおよび望遠レンズを介して望遠用撮像センサにて撮影し、上記物体を認知可能な画像を取得することができる。
本発明の実施の一形態について、図面に基づいて説明すれば、以下の通りである。なお、本明細書において、数値範囲をA〜Bと表記した場合、その数値範囲に下限Aおよび上限Bの値は含まれるものとする。
〔用語について〕
最初に、本明細書で使用する主な用語の定義を以下に示す。
遠赤外(光):主に波長7μm以上14μm以下の範囲の放射光を言う。ちなみに、人や動物の体温は、波長8μm以上12μm以下の放射光である。
中赤外(光):主に波長2.5μm以上7μm未満の範囲の放射光を言う。
近赤外(光):主に波長700nm以上2500nm未満の範囲の放射光を言い、特に、波長780nm以上1000nm以下の範囲の放射光を指す。
可視(光):主に波長400nm以上700nm未満の範囲の放射光を言い、特に、波長450nm以上650nm以下の範囲の放射光を指す。
物体検知:音や画像から、そこにある物体が存在することを感知する。
物体認知:音や画像から、存在している物体が何であるかを判断する。
監視:警備しているエリアの内外に不審者や不審物(以下、不審物等と記載する場合もある)があるかどうかを注視している状態を指す。
画像認識:予め決められた特徴と合致するものを画像の中から見つけ出すことを言う。
テレセントリック:レンズ系の瞳中心を通る中央光線が軸上でも軸外でも光軸に平行な状態を言う。結像側または縮小側で中央光線がすべて光軸と平行な場合は、特に像側テレセントリックと言う。瞳の周辺を通る光線は必ずしも光軸に平行ではなく、平行光束とは異なる。
〔実施の形態1〕
(監視システムの構成)
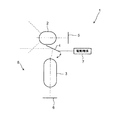
図1は、本実施形態の監視システム1の概略の構成を示す説明図である。監視システム1は、広角レンズ2と、望遠レンズ3と、回動ミラー4と、広角用撮像センサ5と、望遠用撮像センサ6と、駆動機構7とを有している。なお、望遠レンズ3および回動ミラー4は、撮影対象を望遠用撮像センサ6にて撮影するための望遠側撮影光学系を構成しているが、同時に、撮影対象を照明する照明光学系8の一部も構成している。なお、照明光学系8の詳細については後述することとし、図1では、便宜的に、照明光学系8の詳細な図示を省略している。
(監視システムの構成)
図1は、本実施形態の監視システム1の概略の構成を示す説明図である。監視システム1は、広角レンズ2と、望遠レンズ3と、回動ミラー4と、広角用撮像センサ5と、望遠用撮像センサ6と、駆動機構7とを有している。なお、望遠レンズ3および回動ミラー4は、撮影対象を望遠用撮像センサ6にて撮影するための望遠側撮影光学系を構成しているが、同時に、撮影対象を照明する照明光学系8の一部も構成している。なお、照明光学系8の詳細については後述することとし、図1では、便宜的に、照明光学系8の詳細な図示を省略している。
なお、本実施形態において、撮像センサ(広角用撮像センサ5、望遠用撮像センサ6)の撮影対象には、物体などの有体物、空間などの無体物が含まれ、上記の物体には、無人飛行機などの不審物や、不審者などが含まれる。ここでは、説明の理解をしやすくするため、撮影対象を物体(例えば無人飛行機)として説明する。なお、上記物体が空中に存在していない場合(不審物が存在していない場合)、撮影対象は撮像センサから例えば100〜300mの距離だけ離れた遠方位置にある一定範囲の空間となり、撮像センサは上記空間を撮影対象として撮影することになる。以上のことから、以下で登場する「物体」は、適宜「撮影対象」に読み替えることができるものとする。
広角レンズ2は、対角半画角ωが30°以上で、像側がほぼテレセントリックであるレンズ系である。本実施形態では、例えば、広角レンズ2の水平全画角(図1の紙面に平行な方向の全画角)は90°であり、垂直全画角(図1の紙面に垂直な方向の全画角)は60°であり、対角半画角ωは50.5°である。広角レンズ2は、物体側からの光を広角用撮像センサ5に導く撮影光学系を構成している。広角レンズ2を構成するレンズの枚数は、1枚であっても複数枚であってもよい。
望遠レンズ3は、広角レンズ2よりも画角が狭く、像側がほぼテレセントリックであるレンズ系である。本実施形態では、例えば、望遠レンズ3の水平全画角(図1の紙面に平行な方向の全画角)は9°であり、垂直全画角(図1の紙面に垂直な方向の全画角)は6°であり、対角半画角ωは5°である。望遠レンズ3は、物体側からの光を望遠用撮像センサ6に導く撮影光学系を構成している。望遠レンズ3を構成するレンズの枚数は、1枚であっても複数枚であってもよい。
回動ミラー4は、望遠レンズ3の物体側に配置されており、物体側からの光を反射させ、望遠レンズ3を介して望遠用撮像センサ6に導く。回動ミラー4は、後述する駆動機構7によって駆動(回動)される。
広角用撮像センサ5および望遠用撮像センサ6は、可視光および近赤外光の少なくとも一方の波長域に感度を有している。本実施形態では、広角用撮像センサ5および望遠用撮像センサ6は、例えば250万画素を有する、対角1/6インチのセンサであり、可視から近赤外の波長域に感度を持っている。広角用撮像センサ5および望遠用撮像センサ6としては、CCD(Charge Coupled Device)やCMOS(Complementary Metal Oxide Semiconductor)といった一般的なイメージセンサを用いることができる。
広角用撮像センサ5および望遠用撮像センサ6は、30Hzまたは60Hzの周波数に対応する周期で、100m以上300m以下だけ離れた物体を、広角レンズ2または望遠レンズ3を介してそれぞれ撮影することが可能である。例えば、200m遠方の30cm四方の物体は、広角レンズ2を介して広角用撮像センサ5にて1.5画素×1.5画素の領域で撮影され、望遠レンズ3を介して望遠用撮像センサ6にて15画素×15画素の領域で撮影される。なお、広角用撮像センサ5および望遠用撮像センサ6における1画素の大きさは、例えば3μm×3μmである。
駆動機構7は、回動ミラー4を例えば2軸(水平方向、垂直方向の各軸)の周りに回動させる機構であり、1フレームあたり30Hzまたは60Hzの駆動周波数で回動ミラー4を回動させる。このような駆動機構7は、例えばピエゾ素子のように電気的に高速で駆動可能なアクチュエータで構成可能である。
図1では、広角レンズ2の撮影中心と望遠レンズ3の撮影中心とが一致するように、回動ミラー4が傾いている状態を瞬間的に表しているが、回動ミラー4は駆動回路7により絶えず駆動されている。
(照明光学系の構成)
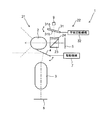
図2は、監視システム1の照明光学系8の詳細を示す説明図である。照明光学系8は、上記した回動ミラー4および望遠レンズ3のほかに、レーザ光源9と、アレイ光学系10と、光路合成プリズム11とを含んで構成されている。
図2は、監視システム1の照明光学系8の詳細を示す説明図である。照明光学系8は、上記した回動ミラー4および望遠レンズ3のほかに、レーザ光源9と、アレイ光学系10と、光路合成プリズム11とを含んで構成されている。
レーザ光源9は、例えば近赤外の波長域(例えば波長900nm付近)に強度ピークを持つレーザ光を出射する光源である。レーザ光源9は、広角用撮像センサ5および望遠用撮像センサ6が感度を有する波長域に強度ピークを持つレーザ光を出射する光源であれば、どのような光源で構成されてもよい(どのような波長のレーザ光を出射してもよい)。したがって、広角用撮像センサ5および望遠用撮像センサ6が可視光の波長域に感度を有している場合、レーザ光源9は、可視光の波長域に強度ピークを持つレーザ光を出射する光源で構成されればよい。また、広角用撮像センサ5および望遠用撮像センサ6が可視光および近赤外の両方の波長域に感度を有している場合、レーザ光源9は、可視光の波長域に強度ピークを持つレーザ光を出射する光源と、近赤外の波長域に強度ピークを持つレーザ光を出射する光源とを併用して構成されればよい。レーザ光源9は、約1000Wの出力で略平行光束を出射する。
光路合成プリズム11は、物体側から望遠レンズ3を介して望遠用撮像センサ6に入射する光の光路中に配置されて、望遠用撮像センサ6に入射する光の光路と、レーザ光源9から出射されるレーザ光の光路とを合成する光路合成部材である。光路合成プリズム11を上記のように配置することにより、レーザ光の光路の一部が望遠レンズ3と同軸となるようにレーザ光源9が配置されることになる。
アレイ光学系10は、レーザ光源9から出射されるレーザ光を面状に整形して光路合成プリズム11に向けて出射する光学系である。本実施形態では、アレイ光学系10は、レーザ光源9の実像をアレイ状に並べて望遠レンズ3にリレーすべく、(3×4)個の凸レンズを2次元的に並べて配置した凸レンズアレイで構成されているが、凹レンズアレイで構成されてもよい。このようなアレイ光学系10の配置により、アレイ光学系10によってレーザ光の照明範囲を広げて、例えば、広角用撮像センサ5による全撮影範囲の面積の1/100程度を照明することが可能となる。
本実施形態では、アレイ光学系10は、望遠用撮像センサ6と光学的に共役でない位置に配置されている。つまり、アレイ光学系10と光路合成プリズム11との間の光学的距離が、光路合成プリズム11と望遠用撮像センサ6との間の光学的距離とずれるように、アレイ光学系10が配置されている。このようにすることで、望遠レンズ3を介して遠方(例えば200m離れた位置)に照明光(レーザ光)を投影したときに、撮影対象の位置では、アレイ光学系10の個々の凸レンズに対応する光源像の輪郭がボケて重なり合い、望遠レンズ3による撮影範囲のほぼ全体を照明する(照明範囲が広がる)。つまり、単位面積あたりのレーザ光の照明強度が低下するため、万が一、人の眼にレーザ光が入射しても、それによる影響(例えば失明の危険性)を低減することができる。
(基本的な動作)
上記の構成において、レーザ光源9から出射されたレーザ光は、アレイ光学系10によって面状に整形された後、光路合成プリズム11に入射し、そこで反射されて望遠レンズ3および回動ミラー4を介して撮影対象側に出射され、撮影対象を照明する。このとき、駆動機構7によって回動ミラー4を回動させることにより、撮影対象の照明範囲は、広角用撮像センサ5の撮影範囲内で順にシフトする。
上記の構成において、レーザ光源9から出射されたレーザ光は、アレイ光学系10によって面状に整形された後、光路合成プリズム11に入射し、そこで反射されて望遠レンズ3および回動ミラー4を介して撮影対象側に出射され、撮影対象を照明する。このとき、駆動機構7によって回動ミラー4を回動させることにより、撮影対象の照明範囲は、広角用撮像センサ5の撮影範囲内で順にシフトする。
撮影対象(例えば不審物などの物体)で反射された照明光は、上記とは逆の経路を辿り、回動ミラー4および望遠レンズ3を介して光路合成プリズム11に入射し、そこを透過して望遠用撮像センサ6に入射する。これにより、望遠用撮像センサ6では、撮影対象の拡大画像が取得される。なお、望遠用撮像センサ6の撮影範囲のほぼ全体がレーザ光で照明されているため、望遠用撮像センサ6では、常に明るい撮影画像が得られる。
一方、撮影対象は、広角レンズ2を介して広角用撮像センサ5でも撮影されている。上記のように、回動ミラー4の回動により、広角用撮像センサ5の撮影範囲内で、撮影対象におけるレーザ光の照明位置が順にシフトするため、広角用撮像センサ5では、各照明位置で撮影された画像を1フレーム分だけ足し合わせて、1つの明るい広角の撮影画像を得ることができる。つまり、広角用撮像センサ5では、1フレーム分の撮影に要する時間内で、物体からの光(照明光の反射光)の受光量に応じた電荷を各画素で蓄積しておき、1フレーム分のレーザ光の走査が終了した時点で、蓄積された電荷を各画素から読み出すことにより、撮影している全範囲にわたって明るい撮影画像を得ることができる。
なお、例えば夜間において、レーザ光によって物体が照明されていない間は暗闇となるので、広角用撮像センサ5において、シャッタなどの規制手段で読み出し時間を制限することは不要である。また、1フレーム分の電荷を蓄積しておく場合、1フレームの間、シャッタは開けておけばよいので、レーザレーダとは異なり、レーザ光の走査タイミングと広角用撮像センサ5のシャッタとを同期させることも不要である。
また、例えば、回動ミラー4の駆動周波数を1フレームあたり30Hzまたは60Hzとしておき、広角用撮像センサ5の各画素からの電荷の読み出し速度を30Hzまたは60Hzとしておき、広角側で1フレームの間、電荷を蓄積して読み出す動作を行うことによって撮影対象を撮影してもよい。なお、回動ミラー4はカメラと異なり、軽量であるので、広角レンズ2を介して撮影する範囲の1/100の面積をレーザ光で照明しながら、回動ミラー4を1フレームの期間、30Hzまたは60Hzの駆動周波数で回動させることは十分可能である。
(監視システムの主要部の構成)
図3は、監視システム1の主要部の構成を示すブロック図である。同図に示すように、監視システム1は、上述した回動ミラー4やレーザ光源9等の他に、指定部12と、報知部13と、通信部14と、表示部15と、測距部16と、制御部17とをさらに有している。制御部17は、監視システム1の各部の動作を制御するブロックであり、例えば中央演算処理装置(CPU;Central Processing Unit)で構成されている。
図3は、監視システム1の主要部の構成を示すブロック図である。同図に示すように、監視システム1は、上述した回動ミラー4やレーザ光源9等の他に、指定部12と、報知部13と、通信部14と、表示部15と、測距部16と、制御部17とをさらに有している。制御部17は、監視システム1の各部の動作を制御するブロックであり、例えば中央演算処理装置(CPU;Central Processing Unit)で構成されている。
指定部12は、広角用撮像センサ5の撮影範囲の一部を、望遠用撮像センサ6の撮影範囲として指定するものである。上述した駆動機構7は、指定部12で指定された撮影範囲を望遠用撮像センサ6で撮影できるように、制御部17からの制御信号に基づいて回動ミラー4を回動させる。
指定部12は、操作部12aと、画像認識部12bとを含んで構成されている。なお、指定部12は、操作部12aおよび画像認識部12bのどちらか一方のみを有する構成であってもよい。操作部12aは、監視システム1を管理するオペレータによる、望遠用撮像センサ6の撮影範囲の指定入力を受け付けるものであり、例えばキーボード、マウス、タッチパネルなどの一般的な入力部で構成される。
画像認識部12bは、広角用撮像センサ5または望遠用撮像センサ6にて撮影されて取得された画像の画像データに対して画像認識処理を行うことにより、不審物または不審者を検知または認知するブロックであり、例えば特定のアルゴリズム基づく処理を行う回路で構成される。上記の画像認識処理には、例えば、撮影によって取得された画像の画像データに対して、物体(人、自転車、バイク、自動車、無人飛行機などを含む)の輪郭を抽出してパターンマッチング等の手法で形状を認識する処理が含まれる。
本実施形態では、画像認識部12bは、上記画像認識処理によって、広角用撮像センサ5の撮影範囲の中で不審物または不審者を検知した範囲を、望遠用撮像センサ6の撮影範囲として指定する。
報知部13は、不審者または不審物の存在を外部に報知するブロックであり、例えば音や音声を出力する出力部(ブザー、スピーカーなど)で構成されている。報知部13での報知は、例えばオペレータが表示部15に表示される撮影画像を目視で確認して不審者等を認知したことを操作部12aを介して入力したとき、または、画像認識部12bが画像認識によって不審者等を認知したときに、操作部12aまたは画像認識部8からそれぞれ入力される信号に基づいて、制御部17が報知部13を制御することによって行われる。
通信部14は、不審者または不審物が存在するという情報を外部に出力するためのインターフェースとなる部分であり、インターネットなどの通信回線(有線、無線のどちらでもよい)と接続されている。表示部15は、広角用撮像センサ5または望遠用撮像センサ6にて撮影された画像を表示する部分であり、液晶表示装置や有機EL(electro-luminescence)表示装置などの表示装置で構成されている。
測距部16は、監視システム1から物体までの距離を測定するブロックであり、タイマー(計時部)と演算回路とを含んで構成される。例えば、監視システム1にて何らかの物体を検知した場合において、撮影画像が不鮮明であったり、撮影された物体の大きさが小さいなどの理由で、物体の認識が困難な場合がある。この場合には、制御部17により、レーザ光源9をパルス発光させ、そのパルス発光と同期して撮像センサ(例えば広角用撮像センサ5)のシャッタを駆動させる。すると、測距部16は、パルス発光によって出力されたレーザ光が物体で反射されて撮像センサに入射するまでの時間T(sec)を計測し、上記時間Tと光の速度V(例えば3×10⁸m/sec)とから、物体までの距離S(=(T/2)×V)を測定する(いわゆるTime of Flight(TOF)方式)。このような測距により、撮影された物体のおよその大きさや形状が判明するため、検知した物体が、注意しなければならない不審物等であるか、虫や鳥など無害のものであるかを、例えば画像認識部12bが容易に判断することが可能となる。
(監視システムの動作の一例)
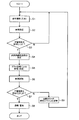
図4は、本実施形態の監視システム1における動作の流れの一例を示すフローチャートである。まず、画像認識部12bでの画像認識を利用した監視について説明する。
図4は、本実施形態の監視システム1における動作の流れの一例を示すフローチャートである。まず、画像認識部12bでの画像認識を利用した監視について説明する。
定常監視(S1〜S3)では、画像認識部12bでの画像認識処理により、人、自転車、バイク、自動車、無人飛行機などの不審物や不審者の接近および侵入を検知する処理を行っている。
すなわち、定常監視では、上述の「基本的な動作」で説明したように、駆動機構7によって回動ミラー4を回動させて、レーザ光源9からのレーザ光を走査し、遠方の照明位置を順にシフトさせながら、広角用撮像センサ5にて広角レンズ2を介して遠方を撮影する(S1)。このとき、昼間は、可視光および近赤外光のレーザ光で遠方を照明して撮影し、夜間は近赤外光のレーザ光で遠方を照明して撮影することが望ましい。近赤外光は、人の眼には見えない光であるので、相手に気付かれることなく遠方を撮影でき、また、近隣への配慮も可能となる(近隣に監視中であることを悟られなくて済む)。なお、昼間の監視では、レーザ光による照明は必ずしも必要でないが、照明があるほうが、明るい撮影画像を得て、画像認識処理による認識精度を向上させることができる点で望ましい。
次に、画像認識部12bは、広角用撮像センサ5での撮影によって取得された画像に対して画像認識処理を行う(S2)。S2での画像認識処理により、画像認識部12bが不審物等を検知した場合(S3にてYes)、画像認識部12bは、不審物等を検知した範囲を、望遠用撮像センサ6の撮影範囲として指定する(S4)。そして、駆動機構7は、画像認識部12bによって指定された撮影範囲を望遠用撮像センサ6で撮影できるように、回動ミラー4を回動させる(S5)。このとき、画像認識部12bが上記撮影範囲の指定を、不審物等の動きに追従して連続して行い、駆動機構7が上記撮影範囲の指定に基づいて回動ミラー4を回動させることにより、望遠用撮像センサ6は、回動ミラー4および望遠レンズ3を介して、不審物等を追尾して撮影することができる。一方、S3にて、画像認識部12bが不審物等を検知しなかった場合は、S1に戻って以降の処理を繰り返す。
なお、例えば、監視システム1から200mの距離にある30cm四方の物体は、広角用撮像センサ5においては、1.5×1.5画素の範囲に撮影される。この程度の大きさの物体であれば、画像認識部12bにて物体の検知が可能である。また、遠方の撮影範囲を物体が横切る際に、水平方向よりも短い垂直方向に、一直線に時速50kmで横切ったとしても、その物体を広角用撮像センサ5にて約160秒間撮影できる。したがって、画像認識部12bは、この撮影の間に画像認識などにより物体を検知することが可能である。
続いて、画像認識部12bは、望遠用撮像センサ6にて撮影された画像(不審物等の拡大画像)に対して画像認識処理を行う(S6)。S6での画像認識処理により、画像認識部12bが不審物等を認知できた場合(S7にてYes)、制御部17は上記認知に基づいて報知部13を動作させて、不審物等の存在を周囲に報知(警告)するとともに、不審物等が侵入した旨の情報を、通信部14を介して外部(例えば警備会社)に送信する(S8)。なお、外部への報知および情報送信(通報)は、オペレータ自身が直接行ってもよい(オペレータが操作部12aを操作して報知部13および通信部14を動作させてもよい)。
一方、S7の結果、画像認識部12bが不審物等を認知できなかった場合(S7にてNo)、高速移動により不審物等を見失ったとして、制御部17は、回動ミラー4を照明スキャンに切り替えるよう駆動機構7を制御する(S9)。すなわち、制御部17は、駆動機構7に制御信号を出力して、回動ミラー4の回動を、広角の撮影範囲内で照明位置を順に切り替える照明スキャンに切り替え、広角での遠方撮影に備える。以降は、S1に戻って同様の処理を繰り返す。
(監視システムの動作の他の例)
図5は、本実施形態の監視システム1における動作の流れの他の例を示すフローチャートである。ここでは、操作部12aによる撮影範囲の指定入力を利用した監視について説明する。
図5は、本実施形態の監視システム1における動作の流れの他の例を示すフローチャートである。ここでは、操作部12aによる撮影範囲の指定入力を利用した監視について説明する。
まず、駆動機構7によって回動ミラー4を回動させて、レーザ光源9からのレーザ光を走査し、遠方の照明位置を順にシフトさせながら、広角用撮像センサ5にて広角レンズ2を介して遠方を撮影する(S1)。次に、表示部15は、S1にて広角で撮影された画像を表示する(S2−1)。これにより、オペレータは、表示部15に表示された画像を見て、不審物等が存在するか否かを判断することが可能となる。
不審物等が存在し、オペレータが、操作部12aにより、広角画像において不審物等が存在する範囲を、望遠用撮像センサ6の撮影範囲として指定入力すると(S3−1でYes)、駆動機構7は、操作部12aによって指定された撮影範囲を望遠用撮像センサ6で撮影できるように、回動ミラー4を回動させる(S5)。このとき、操作部12aにて上記撮影範囲の指定を、不審物等の動きに追従して連続して行い、駆動機構7が上記撮影範囲の指定に基づいて回動ミラー4を回動させることにより、望遠用撮像センサ6は、回動ミラー4および望遠レンズ3を介して、不審物等を追尾して撮影することができる。一方、S3−1にて、オペレータによる撮影範囲の指定がなければ、S1に戻って以降の処理を繰り返す。
続いて、表示部15は、望遠用撮像センサ6にて撮影された画像(不審物等の拡大画像)を表示する(S6−1)。これにより、オペレータは、表示部15に表示された画像を見て、不審物等を認知することが可能となる。オペレータが不審物等を認知して、操作部12aによってその旨を入力すると(S7−1にてYes)、制御部17は上記入力に基づいて報知部13を動作させて、不審物等の存在を周囲に報知するとともに、不審物等が侵入した旨の情報を、通信部14を介して外部に送信する(S8)。なお、この場合も、オペレータ自身が操作部12aを操作して報知部13および通信部14を動作させ、外部への報知および通報を行わせるようにしてもよい。
一方、S7−1にて、操作部12aによる上記入力がなければ、次に、制御部17は、操作部12aにより、回動ミラー4を照明スキャンに切り替える指示が入力されたかどうかを判断する(S7−2)。なお、この操作部12aによる切り替え指示は、不審物等を画面上で見失ったことに起因して、次の広角撮影(遠方監視)に備えるためにオペレータによってなされるものである。上記照明スキャンへの切り替え指示があった場合、制御部17は、駆動機構7に制御信号を出力して、回動ミラー4を照明スキャンに切り替え(S9)、以降は、S1に戻って同様の処理を繰り返す。S7−2にて、上記照明スキャンへの切り替え指示がなかった場合は、S7−1に戻って以降の動作を繰り返す。
(効果)
以上のように、指定部12としての操作部12aまたは画像認識部12bにより、望遠用撮像センサ6の撮影範囲が指定されたときに(S4またはS3−1参照)、駆動機構7は、その指定された撮影範囲を望遠用撮像センサ6で撮影できるように、回動ミラー4を回動させる(S5参照)。回動ミラー4は、レンズおよび撮像センサを有するカメラ本体に比べて小型で軽量であるため、駆動機構7は回動ミラー4を高速で回動させることが可能である。したがって、撮影対象が高速で移動する物体(例えば無人飛行機)であっても、撮影範囲の指定に基づく回動ミラー4の高速の回動により、望遠用撮像センサ6は、回動ミラー4および望遠レンズ3を介して、上記物体を高速移動に追従して撮影することが可能となる。しかも、望遠用撮像センサで上記物体を撮影するため、上記物体が小型のものであっても、上記物体の拡大画像を取得して、上記物体を認知することが可能となる。また、広角レンズ2と望遠レンズ3とを併用して監視を行うため、不審物等を検知するまでは、広角レンズ2を用いた撮影による広範囲の監視が可能であり、不審物等を検知した後は、不審物等が検知された特定の範囲を、望遠レンズ3を用いて拡大して撮影することで、その不審物を確実に認知することが可能となる。
以上のように、指定部12としての操作部12aまたは画像認識部12bにより、望遠用撮像センサ6の撮影範囲が指定されたときに(S4またはS3−1参照)、駆動機構7は、その指定された撮影範囲を望遠用撮像センサ6で撮影できるように、回動ミラー4を回動させる(S5参照)。回動ミラー4は、レンズおよび撮像センサを有するカメラ本体に比べて小型で軽量であるため、駆動機構7は回動ミラー4を高速で回動させることが可能である。したがって、撮影対象が高速で移動する物体(例えば無人飛行機)であっても、撮影範囲の指定に基づく回動ミラー4の高速の回動により、望遠用撮像センサ6は、回動ミラー4および望遠レンズ3を介して、上記物体を高速移動に追従して撮影することが可能となる。しかも、望遠用撮像センサで上記物体を撮影するため、上記物体が小型のものであっても、上記物体の拡大画像を取得して、上記物体を認知することが可能となる。また、広角レンズ2と望遠レンズ3とを併用して監視を行うため、不審物等を検知するまでは、広角レンズ2を用いた撮影による広範囲の監視が可能であり、不審物等を検知した後は、不審物等が検知された特定の範囲を、望遠レンズ3を用いて拡大して撮影することで、その不審物を確実に認知することが可能となる。
また、指定部12は、操作部12aおよび画像認識部12bの少なくとも一方を含んでいるため、指定部12によって指定された撮影範囲を、望遠用撮像センサ6で撮影する本実施形態の構成を確実に実現することができる。特に、指定部12が操作部12aを含んでいる場合は、オペレータが望遠用撮像センサ6で撮影する範囲を操作部12aによって直接指定することができ、便利である。一方、指定部12が画像認識部12bを含んでいる場合は、画像認識の結果に応じて自動的に撮影範囲を指定するようにできるため、オペレータを介することなく不審物等を自動で監視することができる。
また、画像認識部12bは、画像認識により、不審物を無害なものと区別して認識できるため、高度な監視システム1を実現することが可能となる。なお、上記無害なものには、動物(虫、鳥を含む)、植物(木の葉を含む)、ゴミなどが含まれる。
また、公共のインフラ(インフラストラクチャー;産業や生活の基盤として整備される施設)や、公共の建物などの重要な施設では、不審物等の侵入監視を24時間行っている場合が多い。このような施設では、害を及ぼさない物体(ゴミ等)によって頻繁に侵入者がいるような警報が発せられることが考えられる。このような場合、監視システムで警備を行っている人は、何らかの行動を起こし、誤報であることを1つ1つ確認しなければならない。時には、侵入したと思われる場所まで駆けつけて、誤報を発した原因を突き止める必要がある。
これに対して、上述した本実施形態の監視システム1では、広角用撮像センサ5および望遠用撮像センサ6を併用し、画像認識部12bを駆使することにより、予め無害なものと有害である可能性のあるものとに分けて認識することができるため、警備を行う人が誤報により現場まで駆けつける必要性を最小限に抑えることが可能となる。
また、夜間において、建物から100m〜300m程度の距離だけ離れた遠方の不審者や、無人飛行機などの不審物の有無を監視する場合、ハロゲンランプやLEDなどの安価な照明では、光量が足りない。
このとき、中赤外または遠赤外センサなど、物体自身の温度を検知できるセンサは、照明が不要なため(照明なしでも温度によって物体を検知できるため)、夜間における遠方の監視に向いている。最近では、赤外線センサとして、非冷却センサであるマイクロボロメータやサーモパイルが安価で販売されるようになってきている。しかし、これらの中赤外または遠赤外センサは、画素数が数十個から数十万個のものしか存在しない。これは、センサの製造技術が発達していないことと、中赤外から遠赤外の波長域は3〜14μmと長いため、回折効果により解像力が低下しないために1個の画素サイズを10μm以下にすることができないこととに関係する。
製造技術が向上して、画素数の多い中赤外または遠赤外センサを製造できるようになったとしても、センサのサイズは巨大となり、これに伴って、使用するレンズも大きくなり、硝材も特殊なものが必要となる。その結果、上記レンズはかなり高額なものとなる。このため、遠方の監視において、中赤外または遠赤外センサを用いたシステムは、現実的ではない。また、中赤外または遠赤外センサにて撮影された画像は温度情報であるため、上記画像から撮影物体の形状を判断することは困難であり、上記画像に基づく不審者や不審物の特定が困難になる。
この点、本実施形態で用いた広角用撮像センサ5および望遠用撮像センサ6は、可視光および近赤外光の少なくとも一方の波長域に感度を有している。可視または近赤外の波長域に感度を有する撮像センサは、中赤外または遠赤外センサに比べて安価であり、1画素のサイズが小さいために画素数が多くても小型である。このため、安価で小型の監視システム1を構築することができる。
また、遠方の物体を照明するには、強力な光源が必要となる。強力な光源として、例えば可視光を出射する光源を考えた場合、サーチライトに使われるハロゲンランプを用いることができる。しかし、夜間での監視中、常にサーチライトを点灯しておくと、消費電力が増大する。
本実施形態で用いたレーザ光源9は、平行で位相および波長が揃った光束をレーザ光として作り出すことができるため、例えば1000W程度のレーザ光で500m程度の遠方を照射して、遠方の撮影対象を照明することができる。したがって、レーザ光源9を用いることにより、遠方の撮影対象を、サーチライトを用いる場合に比べて低消費電力で照明することができる。また、レーザ光源9から出射されるレーザ光は、広角用撮像センサ5および望遠用撮像センサ6と同じ感度波長域に強度ピークを有しているため、夜間でも撮影対象をレーザ光で照明し、撮影して監視することができる。
また、レーザ光源9は、レーザ光の光路の一部が望遠レンズ3と同軸となるように配置されているため、照明光学系8の一部が撮影光学系を兼ねる構成となる。これにより、システム自体の構成が簡素化され、システムを小型化することが可能となる。なお、後述する実施の形態2のように、レーザ光の光路の一部が広角レンズ2と同軸となるようにレーザ光源9を配置することも可能である。この場合も、照明光学系の一部が撮影光学系を兼ねる構成となるため、システムを小型化することが可能となる。つまり、レーザ光の光路の一部が望遠レンズ3および広角レンズ2のどちらか一方と同軸となるようにレーザ光源9が配置されていれば、システムを小型化することができる。
また、照明光学系を撮影光学系(望遠レンズ3および広角レンズ2のどちらか一方)と同軸となるように配置することで、照明している位置と撮影している位置とが常に一致する(撮影範囲内に照明範囲が常に含まれる)。このため、サーチライトを使用するときのように、撮影範囲より広い範囲を照明したり、撮影範囲を探すために照明を振ったりすることが不要になる効果もある。
また、駆動機構7は、遠方の監視にあたって照明スキャンを行っている(S1)。つまり、駆動機構7は、回動ミラー4の回動によってレーザ光を走査することにより、広角用撮像センサ5の撮影範囲内で、レーザ光の照明位置を順にシフトさせている。これにより、広角用撮像センサ5では、各照明位置で撮影された画像を1フレーム分だけ足し合わせて、1つの明るい広角の撮影画像を得ることができる。したがって、照明範囲の狭いレーザ光を照明に用いる構成であっても、明るい広角の撮影画像を得て、夜間でも遠方を監視することができる。
また、照明光学系8は、レーザ光源9に加えて、アレイ光学系10をさらに有している。レーザ光源9を使用することにより、レーザ光(可視光または近赤外光)を用いて、夜間の撮影が可能な照明を行うことができる。しかし、レーザ光は広がらないため、広角レンズ2が撮影する範囲を一度に照明することができない。また、撮影用のレンズ系(例えば望遠レンズ3)は画角内の画像を2次元の撮像素子(例えば望遠用撮像センサ6)に結像させるものであり、このようなレンズ系を使う場合は、点光源を面光源として扱うこともできない。そこで、アレイ光学系10によってレーザ光を面状に整形することにより、画角の狭い望遠レンズ3を照明光学系8として利用しながら、望遠レンズ3を介して、撮影対象を面状の光(レーザ光)で十分な範囲で照明して撮影することができる。
特に、本実施形態のように、望遠レンズ3の画角を広角レンズ2の画角の1/10程度としておき、望遠レンズ3を介して一度に撮影する面積を、広角レンズ2を介して撮影する面積の1/100程度としておけば、レーザ光源9から出射されるレーザ光をアレイ光学系10によって面状に整形して、望遠レンズ3を介して撮影する範囲全面を照明することができる。
また、駆動機構7は、指定部12による撮影範囲の指定に基づいて、不審物等を追尾して望遠用撮像センサ6で撮影できるように、回動ミラー4を駆動している(S5)。このような回動ミラー4の駆動により、不審物等を追尾しながら望遠用撮像センサ6で撮影できるため、望遠用撮像センサ6で取得される不審物等の拡大画像に基づいて、移動する不審物等を認知することが可能となる。特に、望遠レンズ3と同軸で照明用のレーザ光源9を配置した構成では、回動ミラー4で照明(レーザ光)をスキャンしながら、望遠レンズ3を介して撮影している間、常に撮影範囲が照明されており、常に明るい拡大画像が得られるため、この間に不審物等を認知することが容易となる。
また、制御部17は、追尾している不審物等が消失した場合に、不審物等を追尾する回動ミラー4の駆動を、照明スキャンに切り替える制御信号を駆動機構7に出力する。そして、駆動機構7は、その制御信号に基づいて、照明スキャンを行う(S7、S7−1、S7−2、S9参照)。このような回動ミラー4の照明スキャンへの切り替えにより、広角用撮像センサ5は、広角レンズ2を介して撮影対象を再度広角で撮影できるため、夜間であっても、広角で撮影した画像から、消失した不審物等を再度見つけ出せる可能性が高くなり、ひいては不審物等を見つけ出すことが可能となる。
また、上述した望遠レンズ3は、像側がテレセントリックなレンズ系であるため、レンズバックを十分に確保でき、望遠レンズ3の像側に光路合成プリズム11などの光学部材を配置することが可能となる。また、望遠レンズ3と望遠用撮像センサ6との間の光路中に光路合成プリズム11を配置することにより、レーザ光の光路の一部が望遠レンズ3と同軸となる構成を確実に実現することができる。
(照明光学系の他の構成)
図6は、照明光学系8の他の構成を示す説明図である。照明光学系8において、レーザ光源9は、面発光レーザ光源9aであってもよい。面発光レーザ光源9aは、レーザ光を面発光により出射するため、アレイ光学系10を用いた場合と同様に、望遠レンズ3を介して撮影対象を面状の光で照明することができる。これにより、点光源である通常のレーザ光源で撮影対象を照明する構成に比べて、撮影対象を十分な範囲で照明して撮影することができる。なお、面発光レーザ光源は、現在小さいものが製造されているが、将来、より大きなものが製造される可能性がある。
図6は、照明光学系8の他の構成を示す説明図である。照明光学系8において、レーザ光源9は、面発光レーザ光源9aであってもよい。面発光レーザ光源9aは、レーザ光を面発光により出射するため、アレイ光学系10を用いた場合と同様に、望遠レンズ3を介して撮影対象を面状の光で照明することができる。これにより、点光源である通常のレーザ光源で撮影対象を照明する構成に比べて、撮影対象を十分な範囲で照明して撮影することができる。なお、面発光レーザ光源は、現在小さいものが製造されているが、将来、より大きなものが製造される可能性がある。
〔実施の形態2〕
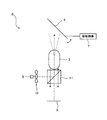
図7は、本発明の他の実施形態に係る監視システム1の構成を模式的に示す説明図である。監視システム1は、撮影対象を広角用撮像センサ5にて撮影する広角側撮影光学系に、撮影対象を照明する照明光学系21を組み込んだ構成であってもよい。監視システム1のその他の構成については、実施の形態1と同様であるため、以下では、照明光学系21の詳細について説明する。
図7は、本発明の他の実施形態に係る監視システム1の構成を模式的に示す説明図である。監視システム1は、撮影対象を広角用撮像センサ5にて撮影する広角側撮影光学系に、撮影対象を照明する照明光学系21を組み込んだ構成であってもよい。監視システム1のその他の構成については、実施の形態1と同様であるため、以下では、照明光学系21の詳細について説明する。
照明光学系21は、上述した広角レンズ2およびレーザ光源9と、22と、光路合成プリズム23と、凹レンズ24とを有して構成されている。レーザ光源9は、レーザ光の光路の一部が広角レンズ2と同軸となるように配置されている。このようなレーザ光源9の配置は、光路合成プリズム23を用いることによって実現できる。
光路合成プリズム23は、レーザ光源9から出射され、レーザ光走査機構22によって走査されたレーザ光の光路を、撮影対象側から広角レンズ2を介して広角用撮像センサ5に入射する光の光路と合成する光路合成部材である。この光路合成プリズム23は、例えば、断面が直角二等辺三角形である2つのプリズムの斜面同士を、ハーフミラーとして機能する光学薄膜を介して接合することによって形成されている。広角レンズ2と広角用撮像センサ5との間の光路中に光路合成プリズム23を配置することにより、レーザ光源9から出射されて、レーザ光走査機構22を介して入射するレーザ光を、広角レンズ2の光軸に対して垂直な方向から光路合成プリズム23に入射させ、そのレーザ光を、光路合成プリズム23で反射させて広角レンズ2に入射させることができる。
凹レンズ24は、レーザ光走査機構22から出射されるレーザ光の光束幅を拡大して光路合成プリズム23に導く光束幅拡大素子であり、例えば非球面凹レンズで構成される。この凹レンズ24は、撮影距離が例えば200mのときに、レーザ光による照明光束の面積が、広角用撮像センサ5で撮影される全撮影範囲の面積の1/100程度になるように光束幅を調整(拡大)するために設けられている。レーザ光の光束幅を拡大することにより、単位面積あたりのレーザ光の強度が低下するため、万が一、人の眼にレーザ光が入射しても、それによる影響(例えば失明の危険性)を低減することができる。なお、凹レンズ24を設ける代わりに、凸レンズをリレーレンズとして設けて、レーザ光の光束幅を拡大するようにしてもよい。
レーザ光走査機構22は、レーザ光源9から出射されたレーザ光を走査することにより、広角レンズ2を介して広角用撮像センサ5が撮影している撮影対象の撮影範囲内で、凹レンズ24、光路合成プリズム23および広角レンズ2を介して撮影範囲の一部を照明する上記レーザ光の照明位置を順にシフトさせる。このようなレーザ光走査機構22は、平行平板31と、平板回動機構32とを有して構成されている。
平行平板31は、互いに対向する2つの面31a・31bが平行に位置する透明基板であり、レーザ光源9の光出射側に配置されている。平板回動機構32は、平行平板31を水平方向および垂直方向に回動させる機構であり、30Hzまたは60Hzの駆動周波数で平行平板31を回動させる。このような平板回動機構32は、例えばピエゾ素子のように電気的に高速で駆動可能なアクチュエータで構成可能である。図7では、平行平板31のある一瞬での回動状態を示しているが、平行平板31は絶えず回動するように平板回動機構32によって駆動される。なお、平行平板31の水平方向および垂直方向は、監視対象である物体の水平方向および垂直方向、つまり、広角レンズ2の光軸に垂直な面内で互いに垂直な2方向にそれぞれ対応している。
上記の構成において、レーザ光源9から出射されたレーザ光は、平行平板31を透過した後、凹レンズ24で光束幅が拡大され、光路合成プリズム23によって広角レンズ2の方向に反射される。そして、上記レーザ光は、広角レンズ2を介して物体側に出射され、物体の一部を照明する。物体で反射された照明光は、上記とは逆の光路を辿り、広角レンズ2に入射した後、光路合成プリズム23を透過し、広角用撮像センサ5に入射する。
ここで、入射するレーザ光の光路に対して平行平板31が傾いていると、レーザ光は平行平板31を透過する際に、面31aにて、平行平板31が傾いている方向に屈折され、面31bで再び元の角度に屈折されて(面31aに入射する前の光路と平行な光路で)出射される。つまり、上記レーザ光は、平行平板31を透過する際に、平行平板31の厚みに応じた量だけ平行移動する。しかも、平行平板31の傾きを変化させることによって、平行平板31に対するレーザ光の入射角が変化して屈折角も変化する。このため、平行平板31の回動により、平行平板31から出射されるレーザ光を、平行平板31の回動角度に応じた量だけ平行移動させることができる。
例えば、平行平板31として、厚さが34mmで、波長900nmに対する屈折率が1.51の透明基板を使用した場合は、水平方向に±13°、垂直方向に±7.35°だけ傾くように平行平板31を回動させることにより、水平方向に±2.6mm、垂直方向に±1.47mmのレーザ光の平行移動が起こる。また、平行平板31として薄いもの(例えば厚さが25mmの平板)を使用した場合は、水平方向に±17.5°、垂直方向に±10°だけ傾くように平行平板31を回動させることにより、水平方向に±2.6mm、垂直方向に±1.47mmのレーザ光の平行移動が起こる。
広角レンズ2は、像側がほぼテレセントリックなレンズ系であるため、像側でレーザ光が平行移動すると、物体側では照明光(レーザ光)の角度が変化する。したがって、平板回動機構32によって平行平板31を回動させて、平行平板31から出射されるレーザ光を平行移動させることにより、物体に照射されるレーザ光を走査することができる。つまり、対角1/6インチの広角用撮像センサ5で撮影している範囲の中で、上記範囲の一部を照明するレーザ光の照明位置を順にシフトさせることができる。
レーザ光は、(凹レンズ24によって光束幅を拡大しても)照明範囲が狭く、広角レンズ2を介して広角で撮影している範囲の一部分しか照明できない。しかし、上記のようにレーザ光を走査して照明位置を順にシフトさせることにより、広角用撮像センサ5では、各照明位置で撮影された画像を1フレーム分足し合わせて、1つの明るい広角の撮影画像を得ることができる。したがって、広角レンズ2を介して撮影対象をレーザ光で照明する構成であっても、夜間の遠方監視が可能となり、また、そのような明るい広角の撮影画像に基づいて、不審物等を検知する際の精度を向上させることが可能となる。
本実施形態のように、広角側撮影光学系に照明光学系21を組み込んだ構成の場合、照明光学系21のレーザ光走査機構22は、回動ミラー4の回動による望遠用撮像センサ6の撮影範囲の移動に追従して上記撮影範囲を照明するように、レーザ光を走査することが望ましい。上記撮影範囲全体を照明するには、レーザ光走査機構22が、回動ミラー4の回動よりも速い速度で平行平板31を回動させ、レーザ光を2次元的に走査すればよい。
上記のようにレーザ光を走査することにより、回動ミラー4の回動によって望遠用撮像センサ6の撮影範囲が移動しても、その移動に追従して上記撮影範囲をレーザ光で照明できるため、望遠用撮像センサ6にて明るい拡大画像を得ることができる。したがって、広角レンズ2を介して撮影対象をレーザ光で照明する構成であっても、上記明るい拡大画像に基づいて不審物等を認知する際の精度を向上させることができる。
なお、本実施形態では、レーザ光走査機構22は、レーザ光が入射する平行平板を回動させることによってレーザ光を走査しているが、その他の方法によってレーザ光を走査してもよい。例えば、表面に回折格子を形成した平行平板にレーザ光を入射させ、上記平行平板をスライドさせることにより、レーザ光を走査してもよい。また、回転放物面ミラーの焦点位置に回動中心が位置するように回動ミラーを配置し、回動ミラーを回動させることにより、回動ミラーおよび回転放物面ミラーで順に反射されるレーザ光を走査してもよい。さらに、音響光学素子の結晶に与える超音波の振動数を変化させて、音響光学素子に入射するレーザ光の回折角度を変化させることにより、レーザ光を走査してもよい。
〔補足〕
侵入物を検知する場合には、100〜300mの遠方を撮影するという考え方が基本であるが、物体を追尾しているうちに物体が監視システムに近づくことも考えられ、そのあとに追尾している物体を見失うことも考えられる。このとき、広角カメラの画像に切り替えて侵入物を見つけ出した場合、広角レンズと望遠レンズとは同軸ではないため、拡大したい画像の位置が、望遠レンズの向いている方向とずれてしまうような視差が生じる。そこで、撮影物体が遠方100mよりも監視システムに近い位置に存在する場合には、測距部16にて測距した情報(距離情報)を使用して、広角レンズと望遠レンズとの間に生じる視差を補正してもよい。物体までの撮影距離がわかれば、上記の視差を補正して望遠レンズの光軸の向きを調整できるため、望遠レンズを介して所望の位置を拡大した画像を撮像センサにて取得でき、物体がカメラに近づいてきた場合でも、上記取得した画像に基づいて物体を認知することが可能となる。
侵入物を検知する場合には、100〜300mの遠方を撮影するという考え方が基本であるが、物体を追尾しているうちに物体が監視システムに近づくことも考えられ、そのあとに追尾している物体を見失うことも考えられる。このとき、広角カメラの画像に切り替えて侵入物を見つけ出した場合、広角レンズと望遠レンズとは同軸ではないため、拡大したい画像の位置が、望遠レンズの向いている方向とずれてしまうような視差が生じる。そこで、撮影物体が遠方100mよりも監視システムに近い位置に存在する場合には、測距部16にて測距した情報(距離情報)を使用して、広角レンズと望遠レンズとの間に生じる視差を補正してもよい。物体までの撮影距離がわかれば、上記の視差を補正して望遠レンズの光軸の向きを調整できるため、望遠レンズを介して所望の位置を拡大した画像を撮像センサにて取得でき、物体がカメラに近づいてきた場合でも、上記取得した画像に基づいて物体を認知することが可能となる。
光路中に配置した光路合成プリズム11(または光路合成プリズム23)は、プリズムではなく、平行平板型の光路合成素子(光路合成部材)であってもよい。上記光路合成素子は、例えば、透明な平行平板の一方の面側に、ハーフミラーとして機能する反射膜を形成して構成される。そして、上記平行平板を透過する光が照明光(レーザ光)となり、上記反射膜で反射される光が物体側から望遠用撮像センサ6(または広角用撮像センサ5)に向かう物体光となるように、上記光路合成素子を配置すればよい。上記光路合成素子を用いた場合でも、照明系と撮像系とで光路を合成して、コンパクトな構成を実現することができる。
なお、上記光路合成素子の平行平板を透過する光を照明光としているのは、平行平板を光路中に斜めに挿入すると、収差(例えば非点隔差)が生じてしまい、平行平板を透過する光を撮像光とすると、上記収差によって画像性能が劣化するためである。
以上では、照明用のレーザ光源9として、波長900nm付近に強度ピークを持つレーザ光を出射する光源を使用した例について説明したが、使用するレーザ光源はこれに限定されるわけではない。例えば、波長780nmや820nm付近に強度ピークを持つレーザ光を出射する光源を使用することも可能である。ただし、広角用撮像センサ5および望遠用撮像センサ6が感度を十分に持っている波長域内のレーザ光を出射する光源を用いることが必要である。
また、撮影していることを周囲に知らせたい場合などは、レーザ光として可視光を出射する光源を使用すればよい。撮影していることを周囲に知らせることで、防犯や威嚇の効果もあるためである。その際に、波長450nmや650nm付近のレーザ光を出射する光源や、それらの波長を変調して可視光にした視認性の良い緑色近辺のレーザ光源を使用してもよい。
広角用撮像センサ5および望遠用撮像センサ6は、可視光および近赤外光の少なくとも一方の波長域に感度を有するものであればよいため、広角用撮像センサ5および望遠用撮像センサ6として、可視域から近赤外域にわたって感度を持つセンサを用いることもできるし、近赤外専用のセンサを用いることもできる。近赤外専用のセンサは、照明に使う900nm付近の感度が高く、レーザ光の出力を抑えても撮影が可能となる。近赤外光の撮影では、画像はモノクロ表示となるが、可視光撮影でのモノクロ表示と類似しているため、人による確認の場合に違和感なく認識される。
以上で説明した監視システム1では、照明用の光源として、レーザ光源9を用いており、LEDや小型の半導体レーザを用いていない。LEDは、波長や位相が不揃いであり、光が発散していく光源であるので、かなり高出力の明るいLEDでも、せいぜい20mくらいしか照明することができない。また、半導体レーザは、出力が小さく、たとえ位相および波長が揃っていても、100m〜300mの遠方を照明するには不十分である。
以上で説明した監視システム1では、アレイ光学系10または凹レンズ24により、レーザ光の照明範囲が、広角用撮像センサ5による全撮影範囲の面積の1/100程度になるようにレーザ光の光束幅を拡大しているが、光束幅を拡大する程度は、上記の例に限定されるわけではない。例えば、レーザ光源9の出力が大きく、回動ミラー4(または平行平板31)の駆動速度が遅い場合には、照明面積が上記の1/100よりも大きくなるように光束幅を拡大し、レーザ光源9の出力が小さく、回動ミラー4(または平行平板31)の駆動速度が速い場合には、照明面積が上記の1/100よりも小さくなるように光束幅を拡大するようにしてもよい。
各実施形態で使用される広角レンズ2および望遠レンズ3は、特殊なものではなく、一般に市販されているものを使用することが可能である。対角1/6インチの撮像素子用のレンズ系で、水平画角90°または9°のものは、市販品のラインナップで揃えられている。レンズ系と撮像素子との間には、光路合成プリズムなどの光路合成部材が挿入されるが、像側テレセントリックに近い光学系では、ほとんどの場合、十分なレンズバックが確保されているため、そのような光路合成部材の挿入が容易である。
以上で説明した監視システム1では、望遠レンズ3の物体側に置いた1枚の回動ミラー4によって、水平方向の照明スキャンと垂直方向の照明スキャンとを両方行っているが、2枚の回動ミラーを用いて、水平方向のスキャンと垂直方向のスキャンとを別々に行うようにしてもよい。
以上で説明した監視システム1では、撮影対象の監視を、1組の広角レンズ2および望遠レンズ3を用いて行っているが、複数組の広角レンズ2および望遠レンズ3を用いて行ってもよい。このようにすることで、隙間(監視漏れ)のない監視を行うことができる。また、組にした広角レンズ2および望遠レンズ3を1つの台座に取り付け、この配置のまま台座を回動できるような構成としてもよい。ただし、この場合の台座の回動は、高速で移動する物体を追尾するためではなく、広角レンズ2による監視範囲を変更したい場合に行われる。
以上で説明した監視システム1の構成によれば、建物や施設に高速で近づく、建物から100m〜300mの遠方の侵入物を、広角レンズを介した撮影によって広角な範囲で検知し、望遠レンズを介して撮影される詳細な画像に基づき、30cm四方の小さい物体も認知することができる。また、夜間撮影時には、レーザ光を用いて遠方の物体も照明して撮影でき、しかも、照明系と撮影系とを兼用できる小型で安価なシステムを実現することができる。
以上、本発明の実施形態につき説明したが、本発明の範囲はこれに限定されるものではなく、発明の主旨を逸脱しない範囲で種々の変更を加えて実施することができる。
本発明は、例えば建物から100m〜300mだけ離れた遠方を監視する監視システムに利用可能である。
1 監視システム
2 広角レンズ
3 望遠レンズ
4 回動ミラー
5 広角用撮像センサ
6 望遠用撮像センサ
7 駆動機構
9 レーザ光源
9a 面発光レーザ光源
10 アレイ光学系
11 光路合成プリズム(光路合成部材)
12 指定部
12a 操作部
12b 画像認識部
17 制御部
22 レーザ光走査機構
23 光路合成プリズム(光路合成部材)
2 広角レンズ
3 望遠レンズ
4 回動ミラー
5 広角用撮像センサ
6 望遠用撮像センサ
7 駆動機構
9 レーザ光源
9a 面発光レーザ光源
10 アレイ光学系
11 光路合成プリズム(光路合成部材)
12 指定部
12a 操作部
12b 画像認識部
17 制御部
22 レーザ光走査機構
23 光路合成プリズム(光路合成部材)
Claims (12)
- 広角レンズおよび望遠レンズと、
前記広角レンズを介して撮影対象を撮影する広角用撮像センサと、
前記望遠レンズの前記撮影対象側に配置される回動ミラーと、
前記回動ミラーおよび前記望遠レンズを介して、前記撮影対象を撮影する望遠用撮像センサと、
前記回動ミラーを回動させる駆動機構と、
前記広角用撮像センサの撮影範囲の一部を、前記望遠用撮像センサの撮影範囲として指定する指定部とを備え、
前記駆動機構は、前記指定部で指定された撮影範囲を前記望遠用撮像センサで撮影できるように、前記回動ミラーを回動させることを特徴とする監視システム。 - 前記指定部は、オペレータによる、前記望遠用撮像センサの前記撮影範囲の指定入力を受け付ける操作部を含んでいることを特徴とする請求項1に記載の監視システム。
- 前記指定部は、前記広角用撮像センサで撮影されて取得された画像の画像データに対して画像認識処理を行うことにより、前記広角用撮像センサの撮影範囲の中で不審物または不審者を検知した範囲を、前記望遠用撮像センサの前記撮影範囲として指定する画像認識部を含んでいることを特徴とする請求項1または2に記載の監視システム。
- 前記広角用撮像センサおよび前記望遠用撮像センサは、可視光および近赤外光の少なくとも一方の波長域に感度を有しており、
該監視システムは、前記広角用撮像センサおよび前記望遠用撮像センサが感度を有する前記波長域に強度ピークを持ち、前記撮影対象を照明するレーザ光を出射するレーザ光源をさらに備えており、
前記レーザ光源は、前記レーザ光の光路の一部が前記広角レンズおよび前記望遠レンズのどちらか一方と同軸となるように配置されていることを特徴とする請求項1から3のいずれかに記載の監視システム。 - 前記レーザ光源は、前記レーザ光の光路の一部が前記望遠レンズと同軸となるように配置されており、
前記駆動機構は、前記レーザ光源から前記望遠レンズを介して前記回動ミラーに入射し、前記回動ミラーで反射される前記レーザ光を、前記回動ミラーの回動によって走査することにより、前記広角レンズを介して撮影している前記広角用撮像センサの撮影範囲内で、前記撮影範囲の一部を照明する前記レーザ光の照明位置を順にシフトさせる照明スキャンを行うことを特徴とする請求項4に記載の監視システム。 - 前記レーザ光源から出射されるレーザ光を面状に整形して出射するアレイ光学系をさらに備えていることを特徴とする請求項5に記載の監視システム。
- 前記レーザ光源は、面発光レーザ光源であることを特徴とする請求項5に記載の監視システム。
- 前記駆動機構は、前記指定部による前記望遠用撮像センサの前記撮影範囲の指定に基づいて、不審者または不審物を追尾して前記望遠用撮像センサで撮影できるように、前記回動ミラーを駆動することを特徴とする請求項5から7のいずれかに記載の監視システム。
- 前記望遠用撮像センサの前記撮影範囲から追尾している不審者または不審物が消失した場合に、不審者または不審物を追尾する前記回動ミラーの駆動を前記照明スキャンに切り替える制御信号を前記駆動機構に出力する制御部をさらに備え、
前記駆動機構は、前記制御信号に基づいて、前記照明スキャンを行うことを特徴とする請求項8に記載の監視システム。 - 前記望遠レンズは、像側がテレセントリックなレンズ系であり、
該監視システムは、前記撮影対象側から前記望遠レンズを介して前記望遠用撮像センサに入射する光の光路中に配置されて、前記望遠用撮像センサに入射する前記光の光路と、前記レーザ光源から出射されるレーザ光の光路とを合成する光路合成部材をさらに含んでいることを特徴とする請求項5から9のいずれかに記載の監視システム。 - 前記レーザ光源は、前記レーザ光の光路の一部が前記広角レンズと同軸となるように配置されており、
該監視システムは、
前記レーザ光源から出射された前記レーザ光を走査するレーザ光走査機構と、
前記レーザ光走査機構によって走査されたレーザ光の光路を、前記撮影対象側から前記広角レンズを介して前記広角用撮像センサに入射する光の光路と合成する光路合成部材とを備え、
前記レーザ光走査機構は、前記レーザ光を走査することにより、前記広角レンズを介して前記広角用撮像センサが撮影している前記撮影対象の撮影範囲内で、前記光路合成部材および前記広角レンズを介して前記撮影範囲の一部を照明する前記レーザ光の照明位置を順にシフトさせることを特徴とする請求項4に記載の監視システム。 - 前記レーザ光走査機構は、前記回動ミラーの回動による前記望遠用撮像センサの前記撮影範囲の移動に追従して前記撮影範囲を照明するように、前記レーザ光を走査することを特徴とする請求項11に記載の監視システム。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2016097669A JP2017208595A (ja) | 2016-05-16 | 2016-05-16 | 監視システム |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2016097669A JP2017208595A (ja) | 2016-05-16 | 2016-05-16 | 監視システム |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| JP2017208595A true JP2017208595A (ja) | 2017-11-24 |
Family
ID=60416609
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2016097669A Pending JP2017208595A (ja) | 2016-05-16 | 2016-05-16 | 監視システム |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP2017208595A (ja) |
Cited By (11)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN109788208A (zh) * | 2019-01-30 | 2019-05-21 | 华通科技有限公司 | 基于多组焦距图像源的目标识别方法及系统 |
| CN109831626A (zh) * | 2019-01-30 | 2019-05-31 | 中新科技集团股份有限公司 | 一种拍摄方法、装置、设备及计算机可读存储介质 |
| JP2020067360A (ja) * | 2018-10-24 | 2020-04-30 | パイオニア株式会社 | 測距装置、測距方法、プログラム及び記録媒体 |
| KR102097908B1 (ko) * | 2019-07-25 | 2020-05-27 | 남성모 | 대상체 촬영시스템 |
| CN112887523A (zh) * | 2020-05-28 | 2021-06-01 | 北京小米移动软件有限公司 | 摄像头模组、电子设备、拍摄处理方法及存储介质 |
| CN113709371A (zh) * | 2021-08-27 | 2021-11-26 | 苏州立创致恒电子科技有限公司 | 一种相对移动物体的跟随成像方法与系统 |
| JP2022515162A (ja) * | 2018-12-21 | 2022-02-17 | ライカ ジオシステムズ アクチェンゲゼルシャフト | レーザスキャナ及びカメラによるリアリティキャプチャ |
| JP2022051249A (ja) * | 2020-09-18 | 2022-03-31 | 株式会社東芝 | 距離計測装置 |
| CN114954485A (zh) * | 2021-02-24 | 2022-08-30 | 株式会社斯巴鲁 | 车辆的车内监视装置 |
| CN115183684A (zh) * | 2022-07-12 | 2022-10-14 | 广州全成多维信息技术有限公司 | 一种基于机器视觉的远距离位移检测设备及其检测方法 |
| WO2025022623A1 (ja) * | 2023-07-26 | 2025-01-30 | オプテックス株式会社 | 監視装置 |
-
2016
- 2016-05-16 JP JP2016097669A patent/JP2017208595A/ja active Pending
Cited By (15)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2020067360A (ja) * | 2018-10-24 | 2020-04-30 | パイオニア株式会社 | 測距装置、測距方法、プログラム及び記録媒体 |
| JP2022515162A (ja) * | 2018-12-21 | 2022-02-17 | ライカ ジオシステムズ アクチェンゲゼルシャフト | レーザスキャナ及びカメラによるリアリティキャプチャ |
| US11493599B2 (en) | 2018-12-21 | 2022-11-08 | Leica Geosystems Ag | 3D surveillance system comprising LiDAR and multispectral imaging for object classification |
| CN109831626A (zh) * | 2019-01-30 | 2019-05-31 | 中新科技集团股份有限公司 | 一种拍摄方法、装置、设备及计算机可读存储介质 |
| CN109788208A (zh) * | 2019-01-30 | 2019-05-21 | 华通科技有限公司 | 基于多组焦距图像源的目标识别方法及系统 |
| KR102097908B1 (ko) * | 2019-07-25 | 2020-05-27 | 남성모 | 대상체 촬영시스템 |
| CN112887523A (zh) * | 2020-05-28 | 2021-06-01 | 北京小米移动软件有限公司 | 摄像头模组、电子设备、拍摄处理方法及存储介质 |
| CN112887523B (zh) * | 2020-05-28 | 2023-08-22 | 北京小米移动软件有限公司 | 摄像头模组、电子设备、拍摄处理方法及存储介质 |
| JP2022051249A (ja) * | 2020-09-18 | 2022-03-31 | 株式会社東芝 | 距離計測装置 |
| JP7423485B2 (ja) | 2020-09-18 | 2024-01-29 | 株式会社東芝 | 距離計測装置 |
| CN114954485A (zh) * | 2021-02-24 | 2022-08-30 | 株式会社斯巴鲁 | 车辆的车内监视装置 |
| CN113709371A (zh) * | 2021-08-27 | 2021-11-26 | 苏州立创致恒电子科技有限公司 | 一种相对移动物体的跟随成像方法与系统 |
| CN113709371B (zh) * | 2021-08-27 | 2023-11-03 | 苏州立创致恒电子科技有限公司 | 一种相对移动物体的跟随成像方法与系统 |
| CN115183684A (zh) * | 2022-07-12 | 2022-10-14 | 广州全成多维信息技术有限公司 | 一种基于机器视觉的远距离位移检测设备及其检测方法 |
| WO2025022623A1 (ja) * | 2023-07-26 | 2025-01-30 | オプテックス株式会社 | 監視装置 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| JP2017195569A (ja) | 監視システム | |
| RU2452033C2 (ru) | Системы и способы наблюдения в ночное время | |
| US10075625B2 (en) | Method for camera detection and jamming | |
| JP2017215676A (ja) | 監視システム | |
| US7428320B2 (en) | Iris imaging using reflection from the eye | |
| US8594389B2 (en) | Security system and method | |
| US8994819B2 (en) | Integrated optical detection system | |
| JP4188394B2 (ja) | 監視カメラ装置及び監視カメラシステム | |
| US9407819B2 (en) | System and method for multidirectional imaging | |
| US8731240B1 (en) | System and method for optics detection | |
| US20150296142A1 (en) | Imaging system and process | |
| US20060228003A1 (en) | Method and apparatus for detection of optical elements | |
| JP2007184780A (ja) | 遠隔監視装置 | |
| KR101897691B1 (ko) | UWB(Ultra Wide Band) 센서를 이용한 지능형 몰래카메라 감지 시스템 및 이를 이용한 지능형 몰래 카메라 감지방법 | |
| CN114945955A (zh) | 用于扩大虹膜识别范围的虹膜图像获取系统 | |
| US20190065850A1 (en) | Optical surveillance system | |
| JP2012107944A (ja) | 対象識別装置及び対象識別方法 | |
| KR20210094872A (ko) | 다중센서를 활용한 통합 감시 시스템 | |
| JP2004094050A (ja) | 光学部を兼用化した監視カメラ装置 | |
| Sadler et al. | Mobile optical detection system for counter-surveillance | |
| Thibault | Enhanced surveillance system based on panomorph panoramic lenses | |
| JP2023017489A (ja) | 撮像装置 | |
| KR100940035B1 (ko) | 스쿨 존 모니터링 시스템 | |
| EP2736249A1 (en) | Imaging system and process | |
| JP7745946B1 (ja) | 監視システム |