JP2017210078A - 人命救助装置 - Google Patents
人命救助装置 Download PDFInfo
- Publication number
- JP2017210078A JP2017210078A JP2016103893A JP2016103893A JP2017210078A JP 2017210078 A JP2017210078 A JP 2017210078A JP 2016103893 A JP2016103893 A JP 2016103893A JP 2016103893 A JP2016103893 A JP 2016103893A JP 2017210078 A JP2017210078 A JP 2017210078A
- Authority
- JP
- Japan
- Prior art keywords
- rescue
- drone
- supplies
- rescuer
- lifesaving
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Pending
Links
Images





Landscapes
- Emergency Lowering Means (AREA)
Abstract
【課題】要救助者に救助物資を容易且つ迅速に搬送することができる人命救助装置を提供する。【解決手段】人命救助装置1は、遠隔操作又は自動操縦により飛行可能な無人航空機としてのドローン2と、要救助者の救助に必要な救助物資4と、救助物資4を着脱自在に係止する救助物資係止手段5とを備える。そのため、ドローン2によって救助物資4を要救助者に迅速に運搬することができると共に、救助物資係止手段5に対して救助物資4を容易に着脱することができる。従って、要救助者に救助物資4を容易且つ迅速に搬送することができる。【選択図】図1
Description
本発明は、災害や事故等の人命救助時に、無人航空機によって必要な救助物資を搬送する人命救助装置に関するものである。
地震、津波、台風・集中豪雨による洪水等の自然災害や火災・事故等において、危険箇所に取り残された要救助者がいる場合には、一刻も早い救助・支援が必要である。要救助者に必要な救助支援物資(以下、単に「救助物資」と記す)を迅速に搬送するために、従来より種々の人命救助装置が提供されている(例えば、特許文献1参照)。例えば、特許文献1には、飲料水用ペットボトルからなる弾体内に充填した圧縮空気及び水の噴射力の反作用で、リードロープを取り付けた弾体を目的地に飛ばす技術が開示されている。リードロープの発射台側の端部には、救助ロープ等の救助物資(救援物資)が結びつけられており、要救助者等は発射によって届いたリードロープを手元に手繰り寄せることにより、救助物資を受け取ることができる。
しかし、上記特許文献1に係る従来の人命救助装置を使用する場合、要救助者までの距離を正確に測定し、必要な長さのリードロープを用意する必要がある。リードロープが短過ぎる場合は論外であり、長過ぎる場合は要救助者が救助物資を手繰り寄せるのに手間ひまがかかるため、迅速な搬送が困難となっていた。
また、リードロープを取り付けた弾体を正確な地点に着地させるためには熟練技術が必要であり、レスキュー隊員等の専門訓練を受けた者以外の一般人が使用するには不向きであった。
そのため、要救助者に救助物資を容易且つ迅速に搬送することができる人命救助装置の提供が望まれていた。
また、リードロープを取り付けた弾体を正確な地点に着地させるためには熟練技術が必要であり、レスキュー隊員等の専門訓練を受けた者以外の一般人が使用するには不向きであった。
そのため、要救助者に救助物資を容易且つ迅速に搬送することができる人命救助装置の提供が望まれていた。
ところで、近年、ドローン(drone)と称される小型の無人航空機が普及しつつある。このドローンは、遠隔操作又は自動操縦により、搭載した電池の電力によって複数の回転翼(ローター)を回転させて飛行するものである(例えば、特許文献2参照)。ドローンは、操縦技術が容易であり、上記専門訓練を受けた者以外の一般人であっても容易に扱うことができ、小型軽量の物資の搬送手段としても用いることができる。
そこで、本願出願人は、このドローンを用いて要救助者に救助物資を容易且つ迅速に搬送する手段を着想するに至った。
そこで、本願出願人は、このドローンを用いて要救助者に救助物資を容易且つ迅速に搬送する手段を着想するに至った。
本発明は、要救助者に救助物資を容易且つ迅速に搬送することができる人命救助装置を提供することを目的とする。
本発明の人命救助装置は、遠隔操作又は自動操縦により飛行可能に構成された無人航空機と、要救助者の救助に必要な救助物資と、前記無人航空機に設けられ、前記救助物資を着脱自在に係止する救助物資係止手段と、を備えることを特徴とする。
また、本発明の人命救助装置は、前記発明において、前記無人航空機は、画像を撮影するカメラを備えることを特徴とする。
また、本発明の人命救助装置は、前記発明において、前記無人航空機は、人体の熱を探知する熱探知装置を備えることを特徴とする。
また、本発明の人命救助装置は、前記発明において、前記救助物資は、救命胴衣、救助ロープ、救助用縛帯、浮き具、飲食物、防寒・保温用のサバイバルシート、医薬品、通信機器、衣類、毛布のうち少なくとも一つ以上を備えることを特徴とする。
本発明によれば、要救助者に救助物資を容易且つ迅速に搬送することができる人命救助装置を提供することができる。
以下、本発明の実施の形態に係る人命救助装置1について図1〜図5を参照しながら詳細に説明する。図1は本発明の実施の形態に係る人命救助装置1を示す説明図であり、(a)はドローン2を示す正面図、(b)は救助物資係止手段5を示す斜視図である。
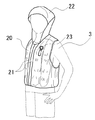
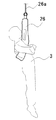
図2は救命胴衣20を示す斜視図、図3は救助ロープ25を示す説明図、図4は要救助者3の吊り揚げ用の救助用縛帯26を示す説明図、図5は要救助者3の腕等に使用するリング状部材28を示す説明図である。
図2は救命胴衣20を示す斜視図、図3は救助ロープ25を示す説明図、図4は要救助者3の吊り揚げ用の救助用縛帯26を示す説明図、図5は要救助者3の腕等に使用するリング状部材28を示す説明図である。
図1に示すように、人命救助装置1は、無人航空機としてのドローン2と、要救助者3(図2参照)の救助に必要な救助物資4と、救助物資係止手段5とを備える。
ドローン2は、周知・慣用技術により構成され、遠隔操作又は自動操縦により飛行可能に構成されている。すなわち、ドローン2は、機体本体6と、複数(例えば、4つ)の回転翼(ローター)7と、回転翼7を駆動するモータ8と、各部に電力を供給する電池9と、各部を制御する制御装置10と、画像を撮影するカメラ12と、人体の熱を探知する熱探知装置15と、操縦者が操作する操縦装置(図示せず)とを主として備える。
ドローン2は、周知・慣用技術により構成され、遠隔操作又は自動操縦により飛行可能に構成されている。すなわち、ドローン2は、機体本体6と、複数(例えば、4つ)の回転翼(ローター)7と、回転翼7を駆動するモータ8と、各部に電力を供給する電池9と、各部を制御する制御装置10と、画像を撮影するカメラ12と、人体の熱を探知する熱探知装置15と、操縦者が操作する操縦装置(図示せず)とを主として備える。
制御装置10は、上記操縦装置による遠隔操作及び自動操縦をするために機体各部を制御するものであり、機体本体6の位置情報(高度情報を含む)を得るためのGPS装置や通信装置等を含んで構成されている。
カメラ12は、少なくとも機体本体6の前方及び下方の画像を撮影するものであり、撮影画像は上記操縦装置のモニター画面(図示せず)等にリアルタイムで表示されるようになっている。また、このモニター画面には、GPS位置座標のほか、操縦(飛行)に必要な各種情報が表示されるようになっている。操縦者は、この撮影画像やGPS位置座標等を見ながらドローン2を遠隔操作により飛行させることができる。
熱探知装置15は、要救助者3の熱(赤外線)を探知するものであり、特に夜間飛行の場合や、霧・煙等の中を飛行する場合等、視界不良の場合に要救助者3の位置を正確に把握することができる。
図1に示すように、救助物資係止手段5は、ドローン2の下部に設けられ、救助物資4を着脱自在に係止する部材である。救助物資係止手段5は、小径の金属棒を正面視矩形状に折曲して形成されており、着脱自在なカラビナ5aを備えている。カラビナ5aは、略楕円形状の金属製リング部材であり、通常はバネ(図示せず)の付勢力でリングは閉じており、レバー部5bをリング内側へ押し下げるとリングが開く構成となっている。これにより、係止対象物に迅速且つ容易に着脱できる。
なお、カラビナ5aは、リング部材23を介して救助物資4と連結されるが、救助物資4の形態によっては、リング部材23を介さないで直接、救助物資4と連結されてもよい。
なお、カラビナ5aは、リング部材23を介して救助物資4と連結されるが、救助物資4の形態によっては、リング部材23を介さないで直接、救助物資4と連結されてもよい。
次に、ドローン2で搬送する救助物資4について説明する。救助物資4は、要救助者3(図2参照)の救助に必要な物資であり、例えば、救命胴衣20(図2参照)、救助ロープ25(図3参照)、救助用縛帯26(サーバイバスリング、図4参照)、浮き具、飲食物、防寒・保温用のサバイバルシート、医薬品、通信機器、衣類、毛布のうち少なくとも一つ以上を備えることが好ましい。
図2に示すように、救命胴衣20は、要救助者3が装着可能にベスト状に構成され、所定の浮力を得ることができる。救命胴衣20の前身頃は左右に開放でき、面ファスナ21,21によって容易に開閉することができる。また、この救命胴衣20は、要救助者3の頭部を保護するフード22と、後述する救助物資係止手段5を係止するためのリング部材23とを備える。
なお、飛行中の空気抵抗を減らしドローン2の飛行姿勢を安定させる観点から、救命胴衣20は、コンパクトに折り畳んだ状態でドローン2に係止されることが好ましい。
なお、飛行中の空気抵抗を減らしドローン2の飛行姿勢を安定させる観点から、救命胴衣20は、コンパクトに折り畳んだ状態でドローン2に係止されることが好ましい。
また、図3に示すように、救助ロープ25は所定の長さを備え、強度や耐熱性等に優れたものが好ましい。この救助ロープ25は、例えば、水難時の要救助者3を救助する場合には、その一端を要救助者3の体に巻き付け、他端を建物や電柱などの固定物に固定して使用される。また、火災時や損壊した建物に取り残された要救助者3を、他の安全な場所に搬送する際に使用される。
なお、非常に長い救助ロープ25を必要とする場合には、救助ロープ25の重量も大きくなり、小型のドローン2では搬送できない場合も考えられる。そこで、救助ロープ25よりも径が小さいリードロープを救助ロープ25の一端に連結し、このリードロープのみを要救助者3の元へ搬送するようにしてもよい。
また、図4に示すように、救助用縛帯26(サーバイバスリング)は、救助ヘリコプター等によって要救助者3を引き揚げる際に使用されるものであり、要救助者3の腰部から背中及び両方の脇の下に当接するU字型のスリングと、要救助者3の身体を固定する固定部(図示せず)とを備え、端部がロープ26aと連結されるように構成されている。救助ヘリコプターが到着するまでの間に、予めドローン2によって救助用縛帯26を要救助者3に届けておくことにより、迅速な救助が可能となる。
なお、上記救助用縛帯26のように大型の物ではなく、例えば図5に示すように、要救助者3の腕や手首等を通して固定できる小型のリング状部材28を搬送してもよい。このリング状部材28は、救助ロープ28aが連結されており、剛性のある棒状部材で構成したり、可撓性のある帯状部材で構成することができる。また、リングの径を調整できるように、面ファスナやバックル等を備えて構成してもよい。
また、リング状部材28の代用品として革ベルト等を環状にして用いることもできる。更に、リング状部材28をいわゆる安全帯等のフックとして用いることもできる。その場合、フックを掛けるロープとの摩擦力を調整するために、リング状部材28に例えばゴムを設けて摩擦力を増加させるようにしてもよい。
上記浮き具は、浮き輪、浮き袋、救命浮環等を意味し、所定長さの救助ロープを予め備えていることが好ましい。上記飲食物は、ペットボトル飲料、非常食等である。上記通信機器は、携帯電話機や無線機等である。
なお、衣類、毛布等の比較的重量が大きい物は、大型のドローン2によって運搬することができる。また、大型のドローン2を使用することにより、例えば、川等で溺れている要救助者3(水難者)に、伸長した救助ロープ25を搬送すると共に、その救助ロープ25の一端を掴んだ要救助者3を安全な岸辺等に牽引することも可能である。また、救助ロープ25の一端に上記浮き具を結びつけておくと、更に効果的である。
以上のように構成された人命救助装置1は、役所、公民館、警察署、消防署、学校等の各種公的機関や一般企業等の各所に広く配備されていることが好ましく、ドローン2の操縦者を適宜養成しておくことが好ましい。これにより、より多くの人命を救助することができる。
次に、人命救助装置1の使用方法を図1及び図7を参照しながら説明する。先ず、ドローン2の救助物資係止手段5に必要な救助物資4を係止する。その際、カラビナ5aを使用することにより、容易且つ迅速に係止することができる。
そして、ドローン2の操縦者Pは、前記操縦装置20による遠隔操作又は自動操縦によりドローン2を目的地点Tに飛行させる。その際、操縦者Pは、カメラ12による撮影画像やGPS位置座標等を見ながらドローン2を遠隔操作することができる。
特に、夜間飛行の場合や、霧・煙等の中を飛行する場合等の視界不良の場合には、熱探知装置15で要救助者3の熱(赤外線)を探知することにより、要救助者3の位置を正確に把握することができる。
そして、ドローン2の操縦者Pは、前記操縦装置20による遠隔操作又は自動操縦によりドローン2を目的地点Tに飛行させる。その際、操縦者Pは、カメラ12による撮影画像やGPS位置座標等を見ながらドローン2を遠隔操作することができる。
特に、夜間飛行の場合や、霧・煙等の中を飛行する場合等の視界不良の場合には、熱探知装置15で要救助者3の熱(赤外線)を探知することにより、要救助者3の位置を正確に把握することができる。
ドローン2が目的地点Tに着陸した後に、要救助者3はカラビナ5aを開けることで、救助物資係止手段5から救助物資4を容易且つ迅速に取り外して受け取ることができる。これにより、救命確率を格段に向上することが期待できる。
また、ドローン2は容易に往復飛行させることができるため、救助が完了し要救助者3が使用した救命胴衣等の救助物資4を、他の要救助者3に届けて再利用することもできる。
また、ドローン2は容易に往復飛行させることができるため、救助が完了し要救助者3が使用した救命胴衣等の救助物資4を、他の要救助者3に届けて再利用することもできる。
以上に説明した本実施の形態に係る人命救助装置1によれば、以下に示す各効果が奏される。本実施の形態に係る人命救助装置1は、遠隔操作又は自動操縦により飛行可能な無人航空機としてのドローン2と、要救助者3の救助に必要な救助物資4と、救助物資4を着脱自在に係止する救助物資係止手段5とを備える。
そのため、ドローン2によって救助物資4を要救助者3に迅速に運搬することができると共に、救助物資係止手段5に対して救助物資4を容易に着脱することができる。従って、要救助者3に救助物資4を容易且つ迅速に搬送することができる。特に、消防や警察等の救助隊員が現場に到着する前に、一般人がドローン2を用いて人命救助又はその支援・補助活動をすることにより、より多くの人命を救助することができる。
そのため、ドローン2によって救助物資4を要救助者3に迅速に運搬することができると共に、救助物資係止手段5に対して救助物資4を容易に着脱することができる。従って、要救助者3に救助物資4を容易且つ迅速に搬送することができる。特に、消防や警察等の救助隊員が現場に到着する前に、一般人がドローン2を用いて人命救助又はその支援・補助活動をすることにより、より多くの人命を救助することができる。
また、ドローン2は、画像を撮影するカメラ12を備える。そのため、操縦者Pは、安全な場所でカメラ12の撮影画像を見ながら、ドローン2を遠隔操作により飛行させることができる。
また、ドローン2は、人体の熱を探知する熱探知装置15を備える。そのため、要救助者3の熱(赤外線)を探知することができ、特に夜間飛行の場合や、霧・煙等の中を飛行する場合等、視界不良の場合に要救助者3の位置を正確に把握することができる。
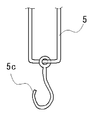
以上、本発明の一実施形態について説明したが、本発明は、前述した実施の形態に制限されるものではなく、適宜変更が可能である。例えば、前記実施の形態に係る人命救助装置1においては、カラビナ5aを備えた救助物資係止手段5について説明したが、これに制限されず、図6に示すように、フック部材5cを備えて構成してもよい。ここで、図6は、他の救助物資係止手段5を示す説明図である。このようなフック部材5cを備えることにより、上述した効果と同様の効果を期待できる。
また、前記実施の形態に係る人命救助装置1においては、小型のドローン2を用いるものとして説明したが、これに限定されず、更に大型のドローンを用いてもよい。これにより、要救助者3を安全な箇所に牽引したり、吊り下げて移動することができ、救助の幅を広げることができる。
また、図8に示すような使用もできる。ビル61で火災が発生した場合、上記ドローン2を用いて隣のビル62に移動することができる。各階に、紐51を装着したドローン2と、綱渡り用の体への装着器具(図示省略)とを配備しておく。この紐51aは、ドローン2の飛行に影響がない程度の細さや強度を備えたものであり、この細い紐51aには、人間を吊るしても切れない強さの紐51bが連結されている。図示しない前記装着器具は、体に装着するベルトと当該ベルトと紐51を連結するカラビナとの組からなる。
例えば、図8に示すように、高層ビル61の5階で火事が発生したとき、その階以上である6階の住人P1がベランダから上記ドローン2を飛ばし、隣のビル62の5階(高さが低い階)の住人P2に受け取ってもらう。即ち、高さが低い階、好ましくは一階分低い階の住人P2に受け取ってもらうのが良い。これは、紐51の高低差が緩やかなほうが、紐51を伝って移動しやすいからである。配備したドローン2には、そのような使用方法を記載した説明図を付けておくと良い。
ドローン2のカラビナ5aには、紐51aの端部に設けたフック(図示省略)が係止されている。被災した住人P1が飛ばしたドローン2を隣ビル62の住人P2が受け取ると、図9(a)に示すように、当該住人P2は、紐51の端部のフックをドローン2のカラビナ5aから外して、当該ドローン2を邪魔にならない場所に置く。
次に、隣のビル62の住人P2がこの紐51を手繰り寄せると、図9(b)に示すように、当該紐51aに接続された更に太い紐51bが引き出され、火災が発生したビル61と隣のビル62との間に渡される。そして、この紐51bを被災した住人P1と隣のビル62の住人P2とがそれぞれベランダの柵等にしっかりと結わえて固定する。続いて、図9(c)に示すように、被災した住人P1が装着器具を体に付け、当該装着器具のカラビナを当該紐51bに取り付け、紐51bを伝って隣のビル62に移動する。
このようにすれば、ビル61で火災が発生した場合において被災階より上階の住人P1が下に降りられないときでも、隣のビル62に移動して避難できる。従来は、火災により床が熱くなって仕方なく飛び降りる等の危険な行為を行わざるを得なかったが、隣のビルに移動することでそのような危険を冒す必要がなくなる。
なお、上記では、ビル61とビル62との間で本発明を使用する状況を例示したが、多層階の住宅どうしでも可能であり、また住宅と電柱や樹木等の間で本発明を使用することもできる。
1 人命救助装置
2 ドローン(無人航空機)
3 要救助者
4 救助物資
5 救助物資係止手段
5a カラビナ(救助物資係止手段)
5c フック部材(救助物資係止手段)
12 カメラ
15 熱探知装置
20 救命胴衣(救助物資)
25 救助ロープ(救助物資)
26 救助用縛帯(救助物資)
28 リング状部材(救助物資)
28a 救助ロープ(救助物資)
2 ドローン(無人航空機)
3 要救助者
4 救助物資
5 救助物資係止手段
5a カラビナ(救助物資係止手段)
5c フック部材(救助物資係止手段)
12 カメラ
15 熱探知装置
20 救命胴衣(救助物資)
25 救助ロープ(救助物資)
26 救助用縛帯(救助物資)
28 リング状部材(救助物資)
28a 救助ロープ(救助物資)
Claims (4)
- 遠隔操作又は自動操縦により飛行可能に構成された無人航空機と、
要救助者の救助に必要な救助物資と、
前記無人航空機に設けられ、前記救助物資を着脱自在に係止する救助物資係止手段と、
を備えることを特徴とする人命救助装置。 - 前記無人航空機は、画像を撮影するカメラを備えることを特徴とする請求項1に記載の人命救助装置。
- 前記無人航空機は、人体の熱を探知する熱探知装置を備えることを特徴とする請求項1又は2に記載の人命救助装置。
- 前記救助物資は、救命胴衣、救助ロープ、救助用縛帯、浮き具、飲食物、防寒・保温用のサバイバルシート、医薬品、通信機器、衣類、毛布のうち少なくとも一つ以上を備えることを特徴とする請求項1から請求項3のいずれか一つに記載の人命救助装置。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2016103893A JP2017210078A (ja) | 2016-05-25 | 2016-05-25 | 人命救助装置 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2016103893A JP2017210078A (ja) | 2016-05-25 | 2016-05-25 | 人命救助装置 |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| JP2017210078A true JP2017210078A (ja) | 2017-11-30 |
Family
ID=60475122
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2016103893A Pending JP2017210078A (ja) | 2016-05-25 | 2016-05-25 | 人命救助装置 |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP2017210078A (ja) |
Cited By (9)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US20180364714A1 (en) * | 2017-06-19 | 2018-12-20 | International Business Machines Corporation | Weather based object protection using drones |
| CN109513132A (zh) * | 2018-11-23 | 2019-03-26 | 李良杰 | 智能高空救援装置 |
| CN110155323A (zh) * | 2019-05-05 | 2019-08-23 | 广州纯元科技有限公司 | 一种基于5g通讯技术的具有加热功能的送餐无人机 |
| CN110641701A (zh) * | 2019-10-11 | 2020-01-03 | 宁夏翼航智控科技有限公司 | 一种消防勘察救援用无人机的挂物机构 |
| JP2020142671A (ja) * | 2019-03-07 | 2020-09-10 | 新明和工業株式会社 | 救命具射出ドローンおよび水難救助システム |
| CN114945511A (zh) * | 2020-01-15 | 2022-08-26 | 维特尔有限公司 | 移动救援设备 |
| CN115848593A (zh) * | 2023-03-03 | 2023-03-28 | 南京开天眼无人机科技有限公司 | 一种救援方法及其救援系统 |
| CN116654263A (zh) * | 2022-06-01 | 2023-08-29 | 深圳领卓智能有限公司 | 一种运输和/或传送设备、运输和/或传送方法及其应用 |
| JP2025089773A (ja) * | 2023-12-04 | 2025-06-16 | 三菱ロジスネクスト株式会社 | 搬送システム |
-
2016
- 2016-05-25 JP JP2016103893A patent/JP2017210078A/ja active Pending
Cited By (13)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US20180364714A1 (en) * | 2017-06-19 | 2018-12-20 | International Business Machines Corporation | Weather based object protection using drones |
| US10606267B2 (en) * | 2017-06-19 | 2020-03-31 | International Business Machines Corporation | Weather based object protection using drones |
| US10942530B2 (en) | 2017-06-19 | 2021-03-09 | International Business Machines Corporation | Weather based object protection using drones |
| CN109513132A (zh) * | 2018-11-23 | 2019-03-26 | 李良杰 | 智能高空救援装置 |
| JP2020142671A (ja) * | 2019-03-07 | 2020-09-10 | 新明和工業株式会社 | 救命具射出ドローンおよび水難救助システム |
| CN110155323B (zh) * | 2019-05-05 | 2021-05-18 | 江西泛爱众网络科技有限公司 | 一种基于5g通讯技术的具有加热功能的送餐无人机 |
| CN110155323A (zh) * | 2019-05-05 | 2019-08-23 | 广州纯元科技有限公司 | 一种基于5g通讯技术的具有加热功能的送餐无人机 |
| CN110641701A (zh) * | 2019-10-11 | 2020-01-03 | 宁夏翼航智控科技有限公司 | 一种消防勘察救援用无人机的挂物机构 |
| CN110641701B (zh) * | 2019-10-11 | 2022-09-20 | 宁夏翼航智控科技有限公司 | 一种消防勘察救援用无人机的挂物机构 |
| CN114945511A (zh) * | 2020-01-15 | 2022-08-26 | 维特尔有限公司 | 移动救援设备 |
| CN116654263A (zh) * | 2022-06-01 | 2023-08-29 | 深圳领卓智能有限公司 | 一种运输和/或传送设备、运输和/或传送方法及其应用 |
| CN115848593A (zh) * | 2023-03-03 | 2023-03-28 | 南京开天眼无人机科技有限公司 | 一种救援方法及其救援系统 |
| JP2025089773A (ja) * | 2023-12-04 | 2025-06-16 | 三菱ロジスネクスト株式会社 | 搬送システム |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| US10358196B2 (en) | Unmanned aerial vehicle system and methods for use | |
| DE102016224479B4 (de) | Transportdrohne für Menschen | |
| KR101535401B1 (ko) | 드론방식 구명장비 투하장치 | |
| CN203753400U (zh) | 一种用于消防的无人侦察救援飞行器 | |
| US8479883B2 (en) | Rappelling system | |
| CN204415734U (zh) | 救援设备的投放装置 | |
| RU2381959C1 (ru) | Авиационная система обеспечения спасательных работ | |
| CN110740932A (zh) | 提高具有一个或多个旋翼的飞行器的安全性和功能性的系统、方法和装置 | |
| US20120102650A1 (en) | Firefighter rapid emergency extraction device | |
| KR101522516B1 (ko) | 무인비행기를 이용한 인명구조장치 | |
| KR20160048737A (ko) | 간편운전기능을 가지는 인명구조, 환경감시용 드론 | |
| CN108248865A (zh) | 一种无人机水上应急救援装置 | |
| CN204432992U (zh) | 无人机救援设备 | |
| US12012188B2 (en) | Rapid aerial extraction systems | |
| CN107977015A (zh) | 一种用于登山运动的智能辅助登山系统 | |
| DE10343337B4 (de) | Verfahren und System zur Bergung von Personen und/oder Gegenständen | |
| JP2012116387A (ja) | 水難救助用無線ヘリコプター及び水難者救助システム及びその運転方法 | |
| CN108069029A (zh) | 高空救生飞行器、救生方法及系统 | |
| US20190350278A1 (en) | Safety garment system | |
| AU2016203538A1 (en) | "Aerobuoy". A flying personal flotation device. | |
| CN110420424B (zh) | 一种基于导弹消防车的超高层建筑火灾救援方法和装置 | |
| KR20190001844U (ko) | 대피유도 드론 | |
| JPH0663167A (ja) | 気球型救命装置 | |
| Brooks | The human factors relating to escape and survival from helicopters ditching in water | |
| CN110341966A (zh) | 一种多功能全自动降落伞 |