JP2017211931A - 車両用操作装置 - Google Patents
車両用操作装置 Download PDFInfo
- Publication number
- JP2017211931A JP2017211931A JP2016106441A JP2016106441A JP2017211931A JP 2017211931 A JP2017211931 A JP 2017211931A JP 2016106441 A JP2016106441 A JP 2016106441A JP 2016106441 A JP2016106441 A JP 2016106441A JP 2017211931 A JP2017211931 A JP 2017211931A
- Authority
- JP
- Japan
- Prior art keywords
- vehicle
- driver
- armrest
- operation unit
- unit
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Pending
Links
Images






Landscapes
- Steering Controls (AREA)
- Braking Elements And Transmission Devices (AREA)
- Control Of Driving Devices And Active Controlling Of Vehicle (AREA)
- Regulating Braking Force (AREA)
- Mechanical Control Devices (AREA)
Abstract
【課題】複数の車両操作が互いに干渉することを抑制し、操作性を向上させることができる車両用操作装置を提供する。【解決手段】車両用操作装置1は、運転席60に着座する運転者HMの肩及び肘の少なくとも一方の動作によって変位可能なアームレスト13を有する第1の操作部10と、運転者HMの手首の動作によって変位可能な操作レバー21を有する第2の操作部20と、運転者HMの指の動作によって変位可能なトリガースイッチ31を有する第3の操作部30とを備える。【選択図】図2
Description
本発明は、複数の車両操作を行うことが可能な車両用操作装置に関する。
従来、この種の車両用操作装置として、例えば特許文献1に記載の装置が提案されている。すなわち、同文献1の車両用操作装置は、加速操作、制動操作及び操舵操作を運転者に行わせることが可能に構成されている。
上記の車両用操作装置は、車体に固定されている本体と、同本体に対して車両前後方向に相対的にスライド移動するアームレストとを備えている。そして、アームレストが車両前方にスライド移動されると、そのスライド移動量に応じた制動力が車両に付与される。
また、上記の車両用操作装置は、アームレストとともに車両前後方向に移動するコントロールノブと、同コントロールノブの先端に設けられているグリップとを備えている。コントロールノブは、車両幅方向に延びる軸線を中心に回動可能な状態でアームレストに支持されており、コントロールノブの先端(すなわち、グリップ)がアームレストよりも車両前方に配置されている。そして、コントロールノブが回動されると、その回動量が多いほど車両の加速度が増大される。
また、グリップは、車両前後方向に延びる軸線を中心に回転可能となっている。そして、グリップが回転されると、その回転方向に応じた方向に車両が旋回するように車輪の転舵角が制御される。
ちなみに、上記の車両用操作装置を運転者が操作する場合、同運転者の一つの上肢(例えば、運転者の右側の上肢)の前腕がアームレスト上に載置され、同上肢の手(例えば、右手)でグリップを握ることとなる。そのため、運転者は、一つの上肢のみで3つの車両操作(すなわち、加速操作、制動操作及び操舵操作)を行うことができる。
ところで、上記の車両用操作装置では、運転者は、自身の手首を動かすことで、コントロールノブの操作(すなわち、加速操作)及びグリップの操作(すなわち、操舵操作)を行うことになる。そのため、加速操作及び操舵操作を同時に行う場合、加速操作と操舵操作とが互いに干渉してしまうことがある。例えば、運転者がグリップを回転させた場合に、コントロールノブを回動させるために運転者がグリップに付与していた力が変わり、同コントロールノブの回動量が運転者の意図に反して変わってしまうことがある。したがって、上記のように複数の車両操作を行うことが可能な車両用操作装置にあっては、その操作性の向上が希求されている。
本発明の目的は、複数の車両操作が互いに干渉することを抑制し、操作性を向上させることができる車両用操作装置を提供することにある。
上記課題を解決するための車両用操作装置は、車両の運転席に運転者が着座した場合に、同運転者によって操作可能な車両用操作装置である。この車両用操作装置は、車両の運転席に着座する運転者の肩及び肘の少なくとも一方の動作によって変位可能な第1の変位部材を有する第1の操作部と、運転者の手首の動作によって変位可能な第2の変位部材を有する第2の操作部と、運転者の指の動作によって変位可能な第3の変位部材を有する第3の操作部と、を備える。
上記構成によれば、車両の運転者は、自身の肩及び肘の少なくとも一方を動かすことで第1の操作部の第1の変位部材を変位させることができ、自身の手首を動かすことで第2の操作部の第2の変位部材を変位させることができ、自身の指を動かすことで第3の操作部の第3の変位部材を動かすことができる。すなわち、第1の操作部を操作する際に運転者が動かす体の部位、第2の操作部を操作する際に運転者が動かす体の部位、及び第3の操作部を操作する際に運転者が動かす体の部位をそれぞれ異ならせることができ、ひいては3つの車両操作が互いに干渉することが抑制される。その結果、第1、第2及び第3の各変位部材のうち1つの変位部材(例えば、第1の変位部材)を変位させるに際し、残りの2つの変位部材の変位量が運転者の意図に反して変わってしまうことが抑制される。したがって、複数の車両操作が互いに干渉することを抑制し、操作性を向上させることができるようになる。
なお、このような車両用操作装置が運転席の側方に配設されている場合、第2の操作部は、第1の変位部材に支持されており、第3の操作部は、第2の変位部材に支持されていることが好ましい。この構成によれば、運転席に着座した運転者は、自身の1つの上肢、すなわち車両用操作装置の設置位置に近い側の上肢のみで第1、第2及び第3の操作部を操作することができるようになる。
また、上記車両用操作装置において、第1の変位部材は、アームレストであり、第2の変位部材は、アームレストよりも車両上方に延伸する操作レバーであり、第3の変位部材は、操作レバーに設けられているトリガースイッチであることが好ましい。この構成によれば、運転席に着座した運転者は、自身の前腕をアームレスト上に載置した状態で自身の手で操作レバーを握り、さらに、同手の指でトリガースイッチに触れることができる。その結果、アームレストの変位量を運転者の肩及び肘の少なくとも一方の動きによって調整し、操作レバーの変位量を運転者の手首の動きによって調整し、トリガースイッチの変位量を運転者の指の動きによって調整することができるようになる。
なお、このような車両用操作装置において、操作レバーの変位方向は、アームレストの変位方向と同一の方向成分を含んでいないことが好ましい。この構成によれば、運転者がアームレストを変位させる際に、同運転者の意図に反して操作レバーの変位量が変わってしまうことが抑制される。また、運転者が操作レバーを変位させる際に、同運転者の意図に反してアームレストの変位量が変わってしまうことが抑制される。すなわち、第1の操作部の操作と第2の操作部の操作との干渉の抑制効果を高めることができるようになる。
例えば、アームレストを、車両前後方向にスライド移動可能とし、操作レバーを、車幅方向に変位可能とし、トリガースイッチを、車両前後方向に変位可能とすることで、第1、第2及び第3の各操作部のうち1つの操作部を変位させるに際し、3つの車両操作が互いに干渉することを抑制できるようになる。
また、第1の操作部を、車両の加速を調整する操作部とし、第2の操作部を、車両の旋回を調整する操作部とし、第3の操作部を、車両に付与する制動力を調整する操作部とした場合、アームレストのスライド移動量を調整することで車両の加速を制御することができる。また、トリガースイッチの操作量を調整することで車両の減速度を制御することができる。また、操作レバーの車両幅方向への変位量を調整することで、車両の旋回度合いを制御することができる。また、この場合、車両を旋回させたい方向と操作レバーの変位方向とを対応させることができるため、ドライバビリティを向上させることができるようになる。
運転者は、操作レバーを自身に近づく方向には変位させやすい一方で、自身から離れる方向には変位させにくい。そのため、操作レバーを、車両幅方向において、その上端に近い部位ほど運転席に近づくように傾斜した状態で設けることが好ましい。上記構成によれば、運転者が操作レバーを自身から離れる方向に変位させる際の同運転者の負担を低減させることができるようになる。
ところで、上記車両用操作装置を搭載する車両では、第1の操作部及び第3の操作部の双方が操作されているときには、車両の加速よりも減速が優先されるようになっており、第1の操作部は、アームレストのスライド移動量を減少させる方向の反力を同アームレストに付与する反力発生部を有していることがある。この場合、車両用操作装置は、第1の操作部が操作されている状況下で第3の操作部が操作されたときには、第1の操作部が操作されている状況下で第3の操作部が操作されていないときよりも上記反力が大きくなるように反力発生部を制御する制御装置を備えることが好ましい。
上記構成によれば、車両を加速させるための第1の操作部の操作と、車両を減速させるための第3の操作部の操作との双方が実行されている場合、反力発生部がアームレストに付与する上記反力が増大されるため、同アームレストのスライド移動量を小さくしたり、同スライド移動量を小さくすることを運転者に促したりすることができる。その結果、第1の操作部及び第3の操作部の双方が操作されているため、車両の加速よりも減速が優先して行われていることを運転者に伝えることができるようになる。
以下、車両用操作装置の一実施形態を図1〜図6に従って説明する。
図1に示すように、本実施形態の車両用操作装置1は、第1の操作部10と、第2の操作部20と、第3の操作部30と、制御装置としての操作制御装置40とを備え、各操作部10,20,30及び操作制御装置40が一体になっている。第1の操作部10は車両の加速を調整するための操作部であり、第2の操作部20は車両の旋回を調整するための操作部であり、第3の操作部30は車両に付与する制動力を調整するための操作部である。
図1に示すように、本実施形態の車両用操作装置1は、第1の操作部10と、第2の操作部20と、第3の操作部30と、制御装置としての操作制御装置40とを備え、各操作部10,20,30及び操作制御装置40が一体になっている。第1の操作部10は車両の加速を調整するための操作部であり、第2の操作部20は車両の旋回を調整するための操作部であり、第3の操作部30は車両に付与する制動力を調整するための操作部である。
操作制御装置40は、車両の要求加速度ACRを運転者による第1の操作部10の操作量に応じた値として算出し、車両の駆動源を制御する駆動源制御装置51に要求加速度ACRを送信する。また、操作制御装置40は、車輪の要求転舵角STRを運転者による第2の操作部20の操作量に応じた値として算出し、車輪の転舵角を調整する転舵装置を制御する転舵制御装置52に要求転舵角STRを送信する。また、操作制御装置40は、車両の要求制動力BPRを運転者による第3の操作部30の操作量に応じた値として算出し、車両の制動力を調整する制動制御装置53に要求制動力BPRを送信する。
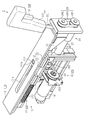
次に、図2〜図5を参照し、本実施形態の車両用操作装置1について詳述する。なお、図3〜図5は、後述するアームレスト13のカバー部材132を取り外した状態の車両用操作装置1を示している。
図2に示すように、車両用操作装置1は、運転席60の側方、すなわち車両幅方向において運転席60よりも一方側に配置されている。図2に示す例では、運転席60に着座した運転者HMの右方に車両用操作装置1が配置されている。そのため、運転者HMは、自身の右側の上肢のみで3つの車両操作、すなわち第1の操作部10の操作、第2の操作部20の操作及び第3の操作部30の操作を行うことができる。
図2及び図3に示すように、第1の操作部10は、運転席60に取り付けられている基台部11と、一対のスライド機構12と、これら両スライド機構12に支持されている第1の変位部材としてのアームレスト13とを備えている。アームレスト13には、略矩形板状をなすフレーム131と、フレーム131に固定されているとともに車両用操作装置1全体を覆うカバー部材132とが設けられている。フレーム131の車両幅方向における中央には、車両前後方向に延伸するガイド孔131aが設けられている。また、カバー部材132においてフレーム131よりも車両前方に位置する部位には、車両幅方向に延びる長孔132aが設けられている。
一対のスライド機構12のうち、一方のスライド機構12はガイド孔131aよりも車両幅方向内側に配置されており、他方のスライド機構12はガイド孔131aよりも車両幅方向外側に配置されている。両スライド機構12は、いわゆるリニアスライドであり、フレーム131の下面に設けられているレール部材121と、レール部材121を支持するガイドブロック122とをそれぞれ有している。一対のレール部材121は、車両前後方向に延伸している。これにより、アームレスト13は、車両幅方向及び車両上下方向への変位が規制された状態で車両前後方向にスライド移動可能となっている。すなわち、本実施形態では、アームレスト13の変位方向は、車両前後方向である。
図3に示すように、基台部11には、車両上方に突出するストッパ111が設けられており、ストッパ111の上端は、ガイド孔131a内に配置されている。そして、ガイド孔131aの前端にストッパ111が位置しているときにはアームレスト13の車両後方へのさらなるスライド移動が規制される一方、ガイド孔131aの後端にストッパ111が位置しているときにはアームレスト13の車両前方へのさらなるスライド移動が規制される。なお、ガイド孔131a内に位置しているストッパ111の上端には、ゴムなどの弾性部材111aが取り付けられている。
また、図3及び図4に示すように、第1の操作部10には、第1のモータ14と、第1の運動伝達機構15とが設けられている。この第1の運動伝達機構15は、減速部16と、変換部17とを有している。減速部16には、第1のモータ14の出力軸と一体回転する第1のプーリ161と、変換部17に支持されている第2のプーリ162と、第1のプーリ161及び第2のプーリ162に巻き掛けられている無端状の第1のベルト163とが設けられている。
変換部17には、第2のプーリ162を支持しており且つ第2のプーリ162と一体回転するナット171と、アームレスト13のフレーム131に支持されており且つ車両前後方向に延伸するロッド部材172とが設けられている。ナット171は、車両前後方向に延びる軸線を中心に回転可能な状態で基台部11に支持されている。また、ナット171は、車両前後方向に延びる円筒状をなしており、ナット171の内周面には雌ねじ加工が施されている。また、ロッド部材172の周面には雄ねじ加工が施されている。そして、ナット171にロッド部材172が螺合されている。そのため、ナット171が回転することにより、ロッド部材172が車両前後方向に移動可能となっている。
なお、ストッパ111がガイド孔131aの前端に位置する場合のアームレスト13の位置をアームレスト13の基準位置とした場合、第1のモータ14は、アームレスト13を基準位置に戻すような反力を第1の運動伝達機構15を介してアームレスト13に付与している。すなわち、本実施形態では、第1のモータ14により、アームレスト13のスライド移動量を減少させる方向の反力をアームレスト13に付与する「反力発生部」の一例が構成されている。このように第1のモータ14によってアームレスト13に反力が付与されているため、運転者HMは、アームレスト13をスライド移動させるための力を調節することで、アームレスト13のスライド移動量、すなわち第1の操作部10の操作量を調整することができる。なお、本明細書における「アームレスト13のスライド移動量」とは、基準位置から車両前方への移動量のことである。
また、運転者HMによってアームレスト13がスライド移動した場合、アームレスト13のスライド移動に伴う動力が第1の運動伝達機構15を介して第1のモータ14に伝達されるため、第1のモータ14の出力軸が回転する。そのため、第1のモータ14に設けられているレゾルバから出力される信号を基に、アームレスト13のスライド移動量が操作制御装置40によって算出される。そして、算出したスライド移動量を基に、要求加速度ACRが操作制御装置40によって算出される。なお、フレーム131のスライド移動量やフレーム131の車両前後方向における位置を検出するセンサを用い、同センサからの出力信号を基に要求加速度ACRを操作制御装置40に算出させるようにしてもよい。
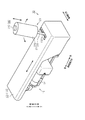
図2及び図3に示すように、車両用操作装置1の第2の操作部20は、アームレスト13のフレーム131よりも車両前方に位置しており且つアームレスト13よりも上方に延伸する第2の変位部材としての操作レバー21を備えている。この操作レバー21には、カバー部材132の長孔132aを挿通しているシャフト部材22と、シャフト部材22の先端部(図中上端部)に固定されている中空のグリップ部材23とが設けられている。
具体的には、図3及び図4に示すように、第2の操作部20には、フレーム131の前端部に支持されている支持部24と、車両前後方向に延伸する回転軸25とが設けられている。この回転軸25は、車両前後方向に延びる軸線を中心とした回転方向に回転自在な状態で一対の軸受26を介して支持部24に支持されている。そして、この回転軸25に、シャフト部材22の基端(図中下端)が固定されている。そのため、操作レバー21は、当該軸線を中心とした回転方向に回動可能となっている。すなわち、操作レバー21の変位方向は、アームレスト13の変位方向と同一の方向(すなわち、車両前後方向)の成分を含んでいない。その一方で、操作レバー21の変位方向は、長孔132aの延びる方向でもある車両幅方向の成分を含んでいる。よって、本実施形態において、操作レバー21は、車両幅方向に変位可能であるということもできる。
なお、図5に示すように操作レバー21が操作されていない場合、操作レバー21は、鉛直方向に対して多少傾斜している。具体的には、操作レバー21は、その上端に近いほど運転席60に近づくように傾斜している。なお、本実施形態では、図5に示す操作レバー21の位置を「操作レバー21の基準位置」というものとする。
また、図4に示すように、第2の操作部20には、第2のモータ27と、第2の運動伝達機構28とが設けられている。この第2の運動伝達機構28は、第2のモータ27の出力軸と一体回転する第3のプーリ281と、回転軸25に固定されている第4のプーリ282と、第3のプーリ281及び第4のプーリ282に巻き掛けられている無端状の第2のベルト283とを有している。第2のモータ27は、操作レバー21を基準位置に戻すような反力を操作レバー21に付与している。そのため、運転者HMは、操作レバー21を回動させるための力を調節することで、操作レバー21の回動量、すなわち第2の操作部の操作量を調整することができる。なお、本明細書における「操作レバー21の回動量」とは、基準位置を基準とする相対的な回動量のことである。
また、運転者HMの操作によって操作レバー21が回動した場合、操作レバー21の回動に伴う動力が第2の運動伝達機構28を介して第2のモータ27に伝達されるため、第2のモータ27の出力軸が回転する。そのため、第2のモータ27に設けられているレゾルバから出力される信号を基に、操作レバー21の回動量が操作制御装置40によって算出される。そして、算出した回動量を基に、要求転舵角STRが操作制御装置40によって算出される。なお、操作レバー21の回動量や操作レバー21の回転角を検出するセンサを用い、同センサからの出力信号を基に要求転舵角STRを操作制御装置40に算出させるようにしてもよい。
図2及び図3に示すように、車両用操作装置1の第3の操作部30は、操作レバー21のグリップ部材23に設けられている。この第3の操作部30は、グリップ部材23から車両前方に突出している第3の変位部材の一例であるトリガースイッチ31を備えている。すなわち、トリガースイッチ31は、操作レバー21の変位する方向である車両幅方向とは異なる方向の一例である車両前方に突出している。しかも、本実施形態では、トリガースイッチ31は、車両前後方向に変位可能な状態でグリップ部材23に支持されている。すなわち、トリガースイッチ31の変位方向は、操作レバー21の変位方向と同一の方向成分を含んでいない。そして、トリガースイッチ31は、運転者HMによって操作されると、グリップ部材23内に入るようになっている。
図4に示すように、第3の操作部30には、トリガースイッチ31を車両前方に付勢する付勢部材33と、トリガースイッチ31の車両後方への変位量又はトリガースイッチ31の車両前後方向における位置を検出する検出センサ32とが設けられている。このように検出センサ32によって検出される情報が、第3の操作部30の操作量に相当する。また、付勢部材33及び検出センサ32は、グリップ部材23の内部に収容されている。付勢部材33としては、例えば、コイルスプリングを挙げることができる。また、検出センサ32の信号線は操作制御装置40に接続されており、検出センサ32からの信号を基に要求制動力BPRが操作制御装置40によって算出される。
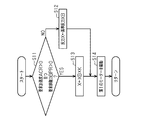
次に、図6に示すフローチャートを参照し、第1のモータ14の駆動を制御する際に操作制御装置40が実行する処理ルーチンについて説明する。なお、本処理ルーチンは、予め設定された制御サイクル毎に実行される。
図6に示すように、本処理ルーチンにおいて、操作制御装置40は、算出している要求加速度ACRが「0」よりも大きいこと、及び、算出している要求制動力BPRが「0」よりも大きいことの双方が成立しているか否かを判定する(ステップS11)。すなわち、ステップS11では、第1の操作部10及び第3の操作部30の双方が操作されているか否かが判定される。要求加速度ACR及び要求制動力BPRの少なくとも一方が「0」と等しい場合(ステップS11:NO)、第1の操作部10及び第3の操作部30の一方のみが操作されていると判断できるため、操作制御装置40は、アームレスト13に付与する上記の反力Xを基準反力XBと等しくする(ステップS12)。その後、操作制御装置40は、その処理を後述するステップS14に移行する。
一方、要求加速度ACR及び要求制動力BPRの双方が「0」よりも大きい場合(ステップS11:YES)、第1の操作部10及び第3の操作部30の双方が操作されていると判断できるため、操作制御装置40は、その処理を次のステップS13に移行する。ステップS13において、操作制御装置40は、基準反力XBに所定ゲインKを乗算し、反力Xをその積(=XB×K)と等しくする。なお、所定ゲインKは、「1」よりも大きい値である。そのため、第1の操作部10が操作されている状況下で第3の操作部30が操作されたときには、第1の操作部10が操作されている状況下で第3の操作部30が操作されていないときよりも反力Xを大きくすることができる。そして、操作制御装置40は、その処理を次のステップS14に移行する。
ステップS14において、操作制御装置40は、ステップS12又はステップS13で設定した反力Xを基に第1のモータ14の駆動を制御する。すなわち、操作制御装置40は、設定した反力Xが大きいほど第1のモータ14から出力される駆動力を大きくする。その後、操作制御装置40は、本処理ルーチンを一旦終了する。
次に、車両用操作装置1を運転者HMが操作する際の作用を効果とともに説明する。
図2に示すように、運転席60に着座した運転者HMは、右上肢の前腕をアームレスト13上に載置する。また、運転者HMは、右手で操作レバー21のグリップ部材23を握り、右手の指(例えば、人差し指や中指)でトリガースイッチ31に触れる。すなわち、運転者HMは、一方の上肢(この場合、右上肢)のみで3つの車両操作を行うことができる。
図2に示すように、運転席60に着座した運転者HMは、右上肢の前腕をアームレスト13上に載置する。また、運転者HMは、右手で操作レバー21のグリップ部材23を握り、右手の指(例えば、人差し指や中指)でトリガースイッチ31に触れる。すなわち、運転者HMは、一方の上肢(この場合、右上肢)のみで3つの車両操作を行うことができる。
具体的には、車両を加速させる場合、運転者HMは、右上肢の肩及び肘の少なくとも一方を動かすことで、アームレスト13を車両前方にスライド移動させる。また、車両を旋回させる場合、運転者HMは、右上肢の手首を動かすことで、操作レバー21を回動させる。この際、運転者HMは、手首の変わりに、前腕を回転させるように肘を動かしても操作レバー21を回動させることもできる。また、もちろん、運転者HMは、手首及び肘の双方を動かすことで、操作レバー21を回動させることもできる。また、車両を減速させる場合、運転者HMは、右手の指でトリガースイッチ31を車両後方に変位させることで車両に制動力を付与することができる。
本実施形態では、このようにアームレスト13、操作レバー21及びトリガースイッチ31を変位させるに際し、そのときに運転者HMが動かす部位をそれぞれ異ならせることができる。すなわち、3つの車両操作が互いに干渉することが抑制される。その結果、アームレスト13、操作レバー21及びトリガースイッチ31のうち1つの変位部材(例えば、アームレスト13)を変位させるに際し、残りの2つの変位部材の変位量が運転者HMの意図に反して変わってしまうことが抑制される。したがって、複数の車両操作が互いに干渉することを抑制し、操作制御装置40の操作性を向上させることができる。
なお、操作レバー21の回動方向は、アームレスト13のスライド移動する方向である車両前後方向成分を含んでいない。そのため、アームレスト13のスライド移動量を変更すべく運転者HMが第1の操作部10を操作した場合に、操作レバー21の回動量が運転者HMの意図に反して変わってしまうことを抑制できる。また、操作レバー21の回動量を変更すべく運転者HMが第2の操作部20を操作した場合に、アームレスト13のスライド移動量が運転者HMの意図に反して変わってしまうことも抑制できる。そのため、操作レバー21の変位方向がアームレスト13の変位方向と同一の方向成分を含んでいる場合と比較し、第1の操作部10の操作と第2の操作部20の操作との干渉の抑制効果を高めることができる。
また、トリガースイッチ31はグリップ部材23から車両前方に突出しているとともに、トリガースイッチ31の変位方向は、操作レバー21の回動方向と同一の方向成分を含んでいない。そのため、操作レバー21の回動量を変更すべく運転者HMが第2の操作部20を操作した場合に、トリガースイッチ31の変位量が運転者HMの意図に反して変わってしまうことを抑制できる。また、トリガースイッチ31の変位量を変更すべく運転者HMが第3の操作部30を操作した場合に、操作レバー21の回動量が運転者の意図に反して変わってしまうことも抑制できる。そのため、グリップ部材23から車両幅方向における一方にトリガースイッチ31が突出していたり、トリガースイッチ31の変位方向が操作レバー21の回動方向と同一の方向成分を含んでいたりする場合と比較し、第2の操作部20の操作と第3の操作部30の操作との干渉の抑制効果を高めることができる。
また、本実施形態では、車両を左旋回させる場合、運転者HMは、操作レバー21を自身に近づける方向(すなわち、運転者HMから見て左方)に回動させる。一方、車両を右旋回させる場合、運転者HMは、操作レバー21を自身から離れる方向(すなわち、運転者HMから見て右方)に回動させる。このように車両を旋回させたい方向と操作レバー21の変位方向とが対応しているため、車両を旋回させる際におけるドライバビリティを向上させることができる。
ここで、運転者HMは、上肢の構造上、自身に近づく方向には操作レバー21を変位させやすい一方で、自身から離れる方向には操作レバー21を変位させにくい。この点、本実施形態では、操作レバー21が、車両幅方向において、その上端に近い部位ほど運転席60に近づくように傾斜した状態で設けられている。そのため、運転者HMが操作レバー21を自身から離れる方向に変位させる際の運転者HMの負担を低減させることができる。
ところで、本車両では、車両を加速させるための第1の操作部10及び車両を減速させるための第3の操作部30の双方が操作されているときには、車両の加速よりも減速が優先される。そこで、本実施形態では、第1の操作部10が操作されている状況下で第3の操作部30が操作されている場合、第1の操作部10が操作されている状況下で第3の操作部30が操作されていない場合よりもアームレスト13に付与される反力Xが増大される。これにより、アームレスト13のスライド移動量を小さくしたり、スライド移動量を小さくすることを運転者HMに促したりすることで、車両の加速よりも車両の減速が優先して行われていることを運転者HMに伝えることができる。
なお、上記実施形態は以下のような別の実施形態に変更してもよい。
・上記実施形態では、アームレスト13にはアームレスト13を基準位置に戻す方向への反力Xを常に付与するようにしているが、反力Xをアームレスト13に付与しない期間を設けるようにしてもよい。例えば、アームレスト13のスライド移動量が保持されていると判断できる期間では、そのときのアームレスト13の車両前後方向における位置を保持させるための力をアームレスト13に付与するようにしてもよい。
・上記実施形態では、アームレスト13にはアームレスト13を基準位置に戻す方向への反力Xを常に付与するようにしているが、反力Xをアームレスト13に付与しない期間を設けるようにしてもよい。例えば、アームレスト13のスライド移動量が保持されていると判断できる期間では、そのときのアームレスト13の車両前後方向における位置を保持させるための力をアームレスト13に付与するようにしてもよい。
・第1の操作部10及び第3の操作部30の双方が操作されている場合、第3の操作部30の操作量、すなわちトリガースイッチ31の変位量が多いほど、アームレスト13に付与する反力Xを大きくするようにしてもよい。
・第3の操作部30が操作されているか否かに拘わらず、第1の操作部10が操作されているときにアームレスト13に付与する反力Xを設定するようにしてもよい。
・反力発生部は、アームレスト13に反力Xを付与することができるのであれば、第1のモータ14のような電動式のアクチュエータを備えないものであってもよい。例えば、このような反力発生部としては、例えば、アームレスト13がスライド移動をするときに摺動抵抗を発生させるものを挙げることができる。
・反力発生部は、アームレスト13に反力Xを付与することができるのであれば、第1のモータ14のような電動式のアクチュエータを備えないものであってもよい。例えば、このような反力発生部としては、例えば、アームレスト13がスライド移動をするときに摺動抵抗を発生させるものを挙げることができる。
・操作レバー21に反力を発生する装置は、操作レバー21を基準位置に戻すような反力を操作レバー21に付与することができるのであれば、第2のモータ27のような電動式のアクチュエータを備えないものであってもよい。例えば、当該装置としては、例えば、コイルスプリングなどの弾性変形部材を備えたものを挙げることができる。
・第1の操作部10は、ガイド孔131aの車両前後方向における中途位置にストッパ111が位置しているときのアームレスト13の位置を基準位置とするようにしてもよい。この場合、アームレスト13を基準位置から車両前方にスライド移動させたときには車両を前進させる一方、アームレスト13を基準位置から車両後方にスライド移動させたときには車両を後退させることができるようになる。
なお、このようにアームレスト13の移動方向によって車両の前進又は後退を制御する場合、車両を後退させる際に運転者が車両に要求する加速度は、一般的に、車両を前進させる際に運転者が車両に要求する加速度よりも小さい。そのため、この場合、ガイド孔131aの車両前後方向における中央よりも車両前方にストッパ111が位置しているときのアームレスト13の位置を基準位置とすることがより好ましい。これにより、アームレスト13の車両後方へのスライド移動量が過度に大きくなり、車両後退時における車両加速度が大きくなりすぎることが抑制できる。したがって、車両用操作装置1を、運転者HMの操作感に合った装置とすることができる。
・車両用操作装置1を、運転席60に着座した運転者HMの左方に配置するようにしてもよい。この場合、運転者HMの左側の上肢のみで3つの車両操作を行うことができる。
・図7に示すように、車両幅方向において運転席60の両側に車両用操作装置をそれぞれ配置するようにしてもよい。両車両用操作装置のうち一方の車両用操作装置を第1の車両用操作装置1Aとし、他方の車両用操作装置を第2の車両用操作装置1Bとした場合、運転者HMは、何れの車両用操作装置1A,1Bを操作しても、車両挙動を調整することができる。このとき、例えば、第1の車両用操作装置1Aの第1の操作部10が操作された場合、第2の車両用操作装置1Bの第1の操作部10の操作量が第1の車両用操作装置1Aの第1の操作部10の操作量と等しくなるように、第2の車両用操作装置1Bの第1の操作部10の第1のモータ14を駆動させるようにしてもよい。
・図7に示すように、車両幅方向において運転席60の両側に車両用操作装置をそれぞれ配置するようにしてもよい。両車両用操作装置のうち一方の車両用操作装置を第1の車両用操作装置1Aとし、他方の車両用操作装置を第2の車両用操作装置1Bとした場合、運転者HMは、何れの車両用操作装置1A,1Bを操作しても、車両挙動を調整することができる。このとき、例えば、第1の車両用操作装置1Aの第1の操作部10が操作された場合、第2の車両用操作装置1Bの第1の操作部10の操作量が第1の車両用操作装置1Aの第1の操作部10の操作量と等しくなるように、第2の車両用操作装置1Bの第1の操作部10の第1のモータ14を駆動させるようにしてもよい。
同様に、第2の車両用操作装置1Bの第2の操作部20が操作された場合、第1の車両用操作装置1Aの第2の操作部20の操作量が第2の車両用操作装置1Bの第2の操作部20の操作量と等しくなるように、第1の車両用操作装置1Aの第2の操作部20の第2のモータ27を駆動させるようにしてもよい。
また、第1の車両用操作装置1Aの第3の操作部30が操作された場合、第2の車両用操作装置1Bの第3の操作部30の操作量が第1の車両用操作装置1Aの第3の操作部30の操作量と等しくなるように、第2の車両用操作装置1Bの第3の操作部30を駆動させるようにしてもよい。ただし、このように第3の操作部30の操作量を調整可能とするためには、第3の操作部30を、トリガースイッチ31の変位量を可変させるための電動式のアクチュエータ(モータなど)を備えた構成とする必要がある。
なお、第1の車両用操作装置1Aの第1の操作部10を、第2の車両用操作装置1Bの第1の操作部10と駆動連結させるようにしてもよい。このような構成であっても、第1の車両用操作装置1Aの第1の操作部10の操作量を、第2の車両用操作装置1Bの第1の操作部10の操作量と同じとすることができる。同様に、第1の車両用操作装置1Aの第2の操作部20を、第2の車両用操作装置1Bの第2の操作部20と駆動連結させるようにしてもよい。また、第1の車両用操作装置1Aの第3の操作部30を、第2の車両用操作装置1Bの第3の操作部30と駆動連結させるようにしてもよい。
・第1の操作部は、車両の旋回を調整する操作部であってもよいし、車両に付与する制動力を調整する操作部であってもよい。図8(a),(b)には、第1の操作部10Aが車両の旋回を調整する操作部である場合の一例が図示されている。この場合、第1の操作部10Aを構成するアームレスト13Aを、図8(b)に示すように、車両上下方向に延びる軸線を中心に回動する構成としてもよい。この構成では、アームレスト13Aを図中反時計回り方向に回動させることで車両を左旋回させ、アームレスト13Aを図中時計回り方向に回動させることで車両を右旋回させるようにしてもよい。
・第2の操作部は、車両の加速を調整する操作部であってもよいし、車両に付与する制動力を調整する操作部であってもよい。図8(a),(b)には、第2の操作部20Aが車両の加速を調整する操作部である場合の一例が図示されている。この場合、第2の操作部20Aを構成する操作レバー21Aを、図8(a)に示すように、車両前後方向に変位させる構成としてもよい。この構成では、操作レバー21Aを車両前方に変位させることで車両の加速度を大きくするようにしてもよい。
・第3の操作部は、車両の加速を調整する操作部であってもよい。この場合、第3の操作部のトリガースイッチの変位量が大きくなるほど車両の加速度が大きくなるようにすることが好ましい。また、この場合、第1の操作部を、車両に付与する制動力を調整する操作部としてもよい。このように第1の操作部を操作することで車両の制動力を調整する構成の場合、ストッパ111がガイド孔131aの後端に位置するときのアームレスト13の位置を基準位置とし、基準位置からアームレスト13を車両後方にスライド移動させることで、車両の制動力を増大させるようにしてもよい。
・車両用操作装置を、図10に示すように、トリガースイッチの変わりに、操作ボタン310が操作レバー21のグリップ部材23の上部に配置されている車両用操作装置1Dとしてもよい。この操作ボタン310の変位方向は車両上下方向であり、操作レバー21を握る手の指(例えば、親指)によって操作ボタン310を操作することができる。したがって、操作レバー21の操作と操作ボタン310の操作との干渉を抑制することができる。ちなみに、操作ボタン310を有する第3の操作部30は、操作ボタン310の変位量又は運転者HMが操作ボタン310を押圧する力を検出する検出系を備えることが好ましい。この場合、運転者HMによる操作ボタン310の操作態様に応じた制動力を車両に付与することができるようになる。
なお、このような車両用操作装置1Dにあっては、第3の操作部30を、制動操作以外の他の車両操作のための操作部としてもよい。例えば、操作ボタン310を操作することで、車両の前進又は後退が切り替わるようにしてもよい。また、停車中に操作ボタン310が操作されると、駐車ブレーキ装置が作動するようにしてもよい。
・車両用操作装置が以下に示す3つの条件(1),(2)及び(3)を満たすように構成されているのであれば、車両用操作装置は、運転席60の側方ではなく、運転席60よりも車両前方に配置されるものであってもよい。
(1)運転者HMの肩及び肘の少なくとも一方の動作によって第1の操作部を操作できること。
(2)運転者HMの手首の動作によって第2の操作部を操作できること。
(3)運転者HMの指の動作によって第3の操作部を操作できること。
(1)運転者HMの肩及び肘の少なくとも一方の動作によって第1の操作部を操作できること。
(2)運転者HMの手首の動作によって第2の操作部を操作できること。
(3)運転者HMの指の動作によって第3の操作部を操作できること。
図9には、各条件(1),(2)及び(3)を満たす車両用操作装置の一例が図示されている。図9に示すように、車両用操作装置1Cは、車両のフロントパネル61から車両後方に延伸する延伸部材711と、延伸部材711の後端に設けられている略四角環状をなす把持部721と、把持部721に設けられているトリガースイッチ731とを備えている。延伸部材711は、運転者HMの肩及び肘の少なくとも一方の動きによって車両前後方向に変位可能となっている。そのため、延伸部材711を備える操作部が、第1の操作部71として機能し、延伸部材711が第1の変位部材に相当する。
また、把持部721は、運転者HMの手で握ることができ、運転者HMの手首の動きによって車両幅方向に変位可能となっている。そのため、把持部721を備える操作部が、第2の操作部72として機能し、把持部721が第2の変位部材に相当する。また、トリガースイッチ731は、把持部721を握る手の指で触れることができ、指の動きによって車両後方に変位可能となっている。そのため、トリガースイッチ731を備える操作部が、第3の操作部73として機能し、トリガースイッチ731が第3の変位部材に相当する。
次に、上記実施形態及び別の実施形態から把握できる技術的思想を以下に追記する。
(イ)車両の運転者が着座する運転席の側方に配置される車両用操作装置であって、
所定方向に変位可能なアームレストを有する第1の操作部と、
前記アームレストに支持されている操作部であって、同アームレストよりも車両上方に延伸している操作レバーを有する第2の操作部と、
前記操作レバーに支持されている操作部であって、トリガースイッチを有する第3の操作部と、を備えており、
前記操作レバーの変位方向は、前記アームレストの変位方向と同一の方向成分を含んでいない車両用操作装置。
(イ)車両の運転者が着座する運転席の側方に配置される車両用操作装置であって、
所定方向に変位可能なアームレストを有する第1の操作部と、
前記アームレストに支持されている操作部であって、同アームレストよりも車両上方に延伸している操作レバーを有する第2の操作部と、
前記操作レバーに支持されている操作部であって、トリガースイッチを有する第3の操作部と、を備えており、
前記操作レバーの変位方向は、前記アームレストの変位方向と同一の方向成分を含んでいない車両用操作装置。
上記構成によれば、操作レバーを運転者の上肢の手で握った場合、同運転者は、同上肢の前腕をアームレストに載置した状態で肩及び肘の少なくとも一方を動かすことでアームレストを変位させることができる。また、この場合、手首を動かすことで操作レバーを変位させることができ、操作レバーを握る手の指によってトリガースイッチを変位させることができる。すなわち、このように各操作部を操作するに際し、そのときに運転者が動かす部位をそれぞれ異ならせることができる。その結果、第1、第2及び第3の各操作部のうち1つの操作部(例えば、第1の操作部)を操作するに際し、3つの車両操作が互いに干渉することが抑制されるため、残りの2つの操作部の操作量が運転者の意図に反して変わってしまうことが抑制される。また、操作レバーの変位方向がアームレストの変位方向と同一の方向成分を含んでいないため、運転者がアームレストを変位させる際に、同運転者の意図に反して操作レバーの変位量が変わってしまうことが抑制される。したがって、複数の車両操作が互いに干渉することを抑制し、操作性を向上させることができるようになる。
1,1A,1B,1C,1D…車両用操作装置、10,10A,71…第1の操作部、13,13A…第1の変位部材の一例であるアームレスト、711…第1の変位部材の一例である延伸部材、14…反力発生部の一例である第1のモータ、20,20A,72…第2の操作部、21,21A…第2の変位部材の一例である操作レバー、721…第2の変位部材の一例である把持部、30,73…第3の操作部、31,731…第3の変位部材の一例であるトリガースイッチ、310…第3の変位部材の一例である操作ボタン、40…制御装置の一例である操作制御装置、60…運転席、HM…運転者。
Claims (7)
- 車両の運転席に運転者が着座した場合に、同運転者によって操作可能な車両用操作装置であって、
前記運転者の肩及び肘の少なくとも一方の動作によって変位可能な第1の変位部材を有する第1の操作部と、
前記運転者の手首の動作によって変位可能な第2の変位部材を有する第2の操作部と、
前記運転者の指の動作によって変位可能な第3の変位部材を有する第3の操作部と、を備える
車両用操作装置。 - 当該車両用操作装置は、前記運転席の側方に配設されるものであり、
前記第2の操作部は、前記第1の変位部材に支持されており、前記第3の操作部は、前記第2の変位部材に支持されている
請求項1に記載の車両用操作装置。 - 前記第1の変位部材は、アームレストであり、
前記第2の変位部材は、前記アームレストよりも車両上方に延伸する操作レバーであり、
前記第3の変位部材は、前記操作レバーに設けられているトリガースイッチであり、
前記操作レバーの変位方向は、前記アームレストの変位方向と同一の方向成分を含んでいない
請求項2に記載の車両用操作装置。 - 前記アームレストは、車両前後方向にスライド移動可能であり、
前記操作レバーは、車両幅方向に変位可能であり、
前記トリガースイッチは、車両前後方向に変位可能である
請求項3に記載の車両用操作装置。 - 前記第1の操作部は、車両の加速を調整する操作部であり、
前記第2の操作部は、車両の旋回を調整する操作部であり、
前記第3の操作部は、車両に付与する制動力を調整する操作部である
請求項4に記載の車両用操作装置。 - 前記操作レバーは、車両幅方向において、その上端に近い部位ほど前記運転席に近づくように傾斜した状態で設けられている
請求項4又は請求項5に記載の車両用操作装置。 - 当該車両用操作装置を搭載する車両では、前記第1の操作部及び前記第3の操作部の双方が操作されているときには、車両の加速よりも減速が優先されるようになっており、
前記第1の操作部は、前記アームレストのスライド移動量を減少させる方向の反力を同アームレストに付与する反力発生部を有しており、
前記車両用操作装置は、前記第1の操作部が操作されている状況下で前記第3の操作部が操作されたときには、同第1の操作部が操作されている状況下で同第3の操作部が操作されていないときよりも前記反力が大きくなるように前記反力発生部を制御する制御装置を備える
請求項5に記載の車両用操作装置。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2016106441A JP2017211931A (ja) | 2016-05-27 | 2016-05-27 | 車両用操作装置 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2016106441A JP2017211931A (ja) | 2016-05-27 | 2016-05-27 | 車両用操作装置 |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| JP2017211931A true JP2017211931A (ja) | 2017-11-30 |
Family
ID=60476168
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2016106441A Pending JP2017211931A (ja) | 2016-05-27 | 2016-05-27 | 車両用操作装置 |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP2017211931A (ja) |
Cited By (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2021046030A (ja) * | 2019-09-17 | 2021-03-25 | 本田技研工業株式会社 | 車両制御システム |
| US20230313494A1 (en) * | 2021-01-27 | 2023-10-05 | Kubota Corporation | Manipulator mechanism and working machine |
Citations (8)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPH0437021U (ja) * | 1990-07-25 | 1992-03-27 | ||
| JP2002157036A (ja) * | 2000-11-22 | 2002-05-31 | Honda Motor Co Ltd | 車両の運転操作装置 |
| JP2002258959A (ja) * | 2001-02-28 | 2002-09-13 | Toyota Central Res & Dev Lab Inc | 車両運転装置 |
| JP2003184132A (ja) * | 2001-12-25 | 2003-07-03 | Hitachi Constr Mach Co Ltd | 建設機械の操作レバー装置 |
| JP2006155228A (ja) * | 2004-11-29 | 2006-06-15 | Tokai Rika Co Ltd | 入力操作装置 |
| JP2006271270A (ja) * | 2005-03-29 | 2006-10-12 | Kubota Corp | 収穫機の運転部構造 |
| JP2008013060A (ja) * | 2006-07-06 | 2008-01-24 | Tokai Rika Co Ltd | 車両用運転装置 |
| JP2013014259A (ja) * | 2011-07-05 | 2013-01-24 | Honda Motor Co Ltd | アクセルペダル反力制御装置 |
-
2016
- 2016-05-27 JP JP2016106441A patent/JP2017211931A/ja active Pending
Patent Citations (8)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPH0437021U (ja) * | 1990-07-25 | 1992-03-27 | ||
| JP2002157036A (ja) * | 2000-11-22 | 2002-05-31 | Honda Motor Co Ltd | 車両の運転操作装置 |
| JP2002258959A (ja) * | 2001-02-28 | 2002-09-13 | Toyota Central Res & Dev Lab Inc | 車両運転装置 |
| JP2003184132A (ja) * | 2001-12-25 | 2003-07-03 | Hitachi Constr Mach Co Ltd | 建設機械の操作レバー装置 |
| JP2006155228A (ja) * | 2004-11-29 | 2006-06-15 | Tokai Rika Co Ltd | 入力操作装置 |
| JP2006271270A (ja) * | 2005-03-29 | 2006-10-12 | Kubota Corp | 収穫機の運転部構造 |
| JP2008013060A (ja) * | 2006-07-06 | 2008-01-24 | Tokai Rika Co Ltd | 車両用運転装置 |
| JP2013014259A (ja) * | 2011-07-05 | 2013-01-24 | Honda Motor Co Ltd | アクセルペダル反力制御装置 |
Cited By (4)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2021046030A (ja) * | 2019-09-17 | 2021-03-25 | 本田技研工業株式会社 | 車両制御システム |
| JP7105747B2 (ja) | 2019-09-17 | 2022-07-25 | 本田技研工業株式会社 | 車両制御システム |
| US20230313494A1 (en) * | 2021-01-27 | 2023-10-05 | Kubota Corporation | Manipulator mechanism and working machine |
| US12281460B2 (en) * | 2021-01-27 | 2025-04-22 | Kubota Corporation | Manipulator mechanism and working machine |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| US11465666B2 (en) | Steering system | |
| JP6761323B2 (ja) | 車輌用アクセルペダル装置 | |
| CN102159490B (zh) | 具有可调节的转动阻力的转动座椅 | |
| WO2018079820A1 (ja) | 車輌用アクセルペダル装置 | |
| JPH1081242A (ja) | 自動車の縦運動及び横運動を制御するための操作素子装置 | |
| JP2003291821A (ja) | 車両用操舵装置 | |
| EP3434245B1 (en) | Electric wheelchair operation apparatus and vehicle operation method therefor | |
| US4324309A (en) | Control system for legless operation of motor vehicles | |
| JPWO2016170806A1 (ja) | ステアリングハンドル並びにそのステアリングハンドルを使用した自動車の制御装置及び制御方法 | |
| JPH1097333A (ja) | 自動車の縦運動及び横運動を制御するための操作素子装置 | |
| JP3715198B2 (ja) | 車両用の操作装置 | |
| JP6274705B2 (ja) | 車両の推進操作装置 | |
| JP4629417B2 (ja) | 入力操作装置 | |
| JP2002258959A (ja) | 車両運転装置 | |
| JP2018046733A (ja) | 電動車両のアクセル装置 | |
| JP4552226B2 (ja) | 電動車椅子のアクセルレバー | |
| JP4680845B2 (ja) | 車両用運転装置 | |
| JP2006168484A5 (ja) | ||
| JP5521280B2 (ja) | 車両用運転姿勢調整装置及び車両用運転姿勢調整方法 | |
| JP7810733B2 (ja) | 運転補助装置 | |
| JP4539951B2 (ja) | 入力操作装置 | |
| JP5566205B2 (ja) | リバース連動鏡面角度調整装置 | |
| JP2002373027A (ja) | 操作装置および車両操作システム | |
| JP2018034554A (ja) | 車両用操作装置 | |
| KR20040095128A (ko) | 자동차 시트 헤드레스트의 위치 자동조정장치(기억장치) |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20190411 |
|
| A977 | Report on retrieval |
Free format text: JAPANESE INTERMEDIATE CODE: A971007 Effective date: 20200221 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20200303 |
|
| A02 | Decision of refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A02 Effective date: 20200923 |