JP2017223461A - レーダ装置および検出方法 - Google Patents
レーダ装置および検出方法 Download PDFInfo
- Publication number
- JP2017223461A JP2017223461A JP2016117102A JP2016117102A JP2017223461A JP 2017223461 A JP2017223461 A JP 2017223461A JP 2016117102 A JP2016117102 A JP 2016117102A JP 2016117102 A JP2016117102 A JP 2016117102A JP 2017223461 A JP2017223461 A JP 2017223461A
- Authority
- JP
- Japan
- Prior art keywords
- stationary object
- boundary
- doppler
- range
- region
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Ceased
Links
Images










Classifications
-
- G—PHYSICS
- G01—MEASURING; TESTING
- G01S—RADIO DIRECTION-FINDING; RADIO NAVIGATION; DETERMINING DISTANCE OR VELOCITY BY USE OF RADIO WAVES; LOCATING OR PRESENCE-DETECTING BY USE OF THE REFLECTION OR RERADIATION OF RADIO WAVES; ANALOGOUS ARRANGEMENTS USING OTHER WAVES
- G01S13/00—Systems using the reflection or reradiation of radio waves, e.g. radar systems; Analogous systems using reflection or reradiation of waves whose nature or wavelength is irrelevant or unspecified
- G01S13/02—Systems using reflection of radio waves, e.g. primary radar systems; Analogous systems
- G01S13/50—Systems of measurement based on relative movement of target
- G01S13/52—Discriminating between fixed and moving objects or between objects moving at different speeds
- G01S13/56—Discriminating between fixed and moving objects or between objects moving at different speeds for presence detection
-
- G—PHYSICS
- G01—MEASURING; TESTING
- G01S—RADIO DIRECTION-FINDING; RADIO NAVIGATION; DETERMINING DISTANCE OR VELOCITY BY USE OF RADIO WAVES; LOCATING OR PRESENCE-DETECTING BY USE OF THE REFLECTION OR RERADIATION OF RADIO WAVES; ANALOGOUS ARRANGEMENTS USING OTHER WAVES
- G01S13/00—Systems using the reflection or reradiation of radio waves, e.g. radar systems; Analogous systems using reflection or reradiation of waves whose nature or wavelength is irrelevant or unspecified
- G01S13/02—Systems using reflection of radio waves, e.g. primary radar systems; Analogous systems
- G01S13/50—Systems of measurement based on relative movement of target
- G01S13/58—Velocity or trajectory determination systems; Sense-of-movement determination systems
- G01S13/589—Velocity or trajectory determination systems; Sense-of-movement determination systems measuring the velocity vector
-
- G—PHYSICS
- G01—MEASURING; TESTING
- G01S—RADIO DIRECTION-FINDING; RADIO NAVIGATION; DETERMINING DISTANCE OR VELOCITY BY USE OF RADIO WAVES; LOCATING OR PRESENCE-DETECTING BY USE OF THE REFLECTION OR RERADIATION OF RADIO WAVES; ANALOGOUS ARRANGEMENTS USING OTHER WAVES
- G01S13/00—Systems using the reflection or reradiation of radio waves, e.g. radar systems; Analogous systems using reflection or reradiation of waves whose nature or wavelength is irrelevant or unspecified
- G01S13/02—Systems using reflection of radio waves, e.g. primary radar systems; Analogous systems
- G01S13/50—Systems of measurement based on relative movement of target
- G01S13/58—Velocity or trajectory determination systems; Sense-of-movement determination systems
- G01S13/60—Velocity or trajectory determination systems; Sense-of-movement determination systems wherein the transmitter and receiver are mounted on the moving object, e.g. for determining ground speed, drift angle, ground track
-
- G—PHYSICS
- G01—MEASURING; TESTING
- G01S—RADIO DIRECTION-FINDING; RADIO NAVIGATION; DETERMINING DISTANCE OR VELOCITY BY USE OF RADIO WAVES; LOCATING OR PRESENCE-DETECTING BY USE OF THE REFLECTION OR RERADIATION OF RADIO WAVES; ANALOGOUS ARRANGEMENTS USING OTHER WAVES
- G01S13/00—Systems using the reflection or reradiation of radio waves, e.g. radar systems; Analogous systems using reflection or reradiation of waves whose nature or wavelength is irrelevant or unspecified
- G01S13/88—Radar or analogous systems specially adapted for specific applications
- G01S13/93—Radar or analogous systems specially adapted for specific applications for anti-collision purposes
- G01S13/931—Radar or analogous systems specially adapted for specific applications for anti-collision purposes of land vehicles
Landscapes
- Engineering & Computer Science (AREA)
- Remote Sensing (AREA)
- Radar, Positioning & Navigation (AREA)
- Physics & Mathematics (AREA)
- Computer Networks & Wireless Communication (AREA)
- General Physics & Mathematics (AREA)
- Electromagnetism (AREA)
- Radar Systems Or Details Thereof (AREA)
Abstract
Description
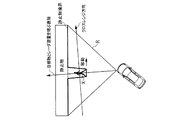
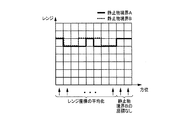
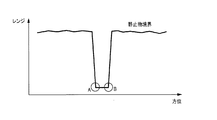
まず、本開示に至る経緯について説明する。本開示は、クロスレンジ方向(目標物とレーダ装置とを結ぶ直線に略垂直な方向)に移動する目標物を検出するレーダ装置および検出方法に関する。
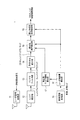
図2は、本実施の形態1に係るレーダ装置1の構成の一例を示すブロック図である。レーダ装置1は、車両等の移動体に搭載され、周辺の物体を検出する。レーダ装置1は、レーダ信号送信部11、レンジ測定部12、ドップラフィルタ部13、到来方向推定部14、車両情報取得部15、レーダ移動量算出部16、静止物ドップラ領域算出部17、静止物境界検出部18および静止物境界変動検出部19を有する。以下、各構成について、図面を参照しながら説明する。
vd=−λ×fd/2 (1)
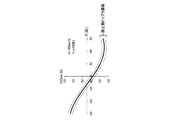
目標物が相対的にレーダ装置1から遠ざかる方向である場合、ドップラ速度vdは正となる。目標物が相対的にレーダ装置1に近づく方向である場合、ドップラ速度vdは負となる。
Vsr=|Vs|×cos(θs−θ) (2)
Vt=−Vsr=−|Vs|×cos(θs−θ) (3)
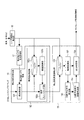
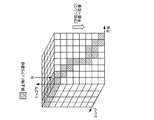
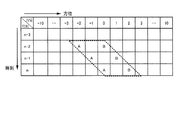
実施の形態1では、静止物境界検出部が静止物境界を検出する際に、[方位,レンジ,ドップラ]マップにおける静止物ドップラ領域に対応する領域のデータを、方位軸とレンジ軸とにより規定される[方位,レンジ]平面へ写像する例について説明した。本実施の形態2では、[方位,レンジ,ドップラ]マップにおける静止物ドップラ領域に対応する領域のデータを、方位軸とドップラ軸とにより規定される[方位,ドップラ]平面へ写像する例について説明する。
本実施の形態3では、クロスレンジ方向に移動する、つまり、静止物ドップラ領域内を移動する目標物と、クロスレンジ方向とは異なる方向に移動する目標物とを検出する例について説明する。
11 レーダ信号送信部
12 レンジ測定部
13 ドップラフィルタ部
14 到来方向推定部
15 車両情報取得部
16 レーダ移動量算出部
17 静止物ドップラ領域算出部
18、28 静止物境界検出部
19 静止物境界変動検出部
31 移動体検出部
32 検出結果結合部
181、283 境界検出部
182 境界追従検出部
182a、191 バッファ
182b、192 座標変換部
182c 境界スムージング部
193 凸部方位境界検出部
194 凸部方位境界変動算出部
195 出力判定部
281 方位ドップラ平面写像部
282 クラスタリング部
Claims (8)
- レーダ信号を送信する送信部と、
物体によって前記レーダ信号が反射されたエコー信号を受信する受信部と、
前記エコー信号を用いて、静止物が存在する領域の境界を検出する静止物境界検出部と、
前記静止物が存在する領域の境界が時間変化する領域を検出し、前記時間変化する領域の移動方向が、前記受信部に対してクロスレンジ方向である場合、前記時間変化する領域を、移動する第1物体として検出する静止物境界変動検出部と、
を備える移動体に設置されたレーダ装置。 - 前記移動体の移動量を示す情報を用いて前記レーダ装置の速度を算出するレーダ移動量算出部と、
前記レーダ装置の速度を用いて、前記レーダ装置の方位、レンジにより規定される検知範囲内における静止物のドップラ速度を算出する静止物ドップラ領域算出部と、
前記エコー信号を解析し、前記方位毎、前記レンジ毎、および、前記エコー信号が示すドップラ速度毎に対応づけられた前記エコー信号の反射強度を示すIQデータを生成する受信信号解析部と、
を更に備え、
前記静止物境界検出部は、前記IQデータの中で前記静止物のドップラ速度に対応する反射強度を用いて前記静止物が存在する領域の境界を検出する、
請求項1に記載のレーダ装置。 - 前記IQデータは、前記方位を示す軸、前記レンジを示す軸、および、前記ドップラ速度を示す軸により規定される3次元のマップであり、
前記静止物境界検出部は、前記3次元のマップから前記レンジを示す軸と前記方位を示す軸とにより規定される2次元平面へ前記静止物のドップラ速度に対応する前記反射強度を写像し、前記2次元平面上の反射強度が示す境界を前記静止物が存在する領域の境界として検出する、
請求項2に記載のレーダ装置。 - 前記静止物境界検出部は、現在の静止物が存在する領域の境界と、過去の静止物が存在する領域の境界を現在の座標系に変換した境界との平滑化処理を行い、平滑化処理後の境界を前記静止物が存在する領域の境界として前記静止物境界変動検出部へ出力する、
請求項3に記載のレーダ装置。 - 前記IQデータは、前記方位を示す軸、前記レンジを示す軸、および、前記ドップラ速度を示す軸により規定される3次元のマップであり、
前記静止物境界検出部は、前記3次元のマップから、前記方位を示す軸と前記ドップラ速度を示す軸とにより規定される2次元平面へ、前記静止物のドップラ速度に対応する前記反射強度を写像し、前記2次元平面上の反射強度が示す境界を前記静止物が存在する領域の境界として検出する、
請求項2に記載のレーダ装置。 - 前記静止物境界変動検出部は、前記静止物が存在する領域の境界に含まれる凸部が時間の変化に伴って移動する場合、前記凸部を前記第1物体として検出する、
請求項1から5のいずれか一項に記載のレーダ装置。 - 前記IQデータの中で前記静止物のドップラ速度とは異なるドップラ速度に対応する反射強度に基づき、クロスレンジ方向とは異なる方向に移動する第2物体を検出する移動体検出部と、
前記第1物体の位置情報と、前記第2物体の位置情報とを、統合して出力する検出結果結合部と、
を更に備える、
請求項2から6のいずれか一項に記載のレーダ装置。 - レーダ信号を送信し、
物体によって前記レーダ信号が反射されたエコー信号を受信し、
前記エコー信号を用いて、静止物が存在する領域の境界を検出し、
前記静止物が存在する領域の境界が時間変化する領域を検出し、
前記時間変化する領域の移動方向が、受信部に対してクロスレンジ方向である場合、前記時間変化する領域を、移動する第1物体として検出する、
移動体に設置されたレーダ装置における検出方法。
Priority Applications (3)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2016117102A JP2017223461A (ja) | 2016-06-13 | 2016-06-13 | レーダ装置および検出方法 |
| CN201710366128.3A CN107490793A (zh) | 2016-06-13 | 2017-05-22 | 雷达装置和检测方法 |
| US15/612,855 US20170356991A1 (en) | 2016-06-13 | 2017-06-02 | Radar device and detection method |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2016117102A JP2017223461A (ja) | 2016-06-13 | 2016-06-13 | レーダ装置および検出方法 |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| JP2017223461A true JP2017223461A (ja) | 2017-12-21 |
Family
ID=60572633
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2016117102A Ceased JP2017223461A (ja) | 2016-06-13 | 2016-06-13 | レーダ装置および検出方法 |
Country Status (3)
| Country | Link |
|---|---|
| US (1) | US20170356991A1 (ja) |
| JP (1) | JP2017223461A (ja) |
| CN (1) | CN107490793A (ja) |
Cited By (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| WO2021241045A1 (ja) * | 2020-05-25 | 2021-12-02 | ソニーセミコンダクタソリューションズ株式会社 | 信号処理装置、および信号処理方法、並びにプログラム |
Families Citing this family (28)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP6924066B2 (ja) * | 2017-04-27 | 2021-08-25 | 株式会社デンソーテン | レーダ装置および物標検出方法 |
| US10528057B2 (en) * | 2017-09-25 | 2020-01-07 | GM Global Technology Operations LLC | Systems and methods for radar localization in autonomous vehicles |
| DE102018200755A1 (de) | 2018-01-18 | 2019-07-18 | Robert Bosch Gmbh | Verfahren und Vorrichtung zum Plausibilisieren einer Querbewegung |
| JP6847885B2 (ja) * | 2018-03-20 | 2021-03-24 | 株式会社東芝 | 情報処理装置、情報処理方法及びプログラム |
| EP3553551B1 (en) | 2018-04-10 | 2022-06-01 | Aptiv Technologies Limited | Method for the recognition of an object |
| EP3553559B1 (en) * | 2018-04-11 | 2022-06-01 | Aptiv Technologies Limited | Method for the recognition of objects |
| EP3553552B1 (en) | 2018-04-11 | 2022-05-25 | Aptiv Technologies Limited | Method for the recognition of a moving pedestrian |
| WO2019220503A1 (ja) * | 2018-05-14 | 2019-11-21 | 三菱電機株式会社 | 物体検出装置及び物体検出方法 |
| CN109001718A (zh) * | 2018-06-22 | 2018-12-14 | 安徽尼古拉电子科技有限公司 | 一种基于多普勒原理的雷达测距方法 |
| KR102628655B1 (ko) * | 2018-06-29 | 2024-01-24 | 삼성전자주식회사 | 레이더 구동 장치 및 방법 |
| CN109379707B (zh) * | 2018-08-31 | 2020-09-01 | 北京大学(天津滨海)新一代信息技术研究院 | 一种基于无线信号的室内目标活动区域识别方法及系统 |
| US11125869B2 (en) * | 2018-10-16 | 2021-09-21 | Infineon Technologies Ag | Estimating angle of human target using mmWave radar |
| CN111722196A (zh) * | 2019-03-19 | 2020-09-29 | 富士通株式会社 | 雷达反射点提取方法和装置 |
| WO2020198973A1 (zh) * | 2019-03-29 | 2020-10-08 | 深圳市大疆创新科技有限公司 | 微波雷达检测栅栏附近静止物体的方法和毫米波雷达 |
| JP7323356B2 (ja) * | 2019-06-28 | 2023-08-08 | フォルシアクラリオン・エレクトロニクス株式会社 | 駐車支援装置及び駐車支援方法 |
| WO2021111600A1 (ja) * | 2019-12-05 | 2021-06-10 | 三菱電機株式会社 | レーダ信号処理器、レーダセンサシステム及び信号処理方法 |
| CN111239702B (zh) * | 2019-12-30 | 2022-03-01 | 北京润科通用技术有限公司 | 一种目标对象运动状态确定方法及装置 |
| CN113204234B (zh) * | 2020-01-15 | 2023-08-22 | 宏碁股份有限公司 | 车辆控制方法与车用控制系统 |
| US11740327B2 (en) * | 2020-05-27 | 2023-08-29 | Qualcomm Incorporated | High resolution and computationally efficient radar techniques |
| JP7163342B2 (ja) | 2020-06-29 | 2022-10-31 | 京セラ株式会社 | 電子機器、電子機器の制御方法、及びプログラム |
| CN112083402B (zh) * | 2020-09-15 | 2022-12-13 | 哈尔滨工程大学 | 一种水池条件下的水下目标走航探测实验方法 |
| CN116235073B (zh) * | 2020-10-06 | 2025-08-15 | 三菱电机株式会社 | 物体检测装置、雷达装置和物体检测方法 |
| US11802939B2 (en) * | 2020-11-16 | 2023-10-31 | Samsung Electronics Co., Ltd. | Method and apparatus with radar signal processing |
| CN112526503B (zh) * | 2020-11-20 | 2024-06-07 | 广州极飞科技股份有限公司 | 探测物体距离的方法及相关装置 |
| CN112526500B (zh) * | 2020-11-20 | 2024-06-07 | 广州极飞科技股份有限公司 | 雷达检测数据的处理方法及相关装置 |
| WO2022139843A1 (en) * | 2020-12-24 | 2022-06-30 | Intel Corporation | Radar apparatus, system, and method |
| EP4194885B1 (en) * | 2021-12-09 | 2025-10-15 | Aptiv Technologies AG | Method for determining the mobility status of a target object |
| DE102024203950A1 (de) * | 2024-04-26 | 2025-10-30 | Volkswagen Aktiengesellschaft | Verfahren zum Bestimmen von zumindest einer Eigengeschwindigkeit von zumindest einem Objekt in einer Umgebung eines Kraftfahrzeugs, Computerprogrammprodukt, computerlesbares Speichermedium sowie Erfassungsvorrichtung |
Citations (13)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2003194926A (ja) * | 2001-12-21 | 2003-07-09 | Mitsubishi Electric Corp | レーダ信号処理装置及びレーダ信号処理方法 |
| JP2011085476A (ja) * | 2009-10-15 | 2011-04-28 | Honda Motor Co Ltd | 物体検出装置 |
| WO2011078264A1 (ja) * | 2009-12-25 | 2011-06-30 | 本田技研工業株式会社 | 画像処理装置、画像処理方法、コンピュータプログラム及び移動体 |
| JP2011247721A (ja) * | 2010-05-26 | 2011-12-08 | Mitsubishi Electric Corp | 角速度推定装置及びコンピュータプログラム及び角速度推定方法 |
| JP2013234956A (ja) * | 2012-05-10 | 2013-11-21 | Sanyo Electric Co Ltd | 情報取得装置および物体検出装置 |
| JP2014035302A (ja) * | 2012-08-09 | 2014-02-24 | Panasonic Corp | 対象物検出装置、対象物検出方法、プログラム |
| JP2014174275A (ja) * | 2013-03-07 | 2014-09-22 | Advanced Telecommunication Research Institute International | 地図作成装置、地図作成プログラムおよび地図作成方法 |
| US20160084941A1 (en) * | 2014-09-19 | 2016-03-24 | Delphi Technologies, Inc. | Radar system with phase based multi-target detection |
| US20160124087A1 (en) * | 2014-09-05 | 2016-05-05 | GM Global Technology Operations LLC | Object boundary detection for automotive radar imaging |
| JP2016070733A (ja) * | 2014-09-29 | 2016-05-09 | パナソニックIpマネジメント株式会社 | レーダ装置 |
| JP2017524898A (ja) * | 2014-06-05 | 2017-08-31 | コンティ テミック マイクロエレクトロニック ゲゼルシャフト ミット ベシュレンクテル ハフツングConti Temic microelectronic GmbH | 中間データの最適化された保存を伴うレーダーシステム |
| US20190073901A1 (en) * | 2017-09-06 | 2019-03-07 | Robert Bosch Gmbh | On-street parking map generation |
| US20190107613A1 (en) * | 2017-10-06 | 2019-04-11 | Inxpect S.P.A. | Radar detection methods and systems for identifying moving objects |
Family Cites Families (12)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| DE2849807C2 (de) * | 1977-11-17 | 1983-08-18 | Nippon Electric Co., Ltd., Tokyo | Radar zur Feststellung bewegter Ziele |
| JP4899599B2 (ja) * | 2006-04-07 | 2012-03-21 | マツダ株式会社 | 車両の障害物検知装置 |
| JP4407665B2 (ja) * | 2006-04-18 | 2010-02-03 | 株式会社豊田中央研究所 | 物体検知装置 |
| US8717545B2 (en) * | 2009-02-20 | 2014-05-06 | Digital Signal Corporation | System and method for generating three dimensional images using lidar and video measurements |
| JP5424959B2 (ja) * | 2010-03-31 | 2014-02-26 | 富士通テン株式会社 | 信号処理装置、レーダ装置、車両制御システム、および、信号処理方法 |
| JP5535816B2 (ja) * | 2010-08-04 | 2014-07-02 | 株式会社豊田中央研究所 | 移動物予測装置及びプログラム |
| US20140071121A1 (en) * | 2012-09-11 | 2014-03-13 | Digital Signal Corporation | System and Method for Off Angle Three-Dimensional Face Standardization for Robust Performance |
| JP2015025742A (ja) * | 2013-07-26 | 2015-02-05 | トヨタ自動車株式会社 | 異物検出装置 |
| JP6304257B2 (ja) * | 2013-09-12 | 2018-04-04 | パナソニック株式会社 | レーダ装置、車両及び移動体速度検出方法 |
| JP6370607B2 (ja) * | 2014-05-27 | 2018-08-08 | 住友電気工業株式会社 | 電波センサ、検知方法および検知プログラム |
| JP2016103194A (ja) * | 2014-11-28 | 2016-06-02 | パナソニックIpマネジメント株式会社 | 車両走行支援装置及び車両走行支援方法 |
| SE1551370A1 (sv) * | 2015-10-22 | 2017-02-07 | Uniquesec Ab | Testing method with virtual radar signatures for an automotive safety radar system |
-
2016
- 2016-06-13 JP JP2016117102A patent/JP2017223461A/ja not_active Ceased
-
2017
- 2017-05-22 CN CN201710366128.3A patent/CN107490793A/zh active Pending
- 2017-06-02 US US15/612,855 patent/US20170356991A1/en not_active Abandoned
Patent Citations (13)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2003194926A (ja) * | 2001-12-21 | 2003-07-09 | Mitsubishi Electric Corp | レーダ信号処理装置及びレーダ信号処理方法 |
| JP2011085476A (ja) * | 2009-10-15 | 2011-04-28 | Honda Motor Co Ltd | 物体検出装置 |
| WO2011078264A1 (ja) * | 2009-12-25 | 2011-06-30 | 本田技研工業株式会社 | 画像処理装置、画像処理方法、コンピュータプログラム及び移動体 |
| JP2011247721A (ja) * | 2010-05-26 | 2011-12-08 | Mitsubishi Electric Corp | 角速度推定装置及びコンピュータプログラム及び角速度推定方法 |
| JP2013234956A (ja) * | 2012-05-10 | 2013-11-21 | Sanyo Electric Co Ltd | 情報取得装置および物体検出装置 |
| JP2014035302A (ja) * | 2012-08-09 | 2014-02-24 | Panasonic Corp | 対象物検出装置、対象物検出方法、プログラム |
| JP2014174275A (ja) * | 2013-03-07 | 2014-09-22 | Advanced Telecommunication Research Institute International | 地図作成装置、地図作成プログラムおよび地図作成方法 |
| JP2017524898A (ja) * | 2014-06-05 | 2017-08-31 | コンティ テミック マイクロエレクトロニック ゲゼルシャフト ミット ベシュレンクテル ハフツングConti Temic microelectronic GmbH | 中間データの最適化された保存を伴うレーダーシステム |
| US20160124087A1 (en) * | 2014-09-05 | 2016-05-05 | GM Global Technology Operations LLC | Object boundary detection for automotive radar imaging |
| US20160084941A1 (en) * | 2014-09-19 | 2016-03-24 | Delphi Technologies, Inc. | Radar system with phase based multi-target detection |
| JP2016070733A (ja) * | 2014-09-29 | 2016-05-09 | パナソニックIpマネジメント株式会社 | レーダ装置 |
| US20190073901A1 (en) * | 2017-09-06 | 2019-03-07 | Robert Bosch Gmbh | On-street parking map generation |
| US20190107613A1 (en) * | 2017-10-06 | 2019-04-11 | Inxpect S.P.A. | Radar detection methods and systems for identifying moving objects |
Non-Patent Citations (1)
| Title |
|---|
| 高木 聖和,外2名: ""レーザレーダによる歩行者認識技術"", デンソーテクニカルレビュー VOL.12 NO.1 DENSO TECHNICAL REVIEW, vol. 第12巻第1号, JPN6019045362, 13 January 2009 (2009-01-13), pages 35 - 39, ISSN: 0004158930 * |
Cited By (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| WO2021241045A1 (ja) * | 2020-05-25 | 2021-12-02 | ソニーセミコンダクタソリューションズ株式会社 | 信号処理装置、および信号処理方法、並びにプログラム |
Also Published As
| Publication number | Publication date |
|---|---|
| CN107490793A (zh) | 2017-12-19 |
| US20170356991A1 (en) | 2017-12-14 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| US20170356991A1 (en) | Radar device and detection method | |
| US11885872B2 (en) | System and method for camera radar fusion | |
| US11988736B2 (en) | Systems and methods for virtual aperture radar tracking | |
| US10359512B1 (en) | Systems and methods for stereo radar tracking | |
| US10605896B2 (en) | Radar-installation-angle calculating device, radar apparatus, and radar-installation-angle calculating method | |
| US10267907B2 (en) | Radar apparatus and radar state estimation method | |
| US11187796B2 (en) | Method and apparatus for operating radar | |
| US9939522B2 (en) | Systems and methods for 4-dimensional radar tracking | |
| EP3252501B1 (en) | Enhanced object detection and motion state estimation for a vehicle environment detection system | |
| US11506745B2 (en) | Vehicular self-positioning | |
| US20160161609A1 (en) | Object detection device, velocity detection device, and vehicle | |
| JP5425039B2 (ja) | 衛星信号判定装置及びプログラム | |
| JP2020038187A (ja) | レーダーデータを処理する装置及び方法 | |
| JP2013096828A (ja) | ドップラーレーダシステム、及び物体検知方法 | |
| EP3324359B1 (en) | Image processing device and image processing method | |
| JP5184196B2 (ja) | レーダ装置、レーダ装置の信号処理方法及び、車両制御システム | |
| WO2020095819A1 (ja) | 物体検出装置 | |
| US20240142600A1 (en) | Object-position detector apparatus and detection method for estimating position of object based on rader information from rader apparatus | |
| KR20230011696A (ko) | 레이더를 이용한 타겟 검출 장치 및 방법 | |
| JP2018151327A (ja) | レーダ装置および方位組合せ方法 | |
| JPH07128440A (ja) | レーダ装置 | |
| KR20180007827A (ko) | 수중 표적 정보 획득 시스템 및 방법 | |
| JP2020173155A (ja) | 目標運動推定装置及び目標運動推定方法 | |
| JP2023122997A (ja) | 情報処理装置、情報処理方法およびプログラム | |
| KR20150134127A (ko) | Slam 시스템을 위한 레이더 신호 처리 장치 및 방법 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20181219 |
|
| RD02 | Notification of acceptance of power of attorney |
Free format text: JAPANESE INTERMEDIATE CODE: A7422 Effective date: 20190625 |
|
| RD04 | Notification of resignation of power of attorney |
Free format text: JAPANESE INTERMEDIATE CODE: A7424 Effective date: 20191018 |
|
| A977 | Report on retrieval |
Free format text: JAPANESE INTERMEDIATE CODE: A971007 Effective date: 20191114 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20191126 |
|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20200124 |
|
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20200310 |
|
| A045 | Written measure of dismissal of application [lapsed due to lack of payment] |
Free format text: JAPANESE INTERMEDIATE CODE: A045 Effective date: 20200804 |