JP2017501360A - トランスミッション及びその部品 - Google Patents

トランスミッション及びその部品 Download PDF

Info

Publication number
JP2017501360A
JP2017501360A JP2016562739A JP2016562739A JP2017501360A JP 2017501360 A JP2017501360 A JP 2017501360A JP 2016562739 A JP2016562739 A JP 2016562739A JP 2016562739 A JP2016562739 A JP 2016562739A JP 2017501360 A JP2017501360 A JP 2017501360A
Authority
JP
Japan
Prior art keywords
transmission
component
transmission component
formations
recesses
Prior art date
Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
Pending
Application number
JP2016562739A
Other languages
English (en)
Inventor
エリソン,アダム,チャールズ
Current Assignee (The listed assignees may be inaccurate. Google has not performed a legal analysis and makes no representation or warranty as to the accuracy of the list.)
Modbot inc
Modbot Pty Ltd
Original Assignee
Modbot inc
Modbot Pty Ltd
Priority date (The priority date is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the date listed.)
Filing date
Publication date
Application filed by Modbot inc, Modbot Pty Ltd filed Critical Modbot inc
Publication of JP2017501360A publication Critical patent/JP2017501360A/ja
Pending legal-status Critical Current

Links

Images

Classifications

    • F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
    • F16—ENGINEERING ELEMENTS AND UNITS; GENERAL MEASURES FOR PRODUCING AND MAINTAINING EFFECTIVE FUNCTIONING OF MACHINES OR INSTALLATIONS; THERMAL INSULATION IN GENERAL
    • F16H—GEARING
    • F16H15/00—Gearings for conveying rotary motion with variable gear ratio, or for reversing rotary motion, by friction between rotary members
    • F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
    • F16—ENGINEERING ELEMENTS AND UNITS; GENERAL MEASURES FOR PRODUCING AND MAINTAINING EFFECTIVE FUNCTIONING OF MACHINES OR INSTALLATIONS; THERMAL INSULATION IN GENERAL
    • F16H—GEARING
    • F16H13/00—Gearing for conveying rotary motion with constant gear ratio by friction between rotary members
    • F16H13/10—Means for influencing the pressure between the members
    • F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
    • F16—ENGINEERING ELEMENTS AND UNITS; GENERAL MEASURES FOR PRODUCING AND MAINTAINING EFFECTIVE FUNCTIONING OF MACHINES OR INSTALLATIONS; THERMAL INSULATION IN GENERAL
    • F16H—GEARING
    • F16H15/00—Gearings for conveying rotary motion with variable gear ratio, or for reversing rotary motion, by friction between rotary members
    • F16H15/02—Gearings for conveying rotary motion with variable gear ratio, or for reversing rotary motion, by friction between rotary members without members having orbital motion
    • F16H15/04—Gearings providing a continuous range of gear ratios
    • F16H15/06—Gearings providing a continuous range of gear ratios in which a member A of uniform effective diameter mounted on a shaft may co-operate with different parts of a member B
    • F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
    • F16—ENGINEERING ELEMENTS AND UNITS; GENERAL MEASURES FOR PRODUCING AND MAINTAINING EFFECTIVE FUNCTIONING OF MACHINES OR INSTALLATIONS; THERMAL INSULATION IN GENERAL
    • F16H—GEARING
    • F16H13/00—Gearing for conveying rotary motion with constant gear ratio by friction between rotary members
    • F16H13/02—Gearing for conveying rotary motion with constant gear ratio by friction between rotary members without members having orbital motion
    • F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
    • F16—ENGINEERING ELEMENTS AND UNITS; GENERAL MEASURES FOR PRODUCING AND MAINTAINING EFFECTIVE FUNCTIONING OF MACHINES OR INSTALLATIONS; THERMAL INSULATION IN GENERAL
    • F16H—GEARING
    • F16H13/00—Gearing for conveying rotary motion with constant gear ratio by friction between rotary members
    • F16H13/06—Gearing for conveying rotary motion with constant gear ratio by friction between rotary members with members having orbital motion
    • F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
    • F16—ENGINEERING ELEMENTS AND UNITS; GENERAL MEASURES FOR PRODUCING AND MAINTAINING EFFECTIVE FUNCTIONING OF MACHINES OR INSTALLATIONS; THERMAL INSULATION IN GENERAL
    • F16H—GEARING
    • F16H15/00—Gearings for conveying rotary motion with variable gear ratio, or for reversing rotary motion, by friction between rotary members
    • F16H15/48—Gearings for conveying rotary motion with variable gear ratio, or for reversing rotary motion, by friction between rotary members with members having orbital motion
    • F16H15/50—Gearings providing a continuous range of gear ratios
    • F16H15/52—Gearings providing a continuous range of gear ratios in which a member of uniform effective diameter mounted on a shaft may co-operate with different parts of another member
    • F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
    • F16—ENGINEERING ELEMENTS AND UNITS; GENERAL MEASURES FOR PRODUCING AND MAINTAINING EFFECTIVE FUNCTIONING OF MACHINES OR INSTALLATIONS; THERMAL INSULATION IN GENERAL
    • F16H—GEARING
    • F16H19/00—Gearings comprising essentially only toothed gears or friction members and not capable of conveying indefinitely-continuing rotary motion
    • F16H19/02—Gearings comprising essentially only toothed gears or friction members and not capable of conveying indefinitely-continuing rotary motion for interconverting rotary or oscillating motion and reciprocating motion
    • F16H19/04—Gearings comprising essentially only toothed gears or friction members and not capable of conveying indefinitely-continuing rotary motion for interconverting rotary or oscillating motion and reciprocating motion comprising a rack
    • F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
    • F16—ENGINEERING ELEMENTS AND UNITS; GENERAL MEASURES FOR PRODUCING AND MAINTAINING EFFECTIVE FUNCTIONING OF MACHINES OR INSTALLATIONS; THERMAL INSULATION IN GENERAL
    • F16H—GEARING
    • F16H49/00—Other gearings
    • F16H49/001—Wave gearings, e.g. harmonic drive transmissions
    • F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
    • F16—ENGINEERING ELEMENTS AND UNITS; GENERAL MEASURES FOR PRODUCING AND MAINTAINING EFFECTIVE FUNCTIONING OF MACHINES OR INSTALLATIONS; THERMAL INSULATION IN GENERAL
    • F16H—GEARING
    • F16H55/00—Elements with teeth or friction surfaces for conveying motion; Worms, pulleys or sheaves for gearing mechanisms
    • F16H55/02—Toothed members; Worms
    • F16H55/17—Toothed wheels
    • F16H55/18—Special devices for taking up backlash
    • F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
    • F16—ENGINEERING ELEMENTS AND UNITS; GENERAL MEASURES FOR PRODUCING AND MAINTAINING EFFECTIVE FUNCTIONING OF MACHINES OR INSTALLATIONS; THERMAL INSULATION IN GENERAL
    • F16H—GEARING
    • F16H55/00—Elements with teeth or friction surfaces for conveying motion; Worms, pulleys or sheaves for gearing mechanisms
    • F16H55/32—Friction members
    • F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
    • F16—ENGINEERING ELEMENTS AND UNITS; GENERAL MEASURES FOR PRODUCING AND MAINTAINING EFFECTIVE FUNCTIONING OF MACHINES OR INSTALLATIONS; THERMAL INSULATION IN GENERAL
    • F16H—GEARING
    • F16H57/00—General details of gearing
    • F16H57/08—General details of gearing of gearings with members having orbital motion

Landscapes

  • Engineering & Computer Science (AREA)
  • General Engineering & Computer Science (AREA)
  • Mechanical Engineering (AREA)
  • Retarders (AREA)
  • Friction Gearing (AREA)

Abstract

トランスミッション及びその部品が提供される。第1態様では、トランスミッション部品は、(i)実質的に細長く、かつ、部品の係合面に沿って延びる1以上の形成部であって、第2トランスミッション部品の実質的に細長い凹部に摩擦係合するように構成された1以上の形成部、及び/又は、(ii)実質的に細長く、かつ、部品の係合面に沿って延びる1以上の凹部であって、第2トランスミッション部品の実質的に細長い形成部に摩擦係合するように構成された1以上の凹部、を有する。第2態様では、トランスミッションは、第1トランスミッション部品と、1以上の実質的に細長い凹部を有する第2トランスミッション部品と、を有し、使用時に第1トランスミッション部品が第2トランスミッション部品を駆動することができるように第1トランスミッション部品の形成部が第2トランスミッション部品の凹部に摩擦係合される。第3態様では、トランスミッションを通じたトルクフローに包含される2つの部品の間の摩擦係合の量を設定又は調整することによってトランスミッションのトルク密度を改善する方法が提供される。【選択図】図1A

Description

本願は、「トランスミッション及びその部品」の発明の名称で2014年1月7日に出願された米国仮特許出願第61/924,346号の利益及び35USC119条(e)及び120条に基づく優先権を主張し、その全体が参照によって本願明細書に組み入れられる。
本開示は動力伝達装置に関する。より具体的には、本開示は、トルク密度を改善してバックラッシュを回避する静止摩擦を生成するために必要とされるプリロード力を低減する、静止摩擦ベースの機械式トランスミッション及びトランスミッション部品を提供する。所定の静止摩擦力を生成するために必要とされるプリロード力を低減することによって、既存の設計に対して1.1〜10倍、有効静止摩擦係数を改善する。この改善は、所定の用途における許容範囲のスピン損失と、使用される材料及び潤滑剤の選択と、によってのみ実際には制限される。
通常は、第1速度で回転する入力シャフトからの回転運動を、第1とは異なる速度の出力シャフトに伝達するために、多くの設定で動力伝達装置が用いられている。例えば、高回転のエンジン出力を、車両のホイールを回転させるのに適した低速に低下させるために減速歯車装置が車両のトランスミッションに用いられている。別の例としては、出力をより有用なものにするために電気サーボモータの回転出力が通常は減速される。
従来技術の機械式トランスミッションは、通常は歯車から構成されており、歯車の噛み合い配置によって一方の歯車が他方を駆動することを可能にする。異なる半径(及び従って、異なる歯の数)を有する歯車を噛み合わせることによって、入力に対して回転速度は増減し得る。
バックラッシュ(「ラッシュ」又は「遊び」ともいわれる)は歯車の使用時の周知の課題である。バックラッシュは、歯車の歯の空間の幅が、歯車のピッチ円で測定された係合している歯の厚さを超える量である。バックラッシュは、歯車に依存するすべてのトランスミッションの課題であるが、例えばロボット工学の高精度の位置決め用途には特に好ましくない。例えば、ロボットアームに共通のサーボ機械式トランスミッションでは、サーボの回転方向が頻繁に反転することが要求される。サーボ機械式トランスミッションでのバックラッシュは、ギア歯の間のクリアランスを吸収(take up)するために必要とされる時間を考慮すると、出力シャフトの反転時の時間遅延につながる。
トランスミッションにおけるバックラッシュの課題に対する従来技術のアプローチは、ひずみ波歯車装置、サイクロイドトランスミッション及びばねプリロードシステムに依存してきた。これらの従来技術の解決策は、部分的には有効であるが、トランスミッションにさらなる複雑さを生じさせ、いずれにしてもバックラッシュを完全に除去することはない。
望ましくない一方で、潤滑のために空間を提供して部品の熱膨張を許容する製造誤差を調整するためにバックラッシュが必要であることは機械工学の定説である。
静止摩擦ベースのトランスミッションはバックラッシュには悩まされないが、これらのシステムでは、動作のために大きなプリロードが必要である。大きなプリロードを維持することは、トランスミッションの効率を低下させ、かつ、係合表面を徐々に損傷させ得る。さらに、静止摩擦ベースのトランスミッションは、トルクの伝達に必要な大きなプリロードを支持するために必要な部品の質量及び強度によって、相対的に低いトルク密度を示している。
静止摩擦ベースのトランスミッションにおける次善の内部力の経路がトランスミッション全体の顕著な動力損失につながり得ることは、従来技術におけるさらなる課題である。例えば、静止摩擦ベースのトランスミッションは通常、静止摩擦の形成に必要なプリロード力を、寄生動力損失を形成する回転ベアリングを通じて伝達する。回転ベアリングを通過しないより短い力の経路は、所定のトルク出力及びトルク比を支持し、寄生動力損失を低減するために必要な部品の質量を減少させる。
本開示の態様は、バックラッシュを実質的に有しておらず、及び/又は、トランスミッション内の力の経路を改善又は最適化するための性能を提供する、高い出力トルク及び大きなトルク比を可能にするトランスミッション及びトランスミッション部品を提供することによって従来技術の課題を克服又は軽減することである。さらなる態様は、従来技術のトランスミッション部品及び従来技術のトランスミッションの代替例を提供することである。
第1態様では、本開示は、(i)実質的に細長く、かつ、部品の係合面に沿って延びる1以上の形成部であって、第2トランスミッション部品の実質的に細長い凹部に摩擦係合可能であるように構成された1以上の形成部、及び/又は、(ii)実質的に細長く、かつ、部品の係合面に沿って延びる1以上の凹部であって、第2トランスミッション部品の実質的に細長い形成部に摩擦係合可能であるように構成された1以上の凹部、を備えるトランスミッション部品を提供する。
一実施形態では、部品が実質的に円形である場合、実質的に細長い形成部が、部品の周りで実質的に周方向に延びる。例えば、部品は、円形であってもよく、ひずみ波トランスミッションの実施形態において変形した円であってもよく、又は、一実施形態において非円形歯車であってもよい。一実施形態では、形成部は、断面輪郭において実質的に歯形状であり、かつ、2つの傾斜表面を備えてもよい。一実施形態では、2つの隣接する形成部の傾斜表面は、凹部を形成し、凹部は、第2トランスミッション部品の実質的に細長い形成部に摩擦係合されるように構成される。
一実施形態では、形成部は実質的にくさび形状であってもよい。一実施形態では、トランスミッション部品は複数の形成部及び/又は凹部を備える。一実施形態では、トランスミッション部品の形成部は、実質的にジグザグの断面輪郭を形成し得る。
一実施形態では、トランスミッション部品は、回転自在に装着可能であるように構成され、かつ、トランスミッション、特に、遊星トランスミッション又はひずみ波トランスミッションの歯車状部品であるように構成されてもよい。遊星トランスミッションは複合遊星トランスミッションであってもよく、部品は、太陽歯車状部品又は惑星歯車状部品又は環状歯車状部品であるように構成される。
本開示の第2態様では、本明細書で説明する第1トランスミッション部品と、1以上の実質的に細長い凹部を有する第2トランスミッション部品と、を備えるトランスミッションが提供され、第1トランスミッション部品の形成部は第2トランスミッション部品の凹部に摩擦係合可能であり、その結果、使用時に第1トランスミッション部品が第2トランスミッション部品を駆動することが可能である。
一実施形態では、第2トランスミッション部品の凹部は、実質的に、第1トランスミッション部品の形成部の共役体(conjugate)又は反転体(inverse)である。凹部は、第1トランスミッション部品の形成部へのコンプリメンタリ(complimentary)であってもよい。
一実施形態では、形成部及び凹部は、使用時にトランスミッションが実質的に自由な遊びを有しないような形状及び寸法にされる。特に、形成部及び凹部の表面が形成部及び凹部の境界面でクーロン摩擦を受けるので、トランスミッションは測定不能のバックラッシュを有する。結果として、トランスミッションは、自由な遊び又はバックラッシュをほとんど有しない。
一実施形態では、トランスミッションは、第2トランスミッション部品に対する第1トランスミッション部品の位置を変化させるように構成された調整機構を備える。調整機構は、第1トランスミッション部品の形成部によって第2トランスミッション部品の凹部に及ぼされる力を調整するように構成されてもよい。力は、トランスミッションによって伝達されるトルクに比例して調整されてトランスミッション内の損失を最適化し、又は、ある外部機構によって変化させられてもよい。
一実施形態では、調整機構は、傾斜した表面を備え、トランスミッション部品を横方向に変位させるためにトランスミッション部品に対して摺動可能である。
一実施形態では、トランスミッションは、遊星トランスミッション又はひずみ波トランスミッションであり、かつ、複合遊星トランスミッションであってもよい。
一実施形態では、トランスミッションは速度乗算型トランスミッションである。
一実施形態では、トランスミッションは減速トランスミッションである。
一実施形態では、トランスミッションはサーボモータと組み合わせて動作可能である。
第3態様では、本開示は、トランスミッションのトルク密度を改善する方法を提供し、当該方法は、トランスミッションを通じたトルクフローに包含された2つの部品同士の間の摩擦係合の量を設定又は調整するステップを含む。
一実施形態では、2つの部品は、本明細書で説明するような任意の2つのトランスミッション部品である。
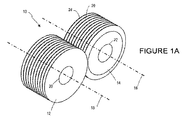
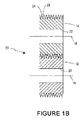
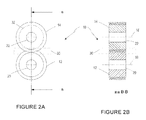
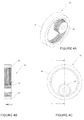
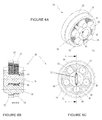
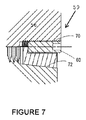
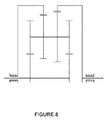
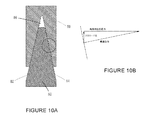
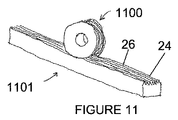
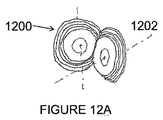
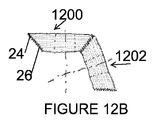
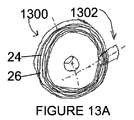
図1Aは、摩擦係合して単一のトランスミッションを形成する2つのトランスミッション部品を示しており、2つの係合した部品の斜視図である。図1Bは、摩擦係合して単一のトランスミッションを形成する2つのトランスミッション部品を示しており、部品の交互の形成部及び凹部をより明確に示す(平面B−Bに沿った)断面図である。 図2Aは、図1の単一のトランスミッションの側面図である。図2Bは、2つの部品同士の間の相互作用のエリアを示すためのトランスミッションの断面図である。 図3A−Dは、係合表面上の湾曲が誇張された形成部及び凹部の輪郭のいくつかの代替例を示す断面図である。 図4Aは、内部係合面上に形成部及び凹部を有するリング歯車と、コンプリメンタリ形成部及び凹部を有するとともにリング歯車に摩擦係合するピニオン歯車と、の斜視図である。図4Bは、図4Cに規定される平面C−Cに沿った図4Aの配置の断面図である。図4Cは、図4Aの配置の別の図である。 図5Aは、一定の比率差動遊星構成を有するトランスミッションの斜視図を示す。図5Bは、図5Cに規定される平面D−Dに沿った図5Aのトランスミッションの断面図である。図5Cは、図5Aの配置の別の図である。 図6A−Cは、(i)摩擦係合された部品同士の間のプリロードを変化させるための調整機構が追加された状態、及び、(ii)より大きい及びより小さい環状歯車の位置が反転した状態の図5のトランスミッションの斜視図である。 図6に示すトランスミッションのプリロード調整機構のより高レベルの詳細の断面図である。 図5及び図6のトランスミッションの位相幾何学的レイアウトを示す。 図9Aは、ひずみ波トランスミッションの斜視図である。図9Bは、図9Cに規定される平面H−Hに沿った図9Aのトランスミッションの断面図である。図9Cは、図9Aのトランスミッションの正面図である。図9Dは、図9Aのトランスミッションのさらなる詳細を示す図である。 図10Aは、2つのトランスミッション部品の摩擦係合された形成部及び凹部を示す断面図である。図10Bは、図10Aの円で囲まれたエリアのベクトル力図である。 形成部及び凹部を有するラックアンドピニオントランスミッションである。 図12A及びBは、形成部及び凹部を有するベベルトランスミッションの斜視図及び平面図である。 図13A及びBは、形成部及び凹部を有するクラウンアンドピニオントランスミッションの斜視図及び平面図である。
この説明を考慮した上で、様々な代替的な実施形態及び代替的な用途において本発明がどのように実施されるかは当業者には明らかである。しかしながら、本明細書では本開示の様々な実施形態を説明するが、これらの実施形態は、限定するものではなく単に例として提示されるということが理解される。このようにして、様々な代替的な実施形態のこの説明が本開示の範囲又は幅を制限するものとして解釈されるべきではない。さらに、利点又は他の態様の記述は、特定の例示的な実施形態に適用され、及び、特許請求の範囲で包含されるすべての実施形態に必ずしも適用されない。
本明細書の説明及び特許請求の範囲を通じて、単語「備える(comprise)」と、「備える(comprising)」及び「備える(comprises)」などの単語の変形は、他の付加物、部品、整数又はステップを除外することを意図するものではない。
本明細書全体を通じて、「一実施形態(one embodiment)」又は「実施形態(an embodiment)」への参照は、実施形態に関連して説明される特定の特徴、構造又は特性が、本開示の少なくとも1つの実施形態に含まれるということを意味する。従って、本明細書全体の様々な箇所において、語句「一実施形態において(in one embodiment)」又は「実施形態において(in an embodiment)」の態様は全て、必ずしも同一の実施形態を参照するものでなくてもよい。
トランスミッション部品を説明するために用いる用語「第1」、「第2」及び他の順序を示す用語は、部品の別個の性質を示すためのみに用いられる。その意図であることが別に明確に記述されない限り、用語は、重要性、サイズ、タイミング又は任意の他の考察を示すものと解釈されるべきではない。
従って第1態様では、必ずしも最も広い態様である必要はないが、本開示はトランスミッション部品を提供し、当該トランスミッション部品は、(i)実質的に細長く、かつ、部品の係合面に沿って延びる1以上の形成部であって、第2トランスミッション部品の実質的に細長い凹部に摩擦係合可能であるように構成された1以上の形成部、及び/又は、(ii)1以上の凹部であって、実質的に細長く、かつ、部品の係合面に沿って延びる1以上の凹部であって、第2トランスミッション部品の実質的に細長い形成部に摩擦係合可能であるように構成された1以上の凹部、を備える。
本開示は従来技術のトランスミッションの歯車とは著しく異なり、それによって歯の噛み合い配置が一方の歯車から他方への回転運動の伝達に影響する。本開示では、第1部品の係合表面上の細長い形成部はトランスミッション内の第2部品の係合表面上の凹部に摩擦係合し、その結果、回転運動が第1部品から第2部品に伝達される。
歯を噛み合わせる必要性をなくすと、トランスミッション内で本部品を使用することによってバックラッシュが完全に省略されることが理解される。回転運動は部品同士の間で即座に伝達され、いかなる遅延時間も存在しない。これは、特に、バックラッシュが、ロボットアームが例えば方向を反転させることができる速度に劇的に影響を与え得るサーボ機構の用途において明らかな利点である。さらに、高精度の位置決め用途において、3次元空間上の一部の位置を決定することを試みる時にバックラッシュを計算に入れる必要はない。
本明細書で用いるように、用語「形成部(formation)」は、第2トランスミッション部品内の凹部に摩擦係合することができる任意の構造を意味することを意図する。
部品が円形である場合、係合面は外周面である。その場合、形成部は、部品を取り囲み、かつ、半径方向外側に延在して、隣接する部品の凹部への接触を容易にする。部品が、回転自在に装着可能である場合、形成部の長手方向軸は、通常、部品の回転軸に垂直である。部品は、形成部が、部品を取り囲み、かつ、半径方向外側に延在して、隣接する部品の凹部への接触を容易にするひずみ波の実施形態(変形した円)、又は、非円形歯車の実施形態において実質的に円形であってもよい。
本開示の部品が、通常は円形であり、かつ、回転自在に装着可能である(及び、従って、歯車状部品として考慮され得る)一方で、他の配置が検討されることが理解される。例えば、本開示の部品は、形成部がラックの長手方向軸に沿って延びるラック状部品であってもよい。このようなラック状部品は、コンプリメンタリ凹部を有する歯車状部品に摩擦係合するように構成されてもよく、その結果、歯車状部品の回転がラック状部品の長手方向の変位を引き起こす。
本部品の形成部は、通常、本部品の長さに沿って均一な断面輪郭を有しており、かつ、必要とされる摩擦係合機能に適した任意の輪郭を有してもよい。断面輪郭は、例えば、指形状、歯形状、アーチ形状、くさび形状、三角形、矩形、台形又は半円形であってもよい。
好適には、形成部は、頂点を形成し得る2つの傾斜表面を備える。2つの表面(実質的に平面である場合)は、少なくとも約5、10、15、20、25、30、35、40、45、50、55、60、65、70、75、80又は85度を含む、互いに対して任意の角度で配置されてもよい。
2つの傾斜表面82及び84を有する形成部80を示す図10Aを参照すると、形成部80は、隣接する部品88の凹部86に係合させられる。図10Bのベクトル図から分かることは、2つの傾斜表面82及び84によって形成される角度が、面に垂直な力(静止摩擦を与えることが望ましい)の、プリロード力(トランスミッションシステム全体を必ず通過するので通常は望ましくない)に対する割合を決定することであり、当該割合は、結果として生じる局所的な反応力を提供する。
回転軸から90度に近づく(しかしながら、90度に到達しない)接触角を有することが好ましい。実際には、非常に鋭い谷部及び頂部を形成するための製造制限がこれを防止し、及び従って、軸から45度〜85度の面角が通常は用いられる。
一実施形態では、形成部は実質的にくさび形状である。くさび形状は、摩擦係合の量が、形成部が第2部品の凹部内に挿入される程度によって変更可能であるという利点を提供する。凹部内へのより完全な形成部の配置は、結果として、凹部表面に加えられるより大きい力を生じさせ(及び、逆もまた同様である)、それによって、部品同士の間での摩擦係合を向上させる。従来技術の歯車は、固定された方法で回転運動を伝達し、第1歯車の歯は、歯車が噛み合うのを止めるまで第2歯車の噛み合った歯を単に変位させる。
くさび形状形成部は、ログスプリッタのものと同様の方法で、増力器として作用する。コンプリメンタリ凹部内にくさび形状の形成部をより完全に押し込むことによって、くさびのより幅広の部分が、凹部の壁に対して付勢されて、凹部の壁に対する横方向の力ベクトルを増大させ、それによって2つの部品同士の間の摩擦係合を向上させる。くさび(及び、特に、くさびの勾配)の形状を変更することで、くさびが挿入される距離と確立されるべき摩擦係合の向上との間の必要な関係を可能にする。本明細書の利益が提供されると、当業者は、所定の用途に適したくさびの勾配に到達することができる。
本部品同士の間の摩擦係合の量を変化させる性能は、従来技術の顕著な利点であり、かつ、一方の部品から他方に伝達される力の量が連続体にわたって変化することを可能にする。従って、より高いレベルのトルクフローが2つの部品を通じて必要である場合、2つの部品は、形成部が凹部内により深く延在して、それによって摩擦係合を向上させることを確実にするために、密接に合わさったまま維持される。代替的に、より低いトルクフローが必要とされる場合、2つの部品はいくらか離され、それによって摩擦係合が低下する。このことは、スピン損失及びヘルツの接触応力のヒステリシスなどの寄生損失に対する最大トルク容量の釣り合わせを可能にする。
ある実施形態の別の利点は、歯車状部品を備えるトランスミッションのスピン損失の減少である。スピン損失は、2つの係合表面同士の間の接触エリア内の半径の差によって起こる摩擦損失に与えられた用語である。スピン損失は、接触エリア内の最外部の接触点と最内部の接触点との間の半径の差の関数である。本開示は、比較的小さい形成部のサイズの複数の例を用いることによって平均接触半径の差を縮小し、従って、接触の延長された線の利点を維持しながら、スピン損失を最小化する。
本歯車状部品のさらなる利点は、トルクを伝達するだけでなく、トランスミッション内の外部ベアリングによって通常支持される半径方向の力を支持する性能である。これは、ロボットアームジョイントなどの容積又は質量に制約のある配置において特定の利点を提供する。特に、噛み合い面の外周に垂直な力(本明細書においてプリロード力という)は、トルクを伝達するのに十分なプリロードを提供しながら、外部荷重を支持することができる。例えば、図5、図6及び図9A〜図9Dに示すひずみ波又は遊星の実施形態では、惑星状部品が、太陽状部品と環状部品との間の半径方向かつ小さな軸荷重を支持することができる。ひずみ波の実施形態では、さらなる軸力が、ある実施形態におけるひずみ波部品と環状部品との間で支持され得る。複合遊星の実施形態では、上述の力に加えて、様々な力が2つの環状部品同士の間で支持され得る。このトランスミッションを用いた電気駆動の用途のために、モータは(機構のほぼ中心にある限り)、ロータが太陽アセンブリに一体化され得ると同時に、モータ自体のベアリングを必要としなくてもよい。
本部品は、2つの部品同士の間の摩擦係合のレベルを変更することを可能にするように構成されてもよい。例えば、部品が回転自在に装着可能である場合、部品/装着の組み合わせは、隣接する部品への係合の量を増減させるために横方向に変位可能であってもよい。
ある実施形態では、部品は、摩擦係合において変更を容易にするための関連のハードウェアを有していない。例えば部品が2つの他の部品同士の間に装着される場合、(例えば、遊星配置において、惑星状部品が、太陽歯車状部品及び環状歯車状部品の間に装着される場合)、惑星歯車状部品は環状歯車状部品及び太陽歯車状部品の間でしっかりと圧迫されてもよい。中空部品(遊星トランスミッションの惑星部品など)は、部品同士の間にプリロード力を均等に加えるばねとして利用されてもよい。このような実施形態では、中空部品は、弾性変形可能で、及び従って、直径差をわずかに偏向させるように構成されてもよい。歯車状部品(太陽、惑星又は環状)のいずれかの直径は、歯車状部品同士の間の摩擦係合のレベルを増減させるように構成されてもよい。中空部品は、例えば遊星配置において、別の干渉設計の組み立てを可能にする。中空部品は、形成部の噛み合わせの頂部を明確にするために十分に一時的に変形可能であり、その後、解放されて機構に必要なプリロード力を提供することができる。
各部品は1つの形成部を有してもよい。前述から明らかなように、部品は、複数の形成部/凹部の相互作用を介して係合することができる。従って、このような実施形態において各部品は、少なくとも2、3、4、5、6、7、8、9、10、11、12、13、14、15、16、17、18、19又は複数の形成部を有し、及び、形成部は、通常、凹部の数に実質的に同等である。例えば、第1部品は、10の形成部と10の凹部とを有してもよく、及び、第2部品は、10の形成部(各々が、第1部品の凹部に係合可能である)と、10の凹部(各々が、第1部品の形成部に係合可能である)と、を有する。各部品はまた、最大100の形成部及び100の凹部を有してもよい。
任意の所定の形成部について、本明細書の利益が提供されることで、当業者は、その形成部に摩擦係合可能である凹部に到達することが可能になる。例えば、形成部がくさび形状である場合、凹部はV字形状であってもよい。凹部が形成部の実質的な共役体又は反転体であることは必須ではない(及び、場合によっては望ましくない)。例えば、形成部より深くてもよい凹部は高く、又は、形成部より狭くてもよい凹部は広く、その結果、(部品の使用可能な剛性を想定すると)形成部は凹部内に完全に設置されることができない。
部品の一実施形態では、形成部がくさび形状である場合、2つの隣接する形成部の傾斜表面が凹部を形成し、凹部は、第2トランスミッション部品の実質的に細長い形成部に摩擦係合可能であるように構成される。従って、形成部の表面は形成部及び凹部の両方を規定するように構成され、それによって、第1部品が第2部品の凹部に係合すること、かつ、第2部品の形成部が第1部品の凹部に係合することを可能する。
形成部の2つの傾斜表面が、くさびを形成するように合流する場所である頂点は、尖っていなくてもよく、かつ、丸みを帯びていても、又は、四角であってもよい。同様に、凹部が、隣接する形成部の2つの傾斜表面の合流によって形成される場合、底部は、丸みを帯びていてもよく、又は、四角であってもよい。
一実施形態では、形成部は、実質的にジグザグの断面輪郭を形成し、傾斜表面は、交互の形成部及び凹部を連続して形成する。この実施形態は、部品の事実上すべての外周表面が、摩擦係合に加わることを可能にし、それによって部品のサイズに応じて動力伝達を最適化する。
係合面が、形成部及び/又は凹部の提供に完全に当てられてもよい(上述のジグザグ配置においてなど)一方で、ある実施形態では、形成部及び凹部の間に摩擦係合に関係しない領域が配置される。
好都合なことに、ジグザグ形状の摩擦係合表面を使用すると、2つの歯車状部品同士の間の接触の延長された線をもたらし、接触の延長された線は、所定の垂直力と組み合わせられた時、伝達可能な可能性のあるせん断力、及び従って、所定の「歯車」半径及び幅によって伝達可能なトルクを決定する。
ある実施形態では、形成部は、実質的に連続的であり、かつ、部品が円形である場合、部品の外周の周囲に途切れなく延在してもよい。
部品は、標準的な歯車の代用とみなされてもよく、及び従って、部品は、トランスミッションの歯車状部品であるように構成される。部品は、通常は回転自在に装着可能であるが、固定されてもよい(例えば、形成部及び凹部が、遊星トランスミッションの環状歯車の内周面上に提供される場合)。部品はまた、遊星トランスミッション(又は、複合遊星トランスミッションでもよい)内で動作可能であるように構成されてもよく、かつ、太陽歯車状部品、惑星歯車状部品又は環状歯車状部品として構成されてもよい。
本部品は、本明細書の利益を有する当業者によって適切であるとみなされる材料から製造されてもよい。当然のことながら、材料は、凹部上の形成部によって及ぼされる力の量を計算に入れて部品同士の間の回転運動の伝達を引き起こすのに十分な摩擦特性を有していなくてはならない。従って、部品が低い摩擦特性を有する場合、形成部による凹部上への力の量は、高い摩擦特性を有する部品に比較した場合により高くなる。さらに考察されるのは、材料が、形成部/凹部の相互作用に関係する大きな力に耐えるために最低限の剛性を必要とするということである。十分な剛体でない材料は変形し、それによって部品同士の間の必要な摩擦係合の発生を不可能にする。材料は、繰り返し応力及び疲労へのある程度の耐性を有することもまた望ましい。AISI/SAE52100及び440Cステンレス鋼などの一般的な軸受鋼がこの特性を有している。
本歯車状部品は、従来技術の歯車と実質的に同一の材料から製造されてもよい。しかしながら、歯車システムに固有の衝撃応力の欠如のために、本部品は、窒化シリコン及び窒化ジルコニウムなどのセラミックから製造されてもよい。
本歯車状部品の利点は、ホブ切りされ、削られ又は圧延される従来技術の歯車とは対照的に、周方向の形成部及び凹部が、旋盤で回転させられ又はロール圧延されることが可能であるということである。従って、本部品は、従来技術の歯車よりも、コスト効率よく、かつ、より短時間で製造され得る。
形成部及び凹部は、マクロスケールであってもよく、従って、形成部及び凹部は、従来の工具で確実に製造されることが可能である。マクロスケールでは、形成部及び凹部は、少なくとも約0.1mm、0.2mm、0.3mm、0.4mm、0.5mm、0.6mm、0.7mm、0.8mm、0.9mm、1mm、2mm、3mm、4mm、5mm、6mm、7mm、8mm、9mm、10mm又はそれ以上の高さ又は深さを有してもよい。マクロスケールでは、本部品は、当業者に周知のCNC又は手動の機械加工技術によって、鋳造され、焼結され、ロール圧延され、研磨され、鍛造され又は生成されてもよい。形成部及び凹部が、その下限がマクロスケール又はマイクロスケール(すなわち、約100nmまで)の寸法である場合、化学エッチング、ロール圧延、レーザエッチング及び放電加工(EDM)技術を利用することができるということがさらに検討される。
形成部及び凹部のナノスケールでの実施は、潤滑剤なしで動作するように設計された非常に小さい転動体、又は、非常に高精度の配置に実用的であり得る。ナノスケールでは、可能性のある製造技術は、集束イオンビーム加工、ナノインプリントリソグラフィ、光学リソグラフィ、X線リソグラフィと、ディップペンナノリソグラフィ、電子ビームリソグラフィ、原子層堆積、分子蒸着及び分子自己組織化技術を含む。
単純な物からより複雑な物まで広範な範囲のトランスミッションタイプで本トランスミッション部品が用いられてもよいということが理解される。本明細書の利益が与えられた当業者には、本部品の適性と、任意の既存のトランスミッションタイプの従来技術の歯付き部品への置換と、を評価することが可能である。
第2態様では、本開示は、本明細書で説明する第1トランスミッション部品と、1以上の実質的に細長い凹部を有する本明細書で説明する第2トランスミッション部品と、を備えるトランスミッションを提供し、第1トランスミッション部品の形成部は第2トランスミッション部品の凹部に摩擦係合可能であり、その結果、使用時に第1トランスミッション部品は第2トランスミッション部品を駆動することができる。
トランスミッション部品に関して列挙された特徴のいずれかは、本トランスミッションの部品として選択可能であることを意図するものである。これらの特徴は、単に簡潔さ及び明確さを目的として、及び、主とした発明の概念を不明瞭にしないことを目的として、参照することによって本明細書に組み入れられる。
本明細書で用いるように、用語「トランスミッション」は、入力から出力に回転運動を伝達するために必要な最小限の部品を単に意味するものと広く解釈されることを意図するものである。本開示のトランスミッションは以下の部品の任意の1以上のいずれかを有してもよいが、これらの部品は本開示の本質的な特徴ではなく、当該特徴は、クラッチ、ハウジング又はケーシング、マウンティング、入力シャフト、出力シャフト、トルクコンバータ、潤滑剤、バルブ、ソレノイド、フライホイール、タービン又はガバナである。
任意のトランスミッションは、少なくとも2つの本部品を有していなくてはならず、本部品は、少なくとも1つの形成部(及び、任意選択的に少なくとも1つの凹部)を備える第1部品と、少なくとも1つの凹部(及び、任意選択的に少なくとも1つの形成部)を備える第2部品と、を有する。
ある実施形態において十分な摩擦係合を確実にするため、凹部は、形成部の共役体又は反転体、若しくは、形成部に係合することが意図されるコンプリメンタリであってもよい。例えば、形成部がくさび形状である場合、凹部は、係合を容易にするためにくさびの壁と同一又は類似の角度で配置される壁を有してもよい。
しかしながら、鏡像ではない関係を有する形成部及び輪郭はそれでもやはり有用であるということが理解される。図3は、様々な輪郭の組み合わせが様々な用途で有用であり得るということを示す。例えば、凸状の輪郭を有する形成部は、直線の輪郭(図3A参照。配置をより明確に示すために誇張された湾曲)を有する凹部に摩擦係合してもよい。このことは、形成部の先端が凹部の壁に摩擦係合することができない場合に接触表面積を制限し、かつ、トランスミッションが相対的に軽負荷である時に有用であり、従って、効率を改善する。トランスミッションが搭載される時、鋼がわずかに変形させられるにつれて接触エリアは拡張する。
好ましくは、形成部及び凹部は、使用時に部品同士の間に実質的に自由な遊びがない形状及び寸法にされる。
一実施形態では、トランスミッションは遊星トランスミッションである。特に、動力が装置を流れ得る複数の歯車部品、及び、歯車状部品の可変の摩擦係合を用いて力の経路を改善又は最適化する性能を考慮すると、歯車状部品の摩擦係合を用いることは遊星トランスミッションにおける利点である。
特定のタイプの遊星トランスミッションは、異なる直径の2つの環状歯車を備える。大径環状部又は小径環状部が高トルク出力のために用いられる一方、他方がリアクショントルクを提供してもよい。
一実施形態では、トランスミッションは、第2トランスミッション部品に対して第1トランスミッションの位置を変更するように構成された調整機構を備える。これは、上述したように、プリロードの設定、及び従って、2つの部品同士の間の摩擦係合の量の変更を可能にする。
本明細書の利益を考慮すると、当業者は、用いられ得る調整機構の範囲を考案することが可能になる。例えば、1つの部品の装着は、部品が回転自在に取り付けられたままの状態でトラックに沿って進むことを可能にするトラック上に配置される。装着は、トラックに沿った望ましい位置にロックされてもよく(可逆的に、半永久的に、又は、永久的に)、所定の用途に有益な摩擦係合の一定のレベルを提供する。
一実施形態では、調整機構は、システム内のトルクに基づいてプリロードを動的に加えるように構成される。このような機構は熟練の当業者にとって公知である。動的なプリロード機構は、トランスミッションの主要な機能が、例えば、自動車のトランスミッション又は風力タービントランスミッションに必要とされるように変化する荷重を有する効果的に動力を伝達するより大きなシステムにおいて有用であることが予想される。
重要でないとは言え、寿命及び/又はトルクを改善するために、本トランスミッションは、静止摩擦流体で潤滑されてもよく、当該静止摩擦流体は、接触点で加圧される時に高いせん断抵抗を提供して、潤滑剤の薄膜がトルクを伝達することを可能にする。流体はまた、他のトランスミッション部品に潤滑剤を提供してもよい。液体の潤滑剤が用いられる場合、しぶき、霧又は加圧送達システムが実施されてもよい。
非液体(グリース状)の潤滑剤も使用可能であり、それによって送達システムの必要性を打ち消す。部品を製造するための、エンジニアリングセラミックス又は金属被膜などの先進材料又は表面処理の使用によって、本トランスミッションがいかなる潤滑剤もなしで効果的に動作することを可能にする。
潤滑剤がトランスミッションに用いられ得る上記実施形態に加えて、トランスミッション及びその部品は、従前の液体潤滑剤なしで動作可能であってもよく、典型的な歯車と比較して大いに低減された表面摺動によって磨滅から表面を保護する。従って、トランスミッション及びその部品は、クロム鋼又はステンレス鋼基材上に金のような被膜を用いてもよく、当該被膜は、未処理の表面と比較して、最大130倍摺動摩擦による表面損傷を軽減するように示されている(例えば、参照によって本明細書に組み入れられるhttp://www.dtic.mil/dtic/tr/fulltext/u2/653974.pdfに示されるように)。代替的に、トランスミッション及びその部品は、圧力下においてある程度のせん断強度を維持するという特別目的の潤滑剤を用いてもよい。このような静止摩擦流体の一例は、http://www.idemitsu.com/products/lubricants/tdf/でさらに詳細に説明され、かつ、参照によって本明細書に組み入れられる出光のTDF(静止摩擦ドライブ流体)である。
本明細書の利益を考慮すると、当業者は、本開示に従ってトランスミッションシステムを設計することが可能である。好都合なことに、歯の欠損の場合、ピッチ円直径が整数倍(歯車に関する)になるための通例の必要条件によって任意の設計が制約されることはない。従って、多くのより可能性のある比率が生成され得る。
歯車装置の比率を算出するために、歯車状部品の有効半径は、回転軸と中間(平均)接触点との間の最短距離とされる。左右対称の形成部に関して、有効半径は、最外部の接触半径と最内部の接触半径との間の中間点になる。2つの半径に基づいて正確な歯車比を算出することは、荷重下において小さなズレの可能性を考慮すると、不可能であり得るということが理解される。
静止摩擦ベースの設計が、必ずしも、これらの半径に基づいた正確な歯車比を提供しないということに注目する価値はある。違いは荷重下でのズレに起因する。最大2パーセントのズレを予測することが一般的である。
別の態様では、本開示は、トランスミッションのトルク密度を改善する方法を提供し、当該方法は、トランスミッションの2つの部品同士の間の摩擦係合の量を設定する又は調整するステップを含む。
理解されるように、2つの部品同士の間の摩擦係合の量は、理論的及び/又は経験的基礎の上で考案されて、製造段階で設定されてもよい。例えば、2つの歯車状部品の回転軸は、それらの間で一定の既定の距離で設定されてもよく、当該2つの間の摩擦係合の既定のレベルを提供する。代替的に、回転軸同士の間の距離は調整機構によって可変であってもよい。調整は、トランスミッショントルク経路を改善することを目的として部品同士の間の摩擦係合の好ましいレベルを決定する経験的な手段を可能にし、及び、最終的には、改善された出力パラメータ(トルク又はrpmなど)、又は、トランスミッション全体のパラメータ(動力損失又は効率など)をもたらす。
本方法についてのトランスミッション及びその部品は、上で列挙した特徴のいずれかを有してもよい。これらの特徴は、単に簡潔さ及び明快さ、並びに、主な発明概念を不明瞭にしないことを目的として、参照によって本明細書に組み入れられる。
本開示は、添付の図面のいずれかを参照することによって本明細書で説明されるトランスミッション部品をさらに提供する。
本開示はまた、添付の図面のいずれかを参照することによって本明細書で説明されるトランスミッションをさらに提供する。
本開示が、主に遊星及びひずみ波トランスミッションを参照することによって説明されると同時に、本明細書で説明される歯車状部品は、他のタイプのトランスミッションで有用であるということが理解される。本明細書の利益を考慮すると、当業者は、任意のトランスミッションの任意の歯車噛み合いを本開示の部品にほぼ置換することができる。
例えば、ひずみ波トランスミッションは、サーキュラースプライン及びフレックススプラインの歯を、摩擦係合する形成部及び凹部に置換することによって適応されてもよい。このような実施形態では、係合表面上の点は、収縮して、別の係合表面に接触し、かつ、別の係合表面に接触しない。ひずみ波トランスミッションは、1、2、3、4、5、6、7、8、9、10又はそれ以上の惑星ローラを有してもよい。惑星ローラは、図9A〜図9Dに示すように太陽ローラによって駆動される場合、トランスミッションの全体比率は、2:1〜9:1の間のさらなる比率の乗数で変更され得る。これは、ひずみ波設計が、小型のフォームファクタにおける非常に高いトルク比又は乗数の比率を達成することを可能にする。実際のトランスミッション比は、9:1〜2000:1以上の間で達成され得る。ひずみ波の実施形態はさらに、波発生器として当技術分野で公知である非円形転動体ベアリングによって駆動され得る。上述の波発生器ベアリングの内輪は、楕円形、偏心形、オブラウンド(obround)形、トロコイド形、サイクロイド形、又は、環状部周りで間隔を空けて配置された1、2、3、4、5、6、7、9、10又はそれ以上の点で環状部の形成部に対してフレックススプライン状部品の形成部を押し付けるような別の同様の形状であり得る。波発生器ベアリングの外輪は、一般的に、環状部周りで係合点を駆動するためのフレックススプライン状部品内に収まる別個の半径方向にフレキシブルな部品である。
本開示はまた、傾斜した歯車、クラウンアンドピニオン状システム、ラックアンドピニオン状システム、又は、偏心システムに順応し得る。
本明細書における本発明の例示的な実施形態の説明では、本発明の様々な特徴が、本開示の合理化、及び、様々な発明の態様の1以上の理解を助けることを目的として、単一の実施形態、図面又はその説明とともに場合によってはグループ化されるということが理解されるはずである。本開示のこの方法は、しかしながら、特許請求された発明が、各請求項で明示的に列挙されるよりも多くの特徴を必要とするという意図を反映するものと解釈されるべきではない。むしろ、以下の特許請求の範囲が反映するように、発明の態様は、単一の前述の開示された実施形態のすべての特徴よりも少ない。従って、詳細な説明に続く特許請求の範囲は、この詳細な説明に明示的に組み入れられ、各請求項は、本発明の別個の実施形態として成立する。
さらに、当業者には理解されるように、本明細書で説明するある実施形態が、他の実施形態に含まれる他の特徴ではない、ある特徴を含む一方で、異なる実施形態の特徴の組み合わせが、本発明の範囲内であること及び異なる実施形態を形成することを意味している。例えば、以下の特許請求の範囲では、特許請求された実施形態のいずれかが任意の組み合わせで用いられ得る。
本明細書で提供される説明では、多数の具体的な詳細が説明される。しかしながら、本発明の実施形態は、これらの具体的な詳細なしで実施されてもよいことが理解される。他の例では、本明細書の理解を不明瞭にしないため周知の方法、構造及び技術を詳細に示さなかった。
従って、本開示の様々な実施形態であるとみなされるものを説明した一方で、当業者は、他のさらなる修正が、本開示の精神を逸脱しない限りにおいて本明細書でなされてもよいこと、及び、本開示の範囲内にあるものとしてすべてのこのような変更及び修正を特許請求する意図のものであるということを理解するであろう。そして、本開示は、下記の非限定的な例示の実施形態を参照することによってより十分に説明される。
図1Aを参照すると、図1Aは、各部品12、14において、くさび形状形成部24及び凹部26を交互にすることで相互に摩擦係合される2つのトランスミッション部品12及び14を備える単一のトランスミッション10を示している。
この例では、部品12及び14は、等しい半径を有しており、及び従って、機械的な利点は得られない。しかしながら、トランスミッションは、機械的な利点が得られるように異なる半径の部品を有してもよい。トランスミッション部品は、回転軸16及び18を規定するシャフトマウント(20及び22、シャフトは図示せず)を備える。
交互のくさび形状の形成部24及び凹部26は図1Bの断面図でさらに明確に示されている。ジグザグの輪郭は、単一の係合表面上に一連の交互の形成部及び凹部を規定している。部品12及び14の両方が、(互いに比較される時に)実質的に同一の形成及び寸法の形成部と、実質的に同一の形状及び寸法の凹部と、を有している。凹部は、形成部の共役体、反転体又は形成部を補完するものであり、その結果、形成部は、凹部へ挿入が可能であり、形成部の傾斜表面は、凹部の傾斜壁に接触するように構成される。図1A〜図1Bに示す構成に加えて、形成部24は第1部品12上にあってもよく、及び、凹部26は第2部品14上にあってもよく、又は、逆も同様である。動作時、形成部24及び凹部26は、互いに摩擦係合して第1部品と第2部品との間でトルクを伝達し得る。さらに、形成部及び凹部が互いに摩擦係合するので、トランスミッションはいかなるバックラッシュも有しない。
残りの図面における部品の符号は概して図1の符号に一致する。
図2Aは図1のトランスミッション10の側面図である。部品12及び14は、従来技術のトランスミッションの歯車のような部品同士の間でトルクを伝達するように動作し、かつ、歯元円32と同等のものを有するものとみなされ得る。部品12、部品14の摩擦係合のエリア30は、特に関連しており、一方の部品から他方への回転運動の伝達を担っている。この実施形態では、形成部はくさび形状であり、凹部はくさび形状の実質的なコンプリメンタリである。外周の係合面の全域は、形成部の表面及び凹部の壁を規定するためのものであり、摩擦係合に関わり得ない係合表面の領域はなく、これは、図2Bに示す参照エリア30によって明確である。
図3は、本開示に関連して動作可能な複数の他の好適な形成部及び凹部の組み合わせを示す図である。図3Aでは、上側の部品の形成部及び凹部は直線輪郭を有しており、形成部の傾斜表面が厳密に平坦である。図3Aの下側の部品は、凸状輪郭を有する形成部を有しており、形成部の傾斜表面は、わずかに外側に向かって弓なりである。図3Bは、その状況の反対を示しており、上側の部品が、凸状輪郭を有する形成部を有しており、下側の部品が直線輪郭を有する形成部を有している。図3Cは、凸輪郭の形成部を有する両部品を示しており、一方で、図3Dは、上側の部品と下側の部品との両方上の非常に微細な凸状輪郭を示している。
リング歯車状部品42及びピニオン歯車状部品44を有する代替的なトランスミッション40を図4A〜図4Cに示す。リング部品の内面は、内周周りで延びる一連の細長い形成部及び凹部を有している。ピニオン部品の外周は、リング部品のピニオン部品のコンプリメンタリである形成部及び凹部を有している。リング部品の回転時、摩擦係合は、ピニオンの回転を引き起こし、又は、その逆もまた同様である。図4Cは、交互のトランスミッションの摩擦係合のエリアを点線で示す。
図5A〜図5Cは、本部品を利用し、かつ、一定の比率差動を有する複合遊星トランスミッション50を示している。トランスミッション50は、大内径部分52及び小内径部分54と、太陽歯車状部品56と、5つの惑星歯車状部品58と、を備える環状歯車状部品を有している。惑星部品58の各々は、環状部分52及び54の大内径部分及び小内径部分内に収容されるように適応される大直径部分及び小直径部分を有している。同様に、太陽部品56は、惑星部品58の大直径及び小直径を収容するように適応された大直径部分及び小直径部分を有している。
環状部品52、54は、その内面上に形成部及び凹部を有しており、当該形成部及び凹部は、惑星部品58の外部係合面上にコンプリメンタリ形成部及び凹部に摩擦係合するように構成される。太陽部品56の外部係合面は、惑星歯車の形成部及び凹部へのコンプリメンタリである形成部及び凹部を有する。
図6A〜図6Cの惑星トランスミッションは、プリロードが太陽歯車及び惑星歯車の係合面上に配置されることを可能にする調整機構59を備える。調整機構の例は1組のグラブねじ60であってもよく、1組のグラブねじ60は、必要に応じて、プリロードを増加させるために内側に、かつ、プリロードを減少させるために外側に回され得る。プリロード(及び従って、トランスミッションが動作中の太陽歯車と惑星歯車との間の摩擦係合の量)を増加させることによってトランスミッションのトルク密度を改善する。これは、トランスミッションのパフォーマンスを調節して磨滅を相殺する性能を提供し、図8に示すトポロジーレイアウトを特に考慮する。調整機構59は、本明細書で説明するトランスミッションの他の例に用いられてもよい。
図6A〜図6Cの実施形態は、小スケールのロボットアームのためのトランスミッションとして製造されてもよく、かつ、サーボモータによって駆動されるように構成されてもよい。トランスミッションのくさび形状の形成部は0.2mmの高さを有していた。
図7は、プリロード調整機構59、特にグラブねじ60をより詳細に示している。グラブねじ60は、中央シャフトと太陽部品56との間の孔に嵌め込まれる。孔70の中央側のみにねじが切られており、一方で、外側72は、締まり嵌めを有するめくら孔である。グラブねじ60が締められる時、それによって、2つの太陽部品を互いに向かって付勢する一方でキー溝として作用し、他方との関係において一方の部品の回転を防止する。
図5及び図6の実施形態を参照すると、運転可能なトランスミッションを提供するために、惑星キャリアアセンブリ、転動要素ケージ、入力及び出力シャフト、シール、ハウジングなどのさらなる部品が通常は必要とされるということが理解される。当業者は、決められた方法によってのみ、このような付加的な部品を提供することが可能になる。
本開示は、図9に示すように、ひずみ波トランスミッション(ハーモニック・ドライブ・システムとしても知られる)にも適応可能である。図5、図6及び図9のトランスミッションは、バックラッシュ及び有用なトルク出力がない場合にサーボ機構の応用に特に有用であるものとして示されている。
図9A〜図9Dは、ひずみ波トランスミッションの実施形態100を示しており、実施形態100は図9Aに斜視図で示されている。トランスミッションは、内側係合表面を取り囲む形成部及び凹部を有する固定された円形スプライン状部品102を備える。円形スプライン102の内部はフレックススプライン状部品104である。フレックススプライン状部品104は、外側係合表面を取り囲む形成部及び凹部を有し、かつ、出力シャフト(図示せず)に動作可能に接続される。フレックススプライン状部品104及び円形スプライン状部品102の形成部及び凹部は、コンプリメンタリであって、かつ、摩擦係合する。フレックススプライン状部品104の内部は、中心ハブ106(入力シャフト108に接続されて動作する)と、ハブ106の周りに等距離に配置される3つのローラ110と、を備える波発生器である。各ローラ100は、フレックススプライン状部品104の内面とハブ106の外面とに接触する。トランスミッションへの回転入力時、ハブ106は、回転してローラ100を逆回転させて、それによって、ローラ100は、惑星のようにハブの周りを旋回する。旋回ローラ110は、フレックススプライン状部品104の変形を引き起こして、ひずみ波を提供する。
トランスミッション100の断面図を図9Bに示しており、断面は、図9Cに示す平面H−Hに沿っている。図9Bの円で囲まれた領域の詳細が、図9Dに示され、図9Dは、フレックススプライン状部品104の外側係合面が、ローラ110によって、固定されたスプライン状部品102の内側係合面に対して付勢されることをより明確に示している。
ここで図9Bに戻って参照すると、トランスミッションの最下領域では、フレックススプライン状部品104が領域104aにおいて内側に弓なりであることに留意されたい。これは、ローラ110によって、固定されたスプライン状部品102の内側係合表面に付勢されていない時のフレックススプライン状部品104の構成である。従来技術のひずみ波トランスミッションについては、フレックススプライン状部品は可撓性材料を用いて製造される。従来技術のトランスミッションに用いられる任意の材料は、本ひずみ波トランスミッションに適用可能であることが検討される。
この好ましい実施形態の変形例として、波発生器ハブは、回転惑星を用いて(上記に示して説明したような)波を生成する円形であってもよく、又は、波発生器ハブは、歯付きスプラインを有する従来技術のひずみ波トランスミッションの動作に従って、フレックススプライン状部品に形状の変化を単に伝達するローラで波発生器の輪郭に波を含むように構成されてもよい。
ひずみ波の実施形態の利点は、太陽/惑星関係を介したより高いトルク比に加えて、製造の簡単さ及び容易さを含む。
トランスミッションの代替的な構成
上述したトランスミッションの例に加えて、トランスミッション及びその部品は他の構成を有してもよい。例えば、トランスミッションは、ハーモニック歯車/ひずみ波の構成(上記の図9A〜図9Dに示す一例を有する)と、ベベル構成と、ラックアンドピニオン構成と、クラウンアンドピニオン構成と、を有してもよい。
図11は、トランスミッションがラック部品1101及びピニオン部品1100を有する形成部及び凹部を有するラックアンドピニオン状トランスミッションである。ラックアンドピニオン状構成(歯車及び静止摩擦ホイール)は、回転運動を直線運動に変換するように用いられてもよく、及び、逆もまた同様である。ラックアンドピニオン構成は、車両操舵機構及びデカルトの運動制御機構で通常は用いられる。図11に示すように、ラックアンドピニオン1100及び1001は、すでに上述したように協働する1以上の形成部24及び1以上の凹部26を各々有してもよい。
図12A及び図12Bはそれぞれ、第1部品1200及び第2部品1202を有する形成部及び凹部を有するベベル状トランスミッションの斜視図及び上面図である。ベベル状構成では、2つのシャフトの軸(図12A及び図12Bに点線で示す)は、通常、1度〜90度の間のある角度で、2つの部品/ホイール1200及び1202の間でトルクの伝達を可能にする噛み合い面に交差する。2つの部品/ホイールは、トルクベアリングシャフトの方向変化を可能にするために同一のサイズであってもよく、又は、2つの部品/ホイールは、トルクの減少及び増加、同様に方向の変化を可能にするために異なるサイズであってもよい。図示するように、部品の各々は、すでに上述したように協働する1以上の形成部24及び1以上の凹部を有してもよい。
図13A及び図13Bはそれぞれ、形成部及び凹部を有するクラウンアンドピニオン状トランスミッションの斜視図及び上面図である。このトランスミッションは、図示するような1以上の形成部24及び1以上の凹部26を用いて互いに相互作用するクラウン部品1300及びピニオン部品1302を有してもよい。このトランスミッションでは、2つの部品の軸(図13A及び図13Bに点線で示す)は、2つの部品/ホイール1300及び1302の間でトルクの伝達を可能にする噛み合い面に対してほぼ90度であってもよい。
上記が本開示の特定の実施形態を参照した一方で、本開示の原理及び精神、添付の特許請求の範囲によって定義される範囲から逸脱しない限りにおいてこの実施形態において変更がなされてもよいということが当業者には理解されるであろう。

Claims (63)

  1. 係合面を有する部品と、
    1以上の形成部であって、各形成部は実質的に細長く、前記1以上の形成部は、前記部品の前記係合面に沿って延び、第2トランスミッション部品の実質的に細長い凹部に摩擦係合可能であるように構成される、1以上の形成部と、
    1以上の凹部であって、各凹部は実質的に細長く、前記1以上の凹部は、前記部品の前記係合面に沿って延び、第2トランスミッション部品の実質的に細長い形成部に摩擦係合可能であるように構成される、1以上の凹部と、を備えるトランスミッション部品。
  2. 前記部品は円形であり、前記1以上の形成部は前記部品の周りで実質的に周方向に延びる、請求項1に記載のトランスミッション部品。
  3. 前記1以上の形成部の少なくとも1つが断面輪郭において実質的に歯形状である、請求項1又は2に記載のトランスミッション部品。
  4. 前記1以上の形成部の少なくとも1つの形成部が2つの傾斜表面を有する、請求項1〜3のいずれか1項に記載のトランスミッション部品。
  5. 2つの隣接する形成部の前記傾斜表面が凹部を形成し、前記凹部が、第2トランスミッション部品の実質的に細長い形成部に摩擦係合可能であるように構成される、請求項4に記載のトランスミッション部品。
  6. 前記1以上の形成部の前記少なくとも1つが実質的にくさび形状である、請求項1〜5のいずれか1項に記載のトランスミッション部品。
  7. 複数の形成部と、複数の凹部と、を備える、請求項1〜6のいずれか1項に記載のトランスミッション部品。
  8. 前記1以上の形成部が実質的にジグザグの断面輪郭を形成する、請求項1〜7のいずれか1項に記載のトランスミッション部品。
  9. 回転自在に装着可能であるように構成される、請求項1〜8のいずれか1項に記載のトランスミッション部品。
  10. トランスミッションの歯車状部品であるように構成される、請求項1〜9のいずれか1項に記載のトランスミッション部品。
  11. 遊星トランスミッション及びひずみ波トランスミッションのうちの一方の歯車状部品であるように構成される、請求項1〜9のいずれか1項に記載のトランスミッション部品。
  12. 前記遊星トランスミッションが複合遊星トランスミッションである、請求項11に記載のトランスミッション部品。
  13. 太陽歯車状部品又は惑星歯車状部品又は環状歯車状部品であるように構成される、請求項11又は12に記載のトランスミッション部品。
  14. 1以上の細長い形成部を有する、請求項1〜13のいずれか1項に記載の第1トランスミッション部品と、
    1以上の実質的に細長い凹部を有する第2トランスミッション部品と、を備えるトランスミッションであって、
    前記第1トランスミッション部品の前記1以上の形成部は、使用時に前記第1トランスミッション部品が前記第2トランスミッション部品を駆動することができるように前記第2トランスミッション部品の前記1以上の凹部に摩擦係合される、トランスミッション。
  15. 前記第2トランスミッション部品の前記1以上の凹部が、前記第1トランスミッション部品の前記1以上の形成部の実質的にコンプリメンタリである、請求項14に記載のトランスミッション。
  16. 前記1以上の形成部及び前記1以上の凹部が、使用時に前記トランスミッションが自由な遊びを実質的に有しない形状及び寸法である、請求項14又は15に記載のトランスミッション。
  17. 前記第2トランスミッション部品に対して前記第1トランスミッション部品の前記位置を変化させるように構成された調整機構をさらに備える、請求項14〜16のいずれか1項に記載のトランスミッション。
  18. 前記調整機構が、前記第1トランスミッション部品の前記1以上の形成部によって前記第2トランスミッション部品の前記1以上の凹部上に及ぼされる力を調整するように構成される、請求項17に記載のトランスミッション。
  19. 前記調整機構が、傾斜した表面を備え、前記傾斜した表面は、前記第1トランスミッション部品を横方向に変位させるために前記トランスミッション部品に対して摺動可能である、請求項17又は18のいずれかに記載のトランスミッション。
  20. 前記トランスミッションが、遊星トランスミッション及びひずみ波トランスミッションのうちの一方である、請求項14〜19のいずれか1項に記載のトランスミッション。
  21. 前記遊星トランスミッションが複合遊星トランスミッションである、請求項20に記載のトランスミッション。
  22. 前記トランスミッションが減速トランスミッションである、請求項14〜21のいずれか1項に記載のトランスミッション。
  23. サーボモータに組み合わせて動作可能である、請求項14〜22のいずれか1項に記載のトランスミッション。
  24. 1以上の細長い形成部を有する第1トランスミッション部品と、1以上の細長い凹部を有する第2トランスミッション部品と、を提供するステップと、
    前記第1トランスミッション部品の前記1以上の形成部と、前記第2トランスミッション部品の前記1以上の凹部と、を摩擦係合させるステップと、
    前記トランスミッションのトルク密度を改善するために、前記トランスミッションの2つの部品同士の間の摩擦係合の量を設定するステップと、を含むトランスミッションのトルク密度を改善する方法。
  25. 前記2つのトランスミッション部品が、請求項1〜13のいずれか1項に記載のいずれか2つの部品である、請求項24に記載の方法。
  26. 前記トランスミッションが、請求項14〜23のいずれか1項に記載の前記トランスミッションである、請求項24又は25に記載の方法。
  27. 前記トランスミッションの2つの部品同士の間の前記摩擦係合の量を調整するステップをさらに含む、請求項24に記載の方法。
  28. 係合面を有する部品と、
    1以上の形成部であって、各形成部が実質的に細長く、前記1以上の形成部は、前記部品の前記係合面に沿って延び、第2トランスミッション部品の実質的に細長い凹部に摩擦係合可能であるように構成される、1以上の形成部と、を備えるトランスミッション部品。
  29. 前記部品は円形であり、前記1以上の形成部は前記部品の周りで実質的に周方向に延びる、請求項28に記載のトランスミッション部品。
  30. 前記1以上の形成部の少なくとも1つが断面輪郭において実質的に歯形状である、請求項28に記載のトランスミッション部品。
  31. 前記1以上の形成部の少なくとも1つの形成部が2つの傾斜表面を有する、請求項28に記載のトランスミッション部品。
  32. 2つの隣接する形成部の前記傾斜表面が凹部を形成し、前記凹部は、第2トランスミッション部品の実質的に細長い形成部に摩擦係合可能であるように構成される、請求項31に記載のトランスミッション部品。
  33. 前記1以上の形成部の前記少なくもと1つが実質的にくさび形状である、請求項28に記載のトランスミッション部品。
  34. 複数の形成部と、複数の凹部と、をさらに備える、請求項28に記載のトランスミッション部品。
  35. 前記1以上の形成部が実質的にジグザグの断面輪郭を形成する、請求項28に記載のトランスミッション部品。
  36. 回転自在に装着可能であるように構成される、請求項28に記載のトランスミッション部品。
  37. トランスミッションの歯車状部品であるように構成される、請求項28に記載のトランスミッション部品。
  38. 遊星トランスミッション及びひずみ波トランスミッションのうちの一方の歯車状部品であるように構成される、請求項28に記載のトランスミッション部品。
  39. 前記遊星トランスミッションが複合遊星トランスミッションである、請求項38に記載のトランスミッション部品。
  40. 太陽歯車状部品又は惑星歯車状部品又は環状歯車状部品であるように構成される、請求項28に記載のトランスミッション部品。
  41. 係合面を有する部品と、
    1以上の凹部であって、各凹部が実質的に細長く、前記1以上の凹部は、前記部品の前記係合面に沿って延び、第2トランスミッション部品の実質的に細長い形成部に摩擦係合可能であるように構成される、1以上の凹部と、を備えるトランスミッション部品。
  42. 前記部品は円形であり、前記1以上の凹部は前記部品の周りで実質的に周方向に延びる、請求項41に記載のトランスミッション部品。
  43. 各凹部は、前記部品の前記係合面に沿って延びる2つの隣接する形成部によって形成される第1及び第2傾斜表面をさらに備える、請求項41に記載のトランスミッション部品。
  44. 前記形成部の前記少なくとも1つが実質的にくさび形状である、請求項43に記載のトランスミッション部品。
  45. 複数の形成部と、複数の凹部と、をさらに備え、各凹部が2つの形成部に隣接する、請求項41に記載の任意のトランスミッション部品。
  46. 前記形成部が実質的にジグザグの断面輪郭を形成する、請求項43に記載のトランスミッション部品。
  47. 回転自在に装着可能であるように構成される、請求項41に記載のトランスミッション部品。
  48. トランスミッションの歯車状部品であるように構成される、請求項41に記載のトランスミッション部品。
  49. 遊星トランスミッション及びひずみ波トランスミッションのうちの一方の歯車状部品であるように構成される、請求項41に記載のトランスミッション部品。
  50. 前記遊星トランスミッションが複合遊星トランスミッションである、請求項49に記載のトランスミッション部品。
  51. 太陽歯車状部品又は惑星歯車状部品又は環状歯車状部品であるように構成される、請求項41に記載のトランスミッション部品。
  52. 1以上の細長い形成部を有する第1トランスミッション部品と、
    1以上の実質的に細長い凹部を有する第2トランスミッション部品と、を備え、
    使用時に前記第1トランスミッション部品が前記第2トランスミッション部品を駆動することができるように、前記第1トランスミッション部品の前記1以上の形成部が前記第2トランスミッション部品の前記1以上の凹部に摩擦係合可能である、トランスミッション。
  53. 前記第2トランスミッション部品の前記1以上の凹部が前記第1トランスミッション部品の前記1以上の形成部の実質的なコンプリメンタリである、請求項52に記載のトランスミッション。
  54. 前記1以上の形成部及び前記1以上の凹部が、使用時に前記トランスミッションが自由な遊びを実質的に有しない形状及び寸法である、請求項52のトランスミッション。
  55. 前記第2トランスミッション部品に対して前記第1トランスミッション部品の前記位置を変化させるように構成された調整機構をさらに備える、請求項52に記載のトランスミッション。
  56. 前記調整機構が、前記第1トランスミッション部品の前記1以上の形成部によって前記第2トランスミッション部品の前記1以上の凹部上に及ぼされる力を調整するように構成される、請求項55に記載のトランスミッション。
  57. 前記調整機構が、傾斜した表面を備え、前記傾斜した表面が、前記第1トランスミッション部品を横方向に移動させるために前記トランスミッション部品に対して摺動可能である、請求項55に記載のトランスミッション。
  58. 前記トランスミッションが遊星トランスミッション及びひずみ波トランスミッションのうちの一方である、請求項52に記載の任意のトランスミッション。
  59. 前記遊星トランスミッションが複合遊星トランスミッションである、請求項58に記載のトランスミッション。
  60. 前記トランスミッションが減速トランスミッションである、請求項52に記載のトランスミッション。
  61. サーボモータに組み合わせて動作可能である、請求項52に記載のトランスミッション。
  62. トランスミッションのトルク密度を改善する方法であって、
    1以上の細長い形成部を有する第1トランスミッション部品と、1以上の細長い凹部を有する第2トランスミッション部品と、を提供するステップと、
    前記第1トランスミッション部品の前記1以上の形成部と、前記第2トランスミッション部品の前記1以上の凹部と、を摩擦係合させるステップと、
    前記トランスミッションのトルク密度を改善するために、前記トランスミッションの2つの部品同士の間の摩擦係合の量を設定するステップと、を含む方法。
  63. 前記トランスミッションの2つの部品同士の間の摩擦係合の量を調整するステップをさらに含む、請求項62に記載の方法。
JP2016562739A 2014-01-07 2015-01-07 トランスミッション及びその部品 Pending JP2017501360A (ja)

Applications Claiming Priority (3)

Application Number Priority Date Filing Date Title
US201461924346P 2014-01-07 2014-01-07
US61/924,346 2014-01-07
PCT/US2015/010528 WO2015105914A1 (en) 2014-01-07 2015-01-07 Transmission and components thereof

Publications (1)

Publication Number Publication Date
JP2017501360A true JP2017501360A (ja) 2017-01-12

Family

ID=53524314

Family Applications (1)

Application Number Title Priority Date Filing Date
JP2016562739A Pending JP2017501360A (ja) 2014-01-07 2015-01-07 トランスミッション及びその部品

Country Status (6)

Country Link
US (1) US20170023109A1 (ja)
EP (1) EP3092423A4 (ja)
JP (1) JP2017501360A (ja)
KR (1) KR20160105841A (ja)
CN (1) CN105899851A (ja)
WO (1) WO2015105914A1 (ja)

Families Citing this family (3)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
WO2018064709A1 (en) 2016-10-05 2018-04-12 Robert Darby Drive unit for robotic manipulators
GB201716311D0 (en) * 2017-10-05 2017-11-22 Freeflow Tech Limited Apparatus and Method
US11713795B2 (en) * 2020-05-29 2023-08-01 ActiBioMotion, LLC Vibration dampening system

Citations (4)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
JPS59121550U (ja) * 1983-02-02 1984-08-16 株式会社小松製作所 動力伝達装置
JPS61188059U (ja) * 1985-05-15 1986-11-22
JPH06280953A (ja) * 1993-03-26 1994-10-07 Nippon Seiko Kk 予圧可変トラクション変速装置
JP2010096209A (ja) * 2008-10-14 2010-04-30 Mitsubishi Heavy Ind Ltd 増減速装置

Family Cites Families (7)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
FR477056A (fr) * 1914-05-22 1915-09-22 Jean De La Rouliere Dispositif de transmission de mouvement plus particulièrement applicable aux changements de vitesse
DE1258228B (de) * 1963-12-02 1968-01-04 Metallurg De Saint Urbain Atel Reibradgetriebe
GB1415306A (en) * 1972-09-22 1975-11-26 Cooper F E Transmission units
DE3222117C1 (de) * 1982-06-11 1983-08-11 ZF-Herion-Systemtechnik GmbH, 7990 Friedrichshafen Spannungswellengetriebe
JP2607889B2 (ja) * 1987-08-04 1997-05-07 光洋精工株式会社 減速電動機
DE20012444U1 (de) * 2000-07-18 2001-08-23 Kuka Roboter GmbH, 86165 Augsburg Getriebe, insbesondere für einen Roboter
US8567278B2 (en) * 2009-07-01 2013-10-29 Genesis Systems Group, Llc Zero backlash preload gears

Patent Citations (4)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
JPS59121550U (ja) * 1983-02-02 1984-08-16 株式会社小松製作所 動力伝達装置
JPS61188059U (ja) * 1985-05-15 1986-11-22
JPH06280953A (ja) * 1993-03-26 1994-10-07 Nippon Seiko Kk 予圧可変トラクション変速装置
JP2010096209A (ja) * 2008-10-14 2010-04-30 Mitsubishi Heavy Ind Ltd 増減速装置

Also Published As

Publication number Publication date
KR20160105841A (ko) 2016-09-07
WO2015105914A1 (en) 2015-07-16
US20170023109A1 (en) 2017-01-26
EP3092423A1 (en) 2016-11-16
CN105899851A (zh) 2016-08-24
EP3092423A4 (en) 2017-10-25

Similar Documents

Publication Publication Date Title
US9482323B2 (en) Friction roller reducer and drive unit for electric automobile
JP2769167B2 (ja) 遊星歯車装置
US8967012B2 (en) Double involute pinion-face gear drive system
CN103994184B (zh) 封闭型摆线精密减速器
CN102549305B (zh) 动力传递装置
CN104769323B (zh) 变速装置
KR101266266B1 (ko) 감속장치
JP2012529606A5 (ja)
JP2012529606A (ja) 動力伝達装置
CN116989101A (zh) 一种少齿差行星减速机构及其齿形设计方法
JP2021526621A (ja) 固定比のトラクションまたはフリクションドライブ
WO2019090900A1 (zh) 精密摆线回转关节减速器
CN111765211B (zh) 工业机器人内啮合rv-c型减速机
US20170023109A1 (en) Transmission and components thereof
CN212338043U (zh) 工业机器人内啮合rv减速机
CN116420037B (zh) 风力涡轮机动力传输系统
WO2010064508A1 (ja) 遊星式回転―直線運動変換装置
CN111765210A (zh) 工业机器人rv-c型减速机
CN214888647U (zh) 变距消隙行星调速器
JP2025165894A (ja) ギアボックス
US20250198387A1 (en) Wind turbine power transmission system
Anekar et al. Planetary Helical Gear System
JP2013221531A (ja) 直動アクチュエータおよびこれを備えた電動ブレーキ
CN113483061B (zh) 基于交叉滚子轴承的小型正弦齿轮减速器
WO2022118593A1 (ja) 遊星減速機

Legal Events

Date Code Title Description
A621 Written request for application examination

Free format text: JAPANESE INTERMEDIATE CODE: A621

Effective date: 20160829

A977 Report on retrieval

Free format text: JAPANESE INTERMEDIATE CODE: A971007

Effective date: 20170629

A131 Notification of reasons for refusal

Free format text: JAPANESE INTERMEDIATE CODE: A131

Effective date: 20170704

A601 Written request for extension of time

Free format text: JAPANESE INTERMEDIATE CODE: A601

Effective date: 20171004

A02 Decision of refusal

Free format text: JAPANESE INTERMEDIATE CODE: A02

Effective date: 20180306