JP2017515532A - Rfノイズ検出コイルを有する磁気共鳴イメージング - Google Patents

Rfノイズ検出コイルを有する磁気共鳴イメージング Download PDF

Info

Publication number
JP2017515532A
JP2017515532A JP2016559421A JP2016559421A JP2017515532A JP 2017515532 A JP2017515532 A JP 2017515532A JP 2016559421 A JP2016559421 A JP 2016559421A JP 2016559421 A JP2016559421 A JP 2016559421A JP 2017515532 A JP2017515532 A JP 2017515532A
Authority
JP
Japan
Prior art keywords
magnetic resonance
data
noise
high frequency
imaging
Prior art date
Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
Granted
Application number
JP2016559421A
Other languages
English (en)
Other versions
JP2017515532A5 (ja
JP6688740B2 (ja
Inventor
パウル ロイストン ハーフェイ
パウル ロイストン ハーフェイ
ミヒャエル ヨゼフ ダイフェスタイン
ミヒャエル ヨゼフ ダイフェスタイン
ステフェ ロレンク
ステフェ ロレンク
Current Assignee (The listed assignees may be inaccurate. Google has not performed a legal analysis and makes no representation or warranty as to the accuracy of the list.)
Koninklijke Philips NV
Original Assignee
Koninklijke Philips NV
Priority date (The priority date is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the date listed.)
Filing date
Publication date
Application filed by Koninklijke Philips NV filed Critical Koninklijke Philips NV
Publication of JP2017515532A publication Critical patent/JP2017515532A/ja
Publication of JP2017515532A5 publication Critical patent/JP2017515532A5/ja
Application granted granted Critical
Publication of JP6688740B2 publication Critical patent/JP6688740B2/ja
Expired - Fee Related legal-status Critical Current
Anticipated expiration legal-status Critical

Links

Images

Classifications

    • G—PHYSICS
    • G01—MEASURING; TESTING
    • G01R—MEASURING ELECTRIC VARIABLES; MEASURING MAGNETIC VARIABLES
    • G01R33/00—Arrangements or instruments for measuring magnetic variables
    • G01R33/20—Arrangements or instruments for measuring magnetic variables involving magnetic resonance
    • G01R33/44—Arrangements or instruments for measuring magnetic variables involving magnetic resonance using nuclear magnetic resonance [NMR]
    • G01R33/48—NMR imaging systems
    • G01R33/54—Signal processing systems, e.g. using pulse sequences ; Generation or control of pulse sequences; Operator console
    • G01R33/56—Image enhancement or correction, e.g. subtraction or averaging techniques, e.g. improvement of signal-to-noise ratio and resolution
    • G01R33/565—Correction of image distortions, e.g. due to magnetic field inhomogeneities
    • G01R33/5659—Correction of image distortions, e.g. due to magnetic field inhomogeneities caused by a distortion of the RF magnetic field, e.g. spatial inhomogeneities of the RF magnetic field
    • G—PHYSICS
    • G01—MEASURING; TESTING
    • G01R—MEASURING ELECTRIC VARIABLES; MEASURING MAGNETIC VARIABLES
    • G01R33/00—Arrangements or instruments for measuring magnetic variables
    • G01R33/20—Arrangements or instruments for measuring magnetic variables involving magnetic resonance
    • G01R33/28—Details of apparatus provided for in groups G01R33/44 - G01R33/64
    • G01R33/32—Excitation or detection systems, e.g. using radio frequency signals
    • G01R33/36—Electrical details, e.g. matching or coupling of the coil to the receiver
    • G01R33/3607—RF waveform generators, e.g. frequency generators, amplitude-, frequency- or phase modulators or shifters, pulse programmers, digital to analog converters for the RF signal, means for filtering or attenuating of the RF signal
    • G—PHYSICS
    • G01—MEASURING; TESTING
    • G01R—MEASURING ELECTRIC VARIABLES; MEASURING MAGNETIC VARIABLES
    • G01R33/00—Arrangements or instruments for measuring magnetic variables
    • G01R33/20—Arrangements or instruments for measuring magnetic variables involving magnetic resonance
    • G01R33/28—Details of apparatus provided for in groups G01R33/44 - G01R33/64
    • G01R33/42—Screening
    • G01R33/422—Screening of the radio frequency field
    • G—PHYSICS
    • G01—MEASURING; TESTING
    • G01R—MEASURING ELECTRIC VARIABLES; MEASURING MAGNETIC VARIABLES
    • G01R33/00—Arrangements or instruments for measuring magnetic variables
    • G01R33/20—Arrangements or instruments for measuring magnetic variables involving magnetic resonance
    • G01R33/44—Arrangements or instruments for measuring magnetic variables involving magnetic resonance using nuclear magnetic resonance [NMR]
    • G01R33/48—NMR imaging systems
    • G01R33/58—Calibration of imaging systems, e.g. using test probes, Phantoms; Calibration objects or fiducial markers such as active or passive RF coils surrounding an MR active material
    • G01R33/583—Calibration of signal excitation or detection systems, e.g. for optimal RF excitation power or frequency

Landscapes

  • Physics & Mathematics (AREA)
  • Condensed Matter Physics & Semiconductors (AREA)
  • General Physics & Mathematics (AREA)
  • Health & Medical Sciences (AREA)
  • High Energy & Nuclear Physics (AREA)
  • Epidemiology (AREA)
  • General Health & Medical Sciences (AREA)
  • Nuclear Medicine, Radiotherapy & Molecular Imaging (AREA)
  • Radiology & Medical Imaging (AREA)
  • Engineering & Computer Science (AREA)
  • Signal Processing (AREA)
  • Magnetic Resonance Imaging Apparatus (AREA)

Abstract

本発明は、イメージングゾーン108から磁気共鳴データ142、144を取得する磁気共鳴イメージングシステム100を提供する。命令の実行は、MRIシステムを制御するプロセッサ133に、高周波システムの高周波励起がイネーブルされた状態でイメージング磁気共鳴データを取得する処理200と、少なくとも1つのRFノイズ検出コイルを使用してノイズ高周波データ148を取得する処理202であって、ノイズ高周波データはイメージング磁気共鳴データと同時に取得される、処理と、高周波システムの高周波励起がディスエーブルされた状態で較正磁気共鳴データ144を取得する204処理と、少なくとも1つのRFノイズ検出コイルを使用して基準高周波データ146を取得する処理206であって、基準高周波データが較正磁気共鳴データと同時に取得される、処理と、基準高周波データ及び較正磁気共鳴データを使用してノイズ較正150を計算する処理208と、を実行させる。

Description

本発明は、磁気共鳴イメージングに関し、特に擬似RF信号の存在下における磁気共鳴イメージングに関する。
大きい静磁界が、患者の身体内の画像を生成するためのプロシージャの一部として原子の核スピンをアラインするために、磁気共鳴イメージング(MRI)スキャナによって使用される。この大きい静磁界は、B0フィールド又は主磁界と呼ばれる。
MRIスキャン中、送信器コイルによって生成される高周波(RF)パルスは、局所磁界にゆらぎを生じさせ、核スピンによって放出されるRF信号が、受信器コイルによって検出される。これらのRF信号は、MRI画像を構成するために使用される。これらのコイルは、アンテナと呼ばれることもある。更に、送信器及び受信器コイルは、両方の機能を実現する単一のトランシーバコイルに一体化されることができる。トランシーバコイルという語の使用は、別個の送信器及び受信器コイルが使用されるシステムをもさすことが理解される。送信されるRFフィールドは、B1フィールドと呼ばれる。
しかしながら、MRIスキャン中の擬似RFノイズは、核スピンによって放出されるRF信号の測定と干渉することがある。一般に、大きいRFケージが、これらの擬似RF信号を除去するために、磁気共鳴イメージングシステムの周りに構築される。このようなRFケージを使用することの不利益は、それが銅のような金属の多くの量を使用し、構築するのが高価であることである。
米国特許第4,613,802号公報は、核磁気共鳴イメージングシステムのための高周波遮蔽された部屋を開示している。
米国特許第7,486,982B2号公報は、NMRプロシージャを受けている患者の周りにRFシールドを形成するために、放射線不透過の磁石コンポーネントと組み合わせられる放射線不透過ホルダを開示している。
国際出願第2013/016639号公報は、ポータブルMRシステム内のアクティブなノイズキャンセルシステムを開示している。
本発明は、独立請求項に記載の磁気共鳴イメージングシステム、方法及びコンピュータプログラム製品に提供する。実施形態が、従属請求項において示される。
当業者ならば分かるように、本発明の態様は、装置、方法又はコンピュータプログラム製品として具体化されることができる。従って、本発明の見地は、完全にハードウェアの実施形態、完全にソフトウェアの実施形態(ファームウェア、常駐ソフトウェア、マイクロコード、その他を含む)、又は本明細書において、「回路」、「モジュール」又は「システム」とすべて概して称されることができる実施形態を組み合わせるソフトウェア及びハードウェアの実施形態、の形を取りうる。更に、本発明の見地は、その上に具体化されるコンピュータ実行可能コードを有する1又は複数のコンピュータ可読媒体において具体化されるコンピュータプログラム製品の形を取りうる。
1又は複数のコンピュータ可読媒体の任意の組み合わせが利用されることができる。コンピュータ可読媒体は、コンピュータ可読信号媒体又はコンピュータ可読記憶媒体でありうる。本明細書において使用される「コンピュータ可読記憶媒体」は、コンピューティング装置のプロセッサによって実行可能である命令を記憶することができる任意の有形記憶媒体を含む。コンピュータ可読記憶媒体は、コンピュータ可読の非一時的記憶媒体として言及されることもある。コンピュータ可読記憶媒体は、有形のコンピュータ可読媒体として言及されることもある。ある実施形態において、コンピュータ可読の記憶媒体は更に、コンピューティング装置のプロセッサによってアクセス可能なデータを記憶することが可能でありうる。コンピュータ可読記憶媒体の例は、フロッピーディスク、磁気ハードディスクドライブ、固体ハードディスク、フラッシュメモリ、USBサムドライブ、ランダムアクセスメモリ(RAM)、リードオンリーメモリ(ROM)、光学ディスク、光磁気ディスク及びプロセッサのレジスタファイルを含むが、これに限定されるものではない。光学ディスクの例は、例えばCD−ROM、CD−RW、CD−R、DVD−ROM、DVD−RW又はDVD−Rディスクコンパクトディスク(CD)及びデジタルバーサタイルディスク(DVD)を含む。コンピュータ可読記憶媒体という語は更に、ネットワーク又は通信リンクを通じてコンピュータ装置によってアクセス可能なさまざまな形の記録媒体をさす。例えば、データは、モデムを通じて、インターネットを通じて、又はローカルエリアネットワークを通じて取り出されることができる。コンピュータ可読媒体上で具体化されるコンピュータ実行可能コードは、以下に限定されないがワイヤレス、ワイヤライン、光学ファイバケーブル、RF、その他、又はこれらの任意の適切な組み合わせを含む、任意の適当な媒体を使用して送信されることができ、コンピュータ可読信号媒体は、例えばベースバンドに又は搬送波の一部としてその中に具体化されるコンピュータ実行可能コードを有する伝播されるデータ信号を含むことができる。このような伝播される信号は、以下に限定されないが電磁気、光学又はそれらの任意の適切な組み合わせを含む、さまざまな形を取ることができる。コンピュータ可読信号媒体は、コンピュータ可読記憶媒体でない任意のコンピュータ可読媒体であって、命令実行システム、機器又は装置によって又はそれに関連して使用されるためのプログラムを伝達し、伝播し、又は運搬することができる任意のコンピュータ可読媒体でありうる。
「コンピュータメモリ」又は「メモリ」は、コンピュータ可読記憶媒体の例である。コンピュータメモリは、プロセッサに直接アクセス可能な任意のメモリである。「コンピュータ記憶装置」又は「記憶装置」は、コンピュータ可読記憶媒体の他の例である。コンピュータ記憶装置は、任意の不揮発性コンピュータ可読記憶媒体である。ある実施形態において、コンピュータ記憶装置は更に、コンピュータメモリでありえ、又はその逆もありうる。メモリ及び記憶装置の内容は、互いに複製することができ、又は一方に存在するように示されるアイテムが、他方に記憶され又は複製されることができる。
本願明細書において使用される「プロセッサ」は、プログラム又はマシン実行可能命令、又はコンピュータ実行可能コードを実行することが可能である電子コンポーネントを含む。「プロセッサ」を含むコンピューティング装置への言及は、可能性として複数のプロセッサ又は処理コアを含むように解釈されるべきである。プロセッサは、例えばマルチコアプロセッサでありうる。プロセッサは、単一のコンピュータシステム内のプロセッサの集合をさすことができ、又は複数のコンピュータシステム間に分散されることもできる。コンピューティング装置という語は更に、各々がプロセッサを有するコンピューティング装置の集合又はネットワークをさすものとして解釈されるべきである。コンピュータ実行可能コードは、同じコンピューティング装置内にある又は多重コンピューティング装置全体に分散されることもある複数のプロセッサによって実行されることができる。
コンピュータ実行可能コードは、本発明の見地をプロセッサに実施させるマシン実行可能命令又はプログラムを含むことができる。本発明の見地のための処理を実行するためのコンピュータ実行可能コードは、例えばJava、Smalltalk、C++又は嗜好のようなオブジェクト指向プログラミング言語、及びマシン実行可能命令にコンパイルされるCプログラミング言語又は同様の言語のような手続き型プログラミング言語を含む、1又は複数のプログラミング言語の任意の組み合わせで書かれることができる。ある例において、コンピュータ実行可能コードは、高レベル言語の形又はプレコンパイルド形式でありえ、マシン実行可能命令をオンザフライで生成するインタプリタと関連して使用されることができる。
コンピュータ実行可能コードは、完全にユーザのコンピュータ上で、部分的にユーザのコンピュータ上で、スタンドアロンソフトウェアパッケージとして、部分的にユーザのコンピュータ上で及び部分的にリモートコンピュータ上で、又は、完全にリモートコンピュータ又はサーバ上で、実行されることができる。完全にリモートコンピュータ上で実行される場合、リモートコンピュータは、ローカルエリアネットワーク(LAN)又は広域ネットワーク(WAN)を含む任意のタイプのネットワークを通じて、ユーザのコンピュータに接続されることができ、又は(例えばインターネットサービスプロバイダを使用してインターネットを通じて)外部コンピュータへの接続が行われることができる。
本発明の見地は、本発明の実施形態による方法、装置(システム)及びコンピュータプログラム製品のフローチャート図及び/又はブロック図を参照して記述される。フローチャート、図及び/又はブロック図のブロックの各ブロック又は部分は、適用可能である場合、コンピュータ実行可能コードの形のコンピュータプログラム命令によって実現されることができることが理解される。更に、異なるフローチャート、図及び/又はブロック図の中のブロックの組み合わせは、排他的でない場合は組み合わせられることができることが理解される。これらのコンピュータプログラム命令は、汎用コンピュータ、専用コンピュータ、又はマシンを生成するための他のプログラム可能なデータ処理装置のプロセッサに提供されることができ、それにより、コンピュータのプロセッサ又は他のプログラム可能なデータ処理装置を通じて実行される命令は、フローチャート及び/又はブロック図の1又は複数のブロックにおいて特定される関数/機能を実現する手段を生成する。
これらのコンピュータプログラム命令は更に、コンピュータ可読媒体に記憶されることができ、コンピュータ可読媒体に記憶された命令は、コンピュータ、他のプログラム可能なデータ処理装置又は他の装置に特定の態様で機能するように命令することができ、フローチャート及び/又はブロック図の1又は複数のブロックで指定される関数/処理を実現する製造物品を含む命令を生成する。
コンピュータプログラム命令は更に、一連の処理ステップが、コンピュータ実現される処理を生成するためにコンピュータ、他のプログラム可能な装置又は他の装置上で実施されるようにし、それにより、コンピュータ又は他のプログラム可能装置上で実行される命令が、フローチャート及び/又はブロック図の1又は複数のブロックに特定される関数/機能を実現する処理を提供するために、コンピュータ、他のプログラム可能なデータ処理装置又は他の装置上にロードされることができる。
本願明細書で用いられる「ユーザインタフェース」は、ユーザ又はオペレータが、コンピュータ又はコンピュータシステムとインタラクトすることを可能にするインタフェースである。「ユーザインタフェース」は、「ヒューマンインタフェースデバイス」とも呼ばれることができる。
「ユーザインタフェース」は、オペレータに情報又はデータを提供することができ、及び/又はオペレータから情報又はデータを受け取ることができる。ユーザインタフェースは、オペレータからの入力が、コンピュータによって受け取られることを可能にすることができ、コンピュータからの出力をユーザに送ることができる。言い換えると、ユーザインタフェースは、オペレータがコンピュータを制御し又は操作することを可能にすることができ、インタフェースは、コンピュータが、オペレータの制御又は操作の効果を示すことを可能にすることができる。ディスプレイ又はグラフィカルユーザーインタフェース上へのデータ又は情報の表示は、オペレータに情報を提供する一例である。キーボード、マウス、トラックボール、タッチパッド、ポインティングスティック、グラフィックタブレット、ジョイスティック、ウェブカメラ、ヘッドセット、ペダル、ワイヤードグローブ、リモートコントロール装置及び加速度計を通じたデータの受信は、オペレータからの情報又はデータの受信を可能にするユーザインタフェースコンポーネントのすべての例である。
本願明細書で用いられる「ハードウェアインタフェース」は、コンピュータシステムのプロセッサが外部コンピューティング装置及び/又は機器とインタラクトし及び/又はそれを制御することを可能にするインタフェースを有する。ハードウェアインタフェースは、プロセッサが外部コンピューティング装置及び/又は機器に制御信号又は命令を送ることを可能にすることができる。ハードウェアインタフェースは、プロセッサが、外部のコンピューティング装置及び/又は機器とデータを交換することを可能にすることができる。ハードウェアインタフェースの例は、汎用シリアルバス、IEEE1394ポート、パラレルポート、IEEE1284ポート、シリアルポート、RS−232ポート、IEEE−488ポート、Bluetooth接続、ワイヤレスローカルエリアネットワークネットワーク接続、TCP/IP接続、イーサネット接続、制御電圧インタフェース、MIDIインタフェース、アナログ入力インタフェース、及びデジタル入力インタフェースを含むが、これに限定されるものではない。
本願明細書で用いられるとき「ディスプレイ」又は「ディスプレイ装置」は、画像又はデータを表示するために適応された出力装置又はユーザインタフェースを有する。ディスプレイは、ビジュアル、オーディオ及び/又は触覚データを出力することができる。ディスプレイの例は、コンピュータモニタ、テレビジョンスクリーン、タッチスクリーン、触覚電子ディスプレイ、ブライユ式点字スクリーン、陰極線管(CRT)、蓄積管、双安定ディスプレイ、電子ペーパー、ベクトルディスプレイ、フラットパネルディスプレイ、真空蛍光ディスプレイ(VF)、発光ダイオード(LED)ディスプレイ、エレクトロルミネッセントディスプレイ(ELD)、プラズマディスプレイパネル(PDP)、液晶ディスプレイ(LCD)、有機発光ダイオードディスプレイ(OLED)、プロジェクタ、及びヘッドマウントディスプレイを含むが、これに限定されるものではない。
磁気共鳴(MR)データは、磁気共鳴イメージングスキャンの間、磁気共鳴装置のアンテナによって原子スピンによって放出される高周波信号の記録される測定として、ここに規定される。磁気共鳴データは、医療画像データの一例である。磁気共鳴イメージング(MRI)画像は、磁気共鳴イメージングデータ内に含まれる解剖学的データの再構成される2又は3次元視覚化として、ここに規定される。この視覚化は、コンピュータを使用して実施されることができる。磁気共鳴データは、k空間データとも呼ばれることができる。
1つの見地において、本発明は、イメージングゾーンから磁気共鳴データを取得するための磁気共鳴イメージングシステムを提供する。磁気共鳴イメージングシステムは、イメージングゾーンに主磁界を生成する磁石を有する。磁気共鳴イメージングシステムは更に、予め決められた帯域幅内の高周波伝送を送受信する磁気共鳴アンテナを有する高周波システムを有する。磁気共鳴アンテナは、少なくとも1つのアンテナ素子を有する。少なくとも1つのアンテナ素子は、イメージングゾーン内にある。磁気共鳴イメージングシステムは更に、予め決められた帯域幅内の高周波信号を検出する少なくとも1つのRFノイズ検出コイルを有する。RFノイズ検出コイルは、ここで探知器コイル又はRF探知器素子とも呼ばれることができる。少なくとも1つのRFノイズ検出コイルが、イメージングゾーンの外側に位置付けられる。
磁気共鳴イメージングシステムは更に、例えばプロセッサによる実行のためのマシン実行可能命令を含むメモリを有する。メモリは更にパルスシーケンスデータを含む。パルスシーケンスデータは、本願明細書で用いられるとき、磁気共鳴イメージングプロトコルを実施するように磁気共鳴イメージングシステムを制御するためにプロセッサによって使用されることができるデータを含む。言い換えると、パルスシーケンスデータは、プロセッサが、磁気共鳴イメージングシステムに対して発行することができるコマンドのシーケンスであり、コマンドのシーケンスは、磁気共鳴データを取得するために磁気共鳴イメージングシステムを制御する。磁気共鳴イメージングシステムは更に、磁気共鳴イメージングシステムを制御するプロセッサを有する。マシン実行命令の実行は、プロセッサが、パルスシーケンスデータにより磁気共鳴イメージングシステムを制御することによって、イメージング磁気共鳴データを取得するようにする。イメージング磁気共鳴データの取得中、高周波システムによる高周波励起がイネーブルされる。これは、磁気共鳴データを取得する通常の方法である。
命令の実行は更に、プロセッサが、少なくとも1つのRFノイズ検出コイルを使用してノイズ高周波データを取得するようにする。ノイズ高周波データが、イメージング磁気共鳴データと同時に取得される。高周波アンテナが、磁気共鳴データの取得の際に使用される場合、少なくとも1つのRFノイズ検出コイルが、特定の時点のノイズを決定するために使用される測定を行うために使用される。
マシン実行命令の実行は更に、プロセッサが、高周波システムの高周波励起がディスエーブルされる間、パルスシーケンスデータにより磁気共鳴イメージングシステムを制御することによって較正磁気共鳴データを取得するようにする。マシン実行命令の実行は更に、プロセッサが、少なくとも1つのRFノイズ検出コイルを使用して基準高周波データを取得するようにし、基準高周波データは、較正磁気共鳴データと同時に取得される。較正磁気共鳴データ及び基準高周波データは同時に取得される。パルスシーケンスにおいて通常指定される高周波励起はディスエーブルされるので、較正磁気共鳴データ及び基準高周波データは、ノイズ測定のみである。磁気共鳴アンテナを使用してノイズを測定するのと同時になされる検出コイルを使用したノイズ測定は、マッピング又は較正が、これらの2つのデータセットを使用して構成されることを可能にする。
別の実施形態において、マシン実行可能命令の実行は更に、プロセッサが、ノイズ高周波データ、ノイズ高周波数データ及びノイズ較正を使用して、補正されたイメージング磁気共鳴データを生成するようにする。補正されたイメージング磁気共鳴データは、例えば磁気共鳴画像を再構成するために使用されることができる。
別の実施形態において、マシン実行可能命令の実行は更に、プロセッサが、基準高周波データ及び較正磁気共鳴データを使用してノイズ較正を計算するようにする。ノイズ較正が計算されるので、この実施形態は有用でありえ、かかるノイズ構成は、イメージング磁気共鳴データのノイズのレベルを評価するために又はイメージング磁気共鳴データを補正するために、ノイズ高周波データと比較されることができる。イメージング磁気共鳴データ又は較正磁気共鳴データは最初に取得されることができることに注意すべきである。イメージング磁気共鳴データが取得される前にノイズ較正が行われることができ、又はイメージング磁気共鳴データが取得された後にノイズ構成が行われることもできる。
別の実施形態において、ノイズ較正は、周波数依存、位相依存及び振幅依存である。マシン実行可能命令の実行は更に、プロセッサが、ノイズ高周波データを使用して1又は複数の高周波ノイズイベントを検出するようにする。命令の実行は更に、プロセッサが、1又は複数のRFノイズイベントの各々についてノイズイベント位相、ノイズイベント周波数及びノイズイベント振幅を決定するようにする。命令の実行は更に、プロセッサが、ノイズ較正並びにノイズイベント位相、ノイズイベント周波数及びノイズイベント振幅を使用して、イメージング磁気共鳴データ内のRFノイズイベントの各々を補正するようにする。
ノイズ較正は、例えば、較正磁気共鳴データを調べ、これを基準高周波データと比較することによって、行われることができる。例えば、ノイズ較正磁気共鳴データ又は基準高周波データ内の特定の振幅を超えるイベントは、ノイズとして分類されることができ、基準高周波データ及び基準高周波データ上の信号が比較されることができる。例えば、これは、RFノイズ検出コイル上で測定されるノイズイベントの位相及び振幅に対するアンテナ素子によって測定されるノイズイベントの位相及び振幅に関連するマッピングを生成し又は計算するために使用される。これは、周波数、位相及び振幅の間のマッピングを可能にする。RFノイズ検出コイル及びアンテナ素子上の同じノイズイベントについて周波数差がある可能性は低い。しかしながら、周波数差がある場合、このようなマッピングが行われることができる。特定の周波数、位相及び振幅をもつ信号の特定の周波数についてのRFノイズ検出コイル及びアンテナ素子上で測定されるデータ間の比較は、直接的なマッピングの構築を可能にする。
基準高周波データが、非常に長い十分な時間の間測定される場合、適度に完全なマッピング又はノイズ較正が構成されることができる。例えば、ノイズイベントが、ノイズ高周波データ内で測定されることができ、その後、ノイズ較正を用いて、アンテナ素子上のマッピングが計算されることができる。ノイズデータは、イメージング磁気共鳴データから、多くの異なるやり方で減算されることができる。
ノイズ較正の決定は、RFノイズ検出コイルによって測定されるノイズを検出することによって、磁気共鳴データの取得の間、1又は複数のアンテナ素子によって測定されるノイズ信号の決定を可能にすることができる。従って、実際の磁気共鳴データの任意のノイズ成分は、マッピング及びRFノイズ検出コイルからの測定された信号を使用することによって、磁気共鳴データから減算されることができる。
別の実施形態において、ノイズ較正は、少なくとも1つのRFノイズ検出コイル及び少なくとも1つのアンテナ素子の各々により行われる位相及び振幅測定を記述する周波数依存のマッピングを決定することによって計算される。これは、少なくとも1つのアンテナ素子の各々についてのノイズが補正されることを可能にしうる。
複数のRFノイズ検出コイルがありうることに注意すべきである。この場合、較正が、RFノイズ検出コイルごとに構成されることができ、少なくとも1つのアンテナ素子の各々にこれがマップされる。
複数のRFノイズ検出コイルを使用する場合、さまざまなスキームが使用されることができる。例えば、各々が計算するノイズは、RFノイズ検出コイルの各々について平均されることができる。
別の実施形態において、ノイズ較正、ノイズイベント位相、ノイズイベント周波数及びノイズイベント振幅を使用して少なくとも1つのアンテナ素子の各々について時間依存のノイズ信号を計算し、時間依存のノイズ信号をイメージング磁気共鳴データから減算することによって、各RFノイズイベントが補正される。この実施形態は、直接的で簡単な方法で、少なくとも1つのアンテナ素子の各々に関するノイズ信号を計算する利点を有することができる。
別の実施形態において、イメージング磁気共鳴データからの時間依存のノイズ信号の減算は、k空間において実施される。磁気共鳴データの測定は、k空間において磁気共鳴イメージング信号を測定する。補正は、k空間において直接実施されることができる。
別の実施形態において、命令の実行は更に、プロセッサが、イメージング磁気共鳴データを予備的な磁気共鳴画像に変換し、時間依存のノイズ信号をノイズ画像に変換し、ノイズ画像を予備的な磁気共鳴画像から減算することによって最終の磁気共鳴画像を計算することによって、時間依存のノイズ信号をイメージング磁気共鳴データから減算するようにする。磁気共鳴画像内のボクセルの強度又は値は、MR信号に比例する。特定のノイズ信号によるノイズへの寄与が更に、ノイズの強度に比例する。従って、ノイズは、画像がそれらを減算することによって再構成された後に除去されることができる。
別の実施形態において、1又は複数のRFノイズイベントが、基準高周波データを閾値処理することによって決定される。この実施形態は、それが、補償するのが困難でありうる低いノイズレベルを減算することを回避するので、有利でありうる。この実施形態は、イメージング磁気共鳴データから擬似高周波放射を除去する手段を提供する。
別の実施形態において、磁気共鳴イメージングシステムは、イメージング磁気共鳴データからノイズ信号を除去するために、デジタルフィルタを使用することができる。例えば、ノイズ較正は、デジタルフィルタを構成するために使用されることができ、デジタルフィルタは、入力としてイメージング磁気共鳴データ及びノイズ高周波データを使用する。デジタルフィルタの出力は、ノイズが減算されたイメージング磁気共鳴データである。
ノイズ除去が画像ドメインにおいて完全に実施されることができる間、今日のMRIシステムにおけるデータ取得のプロセスは、それが含む情報の帯域幅よりかなり高いサンプル周波数でMRI信号をデジタルサンプリングすることを含む。デジタル化されたMRI信号の復調及びダウンサンプリングは、例えば時間ドメインデータに対するリサンプリングフィルタを有するデジタルドメインにおいて一般に実施される。ノイズ源の複雑さに依存して、デジタル復調及びリサンプリングのプロセスの間、時間ドメインにおける畳込みによって適用される取得されたノイズシグネチャからカスタムフィルタを構成することが便利でありうる。このようなアプローチは、周期ポイント周波数及び一定の広帯域ノイズを抑制するのに効果的でありうる。このような実施形態において、ノイズ抑制は、MRIシステムのデジタル受信器内部で直接行われる。デジタル受信器からの出力は、ノイズ除去されたデータである。以下の実施形態は、このような例示のリサンプリングフィルタを記述する。
別の実施形態において、マシン実行可能命令の実行は更に、プロセッサが、ノイズ高周波データをノイズ時間フレームに分割するようにする。ある例において、時間フレームは、k空間の1つのライン又はk空間のいくつかのラインを取得するための時間に関する。命令の実行は更に、プロセッサが、イメージング磁気共鳴データをデータ時間フレームに分割するようにする。データ時間フレームから選択されたデータ時間フレームがあり、これは、ノイズ時間フレームから選択されるノイズ時間フレームに時間的に対応する。言い換えると、イメージング磁気共鳴データ及びノイズ高周波データは、短い時間間隔に分割される。これらの短い時間間隔の各々は、時間フレームと呼ばれる。ノイズ高周波データ及びイメージング磁気共鳴データがこれらのフレームに分割され、それにより、ノイズ高周波データの各フレームごとに、イメージング磁気共鳴データに対応するフレームがある。命令の実行は更に、プロセッサが、各ノイズ時間フレームごとに、短時間測定ノイズスペクトルを計算するようにする。命令の実行は更に、プロセッサが、ノイズ較正を使用して、各々の短時間測定ノイズスペクトルについて短時間計算ノイズスペクトルを計算するようにする。受け取られた高周波データのスペクトルが生成されるように、ノイズ時間フレームの各々は、例えばそのフーリエ変換が実施されるようにすることができる。これは、振幅及び周波数の決定を含む。
命令の実行は更に、プロセッサが、各データ時間フレームについて短時間データスペクトル(又は短期間フーリエ変換)を計算するようにする。同じようにして、各々のデータ時間フレームのフーリエ変換が生成されて、高周波スペクトルが生成される。次に、各々の短時間計算ノイズスペクトルは、プロセッサによる命令の実行によって、ノイズ周波数ビンにビニングされる。マシン実行可能命令の実行は更に、プロセッサが、各々の短時間データスペクトルを、データ周波数ビンにビニングするようにする。短時間計算ノイズ及び短時間データスペクトルのビニングは、同一の周波数ビンを使用して実施される。ノイズ及び測定の両方のデータは、小さい時間フレームに分けられ、スペクトルが、各時間フレームごとに計算され、これは、周波数に従ってビニングされる。マシン実行可能命令の次の実行は更に、プロセッサが、同一の周波数ビンを使用してデータ周波数ビンからノイズ周波数ビンを減算することによって、補正されたデータ周波数ビンを計算するようにする。
命令の実行は更に、プロセッサが、補正されたデータ周波数ビン及びイメージング磁気共鳴データの元の位相スペクトルを使用してイメージング磁気共鳴データを合成し直すようにする。この特定の技法は、データが取得された後又はデータ取得がオンザフライで実施された後に適用されることができる。
これらの処理は、デジタル受信器内部で実施されることができる。それらの処理は、フレームが測定されるときにオンザフライで行われることができ、又は、データが取得され終わった後に、後から行われることができる。
上述のデジタルフィルタは、Hoeldrich and Lorber, "Real-time Broadband Noise Reduction," International Computer Music Conference Proceedings 1998, http://hdl.handle.net/2027/spo.bbp2372.1998.317 with a few additional featuresに記述されるデジタルフィルタと同様である。本実施形態において、ノイズを予測するために使用される短時間スペクトルは、別々のソース(RFノイズ検出コイル)から取得される。上述の実施形態における用語は、以下において使用される用語に合致する。
ノイズ低減を磁気共鳴イメージングに適用する際、k空間の個別のラインを取得し、それらの個別のラインのフーリエ変換(FT)を実施することが可能であることに注意すべきである。ある例において、1又は複数のk空間ラインの取得の持続時間は、それらがHoeldrich及びLorberの文献に関して上述したようにSTFT(短時間フーリエ変換)のコンテクストにおける個別のフレームとして直接考えられることができるようなものである。
MRIの場合のSTFTは、Hoeldrich及びLorberによる文献に適用されるものと異なるように適用されることができる。Hoeldrich及びLorberにおいて、時間ドメインデータの連続するストリームが仮定され、データが通過するとき、選択されたウィンドウサイズに対してフーリエ変換(FT)が実施される。従って、ウィンドウサイズが固定されている間、ウィンドウ上の2つの連続するFTからのデータは、同一データの一部を含むことができる。これは、一般に、(重なり及び負荷方法を使用して)如何にしてリアルタイムFTが実施されるかである。しかしながら、データは、独立して区別されるように取得され又はk空間の離散的なライン又はグループにおいて取得されるので、STFTは、MRIデータの場合は必要でない。この場合、時間フレームは、前のフレームからの如何なるデータも共有されない別個のフレームである。ノイズフロア除去に関するHoeldrich及びLorberの文献に記述される残りの処理はなお有効であるが、STFTはMRIでは必要とされない。
別の実施形態において、命令の実行は更に、プロセッサが、イメージング磁気共鳴データが補正され又はノイズ除去された後、イメージング磁気共鳴データを使用して磁気共鳴画像を再構成するようにする。
別の実施形態において、磁石は、ボアを有する円筒磁石である。磁気共鳴アンテナは、ボア内に位置する身体コイルである。少なくとも1つのアンテナ素子が、磁石のボア内に位置付けられる。ノイズの補正が身体コイルにより取得された測定から行われることができるので、この実施形態は有利でありうる。本願明細書において用いられる身体コイルは、バードケージコイルとも呼ばれることができる。
別の実施形態において、磁気共鳴アンテナは、表面コイルである。
別の実施形態において、少なくとも1つのアンテナ素子はループアンテナ素子である。
別の実施形態において、少なくとも1つのRFノイズ検出コイルはループアンテナである。ループアンテナ素子は、ループアンテナと同じ表面エリア及びチューニングを有することができる。更に、RFノイズ検出コイルは、それが、表面コイルの素子又はループアンテナ素子のアンテナ素子が位置付けられるのとほぼ同様に指向されるように、位置付けられることができる。例えば、アンテナ素子は、被検体の上部に配置されることができる。この場合、RFノイズ検出コイルのループアンテナを配置するための好適な位置は、平坦又は水平である。
別の実施形態において、予め決められた帯域幅は、1kHz乃至1MHzである。
別の実施形態において、イメージング磁気共鳴データ又は較正磁気共鳴データは、最初に取得されることができる。方法は、被検体の測定が行われる前に実施されることができ、又はそれは後から実施されることができる。
別の実施形態において、命令の実行は更に、プロセッサが、イメージング磁気共鳴データを使用して磁気共鳴画像を生成するようにする。これは例えば、ノイズがイメージング磁気共鳴データから除去された後に実施されることができる。
別の見地において、本発明は、磁気共鳴イメージングシステムを制御するプロセッサによって実行されるマシン実行可能命令を含むコンピュータプログラム製品を提供する。磁気共鳴イメージングシステムは、イメージングゾーンに主磁界を生成する磁石を有する。磁気共鳴イメージングシステムは、予め決められた帯域幅内で高周波伝送を送受信するための磁気共鳴アンテナを有する高周波システムを更に有する。磁気共鳴アンテナは、少なくとも1つのアンテナ素子を有する。少なくとも1つのアンテナ素子は、イメージングゾーン内にある。磁気共鳴イメージングシステムは、予め決められた帯域幅内の高周波信号を検出する少なくとも1つのRFノイズ検出コイルを更に有する。少なくとも1つのRFノイズ検出コイルは、イメージングゾーンの外部に位置付けられる。磁気共鳴イメージングシステムは、パルスシーケンスデータを含むメモリを更に有する。マシン実行可能命令の実行は、プロセッサが、高周波システムの高周波励起がイネーブルされた状態でパルスシーケンスデータにより磁気共鳴イメージングシステムを制御することによって、イメージング磁気共鳴データを取得するようにする。
マシン実行可能命令の実行は更に、プロセッサが、少なくとも1つの高周波ノイズ検出コイルを使用してノイズ高周波データを取得するようにする。ノイズ高周波データは、イメージング磁気共鳴データと同時に取得される。マシン実行可能命令の実行は更に、プロセッサが、パルスシーケンスデータにより磁気共鳴イメージングシステムを制御することによって、較正磁気共鳴データを取得するようにする。高周波システムの高周波励起は、較正磁気共鳴データの取得の間、ディスエーブルされる。マシン実行可能命令の実行は更に、プロセッサが、少なくとも1つのRFノイズ検出コイルを使用して基準高周波データを取得するようにする。基準高周波データは、較正磁気共鳴データと同時に取得される。マシン実行可能命令の実行は更に、プロセッサが、基準高周波データ及び較正磁気共鳴データを使用してノイズ較正を計算するようにする。
別の見地において、本発明は、イメージングゾーンから磁気共鳴データを取得する磁気共鳴イメージングシステムを動作させる方法に提供する。磁気共鳴イメージングシステムは、イメージングゾーンに主磁界を生成する磁石を有する。磁気共鳴イメージングシステムは更に、予め決められた帯域幅の範囲内で高周波伝送を送受信する磁気共鳴アンテナを有する高周波システムを有する。磁気共鳴アンテナは、少なくとも1つのアンテナ素子を有する。少なくとも1つのアンテナ素子は、イメージングゾーン内にある。磁気共鳴イメージングシステムは更に、予め決められた帯域幅の範囲内の高周波信号を検出する少なくとも1つのRFノイズ検出コイルを有する。少なくとも1つのRFノイズ検出コイルは、イメージングゾーンの外部に位置付けられる。
方法は、高周波システムの高周波励起がイネーブルされるようにしてパルスシーケンスデータにより磁気共鳴イメージングシステムを制御することによって、イメージング磁気共鳴データを取得するステップを有する。方法は更に、少なくとも1つのRFノイズ検出コイルを使用してノイズ高周波データを取得するステップを有する。ノイズ高周波データは、イメージング磁気共鳴データと同時に取得される。方法は更に、高周波システムの高周波励起がディスエーブルされるようにしてパルスシーケンスデータにより磁気共鳴イメージングシステムを制御することによって、較正磁気共鳴データを取得するステップを有する。方法は更に、少なくとも1つのRFノイズ検出コイルを使用して基準高周波データを取得するステップを有する。基準高周波データは、較正磁気共鳴データと同時に取得される。方法は更に、基準高周波データ及び較正磁気共鳴データを使用してノイズ較正を計算することを含む。
以下、本発明の好適な実施形態が、図面を参照し例示によって記述される。
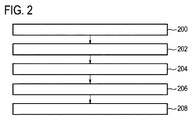
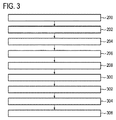
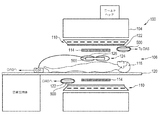
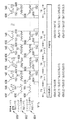
磁気共鳴イメージングシステムの例を示す図。 請求項1の磁気共鳴イメージングシステムを動作させる方法の例を示すフローチャート。 請求項1の磁気共鳴イメージングシステムを動作させる方法の他の例を示すフローチャート。 請求項1の磁気共鳴イメージングシステムを動作させる方法の他の例を示すフローチャート。 磁気共鳴イメージングシステムの他の例を示す図。 各々のイメージング素子の信号に対するさまざまな擬似の寄与が除去されることができる方法を示す図。
これらの図において同様の数字が付された構成要素は、同等な構成要素又は同じ機能を実施する構成要素である。先に記述された構成要素は、機能が同等である場合、その後の図面において必ずしも記述されない。
図1は、磁気共鳴イメージングシステム100の例を示す。磁気共鳴イメージングシステム100は、磁石104を有する。磁石104は、それを通るボア106を有する円筒タイプの超電導磁石104である。異なるタイプの磁石の使用も可能であり、例えば分割円筒磁石及びいわゆるオープン磁石を使用することが可能である。分割円筒磁石は、クライオスタットが磁石のアイソプレーンへのアクセスを可能にするように2つのセクションに分割されていることを除いて、標準の円筒磁石と同様であり、このような磁石は、例えば荷電粒子ビーム治療と関連して使用されることができる。オープン磁石は、2つの磁石セクションを有し、一方の磁石は、被検体を受け取るのに十分大きい空間を間に有して他方の磁石の上方にある。2つのセクション領域の構成は、ヘルムホルツコイルの構成と同様である。オープン磁石は普及しており、これは、被検体が比較的制限されないからである。円筒磁石のクライオスタット内部には、超電導コイルの集合体がある。円筒磁石104のボア106内に、磁界が強く磁気共鳴イメージングを実施するのに十分一様であるイメージングゾーン108がある。
更に、磁石のボア106内に、磁気共鳴データの取得のため磁石104のイメージングゾーン108内の磁気スピンを空間符号化するために使用される磁界勾配コイル110の組がある。磁界勾配コイル110は、磁界勾配コイル電源112に接続される。磁界勾配コイル110は、代表例であることを意図される。一般に、磁界勾配コイル110は、3つの直交する空間方向を空間符号化するためのコイルの3つの別々の組を含む。磁界勾配電源は、磁界勾配コイルに電流を供給する。磁界勾配コイル110に供給される電流は、時間の関数として制御され、ランプされ又はパルス化されることができる。被検体支持体120は、イメージングゾーン108内の被検体118を支持する。
磁石104のボア106内に、身体コイル114がある。身体コイル114は、QBCでありうる。身体コイル114は、トランシーバ116に接続されるように表示されている。ある実施形態において、身体コイル414は更に、全身コイルラジオ周波数増幅器及び/又は受信器に接続されることができるが、これは、この例では示されない。送信器及び受信器116の両方が全身コイル114に接続される場合、送受信モードの間の切り替えのための手段が提供されることができる。例えば、ピンダイオードを有する回路が、送信モード又は受信モードを選択するために使用されることができる。
トランシーバ116は、磁気共鳴イメージングコイル124に接続されるように示されている。この例において、磁気共鳴イメージングコイル124は、複数のアンテナ素子126を有する表面コイルである。
トランシーバ116は更に、いくつかのRFノイズ検出コイルに接続されるように示されている。トランシーバは、マルチチャネルトランシーバである。ある実施形態において、トランシーバは、いくつかの異なるユニットに分割されることができる。しかしながら、取得される信号が、アンテナ114、124を使用して取得されるデータと同様に扱われる場合、RFノイズ検出コイル用のトランシーバ116の付加のチャネルを使用することが有利でありうる。
トランシーバ116及び磁界勾配コイル電源112は、コンピュータ130のハードウェアインタフェース132に接続されるように示されている。コンピュータ130は更に、機械可読命令を実行するように動作可能なプロセッサ133を有するように示されている。コンピュータ130は更に、プロセッサ133にすべて接続されておりプロセッサによりアクセス可能であるユーザインタフェース134、コンピュータ記憶装置136及びコンピュータメモリ138を有するように示されている。
磁気共鳴イメージングシステム100は、磁気共鳴イメージングシステムのボア106内に又はその近くに位置するいくつかのRFノイズ検出コイル122を有するように示されている。RFノイズ検出コイル122は、イメージングゾーン108から離れて配置される。RFノイズ検出コイル122が測定する信号は、被検体118からのノイズ及び磁気共鳴信号を測定するコイル114又は124とは対照的に主にノイズ又は外部のRFノイズである。
コンピュータ記憶装置136は、パルスシーケンスデータ140を含むように示されている。コンピュータ記憶装置136は更に、イメージング磁気共鳴データ142、較正磁気共鳴データ144、基準高周波データ146及びノイズ高周波データ148を含むように示されている。イメージング磁気共鳴データ142は、パルスシーケンスデータ140を使用して取得された。ノイズ高周波データ148は、イメージング磁気共鳴データ142と同時に取得された。較正磁気共鳴データ144もまた、磁気共鳴データを使用して取得されたが、高周波励起はディスエーブルされた。基準高周波データは、較正磁気共鳴データ144が取得されたと同時に、RFノイズ検出コイル122を使用して取得された。コンピュータ記憶装置136は更に、較正磁気共鳴データ及び基準高周波データを使用して計算されるノイズ較正150を含むように示されている。コンピュータ記憶装置136は更に、補正されたイメージング磁気共鳴データ152を含むように示されており、補正されたイメージング磁気共鳴データ152は、ノイズ較正150、イメージング磁気共鳴データ142及びノイズ高周波データ148を使用して、そこからノイズ信号が除去されたものである。コンピュータ記憶装置136は更に、補正されたイメージング磁気共鳴データ152から再構成された磁気共鳴画像154を含むように示されている。
コンピュータメモリ138は、制御モジュール160を含むように示されている。制御モジュールは、磁気共鳴イメージングシステム100の動作及び関数をプロセッサ133が制御することを可能にするコンピュータ実行可能コードを有する。制御モジュール160は、図2、図3又は図4に示される方法の任意のものをプロセッサが実施することを可能にするコンピュータ実行可能コードを有することができる。コンピュータ記憶装置138は、プロセッサ133が磁気共鳴データ152から磁気共鳴画像154を再構成することを可能にする画像再構成モジュール162を任意に含むように示されている。コンピュータメモリ138は、補正されたイメージング磁気共鳴データ152を生成し又は計算するためにイメージング磁気共鳴データ142からノイズ除去を実施する任意のデジタルフィルタを実現する任意のデジタルフィルタモジュール164を有するように示されている。モジュール164は、例えばノイズ較正150を使用して計算されることができる。
図2は、図1の磁気共鳴イメージングシステム100を動作させる方法の例を示すフロー図を示す。まず、ステップ200において、イメージング磁気共鳴データ142が、パルスシーケンスデータ140により磁気共鳴イメージングシステム100を制御することによって取得される。高周波システムの高周波励起がイネーブルされる。次に、ステップ202において、ノイズ高周波データ148が、高周波ノイズ検出コイル122を使用して取得される。これは、イメージング磁気共鳴データ142が取得されるのと同時に行われる。次に、ステップ204において、較正磁気共鳴データ144が、パルスシーケンスデータ140により磁気共鳴イメージングシステム100を制御することによって取得される。
較正磁気共鳴データ144の取得中、高周波システムの高周波励起がディスエーブルされる。次にステップ206において、基準高周波データ146が、RFノイズ検出コイル122を使用して取得される。基準高周波データ146は、較正磁気共鳴データ144が取得されるのと同時に取得される。最後にステップ208において、ノイズ較正150が、基準高周波データ146及び較正磁気共鳴データ144を使用して計算される。
図3は、図1の磁気共鳴イメージングシステムを作動させる他の方法を示すフロー図を示す。図3は、図2に示される方法の続きである。ステップ208の後、方法は、ステップ300に進み、そこで1又は複数のRFノイズイベントが、ノイズ高周波データ148を使用して検出される。次にステップ302において、ノイズイベント位相、ノイズイベント周波数及びノイズイベント振幅が、1又は複数のRFノイズイベントについて決定される。次にステップ304において、イメージング磁気共鳴データ142のRFノイズイベントの各々が、ノイズ較正150、ノイズイベント位相、ノイズイベント周波数、及びノイズイベント振幅を使用して補正される。最後にステップ306において、磁気共鳴画像154は、画像再構成モジュール162を使用して、補正されたイメージング磁気共鳴データ152から再構成される。
図4は、図1の磁気共鳴イメージングシステム100を作動させる他の方法を示すフローチャートを示す。図4に示される方法は、図2に示される方法の続きである。ステップ208の後、方法は、ステップ400に進み、そこで、ノイズ高周波データ148がノイズ時間フレームに分割される。次にステップ402において、イメージング磁気共鳴データ142が、データ時間フレームに分割される。ノイズ時間フレームから選択された時間フレームノイズに時間的に対応するデータ時間フレームから選択された時間フレームデータがある。各データ時間フレームについてノイズ時間フレームがあるように、イメージング磁気共鳴データ及びノイズ高周波データの両方が、同じ時間フレームに分割される。次のステップ404において、短時間測定ノイズスペクトルが、各ノイズ時間フレームごとに計算される。ステップ406において、短時間計算ノイズスペクトルは、ノイズ較正を使用して、各々の短時間測定ノイズスペクトルについて計算される。短時間較正ノイズスペクトルは、特定のアンテナ素子上のノイズの計算値である。
次にステップ408において、短時間データスペクトルが、各データ時間フレームごとに計算される。次にステップ410において、各々の短時間計算ノイズスペクトルが、複数のノイズ周波数ビンにビニングされる。次にステップ412において、各々の短時間データスペクトルが、複数のデータ周波数ビンにビニングされる。短時間計算ノイズスペクトルをビニングすることは、短時間データスペクトルについてのビニングと同様にある。ビニングは、同一の周波数ビンを使用して実施される。次にステップ414において、補正されたデータ周波数ビンが、同一の周波数ビンを使用してデータ周波数ビンからノイズ周波数ビンを減算することによって計算される。次にステップ416において、イメージング磁気共鳴データが、補正されたデータ周波数ビン及びイメージング磁気共鳴データの元の位相スペクトルを使用して、再合成される。時間フレームごとに、周波数スペクトルのさまざまな部分が、ノイズ周波数ビンを結合し直すことによってアセンブリし直される。例えば、フーリエ変換が実施されることができる。しかしながら、位相は不正確でありうる。元のイメージング磁気共鳴データの位相が使用される。最後にステップ418において、再合成されたイメージング磁気共鳴データが、磁気共鳴画像154に再構成される。これは、画像再構成モジュール162を使用して行われることができる。ステップ400−416において概略を示されたステップは、例えば、デジタルフィルタモジュール164によって実施されるものによるものでありうる。
例は、ノイズとして磁気共鳴イメージングデータに存在する擬似RF信号が、取得されたMRIデータと干渉することを防ぐことによって、RFケージの除去を容易にすることができる。今日のMRIシステムは、患者の近くに置かれるRFコイル素子からMRI信号を受け取るために、多くのチャネル、一般には8より多くのチャネルを利用する。このような近くへの配置は、最大信号対雑音比(SNR)を達成する観点から望ましい。RFケージが存在しない場合、擬似RF信号は、MRIシステムのボアに入り、MRIデータと干渉しうる。後続のアーチファクトを除去するために、例は、MRIシステムの(又はその近傍の)ボア内にあってイメージングボリュームの外側にある固定のロケーションに複数の付加の受信コイル素子を導入し、利用することを提案する。これらの付加の素子は、取得されたMRIデータと同時発生の擬似信号のみを取得するために利用される。取得された純粋な擬似信号は、その後、MRIデータの擬似的な汚染を除去するために利用される。
MRIシステム設置の標準の特徴は、RFケージである。RFケージは、本質的にファラデー箱である。ほとんどの構成において、RFケージが、磁石及びそのコンテント及び患者支持体を含む大部分のMRIシステムを囲む部屋筐体の全体を形成することが一般的である。典型的なMRI構成一式は、3つの部屋を有する。磁石を含むRF遮蔽された部屋であって、患者がスキャンされる部屋がある。MRIシステムのさまざまな補助的なエレクトロニクスを含む技術的な部屋、及びMRIコンソール及びオペレータが座る制御部屋がある。RFケージは、一般に、木のフレーム上に搭載の銅板から作られる相対的に大きい部屋筐体である。
使用される銅のサイズ及びボリュームの結果として、MRI装置のRFケージは、装置の高価な部分である。代替手段が、RFケージ内にMRIシステムをインストールする必要を回避するために使用されることができる場合、それは有利である。
MRIシステムのRFケージは、2つの目的にかなう。第1に、MRIシステム以外のソースからの擬似RF信号が、受け取られるMRI信号と干渉することを防ぐ。このような擬似信号は、サンプリングされるMRI信号の帯域幅内にある場合、MR画像内のアーチファクト又はコヒーレントノイズとして現れうる。このような信号は、画像品質を損ない、解剖学的特徴を隠し、病理として現れうる。第2に、RFケージは、MRIシステムによって送信されるRFエネルギーが、周囲に漏れ、周囲の妨害となることを防ぐ。
例は、すべて一緒にRFケージの除去に関することができ、擬似RF信号が取得されたMRIデータと干渉することを防ぐことにフォーカスする。今日のMRIシステムは、患者の近くに置かれるRFコイル素子からMRI信号を受け取るために、多くの、一般に8より多いチャネルを利用する。このような近くへの配置は、最大信号対雑音比(SNR)を達成する観点から望ましい。RFケージが存在しない場合、擬似RF信号が、MRIシステムのボアに入りMRIデータと干渉することがある。信号の受信中、MRIシステムのボアに入る擬似RF信号があり、それらの擬似RF信号が、MRI信号の周波数帯域内にある場合、RFコイル素子は更に、所望のMRI信号に一般に加わる不所望の擬似信号を検出する。結果として得られる画像は、アーチファクトを有する。これらのアーチファクトの例を除去することは、MRIシステムのボア内であってイメージングボリュームの外側の固定のロケーションに、多くの付加の受信コイル素子を導入し利用することができる。これらの素子は、RF探知器素子(RFノイズ検出コイル)(図5を参照)と呼ばれる。
図5は、磁気共鳴イメージングシステム100の他の例を示す。図5に示される例は、図1に示される例と同様であるが、図5の図示は、図1に示されないいくつかの付加の特徴を示す。特に、RFノイズ検出コイル122は、デジタル取得システムに接続されるプリアンプ500を有するように示されている。アンテナ124は更に、そのアンテナ素子126に接続されるプリアンプ500を有する。これは更に、デジタル取得システム又は高周波システムに接続される。図5に示される磁気共鳴イメージングシステム100は、RFノイズ検出コイル122を有し、図2乃至図4に示される方法は、擬似RF信号によってもたらされるノイズを低減するためにこのシステムを使用して実施されることができる。これは、磁気共鳴イメージングシステム100のRF遮蔽の必要を低減することができる。
これらの付加の固定される素子は、患者上に配置されるコイル素子のものと同じ態様で挙動する専用受信チャネルを有することができる。チャネルは、データ取得システム(DAS)に接続されることができ、各々のスキャニングプロトコルの要求に従って同じの態様で構成されることができる。MRIデータが、画像取得の一部として取得されるたびに、探知器素子(RFノイズ検出コイル)からの信号もまた、イメージング素子と同じサンプリング帯域幅及びフィルタリングを使用して、取得される。探知器素子(RFノイズ検出コイル)はMRI信号を検知しないので、それらが取得するデータは、サーマルノイズ及び擬似RF信号のみを含む。イメージング素子は、MRI信号及びその上に重ねられる擬似信号の両方を含む。
探知器素子(RFノイズ検出コイル)の主な意図は、擬似のみのRF信号を取得することであるが、勾配誘導のスパイクを含む任意のソースからの擬似RF信号が更に取得され、原則として、所望のMRI信号から更に除去されることができることが理解されるべきである。
イメージングデータ(イメージング磁気共鳴データ)及び探知器データ(ノイズ高周波データ)は共に、同時に取得され、サンプリングされ、他の処理のためにデジタル形式で記憶されることが、この例の前提である。
探知器ベースの較正(RFノイズ検出コイルベースの較正):好適には、MRIデータの取得の前に、データの複数の「ダミー」TR(データのダミー反復)が、RF励起がないことを除き同一のシーケンスタイミングを使用して取得される(図2のステップ204を参照)。これは、スキャンの最後に又は最初及び最後に行われることができる。イメージング素子の各々がダミー(RFでない)期間中に擬似信号のみを取得するという点で、このデータは価値がある。従って、探知器素子(RFノイズ検出コイル)によって取得される擬似信号の振幅及び位相と、イメージング素子の各々によって取得される擬似信号の振幅及び位相の間に、関係が確立されることができる。
擬似信号の除去に対する一般のアプローチ:その最も簡単な形において、MRI信号からの擬似信号の除去は、各々のイメージング素子によって取得される信号から、適切にスケーリングされ閾値処理された探知器信号を減算すること(図3のステップ304を参照)を含むことができる。これは、画像ドメイン又はk空間ドメインにおいて実施されることができる。しかしながら、2つのファクタが、この簡単なアプローチを妨げるように働くことがある。1)各イメージング素子によって取得される擬似信号の振幅及び位相が、探知器素子によって取得される信号と異なることがある;2)擬似信号は、スキャン中にその時間特性を変えることができる。擬似信号は、RFノイズイベントの例であると考えられることができる。
合成される時間経過を通じた擬似信号の除去:この厄介な問題は、ダミー期間中に取得されたイメージング素子データ(較正磁気共鳴データ)、及びデータ取得の全部の時間経過の全体にわたって取得された探知器データ(ノイズ高周波データ及び基準高周波データ)を利用することによって対処されることができる。データ処理の重要な部分は、探知器信号の時間経過を取得し、ノイズフロアの選ばれた一部分を上回って残る信号のみを残して信号を閾値処理する。同期されるデータのベースラインセットとして「ダミー」較正期間中にイメージング素子信号と平行して取得される探知器信号が確立される。その後取得され閾値処理された探知器信号は、擬似信号の各成分の振幅及び位相の展開を決定するために、連続する複雑な減算によって比較される。従って、擬似信号の振幅及び位相の相対変化の時間経過が、探知器信号から確立される。この同じ時間経過は、較正期間中に各イメージング素子から取得された記憶された擬似データを連続的にスケーリングするために使用される。この方法によって、スキャン全体にわたって各々のイメージング素子における有効な擬似信号展開を合成することが可能である。
スキャン全体が完了するのを待つ必要はない。擬似信号の補正は、取得中に実施されることができる。
図示のために、N回繰り返されるデータ取得期間のスキャンが規定される。フィールドエコー(FFE)スキャンの場合、これは、N回のTRに等しい。便宜上、n=1乃至Nの間で取得されるデータとして、イメージングデータ(イメージング磁気共鳴データ)が規定される。
n=0において又はその前に取得されるデータとして擬似基準較正データ(較正磁気共鳴データ)が規定される。この説明のために、各々のデータ取得期間が256の複雑なデータサンプルの取得ウィンドウを含むことが任意に指定される。
更に、R個の受信素子の総数が規定され、r=1乃至Rまでインデックスされる素子は、イメージング素子(アンテナ素子)であり、r=0とインデックスされる素子は、探知器素子である。
任意の素子(アンテナ素子)の信号は、n及びrの両方の関数としてインデックスされることができる:Sp(0,0)は、ダミー較正期間中、探知器素子(RFノイズ検出コイル)によって取得される擬似信号を表す。各イメージング素子について、擬似基準較正信号(Sp(0,r=1..R))が更に、同じダミー期間中に取得される。
任意のTR期間(n>1)に、各々のイメージング素子(r>1)ごとに、任意のコイル素子におけるサンプリングされた信号に対する擬似信号の寄与は、以下によって評価されることができる:
dSp(n, r=1..R) = Sp(0, r=1..R) × Sp(n, 0)/Sp(0, 0)
ここで、複素数学が仮定される。期間n>1の間、イメージング素子の各々からサンプリングされるデータは(これをAq(n, r=1..R)とよぶ)、各ロケーションからの所望のMR信号Cl(n, r=1..R)と、各イメージング素子においてサンプリングされる実際の不所望の擬似信号
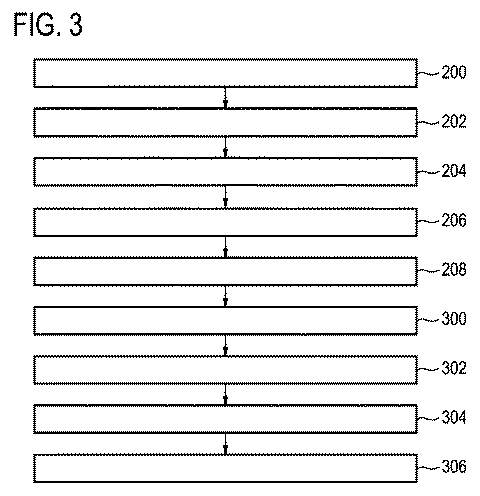
Figure 2017515532
の両方を含む。従って、
Figure 2017515532
概して、各サンプル時間における各イメージング素子への擬似信号の寄与は、ダミー較正期間及び進行中の探知器コイル測定(ノイズ高周波データ)から得られる総合されたデータから評価されることができる。
Figure 2017515532
従って、クリーンなMR信号は、関連する合成された擬似信号の時間連続の複素減算によって各イメージング素子から回復されることができる。
Figure 2017515532
DASのアーキテクチャに依存して、補正を実施する際のさまざまなオプションがある。一実施形態において、すべてのデータが記憶され、補正が再構成中に実施される。好適な実施形態において、TR(パルスシーケンスの反復)の中でデータを補正するためのすべての必要な情報は、各々のTR(ただしn>0)終了後に利用可能になるので、TRごとの補正が、補正されたデータが再構成エンジンに送られる前に、オンザフライで実施されうる。
図6は、探知器信号がTRごとに利用可能であって、MR信号から独立した(RF励起なしの)擬似信号が、較正期間内にイメージングコイル素子ごとに較正される限り、各イメージング素子の信号へのさまざまな擬似寄与がどのようにして取り除かれることができるかを示すグラフである。
図6は、探知器信号又はRFノイズ検出コイルからの信号がTRごとに利用可能であり、又は反復及びRF励起なしの独立した磁気共鳴信号が利用可能である限り、各イメージング素子の信号へのさまざまな擬似寄与がどのように除去されることができるかを示すグラフである。擬似信号は、較正内でイメージングコイル素子ごとに較正される。行600は、探知器コイル信号を示す。行602は、イメージングコイル1上の信号を示す。行604は、イメージングコイル2上の信号を示す。ノイズは606とラベル付けされ、クリーンな磁気共鳴イメージングは608とラベル付される。n=0及びn=4の場合の、dSpの評価の例が示される。
第1の反復TR n=0の間、基準高周波データ146及び較正磁気共鳴データ144が取得される。次の反復において、探知器コイル信号600は、イメージング磁気共鳴データが取得されるのと同時に、ノイズ高周波データ148を取得する。イメージング磁気共鳴データは、クリーンな又は補正されたイメージング磁気共鳴データ152及びノイズ信号606の合計として、いずれの場合も示されている。
ある付加の詳細は、提案された例の正しい機能に関連する。0.1Tを上回る静止磁界強度のMRIの場合、広帯域のサーマルノイズの優勢なノイズ源は、サンプル自体から生じる。概して、プリアンプのノイズ指数は、このサンプルノイズ源より低くなるように設計され、それゆえ、サンプルノイズが優勢である。例えば探知器コイルのために意図されるコイル素子の場合、患者の近くにないロケーションにあるとき、優勢なサーマルノイズ源は、プリアンプからのものである。この場合、存在するすべての他の信号は、外部の擬似ノイズと考えられることができる。
擬似ノイズ信号が受信器の動的なレンジ内に残る場合は更に有利である。
例は、1又は複数の以下の特徴を有することができる:
1.RFケージが存在しない場合の、少なくとも1つの受信素子から取得されるMRデータから擬似信号を除去するハードウェア構成及び信号処理方法。
2.この方法は、勾配システムにより誘導されるスパイクの効果の除去にも適している。
3.前記方法は、MRシステムのイメージングボリュームの外部の信号のみを検出する少なくとも1つの「探知器」コイルを使用する。
4.前記方法は、少なくとも1つの探知器受信コイルを利用し、少なくとも1つの探知器受信コイルは、それがMR信号を検出することができないロケーションに載置される。
5.前記探知器コイルは、データ取得システム(DAS)に接続され、前記コイルからの信号は、すべての受信コイル素子からの信号と同時に取得される。
6.前記探知器コイルのためのデータは、連続的に取得される。
7.前記補正方法は、RF励起が行われずゆえに各々の受信素子から相対擬似の信号寄与が確立されることを可能にする較正取得を任意に実施する。
8.前記較正は、臨床的なデータ取得の前に又は後に行われることができる。
9.前記較正は、患者ごとに行われる。
10.擬似信号を除去する処理は、完全なスキャンの完了後、又はスキャン中に周期的に、実施されることができる。
ある例において、RFノイズ検出コイル又は探知器コイルは、以下の特徴を有することができる:
1.)探知機コイルが測定するものがノイズであり、MR信号ではないように、(又は少なくともMR信号がノイズ測定と比較して小さい)、イメージングゾーンから十分に間隔をおいて配置される。
2.)MRコイルと同様である。探知器(RFノイズ検出コイル)によって測定されるノイズ信号(ノイズ高周波データ)は、MRコイルによって受信されるノイズに匹敵する。
ある例は、MRコイルにおけるノイズと同一の探知器コイルにおけるノイズに依存することができる。言い換えると、RFノイズ検出コイル及び磁気共鳴アンテナは、両方ともノイズ源から離れた距離にあると考えられる。
本発明は、図面及び上述の記述において詳しく図示され記述されているが、このような図示及び記述は、制限的なものではなく、説明的又は例示的なものであると考えられるべきである。本発明は、開示される実施形態に制限されない。
開示された実施形態に対する他の変更は、図面、開示及び添付の請求項の検討から、請求項に記載の本発明を実施する際に当業者によって理解され達成されることができる。請求項において、「有する、含む(comprising)」という語は、他の構成要素又はステップを除外せず、不定冠詞「a」又は「an」は複数性を除外しない。単一プロセッサ又は他のユニットは、請求項に列挙されるいくつかのアイテムの機能を果たすことができる。特定の手段が相互に異なる従属請求項に列挙されているという単なる事実は、これらの手段の組み合わせが有利に使用されることができないことを示さない。コンピュータプログラムは、例えば、他のハードウェアと共に又はその一部として供給される光学記憶媒体又はソリッドステート媒体のような適切な媒体に記憶され/配布されることができるが、他の形式で、例えばインターネット又は他のワイヤード若しくはワイヤレスの通信システムを通じて、配布されることもできる。請求項における参照符号は、請求項の範囲を制限するものとして解釈されるべきでない。
100 磁気共鳴イメージングシステム;104 磁石;106 磁石のボア;108 イメージングゾーン;110 磁界勾配コイル;112 磁界勾配コイル電源;114 身体コイル;116 トランシーバ;118 被検体;120 被検体支持体;122 RFノイズ検出コイル;124 磁気共鳴画像コイル;126 アンテナ素子;130 コンピュータ;132 ハードウェアインタフェース;134 ユーザインタフェース;136 コンピュータ記憶装置;138 コンピュータメモリ;140 パルスシーケンスデータ;142 イメージング 磁気共鳴データ;144 較正磁気共鳴データ;146 基準高周波データ;148 ノイズ高周波データ;150 ノイズ較正;152 補正されたイメージング磁気共鳴データ;154 磁気共鳴画像;160 制御モジュール;162 画像再構成モジュール;164 デジタルフィルタモジュール;200 高周波システムの高周波励起がイネーブルされた状態でパルスシーケンスデータにより磁気共鳴イメージングシステムを制御することによって、イメージング磁気共鳴データを取得する;202 イメージング磁気共鳴データと同時に、少なくとも1つのRFノイズ検出コイルを使用してノイズ高周波データを取得する;204 高周波システムの高周波励起がディスエーブルされた状態でパルスシーケンスデータにより磁気共鳴イメージングシステムを制御することによって、較正磁気共鳴データを取得する;206 較正磁気共鳴データと同時に、少なくとも1つのRFノイズ検出コイルを使用して基準高周波データを取得する;208 基準高周波データ及び較正磁気共鳴データを使用してノイズ較正を計算する;300 ノイズ高周波データを使用して1又は複数のRFノイズイベントを検出する。302 1又は複数の各RFノイズイベントについて、ノイズイベント位相、ノイズイベント周波数及びノイズ振幅を決定する;304 ノイズ較正、ノイズイベント位相、ノイズイベント周波数、及びノイズイベント振幅を使用して、イメージング磁気共鳴データ内の各RFノイズイベントを補正する;306 補正されたイメージング磁気共鳴データから磁気共鳴画像を再構成する;400 ノイズ高周波データをノイズ時間フレームに分割する;402 イメージング磁気共鳴データをデータ時間フレームに分割する;404 ノイズ時間フレームの各々について、短時間測定ノイズスペクトルを計算する;406 ノイズ較正を使用して、各々の短時間測定ノイズスペクトルについて短時間計算ノイズスペクトルを計算する;408 データ時間フレームの各々について短時間データスペクトルを計算する;410 各々の短時間計算ノイズスペクトルをノイズ周波数ビンにビニングする;412 各々の短時間データスペクトルをデータ周波数ビンにビニングする;414 同一の周波数ビンを使用してデータ周波数ビンからノイズ周波数ビンを減算することによって、補正されたデータ周波数ビンを計算する;416 補正されたデータ周波数ビン及びイメージング磁気共鳴データの元の位相スペクトルを使用して、イメージング磁気共鳴データを再合成する;418 再合成されたイメージング磁気共鳴データを磁気共鳴画像に再構成する;500 プリアンプ;600 探知器コイル信号;602 イメージングコイル1の信号;604 イメージングコイル2の信号;606 ノイズ;608 MR信号。

Claims (15)

  1. イメージングゾーンから磁気共鳴データを取得する磁気共鳴イメージングシステムであって、
    前記イメージングゾーンに主磁界を生成する磁石と、
    予め決められた帯域幅内の高周波伝送を送受信する磁気共鳴アンテナを有する高周波システムであって、前記磁気共鳴アンテナが少なくとも1つのアンテナ素子を有し、前記少なくとも1つのアンテナ素子が前記イメージングゾーン内にある、高周波システムと、
    前記予め決められた帯域幅内の高周波信号を検出する少なくとも1つのRFノイズ検出コイルであって、前記イメージングゾーンの外部に位置付けられるRFノイズ検出コイルと、
    マシン実行可能命令及びパルスシーケンスデータを有するメモリと、
    前記磁気共鳴イメージングシステムを制御するためのプロセッサと、
    を有し、前記マシン実行可能命令の実行が、前記プロセッサに、
    前記高周波システムの高周波励起がイネーブルされた状態で前記パルスシーケンスデータにより前記磁気共鳴イメージングシステムを制御することによって、イメージング磁気共鳴データを取得する処理と、
    前記少なくとも1つのRFノイズ検出コイルを使用してノイズ高周波データを取得する処理であって、前記ノイズ高周波データが前記イメージング磁気共鳴データと同時に取得される、処理と、
    前記高周波システムの高周波励起がディスエーブルされた状態で前記パルスシーケンスデータにより前記磁気共鳴イメージングシステムを制御することによって、較正磁気共鳴データを取得する処理と、
    前記少なくとも1つのRFノイズ検出コイルを使用して基準無線周波数データを取得する処理であって、前記基準無線周波数データが前記較正磁気共鳴データと同時に取得される、処理と、
    前記基準無線周波数データ及び前記較正磁気共鳴データを使用してノイズ較正を計算する処理と、
    を実行させる、磁気共鳴イメージングシステム。
  2. 前記ノイズ較正は、周波数依存、位相依存及び振幅依存であり、前記マシン実行可能命令の実行は、前記プロセッサに、
    前記ノイズ高周波データを使用して1又は複数のRFノイズイベントを検出する処理と、
    前記1又は複数のRFノイズイベントの各々について、ノイズイベント位相、ノイズイベント周波数及びノイズ振幅を決定する処理と、
    前記ノイズ較正、前記ノイズイベント位相、前記ノイズイベント周波数、及び前記ノイズイベント振幅を使用して、前記イメージング磁気共鳴データ内の各RFノイズイベントを補正する処理と、
    を実行させる、請求項1に記載の磁気共鳴イメージングシステム。
  3. 前記ノイズ較正は、前記少なくとも1つのRFノイズ検出コイル及び前記少なくとも1つのアンテナ素子の各々により行われる位相及び電圧測定を表す周波数依存マッピングを決定することによって、計算される、請求項2に記載の磁気共鳴イメージングシステム。
  4. 各RFノイズイベントは、前記ノイズ較正、前記ノイズイベント位相、前記ノイズイベント周波数、及び前記ノイズイベント振幅を使用して前記少なくとも1つのアンテナ素子の各々について時間依存のノイズ信号を計算し、前記イメージング磁気共鳴データから前記時間依存のノイズ信号を減算することによって、補正される、請求項3に記載の磁気共鳴イメージングシステム。
  5. 前記イメージング磁気共鳴データからの前記時間依存のノイズ信号の減算がk空間において実施される、請求項4に記載の磁気共鳴イメージングシステム。
  6. 前記マシン実行可能命令の実行は、前記プロセッサに、前記イメージング磁気共鳴データを予備的な磁気共鳴画像に変換し、前記時間依存のノイズ信号をノイズ画像に変換し、前記予備的な磁気共鳴画像から前記ノイズ画像を減算して最終の磁気共鳴画像を計算することによって、前記イメージング磁気共鳴データから前記時間依存のノイズ信号を減算する、請求項4に記載の磁気共鳴イメージングシステム。
  7. 前記1又は複数のRFノイズイベントが、前記基準高周波データを閾値処理することによって決定される、請求項1乃至6のいずれか1項に記載の磁気共鳴イメージングシステム。
  8. 前記マシン実行可能命令の実行は更に、前記プロセッサに、
    前記ノイズ高周波データを複数のノイズ時間フレームに分割する処理と、
    前記イメージング磁気共鳴データを複数のデータ時間フレームに分割する処理であって、前記ノイズ時間フレームから選択される或るノイズ時間フレームに対応して前記データ時間フレームから選択される或るデータ時間フレームがある、処理と、
    前記ノイズ時間フレームの各々について短時間測定ノイズスペクトルを計算する処理と、
    前記ノイズ較正を使用して、各々の前記短時間測定ノイズスペクトルについて短時間計算ノイズスペクトルを計算する処理と、
    前記データ時間フレームの各々について短時間データスペクトルを計算する処理と、
    各々の短時間計算ノイズスペクトルをノイズ周波数ビンにビニングする処理と、
    各々の短時間データスペクトルをデータ周波数ビンにビニングする処理であって、前記短時間計算ノイズスペクトル及び前記短時間データスペクトルのビニングが同一の周波数ビンを使用して実施される、処理と、
    同一の周波数ビンを使用して前記データ周波数ビンから前記ノイズ周波数ビンを減算することによって、補正されたデータ周波数ビンを算出する処理と、
    前記補正されたデータ周波数ビン及び前記イメージング磁気共鳴データの元の位相スペクトルを使用して前記イメージング磁気共鳴データを再合成する処理と、
    を実行させる、請求項1に記載の磁気共鳴イメージングシステム。
  9. 前記磁石が、ボアを有する円筒磁石であり、前記磁気共鳴アンテナが、前記ボア内に位置する身体コイルであり、前記少なくとも1つのアンテナ素子が、前記磁石の前記ボア内に位置付けられる、請求項1乃至8のいずれか1項に記載の磁気共鳴イメージングシステム。
  10. 前記磁気共鳴アンテナが表面コイルであり、前記少なくとも1つのアンテナ素子がループアンテナ素子であり、前記少なくとも1つのRFノイズ検出コイルの各々がループアンテナである、請求項1乃至8のいずれか1項に記載の磁気共鳴イメージングシステム。
  11. 前記予め決められた帯域幅は、1kHz乃至1MHzである、請求項1乃至10のいずれか1項に記載の磁気共鳴イメージングシステム。
  12. 前記イメージング磁気共鳴データ又は前記較正磁気共鳴データが最初に取得されることができる、請求項1乃至11のいずれか1項に記載の磁気共鳴イメージングシステム。
  13. 前記マシン実行命令の実行は更に、前記プロセッサに、前記イメージング磁気共鳴データを使用して磁気共鳴画像を再構成する処理を実行させる、請求項1乃至12のいずれか1項に記載の磁気共鳴イメージングシステム。
  14. 磁気共鳴イメージングシステムを制御するプロセッサによる実行のためのマシン実行可能命令を含むコンピュータプログラムであって、
    前記磁気共鳴イメージングシステムは、イメージングゾーンに主磁界を生成する磁石と、予め決められた帯域幅内の高周波伝送を送受信する磁気共鳴アンテナを有する高周波システムであって、前記磁気共鳴アンテナは少なくとも1つのアンテナ素子を有し、前記少なくとも1つのアンテナ素子は前記イメージングゾーン内にある、高周波システムと、前記予め決められた帯域幅内の高周波信号を検出する少なくとも1つのRFノイズ検出コイルであって、前記イメージングゾーンの外部に位置付けられるRFノイズ検出コイルと、パルスシーケンスデータを有するメモリと、を有し、前記マシン実行可能命令の実行は、前記プロセッサに、
    前記高周波システムの高周波励起がイネーブルされた状態で前記パルスシーケンスデータにより磁気共鳴イメージングシステムを制御することによって、イメージング磁気共鳴データを取得する処理と、
    前記少なくとも1つのRFノイズ検出コイルを使用してノイズ高周波データを取得する処理であって、前記ノイズ高周波データが前記イメージング磁気共鳴データと同時に取得される、処理と、
    前記高周波システムの高周波励起がディスエーブルされた状態で前記パルスシーケンスデータにより前記磁気共鳴イメージングシステムを制御することによって、較正磁気共鳴データを取得する処理と、
    前記少なくとも1つのRFノイズ検出コイルを使用して基準高周波データを取得する処理であって、前記基準高周波データが前記較正磁気共鳴データと同時に取得される、処理と、
    前記基準高周波データ及び前記較正磁気共鳴データを使用してノイズ較正を計算する処理と、
    を実行させる、コンピュータプログラム。
  15. イメージングゾーンから磁気共鳴データを取得するための磁気共鳴イメージングシステムを作動させる方法であって、
    前記磁気共鳴イメージングシステムは、イメージングゾーンに主磁界を生成する磁石と、予め決められた帯域幅内の高周波伝送を送受信する磁気共鳴アンテナを有する高周波システムであって、前記磁気共鳴アンテナが少なくとも1つのアンテナ素子を有し、前記少なくとも1つのアンテナ素子が前記イメージングゾーン内にある、高周波システムと、前記予め決められた帯域幅内の高周波信号を検出する少なくとも1つのRFノイズ検出コイルであって、前記イメージングゾーンの外部に位置付けられるRFノイズ検出コイルと、を有し、
    前記方法が、
    前記高周波システムの高周波励起がイネーブルされた状態でパルスシーケンスデータにより前記磁気共鳴イメージングシステムを制御することによって、イメージング磁気共鳴データを取得するステップと、
    前記少なくとも1つのRFノイズ検出コイルを使用して前記ノイズ高周波データを取得するステップであって、前記ノイズ高周波データが前記イメージング磁気共鳴データと同時に取得される、ステップと、
    前記高周波システムの高周波励起がディスエーブルされた状態で前記パルスシーケンスデータにより前記磁気共鳴イメージングシステムを制御することによって、較正磁気共鳴データを取得するステップと、
    前記少なくとも1つのRFノイズ検出コイルを使用して基準高周波データを取得するステップであって、前記基準高周波データは前記較正磁気共鳴データと同時に取得される、ステップと、
    前記基準高周波データ及び前記較正磁気共鳴データを使用してノイズ較正を計算するステップと、
    を有する方法。
JP2016559421A 2014-03-31 2015-03-26 Rfノイズ検出コイルを有する磁気共鳴イメージング Expired - Fee Related JP6688740B2 (ja)

Applications Claiming Priority (3)

Application Number Priority Date Filing Date Title
EP14162602 2014-03-31
EP14162602.8 2014-03-31
PCT/EP2015/056618 WO2015150236A1 (en) 2014-03-31 2015-03-26 Magnetic resonance imaging with rf noise detection coils

Publications (3)

Publication Number Publication Date
JP2017515532A true JP2017515532A (ja) 2017-06-15
JP2017515532A5 JP2017515532A5 (ja) 2018-04-12
JP6688740B2 JP6688740B2 (ja) 2020-04-28

Family

ID=50389951

Family Applications (1)

Application Number Title Priority Date Filing Date
JP2016559421A Expired - Fee Related JP6688740B2 (ja) 2014-03-31 2015-03-26 Rfノイズ検出コイルを有する磁気共鳴イメージング

Country Status (6)

Country Link
US (1) US10317502B2 (ja)
EP (1) EP3126861B1 (ja)
JP (1) JP6688740B2 (ja)
CN (1) CN106164694B (ja)
RU (1) RU2685057C2 (ja)
WO (1) WO2015150236A1 (ja)

Cited By (1)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
JP2019111211A (ja) * 2017-12-25 2019-07-11 株式会社日立製作所 磁気共鳴イメージング装置

Families Citing this family (47)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
DE102014216402B4 (de) * 2014-08-19 2018-12-27 Siemens Healthcare Gmbh Signalverarbeitung in einem Magnetresonanztomographiegerät
BR112017004336A2 (pt) 2014-09-05 2017-12-05 Hyperfine Res Inc métodos e aparelhos de formação de imagem por ressonância magnética de campo baixo
RU2710012C2 (ru) * 2015-04-30 2019-12-23 Конинклейке Филипс Н.В. Способ и устройство для магнитно-резонансной томографии с рч-шумами
TWI685668B (zh) 2016-09-29 2020-02-21 美商超精細研究股份有限公司 磁共振成像系統,以及搭配該磁共振成像系統使用之調諧系統
WO2018098141A1 (en) 2016-11-22 2018-05-31 Hyperfine Research, Inc. Systems and methods for automated detection in magnetic resonance images
US10627464B2 (en) 2016-11-22 2020-04-21 Hyperfine Research, Inc. Low-field magnetic resonance imaging methods and apparatus
KR102694702B1 (ko) * 2017-02-24 2024-08-12 서니브룩 리서치 인스티튜트 이미징에서의 노이즈 감소를 위한 시스템 및 방법
CN111133440A (zh) 2017-08-04 2020-05-08 奥沃德公司 基于机器学习的图像处理技术
EP3447520A1 (en) * 2017-08-22 2019-02-27 Koninklijke Philips N.V. Data-driven correction of phase depending artefacts in a magnetic resonance imaging system
EP3467531A1 (de) * 2017-10-05 2019-04-10 Siemens Healthcare GmbH Magnetresonanztomograph mit aktiver störunterdrückung und verfahren zur störunterdrückung in einem magnetresonanztomographen
EP3511727A1 (en) * 2018-01-11 2019-07-17 Koninklijke Philips N.V. Active b1+ shimming of transmission coils
EP3537169B1 (de) * 2018-03-07 2025-02-19 Siemens Healthineers AG Vorrichtung und verfahren zur erkennung von spikes bei einer magnetresonanzmessung
EP3543722A1 (en) * 2018-03-20 2019-09-25 Koninklijke Philips N.V. Magnetic resonance imaging using corrected k-space trajectories calculated from current sensor data
AU2019272580A1 (en) 2018-05-21 2020-11-12 Hyperfine Operations, Inc. Radio-frequency coil signal chain for a low-field MRI system
EP3680679A1 (en) * 2019-01-11 2020-07-15 Koninklijke Philips N.V. Automated detection of receive coil location
CN109885903B (zh) * 2019-01-29 2022-07-08 吉林大学 一种基于模型的地面核磁共振信号尖峰噪声去除方法
US10705170B1 (en) * 2019-02-15 2020-07-07 GE Precision Healthcare LLC Methods and systems for removing spike noise in magnetic resonance imaging
EP3736590B8 (de) * 2019-05-09 2024-02-21 Siemens Healthineers AG Magnetresonanztomographiesystem zur simultanen messung mehrerer patienten
RU192958U1 (ru) * 2019-07-09 2019-10-08 федеральное государственное автономное образовательное учреждение высшего образования "Санкт-Петербургский национальный исследовательский университет информационных технологий, механики и оптики" (Университет ИТМО) Многочастотная приемо-передающая катушка для магнитно-резонансной томографии
EP3770624B1 (de) * 2019-07-25 2023-03-22 Siemens Healthcare GmbH Verfahren und vorrichtungen zum berücksichtigen des magnetresonanzsignals bei einer störunterdrückung
EP3800479B1 (de) * 2019-10-02 2023-03-22 Siemens Healthcare GmbH Magnetresonanztomograph mit einer leitung mit sensor zum erfassen leitungsgebundener störungen
US20210100474A1 (en) 2019-10-08 2021-04-08 Hyperfine Research, Inc. System and methods for detecting electromagnetic interference in patients during magnetic resonance imaging
US11510588B2 (en) 2019-11-27 2022-11-29 Hyperfine Operations, Inc. Techniques for noise suppression in an environment of a magnetic resonance imaging system
DE102020208816A1 (de) * 2020-07-15 2022-01-20 Siemens Healthcare Gmbh Vorrichtung und Verfahren zu aktiven lokalen Empfangsunterdrückung bei Magnetresonanzaufnahmen
CN112698256B (zh) * 2020-12-07 2023-08-29 深圳航天科技创新研究院 降低磁共振成像设备电磁噪声的主动降噪系统的降噪方法
DE102020215738B4 (de) 2020-12-11 2024-08-22 Siemens Healthineers Ag Verfahren zum Betreiben eines Magnetresonanztomographie-systems mit iterativer Störungsreduktion mittels wenigstens einer Hilfsempfangsantenne und einer Hauptempfangsantenne
EP4012437B1 (de) 2020-12-11 2026-02-11 Siemens Healthineers AG Magnetresonanztomographie mit dualer aufnahme zur störungsreduktion
EP4012436A1 (de) 2020-12-11 2022-06-15 Siemens Healthcare GmbH Magnetresonanztomographie mit simulationsgestützter störungsreduktion
DE102021104344A1 (de) * 2021-02-24 2022-08-25 Otto-Von-Guericke-Universität Magdeburg MR-Bildgebung mit Reduktion von Zipper-Artefakten
CN114720926B (zh) * 2021-03-31 2025-01-21 无锡鸣石峻致医疗科技有限公司 一种器官无创定量核磁共振检测系统
CN113176528B (zh) * 2021-04-29 2025-03-18 杭州微影医疗科技有限公司 干扰消除方法、介质及设备
DE102021205090A1 (de) * 2021-05-19 2022-11-24 Siemens Healthcare Gmbh Magnetresonanztomographie mit Signalentstörung
CN113805131B (zh) * 2021-08-04 2025-01-24 上海联影医疗科技股份有限公司 核磁共振系统、射频发射信号校正方法、装置和医疗设备
CN115774226A (zh) * 2021-09-08 2023-03-10 通用电气精准医疗有限责任公司 磁共振成像系统以及发射装置、发射方法
WO2023098809A1 (en) * 2021-12-01 2023-06-08 The University Of Hong Kong Systems and methods for radio frequency interference suppression in radar
EP4198544B1 (de) 2021-12-20 2024-09-18 Siemens Healthineers AG Instrument, magnetresonanztomograph und verfahren zum verfolgen des instruments
DE102022202078A1 (de) * 2022-03-01 2023-09-07 Siemens Healthcare Gmbh Sensor zur Detektion von gradientengebundenen Störungen eines Magnetresonanztomographen und Verfahren zum Betrieb
CN114693560B (zh) * 2022-04-01 2025-04-15 吴保松 一种用于核磁共振成像的降噪方法和降噪系统
FR3135787B1 (fr) * 2022-05-17 2024-07-19 Multiwave Imaging Procédé de formation d’une image d’un corps au moyen d’un dispositif irm
US11835608B1 (en) * 2022-06-17 2023-12-05 Zepp Europe Holding B.V. Shield-free MRI system of time-varying electromagnetic fields in complex electromagnetic environments
CN115113121B (zh) * 2022-06-24 2024-01-19 深圳市联影高端医疗装备创新研究院 频谱数据获取方法、装置及计算机设备
EP4328611A1 (de) * 2022-08-25 2024-02-28 Siemens Healthineers AG Vorrichtung und verfahren zur störunterdrückung bei einem magnetresonanztomographen
CN115808648A (zh) * 2022-11-18 2023-03-17 无锡鸣石峻致医疗科技有限公司 一种磁共振系统振铃噪声的测量装置和方法
EP4407337A1 (en) * 2023-01-26 2024-07-31 Koninklijke Philips N.V. System and method for monitoring and suppressing radio frequency (rf) noise
JP2024120632A (ja) * 2023-02-24 2024-09-05 Tdk株式会社 情報処理装置、計測システムおよびプログラム
EP4636429A1 (en) 2024-04-15 2025-10-22 Koninklijke Philips N.V. Compensation for electromagnetic interference signals in magnetic resonance imaging
CN121221096B (zh) * 2025-12-02 2026-02-24 北京航空航天大学 基于多源噪声监测与协同补偿的磁粒子成像方法及装置

Citations (6)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
US4665368A (en) * 1985-04-16 1987-05-12 Yokogawa Hokushin Electric Corporation NMR imaging apparatus
JPH03188831A (ja) * 1989-12-20 1991-08-16 Hitachi Medical Corp 磁気共鳴イメージング装置
JPH05344960A (ja) * 1992-06-15 1993-12-27 Hitachi Ltd 磁気共鳴検査装置
US6424154B1 (en) * 1999-10-09 2002-07-23 Koninklijke Philips Electronics N.V. Magnetic resonance imaging apparatus
JP2004255189A (ja) * 2003-02-26 2004-09-16 Ge Medical Systems Global Technology Co Llc 改良型過渡ノイズ検出のための方法及びシステム
WO2008022441A1 (en) * 2006-08-24 2008-02-28 Imris Inc Automatic noise cancellation for unshielded mr systems

Family Cites Families (17)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
US4613820A (en) 1984-04-06 1986-09-23 General Electric Company RF shielded room for NMR imaging system
NL8802609A (nl) * 1988-10-24 1990-05-16 Philips Nv Magnetisch resonantie apparaat met geoptimaliseerd detectieveld.
US5125108A (en) 1990-02-22 1992-06-23 American Nucleonics Corporation Interference cancellation system for interference signals received with differing phases
US6208135B1 (en) 1994-07-22 2001-03-27 Steve J. Shattil Inductive noise cancellation circuit for electromagnetic pickups
US20030088175A1 (en) 2001-11-02 2003-05-08 Advanced Veterinary Technologies, Inc. Radio frequency shield for nuclear magnetic resonance procedures
US6968171B2 (en) 2002-06-04 2005-11-22 Sierra Wireless, Inc. Adaptive noise reduction system for a wireless receiver
US7683620B2 (en) * 2007-05-03 2010-03-23 The General Hospital Corporation Suppression of noise in MR images and MR spectroscopic images using signal space projection filtering
US8406852B2 (en) * 2007-10-05 2013-03-26 Koninklijke Philips Electronics N.V. MRI involving forwardly and reversely polarised RF excitation
WO2009083848A1 (en) * 2007-12-20 2009-07-09 Koninklijke Philips Electronics N.V. Stereo tube attenuation filter
US8249540B1 (en) 2008-08-07 2012-08-21 Hypres, Inc. Two stage radio frequency interference cancellation system and method
JP5422453B2 (ja) * 2010-03-18 2014-02-19 株式会社東芝 磁気共鳴イメージング装置
CN102686155B (zh) * 2011-01-06 2015-04-22 株式会社东芝 Pet-mri装置
CN103814303B (zh) 2011-07-08 2016-08-17 明尼苏达大学董事会 对径向采样图像数据集中的角向一致伪影的多步校正
JP2014523795A (ja) * 2011-07-28 2014-09-18 ブリガム・アンド・ウイミンズ・ホスピタル・インコーポレイテッド 肺特性のポータブル磁気共鳴測定のためのシステム及び方法
CN103027681B (zh) * 2011-10-06 2016-05-04 西门子公司 用于重构并行获取的mri图像的系统
KR101343037B1 (ko) * 2011-11-10 2013-12-18 삼성전자 주식회사 자기 공명 영상용 무선 고주파 코일, 그 코일의 전원 제어 방법 및 그 코일을 이용한 자기 공명 영상 장치
US9575147B2 (en) * 2012-09-07 2017-02-21 Morpho Detection, Llc Nuclear quadrupole resonance system and method of using the same to remove interference components from sensor signals

Patent Citations (6)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
US4665368A (en) * 1985-04-16 1987-05-12 Yokogawa Hokushin Electric Corporation NMR imaging apparatus
JPH03188831A (ja) * 1989-12-20 1991-08-16 Hitachi Medical Corp 磁気共鳴イメージング装置
JPH05344960A (ja) * 1992-06-15 1993-12-27 Hitachi Ltd 磁気共鳴検査装置
US6424154B1 (en) * 1999-10-09 2002-07-23 Koninklijke Philips Electronics N.V. Magnetic resonance imaging apparatus
JP2004255189A (ja) * 2003-02-26 2004-09-16 Ge Medical Systems Global Technology Co Llc 改良型過渡ノイズ検出のための方法及びシステム
WO2008022441A1 (en) * 2006-08-24 2008-02-28 Imris Inc Automatic noise cancellation for unshielded mr systems

Cited By (2)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
JP2019111211A (ja) * 2017-12-25 2019-07-11 株式会社日立製作所 磁気共鳴イメージング装置
JP7051426B2 (ja) 2017-12-25 2022-04-11 富士フイルムヘルスケア株式会社 磁気共鳴イメージング装置

Also Published As

Publication number Publication date
US20170108569A1 (en) 2017-04-20
WO2015150236A1 (en) 2015-10-08
EP3126861A1 (en) 2017-02-08
US10317502B2 (en) 2019-06-11
EP3126861B1 (en) 2023-10-18
RU2016142240A3 (ja) 2018-10-23
CN106164694A (zh) 2016-11-23
JP6688740B2 (ja) 2020-04-28
RU2016142240A (ru) 2018-05-07
CN106164694B (zh) 2019-07-02
RU2685057C2 (ru) 2019-04-16

Similar Documents

Publication Publication Date Title
JP6688740B2 (ja) Rfノイズ検出コイルを有する磁気共鳴イメージング
RU2710012C2 (ru) Способ и устройство для магнитно-резонансной томографии с рч-шумами
CN108885246B (zh) 用于生成高b值处的合成扩散图像的扩散MRI方法
RU2660401C1 (ru) Магниторезонансная томография с использованием последовательностей импульсов с нулевым временем эхо
JP7616441B2 (ja) 3次元勾配インパルス応答関数の高次項の決定
US10788559B2 (en) Motion detection with multi element radio frequency antennas
RU2764643C2 (ru) Управляемая потоком данных коррекция фазозависимых артефактов в системе магнитно-резонансной томографии
JP7080316B2 (ja) 磁気共鳴イメージングにおける緩和時間の定量的測定
JP2021526403A (ja) Cest磁気共鳴イメージングにおける動き検出
WO2023061808A1 (en) Motion correction using low resolution magnetic resonance images
WO2020249696A1 (en) Reconstruction of spiral k-space sampled magnetic resonance images
US20160146918A1 (en) Corrected magnetic resonance imaging using coil sensitivities
JP2021518221A (ja) 3次元磁気共鳴イメージングにおける自律ナビゲーション
EP4636429A1 (en) Compensation for electromagnetic interference signals in magnetic resonance imaging
EP4390433A1 (en) Cardiovascular magnetic resonance imaging using remote photo plethysmography
JP5959888B2 (ja) 磁気共鳴イメージング装置及び位相補正方法

Legal Events

Date Code Title Description
RD04 Notification of resignation of power of attorney

Free format text: JAPANESE INTERMEDIATE CODE: A7424

Effective date: 20170214

A521 Request for written amendment filed

Free format text: JAPANESE INTERMEDIATE CODE: A523

Effective date: 20180301

A621 Written request for application examination

Free format text: JAPANESE INTERMEDIATE CODE: A621

Effective date: 20180301

A977 Report on retrieval

Free format text: JAPANESE INTERMEDIATE CODE: A971007

Effective date: 20181023

A131 Notification of reasons for refusal

Free format text: JAPANESE INTERMEDIATE CODE: A131

Effective date: 20181108

A601 Written request for extension of time

Free format text: JAPANESE INTERMEDIATE CODE: A601

Effective date: 20190117

A521 Request for written amendment filed

Free format text: JAPANESE INTERMEDIATE CODE: A523

Effective date: 20190508

A131 Notification of reasons for refusal

Free format text: JAPANESE INTERMEDIATE CODE: A131

Effective date: 20190709

A601 Written request for extension of time

Free format text: JAPANESE INTERMEDIATE CODE: A601

Effective date: 20191008

A521 Request for written amendment filed

Free format text: JAPANESE INTERMEDIATE CODE: A523

Effective date: 20200107

TRDD Decision of grant or rejection written
A01 Written decision to grant a patent or to grant a registration (utility model)

Free format text: JAPANESE INTERMEDIATE CODE: A01

Effective date: 20200317

A61 First payment of annual fees (during grant procedure)

Free format text: JAPANESE INTERMEDIATE CODE: A61

Effective date: 20200406

R150 Certificate of patent or registration of utility model

Ref document number: 6688740

Country of ref document: JP

Free format text: JAPANESE INTERMEDIATE CODE: R150

R250 Receipt of annual fees

Free format text: JAPANESE INTERMEDIATE CODE: R250

R250 Receipt of annual fees

Free format text: JAPANESE INTERMEDIATE CODE: R250

LAPS Cancellation because of no payment of annual fees