JP2017518663A - 立体ビューイング - Google Patents
立体ビューイング Download PDFInfo
- Publication number
- JP2017518663A JP2017518663A JP2016561358A JP2016561358A JP2017518663A JP 2017518663 A JP2017518663 A JP 2017518663A JP 2016561358 A JP2016561358 A JP 2016561358A JP 2016561358 A JP2016561358 A JP 2016561358A JP 2017518663 A JP2017518663 A JP 2017518663A
- Authority
- JP
- Japan
- Prior art keywords
- image
- source
- image source
- eye
- user
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Pending
Links
Images









Classifications
-
- H—ELECTRICITY
- H04—ELECTRIC COMMUNICATION TECHNIQUE
- H04N—PICTORIAL COMMUNICATION, e.g. TELEVISION
- H04N13/00—Stereoscopic video systems; Multi-view video systems; Details thereof
- H04N13/20—Image signal generators
- H04N13/275—Image signal generators from three-dimensional [3D] object models, e.g. computer-generated stereoscopic image signals
- H04N13/279—Image signal generators from three-dimensional [3D] object models, e.g. computer-generated stereoscopic image signals the virtual viewpoint locations being selected by the viewers or determined by tracking
-
- H—ELECTRICITY
- H04—ELECTRIC COMMUNICATION TECHNIQUE
- H04N—PICTORIAL COMMUNICATION, e.g. TELEVISION
- H04N13/00—Stereoscopic video systems; Multi-view video systems; Details thereof
- H04N13/30—Image reproducers
- H04N13/332—Displays for viewing with the aid of special glasses or head-mounted displays [HMD]
- H04N13/339—Displays for viewing with the aid of special glasses or head-mounted displays [HMD] using spatial multiplexing
-
- G—PHYSICS
- G02—OPTICS
- G02B—OPTICAL ELEMENTS, SYSTEMS OR APPARATUS
- G02B27/00—Optical systems or apparatus not provided for by any of the groups G02B1/00 - G02B26/00, G02B30/00
- G02B27/0093—Optical systems or apparatus not provided for by any of the groups G02B1/00 - G02B26/00, G02B30/00 with means for monitoring data relating to the user, e.g. head-tracking, eye-tracking
-
- G—PHYSICS
- G02—OPTICS
- G02B—OPTICAL ELEMENTS, SYSTEMS OR APPARATUS
- G02B27/00—Optical systems or apparatus not provided for by any of the groups G02B1/00 - G02B26/00, G02B30/00
- G02B27/01—Head-up displays
-
- G—PHYSICS
- G02—OPTICS
- G02B—OPTICAL ELEMENTS, SYSTEMS OR APPARATUS
- G02B30/00—Optical systems or apparatus for producing three-dimensional [3D] effects, e.g. stereoscopic images
- G02B30/20—Optical systems or apparatus for producing three-dimensional [3D] effects, e.g. stereoscopic images by providing first and second parallax images to an observer's left and right eyes
- G02B30/34—Stereoscopes providing a stereoscopic pair of separated images corresponding to parallactically displaced views of the same object, e.g. three-dimensional [3D] slide viewers
-
- G—PHYSICS
- G03—PHOTOGRAPHY; CINEMATOGRAPHY; ANALOGOUS TECHNIQUES USING WAVES OTHER THAN OPTICAL WAVES; ELECTROGRAPHY; HOLOGRAPHY
- G03B—APPARATUS OR ARRANGEMENTS FOR TAKING PHOTOGRAPHS OR FOR PROJECTING OR VIEWING THEM; APPARATUS OR ARRANGEMENTS EMPLOYING ANALOGOUS TECHNIQUES USING WAVES OTHER THAN OPTICAL WAVES; ACCESSORIES THEREFOR
- G03B35/00—Stereoscopic photography
- G03B35/08—Stereoscopic photography by simultaneous recording
-
- G—PHYSICS
- G03—PHOTOGRAPHY; CINEMATOGRAPHY; ANALOGOUS TECHNIQUES USING WAVES OTHER THAN OPTICAL WAVES; ELECTROGRAPHY; HOLOGRAPHY
- G03B—APPARATUS OR ARRANGEMENTS FOR TAKING PHOTOGRAPHS OR FOR PROJECTING OR VIEWING THEM; APPARATUS OR ARRANGEMENTS EMPLOYING ANALOGOUS TECHNIQUES USING WAVES OTHER THAN OPTICAL WAVES; ACCESSORIES THEREFOR
- G03B37/00—Panoramic or wide-screen photography; Photographing extended surfaces, e.g. for surveying; Photographing internal surfaces, e.g. of pipe
- G03B37/04—Panoramic or wide-screen photography; Photographing extended surfaces, e.g. for surveying; Photographing internal surfaces, e.g. of pipe with cameras or projectors providing touching or overlapping fields of view
-
- G—PHYSICS
- G06—COMPUTING OR CALCULATING; COUNTING
- G06F—ELECTRIC DIGITAL DATA PROCESSING
- G06F3/00—Input arrangements for transferring data to be processed into a form capable of being handled by the computer; Output arrangements for transferring data from processing unit to output unit, e.g. interface arrangements
- G06F3/01—Input arrangements or combined input and output arrangements for interaction between user and computer
- G06F3/011—Arrangements for interaction with the human body, e.g. for user immersion in virtual reality
- G06F3/012—Head tracking input arrangements
-
- G—PHYSICS
- G06—COMPUTING OR CALCULATING; COUNTING
- G06F—ELECTRIC DIGITAL DATA PROCESSING
- G06F3/00—Input arrangements for transferring data to be processed into a form capable of being handled by the computer; Output arrangements for transferring data from processing unit to output unit, e.g. interface arrangements
- G06F3/01—Input arrangements or combined input and output arrangements for interaction between user and computer
- G06F3/048—Interaction techniques based on graphical user interfaces [GUI]
- G06F3/0481—Interaction techniques based on graphical user interfaces [GUI] based on specific properties of the displayed interaction object or a metaphor-based environment, e.g. interaction with desktop elements like windows or icons, or assisted by a cursor's changing behaviour or appearance
- G06F3/04815—Interaction with a metaphor-based environment or interaction object displayed as three-dimensional [3D], e.g. changing the user viewpoint with respect to the environment or object
-
- G—PHYSICS
- G06—COMPUTING OR CALCULATING; COUNTING
- G06F—ELECTRIC DIGITAL DATA PROCESSING
- G06F3/00—Input arrangements for transferring data to be processed into a form capable of being handled by the computer; Output arrangements for transferring data from processing unit to output unit, e.g. interface arrangements
- G06F3/16—Sound input; Sound output
-
- H—ELECTRICITY
- H04—ELECTRIC COMMUNICATION TECHNIQUE
- H04N—PICTORIAL COMMUNICATION, e.g. TELEVISION
- H04N13/00—Stereoscopic video systems; Multi-view video systems; Details thereof
- H04N13/10—Processing, recording or transmission of stereoscopic or multi-view image signals
- H04N13/106—Processing image signals
- H04N13/156—Mixing image signals
-
- H—ELECTRICITY
- H04—ELECTRIC COMMUNICATION TECHNIQUE
- H04N—PICTORIAL COMMUNICATION, e.g. TELEVISION
- H04N13/00—Stereoscopic video systems; Multi-view video systems; Details thereof
- H04N13/10—Processing, recording or transmission of stereoscopic or multi-view image signals
- H04N13/106—Processing image signals
- H04N13/161—Encoding, multiplexing or demultiplexing different image signal components
-
- H—ELECTRICITY
- H04—ELECTRIC COMMUNICATION TECHNIQUE
- H04N—PICTORIAL COMMUNICATION, e.g. TELEVISION
- H04N13/00—Stereoscopic video systems; Multi-view video systems; Details thereof
- H04N13/10—Processing, recording or transmission of stereoscopic or multi-view image signals
- H04N13/189—Recording image signals; Reproducing recorded image signals
-
- H—ELECTRICITY
- H04—ELECTRIC COMMUNICATION TECHNIQUE
- H04N—PICTORIAL COMMUNICATION, e.g. TELEVISION
- H04N13/00—Stereoscopic video systems; Multi-view video systems; Details thereof
- H04N13/20—Image signal generators
- H04N13/204—Image signal generators using stereoscopic image cameras
- H04N13/243—Image signal generators using stereoscopic image cameras using three or more two-dimensional [2D] image sensors
-
- H—ELECTRICITY
- H04—ELECTRIC COMMUNICATION TECHNIQUE
- H04N—PICTORIAL COMMUNICATION, e.g. TELEVISION
- H04N13/00—Stereoscopic video systems; Multi-view video systems; Details thereof
- H04N13/20—Image signal generators
- H04N13/257—Colour aspects
-
- H—ELECTRICITY
- H04—ELECTRIC COMMUNICATION TECHNIQUE
- H04N—PICTORIAL COMMUNICATION, e.g. TELEVISION
- H04N13/00—Stereoscopic video systems; Multi-view video systems; Details thereof
- H04N13/20—Image signal generators
- H04N13/282—Image signal generators for generating image signals corresponding to three or more geometrical viewpoints, e.g. multi-view systems
-
- H—ELECTRICITY
- H04—ELECTRIC COMMUNICATION TECHNIQUE
- H04N—PICTORIAL COMMUNICATION, e.g. TELEVISION
- H04N13/00—Stereoscopic video systems; Multi-view video systems; Details thereof
- H04N13/20—Image signal generators
- H04N13/296—Synchronisation thereof; Control thereof
-
- H—ELECTRICITY
- H04—ELECTRIC COMMUNICATION TECHNIQUE
- H04N—PICTORIAL COMMUNICATION, e.g. TELEVISION
- H04N13/00—Stereoscopic video systems; Multi-view video systems; Details thereof
- H04N13/30—Image reproducers
- H04N13/324—Colour aspects
-
- H—ELECTRICITY
- H04—ELECTRIC COMMUNICATION TECHNIQUE
- H04N—PICTORIAL COMMUNICATION, e.g. TELEVISION
- H04N13/00—Stereoscopic video systems; Multi-view video systems; Details thereof
- H04N13/30—Image reproducers
- H04N13/332—Displays for viewing with the aid of special glasses or head-mounted displays [HMD]
- H04N13/344—Displays for viewing with the aid of special glasses or head-mounted displays [HMD] with head-mounted left-right displays
-
- H—ELECTRICITY
- H04—ELECTRIC COMMUNICATION TECHNIQUE
- H04N—PICTORIAL COMMUNICATION, e.g. TELEVISION
- H04N13/00—Stereoscopic video systems; Multi-view video systems; Details thereof
- H04N13/30—Image reproducers
- H04N13/366—Image reproducers using viewer tracking
-
- H—ELECTRICITY
- H04—ELECTRIC COMMUNICATION TECHNIQUE
- H04N—PICTORIAL COMMUNICATION, e.g. TELEVISION
- H04N13/00—Stereoscopic video systems; Multi-view video systems; Details thereof
- H04N13/30—Image reproducers
- H04N13/366—Image reproducers using viewer tracking
- H04N13/378—Image reproducers using viewer tracking for tracking rotational head movements around an axis perpendicular to the screen
-
- H—ELECTRICITY
- H04—ELECTRIC COMMUNICATION TECHNIQUE
- H04N—PICTORIAL COMMUNICATION, e.g. TELEVISION
- H04N13/00—Stereoscopic video systems; Multi-view video systems; Details thereof
- H04N13/30—Image reproducers
- H04N13/366—Image reproducers using viewer tracking
- H04N13/383—Image reproducers using viewer tracking for tracking with gaze detection, i.e. detecting the lines of sight of the viewer's eyes
-
- H—ELECTRICITY
- H04—ELECTRIC COMMUNICATION TECHNIQUE
- H04N—PICTORIAL COMMUNICATION, e.g. TELEVISION
- H04N19/00—Methods or arrangements for coding, decoding, compressing or decompressing digital video signals
- H04N19/10—Methods or arrangements for coding, decoding, compressing or decompressing digital video signals using adaptive coding
- H04N19/102—Methods or arrangements for coding, decoding, compressing or decompressing digital video signals using adaptive coding characterised by the element, parameter or selection affected or controlled by the adaptive coding
- H04N19/124—Quantisation
-
- H—ELECTRICITY
- H04—ELECTRIC COMMUNICATION TECHNIQUE
- H04N—PICTORIAL COMMUNICATION, e.g. TELEVISION
- H04N19/00—Methods or arrangements for coding, decoding, compressing or decompressing digital video signals
- H04N19/10—Methods or arrangements for coding, decoding, compressing or decompressing digital video signals using adaptive coding
- H04N19/134—Methods or arrangements for coding, decoding, compressing or decompressing digital video signals using adaptive coding characterised by the element, parameter or criterion affecting or controlling the adaptive coding
- H04N19/162—User input
-
- H—ELECTRICITY
- H04—ELECTRIC COMMUNICATION TECHNIQUE
- H04N—PICTORIAL COMMUNICATION, e.g. TELEVISION
- H04N19/00—Methods or arrangements for coding, decoding, compressing or decompressing digital video signals
- H04N19/10—Methods or arrangements for coding, decoding, compressing or decompressing digital video signals using adaptive coding
- H04N19/134—Methods or arrangements for coding, decoding, compressing or decompressing digital video signals using adaptive coding characterised by the element, parameter or criterion affecting or controlling the adaptive coding
- H04N19/167—Position within a video image, e.g. region of interest [ROI]
-
- H—ELECTRICITY
- H04—ELECTRIC COMMUNICATION TECHNIQUE
- H04N—PICTORIAL COMMUNICATION, e.g. TELEVISION
- H04N19/00—Methods or arrangements for coding, decoding, compressing or decompressing digital video signals
- H04N19/10—Methods or arrangements for coding, decoding, compressing or decompressing digital video signals using adaptive coding
- H04N19/169—Methods or arrangements for coding, decoding, compressing or decompressing digital video signals using adaptive coding characterised by the coding unit, i.e. the structural portion or semantic portion of the video signal being the object or the subject of the adaptive coding
- H04N19/17—Methods or arrangements for coding, decoding, compressing or decompressing digital video signals using adaptive coding characterised by the coding unit, i.e. the structural portion or semantic portion of the video signal being the object or the subject of the adaptive coding the unit being an image region, e.g. an object
-
- H—ELECTRICITY
- H04—ELECTRIC COMMUNICATION TECHNIQUE
- H04N—PICTORIAL COMMUNICATION, e.g. TELEVISION
- H04N19/00—Methods or arrangements for coding, decoding, compressing or decompressing digital video signals
- H04N19/50—Methods or arrangements for coding, decoding, compressing or decompressing digital video signals using predictive coding
- H04N19/597—Methods or arrangements for coding, decoding, compressing or decompressing digital video signals using predictive coding specially adapted for multi-view video sequence encoding
-
- G—PHYSICS
- G02—OPTICS
- G02B—OPTICAL ELEMENTS, SYSTEMS OR APPARATUS
- G02B27/00—Optical systems or apparatus not provided for by any of the groups G02B1/00 - G02B26/00, G02B30/00
- G02B27/01—Head-up displays
- G02B27/0101—Head-up displays characterised by optical features
- G02B2027/0132—Head-up displays characterised by optical features comprising binocular systems
- G02B2027/0134—Head-up displays characterised by optical features comprising binocular systems of stereoscopic type
-
- G—PHYSICS
- G02—OPTICS
- G02B—OPTICAL ELEMENTS, SYSTEMS OR APPARATUS
- G02B27/00—Optical systems or apparatus not provided for by any of the groups G02B1/00 - G02B26/00, G02B30/00
- G02B27/01—Head-up displays
- G02B27/0179—Display position adjusting means not related to the information to be displayed
- G02B2027/0187—Display position adjusting means not related to the information to be displayed slaved to motion of at least a part of the body of the user, e.g. head, eye
-
- G—PHYSICS
- G03—PHOTOGRAPHY; CINEMATOGRAPHY; ANALOGOUS TECHNIQUES USING WAVES OTHER THAN OPTICAL WAVES; ELECTROGRAPHY; HOLOGRAPHY
- G03B—APPARATUS OR ARRANGEMENTS FOR TAKING PHOTOGRAPHS OR FOR PROJECTING OR VIEWING THEM; APPARATUS OR ARRANGEMENTS EMPLOYING ANALOGOUS TECHNIQUES USING WAVES OTHER THAN OPTICAL WAVES; ACCESSORIES THEREFOR
- G03B35/00—Stereoscopic photography
- G03B35/18—Stereoscopic photography by simultaneous viewing
-
- H—ELECTRICITY
- H04—ELECTRIC COMMUNICATION TECHNIQUE
- H04N—PICTORIAL COMMUNICATION, e.g. TELEVISION
- H04N2213/00—Details of stereoscopic systems
- H04N2213/008—Aspects relating to glasses for viewing stereoscopic images
Landscapes
- Engineering & Computer Science (AREA)
- Signal Processing (AREA)
- Multimedia (AREA)
- Physics & Mathematics (AREA)
- General Physics & Mathematics (AREA)
- Theoretical Computer Science (AREA)
- General Engineering & Computer Science (AREA)
- Optics & Photonics (AREA)
- Human Computer Interaction (AREA)
- Health & Medical Sciences (AREA)
- Audiology, Speech & Language Pathology (AREA)
- General Health & Medical Sciences (AREA)
- Testing, Inspecting, Measuring Of Stereoscopic Televisions And Televisions (AREA)
- Processing Or Creating Images (AREA)
- Stereoscopic And Panoramic Photography (AREA)
- Image Processing (AREA)
Abstract
Description
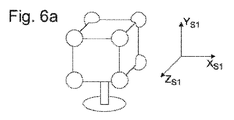
− ソースについての位置ベクトルを作成し、それを(0、0、1)で初期化する。
− アイデンティティ変換行列を作る。
− この行列に、y軸を中心にしてヨーの量だけ座標を回転させる別の行列を乗じる。
− この行列に、x軸を中心にしてピッチ量だけ座標を回転させる別の行列を乗じる。
− この行列に、z軸を中心にしてロール量だけ座標を回転させる別の行列を乗じる。
− 乗算内で左から適用される行列を用いて、行列乗算で位置ベクトルを変換する。
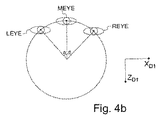
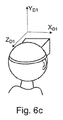
− 眼についての位置ベクトルを作成し、それを(0、0、1)で初期化する。
− ビューイング方向(頭部向き)にしたがってソースをレンダリングするために使用されるビュー行列を取り上げ、それを反転させる。(ビュー行列がなぜ反転されるかを例示すると、例えばビューイング方向がy軸を中心にして10度回転させられる場合、ソースはy軸を中心にして−10度回転させられる必要がある。同様にして、オブジェクトを見ていて、その頭を右に回転させた場合、貴方のビュー内のオブジェクトは左に移動する。したがって、我々が想像上の眼の位置に適用する回転は、ソース/ビューに適用する回転の逆数として考慮され得る。)
− (以下で説明する通り)シミュレートされた眼の視差にしたがって、y軸(頭の座標系内で上に向いている軸)を中心として、反転ビュー行列を回転させる。
− 行列が適用されたプリベクトルを用いて、結果として得た行列にしたがって位置ベクトルを変換する。
− 眼の位置とソースの間の距離を計算し、最短距離をピックアップする(以下参照)。
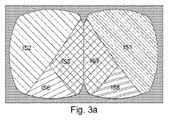
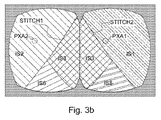
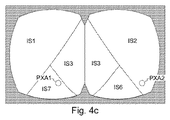
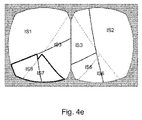
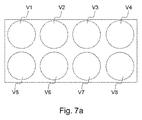
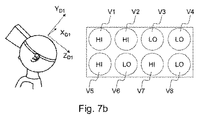
1.現行の画素をカバーする全てのソースをリストアップする。
2.リスト上の全てのソースから、ソースの中心点が存在しヘッドマウント・ディスプレーの(ビューワの頭の)向きにしたがって回転させられるところに人物の頭が位置付けされた場合に、その人物に見えるものと特定の眼が見るものを最もうまく整合させるソースをピックアップする。
3.ソースが左眼と右眼について同じでないことそしてピックアップされたソースが人間の眼に可能なかぎり近い視差(例えば64mm)を有することを確認するために、想像上の人物の眼の視差を調整する。この調整の量は、利用可能なソースおよびそれらの位置によって左右される。この調整は前もって行なうこともできる。第1の眼のための最も近接したカメラが、第1の眼よりもピッチが例えば10度低いことが発見された場合、最も近接した第2の眼も同様に10度低いピッチで回転され得る。これは、少なくとも一部の場合において、ピッチがより高いカメラをピックアップする他方の眼から結果としてもたらされるはずの複数のカメラ間のパララックスラインの傾動(ロールを作成する)を回避する目的で行なわれ得る。
− 空間解像度を低下させかつ/または画像データを縮小する。
− カラーコーディング解像度またはビット深度を低下させる。
− フレーム・レートを低下させる。
− 圧縮を増大させる。および/または
− 画素データの追加のソースを下ろし、画素用の1つのソースのみを保ち、その領域を有効に、ステレオスコピックではなくモノスコピックにする。
Claims (74)
- 第1の頭部向きを得るためにユーザーの頭部向きを決定するステップと、
前記第1の頭部向きに基づいて、立体画像ソースを形成する第1の画像ソースと第2の画像ソースを選択するステップと、
前記第1の画像ソースを用いて前記ユーザーの一方の眼についての第1の標的画像、
および、前記第2の画像ソースを用いて前記ユーザーの他方の眼についての第2の標的画像をレンダリングすることによって、第1の立体画像をレンダリングするステップと、
第2の頭部向きを得るために前記ユーザーの頭部向きを決定するステップと、
前記第2の頭部向きに基づいて、立体画像ソースを形成する前記第2の画像ソースと第3の画像ソースを選択するステップと、
前記第2の画像ソースを用いて前記ユーザーの一方の眼についての第3の標的画像、および、前記第3の画像ソースを用いて前記ユーザーの他方の眼についての第4の標的画像をレンダリングすることによって第2の立体画像をレンダリングするステップと、
を含む方法。 - 前記第1の画像ソースを用いて、1シーンの第1の領域に対応する画素の第1の領域の色値を形成するステップであって、画素の前記第1の領域の前記色値が、第1の眼に表示するのに前記第1の標的画像を形成するために使用されている、ステップと、
前記第2の画像ソースを用いて、1シーンの前記第1の領域に対応する画素の第2の領域の色値を形成するステップであって、画素の前記第2の領域の前記色値が、第2の眼に対して表示する目的で前記第2の標的画像を形成するために使用されている、ステップと、
前記第3の画像ソースを用いて1シーンの前記第1の領域に対応する画素の第3の領域の色値を形成するステップであって、画素の前記第3の領域の前記色値が、前記第1の眼に対して表示する目的で前記第3の標的画像を形成するために使用されている、ステップと、
前記第2の画像ソースを用いて1シーンの前記第1の領域に対応する画素の第4の領域の色値を形成するステップであって、画素の前記第4の領域の前記色値が、前記第2の眼に対して表示する目的で前記第4の標的画像を形成するために使用されている、ステップと、
を含む請求項1に記載の方法。 - 前記頭部向きを用いて座標系内で前記ユーザーの前記眼に対応する第1および第2の仮想眼のロケーションを決定するステップと、
前記座標系内の画像ソースのロケーションとの関係における前記仮想眼の前記ロケーションに基づいて前記画像ソースを選択するステップと、
を含む、請求項1または2に記載の方法。 - 前記第1の眼に対応する仮想眼に対する近接性基準を満たす近接画像ソースとなるように前記ユーザーの第1の眼についての画像の画素のための画像ソースを決定するステップであって、前記近接画像ソースが前記画素に対応する、前記シーン部分をキャプチャするステップと、
前記第1の眼に対応する前記仮想眼に対する近接画像ソースとは別のソースとなるように前記ユーザーの前記第1の眼についての画像の画素のための画像ソースを決定するステップであって、前記近接する画像ソースが前記画素に対応する前記シーン部分をキャプチャしない、ステップと、
を含む請求項3に記載の方法。 - 1つの眼についての1つの画像の領域を、該領域が画像ソースに対応するように、レンダリングするステップであって、前記領域が、画像ソース座標系内での前記眼に対応する仮想眼に対する前記画像ソースの近接性順にレンダリングされる、ステップを含む、請求項1ないし4のいずれか1項に記載の方法。
- 前記画像の前記領域が、画像スティッチング技術を使用することによってその縁部で結合される、請求項5に記載の方法。
- 前記画像の前記領域が、該領域の前記縁部のエリアをブレンディングすることによって結合される、請求項6に記載の方法。
- 前記第1の画像ソースを使用して形成された前記画像、および、前記第3の画像ソースを用いた前記画像からの時間的遷移をブレンディングするステップ、を含む、請求項1ないし7のいずれか1項に記載の方法。
- 頭部運動速度に関する情報を使用して、時間的遷移ブレンディングの持続時間を調整するステップを含む、請求項8に記載の方法。
- 頭部関連伝達関数を用いて2つ以上の音響ソースからの音響情報を修正するために、前記頭部向き情報を用いて左耳の音響情報と右耳の音響情報を決定するステップを含む、請求項1ないし9のいずれか1項に記載の方法。
- 前記画像ソースについてのソース向き情報を決定するステップと、
前記画像ソースを選択するために前記頭部向き情報と併せて前記ソース向き情報を使用するステップと、
を含む、請求項1ないし9のいずれか1項に記載の方法。 - 前記音響ソースについてのソース向きを決定するステップと、
前記音響ソースからの音響情報を修正するために前記頭部向き情報と併せて前記ソース向き情報を使用するステップと、
を含む、請求項10に記載の方法。 - 前記画像ソースが、現実の世界のカメラである、請求項1ないし12のいずれか1項に記載の方法。
- 前記画像ソースが、レンダリングされた合成画像を生成するため仮想カメラを用いてコンピュータ・デバイスの出力として形成される、請求項1ないし12のいずれか1項に記載の方法。
- 前記頭部向きが、ユーザーの頭部の物理的向きに関係付けられる、請求項1ないし14のいずれか1項に記載の方法。
- 前記頭部向きが、コンピュータ・プログラムまたはコンピュータ入力デバイスによって制御されるユーザーのビュー方向の仮想向きに関係付けされる、請求項1ないし14のいずれか1項に記載の方法。
- 前記立体画像が立体映像シーケンスを形成するために使用される、請求項1ないし16のいずれか1項に記載の方法。
- シーンの立体映像シーケンスを形成するためにユーザーの頭部向きを決定するステップと、
前記頭部向きに基づいて、第1の画像ソース、第2の画像ソースおよび第3の画像ソースを選択するステップと、
前記第1の画像ソースおよび前記第2の画像ソースを用いてユーザーの左眼についての画像シーケンス、および、前記第1の画像ソースおよび前記第3の画像ソースを用いてユーザーの右眼についての画像シーケンスをレンダリングすることによって前記立体映像シーケンスをレンダリングするステップであって、前記第1の画像ソースが、前記映像シーケンスの各立体フレーム内の前記ユーザーの前記左眼および右眼についての前記シーンの異なるエリアをレンダリングするために使用される、ステップと、
を含む方法。 - 立体ビューイングのために複数のソース映像信号をエンコードするステップであって、前記ソース映像信号が複数のカメラ・ソースからの映像データを含み、前記ソース映像信号が能動シーン・エリア信号および受動シーン・エリア信号を含んでいる、ステップと、
ビューイングのための立体ビューイング・デバイスに対して前記複数のソース映像信号を伝送するステップと、
前記伝送されたソース映像信号内で、前記能動シーン・エリア信号が、前記受動シーン・エリア信号よりも高い忠実度でエンコードされているように、前記エンコーディングおよび伝送のうちの少なくとも1つを行なうステップであって、前記能動および受動シーン・エリア信号は、前記能動シーン・エリア信号が前記ユーザーによりビューイングされている前記シーン・エリアに対応し、前記受動シーン・エリア信号が他のシーン・エリアに対応するように、ユーザーの頭部向きに対応している、ステップと、
を含む方法。 - 前記ソース映像信号は、前記能動シーン・エリア信号の少なくとも2つの異なるペアを、1シーンの前記領域の立体映像を作成するために使用することができるように、前記少なくとも3つの能動シーン・エリア信号が1つのシーンの1領域をカバーするように、少なくとも3つの能動シーン・エリア信号を含む、請求項19に記載の方法。
- 前記少なくとも3台のカメラのうちの任意のカメラのペアが、視差を有する立体画像を作成するための視差を有するように互いに関係するように位置設定されている、規則的なまたは不規則なセッティング内の少なくとも3台のカメラを含み、
前記少なくとも3台のカメラは、全ての部分が、前記少なくとも3台のカメラによってキャプチャされるオーバーラップ領域が、規定されるように、重複する視野を有している、立体ビューイング画像データを作成するためのカメラ・デバイス。 - 前記少なくとも3台のカメラの任意のカメラ・ペアが、立体画像を作成するために人間の眼のパララックスに対応するパララックスを有する、請求項21に記載のカメラ・デバイス。
- 前記任意のカメラ・ペアの間の前記パララックスは、5.0cmから12.0cmの間である、請求項22に記載のカメラ・デバイス。
- 前記少なくとも3台のカメラが、異なる光学軸方向を有する、請求項21、22または23に記載のカメラ・デバイス。
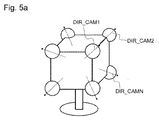
- 前記オーバーラップ領域が単純に接続されたトポロジーを有する、請求項21ないし24のいずれか1項に記載のカメラ・デバイス。
- 前記少なくとも3台のカメラの各々の前記視野が、およそ、半球に対応する、請求項21ないし25のいずれか1項に記載のカメラ・デバイス。
- 前記カメラ・デバイスが3台のカメラを備え、
前記3台のカメラが三角形セッティングで設置され、
このため、任意のカメラ・ペアの間の前記光学軸方向が、90度未満の角度をなす、
請求項21ないし26のいずれか1項に記載のカメラ・デバイス。 - 前記少なくとも3台のカメラが、本質的に仮想立方体の隅に位置付けされ、
各々が、本質的に前記仮想立方体の中心点から隅に向う光学軸方向を規則的に有する8台の広視野カメラを備え、
前記広視野カメラ各々の前記視野が、全球ビューの各部分が少なくとも4台のカメラによってカバーされるように、少なくとも180度である、
請求項21ないし26のいずれか1項に記載のカメラ・デバイス。 - 少なくとも1つのプロセッサ、コンピュータ・プログラム・コードを含むメモリを備える装置であって、
該メモリおよび該コンピュータ・プログラム・コードは、該少なくとも1つのプロセッサを用いて、前記装置に、少なくとも、
第1の頭部向きを得るためにユーザーの頭部向きを決定させ、
前記第1の頭部向きに基づいて、立体画像を形成する第1の画像ソースと第2の画像ソースを選択させ、
前記第1の画像ソースを用いて前記ユーザーの一方の眼についての第1の標的画像、
および、前記第2の画像ソースを用いて前記ユーザーの他方の眼についての第2の標的画像をレンダリングすることによって第1の立体画像をレンダリングさせ、
第2の頭部向きを得るために前記ユーザーの頭部向きを決定させ、
前記第2の頭部向きに基づいて、立体画像を形成する前記第2の画像ソースと第3の画像ソースを選択させ、
前記第2の画像ソースを用いて前記ユーザーの一方の眼についての第3の標的画像、および、前記第3の画像ソースを用いて前記ユーザーの他方の眼についての第4の標的画像をレンダリングすることによって第2の立体画像をレンダリングさせる
ように構成される、装置。 - 前記装置に、前記第1の画像ソースを用いてシーンの第1の領域に対応する画素の第1の領域の色値を形成させ、ここで、画素の前記第1の領域の前記色値は、第1の眼に表示するように前記第1の標的画像を形成するために使用され、
前記第2の画像ソースを用いてシーンの前記第1の領域に対応する画素の第2の領域の色値を形成させ、ここで、画素の前記第2の領域の前記色値は、第2の眼に表示するように前記第2の標的画像を形成するために使用され、
前記第3の画像ソースを用いてシーンの前記第1の領域に対応する画素の第3の領域の色値を形成させ、ここで、画素の前記第3の領域の前記色値は、前記第1の眼に表示するように前記第3の標的画像を形成するために使用され、
前記第2の画像ソースを用いてシーンの前記第1の領域に対応する画素の第4の領域の色値を形成させる、ここで、画素の前記第4の領域の前記色値は、前記第2の眼に表示するように前記第4の標的画像を形成するために使用される、
ためのコンピュータ・プログラム・コードを備える請求項29に記載の装置。 - 前記装置に、
前記頭部向きを用いて座標系内で前記ユーザーの前記眼に対応する第1および第2の仮想眼のロケーションを決定させ、
前記座標系内の画像ソースのロケーションとの関係における前記仮想眼の前記ロケーションに基づいて、前記画像ソースを選択させる、
コンピュータ・プログラム・コードを備える、請求項29または30に記載の装置。 - 前記装置に、
前記第1の眼に対応する仮想眼に対する近接性基準を満たす近接画像ソースとなるように前記ユーザーの第1の眼についての画像の画素のための画像ソースを決定させ、ここで、前記近接画像ソースは前記画素に対応する前記シーン部分をキャプチャし、
前記第1の眼に対応する前記仮想眼に対する近接画像ソースとは別のソースとなるように前記ユーザーの前記第1の眼についての画像の画素のための画像ソースを決定させる、ここで、前記近接する画像ソースは、前記画素に対応する前記シーン部分をキャプチャしない、
ためのコンピュータ・プログラム・コードを備える請求項31に記載の装置。 - 前記装置に、該領域が画像ソースに対応するように、1つの眼についての1つの画像の領域をレンダリングさせるコンピュータ・プログラム・コードを備え、
前記領域は、画像ソース座標系内での前記眼に対応する仮想眼に対する前記画像ソースの近接性順にレンダリングされる、請求項29ないし32のいずれか1項に記載の装置。 - 前記装置に、画像スティッチング技術を使用することによって前記画像の前記領域をその縁部で結合させるためのコンピュータ・プログラム・コードを備える、請求項33に記載の装置。
- 前記装置に、前記領域の前記縁部のエリアをブレンディングすることによって前記画像の前記領域を結合させるコンピュータ・プログラム・コードを備える、請求項34に記載の装置。
- 前記装置に、前記第1の画像ソースを使用して形成された前記画像および前記第3の画像ソースを用いた前記画像からの時間的遷移をブレンディングさせるコンピュータ・プログラム・コードを備える、請求項29ないし35のいずれか1項に記載の装置。
- 前記装置に、頭部運動速度に関する情報を使用することによって時間的遷移ブレンディングの持続時間を調整させるコンピュータ・プログラム・コードを備える、請求項36に記載の装置。
- 前記装置に、頭部関連伝達関数を用いて、2つ以上の音響ソースからの音響情報を修正するために、前記頭部向き情報を用いて、左耳に対する音響情報と右耳に対する音響情報を決定させるコンピュータ・プログラム・コードを含む、請求項29ないし37のいずれか1項に記載の装置。
- 前記装置に、
前記画像ソースについてのソース向き情報を決定させ、
前記画像ソースを選択するために前記頭部向き情報と併せて前記ソース向き情報を使用させる
コンピュータ・プログラム・コードを備える請求項29ないし38のいずれか1項に記載の装置。 - 前記装置に、
前記音響ソースについてのソース向きを決定させ、
前記音響ソースからの音響情報を修正するために前記頭部向き情報と併せて前記ソース向き情報を使用させる
コンピュータ・プログラム・コードを備える請求項38に記載の装置。 - 前記画像ソースが、現実の世界のカメラである、請求項29ないし40のいずれか1項に記載の装置。
- 前記画像ソースが、レンダリングされた合成画像を生成するために仮想カメラを用いてコンピュータ・デバイスの出力として形成される、請求項29ないし40のいずれか1項に記載の装置。
- 前記頭部向きが、ユーザーの頭部の物理的向きに関係付けられる、請求項29ないし42のいずれか1項に記載の装置。
- 前記頭部向きが、コンピュータ・プログラムまたはコンピュータ入力デバイスによって制御されるユーザーのビュー方向の仮想向きに関係付けされる、請求項29ないし42のいずれか1項に記載の装置。
- 前記立体画像が立体映像シーケンスを形成するために使用される、請求項29ないし44のいずれか1項に記載の装置。
- 少なくとも1つのプロセッサ、コンピュータ・プログラム・コードを含むメモリを備える装置であって、前記メモリおよび前記コンピュータ・プログラム・コードが、前記少なくとも1つのプロセッサを用いて、前記装置に、少なくとも、
シーンの立体映像シーケンスを形成するためにユーザーの頭部向きを決定させ、
前記頭部向きに基づいて第1の画像ソース、第2の画像ソースおよび第3の画像ソースを選択させ、
前記第1の画像ソースおよび前記第2の画像ソースを用いてユーザーの左眼についての画像シーケンス、および、前記第1の画像ソースおよび前記第3の画像ソースを用いてユーザーの右眼についての画像シーケンスをレンダリングすることによって前記立体映像シーケンスをレンダリングさせる、ここで、前記第1の画像ソースは、前記映像シーケンスの各立体フレーム内の前記ユーザーの前記左眼および右眼についての前記シーンの異なるエリアをレンダリングするために使用される、
ように構成される装置。 - 少なくとも1つのプロセッサ、コンピュータ・プログラム・コードを含むメモリを備える装置であって、
前記メモリおよび前記コンピュータ・プログラム・コードは、前記少なくとも1つのプロセッサを用いて、前記装置に、少なくとも、
立体ビューイングのために複数のソース映像信号をエンコードさせ、ここで、前記ソース映像信号は、複数のカメラ・ソースからの映像データを含み、前記ソース映像信号は、能動シーン・エリア信号および受動シーン・エリア信号を含み、
ビューイングのための立体ビューイング・デバイスに対して前記複数のソース映像信号を伝送させ、
前記伝送されたソース映像信号内で、前記能動シーン・エリア信号が、前記受動シーン・エリア信号よりも高い忠実度でエンコードされているように、前記エンコーディングおよび伝送のうちの少なくとも1つを実行させる、ここで、前記能動シーン・エリア信号が、前記ユーザーがビューイングしている前記シーン・エリアに対応し、前記受動シーン・エリア信号が、他のシーン・エリアに対応するように、前記能動および受動シーン・エリア信号は、ユーザーの頭部向きに対応している、
ように構成される、装置。 - 前記能動シーン・エリア信号の少なくとも2つの異なるペアが、1シーンの前記領域の立体映像を作成できるように、前記少なくとも3つの能動シーン・エリア信号が1つのシーンの1領域をカバーするように、前記ソース映像信号は、少なくとも3つの能動シーン・エリア信号を含む、請求項47に記載の装置。
- 少なくとも1つのプロセッサ、コンピュータ・プログラム・コードを含むメモリを備えるシステムであって、
該メモリおよび該コンピュータ・プログラム・コードが、該少なくとも1つのプロセッサを用いて、該システムに、少なくとも、
第1の頭部向きを得るためにユーザーの頭部向きを決定させ、
前記第1の頭部向きに基づいて、立体画像を形成する第1の画像ソースと第2の画像ソースを選択させ、
前記第1の画像ソースを用いて前記ユーザーの一方の眼についての第1の標的画像、
および、前記第2の画像ソースを用いて前記ユーザーの他方の眼についての第2の標的画像をレンダリングすることによって第1の立体画像をレンダリングさせ、
第2の頭部向きを得るために前記ユーザーの頭部向きを決定させ、
前記第2の頭部向きに基づいて、立体画像を形成する前記第2の画像ソースと第3の画像ソースを選択させ、
前記第2の画像ソースを用いて前記ユーザーの一方の眼についての第3の標的画像、および、前記第3の画像ソースを用いて前記ユーザーの他方の眼についての第4の標的画像をレンダリングすることによって第2の立体画像をレンダリングさせる
ように構成される、システム。 - 非一時的コンピュータ可読媒体上で具体化されたコンピュータ・プログラム・プロダクトであって、
少なくとも1つのプロセッサ上で実行されたときに、装置またはシステムに、
第1の頭部向きを得るためにユーザーの頭部向きを決定させ、
前記第1の頭部向きに基づいて、
立体画像を形成する第1の画像ソースと第2の画像ソースを選択させ、
前記第1の画像ソースを用いて前記ユーザーの一方の眼についての第1の標的画像、および、前記第2の画像ソースを用いて前記ユーザーの他方の眼についての第2の標的画像をレンダリングすることによって第1の立体画像をレンダリングさせ、
第2の頭部向きを得るために、前記ユーザーの頭部向きを決定させ、
前記第2の頭部向きに基づいて、立体画像ソースを形成する前記第2の画像ソースと第3の画像ソースを選択させ、
前記第2の画像ソースを用いて前記ユーザーの一方の眼についての第3の標的画像、および、前記第3の画像ソースを用いて前記ユーザーの他方の眼についての第4の標的画像をレンダリングすることによって第2の立体画像をレンダリングさせる
ように構成されたコンピュータ・プログラムを備えるコンピュータ・プログラム・プロダクト。 - 第1の頭部向きを得るためにユーザーの頭部向きを決定するための手段と、
前記第1の頭部向きに基づいて、立体画像ソースを形成する第1の画像ソースと第2の画像ソースを選択するための手段と、
前記第1の画像ソースを用いて前記ユーザーの一方の眼についての第1の標的画像、
および、前記第2の画像ソースを用いて前記ユーザーの他方の眼についての第2の標的画像をレンダリングすることによって第1の立体画像をレンダリングするための手段と、
第2の頭部向きを得るために前記ユーザーの頭部向きを決定するための手段と、
前記第2の頭部向きに基づいて、立体画像ソースを形成する前記第2の画像ソースと第3の画像ソースを選択する手段と、
前記第2の画像ソースを用いて前記ユーザーの一方の眼についての第3の標的画像、
および、前記第3の画像ソースを用いて前記ユーザーの他方の眼についての第4の標的画像をレンダリングすることによって第2の立体画像をレンダリングするための手段と、
を備える装置。 - 前記第1の画像ソースを用いて1シーンの第1の領域に対応する画素の第1の領域の色値を形成するための手段であって、画素の前記第1の領域の前記色値が、第1の眼に対して表示する目的で前記第1の標的画像を形成するために使用されている、手段と、
前記第2の画像ソースを用いて1シーンの前記第1の領域に対応する画素の第2の領域の色値を形成するための手段であって、画素の前記第2の領域の前記色値が、第2の眼に対して表示する目的で前記第2の標的画像を形成するために使用されている、手段と、
前記第3の画像ソースを用いて1シーンの前記第1の領域に対応する画素の第3の領域の色値を形成するための手段であって、画素の前記第3の領域の前記色値が、前記第1の眼に対して表示する目的で前記第3の標的画像を形成するために使用されている、手段と、
前記第2の画像ソースを用いて1シーンの前記第1の領域に対応する画素の第4の領域の色値を形成するための手段であって、画素の前記第4の領域の前記色値が、前記第2の眼に対して表示する目的で前記第4の標的画像を形成するために使用されている、手段と、
を備える、請求項51に記載の装置。 - 前記頭部向きを用いて座標系内で前記ユーザーの前記眼に対応する第1および第2の仮想眼のロケーションを決定するための手段と、
前記座標系内の画像ソースのロケーションとの関係における前記仮想眼の前記ロケーションに基づいて、前記画像ソースを選択するための手段と、
を備える、請求項51または52に記載の装置。 - 前記第1の眼に対応する仮想眼に対する近接性基準を満たす近接画像ソースとなるように前記ユーザーの第1の眼についての画像の画素のための画像ソースを決定するための手段であって、前記近接画像ソースが前記画素に対応する前記シーン部分をキャプチャする、手段と、
前記第1の眼に対応する前記仮想眼に対する近接画像ソースとは別のソースとなるように前記ユーザーの前記第1の眼についての画像の画素のための画像ソースを決定するための手段であって、前記近接する画像ソースが、前記画素に対応する前記シーン部分をキャプチャしない、手段と、
を備える、請求項53に記載の装置。 - 1つの眼についての1つの画像の領域を、該領域が画像ソースに対応するように、レンダリングするための手段であって、前記領域が、画像ソース座標系内での前記眼に対応する仮想眼に対する前記画像ソースの近接性順にレンダリングされる、手段を備える、請求項51ないし54のいずれか1項に記載の装置。
- 画像スティッチング技術を使用することによって前記画像の前記領域を、その縁部で結合させるための手段を備える、請求項55に記載の装置。
- 前記領域の前記縁部のエリアをブレンディングすることによって前記画像の前記領域を結合させるための手段を備える、請求項56に記載の装置。
- 前記第1の画像ソースを使用して形成された前記画像、および、前記第3の画像ソースを用いた前記画像からの時間的遷移をブレンディングするための手段を備える、請求項51ないし57のいずれか1項に記載の装置。
- 頭部運動速度に関する情報を使用することによって時間的遷移ブレンディングの持続時間を調整するための手段を備える請求項58に記載の装置。
- 頭部関連伝達関数を用いて2つ以上の音響ソースからの音響情報を修正するために、前記頭部向き情報を用いて前記左耳に対する音響情報と前記右耳に対する音響情報を決定するための手段を備える、請求項51ないし59のいずれか1項に記載の装置。
- 前記画像ソースについてのソース向き情報を決定するための手段と、
前記画像ソースを選択するために前記頭部向き情報と併せて前記ソース向き情報を使用するための手段と、
を含む、請求項51ないし59のいずれか1項に記載の装置。 - 前記音響ソースについてのソース向きを決定する手段と、
前記音響ソースからの音響情報を修正するために前記頭部向き情報と併せて前記ソース向き情報を使用する手段と、
を備える、請求項60に記載の装置。 - 前記画像ソースが、現実の世界のカメラである、請求項51ないし62のいずれか1項に記載の装置。
- 前記画像ソースが、レンダリングされた合成画像を生成するため仮想カメラを用いてコンピュータ・デバイスの出力として形成される、請求項51ないし62のいずれか1項に記載の装置。
- 前記頭部向きが、ユーザーの頭部の物理的向きに関係付けられる、請求項51ないし64のいずれか1項に記載の装置。
- 前記頭部向きが、コンピュータ・プログラムまたはコンピュータ入力デバイスによって制御されるユーザーのビュー方向の仮想向きに関係付けされる、請求項51ないし54のいずれか1項に記載の装置。
- 前記立体画像が立体映像シーケンスを形成するために使用される、請求項51ないし66のいずれか1項に記載の装置。
- シーンの立体映像シーケンスを形成するためにユーザーの頭部向きを決定するための手段と、
前記頭部向きに基づいて第1の画像ソース、第2の画像ソースおよび第3の画像ソースを選択するための手段と、
前記第1の画像ソースおよび前記第2の画像ソースを用いてユーザーの前記左眼についての画像シーケンス、および、前記第1の画像ソースおよび前記第3の画像ソースを用いてユーザーの前記右眼についての画像シーケンスをレンダリングすることによって前記立体映像シーケンスをレンダリングする手段であって、前記第1の画像ソースが、前記映像シーケンスの各立体フレーム内の前記ユーザーの前記左眼および右眼についての前記シーンの異なるエリアをレンダリングするために使用される、手段と、
を備える装置。 - 立体ビューイングのために複数のソース映像信号をエンコードする手段であって、前記ソース映像信号が複数のカメラ・ソースからの映像データを含み、前記ソース映像信号が能動シーン・エリア信号および受動シーン・エリア信号を含んでいる、手段と、
ビューイングのための立体ビューイング・デバイスに対して前記複数のソース映像信号を伝送するための手段と、
前記伝送されたソース映像信号内で、前記能動シーン・エリア信号が、前記受動シーン・エリア信号よりも高い忠実度でエンコードされているように、前記エンコーディングおよび伝送のうちの少なくとも1つを実行するための手段であって、前記能動および受動シーン・エリア信号は、
前記能動シーン・エリア信号が、前記ユーザーがビューイングしている前記シーン・エリアに対応し、
前記受動シーン・エリア信号が、他のシーン・エリアに対応するように、
ユーザーの頭部向きに対応している、手段と、
を含む装置。 - 前記能動シーン・エリア信号の少なくとも2つの異なるペアは、1シーンの前記領域の立体映像を作成するのに用いることができるように、前記少なくとも3つの能動シーン・エリア信号が1つのシーンの1領域をカバーするように、前記ソース映像信号は、少なくとも3つの能動シーン・エリア信号を含む、請求項69に記載の装置。
- 第1の頭部向きを得るためにユーザーの頭部向きを決定するステップと、
前記第1の頭部向きに基づいて、立体画像ソースを形成する第1の画像ソースと第2の画像ソースを選択するステップと、
前記第1の画像ソースを用いて前記ユーザーの一方の眼についての第1の標的画像、および、前記第2の画像ソースを用いて前記ユーザーの他方の眼についての第2の標的画像をレンダリングすることによって第1の立体画像をレンダリングするステップと、
第2の頭部向きを得るために前記ユーザーの頭部向きを決定するステップと、
前記第2の頭部向きに基づいて、立体画像ソースを形成する前記第2の画像ソースと第3の画像ソースを選択するステップと、
前記第2の画像ソースを用いて前記ユーザーの一方の眼についての第3の標的画像、および、前記第3の画像ソースを用いて前記ユーザーの他方の眼についての第4の標的画像をレンダリングすることによって第2の立体画像をレンダリングするステップと、
前記第1の画像ソースを使用して形成された前記画像、および、前記第3の画像ソースを用いた前記画像からの時間的遷移をブレンディングするステップと、
を含む方法。 - 頭部運動速度に関する情報を使用することによって時間的遷移ブレンディングの持続時間を調整するステップを含む、請求項71に記載の方法。
- 第1の頭部向きを得るためにユーザーの頭部向きを決定するステップと、
前記第1の頭部向きに基づいて、立体画像ソースを形成する第1の画像ソースと第2の画像ソースを選択するステップと、
前記第1の画像ソースを用いて前記ユーザーの一方の眼についての第1の標的画像、および、前記第2の画像ソースを用いて前記ユーザーの他方の眼についての第2の標的画像をレンダリングすることによって第1の立体画像をレンダリングするステップと、
第2の頭部向きを得るために前記ユーザーの頭部向きを決定するステップと、
前記第2の頭部向きに基づいて、立体画像ソースを形成する前記第2の画像ソースと第3の画像ソースを選択するステップと、
前記第2の画像ソースを用いて前記ユーザーの一方の眼についての第3の標的画像、および、前記第3の画像ソースを用いて前記ユーザーの他方の眼についての第4の標的画像をレンダリングすることによって第2の立体画像をレンダリングするステップと、
前記画像ソースについてのソース向き情報を決定するステップと、
前記画像ソースを選択するために前記頭部向き情報と併せて前記ソース向き情報を使用するステップと、
を含む方法。 - 第1の頭部向きを得るためにユーザーの頭部向きを決定するステップと、
前記第1の頭部向きに基づいて、立体画像ソースを形成する第1の画像ソースと第2の画像ソースを選択するステップと、
前記第1の画像ソースを用いて前記ユーザーの一方の眼についての第1の標的画像、および、前記第2の画像ソースを用いて前記ユーザーの他方の眼についての第2の標的画像をレンダリングすることによって第1の立体画像をレンダリングするステップと、
第2の頭部向きを得るために前記ユーザーの頭部向きを決定するステップと、
前記第2の頭部向きに基づいて、立体画像ソースを形成する前記第2の画像ソースと第3の画像ソースを選択するステップと、
前記第2の画像ソースを用いて前記ユーザーの一方の眼についての第3の標的画像、
および、前記第3の画像ソースを用いて前記ユーザーの他方の眼についての第4の標的画像をレンダリングすることによって第2の立体画像をレンダリングするステップと、
前記第1、第2および第3の画像ソースのためのレンダリングされた合成画像を生成するために仮想カメラを用いてコンピュータ・デバイスの出力として前記第1、第2および第3の画像ソースを形成するステップと、
を含む方法。
Applications Claiming Priority (3)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| GB1406201.2A GB2525170A (en) | 2014-04-07 | 2014-04-07 | Stereo viewing |
| GB1406201.2 | 2014-04-07 | ||
| PCT/FI2015/050184 WO2015155406A1 (en) | 2014-04-07 | 2015-03-19 | Stereo viewing |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| JP2017518663A true JP2017518663A (ja) | 2017-07-06 |
Family
ID=50776915
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2016561358A Pending JP2017518663A (ja) | 2014-04-07 | 2015-03-19 | 立体ビューイング |
Country Status (13)
| Country | Link |
|---|---|
| US (3) | US10455221B2 (ja) |
| EP (3) | EP3206398B1 (ja) |
| JP (1) | JP2017518663A (ja) |
| KR (1) | KR101885979B1 (ja) |
| CN (1) | CN106165415B (ja) |
| AU (1) | AU2015245446B2 (ja) |
| CA (1) | CA2943856C (ja) |
| GB (1) | GB2525170A (ja) |
| MX (1) | MX369376B (ja) |
| PH (1) | PH12016501960A1 (ja) |
| RU (1) | RU2665872C2 (ja) |
| WO (1) | WO2015155406A1 (ja) |
| ZA (1) | ZA201607530B (ja) |
Cited By (5)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| WO2019155934A1 (ja) * | 2018-02-09 | 2019-08-15 | ソニー株式会社 | 画像処理装置、画像処理方法および画像処理プログラム |
| WO2020066008A1 (ja) * | 2018-09-28 | 2020-04-02 | 株式会社ソニー・インタラクティブエンタテインメント | 画像データ出力装置、コンテンツ作成装置、コンテンツ再生装置、画像データ出力方法、コンテンツ作成方法、およびコンテンツ再生方法 |
| WO2020161871A1 (ja) * | 2019-02-07 | 2020-08-13 | マクセル株式会社 | 複合入出射装置 |
| JP2021510251A (ja) * | 2018-01-05 | 2021-04-15 | コーニンクレッカ フィリップス エヌ ヴェKoninklijke Philips N.V. | 画像データビットストリームを生成するための装置及び方法 |
| JP2022519033A (ja) * | 2019-01-30 | 2022-03-18 | コーニンクレッカ フィリップス エヌ ヴェ | シーンの画像表現 |
Families Citing this family (70)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| RU2543549C2 (ru) * | 2013-07-09 | 2015-03-10 | Сергей Александрович Соболев | Телевизионный многоракурсный способ получения, передачи и приема стереоинформации о наблюдаемом пространстве с его автоматическим измерением. система "третий глаз" |
| GB2525170A (en) | 2014-04-07 | 2015-10-21 | Nokia Technologies Oy | Stereo viewing |
| US10600245B1 (en) | 2014-05-28 | 2020-03-24 | Lucasfilm Entertainment Company Ltd. | Navigating a virtual environment of a media content item |
| TW201637432A (zh) * | 2015-04-02 | 2016-10-16 | Ultracker Technology Co Ltd | 即時影像縫合裝置及即時影像縫合方法 |
| CN106612426B (zh) * | 2015-10-26 | 2018-03-16 | 华为技术有限公司 | 一种多视点视频传输方法及装置 |
| TWI555378B (zh) * | 2015-10-28 | 2016-10-21 | 輿圖行動股份有限公司 | 一種全景魚眼相機影像校正、合成與景深重建方法與其系統 |
| CN106657961B (zh) * | 2015-10-30 | 2020-01-10 | 微软技术许可有限责任公司 | 立体视频的混合数字-模拟编码 |
| JP6384744B2 (ja) | 2015-11-11 | 2018-09-05 | ソニー株式会社 | 符号化装置および符号化方法 |
| CN105915877A (zh) * | 2015-12-27 | 2016-08-31 | 乐视致新电子科技(天津)有限公司 | 一种三维视频的自由观影方法及设备 |
| US20170195560A1 (en) * | 2015-12-31 | 2017-07-06 | Nokia Technologies Oy | Method and apparatus for generating a panoramic view with regions of different dimensionality |
| KR102360179B1 (ko) * | 2016-02-02 | 2022-02-08 | 삼성전자주식회사 | 가상 현실을 제공하기 위한 이미지를 촬영하는 3차원 카메라 |
| KR102381370B1 (ko) | 2016-02-19 | 2022-03-31 | 삼성전자주식회사 | 가상 현실을 제공하기 위한 이미지 처리 방법 및 가상 현실 디바이스 |
| GB2547689A (en) * | 2016-02-26 | 2017-08-30 | Nokia Technologies Oy | A multi-camera device and a calibration method |
| GB2548860A (en) * | 2016-03-31 | 2017-10-04 | Nokia Technologies Oy | Multi-camera image coding |
| US10601889B1 (en) * | 2016-04-06 | 2020-03-24 | Ambarella International Lp | Broadcasting panoramic videos from one server to multiple endpoints |
| US10666941B1 (en) * | 2016-04-06 | 2020-05-26 | Ambarella International Lp | Low bitrate encoding of panoramic video to support live streaming over a wireless peer-to-peer connection |
| CN107316273B (zh) * | 2016-04-27 | 2021-05-18 | 深圳看到科技有限公司 | 全景图像采集装置及采集方法 |
| US10757790B2 (en) * | 2016-06-10 | 2020-08-25 | Intel Corporation | Sensor hub apparatus and method for sensing ambient light and audio conditions |
| GB2556017A (en) * | 2016-06-21 | 2018-05-23 | Nokia Technologies Oy | Image compression method and technical equipment for the same |
| GB2551526A (en) | 2016-06-21 | 2017-12-27 | Nokia Technologies Oy | Image encoding method and technical equipment for the same |
| GB2556319A (en) * | 2016-07-14 | 2018-05-30 | Nokia Technologies Oy | Method for temporal inter-view prediction and technical equipment for the same |
| KR102317683B1 (ko) * | 2016-07-28 | 2021-10-26 | 삼성전자주식회사 | 영상을 처리하는 방법, 디바이스 및 기록매체 |
| EP4084480B1 (en) * | 2016-09-09 | 2025-05-28 | InterDigital VC Holdings, Inc. | Methods and apparatus to reduce latency for 360-degree viewport adaptive streaming |
| JP6732617B2 (ja) * | 2016-09-21 | 2020-07-29 | 株式会社ソニー・インタラクティブエンタテインメント | 情報処理装置および画像生成方法 |
| US10346950B2 (en) * | 2016-10-05 | 2019-07-09 | Hidden Path Entertainment, Inc. | System and method of capturing and rendering a stereoscopic panorama using a depth buffer |
| GB2555139A (en) * | 2016-10-21 | 2018-04-25 | Nokia Technologies Oy | Detecting the presence of wind noise |
| KR102723376B1 (ko) | 2016-10-21 | 2024-10-28 | 매직 립, 인코포레이티드 | 다수의 동공내 시차 뷰들을 제공함으로써 다수의 깊이 평면들 상에 이미지 콘텐츠를 제공하기 위한 시스템 및 방법 |
| GB2556910A (en) * | 2016-11-25 | 2018-06-13 | Nokia Technologies Oy | Virtual reality display |
| US10416757B2 (en) * | 2016-12-08 | 2019-09-17 | Raymond Maurice Smit | Telepresence system |
| US11636572B2 (en) | 2016-12-29 | 2023-04-25 | Nokia Technologies Oy | Method and apparatus for determining and varying the panning speed of an image based on saliency |
| US11836285B2 (en) * | 2017-03-10 | 2023-12-05 | Kenneth Perlin | System for a spectator to view a virtual reality of a performer and method |
| EP3603056A4 (en) * | 2017-03-22 | 2020-12-23 | Nokia Technologies Oy | PROCESS, APPARATUS AND COMPUTER PRODUCT-PROGRAM FOR ADAPTIVE CONTINUOUS DIFFUSION |
| US10547704B2 (en) * | 2017-04-06 | 2020-01-28 | Sony Interactive Entertainment Inc. | Predictive bitrate selection for 360 video streaming |
| KR102402046B1 (ko) * | 2017-04-28 | 2022-05-26 | 삼성전자주식회사 | 콘텐츠를 제공하기 위한 방법 및 이를 위한 장치 |
| CN110574369B (zh) * | 2017-04-28 | 2021-08-03 | 三星电子株式会社 | 提供内容的方法及其装置 |
| WO2018199701A1 (en) | 2017-04-28 | 2018-11-01 | Samsung Electronics Co., Ltd. | Method for providing content and apparatus therefor |
| CN109327699B (zh) * | 2017-07-31 | 2021-07-16 | 华为技术有限公司 | 一种图像的处理方法、终端和服务器 |
| CN107491172B (zh) * | 2017-08-16 | 2020-10-09 | 歌尔科技有限公司 | 体感数据获取方法、装置及电子设备 |
| US10818087B2 (en) | 2017-10-02 | 2020-10-27 | At&T Intellectual Property I, L.P. | Selective streaming of immersive video based on field-of-view prediction |
| US11303814B2 (en) * | 2017-11-09 | 2022-04-12 | Qualcomm Incorporated | Systems and methods for controlling a field of view |
| US11087527B2 (en) * | 2017-12-01 | 2021-08-10 | Koninklijke Kpn N.V. | Selecting an omnidirectional image for display |
| EP3729804A4 (en) * | 2017-12-20 | 2021-11-10 | LEIA Inc. | MULTI-VIEW CROSS-RENDERING CAMERA, SYSTEM, AND PROCESS |
| US10623725B2 (en) * | 2018-01-03 | 2020-04-14 | Votanic Ltd. | 3D glasses incorporating real-time tracking |
| US10659815B2 (en) | 2018-03-08 | 2020-05-19 | At&T Intellectual Property I, L.P. | Method of dynamic adaptive streaming for 360-degree videos |
| KR102395395B1 (ko) | 2018-03-22 | 2022-05-10 | 브이아이디 스케일, 인크. | 뷰포트 의존성 비디오 스트리밍 이벤트 |
| KR20190118040A (ko) | 2018-04-09 | 2019-10-17 | 삼성전자주식회사 | 웨어러블 디스플레이 장치 및 그의 입체 영상 표시 방법 |
| EP3576407A1 (en) * | 2018-05-31 | 2019-12-04 | Nokia Technologies Oy | Stereoscopic content |
| US10628957B2 (en) | 2018-06-18 | 2020-04-21 | Google Llc | Vision-enhanced pose estimation |
| US10902556B2 (en) | 2018-07-16 | 2021-01-26 | Nvidia Corporation | Compensating for disparity variation when viewing captured multi video image streams |
| US10412361B1 (en) * | 2018-07-16 | 2019-09-10 | Nvidia Corporation | Generated stereoscopic video using zenith and nadir view perspectives |
| CN109040601B (zh) * | 2018-09-05 | 2020-06-26 | 清华-伯克利深圳学院筹备办公室 | 一种多尺度非结构化的十亿像素vr全景摄影系统 |
| CN109407828A (zh) * | 2018-09-11 | 2019-03-01 | 上海科技大学 | 一种凝视点估计方法及系统、存储介质及终端 |
| EP3629585A1 (en) * | 2018-09-25 | 2020-04-01 | Koninklijke Philips N.V. | Image synthesis |
| US10818077B2 (en) * | 2018-12-14 | 2020-10-27 | Canon Kabushiki Kaisha | Method, system and apparatus for controlling a virtual camera |
| DE102019101192A1 (de) * | 2019-01-17 | 2020-07-23 | Innogy Se | Kamerasystem und Heimautomatisierungssystem mit einem Kamerasystem |
| CN113728267A (zh) | 2019-02-28 | 2021-11-30 | 奇跃公司 | 使用由光发射器阵列形成的多个瞳孔内视差视图来提供可变适应提示的显示系统和方法 |
| CA3086502A1 (en) * | 2019-07-09 | 2021-01-09 | Interaptix Inc. | System and method for corrected video-see-through for head mounted displays |
| US11336832B1 (en) * | 2019-08-30 | 2022-05-17 | Gopro, Inc. | Systems and methods for horizon leveling videos |
| US10893218B1 (en) * | 2019-09-20 | 2021-01-12 | Gopro, Inc. | Systems and methods for generating panoramic visual content |
| US11301035B1 (en) | 2019-09-27 | 2022-04-12 | Apple Inc. | Method and device for video presentation |
| CN111061123B (zh) * | 2019-12-25 | 2022-02-15 | 重庆特斯联智慧科技股份有限公司 | 一种旅游景观展示的旋转全景成像系统及使用方法 |
| CN111294517B (zh) | 2020-03-03 | 2021-12-17 | 荣耀终端有限公司 | 一种图像处理的方法及移动终端 |
| KR102777985B1 (ko) * | 2020-05-20 | 2025-03-10 | 삼성전자주식회사 | 이미지 생성 장치 및 방법 |
| US11622100B2 (en) * | 2021-02-17 | 2023-04-04 | flexxCOACH VR | 360-degree virtual-reality system for dynamic events |
| KR20220157196A (ko) | 2021-05-20 | 2022-11-29 | 삼성전자주식회사 | 이미지 처리 방법 및 그 전자 장치 |
| EP4351915A1 (en) * | 2021-06-09 | 2024-04-17 | Volta Charging, LLC | Kiosk having a camera occluded by a photochromic cover |
| CN116016885A (zh) * | 2021-10-21 | 2023-04-25 | 中兴通讯股份有限公司 | 图像处理方法、云服务器、vr终端、存储介质 |
| US11750930B1 (en) * | 2022-03-17 | 2023-09-05 | Honeywell International Inc. | Panoramic vision system with parallax mitigation |
| US12167161B1 (en) * | 2022-09-13 | 2024-12-10 | Gopro, Inc. | Systems and methods for horizon leveling videos |
| US20240091964A1 (en) * | 2022-09-16 | 2024-03-21 | Sarcos Corp. | Multidirectional Sensing Array for Robot Perception |
Citations (9)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPH0646313A (ja) * | 1992-07-21 | 1994-02-18 | Fujita Corp | テレビカメラシステム |
| US5703604A (en) * | 1995-05-22 | 1997-12-30 | Dodeca Llc | Immersive dodecaherdral video viewing system |
| JP2001351126A (ja) * | 2000-06-05 | 2001-12-21 | Square Co Ltd | ゲームのプログラムを記録したコンピュータ読み取り可能な記録媒体、ゲームのプログラム、ゲーム処理方法およびゲーム処理装置 |
| JP2002171460A (ja) * | 2000-11-30 | 2002-06-14 | Sony Corp | 再生装置 |
| JP2002258423A (ja) * | 2001-02-28 | 2002-09-11 | Sony Corp | 画像入力装置 |
| JP2002354505A (ja) * | 2001-05-29 | 2002-12-06 | Vstone Kk | 立体視システム |
| JP2004072694A (ja) * | 2002-08-09 | 2004-03-04 | Sony Corp | 情報提供システムおよび方法、情報提供装置および方法、記録媒体、並びにプログラム |
| JP2004514951A (ja) * | 2000-11-29 | 2004-05-20 | アールヴイシー エルエルシー | 球面立体視撮影システム及びその方法 |
| JP2013183209A (ja) * | 2012-02-29 | 2013-09-12 | Nagoya Univ | 多視点映像ストリーム視聴システムおよび方法 |
Family Cites Families (67)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US3225651A (en) | 1964-11-12 | 1965-12-28 | Wallace A Clay | Methods of stereoscopic reproduction of images |
| US6327381B1 (en) * | 1994-12-29 | 2001-12-04 | Worldscape, Llc | Image transformation and synthesis methods |
| US5684531A (en) * | 1995-04-10 | 1997-11-04 | The United States Of America As Represented By The Administrator Of The National Aeronautics And Space Administration | Ranging apparatus and method implementing stereo vision system |
| US5657073A (en) * | 1995-06-01 | 1997-08-12 | Panoramic Viewing Systems, Inc. | Seamless multi-camera panoramic imaging with distortion correction and selectable field of view |
| US6141034A (en) | 1995-12-15 | 2000-10-31 | Immersive Media Co. | Immersive imaging method and apparatus |
| US6055012A (en) | 1995-12-29 | 2000-04-25 | Lucent Technologies Inc. | Digital multi-view video compression with complexity and compatibility constraints |
| JP2000506687A (ja) | 1996-03-29 | 2000-05-30 | サーノフ コーポレイション | 知覚量を用いて符号化を最適化し自動操作可能な画像圧縮を実行する装置及び方法 |
| JPH11164326A (ja) | 1997-11-26 | 1999-06-18 | Oki Electric Ind Co Ltd | パノラマステレオ画像生成表示方法及びそのプログラムを記録した記録媒体 |
| US6434265B1 (en) * | 1998-09-25 | 2002-08-13 | Apple Computers, Inc. | Aligning rectilinear images in 3D through projective registration and calibration |
| US20020046218A1 (en) | 1999-06-23 | 2002-04-18 | Scott Gilbert | System for digitally capturing and recording panoramic movies |
| EP1292854B1 (en) | 1999-12-31 | 2007-11-07 | Yissum Research Development Company Of The Hebrew University Of Jerusalem | Stereo panoramic camera arrangements for recording panoramic images useful in a stereo panoramic image pair |
| CA2439082A1 (en) | 2001-02-24 | 2002-09-06 | Eyesee360, Inc. | Method and apparatus for processing photographic images |
| US6947059B2 (en) | 2001-08-10 | 2005-09-20 | Micoy Corporation | Stereoscopic panoramic image capture device |
| US20030067476A1 (en) | 2001-10-04 | 2003-04-10 | Eastman Kodak Company | Method and system for displaying an image |
| US6583808B2 (en) | 2001-10-04 | 2003-06-24 | National Research Council Of Canada | Method and system for stereo videoconferencing |
| CA2511385A1 (en) * | 2002-12-19 | 2004-07-22 | Pharmacia Corporation | Non-hygroscopic formulation comprising a hydroscopic drug |
| US7154157B2 (en) | 2002-12-30 | 2006-12-26 | Intel Corporation | Stacked semiconductor radiation sensors having color component and infrared sensing capability |
| EP1586204A1 (en) * | 2003-01-24 | 2005-10-19 | Micoy Corporation | Stereoscopic panoramic image capture device |
| US8299979B2 (en) * | 2003-05-14 | 2012-10-30 | Broadcom Corporation | Integral eye-path alignment on telephony and computer video devices using two or more image sensing devices |
| US7463280B2 (en) | 2003-06-03 | 2008-12-09 | Steuart Iii Leonard P | Digital 3D/360 degree camera system |
| US20050018911A1 (en) | 2003-07-24 | 2005-01-27 | Eastman Kodak Company | Foveated video coding system and method |
| US7506267B2 (en) * | 2003-12-23 | 2009-03-17 | Intel Corporation | Compose rate reduction for displays |
| US20070103558A1 (en) | 2005-11-04 | 2007-05-10 | Microsoft Corporation | Multi-view video delivery |
| US7542210B2 (en) * | 2006-06-29 | 2009-06-02 | Chirieleison Sr Anthony | Eye tracking head mounted display |
| JP4888919B2 (ja) | 2006-12-13 | 2012-02-29 | シャープ株式会社 | 動画像符号化装置および動画像復号装置 |
| RU2375840C2 (ru) * | 2007-04-19 | 2009-12-10 | Владимир Семенович Леонов | Способ формирования трехмерного цветного виртуального видеоизображения и устройство для создания эффекта виртуальной реальности у пользователя (варианты) |
| US20080298674A1 (en) * | 2007-05-29 | 2008-12-04 | Image Masters Inc. | Stereoscopic Panoramic imaging system |
| US20090096927A1 (en) | 2007-10-15 | 2009-04-16 | Camp Jr William O | System and method for video coding using variable compression and object motion tracking |
| US7850306B2 (en) * | 2008-08-28 | 2010-12-14 | Nokia Corporation | Visual cognition aware display and visual data transmission architecture |
| CN101414054B (zh) | 2008-11-21 | 2010-12-15 | 浙江大学 | 利用全景环带成像透镜实现立体成像装置及其方法 |
| US20100220215A1 (en) | 2009-01-12 | 2010-09-02 | Jorge Rubinstein | Video acquisition and processing systems |
| CN102318374B (zh) * | 2009-02-13 | 2015-02-25 | 皇家飞利浦电子股份有限公司 | 头部跟踪方法和系统、以及音频再现系统 |
| US20130176403A1 (en) * | 2011-08-16 | 2013-07-11 | Kenneth Varga | Heads up display (HUD) sensor system |
| US8274544B2 (en) | 2009-03-23 | 2012-09-25 | Eastman Kodak Company | Automated videography systems |
| US8164524B2 (en) * | 2009-07-27 | 2012-04-24 | Auden Techno Corp. | Built-in straight mobile antenna type dual band antenna assembly with improved HAC performance |
| US8502860B2 (en) | 2009-09-29 | 2013-08-06 | Toyota Motor Engineering & Manufacturing North America (Tema) | Electronic control system, electronic control unit and associated methodology of adapting 3D panoramic views of vehicle surroundings by predicting driver intent |
| US8717360B2 (en) * | 2010-01-29 | 2014-05-06 | Zspace, Inc. | Presenting a view within a three dimensional scene |
| US8890934B2 (en) | 2010-03-19 | 2014-11-18 | Panasonic Corporation | Stereoscopic image aligning apparatus, stereoscopic image aligning method, and program of the same |
| US8213708B2 (en) | 2010-03-22 | 2012-07-03 | Eastman Kodak Company | Adjusting perspective for objects in stereoscopic images |
| EP2408196B1 (en) | 2010-07-14 | 2017-01-11 | Alcatel Lucent | A method, server and terminal for generating a composite view from multiple content items |
| US20130125155A1 (en) | 2010-07-26 | 2013-05-16 | Thomson Licensing | Dynamic adaptation of displayed video quality based on viewers' context |
| WO2012021129A1 (en) * | 2010-08-10 | 2012-02-16 | Sony Computer Entertainment Inc. | 3d rendering for a rotated viewer |
| US8493390B2 (en) | 2010-12-08 | 2013-07-23 | Sony Computer Entertainment America, Inc. | Adaptive displays using gaze tracking |
| US9118928B2 (en) * | 2011-03-04 | 2015-08-25 | Ati Technologies Ulc | Method and system for providing single view video signal based on a multiview video coding (MVC) signal stream |
| US20140010437A1 (en) * | 2011-03-22 | 2014-01-09 | Ram C. Naidu | Compound object separation |
| WO2012136388A1 (en) * | 2011-04-08 | 2012-10-11 | Fraunhofer-Gesellschaft zur Förderung der angewandten Forschung e.V. | Capturing panoramic or semi-panoramic 3d scenes |
| TWI442166B (zh) | 2011-06-09 | 2014-06-21 | 財團法人金屬工業研究發展中心 | 一種單照相機全景立體成像系統 |
| JP5414946B2 (ja) * | 2011-06-16 | 2014-02-12 | パナソニック株式会社 | ヘッドマウントディスプレイおよびその位置ずれ調整方法 |
| EP2536143B1 (en) * | 2011-06-16 | 2015-01-14 | Axis AB | Method and a digital video encoder system for encoding digital video data |
| US8184069B1 (en) * | 2011-06-20 | 2012-05-22 | Google Inc. | Systems and methods for adaptive transmission of data |
| US20130201296A1 (en) * | 2011-07-26 | 2013-08-08 | Mitchell Weiss | Multi-camera head |
| JP5996169B2 (ja) | 2011-07-27 | 2016-09-21 | オリンパス株式会社 | 画像処理システム、情報処理装置及びプログラム |
| TW201312995A (zh) * | 2011-08-09 | 2013-03-16 | Samsung Electronics Co Ltd | 多視角視訊資料之編碼和解碼的方法及其裝置 |
| JP5367034B2 (ja) | 2011-08-24 | 2013-12-11 | 株式会社ソニー・コンピュータエンタテインメント | 画像処理装置および画像処理方法 |
| CN103018903A (zh) * | 2011-09-23 | 2013-04-03 | 奇想创造事业股份有限公司 | 具有显示方位锁定装置的头戴式显示器及其显示方法 |
| TW201322179A (zh) | 2011-11-28 | 2013-06-01 | Hon Hai Prec Ind Co Ltd | 街景建立系統及街景建立方法 |
| US20130222590A1 (en) * | 2012-02-27 | 2013-08-29 | Honeywell International Inc. | Methods and apparatus for dynamically simulating a remote audiovisual environment |
| JP5938977B2 (ja) * | 2012-03-23 | 2016-06-22 | ソニー株式会社 | ヘッドマウントディスプレイ及び手術システム |
| US20130258044A1 (en) | 2012-03-30 | 2013-10-03 | Zetta Research And Development Llc - Forc Series | Multi-lens camera |
| JP6122260B2 (ja) * | 2012-07-09 | 2017-04-26 | キヤノン株式会社 | 画像処理装置及びその方法とプログラム |
| ITRM20120329A1 (it) * | 2012-07-12 | 2012-10-11 | Virtualmind Di Davide Angelelli | Videocamera per riprese immersive/sferiche a 360° con 6-11 ottiche a 5-10 megapixel con geolocalizzazione gps |
| US9225942B2 (en) * | 2012-10-11 | 2015-12-29 | GM Global Technology Operations LLC | Imaging surface modeling for camera modeling and virtual view synthesis |
| US9185437B2 (en) * | 2012-11-01 | 2015-11-10 | Microsoft Technology Licensing, Llc | Video data |
| US9317764B2 (en) | 2012-12-13 | 2016-04-19 | Qualcomm Incorporated | Text image quality based feedback for improving OCR |
| WO2014152855A2 (en) | 2013-03-14 | 2014-09-25 | Geerds Joergen | Camera system |
| WO2015025309A1 (en) | 2013-08-20 | 2015-02-26 | Smarter Tv Ltd. | System and method for real-time processing of ultra-high resolution digital video |
| GB2525170A (en) | 2014-04-07 | 2015-10-21 | Nokia Technologies Oy | Stereo viewing |
-
2014
- 2014-04-07 GB GB1406201.2A patent/GB2525170A/en not_active Withdrawn
-
2015
- 2015-03-19 US US15/302,123 patent/US10455221B2/en active Active
- 2015-03-19 CA CA2943856A patent/CA2943856C/en active Active
- 2015-03-19 WO PCT/FI2015/050184 patent/WO2015155406A1/en not_active Ceased
- 2015-03-19 AU AU2015245446A patent/AU2015245446B2/en active Active
- 2015-03-19 KR KR1020167030907A patent/KR101885979B1/ko active Active
- 2015-03-19 EP EP17164124.4A patent/EP3206398B1/en active Active
- 2015-03-19 EP EP17164118.6A patent/EP3206397B1/en active Active
- 2015-03-19 EP EP15777524.8A patent/EP3130143B1/en active Active
- 2015-03-19 RU RU2016141397A patent/RU2665872C2/ru active
- 2015-03-19 CN CN201580018687.4A patent/CN106165415B/zh active Active
- 2015-03-19 JP JP2016561358A patent/JP2017518663A/ja active Pending
- 2015-03-19 MX MX2016012988A patent/MX369376B/es active IP Right Grant
-
2016
- 2016-10-03 PH PH12016501960A patent/PH12016501960A1/en unknown
- 2016-11-01 ZA ZA2016/07530A patent/ZA201607530B/en unknown
-
2017
- 2017-02-13 US US15/430,779 patent/US10645369B2/en active Active
- 2017-02-13 US US15/431,279 patent/US11575876B2/en active Active
Patent Citations (9)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPH0646313A (ja) * | 1992-07-21 | 1994-02-18 | Fujita Corp | テレビカメラシステム |
| US5703604A (en) * | 1995-05-22 | 1997-12-30 | Dodeca Llc | Immersive dodecaherdral video viewing system |
| JP2001351126A (ja) * | 2000-06-05 | 2001-12-21 | Square Co Ltd | ゲームのプログラムを記録したコンピュータ読み取り可能な記録媒体、ゲームのプログラム、ゲーム処理方法およびゲーム処理装置 |
| JP2004514951A (ja) * | 2000-11-29 | 2004-05-20 | アールヴイシー エルエルシー | 球面立体視撮影システム及びその方法 |
| JP2002171460A (ja) * | 2000-11-30 | 2002-06-14 | Sony Corp | 再生装置 |
| JP2002258423A (ja) * | 2001-02-28 | 2002-09-11 | Sony Corp | 画像入力装置 |
| JP2002354505A (ja) * | 2001-05-29 | 2002-12-06 | Vstone Kk | 立体視システム |
| JP2004072694A (ja) * | 2002-08-09 | 2004-03-04 | Sony Corp | 情報提供システムおよび方法、情報提供装置および方法、記録媒体、並びにプログラム |
| JP2013183209A (ja) * | 2012-02-29 | 2013-09-12 | Nagoya Univ | 多視点映像ストリーム視聴システムおよび方法 |
Cited By (16)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP7252238B2 (ja) | 2018-01-05 | 2023-04-04 | コーニンクレッカ フィリップス エヌ ヴェ | 画像データビットストリームを生成するための装置及び方法 |
| JP2021510251A (ja) * | 2018-01-05 | 2021-04-15 | コーニンクレッカ フィリップス エヌ ヴェKoninklijke Philips N.V. | 画像データビットストリームを生成するための装置及び方法 |
| JPWO2019155934A1 (ja) * | 2018-02-09 | 2021-01-28 | ソニー株式会社 | 画像処理装置、画像処理方法および画像処理プログラム |
| WO2019155934A1 (ja) * | 2018-02-09 | 2019-08-15 | ソニー株式会社 | 画像処理装置、画像処理方法および画像処理プログラム |
| JP7011728B2 (ja) | 2018-09-28 | 2022-01-27 | 株式会社ソニー・インタラクティブエンタテインメント | 画像データ出力装置、コンテンツ作成装置、コンテンツ再生装置、画像データ出力方法、コンテンツ作成方法、およびコンテンツ再生方法 |
| WO2020066008A1 (ja) * | 2018-09-28 | 2020-04-02 | 株式会社ソニー・インタラクティブエンタテインメント | 画像データ出力装置、コンテンツ作成装置、コンテンツ再生装置、画像データ出力方法、コンテンツ作成方法、およびコンテンツ再生方法 |
| JPWO2020066008A1 (ja) * | 2018-09-28 | 2021-05-13 | 株式会社ソニー・インタラクティブエンタテインメント | 画像データ出力装置、コンテンツ作成装置、コンテンツ再生装置、画像データ出力方法、コンテンツ作成方法、およびコンテンツ再生方法 |
| JP2022519033A (ja) * | 2019-01-30 | 2022-03-18 | コーニンクレッカ フィリップス エヌ ヴェ | シーンの画像表現 |
| JP7471307B2 (ja) | 2019-01-30 | 2024-04-19 | コーニンクレッカ フィリップス エヌ ヴェ | シーンの画像表現 |
| JPWO2020161871A1 (ja) * | 2019-02-07 | 2021-10-28 | マクセル株式会社 | 複合入出射装置 |
| US11418710B2 (en) | 2019-02-07 | 2022-08-16 | Maxell, Ltd. | Composite reception/emission apparatus |
| JP7212073B2 (ja) | 2019-02-07 | 2023-01-24 | マクセル株式会社 | 複合入出射装置 |
| WO2020161871A1 (ja) * | 2019-02-07 | 2020-08-13 | マクセル株式会社 | 複合入出射装置 |
| US11765464B2 (en) | 2019-02-07 | 2023-09-19 | Maxell, Ltd. | Composite reception/emission apparatus |
| JP2024061729A (ja) * | 2019-02-07 | 2024-05-08 | マクセル株式会社 | 複合入出射装置 |
| US12143727B2 (en) | 2019-02-07 | 2024-11-12 | Maxell, Ltd. | Composite reception/emission apparatus |
Also Published As
| Publication number | Publication date |
|---|---|
| EP3130143B1 (en) | 2020-08-12 |
| US10645369B2 (en) | 2020-05-05 |
| MX369376B (es) | 2019-11-07 |
| EP3130143A1 (en) | 2017-02-15 |
| KR101885979B1 (ko) | 2018-08-06 |
| EP3206398B1 (en) | 2019-07-24 |
| KR20160143746A (ko) | 2016-12-14 |
| EP3206397A1 (en) | 2017-08-16 |
| US10455221B2 (en) | 2019-10-22 |
| US20170163970A1 (en) | 2017-06-08 |
| CN106165415B (zh) | 2020-12-04 |
| GB2525170A (en) | 2015-10-21 |
| CA2943856A1 (en) | 2015-10-15 |
| AU2015245446B2 (en) | 2019-04-04 |
| MX2016012988A (es) | 2016-12-07 |
| RU2665872C2 (ru) | 2018-09-04 |
| US20170118458A1 (en) | 2017-04-27 |
| AU2015245446A1 (en) | 2016-09-22 |
| ZA201607530B (en) | 2019-04-24 |
| EP3206397B1 (en) | 2020-01-08 |
| EP3130143A4 (en) | 2017-12-27 |
| PH12016501960A1 (en) | 2017-01-09 |
| CA2943856C (en) | 2020-08-18 |
| RU2016141397A3 (ja) | 2018-05-08 |
| US20170155884A1 (en) | 2017-06-01 |
| RU2016141397A (ru) | 2018-05-08 |
| CN106165415A (zh) | 2016-11-23 |
| US11575876B2 (en) | 2023-02-07 |
| EP3206398A1 (en) | 2017-08-16 |
| WO2015155406A1 (en) | 2015-10-15 |
| GB201406201D0 (en) | 2014-05-21 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| CN106165415B (zh) | 立体观看 | |
| US12081723B2 (en) | Methods and apparatus for receiving and/or playing back content | |
| JP2017536565A (ja) | ステレオ視のための広視野カメラ装置 | |
| US10334220B2 (en) | Aggregating images and audio data to generate virtual reality content | |
| US20190132569A1 (en) | Image processing for 360-degree camera | |
| US10681276B2 (en) | Virtual reality video processing to compensate for movement of a camera during capture | |
| US11431901B2 (en) | Aggregating images to generate content | |
| JP2017527230A (ja) | コンテンツを配信および/または再生するための方法及び装置 | |
| US20200372605A1 (en) | Virtual reality cinema-immersive movie watching for headmounted displays | |
| US20210185299A1 (en) | A multi-camera device and a calibration method | |
| WO2018109265A1 (en) | A method and technical equipment for encoding media content | |
| GB2548080A (en) | A method for image transformation | |
| HK1233091B (en) | Stereo viewing |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20161122 |
|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20161122 |
|
| A977 | Report on retrieval |
Free format text: JAPANESE INTERMEDIATE CODE: A971007 Effective date: 20180117 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20180206 |
|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20180502 |
|
| A02 | Decision of refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A02 Effective date: 20181016 |