JP2017519675A - ハイブリッド自動車のドライバビリティモードを制御するためのシステム - Google Patents
ハイブリッド自動車のドライバビリティモードを制御するためのシステム Download PDFInfo
- Publication number
- JP2017519675A JP2017519675A JP2016564617A JP2016564617A JP2017519675A JP 2017519675 A JP2017519675 A JP 2017519675A JP 2016564617 A JP2016564617 A JP 2016564617A JP 2016564617 A JP2016564617 A JP 2016564617A JP 2017519675 A JP2017519675 A JP 2017519675A
- Authority
- JP
- Japan
- Prior art keywords
- vehicle
- signal
- level
- charge
- measuring
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Pending
Links
Images

Classifications
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60H—ARRANGEMENTS OF HEATING, COOLING, VENTILATING OR OTHER AIR-TREATING DEVICES SPECIALLY ADAPTED FOR PASSENGER OR GOODS SPACES OF VEHICLES
- B60H1/00—Heating, cooling or ventilating devices
- B60H1/00357—Air-conditioning arrangements specially adapted for particular vehicles
- B60H1/00385—Air-conditioning arrangements specially adapted for particular vehicles for vehicles having an electrical drive, e.g. hybrid or fuel cell
- B60H1/004—Air-conditioning arrangements specially adapted for particular vehicles for vehicles having an electrical drive, e.g. hybrid or fuel cell for vehicles having a combustion engine and electric drive means, e.g. hybrid electric vehicles
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60W—CONJOINT CONTROL OF VEHICLE SUB-UNITS OF DIFFERENT TYPE OR DIFFERENT FUNCTION; CONTROL SYSTEMS SPECIALLY ADAPTED FOR HYBRID VEHICLES; ROAD VEHICLE DRIVE CONTROL SYSTEMS FOR PURPOSES NOT RELATED TO THE CONTROL OF A PARTICULAR SUB-UNIT
- B60W10/00—Conjoint control of vehicle sub-units of different type or different function
- B60W10/04—Conjoint control of vehicle sub-units of different type or different function including control of propulsion units
- B60W10/06—Conjoint control of vehicle sub-units of different type or different function including control of propulsion units including control of combustion engines
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60W—CONJOINT CONTROL OF VEHICLE SUB-UNITS OF DIFFERENT TYPE OR DIFFERENT FUNCTION; CONTROL SYSTEMS SPECIALLY ADAPTED FOR HYBRID VEHICLES; ROAD VEHICLE DRIVE CONTROL SYSTEMS FOR PURPOSES NOT RELATED TO THE CONTROL OF A PARTICULAR SUB-UNIT
- B60W10/00—Conjoint control of vehicle sub-units of different type or different function
- B60W10/04—Conjoint control of vehicle sub-units of different type or different function including control of propulsion units
- B60W10/08—Conjoint control of vehicle sub-units of different type or different function including control of propulsion units including control of electric propulsion units, e.g. motors or generators
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60W—CONJOINT CONTROL OF VEHICLE SUB-UNITS OF DIFFERENT TYPE OR DIFFERENT FUNCTION; CONTROL SYSTEMS SPECIALLY ADAPTED FOR HYBRID VEHICLES; ROAD VEHICLE DRIVE CONTROL SYSTEMS FOR PURPOSES NOT RELATED TO THE CONTROL OF A PARTICULAR SUB-UNIT
- B60W10/00—Conjoint control of vehicle sub-units of different type or different function
- B60W10/24—Conjoint control of vehicle sub-units of different type or different function including control of energy storage means
- B60W10/26—Conjoint control of vehicle sub-units of different type or different function including control of energy storage means for electrical energy, e.g. batteries or capacitors
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60W—CONJOINT CONTROL OF VEHICLE SUB-UNITS OF DIFFERENT TYPE OR DIFFERENT FUNCTION; CONTROL SYSTEMS SPECIALLY ADAPTED FOR HYBRID VEHICLES; ROAD VEHICLE DRIVE CONTROL SYSTEMS FOR PURPOSES NOT RELATED TO THE CONTROL OF A PARTICULAR SUB-UNIT
- B60W10/00—Conjoint control of vehicle sub-units of different type or different function
- B60W10/30—Conjoint control of vehicle sub-units of different type or different function including control of auxiliary equipment, e.g. air-conditioning compressors or oil pumps
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60W—CONJOINT CONTROL OF VEHICLE SUB-UNITS OF DIFFERENT TYPE OR DIFFERENT FUNCTION; CONTROL SYSTEMS SPECIALLY ADAPTED FOR HYBRID VEHICLES; ROAD VEHICLE DRIVE CONTROL SYSTEMS FOR PURPOSES NOT RELATED TO THE CONTROL OF A PARTICULAR SUB-UNIT
- B60W20/00—Control systems specially adapted for hybrid vehicles
- B60W20/10—Controlling the power contribution of each of the prime movers to meet required power demand
- B60W20/11—Controlling the power contribution of each of the prime movers to meet required power demand using model predictive control [MPC] strategies, i.e. control methods based on models predicting performance
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60W—CONJOINT CONTROL OF VEHICLE SUB-UNITS OF DIFFERENT TYPE OR DIFFERENT FUNCTION; CONTROL SYSTEMS SPECIALLY ADAPTED FOR HYBRID VEHICLES; ROAD VEHICLE DRIVE CONTROL SYSTEMS FOR PURPOSES NOT RELATED TO THE CONTROL OF A PARTICULAR SUB-UNIT
- B60W20/00—Control systems specially adapted for hybrid vehicles
- B60W20/10—Controlling the power contribution of each of the prime movers to meet required power demand
- B60W20/13—Controlling the power contribution of each of the prime movers to meet required power demand in order to stay within battery power input or output limits; in order to prevent overcharging or battery depletion
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60W—CONJOINT CONTROL OF VEHICLE SUB-UNITS OF DIFFERENT TYPE OR DIFFERENT FUNCTION; CONTROL SYSTEMS SPECIALLY ADAPTED FOR HYBRID VEHICLES; ROAD VEHICLE DRIVE CONTROL SYSTEMS FOR PURPOSES NOT RELATED TO THE CONTROL OF A PARTICULAR SUB-UNIT
- B60W30/00—Purposes of road vehicle drive control systems not related to the control of a particular sub-unit, e.g. of systems using conjoint control of vehicle sub-units
- B60W30/18—Propelling the vehicle
- B60W30/188—Controlling power parameters of the driveline, e.g. determining the required power
- B60W30/1882—Controlling power parameters of the driveline, e.g. determining the required power characterised by the working point of the engine, e.g. by using engine output chart
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60W—CONJOINT CONTROL OF VEHICLE SUB-UNITS OF DIFFERENT TYPE OR DIFFERENT FUNCTION; CONTROL SYSTEMS SPECIALLY ADAPTED FOR HYBRID VEHICLES; ROAD VEHICLE DRIVE CONTROL SYSTEMS FOR PURPOSES NOT RELATED TO THE CONTROL OF A PARTICULAR SUB-UNIT
- B60W50/00—Details of control systems for road vehicle drive control not related to the control of a particular sub-unit, e.g. process diagnostic or vehicle driver interfaces
- B60W2050/0001—Details of the control system
- B60W2050/0002—Automatic control, details of type of controller or control system architecture
- B60W2050/0008—Feedback, closed loop systems or details of feedback error signal
- B60W2050/0011—Proportional Integral Differential [PID] controller
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60W—CONJOINT CONTROL OF VEHICLE SUB-UNITS OF DIFFERENT TYPE OR DIFFERENT FUNCTION; CONTROL SYSTEMS SPECIALLY ADAPTED FOR HYBRID VEHICLES; ROAD VEHICLE DRIVE CONTROL SYSTEMS FOR PURPOSES NOT RELATED TO THE CONTROL OF A PARTICULAR SUB-UNIT
- B60W50/00—Details of control systems for road vehicle drive control not related to the control of a particular sub-unit, e.g. process diagnostic or vehicle driver interfaces
- B60W2050/0001—Details of the control system
- B60W2050/0043—Signal treatments, identification of variables or parameters, parameter estimation or state estimation
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60W—CONJOINT CONTROL OF VEHICLE SUB-UNITS OF DIFFERENT TYPE OR DIFFERENT FUNCTION; CONTROL SYSTEMS SPECIALLY ADAPTED FOR HYBRID VEHICLES; ROAD VEHICLE DRIVE CONTROL SYSTEMS FOR PURPOSES NOT RELATED TO THE CONTROL OF A PARTICULAR SUB-UNIT
- B60W2510/00—Input parameters relating to a particular sub-units
- B60W2510/06—Combustion engines, Gas turbines
- B60W2510/0676—Engine temperature
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60W—CONJOINT CONTROL OF VEHICLE SUB-UNITS OF DIFFERENT TYPE OR DIFFERENT FUNCTION; CONTROL SYSTEMS SPECIALLY ADAPTED FOR HYBRID VEHICLES; ROAD VEHICLE DRIVE CONTROL SYSTEMS FOR PURPOSES NOT RELATED TO THE CONTROL OF A PARTICULAR SUB-UNIT
- B60W2510/00—Input parameters relating to a particular sub-units
- B60W2510/10—Change speed gearings
- B60W2510/1005—Transmission ratio engaged
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60W—CONJOINT CONTROL OF VEHICLE SUB-UNITS OF DIFFERENT TYPE OR DIFFERENT FUNCTION; CONTROL SYSTEMS SPECIALLY ADAPTED FOR HYBRID VEHICLES; ROAD VEHICLE DRIVE CONTROL SYSTEMS FOR PURPOSES NOT RELATED TO THE CONTROL OF A PARTICULAR SUB-UNIT
- B60W2510/00—Input parameters relating to a particular sub-units
- B60W2510/24—Energy storage means
- B60W2510/242—Energy storage means for electrical energy
- B60W2510/244—Charge state
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60W—CONJOINT CONTROL OF VEHICLE SUB-UNITS OF DIFFERENT TYPE OR DIFFERENT FUNCTION; CONTROL SYSTEMS SPECIALLY ADAPTED FOR HYBRID VEHICLES; ROAD VEHICLE DRIVE CONTROL SYSTEMS FOR PURPOSES NOT RELATED TO THE CONTROL OF A PARTICULAR SUB-UNIT
- B60W2510/00—Input parameters relating to a particular sub-units
- B60W2510/30—Auxiliary equipments
- B60W2510/305—Power absorbed by auxiliaries
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60W—CONJOINT CONTROL OF VEHICLE SUB-UNITS OF DIFFERENT TYPE OR DIFFERENT FUNCTION; CONTROL SYSTEMS SPECIALLY ADAPTED FOR HYBRID VEHICLES; ROAD VEHICLE DRIVE CONTROL SYSTEMS FOR PURPOSES NOT RELATED TO THE CONTROL OF A PARTICULAR SUB-UNIT
- B60W2520/00—Input parameters relating to overall vehicle dynamics
- B60W2520/10—Longitudinal speed
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60W—CONJOINT CONTROL OF VEHICLE SUB-UNITS OF DIFFERENT TYPE OR DIFFERENT FUNCTION; CONTROL SYSTEMS SPECIALLY ADAPTED FOR HYBRID VEHICLES; ROAD VEHICLE DRIVE CONTROL SYSTEMS FOR PURPOSES NOT RELATED TO THE CONTROL OF A PARTICULAR SUB-UNIT
- B60W2540/00—Input parameters relating to occupants
- B60W2540/10—Accelerator pedal position
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60W—CONJOINT CONTROL OF VEHICLE SUB-UNITS OF DIFFERENT TYPE OR DIFFERENT FUNCTION; CONTROL SYSTEMS SPECIALLY ADAPTED FOR HYBRID VEHICLES; ROAD VEHICLE DRIVE CONTROL SYSTEMS FOR PURPOSES NOT RELATED TO THE CONTROL OF A PARTICULAR SUB-UNIT
- B60W2540/00—Input parameters relating to occupants
- B60W2540/12—Brake pedal position
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60W—CONJOINT CONTROL OF VEHICLE SUB-UNITS OF DIFFERENT TYPE OR DIFFERENT FUNCTION; CONTROL SYSTEMS SPECIALLY ADAPTED FOR HYBRID VEHICLES; ROAD VEHICLE DRIVE CONTROL SYSTEMS FOR PURPOSES NOT RELATED TO THE CONTROL OF A PARTICULAR SUB-UNIT
- B60W2540/00—Input parameters relating to occupants
- B60W2540/16—Ratio selector position
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60W—CONJOINT CONTROL OF VEHICLE SUB-UNITS OF DIFFERENT TYPE OR DIFFERENT FUNCTION; CONTROL SYSTEMS SPECIALLY ADAPTED FOR HYBRID VEHICLES; ROAD VEHICLE DRIVE CONTROL SYSTEMS FOR PURPOSES NOT RELATED TO THE CONTROL OF A PARTICULAR SUB-UNIT
- B60W2710/00—Output or target parameters relating to a particular sub-units
- B60W2710/06—Combustion engines, Gas turbines
- B60W2710/0644—Engine speed
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60W—CONJOINT CONTROL OF VEHICLE SUB-UNITS OF DIFFERENT TYPE OR DIFFERENT FUNCTION; CONTROL SYSTEMS SPECIALLY ADAPTED FOR HYBRID VEHICLES; ROAD VEHICLE DRIVE CONTROL SYSTEMS FOR PURPOSES NOT RELATED TO THE CONTROL OF A PARTICULAR SUB-UNIT
- B60W2710/00—Output or target parameters relating to a particular sub-units
- B60W2710/06—Combustion engines, Gas turbines
- B60W2710/0666—Engine torque
-
- Y—GENERAL TAGGING OF NEW TECHNOLOGICAL DEVELOPMENTS; GENERAL TAGGING OF CROSS-SECTIONAL TECHNOLOGIES SPANNING OVER SEVERAL SECTIONS OF THE IPC; TECHNICAL SUBJECTS COVERED BY FORMER USPC CROSS-REFERENCE ART COLLECTIONS [XRACs] AND DIGESTS
- Y02—TECHNOLOGIES OR APPLICATIONS FOR MITIGATION OR ADAPTATION AGAINST CLIMATE CHANGE
- Y02T—CLIMATE CHANGE MITIGATION TECHNOLOGIES RELATED TO TRANSPORTATION
- Y02T10/00—Road transport of goods or passengers
- Y02T10/60—Other road transportation technologies with climate change mitigation effect
- Y02T10/62—Hybrid vehicles
Landscapes
- Engineering & Computer Science (AREA)
- Mechanical Engineering (AREA)
- Chemical & Material Sciences (AREA)
- Combustion & Propulsion (AREA)
- Transportation (AREA)
- Automation & Control Theory (AREA)
- Life Sciences & Earth Sciences (AREA)
- Sustainable Development (AREA)
- Sustainable Energy (AREA)
- Physics & Mathematics (AREA)
- Thermal Sciences (AREA)
- Hybrid Electric Vehicles (AREA)
- Electric Propulsion And Braking For Vehicles (AREA)
- Control Of Vehicle Engines Or Engines For Specific Uses (AREA)
- Air-Conditioning For Vehicles (AREA)
Abstract
Description
自動車の運転条件を測定するための第1の測定手段と、
自動車のバッテリの充電のレベルを測定するための第2の測定手段と、
熱機関を制御するための第1の制御手段と、
電気推進エンジンを制御するための第2の制御手段と、
熱機関のための第1の作動信号および電気推進エンジンのための第2の作動信号を、運転条件およびバッテリの充電のレベルの関数として発することが可能である計算手段とを含む。
Claims (10)
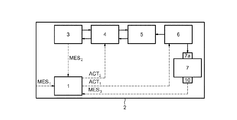
- 熱機関(6)と電気推進エンジン(4)を備えたハイブリッド自動車(2)のドライバビリティモードを制御するためのシステム(1)であって、
前記自動車の運転条件を測定するための第1の測定手段(8)と、
前記自動車のバッテリ(3)の充電のレベルを測定するための第2の測定手段(9)と、
前記熱機関(6)を制御するための第1の制御手段(12)と、
前記電気推進エンジン(4)を制御するための第2の制御手段(13)と、
前記熱機関(6)のための第1の作動信号(ACT1)および前記電気推進エンジン(4)のための第2の作動信号(ACT2)を、前記運転条件および前記充電のレベルの関数として発することが可能である計算手段(11)とを含むシステム(1)において、
前記システムは、前記自動車の加熱システム(7)の動作に関する少なくとも1つの特性を測定するための第3の測定手段(10)をさらに含み、
前記第1の作動信号(ACT1)および前記第2の作動信号(ACT2)は、前記加熱システムの前記動作に関する前記特性に基づき生成されることを特徴とする、システム(1)。 - 前記運転条件を測定するための前記第1の測定手段(8)は、運転のタイプ、旅程のタイプ、前記自動車の加速または制動、および前記自動車の停止など、運転パラメータを測定するためのセンサを含むことを特徴とする、請求項1に記載の制御システム。
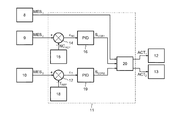
- 前記計算手段は、前記自動車の前記バッテリ(3)の前記充電のレベルに関して、前記充電のレベルからの、および充電の事前に定義された基準レベル(NCREF)からの偏差(εNC)に関する第1の信号を計算することが可能である第1の比較器(14)を含むことを特徴とする、請求項1または2に記載の制御システム。
- 前記計算手段は、前記バッテリの前記充電のレベルのための第1の修正信号(SCOR1)を、前記第1の比較器(14)によって計算された前記第1の偏差信号(εNC)の関数として発することが可能である第1の比例積分微分修正器(16)を含むことを特徴とする、請求項3に記載の制御システム。
- 前記加熱システムの前記動作に関する前記特性は、前記自動車の前記加熱システム(7)の水温(MES3)であることを特徴とする、請求項1から4のいずれか一項に記載の制御システム。
- 前記計算手段は、前記自動車の前記加熱システム(7)の前記水温に関して、前記加熱システムの前記水温からの、および事前に定義された基準水温(TREF)からの偏差(εT)に関する第2の信号を計算することが可能である第2の比較器(17)を含むことを特徴とする、請求項5に記載の制御システム。
- 前記計算手段は、前記バッテリ(3)の前記充電のレベルのための第2の修正信号(SCOR2)を、前記第2の比較器(17)によって計算された前記第2の偏差信号(εT)の関数として発することが可能である第2の比例積分微分修正器(19)を含むことを特徴とする、請求項6に記載の制御システム。
- 前記電気推進エンジンのための前記第2の作動信号(ACT2)は、発電機モードで前記自動車の前記電気推進エンジン(6)を運転することを可能にする情報を含むことを特徴とする、請求項1から7のいずれか一項に記載の制御システム。
- 前記作動信号(ACT1、ACT2)の少なくとも1つが、対応するエンジン(4、6)のトルクおよび/または回転速度を制御することを可能にする情報を含むことを特徴とする、請求項1から8のいずれか一項に記載の制御システム。
- 電気ハイブリッド自動車のドライバビリティモードを制御するための方法であって、
運転条件の、およびバッテリの充電のレベルの測定の第1のフェーズ(P01)と、
熱機関のための第1の作動信号および電気推進エンジンのための第2の作動信号を、前記運転条件および前記充電のレベルの関数として計算する第2のフェーズ(P02)とを含む方法において、
前記第1の測定フェーズ(P01)では、前記自動車の加熱システムの動作に関する少なくとも1つの特性が測定され、
前記第1の作動信号および前記第2の作動信号は、前記加熱システムの前記動作に関する前記特性に基づき生成されることを特徴とする、方法。
Applications Claiming Priority (3)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| FR1453857 | 2014-04-29 | ||
| FR1453857A FR3020317B1 (fr) | 2014-04-29 | 2014-04-29 | Systeme de controle du mode de motricite d'un vehicule automobile hybride |
| PCT/FR2015/051086 WO2015166166A1 (fr) | 2014-04-29 | 2015-04-22 | Systeme de controle du mode de motricite d'un vehicule automobile hybride |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| JP2017519675A true JP2017519675A (ja) | 2017-07-20 |
Family
ID=51063680
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2016564617A Pending JP2017519675A (ja) | 2014-04-29 | 2015-04-22 | ハイブリッド自動車のドライバビリティモードを制御するためのシステム |
Country Status (5)
| Country | Link |
|---|---|
| US (1) | US10052933B2 (ja) |
| EP (1) | EP3137323B1 (ja) |
| JP (1) | JP2017519675A (ja) |
| FR (1) | FR3020317B1 (ja) |
| WO (1) | WO2015166166A1 (ja) |
Families Citing this family (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN107444391B (zh) * | 2017-07-28 | 2020-04-03 | 北京新能源汽车股份有限公司 | 一种车辆的控制方法、装置及汽车 |
Citations (9)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPH10278569A (ja) * | 1997-04-10 | 1998-10-20 | Denso Corp | ハイブリッド自動車用空気調和装置 |
| US20030033074A1 (en) * | 2001-08-09 | 2003-02-13 | Lippa Allan J. | Control strategy for an internal combustion engine in a hybrid vehicle |
| JP2005319910A (ja) * | 2004-05-10 | 2005-11-17 | Toyota Motor Corp | 自動車の暖房制御システム |
| JP2008180215A (ja) * | 2006-12-28 | 2008-08-07 | Toyota Motor Corp | 車両およびその制御方法 |
| JP2008260361A (ja) * | 2007-04-11 | 2008-10-30 | Denso Corp | 車両用制御装置 |
| JP2009254208A (ja) * | 2008-04-10 | 2009-10-29 | Hino Motors Ltd | 蓄電装置の制御装置 |
| JP2013044230A (ja) * | 2011-08-22 | 2013-03-04 | Hitachi Automotive Systems Ltd | 内燃機関の冷却制御装置 |
| JP2013163496A (ja) * | 2012-02-13 | 2013-08-22 | Denso Corp | ハイブリッド車両の制御装置 |
| WO2013137213A1 (ja) * | 2012-03-12 | 2013-09-19 | 日産自動車株式会社 | ハイブリッド車両の制御装置 |
Family Cites Families (8)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP4066995B2 (ja) | 2004-11-25 | 2008-03-26 | トヨタ自動車株式会社 | 自動車およびその制御方法 |
| US7762232B2 (en) | 2008-11-06 | 2010-07-27 | Ford Global Technologies, Llc | Engine and exhaust heating for hybrid vehicle |
| US8290682B2 (en) * | 2009-04-29 | 2012-10-16 | Chris Scott Ewert | Engine control device and method for a hybrid vehicle |
| US8918247B2 (en) * | 2010-03-01 | 2014-12-23 | Toyota Jidosha Kabushiki Kaisha | Control device for vehicle |
| CN102905929B (zh) * | 2010-07-12 | 2015-06-17 | 本田技研工业株式会社 | 混合动力车辆的控制装置以及控制方法 |
| JP5872298B2 (ja) * | 2012-01-13 | 2016-03-01 | 株式会社日立製作所 | 電力供給システムおよび外部へ電力供給可能な自動車制御装置 |
| JP5998506B2 (ja) * | 2012-02-13 | 2016-09-28 | 株式会社デンソー | ハイブリッド車両の制御装置 |
| JP2015166204A (ja) * | 2014-03-03 | 2015-09-24 | 株式会社デンソー | 車両制御装置 |
-
2014
- 2014-04-29 FR FR1453857A patent/FR3020317B1/fr active Active
-
2015
- 2015-04-22 WO PCT/FR2015/051086 patent/WO2015166166A1/fr not_active Ceased
- 2015-04-22 EP EP15725776.7A patent/EP3137323B1/fr active Active
- 2015-04-22 JP JP2016564617A patent/JP2017519675A/ja active Pending
- 2015-04-22 US US15/306,531 patent/US10052933B2/en active Active
Patent Citations (10)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPH10278569A (ja) * | 1997-04-10 | 1998-10-20 | Denso Corp | ハイブリッド自動車用空気調和装置 |
| US20030033074A1 (en) * | 2001-08-09 | 2003-02-13 | Lippa Allan J. | Control strategy for an internal combustion engine in a hybrid vehicle |
| JP2005319910A (ja) * | 2004-05-10 | 2005-11-17 | Toyota Motor Corp | 自動車の暖房制御システム |
| US20070246554A1 (en) * | 2004-05-10 | 2007-10-25 | Toyota Jidosha Kabushiki Kaisha | Heating Control System for Vehicle |
| JP2008180215A (ja) * | 2006-12-28 | 2008-08-07 | Toyota Motor Corp | 車両およびその制御方法 |
| JP2008260361A (ja) * | 2007-04-11 | 2008-10-30 | Denso Corp | 車両用制御装置 |
| JP2009254208A (ja) * | 2008-04-10 | 2009-10-29 | Hino Motors Ltd | 蓄電装置の制御装置 |
| JP2013044230A (ja) * | 2011-08-22 | 2013-03-04 | Hitachi Automotive Systems Ltd | 内燃機関の冷却制御装置 |
| JP2013163496A (ja) * | 2012-02-13 | 2013-08-22 | Denso Corp | ハイブリッド車両の制御装置 |
| WO2013137213A1 (ja) * | 2012-03-12 | 2013-09-19 | 日産自動車株式会社 | ハイブリッド車両の制御装置 |
Also Published As
| Publication number | Publication date |
|---|---|
| EP3137323B1 (fr) | 2021-03-17 |
| US10052933B2 (en) | 2018-08-21 |
| WO2015166166A1 (fr) | 2015-11-05 |
| EP3137323A1 (fr) | 2017-03-08 |
| US20170100983A1 (en) | 2017-04-13 |
| FR3020317A1 (fr) | 2015-10-30 |
| FR3020317B1 (fr) | 2016-04-29 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| US9139105B2 (en) | Deceleration control method and system for electric vehicle while coasting | |
| US10543830B2 (en) | Control strategy for plug-in hybrid electric vehicle | |
| US9102328B2 (en) | Motor vehicle having a hybrid drive and method for selecting an electric machine and/or a starter for starting a combustion engine | |
| JP5928576B2 (ja) | ハイブリッド車両の制御装置 | |
| EP2084030B1 (en) | Vehicle | |
| US7828394B2 (en) | Vehicle and control method of vehicle slip-down velocity | |
| US20130226385A1 (en) | Driving torque control device for hybrid vehicle | |
| KR101566755B1 (ko) | 하이브리드 차량의 변속 시 토크 인터벤션 제어 장치 및 방법 | |
| US20180086334A1 (en) | Control apparatus of hybrid vehicle | |
| JP2012116457A (ja) | ハイブリッド車両の加速トルク制御方法及び装置 | |
| JP2005065492A (ja) | ハイブリッド型駆動装置を有する自動車の動力配分の制御方法 | |
| KR101048142B1 (ko) | 하이브리드 차량의 회생제동토크 제어장치 및 방법 | |
| JP5029561B2 (ja) | 車両の制御装置 | |
| US9528488B2 (en) | Method and system for controlling idle stop of vehicle | |
| US8457822B2 (en) | Method and system for controlling a power unit with power bypass | |
| JP2007314066A (ja) | ハイブリッド車両のクラッチ締結制御装置 | |
| CA2907957A1 (en) | Internal combustion engine control device and internal combustion engine control method | |
| JP2013244838A (ja) | 車両の自動運転システム | |
| JP4665390B2 (ja) | 車両の制動制御装置 | |
| US10052933B2 (en) | System for controlling the drivability mode of a hybrid motor vehicle | |
| GB2573280A (en) | Automated charge control | |
| JP4784300B2 (ja) | 自動車およびその制御方法 | |
| JP6720654B2 (ja) | クラッチの耐久性判定システム、車両及びクラッチの耐久性判定方法 | |
| EP4201722A1 (en) | Control device of hybrid vehicle |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20180320 |
|
| A977 | Report on retrieval |
Free format text: JAPANESE INTERMEDIATE CODE: A971007 Effective date: 20190221 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20190305 |
|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20190604 |
|
| A02 | Decision of refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A02 Effective date: 20191203 |
|
| C60 | Trial request (containing other claim documents, opposition documents) |
Free format text: JAPANESE INTERMEDIATE CODE: C60 Effective date: 20200331 |
|
| C22 | Notice of designation (change) of administrative judge |
Free format text: JAPANESE INTERMEDIATE CODE: C22 Effective date: 20200825 |
|
| C13 | Notice of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: C13 Effective date: 20201027 |
|
| A601 | Written request for extension of time |
Free format text: JAPANESE INTERMEDIATE CODE: A601 Effective date: 20210126 |
|
| C22 | Notice of designation (change) of administrative judge |
Free format text: JAPANESE INTERMEDIATE CODE: C22 Effective date: 20210209 |
|
| A601 | Written request for extension of time |
Free format text: JAPANESE INTERMEDIATE CODE: A601 Effective date: 20210301 |
|
| A601 | Written request for extension of time |
Free format text: JAPANESE INTERMEDIATE CODE: A601 Effective date: 20210326 |
|
| C23 | Notice of termination of proceedings |
Free format text: JAPANESE INTERMEDIATE CODE: C23 Effective date: 20210601 |
|
| C03 | Trial/appeal decision taken |
Free format text: JAPANESE INTERMEDIATE CODE: C03 Effective date: 20210629 |
|
| C30A | Notification sent |
Free format text: JAPANESE INTERMEDIATE CODE: C3012 Effective date: 20210629 |