JP2017525520A - カートリッジ内の空気を検出するように適合された注射装置 - Google Patents
カートリッジ内の空気を検出するように適合された注射装置 Download PDFInfo
- Publication number
- JP2017525520A JP2017525520A JP2017512785A JP2017512785A JP2017525520A JP 2017525520 A JP2017525520 A JP 2017525520A JP 2017512785 A JP2017512785 A JP 2017512785A JP 2017512785 A JP2017512785 A JP 2017512785A JP 2017525520 A JP2017525520 A JP 2017525520A
- Authority
- JP
- Japan
- Prior art keywords
- piston
- cartridge
- delivery device
- drive member
- drug delivery
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Withdrawn
Links
Images
Classifications
-
- A—HUMAN NECESSITIES
- A61—MEDICAL OR VETERINARY SCIENCE; HYGIENE
- A61M—DEVICES FOR INTRODUCING MEDIA INTO, OR ONTO, THE BODY; DEVICES FOR TRANSDUCING BODY MEDIA OR FOR TAKING MEDIA FROM THE BODY; DEVICES FOR PRODUCING OR ENDING SLEEP OR STUPOR
- A61M5/00—Devices for bringing media into the body in a subcutaneous, intra-vascular or intramuscular way; Accessories therefor, e.g. filling or cleaning devices, arm-rests
- A61M5/178—Syringes
- A61M5/31—Details
- A61M5/315—Pistons; Piston-rods; Guiding, blocking or restricting the movement of the rod or piston; Appliances on the rod for facilitating dosing ; Dosing mechanisms
- A61M5/31565—Administration mechanisms, i.e. constructional features, modes of administering a dose
-
- A—HUMAN NECESSITIES
- A61—MEDICAL OR VETERINARY SCIENCE; HYGIENE
- A61M—DEVICES FOR INTRODUCING MEDIA INTO, OR ONTO, THE BODY; DEVICES FOR TRANSDUCING BODY MEDIA OR FOR TAKING MEDIA FROM THE BODY; DEVICES FOR PRODUCING OR ENDING SLEEP OR STUPOR
- A61M5/00—Devices for bringing media into the body in a subcutaneous, intra-vascular or intramuscular way; Accessories therefor, e.g. filling or cleaning devices, arm-rests
- A61M5/178—Syringes
- A61M5/20—Automatic syringes, e.g. with automatically actuated piston rod, with automatic needle injection, filling automatically
-
- A—HUMAN NECESSITIES
- A61—MEDICAL OR VETERINARY SCIENCE; HYGIENE
- A61M—DEVICES FOR INTRODUCING MEDIA INTO, OR ONTO, THE BODY; DEVICES FOR TRANSDUCING BODY MEDIA OR FOR TAKING MEDIA FROM THE BODY; DEVICES FOR PRODUCING OR ENDING SLEEP OR STUPOR
- A61M5/00—Devices for bringing media into the body in a subcutaneous, intra-vascular or intramuscular way; Accessories therefor, e.g. filling or cleaning devices, arm-rests
- A61M5/178—Syringes
- A61M5/24—Ampoule syringes, i.e. syringes with needle for use in combination with replaceable ampoules or carpules, e.g. automatic
-
- A—HUMAN NECESSITIES
- A61—MEDICAL OR VETERINARY SCIENCE; HYGIENE
- A61M—DEVICES FOR INTRODUCING MEDIA INTO, OR ONTO, THE BODY; DEVICES FOR TRANSDUCING BODY MEDIA OR FOR TAKING MEDIA FROM THE BODY; DEVICES FOR PRODUCING OR ENDING SLEEP OR STUPOR
- A61M5/00—Devices for bringing media into the body in a subcutaneous, intra-vascular or intramuscular way; Accessories therefor, e.g. filling or cleaning devices, arm-rests
- A61M5/178—Syringes
- A61M5/31—Details
-
- A—HUMAN NECESSITIES
- A61—MEDICAL OR VETERINARY SCIENCE; HYGIENE
- A61M—DEVICES FOR INTRODUCING MEDIA INTO, OR ONTO, THE BODY; DEVICES FOR TRANSDUCING BODY MEDIA OR FOR TAKING MEDIA FROM THE BODY; DEVICES FOR PRODUCING OR ENDING SLEEP OR STUPOR
- A61M5/00—Devices for bringing media into the body in a subcutaneous, intra-vascular or intramuscular way; Accessories therefor, e.g. filling or cleaning devices, arm-rests
- A61M5/178—Syringes
- A61M5/31—Details
- A61M5/315—Pistons; Piston-rods; Guiding, blocking or restricting the movement of the rod or piston; Appliances on the rod for facilitating dosing ; Dosing mechanisms
- A61M5/31565—Administration mechanisms, i.e. constructional features, modes of administering a dose
- A61M5/31566—Means improving security or handling thereof
- A61M5/31573—Accuracy improving means
-
- A—HUMAN NECESSITIES
- A61—MEDICAL OR VETERINARY SCIENCE; HYGIENE
- A61M—DEVICES FOR INTRODUCING MEDIA INTO, OR ONTO, THE BODY; DEVICES FOR TRANSDUCING BODY MEDIA OR FOR TAKING MEDIA FROM THE BODY; DEVICES FOR PRODUCING OR ENDING SLEEP OR STUPOR
- A61M5/00—Devices for bringing media into the body in a subcutaneous, intra-vascular or intramuscular way; Accessories therefor, e.g. filling or cleaning devices, arm-rests
- A61M5/178—Syringes
- A61M5/31—Details
- A61M5/315—Pistons; Piston-rods; Guiding, blocking or restricting the movement of the rod or piston; Appliances on the rod for facilitating dosing ; Dosing mechanisms
- A61M5/31565—Administration mechanisms, i.e. constructional features, modes of administering a dose
- A61M5/31576—Constructional features or modes of drive mechanisms for piston rods
- A61M2005/31588—Constructional features or modes of drive mechanisms for piston rods electrically driven
-
- A—HUMAN NECESSITIES
- A61—MEDICAL OR VETERINARY SCIENCE; HYGIENE
- A61M—DEVICES FOR INTRODUCING MEDIA INTO, OR ONTO, THE BODY; DEVICES FOR TRANSDUCING BODY MEDIA OR FOR TAKING MEDIA FROM THE BODY; DEVICES FOR PRODUCING OR ENDING SLEEP OR STUPOR
- A61M2205/00—General characteristics of the apparatus
- A61M2205/33—Controlling, regulating or measuring
-
- A—HUMAN NECESSITIES
- A61—MEDICAL OR VETERINARY SCIENCE; HYGIENE
- A61M—DEVICES FOR INTRODUCING MEDIA INTO, OR ONTO, THE BODY; DEVICES FOR TRANSDUCING BODY MEDIA OR FOR TAKING MEDIA FROM THE BODY; DEVICES FOR PRODUCING OR ENDING SLEEP OR STUPOR
- A61M2205/00—General characteristics of the apparatus
- A61M2205/33—Controlling, regulating or measuring
- A61M2205/332—Force measuring means
-
- A—HUMAN NECESSITIES
- A61—MEDICAL OR VETERINARY SCIENCE; HYGIENE
- A61M—DEVICES FOR INTRODUCING MEDIA INTO, OR ONTO, THE BODY; DEVICES FOR TRANSDUCING BODY MEDIA OR FOR TAKING MEDIA FROM THE BODY; DEVICES FOR PRODUCING OR ENDING SLEEP OR STUPOR
- A61M5/00—Devices for bringing media into the body in a subcutaneous, intra-vascular or intramuscular way; Accessories therefor, e.g. filling or cleaning devices, arm-rests
- A61M5/14—Infusion devices, e.g. infusing by gravity; Blood infusion; Accessories therefor
-
- A—HUMAN NECESSITIES
- A61—MEDICAL OR VETERINARY SCIENCE; HYGIENE
- A61M—DEVICES FOR INTRODUCING MEDIA INTO, OR ONTO, THE BODY; DEVICES FOR TRANSDUCING BODY MEDIA OR FOR TAKING MEDIA FROM THE BODY; DEVICES FOR PRODUCING OR ENDING SLEEP OR STUPOR
- A61M5/00—Devices for bringing media into the body in a subcutaneous, intra-vascular or intramuscular way; Accessories therefor, e.g. filling or cleaning devices, arm-rests
- A61M5/178—Syringes
- A61M5/31—Details
- A61M5/3146—Priming, e.g. purging, reducing backlash or clearance
-
- A—HUMAN NECESSITIES
- A61—MEDICAL OR VETERINARY SCIENCE; HYGIENE
- A61M—DEVICES FOR INTRODUCING MEDIA INTO, OR ONTO, THE BODY; DEVICES FOR TRANSDUCING BODY MEDIA OR FOR TAKING MEDIA FROM THE BODY; DEVICES FOR PRODUCING OR ENDING SLEEP OR STUPOR
- A61M5/00—Devices for bringing media into the body in a subcutaneous, intra-vascular or intramuscular way; Accessories therefor, e.g. filling or cleaning devices, arm-rests
- A61M5/178—Syringes
- A61M5/31—Details
- A61M5/315—Pistons; Piston-rods; Guiding, blocking or restricting the movement of the rod or piston; Appliances on the rod for facilitating dosing ; Dosing mechanisms
- A61M5/31511—Piston or piston-rod constructions, e.g. connection of piston with piston-rod
- A61M5/31515—Connection of piston with piston rod
-
- A—HUMAN NECESSITIES
- A61—MEDICAL OR VETERINARY SCIENCE; HYGIENE
- A61M—DEVICES FOR INTRODUCING MEDIA INTO, OR ONTO, THE BODY; DEVICES FOR TRANSDUCING BODY MEDIA OR FOR TAKING MEDIA FROM THE BODY; DEVICES FOR PRODUCING OR ENDING SLEEP OR STUPOR
- A61M5/00—Devices for bringing media into the body in a subcutaneous, intra-vascular or intramuscular way; Accessories therefor, e.g. filling or cleaning devices, arm-rests
- A61M5/36—Devices for bringing media into the body in a subcutaneous, intra-vascular or intramuscular way; Accessories therefor, e.g. filling or cleaning devices, arm-rests with means for eliminating or preventing injection or infusion of air into body
- A61M5/365—Air detectors
Landscapes
- Health & Medical Sciences (AREA)
- Vascular Medicine (AREA)
- Engineering & Computer Science (AREA)
- Anesthesiology (AREA)
- Biomedical Technology (AREA)
- Heart & Thoracic Surgery (AREA)
- Hematology (AREA)
- Life Sciences & Earth Sciences (AREA)
- Animal Behavior & Ethology (AREA)
- General Health & Medical Sciences (AREA)
- Public Health (AREA)
- Veterinary Medicine (AREA)
- Infusion, Injection, And Reservoir Apparatuses (AREA)
Abstract
本体部分(6)と、軸方向に移動可能なピストン(5)と、遠位出口部分(4)とを備えたカートリッジ(1)を受容するように適合された、(図示せぬ)カートリッジ受容部分、及び受容されたカートリッジ(1)の近位ピストン(5)部分と相互作用するように適合された、軸方向に移動可能なピストン駆動部材(10)を備えた、吐出アセンブリであって、ピストン駆動部材(10)が、遠位方向へ移動可能なように適合され、それによって、受容されたカートリッジ内の薬剤を加圧するように適合された、吐出アセンブリが提供される。薬剤送達装置は、受容されたカートリッジ(1)内の薬剤の流体圧力に関する特性を測定し取得するための手段を更に備え、その特性は、カートリッジ(1)内に収容された自由空気の量(7)に応じる。薬剤送達装置は、ピストンロッド駆動部材(10)の位置を測定し取得するための手段(20)、及び時間を測定し取得するための手段(40)を更に備える。薬剤送達装置は、記憶するための手段(30)、及び取得された測定値を処理するための手段(31)を更に備える。処理手段は、カートリッジ(1)内の空気の量(7)を推定するように構成されている。【選択図】図1
Description
本発明は、広くは、医療用送達装置に関する。特定の実施形態において、本発明は、カートリッジ内の自由空気の量を検出するように適合された医療用送達装置に関する。
本発明の開示において、主にインスリンの送達による糖尿病の治療に言及するが、これは本発明の例示的な使用に過ぎない。
薬剤送達装置は、薬剤や生物学的製剤を自己投与せねばならない患者の生活を、大幅に改善してきた。薬剤送達装置は、多くの形態をとり、それらは、アンプルに注射手段を伴うだけの単純な使い捨て装置を含み、予め充填された使い捨て装置又は予め充填されたカートリッジと共に使用されるように適合された耐久性の装置であり得る。該装置は、その用途に応じて、異なる種類の針又は注入セットと連結させることができる。その形態や種類に関わりなく、薬剤送達装置は、注射薬及び生物学的製剤の患者による自己投与を支援する上で大いに役立つことが分かってきた。更に、それらは、自己投与を行うことができない人たちに注射剤を投与する際に、介護者も大いに助ける。
幾つかの既存の糖尿病用の注射装置のユーザは、注射前にカートリッジ内に空気が入っていないことを確認する必要がある。新しいカートリッジは、生産を離れる前に自由空気の量を制御することができる。しかし、カートリッジが使用中であるときに、カートリッジが温度の変動する環境下にあるならば、空気がカートリッジに入る可能性がある。そのようなシナリオの1つは、ユーザが、貯蔵のために冷蔵庫に注射装置を配置し、注射のためにそれを取り出すことであり得る。一旦、空気がカートリッジ内に入ると、注射前にユーザが空気を抜かないならば、装置が薬剤の代わりに空気を吐出する可能性があるため、又はカートリッジ内の空気の量に応じて投与時間が増加するため、すなわち、ユーザが意図された用量が吐出される前に注射を停止し得るので、ユーザは少ない用量しか投与されないという経験をし得る。
米国特許第4255088号は、ポンプ内の気体を検出して所望の流量との誤差を示す液体ポンピングシステムを説明し、それは、過剰な量の気体が検出されたならば警報を与え、所望の流量を得るために流量が修正され得る。この文書は、吸入及び圧縮のポンプサイクルで連続的に働く往復式のポンプを説明し、流体の流れの方向が、入口及び出口バルブによって調整される。この文書は、圧縮フェーズの間に、入口弁と出口弁が閉じられ、ポンプが密封された状態で操作され得る往復式のポンプを説明する。密封された状態では、ピストンの位置に比例する信号が、ポンプチャンバ内の圧力変換器からの圧力測定値と共に測定される。密封された状態での測定は、チャンバ内の気体の量を推定するために使用されることができる。
WO2013/148798A1は、注入システムのポンプチャンバ内の空気を検出するための異なる実施形態を説明する。該注入システムは、一方向の流れを確保するために、往復式のポンプとバルブを備える。一実施形態では、この文書が、注入システムのチャンバ内の空気を検出する方法を開示する。1つのステップでは、アクチュエータ装置を使用して、流体を収容するチャンバに対してプランジャーを移動させる。別の1つのステップでは、プランジャーがチャンバに対して移動する際に、プランジャーに作用する力が、センサを用いて検出される。更に別の1つのステップでは、プランジャーに作用する力の測定値が、センサからプロセッサへ電気的に通信される。別の1つのステップでは、プロセッサが、(1)センサによって検出された力プロファイルを前処理し、(2)力プロファイルから特徴を導き出し、(3)力プロファイルの導き出された特徴に基づいて、空気力プロファイル又は液体力プロファイルとして力プロファイルを分類するために使用される。使用されるセンサ(110)が、チャンバ(108)内に配置され、プランジャー(107)が移動する際に、プランジャー(107)に作用する力を検出する。該方法は、エンドオブバッグ(end of bag)状態を検出することを目的としているので、一連のポンプサイクルを解析するように適合されている。
本発明の目的は、処方された処置への遵守を保証し、少ない用量の投与を避けるために、カートリッジ内の空気の量を推定することができる薬剤送達装置を提供することである。
本発明の開示では、上述の目的に対処するか、又は以下の開示若しくは例示的な実施形態の説明から明らかになる目的に対処するため、幾つかの実施形態及び態様を説明する。
第1の態様によれば、本発明は、カートリッジ内の自由空気の量を推定するための薬剤送達装置を提供し、該薬剤送達装置は、
本体部分と、軸方向に移動可能なピストンと、遠位出口部分とを備えたカートリッジを受容するように適合された、カートリッジ受容部分、
受容されたカートリッジの近位ピストン部分に当接するインターフェース位置の中へ運ばれるように適合された、軸方向に移動可能なピストン駆動部材を備えた吐出アセンブリであって、ピストン駆動部材が、遠位方向へ移動可能なように、それによって、受容されたカートリッジ内の薬剤を加圧するように適合された、吐出アセンブリ、
作動中に受容されたカートリッジ内の薬剤の流体圧力に関する特性を測定し取得するための手段であって、その特性がカートリッジ内に収容されている自由空気の量に応じる、手段、
作動中にピストン駆動部材の位置を測定し取得するための手段、
作動中に取得された測定値を記憶するための手段、及び
作動中に取得された測定値を処理し、カートリッジ内の自由空気の量を推定するための処理手段を備える。
本体部分と、軸方向に移動可能なピストンと、遠位出口部分とを備えたカートリッジを受容するように適合された、カートリッジ受容部分、
受容されたカートリッジの近位ピストン部分に当接するインターフェース位置の中へ運ばれるように適合された、軸方向に移動可能なピストン駆動部材を備えた吐出アセンブリであって、ピストン駆動部材が、遠位方向へ移動可能なように、それによって、受容されたカートリッジ内の薬剤を加圧するように適合された、吐出アセンブリ、
作動中に受容されたカートリッジ内の薬剤の流体圧力に関する特性を測定し取得するための手段であって、その特性がカートリッジ内に収容されている自由空気の量に応じる、手段、
作動中にピストン駆動部材の位置を測定し取得するための手段、
作動中に取得された測定値を記憶するための手段、及び
作動中に取得された測定値を処理し、カートリッジ内の自由空気の量を推定するための処理手段を備える。
この薬剤送達装置の構成により、カートリッジがカートリッジ受容部分に受容されているシステム内で、カートリッジ内の空気の量を推定することが可能である。カートリッジ内に収容された薬剤は、ピストンによって加圧され、ピストンロッド部材が、ピストン駆動部材と相互作用するように適合されている。ピストン駆動部材は、薬剤を加圧するために遠位方向へ移動している。空気は圧縮性であり薬剤がほぼ非圧縮性なので、ピストン位置と流体の圧力に関する特性における反応との間の相関から、空気の量を決定することができる。上述の種類の薬剤送達装置は、カートリッジ受容部分内にカートリッジを受容し、薬剤を吐出するように適合されている。そのようなシステムでは、ピストン駆動部材が、ピストン駆動部材とピストンとの間のインターロッキング手段なしに、摺動するようなやり方でカートリッジのピストンと相互作用するように適合されている。言い換えると、ピストンは、ピストン駆動部材にロックされず、この構造上の特徴は、如何にして処理手段がカートリッジ内の自由空気の量を推定できるかということに対する制限を課す。カートリッジが空ならば、新しい標準的なカートリッジが挿入され、又はその装置が予め充填されている種類ならば、装置が捨てられるだろう。
更に、本発明の更なる態様では、ピストン駆動部材(10)とピストン(5)が、ピストン駆動部材(10)が、ピストン(5)に対して軸方向の距離を有するように配置された非接触構成と、ピストン駆動部材(10)が、ピストン(5)と相互作用し当接している接触構成との間で、変位できるように適合され、ピストン駆動部材(10)の遠位方向への更なる動きは、ピストン(5)の遠位動作をもたらし、受容されたカートリッジ(1)内の薬剤の流体圧力を増加させ、ピストン駆動部材(10)の近位方向への動きは、ピストン駆動部材(10)とピストン(5)との間の分離をもたらす。それによって、カートリッジ内の圧力が減少する。
ピストン駆動部材は、駆動部材がピストンと軸方向において分離されている、すなわち、駆動部材とピストンとの間に軸方向の距離が存在する、非接触構成にあり、又はピストンとピストン駆動部材との間の当接が存在するが、ピストン駆動部材が近位方向へ移動したならば、ピストン駆動部材とピストンが分離され得る、接触位置にあるように適合されている。
更なる一態様では、ピストン駆動部材(10)とピストン(5)が、ピストン駆動部材(10)を遠位方向へ移動させることによって、非接触から接触構成へ変位するように適合され、ピストン駆動部材(10)とピストン(5)が、ピストン駆動部材(10)を近位方向へ移動させることによって、接触から非接触構成へ変位するように適合されている。
この構成によって、ピストン駆動部材を遠位又は近位方向へ移動させることにより、ピストン駆動部材とピストンの構成を変更することが可能である。接触構成では、ピストン駆動部材がピストンと当接するのみであるので、ピストン駆動部材の近位方向への動きは、ピストンに対する軸方向の距離を生み出し得る。
流体圧力に関する特性は、ピストンとピストン駆動部材との間に配置された力センサによって得られ、この場合、流体圧力に関する特性は、ピストンに加えられた力である。更に又は代替的に、流体圧力に関する特性は、ピストンの変形を測定するように適合された近接センサによって得られてもよい。ピストン駆動部材からの力がピストンに加えられたときに、ピストンは変形し、その変形はカートリッジ内の流体圧力に関係する。更に又は代替的に、ピストン又はプランジャーの変形は、歪ゲージによって測定され得る。
更に又は代替的に、流体圧力に関する特性は、カートリッジ内の流体の静電容量又は吸光度を測定することによって得られてもよい。気体すなわち空気の静電容量及び吸光度は、液体及び薬剤のものと異なる。ピストンが加圧されたときに、カートリッジ内の気体と液体との間の比率が変動し、カートリッジ内の流体の静電容量又は吸光度を測定することによって、流体圧力が導き出され得る。
更なる一態様では、本発明が、出口部分が第1のモードで操作されるように適合された、薬剤送達装置を提供する。第1のモードでは、遠位出口が閉じられている。
この構成によって、空気の量を決定するための特定の単純な方法を可能にすることができる。温度が一定であると仮定すると、流体圧力とピストン駆動部材の位置との間に直線的な関係が存在するからである。例えば、流れ導管(flow conduit)と連結されていないときに、遠位出口は閉じられている。
更なる一態様では、本発明が、流体圧力に関する測定された特性を使用することによって、処理手段がピストン駆動部材とピストンとの間の接触点を推定するように適合された、薬剤送達装置を提供する。
この構成によって、ピストンとピストン駆動部材との間の接触が存在することを検出し、それによって、ピストン駆動部材が更に移動されたときに、圧力の上昇が存在することを保証することが可能である。
更なる一態様では、処理手段が、取得された測定値を処理するように更に構成され、ピストンロッド部材とピストンとの間の距離又は緩みの効果を除去する、薬剤送達装置を、本発明が提供する。
この構成によって、プロセッサは、カートリッジ内の自由空気の推定の間に、ピストン駆動部材とピストンとの間の距離の効果を除去するように構成されているので、薬剤送達装置は、接触点を必ずしも明確に決定する必要がない。
更なる一態様では、流体圧力に関する特性を測定するための手段が、ピストン駆動部材の遠位部分に取り付けられている、薬剤送達装置を、本発明が提供する。この構成の更なる一態様では、前記特性を測定するための手段が、ピストン駆動部材の遠位部分にあるセンサヘッド内に取り付けられた力センサ又は近接センサであり得る。また更なる一態様では、力センサと近接センサが、センサヘッド内で結合されて取り付けられ得る。
この構成よって、流体圧力に関する特性を測定するための手段は、カートリッジに取り付けられない。したがって、この構成は、カートリッジが交換でき、更に標準的なカートリッジを使用できる、方法を可能にする。
更なる一態様では、本発明が、薬剤送達装置を提供し、該薬剤送達装置が、
作動中に時間を測定し取得するための手段を更に備え、
出口部分が、第2のモードで構成されるように更に適合され、第2のモードでは、遠位出口が種々の流れ導管のうちの1つと流体連通し、
ピストン駆動部材が、選択された量の薬剤を吐出するために、遠位方向へ移動可能なように適合され、
処理手段が、作動中にカートリッジ内の少なくとも自由空気の量を推定するように更に構成されている。
作動中に時間を測定し取得するための手段を更に備え、
出口部分が、第2のモードで構成されるように更に適合され、第2のモードでは、遠位出口が種々の流れ導管のうちの1つと流体連通し、
ピストン駆動部材が、選択された量の薬剤を吐出するために、遠位方向へ移動可能なように適合され、
処理手段が、作動中にカートリッジ内の少なくとも自由空気の量を推定するように更に構成されている。
この構成によって、流体圧力とピストン駆動部材の位置との間の時間に依存した相関が存在するので、薬剤が吐出されるモードで、カートリッジ内の空気の量を推定する方法を可能にし得る。測定された時間は、全てのイベントの時間を特定するタイムスタンプである。流体圧力は、送達されるべき薬剤の選択された量、用量の送達の速度、カートリッジ内の自由空気の量、ピストンとカートリッジの本体部分との間の摩擦の種々の量、流れ導管の種々の種類などに更に応じる。
更なる一態様では、出口部分が第1のモードで構成されているか又は第2のモードで構成されているかを識別するための手段を更に備え、処理手段が、カートリッジ内の少なくとも自由空気の量を推定することにおいて、その識別を使用するように構成されている、薬剤送達装置を、本発明が提供する。
この構成によって、処理手段には、作動モードの情報が提供されるので、空気の量を推定する方法を単純化することができる。作動モードを識別するための手段は、例えば、ユーザが出口部分を視覚的に検査して情報をプロセッサに提供することであり、又は出口部分が流れ導管に連結されたことを識別するセンサ内のビルド(build)であり、プロセッサには自動的に情報が提供され得る。
更なる一態様では、ピストンがピストン駆動部材によって遠位方向へ移動されるように適合されたストロークフェーズで、且つ、ピストン駆動部材が停止するように適合され、すなわち、駆動部材が駆動されず移動しないリラクゼーションフェーズで、吐出アセンブリが操作されるように適合された、薬剤送達装置を、本発明が提供する。処理手段は、リラクゼーションフェーズの間に取得されたデータに基づいて、自由空気の量を推定するように更に構成されている。
この構成によって、薬剤の量は、ピストン駆動部材が進められているストロークフェーズの間に送達され、自由空気などの従順な部分(compliant part)は圧縮され、リラクゼーションフェーズでは、全ての従順な部分が緩和される。ピストンが停止されているので、リラクゼーションフェーズの間に測定値を取得し処理できることは、特に有利である。したがって、リラクゼーションフェーズの間に取得されたデータに基づいて自由空気の量を推定することは、ピストンとカートリッジの本体部分との間の摩擦による影響を受け難い。摩擦、より具体的には、動摩擦のみが、ピストンの進行中に生じる。
更なる一態様では、処理手段が、
取得された測定値を処理し、且つ
カートリッジ内の少なくとも自由空気の量の動的な推定を実行する
ように構成された、薬剤送達装置を、本発明が提供する。
取得された測定値を処理し、且つ
カートリッジ内の少なくとも自由空気の量の動的な推定を実行する
ように構成された、薬剤送達装置を、本発明が提供する。
この構成は、自由空気の量の推定が、測定値の増加された取得と共に連続的に改良される、方法を可能にする。摩擦からの貢献が最小化されるので、リラクゼーションフェーズの間の自由空気の量の推定は、精度が高い推定に対して特に適している。
更なる一態様では、
記憶するための手段に、キャリブレーション測定値から計算された一組のキャリブレーション指標が提供され、
処理手段が、
一組の作動指標を計算し、且つ
一組の作動指標と一組のキャリブレーション指標を使用して、作動中にカートリッジ内の少なくとも自由空気の量を推定する
ように構成されている、薬剤送達装置を、本発明は提供する。
記憶するための手段に、キャリブレーション測定値から計算された一組のキャリブレーション指標が提供され、
処理手段が、
一組の作動指標を計算し、且つ
一組の作動指標と一組のキャリブレーション指標を使用して、作動中にカートリッジ内の少なくとも自由空気の量を推定する
ように構成されている、薬剤送達装置を、本発明は提供する。
この構成によって、記憶手段に記憶された、一組のキャリブレーション指標は、一組の作動指標を導き出し且つ前記一組を一組のキャリブレーション指標と比較することによって、作動中に幾つかの未知のパラメータを推定する方法を可能にする。記憶手段には、薬剤送達装置が作動可能になる前に、すなわち、用量を患者に送達するように使用できる前に、且つ、自由空気の量を推定することができる前に、一組のキャリブレーション指標が提供される。一組のキャリブレーション指標は、送達されるべき薬剤の種々の選択された量、ピストンとカートリッジの本体部分との間の摩擦の種々の量、ピストンの種々の速度などを伴って実行される、種々の量の自由空気を有するカートリッジに対する測定の値を表している。
更なる一態様では、処理手段が、物理モデルに基づいて、カートリッジ内の少なくとも自由空気の量を推定するように構成された、薬剤送達装置を、本発明が提供する。
この構成は、作動中の時間、カートリッジ内の自由空気の量、送達された薬剤の量、ピストンとカートリッジの本体部分との間の摩擦、ピストンの速度などとリンクした物理モデルの確立によって、カートリッジ内の少なくとも自由空気の量を推定することを可能にする、方法を提供する。
更なる一態様では、薬剤送達装置がカートリッジを更に備える。
更なる一態様では、本発明が、以下のステップを含む本発明による薬剤送達装置を操作するための方法を提供する。すなわち、
吐出手段を操作してピストンを軸方向へ移動させるステップと、
作動中に薬剤の流体圧力に関する特性を測定し取得するステップと、
作動中にピストン駆動部材の位置を測定し取得するステップと、
取得された測定値を処理してカートリッジ内の少なくとも自由空気の量を推定するステップとである。
吐出手段を操作してピストンを軸方向へ移動させるステップと、
作動中に薬剤の流体圧力に関する特性を測定し取得するステップと、
作動中にピストン駆動部材の位置を測定し取得するステップと、
取得された測定値を処理してカートリッジ内の少なくとも自由空気の量を推定するステップとである。
更なる一態様では、本発明が、ピストン駆動部材とピストンの構成を非接触構成から接触構成へ変位させるステップを更に含む。
更なる一態様では、本発明が、以下のステップを更に含む本発明による薬剤送達装置を操作するための方法を提供する。すなわち、
出口部分が第1のモードにあるか又は第2のモードにあるかを識別するステップ、及び
前記識別を入力として使用してカートリッジ内の自由空気の計算された体積を推定するステップである。
出口部分が第1のモードにあるか又は第2のモードにあるかを識別するステップ、及び
前記識別を入力として使用してカートリッジ内の自由空気の計算された体積を推定するステップである。
更なる一態様では、本発明が、以下のステップを更に含む本発明による薬剤送達装置を操作するための方法を提供する。すなわち、
作動中に時間を測定し取得するステップ、
キャリブレーション測定値から計算された一組のキャリブレーション指標を提供するステップ、
一組の作動指標を計算するステップ、及び
一組の作動指標と一組のキャリブレーション指標を使用して、作動中にカートリッジ内の少なくとも自由空気の量を推定するステップである。
作動中に時間を測定し取得するステップ、
キャリブレーション測定値から計算された一組のキャリブレーション指標を提供するステップ、
一組の作動指標を計算するステップ、及び
一組の作動指標と一組のキャリブレーション指標を使用して、作動中にカートリッジ内の少なくとも自由空気の量を推定するステップである。
更なる一態様では、本発明が、以下のステップを更に含む本発明による薬剤送達装置を操作するための方法を提供する。すなわち、
作動中に時間を測定し取得するステップ、及び
物理モデルに基づいて、カートリッジ内の少なくとも自由空気の量を推定するステップである。
作動中に時間を測定し取得するステップ、及び
物理モデルに基づいて、カートリッジ内の少なくとも自由空気の量を推定するステップである。
更なる一態様では、本発明が、カートリッジ内の推定された自由空気の量が特定の閾値よりも上ならば警報を発令することを更に含む、本発明による薬剤送達装置を操作するための方法を提供する。
更なる一態様では、本発明が、以下のステップを更に含む本発明による薬剤送達装置を操作するための方法を提供する。すなわち、
ストロークフェーズとリラクゼーションフェーズにおいて、受容されたカートリッジ内の薬剤の流体圧力に関する特性を測定し取得するステップ、
ストロークフェーズとリラクゼーションフェーズにおいて、ピストン駆動部材の位置を測定し取得するステップ、
ストロークフェーズとリラクゼーションフェーズにおいて、時間を測定し取得するステップ、及び
取得された測定値を処理してカートリッジ内の少なくとも自由空気の量を推定するステップである。
ストロークフェーズとリラクゼーションフェーズにおいて、受容されたカートリッジ内の薬剤の流体圧力に関する特性を測定し取得するステップ、
ストロークフェーズとリラクゼーションフェーズにおいて、ピストン駆動部材の位置を測定し取得するステップ、
ストロークフェーズとリラクゼーションフェーズにおいて、時間を測定し取得するステップ、及び
取得された測定値を処理してカートリッジ内の少なくとも自由空気の量を推定するステップである。
以下に、図面を参照して発明を更に説明する。
図面において、類似の構造物は、主として類似の参照番号により特定される。
後述で「上方」及び「下方」、「右」及び「左」、「水平」及び「垂直」などの語、又は類似の相対的表現が使用される場合、これらは添付図面にのみ言及するものであり実際の使用状況を指すものではない。以下で、「近位」という用語は、薬剤送達装置を操作しているユーザに最も近い端部又は部分を示すために使用され、「遠位」という用語は、近接部分又は端部と反対側の部分又は端部を指すために使用される。示される図面は概略的な表示であり、このため種々の構造の構成及びそれらの相対的な寸法は、例示目的のみを意図している。
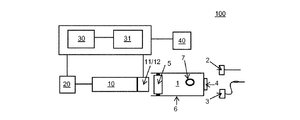
本開示の第1の実施形態では、図1の薬剤送達装置(100)が、カートリッジ内の空気の量を決定し得る。図1は、以下のものを備えた薬剤送達装置(100)を示す。すなわち、
本体部分(6)と、軸方向に移動可能なピストン(5)と、遠位出口部分(4)とを備えたカートリッジ(1)を受容するように適合された、(図示せぬ)カートリッジ受容部分、及び受容されたカートリッジ(1)の近位ピストン(5)部分と相互作用するように適合された、軸方向に移動可能なピストン駆動部材(10)を備えた、吐出アセンブリであって、ピストン駆動部材(10)が、遠位方向へ移動可能なように適合され、それによって、受容されたカートリッジ内の薬剤を加圧するように適合された、吐出アセンブリである。
本体部分(6)と、軸方向に移動可能なピストン(5)と、遠位出口部分(4)とを備えたカートリッジ(1)を受容するように適合された、(図示せぬ)カートリッジ受容部分、及び受容されたカートリッジ(1)の近位ピストン(5)部分と相互作用するように適合された、軸方向に移動可能なピストン駆動部材(10)を備えた、吐出アセンブリであって、ピストン駆動部材(10)が、遠位方向へ移動可能なように適合され、それによって、受容されたカートリッジ内の薬剤を加圧するように適合された、吐出アセンブリである。
薬剤送達装置は、受容されたカートリッジ(1)内の薬剤の流体圧力に関する特性を測定し取得するための手段を更に備え、該特性は、カートリッジ(1)内に収容された自由空気を量(7)に応じ、好適な実施形態では、この特性を測定するための手段が、ピストン駆動部材(10)の端部にあるセンサヘッド内に取り付けられた、力センサ(11)、近接センサ(12)、又は両センサの結合である。
流体圧力に関する特性は、ピストンとピストン駆動部材との間に配置された力センサによって得られ、この場合、流体圧力に関する特性は、ピストンに加えられた力であり得る。更に又は代替的に、流体圧力に関する特性は、ピストンの変形を測定するように適合された近接センサによって得られてもよい。ピストン駆動部材からの力がピストンに加えられたときに、ピストンは変形し、その変形はカートリッジ内の流体圧力に関係する。更に又は代替的に、ピストン又はプランジャーの変形は、歪ゲージによって測定され得る。
代替的な一実施形態では、流体圧力に関する特性は、カートリッジ内の流体の静電容量又は吸光度を測定することによって得られてもよい。気体すなわち空気の静電容量及び吸光度は、液体及び薬剤のものと異なる。ピストンが加圧されたときに、カートリッジ内の気体と液体との間の比率が変動し、カートリッジ内の流体の静電容量又は吸光度を測定することによって、流体圧力が導き出され得る。そのような一実施形態では、静電容量又は吸光度を測定するための手段が、好適には、カートリッジの軸方向の延伸に沿って提供される。
薬剤送達装置は、作動中にピストン駆動部材(10)の位置を測定し取得するための手段(20)を更に備え、該手段は、好適な実施形態では、エンコーダ、又は電気的接触若しくは磁気信号を使用する位置センサである。
薬剤送達装置は、取得された測定値を記憶するための手段(30)、及び作動中に取得された測定値を処理し、カートリッジ(1)内の自由空気の量を推定するための処理手段(31)を更に備える。ピストン駆動部材(10)とピストン(5)は、ピストン駆動部材(10)が、ピストン(5)に対して軸方向の距離を有するように配置された非接触構成と、ピストン駆動部材(10)が、ピストン(5)と相互作用し当接するように配置された接触構成と、の間で変位可能なように適合されている。更に、ピストン駆動部材(10)の遠位方向への動きは、ピストン(5)の遠位動作をもたらし、その動きは、受容されたカートリッジ(6)内の薬剤の流体圧力の増加をもたらす。ピストン駆動部材(10)の近位方向への動きは、ピストンが近位方向へ移動することを可能にし、それは、ピストン駆動部材(10)とピストンとの間の分離をもたらし、流体圧力の減少をもたらす。遠位方向は、出口の方向であり、近位方向は、遠位方向と反対側の方向である。
薬剤送達装置は、出口部分(4)が流れ導管と連結され、したがって、流体圧力が時間に応じる条件下で、自由空気の量を決定することができるように、作動中に時間を測定し取得するための手段(40)を更に備えることができる。
取得されたデータを記憶するために、薬剤送達装置には、作動中に取得された測定値を記憶するための手段(30)、及び作動中に取得された測定値を処理し、カートリッジ(1)内の自由空気の量(7)を推定するための処理手段(31)が提供される。
ピストン駆動部材(10)は、薬剤を加圧するために遠位方向へ移動している。空気は圧縮性であり薬剤がほぼ非圧縮性なので、ピストン位置と流体の圧力に関する特性における反応との間の相関から、自由空気の量(7)を決定することができる。
特に、本発明の単純な実施形態は、出口部分(4)が第1のモードで操作されるように適合された、薬剤送達装置を開示する。第1のモードでは、遠位出口が閉じられている。より進化した一実施形態では、薬剤送達装置が、出口部分(4)がペン注射針(2)又は注入セット(3)としての流れ導管と連結された、第2のモードで操作され得る。薬剤送達装置が2つのモードのうちの一方で操作されるように適合された一実施形態の代わりに、ユーザが出口部分(4)の観察に応じて2つのモードの間で選択する一実施形態、又は薬剤送達装置が出口部分の状態に応じて作動モードを自動的に識別する、すなわち、センサが流れ導管との連結性を検出する一実施形態が、出口部分に関連付けられ得る。
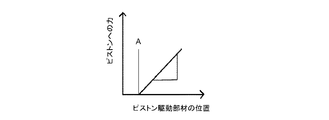
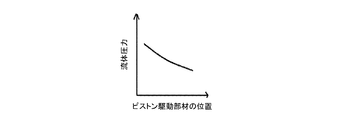
第1のモードでは、空気の量を決定するための特定の単純な方法が可能である。図2Aは、出口部分(4)が第1のモードにあるときに、ピストン駆動部材の位置の関数として、力センサ(12)による測定値の出力を概略的に示している。ポイントAは、ピストン駆動部材(10)とピストン(5)との間の接触を示し、このポイントの後では、温度が一定であるという仮定の下で、流体圧力とピストン駆動部材の位置との間に直線的な関係が存在する。ポイントAの後で、ピストン駆動部材(10)の任意の更なる進行が、流体圧力における反応を生成する。ポイントAの圧力及び位置、並びにピストン駆動部材(10)の更なる進行の後の圧力及び位置が得られるので、圧力が加えられていないときに、ポイントAでの空気の量(7)又は体積を決定することが可能である。ポイントAにおける体積は、初期体積として考えられる。初期体積が規定された臨界量よりも大きいならば、ユーザには警報が発令され得る。
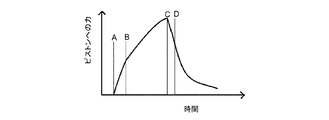
図2Bは、出口部分(4)が第2のモードにあるときに、時間の関数として、力センサ(12)による測定値の出力を概略的に示している。ポイントAは、ピストン駆動部材(10)とピストン(5)との間の接触を示し、ポイントAは、ピストン駆動部材(10)がピストン(5)を加速し、流体を加圧し、流体を吐出する、加速フェーズの開始も示している。ポイントBは、加速フェーズの終了を示し、ピストン駆動部材(10)が一定の速度で移動するフェーズの開始を示している。ポイントCは、一定の速度のフェーズの終了を示し、流体圧力は減少するが流体が未だ吐出される減速フェーズの開始を示している。ポイントDは、減速フェーズの終了を示し、ピストン駆動部材が停止したが、例えば、自由空気としての従順な部分の緩和まで薬剤が未だ吐出されるリラクゼーションフェーズの開始を示している。カートリッジ内に空気が存在するならば、通常、それはシステムの全体の従順さへの主要な貢献部分であるが、ピストン、ピストン駆動部材、及び隔壁などの他の構成要素も貢献し得る。流体圧力が周囲圧力(ambient pressure)と等しくなったときに、リラクゼーションフェーズは終了する。このポイントにおいて、薬剤は吐出されない。加速フェーズ、一定の速度のフェーズ、及び減速フェーズは、ピストン駆動部材が何れのフェーズでも進行しているので、併せて、ストロークフェーズと呼ばれる。
この種類の薬剤送達装置に対して、選択された量の薬剤は、ストロークフェーズとリラクゼーションフェーズの間に吐出される。それは、従順な部分が完全に緩和される前に、ピストンがピストン駆動部材を伴ってリバースされるので、カートリッジ又はポンプチャンバが、リラクゼーションフェーズの間に圧力を解放しない、連続的な往復式のシステムとは対照的である。
一定の断面積を有する、ピストン駆動部材(10)とピストン(5)との間の力を測定するセンサは、カートリッジ(1)の内側の流体圧力と容易に関連付けられる。一般的な関係は、圧力が単位面積当たりの力と等しいというものである。
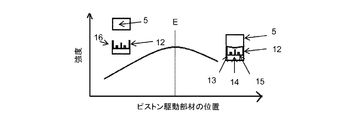
WO2013/144152で開示され、本明細書で参照されることによって組み込まれている、近接センサは、プランジャーとの接触を検出するように使用され得る。図3A及び図3Bで概略的に示されているように、近接センサからの強度信号も、カートリッジ(10)内の流体の流体圧力に関連付けられ得る。図3Aは、センサヘッド(16)がピストン(5)に近づく際の、ピストン駆動部材(10)の遠位部分にある、センサヘッド(16)内に取り付けられた近接センサ(12)を用いた測定値の出力を示している。エミッタ(13)は、ピストン(5)の近位面によって反射され且つ検出器(15)によって検出される、信号を送信する。分離壁(14)は、エミッタ(13)からの直接信号に向かって検出器(15)を遮断する。センサヘッド(16)がピストン(5)に近づく際に、センサヘッド(16)の遠位面とピストン(5)の近位面との間の接触まで、反射された信号の強度は増加する。接触の後で、ピストン駆動部材(10)が更に進行する場合、ピストン(5)は、カートリッジ内の流体を加圧し、センサヘッド(16)の遠位空洞の中へ拡大し、それによって、信号の強度が減少する。このフェーズでは、強度と流体圧力との間の相関が得られ、その相関は、図3Bで概略的に示されている。
図2及び図3は、流体圧力、例えば、力又は近接信号に関する特性を測定するための手段を備えた、本発明による薬剤送達装置が、ピストンロッド部材(10)とピストン(5)との間の接触点を推定するためにも使用され得ることを示している。接触の後で、ピストン駆動部材が更に進行する場合、圧力は更に増加するだろう。
しかし、本発明の一実施形態は、カートリッジ内の自由空気の量の推定の間に、ピストン駆動部材とピストンとの間の距離又は緩みの効果を除去するために、適切なアルゴリズムを適用することによって、プロセッサを構成することもできるので、必ずしも分離された又は最初のステップにおいて接触点を決定するように適合されない。
本発明による一実施形態の別の1つの利点は、感知手段がピストン駆動部材に取り付けられたときに、カートリッジが、センサと干渉しないように容易に交換され得るか、又は生産費用を削減する標準的なカートリッジを有する薬剤送達装置の使用が可能であるということである。
薬剤送達装置が第2のモードで操作される一実施形態では、前述したように、薬剤送達装置が、作動中に時間を測定し取得するための手段も備える。
本発明の好適な一実施形態では、薬剤送達装置の処理手段が、取得された測定値を瞬間的に処理し、カートリッジ内の少なくとも自由空気の量の動的な推定を実行するように構成されている。この構成は、自由空気の量の推定が、取得された測定値が増加するに従って連続的に改良される、方法を可能にする。
本発明の好適な一実施形態では、記憶するための手段(30)に、キャリブレーション測定値から計算された一組のキャリブレーション指標が提供され、処理手段(31)は、一組の作動指標を計算し、一組の作動指標と一組のキャリブレーション指標を使用して、作動中にカートリッジ内の少なくとも自由空気の量を推定するように構成されている。
薬剤送達装置を使用するときに、送達されるべき薬剤の選択された量及び用量が送達される速度などの、幾つかのパラメータが、ユーザによって変更され得る。選択されたパラメータの情報は、投与に先立ってプロセッサに提供され得る。カートリッジ内の自由空気の量、ピストンとカートリッジの本体部分との間の摩擦の種々の量、流れ導管の種々の種類(流れ抵抗の種々の量)などの、他の変数は、投与に先立って通常は未知の変数である。
したがって、一組のキャリブレーション指標は、送達されるべき薬剤の様々な選択された量、更には、任意選択的に、以下のパラメータの群、すなわち、用量の送達の速度、種々の種類の流れ導管、カートリッジ内の自由空気の量、ピストンとカートリッジの本体部分との間の種々の量の摩擦からの1以上に対して、流体圧力に関する特性の測定値に基づいて計算される。一組のキャリブレーション指標は、全ての可能な状態に対して、用量の送達の間の流体圧力の変動に対する特徴を特性付けるために使用される。
ユーザが選択された量の薬剤の送達を開始するときに、薬剤が第2のモードにあるならば、処理手段(31)は、測定され取得された測定値(流体圧力に関する特性、ピストン駆動部材の位置、作動中の時間)の処理を開始し、アルゴリズムを適用して、新しい組の指標、現在の送達の間の流体圧力を特徴付けるために使用される指標を含んだ、作動指標を計算する。一組の作動指標は、連続的に計算され、カートリッジ内の少なくとも自由空気の量を推定し、更には、任意選択的に、以下のパラメータの群、すなわち、流れ導管の種々の種類、ピストンとカートリッジの本体との間の摩擦の種々の量からの1以上を推定するために、一組のキャリブレーション指標と比較される。
この構成によって、記憶手段に記憶された、一組のキャリブレーション指標は、一組の作動指標を導き出し且つその一組を一組のキャリブレーション指標と比較することによって、送達の間の流体圧力の反応を特徴付け、作動中に幾つかの未知のパラメータを推定する方法を可能にする。記憶手段には、一定量の薬剤を患者に送達するために使用され得るという意味において、薬剤送達装置が作動可能になる前に、一組のキャリブレーション指標が提供される。例えば、一組のキャリブレーション指標は、薬剤送達装置が生産を離れる前に、提供され得る。
別の好適な一実施形態では、処理手段が、物理モデルに基づいて、カートリッジ内の少なくとも自由空気の量を推定するように構成される。
この構成は、作動中の時間、カートリッジ内の自由空気の量、送達されるべき選択された薬剤の量、ピストンとカートリッジの本体部分との間の摩擦、用量の送達の速度などとリンクした物理モデルの確立によって、カートリッジ内の少なくとも自由空気の量を推定することを可能にする、方法を提供する。
第2のモードにあるカートリッジ内の空気の量を推定するときに、特に、リラクゼーションフェーズでプランジャーが動きを停止した際に、リラクゼーションフェーズからのデータを処理することが有用であり、結局、ピストンとカートリッジの本体部分との間の動摩擦からの影響は最小である。
本発明による実施形態を使用する例示的な一方法では、該方法が、吐出手段を操作してピストンを軸方向へ移動させるステップ、作動中に薬剤の流体圧力に関する特性を測定し取得するステップ、作動中にピストン駆動部材の位置を測定し取得するステップ、取得された測定値を処理してカートリッジ内の少なくとも自由空気の量を推定するステップを含む。
本発明による実施形態を使用する例示的な一方法では、該方法が、出口部分が第1のモードにあるか又は第2のモードにあるかを識別するステップ、及び前記識別を入力として使用してカートリッジ内の自由空気の計算された体積を推定するステップを含む。
本発明による実施形態を使用する例示的な一方法では、該方法が、作動中に時間を測定し取得するステップ、キャリブレーション測定値から計算された一組のキャリブレーション指標を提供するステップ、一組の作動指標を計算するステップ、及び一組の作動指標と一組のキャリブレーション指標を使用して、作動中にカートリッジ内の少なくとも自由空気の量を推定するステップを含む。
本発明による実施形態を使用する例示的な一方法では、該方法が、作動中に時間を測定し取得するステップ、及び物理モデルに基づいてカートリッジ内の少なくとも自由空気の量を推定するステップを含む。
本発明による薬剤送達装置を操作するための例示的な一方法では、該方法が、カートリッジ内の推定された自由空気の量が特定の閾値よりも上ならば、警報を発令することを更に含む。
本発明による薬剤送達装置を操作するための例示的な一方法では、該方法が、ストロークフェーズとリラクゼーションフェーズにおいて、受容されたカートリッジ内の薬剤の流体圧力に関する特性を測定し取得するステップ、ストロークフェーズとリラクゼーションフェーズにおいて、ピストン駆動部材の位置を測定し取得するステップ、ストロークフェーズとリラクゼーションフェーズにおいて、時間を測定し取得するステップ、及び取得された測定値を処理してカートリッジ内の少なくとも自由空気の量を推定するステップを更に含む。
実施形態のリスト
実施形態1
カートリッジ内の自由空気の量を推定するための薬剤送達装置(100)であって、
本体部分(6)と、軸方向に移動可能なピストン(5)と、遠位出口部分(4)とを備えたカートリッジ(1)を受容するように適合された、カートリッジ受容部分、
受容されたカートリッジの近位ピストン(5)部分と相互作用するように適合された、軸方向に移動可能なピストン駆動部材(10)を備えた吐出アセンブリであって、前記ピストン駆動部材(10)が、遠位方向へ移動可能であり、それによって、前記受容されたカートリッジ(1)内の薬剤を加圧するように適合された、吐出アセンブリ、
前記受容されたカートリッジ(1)内の前記薬剤の流体圧力に関する特性を測定し取得するための手段(11/12)であって、前記特性が前記カートリッジ内に収容されている前記自由空気の量(7)に応じる、手段(11/12)、
前記ピストン駆動部材(10)の位置を測定し取得するための手段(20)、
前記取得された測定値を記憶するための手段(30)、及び
前記取得された測定値を処理し、前記カートリッジ(1)内の前記自由空気の量(7)を推定するように構成された処理手段(31)を備える、薬剤送達装置。
実施形態2
前記ピストン駆動部材(10)と前記ピストン(5)が、前記ピストン駆動部材(10)が、前記ピストン(5)に対して軸方向の距離を有するように配置された非接触構成と、前記ピストン駆動部材(10)が、前記ピストン(5)と相互作用し当接している接触構成との間で、変位できるように適合され、前記ピストン駆動部材(10)の遠位方向への更なる動きが、前記ピストン(5)の遠位動作をもたらし、前記受容されたカートリッジ(1)内の前記薬剤の前記流体圧力を増加させ、前記ピストン駆動部材(10)の近位方向への動きが、前記ピストン駆動部材(10)と前記ピストン(5)との間の分離をもたらす、実施形態1に記載の薬剤送達装置。
実施形態3
前記ピストン駆動部材(10)と前記ピストン(5)が、前記ピストン駆動部材(10)を遠位方向へ移動させることによって、前記非接触構成から前記接触構成へ変位するように適合され、前記ピストン駆動部材(10)と前記ピストン(5)が、前記ピストン駆動部材(10)を近位方向へ移動させることによって、前記接触構成から前記非接触構成へ変位するように適合されている、実施形態1又は2に記載の薬剤送達装置。
実施形態4
前記出口部分(4)が、遠位出口が閉じられている第1のモードで操作されるように適合されている、実施形態1又は2に記載の薬剤送達装置。
実施形態5
前記処理手段(31)が、前記取得された測定値を処理するように更に構成され、前記ピストン駆動部材(10)と前記ピストン(5)との間の距離の効果を除去する、実施形態1から4のいずれか一つに記載の薬剤送達装置。
実施形態6
前記流体圧力に関する前記特性を測定するための前記手段(11、12)が、前記ピストン駆動部材(10)の遠位部分に取り付けられている、実施形態1から5のいずれか一つに記載の薬剤送達装置。
実施形態7
時間を測定し取得するための手段(40)を更に備え、
前記出口部分(4)が、第2のモードで構成されるように更に適合され、前記第2のモードでは、前記遠位出口部分(4)が、異なる流れ導管(2、3)のうちの1つと流体連通し、且つ
前記ピストン駆動部材(10)が、選択された量の薬剤を吐出するように更に適合されている、実施形態1から6のいずれか一つに記載の薬剤送達装置。
実施形態8
前記出口部分(4)が第1のモードで構成されているか又は第2のモードで構成されているかを識別するための手段を更に備え、前記処理手段(31)が、前記カートリッジ(1)内の少なくとも前記自由空気の量(7)を推定することにおいて、前記識別を使用するように構成されている、実施形態7に記載の薬剤送達装置。
実施形態9
前記吐出アセンブリが、ストロークフェーズで操作されるように適合されており、前記ピストンが前記ピストン駆動部材によって遠位方向へ移動され、リラクゼーションフェーズでは、前記ピストン駆動部材が停止され、前記処理手段(31)が、前記リラクゼーションフェーズの間に取得されたデータに基づいて、前記自由空気の量を推定するように更に構成されている、実施形態7又は8に記載の薬剤送達装置。
実施形態10
前記処理手段(31)が、前記カートリッジ内の少なくとも前記自由空気の量(7)の動的な推定を実行するように更に構成されている、実施形態1から9のいずれか一つに記載の薬剤送達装置。
実施形態11
前記記憶するための手段に、キャリブレーション測定値から計算された一組のキャリブレーション指標が提供され、
前記処理手段(31)が、
一組の作動指標を計算し、且つ
前記一組の作動指標と前記一組のキャリブレーション指標を使用して、作動中に前記カートリッジ(1)内の少なくとも前記自由空気の量(7)を推定する
ように構成されている、実施形態7から10のいずれか一つに記載の薬剤送達装置。
実施形態12
前記処理手段(31)が、物理モデルに基づいて、前記カートリッジ(1)内の少なくとも前記自由空気の量(7)を推定するように構成されている、実施形態7から10のいずれか一つに記載の薬剤送達装置。
実施形態13
実施形態1から12のいずれか一つに記載の薬剤送達装置を操作するための方法であって、
前記ピストン駆動部材(10)と前記ピストン(5)の前記構成を、非接触構成から接触構成へ変位させるステップと、
前記吐出手段を操作して前記ピストン(5)を軸方向へ移動させるステップと、
前記薬剤の前記流体圧力に関する前記特性を測定し取得するステップと、
前記ピストン駆動部材の前記位置を測定し取得するステップと、
前記取得された測定値を処理して前記カートリッジ(1)内の少なくとも前記自由空気の量を推定するステップとを含む、方法。
実施形態14
実施形態7から12のいずれか一つに記載の薬剤送達装置を操作するための方法であって、
前記出口部分(4)が第1のモードにあるか又は第2のモードにあるかを識別するステップ、及び
前記識別を入力として使用して前記カートリッジ内の前記自由空気の計算された体積(7)を推定するステップを更に含む、実施形態13に記載の方法。
実施形態15
実施形態7から12のいずれか一つに記載の薬剤送達装置を操作するための方法であって、
前記時間を測定し取得するステップ、
キャリブレーション測定値から計算された一組のキャリブレーション指標を提供するステップ、
一組の作動指標を計算するステップ、及び
前記一組の作動指標と前記一組のキャリブレーション指標を使用して、作動中に前記カートリッジ(1)内の少なくとも前記自由空気の量を推定するステップを更に含む、実施形態13又は14に記載の方法。
実施形態16
実施形態7から12のいずれか一つに記載の薬剤送達装置を操作するための方法であって、
前記カートリッジ(1)内の前記推定された自由空気の量が特定の閾値よりも上ならば、警報を発令するステップを更に含む、実施形態13から15のいずれか一つに記載の方法。
実施形態17
実施形態5から10のいずれか一つに記載の薬剤送達装置を操作するための方法であって、
ストロークフェーズとリラクゼーションフェーズにおいて、前記受容されたカートリッジ(1)内の前記薬剤の前記流体圧力に関する特性を測定し取得するステップ、
前記ストロークフェーズと前記リラクゼーションフェーズにおいて、前記ピストン駆動部材(10)の前記位置を測定し取得するステップ、
前記ストロークフェーズと前記リラクゼーションフェーズにおいて、前記時間を測定し取得するステップ、及び
前記取得された測定値を処理して前記カートリッジ(1)内の少なくとも前記自由空気の量(7)を推定するステップを更に含む、実施形態13から16のいずれか一つに記載の方法。
実施形態1
カートリッジ内の自由空気の量を推定するための薬剤送達装置(100)であって、
本体部分(6)と、軸方向に移動可能なピストン(5)と、遠位出口部分(4)とを備えたカートリッジ(1)を受容するように適合された、カートリッジ受容部分、
受容されたカートリッジの近位ピストン(5)部分と相互作用するように適合された、軸方向に移動可能なピストン駆動部材(10)を備えた吐出アセンブリであって、前記ピストン駆動部材(10)が、遠位方向へ移動可能であり、それによって、前記受容されたカートリッジ(1)内の薬剤を加圧するように適合された、吐出アセンブリ、
前記受容されたカートリッジ(1)内の前記薬剤の流体圧力に関する特性を測定し取得するための手段(11/12)であって、前記特性が前記カートリッジ内に収容されている前記自由空気の量(7)に応じる、手段(11/12)、
前記ピストン駆動部材(10)の位置を測定し取得するための手段(20)、
前記取得された測定値を記憶するための手段(30)、及び
前記取得された測定値を処理し、前記カートリッジ(1)内の前記自由空気の量(7)を推定するように構成された処理手段(31)を備える、薬剤送達装置。
実施形態2
前記ピストン駆動部材(10)と前記ピストン(5)が、前記ピストン駆動部材(10)が、前記ピストン(5)に対して軸方向の距離を有するように配置された非接触構成と、前記ピストン駆動部材(10)が、前記ピストン(5)と相互作用し当接している接触構成との間で、変位できるように適合され、前記ピストン駆動部材(10)の遠位方向への更なる動きが、前記ピストン(5)の遠位動作をもたらし、前記受容されたカートリッジ(1)内の前記薬剤の前記流体圧力を増加させ、前記ピストン駆動部材(10)の近位方向への動きが、前記ピストン駆動部材(10)と前記ピストン(5)との間の分離をもたらす、実施形態1に記載の薬剤送達装置。
実施形態3
前記ピストン駆動部材(10)と前記ピストン(5)が、前記ピストン駆動部材(10)を遠位方向へ移動させることによって、前記非接触構成から前記接触構成へ変位するように適合され、前記ピストン駆動部材(10)と前記ピストン(5)が、前記ピストン駆動部材(10)を近位方向へ移動させることによって、前記接触構成から前記非接触構成へ変位するように適合されている、実施形態1又は2に記載の薬剤送達装置。
実施形態4
前記出口部分(4)が、遠位出口が閉じられている第1のモードで操作されるように適合されている、実施形態1又は2に記載の薬剤送達装置。
実施形態5
前記処理手段(31)が、前記取得された測定値を処理するように更に構成され、前記ピストン駆動部材(10)と前記ピストン(5)との間の距離の効果を除去する、実施形態1から4のいずれか一つに記載の薬剤送達装置。
実施形態6
前記流体圧力に関する前記特性を測定するための前記手段(11、12)が、前記ピストン駆動部材(10)の遠位部分に取り付けられている、実施形態1から5のいずれか一つに記載の薬剤送達装置。
実施形態7
時間を測定し取得するための手段(40)を更に備え、
前記出口部分(4)が、第2のモードで構成されるように更に適合され、前記第2のモードでは、前記遠位出口部分(4)が、異なる流れ導管(2、3)のうちの1つと流体連通し、且つ
前記ピストン駆動部材(10)が、選択された量の薬剤を吐出するように更に適合されている、実施形態1から6のいずれか一つに記載の薬剤送達装置。
実施形態8
前記出口部分(4)が第1のモードで構成されているか又は第2のモードで構成されているかを識別するための手段を更に備え、前記処理手段(31)が、前記カートリッジ(1)内の少なくとも前記自由空気の量(7)を推定することにおいて、前記識別を使用するように構成されている、実施形態7に記載の薬剤送達装置。
実施形態9
前記吐出アセンブリが、ストロークフェーズで操作されるように適合されており、前記ピストンが前記ピストン駆動部材によって遠位方向へ移動され、リラクゼーションフェーズでは、前記ピストン駆動部材が停止され、前記処理手段(31)が、前記リラクゼーションフェーズの間に取得されたデータに基づいて、前記自由空気の量を推定するように更に構成されている、実施形態7又は8に記載の薬剤送達装置。
実施形態10
前記処理手段(31)が、前記カートリッジ内の少なくとも前記自由空気の量(7)の動的な推定を実行するように更に構成されている、実施形態1から9のいずれか一つに記載の薬剤送達装置。
実施形態11
前記記憶するための手段に、キャリブレーション測定値から計算された一組のキャリブレーション指標が提供され、
前記処理手段(31)が、
一組の作動指標を計算し、且つ
前記一組の作動指標と前記一組のキャリブレーション指標を使用して、作動中に前記カートリッジ(1)内の少なくとも前記自由空気の量(7)を推定する
ように構成されている、実施形態7から10のいずれか一つに記載の薬剤送達装置。
実施形態12
前記処理手段(31)が、物理モデルに基づいて、前記カートリッジ(1)内の少なくとも前記自由空気の量(7)を推定するように構成されている、実施形態7から10のいずれか一つに記載の薬剤送達装置。
実施形態13
実施形態1から12のいずれか一つに記載の薬剤送達装置を操作するための方法であって、
前記ピストン駆動部材(10)と前記ピストン(5)の前記構成を、非接触構成から接触構成へ変位させるステップと、
前記吐出手段を操作して前記ピストン(5)を軸方向へ移動させるステップと、
前記薬剤の前記流体圧力に関する前記特性を測定し取得するステップと、
前記ピストン駆動部材の前記位置を測定し取得するステップと、
前記取得された測定値を処理して前記カートリッジ(1)内の少なくとも前記自由空気の量を推定するステップとを含む、方法。
実施形態14
実施形態7から12のいずれか一つに記載の薬剤送達装置を操作するための方法であって、
前記出口部分(4)が第1のモードにあるか又は第2のモードにあるかを識別するステップ、及び
前記識別を入力として使用して前記カートリッジ内の前記自由空気の計算された体積(7)を推定するステップを更に含む、実施形態13に記載の方法。
実施形態15
実施形態7から12のいずれか一つに記載の薬剤送達装置を操作するための方法であって、
前記時間を測定し取得するステップ、
キャリブレーション測定値から計算された一組のキャリブレーション指標を提供するステップ、
一組の作動指標を計算するステップ、及び
前記一組の作動指標と前記一組のキャリブレーション指標を使用して、作動中に前記カートリッジ(1)内の少なくとも前記自由空気の量を推定するステップを更に含む、実施形態13又は14に記載の方法。
実施形態16
実施形態7から12のいずれか一つに記載の薬剤送達装置を操作するための方法であって、
前記カートリッジ(1)内の前記推定された自由空気の量が特定の閾値よりも上ならば、警報を発令するステップを更に含む、実施形態13から15のいずれか一つに記載の方法。
実施形態17
実施形態5から10のいずれか一つに記載の薬剤送達装置を操作するための方法であって、
ストロークフェーズとリラクゼーションフェーズにおいて、前記受容されたカートリッジ(1)内の前記薬剤の前記流体圧力に関する特性を測定し取得するステップ、
前記ストロークフェーズと前記リラクゼーションフェーズにおいて、前記ピストン駆動部材(10)の前記位置を測定し取得するステップ、
前記ストロークフェーズと前記リラクゼーションフェーズにおいて、前記時間を測定し取得するステップ、及び
前記取得された測定値を処理して前記カートリッジ(1)内の少なくとも前記自由空気の量(7)を推定するステップを更に含む、実施形態13から16のいずれか一つに記載の方法。
Claims (15)
- カートリッジ内の自由空気の量を推定するための薬剤送達装置(100)であって、
本体部分(6)と、軸方向に移動可能なピストン(5)と、遠位出口部分(4)とを備えたカートリッジ(1)を受容するように適合された、カートリッジ受容部分、
受容されたカートリッジの近位ピストン(5)部分と相互作用するように適合された、軸方向に移動可能なピストン駆動部材(10)を備えた吐出アセンブリであって、前記ピストン駆動部材(10)が、遠位方向へ移動可能であり、それによって、前記受容されたカートリッジ(1)内の薬剤を加圧するように適合された、吐出アセンブリ、
前記受容されたカートリッジ(1)内の前記薬剤の流体圧力に関する特性を測定し取得するための手段(11/12)であって、前記特性が前記カートリッジ内に収容されている前記自由空気の量(7)に応じる、手段(11/12)、
前記ピストン駆動部材(10)の位置を測定し取得するための手段(20)、
前記取得された測定値を記憶するための手段(30)、及び
前記取得された測定値を処理し、前記カートリッジ(1)内の前記自由空気の量(7)を推定するように構成された処理手段(31)を備える、薬剤送達装置。 - 前記ピストン駆動部材(10)と前記ピストン(5)が、前記ピストン駆動部材(10)が、前記ピストン(5)に対して軸方向の距離を有するように配置された非接触構成と、前記ピストン駆動部材(10)が、前記ピストン(5)と相互作用し当接している接触構成との間で、変位できるように適合され、前記ピストン駆動部材(10)の遠位方向への更なる動きが、前記ピストン(5)の遠位動作をもたらし、前記受容されたカートリッジ(1)内の前記薬剤の前記流体圧力を増加させ、前記ピストン駆動部材(10)の近位方向への動きが、前記ピストン駆動部材(10)と前記ピストン(5)との間の分離をもたらす、請求項1に記載の薬剤送達装置。
- 前記ピストン駆動部材(10)と前記ピストン(5)が、前記ピストン駆動部材(10)を遠位方向へ移動させることによって、非接触構成から接触構成へ変位するように適合され、前記ピストン駆動部材(10)と前記ピストン(5)が、前記ピストン駆動部材(10)を近位方向へ移動させることによって、前記接触構成から前記非接触構成へ変位するように適合されている、請求項1又は2に記載の薬剤送達装置。
- 前記出口部分(4)が、遠位出口が閉じられている第1のモードで操作されるように適合されている、請求項1又は2に記載の薬剤送達装置。
- 前記処理手段(31)が、前記取得された測定値を処理するように更に構成され、前記ピストン駆動部材(10)と前記ピストン(5)との間の距離の効果を除去する、請求項1から4のいずれか一項に記載の薬剤送達装置。
- 前記流体圧力に関する前記特性を測定するための前記手段(11、12)が、前記ピストン駆動部材(10)の遠位部分に取り付けられている、請求項1から5のいずれか一項に記載の薬剤送達装置。
- 時間を測定し取得するための手段(40)を更に備え、
前記出口部分(4)が、第2のモードで構成されるように更に適合され、前記第2のモードでは、前記遠位出口部分(4)が、異なる流れ導管(2、3)のうちの1つと流体連通し、且つ
前記ピストン駆動部材(10)が、選択された量の薬剤を吐出するように更に適合されている、請求項1から6のいずれか一つに記載の薬剤送達装置。 - 前記出口部分(4)が第1のモードで構成されているか又は第2のモードで構成されているかを識別するための手段を更に備え、前記処理手段(31)が、前記カートリッジ(1)内の少なくとも前記自由空気の量(7)を推定することにおいて、前記識別を使用するように構成されている、請求項7に記載の薬剤送達装置。
- 前記吐出アセンブリが、ストロークフェーズで操作されるように適合されており、前記ピストンが前記ピストン駆動部材によって遠位方向へ移動され、リラクゼーションフェーズでは、前記ピストン駆動部材が停止され、前記処理手段(31)が、前記リラクゼーションフェーズの間に取得されたデータに基づいて、前記自由空気の量を推定するように更に構成されている、請求項7又は8に記載の薬剤送達装置。
- 前記処理手段(31)が、前記カートリッジ内の少なくとも前記自由空気の量(7)の動的な推定を実行するように更に構成されている、請求項1から9のいずれか一項に記載の薬剤送達装置。
- 前記記憶するための手段に、キャリブレーション測定値から計算された一組のキャリブレーション指標が提供され、
前記処理手段(31)が、
一組の作動指標を計算し、且つ
前記一組の作動指標と前記一組のキャリブレーション指標を使用して、作動中に前記カートリッジ(1)内の少なくとも前記自由空気の量(7)を推定する
ように更に構成されている、請求項7から10のいずれか一項に記載の薬剤送達装置。 - 前記処理手段(31)が、物理モデルに基づいて、前記カートリッジ(1)内の少なくとも前記自由空気の量(7)を推定するように構成されている、請求項7から10のいずれか一項に記載の薬剤送達装置。
- 請求項1から12のいずれか一項に記載の薬剤送達装置を操作するための方法であって、
前記吐出手段を操作して前記ピストン(5)を軸方向へ移動させるステップと、
前記薬剤の前記流体圧力に関する前記特性を測定し取得するステップと、
作動中に前記ピストン駆動部材の前記位置を測定し取得するステップと、
前記取得された測定値を処理して前記カートリッジ(1)内の少なくとも前記自由空気の量を推定するステップとを含む、方法。 - 請求項7から12のいずれか一項に記載の薬剤送達装置を操作するための方法であって、
前記出口部分(4)が第1のモードにあるか又は第2のモードにあるかを識別するステップ、及び
前記識別を入力として使用して前記カートリッジ内の前記自由空気の計算された体積(7)を推定するステップを更に含む、請求項13に記載の方法。 - 請求項7から12のいずれか一項に記載の薬剤送達装置を操作するための方法であって、
時間を測定し取得するステップ、
キャリブレーション測定値から計算された一組のキャリブレーション指標を提供するステップ、
一組の作動指標を計算するステップ、及び
前記一組の作動指標と前記一組のキャリブレーション指標を使用して、作動中に前記カートリッジ(1)内の少なくとも前記自由空気の量を推定するステップを更に含む、請求項13又は14に記載の方法。
Applications Claiming Priority (3)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| EP14183758 | 2014-09-05 | ||
| EP14183758.3 | 2014-09-05 | ||
| PCT/EP2015/069889 WO2016034552A1 (en) | 2014-09-05 | 2015-09-01 | An injection device adapted to detect air in a cartridge |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| JP2017525520A true JP2017525520A (ja) | 2017-09-07 |
Family
ID=51483351
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2017512785A Withdrawn JP2017525520A (ja) | 2014-09-05 | 2015-09-01 | カートリッジ内の空気を検出するように適合された注射装置 |
Country Status (5)
| Country | Link |
|---|---|
| US (1) | US20170290988A1 (ja) |
| EP (1) | EP3188779A1 (ja) |
| JP (1) | JP2017525520A (ja) |
| CN (1) | CN106794300A (ja) |
| WO (1) | WO2016034552A1 (ja) |
Cited By (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2022547043A (ja) * | 2019-09-05 | 2022-11-10 | ポータル インストルメンツ, インク. | 気泡検知機能付き無針注射器 |
Families Citing this family (3)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US11833333B2 (en) | 2017-07-12 | 2023-12-05 | Insuline Medical Ltd | Drug tracking device |
| US11229749B2 (en) | 2018-09-06 | 2022-01-25 | Verily Life Sciences Llc | Plate capacitor for dosage sensing |
| EP4059541A1 (en) * | 2021-03-15 | 2022-09-21 | Sensile Medical AG | Drug delivery device |
Family Cites Families (9)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US4255088A (en) * | 1979-06-14 | 1981-03-10 | Valleylab, Inc. | Liquid pumping system having means for detecting gas in the pump |
| AU3415893A (en) * | 1991-12-20 | 1993-07-28 | Abbott Laboratories | Automated drug infusion system with autopriming |
| US10010686B2 (en) * | 2006-02-27 | 2018-07-03 | Ivenix, Inc. | Fluid control system and disposable assembly |
| EP2190506B1 (en) * | 2007-08-17 | 2011-08-17 | Novo Nordisk A/S | Medical device with value sensor |
| JP5726070B2 (ja) * | 2008-06-06 | 2015-05-27 | バイエル メディカル ケア インコーポレーテッド | 流体注入ボーラスの患者へ送達及び有害流体を取り扱う装置及び方法 |
| WO2012126745A2 (en) * | 2011-03-18 | 2012-09-27 | Gambro Lundia Ab | Methods and devices for operating an infusion system |
| US8733178B2 (en) * | 2012-02-01 | 2014-05-27 | Baxter Healthcare S.A. | Pressure sensing assembly and method for an infusion pump |
| EP2830687B1 (en) * | 2012-03-30 | 2019-07-24 | ICU Medical, Inc. | Air detection system and method for detecting air in a pump of an infusion system |
| JP6363083B2 (ja) * | 2012-10-15 | 2018-07-25 | ノボ・ノルデイスク・エー/エス | ばね駆動式注射デバイス |
-
2015
- 2015-09-01 JP JP2017512785A patent/JP2017525520A/ja not_active Withdrawn
- 2015-09-01 WO PCT/EP2015/069889 patent/WO2016034552A1/en not_active Ceased
- 2015-09-01 CN CN201580047493.7A patent/CN106794300A/zh not_active Withdrawn
- 2015-09-01 EP EP15756419.6A patent/EP3188779A1/en not_active Withdrawn
- 2015-09-01 US US15/507,861 patent/US20170290988A1/en not_active Abandoned
Cited By (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2022547043A (ja) * | 2019-09-05 | 2022-11-10 | ポータル インストルメンツ, インク. | 気泡検知機能付き無針注射器 |
| JP7681576B2 (ja) | 2019-09-05 | 2025-05-22 | ポータル インストルメンツ, インク. | 気泡検知機能付き無針注射器 |
Also Published As
| Publication number | Publication date |
|---|---|
| US20170290988A1 (en) | 2017-10-12 |
| CN106794300A (zh) | 2017-05-31 |
| WO2016034552A1 (en) | 2016-03-10 |
| EP3188779A1 (en) | 2017-07-12 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| JP7749046B2 (ja) | 高性能ウェアラブル注射および/または注入デバイス | |
| RU2491965C2 (ru) | Инъекционное устройство со средствами электронного контроля | |
| RU2742366C2 (ru) | Идентификация типа картриджа для жидкого лекарственного средства | |
| US9962486B2 (en) | System and method for detecting occlusions in an infusion pump | |
| JP7754625B2 (ja) | 流体インジェクタ内の空気を検出するためのシステムおよび方法 | |
| US20170319790A1 (en) | Drug Delivery Device with Air-in-Cartridge Safety Feature | |
| JP6712265B2 (ja) | 局所麻酔用の注射装置 | |
| US20150088092A1 (en) | Drug Delivery Device and Method for Detection of End-Of-Dose Condition | |
| US20150297832A1 (en) | Syringe characterization | |
| WO2012126745A2 (en) | Methods and devices for operating an infusion system | |
| US20170290988A1 (en) | An Injection Device Adapted to Detect Air in a Cartridge | |
| US10275572B2 (en) | Detecting blockage of a reservoir cavity during a seating operation of a fluid infusion device | |
| WO2024010724A1 (en) | System and method for pressure sensor based gas bubble detection for a drug delivery device | |
| AU2019330795A1 (en) | Utilizing pressure measurements to detect reuse of patient lines | |
| US20240009391A1 (en) | System and Method for Pressure Sensor Based Empty Reservoir Detection for a Drug Delivery Device |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20180816 |
|
| A761 | Written withdrawal of application |
Free format text: JAPANESE INTERMEDIATE CODE: A761 Effective date: 20181218 |