JP2017532041A - 害虫/害獣防除システム及びその動作方法 - Google Patents
害虫/害獣防除システム及びその動作方法 Download PDFInfo
- Publication number
- JP2017532041A JP2017532041A JP2017519486A JP2017519486A JP2017532041A JP 2017532041 A JP2017532041 A JP 2017532041A JP 2017519486 A JP2017519486 A JP 2017519486A JP 2017519486 A JP2017519486 A JP 2017519486A JP 2017532041 A JP2017532041 A JP 2017532041A
- Authority
- JP
- Japan
- Prior art keywords
- pest
- control device
- pest control
- sensor
- output signal
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Granted
Links
Images











Classifications
-
- A—HUMAN NECESSITIES
- A01—AGRICULTURE; FORESTRY; ANIMAL HUSBANDRY; HUNTING; TRAPPING; FISHING
- A01M—CATCHING, TRAPPING OR SCARING OF ANIMALS; APPARATUS FOR THE DESTRUCTION OF NOXIOUS ANIMALS OR NOXIOUS PLANTS
- A01M23/00—Traps for animals
- A01M23/24—Spring traps, e.g. jaw or like spring traps
- A01M23/30—Break-back traps, i.e. mouse-trap type
-
- A—HUMAN NECESSITIES
- A01—AGRICULTURE; FORESTRY; ANIMAL HUSBANDRY; HUNTING; TRAPPING; FISHING
- A01M—CATCHING, TRAPPING OR SCARING OF ANIMALS; APPARATUS FOR THE DESTRUCTION OF NOXIOUS ANIMALS OR NOXIOUS PLANTS
- A01M31/00—Hunting appliances
- A01M31/002—Detecting animals in a given area
-
- A—HUMAN NECESSITIES
- A01—AGRICULTURE; FORESTRY; ANIMAL HUSBANDRY; HUNTING; TRAPPING; FISHING
- A01M—CATCHING, TRAPPING OR SCARING OF ANIMALS; APPARATUS FOR THE DESTRUCTION OF NOXIOUS ANIMALS OR NOXIOUS PLANTS
- A01M1/00—Stationary means for catching or killing insects
- A01M1/02—Stationary means for catching or killing insects with devices or substances, e.g. food, pheronones attracting the insects
- A01M1/026—Stationary means for catching or killing insects with devices or substances, e.g. food, pheronones attracting the insects combined with devices for monitoring insect presence, e.g. termites
-
- A—HUMAN NECESSITIES
- A01—AGRICULTURE; FORESTRY; ANIMAL HUSBANDRY; HUNTING; TRAPPING; FISHING
- A01M—CATCHING, TRAPPING OR SCARING OF ANIMALS; APPARATUS FOR THE DESTRUCTION OF NOXIOUS ANIMALS OR NOXIOUS PLANTS
- A01M1/00—Stationary means for catching or killing insects
- A01M1/02—Stationary means for catching or killing insects with devices or substances, e.g. food, pheronones attracting the insects
-
- A—HUMAN NECESSITIES
- A01—AGRICULTURE; FORESTRY; ANIMAL HUSBANDRY; HUNTING; TRAPPING; FISHING
- A01M—CATCHING, TRAPPING OR SCARING OF ANIMALS; APPARATUS FOR THE DESTRUCTION OF NOXIOUS ANIMALS OR NOXIOUS PLANTS
- A01M1/00—Stationary means for catching or killing insects
- A01M1/10—Catching insects by using Traps
Landscapes
- Life Sciences & Earth Sciences (AREA)
- Pest Control & Pesticides (AREA)
- Engineering & Computer Science (AREA)
- Insects & Arthropods (AREA)
- Wood Science & Technology (AREA)
- Zoology (AREA)
- Environmental Sciences (AREA)
- Catching Or Destruction (AREA)
Abstract
Description
IN THE DETECTION OF PESTS”、2015年10月2日に出願された米国特許出願第62/236,519号“PEST CONTROL DEVICE AND METHOD OF MONITORING POSITION OF SAME”、及び2015年10月19日に出願された米国特許出願第62/243,410号“PEST CONTROL SYSTEM AND METHOD OF OPERATING SAME”に基づく利益及び優先権を主張する。これらの各出願は、参照により本明細書に明確に援用される。
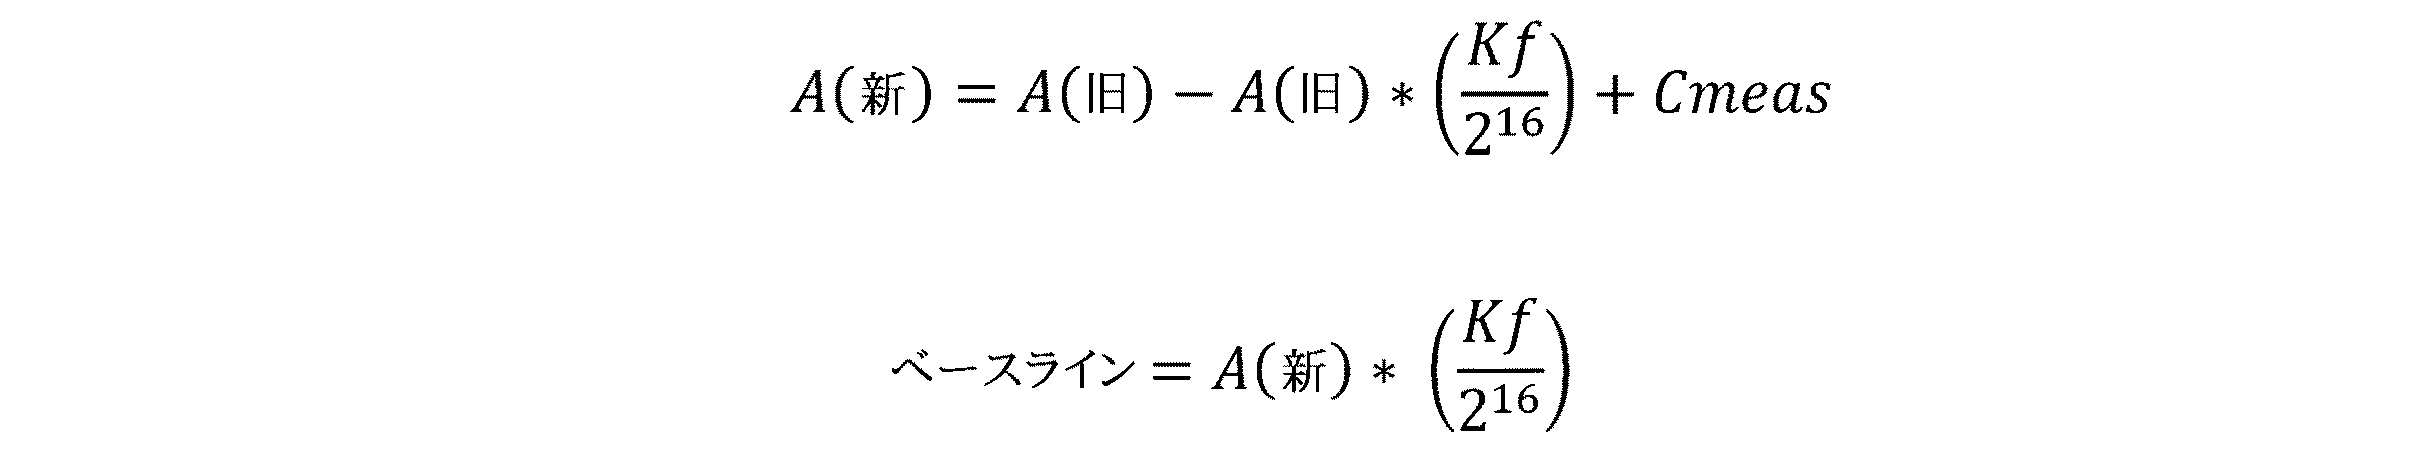
害獣の存在を示す事象を記録するステップとを含む。
き、害虫/害獣防除装置が所定の期間、第1の位置に存在したか否かを判定させ、害虫/害獣防除装置が所定の期間、第1の位置に存在したとき、電気出力信号に基づき、害虫/害獣防除装置の偏角を求めさせ、害虫/害獣防除装置の偏角を所定の角度閾値と比較させ、偏角が所定の角度閾値より大きいとき、出力信号を生成させる。
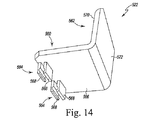
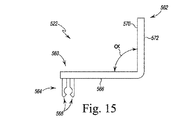
ームを介して外部ケーシングに結合され、複数の取付けアームは、外部ケーシングの側壁沿いに延在する。
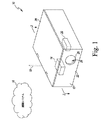
は、内室24は単一のチャンバのみから構成されてもよい。
、及びケーブル等の多数の通信リンク64を介してECU62と電気接続される。
動いた場合、センサ84はその動きを検出してECU62に信号を送信する。さらに、センサ84は、ステーション10内へのげっ歯類の侵入、及び/又はげっ歯類トラップの作動を検出するよう構成され得る。
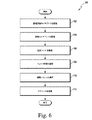
。具体的には、アナログインターフェイス回路94は、アナログ−デジタル(A/D)コンバータ(不図示)等を使用することによって、センサによって生成されたアナログ信号をマイクロプロセッサ90が使用するためのデジタル信号に変換する。A/Dコンバータは、個別のデバイス又は複数のデバイスとして具現化されてもよく、又はマイクロプロセッサ90に組み込まれてもよい。デジタル出力信号を生成する防除装置14のセンサについては、アナログインターフェイス回路94はバイパスされ得る。
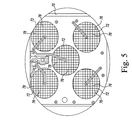
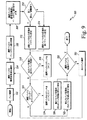
ロック220において、害虫/害獣検出を視覚的に表示するためにLED56、58の一方又は両方を作動する。このようにすることで、げっ歯類が単一のパッド72に接触する場合であっても、害虫/害獣事象を記録することができる。全てのカウンタが対応するカウンタリミット未満の場合、サブルーチン200は終了する。
。害虫/害獣防除装置から受信されるデータを送信するための無線ネットワークの距離を延長するために、レンジエクステンダーが使用されてもよい。遠隔システム16はさらにベースステーションを含み得る。ベースステーションは、害虫/害獣防除装置から直接、又はレンジエクステンダーを介して間接的にデータを受信し、かつ、セルラー無線ネットワークを介してネットワーク・ベース・ユーティリティにデータを送信するトランシーバーを含み得る。さらに、ベースステーションはネットワーク・ベース・ユーティリティからデータを受信し、そのデータを害虫/害獣防除装置に直接又はレンジエクステンダーを介して間接的に送信し得る。ネットワーク・ベース・ユーティリティは、さらに管理ポータル、モバイル・サービス・インターフェイス、又は費用請求インターフェイス等の異なるインターフェイスと統合され得る。これらのインターフェイスを介して、データはさらに処理、解析、保存され得り、又はウェブサービス若しくはモバイルサービスにさらに送信され得る。ネットワーク・ベース・ユーティリティの一例は、Mesh Systems(商標)によって販売されているMeshVista(登録商標)である。
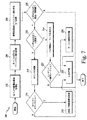
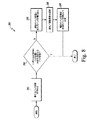
ック286に進む。このように、単一のパッドの状態変化によってサブルーチン280はブロック286に進む。全てのパッド72の新たな状態がメモリ内に保存された前回の状態と同じ場合、サブルーチン280は終了し、ルーチン100は上記ブロック104に進み得る。
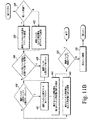
CU62は選択されたパッド72の生の状態を「非アクティブ」に設定する。ブロック312又はブロック314の完了後、サブルーチン300はブロック316に進む。
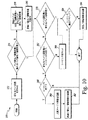
を選択するブロック330に進み、その後サブルーチン400は図11aのブロック304に戻る。ECU62は、全てのパッド72の新たなパッド状態が決定されるまで新たなパッド状態を取得するプロセスを繰り返し、その後、サブルーチン400は終了する。図10のサブルーチン370は、その後、サブルーチン370のブロック374に進み得る。
の完了後、サブルーチン370は終了する。同様に、ブロック386において、ECU62がシーケンスが完成されないと判定する場合、サブルーチン370は終了する。
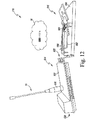
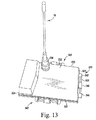
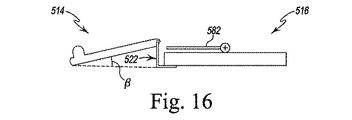
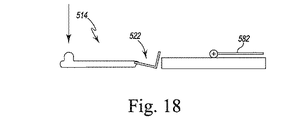
ECU62に位置センサ84によって生成されるデータを監視させ、位置センサ84の(よって外部ケーシング520の)(x,y,z)座標のデータを取得させる。ECU62が所定数のデータを取得し終えると、ECU62はセンサデータを処理して、害虫/害獣防除装置514が安定しているか否か、及び、害虫/害獣防除装置514の動きが所定の角度閾値を上回るか否かを判定し得る。あるいは、一部の実施形態では、位置センサ84は、外部ケーシング520の位置を監視するために、「待機中」状態から「作動後」状態までの遷移を通して、害虫/害獣防除装置514の動きをリアルタイムで検出してもよい。害虫/害獣防除装置514の十分な動きデータが検出された場合、かかる動きデータは、トラップ516のステータスを解析するために遠隔システム16に送信され得る。
hreshold)と比較され、8つのセンサ測定結果中のy_maxとy_minの差がプログラム可能な閾値(y_threshold)と比較され、8つのセンサ測定結果中のz_maxとz_minの差がプログラム可能な閾値(z_threshold)と比較される。x、y、及びz座標の最大値と最小値の差が全て対応するプログラム可能な閾値(x_threshold,y_threshold,z_threshold)以下の場合、ルーチン600はブロック614に進む。いずれかの差が対応するプログラム可能な閾値より大きい場合、ルーチン600は、ルーチン600の終了前にカウンタがリセットされるブロック624に進む。
である。所定の角度閾値はプログラム可能であり、害虫/害獣防除装置514の周囲環境等に基づき決定される。他の実施形態では、所定の角度閾値は2.5°以外でもよいことを理解されたい。
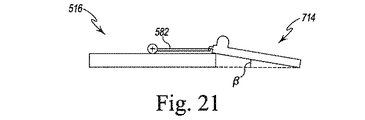
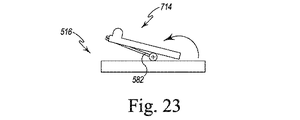
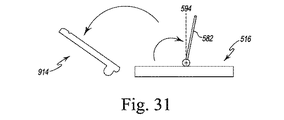
、基端においてコネクタ536を介して外部ケーシング720の上面732に接続され、デバイス714がシステム16と通信することを可能にする。外部ケーシング720は、さらに、外部ケーシング720の上壁724から外側に伸びる上記一対のクリップ722を含む。各クリップ722は、トラップ516の略U字型顎582の中央ワイヤー590と嵌合し、外部ケーシング720をトラップ516に固定する歯734を含む。防除装置714に対してトラップ516を設置するために、外部ケーシング720の一対のクリップ722は、外部ケーシング720がトラップ516の顎582にヒンジ固定され、トラップ516に対して回転できるように、トラップ516の顎582の中央ワイヤー590と嵌合する。
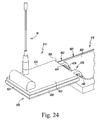
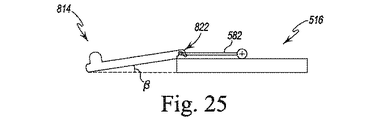
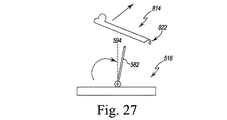
センサ84は、外部ケーシング1020の位置を監視するために、「待機中」状態から「作動後」状態までの遷移を通して、害虫/害獣防除装置814の動きをリアルタイムで検出してもよい。
ることによって達成され得る。各バケットがサービス前の時間間隔の1/4の間だけ満たされてもよい。サービス前の時間間隔中にサービス事象が発生しない場合、最も古いバケットがカウントされ、空にされ、新たなセンサデータを受け取ってもよい。サービス前の時間間隔中にサービス事象が発生する場合、バケット内に含まれる全てのセンサデータが破棄され得る。害虫/害獣防除システムは、上記サブルーチンの任意の組み合わせを使用することができる。
する。当業者は、本発明の1つ又は複数の特徴を含み、添付の特許請求の範囲によって定められる本開示の趣旨及び範囲に含まれる方法、装置、及びシステムの独自の実装形態に容易に想到し得る。
Claims (40)
- 複数のセンサパッドを含み、各センサパッドの状態を示す電気出力信号を生成するよう構成された静電容量センサアレイと、
前記静電容量センサアレイに電気接続された電子制御装置とを備える害虫/害獣防除装置であって、前記電子制御装置は、プロセッサと、複数の命令を含むメモリとを含み、前記複数の命令は、前記プロセッサによって実行されると、前記プロセッサに、
前記静電容量センサアレイから前記電気出力信号を受信させ、
各電気出力信号に基づき、各センサパッドの静電容量測定値を求めさせ、
前記センサパッドの前記静電容量測定値に基づき、各センサパッドのベースラインを計算させ、
少なくとも1つのセンサパッドの前記静電容量測定値と、対応するベースラインの差が第1の所定の閾値を上回るか否かを判定させ、
前記第1の所定の閾値が超えられたとき、カウンタを更新させ、
前記カウンタが所定のリミットを上回るとき、害虫/害獣の存在を示す事象を記録させる、害虫/害獣防除装置。 - 前記複数の命令は、さらに、前記プロセッサに下式を使用して各ベースラインを計算させ、
- 前記電子制御装置は、遠隔システムからKfの値を受信するよう構成される、請求項2に記載の害虫/害獣防除装置。
- 前記電子制御装置は、前記電気出力信号が人間の存在を示すとき、第2の事象を記録するよう構成される、請求項1に記載の害虫/害獣防除装置。
- 前記複数の命令は、さらに、前記プロセッサに、
前記電気出力信号に基づき、センサパッド接触のシーケンスを求めさせ、
前記センサパッド接触のシーケンスを所定のシーケンスと比較させ、
前記センサパッド接触のシーケンスが前記所定のシーケンスと合致するとき、前記第2の事象を記録させる、請求項4に記載の害虫/害獣防除装置。 - 前記電子制御装置に電気接続された第1の視覚的インジケータをさらに含み、前記電子制御装置は、前記センサパッド接触のシーケンスが前記所定のシーケンスと合致するとき、前記第1の視覚的インジケータを作動させるよう構成される、請求項5に記載の害虫/害獣防除装置。
- 前記電子制御装置に電気接続された第2の視覚的インジケータをさらに含み、前記電子制御装置は、前記電気出力信号が前記害虫/害獣の前記存在を示すとき、前記第1の視覚
的インジケータ及び前記第2の視覚的インジケータを作動させるよう構成される、請求項6に記載の害虫/害獣防除装置。 - 前記複数の命令は、さらに、前記プロセッサに、(i)少なくとも1つのセンサパッドの前記静電容量測定値の差が第2の所定の閾値を上回るか否かを判定させ、(ii)前記差が前記第2の所定の閾値未満のとき、前記カウンタを更新させる、請求項4に記載の害虫/害獣防除装置。
- 前記複数の命令は、さらに、前記プロセッサに、
前記差が前記第2の所定の閾値より大きいとき、前記電気出力信号に基づき、センサパッド接触のシーケンスを求めさせ、
前記センサパッド接触のシーケンスを所定のシーケンスと比較させ、
前記センサパッド接触のシーケンスが前記所定のシーケンスと合致するとき、前記第2の事象を記録させる、請求項8に記載の害虫/害獣防除装置。 - 前記害虫/害獣防除装置の動きを示す電気出力信号を生成するよう動作可能な位置センサをさらに含む、請求項1に記載の害虫/害獣防除装置。
- 前記複数の命令は、前記プロセッサに、
前記位置センサから前記電気出力信号を受信させ、
前記電気出力信号に基づき、前記害虫/害獣防除装置が所定の期間、第1の位置に存在したか否かを判定させ、
前記害虫/害獣防除装置が前記所定の期間、前記第1の位置に存在したとき、前記電気出力信号に基づき、前記害虫/害獣防除装置の偏角を求めさせ、
前記害虫/害獣防除装置の前記偏角を所定の角度閾値と比較させ、
前記偏角が前記所定の角度閾値より大きいとき、出力信号を生成させる、請求項10に記載の害虫/害獣防除装置。 - 静電容量センサアレイから電気出力信号を生成するステップと、
前記静電容量センサアレイから前記電気出力信号を受信するステップと、
前記電気出力信号に基づき、静電容量測定値を求めるステップと、
前記センサパッドの前記静電容量測定値に基づき、各センサパッドのベースラインを計算するステップと、
少なくとも1つのセンサパッドの前記静電容量測定値と、対応するベースラインの差が第1の所定の閾値を上回るか否かを判定するステップと、
前記第1の所定の閾値が超えられたとき、カウンタを更新するステップと、
前記カウンタが所定のリミットを上回るとき、害虫/害獣の存在を示す事象を記録するステップとを含む、害虫/害獣を監視する方法。 - 前記センサパッドのベースラインを計算するステップは、下式を使用することを含み、
の方法。 - 前記電気出力信号が人間の存在を示すとき、第2の事象を記録するステップをさらに含む、請求項12に記載の方法。
- 少なくとも1つのセンサパッドの前記静電容量測定値と、対応するベースラインの前記差が第2の所定の閾値を上回るか否かを判定するステップと、
前記差が前記第2の所定の閾値未満のとき、前記カウンタを更新するステップとをさらに含む、請求項14に記載の方法。 - 前記差が前記第2の所定の閾値より大きいとき、前記電気出力信号に基づき、センサパッド接触のシーケンスを求めるステップと、
前記センサパッド接触のシーケンスを所定のシーケンスと比較するステップとをさらに含み、
前記第2の事象を記録するステップは、前記センサパッド接触のシーケンスが前記所定のシーケンスと合致するかを判定するステップを含む、請求項15に記載の方法。 - 害虫/害獣を収容するよう寸法設計された内室を含むステーションと、
前記ステーションに結合された制御装置とを含む害虫/害獣防除システムであって、前記制御装置は、
複数のセンサパッドを含み、各センサパッドの状態を示す電気出力信号を生成するよう構成された静電容量センサアレイと、
前記静電容量センサアレイに電気接続された電子制御装置であって、(i)前記静電容量センサアレイから前記電気出力信号を受信し、(ii)前記電気出力信号が害虫/害獣の存在を示すとき、第1の事象を記録するよう構成された前記電子制御装置とを含む、害虫/害獣防除システム。 - 前記電子制御装置は、前記電気出力信号のうちの少なくとも1つが人間の存在を示すとき、第2の事象を記録するよう構成される、請求項17に記載の害虫/害獣防除システム。
- 前記ステーションの前記内室に配置された餌をさらに含む、請求項18に記載の害虫/害獣防除システム。
- 前記制御装置は、さらに、前記ステーションの動きを示す電気出力信号を生成するよう動作可能な位置センサをさらに含み、前記電子制御装置は、前記位置センサからの前記電気出力信号に基づき、動き事象を記録するよう構成される、請求項17に記載の害虫/害獣防除システム。
- 前記制御装置は、温度センサをさらに含む、請求項17に記載の害虫/害獣防除システム。
- 害虫/害獣防除装置を含む害虫/害獣防除システムであって、前記害虫/害獣防除装置は、
害虫/害獣の存在を示す電気出力信号を生成するよう動作可能なセンサアレイと、
前記害虫/害獣防除装置の位置を示す複数の電気出力信号を生成するよう動作可能な姿勢センサと、
前記センサアレイ及び前記位置センサに電気接続された電子制御装置とを含み、
前記電子制御装置は、プロセッサと、複数の命令を含むメモリとを含み、前記複数の命令は、前記プロセッサによって実行されると、前記プロセッサに、
前記位置センサから前記電気出力信号を受信させ、
前記電気出力信号に基づき、前記害虫/害獣防除装置が所定の期間、第1の位置に存在したか否かを判定させ、
前記害虫/害獣防除装置が前記所定の期間、前記第1の位置に存在したとき、前記電気出力信号に基づき、前記害虫/害獣防除装置の偏角を求めさせ、
前記害虫/害獣防除装置の前記偏角を所定の角度閾値と比較させ、
前記偏角が前記所定の角度閾値より大きいとき、出力信号を生成させる、害虫/害獣防除システム。 - 前記位置センサは加速度センサである、請求項22に記載の害虫/害獣防除システム。
- 前記害虫/害獣防除システムはさらに、
害虫/害獣トラップ装置を含み、
前記害虫/害獣防除装置は、前記害虫/害獣トラップ装置と結合されるよう構成される、請求項22に記載の害虫/害獣防除システム。 - 前記害虫/害獣防除装置は、さらに、外部ケーシングと、前記外部ケーシングに回転可能に結合された支持脚とを含み、前記支持脚は、前記害虫/害獣トラップ装置の下に配置されるよう寸法設計されたパネルを含む、請求項24に記載の害虫/害獣防除システム。
- 前記支持脚は、複数の取り付けアームのうちの1つの取り付けアームを介して前記外部ケーシングに結合され、前記複数の取付けアームは、それぞれ、前記外部ケーシングの側壁沿いに延在する、請求項25に記載の害虫/害獣防除システム。
- 前記害虫/害獣トラップ装置は、軸を中心に回転可能なヒンジ固定された棒を含み、
前記害虫/害獣防除装置は、さらに、外部ケーシングと、前記ヒンジ固定された棒が前記軸を中心に回転したとき、前記害虫/害獣防除装置が前記ヒンジ固定された棒とともに動くよう、前記ヒンジ固定された棒と嵌合する少なくとも1つのクリップとを含む、請求項24に記載の害虫/害獣防除システム。 - 前記害虫/害獣トラップ装置は、さらに、基部と、前記基部に回転可能に結合された回転部材とを含み、前記害虫/害獣防除装置は、前記回転部材の上面に取り付けられる、請求項24に記載の害虫/害獣防除システム。
- 害虫/害獣トラップ装置と、
前記害虫/害獣トラップ装置に結合されるよう構成された害虫/害獣防除装置とを含む害虫/害獣防除システムであって、前記害虫/害獣防除装置は、
静電容量センサアレイと、
前記静電容量センサアレイと電気接続された電子制御装置とを含み、前記電子制御装置は、
前記静電容量センサアレイから前記電気出力信号を受信し、
各電気出力信号に基づき、各センサパッドの静電容量測定値を求め、
前記静電容量測定値に基づき、前記センサパッドのベースラインを計算し、
少なくとも1つのセンサパッドの前記静電容量測定値と、対応するベースラインの差が第1の所定の閾値を上回るか否かを判定させ、
前記第1の所定の閾値が超えられたとき、カウンタを更新し、
前記カウンタが所定のリミットを上回るとき、害虫/害獣の存在を示す事象を記録するよう構成される、害虫/害獣防除装置。 - 前記害虫/害獣防除装置はさらに、
複数のセンサパッドを有し、各センサパッドの状態を示す電気出力信号を生成するよう構成された静電容量センサアレイを含み、
前記電子制御装置は、(i)前記静電容量センサアレイから前記電気出力信号を受信し、(ii)前記電気出力信号が害虫/害獣の存在を示すとき、第1の事象を記録するよう構成される、請求項29に記載の害虫/害獣防除システム。 - 前記害虫/害獣防除装置は、さらに、外部ケーシングと、前記外部ケーシングに回転可能に結合された支持脚とを含み、前記支持脚は、前記害虫/害獣トラップ装置の下に配置されるよう寸法設計されたパネルを含む、請求項29に記載の害虫/害獣防除システム。
- 前記害虫/害獣トラップ装置は、軸を中心に回転可能なヒンジ固定された棒を含み、
前記害虫/害獣防除装置は、さらに、外部ケーシングと、前記ヒンジ固定された棒が前記軸を中心に回転したとき、前記害虫/害獣防除装置が前記ヒンジ固定された棒とともに動くよう、前記ヒンジ固定された棒と嵌合する少なくとも1つのクリップとを含む、請求項31に記載の害虫/害獣防除システム。 - 前記支持脚は、複数の取り付けアームのうちの1つの取り付けアームを介して前記外部ケーシングに結合され、前記複数の取付けアームは、前記外部ケーシングの側壁沿いに延在する、請求項25に記載の害虫/害獣防除システム。
- 害虫/害獣トラップ装置に着脱可能に結合された害虫/害獣防除装置の姿勢センサからの複数の姿勢値を記録するステップであって、各姿勢値は、前記害虫/害獣防除装置の姿勢に対応する(x,y,z)座標を含む、ステップと、
前記複数の姿勢値に基づき、前記害虫/害獣防除装置が安定しているか否かを判定するステップと、
前記害虫/害獣防除装置が安定している場合、前記害虫/害獣防除装置の姿勢を求めるステップと、
前記害虫/害獣防除装置の前記姿勢に基づき、前記害虫/害獣トラップ装置のトラップ状態を決定するステップと、
前記害虫/害獣トラップ装置のトラップステータスを決定するために、遠隔システムに前記トラップ状態を送信するステップとを含む、害虫/害獣を監視する方法。 - 前記複数の姿勢値を記録するステップは、さらに、所定の時間間隔の経過後、所定数の前記姿勢値が記録されるまで、前記姿勢センサからの各姿勢値を記録するステップを含む、請求項34に記載の方法。
- 前記所定数の姿勢値は、少なくとも8つの姿勢値である、請求項35に記載の方法。
- 前記複数の姿勢値に基づき、前記害虫/害獣防除装置が安定しているか否かを判定するステップは、
前記(x,y,z)座標のそれぞれについて、前記複数の姿勢値から最大姿勢値及び最小姿勢値を求めるステップと、
前記(x,y,z)座標のそれぞれについて、前記複数の姿勢値の前記最大姿勢値と前記最小姿勢値の差を求めるステップと、
全ての前記差が、第1の所定の閾値のセット以下であるか否かを判定するステップと、
全ての前記差が前記第1の所定の閾値のセット以下の場合、前記(x,y,z)座標のそれぞれについて、前記複数の姿勢値の平均姿勢値を求めるステップと、
前記平均姿勢値の前記(x,y,z)座標を新たな安定な姿勢値とともに保存し、前記害虫/害獣防除装置が安定していることを示すステップとを含む、請求項34に記載の方法。 - 前記複数の姿勢値に基づき、前記害虫/害獣防除装置が安定しているか否かを判定するステップは、
前記(x,y,z)座標のそれぞれについて、前記複数の姿勢値から最大姿勢値及び最小姿勢値を求めるステップと、
前記(x,y,z)座標のそれぞれについて、前記最大姿勢値と前記最小姿勢値の差を求めるステップと、
前記差の和が、第1の所定の閾値以下であるか否かを判定するステップと、
前記差の前記和が前記第1の所定の閾値以下の場合、前記(x,y,z)座標のそれぞれについて、前記複数の姿勢値の平均姿勢値を求めるステップと、
前記平均姿勢値を新たな安定な姿勢座標に更新するステップとを含む、請求項34に記載の方法。 - 前記害虫/害獣防除装置が安定している場合、前記害虫/害獣防除装置の姿勢を求めるステップは、
前回の安定な姿勢値の(x,y,z)座標を特定するステップと、
前記新たな安定な姿勢値の前記(x,y,z)座標を使用して、前記害虫/害獣防除装置の偏角を求めるステップと、
前記偏角が第2の所定の閾値を上回るか否かを判定するステップと、
前記第2の所定の閾値が超えられた場合、前記トラップ状態を更新するステップと、
前記前回の安定な姿勢値を、前記新たな安定な姿勢値によって更新するステップとを含む、請求項37に記載の方法。 - 前記害虫/害獣防除装置の前記偏角を計算するステップは、下式を使用することを含み、
Applications Claiming Priority (7)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| US201462074913P | 2014-11-04 | 2014-11-04 | |
| US62/074,913 | 2014-11-04 | ||
| US201562236519P | 2015-10-02 | 2015-10-02 | |
| US62/236,519 | 2015-10-02 | ||
| US201562243410P | 2015-10-19 | 2015-10-19 | |
| US62/243,410 | 2015-10-19 | ||
| PCT/US2015/058756 WO2016073429A1 (en) | 2014-11-04 | 2015-11-03 | Pest control system and method of operating same |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JP2017532041A true JP2017532041A (ja) | 2017-11-02 |
| JP6710203B2 JP6710203B2 (ja) | 2020-06-17 |
Family
ID=55909677
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2017519486A Active JP6710203B2 (ja) | 2014-11-04 | 2015-11-03 | 害虫/害獣防除システム及びその動作方法 |
Country Status (15)
| Country | Link |
|---|---|
| US (7) | US20180235205A1 (ja) |
| EP (1) | EP3214929A4 (ja) |
| JP (1) | JP6710203B2 (ja) |
| KR (1) | KR20170078610A (ja) |
| CN (1) | CN107072186A (ja) |
| AU (5) | AU2015343303B2 (ja) |
| BR (1) | BR112017007219A2 (ja) |
| CA (1) | CA2964135A1 (ja) |
| CL (1) | CL2017000879A1 (ja) |
| MX (1) | MX2017004561A (ja) |
| PH (1) | PH12017500666A1 (ja) |
| SG (1) | SG11201702965YA (ja) |
| TW (1) | TW201616964A (ja) |
| WO (1) | WO2016073429A1 (ja) |
| ZA (1) | ZA201702562B (ja) |
Cited By (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| WO2021070153A1 (en) * | 2019-10-11 | 2021-04-15 | Brandenburg Connect Limited | Animal detection |
| JP2022098358A (ja) * | 2020-12-21 | 2022-07-01 | パナソニックIpマネジメント株式会社 | 害虫駆除システム、自律走行ロボット及び害虫捕獲装置 |
Families Citing this family (35)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN107072186A (zh) * | 2014-11-04 | 2017-08-18 | 美国陶氏益农公司 | 有害生物控制系统及其操作方法 |
| GB2550967A (en) * | 2016-06-03 | 2017-12-06 | Brandenburg (Uk) Ltd | Sensing of objects |
| US11523599B2 (en) | 2016-10-12 | 2022-12-13 | Commonwealth Scientific And Industrial Research Organisation | Arthropod detection |
| CN114246173A (zh) * | 2017-01-06 | 2022-03-29 | 拜尔农作物科学有限合伙人公司 | 用于无线动物诱捕器检测系统的传感器 |
| US10842145B2 (en) * | 2017-03-02 | 2020-11-24 | Woodstream Corporation | Self-arming electronic rodent trap and system and method for use thereof |
| NL2018579B1 (nl) | 2017-03-24 | 2018-10-03 | Maarten Crezee Hendrik | Val voor het vangen van dieren, in het bijzonder muizen |
| EP3629723B1 (en) * | 2017-05-22 | 2022-09-14 | Corteva Agriscience LLC | Selective detection of bed bugs |
| US11564386B2 (en) | 2017-08-22 | 2023-01-31 | Vm Products, Inc. | Methods and systems of pest management |
| WO2019079053A1 (en) * | 2017-10-20 | 2019-04-25 | Dow Agrosciences Llc | PEST CONTROL SYSTEM AND METHOD OF USING THE SAME |
| US10798541B2 (en) * | 2017-11-07 | 2020-10-06 | Pica Product Development, Llc | Systems, methods and devices for remote trap monitoring |
| CN121961807A (zh) | 2018-05-17 | 2026-05-01 | 埃科莱布美国股份有限公司 | 用于食品安全的系统、方法和计算机可读介质 |
| GB2575126B (en) | 2018-06-28 | 2020-11-11 | Bare Conductive Ltd | Differential pest sensor |
| EP4344540A3 (en) * | 2018-06-29 | 2024-08-14 | Smart Wave Technologies, Inc. | Pest control system having event monitoring |
| US11470836B2 (en) * | 2018-07-25 | 2022-10-18 | Woodstream Corporation | Rodent snap trap interfaced with electronics monitoring system and method of interfacing a snap trap with electronics monitoring system |
| US11337416B1 (en) | 2018-10-22 | 2022-05-24 | Bell Laboratories, Inc. | Remote sensing mechanical rodent trap |
| GB2578312B (en) * | 2018-10-22 | 2022-02-23 | Brandenburg Uk Ltd | Rodent trap and rodent management |
| GB2578313B (en) * | 2018-10-22 | 2021-10-13 | Brandenburg Uk Ltd | Intelligent trap and consumables |
| US10897887B1 (en) | 2018-10-22 | 2021-01-26 | Bell Laboratories, Inc. | Remote sensing rodent bait station tray |
| US11864548B1 (en) * | 2018-10-22 | 2024-01-09 | Bell Laboratories, Inc. | Remote sensing repeating rodent trap |
| GB2578734A (en) * | 2018-11-05 | 2020-05-27 | Rentokil Initial 1927 Plc | Rodent traps |
| JP7706363B2 (ja) | 2018-11-21 | 2025-07-11 | エコラボ ユーエスエー インコーポレイティド | ナンキンムシの選択的検出 |
| DK180372B1 (en) * | 2019-04-23 | 2021-02-12 | Sensora Aps | An apparatus and method for detecting, monitoring and/or controlling of rat activity |
| CN110169407A (zh) * | 2019-05-31 | 2019-08-27 | 中山长星光电科技有限公司 | 一种白蚁监测箱 |
| DK180462B1 (en) * | 2019-07-05 | 2021-05-06 | Anticimex Innovation Center As | Rodent trap |
| SE543735C2 (en) * | 2019-10-11 | 2021-07-06 | Alert House Aps | A rodent trap configured to detect at least three distances |
| US20230042831A1 (en) * | 2020-02-28 | 2023-02-09 | Aiot Elements Private Limited | Intelligent rodent management system |
| US11439136B2 (en) * | 2020-04-10 | 2022-09-13 | Toyota Motor Engineering & Manufacturing North America, Inc. | Automated pest warning and eradication system |
| US11344020B1 (en) * | 2020-05-08 | 2022-05-31 | Royal Guemar Group, LLC | System of home improvement devices in communication over a low power wide area network |
| WO2021228950A1 (en) * | 2020-05-13 | 2021-11-18 | Syngenta Crop Protection Ag | A pest monitoring device |
| EP4247154A1 (en) | 2020-11-19 | 2023-09-27 | Ecolab USA Inc. | Pest detection using sensor with textured surface |
| US11716986B2 (en) * | 2021-12-29 | 2023-08-08 | Daniel Lee Porter | Lifting jaw mouse trap to store dead mouse |
| WO2024092364A1 (en) * | 2022-11-04 | 2024-05-10 | Catch Data Ip Holdings Ltd. | Method and apparatus for controlling pest animals |
| DE202023107576U1 (de) * | 2023-12-21 | 2024-01-24 | Jan-Josef Bunse | Schlagfalle für Nagetiere |
| WO2025174949A1 (en) * | 2024-02-13 | 2025-08-21 | Ecolab Usa Inc. | Method and apparatus for detecting pests using low power capacitive sensing |
| DK202430721A1 (en) * | 2024-11-25 | 2026-06-09 | Tec X Aps | A trap assembly for capturing and killing mammalian pests |
Citations (11)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPH0682563A (ja) * | 1992-09-04 | 1994-03-22 | Kurintetsuku Kk | 歩行性小動物検知装置 |
| JP2003505050A (ja) * | 1999-07-21 | 2003-02-12 | ダウ・アグロサイエンシーズ・エルエルシー | 害虫駆除方法 |
| US20030213161A1 (en) * | 2002-03-29 | 2003-11-20 | Gardner James P. | Method and apparatus for automatic pest trap report generation and additional trap parameter data |
| JP2004057147A (ja) * | 2002-07-31 | 2004-02-26 | Garagaa Eiji Kk | 動物捕獲監視システム、情報管理センター及びトラップユニット |
| JP2008161130A (ja) * | 2006-12-28 | 2008-07-17 | Shinei Arix:Kk | シロアリ検知通報システム |
| JP2008533987A (ja) * | 2005-03-22 | 2008-08-28 | ローレンス ケーツ | 有害生物検出装置および有害生物検出方法 |
| US20110083358A1 (en) * | 2009-07-09 | 2011-04-14 | David Slotnick | Wireless rat trap movement detection system |
| JP2011087553A (ja) * | 2009-10-20 | 2011-05-06 | Cic:Kk | 害虫監視装置 |
| JP2012501647A (ja) * | 2008-09-09 | 2012-01-26 | ダウ アグロサイエンシィズ エルエルシー | ネットワーク化された有害生物防除システム |
| JP2013190850A (ja) * | 2012-03-12 | 2013-09-26 | Denso Corp | 表示装置 |
| US8816986B1 (en) * | 2008-06-01 | 2014-08-26 | Cypress Semiconductor Corporation | Multiple touch detection |
Family Cites Families (43)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US3649787A (en) * | 1970-08-14 | 1972-03-14 | Raytheon Co | Disturbance sensitive switch |
| US4737774A (en) * | 1986-08-15 | 1988-04-12 | Compucap, Inc. | Magnet based activity sensor |
| EP0485149B1 (en) * | 1990-11-07 | 1997-07-30 | Canon Kabushiki Kaisha | Recording apparatus |
| US5592774A (en) * | 1994-02-10 | 1997-01-14 | Nisus Corp. | Termite activity remote monitoring and information system |
| US5482314A (en) * | 1994-04-12 | 1996-01-09 | Aerojet General Corporation | Automotive occupant sensor system and method of operation by sensor fusion |
| US5815090A (en) * | 1996-10-31 | 1998-09-29 | University Of Florida Research Foundation, Inc. | Remote monitoring system for detecting termites |
| US5959529A (en) * | 1997-03-07 | 1999-09-28 | Kail, Iv; Karl A. | Reprogrammable remote sensor monitoring system |
| US6006216A (en) * | 1997-07-29 | 1999-12-21 | Lucent Technologies Inc. | Data architecture for fetch-intensive database applications |
| US6437692B1 (en) * | 1998-06-22 | 2002-08-20 | Statsignal Systems, Inc. | System and method for monitoring and controlling remote devices |
| WO2000052444A2 (en) * | 1999-03-03 | 2000-09-08 | Cyrano Sciences, Inc. | Apparatus, systems and methods for detecting and transmitting sensory data over a computer network |
| US6314380B1 (en) * | 1999-06-03 | 2001-11-06 | Robert Bosch Corporation Corp Of Delaware | Ultrasound transducer temperature compensation methods, apparatus and programs |
| US7212129B2 (en) * | 1999-07-21 | 2007-05-01 | Dow Agrosciences Llc | Devices, systems, and method to control pests |
| US6914529B2 (en) * | 1999-07-21 | 2005-07-05 | Dow Agrosciences Llc | Sensing devices, systems, and methods particularly for pest control |
| US7262702B2 (en) * | 1999-07-21 | 2007-08-28 | Dow Agrosciences Llc | Pest control devices, systems, and methods |
| US7212112B2 (en) * | 1999-07-21 | 2007-05-01 | Dow Agrosciences Llc | Detection and control of pests |
| WO2001069186A1 (en) * | 2000-03-10 | 2001-09-20 | Cyrano Sciences, Inc. | Measuring and analyzing multi-dimensional sensory information for identification purposes |
| AU8651601A (en) * | 2000-08-22 | 2002-03-04 | Eye On Solutions Llc | Remote detection, monitoring and information management system |
| US6768982B1 (en) * | 2000-09-06 | 2004-07-27 | Cellomics, Inc. | Method and system for creating and using knowledge patterns |
| US6801131B2 (en) * | 2001-06-01 | 2004-10-05 | Trustees Of Stevens Institute Of Technology | Device and method for detecting insects in structures |
| US7057516B2 (en) * | 2001-06-01 | 2006-06-06 | Dimitri Donskoy | Device and method for detecting localization, monitoring, and identification of living organisms in structures |
| WO2003084321A1 (en) * | 2002-03-29 | 2003-10-16 | Ecolab Inc. | Method and apparatus for capacitively sensing pests |
| US6972677B2 (en) * | 2002-08-27 | 2005-12-06 | Coulthard John J | Monitoring system |
| AU2003261621A1 (en) * | 2002-09-02 | 2004-03-19 | Cesco Co., Ltd. | Remote monitoring system for exterminating pest and a method thereof |
| US6862917B2 (en) * | 2002-09-30 | 2005-03-08 | Bae Systems Information And Electronic Systems Integration Inc. | Apparatus for detecting chemical agents including olfactory interferometric lens and method of use |
| EP1563730A1 (en) * | 2004-02-17 | 2005-08-17 | Mark Robert Lewis | Electronic termite detector |
| US7591099B2 (en) * | 2005-08-30 | 2009-09-22 | Ecolab Inc. | Bed bug monitor |
| US7395161B2 (en) * | 2006-02-10 | 2008-07-01 | David Thomas A | Polymodal biological detection system |
| KR100791102B1 (ko) * | 2006-08-16 | 2008-01-02 | (주)휴엔텍 | 터치패드형 리모콘 |
| US20090151221A1 (en) * | 2007-12-14 | 2009-06-18 | Daley James D | Signaling rodent trap system |
| US8336251B2 (en) * | 2008-02-14 | 2012-12-25 | Orchard Stanley A | Trapping system utilizing video attractants |
| US9354751B2 (en) * | 2009-05-15 | 2016-05-31 | Apple Inc. | Input device with optimized capacitive sensing |
| US8994529B2 (en) * | 2009-06-08 | 2015-03-31 | Jeffrey C. White | Mosquito misting system and method for using same |
| US8599026B2 (en) * | 2009-11-11 | 2013-12-03 | Nisus Corporation | Animal control system |
| US20120037185A1 (en) * | 2010-08-13 | 2012-02-16 | Ecolab Usa Inc. | Optimization of dish machine parameters |
| WO2013137919A1 (en) * | 2012-03-12 | 2013-09-19 | Global Ip Holding Co., Llc | Polymodal detection notification and first response pest treatment system |
| US9430107B2 (en) * | 2012-03-30 | 2016-08-30 | Microchip Technology Incorporated | Determining touch locations and forces thereto on a touch and force sensing surface |
| US20130342344A1 (en) * | 2012-06-20 | 2013-12-26 | BlueRadios, Inc. | Wireless Mousetrap and System |
| US20140115950A1 (en) * | 2012-10-26 | 2014-05-01 | T. Eric Chornenky | Apparatus and method for safe insect extermination |
| US20140144389A1 (en) * | 2012-11-26 | 2014-05-29 | Charles Elliot Richards | Human sensing pet deterrent system for protecting an indoor area |
| CN107072186A (zh) * | 2014-11-04 | 2017-08-18 | 美国陶氏益农公司 | 有害生物控制系统及其操作方法 |
| CN114246173A (zh) * | 2017-01-06 | 2022-03-29 | 拜尔农作物科学有限合伙人公司 | 用于无线动物诱捕器检测系统的传感器 |
| WO2019079053A1 (en) * | 2017-10-20 | 2019-04-25 | Dow Agrosciences Llc | PEST CONTROL SYSTEM AND METHOD OF USING THE SAME |
| US11864548B1 (en) * | 2018-10-22 | 2024-01-09 | Bell Laboratories, Inc. | Remote sensing repeating rodent trap |
-
2015
- 2015-11-03 CN CN201580055553.XA patent/CN107072186A/zh active Pending
- 2015-11-03 WO PCT/US2015/058756 patent/WO2016073429A1/en not_active Ceased
- 2015-11-03 SG SG11201702965YA patent/SG11201702965YA/en unknown
- 2015-11-03 TW TW104136208A patent/TW201616964A/zh unknown
- 2015-11-03 BR BR112017007219A patent/BR112017007219A2/pt not_active IP Right Cessation
- 2015-11-03 CA CA2964135A patent/CA2964135A1/en not_active Abandoned
- 2015-11-03 US US15/524,444 patent/US20180235205A1/en not_active Abandoned
- 2015-11-03 AU AU2015343303A patent/AU2015343303B2/en active Active
- 2015-11-03 KR KR1020177009644A patent/KR20170078610A/ko not_active Withdrawn
- 2015-11-03 EP EP15857915.1A patent/EP3214929A4/en not_active Withdrawn
- 2015-11-03 MX MX2017004561A patent/MX2017004561A/es unknown
- 2015-11-03 JP JP2017519486A patent/JP6710203B2/ja active Active
-
2017
- 2017-04-07 PH PH12017500666A patent/PH12017500666A1/en unknown
- 2017-04-10 CL CL2017000879A patent/CL2017000879A1/es unknown
- 2017-04-11 ZA ZA2017/02562A patent/ZA201702562B/en unknown
-
2019
- 2019-05-07 AU AU2019203194A patent/AU2019203194B2/en active Active
- 2019-08-28 US US16/553,295 patent/US10548308B2/en active Active
- 2019-10-15 US US16/653,318 patent/US10638746B2/en active Active
-
2020
- 2020-03-25 US US16/829,072 patent/US11116203B2/en active Active
- 2020-04-20 US US16/853,065 patent/US10973223B2/en active Active
- 2020-12-03 AU AU2020281085A patent/AU2020281085B2/en active Active
-
2021
- 2021-08-24 US US17/410,004 patent/US11432542B2/en active Active
-
2022
- 2022-05-23 AU AU2022203464A patent/AU2022203464B2/en active Active
- 2022-07-22 US US17/871,033 patent/US20220361478A1/en active Pending
-
2025
- 2025-03-13 AU AU2025201809A patent/AU2025201809A1/en active Pending
Patent Citations (11)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPH0682563A (ja) * | 1992-09-04 | 1994-03-22 | Kurintetsuku Kk | 歩行性小動物検知装置 |
| JP2003505050A (ja) * | 1999-07-21 | 2003-02-12 | ダウ・アグロサイエンシーズ・エルエルシー | 害虫駆除方法 |
| US20030213161A1 (en) * | 2002-03-29 | 2003-11-20 | Gardner James P. | Method and apparatus for automatic pest trap report generation and additional trap parameter data |
| JP2004057147A (ja) * | 2002-07-31 | 2004-02-26 | Garagaa Eiji Kk | 動物捕獲監視システム、情報管理センター及びトラップユニット |
| JP2008533987A (ja) * | 2005-03-22 | 2008-08-28 | ローレンス ケーツ | 有害生物検出装置および有害生物検出方法 |
| JP2008161130A (ja) * | 2006-12-28 | 2008-07-17 | Shinei Arix:Kk | シロアリ検知通報システム |
| US8816986B1 (en) * | 2008-06-01 | 2014-08-26 | Cypress Semiconductor Corporation | Multiple touch detection |
| JP2012501647A (ja) * | 2008-09-09 | 2012-01-26 | ダウ アグロサイエンシィズ エルエルシー | ネットワーク化された有害生物防除システム |
| US20110083358A1 (en) * | 2009-07-09 | 2011-04-14 | David Slotnick | Wireless rat trap movement detection system |
| JP2011087553A (ja) * | 2009-10-20 | 2011-05-06 | Cic:Kk | 害虫監視装置 |
| JP2013190850A (ja) * | 2012-03-12 | 2013-09-26 | Denso Corp | 表示装置 |
Cited By (4)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| WO2021070153A1 (en) * | 2019-10-11 | 2021-04-15 | Brandenburg Connect Limited | Animal detection |
| US12121324B2 (en) | 2019-10-11 | 2024-10-22 | Caucus Connect Limited | Animal detection |
| JP2022098358A (ja) * | 2020-12-21 | 2022-07-01 | パナソニックIpマネジメント株式会社 | 害虫駆除システム、自律走行ロボット及び害虫捕獲装置 |
| JP7580042B2 (ja) | 2020-12-21 | 2024-11-11 | パナソニックIpマネジメント株式会社 | 害虫駆除システム、自律走行ロボット及び害虫捕獲装置 |
Also Published As
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| JP6710203B2 (ja) | 害虫/害獣防除システム及びその動作方法 | |
| US20250351813A1 (en) | Pest control system and method of operating same | |
| US11417197B2 (en) | Pest control system having event monitoring | |
| US11033018B2 (en) | Sensor for a wireless animal trap detection system | |
| JP2022071167A (ja) | 物体の検知 | |
| US20260013493A1 (en) | Rodent trap | |
| JP2008167696A (ja) | フィールドサーバを利用した電撃パルス計測システム | |
| CN113382631B (zh) | 使用粘板的动物捕捉器检测系统 | |
| JP2018029541A (ja) | 野生動物捕獲システム |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20181012 |
|
| A977 | Report on retrieval |
Free format text: JAPANESE INTERMEDIATE CODE: A971007 Effective date: 20190624 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20190703 |
|
| A601 | Written request for extension of time |
Free format text: JAPANESE INTERMEDIATE CODE: A601 Effective date: 20191003 |
|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20191202 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20200428 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20200526 |
|
| R150 | Certificate of patent or registration of utility model |
Ref document number: 6710203 Country of ref document: JP Free format text: JAPANESE INTERMEDIATE CODE: R150 |
|
| S533 | Written request for registration of change of name |
Free format text: JAPANESE INTERMEDIATE CODE: R313533 |
|
| R350 | Written notification of registration of transfer |
Free format text: JAPANESE INTERMEDIATE CODE: R350 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| S111 | Request for change of ownership or part of ownership |
Free format text: JAPANESE INTERMEDIATE CODE: R313113 |
|
| R350 | Written notification of registration of transfer |
Free format text: JAPANESE INTERMEDIATE CODE: R350 |
|
| RD02 | Notification of acceptance of power of attorney |
Free format text: JAPANESE INTERMEDIATE CODE: R3D02 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |