以下,図面を参照して,一実施の形態について詳細を説明する。
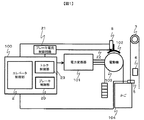
図1は,本発明におけるエレベーターシステムを示す全体構成図であり,エレベーターのかご104の移動は,エレベーターコントローラ100によって制御される。エレベーターコントローラ100は,エレベーターの運行制御を行うエレベーター制御部2の他に,ブレーキ制御部20,トルク制御部23を備えている。
かご104は,建屋に形成された昇降路内を複数の階床間に渡って移動し,ロープを介してつり合い重りと呼ばれるかご104とバランスを取るためのおもりに接続されている。かご104には,乗り場側扉を係合して開閉する乗りかご側扉が設けられている。かご104の移動は,電動機103によって綱車が駆動されることにより行われる。電動機103には,電力変換器101によって駆動用の電力の供給が行われる。電力変換器101は,エレベーターコントローラ100のかご位置制御指令に従って電動機を制御するための電力を出力する。また,エンコーダなどのパルス発生器である回転センサは電動機103に取り付けられており,エレベーターコントローラ100は電動機103の回転によって生じるパルスを計数することにより,電動機103の速度,かご104の昇降路移動方向,位置,移動距離などを計算する。ここではこの電動機に取り付けられた回転センサをマシンエンコーダと呼称する。エレベーターコントローラが乗りかごを制動させたい場合は,ブレーキ電源停止指令及び動力電源停止指令(図示せず)を出力する。これらの停止指令を受けて,ブレーキ電源はブレーキ102の作動を,動力電源は電力変換器101への電源供給のカットを行い,かご104を制動させる。ブレーキ電源及び動力電源は,コンタクタと呼ばれる電磁接触器で構成される回路である。
ブレーキ102は、シーブを摩擦摺動で制動させるためのブレーキパッド、ブレーキパッドを引き上げてシーブとブレーキパッドのギャップを確保するためのソレノイドコイル及び鉄芯(コア)で構成される。通常、ソレノイドコイルに電力が供給されると、電磁力によりブレーキパッドが引き上げられ、シーブはブレーキパッドによる拘束がなくなり、自由に回転できるようになる。ソレノイドコイルへの給電はブレーキ電源からのリレーを介して行われる。またブレーキ102は、ブレーキ電流制御回路21と接続されている。このブレーキ電流制御回路21はソレノイドコイルへ流れる電流(ブレーキ電流22)を制御する回路であり、ブレーキの制動力を変化させることが可能な構成となっている。またブレーキ102にはブレーキチェックスイッチ8を備える。このブレーキチェックスイッチ8はブレーキパッドとシーブが離れている(接していない)かを機械的に検出するスイッチである。ブレーキチェックスイッチ8により検出されたブレーキとシーブが離れている(接していない)かの情報は、エレベーター制御部2に出力される。
ブレーキ電流制御回路21は、インバータ回路やチョッパ回路といった電流ないしは電圧を制御する変換器、ブレーキ電流を検出するホールCT、ブレーキ電流を制御するためのコントローラで構成され、エレベーターコントローラ100よりソレノイドコイルに流れる電流の指令値(ブレーキ電流指令)を受けて、その指令値にブレーキ電流22を制御する。なお、本実施例では制動力を変化させるための一例として、ソレノイドコイルを用いた電流に応じた制動力を変化させるブレーキ機構を例示したが、たとえば直動式のアクチュエータを用いることによる、距離に応じて制動力を変化させるブレーキや、回転機構を用いることによる、回転角に応じて制動力を変化させるブレーキ(シューブレーキなど)でもよい。総じて、ある指令に応じてブレーキの制動力を変化させるものであれば、ブレーキの種類には依存しない。
位置センサ5は,検出板6を検出することで,エレベーターが戸開可能な位置にいることを検出する,ドアゾーンセンサである。またかご速度センサ7は、かごの速度を検出するセンサであり、例えばガバナにつけられた回転センサで良い。ここではこのガバナに取り付けられた回転センサをガバナエンコーダと呼称する。なお、かごに直接加速度センサを取り付けても良い。
図2は,ブレーキ制御部20と,トルク制御部23の処理の関係を示したブロック図である。エレベーター制御部2より,運転開始指令が速度指令出力処理部30に入力されると,速度指令出力処理部30は速度零の指令とする。その零速度指令と,かご速度検出処理部31より入力されるかご速度フィードバックの差分を取り,比例積分制御など目標値追従制御の処理を行い,最終的にトルク指令を出力する。つまりかごの速度が0になるようなトルク指令が出力される。かご速度検出処理部31は,マシンエンコーダなどから得られるかご速度フィードバック信号を検出し,速度指令出力処理へ出力する。
トルク制御処理部32は,速度指令出力処理部30より入力されるトルク指令と,モータ電流フィードバック信号より計算されるトルクフィードバック信号の差分を取り,比例積分制御などの処理を行い,トルク出力指令を出力する。トルク出力指令は電力変換器101に入力され,所望のトルクを発生させるよう,同期電動機に電圧が印加される。
ブレーキ制御部20は,ブレーキ電流指令作成処理部33と機種情報データベース(DB)34で構成される。ブレーキ電流指令作成処理33は,エレベーター制御部2より入力される運転開始指令を受けて,ブレーキ電流指令を機種情報DB34に基づき出力する。なお,この機種情報DB34については後述する。ブレーキ電流指令は,ブレーキ電流制御回路21に入力され,その指令に基づき,ブレーキ電流制御回路21がブレーキのソレノイドコイルに流すブレーキ電流22を制御する。
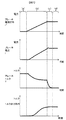
図3は、ブレーキ制御部20およびトルク制御部23が,走行開始時に動作するときの各波形の関係を,時系列で示したものである。また、説明の便宜上、時間軸を(a)から(d)の4区間に分割している。以下、基本の動作方法について、区間(a)から順に説明する。
区間(a)は、まだ運転開始指令が各制御部へ入力されておらず,ブレーキ電流指令はゼロの状態であり、つまりかごがブレーキにより制動されている状態となっている。これより、かご速度も零となっている。また,ブレーキで制動しており、トルク出力指令もゼロの状態である。
区間(b)は、運転開始指令が入力され,ブレーキ制御部20はブレーキ電流指令をゆっくりと上昇させることで,ブレーキ電流制御回路21から出力されるブレーキ電流がソレノイドに印加されブレーキ102を引き上げるようにしている。ブレーキ電流指令を上昇させると,ブレーキ102がゆっくりと引き上げられることで,ブレーキトルクTが減少していく。ブレーキトルクが減少し,かごとカウンタウエイトのアンバランストルクのほうが大きい状態になると,かごは移動しようとする。このとき,速度指令出力処理部30は,速度指令零を出力しているため,トルク制御処理部32はかご速度を零にするようなトルク出力指令を電力変換機101に出力し、電力変換機101トルク出力指令に応じたトルク出すように電動機102に電力を出力する。速度指令出力処理部30は,速度指令零を出力しているため,ブレーキが引き上げられブレーキトルクに対して相対的にアンバランストルクが大きくなるにつれて、速度を零に保つためのモータのトルクも大きくなり、トルク指令出力もそれにともなう。ブレーキをゆっくりと開くことで,ブレーキトルクがかごを静止させるのに足りない不足トルク分を,トルク出力指令が補うことで,かごの静止状態を維持する動きとなる。なお,区間(b)のブレーキ電流指令の傾きは,機種情報DB34を参照して決定する。これは,ブレーキの種類によって応答が異なることに対応するためであり,たとえばブレーキ電流指令の変化に対してブレーキトルクの応答が遅い場合は,傾きを小さくしたり,階段ステップ状にすることなどで,指令に対して応答が追従しやすいようにする。
区間(c)は、ブレーキ電流が増加し,ブレーキのパッドがシーブから離れることで,ブレーキトルクがゼロの状態となる過渡的な変化を表している。このとき,区間(b)にてかごを静止するために必要なトルク出力を出しているので,ブレーキが開いた状態であっても,トルクの変化によるかご振動はあまり発生しない。
区間(d)は、ブレーキが既に離れた状態を示す。この時,区間(c)にてかごを静止するのに十分なトルクを出力しており,かごは静止した状態を維持している。この時点では、トルク制御処理部32はかご速度を零にするようなトルク出力指令が出ている状態であるため、この後,速度指令が印加されて,かごが移動を始めるようになっている。
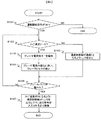
図4は,本発明におけるフローチャート図を示したものである。まずステップS101では,エレベーター制御部2は運転開始指令の入力を検出する。運転開始指令がOFFであった場合には,そのまま処理を終了する。運転開始指令がONであった場合には,ステップS102へ進む。ステップS102では,マシンエンコーダの情報又はかご速度センサ7から出力された情報をエレベータ制御部を介して入力されたかご速度検出処理部31はかご速度に変換する。速度指令出力処理部30はかご速度が0であるかどうかを判定する。かご速度が0であった場合には,ステップS103へ進み,ブレーキ電流指令作成処理はブレーキの電流指令を増加させる。これにより,ステップS104として,ブレーキ電流の変化に伴いブレーキトルクが減少する。ステップS102にてかご速度が0でなかった場合には,ステップS105へ進み,速度指令出力処理部がかご速度を0とするようにトルクを制御する指令を出力する。ステップS106では,ブレーキパッドが離れたことを判定する。ブレーキパッドが離れたことを検出するのには,ブレーキの動作状態を検出するブレーキチェックスイッチ8が利用される。ブレーキパッドが離れていないときには,ステップS102の前に移動する。つまり、ブレーキパッドが離れないうちは、速度が発生していればそれを零に近づけるトルクを出力しつつ、ブレーキ電流を上昇させる制御を行う。これによりブレーキトルクを段階的に下げて行き、ブレーキパッドが離れた場合には,ステップS107へ進む。かご速度が0となるように速度制御器がトルクを出力しつつ,走行指令が入力されるまで待機の状態となる。また、ブレーキ電流作成処理部33による,電流指令作成増加処理を終了させ、一連の処理が終了する。
以上の構成によれば、エレベータコントローラはゆっくりとブレーキを開くことで、ブレーキ力が弱まりかごとカウンタウエイトの差分であるアンバランストルクが少しずつ作用する状態になる。このとき,前記の制御部がトルク指令に対し追値制御することで,急激なトルク変化をすることなくアンバランストルクにゆっくりと追従することが可能になり,トルクによる加速度の変化が緩やかになる。このようにすることで,秤センサや回転センサに誤差が生じている場合でも,振動を低減することが可能になる。
さらに本発明は駆動装置であるモーターの磁極位置を推定して駆動させる際にも有用である。特に,モーターには永久磁石同期電動機を利用するため,その一般的なトルク制御または速度制御の方法として,ベクトル制御と呼ばれる手法がとられている。この方法では,同期電動機の磁極位置を検出する必要があるため,回転センサを用いて磁極を検出する。同期電動機に取り付けられた回転センサの磁極位置に対する誤差も,補償トルクに影響を与えるため,この検出誤差が大きい場合や,センサレス駆動などで磁極位置に対する推定誤差が生じた時も,振動が発生することになる。
そこでステップS101の直後に磁極位置推定用の一定の電流値を出力した後、前記コントローラはゆっくりとブレーキを開くことで、ブレーキ力が弱まりかごとカウンタウエイトの差分であるアンバランストルクが少しずつ作用する状態になる。このとき,前記の制御部がトルク指令に対し追値制御することで,急激なトルク変化をすることなくアンバランストルクにゆっくりと追従することが可能になり,トルクによる加速度の変化が緩やかになる。このようにすることで,仮にトルクが反転してしまった場合でも、大きなトルクは必要なくまたブレーキ力がかかっている状態であるため大きな加速が生じず、振動を低減する事ができる。秤センサや回転センサに誤差が生じている場合でも,振動を低減することが可能になる。