JP2018076902A - プーリ装置 - Google Patents
プーリ装置 Download PDFInfo
- Publication number
- JP2018076902A JP2018076902A JP2016218259A JP2016218259A JP2018076902A JP 2018076902 A JP2018076902 A JP 2018076902A JP 2016218259 A JP2016218259 A JP 2016218259A JP 2016218259 A JP2016218259 A JP 2016218259A JP 2018076902 A JP2018076902 A JP 2018076902A
- Authority
- JP
- Japan
- Prior art keywords
- pulley
- clutch
- speed
- rotational speed
- input member
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Pending
Links
Images



Landscapes
- Retarders (AREA)
- Pulleys (AREA)
- Devices For Conveying Motion By Means Of Endless Flexible Members (AREA)
Abstract
【課題】補機側プーリの構成の自由度を高めるとともに、遠心クラッチ部の制御性を高めることが可能なプーリ装置を提供する。【解決手段】エンジンのクランクシャフトにクランクシャフトと同軸で配置され、オルタネータを含む補機に駆動力を伝達するベルトと連結されるプーリ部を有するプーリ装置であって、クランクシャフトに入力部材を介して接続され、プーリ装置内に配置された遊星歯車機構と、遊星歯車機構とプーリ部との接続状態を切り換える2つのクラッチ部を含む遠心クラッチ部と、を有し、2つのクラッチ部の切り換えにより、入力部材の回転数よりもプーリ部の回転数を大きくする増速モードと、入力部材の回転数とプーリ部の回転数とを一致させる等速モードとを有し、遠心クラッチ部の回転数は、入力部材の回転数よりも大きい。【選択図】図2
Description
本発明は、プーリ装置に関する。
下記特許文献1には、自動車等のエンジンのクランクシャフトからオルタネータ等の補機に回転駆動力を伝達するためのプーリ装置が記載されている。特許文献1のプーリユニットは、補機回転軸に取り付けられたプーリと、このプーリと補機回転軸との間に設けられた回転調整機構を有している。回転調整機構は、遊星機構と一方向クラッチを含む増速伝達機構と、遠心クラッチを含む等速結合機構とを備えており、プーリの回転数が所定レベルより小さい低速回転領域において、プーリの回転が増速して補機回転軸に伝達される。
また、内燃機関では、スムーズな始動と効率的な発電のためにスタータモータと発電機とを兼用するISG(Integrated Starter Generator)の採用が増加している。ISGオルタネータを用いた場合、エンジンのクランクシャフトが駆動源となりISGオルタネータ等の補機が従動側になる場合と、ISGオルタネータが駆動源となりエンジンが従動側になる場合とが切り換えられる。
ISGオルタネータは、駆動時と従動時とでトルクの大きさが異なるため、補機側のプーリ内部に制振機能を追加する場合がある。特許文献1のプーリユニットは、補機側プーリに変速機構が設けられているので補機側のプーリ内部に制振機能を追加することが困難な場合がある。また、遠心クラッチ部は、プーリに入力される回転数と等速で回転するため、錘などの機構を大きくし遠心力を大きくしなければならない可能性がある。
本発明は、補機側のプーリ装置の構成の自由度を高めるとともに、遠心クラッチ部の制御性を向上させることが可能なプーリ装置を提供することを目的とする。
本発明の一態様に係るプーリ装置は、エンジンのクランクシャフトに前記クランクシャフトと同軸で配置され、オルタネータを含む補機に駆動力を伝達するベルトと連結されるプーリ部を有するプーリ装置であって、前記クランクシャフトに入力部材を介して接続され、前記プーリ装置の内部に配置された遊星歯車機構と、前記遊星歯車機構と前記プーリ部との接続状態を切り換える2つのクラッチ部を含む遠心クラッチ部と、を有し、前記2つのクラッチ部の切り換えにより、前記入力部材の回転数よりも前記プーリ部の回転数を大きくする増速モードと、前記入力部材の回転数と前記プーリ部の回転数とを一致させる等速モードとを有し、前記遠心クラッチ部の回転数は、前記入力部材の回転数よりも大きい。
これによれば、増速モードにおいて入力部材の回転数よりも大きい回転数が補機側に伝達されるため、補機側のプーリ径を大きくすることができる。したがって、補機側のプーリ装置の内部に制振機能を追加する等、補機側のプーリ装置の構成の自由度を高めることができる。また、遠心クラッチ部の回転数が入力部材の回転数よりも大きくなるため、入力部材と等速で回転する場合に比べて遠心クラッチ部に生じる遠心力が大きくなる。したがって、遠心クラッチ部の錘を軽量化する等、制御性を向上させることができる。
本発明の一態様に係るプーリ装置において、前記遊星歯車機構は、サンギアと、前記サンギアと噛み合うピニオンギアと、前記ピニオンギアと噛み合うリングギアと、前記ピニオンギアが自転できるように、かつ、前記ピニオンギアが前記サンギアを中心に公転できるように前記ピニオンギアを保持するキャリアと、を有し、前記入力部材は、前記キャリアに接続され、前記遠心クラッチ部は、前記サンギアとともに回転する。これによれば、入力部材の回転数が遊星歯車機構の増速比に応じて増速され、増速された回転数がサンギアを介して遠心クラッチ部に伝達される。これにより、遠心クラッチ部の遠心力が大きくなるので、遠心クラッチ部の錘部を軽量化する等、制御性を向上させることができる。
本発明の一態様に係るプーリ装置において、前記2つのクラッチ部は、第1クラッチ部と、第2クラッチ部とを含み、前記増速モードにおいて、前記第1クラッチ部は前記サンギアと前記プーリ部とを締結し、前記第2クラッチ部は前記キャリアと前記プーリ部との接続を解除し、前記等速モードにおいて、前記第1クラッチ部は前記サンギアと前記プーリ部との接続を解除し、前記第2クラッチ部は前記キャリアと前記プーリ部とを締結する。これによれば、増速モードにおいて、入力部材からキャリアに入力された回転数が、遊星歯車機構により増速されて、サンギアからプーリ部に出力される。また、等速モードにおいて、入力部材からキャリアに入力された回転数が、遊星歯車機構により変速されず、等速でプーリ部に出力される。このように、2つのクラッチ部により、プーリ部と遊星歯車機構との接続状態が切り換えられることで、増速モードと等速モードとを実現することができる。
本発明によれば、補機側のプーリ装置の構成の自由度を高めるとともに、遠心クラッチ部の制御性を向上させることが可能なプーリ装置を提供することができる。
本発明を実施するための形態(実施形態)につき、図面を参照しつつ詳細に説明する。以下の実施形態に記載した内容により本発明が限定されるものではない。また、以下に記載した構成要素には、当業者が容易に想定できるもの、実質的に同一のものが含まれる。さらに、以下に記載した構成要素は適宜組み合わせることが可能である。
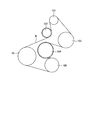
図1は、補機の駆動構造を模式的に示す図である。プーリ装置10は、自動車等のエンジン108(図1では省略して示す)の回転軸(クランクシャフト)に接続されて、エンジン108の回転駆動力をオルタネータ等の補機に伝達する。各補機には、パワーステアリングプーリ部101、オルタネータプーリ部102、ウォータポンププーリ部104、エアコンプレッサプーリ部106等が設けられている。エンジン108の回転力はベルトBを介して各補機に伝達される。テンショナープーリ部103は、ベルトBを押して張力を与えることで、エンジン108の回転力を各補機に確実に伝達するために設けられている。
ISG(Integrated Starter Generator)オルタネータを用いた場合、IGSオルタネータは、オルタネータプーリ部102に伝達されたエンジン108の回転駆動力を用いて発電を行うとともに、発進時には、バッテリーからの電力によってオルタネータプーリ部102を回転させ、車両の走行をアシストする。すなわち、エンジン108のクランクシャフトに接続されたプーリ装置10が駆動源となり、オルタネータプーリ部102が従動側になる場合と、オルタネータプーリ部102が駆動源となりプーリ装置10が従動側になる場合とが切り換えられる。このように、駆動源が切り換わることにより、プーリ装置10に伝達されるトルクの方向が反転することとなる。
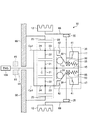
図2は、実施形態に係るプーリ装置の構成を示す説明図である。図2に示すように本実施形態のプーリ装置10は、プーリ部12と、遊星歯車機構20と、遠心クラッチ部30とを備える。入力部材14はエンジン108のクランクシャフト(図示しない)と接続された軸部材である。エンジン108からの回転力は、入力部材14を介して遊星歯車機構20に伝達される。遊星歯車機構20は、入力部材14とプーリ部12との間で回転力を伝達する。
遠心クラッチ部30は、第1クラッチ部41と第2クラッチ部42を含む。遠心クラッチ部30は、遊星歯車機構20から伝達された回転力により回転可能に設けられており、遠心力に応じて第1クラッチ部41及び第2クラッチ部42のそれぞれの締結と解放とが切り換えられる。第1クラッチ部41と第2クラッチ部42とにより、プーリ部12と遊星歯車機構20との接続状態を切り換えることで、プーリ装置10の増速モードと等速モードとが切り換えられる。
プーリ部12は、遠心クラッチ部30に接続され、ベルトB(図1参照)を介してエンジン108からの回転力を増速、又は等速でオルタネータプーリ部102等の補機に伝達する。又は、プーリ部12は、補機からの回転力をエンジン108に伝達する。
なお、クランクシャフトと入力部材14との締結と解放とを切り換えるための電磁クラッチ部95が設けられていてもよい。エンジン108の駆動時には電磁クラッチ部95が締結され、エンジン108の回転力が入力部材14に伝達される。例えばエンジン108の停止時には、電磁クラッチ部95が解放され、プーリ装置10は、オルタネータの駆動力を他の補機に伝達するために動作する。これにより、エアコンプレッサ等の補機をオルタネータの駆動力によって単独で運転させることができる。
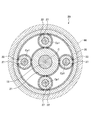
次に図2及び図3を参照しつつ、遊星歯車機構20の構成について説明する。図3は、遊星歯車機構の構成の一例を示す断面図である。図2に示すように、遊星歯車機構20は、サンギア21と、ピニオンギア22と、第1キャリア23と、第2キャリア24と、リングギア25とを含む。サンギア21は、中心軸Cを中心に回転する。サンギア21には軸部材15が接続されており、サンギア21の回転力は軸部材15を介して遠心クラッチ部30に伝達される。
ピニオンギア22は、サンギア21と噛み合う。図3に示すように、ピニオンギア22は、サンギア21の径方向の外周に複数設けられている。図3では、4つのピニオンギア22が設けられているが、これに限定されず、2つ、3つ、又は、5つ以上であってもよい。
図2に示す第1キャリア23及び第2キャリア24は、ピニオンギア22がピニオン中心軸Cp1を中心に回転(自転)できるようにピニオンギア22を保持する。ピニオン中心軸Cp1は、例えば中心軸Cと平行である。第1キャリア23及び第2キャリア24は、中心軸Cを中心に回転(自転)できるように設けられている。このような構造により、ピニオンギア22は、サンギア21を中心に、すなわち中心軸Cを中心に公転できるように第1キャリア23及び第2キャリア24に保持される。なお、第1キャリア23及び第2キャリア24は、ピン27(図3参照)を介して各ピニオンギア22と連結される。
本実施形態において、第2キャリア24は、入力部材14に連結され、入力部材14とともに回転(自転)する。第1キャリア23は、ピニオンギア22と遠心クラッチ部30とを連結する。
図3に示すように、リングギア25は、複数のピニオンギア22を囲む円筒状の部材であり、内周面に設けられた内歯車がピニオンギア22と噛み合う。さらに、リングギア25の径方向外側には、プーリ部12に回転力を伝達する外輪66が設けられている。図2に示すように、リングギア25はエンジン108のケース90に直接、又は間接に固定されており、入力部材14の回転に伴って回転しない。なお、ケース90は、エンジン108のケースやシリンダブロックである。ケース90は、これに限られず、入力部材14等の回転に伴って回転しない固定された固定部であればよく、例えば、プーリ装置10のケースであってもよい。
以上のような構成により、エンジン108の回転力が入力部材14に入力されると、第2キャリア24は、中心軸Cを中心に、エンジン108の回転数と等速で回転する。ピニオンギア22は、第2キャリア24の回転に伴って、ピニオン中心軸Cp1を中心に回転(自転)しながら、中心軸Cを中心に回転(公転)する。サンギア21は、ピニオンギア22の回転に伴って中心軸Cを中心に回転する。サンギア21の回転数は、遊星歯車機構20の増速比に応じて、入力部材14の回転数よりも増速される。サンギア21に接続された軸部材15は、入力部材14の回転数よりも増速された回転数を遠心クラッチ部30に伝達可能になっている。また、第1キャリア23は、入力部材14の回転数と一致した回転数を遠心クラッチ部30に伝達可能になっている。
図2に示すように、遠心クラッチ部30は、遊星歯車機構20とプーリ部12との間に配置される。遠心クラッチ部30は、軸部材15に接続されており、サンギア21の回転数と等速の回転数で回転する。すなわち、遠心クラッチ部30の回転数は、入力部材14の回転数よりも増速された回転数で回転する。遠心クラッチ部30は、錘部31と、可動部39と、第1クラッチ部41と、第2クラッチ部42と、第1付勢部材55と、軸受50とを含む。
錘部31は、軸部材15に連結され、軸部材15とともに中心軸Cを中心に回転する。錘部31は、軸部材15の回転数に応じて、すなわち、錘部31に生じる遠心力に応じて、軸部材15の径方向に移動可能となっている。錘部31は、所定の回転数よりも小さい場合に径方向内側に配置され、所定の回転数以上の場合に径方向外側に移動する。
可動部39は、例えば、錘部31の径方向外側に配置されている。可動部39は、軸部材15の軸方向に沿って移動可能に設けられた部材であり、錘部31の径方向の移動に伴って軸方向に移動する。さらに、軸部材15の端部には板状の支持部材17が設けられている。支持部材17は、可動部39を軸方向に支持するために設けられている。可動部39と支持部材17との間に第1付勢部材55及び軸受50が設けられている。第1付勢部材55は圧縮ばねである。可動部39は、第1付勢部材55により軸方向前側(遊星歯車機構20側)に押し付けられる付勢力が加えられている。錘部31に生じる遠心力を軸方向に変換した力が、第1付勢部材55の付勢力以上に大きくなると、可動部39は軸方向後側(支持部材17側)に移動する。錘部31に生じる遠心力を軸方向に変換した力が、第1付勢部材55の付勢力よりも小さくなると、可動部39は軸方向前側に移動する。
ここで、第1付勢部材55は例えばリングばね等が用いられる。軸受50は、第1付勢部材55の付勢力を可動部39に伝達しつつ、可動部39を回転可能に支持する。軸受50は、スラスト軸受等の公知のものを用いることができる。
図2に示すように、可動部39の径方向外側に内輪35が連結されており、可動部39及び内輪35は、中心軸Cを中心に回転可能となっている。内輪35の径方向外側には、外輪66が設けられている。内輪35の外周面と外輪66の内周面との、いずれか一方には、スプライン溝が設けられており、他方には、スプライン溝と噛み合う歯車が設けられている。これにより、内輪35は、外輪66に対して軸方向に移動可能になっており、かつ、外輪66は、内輪35とともに回転して入力部材14に入力された回転力をプーリ部12に伝達することができる。
第1クラッチ部41は、可動部39と支持部材17との間に設けられており、プーリ部12とサンギア21との間の締結と解放とを切り換えることができる。また、第2クラッチ部42は、可動部39と第1キャリア23との間に設けられており、プーリ部12と第2キャリア24(入力部材14)との間の締結と解放とを切り換えることができる。
第1クラッチ部41及び第2クラッチ部42は、例えば、摩擦板等の摩擦結合部を含み、摩擦力により遊星歯車機構20とプーリ部12との接続状態を切り換えることができる。この場合、第1クラッチ部41及び第2クラッチ部42は、トルクの方向によらず締結と解放とが切り換えられる。したがって、本実施形態のプーリ装置10は、トルクの方向が反転した場合であっても、プーリ部12を介してエンジン108の回転力を補機側に伝達し、又は、プーリ部12を介して補機側の回転力をエンジン108側に伝達することができる。
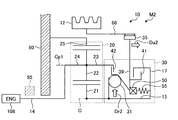
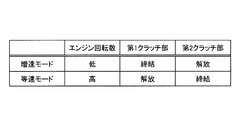
次に、図4から図8を参照しつつ、プーリ装置10の動作について説明する。図4は、増速モードにおけるプーリ装置の動作を説明する説明図である。図5は、等速モードにおけるプーリ装置の動作を説明する説明図である。図6は、第1クラッチ部及び第2クラッチ部の締結と解放との切り換えを示す表である。なお、図4及び図5では、中心軸Cに対して径方向の一方のみ図示している。
図6に示すように、本実施形態のプーリ装置10は、増速モードと等速モードとを切り換えて動作することができる。増速モードでは、入力部材14の回転数が、増速で、すなわち入力部材14の回転数よりも大きい回転数でプーリ部12に伝達される。等速モードでは、入力部材14の回転数が、等速で、すなわち入力部材14の回転数と一致した回転数でプーリ部12に伝達される。
図4に示すように、増速モードM1では、エンジン108の回転数が所定の回転数よりも小さい場合に、錘部31の遠心力を軸方向に変換した力よりも、第1付勢部材55による付勢力が大きくなるように錘部31及び第1付勢部材55が設定されている。このため、錘部31は矢印Dr1に示す径方向内側に移動し、軸部材15側に位置する。可動部39及び内輪35は、第1付勢部材55の付勢力により矢印Da1に示す軸方向前側(遊星歯車機構20側)に移動する。これにより、第1クラッチ部41が締結され、第2クラッチ部42が解放される(図6参照)。
第1クラッチ部41が締結されることにより、軸部材15と可動部39とが連結される。また、第2クラッチ部42が解放されることにより第1キャリア23と可動部39との間が切り離される。したがって、入力部材14の回転数は、第2キャリア24、ピニオンギア22及びサンギア21を介して、遊星歯車機構20の増速比に応じて増速されて、軸部材15に伝達される。つまり、増速モードM1では、第2キャリア24が入力であり、サンギア21が出力となる。そして、入力部材14の回転数よりも増速された回転数は、軸部材15、支持部材17、第1クラッチ部41、可動部39、内輪35及び外輪66を介してプーリ部12に出力される。
ここで、遊星歯車機構20の増速比とは、遊星歯車機構20の入力である第2キャリア24と、出力であるサンギア21との回転比である。ここで、サンギア21の歯数をz1とし、リングギア25の歯数をz2とし、サンギア21の歯数z1とリングギア25の歯数z2との比をi(=z2/z1)とする。この場合、リングギア25が固定されているため、サンギア21の回転数は、入力部材14の回転数の(1+i)倍となる。例えば、i=2とすると、サンギア21の回転数は、入力部材14の回転数の3倍となる。つまり、プーリ部12の回転数は、入力部材14の回転数の3倍に増速される。なお、遊星歯車機構20の増速比は、あくまで一例であり、適宜変更することができる。
図5に示すように、等速モードM2では、エンジン108の回転数が所定の回転数以上の場合に、錘部31の遠心力を軸方向に変換した力が、第1付勢部材55による付勢力よりも大きくなるように錘部31及び第1付勢部材55が設定されている。錘部31は、遠心力により矢印Dr2に示す軸部材15の径方向外側に移動する。可動部39及び内輪35は、錘部31の遠心力により、矢印Da2に示す軸方向後側(支持部材17側)に移動する。これにより、第1クラッチ部41が解放され、第2クラッチ部42が締結される(図6参照)。
第1クラッチ部41が解放されることにより、軸部材15と可動部39とが切り離される。また、第2クラッチ部42が締結されることにより、第1キャリア23と可動部39とが連結される。第1クラッチ部41が解放されているため、サンギア21は、第1キャリア23から伝達される回転力に対する反力を受けることができず、入力部材14の回転数をプーリ部12に伝達する際に邪魔にならない。つまり、遊星歯車機構20の増速機構が動作せず、入力部材14の回転数は、第2キャリア24、第1キャリア23、第2クラッチ部42、可動部39、内輪35及び外輪66を介して、等速でプーリ部12に伝達される。
なお、等速モードM2においても、軸部材15は、遊星歯車機構20の増速比に応じて、入力部材14の回転数よりも増速された回転数で回転する。すなわち、遠心クラッチ部30の錘部31は、常に入力部材14の回転数よりも増速された回転数で回転する。したがって、遠心クラッチ部30を入力部材14に連結した場合に比べて大きな遠心力が得られるので、錘部31等の軽量化を図ることができる。
図7は、プーリ部の回転数と、エンジン回転数との関係を模式的に示すグラフである。図8は、オルタネータ回転数と出力電流との関係を説明するためのグラフである。図7のグラフ1に示す太線Rp1は、本実施形態のプーリ装置10のプーリ部12から補機側に出力される回転数を示す。図7に示す細線Rp0は、従来例のプーリ装置を用いた場合、すなわち、回転数の切り換え機構が設けられていない等速モードのみのプーリ装置において、プーリ部から補機側に出力される回転数である。
本実施形態のプーリ装置10は、上述のように増速モードM1と等速モードM2とを切り換え可能である。図7に示すように、エンジン108の回転数が所定の回転数Rs(例えば2000(1/min))よりも小さい低回転時には、プーリ装置10は上述の増速モードM1で動作する。図7に示す例では、プーリ部12の回転数(太線Rp1)は、エンジン回転数の3倍に増速されている。
エンジン108の回転数が、所定の回転数Rs(例えば2000(1/min))以上の高回転時には、プーリ装置10は上述の等速モードM2で動作し、プーリ部12の回転数(太線Rp1)は、エンジン回転数と等速の回転数となる。従来例のプーリ装置では、エンジン108の回転数が低回転時、高回転時のいずれにおいても、プーリ部の回転数(細線Rp0)は、エンジン回転数と等速の回転数となる。
従来例の増速機構を設けていないプーリ装置では、プーリ部の直径D1に対して、オルタネータプーリ部102(図1参照)の直径D2との比(D1/D2)により、プーリ部の回転数を増速させて補機に入力することとなる。例えば、プーリ部の直径D1と、オルタネータプーリ部102の直径D2との比(D1/D2)を、2.3以上、2.5以下程度とすることができる。プーリ部の直径D1が150mmであり、オルタネータプーリ部102の直径D2が60mmである場合、D1/D2=2.5となり、プーリ部の回転数に対して、2.5倍の回転数でオルタネータプーリ部102が回転する。この場合、オルタネータプーリ部102のプーリ径の大きさに制約があるため、補機側に制振機能等を追加することが困難になる場合がある。
また、直径D1と直径D2との比(D1/D2)により増速する機構の場合、エンジン回転数が、例えば3000(1/min)以上の高回転時においても、オルタネータプーリ部102の回転は、エンジン回転数の2.5倍に比例して増加する。
しかし、図8のグラフ2に示すように、オルタネータの回転数が所定の回転数Rso(例えば3000(1/min))よりも大きくなると、オルタネータの出力電流の傾きが緩やかになる。3500(1/min)よりも大きい領域では、オルタネータの回転数の増加に対して出力電流の増加は小さくなっている。また、一般的にオルタネータは、エンジン回転数が例えば1200(1/min)程度で、必要とされる発電能力が得られるように設計されている。すなわち、エンジンの高回転時では、プーリ装置及びオルタネータプーリ部102は必要以上の回転数を補機に伝達している可能性がある。
本実施形態のプーリ装置10は、エンジン108の回転数が所定の回転数Rsよりも小さい回転数の場合に、オルタネータ等の補機に伝達される回転数を増速させることができる。よって、オルタネータプーリ部102のプーリ径をプーリ装置10のプーリ径に近い大きさ(実質的に等速となるプーリ径)とすることができる。したがって、オルタネータプーリ部102等の補機側のプーリ径の大きさの制約が小さくなるので、補機側に制振機能を追加する等、高機能化が可能となる。また、本実施形態のプーリ装置10は、エンジン108の回転数が所定の回転数Rs以上の回転数の場合に、オルタネータ等の補機に伝達される回転数を等速にすることができる。したがって、必要以上の回転数で補機が駆動されることを抑制することができ、燃費の向上や長寿命化が可能である。
また、本実施形態では、錘部31の遠心力と、第1付勢部材55の付勢力とで、増速モードM1と等速モードM2との切り換えが可能となっている。本実施形態では、上述のように、遠心クラッチ部30はサンギア21に連結されているので、遠心クラッチ部30の錘部31は常に入力部材14の回転数よりも増速された回転数で回転する。したがって、遠心クラッチ部30の遠心力を増大できるため、錘部31を軽量にすることができ、遠心クラッチ部30の制御性を向上させることができる。
遠心クラッチ部30は、遠心力を利用して増速モードM1と等速モードM2とを切り換えることができるので、切り換え駆動を行うための電源や油圧系統をプーリ装置10に設ける必要がなく、簡便な構成とすることができる。さらに、プーリ装置10は一方向クラッチが用いられていないため、エンジン108が駆動側になった場合であっても、オルタネータ等の補機側が駆動側になった場合であっても、回転力を従動側に伝達することができる。
次に遠心クラッチ部30の構成の一例について説明する。図9は、遠心クラッチ部の一例を示し、増速モードの動作を説明する断面図である。図10は、遠心クラッチ部の一例を示し、等速モードの動作を説明する断面図である。図11は、遠心クラッチ部による、増速モードの切り換え動作を説明する説明図である。図12は、遠心クラッチ部による、等速モードの切り換え動作を説明する説明図である。
図9及び図10に示すように、遠心クラッチ部30は、基部36と、錘部31と、可動部39と、を含む。基部36は、軸部材15の外周に固定され、軸部材15とともに回転する円板状の部材である。基部36は、図2に示すサンギア21と対向して、サンギア21よりも軸方向後側(支持部材17側)に設けられている。さらに、図11及び図12に示すように、基部36は、第1キャリア23の径方向の内側に設けられている。これにより、プーリ装置10の軸方向の長さを小さくすることが可能である。
図9及び図10に示すように、錘部31は、軸部材15と可動部39との間に2つ配置されている。2つの錘部31は、軸部材15の外周に沿う湾曲した形状を有しており、中心軸Cを中心に点対称となるように配置されている。錘部31は、一方の端部側において、支点32で基部36に固定され、支点32を中心として回動可能となっている。錘部31の他方の端部側に取付部34aを介して第2付勢部材34が取り付けられている。第2付勢部材34は、引張ばねである。2つの錘部31は第2付勢部材34により連結されて、互いに引き寄せあう方向に付勢されている。当接部33は、支点32から離れた位置、すなわち錘部31の他方の端部側に設けられている。
入力部材14(図2参照)が所定の回転数Rsよりも小さい場合、すなわち、上述した増速モードM1の場合、図9に示すように、軸部材15の回転力により生じる遠心力よりも、第2付勢部材34の付勢力が大きくなるように、錘部31及び第2付勢部材34が調整されている。このため、錘部31は、軸部材15に接するように互いに引き寄せられ、可動部39とは接触しない状態で回転する。若しくは、錘部31は可動部39が軸方向に移動しない程度の遠心力で、可動部39と接触してもよい。
入力部材14が所定の回転数Rs以上の場合、すなわち、上述した等速モードM2の場合、軸部材15の回転力により生じる遠心力が第2付勢部材34の付勢力よりも大きくなる。このため、図10に示すように、錘部31は、支点32を中心として軸部材15の径方向外側に移動する。そして、錘部31に設けられた当接部33が、可動部39の傾斜面39aに当接する。これにより、可動部39は軸方向に移動する。
図11に示すように、錘部31は、基部36の、支持部材17と対向する面に取り付けられている。錘部31には、球状の当接部33が設けられている。当接部33は、錘部31の支持部材17と対向する面から突出するように設けられており、錘部31が径方向の外側に移動したときに当接部33が可動部39と当接する。
図11及び図12に示すように、可動部39は、錘部31よりも径方向外側に設けられた円環状の部材である。可動部39は、軸方向において、支持部材17と第1キャリア23との間に設けられている。可動部39の径方向外側には、内輪35が連結されている。外輪66の内周面には、内輪35の外周面と噛み合うスプライン溝が設けられている。これにより、内輪35は、外輪66と連結して周方向に回転するとともに、可動部39の移動とともに軸方向に移動可能となっている。
可動部39の内周面、すなわち軸部材15と対向する面は、軸方向に対して傾斜する傾斜面39aが設けられている。この傾斜面39aに錘部31の当接部33が当接することにより、錘部31の遠心力による径方向の力が軸方向に変換されて、可動部39が軸方向後側に移動する。また、可動部39と支持部材17との間には、第1付勢部材55及び軸受50が設けられている。第1付勢部材55は、可動部39を軸方向前側に押し付けるように与圧している。第1付勢部材55は支持部材17に固定されており、軸部材15の回転とともに回転する。
第1クラッチ部41は、摩擦板18と摩擦板37を含む。摩擦板18及び摩擦板37は、例えば、円環状の部材であり、周方向に沿って摩擦板18と摩擦板37とが摩擦結合可能となっている。摩擦板18は、支持部材17の軸方向後側の面に設けられる。また、摩擦板37は、摩擦板18に対して軸方向に対向して、内輪35の軸方向の後側に設けられる。摩擦板18と摩擦板37とが接触して摩擦結合することにより第1クラッチ部41が締結され、摩擦板18と摩擦板37とが離隔している場合、第1クラッチ部41が解放される。
第2クラッチ部42は、摩擦板38と摩擦板91を含む。摩擦板91は、第1キャリア23に設けられている。また、摩擦板38は、摩擦板91に対して軸方向に対向して、内輪35の軸方向前側の端部に設けられている。摩擦板38と摩擦板91とが接触して摩擦結合することにより第2クラッチ部42が締結され、摩擦板38と摩擦板91とが離隔している場合、第2クラッチ部42が解放される。摩擦板38と摩擦板91とは、例えば円環状となっている。
図11に示すように、増速モードM1では、軸部材15の回転力により生じる遠心力よりも第2付勢部材34(図9参照)による付勢力が大きいため、錘部31は、矢印Dr1に示す方向、すなわち軸部材15の径方向内側に引き寄せられる。可動部39は、第1付勢部材55により矢印Da1に示す方向、すなわち軸方向前側に押し付けられる。これにより、摩擦板18と摩擦板37とが摩擦係合し、第1クラッチ部41が締結される。また、摩擦板38と摩擦板91とは離隔し、第2クラッチ部42が解放される。
このようにして、内輪35と第1キャリア23とが解放され、内輪35と軸部材15とが締結される。第1クラッチ部41が締結されることにより、可動部39及び内輪35は軸部材15から回転力が伝達され、軸部材15と等速で回転する。上述したように、軸部材15はサンギア21と連結しており、遊星歯車機構20の増速比に応じて、入力部材14の回転数よりも増速された回転数が伝達される。このようにして、本実施形態のプーリ装置10は、エンジン108の回転数が所定の回転数Rsよりも小さい場合に、入力部材14の回転数よりも増速された回転数が、軸部材15、内輪35及び外輪66を介してプーリ部12に伝達される。
なお、図11では、錘部31の当接部33と、可動部39の傾斜面39aとが接触するように示しているが、これに限られず、離隔していてもよい。当接部33を傾斜面39aに対して接触若しくは接近させて配置することで、増速モードM1と等速モードM2とを切り換える時間を短くすることができる。
図12に示すように、等速モードM2では、軸部材15の回転力により生じる遠心力が第2付勢部材34(図10参照)による付勢力よりも大きくなり、錘部31は矢印Dr2に示す方向、すなわち軸部材15の径方向外側に移動する。当接部33が可動部39の傾斜面39aに接触して、径方向の外側に向かう力が可動部39に加えられる。可動部39の径方向の位置は、外輪66により規制されており、可動部39は軸方向に沿って移動可能となっている。したがって、錘部31から伝達された遠心力が、傾斜面39aにより軸方向の力に変換される。錘部31から伝達された遠心力を軸方向に変換した力が、第1付勢部材55の付勢力よりも大きくなり、可動部39は、矢印Da2に示す方向、すなわち軸方向後側に押し付けられる。これにより、摩擦板38と摩擦板91とが摩擦係合し、第2クラッチ部42が締結される。また、摩擦板18と摩擦板37とは離隔し、第1クラッチ部41が解放される。
このようにして、内輪35と第1キャリア23とが締結され、内輪35と軸部材15とが解放される。第2クラッチ部42が締結されることにより、可動部39及び内輪35は、第1キャリア23から回転力が伝達されるため、入力部材14と等速で回転する。このようにして、本実施形態のプーリ装置10は、エンジン108の回転数が所定の回転数Rs以上の場合に、入力部材14の回転数と等速の回転数が第1キャリア23、内輪35、外輪66を介してプーリ部12に伝達される。
軸部材15は、遊星歯車機構20の増速比に応じて、入力部材14の回転数よりも増速された回転数で回転する。この場合、可動部39は軸部材15に対して低減された回転数で回転するが、軸受50を設けることにより、可動部39と軸部材15とが相対的に回転可能となっている。
本実施形態では、入力部材14に接続された第2キャリア24を入力とし、第1キャリア23又はサンギア21を出力として示したが、ISGオルタネータが駆動側となりエンジン108が従動側となる場合、すなわち、サンギア21を入力とし第1キャリア23を出力とする場合であってもよい。第1クラッチ部41及び第2クラッチ部42は、摩擦板18、37、38、91の摩擦結合により、締結と解放とを切り換え可能であるため、トルクの向きが反転した場合であっても回転力を伝達できる。
次に、補機側のプーリ装置の高機能化を図る例として、プーリ装置の制振構造の一例を説明する。図13は、補機のプーリ装置の制振構造の一例を示す断面図である。図13に示すプーリ装置102Aは、例えばオルタネータプーリ部102(図1参照)等の補機側に設けられる。プーリ装置102Aは、エンジン108のクランクシャフト側に配置された本実施形態のプーリ装置10の回転力を補機に伝達する。
図13に示すように、プーリ装置102Aは、補機のシャフトが挿入される中空状のハブ110と、ハブ110と同軸状に配置されたプーリ113と、を有する。プーリ113の外周面には、ベルトBを掛け渡すための複数のプーリ溝113aが設けられている。プーリ113は、ベルトBによって駆動され、軸AXの周りに回転する。ラジアル軸受128は、ハブ110とプーリ113との間に挟まれ、プーリ113をハブ110に対して相対回転可能に支持する。
ハブ110とプーリ113との間に、第1カム板114、第2カム板115、複数の転動体116、スラスト軸受118及び弾性体123が設けられている。スラスト軸受118は、例えば軸受本体119とワッシャー122とを有し、第2カム板115を回転可能に支持する。
第1カム板114と第2カム板115と複数の転動体116によって、トルクカムTCが形成されている。トルクカムTCは、プーリ113又はハブ110に入力されたトルクを第2カム板115の軸方向の変位に変換する。
弾性体123は、第2カム板115の軸方向の変位に伴って弾性変形する。弾性体123は、例えば、皿ばねである。しかし、これに限られず、弾性体123は、例えば、コイルばねやゴムなどであってもよい。弾性体123が弾性変形することにより、プーリ113又はハブ110に入力された駆動トルクの一部が弾性体123に吸収される。弾性体123に吸収されたトルクは熱などに変換される。また、弾性体123の変形量に応じて、プーリ113とハブ110との間に回転位相差が生じ、従動するハブ110又はプーリ113の角速度が低減される。これにより、プーリ装置102Aに制振機能が付与される。
上述のように、本実施形態のプーリ装置10は、増速モードM1において、入力部材14の回転数よりも増速された回転数を補機側のプーリ装置102Aに伝達することができる。このため、エンジン108側のプーリ径と補機側のプーリ径との比によって増速を図る必要がなく、補機側のプーリ装置102Aのプーリ径を大きくすることが可能である。したがって、図13に示すように、プーリ装置102Aの内部にトルクカムTC、弾性体123等を含む制振構造を設ける等、補機側のプーリ装置102Aの高機能化を図ることが可能である。
以上説明したように、本実施形態のプーリ装置10は、エンジン108のクランクシャフトにクランクシャフトと同軸で配置され、オルタネータを含む補機に駆動力を伝達するベルトBと連結されるプーリ部12を有するプーリ装置10であって、クランクシャフトに入力部材14を介して接続され、プーリ装置10の内部に配置された遊星歯車機構20と、遊星歯車機構20とプーリ部12との接続状態を切り換える2つのクラッチ部を含む遠心クラッチ部30と、を有し、2つのクラッチ部の切り換えにより、入力部材14の回転数よりもプーリ部12の回転数を大きくする増速モードM1と、入力部材14の回転数とプーリ部12の回転数とを一致させる等速モードM2とを有し、遠心クラッチ部30の回転数は、入力部材14の回転数よりも大きい。
これによれば、入力部材14の回転数が所定の回転数Rsよりも小さい場合に、増速モードM1において入力部材14の回転数よりも大きい回転数に増速できる。オルタネータ等の補機に伝達される回転数を、エンジン108のクランクシャフトに接続されたプーリ装置10で増速させることができるので、補機側のプーリ径を小さくして増速させる必要がなくなり、補機側のプーリ径の制約が少なくなる。したがって、補機側に制振機構を追加する等、高機能化が可能となり、補機側のプーリ装置の構成の自由度を高めることができる。
そして、入力部材14の回転数が所定の回転数Rs以上の場合に、等速モードM2において、入力部材14の回転数と同じ回転数が補機側に伝達される。これにより、必要以上の回転数で補機が駆動されることを抑制することができ、燃費の向上や長寿命化が可能である。
また、本実施形態では、遠心クラッチ部30が軸部材15に連結されており、常に入力部材14よりも増速された回転数で回転する。このため、入力部材14と等速で回転する場合に比べて、大きな遠心力が得られることとなり、錘部31、当接部33等の軽量化が可能となる。遠心クラッチ部30の軽量化を図ることで、プーリ装置10の振動の発生を抑制することができ、また、入力部材14の回転数の変化に対する遠心クラッチ部30の応答性が向上する等、遠心クラッチ部30の制御性を高めることができる。
本実施形態のプーリ装置10において、遊星歯車機構20は、サンギア21と、サンギア21と噛み合うピニオンギア22と、ピニオンギア22と噛み合うリングギア25と、ピニオンギア22が自転できるように、かつ、ピニオンギア22がサンギア21を中心に公転できるようにピニオンギア22を保持する第1キャリア23及び第2キャリア24と、を有する。入力部材14は、第2キャリア24に接続され、遠心クラッチ部30は、サンギア21とともに回転する。これによれば、入力部材14の回転数が遊星歯車機構20の増速比に応じて増速され、増速された回転数がサンギア21を介して遠心クラッチ部30に伝達される。これにより、遠心クラッチ部30の遠心力が大きくなるので、遠心クラッチ部30の錘部31を軽量化する等、制御性を向上させることができる。
本実施形態のプーリ装置10において、2つのクラッチ部は、第1クラッチ部41と、第2クラッチ部42とを含み、増速モードM1において、第1クラッチ部41はサンギア21とプーリ部12とを締結し、第2クラッチ部42は第1キャリア23とプーリ部12との接続を解除し、等速モードM2において、第1クラッチ部41はサンギア21とプーリ部12との接続を解除し、第2クラッチ部42は第1キャリア23とプーリ部12とを締結する。これによれば、増速モードM1において、入力部材14から第2キャリア24に入力された回転数が、遊星歯車機構20により増速されて、サンギア21からプーリ部12に出力される。また、等速モードM2において、入力部材14から第2キャリア24に入力された回転数が、遊星歯車機構20により変速されず、等速で第1キャリア23からプーリ部12に出力される。このように、2つのクラッチ部により、プーリ部12と遊星歯車機構20との接続状態が切り換えられることで、増速モードM1と等速モードM2とを実現することができる。
本実施形態のプーリ装置10において、遠心クラッチ部30は、サンギア21の径方向に沿って移動可能な錘部31と、錘部31の径方向の移動に伴って、入力部材14の軸方向に沿って移動可能な可動部39とを有する。第1クラッチ部41は、サンギア21に接続された軸部材15と可動部39とを摩擦力により締結する第1摩擦結合部(摩擦板18、37)を含み、第2クラッチ部42は、第1キャリア23と可動部39とを摩擦力により締結する第2摩擦結合部(摩擦板38、91)を含む。これによれば、遠心クラッチ部30に生じる遠心力を軸方向の力に変換して、第1クラッチ部41及び第2クラッチ部42の締結と解放とを切り換えることができる。また、第1クラッチ部41は摩擦板18、37を含み、第2クラッチ部42は、摩擦板38、91を有しているため、トルクの方向が反転した場合であっても、プーリ部12を介してエンジン108の回転力を補機側に伝達し、又は、プーリ部12を介して補機側の回転力をエンジン108側に伝達することができる。
以上説明したプーリ装置10の構成は適宜変更してもよい。例えば、遠心クラッチ部30の錘部31、可動部39、第1クラッチ部41及び第2クラッチ部42等の形状や動作はあくまで一例であり、他の構成であってもよい。また、遊星歯車機構20についても上述の構成に限定されず、適宜変更することができる。
10 プーリ装置
12 プーリ部
14 入力部材
15 軸部材
17 支持部材
20 遊星歯車機構
21 サンギア
22 ピニオンギア
23 第1キャリア
24 第2キャリア
25 リングギア
18、37、38、91 摩擦板
30 遠心クラッチ部
31 錘部
33 当接部
34 第2付勢部材
35 内輪
39 可動部
41 第1クラッチ部
42 第2クラッチ部
50 軸受
55 第1付勢部材
66 外輪
90 ケース
12 プーリ部
14 入力部材
15 軸部材
17 支持部材
20 遊星歯車機構
21 サンギア
22 ピニオンギア
23 第1キャリア
24 第2キャリア
25 リングギア
18、37、38、91 摩擦板
30 遠心クラッチ部
31 錘部
33 当接部
34 第2付勢部材
35 内輪
39 可動部
41 第1クラッチ部
42 第2クラッチ部
50 軸受
55 第1付勢部材
66 外輪
90 ケース
Claims (3)
- エンジンのクランクシャフトに前記クランクシャフトと同軸で配置され、オルタネータを含む補機に駆動力を伝達するベルトと連結されるプーリ部を有するプーリ装置であって、
前記クランクシャフトに入力部材を介して接続され、前記プーリ装置の内部に配置された遊星歯車機構と、
前記遊星歯車機構と前記プーリ部との接続状態を切り換える2つのクラッチ部を含む遠心クラッチ部と、を有し、
前記2つのクラッチ部の切り換えにより、前記入力部材の回転数よりも前記プーリ部の回転数を大きくする増速モードと、前記入力部材の回転数と前記プーリ部の回転数とを一致させる等速モードとを有し、
前記遠心クラッチ部の回転数は、前記入力部材の回転数よりも大きいプーリ装置。 - 前記遊星歯車機構は、サンギアと、前記サンギアと噛み合うピニオンギアと、前記ピニオンギアと噛み合うリングギアと、前記ピニオンギアが自転できるように、かつ、前記ピニオンギアが前記サンギアを中心に公転できるように前記ピニオンギアを保持するキャリアと、を有し、
前記入力部材は、前記キャリアに接続され、
前記遠心クラッチ部は、前記サンギアとともに回転する請求項1に記載のプーリ装置。 - 前記2つのクラッチ部は、第1クラッチ部と、第2クラッチ部とを含み、
前記増速モードにおいて、前記第1クラッチ部は前記サンギアと前記プーリ部とを締結し、前記第2クラッチ部は、前記キャリアと前記プーリ部との接続を解除し、
前記等速モードにおいて、前記第1クラッチ部は、前記サンギアと前記プーリ部との接続を解除し、前記第2クラッチ部は前記キャリアと前記プーリ部とを締結する請求項2に記載のプーリ装置。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2016218259A JP2018076902A (ja) | 2016-11-08 | 2016-11-08 | プーリ装置 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2016218259A JP2018076902A (ja) | 2016-11-08 | 2016-11-08 | プーリ装置 |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| JP2018076902A true JP2018076902A (ja) | 2018-05-17 |
Family
ID=62150566
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2016218259A Pending JP2018076902A (ja) | 2016-11-08 | 2016-11-08 | プーリ装置 |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP2018076902A (ja) |
-
2016
- 2016-11-08 JP JP2016218259A patent/JP2018076902A/ja active Pending
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| JP5252122B1 (ja) | ハイブリッド車両用駆動装置 | |
| EP2664785B1 (en) | Vehicle starter and transmission mechanism for the same | |
| CN105960538B (zh) | 具有超越能力和带起动能力的解耦器 | |
| WO2014144320A1 (en) | Alternator-starter assembly having gear reduction system | |
| US10486519B2 (en) | Torque transmission device, in particular for a motor vehicle | |
| CN103939587B (zh) | 车辆起动机及其过载保护和减振装置 | |
| JP5136697B2 (ja) | ダイナミックダンパ装置 | |
| US20050045445A1 (en) | Clutch by wire having multiple starter-generator means | |
| JP7156760B2 (ja) | 駆動装置およびそれを備える車両 | |
| JP2013141952A (ja) | ハイブリッド車両の駆動装置 | |
| JP5925671B2 (ja) | エンジン駆動ヒートポンプ | |
| JP3917390B2 (ja) | 発電電動装置 | |
| KR101007042B1 (ko) | 자동변속기용 직결 댐퍼플라이휠과 이를 구비한 차량구동장치 | |
| JP6852338B2 (ja) | 駆動発電装置 | |
| JP2017141805A (ja) | プーリ装置 | |
| JP2014177868A (ja) | 車両の電動発電機 | |
| JP5182270B2 (ja) | 振動低減装置 | |
| CN110549848B (zh) | 驱动装置和具有该驱动装置的车辆 | |
| JP2003170752A (ja) | トルク伝達装置 | |
| JP2003028034A (ja) | 始動発電装置 | |
| JP6116392B2 (ja) | 走行車両の駆動装置 | |
| JP3541985B2 (ja) | スタ−タ用一方向性クラッチ | |
| JP5589938B2 (ja) | 補機駆動装置 | |
| JP6848503B2 (ja) | 内燃機関の始動装置 | |
| EP2977631B1 (en) | Pulley for alternator |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20190723 |
|
| A977 | Report on retrieval |
Free format text: JAPANESE INTERMEDIATE CODE: A971007 Effective date: 20200720 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20200728 |
|
| A02 | Decision of refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A02 Effective date: 20210202 |