JP2018176295A - ロボット及びその動作方法 - Google Patents
ロボット及びその動作方法 Download PDFInfo
- Publication number
- JP2018176295A JP2018176295A JP2017074061A JP2017074061A JP2018176295A JP 2018176295 A JP2018176295 A JP 2018176295A JP 2017074061 A JP2017074061 A JP 2017074061A JP 2017074061 A JP2017074061 A JP 2017074061A JP 2018176295 A JP2018176295 A JP 2018176295A
- Authority
- JP
- Japan
- Prior art keywords
- container
- food
- arm
- robot
- drink
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Pending
Links
Images




Classifications
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B25—HAND TOOLS; PORTABLE POWER-DRIVEN TOOLS; MANIPULATORS
- B25J—MANIPULATORS; CHAMBERS PROVIDED WITH MANIPULATION DEVICES
- B25J9/00—Program-controlled manipulators
- B25J9/0084—Program-controlled manipulators comprising a plurality of manipulators
- B25J9/0087—Dual arms
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B25—HAND TOOLS; PORTABLE POWER-DRIVEN TOOLS; MANIPULATORS
- B25J—MANIPULATORS; CHAMBERS PROVIDED WITH MANIPULATION DEVICES
- B25J11/00—Manipulators not otherwise provided for
- B25J11/0045—Manipulators used in the food industry
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B25—HAND TOOLS; PORTABLE POWER-DRIVEN TOOLS; MANIPULATORS
- B25J—MANIPULATORS; CHAMBERS PROVIDED WITH MANIPULATION DEVICES
- B25J15/00—Gripping heads and other end effectors
- B25J15/0019—End effectors other than grippers
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B25—HAND TOOLS; PORTABLE POWER-DRIVEN TOOLS; MANIPULATORS
- B25J—MANIPULATORS; CHAMBERS PROVIDED WITH MANIPULATION DEVICES
- B25J15/00—Gripping heads and other end effectors
- B25J15/0033—Gripping heads and other end effectors with gripping surfaces having special shapes
- B25J15/0038—Cylindrical gripping surfaces
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B25—HAND TOOLS; PORTABLE POWER-DRIVEN TOOLS; MANIPULATORS
- B25J—MANIPULATORS; CHAMBERS PROVIDED WITH MANIPULATION DEVICES
- B25J15/00—Gripping heads and other end effectors
- B25J15/0052—Gripping heads and other end effectors multiple gripper units or multiple end effectors
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B25—HAND TOOLS; PORTABLE POWER-DRIVEN TOOLS; MANIPULATORS
- B25J—MANIPULATORS; CHAMBERS PROVIDED WITH MANIPULATION DEVICES
- B25J15/00—Gripping heads and other end effectors
- B25J15/02—Gripping heads and other end effectors servo-actuated
- B25J15/0253—Gripping heads and other end effectors servo-actuated comprising parallel grippers
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B25—HAND TOOLS; PORTABLE POWER-DRIVEN TOOLS; MANIPULATORS
- B25J—MANIPULATORS; CHAMBERS PROVIDED WITH MANIPULATION DEVICES
- B25J9/00—Program-controlled manipulators
- B25J9/0093—Program-controlled manipulators co-operating with conveyor means
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B25—HAND TOOLS; PORTABLE POWER-DRIVEN TOOLS; MANIPULATORS
- B25J—MANIPULATORS; CHAMBERS PROVIDED WITH MANIPULATION DEVICES
- B25J9/00—Program-controlled manipulators
- B25J9/02—Program-controlled manipulators characterised by movement of the arms, e.g. cartesian coordinate type
- B25J9/04—Program-controlled manipulators characterised by movement of the arms, e.g. cartesian coordinate type by rotating at least one arm, excluding the head movement itself, e.g. cylindrical coordinate type or polar coordinate type
- B25J9/041—Cylindrical coordinate type
- B25J9/042—Cylindrical coordinate type comprising an articulated arm
- B25J9/043—Cylindrical coordinate type comprising an articulated arm double selective compliance articulated robot arms [SCARA]
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B25—HAND TOOLS; PORTABLE POWER-DRIVEN TOOLS; MANIPULATORS
- B25J—MANIPULATORS; CHAMBERS PROVIDED WITH MANIPULATION DEVICES
- B25J9/00—Program-controlled manipulators
- B25J9/16—Program controls
- B25J9/1612—Program controls characterised by the hand, wrist, grip control
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B25—HAND TOOLS; PORTABLE POWER-DRIVEN TOOLS; MANIPULATORS
- B25J—MANIPULATORS; CHAMBERS PROVIDED WITH MANIPULATION DEVICES
- B25J9/00—Program-controlled manipulators
- B25J9/16—Program controls
- B25J9/1679—Program controls characterised by the tasks executed
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B65—CONVEYING; PACKING; STORING; HANDLING THIN OR FILAMENTARY MATERIAL
- B65B—MACHINES, APPARATUS OR DEVICES FOR, OR METHODS OF, PACKAGING ARTICLES OR MATERIALS; UNPACKING
- B65B3/00—Packaging plastic material, semiliquids, liquids or mixed solids and liquids, in individual containers or receptacles, e.g. bags, sacks, boxes, cartons, cans, or jars
- B65B3/04—Methods of, or means for, filling the material into the containers or receptacles
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B65—CONVEYING; PACKING; STORING; HANDLING THIN OR FILAMENTARY MATERIAL
- B65B—MACHINES, APPARATUS OR DEVICES FOR, OR METHODS OF, PACKAGING ARTICLES OR MATERIALS; UNPACKING
- B65B43/00—Forming, feeding, opening or setting-up containers or receptacles in association with packaging
- B65B43/42—Feeding or positioning bags, boxes, or cartons in the distended, opened, or set-up state; Feeding preformed rigid containers, e.g. tins, capsules, glass tubes, glasses, to the packaging position; Locating containers or receptacles at the filling position; Supporting containers or receptacles during the filling operation
- B65B43/44—Feeding or positioning bags, boxes, or cartons in the distended, opened, or set-up state; Feeding preformed rigid containers, e.g. tins, capsules, glass tubes, glasses, to the packaging position; Locating containers or receptacles at the filling position; Supporting containers or receptacles during the filling operation from supply magazines
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B65—CONVEYING; PACKING; STORING; HANDLING THIN OR FILAMENTARY MATERIAL
- B65B—MACHINES, APPARATUS OR DEVICES FOR, OR METHODS OF, PACKAGING ARTICLES OR MATERIALS; UNPACKING
- B65B43/00—Forming, feeding, opening or setting-up containers or receptacles in association with packaging
- B65B43/42—Feeding or positioning bags, boxes, or cartons in the distended, opened, or set-up state; Feeding preformed rigid containers, e.g. tins, capsules, glass tubes, glasses, to the packaging position; Locating containers or receptacles at the filling position; Supporting containers or receptacles during the filling operation
- B65B43/46—Feeding or positioning bags, boxes, or cartons in the distended, opened, or set-up state; Feeding preformed rigid containers, e.g. tins, capsules, glass tubes, glasses, to the packaging position; Locating containers or receptacles at the filling position; Supporting containers or receptacles during the filling operation using grippers
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B65—CONVEYING; PACKING; STORING; HANDLING THIN OR FILAMENTARY MATERIAL
- B65G—TRANSPORT OR STORAGE DEVICES, e.g. CONVEYORS FOR LOADING OR TIPPING, SHOP CONVEYOR SYSTEMS OR PNEUMATIC TUBE CONVEYORS
- B65G47/00—Article or material-handling devices associated with conveyors; Methods employing such devices
- B65G47/02—Devices for feeding articles or materials to conveyors
- B65G47/04—Devices for feeding articles or materials to conveyors for feeding articles
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B65—CONVEYING; PACKING; STORING; HANDLING THIN OR FILAMENTARY MATERIAL
- B65G—TRANSPORT OR STORAGE DEVICES, e.g. CONVEYORS FOR LOADING OR TIPPING, SHOP CONVEYOR SYSTEMS OR PNEUMATIC TUBE CONVEYORS
- B65G59/00—De-stacking of articles
- B65G59/06—De-stacking from the bottom of the stack
- B65G59/061—De-stacking from the bottom of the stack articles being separated substantially along the axis of the stack
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B65—CONVEYING; PACKING; STORING; HANDLING THIN OR FILAMENTARY MATERIAL
- B65G—TRANSPORT OR STORAGE DEVICES, e.g. CONVEYORS FOR LOADING OR TIPPING, SHOP CONVEYOR SYSTEMS OR PNEUMATIC TUBE CONVEYORS
- B65G59/00—De-stacking of articles
- B65G59/10—De-stacking nested articles
- B65G59/105—De-stacking nested articles by means of reciprocating escapement-like mechanisms
- B65G59/106—De-stacking nested articles by means of reciprocating escapement-like mechanisms comprising lifting or gripping means
Landscapes
- Engineering & Computer Science (AREA)
- Mechanical Engineering (AREA)
- Robotics (AREA)
- Life Sciences & Earth Sciences (AREA)
- Food Science & Technology (AREA)
- Health & Medical Sciences (AREA)
- General Health & Medical Sciences (AREA)
- Orthopedic Medicine & Surgery (AREA)
- Manipulator (AREA)
- Specific Conveyance Elements (AREA)
Abstract
【課題】容器に流動性を有する飲食材を自動的に供給することが可能なロボット及びその動作方法を提供する。【解決手段】ロボット11は、第1アーム13Aと、第1アームの動作を制御する制御器と、を備えており、第1アームは、先端部に、容器42を把持するための第1把持部22と吐出器32を把持するための第2把持部23とを有する第1ハンド18を備え、制御器は、第2把持部によって吐出器を把持し、その後、第1把持部によって、容器提供器19から容器を把持して取得するとともにこの取得した当該容器を、搬送体51の移動経路上の容器載置位置において当該搬送体上に載置し、搬送体の移動経路上の容器載置位置より下流の飲食材充填位置において、容器に第2把持部により把持された吐出器から飲食材を吐出して充填するよう、第1アームを制御するように構成されている。【選択図】図7E
Description
本発明は、ロボット及びその動作方法に関する。
従来から、カップに飲料等を自動的に供給することが知られている。例えば、飲料ディスペンサにおいて、搬送ベルト上に落下したカップを搬送し、ノズルの真下で停止させ、ノズルから所定の飲料をカップに供給する技術が提案されている(例えば、特許文献1参照)。
また、自動化された飲料システムにおいて、カップコンベアによって、カップを、1カップホルダ位置ずつ輸送し、ドリンク分配ステーションにおいて飲料をカップに供給する技術が提案されている(例えば、特許文献2参照)。
近年、様々な分野において、生産性向上の観点から、ロボットと作業者が同じ作業空間内で共同して作業を行うことが提案されている。しかし、上記従来技術は、カップへの飲料の自動供給にロボットが用いられていない。また、カップは容器の一例であり、可能な限り広範な容器に飲料を自動供給することが好ましい。さらに、飲料は、飲料及び流動性を有する食糧又はこれらの材料(以下、流動性を有する飲食材という)の一例であり、可能な限り広範な流動性を有する飲食材を容器に自動供給することが好ましい。
本発明は、このような課題を解決するためになされたものであり、容器に流動性を有する飲食材を自動的に供給することが可能なロボット及びその動作方法を提供することを目的としている。
上記課題を解決するために、本発明のある態様(aspect)に係るロボットは、容器に流動性を有する飲食材を充填する飲食材充填システムに用いられるロボットであって、前記容器は頂部が開放され且つ底部が閉鎖された形状を有しており、前記食材充填システムは、搬送体上に載置された容器を、当該搬送体を移動させて搬送する搬送装置と、前記飲食材を吐出する吐出器を備える飲食材供給装置と、前記容器を提供するための容器提供器と、を含んでおり、前記ロボットは、第1アームと、前記第1アームの動作を制御する制御器と、を備えており、前記第1アームは、先端部に、前記容器を把持するための第1把持部と前記吐出器を把持するための第2把持部とを有する第1ハンドを備え、前記制御器は、前記第2把持部によって前記吐出器を把持し、その後、前記第1把持部によって、前記容器提供器から前記容器を把持して取得するとともにこの取得した当該容器を、前記搬送体の移動経路上の容器載置位置において当該搬送体上に載置し、前記搬送体の移動経路上の前記容器載置位置より下流の飲食材充填位置において、前記容器に前記第2把持部により把持された前記吐出器から前記飲食材を吐出して充填するよう、前記第1アームを制御するように構成されている。ここで、流動性を有する飲食材とは、上述のように、飲料及び流動性を有する食糧又はこれらの材料を意味する。換言すると、液状、紛状、又は粒状の飲料又は食糧及びこれらの材料を意味する。具体的には、飲料として、水、ミルク、コーヒー、紅茶等が例示され、食糧として、スープ、カレールー等が例示され、食材として、調味料、ソース、醤油、粒状又は粉末状の具材等が例示される。
この構成によれば、第1アームが、第1把持部によって、容器提供器から容器を把持して取得するとともにこの取得した容器を、搬送体の移動経路上の容器載置位置において当該搬送体上に載置し、搬送体の移動経路上の容器載置位置より下流の飲食材充填位置において、容器に第2把持部により把持された吐出器から飲食材を吐出して充填するので、容器に流動性を有する飲食材を自動的に供給することができる。
前記第1ハンドは、前記第2把持部に把持された前記吐出器の吐出方向が所定の軸線に一致する方向を向き、且つ、前記第1把持部に把持された前記容器の底部から頂部に向かう方向が前記所定の軸線に一致する方向を向くように構成されていてもよい。
この構成によれば、第1ハンドが所定の軸線が鉛直方向に一致する姿勢を取るにように第1アームを制御するだけで、第1把持部に把持された容器が上方向を向き、第2把持部に把持された吐出器の吐出方向が下方向を向くので、容器載置及び飲食材充填動作が簡単になる。
前記制御器は、前記第1ハンドが、前記所定の軸線が鉛直方向に一致し、鉛直方向から見て、前記第1把持部に把持された前記容器と前記第2把持部に把持された前記吐出器とが前記搬送体上の当該搬送体の移動方向に一致する直線上に位置する容器載置/飲食材充填姿勢を取るよう、前記第1ハンドを制御するように構成されていてもよい。
この構成によれば、第1把持部によって搬送体上に載置された容器が、搬送体によって、第2把持部によって把持された吐出器の直下に搬送されて来るので、吐出器による容器への飲食材充填を好適に行うことができる。
前記制御器は、前記第1ハンドが、前記容器載置/飲食材充填姿勢において、第1高さ位置と前記第1高さ位置より低い第2高さ位置との間を昇降し、前記第1高さ位置において、前記第1把持部によって前記容器提供器から前記容器を把持して取得し、その後、前記第1高さ位置から前記第2高さ位置まで降下して、当該第2高さ位置において、この取得した前記容器を前記搬送体上に載置するよう、前記第1アームを制御するように構成されていてもよい。
この構成によれば、第1ハンドの昇降動作の間に、当該昇降動作と搬送体の移動速度とに応じて、第2把持部によって把持された吐出器から飲食材を容器に吐出することにより、第1ハンドが昇降するだけで容器載置及び飲食材充填動作を行うことができるので、容器載置及び飲食材充填動作を簡素化することできる。その結果、容器載置及び飲食材充填動作の高速化を図ることができる。
この構成によれば、第1ハンドの昇降動作の間に、当該昇降動作と搬送体の移動速度とに応じて、第2把持部によって把持された吐出器から飲食材を容器に吐出することにより、第1ハンドが昇降するだけで容器載置及び飲食材充填動作を行うことができるので、容器載置及び飲食材充填動作を簡素化することできる。その結果、容器載置及び飲食材充填動作の高速化を図ることができる。
前記ロボットは、前記容器提供器を構成する第2アームをさらに備えており、前記第2アームは、先端部に、容器積層体を保持するための第2ハンドを備え、前記容器は、頂部が開放され、底部が閉鎖され、且つ頂部から底部に向かって細くなる形状を有しており、前記容器積層体は、上下方向に隣接する2つの前記容器において、下側の容器の内部空間に上側の容器が底部から挿入されて頂部が露出するように、複数の前記容器が順に積層されており、前記制御部は、前記第1アームの前記第1ハンドによって、前記第2アームの第2ハンドに保持された前記容器積層体から前記容器を把持して取得するよう、前記第1及び第2アームを制御するように構成されていてもよい。
この構成によれば、第2アームが容器提供器の役割を果たすので、容器を提供する構成が簡素化される。
また、本発明の他の態様(aspect)に係るロボットの動作方法は、容器に流動性を有する飲食材を充填する飲食材充填システムに用いられるロボットの動作方法であって、前記容器は頂部が開放され且つ底部が閉鎖された形状を有しており、前記食材充填システムは、搬送体上に載置された容器を、当該搬送体を移動させて搬送する搬送装置と、前記飲食材を吐出する吐出器を備える飲食材供給装置と、前記容器を提供するための容器提供器と、を含んでおり、前記ロボットは、第1アームを備えており、前記第1アームは、先端部に、前記容器を把持するための第1把持部と前記吐出器を把持するための第2把持部とを有する第1ハンドを備え、前記動作方法は、前記第2把持部によって前記吐出器を把持することと、前記第1把持部によって、前記容器提供器から前記容器を把持して取得することと、この取得した当該容器を、前記搬送体の移動経路上の容器載置位置において当該搬送体上に載置することと、前記搬送体の移動経路上の前記容器載置位置より下流の飲食材充填位置において、前記容器に前記第2把持部により把持された前記吐出器から前記飲食材を吐出して充填することと、を含む。
この構成によれば、第1アームが、第1把持部によって、容器提供器から容器を把持して取得するとともにこの取得した容器を、搬送体の移動経路上の容器載置位置において当該搬送体上に載置し、搬送体の移動経路上の容器載置位置より下流の飲食材充填位置において、容器に第2把持部により把持された吐出器から飲食材を吐出して充填するので、容器に流動性を有する飲食材を自動的に供給することができる。
本発明は、容器に流動性を有する飲食材を自動的に供給することが可能なロボット及びその動作方法を提供することができるという効果を奏する。
以下、本発明の実施形態について、添付図面を参照しつつ説明する。以下では、全ての図を通じて、同一又は相当する要素には同一の参照符号を付してその重複する説明を省略する。また、図面は理解しやすくするために、それぞれの構成要素を模式的に示したものである。従って、本発明と関係の無い要素が省略される場合、及び複数の図が互いに一致しない場合がある。また、各要素の寸法は必ずしも正確ではない。
(実施形態)
[構成]
<ロボットの構成>
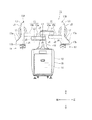
図1は、本発明の実施形態に係るロボットの構成を示す正面図である。図2は、図1の双腕ロボットのハンドの構成及び双腕ロボットの適用例(使用例)を示す斜視図である。
[構成]
<ロボットの構成>
図1は、本発明の実施形態に係るロボットの構成を示す正面図である。図2は、図1の双腕ロボットのハンドの構成及び双腕ロボットの適用例(使用例)を示す斜視図である。
図1及び図2を参照すると、本実施形態のロボット11は、第1アーム13Aと、第1アーム13Aの動作を制御する制御器14と、を備えており、第1アーム13Aは、先端部に、容器42を把持するための第1把持部22と吐出器32を把持するための第2把持部23とを有する第1ハンド18を備えている。従って、本実施形態のロボットは、少なくとも1本のアームを有すればよい。なお、ロボットが1本のみのアームを備える場合は、飲食材充填システムが容器提供器を備えることが必要である(後述するその他の実施形態参照)。本例では、ロボット11は、容器提供器を構成する第2アーム13Bをさらに備えており、第2アーム13Bは、先端部に、容器積層体41を保持するための第2ハンド19を備えている。
以下、ロボット11の具体的な構成を説明する。本実施形態では、図1において、双腕ロボット11の一対のアームを広げた方向を左右方向と称し、基軸の軸心に平行な方向を上下方向と称し、左右方向および上下方向に直交する方向を前後方向と称する。
図1を参照すると、双腕ロボット11は、台車に固定されたベース12と、ベース12に支持された一対のアーム(以下、単に「アーム」と記載する場合がある)13A、13Bと、ベース12内に収納された制御器14と、を備えている。ベース12及び一対のアーム13A、13Bが双腕ロボット11の本体を構成している。各アーム13A、13Bは、ベース12に対して移動可能に構成された水平多関節型アームであって、アーム部15とリスト部17とエンドエフェクタ(18、19)を備えている。なお、第1アーム(右のアーム)13Aおよび第2アーム(左のアーム)13Bは、実質的に同じ構造であってもよい。また、右のアーム13Aおよび左のアーム13Bは、独立して動作したり、互いに関連して動作したりすることができる。なお、各アーム13A、13Bは、ロボットアームであればよく、水平多関節型アームには限定されない。例えば、一般的な多関節型アームでもよい。また、左のアームが第1アームで、右のアームが第2アームであってもよい。
アーム部15は、本例では、第1リンク15aおよび第2リンク15bとで構成されている。第1リンク15aは、ベース12の上面に固定された基軸16と回転関節J1により連結され、基軸16の軸心を通る回転軸線L1まわりに回動可能である。第2リンク15bは、第1リンク15aの先端部と回転関節J2により連結され、第1リンク15aの先端に規定された回転軸線L2まわりに回動可能である。
リスト部17は、昇降部17aおよび回動部17bにより構成されている。昇降部17aは、第2リンク15bの先端部と直動関節J3により連結され、第2リンク15bに対し昇降移動可能である。回動部17bは、昇降部17aの下端部と回転関節J4により連結され、昇降部17aの下端部に規定された回転軸線L3まわりに回動可能である。
エンドエフェクタ(18、19)は、左右のリスト部17の回動部17bにそれぞれ連結されている。エンドエフェクタ(18、19)は、左右のアーム13の各々の先端に設けられている。エンドエフェクタ(18、19)は、本例ではハンドで構成されている。ハンドの構成は後述する。
上記構成の各アーム13A、13Bは、各関節J1〜J4を有する。そして、アーム13には、各関節J1〜J4に対応付けられるように、駆動用のサーボモータ(図示せず)、および、そのサーボモータの回転角を検出するエンコーダ(図示せず)等が設けられている。また、2本のアーム13A、13Bの第1リンク15a、15aの回転軸線L1は同一直線上にあり、一方のアーム13の第1リンク15aと他方のアーム13の第1リンク15aとは上下に高低差を設けて配置されている。
<ハンドの構成>
図1及び図2を参照すると、第1アーム13Aは、エンドエフェクタとしての第1ハンド18を備える。第1ハンド18は、ベース部21と第1把持部22と第2把持部23とを含む。ベース部21は、屈曲した板状に形成されていて、水平な(回転軸線L3に垂直直な)第1部分と第1部分の一方の端部から下方に延び、そこから水平に延びる第2部分とを含む。第1部分の中央部は回動部17bに固定されている。第2部分の先端部には一対の爪を有する第1把持部22が設けられている。この一対の爪は、水平方向(回転軸線L3に垂直な方向)に開閉自在に設けられている。一対の爪は、内面に容器の形状に対応する溝状の凹部が形成されている。この溝状の凹部は、本例では、円弧状の断面を有し、上下方向(回転軸線L3に平行な方向)に延びる柱状に形成されている。また、一対の爪は剛性の本体部と当該本体部の内面を覆う弾性層とで構成されている。剛性の本体部は、例えば、金属、樹脂等で構成される。弾性層は、例えば、ゴム、硬目のスポンジ等で構成される。これにより、一対の爪が容器42を挟持すると容器42に対して、水平方向の挟持力が作用するので、下から上へ順に積層された容器積層体41の容器42を好適に把持することができる。さらに、挟持の際に、一対の爪の内面の弾性層が凹んで弾性層の弾性力により爪と容器との間に摩擦力が生じるので、一対の爪が、滑ることなく容器42を把持することができる。
図1及び図2を参照すると、第1アーム13Aは、エンドエフェクタとしての第1ハンド18を備える。第1ハンド18は、ベース部21と第1把持部22と第2把持部23とを含む。ベース部21は、屈曲した板状に形成されていて、水平な(回転軸線L3に垂直直な)第1部分と第1部分の一方の端部から下方に延び、そこから水平に延びる第2部分とを含む。第1部分の中央部は回動部17bに固定されている。第2部分の先端部には一対の爪を有する第1把持部22が設けられている。この一対の爪は、水平方向(回転軸線L3に垂直な方向)に開閉自在に設けられている。一対の爪は、内面に容器の形状に対応する溝状の凹部が形成されている。この溝状の凹部は、本例では、円弧状の断面を有し、上下方向(回転軸線L3に平行な方向)に延びる柱状に形成されている。また、一対の爪は剛性の本体部と当該本体部の内面を覆う弾性層とで構成されている。剛性の本体部は、例えば、金属、樹脂等で構成される。弾性層は、例えば、ゴム、硬目のスポンジ等で構成される。これにより、一対の爪が容器42を挟持すると容器42に対して、水平方向の挟持力が作用するので、下から上へ順に積層された容器積層体41の容器42を好適に把持することができる。さらに、挟持の際に、一対の爪の内面の弾性層が凹んで弾性層の弾性力により爪と容器との間に摩擦力が生じるので、一対の爪が、滑ることなく容器42を把持することができる。
第1部分の他方の端部には、一対の爪を有する第2把持部23が形成されている。この一対の爪は、水平方向(回転軸線L3に垂直な方向)に開閉自在に設けられている。一対の爪は、内面に容器の形状に対応する溝状の凹部が形成されている。この溝状の凹部は、本例では、円弧状の断面を有し、上下方向(回転軸線L3に平行な方向)に延びる柱状に形成されている。この一対の爪は、金属、樹脂等の材料で構成されている。
第1把持部22及び第2把持部23は、例えば、エア又はモータ(本例ではエア)で開閉駆動されるチャックで構成される。なお、図2及び図7A乃至図7Eにおいて、第2把持部23の一対の爪が完全に閉じているように示されているが、一対の爪は、後述する第1圧力及び第2圧力のいずれの圧力で吐出器32を把持しても、完全には閉じないように構成されている。
以上の構成により、第1アーム13Aの第1ハンド18は、第2把持部23に把持された吐出器32の吐出方向が回転軸線L3に一致する方向を向き、且つ、第1把持部22に把持された容器42の底部から頂部に向かう方向が回転軸線L3に一致する方向を向く(図7E参照)。この構成によれば、回転軸線L3が鉛直方向に一致しているので、第1アームを制御しなくても、第1把持部22に把持された容器42が上方向を向き、第2把持部23に把持された吐出器32の吐出方向が下方向を向くので、容器載置及び飲食材充填動作が簡単になる。
第2アーム13Bは、エンドエフェクタとしての第2ハンド19を備える。第2ハンド19は、ベース部24と把持部25とを含む。ベース部24は、平板状に形成されていて、その一方の端部が回動部17bに固定されている。ベース部24の他方の端部には一対の爪を有する把持部25が設けられている。この一対の爪は、水平方向(回転軸線L3に垂直な方向)に開閉自在に設けられている。一対の爪は、内面に容器の形状に対応する溝状の凹部が形成されている。この溝状の凹部は、本例では、円弧状の断面を有し、上下方向(回転軸線L3に平行な方向)に延びる柱状に形成されている。また、一対の爪は剛性の本体部と当該本体部の内面を覆う弾性層とで構成されている。剛性の本体部は、例えば、金属、樹脂等で構成される。弾性層は、例えば、ゴム、硬目のスポンジ等で構成される。これにより、一対の爪が容器42を挟持すると容器42に対して、水平方向の挟持力が作用するので、下から上へ順に積層された容器積層体41の容器42を好適に把持することができる。さらに、挟持の際に、一対の爪の内面の弾性層が凹んで弾性層の弾性力により爪と容器との間に摩擦力が生じるので、一対の爪が、滑ることなく容器42を把持することができる。
以上の構成により、第2アーム13Bの第2ハンド19の把持部25に把持された容器積層体41の容器42の底部から頂部に向かう方向が回転軸線L3に一致する方向(鉛直方向)を向く(図7E参照)。
第2アーム13Bの把持部25は、第1アーム13Aの第1把持部22と比べると、幅(上下方向の寸法)が大きく形成されている。その理由は、主に第2アーム13Bの把持部25が容器積層体41を保持するので、当該把持部25が安定して容器積層41を保持できるようにするためである。第2アーム13Bの把持部25は、例えば、エア又はモータ(本例ではエア)で開閉駆動されるチャックで構成される。
<制御系統の構成>
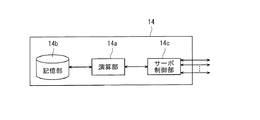
図4は、双腕ロボット11の制御系統の構成を概略的に示す機能ブロック図である。図4に示すように、制御器14は、演算部(処理部)14aと、記憶部14bと、サーボ制御部14cと、を備える。制御器14は、マイクロコントローラ、MPU、FGPA(field programmable gate array)、PLC(programmable logic controller)等で構成される。演算部14aは、マイクロコントローラ等のプロセッサ等で構成され、記憶部14bは、マイクロコントローラ等のメモリで構成される。制御器14は、集中制御する単独の制御器によって構成されていてもよいし、互いに協働して分散制御する複数の制御器によって構成されていてもよい。
図4は、双腕ロボット11の制御系統の構成を概略的に示す機能ブロック図である。図4に示すように、制御器14は、演算部(処理部)14aと、記憶部14bと、サーボ制御部14cと、を備える。制御器14は、マイクロコントローラ、MPU、FGPA(field programmable gate array)、PLC(programmable logic controller)等で構成される。演算部14aは、マイクロコントローラ等のプロセッサ等で構成され、記憶部14bは、マイクロコントローラ等のメモリで構成される。制御器14は、集中制御する単独の制御器によって構成されていてもよいし、互いに協働して分散制御する複数の制御器によって構成されていてもよい。
記憶部14bには、ロボットコントローラとしての基本プログラム、各種固定データ等の情報が記憶されている。演算部14aは、記憶部14bに記憶された基本プログラム等を読み出して実行することにより、双腕ロボット11の各種動作を制御する。すなわち、演算部14aは、双腕ロボット11の制御指令を生成し、これをサーボ制御部14cに出力する。サーボ制御部14cは、演算部14aにより生成された制御指令に基づいて、双腕ロボット11の各アーム13の関節J1〜J4に対応するサーボモータの駆動を制御するように構成されている。また、第1ハンド18の第1把持部22及び第2把持部23、並びに、第2ハンドの把持部25の動作の制御も制御器14によって行われる。このように、制御器14は、双腕ロボット1の全体の動作を制御する。
[適用例]
次に、以上のように構成された双腕ロボット11の適用例(使用例)を、図2を用いて説明する。
次に、以上のように構成された双腕ロボット11の適用例(使用例)を、図2を用いて説明する。
<作業現場>
図2を参照すると、双腕ロボット11は、例えば、容器42に流動性を有する飲食材(飲料又は食糧、又はこれらの材料)を充填する飲食材充填システムに適用される。すなわち、飲食材充填システムが双腕ロボット11の作業現場である。この作業現場には、搬送体51を移動させて搬送体51上に載置される物(ここでは容器42)を搬送する搬送装置50が配置されている。搬送体51は、本例ではベルトであり、搬送装置50はベルトコンベアである。この搬送体51の両側に作業に必要な装置、器具、人員等が配置される。双腕ロボット11は、容器42を搬送体51上に自動的に載置し、この載置された容器42に飲食材を充填するための装置である。本例では、飲食材はドレッシングである。図2に示すように、双腕ロボット11は、人一人分に相当する限られたスペース(例えば610mm×620mm)に設置することができる。双腕ロボット11の右側には飲食材供給装置30が配置される。この飲食材供給装置30は、台車34上に載置されている。従って、容器42に充填すべき飲食材に応じた飲食材供給装置30が、台車34に載置されて作業員により搬送され、所定位置に配置される。飲食材供給装置30は、飲食材容器31と、吐出器32と、吐出器置台33とを備える。飲食材容器31は流動性を有する飲食材を収容する。吐出器32は、基端部に設けられた入口が供給管によって飲食材容器31と接続されており、先端部に吐出部32aが設けられている。吐出器置台33は、飲食材供給装置30の適所に設けられ、上端部に置き板が配置され、この置き板に貫通孔33aが形成されている。吐出器32は、この貫通孔33aに吐出部32aが下に向けて挿入された状態で搬送される。そして、容器42への飲食材充填作業が開始されると、双腕ロボット11の第1アーム13Aの第1ハンド18の第2把持部23によって把持される。この際、第2把持部23は、吐出器32の中央部を把持する。
図2を参照すると、双腕ロボット11は、例えば、容器42に流動性を有する飲食材(飲料又は食糧、又はこれらの材料)を充填する飲食材充填システムに適用される。すなわち、飲食材充填システムが双腕ロボット11の作業現場である。この作業現場には、搬送体51を移動させて搬送体51上に載置される物(ここでは容器42)を搬送する搬送装置50が配置されている。搬送体51は、本例ではベルトであり、搬送装置50はベルトコンベアである。この搬送体51の両側に作業に必要な装置、器具、人員等が配置される。双腕ロボット11は、容器42を搬送体51上に自動的に載置し、この載置された容器42に飲食材を充填するための装置である。本例では、飲食材はドレッシングである。図2に示すように、双腕ロボット11は、人一人分に相当する限られたスペース(例えば610mm×620mm)に設置することができる。双腕ロボット11の右側には飲食材供給装置30が配置される。この飲食材供給装置30は、台車34上に載置されている。従って、容器42に充填すべき飲食材に応じた飲食材供給装置30が、台車34に載置されて作業員により搬送され、所定位置に配置される。飲食材供給装置30は、飲食材容器31と、吐出器32と、吐出器置台33とを備える。飲食材容器31は流動性を有する飲食材を収容する。吐出器32は、基端部に設けられた入口が供給管によって飲食材容器31と接続されており、先端部に吐出部32aが設けられている。吐出器置台33は、飲食材供給装置30の適所に設けられ、上端部に置き板が配置され、この置き板に貫通孔33aが形成されている。吐出器32は、この貫通孔33aに吐出部32aが下に向けて挿入された状態で搬送される。そして、容器42への飲食材充填作業が開始されると、双腕ロボット11の第1アーム13Aの第1ハンド18の第2把持部23によって把持される。この際、第2把持部23は、吐出器32の中央部を把持する。
一方、双腕ロボット11の第1アームの搬送体51の向かい側には容器置台35が配置されている。容器置台35の上には、複数の容器積層体41が所定の位置にそれぞれ配置されている。
<飲食材吐出に関する構成>
図2を参照すると、飲食材供給装置30は、流動性を有する飲食材を圧送する圧送器(図示せず)と、飲食材容器31から吐出器32に至る飲食材の供給経路の途中に設けられた開閉弁(図示せず)と、圧送器及び開閉弁の動作を制御する制御器(図示せず)と、圧力センサ64(図3参照)とを備えている。圧力センサ64が検出する圧力は制御器に送信される。制御器は、圧力センサ64が検出する圧力が所定の圧力閾値未満であると上記開閉弁を閉止、当該圧力が所定の圧力閾値以上であると上記開閉弁を開放するように構成されている。圧力センサ64は、例えば、圧電素子で構成される。圧送器は、例えば、飲食材が液状である場合は、ポンプで構成され、飲食材が粉状又は粒状である場合は、送風器で構成される。圧送器は、本例では、開閉弁の開放及び閉止に合わせて起動及び停止される。
図2を参照すると、飲食材供給装置30は、流動性を有する飲食材を圧送する圧送器(図示せず)と、飲食材容器31から吐出器32に至る飲食材の供給経路の途中に設けられた開閉弁(図示せず)と、圧送器及び開閉弁の動作を制御する制御器(図示せず)と、圧力センサ64(図3参照)とを備えている。圧力センサ64が検出する圧力は制御器に送信される。制御器は、圧力センサ64が検出する圧力が所定の圧力閾値未満であると上記開閉弁を閉止、当該圧力が所定の圧力閾値以上であると上記開閉弁を開放するように構成されている。圧力センサ64は、例えば、圧電素子で構成される。圧送器は、例えば、飲食材が液状である場合は、ポンプで構成され、飲食材が粉状又は粒状である場合は、送風器で構成される。圧送器は、本例では、開閉弁の開放及び閉止に合わせて起動及び停止される。
図1及び図2を参照すると、制御器14は、第2把持部23が、選択的に、第1圧力と第2圧力とで吐出器32を把持するように当該第2把持部23を制御する。第1圧力は、吐出器32を安定して把持する圧力であって上記所定の圧力閾値未満の圧力である。第2圧力は、吐出器32から飲食材を吐出させる圧力であって、上記所定の圧力閾値以上の圧力である。
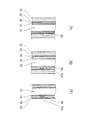
図3(a)は、図1の吐出器32の中央部の構造を模式的に示す縦断面図、図3(b)は、第2把持部23により第1圧力で把持された場合の状態を示す縦断面図、図3(c)は、第2把持部23により第2圧力で把持された場合の状態を示す縦断面図である。
図3(a)を参照すると、吐出器32は、全体として円筒状に形成されている。吐出器32は、円筒状の本体61と、本体61の外面を覆う弾性層62と、弾性層62の外面を覆う被覆層63とを備える。本体61は剛性の材料で構成されている。この剛性の材料として、金属、合成樹脂等が例示される。弾性層62は、例えば、ゴム、硬目のスポンジ等で構成される。被覆層63は、薄い柔軟性を有する材料で構成される。この材料として、プラスティックフィルム等が例示される。
弾性層62には、貫通孔62aが設けられている。そして、貫通孔62aに圧力センサ64が設けられている。圧力センサ64は、底面が本体61に固定され、上面が貫通孔62aの深さ方向の中程に位置するように設けられている。
弾性層の弾性及び厚みは、後述するように、第2把持部23が吐出器32を第2圧力で把持した時に、圧力センサ64が検出する圧力が所定の圧力閾値以上となるように設定される。この弾性層62の弾性及び厚みと所定の圧力閾値は、計算、実験、シミュレーション等により決定される。
図3(b)を参照すると、第2把持部23が第1圧力で吐出器32を把持すると、弾性層62はわずかに圧縮されるが、圧力センサ64は第2把持部23によって押圧されない。従って、吐出器32の吐出部32aから飲食材は吐出されない。
図3(c)を参照すると、第2把持部23が第2圧力で吐出器32を把持すると、弾性層62は、被覆層63が圧力センサ64に接触する厚みまで圧縮される。これにより、圧力センサ64が、被覆層63を介して第2把持部23によって、所定の閾値圧力以上の圧力で押圧される。これにより、上述の開閉弁が開放されるとともに圧送器が起動されて、吐出器32の吐出部32aから飲食材が吐出される。
<容器積層体>
容器42は、頂部が開放され、底部が閉鎖され、且つ頂部から底部に向かって細くなる形状を有していればよい。本例では、容器42はカップである。
容器42は、頂部が開放され、底部が閉鎖され、且つ頂部から底部に向かって細くなる形状を有していればよい。本例では、容器42はカップである。
容器積層体41は、上下方向に隣接する2つの容器において、下側の容器の内部空間に上側の容器が底部から挿入されて頂部が露出するように、複数の前記容器が順に積層されている。換言すると、容器積層体41は、容器42が正立するように積層されている。ここで「正立」とは、「倒立」の反対語であり、容器42が、底部から頂部に向かう方向が下から上に向かう方向になる姿勢を取ることを意味する。
[動作例]
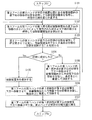
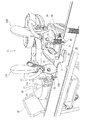
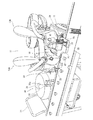
次に、以上のように構成された双腕ロボットの動作を図2、図5、及び図7A乃至図7Eに基づいて説明する。この動作は、制御器14が双腕ロボット11を制御することによって行われる。図5は、図1の双腕ロボット11の容器載置及び飲食材充填動作を示すフローチャートである。7A乃至図7Eは、図1の双腕ロボットの動作を示す斜視図である。なお、以下では、簡略化のため、「ハンドの把持部」の動作を、「ハンド(把持部)」の動作として表現する場合がある。
次に、以上のように構成された双腕ロボットの動作を図2、図5、及び図7A乃至図7Eに基づいて説明する。この動作は、制御器14が双腕ロボット11を制御することによって行われる。図5は、図1の双腕ロボット11の容器載置及び飲食材充填動作を示すフローチャートである。7A乃至図7Eは、図1の双腕ロボットの動作を示す斜視図である。なお、以下では、簡略化のため、「ハンドの把持部」の動作を、「ハンド(把持部)」の動作として表現する場合がある。
<容器載置及び飲食材充填動作>
図2に示すように、容器42への飲食材の充填作業が開始されると、双腕ロボット11の第1アーム13Aは、第2把持部23によって、吐出器置台33に置かれた吐出器32の中央部を第1圧力で把持する(ステップS1)。その後、第1アーム13Aの第1ハンド18は、鉛直方向から見て、第1把持部22に把持される容器42(図2では、未だ容器42は把持されていない)と第2把持部23に把持された吐出器32とが搬送体51上の当該搬送体51の移動方向に一致する直線上に位置する容器載置/飲食材充填姿勢を取る。具体的には、第1ハンド18は、平面視において、搬送体51の移動経路上の容器載置位置に第1把持部22が位置し、搬送体51の移動経路上の飲食材充填位置に第2把持部23に把持された吐出器32の吐出部32aが位置する姿勢を取る。容器載置位置及び飲食材充填位置は、平面視において、搬送体51の移動方向に一致する直線上に位置し、飲食材充填位置が容器載置位置の下流に位置する。搬送体51の移動速度は所定の速度に設定されている。この状態で、双腕ロボット11は、以下のように、容器載置及び飲食材充填動作を行う。
図2に示すように、容器42への飲食材の充填作業が開始されると、双腕ロボット11の第1アーム13Aは、第2把持部23によって、吐出器置台33に置かれた吐出器32の中央部を第1圧力で把持する(ステップS1)。その後、第1アーム13Aの第1ハンド18は、鉛直方向から見て、第1把持部22に把持される容器42(図2では、未だ容器42は把持されていない)と第2把持部23に把持された吐出器32とが搬送体51上の当該搬送体51の移動方向に一致する直線上に位置する容器載置/飲食材充填姿勢を取る。具体的には、第1ハンド18は、平面視において、搬送体51の移動経路上の容器載置位置に第1把持部22が位置し、搬送体51の移動経路上の飲食材充填位置に第2把持部23に把持された吐出器32の吐出部32aが位置する姿勢を取る。容器載置位置及び飲食材充填位置は、平面視において、搬送体51の移動方向に一致する直線上に位置し、飲食材充填位置が容器載置位置の下流に位置する。搬送体51の移動速度は所定の速度に設定されている。この状態で、双腕ロボット11は、以下のように、容器載置及び飲食材充填動作を行う。
まず、図7Aに示すように、第2アーム13Bの第2ハンド19(把持部25)が容器積層体41を保持して所定の分離位置に位置する(ステップS2)。
次に、図7B乃至図7Eに示すように、第1アーム13Aの第1ハンド18の第1把持部22が容器積層体41からの容器42を把持して取得する(ステップS3)。
次に、図7Eに示すように、第1アーム13Aの第1ハンド18の第1把持部22が、取得した容器42を容器載置位置において搬送体51上に載置する(ステップS4)。
また、容器載置位置より下流の飲食材充填位置において、第2把持部23が第2圧力で吐出器32を把持することにより、容器42に吐出部32aから飲食材を吐出して充填する(ステップS5)。この場合、第2把持部23は、所定時間飲食材を吐出した後、第1圧力で吐出器32を把持する。これにより、吐出部32aからの飲食材の吐出が停止される。
ここで、ステップS4とステップS5とは同じタイミング及び異なるタイミングのいずれで行われてもよい。本例では、ステップS4とステップS5とは同じタイミングで行わる。そのために、容器42が容器載置位置において搬送体51上に載置される時間間隔(サイクルタイム)が、容器載置位置と飲食材充填位置とを容器42が移動する時間の整数分の1(本例では2分の1)に設定されている。これにより、本例では、2サイクルタイム前に容器載置位置に搬送体51上に載置された容器42が、現サイクルタイムにおいて、飲食材充填位置に位置する。従って、現サイクルタイムにおいて、新たに容器42を容器載置位置において搬送体51に載置する動作と、2サイクルタイム前に容器載置位置に搬送体51上に載置された容器42に、飲食材充填位置において、飲食材を充填する動作とを同じタイミングで行うことができる。
<容器分離(容器載置)動作>
次に、図5のフローチャートにおける容器分離(容器載置)動作(ステップS2〜4)を、図2、図6、及び図7A乃至図7Eを用いて、詳しく説明する。図6は、図1の双腕ロボットの容器分離動作を示すフローチャートである。
次に、図5のフローチャートにおける容器分離(容器載置)動作(ステップS2〜4)を、図2、図6、及び図7A乃至図7Eを用いて、詳しく説明する。図6は、図1の双腕ロボットの容器分離動作を示すフローチャートである。
図5のステップS1が実行された後、図2及び図7Aに示すように、第2アーム13Bの第2ハンド19(把持部25)が容器置台35の所定の載置位置にある容器積層体41の最下位の容器42の頂部を把持して当該容器積層体41を保持し、所定の分離位置に位置する(ステップS101)。分離位置は、容器載置位置の真上の位置である。
次に、図7Bに示すように、第1アーム13Aの第1ハンド18(第1把持部22)が上昇を開始する。
次に、図7Cに示すように、第1アーム13Aの第1ハンド18(第1把持部22)が容器積層体41の最下位の容器42の第2ハンド19(把持部25)によって保持された部分より下側の部分を把持して当該容器積層体41を保持する(ステップS102)。
次に、図7Dに示すように、第2アーム13Bの第2ハンド19(把持部25)が最下位の容器42の頂部を解放する(ステップS103)。
次に、第2アーム13Bの第2ハンド19(把持部25)が所定の高さだけ上昇し、容器積層体41の下から2番目の容器42の頂部を把持することを試みる(ステップS104)。ここでは、最下位の容器42の上に容器42が存在するので、この把持に成功する(ステップS104でYES)。
そして、図7Eに示すように、第2アーム13Bの第2ハンド19(把持部25)が容器積層体41を保持する(ステップS105)。
次に、図7Eに示すように、第1アーム13Aの第1ハンド18(第1把持部22)が最下位の容器42を下方へ移動させて、容器積層体41から当該最下位の容器42を分離し、搬送体51上に載置して解放する(ステップS106)。
次に、図7Eに示すように、第1アーム13Aの第1ハンド18(第1把持部22)が最下位の容器42を下方へ移動させた後、第2ハンド19(把持部25)が所定の分離位置に戻る(ステップS107)。
ここで、ステップS4において、最下位の容器42の上に容器42が存在しない場合、すなわち、第1アームの第1ハンド18(第1把持部22)が把持している容器42が容器積層体41の最上位の容器(最後の容器)である場合には、この把持に失敗する(ステップS104でNO)。この場合は、この容器分離動作は、第1アームの第1ハンド18(第1把持部22)が最下位の容器42を下方へ移動させて、容器積層体41から当該最下位の容器42を分離し、搬送体51上に載置して解放し(ステップS109)、その後、ステップS101に戻り、第2ハンド(把持部25)が次の容器積層体41を把持して分離位置に位置する。
ステップS107の後、図5のステップS4が実行される。
このように本実施形態によれば、第1アーム18Aが、第1把持部22によって、容器提供器としての第2アーム13Bから容器42を把持して取得するとともにこの取得した容器42を、搬送体51の移動経路上の容器載置位置において当該搬送体51上に載置し、搬送体51の移動経路上の容器載置位置より下流の飲食材充填位置において、容器42に第2把持部23により把持された吐出器32から飲食材を吐出して充填するので、容器42に流動性を有する飲食材を自動的に供給することができる。
[変形例]
図8は、容器積層体41の他の構成例を示す模式図である。図8を参照すると、本変形例では、容器42は、茶碗である。この茶碗42が、上下方向に隣接する2つの茶碗42において、下側の茶碗42の内部空間に上側の茶碗42が底部から挿入されて頂部が露出するように、複数の茶碗が順に積層されている。
図8は、容器積層体41の他の構成例を示す模式図である。図8を参照すると、本変形例では、容器42は、茶碗である。この茶碗42が、上下方向に隣接する2つの茶碗42において、下側の茶碗42の内部空間に上側の茶碗42が底部から挿入されて頂部が露出するように、複数の茶碗が順に積層されている。
本実施形態の双腕ロボット11によれば、このような茶碗積層体41であっても、好適に容器分離動作を行って、茶碗42を自動供給することができる。
(その他の実施形態)
上記実施形態において、ロボット11は、1つのロボットアームのみを備えていてもよい。この場合、飲食材充填システムが容器提供器を備えていて、この容器提供器が、ロボット11の近傍に配置される。ロボット11は、ロボットアームにより、容器提供器から容器42を取得して、搬送体51に載置する。容器提供器は公知のものを用いることができる。例えば、特許文献1又は」2に記載されたものを用いることができる。また、容器提供器として、ベルトコンベアを用いてもよい。この場合には、容器は、頂部が開放され、底部が閉鎖された容器であればよい。
上記実施形態において、ロボット11は、1つのロボットアームのみを備えていてもよい。この場合、飲食材充填システムが容器提供器を備えていて、この容器提供器が、ロボット11の近傍に配置される。ロボット11は、ロボットアームにより、容器提供器から容器42を取得して、搬送体51に載置する。容器提供器は公知のものを用いることができる。例えば、特許文献1又は」2に記載されたものを用いることができる。また、容器提供器として、ベルトコンベアを用いてもよい。この場合には、容器は、頂部が開放され、底部が閉鎖された容器であればよい。
また、上記実施形態において、双腕ロボット11が、第2アーム13Bによって、適宜な容器提供器を保持し、第1アーム13Aが、この容器提供器から容器42を取得してもよい。
また、吐出器32は、弾性を有する円筒状に形成され、第2把持部23が通常は所定の圧力で吐出器32を把持し、第2把持部23が吐出器32を強く把持すると、吐出部32aから飲食材が吐出されるように構成されていてもよい。
また、容器は、上述の例に限定されず、トレイ、お椀、皿等であってもよい。
また、作業現場は、食品に関する作業現現場に限定されず、ロボットと作業者が同じ作業空間内で共同して作業する現場であればよい。
上記説明から、当業者にとっては、本発明の多くの改良や他の実施形態が明らかである。従って、上記説明は、例示としてのみ解釈されるべきであり、本発明を実行する最良の態様を当業者に教示する目的で提供されたものである。本発明の精神を逸脱することなく、その構造および/又は機能の詳細を実質的に変更できる。
本発明のロボット及びその動作方法は、容器を流動性を有する飲食材を自動的に供給することが可能なロボット及びその動作方法として有用である。
11 双腕ロボット
12 ベース
13A 第1アーム
13B 第2アーム
14 制御器
14a 演算部(処理部)
14b 記憶部
14c サーボ制御部
15 アーム部
15a 第1リンク
15b 第2リンク
16 基軸
17 リスト部
17a 昇降部
17b 回動部
18 第1ハンド(エンドエフェクタ)
19 第2ハンド(エンドエフェクタ)
21 ベース部
22 第1把持部
23 第2把持部
24 ベース部
25 把持部
30 飲食材供給装置
31 飲食材容器
32 吐出器
32a 吐出部
33 吐出器置台
33a 貫通孔
34 台車
35 容器置台
41 容器
42 容器積層体
50 搬送装置
51 搬送体
61 本体
62 弾性層
62a 貫通孔
63 被覆層
64 圧力センサ
Claims (6)
- 容器に流動性を有する飲食材を充填する飲食材充填システムに用いられるロボットであって、
前記容器は頂部が開放され且つ底部が閉鎖された形状を有しており、
前記食材充填システムは、搬送体上に載置された容器を、当該搬送体を移動させて搬送する搬送装置と、前記飲食材を吐出する吐出器を備える飲食材供給装置と、前記容器を提供するための容器提供器と、を含んでおり、
前記ロボットは、第1アームと、前記第1アームの動作を制御する制御器と、を備えており、
前記第1アームは、先端部に、前記容器を把持するための第1把持部と前記吐出器を把持するための第2把持部とを有する第1ハンドを備え、
前記制御器は、前記第2把持部によって前記吐出器を把持し、その後、前記第1把持部によって、前記容器提供器から前記容器を把持して取得するとともにこの取得した当該容器を、前記搬送体の移動経路上の容器載置位置において当該搬送体上に載置し、前記搬送体の移動経路上の前記容器載置位置より下流の飲食材充填位置において、前記容器に前記第2把持部により把持された前記吐出器から前記飲食材を吐出して充填するよう、前記第1アームを制御するように構成されている、ロボット。 - 前記第1ハンドは、前記第2把持部に把持された前記吐出器の吐出方向が所定の軸線に一致する方向を向き、且つ、前記第1把持部に把持された前記容器の底部から頂部に向かう方向が前記所定の軸線に一致する方向を向くように構成されている、請求項1に記載のロボット。
- 前記制御器は、前記第1ハンドが、前記所定の軸線が鉛直方向に一致し、鉛直方向から見て、前記第1把持部に把持された前記容器と前記第2把持部に把持された前記吐出器とが前記搬送体上の当該搬送体の移動方向に一致する直線上に位置する容器載置/飲食材充填姿勢を取るよう、前記第1ハンドを制御するように構成されている、請求項2に記載のロボット。
- 前記制御器は、前記第1ハンドが、前記容器載置/飲食材充填姿勢において、第1高さ位置と前記第1高さ位置より低い第2高さ位置との間を昇降し、前記第1高さ位置において、前記第1把持部によって前記容器提供器から前記容器を把持して取得し、その後、前記第1高さ位置から前記第2高さ位置まで降下して、当該第2高さ位置において、この取得した前記容器を前記搬送体上に載置するよう、前記第1アームを制御するように構成されている、請求項3に記載のロボット。
- 前記ロボットは、前記容器提供器を構成する第2アームをさらに備えており、
前記第2アームは、先端部に、容器積層体を保持するための第2ハンドを備え、
前記容器は、頂部が開放され、底部が閉鎖され、且つ頂部から底部に向かって細くなる形状を有しており、
前記容器積層体は、上下方向に隣接する2つの前記容器において、下側の容器の内部空間に上側の容器が底部から挿入されて頂部が露出するように、複数の前記容器が順に積層されており、
前記制御部は、前記第1アームの前記第1ハンドによって、前記第2アームの第2ハンドに保持された前記容器積層体から前記容器を把持して取得するよう、前記第1及び第2アームを制御するように構成されている、請求項1乃至4のいずれかに記載のロボット。 - 容器に流動性を有する飲食材を充填する飲食材充填システムに用いられるロボットの動作方法であって、
前記容器は頂部が開放され且つ底部が閉鎖された形状を有しており、
前記食材充填システムは、搬送体上に載置された容器を、当該搬送体を移動させて搬送する搬送装置と、前記飲食材を吐出する吐出器を備える飲食材供給装置と、前記容器を提供するための容器提供器と、を含んでおり、
前記ロボットは、第1アームを備えており、
前記第1アームは、先端部に、前記容器を把持するための第1把持部と前記吐出器を把持するための第2把持部とを有する第1ハンドを備え、
前記動作方法は、前記第2把持部によって前記吐出器を把持することと、
前記第1把持部によって、前記容器提供器から前記容器を把持して取得することと、
この取得した当該容器を、前記搬送体の移動経路上の容器載置位置において当該搬送体上に載置することと、
前記搬送体の移動経路上の前記容器載置位置より下流の飲食材充填位置において、前記容器に前記第2把持部により把持された前記吐出器から前記飲食材を吐出して充填することと、を含む、ロボットの動作方法。
Priority Applications (7)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2017074061A JP2018176295A (ja) | 2017-04-03 | 2017-04-03 | ロボット及びその動作方法 |
| US16/500,444 US20200198151A1 (en) | 2017-04-03 | 2018-03-30 | Robot and method of operating the same |
| DE112018001852.0T DE112018001852T5 (de) | 2017-04-03 | 2018-03-30 | Roboter und Betriebsverfahren dafür |
| KR1020197031478A KR20190128236A (ko) | 2017-04-03 | 2018-03-30 | 로봇 및 그 동작 방법 |
| PCT/JP2018/013577 WO2018186291A1 (ja) | 2017-04-03 | 2018-03-30 | ロボット及びその動作方法 |
| CN201880020781.7A CN110461551A (zh) | 2017-04-03 | 2018-03-30 | 机器人及其动作方法 |
| TW107111756A TWI672204B (zh) | 2017-04-03 | 2018-04-03 | 機器人與其動作方法 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2017074061A JP2018176295A (ja) | 2017-04-03 | 2017-04-03 | ロボット及びその動作方法 |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| JP2018176295A true JP2018176295A (ja) | 2018-11-15 |
Family
ID=63712277
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2017074061A Pending JP2018176295A (ja) | 2017-04-03 | 2017-04-03 | ロボット及びその動作方法 |
Country Status (7)
| Country | Link |
|---|---|
| US (1) | US20200198151A1 (ja) |
| JP (1) | JP2018176295A (ja) |
| KR (1) | KR20190128236A (ja) |
| CN (1) | CN110461551A (ja) |
| DE (1) | DE112018001852T5 (ja) |
| TW (1) | TWI672204B (ja) |
| WO (1) | WO2018186291A1 (ja) |
Cited By (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPWO2021048957A1 (ja) * | 2019-09-11 | 2021-03-18 |
Families Citing this family (6)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP7363098B2 (ja) * | 2019-05-24 | 2023-10-18 | セイコーエプソン株式会社 | ロボットの制御方法 |
| CN112938025B (zh) * | 2019-12-11 | 2022-09-30 | 泰科电子(上海)有限公司 | 电子产品包装系统 |
| JP6874116B1 (ja) * | 2019-12-27 | 2021-05-19 | 株式会社クボタ | ハンドリング装置及びハンドリング方法 |
| CN112110184A (zh) * | 2020-08-17 | 2020-12-22 | 王清国 | 一种屏蔽检测箱的机器人物料输送系统 |
| CN113601520B (zh) * | 2021-07-22 | 2024-03-22 | 海伟波机器人技术(昆山)有限公司 | 一种鲷鱼烧机器人 |
| CN114455335B (zh) * | 2021-08-27 | 2024-06-07 | 西门子工业自动化产品(成都)有限公司 | 叠放箱体的分离装置和方法 |
Family Cites Families (11)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US4157767A (en) * | 1978-01-18 | 1979-06-12 | Schjeldahl Gilmore T | Bail separator for nested containers |
| US6053359A (en) * | 1997-12-22 | 2000-04-25 | Mcdonald's Corporation | Automated beverage system |
| JP2002068103A (ja) * | 2000-08-31 | 2002-03-08 | Sanyo Chem Ind Ltd | 容器への流体充填装置 |
| JP4201726B2 (ja) | 2004-02-23 | 2008-12-24 | 三洋電機株式会社 | 飲料ディスペンサ |
| FR2955563B1 (fr) * | 2010-01-26 | 2013-09-06 | Spc France | Machine pour remplir une pluralite de recipients, systeme incluant une telle machine et procede de fabrication afferent |
| JP5890623B2 (ja) * | 2011-06-28 | 2016-03-22 | 株式会社安川電機 | 液体処理システム及び液体処理方法 |
| CN202922588U (zh) * | 2012-11-22 | 2013-05-08 | 日立造船株式会社 | 容器保持装置 |
| JP5895874B2 (ja) * | 2013-03-05 | 2016-03-30 | 株式会社安川電機 | ロボットシステム |
| JP6355716B2 (ja) * | 2013-04-09 | 2018-07-11 | カルロ・フィリッポ・ラッティ | 飲料、特にカクテルの準備および分配のための対話型ロボットステーション |
| DE102014017968A1 (de) * | 2014-10-24 | 2016-04-28 | Heiner Schaefer | Vorrichtung und Verfahren zum Gruppieren von Gebinden |
| WO2016181466A1 (ja) * | 2015-05-11 | 2016-11-17 | 株式会社安川電機 | 分注システム、コントローラ及び制御方法 |
-
2017
- 2017-04-03 JP JP2017074061A patent/JP2018176295A/ja active Pending
-
2018
- 2018-03-30 DE DE112018001852.0T patent/DE112018001852T5/de not_active Withdrawn
- 2018-03-30 US US16/500,444 patent/US20200198151A1/en not_active Abandoned
- 2018-03-30 KR KR1020197031478A patent/KR20190128236A/ko not_active Withdrawn
- 2018-03-30 CN CN201880020781.7A patent/CN110461551A/zh active Pending
- 2018-03-30 WO PCT/JP2018/013577 patent/WO2018186291A1/ja not_active Ceased
- 2018-04-03 TW TW107111756A patent/TWI672204B/zh not_active IP Right Cessation
Cited By (3)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPWO2021048957A1 (ja) * | 2019-09-11 | 2021-03-18 | ||
| WO2021048957A1 (ja) * | 2019-09-11 | 2021-03-18 | 株式会社Fuji | 多関節ロボット、多関節ロボットの制御方法及び多関節ロボットの制御プログラム |
| JP7220294B2 (ja) | 2019-09-11 | 2023-02-09 | 株式会社Fuji | 多関節ロボット、多関節ロボットの制御方法及び多関節ロボットの制御プログラム |
Also Published As
| Publication number | Publication date |
|---|---|
| WO2018186291A1 (ja) | 2018-10-11 |
| KR20190128236A (ko) | 2019-11-15 |
| TWI672204B (zh) | 2019-09-21 |
| DE112018001852T5 (de) | 2019-12-24 |
| CN110461551A (zh) | 2019-11-15 |
| TW201904733A (zh) | 2019-02-01 |
| US20200198151A1 (en) | 2020-06-25 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| TWI672204B (zh) | 機器人與其動作方法 | |
| TWI672205B (zh) | 機器人與其動作方法 | |
| JP5581223B2 (ja) | 袋を段ボール箱に入れる方法と装置 | |
| JP6561085B2 (ja) | 食品の保持装置及びその運転方法 | |
| US8572937B2 (en) | Device and method for filling of a container | |
| JP7057155B2 (ja) | 容器供給装置 | |
| KR20190027330A (ko) | 식품 배깅 시스템, 포개어 쌓기 장치, 이송 장치 | |
| EP2947018B1 (en) | System for filling an open top box with packages | |
| JP2017218268A (ja) | 食品の詰め込み装置 | |
| CN108673111A (zh) | 一种保温瓶的组装检测一体机 | |
| KR20150140993A (ko) | 건빵 포장장치 | |
| RU2715960C2 (ru) | Система и способ для транспортировки пакетов | |
| JP2014198571A (ja) | 物品把持装置と容器詰め装置 | |
| JP6364603B2 (ja) | 給袋装置およびそれを備えた包装機 | |
| JPH06102462B2 (ja) | ロボットを備えた箱処理装置 | |
| US11542106B2 (en) | Method for automatically transferring spouted pouches and automatic pouch transferring assembly | |
| JP2009120289A (ja) | 食品容器供給装置 | |
| JP7351658B2 (ja) | 容器供給装置 | |
| JP2008505825A (ja) | パウチと各パウチの吸い口をその加工用回転機械に供給するための装置及びこれに関する方法 | |
| JP5064101B2 (ja) | 搬送移載装置 | |
| JP2018070297A (ja) | 製品供給装置 | |
| CN110088001A (zh) | 容器装填系统和容器装填方法 | |
| JP2023178854A (ja) | 充填装置及び充填方法 | |
| JP2020083333A (ja) | 食品袋詰め装置 | |
| CN115968351A (zh) | 夹置装置和相关的传输设备 |