JP2018193165A - 軌陸車 - Google Patents

軌陸車 Download PDF

Info

Publication number
JP2018193165A
JP2018193165A JP2017096759A JP2017096759A JP2018193165A JP 2018193165 A JP2018193165 A JP 2018193165A JP 2017096759 A JP2017096759 A JP 2017096759A JP 2017096759 A JP2017096759 A JP 2017096759A JP 2018193165 A JP2018193165 A JP 2018193165A
Authority
JP
Japan
Prior art keywords
signal
detection signal
movable claw
state
cabin
Prior art date
Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
Granted
Application number
JP2017096759A
Other languages
English (en)
Other versions
JP6829652B2 (ja
Inventor
陽介 金澤
Yosuke Kanazawa
陽介 金澤
一男 武内
Kazuo Takeuchi
一男 武内
康裕 吉本
Yasuhiro Yoshimoto
康裕 吉本
Current Assignee (The listed assignees may be inaccurate. Google has not performed a legal analysis and makes no representation or warranty as to the accuracy of the list.)
Tadano Ltd
Nishi Nippon Denki System KK
Original Assignee
Tadano Ltd
Nishi Nippon Denki System KK
Priority date (The priority date is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the date listed.)
Filing date
Publication date
Application filed by Tadano Ltd, Nishi Nippon Denki System KK filed Critical Tadano Ltd
Priority to JP2017096759A priority Critical patent/JP6829652B2/ja
Publication of JP2018193165A publication Critical patent/JP2018193165A/ja
Application granted granted Critical
Publication of JP6829652B2 publication Critical patent/JP6829652B2/ja
Active legal-status Critical Current
Anticipated expiration legal-status Critical

Links

Images

Landscapes

  • Load-Engaging Elements For Cranes (AREA)
  • Jib Cranes (AREA)
  • Electric Cable Installation (AREA)

Abstract

【課題】把持装置が電柱を意図せず離すことを抑制する手段を提供する。【解決手段】軌陸車は、走行体と、走行体に搭載された上部作業体とを備える。上部作業体は、把持装置と操作用キャビンとを備える。操作用キャビンは、把持装置を操作する操作装置70を備える。操作装置70は、操作量に応じた開信号及び閉信号を出力する操作レバー71と、操縦者による操作を受け付けると検知信号を出力する操作ボタン73と、上記開信号及び閉信号と上記検知信号とが入力される制御部75とを有する。制御部75は、閉信号を受け付けたことを条件に可動爪53を閉じる駆動信号を出力し、検知信号及び開信号を受け付けたことを条件に可動爪53を開く駆動信号を出力する。【選択図】図3

Description

この発明は、いわゆる建柱作業に用いられる把持装置を備えた軌陸車に関する。
軌道と道路との双方を走行可能な軌陸車が知られている(例えば、特許文献1参照)。軌陸車は、軌道脇に電柱を設置する建柱作業などに使用される。
建柱作業に使用される軌陸車には、電柱を吊下するクレーン装置を備えたものや、電柱を把持する把持装置を備えたものがある。
特開2016−98112公報
電柱を把持する把持装置を備えた軌陸車は、クレーン装置を備えた軌陸車よりも作業揚程を低くできる。しかしながら、操作を誤って把持装置が意図せず可動すると、電柱が誤って落下してしまうおそれが生じる。
本発明は、上記の事情に鑑みてなされたものであり、その目的は、把持装置が電柱を意図せず離すことを抑制する手段を提供することにある。
(1) 本発明に係る軌陸車は、道路及び軌道を走行する走行体と、上記走行体に搭載された把持装置と、上記走行体に搭載されたキャビンと、上記キャビンに設けられ、上記把持装置を操作する操作装置と、を備える。上記把持装置は、被把持物を把持する閉位置と被把持物を開放する開位置との間で開閉する可動爪と、上記可動爪を開閉させる駆動装置と、を有する。上記操作装置は、操作量に応じた開信号及び閉信号を出力する操作レバーと、操縦者による操作を受け付けると検知信号を出力する操作部と、上記操作信号及び上記検知信号が入力される制御部と、を有する。上記制御部は、上記閉信号を受け付けたことを条件に上記可動爪を閉じる駆動信号を上記駆動装置へ出力し、上記検知信号及び上記開信号を受け付けたことを条件に上記可動爪を開く駆動信号を上記駆動装置へ出力する。
操縦者は、キャビンに搭乗し、操作レバーを移動させて可動爪を閉じ、把持装置に被把持物(電柱)を把持させる。また、操縦者は、操作部及び操作レバーを操作して可動爪を開き、把持装置に電柱を離させる。操縦者の手などが当たって操作レバーが誤って動いたとしても、操作部が操作されていないから、可動爪が開くことがない。したがって、把持装置が電柱を誤って離してしまうことが抑制される。
(2) 上記操作部は、モーメンタリ型のスイッチであって、操作されている間のみ上記検知信号を出力してもよい。上記制御部は、上記可動爪の開動作中に上記検知信号が途絶したことを条件に、上記可動爪の開動作を停止させる。
操作部は、モーメンタリ型のスイッチであるから、操作部及び操作レバーの双方に誤って手などが当たったとしても、可動爪が開くのは一瞬だけである。したがって、把持装置が電柱を誤って離してしまうことがさらに抑制される。また、操縦者は、可動爪の開動作を緊急停止させたい場合、操作部から手を離せばよい。すなわち、操作部から手を離すだけで可動爪の開動作を停止させることができる。
(3) 上記操作部は、上記検知信号を出力する第1状態及び上記検知信号を出力しない第2状態に切り替えられるオルタネイト型のスイッチであってもよい。
操作部を操作し続ける手間が省ける。その結果、安全性の確保と操作性の良さとが両立される。
(4) 上記制御部は、上記操作装置に電力が投入された際に上記操作部が上記第1状態であることを条件に警告報知を行ってもよい。
例えば、操縦者が操作部を第2状態に戻し忘れていた場合、電力が投入されると、警告報知がされる。警告報知は、例えば、音声やランプや画像の表示によって行われる。警告報知がされることにより、作業前に、操作部を第2状態に戻すことを操縦者に促すことができる。
(5) 上記操作部は、第1負荷以上であって第2負荷未満の負荷が加えられることにより上記検知信号を出力する第1状態となり、上記第1負荷未満の負荷と上記第2負荷以上の負荷との一方の負荷が加えられることにより上記検知信号を出力しない第2状態となるイネーブルスイッチであってもよい。
操作部は、操縦者が力加減を調整して操作することにより検知信号を出力し、突発的な事態により、操縦者が操作部から手を離したり、操作部を強く握り締めたりすると、検知信号の出力を停止する。すなわち、突発的な事態により操縦者が力加減をできなくなると、可動爪の開動作が停止される。その結果、作業の安全性が確保される。
(6) 上記キャビンは、操縦者が着座するシートを有し、上記操作レバーは、上記シートの横方向の一方に位置し、上記操作部は、上記シートの上記横方向の他方に位置してもよい。
操縦者は、一方の手で操作部を操作し、他方の手で操作レバーを移動させることにより、可動爪を開く。すなわち、両手を使用しない限り、可動爪が開くことがない。すなわち、作業者に、作業に専念させることができる。その結果、作業の安全性が確保される。
(7) 上記操作部は、上記操作レバーに設けられていてもよい。
操縦者は、操作レバーに設けられた操作部を操作してから操作レバーを移動させることにより、可動爪を開く。操作レバーに操作部を設けるから、キャビンの他のレバー等のレイアウトを変更することなく、操作部をキャビンに設けることができる。また、1つの操作レバーで操作を行えるから、操作性が良い。
(8) 上記キャビンは、操縦者が着座するシートを有し、上記操作部は、上記キャビンの床であって上記シートの前方に配置されており、操縦者によって踏まれるフットスイッチであってもよい。
フットスイッチにすることにより、キャビンの他のレバー等のレイアウトを変更することなく、操作部をキャビンに設けることができる。
本発明によれば、把持装置が被把持物(電柱)を意図せず離してしまうことを抑制できる。
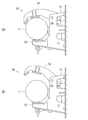
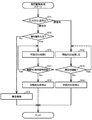
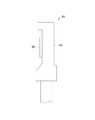
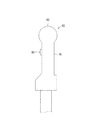
図1は、実施形態に係る軌陸車10の側面図である。 図2は、実施形態に係るブーム40及び把持機構50の斜視図である。 図3は、実施形態の機能ブロック図である。 図4(A)は、可動爪53が閉位置である状態の図であり、図4(B)は、可動爪53が開位置である状態の図である。 図5は、操作用キャビン32内の操作装置70の平面図である。 図6は、操作装置70の正面図である。 図7は、本実施形態のフローチャートである。 図8は、変形例1のブロック図である。 図9は、変形例1のフローチャートである。 図10は、変形例2のイネーブルスイッチ84の側面図である。 図11は、変形例3の操作レバー90の側面図である。 図12は、変形例4のフットペダル87の側面図である。
以下、本発明の好ましい実施形態が、適宜図面が参照されつつ説明される。なお、本実施形態は、本発明の一態様にすぎず、本発明の要旨を変更しない範囲で実施態様が変更されてもよいことは言うまでもない。
図1に示されるように、本実施形態に係る軌陸車10は、走行を行う走行体20と、走行体20に搭載された上部作業体30とを備える。
走行体20は、道路走行用の複数対(左右一対)の車輪21と、軌道走行用の複数対(左右一対)の鉄輪23とを備える。車輪21は、タイヤ22を有する。鉄輪23は、タイヤ22の接地面よりも上方に位置する格納状態(図1)と、タイヤ22の接地面よりも下方に位置する走行状態(不図示)とに状態変化可能に設けられている。鉄輪23は、道路走行時に格納状態とされ、軌道走行時に走行状態とされる。
走行体20は、運転手が搭乗する走行用キャビン25を備える。走行用キャビン25は、ハンドルやクラッチやアクセルやブレーキなど、道路走行及び軌道走行に必要な運転装置を有する。運転手は、運転装置を操作して、走行体20を走行させる。
走行体20は、複数対(左右一対)のアウトリガ24を備える。アウトリガ24は、タイヤ22の接地面よりも下方において接地する接地状態(図1)と、タイヤ22の接地面よりも上方に位置する格納状態(不図示)とに状態変化可能に設けられている。アウトリガ24は、道路走行時及び軌道走行時に格納状態とされ、上部作業体30が操作される際に接地状態とされる。接地状態のアウトリガ24は、上部作業体30が操作される際の軌陸車10の姿勢を安定させる。
上部作業体30は、把持装置36と、操縦者が搭乗する操作用キャビン32とを備える。操作用キャビン32は、本発明の「キャビン」に相当する。
把持装置36は、旋回体31と、旋回体31から突出するブーム40と、ブーム40の先端に回動可能に設けられた把持機構50と、把持機構50を駆動させる駆動装置60(図3)とを備える。
旋回体31は、旋回可能に走行体20に支持されている。また、旋回体31は、ブーム40の一端を起伏可能に支持する。
ブーム40は、長尺状である。図示例では、ブーム40は角筒状である。ブーム40は、図1に示されるように、旋回体31の台座33から突出する角筒状の第1ブーム41と、第1ブーム41の先端に設けられた角筒状の第2ブーム42とを備える。
第1ブーム41は、台座33と繋がる基端(図における右端)を中心に起伏可能に台座33に支持されている。第1ブーム41は、旋回体31に対して伏せた伏せ状態と、先端が旋回体31から起き上がった起立状態との間で起伏する。
第1ブーム41は、入れ子状に配置された3個のフレーム41A、41B、41Cからなる。フレーム41A、41B、41Cは、いずれも角筒状である。第1ブーム41は、フレーム41A、41B、41C同士が重なった縮小状態(図1)と、フレーム41A、41B、41Cの軸方向の端同士が重なった伸長状態との間で伸縮する。
ブーム40は、その軸方向における中央部において、第1ブーム41の先端と回動可能に接続されている。第2ブーム42は、俯仰されることにより、第1ブーム41に沿う状態(図2)や、第1ブーム41に直交する状態になる。
第2ブーム42は、入れ子状に配置されたフレーム42A及びフレーム42Bを備える。フレーム42A及びフレーム42Bは、いずれも角筒状である。第2ブーム42は、フレーム42Bがフレーム42Aに対してスライドすることにより、伸長状態と、縮小状態との間で伸縮する。第2ブーム42の先端に、把持機構50が設けられる。
把持機構50は、図2に示されるように、第2ブーム42のフレーム42Bの先端に回動可能に設けられた本体51と、本体51の一端(図2における下端)から突出する固定爪52と、本体51の他端(図2における上端)から突出する一対の可動爪53とを備える。
本体51は、第2ブーム42の軸54周りに回動可能に第2ブーム42と接続されている。
可動爪53は、固定爪52と対向して設けられている。可動爪53は、回動軸59に軸支され、回動軸59周りに回動可能である。可動爪53は、回動されることにより、電柱11を把持する閉位置(図4(A))と、電柱11を開放する開位置(図4(B))との間で開閉する。可動爪53は、駆動装置60により開閉される。
図3に示されるように、駆動装置60は、アクチュエータ61〜68と、アクチュエータ61〜68を駆動する油圧装置35とを備える。
第1アクチュエータ61は、旋回体31を旋回させる。第1アクチュエータ61は、例えば油圧モータである。第2アクチュエータ62は、第1ブーム41を起伏させる。第2アクチュエータ62は、例えば油圧シリンダである。第3アクチュエータ63は、第1ブーム41を伸縮させる。第3アクチュエータ63は、例えば油圧シリンダである。第4アクチュエータ64は、第2ブーム42を俯仰させる。第4アクチュエータ64は、例えば油圧シリンダである。第5アクチュエータ65は、第2ブーム42を伸縮させる。第5アクチュエータ65は、例えば油圧シリンダである。第6アクチュエータ66は、本体51を回動させる。第6アクチュエータ66は、例えば油圧モータである。第7アクチュエータ67は、一対の可動爪53の一方を開閉させる。第8アクチュエータ68は、一対の可動爪53の他方を開閉させる。第7アクチュエータ67及び第8アクチュエータ68は、例えば油圧シリンダである。第7アクチュエータ67及び第8アクチュエータ68は、本発明の「駆動装置」に相当する。なお、第3アクチュエータ63や、第5アクチュエータ65や、第7アクチュエータ67や、第8アクチュエータ68は、伸長用のシリンダと縮小用のシリンダとで構成されていてもよい。
アクチュエータ61〜68を駆動する油圧装置35は、制御信号により駆動される油圧ポンプや電磁弁を備える。すなわち、油圧装置35は、制御信号により駆動される。駆動信号は、操作用キャビン32に設けられた操作装置70(図3)から出力される。
図1に示されるように、操作用キャビン32は旋回体31に設けられている。操作用キャビン32は、箱状であり、操縦者を収容する。図5に示されるように、操作用キャビン32は、操縦者が着座するシート37と、着座した操縦者により操作される操作装置70とを備える。以下では、シート37に着座した操縦者が向く向きを「前向き」とし、操縦者がシート37に着座した状態における操縦者の右方を「右向き」、左方を「左向き」として説明がされる。右向き及び左向きに沿う方向が本発明の「横方向」である。
図5及び図6に示されるように、操作装置70は、操作レバー71と、操作ボタン73と、複数のレバー72と、複数のボタン74と、制御部75(図3)と、表示器76とを備える。
制御部75は、例えば、CPUやメモリを備えるマイクロコンピュータである。制御部75は、レバー71、72やボタン73、74や不図示のセンサなどから信号を入力される。制御部75は、入力された信号に応じて、表示器76に画像やデータを表示させ、駆動装置60を駆動させる駆動信号を出力する。
レバー72及びボタン74は、把持装置36における可動爪53以外の機構の操作用である。例えば、一のレバー72は第1ブーム41の伸縮の操作用であり、他の一のレバー72は第2ブーム42の伸縮の操作用である。また、一のボタン74は旋回ブレーキの操作用であり、他の一のボタン74は非常操作スイッチである。
操作レバー71は、操作用キャビン32の床32Aであって、シート37の右側となる位置に配置されている。すなわち、操作レバー71は、操縦者の右手によって操作される。
操作レバー71は、可動爪53の開閉の操作用である。例えば、操作レバー71を後方に移動させることにより、可動爪53が閉じられ、操作レバー71を前方へ移動させることにより、可動爪53が開かれる。具体的に説明すると、操作レバー71は、後方(前方)へ移動されると、移動量に応じた閉信号(開信号)を制御部75に入力する。制御部75は、入力された閉信号(開信号)に応じた駆動信号を出力してアクチュエータ67、68を駆動させ、可動爪53を開閉させる。
操作ボタン73は、手などが操作レバー71に当たって可動爪53が意図せず開くことを防止するための安全ボタンである。以下、詳しく説明がされる。
操作ボタン73は、シート37の左前方に配置されている。すなわち、操作ボタン73は、操縦者の左手によって押される。操縦者は、左手で操作ボタン73を押し、右手で操作レバー71を前後に移動させる。すなわち、操縦者は、操作レバー71と操作ボタン73とを同時に操作することができる。
操作ボタン73は、モーメンタリ型のスイッチであり、操縦者によって押されている間のみ、検知信号を出力する。
以下、図3及び図7を参照して、操縦者が操作レバー71や操作ボタン73を操作した際の制御部75による可動爪53の駆動制御が説明される。
操縦者が操作レバー71を後方へ移動させると、移動量に応じた閉信号が制御部75に入力される(S11:閉信号)。制御部75は、入力された閉信号に応じた駆動信号を油圧装置35に入力し、アクチュエータ67、68を駆動させて可動爪53を閉じる(S12)。その後、制御部75は、閉信号が継続して入力されているか否かを監視する(S13)。制御部75は、閉信号が継続して入力されていると判断すると(S13:Yes)、入力された閉信号に応じた駆動信号を油圧装置35に入力する。制御部75は、閉信号が途切れたと判断すると(S13:No)、駆動信号の出力を停止し、可動爪53の閉動作を停止させて(S14)、処理を終了する。
操縦者が、操作ボタン73を押しながら操作レバー71を前方へ移動させると(S11:開信号&S15:Yes)、制御部75は、入力された開信号に応じた駆動信号を油圧装置35に入力し、アクチュエータ67、68を駆動させて可動爪53を開く(S16)。その後、制御部75は、開信号及び検知信号が継続して入力されているか否かを監視する(S17)。制御部75は、開信号及び検知信号が継続して入力されていると判断すると(S17:Yes)、入力された開信号に応じた駆動信号を油圧装置35に入力する。制御部75は、開信号と検知信号とのうち少なくとも一方の信号が途切れたと判断すると(S17:No)、駆動信号の出力を停止し、可動爪53の開動作を停止させて(S18)、処理を終了する。
操縦者の手などが誤って操作レバー71に当たり、操作レバー71が前方へ移動すると(S11:開信号&S15:No)、制御部75は、警告報知を行う(S19)。警告報知は、例えば、操作用キャビン32に設けられた不図示のスピーカから音声を出力することにより、或いは、表示器76に表示を行うことにより行われる。警告報知を受けた操縦者は、操作レバー71を元の位置に戻す。
[効果]
本実施形態では、操作ボタン73を押しながら操作レバー71を前方へ移動させないと、可動爪53が開かない。すなわち、手などが誤って当たって操作レバー71が意図せず前方へ移動したとしても、可動爪53が開くことがない。したがって、意図せず可動爪53が開いて把持する電柱11が誤って落下することがない。
また、操作ボタン73は、モーメンタリ型のスイッチであるから、継続して押し続けなければ検知信号が途切れる。検知信号が途切れると、可動爪53の開動作が停止される。したがって、誤って操作レバー71を前方へ移動させ、かつ操作ボタン73に手などが当たったとしても、可動爪53が開かられるのは一瞬であり、電柱11が誤って落下することがない。また、突発的な事態が生じた場合、操縦者は、操作レバー71を元の位置に戻すことなく、操作ボタン73から手を離すだけで可動爪53の開動作を停止させることができる。したがって、作業の安全性が確保される。
また、操作レバー71はシート37の右側にあり、操作ボタン73はシート37の左側にあるから、操縦者は、両手で操作しなければ、可動爪53を操作することができない。その結果、操縦者に作業に専念させることができる。例えば、作業者が飲料を飲みながら作業することを防止することができる。
また、操作ボタン73が押されずに操作レバー71が前方へ移動されると、警告報知がされるから、誤って操作レバー71が移動したことを操縦者に認識させ、操縦者に操作レバー71を元の位置へ戻させることができる。
[変形例1]
上述の実施形態では、操作部の例として、モーメンタリ型の押しボタンである操作ボタン73が説明された。本変形例1では、操作部の他の例として、オルタネイト型のスイッチである操作スイッチ78が説明される。すなわち、図8に示される操作装置80は、操作ボタン73の代わりに、操作スイッチ83を備える。その他の構成は、上述の実施形態と同一である。
操作スイッチ83は、トグルスイッチや、プッシュ式の押しボタンスイッチであり、操作されるごとに、検知信号を出力する第1状態と、検知信号を出力しない第2状態とに切り替わる。
制御部75は、上述の実施形態と同様に、開閉駆動処理(図7)を実行する。また、制御部75は、図9に示される安全確認処理を実行する。
安全確認処理は、操作装置80に電力が投入された際に実行される。具体的には、操作装置80の電源スイッチがオンされたり、走行体20のエンジンが始動されて操作装置80に電力が投入されると、安全確認処理が実行される。
まず、制御部75は、操作スイッチ83から検知信号が入力されているか否かにより、操作スイッチ83の状態を確認する。すなわち、制御部75は、操作スイッチ83から検知信号が入力されている場合、操作スイッチ83が第1状態であると判断し、操作スイッチ83から検知信号が入力されていない場合、操作スイッチ83が第2状態であると判断する。
制御部75は、操作スイッチ83が第2状態であると判断すると(S21:第2状態)、操作スイッチ83が元の状態(第2状態)に戻されていると判断し、処理を終了する。制御部75は、操作スイッチ83が第1状態であると判断すると(S21:第1状態)、警告報知(S22)を行う。警告報知は、上述の実施形態と同様に音声や表示器76による表示によって行われる。
制御部75は、警告報知(S22)を行った後、或いは警告報知とともに、操作レバー71の操作を無効にする(S23)。すなわち、制御部75は、操作レバー71が前方へ移動されても、油圧装置35に駆動信号を出力しない。なお、操作レバー71が後方へ移動された場合は、油圧装置35に駆動信号を出力し、可動爪53を閉じさせる。
その後、制御部75は、操作スイッチ83が第1状態から第2状態に戻されたか否かを監視する(S24)。制御部75は、操作スイッチ83が第1状態から第2状態に戻されたと判断すると(S24:第2状態)、操作レバー71の無効を解除して(S25)、処理を終了する。すなわち、操縦者は、作業を開始する際に操作スイッチ83が最初から第1状態であると、操作スイッチ83を第1状態から第2状態に一旦戻してからでないと、可動爪53を開くことができない。
[効果]
本変形例では、オルタネイト型のスイッチである操作スイッチ83が設けられているから、操作スイッチ83を押し続ける必要がなく、上述の実施形態よりも操作性が向上する。また、安全確認処理により、上述の実施形態と同程度の安全性が確保される。
[変形例2]
上述の実施形態では、操作部の例として、モーメンタリ型の押しボタンである操作ボタン73が説明された。本変形例では、操作部の他の例として、イネーブルスイッチ84が説明される。すなわち、本変形例の操作装置は、操作ボタン73の代わりに、図10に示されるイネーブルスイッチ84を備える。その他の構成は上述の実施形態と同一である。
イネーブルスイッチ84は、操縦者が把持する把持体85と、把持体85に設けられた可動体86とを備える。可動体86は、バネなどにより、図における左向きに付勢されている。可動体86は、操縦者が把持体85を把持することにより図における右向きにスライド移動される。
イネーブルスイッチ84は、操縦者が把持体85を把持した際に可動体86が受ける負荷に応じた信号を出力する。具体的に説明すると、イネーブルスイッチ84は、可動体86が受ける負荷が第1負荷以上であって、第2負荷未満であると、検知信号を出力する。イネーブルスイッチ84は、可動体86が受ける負荷が第1負荷未満であったり、第2負荷以上であると、検知信号を出力しない。制御部75の動作(図7)は、上述の実施形態と同様である。
操縦者が冷静であって、把持体85を把持する力を調整できるとき、イネーブルスイッチ84は、検知信号を出力する。突発的な事態が生じ、操縦者が把持体85から手を離したり、操縦者が把持体85を強く握り締めたりすると、イネーブルスイッチ84は、検知信号を出力しなくなる。すなわち、操縦者が冷静に操作できるときのみ、可動爪53を開くことができる。
[効果]
本変形例では、操縦者が冷静に操作できるときのみ可動爪53を開くことができるから、作業の安全性が確保される。
また、突発的な事態が生じたとき、操縦者は、把持体85から手を離したり、把持体85を強く握り締めるだけで可動爪53の開動作を停止させることができる。その結果、作業の安全性が確保される。
[変形例3]
上述の実施形態では、操作ボタン73が操作レバー71とは別に設けられた例が説明された。本変形例では、図11に示されるように、操作ボタン93が操作レバー90に設けられた例が説明される。その他の構成は上述の実施形態と同一である。
操作レバー90は、上下方向に長い棒状のレバー本体91と、レバー本体91の上端部に設けられた把持部92と、レバー本体91の側面に設けられた操作ボタン93とを備える。操作ボタン93は、モーメンタリ型のスイッチであり、上述の実施形態の操作ボタン73と同構成である。
操縦者は、可動爪53を閉じるときは、把持部92を把持して操作レバー90を手前(図における右方)に引く。操縦者は、可動爪53を開くときは、操作ボタン93を押しながらレバー本体91を把持し、操作レバー90を前方(図における左方)へ押す。
制御部75の動作(図7)は上述の実施形態と同様である。したがって、操縦者の手などが当たって操作レバー90が誤って前方(図における左方)へ移動したとしても、可動爪53が意図せず開いて電柱11が落下してしまうことがない。また、操縦者が把持部92を把持して操作レバー90を手前に引くつもりが、誤って前方(図における左方)へ押してしまったとしても、可動爪53が開いてしまうことがない。
[効果]
本変形例では、操作レバー90に操作ボタン93が設けられているから、操作性が良い。また、操縦者は、可動爪53を閉じる際には把持部92を把持し、可動爪53を開く際には、操作ボタン93を押しながらレバー本体91を前方へ押すから、誤って可動爪53が開いて電柱11が落下してしまうことがない。
[変形例4]
上述の実施形態では、操作部の例として、モーメンタリ型の押しボタンである操作ボタン73が説明された。本変形例では、操作部の他の例として、フットペダル87が説明される。すなわち、本変形例の操作装置は、操作ボタン73の代わりに、図12に示されるフットペダル87を備える。その他の構成は上述の実施形態と同一である。
フットペダル87は、操作用キャビン32(図5)の床32Aであって、シート37の前方に配置されている。フットペダル87は、一端(図12における右端)を回動軸88に支持されており、回動軸周りに回動可能である。フットペダル87は、操縦者に踏み込まれた第3状態(破線)と、開放された第4状態(実線)との間で回動する。フットペダル87は、第3姿勢において、検知信号を出力し、第4姿勢において検知信号を出力しない。
フットペダル87は、バネなどにより、第4姿勢側に付勢されている。すなわち、フットペダル87は、踏み込まれている間のみ検知信号を出力するモーメンタリ型のスイッチである。制御部75の動作(図7)は上述の実施形態と同様である。
[効果]
本変形では、操作部としてフットペダル87を採用するから、レバー72など操作装置70の他の構成を変更することなく操作部を操作装置70に設けることができる。
[その他の変形例]
上述の実施形態では、操作レバー71がシート37の右側に配置され、操作ボタン73がシート37の左側に配置された例が説明された。しかしながら、操作レバー71がシート37の左側に配置され、操作ボタン73がシート37の右側に配置されてもよい。
上述の実施形態では、駆動装置60の例として油圧装置35によって駆動されるアクチュエータ67、68が説明された。しかしながら、アクチュエータ67、68は、電動アクチュエータであってもよい。
10・・・軌陸車
20・・・走行体
32・・・操作用キャビン
35・・・油圧装置(駆動装置)
36・・・把持装置
37・・・シート
53・・・可動爪
67・・・第7アクチュエータ(駆動装置)
68・・・第8アクチュエータ(駆動装置)
70・・・操作装置
71・・・操作レバー
73・・・操作ボタン(操作部)
75・・・制御部
83・・・操作スイッチ(操作部)
84・・・イネーブルスイッチ(操作部)
87・・・フットペダル
90・・・操作レバー
93・・・操作ボタン(操作部)

Claims (8)

  1. 道路及び軌道を走行する走行体と、
    上記走行体に搭載された把持装置と、
    上記走行体に搭載されたキャビンと、
    上記キャビンに設けられ、上記把持装置を操作する操作装置と、を備え、
    上記把持装置は、
    被把持物を把持する閉位置と被把持物を開放する開位置との間で開閉する可動爪と、
    上記可動爪を開閉させる駆動装置と、を有し、
    上記操作装置は、
    操作量に応じた開信号及び閉信号を出力する操作レバーと、
    操縦者による操作を受け付けると検知信号を出力する操作部と、
    上記開信号及び閉信号と上記検知信号とが入力される制御部と、を有し、
    上記制御部は、
    上記閉信号を受け付けたことを条件に上記可動爪を閉じる駆動信号を上記駆動装置へ出力し、
    上記検知信号及び上記開信号を受け付けたことを条件に上記可動爪を開く駆動信号を上記駆動装置へ出力する軌陸車。
  2. 上記操作部は、モーメンタリ型のスイッチであって、操作されている間のみ上記検知信号を出力し、
    上記制御部は、上記可動爪の開動作中に上記検知信号が途絶したことを条件に、上記可動爪の開動作を停止させる請求項1に記載の軌陸車。
  3. 上記操作部は、上記検知信号を出力する第1状態及び上記検知信号を出力しない第2状態に切り替えられるオルタネイト型のスイッチである請求項1に記載の軌陸車。
  4. 上記制御部は、上記操作装置に電力が投入された際に上記操作部が上記第1状態であることを条件に警告報知を行う請求項3に記載の軌陸車。
  5. 上記操作部は、第1負荷以上であって第2負荷未満の負荷が加えられることにより上記検知信号を出力する第1状態となり、上記第1負荷未満の負荷と上記第2負荷以上の負荷との一方の負荷が加えられることにより上記検知信号を出力しない第2状態となるイネーブルスイッチである請求項1に記載の軌陸車。
  6. 上記キャビンは、操縦者が着座するシートを有し、
    上記操作レバーは、上記シートの横方向の一方に位置し、
    上記操作部は、上記シートの上記横方向の他方に位置する請求項1から5のいずれかに記載の軌陸車。
  7. 上記操作部は、上記操作レバーに設けられた請求項1から5のいずれかに記載の軌陸車。
  8. 上記キャビンは、操縦者が着座するシートを有し、
    上記操作部は、上記キャビンの床であって上記シートの前方に配置されており、操縦者によって踏まれるフットスイッチである請求項1から5のいずれかに記載の軌陸車。
JP2017096759A 2017-05-15 2017-05-15 軌陸車 Active JP6829652B2 (ja)

Priority Applications (1)

Application Number Priority Date Filing Date Title
JP2017096759A JP6829652B2 (ja) 2017-05-15 2017-05-15 軌陸車

Applications Claiming Priority (1)

Application Number Priority Date Filing Date Title
JP2017096759A JP6829652B2 (ja) 2017-05-15 2017-05-15 軌陸車

Publications (2)

Publication Number Publication Date
JP2018193165A true JP2018193165A (ja) 2018-12-06
JP6829652B2 JP6829652B2 (ja) 2021-02-10

Family

ID=64569788

Family Applications (1)

Application Number Title Priority Date Filing Date
JP2017096759A Active JP6829652B2 (ja) 2017-05-15 2017-05-15 軌陸車

Country Status (1)

Country Link
JP (1) JP6829652B2 (ja)

Citations (3)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
JPH0281892A (ja) * 1988-09-16 1990-03-22 Nippon Telegr & Teleph Corp <Ntt> 穴堀建柱抜柱車
JP2007272837A (ja) * 2006-03-31 2007-10-18 Tadano Ltd 作業機の操作レバー装置
JP3153761U (ja) * 2009-07-07 2009-09-17 日本電設工業株式会社 軌陸車

Patent Citations (3)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
JPH0281892A (ja) * 1988-09-16 1990-03-22 Nippon Telegr & Teleph Corp <Ntt> 穴堀建柱抜柱車
JP2007272837A (ja) * 2006-03-31 2007-10-18 Tadano Ltd 作業機の操作レバー装置
JP3153761U (ja) * 2009-07-07 2009-09-17 日本電設工業株式会社 軌陸車

Also Published As

Publication number Publication date
JP6829652B2 (ja) 2021-02-10

Similar Documents

Publication Publication Date Title
JP6421983B2 (ja) 電動車両
JP2017132384A (ja) 車両用アームレスト制御装置
JP2021049828A (ja) 作業車
WO2017056541A1 (ja) 電動車両
JP2014221086A (ja) 歩行補助車
JP4495044B2 (ja) 除雪機
JP6829652B2 (ja) 軌陸車
JP2004250118A (ja) 作業車両の操作装置
WO2007069375A1 (ja) 作業機械
JP4487706B2 (ja) 移動式x線撮影装置
JP7235629B2 (ja) 作業車
JP4927803B2 (ja) 有人無人運転切替可能な車両
JP6862909B2 (ja) 電動車両のアクセル装置
JP4690073B2 (ja) 除雪機
JP4495043B2 (ja) 除雪機
EP2682326A1 (en) Passenger conveyance device, method for controlling the speed of a passenger conveyance device and control device
JP6790644B2 (ja) 電動車両のアクセル装置
JP2018143024A (ja) 電動車両のアクセル装置
JP4467065B2 (ja) 除雪機
JP2008029143A (ja) 列車運転システム及び地上側運転装置
JP4585784B2 (ja) 高所作業車のエンジン制御装置
JPH0912299A (ja) 作業車の安全装置
JP4282402B2 (ja) 運搬車両の電動操舵装置
JP3159870U (ja) ウインカーボタン付きのステアリングホイール
JP2019202567A (ja) 収集搬送カート

Legal Events

Date Code Title Description
A621 Written request for application examination

Free format text: JAPANESE INTERMEDIATE CODE: A621

Effective date: 20200220

A977 Report on retrieval

Free format text: JAPANESE INTERMEDIATE CODE: A971007

Effective date: 20201208

TRDD Decision of grant or rejection written
A01 Written decision to grant a patent or to grant a registration (utility model)

Free format text: JAPANESE INTERMEDIATE CODE: A01

Effective date: 20210105

A61 First payment of annual fees (during grant procedure)

Free format text: JAPANESE INTERMEDIATE CODE: A61

Effective date: 20210122

R150 Certificate of patent or registration of utility model

Ref document number: 6829652

Country of ref document: JP

Free format text: JAPANESE INTERMEDIATE CODE: R150

S533 Written request for registration of change of name

Free format text: JAPANESE INTERMEDIATE CODE: R313533

R350 Written notification of registration of transfer

Free format text: JAPANESE INTERMEDIATE CODE: R350