JP2018206253A - 注視方向計測装置 - Google Patents
注視方向計測装置 Download PDFInfo
- Publication number
- JP2018206253A JP2018206253A JP2017113663A JP2017113663A JP2018206253A JP 2018206253 A JP2018206253 A JP 2018206253A JP 2017113663 A JP2017113663 A JP 2017113663A JP 2017113663 A JP2017113663 A JP 2017113663A JP 2018206253 A JP2018206253 A JP 2018206253A
- Authority
- JP
- Japan
- Prior art keywords
- face
- information
- user
- unit
- pupil
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Pending
Links
Images



Landscapes
- Eye Examination Apparatus (AREA)
- Studio Devices (AREA)
- Image Analysis (AREA)
Abstract
【課題】単眼の撮像装置から得られる映像データのみを用いて、ユーザの注視方向を測定することができる、注視方向計測装置を提供する。【解決手段】注視方向計測装置101の撮像装置106は、ユーザ102の視線の方向と、顔の方向の何れかを検出して、表示部104を分割した、領域A105a〜A105dのどれを注視しているのかを測定する。【効果】目の動きだけで情報処理装置に対する座標情報の入力が可能になる。また、眼鏡等でユーザの瞳孔の検出が不可能である等の場合でも、顔の向きで座標情報の入力が可能になる。【選択図】図1
Description
本発明は、コンピュータや電子機器等のディスプレイに対し、利用者が注視する方向を測定して、その測定結果情報を所定の情報処理装置の利用に供する、注視方向計測装置に関する。
テレビジョン放送(以下「TV放送」)において放送される映像コンテンツが、どれだけ視聴者に視聴されているのかを示す指標として、従来から「世帯視聴率」が用いられている。TV放送における世帯視聴率の計測は、サンプルとなる家庭に視聴率を測定するための機器を設置し、その機器が、テレビジョン受像機(以下「TV」)がオン状態で表示しているチャンネルに関する情報をほぼリアルタイムで集計拠点へ送信する。すなわち世帯視聴率とは、視聴時間と視聴チャンネルに関する情報を集計した結果であり、世帯視聴率という情報から視聴者がどのような状態で番組(映像コンテンツ)を視聴したのかはわからない。
例えば、視聴者がTV番組に対し、画面を注視せずラジオのように聞き流すような視聴形態である場合には、当該番組は視聴者にとって集中した状態で視聴されていないこととなる。このような視聴形態では、TV番組に挟まれるコマーシャル(以下「CM」)の宣伝効果はあまり期待できない。
例えば、視聴者がTV番組に対し、画面を注視せずラジオのように聞き流すような視聴形態である場合には、当該番組は視聴者にとって集中した状態で視聴されていないこととなる。このような視聴形態では、TV番組に挟まれるコマーシャル(以下「CM」)の宣伝効果はあまり期待できない。
視聴者がTV番組をどの程度集中して視聴しているのかを知るための技術が、幾つか検討されている。
特許文献1には、TV番組に対し、視聴者がどの程度集中しているのかを「集中度」と定義し、その集中度を習得して利用する技術が開示されている。
特許文献1には、TV番組に対し、視聴者がどの程度集中しているのかを「集中度」と定義し、その集中度を習得して利用する技術が開示されている。
前述の特許文献1に示されるように、視聴者の集中度に関連して、対象となるコンテンツ(contents)は必ずしもTV番組に限らない。あらゆるコンテンツが対象となる。ここで、コンテンツとは、オンライン若しくはオフラインにて、コンピュータや電子機器を介して提供される文字列、音声、静止画像、映像(動画)、またこれらが組み合わされたプレゼンテーションやゲーム等の、対象者が理解可能な内容にて享受する情報を総称したものをいう。またこれ以降、本明細書では、コンテンツを享受及び/または利用する者を、視聴者ではなくユーザと総称する。
発明者らはこれまで集中度を測定する機器を開発してきた。そして、機器の開発の過程において、発明者らは、人がある事象に対して集中するという状態は、能動的な要因のみではなく、受動的な要因もあるということに気付いた。
例えば、人がある課題に直面して、その課題を解決するために集中するという行為は、能動的な要因に基づいている。つまり、当該行為は「当該事象に集中しなければならない」という意識に起因する。これに対し、人が面白いことや楽しいこと等の事象を見て、興味を惹かれるという行為は、ある意味で受動的な要因に基づく。つまり、当該行為は「当該事象に思わず惹かれてしまう」という感情に起因する。
例えば、人がある課題に直面して、その課題を解決するために集中するという行為は、能動的な要因に基づいている。つまり、当該行為は「当該事象に集中しなければならない」という意識に起因する。これに対し、人が面白いことや楽しいこと等の事象を見て、興味を惹かれるという行為は、ある意味で受動的な要因に基づく。つまり、当該行為は「当該事象に思わず惹かれてしまう」という感情に起因する。
発明者らは、このように相反する意識や感情に起因する行動を「集中度」という言葉で表現することが必ずしも適切ではないと考えた。そこで発明者らは、ある対象者が、ある事象に対し、能動的または受動的な要因の如何に関わらず、注目している状態を、「エンゲージメント(Engagement)」という言葉で定義することとした。そして、発明者らは、これまで開発してきた機器を、集中度を測定する機器ではなく、エンゲージメントを測定する機器と定義付けた。
以上のような背景のもと、発明者らはこのエンゲージメント測定技術を改良するに連れ、ユーザがディスプレイを注視しているか否かのみならず、ユーザの注視方向をより高い精度で測定することが実現できることが判明した。
そして、そのためには、この注視方向を測定する技術を実用的に実現し、利用するアプリケーションが重要であることも分かった。
そして、そのためには、この注視方向を測定する技術を実用的に実現し、利用するアプリケーションが重要であることも分かった。
本発明はかかる課題に鑑みてなされたものであり、単眼の撮像装置から得られる映像データのみを用いて、ユーザの注視方向を測定することができる、注視方向計測装置を提供することを目的とする。
上記課題を解決するために、本発明の注視方向計測装置は、表示部と、表示部を見るユーザの顔を撮影可能な方向に設置される撮像装置と、撮像装置から出力される画像データストリームからユーザの顔の存在を検出し、ユーザの顔を抽出した顔抽出画像データを出力する顔検出処理部と、顔抽出画像データから、ユーザの顔の、二次元空間内における座標情報を有する特徴点の集合体である特徴点データを出力する特徴点抽出部とを具備する。
更に、特徴点データに基づき、ユーザの顔の向きを示す顔方向ベクトルから、ユーザが表示部の中心位置を注視している時点における顔方向ベクトルである初期顔方向ベクトルを差し引いた顔方向ベクトル差分情報を所定のサンプリングレートにて生成するベクトル解析部と、特徴点データと顔抽出画像データに基づき、ユーザの目の瞳孔の座標を示す瞳孔座標情報から、ユーザが表示部の中心位置を注視している時点における瞳孔の座標情報である初期瞳孔座標情報を差し引いた瞳孔座標差分情報を所定のサンプリングレートにて生成する瞳孔座標検出部とを具備する。
方向判定処理部は、瞳孔座標差分情報と顔方向ベクトル差分情報とを入力され、判定モード情報が視線方向判定モードの場合、瞳孔座標差分情報に基づいてユーザの注視方向を判定して方向判定結果情報を出力し、判定モード情報が顔方向判定モードの場合、顔方向ベクトル差分情報に基づいてユーザの注視方向を判定して方向判定結果情報を出力する。
本発明により、単眼の撮像装置から得られる映像データのみを用いて、ユーザの注視方向を測定することが可能になる。
上記した以外の課題、構成及び効果は、以下の実施形態の説明により明らかにされる。
上記した以外の課題、構成及び効果は、以下の実施形態の説明により明らかにされる。
[全体構成]
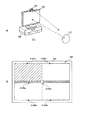
図1Aは、本発明の実施形態に係る注視方向計測装置101の全体像を示す概略図である。
図1Bは、注視方向計測装置101の表示部104に表示されるマーカーパターン105を示す概略図である。
図1Aに示されるように、ユーザ102はパソコン103の表示部104に表示されているマーカーパターン105(図1B参照)を見る。液晶ディスプレイ等よりなる表示部104の上部には、いわゆるwebカメラと呼ばれる撮像装置106が設けられている。撮像装置106はユーザ102の顔を撮影し、画像データストリームを出力する。
図1Aは、本発明の実施形態に係る注視方向計測装置101の全体像を示す概略図である。
図1Bは、注視方向計測装置101の表示部104に表示されるマーカーパターン105を示す概略図である。
図1Aに示されるように、ユーザ102はパソコン103の表示部104に表示されているマーカーパターン105(図1B参照)を見る。液晶ディスプレイ等よりなる表示部104の上部には、いわゆるwebカメラと呼ばれる撮像装置106が設けられている。撮像装置106はユーザ102の顔を撮影し、画像データストリームを出力する。
パソコン103は、その内部に注視方向測定機能を有している。そして、ユーザ102がマーカーパターン105のどの方向を注視しているのかを示す情報が、パソコン103の注視方向測定機能によって測定される。
パソコン103は、測定の結果得られた注視方向情報を、表示部104に表示されているマーカーパターン105に表示する。
図1Bは、ユーザ102が視線を表示部104の左上方向を注視した状態における、マーカーパターン105を示す。
マーカーパターン105は上下左右にそれぞれ左上領域A105a、右上領域A105b、左下領域A105c、右下領域A105dと、四分割されている。
パソコン103は、測定の結果得られた注視方向情報を、表示部104に表示されているマーカーパターン105に表示する。
図1Bは、ユーザ102が視線を表示部104の左上方向を注視した状態における、マーカーパターン105を示す。
マーカーパターン105は上下左右にそれぞれ左上領域A105a、右上領域A105b、左下領域A105c、右下領域A105dと、四分割されている。
マーカーパターン105の、左上領域A105a及び右上領域A105bと、左下領域A105c及び右下領域A105dとの間には、横方向に形成された細長いモードインジケータA105eが設けられている。
また、マーカーパターン105の中心には、初期値取得用マーカーA105fが初期化時にのみ表示される。
図1Bでは、表示の一例として、ユーザ102が表示部104の左上側を注視したことを受けて、左上領域A105aが例えば青色等に着色表示される。
また、測定の結果得られた注視方向情報は、例えばアンケートプログラム等の様々なアプリケーションプログラムに利用される。
また、マーカーパターン105の中心には、初期値取得用マーカーA105fが初期化時にのみ表示される。
図1Bでは、表示の一例として、ユーザ102が表示部104の左上側を注視したことを受けて、左上領域A105aが例えば青色等に着色表示される。
また、測定の結果得られた注視方向情報は、例えばアンケートプログラム等の様々なアプリケーションプログラムに利用される。
[ハードウェア構成]
図2は、注視方向計測装置101のハードウェア構成を示すブロック図である。
パソコン103のバス206には、CPU201、ROM202、RAM203、不揮発性ストレージ204、操作部205が接続されている。そして、注視方向計測装置101において重要な役割を持つ表示部104と撮像装置106もバス206に接続されている。不揮発性ストレージ204には、パソコン103を注視方向計測装置101として稼働させるためのプログラム等が格納されている。
注視方向情報を外部に出力する場合は、例えばバス206に接続されたNIC(Network Interface Card)207を通じて、不図示のネットワークを介して不図示のサーバに注視方向情報を出力することもある。
[ソフトウェア機能]
次に、注視方向計測装置101のソフトウェア機能について説明する。
図3は、本発明の実施形態に係る注視方向計測装置101のソフトウェア機能を示すブロック図である。
撮像装置106から出力される画像データストリームは、入出力制御部301の機能の一部を構成する顔検出処理部302に供給される。
顔検出処理部302は、撮像装置106から出力される画像データストリームを時間軸上で連続する静止画として捉え、この時間軸上で連続する静止画の各画像データに対し、例えばViola−Jones法等の周知のアルゴリズムを用いて、ユーザ102の顔の存在を検出する。そして、ユーザ102の顔だけを抽出した顔抽出画像データを出力する。
顔検出処理部302が出力する顔抽出画像データは、特徴点抽出部303に供給される。
特徴点抽出部303は、顔抽出画像データに含まれるユーザ102の顔の画像に、ポリゴン解析等の処理を施す。そして、ユーザ102の顔の眉、目、鼻、口等の輪郭と、瞳を示す顔の特徴点よりなる特徴点データを生成する。
特徴点抽出部303が出力する特徴点データは、パソコン103のCPU201の演算処理能力に応じて、例えば100msec等の、所定の時間間隔(サンプリングレート)で出力される。
なお、特徴点抽出部303が出力する特徴点データは、撮像装置106が単眼のカメラであるため、特徴点データの座標情報は縦と横の成分よりなる2次元の座標情報である。
特徴点抽出部303は、顔抽出画像データに含まれるユーザ102の顔の画像に、ポリゴン解析等の処理を施す。そして、ユーザ102の顔の眉、目、鼻、口等の輪郭と、瞳を示す顔の特徴点よりなる特徴点データを生成する。
特徴点抽出部303が出力する特徴点データは、パソコン103のCPU201の演算処理能力に応じて、例えば100msec等の、所定の時間間隔(サンプリングレート)で出力される。
なお、特徴点抽出部303が出力する特徴点データは、撮像装置106が単眼のカメラであるため、特徴点データの座標情報は縦と横の成分よりなる2次元の座標情報である。
また、特徴点抽出部303が出力する特徴点データは、ベクトル解析部304に供給される。
ベクトル解析部304は、顔抽出画像データに基づく特徴点データから、ユーザ102の顔の向きを示すベクトル(以下「顔方向ベクトル」)を、特徴点抽出部303と同じサンプリングレート(例えば、100msec等)にて生成する。
ベクトル解析部304は、顔抽出画像データに基づく特徴点データから、ユーザ102の顔の向きを示すベクトル(以下「顔方向ベクトル」)を、特徴点抽出部303と同じサンプリングレート(例えば、100msec等)にて生成する。
前述の通り、特徴点抽出部303が出力する特徴点データは、あくまで2次元の座標情報である。単眼のカメラである撮像装置106が出力する画像データストリームはあくまでも2次元の画像データであるため、このままでは3次元の立体であるユーザ102の顔の向きを検出することはできない。しかし、標準的な顔の3Dモデル上に特徴点をプロットしたものを撮影して、特徴点が写った2次元の画像データが得られたと仮定すると、計算により撮影された顔の向きやカメラまでの距離を推定することができる。
このような、2次元の画像から3次元の立体を推定する技術は、PnP(Perspective n Points)問題として既知である。そして、PnP問題を解くための計算方法も、DLT(Direct Linear Transform)法等で既知である。
入出力制御部301は、予め不揮発性ストレージ204(図2参照)に記憶されている標準3DモデルをRAM203上に展開している。ベクトル解析部304は、この標準3Dモデルに対し、特徴点抽出部303から得られる2次元座標情報をプロットする。そして、この標準モデルを撮影することにより、顔画像データが得られたものと仮定して、PnP問題を解く。これにより、ユーザ102の顔の向きを示す顔方向ベクトルが算出される。
ベクトル解析部304は、初期化時には初期顔方向ベクトル307をRAM203に出力し、初期顔方向ベクトル307を出力した以降は初期顔方向ベクトル307と現在の顔方向ベクトルとの差分である顔方向ベクトル差分情報を方向判定処理部308へ出力する。
ベクトル解析部304は、初期化時には初期顔方向ベクトル307をRAM203に出力し、初期顔方向ベクトル307を出力した以降は初期顔方向ベクトル307と現在の顔方向ベクトルとの差分である顔方向ベクトル差分情報を方向判定処理部308へ出力する。
一方、顔検出処理部302が出力する顔抽出画像データと特徴点抽出部303が出力する特徴点データは、瞳孔座標検出部305に入力される。
瞳孔座標検出部305は、顔抽出画像データから特徴点データを参照してユーザ102の目の画像を切り出し、ユーザ102の両目について、各々の目の目頭から瞳孔の相対的な二次元位置情報を検出する。
瞳孔座標検出部305は、顔抽出画像データから特徴点データを参照してユーザ102の目の画像を切り出し、ユーザ102の両目について、各々の目の目頭から瞳孔の相対的な二次元位置情報を検出する。
瞳孔座標検出部305の動作の詳細について、図4を参照して説明する。
図4Aは、目401の画像データの一例を示す概略図である。図4Bは、目401の画像データから黒目の重心位置と瞳孔の位置及び目頭の位置の一例を示す概略図である。図4Cは、瞳孔の中心位置と目頭の位置を示す概略図である。なお、図4A、図4B及び図4Cでは、左目のみ図示している。
図4Aは、目401の画像データの一例を示す概略図である。図4Bは、目401の画像データから黒目の重心位置と瞳孔の位置及び目頭の位置の一例を示す概略図である。図4Cは、瞳孔の中心位置と目頭の位置を示す概略図である。なお、図4A、図4B及び図4Cでは、左目のみ図示している。
図4Aに示すように、画像データの観点で目401を観察すると、目401の画像データは、白目A401a、虹彩A401b、瞳孔A401cの3要素で構成される。そこで、目401の画像データを構成するピクセルの明るさを所定の閾値で分類すると、明るさが暗い方に属するピクセルは、概ね虹彩A401bと瞳孔A401cで構成される黒目に属すると考えることができる。
そこで、目401の画像データから暗いピクセルを抜粋して、その重心位置P401dを計算すると、図4Bのように、瞳孔A401cにほぼ近い位置が得られる。
そこで、目401の画像データから暗いピクセルを抜粋して、その重心位置P401dを計算すると、図4Bのように、瞳孔A401cにほぼ近い位置が得られる。
瞳孔座標検出部305は、図4Bに示すように、こうして算出した暗いピクセルの重心位置P401dを瞳孔A401cの中心位置とする。次に瞳孔座標検出部305は、特徴点抽出部303が出力した特徴点データから目頭の位置P401eを取得する。すると、図4Cに示すように、目頭の位置P401eを基準点として、瞳孔A401cの中心位置P401dの相対的な位置を数値化することが可能になる。
ここでは瞳孔位置の検出を重心位置の算出によって行ったが、このほかにも楕円検知によって黒目を楕円として検出しその中心を求める等の方法を使用してもよい。
ここでは瞳孔位置の検出を重心位置の算出によって行ったが、このほかにも楕円検知によって黒目を楕円として検出しその中心を求める等の方法を使用してもよい。
図4Cでは、左目の瞳孔の中心位置について、X軸方向(横方向)をLx、Y軸方向(縦方向)をLyとして数値化する。また、図示はしていないが、右目の瞳孔の中心位置についても、X軸方向(横方向)をRx、Y軸方向(縦方向)をRyとして数値化する。
瞳孔座標検出部305は、初期化時には初期瞳孔座標情報306として右目の瞳孔の中心位置の座標情報(Rx,Ry)と左目の瞳孔の中心位置の座標情報(Lx,Ly)をRAM203に出力する。そして、初期瞳孔座標情報306を出力した以降、瞳孔座標検出部305は初期瞳孔座標情報306と現在の瞳孔の中心位置の座標との差分である瞳孔座標差分情報(ΔRx,ΔRy)及び(ΔLx,ΔLy)を方向判定処理部308へ出力する。
瞳孔座標検出部305は、初期化時には初期瞳孔座標情報306として右目の瞳孔の中心位置の座標情報(Rx,Ry)と左目の瞳孔の中心位置の座標情報(Lx,Ly)をRAM203に出力する。そして、初期瞳孔座標情報306を出力した以降、瞳孔座標検出部305は初期瞳孔座標情報306と現在の瞳孔の中心位置の座標との差分である瞳孔座標差分情報(ΔRx,ΔRy)及び(ΔLx,ΔLy)を方向判定処理部308へ出力する。
図3に戻ってブロック図の説明を続ける。
ベクトル解析部304から出力される顔方向ベクトル差分情報と瞳孔座標検出部305から出力される瞳孔座標差分情報は、方向判定処理部308に入力される。方向判定処理部308は、判定モード情報と方向判定結果情報を出力する。
判定モード情報は、現在の判定モードが視線方向判定モードか、顔方向判定モードかを示す情報である。
方向判定結果情報は、判定の結果、ユーザが何処を注視しているのか、あるいはユーザが何処も注視していないのかを示す情報である。
ベクトル解析部304から出力される顔方向ベクトル差分情報と瞳孔座標検出部305から出力される瞳孔座標差分情報は、方向判定処理部308に入力される。方向判定処理部308は、判定モード情報と方向判定結果情報を出力する。
判定モード情報は、現在の判定モードが視線方向判定モードか、顔方向判定モードかを示す情報である。
方向判定結果情報は、判定の結果、ユーザが何処を注視しているのか、あるいはユーザが何処も注視していないのかを示す情報である。
判定モード情報が視線方向判定モードである場合、方向判定処理部308は瞳孔座標差分情報(ΔRx,ΔRy)及び(ΔLx,ΔLy)を、X軸方向成分とY軸方向成分とでそれぞれ加算して、ユーザ102の視線が、表示部104のどの方向に向いているのか、あるいは視線の方向の検出が不可能であるのかを判定する。ΔRx+ΔLxが所定の閾値を超えた正の値であれば右方向、ΔRx+ΔLxが所定の閾値を超えた負の値であれば左方向、ΔRy+ΔLyが所定の閾値を超えた正の値であれば上方向、ΔRy+ΔLyが所定の閾値を超えた負の値であれば下方向と判断する。
判定モード情報が顔方向判定モードである場合、方向判定処理部308は顔方向ベクトル差分情報から、ユーザ102の顔が、表示部104のどの方向に向いているのか、あるいは顔の方向の検出が不可能であるのかを判定する。
判定モード情報が顔方向判定モードである場合、方向判定処理部308は顔方向ベクトル差分情報から、ユーザ102の顔が、表示部104のどの方向に向いているのか、あるいは顔の方向の検出が不可能であるのかを判定する。
判定モード情報と方向判定結果情報は、表示処理部309に入力される。表示処理部309は、方向判定結果情報に応じて、表示部104に表示するマーカーパターン105の左上領域A105a、右上領域A105b、左下領域A105c、右下領域A105dのうち、何れか一つの着色表示を変更する。また、判定モード情報に応じて、表示部104に表示するマーカーパターン105のモードインジケータA105eの着色表示を変更する。
[動作]
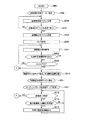
図5及び図6は、注視方向計測装置101の動作手順を示すフローチャートである。
処理を開始すると(S501)、入出力制御部301は表示処理部309を通じて、表示部104の中央に初期値取得用マーカーA105fを表示する(S502)。
次に、入出力制御部301はベクトル解析部304を通じて、初期顔方向ベクトル307の取得を試みる(S503)。
もし、初期顔方向ベクトル307を取得できなければ(S504のNO)、入出力制御部301は初期顔方向ベクトル307を取得できるまで処理を繰り返す。
初期顔方向ベクトル307を取得できたら(S504のYES)、入出力制御部301はベクトル解析部304から取得した初期顔方向ベクトル307をRAM203に記憶する(S505)。
次に、入出力制御部301は図示しないタイマを起動する(S506)。
そして、入出力制御部301は瞳孔座標検出部305を通じて、初期瞳孔座標情報306の取得を試みる(S507)。
もし、初期瞳孔座標情報306を取得できなければ(S508のNO)、入出力制御部301はタイマがタイムアウトしたか否かを確認する(S509)。
タイムアウトしていなければ(S509のNO)、入出力制御部301は初期瞳孔座標情報306を取得できるまで処理を繰り返す。
タイムアウトしていれば(S509のYES)、入出力制御部301は初期瞳孔座標情報306の取得を諦め、顔方向ベクトルに基づく判定処理(図6の○A以降の処理)に移行する。
そして、入出力制御部301は瞳孔座標検出部305を通じて、初期瞳孔座標情報306の取得を試みる(S507)。
もし、初期瞳孔座標情報306を取得できなければ(S508のNO)、入出力制御部301はタイマがタイムアウトしたか否かを確認する(S509)。
タイムアウトしていなければ(S509のNO)、入出力制御部301は初期瞳孔座標情報306を取得できるまで処理を繰り返す。
タイムアウトしていれば(S509のYES)、入出力制御部301は初期瞳孔座標情報306の取得を諦め、顔方向ベクトルに基づく判定処理(図6の○A以降の処理)に移行する。
もし、ステップS508で初期瞳孔座標情報306を取得できたならば(S508のYES)、この時点で、入出力制御部301は判定モード情報を視線方向判定モードに設定する。そして入出力制御部301は、瞳孔座標検出部305から取得した初期瞳孔座標情報306をRAM203に記憶する(S510)。ステップS510以降、入出力制御部301は方向判定処理部308を通じて、瞳孔座標差分情報に基づく方向判定処理を実行する。
次に入出力制御部301は表示処理部309を通じて、ステップ502において表示部104の中央に表示されていた初期値取得用マーカーA105fを消去する(S511)。そして入出力制御部301は表示処理部309を通じて、表示部104にモードインジケータA105eを、視線モードを示す色、例えば青色で表示する(S512)。
方向判定処理部308は、ベクトル解析部304から顔方向ベクトル差分情報を取得し、顔方向ベクトル差分情報が所定の閾値を超えたか否か、転じて、ユーザ102がある角度以上、首または頭を動かして顔の方向を変えたか否かを確認する(S513)。
方向判定処理部308は、ベクトル解析部304から顔方向ベクトル差分情報を取得し、顔方向ベクトル差分情報が所定の閾値を超えたか否か、転じて、ユーザ102がある角度以上、首または頭を動かして顔の方向を変えたか否かを確認する(S513)。
顔方向ベクトル差分情報が所定の閾値を超えていなければ(S513のYES)、方向判定処理部308は次に瞳孔座標検出部305から取得した瞳孔座標差分情報に基づく方向判定が可能か否かを確認する(S514)。
ステップS513で、顔方向ベクトル差分情報が所定の閾値を超えている場合には(S513のNO)、図6の○B以降の処理に移行する。
ステップS513で、顔方向ベクトル差分情報が所定の閾値を超えている場合には(S513のNO)、図6の○B以降の処理に移行する。
瞳孔座標検出部305から取得した瞳孔座標差分情報に基づく方向判定が可能であれば(S514のYES)、方向判定処理部308は方向判定結果情報を出力して(S515)、ステップS513から処理を繰り返す。
瞳孔座標検出部305から取得した瞳孔座標差分情報に基づく方向判定が可能でなければ(S514のNO)、方向判定処理部308は方向判定結果情報を出力することなく、ステップS513から処理を繰り返す。
瞳孔座標検出部305から取得した瞳孔座標差分情報に基づく方向判定が可能でなければ(S514のNO)、方向判定処理部308は方向判定結果情報を出力することなく、ステップS513から処理を繰り返す。
図6を参照して、フローチャートの説明を続ける。
前述したように、ステップS509でタイマがタイムアウトしていた場合(S509のYES)と、ステップS513で顔方向ベクトル差分情報が所定の閾値を超えていた場合(S513のNO)には、入出力制御部301は判定モード情報を顔方向判定モードに設定する。すなわち、方向判定処理部308は瞳孔座標差分情報に基づく判定処理から、顔方向ベクトルに基づく判定処理に移行する。そしてステップS514以降、入出力制御部301は方向判定処理部308を通じて、顔方向ベクトル差分情報に基づく方向判定処理を実行する。
前述したように、ステップS509でタイマがタイムアウトしていた場合(S509のYES)と、ステップS513で顔方向ベクトル差分情報が所定の閾値を超えていた場合(S513のNO)には、入出力制御部301は判定モード情報を顔方向判定モードに設定する。すなわち、方向判定処理部308は瞳孔座標差分情報に基づく判定処理から、顔方向ベクトルに基づく判定処理に移行する。そしてステップS514以降、入出力制御部301は方向判定処理部308を通じて、顔方向ベクトル差分情報に基づく方向判定処理を実行する。
ステップS509でタイマがタイムアウトしていたら(S509のYES)、この時点で、入出力制御部301は判定モード情報を顔方向判定モードに設定する(S616)。次に入出力制御部301は表示処理部309を通じて、ステップS502において表示部104の中央に表示されていた初期値取得用マーカーA105fを消去する(S617)。
ステップS513で顔方向ベクトル差分情報が所定の閾値を超えていたら(S513のNO)、この時点で、入出力制御部301は判定モード情報を顔方向判定モードに設定する(S618)。なお、この時点ではステップS511において既に初期値取得用マーカーA105fが消去されているので、ステップS616とは異なりステップS617の処理は行わない。
ステップS617を実行した後、あるいはステップS618を実行した後、入出力制御部301は表示処理部309を通じて、表示部104にモードインジケータA105eを、顔方向モードを示す色、例えば緑色で表示する(S619)。
次に方向判定処理部308は、ベクトル解析部304から取得した顔方向ベクトルに基づく方向判定が可能か否かを確認する(S620)。
ベクトル解析部304から取得した顔方向ベクトルに基づく方向判定が可能であれば(S620のYES)、方向判定処理部308は方向判定結果情報を出力して(S621)、ステップS620から処理を繰り返す。
ベクトル解析部304から取得した顔方向ベクトルに基づく方向判定が可能でなければ(S620のNO)、方向判定処理部308は方向判定結果情報を出力することなく、ステップS620から処理を繰り返す。
ベクトル解析部304から取得した顔方向ベクトルに基づく方向判定が可能であれば(S620のYES)、方向判定処理部308は方向判定結果情報を出力して(S621)、ステップS620から処理を繰り返す。
ベクトル解析部304から取得した顔方向ベクトルに基づく方向判定が可能でなければ(S620のNO)、方向判定処理部308は方向判定結果情報を出力することなく、ステップS620から処理を繰り返す。
このフローチャートは実行されると無限ループになる。
実行の停止は操作部205のスペースキーを押す(割り込み)ことで、強制終了、そして再実行となる。
実行の停止は操作部205のスペースキーを押す(割り込み)ことで、強制終了、そして再実行となる。
なお、上記の実施形態では、判定モード情報が視線方向判定モードである場合、方向判定処理部308は瞳孔座標差分情報(ΔRx,ΔRy)及び(ΔLx,ΔLy)を、X軸方向成分とY軸方向成分とでそれぞれ加算して、ユーザ102の視線が、表示部104のどの方向に向いているのか、あるいは視線の方向の検出が不可能であるのかを判定していた。この処理に代えて、瞳孔座標差分情報の右目の成分(ΔRx,ΔRy)と左目の成分(ΔLx,ΔLy)の絶対値の大小を比較して、利き目を判定して、利き目のみの瞳孔座標差分情報を視線方向の判定に使用してもよい。
本発明の実施形態においては、注視方向計測装置101を開示した。
ユーザ102の視線の方向と、顔の方向の何れかを検出して、表示部104を四分割した領域のどれを注視しているのかを測定する。すなわち、目の動きだけで情報処理装置に対する座標情報の入力が可能になる。また、眼鏡等でユーザ102の瞳孔の検出が不可能である等の場合でも、顔の向きで座標情報の入力が可能になる。
ユーザ102の視線の方向と、顔の方向の何れかを検出して、表示部104を四分割した領域のどれを注視しているのかを測定する。すなわち、目の動きだけで情報処理装置に対する座標情報の入力が可能になる。また、眼鏡等でユーザ102の瞳孔の検出が不可能である等の場合でも、顔の向きで座標情報の入力が可能になる。
以上、本発明の実施形態について説明したが、本発明は上記実施形態に限定されるものではなく、特許請求の範囲に記載した本発明の要旨を逸脱しない限りにおいて、他の変形例、応用例を含む。
101…注視方向計測装置、102…ユーザ、103…パソコン、104…表示部、105…マーカーパターン、106…撮像装置、201…CPU、202…ROM、203…RAM、204…不揮発性ストレージ、205…操作部、206…バス、207…NIC、301…入出力制御部、302…顔検出処理部、303…特徴点抽出部、304…ベクトル解析部、305…瞳孔座標検出部、306…初期瞳孔座標情報、307…初期顔方向ベクトル、308…方向判定処理部、309…表示処理部、401…目
Claims (2)
- 表示部と、
前記表示部を見るユーザの顔を撮影可能な方向に設置される撮像装置と、
前記撮像装置から出力される画像データストリームから前記ユーザの顔の存在を検出し、前記ユーザの顔を抽出した顔抽出画像データを出力する顔検出処理部と、
前記顔抽出画像データから、前記ユーザの顔の、二次元空間内における座標情報を有する特徴点の集合体である特徴点データを出力する特徴点抽出部と、
前記特徴点データに基づき、前記ユーザの顔の向きを示す顔方向ベクトルから、前記ユーザが前記表示部の中心位置を注視している時点における顔方向ベクトルである初期顔方向ベクトルを差し引いた顔方向ベクトル差分情報を所定のサンプリングレートにて生成するベクトル解析部と、
前記特徴点データと前記顔抽出画像データに基づき、前記ユーザの目の瞳孔の座標を示す瞳孔座標情報から、前記ユーザが前記表示部の中心位置を注視している時点における前記瞳孔の座標情報である初期瞳孔座標情報を差し引いた瞳孔座標差分情報を所定のサンプリングレートにて生成する瞳孔座標検出部と、
前記瞳孔座標差分情報と前記顔方向ベクトル差分情報とを入力され、判定モード情報が視線方向判定モードの場合、前記瞳孔座標差分情報に基づいて前記ユーザの注視方向を判定して方向判定結果情報を出力し、判定モード情報が顔方向判定モードの場合、前記顔方向ベクトル差分情報に基づいて前記ユーザの注視方向を判定して前記方向判定結果情報を出力する方向判定処理部と
を具備する、注視方向計測装置。 - 更に、
前記判定モード情報と前記方向判定結果情報を入力され、前記表示部の表示領域を分割するマーカーパターンと、前記判定モード情報が視線方向判定モードか顔方向判定モードかの何れかの状態に応じて表示形態を異ならせるモードインジケータと、前記初期瞳孔座標情報及び前記初期顔方向ベクトルを取得するための初期値取得用マーカーを前記表示部に表示させる表示処理部と
を具備する、請求項1に記載の注視方向計測装置。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2017113663A JP2018206253A (ja) | 2017-06-08 | 2017-06-08 | 注視方向計測装置 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2017113663A JP2018206253A (ja) | 2017-06-08 | 2017-06-08 | 注視方向計測装置 |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| JP2018206253A true JP2018206253A (ja) | 2018-12-27 |
Family
ID=64957220
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2017113663A Pending JP2018206253A (ja) | 2017-06-08 | 2017-06-08 | 注視方向計測装置 |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP2018206253A (ja) |
-
2017
- 2017-06-08 JP JP2017113663A patent/JP2018206253A/ja active Pending
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| EP2395420B1 (en) | Information display device and information display method | |
| CN103181180B (zh) | 提示控制装置以及提示控制方法 | |
| EP2701390B1 (en) | Apparatus for adjusting displayed picture, display apparatus and display method | |
| CN107272904B (zh) | 一种图像显示方法及电子设备 | |
| TWI669635B (zh) | 用於顯示彈幕的方法、裝置以及非揮發性電腦可讀儲存介質 | |
| EP2685447B1 (en) | Video display device | |
| US20190340780A1 (en) | Engagement value processing system and engagement value processing apparatus | |
| JP2020042807A (ja) | フォービエイテッド・レンダリング・システムおよび方法 | |
| KR20190088478A (ko) | 인게이지먼트 측정 시스템 | |
| EP2798853A1 (en) | Interactive media systems | |
| EP3317872A1 (en) | Method and apparatus using augmented reality with physical objects to change user states | |
| JPWO2020016970A1 (ja) | 情報処理装置、情報処理方法、及びプログラム | |
| US20100123716A1 (en) | Interactive 3D image Display method and Related 3D Display Apparatus | |
| US11125997B2 (en) | Information processing apparatus, information processing method, and program | |
| JP2012108793A (ja) | 情報表示システム、装置、方法及びプログラム | |
| JP2006202181A (ja) | 画像出力方法および装置 | |
| JP7258620B2 (ja) | 画像処理システム、及び画像処理方法 | |
| CN106774869A (zh) | 一种实现虚拟现实的方法、装置及虚拟现实头盔 | |
| CN106200873A (zh) | 一种移动终端的自动休眠方法及移动终端 | |
| Leroy et al. | 3d head pose estimation for tv setups | |
| US20250209727A1 (en) | Image generation apparatus, image reproduction apparatus, image generation method, and program | |
| JP6746033B1 (ja) | 情報処理装置、情報処理方法、映像提示装置、及び情報処理プログラム | |
| CN106034233B (zh) | 信息处理方法及电子设备 | |
| JP2006277209A (ja) | メッセージ伝達装置 | |
| Rocca et al. | Real-time marker-less implicit behavior tracking for user profiling in a TV context |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20170622 |
|
| RD04 | Notification of resignation of power of attorney |
Free format text: JAPANESE INTERMEDIATE CODE: A7424 Effective date: 20200129 |