JP2019010919A - 走行支援装置及びコンピュータプログラム - Google Patents
走行支援装置及びコンピュータプログラム Download PDFInfo
- Publication number
- JP2019010919A JP2019010919A JP2017127743A JP2017127743A JP2019010919A JP 2019010919 A JP2019010919 A JP 2019010919A JP 2017127743 A JP2017127743 A JP 2017127743A JP 2017127743 A JP2017127743 A JP 2017127743A JP 2019010919 A JP2019010919 A JP 2019010919A
- Authority
- JP
- Japan
- Prior art keywords
- image
- visual field
- driver
- vehicle
- recognition
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Granted
Links
Images




Landscapes
- Traffic Control Systems (AREA)
- Instrument Panels (AREA)
Abstract
Description
尚、「物体」とは構造物以外に、車両や人等の移動体についても含む。
現在位置検出部13は、GPS21、車速センサ22、ステアリングセンサ23、ジャイロセンサ24等からなり、現在の車両の位置、方位、車両の走行速度、現在時刻等を検出することが可能となっている。ここで、特に車速センサ22は、車両の移動距離や車速を検出する為のセンサであり、車両の駆動輪の回転に応じてパルスを発生させ、パルス信号をナビゲーションECU15に出力する。そして、ナビゲーションECU15は発生するパルスを計数することにより駆動輪の回転速度や移動距離を算出する。尚、上記4種類のセンサをナビゲーション装置3が全て備える必要はなく、これらの内の1又は複数種類のセンサのみをナビゲーション装置3が備える構成としても良い。
先ずCPU41は、CPU41は車内カメラ12の撮像画像に基づいて、乗員9の視線開始点(目の位置)及び視線方向を検出する。車内カメラ12は前記したように車両のインストルメントパネルに設置され、撮像方向を運転席に向けて設置されており(図1)、撮像画像には乗員9の顔が含まれることとなる。尚、視線開始点や視線方向の検出方法としては、例えば角膜反射法により計測された瞳孔の中心位置やプルキニエ像を用いて検出する方法がある。それらの方法は既に公知の技術であるので、詳細は省略する。
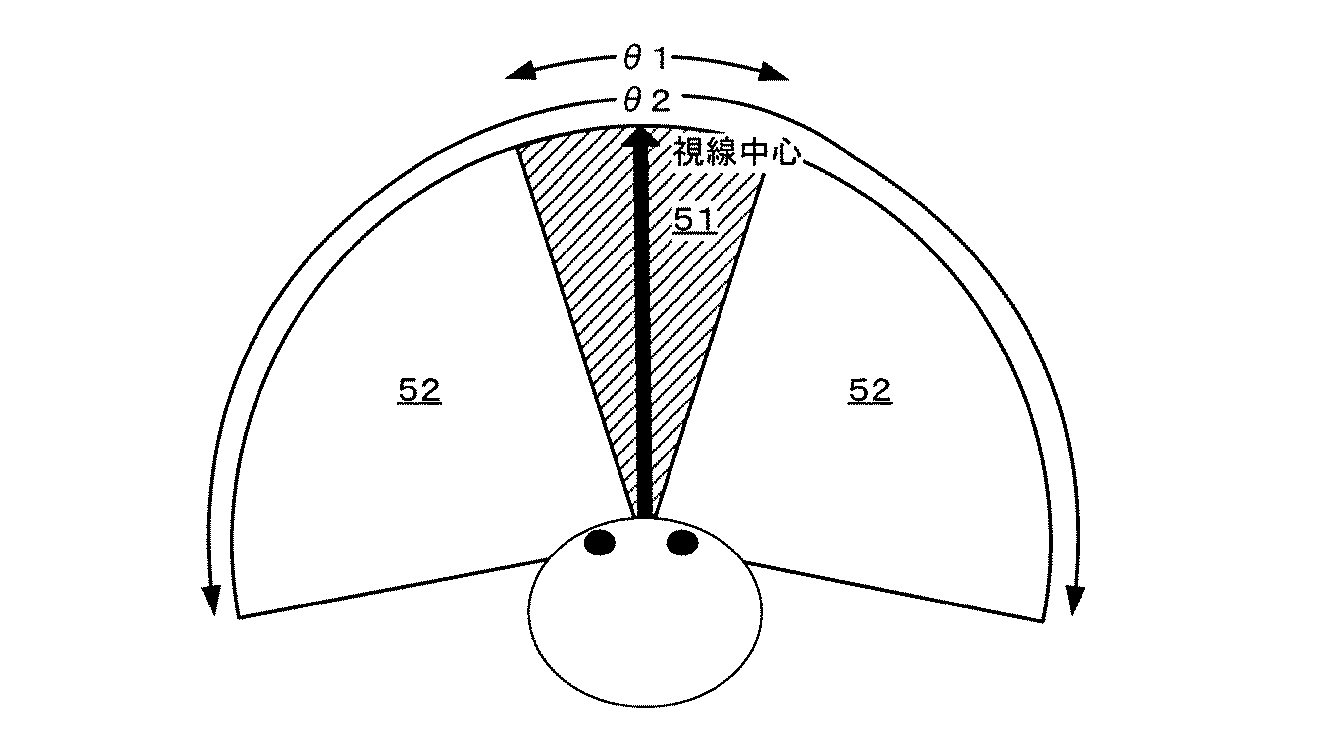
図8に示すように前記S7において最初に表示される円弧の虚像10は、車両の乗員9の中心視野領域51と周辺視野領域52の境界を通過し、且つ、警告対象物55の位置を中心点とした円弧となる。その後、円弧の半径Rが徐々に短くなり、円弧の虚像10は、中心視野領域51を横切って徐々に警告対象物55側へと移動する。また、円弧の虚像10は警告対象物の位置を中心点とした半径Rの円の内、HUD4により画像を表示することが可能となるエリアに含まれる円弧部分とする。したがって、円弧の虚像10は、半径Rが短くなるのに従って円形状に徐々に近づく(角度が大きくなる)こととなり、最終的には警告対象物55を中心とした円形状となる。
そして、図9に示すように最終的に警告対象物55の位置に円弧の虚像10が収束する(警告対象物55に虚像10が重畳する)と、その後は警告対象物55に重畳する位置に輝点(点滅する画像)の虚像10を表示する。その結果、警告対象物55へと車両の乗員9の視線を確実に誘導させ、警告対象物55を乗員9に確実に視認させることが可能となる。尚、警告対象物が複数ある場合には、車両に最も近い警告対象物や、最も危険度が高いと判定される警告対象物を対象として上記認識画像の表示を行う。
例えば、本実施形態ではHUD4によって車両2のフロントウィンドウ8の前方に虚像を生成する構成としているが、フロントウィンドウ8以外のウィンドウの前方に虚像を生成する構成としても良い。また、HUD4により映像を反射させる対象はフロントウィンドウ8自身ではなくフロントウィンドウ8の周辺に設置されたバイザー(コンバイナー)であっても良い。
車外にある物体(55)の位置を取得する位置取得手段(41)と、運転者の中心視野(51)及び周辺視野(52)をそれぞれ取得する視野取得手段(41)と、前記物体を運転者に認識させる認識画像(10)を運転者の視野に重畳して表示する画像表示手段(41)と、を有し、前記画像表示手段は、前記周辺視野に少なくとも一部が重畳する位置を表示開始位置とし、前記表示開始位置から前記中心視野を横切って前記物体の方向へと移動する前記認識画像を表示する。
上記構成を有する走行支援装置によれば、周辺視野から運転者の中心視野を横切って車外の物体へと移動する認識画像を表示することによって、車外にある物体へと運転者の視線をより確実に誘導させることが可能となる。それによって、物体を運転者に確実に視認させることが可能となる。特に車両が高速で走行する場合においても、物体へと運転者の視線を確実に誘導させることが可能となる。
前記画像表示手段(41)は、前記中心視野と前記周辺視野の境界であり、前記物体の位置から最も離れた地点に重畳する位置を表示開始位置として前記認識画像(10)を表示する。
上記構成を有する走行支援装置によれば、運転者の中心視野において最も長い距離を移動することによって中心視野を横切り、物体へと移動する認識画像を表示することが可能となる。従って、認識画像について確実に運転者に気付かせることが可能となる。
前記認識画像(10)は、前記物体(55)の位置を中心点とした円弧形状を有する画像である。
上記構成を有する走行支援装置によれば、他の形状を有する画像と比較して中心視野を横切ったとしてもユーザの視界を邪魔する虞が少ない。その一方で、認識画像を運転者に見逃させることなく確実に把握させることが可能である。
前記画像表示手段(41)は、前記円弧形状の半径を段階的に短くすることによって、前記中心視野(51)を横切って前記物体の方向へと移動する前記認識画像(10)を表示する。
上記構成を有する走行支援装置によれば、物体に対して収束する円を表示することによって、運転者の視線を物体へとより確実に誘導することが可能となる。
前記画像表示手段(41)は、映像表示面(6)に表示された映像を前記運転者に視認させることによって、前記映像の虚像を前記運転者の視線前方に前記認識画像(10)として視認させる。
上記構成を有する走行支援装置によれば、特にヘッドアップディスプレイを用いることによって、運転者の視野に重畳する認識画像を表示することが可能となる。従って、運転者の視線を進行方向から逸脱させることなく、物体へと誘導することが可能となる。
前記画像表示手段(41)は、車両のウィンドウ(8)に前記認識画像(10)を表示する。
上記構成を有する走行支援装置によれば、特にウインドウシールドディスプレイを用いることによって、運転者の視野に重畳する認識画像を表示することが可能となる。従って、運転者の視線を進行方向から逸脱させることなく、物体へと誘導することが可能となる。
前記物体(55)は、運転者に対して警告対象となる対象物である。
上記構成を有する走行支援装置によれば、周辺視野から運転者の中心視野を横切って警告対象となる対象物へと移動する認識画像を表示することによって、警告対象となる対象物へと運転者の視線をより確実に誘導させることが可能となる。それによって、警告対象となる対象物を運転者に確実に視認させることが可能となる。
2 車両
3 ナビゲーション装置
4 HUD
6 液晶ディスプレイ
8 フロントウィンドウ
10 虚像
15 ナビゲーションECU
41 CPU
42 RAM
43 ROM
51 中心視野領域
52 周辺視野領域
55 警告対象物
Claims (8)
- 車外にある物体の位置を取得する位置取得手段と、
運転者の中心視野及び周辺視野をそれぞれ取得する視野取得手段と、
前記物体を運転者に認識させる認識画像を運転者の視野に重畳して表示する画像表示手段と、を有し、
前記画像表示手段は、前記周辺視野に少なくとも一部が重畳する位置を表示開始位置とし、前記表示開始位置から前記中心視野を横切って前記物体の方向へと移動する前記認識画像を表示する走行支援装置。 - 前記画像表示手段は、前記中心視野と前記周辺視野の境界であり、前記物体の位置から最も離れた地点に重畳する位置を表示開始位置として前記認識画像を表示する請求項1に記載の走行支援装置。
- 前記認識画像は、前記物体の位置を中心点とした円弧形状を有する画像である請求項1又は請求項2に記載の走行支援装置。
- 前記画像表示手段は、前記円弧形状の半径を段階的に短くすることによって、前記中心視野を横切って前記物体の方向へと移動する前記認識画像を表示する請求項3に記載の走行支援装置。
- 前記画像表示手段は、映像表示面に表示された映像を前記運転者に視認させることによって、前記映像の虚像を前記運転者の視線前方に前記認識画像として視認させる請求項1乃至請求項4のいずれかに記載の走行支援装置。
- 前記画像表示手段は、車両のウィンドウに前記認識画像を表示する請求項1乃至請求項4のいずれかに記載の走行支援装置。
- 前記物体は、運転者に対して警告対象となる対象物である請求項1乃至請求項6のいずれかに記載の走行支援装置。
- コンピュータを、
車外にある物体の位置を取得する位置取得手段と、
運転者の中心視野及び周辺視野をそれぞれ取得する視野取得手段と、
前記物体を運転者に認識させる認識画像を運転者の視野に重畳して表示する画像表示手段と、して機能させる為のコンピュータプログラムであって、
前記画像表示手段は、前記周辺視野に少なくとも一部が重畳する位置を表示開始位置とし、前記表示開始位置から前記中心視野を横切って前記物体の方向へと移動する前記認識画像を表示するコンピュータプログラム。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2017127743A JP6805974B2 (ja) | 2017-06-29 | 2017-06-29 | 走行支援装置及びコンピュータプログラム |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2017127743A JP6805974B2 (ja) | 2017-06-29 | 2017-06-29 | 走行支援装置及びコンピュータプログラム |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JP2019010919A true JP2019010919A (ja) | 2019-01-24 |
| JP6805974B2 JP6805974B2 (ja) | 2020-12-23 |
Family
ID=65226242
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2017127743A Active JP6805974B2 (ja) | 2017-06-29 | 2017-06-29 | 走行支援装置及びコンピュータプログラム |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP6805974B2 (ja) |
Cited By (5)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| WO2020170380A1 (ja) * | 2019-02-21 | 2020-08-27 | 三菱電機株式会社 | 表示制御装置および表示制御方法 |
| JP2021117702A (ja) * | 2020-01-24 | 2021-08-10 | 株式会社リコー | 車載表示装置およびプログラム |
| CN114999225A (zh) * | 2022-05-13 | 2022-09-02 | 海信集团控股股份有限公司 | 道路对象的信息显示方法及车辆 |
| US20230306833A1 (en) * | 2020-09-14 | 2023-09-28 | Konica Minolta, Inc. | Safety monitoring device, safety monitoring method, and program |
| JPWO2024084647A1 (ja) * | 2022-10-20 | 2024-04-25 |
Citations (4)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2013203103A (ja) * | 2012-03-27 | 2013-10-07 | Denso It Laboratory Inc | 車両用表示装置、その制御方法及びプログラム |
| JP2016172469A (ja) * | 2015-03-16 | 2016-09-29 | 株式会社デンソー | 画像生成装置 |
| JP2017001525A (ja) * | 2015-06-10 | 2017-01-05 | トヨタ自動車株式会社 | 車両用表示装置 |
| WO2017013739A1 (ja) * | 2015-07-21 | 2017-01-26 | 三菱電機株式会社 | 表示制御装置、表示装置および表示制御方法 |
-
2017
- 2017-06-29 JP JP2017127743A patent/JP6805974B2/ja active Active
Patent Citations (4)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2013203103A (ja) * | 2012-03-27 | 2013-10-07 | Denso It Laboratory Inc | 車両用表示装置、その制御方法及びプログラム |
| JP2016172469A (ja) * | 2015-03-16 | 2016-09-29 | 株式会社デンソー | 画像生成装置 |
| JP2017001525A (ja) * | 2015-06-10 | 2017-01-05 | トヨタ自動車株式会社 | 車両用表示装置 |
| WO2017013739A1 (ja) * | 2015-07-21 | 2017-01-26 | 三菱電機株式会社 | 表示制御装置、表示装置および表示制御方法 |
Cited By (10)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| WO2020170380A1 (ja) * | 2019-02-21 | 2020-08-27 | 三菱電機株式会社 | 表示制御装置および表示制御方法 |
| JPWO2020170380A1 (ja) * | 2019-02-21 | 2021-05-20 | 三菱電機株式会社 | 表示制御装置および表示制御方法 |
| JP2021117702A (ja) * | 2020-01-24 | 2021-08-10 | 株式会社リコー | 車載表示装置およびプログラム |
| US20230306833A1 (en) * | 2020-09-14 | 2023-09-28 | Konica Minolta, Inc. | Safety monitoring device, safety monitoring method, and program |
| US12243403B2 (en) * | 2020-09-14 | 2025-03-04 | Konica Minolta, Inc. | Safety monitoring device, safety monitoring method, and program |
| CN114999225A (zh) * | 2022-05-13 | 2022-09-02 | 海信集团控股股份有限公司 | 道路对象的信息显示方法及车辆 |
| CN114999225B (zh) * | 2022-05-13 | 2024-03-08 | 海信集团控股股份有限公司 | 道路对象的信息显示方法及车辆 |
| JPWO2024084647A1 (ja) * | 2022-10-20 | 2024-04-25 | ||
| WO2024084647A1 (ja) * | 2022-10-20 | 2024-04-25 | 三菱電機株式会社 | 照射制御装置および照射制御方法 |
| JP7592228B2 (ja) | 2022-10-20 | 2024-11-29 | 三菱電機株式会社 | 照射制御装置および照射制御方法 |
Also Published As
| Publication number | Publication date |
|---|---|
| JP6805974B2 (ja) | 2020-12-23 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| JP6700623B2 (ja) | 走行支援装置及びコンピュータプログラム | |
| US11511627B2 (en) | Display device and computer program | |
| US9827907B2 (en) | Drive assist device | |
| JP6413207B2 (ja) | 車両用表示装置 | |
| JP7151073B2 (ja) | 表示装置及びコンピュータプログラム | |
| WO2019097762A1 (ja) | 重畳画像表示装置及びコンピュータプログラム | |
| JP6825433B2 (ja) | 虚像表示装置及びコンピュータプログラム | |
| JP6805974B2 (ja) | 走行支援装置及びコンピュータプログラム | |
| JP2014120111A (ja) | 走行支援システム、走行支援方法及びコンピュータプログラム | |
| JP2014120114A (ja) | 走行支援システム、走行支援方法及びコンピュータプログラム | |
| JP2017129973A (ja) | 運転支援装置および運転支援方法 | |
| JP2014120113A (ja) | 走行支援システム、走行支援方法及びコンピュータプログラム | |
| JP2019056884A (ja) | 重畳画像表示装置 | |
| JP2015074391A (ja) | ヘッドアップディスプレイ装置 | |
| JP6136238B2 (ja) | 走行支援システム、走行支援方法及びコンピュータプログラム | |
| JP6946962B2 (ja) | 走行支援装置及びコンピュータプログラム | |
| JP2020044961A (ja) | 重畳画像表示装置 | |
| JP6939147B2 (ja) | 走行情報案内装置及びコンピュータプログラム | |
| JP2016085651A (ja) | 情報処理装置、信号機の情報を案内する方法、および、コンピュータプログラム | |
| JP6984341B2 (ja) | 重畳画像表示装置及びコンピュータプログラム | |
| JP6136237B2 (ja) | 走行支援システム、走行支援方法及びコンピュータプログラム | |
| JP2019082382A (ja) | 重畳画像表示装置 | |
| JP7143728B2 (ja) | 重畳画像表示装置及びコンピュータプログラム | |
| JP7484132B2 (ja) | 重畳画像表示装置及びコンピュータプログラム | |
| JP2014154125A (ja) | 走行支援システム、走行支援方法及びコンピュータプログラム |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20200305 |
|
| TRDD | Decision of grant or rejection written | ||
| A977 | Report on retrieval |
Free format text: JAPANESE INTERMEDIATE CODE: A971007 Effective date: 20201028 |
|
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20201104 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20201117 |
|
| R150 | Certificate of patent or registration of utility model |
Ref document number: 6805974 Country of ref document: JP Free format text: JAPANESE INTERMEDIATE CODE: R150 |