JP2019046367A - 捜索支援装置、捜索支援方法、及びプログラム - Google Patents
捜索支援装置、捜索支援方法、及びプログラム Download PDFInfo
- Publication number
- JP2019046367A JP2019046367A JP2017171281A JP2017171281A JP2019046367A JP 2019046367 A JP2019046367 A JP 2019046367A JP 2017171281 A JP2017171281 A JP 2017171281A JP 2017171281 A JP2017171281 A JP 2017171281A JP 2019046367 A JP2019046367 A JP 2019046367A
- Authority
- JP
- Japan
- Prior art keywords
- search
- mountain
- route
- plan
- flight
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Granted
Links
Images


Landscapes
- Emergency Alarm Devices (AREA)
- Alarm Systems (AREA)
- Instructional Devices (AREA)
Abstract
Description
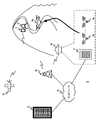
図1を参照して実施の形態の概要を述べる。
図1は、実施の形態に係る捜索支援システムSの概要を説明するための図である。実施の形態に係る捜索支援システムSは、登山や航海等、遭難の恐れのある活動を行うユーザUの捜索を支援するためのシステムである。これを実現するために、捜索支援システムSは、捜索隊待機所R、又は捜索隊待機所Rと連絡が可能な場所に設置された捜索支援装置1と、ネットワークNを介して捜索支援装置1と通信可能な態様で接続する行動計画管理装置2とを備える。ここで、ネットワークNは、例えばインターネットや無線通信網である。以下、本明細書においては、ユーザUが登山者である場合を例として説明する。
図2は、実施の形態に係る捜索支援装置1の機能構成を模式的に示す図である。実施の形態に係る捜索支援装置1は、通信部10、記憶部11、及び制御部12を備える。
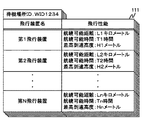
図5は、実施の形態に係る飛行装置データベース111のデータ構造を模式的に示す図である。飛行装置データベース111は、捜索データベース110と同様に、データベース管理部123によって管理されている。
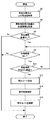
図6は、実施の形態に係る捜索支援装置1が実行する捜索支援処理の流れを説明するためのフローチャートである。本フローチャートにおける処理は、例えば捜索支援装置1が起動したときに開始する。
以上説明したように、実施の形態に係る捜索支援装置1によれば、人手による捜索に時間を要する箇所における捜索効率を向上させることができる。特に、実施の形態に係る捜索支援装置1は、ユーザUが提出した山行計画に示された山域における遭難発生ポイントを参照することにより、その山行計画に示されたルートに関連する遭難発生ポイントを優先して飛行ルートを設定する。これにより、捜索支援装置1は、ユーザUが遭難する確率が高い地点に飛行装置3を向かわせることができる。
上記では、ルート設定部122は、ユーザUが提出した山行計画に示された目的地又は目的地に至る途中の通過場所にその山行計画が示す時刻を所定の時間経過してもユーザUが未到着であり、かつ、ユーザUの機器Tとの通信が所定期間以上途絶えていることを条件として、捜索用の飛行装置3の飛行ルートを設定する場合について説明した。しかしながら、ルート設定部122が飛行ルートを設定するトリガは、上記に限られない。
2・・・行動計画管理装置
3・・・飛行装置
10・・・通信部
11・・・記憶部
12・・・制御部
110・・・捜索データベース
111・・・飛行装置データベース
120・・・計画取得部
121・・・位置情報取得部
122・・・ルート設定部
123・・・データベース管理部
124・・・飛行装置選択部
B・・・基地局
G・・・航法衛星
N・・・ネットワーク
S・・・捜索支援システム
T・・・機器
U・・・ユーザ
R・・・捜索隊待機所
Claims (13)
- 捜索対象者の山行計画を取得する計画取得部と、
前記捜索対象者が所持する機器の存在位置を示す位置情報を取得する位置情報取得部と、
前記山行計画に示された目的地に当該山行計画が示す時刻を所定の時間経過しても前記捜索対象者が未到着であり、かつ、前記機器との通信が所定期間以上途絶えていることを条件として、捜索用の飛行装置の飛行ルートを設定するルート設定部と、
を備え、
前記ルート設定部は、前記山行計画に示された山域における遭難発生ポイントを参照することにより、前記山行計画に示されたルートに関連する前記遭難発生ポイントを優先して前記飛行ルートを設定する、
捜索支援装置。 - 前記ルート設定部は、前記山域における遭難発生ポイントと捜索隊の待機場所とを格納する捜索データベースを参照して、前記捜索隊の待機場所から遠い遭難発生ポイントを優先して前記飛行ルートを設定する、
請求項1に記載の捜索支援装置。 - 前記捜索データベースは、過去の遭難発生の時期及び回数に関する情報をさらに格納しており、
前記ルート設定部は、前記捜索データベースを参照して、前記山行計画に対応する時期において、過去の遭難発生の回数が多い箇所を優先して前記飛行ルートを設定する、
請求項2に記載の捜索支援装置。 - 前記ルート設定部は、前記捜索データベースに登録された遭難発生ポイントのうち、前記機器との通信が最後に途切れた地点に近い遭難発生ポイントを優先して前記飛行ルートを設定する、
請求項3に記載の捜索支援装置。 - 前記捜索データベースは、過去の各遭難発生ポイントにおける登山道からの高度差をさらに格納しており、
前記ルート設定部は、前記捜索データベースを参照して、前記捜索データベースに登録された遭難発生ポイントのうち、登山道からの高度差が大きい遭難発生ポイントを優先して前記飛行ルートを設定する、
請求項3又は4に記載の捜索支援装置。 - 前記ルート設定部は、前記飛行装置に設定する飛行ルートにおいて、当該飛行装置が備える撮像装置を稼働させる領域を示す撮像エリアをさらに設定する、
請求項1から5のいずれか一項に記載の捜索支援装置。 - 前記ルート設定部は、前記撮像エリアによって示される領域における前記撮像装置の撮影方向を指定する方向指示命令を、前記飛行装置にさらに設定する、
請求項6に記載の捜索支援装置。 - 前記ルート設定部は、前記撮像エリアのうち、前記飛行装置が備える音声再生装置から前記捜索対象者を呼び出す音声を再生させる再生エリアをさらに設定する、
請求項6又は7に記載の捜索支援装置。 - 前記ルート設定部は、前記再生エリアにおいて、前記飛行装置が備える録音装置を稼働させる録音指示命令を、前記飛行装置にさらに設定する、
請求項8に記載の捜索支援装置。 - 複数の飛行装置のそれぞれの飛行性能を格納する飛行装置データベースと、
前記ルート設定部が設定した飛行ルートに基づいて、当該ルートを航行可能な飛行装置を選択する飛行装置選択部をさらに備える、
請求項1から9のいずれか一項に記載の捜索支援装置。 - 前記ルート設定部は、前記飛行装置データベースを参照して、飛行可能な飛行装置の航続性能の範囲において、前記飛行ルートを設定する、
請求項10に記載の捜索支援装置。 - プロセッサが実行する捜索支援方法であって、
捜索対象者の山行計画を取得するステップと、
前記捜索対象者が所持する機器の存在位置を示す位置情報を取得するステップと、
前記山行計画に示された目的地に当該山行計画が示す時刻を所定の時間経過しても前記捜索対象者が未到着であり、かつ、前記機器との通信が所定期間以上途絶えていることを条件として、捜索用の飛行装置の飛行ルートを設定するステップと、
を含み、
前記飛行ルートを設定するステップにおいて、前記山行計画に示された山域における遭難発生ポイントを参照することにより、前記山行計画に示されたルートに関連する前記遭難発生ポイントを優先して前記飛行ルートを設定する、
捜索支援方法。 - コンピュータに、
捜索対象者の山行計画を取得する機能と、
前記捜索対象者が所持する機器の存在位置を示す位置情報を取得する機能と、
前記山行計画に示された目的地に当該山行計画が示す時刻を所定の時間経過しても前記捜索対象者が未到着であり、かつ、前記機器との通信が所定期間以上途絶えていることを条件として、捜索用の飛行装置の飛行ルートを設定する機能と、
を実現させ、
前記飛行ルートを設定する機能において、前記山行計画に示された山域における遭難発生ポイントを参照することにより、前記山行計画に示されたルートに関連する前記遭難発生ポイントを優先して前記飛行ルートを設定する、
プログラム。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2017171281A JP6764382B2 (ja) | 2017-09-06 | 2017-09-06 | 捜索支援装置、捜索支援方法、及びプログラム |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2017171281A JP6764382B2 (ja) | 2017-09-06 | 2017-09-06 | 捜索支援装置、捜索支援方法、及びプログラム |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JP2019046367A true JP2019046367A (ja) | 2019-03-22 |
| JP6764382B2 JP6764382B2 (ja) | 2020-09-30 |
Family
ID=65814654
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2017171281A Active JP6764382B2 (ja) | 2017-09-06 | 2017-09-06 | 捜索支援装置、捜索支援方法、及びプログラム |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP6764382B2 (ja) |
Cited By (5)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| KR102123261B1 (ko) * | 2019-07-31 | 2020-06-16 | 음영배 | 프로파일링 기법 및 드론을 이용한 찾기 방법 및 시스템 |
| JP2021139875A (ja) * | 2020-03-04 | 2021-09-16 | 株式会社センシンロボティクス | 飛行体の管理サーバ及び管理システム |
| KR20230036438A (ko) * | 2021-09-07 | 2023-03-14 | 경상국립대학교산학협력단 | 무인 비행체의 비행 경로 미션파일 자동 생성장치 및 방법 |
| JP2023076166A (ja) * | 2021-11-22 | 2023-06-01 | パナソニックIpマネジメント株式会社 | 探索装置、自律探索システム、監視装置、探索方法、およびプログラム |
| JP2025048934A (ja) * | 2023-09-21 | 2025-04-03 | ソフトバンクグループ株式会社 | システム |
Citations (6)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPH11295097A (ja) * | 1998-04-07 | 1999-10-29 | Toshiba Eng Co Ltd | 入山管理システム |
| JP2002133039A (ja) * | 2000-10-25 | 2002-05-10 | Toppan Forms Co Ltd | 登山情報管理方法及び登山情報管理システム |
| JP2002342858A (ja) * | 2001-05-17 | 2002-11-29 | Secom Co Ltd | 捜索支援システム及び捜索支援方法 |
| JP2015195030A (ja) * | 2014-03-27 | 2015-11-05 | 株式会社電通 | 避難支援システム、避難支援用管理プログラム、避難支援用端末アプリケーションプログラム及び避難支援方法 |
| JP2017114270A (ja) * | 2015-12-24 | 2017-06-29 | 株式会社ナカヨ | 特定ビーコン追跡機能を有する無人飛行体および追跡ビーコン発信ユニット |
| JP2017144986A (ja) * | 2015-10-14 | 2017-08-24 | パナソニック インテレクチュアル プロパティ コーポレーション オブ アメリカPanasonic Intellectual Property Corporation of America | 無人飛行体及び飛行制御方法 |
-
2017
- 2017-09-06 JP JP2017171281A patent/JP6764382B2/ja active Active
Patent Citations (6)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPH11295097A (ja) * | 1998-04-07 | 1999-10-29 | Toshiba Eng Co Ltd | 入山管理システム |
| JP2002133039A (ja) * | 2000-10-25 | 2002-05-10 | Toppan Forms Co Ltd | 登山情報管理方法及び登山情報管理システム |
| JP2002342858A (ja) * | 2001-05-17 | 2002-11-29 | Secom Co Ltd | 捜索支援システム及び捜索支援方法 |
| JP2015195030A (ja) * | 2014-03-27 | 2015-11-05 | 株式会社電通 | 避難支援システム、避難支援用管理プログラム、避難支援用端末アプリケーションプログラム及び避難支援方法 |
| JP2017144986A (ja) * | 2015-10-14 | 2017-08-24 | パナソニック インテレクチュアル プロパティ コーポレーション オブ アメリカPanasonic Intellectual Property Corporation of America | 無人飛行体及び飛行制御方法 |
| JP2017114270A (ja) * | 2015-12-24 | 2017-06-29 | 株式会社ナカヨ | 特定ビーコン追跡機能を有する無人飛行体および追跡ビーコン発信ユニット |
Non-Patent Citations (1)
| Title |
|---|
| 公益社団法人東京都山岳連盟救助隊、日本山岳救助機構合同会社, ドローンによる山岳遭難捜索技術開発報告書, JPN7020000259, 31 May 2016 (2016-05-31), JP, pages 8, ISSN: 0004255235 * |
Cited By (7)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| KR102123261B1 (ko) * | 2019-07-31 | 2020-06-16 | 음영배 | 프로파일링 기법 및 드론을 이용한 찾기 방법 및 시스템 |
| JP2021139875A (ja) * | 2020-03-04 | 2021-09-16 | 株式会社センシンロボティクス | 飛行体の管理サーバ及び管理システム |
| KR20230036438A (ko) * | 2021-09-07 | 2023-03-14 | 경상국립대학교산학협력단 | 무인 비행체의 비행 경로 미션파일 자동 생성장치 및 방법 |
| KR102514706B1 (ko) | 2021-09-07 | 2023-03-29 | 경상국립대학교산학협력단 | 무인 비행체의 비행 경로 미션파일 자동 생성장치 및 방법 |
| JP2023076166A (ja) * | 2021-11-22 | 2023-06-01 | パナソニックIpマネジメント株式会社 | 探索装置、自律探索システム、監視装置、探索方法、およびプログラム |
| JP2025048934A (ja) * | 2023-09-21 | 2025-04-03 | ソフトバンクグループ株式会社 | システム |
| JP7787956B2 (ja) | 2023-09-21 | 2025-12-17 | ソフトバンクグループ株式会社 | システム |
Also Published As
| Publication number | Publication date |
|---|---|
| JP6764382B2 (ja) | 2020-09-30 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| JP6764382B2 (ja) | 捜索支援装置、捜索支援方法、及びプログラム | |
| US11230377B2 (en) | Unmanned aerial vehicle platform | |
| US10216181B2 (en) | Implementation of a rescue drone | |
| US10089890B2 (en) | Dynamic selection of unmanned aerial vehicles | |
| US12631457B2 (en) | Systems and methods for dispatching and navigating an unmanned aerial vehicle | |
| CN107314772B (zh) | 一种无人机自学习航点轨迹飞行方法及其系统 | |
| US11519743B2 (en) | Stalled self-driving vehicle rescue system | |
| KR102174205B1 (ko) | 관제 서버, 그를 이용한 무인 비행체의 비행경로 설정방법 및 그를 위한 비행경로 안내 시스템 | |
| KR20170109432A (ko) | 무인 항공기의 비행 제어 서버 및 제어 방법 | |
| WO2018198281A1 (ja) | 情報処理装置、空撮経路生成方法、空撮経路生成システム、プログラム、及び記録媒体 | |
| US20220066478A1 (en) | Emergency response system | |
| US12139255B2 (en) | Control system, control method, and information storage medium for unmanned aerial vehicle | |
| JP7582340B2 (ja) | 管制システム、プログラム及び方法 | |
| WO2025028076A1 (ja) | 監視システム、監視方法および監視プログラム | |
| KR102243823B1 (ko) | 관제 서버 및 그를 이용한 무인 비행체의 비행경로 설정방법 | |
| CN113646722A (zh) | 无人机的控制方法、装置、无人机及存储介质 | |
| KR102279146B1 (ko) | 관제 서버 및 그를 이용한 무인 비행체의 비행경로 설정방법 | |
| EP4592981A1 (en) | Systems and methods for forest fire prediction and detection of fire outbreaks | |
| JP7364336B2 (ja) | コンピュータシステム | |
| JP7601119B2 (ja) | 飛行体識別システム、管制システム、飛行体識別方法、及び飛行体 | |
| KR20210064945A (ko) | 드론의 경로 설정 방법 및 장치 | |
| JP2022075706A (ja) | 管理装置及び管理方法 | |
| WO2022162848A1 (ja) | 管制システム、飛行体識別方法、コンピュータ可読媒体及び飛行体 | |
| JP7695876B2 (ja) | 経路誘導システム、経路選択装置、及び経路誘導方法 | |
| JP7319244B2 (ja) | 制御装置、プログラム、システム、及び方法 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20190308 |
|
| A977 | Report on retrieval |
Free format text: JAPANESE INTERMEDIATE CODE: A971007 Effective date: 20200127 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20200204 |
|
| A02 | Decision of refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A02 Effective date: 20200421 |
|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20200709 |
|
| A911 | Transfer to examiner for re-examination before appeal (zenchi) |
Free format text: JAPANESE INTERMEDIATE CODE: A911 Effective date: 20200722 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20200825 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20200911 |
|
| R150 | Certificate of patent or registration of utility model |
Ref document number: 6764382 Country of ref document: JP Free format text: JAPANESE INTERMEDIATE CODE: R150 |