JP2019086332A - 反射プリズム、反射プリズムを備える測定対象物、測量機器、座標比較部、測量方法および測量処理用プログラム - Google Patents
反射プリズム、反射プリズムを備える測定対象物、測量機器、座標比較部、測量方法および測量処理用プログラム Download PDFInfo
- Publication number
- JP2019086332A JP2019086332A JP2017212870A JP2017212870A JP2019086332A JP 2019086332 A JP2019086332 A JP 2019086332A JP 2017212870 A JP2017212870 A JP 2017212870A JP 2017212870 A JP2017212870 A JP 2017212870A JP 2019086332 A JP2019086332 A JP 2019086332A
- Authority
- JP
- Japan
- Prior art keywords
- prism
- coordinate
- unit
- measurement object
- reflecting prism
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Pending
Links
Images




Classifications
-
- G—PHYSICS
- G01—MEASURING; TESTING
- G01S—RADIO DIRECTION-FINDING; RADIO NAVIGATION; DETERMINING DISTANCE OR VELOCITY BY USE OF RADIO WAVES; LOCATING OR PRESENCE-DETECTING BY USE OF THE REFLECTION OR RERADIATION OF RADIO WAVES; ANALOGOUS ARRANGEMENTS USING OTHER WAVES
- G01S7/00—Details of systems according to groups G01S13/00, G01S15/00, G01S17/00
- G01S7/48—Details of systems according to groups G01S13/00, G01S15/00, G01S17/00 of systems according to group G01S17/00
- G01S7/481—Constructional features, e.g. arrangements of optical elements
-
- G—PHYSICS
- G01—MEASURING; TESTING
- G01C—MEASURING DISTANCES, LEVELS OR BEARINGS; SURVEYING; NAVIGATION; GYROSCOPIC INSTRUMENTS; PHOTOGRAMMETRY OR VIDEOGRAMMETRY
- G01C15/00—Surveying instruments or accessories not provided for in groups G01C1/00 - G01C13/00
- G01C15/002—Active optical surveying means
-
- G—PHYSICS
- G01—MEASURING; TESTING
- G01C—MEASURING DISTANCES, LEVELS OR BEARINGS; SURVEYING; NAVIGATION; GYROSCOPIC INSTRUMENTS; PHOTOGRAMMETRY OR VIDEOGRAMMETRY
- G01C15/00—Surveying instruments or accessories not provided for in groups G01C1/00 - G01C13/00
- G01C15/02—Means for marking measuring points
- G01C15/06—Surveyors' staffs; Movable markers
-
- G—PHYSICS
- G01—MEASURING; TESTING
- G01S—RADIO DIRECTION-FINDING; RADIO NAVIGATION; DETERMINING DISTANCE OR VELOCITY BY USE OF RADIO WAVES; LOCATING OR PRESENCE-DETECTING BY USE OF THE REFLECTION OR RERADIATION OF RADIO WAVES; ANALOGOUS ARRANGEMENTS USING OTHER WAVES
- G01S17/00—Systems using the reflection or reradiation of electromagnetic waves other than radio waves, e.g. lidar systems
- G01S17/02—Systems using the reflection of electromagnetic waves other than radio waves
- G01S17/06—Systems determining position data of a target
- G01S17/42—Simultaneous measurement of distance and other co-ordinates
Landscapes
- Engineering & Computer Science (AREA)
- Physics & Mathematics (AREA)
- General Physics & Mathematics (AREA)
- Radar, Positioning & Navigation (AREA)
- Remote Sensing (AREA)
- Computer Networks & Wireless Communication (AREA)
- Electromagnetism (AREA)
- Length Measuring Devices By Optical Means (AREA)
- Optical Radar Systems And Details Thereof (AREA)
- Measurement Of Optical Distance (AREA)
Abstract
【解決手段】測量機能とレーザースキャナ機能を有する測量機器とともに用い、測定対象物に備えられる反射プリズムであって、測定対象物の頂点位置とプリズムの光学的中心位置が一致または一致しているとみなせるように配置される反射プリズム。
【選択図】図1
Description
(概要)
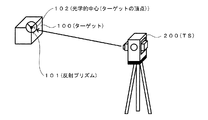
本実施形態の概念図を図1に示す。これは、測定対象物であるターゲット100の位置データと点群データを、測量機能とレーザースキャナ機能を備えるTS200によって測量する実施形態である。
図1に示すように、ターゲット100は、六面体であって、その頂点の一つに反射プリズム101を備える。反射プリズム101は、その光学的中心102がターゲット100の頂点と重なるように配置される。ここで、光学的中心とは、光の屈折による見かけのプリズム中心位置である。この光学的中心の位置が反射プリズムに入射した光の反射位置となる。なお、反射プリズム101は、物体に固定できる構造を有すれば、着脱可能とすることもできる。
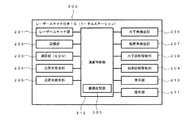
図2には、図1に示すTS200の斜視図が示され、図3には、正面図が示されている。TS200は、ターゲット(反射プリズム101)を探索する探索用レーザースキャン機能、および探索したターゲットを自動視準するための機構を備える。この自動視準のための機構は、追尾光の送受信部を構成する追尾光受光部204、追尾光受光部205、追尾光を用いた視準を行うためのモータ駆動機構を構成する水平回転駆動部208と鉛直回転駆動部209、自動追尾の制御を行う自動視準制御部(図示省略するが、演算制御部212に含まれる)を有する。また、TS200は、測距用レーザー光を用いてターゲット(反射プリズム101)までの距離を測距するレーザー測距機能、レーザー測距されたターゲットの方向(水平角と鉛直角(仰角または俯角))を計測する機能、ターゲットまでの距離と方向からターゲットの三次元位置(座標)を算出する機能(測量機能)、点群データを得るためのレーザースキャン機能を有する。上記の測量機能は、TS本来のターゲットの位置を精密に測定する機能(TS機能)である。
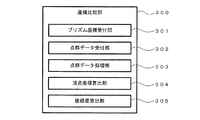
図5は、座標比較部300のブロック図である。座標比較部300は、プリズム座標受付部301、点群データ受付部302、点群データ処理部303、頂点座標算出部304、座標差算出部305を備える。
本実施形態における処理の一例を図6に示す。まず、任意位置に配置されたターゲット100が備える反射プリズム101を自動視準し、その三次元座標(PX, PY, PZ)を測定する(ステップS101)。この処理は、TS200が本来備える測位機能(TS機能)を用いて行われる。この処理では、反射プリズム101の自動視準、測距部203による反射プリズム101までの距離の測距、当該測距値とその時における望遠鏡16の光軸の方向(これは水平角検出部206と鉛直角検出部207から得られる)とから測距光の反射点の位置の計算が行なわれる。なお、三次元座標(PX, PY, PZ)は、反射プリズム101の光学的中心102の位置座標となる。次に、レーザースキャナ部201によって、ターゲット100付近を走査し、ターゲット100の点群データを測定する(ステップS102)。そして、ステップS102で得られた点群データから、ターゲット100を構成する各面の状態(この場合は、各面の面の方程式)を求める(ステップS103)。
図7に示すように、反射プリズム101が着脱用付帯部103を備え、ターゲット100から取り外し可能な構造となっていてもよい。着脱用付帯部103は、ターゲット100に反射プリズム101を固定するものであって、例えば、磁石や吸着パッド等をターゲット100との接合面に有する。
図8に示すように、測定対象は、反射プリズム101を奥に配置した凹型ターゲット400でもよい。この構造では、凹型ターゲット400は、四角錐の内周面が反射面であり、四角錐の頂点が反射プリズム101の光学的中心(反射点)と一致するまたは一致しているとみなせるように凹型ターゲット400と反射プリズム101とが結合されている。
本発明は、測定対象物の点群データと測定対象の頂点座標を利用して、カメラのキャリブレーションを行うこともできる。これは、キャリブレーションが大きさの既に分かっている図形パターン(例えば、水玉模様の図形パターン等)を用いて行うことに基づき、得られた点群データを模様に見立て、算出される測定対象物の頂点座標を既知の座標として与えることでキャリブレーションを行うことができる。なお、本発明を利用したキャリブレーションに用いる図形パターンは、頂点の位置を与えられるのならば、何でもよく、例えば、直線、円、バーコード等が挙げられる。本実施形態は、カメラによって画像を取得することができるTS等によって実施できる。
本発明は、TSとレーザースキャナを複合化した測量装置において、両者の光学原点を一致させた構成に適用することもできる。仮に、TSとレーザースキャナの光学原点を設計上で一致させ、また部品精度や組み立て精度に留意して製品として仕上げても、レーザースキャナにおける方位検出のタイミングと測位データの取得タイミングのズレや誤差の問題は依然として残る。このため、この装置においてもTSの測位機能とレーザースキャナとの間におけるデータの互換性を担保するための校正処理が必要となる。この際に本発明を利用することができる。
Claims (10)
- 立体構造を有する測定対象物に備えられる反射プリズムであって、
前記測定対象物の頂点位置とプリズムの光学的中心位置が一致または一致しているとみなせるように配置される反射プリズム。 - 前記反射プリズムは、前記測定対象物と着脱可能にする着脱用付帯部を備える請求項1に記載の反射プリズム。
- 測量機能とレーザースキャナ機能を有する測量機器によって、測定対象とされる立体物であって、
請求項1または請求項2に記載の反射プリズムを備える測定対象物。 - 前記反射プリズムとともに測定対象となり、前記反射プリズムの光学的中心位置を前記測定対象物の頂点または頂点とみなせる位置に固定できる形状である反射プリズム付属部を備える請求項3に記載の反射プリズムを備える測定対象物。
- 前記反射プリズムと前記反射プリズム付属部を固定し、水平回転する回転軸であって、前記反射プリズムの光学的中心位置が前記回転の中心線上に存在する回転軸を備える請求項3または請求項4に記載の反射プリズムを備える測定対象物。
- 請求項1に記載の反射プリズムの距離を測定する測距部と、
前記反射プリズムの水平方向角を測定する水平角検出部と、
前記反射プリズムの鉛直方向角を測定する鉛直角検出部と、
測定対象物の三次元座標を有する点群データを測定するレーザースキャナ部と、
前記反射プリズムの三次元座標と三次元座標を有する点群データから作成できる多面体の頂点座標とを比較する座標比較部と
を備える測量機器。 - 前記反射プリズムの視準が自動で行われる請求項6に記載の測量機器。
- 測量機能とレーザースキャン機能を有する機器の制御に用いられる座標比較部であって、
請求項1に記載の反射プリズムの三次元座標を受け付けるプリズム座標受付部と、
測定対象物をレーザースキャンすることで得た点群データを受け付ける点群データ受付部と、
前記点群データに基づき、前記測定対象物の頂点の三次元座標を求める頂点座標算出部と、
前記反射プリズムの光学的中心位置の三次元座標と前記頂点の点群データから算出される三次元座標の差を算出する座標差算出部と
を備える座標比較部。 - 請求項1に記載の反射プリズムを備える測定対象物を測量する方法であって、
前記反射プリズムの光学的中心位置の三次元座標を受け付けるプリズム座標受付ステップと、
前記測定対象物をレーザースキャンすることで得た点群データを受け付ける点群データ受付ステップと、
前記点群データに基づき、前記測定対象物の頂点の三次元座標を求める頂点座標算出ステップと、
前記反射プリズムの光学的中心位置の三次元座標と前記頂点の三次元座標の差を算出する座標差算出ステップと
を有する測量方法。 - コンピュータに読み取らせて実行させる請求項1に記載の反射プリズムを備える測定対象物の測量処理用プログラムであって、
コンピュータを
前記反射プリズムの光学的中心位置の三次元座標を受け付けるプリズム座標受付部と、
前記測定対象物をレーザースキャンすることで得た点群データを受け付ける点群データ受付部と、
前記点群データに基づき、前記測定対象物の頂点の三次元座標を求める頂点座標算出部と、
前記反射プリズムの光学的中心位置の三次元座標と前記頂点の三次元座標の差を算出する座標差算出部として機能させる測量処理用プログラム。
Priority Applications (3)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2017212870A JP2019086332A (ja) | 2017-11-02 | 2017-11-02 | 反射プリズム、反射プリズムを備える測定対象物、測量機器、座標比較部、測量方法および測量処理用プログラム |
| US16/170,098 US11585900B2 (en) | 2017-11-02 | 2018-10-25 | Reflecting prism, measurement target object including reflecting prism, surveying device, coordinate comparing section, surveying method, and surveying processing program |
| JP2022119344A JP7357124B2 (ja) | 2017-11-02 | 2022-07-27 | ターゲット、測量方法およびプログラム |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2017212870A JP2019086332A (ja) | 2017-11-02 | 2017-11-02 | 反射プリズム、反射プリズムを備える測定対象物、測量機器、座標比較部、測量方法および測量処理用プログラム |
Related Child Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2022119344A Division JP7357124B2 (ja) | 2017-11-02 | 2022-07-27 | ターゲット、測量方法およびプログラム |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| JP2019086332A true JP2019086332A (ja) | 2019-06-06 |
Family
ID=66242831
Family Applications (2)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2017212870A Pending JP2019086332A (ja) | 2017-11-02 | 2017-11-02 | 反射プリズム、反射プリズムを備える測定対象物、測量機器、座標比較部、測量方法および測量処理用プログラム |
| JP2022119344A Active JP7357124B2 (ja) | 2017-11-02 | 2022-07-27 | ターゲット、測量方法およびプログラム |
Family Applications After (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2022119344A Active JP7357124B2 (ja) | 2017-11-02 | 2022-07-27 | ターゲット、測量方法およびプログラム |
Country Status (2)
| Country | Link |
|---|---|
| US (1) | US11585900B2 (ja) |
| JP (2) | JP2019086332A (ja) |
Cited By (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2022067811A (ja) * | 2020-10-21 | 2022-05-09 | 雅文 玉川 | 測量機 |
Families Citing this family (6)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN110672077A (zh) * | 2019-09-24 | 2020-01-10 | 中南大学 | 基于隧道围岩变形监控手段的监测点数据补充方法及系统 |
| CN111830724B (zh) * | 2020-07-27 | 2024-08-06 | 中国科学院西安光学精密机械研究所 | 一种用于Fery棱镜组件精密装调与检测的方法和系统 |
| JP7438881B2 (ja) * | 2020-07-29 | 2024-02-27 | 株式会社トプコン | 整準台及び測量装置及び測量システム |
| CN114971508B (zh) * | 2021-11-17 | 2023-08-04 | 图达通智能科技(苏州)有限公司 | 棱镜制作方法、系统、计算机设备、计算机可读存储介质 |
| CN114459347B (zh) * | 2022-01-04 | 2024-07-09 | 佛山市屹博电子科技有限公司 | 一种坐标测量装置 |
| JP2023151114A (ja) * | 2022-03-31 | 2023-10-16 | 株式会社トプコン | 作業結果情報取得装置、作業結果情報取得システム、作業結果情報取得装置の制御方法及び作業結果情報取得装置の制御プログラム |
Citations (4)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPS6191116U (ja) * | 1984-11-19 | 1986-06-13 | ||
| JPH10206159A (ja) * | 1997-01-17 | 1998-08-07 | Nikon Corp | 測量機用ターゲット |
| JP2009168472A (ja) * | 2008-01-10 | 2009-07-30 | Zenrin Co Ltd | レーザースキャナのキャリブレーション装置及びキャリブレーション方法 |
| US7611105B1 (en) * | 2006-02-08 | 2009-11-03 | Kenneth Carazo | Corner prism pole and stand |
Family Cites Families (20)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPS6185802U (ja) * | 1984-11-12 | 1986-06-05 | ||
| GB2270438B (en) * | 1992-09-08 | 1996-06-26 | Caterpillar Inc | Apparatus and method for determining the location of a vehicle |
| DE10209895A1 (de) * | 2001-03-23 | 2002-09-26 | Leica Geosystems Ag | Zielobjekt für automatisierte Messinstrumente |
| JP4228132B2 (ja) * | 2002-10-18 | 2009-02-25 | 株式会社トプコン | 位置測定装置 |
| US7933451B2 (en) * | 2005-11-23 | 2011-04-26 | Leica Geosystems Ag | Feature extraction using pixel-level and object-level analysis |
| US9858712B2 (en) * | 2007-04-09 | 2018-01-02 | Sam Stathis | System and method capable of navigating and/or mapping any multi-dimensional space |
| JP5124319B2 (ja) | 2008-03-21 | 2013-01-23 | 株式会社トプコン | 測量機、測量システム、測定対象の検出方法、および測定対象の検出プログラム |
| JP5688876B2 (ja) | 2008-12-25 | 2015-03-25 | 株式会社トプコン | レーザスキャナ測定システムの較正方法 |
| WO2011146523A2 (en) | 2010-05-17 | 2011-11-24 | Velodyne Acoustics, Inc. | High definition lidar system |
| JP5725922B2 (ja) | 2011-03-25 | 2015-05-27 | 株式会社トプコン | 測量システム及びこの測量システムに用いる測量用ポール及びこの測量システムに用いる携帯型無線送受信装置 |
| US10132928B2 (en) | 2013-05-09 | 2018-11-20 | Quanergy Systems, Inc. | Solid state optical phased array lidar and method of using same |
| US20160341541A1 (en) * | 2013-12-11 | 2016-11-24 | Faro Technologies, Inc. | Spherically mounted retroreflector and method to minimize measurement error |
| US9933515B2 (en) * | 2014-12-09 | 2018-04-03 | Toyota Motor Engineering & Manufacturing North America, Inc. | Sensor calibration for autonomous vehicles |
| CN105823471B (zh) | 2015-01-28 | 2020-03-17 | 株式会社拓普康 | 三维位置计测系统 |
| JP6546558B2 (ja) * | 2016-03-31 | 2019-07-17 | 日立建機株式会社 | 建設機械及び建設機械の較正方法 |
| KR102384875B1 (ko) * | 2016-05-11 | 2022-04-08 | 삼성전자주식회사 | 거리 센서의 칼리브레이션 방법, 장치 및 시스템 |
| US11092689B2 (en) * | 2016-09-20 | 2021-08-17 | Apple Inc. | Enabling lidar detection |
| US10788316B1 (en) * | 2016-09-21 | 2020-09-29 | Apple Inc. | Multi-sensor real-time alignment and calibration |
| WO2018127789A1 (en) * | 2017-01-03 | 2018-07-12 | Innoviz Technologies Ltd. | Lidar systems and methods for detection and classification of objects |
| US10509120B2 (en) * | 2017-02-16 | 2019-12-17 | GM Global Technology Operations LLC | Lidar-radar relative pose calibration |
-
2017
- 2017-11-02 JP JP2017212870A patent/JP2019086332A/ja active Pending
-
2018
- 2018-10-25 US US16/170,098 patent/US11585900B2/en active Active
-
2022
- 2022-07-27 JP JP2022119344A patent/JP7357124B2/ja active Active
Patent Citations (4)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPS6191116U (ja) * | 1984-11-19 | 1986-06-13 | ||
| JPH10206159A (ja) * | 1997-01-17 | 1998-08-07 | Nikon Corp | 測量機用ターゲット |
| US7611105B1 (en) * | 2006-02-08 | 2009-11-03 | Kenneth Carazo | Corner prism pole and stand |
| JP2009168472A (ja) * | 2008-01-10 | 2009-07-30 | Zenrin Co Ltd | レーザースキャナのキャリブレーション装置及びキャリブレーション方法 |
Cited By (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2022067811A (ja) * | 2020-10-21 | 2022-05-09 | 雅文 玉川 | 測量機 |
Also Published As
| Publication number | Publication date |
|---|---|
| US20190129007A1 (en) | 2019-05-02 |
| JP2022136224A (ja) | 2022-09-15 |
| US11585900B2 (en) | 2023-02-21 |
| JP7357124B2 (ja) | 2023-10-05 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| JP7357124B2 (ja) | ターゲット、測量方法およびプログラム | |
| US10302413B2 (en) | Six degree-of-freedom laser tracker that cooperates with a remote sensor | |
| US9476695B2 (en) | Laser tracker that cooperates with a remote camera bar and coordinate measurement device | |
| JP7313955B2 (ja) | 測量装置、測量方法および測量用プログラム | |
| JP7163085B2 (ja) | 測量方法、測量装置およびプログラム | |
| JP7007167B2 (ja) | 測量装置、測量装置の校正方法および測量装置の校正用プログラム | |
| JP2022153541A (ja) | 測量装置、測量方法およびプログラム | |
| EP3772633B1 (en) | Surveying instrument | |
| AU2007219279A1 (en) | Laser scanner | |
| US20180224549A1 (en) | Surveying System | |
| EP3812795A1 (en) | Scanner system and scanner method | |
| US20160216110A1 (en) | System of measuring three-dimensional position | |
| JP7511049B2 (ja) | 測量装置、測量方法および測量用プログラム | |
| JP7060377B2 (ja) | 測量装置、測量用制御装置、測量制御方法および測量制御処理用プログラム | |
| JP7289252B2 (ja) | スキャナシステムおよびスキャン方法 | |
| JPH10293029A (ja) | 機械高測定機能付測量機 | |
| JP7139184B2 (ja) | 測量システム、計測モジュール、および測量方法 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20201022 |
|
| A977 | Report on retrieval |
Free format text: JAPANESE INTERMEDIATE CODE: A971007 Effective date: 20210913 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20211025 |
|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20211220 |
|
| A02 | Decision of refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A02 Effective date: 20220512 |