JP2019089162A - 力検出装置及びロボットシステム - Google Patents
力検出装置及びロボットシステム Download PDFInfo
- Publication number
- JP2019089162A JP2019089162A JP2017219581A JP2017219581A JP2019089162A JP 2019089162 A JP2019089162 A JP 2019089162A JP 2017219581 A JP2017219581 A JP 2017219581A JP 2017219581 A JP2017219581 A JP 2017219581A JP 2019089162 A JP2019089162 A JP 2019089162A
- Authority
- JP
- Japan
- Prior art keywords
- detection device
- force detection
- connection member
- arm
- hole
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Granted
Links
Images






Classifications
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B25—HAND TOOLS; PORTABLE POWER-DRIVEN TOOLS; MANIPULATORS
- B25J—MANIPULATORS; CHAMBERS PROVIDED WITH MANIPULATION DEVICES
- B25J9/00—Program-controlled manipulators
- B25J9/0009—Constructional details, e.g. manipulator supports, bases
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B25—HAND TOOLS; PORTABLE POWER-DRIVEN TOOLS; MANIPULATORS
- B25J—MANIPULATORS; CHAMBERS PROVIDED WITH MANIPULATION DEVICES
- B25J9/00—Program-controlled manipulators
- B25J9/16—Program controls
- B25J9/1628—Program controls characterised by the control loop
- B25J9/1633—Program controls characterised by the control loop compliant, force, torque control, e.g. combined with position control
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B25—HAND TOOLS; PORTABLE POWER-DRIVEN TOOLS; MANIPULATORS
- B25J—MANIPULATORS; CHAMBERS PROVIDED WITH MANIPULATION DEVICES
- B25J13/00—Controls for manipulators
- B25J13/08—Controls for manipulators by means of sensing devices, e.g. viewing or touching devices
- B25J13/085—Force or torque sensors
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B25—HAND TOOLS; PORTABLE POWER-DRIVEN TOOLS; MANIPULATORS
- B25J—MANIPULATORS; CHAMBERS PROVIDED WITH MANIPULATION DEVICES
- B25J19/00—Accessories fitted to manipulators, e.g. for monitoring, for viewing; Safety devices combined with or specially adapted for use in connection with manipulators
- B25J19/02—Sensing devices
Landscapes
- Engineering & Computer Science (AREA)
- Robotics (AREA)
- Mechanical Engineering (AREA)
- Human Computer Interaction (AREA)
- Manipulator (AREA)
- Force Measurement Appropriate To Specific Purposes (AREA)
Abstract
Description
この力検出装置によれば、力検出装置の電気ケーブルを力検出装置の外表面に位置する凹部からアームの貫通孔に挿入可能な構造を有するので、電気ケーブルを力検出装置の外部で引き回すことなくアームの貫通孔に挿入することができる。従って、力検出装置の電気ケーブルが、他のケーブル等の他の物体と干渉を起こす可能性を低減でき、レイアウトが容易になる。
この力検出装置によれば、ロボットアームの姿勢の変化に応じて電気ケーブルに過度な応力が生じる可能性を低減できる。
この力検出装置によれば、側面部材の切込部から固定ネジの操作されるので、固定ネジの挿入孔を形成するために、第1接続部材の外径を大きくする必要が無い。この結果、力検出装置全体の外径を小さくすることが可能である。
この力検出装置によれば、力検出装置にダイレクトティーチ用のハンドルを取り付けられるので、ダイレクトティーチを容易に行うことができる。
Claims (6)
- 貫通孔を有するアームを備えたロボットアームに装着される力検出装置であって、
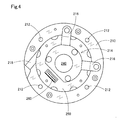
前記力検出装置の外表面に位置する凹部と、
前記凹部に設けられた電気コネクターと、
を備え、
前記アームと前記凹部とによって空間が形成されており、
前記電気コネクターに装着されている前記力検出装置の電気ケーブルは、前記貫通孔に挿入されている、力検出装置。 - 請求項1に記載の力検出装置であって、
前記電気ケーブルは、前記空間で螺旋状に引き回された後に前記貫通孔に挿入されている、力検出装置。 - 請求項1又は2に記載の力検出装置であって、
前記アームと接続される略リング状の第1接続部材と、
エンドエフェクターと接続される第2接続部材と、
を備える、力検出装置。 - 請求項3に記載の力検出装置であって、更に、
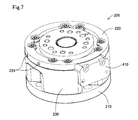
前記第1接続部材と前記第2接続部材との間に設けられた側面部材を備え、
前記側面部材は、前記側面部材の外周に設けられた複数の切込部を有し、
前記第1接続部材は、前記側面部材の前記複数の切込部から操作される複数の固定ネジが挿入される複数のネジ挿入孔であって、前記第1接続部材と前記アームとの接続に使用される複数の固定ネジが挿入される複数のネジ挿入孔を有する、力検出装置。 - 請求項3又は4に記載の力検出装置であって、
前記第2接続部材の外周面に、ダイレクトティーチ用のハンドルを前記第2接続部材に取り付けるための複数の雌ネジ孔が設けられている、力検出装置。 - 請求項1〜5のいずれか一項に記載の力検出装置と、
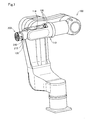
前記力検出装置が装着されたロボットと、
を備えるロボットシステム。
Priority Applications (4)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2017219581A JP7000810B2 (ja) | 2017-11-15 | 2017-11-15 | 力検出装置及びロボットシステム |
| CN202311506776.6A CN117507011A (zh) | 2017-11-15 | 2018-11-13 | 力检测装置及机器人系统 |
| CN201811343562.0A CN109773829B (zh) | 2017-11-15 | 2018-11-13 | 力检测装置及机器人系统 |
| US16/190,295 US10974384B2 (en) | 2017-11-15 | 2018-11-14 | Force detecting device and robot system |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2017219581A JP7000810B2 (ja) | 2017-11-15 | 2017-11-15 | 力検出装置及びロボットシステム |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JP2019089162A true JP2019089162A (ja) | 2019-06-13 |
| JP7000810B2 JP7000810B2 (ja) | 2022-01-19 |
Family
ID=66431710
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2017219581A Active JP7000810B2 (ja) | 2017-11-15 | 2017-11-15 | 力検出装置及びロボットシステム |
Country Status (3)
| Country | Link |
|---|---|
| US (1) | US10974384B2 (ja) |
| JP (1) | JP7000810B2 (ja) |
| CN (2) | CN117507011A (ja) |
Cited By (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| WO2020226069A1 (ja) | 2019-05-09 | 2020-11-12 | 株式会社Otsl | データ収集装置、信号発生位置特定システム、データ収集方法、信号発生位置特定方法、及びプログラム |
Families Citing this family (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP7000810B2 (ja) * | 2017-11-15 | 2022-01-19 | セイコーエプソン株式会社 | 力検出装置及びロボットシステム |
| JP7024579B2 (ja) * | 2018-04-25 | 2022-02-24 | セイコーエプソン株式会社 | ロボット制御装置、ロボットシステムおよびロボット制御方法 |
Citations (3)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPH1139020A (ja) * | 1997-07-16 | 1999-02-12 | Yaskawa Electric Corp | ロボットの直接教示装置 |
| US20070137373A1 (en) * | 2005-12-02 | 2007-06-21 | Volker Hoefer | Positioning device |
| JP2016145754A (ja) * | 2015-02-09 | 2016-08-12 | セイコーエプソン株式会社 | 力検出装置およびロボット |
Family Cites Families (15)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US5003825A (en) * | 1987-04-17 | 1991-04-02 | Lew Hyok S | Digital pressure sensor |
| AT390327B (de) * | 1988-08-18 | 1990-04-25 | Brosa Erich | Ringfoermige druckkraftmesszelle |
| JPH05172660A (ja) * | 1991-12-20 | 1993-07-09 | Fujitsu Ltd | 力検出装置の入出力線の処理方法 |
| JP4177342B2 (ja) * | 2005-03-22 | 2008-11-05 | 日本特殊陶業株式会社 | 燃焼圧検知機構付きグロープラグ及び燃焼圧検知機能付きグロープラグの製造方法 |
| JP4280295B2 (ja) * | 2007-06-20 | 2009-06-17 | ファナック株式会社 | 産業用ロボット |
| JP5884456B2 (ja) * | 2011-12-09 | 2016-03-15 | セイコーエプソン株式会社 | 介在センサー、およびロボット |
| JP6183161B2 (ja) * | 2013-10-31 | 2017-08-23 | セイコーエプソン株式会社 | センサー素子、力検出装置、ロボット、電子部品搬送装置、電子部品検査装置および部品加工装置 |
| JP6252241B2 (ja) * | 2014-02-27 | 2017-12-27 | セイコーエプソン株式会社 | 力検出装置、およびロボット |
| JP6248709B2 (ja) * | 2014-03-04 | 2017-12-20 | セイコーエプソン株式会社 | 力検出装置およびロボット |
| CN105865670B (zh) * | 2015-02-09 | 2020-09-25 | 精工爱普生株式会社 | 力检测装置以及机器人 |
| CN105509936B (zh) * | 2015-11-27 | 2018-04-10 | 北京卫星制造厂 | 一种可适应月面环境的薄膜溅射力传感器 |
| JP6794800B2 (ja) * | 2016-11-29 | 2020-12-02 | セイコーエプソン株式会社 | ロボット |
| JP2018173344A (ja) * | 2017-03-31 | 2018-11-08 | セイコーエプソン株式会社 | センサーデバイス、力検出装置およびロボット |
| JP2018187749A (ja) * | 2017-05-11 | 2018-11-29 | セイコーエプソン株式会社 | ロボット |
| JP7000810B2 (ja) * | 2017-11-15 | 2022-01-19 | セイコーエプソン株式会社 | 力検出装置及びロボットシステム |
-
2017
- 2017-11-15 JP JP2017219581A patent/JP7000810B2/ja active Active
-
2018
- 2018-11-13 CN CN202311506776.6A patent/CN117507011A/zh active Pending
- 2018-11-13 CN CN201811343562.0A patent/CN109773829B/zh active Active
- 2018-11-14 US US16/190,295 patent/US10974384B2/en active Active
Patent Citations (3)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPH1139020A (ja) * | 1997-07-16 | 1999-02-12 | Yaskawa Electric Corp | ロボットの直接教示装置 |
| US20070137373A1 (en) * | 2005-12-02 | 2007-06-21 | Volker Hoefer | Positioning device |
| JP2016145754A (ja) * | 2015-02-09 | 2016-08-12 | セイコーエプソン株式会社 | 力検出装置およびロボット |
Cited By (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| WO2020226069A1 (ja) | 2019-05-09 | 2020-11-12 | 株式会社Otsl | データ収集装置、信号発生位置特定システム、データ収集方法、信号発生位置特定方法、及びプログラム |
Also Published As
| Publication number | Publication date |
|---|---|
| JP7000810B2 (ja) | 2022-01-19 |
| US10974384B2 (en) | 2021-04-13 |
| CN109773829B (zh) | 2023-11-14 |
| US20190143509A1 (en) | 2019-05-16 |
| CN109773829A (zh) | 2019-05-21 |
| CN117507011A (zh) | 2024-02-06 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| US9197052B2 (en) | Umbilical member guide device at front end part of wrist of industrial robot and industrial robot | |
| CN109746905B (zh) | 机器人及机器人系统 | |
| JP6268920B2 (ja) | ロボット | |
| US11090803B2 (en) | Horizontal articulated robot | |
| CN109773829B (zh) | 力检测装置及机器人系统 | |
| JP2011178324A (ja) | ワイヤハーネスの配索構造 | |
| JP2010142905A (ja) | 多関節型ロボット | |
| JP2019010695A (ja) | ロボット | |
| JP2009296697A (ja) | 保持部材および分岐プロテクタ | |
| US11318585B2 (en) | Systems and devices for assisted component insertion | |
| JP2020102307A (ja) | コネクタ | |
| JP7303070B2 (ja) | 複合ケーブル用中継装置 | |
| JP6657824B2 (ja) | ロボットのハンド接続構造 | |
| JP2012178941A (ja) | クランプ付きシールド導電体およびクランプ | |
| JP2012047264A (ja) | ワーク取付構造 | |
| CN110326178A (zh) | 形状维持用具 | |
| JP2017131969A (ja) | ロボット | |
| CN115362052A (zh) | 绝缘单元及机器人 | |
| JP2014040862A (ja) | 締結固定具とこれを用いた電源接続構造 | |
| JP2016124040A (ja) | 給電モジュール | |
| JP2023175293A (ja) | ロボット | |
| JP6922540B2 (ja) | 車両のケーブルユニット | |
| TW201832865A (zh) | 用於工具機之機頭的線材固定裝置 | |
| JP6237569B2 (ja) | コネクタ接続装置 | |
| JP2015225706A (ja) | コネクタ及び端子 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20201021 |
|
| A977 | Report on retrieval |
Free format text: JAPANESE INTERMEDIATE CODE: A971007 Effective date: 20210730 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20210810 |
|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20210915 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20211124 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20211207 |
|
| R150 | Certificate of patent or registration of utility model |
Ref document number: 7000810 Country of ref document: JP Free format text: JAPANESE INTERMEDIATE CODE: R150 |