JP2019105506A - 車速指令生成装置及び車速指令生成方法 - Google Patents
車速指令生成装置及び車速指令生成方法 Download PDFInfo
- Publication number
- JP2019105506A JP2019105506A JP2017237614A JP2017237614A JP2019105506A JP 2019105506 A JP2019105506 A JP 2019105506A JP 2017237614 A JP2017237614 A JP 2017237614A JP 2017237614 A JP2017237614 A JP 2017237614A JP 2019105506 A JP2019105506 A JP 2019105506A
- Authority
- JP
- Japan
- Prior art keywords
- vehicle speed
- value
- speed command
- allowable
- limit value
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Granted
Links
- 238000000034 method Methods 0.000 title claims abstract description 21
- 238000012545 processing Methods 0.000 claims description 68
- 230000004069 differentiation Effects 0.000 claims 1
- 238000004364 calculation method Methods 0.000 abstract description 15
- 241000282414 Homo sapiens Species 0.000 abstract description 7
- 230000001133 acceleration Effects 0.000 description 22
- 238000012360 testing method Methods 0.000 description 19
- 238000010586 diagram Methods 0.000 description 14
- 230000000694 effects Effects 0.000 description 12
- 238000013459 approach Methods 0.000 description 9
- 230000007704 transition Effects 0.000 description 9
- 230000035945 sensitivity Effects 0.000 description 4
- 238000012937 correction Methods 0.000 description 3
- 238000012935 Averaging Methods 0.000 description 2
- 239000000446 fuel Substances 0.000 description 2
- 238000004519 manufacturing process Methods 0.000 description 2
- 238000012821 model calculation Methods 0.000 description 2
- 238000000746 purification Methods 0.000 description 2
- 238000000137 annealing Methods 0.000 description 1
- 238000011156 evaluation Methods 0.000 description 1
- 238000002474 experimental method Methods 0.000 description 1
- 230000007274 generation of a signal involved in cell-cell signaling Effects 0.000 description 1
- 230000010354 integration Effects 0.000 description 1
- 238000005259 measurement Methods 0.000 description 1
Images




Landscapes
- Feedback Control In General (AREA)
- Electric Propulsion And Braking For Vehicles (AREA)
Abstract
Description
図1は、本実施形態に係る車速指令生成装置1及び車速指令生成方法が適用された車両試験システムSの制御系の構成を示す図である。
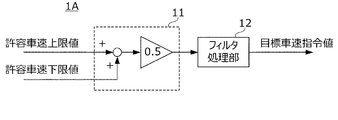
許容車速平均値=(許容車速上限値+許容車速下限値)×0.5 (1)
図4は、実施例1の車速指令生成装置1Aの制御回路の構成を示す図である。車速指令生成装置1Aは、許容車速上限値と許容車速下限値とを合算した後、値0.5を乗算することによって単純平均値である許容車速平均値を算出する単純平均処理部11と、許容車速平均値に含まれる短周期変動成分を除去し、短周期変動成分を除去した値を目標車速指令値として出力するフィルタ処理部12と、を備える。フィルタ処理部12では、単純平均処理部11によって算出される許容車速平均値に既知のローパスフィルタ処理や移動平均処理を施すことにより、許容車速平均値に含まれる短周期変動成分を除去する。なお本発明において短周期変動成分とは、より具体的には基準車速指令値の変動周期よりも短いノイズ成分をいう。
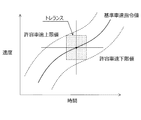
(1)車速指令生成装置1Aでは、許容車速上限値と許容車速下限値との単純平均値である許容車速平均値を算出し、この許容車速平均値を目標車速指令値としてドライブロボットの車速制御装置2に入力する。このような許容車速平均値を目標車速指令値としてもちいることにより、図3を参照して説明したように、加速度に変化が生じる過渡時において、目標車速指令値を基準車速指令値よりも早く変化させることができるので、基準車速指令値をそのまま目標車速指令値として用いた場合と比較して急な加減速を抑制できる。よって車速指令生成装置1Aによれば、ドライブロボットによって人に近い滑らかな操作を実現できる目標車速指令信号を、事前の演算や調整を経ずに、簡易なリアルタイムの演算で生成できる。また車速指令生成装置1Aでは、許容車速上限値と許容車速下限値の許容車速平均値を目標車速指令値とすることから、目標車速指令値が許容車速上限値や許容車速下限値に過剰に接近することもないため、多少の制御誤差が生じたとしても実現される車速がトレランスから逸脱することを抑制できる。
図5は、実施例2の車速指令生成装置1Bの制御回路の構成を示す図である。実施例2の車速指令生成装置1Bは、許容車速上限値及び許容車速下限値に加え、基準車速指令値を用いる点において実施例1の車速指令生成装置1Aと異なる。
加重平均値=許容車速平均値−(許容車速平均値−基準車速指令値)×K (2)
(3)図6は、実施例2の車速指令生成装置1Bによって算出される目標車速指令値と実施例1の車速指令生成装置1Aによって算出される目標車速指令値とを比較した図である。図6において、細二点鎖線は、実施例1の車速指令生成装置1Aによって算出される目標車速指令値を示し、太破線は、実施例2の車速指令生成装置1Bによって算出される目標車速指令値を示す。他の線は、図3と同じである。なお図6に示す例では、重み係数Kの値を0.5とした場合を示す。
図7は、実施例3の車速指令生成装置1Cの制御回路の構成を示す図である。

(4)図8は、実施例3の車速指令生成装置1Cによって算出される目標車速指令値と実施例1の車速指令生成装置1Aによって算出される目標車速指令値とを比較した図である。図8において、細二点鎖線は、実施例1の車速指令生成装置1Aによって算出される目標車速指令値を示し、太破線は、実施例3の車速指令生成装置1Cによって算出される目標車速指令値を示す。他の線は、図3と同じである。
図9は、実施例4の車速指令生成装置1Dの制御回路の構成を示す図である。
1,1A,1B,1C,1D…車速指令生成装置
11…単純平均処理部
12,14a,14b,16…フィルタ処理部
13…加重平均処理部
15,18…遅れ補償部
2…車速制御装置
Claims (8)
- 実現すべき車両の速度に相当する車速指令が入力されると当該車速指令に応じて車両を操作するドライブロボットの車速制御装置について、当該車速制御装置に用いられる車速指令を生成する車速指令生成装置であって、
前記車両で実現される車速に対する許容車速上限値及び許容車速下限値を取得するとともに、当該許容車速上限値及び当該許容車速下限値の平均値に基づいて車速指令を生成することを特徴とする車速指令生成装置。 - 前記許容車速上限値及び前記許容車速下限値の単純平均値を算出する単純平均処理部と、
前記許容車速上限値及び前記許容車速下限値に対し一定の時間クライテリア及び一定の車速クライテリアが確保されるように、前記許容車速上限値と前記許容車速下限値との間に定められた車速基準値を取得するとともに、所定の重み係数を用いて前記単純平均値及び前記車速基準値の加重平均値を算出する加重平均処理部と、をさらに備え、前記加重平均値を用いて車速指令を生成することを特徴とする請求項1に記載の車速指令生成装置。 - 前記許容車速上限値及び前記許容車速下限値の単純平均値を算出する単純平均処理部と、
前記単純平均値と当該単純平均値に擬似微分処理を施して得られる値との合算値を算出する遅れ補償部と、をさらに備え、前記合算値を用いて車速指令を生成することを特徴とする請求項1に記載の車速指令生成装置。 - 前記加重平均値と当該加重平均値に擬似微分処理を施した値との合算値を算出する遅れ補償部をさらに備え、前記合算値を用いて車速指令を生成することを特徴とする請求項2に記載の車速指令生成装置。
- 前記許容車速上限値及び前記許容車速下限値の単純平均値を算出する単純平均処理部と、
前記単純平均値に含まれる短周期変動成分を除去したものを車速指令として出力するフィルタ処理部と、をさらに備えることを特徴とする請求項1に記載の車速指令生成装置。 - 前記加重平均処理部は、前記単純平均値及び前記車速基準値に含まれる短周期変動成分を除去するフィルタ処理部を備え、前記重み係数を用いて前記フィルタ処理部を経た前記単純平均値及び前記車速基準値の加重平均値を算出することを特徴とする請求項2又は4に記載の車速指令生成装置。
- 前記遅れ補償部は、前記単純平均値に含まれる短周期変動成分を除去するフィルタ処理部を備え、前記フィルタ処理部を経た前記単純平均値と前記フィルタ処理部を経た前記単純平均値に擬似微分処理を施して得られる値との合算値を算出することを特徴とする請求項3に記載の車速指令生成装置。
- 実現すべき車両の速度に相当する車速指令が入力されると当該車速指令に応じて車両を操作するドライブロボットの車速制御装置について、当該車速制御装置に用いられる車速指令を生成する車速指令生成方法であって、
前記車両で実現される車速に対する許容車速上限値及び許容車速下限値を取得する工程と、
前記許容車速上限値及び当該許容車速下限値の平均値を算出する工程と、
前記平均値に基づいて車速指令を生成する工程と、を備えることを特徴とする車速指令生成方法。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2017237614A JP6919543B2 (ja) | 2017-12-12 | 2017-12-12 | 車速指令生成装置及び車速指令生成方法 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2017237614A JP6919543B2 (ja) | 2017-12-12 | 2017-12-12 | 車速指令生成装置及び車速指令生成方法 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JP2019105506A true JP2019105506A (ja) | 2019-06-27 |
| JP6919543B2 JP6919543B2 (ja) | 2021-08-18 |
Family
ID=67061207
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2017237614A Active JP6919543B2 (ja) | 2017-12-12 | 2017-12-12 | 車速指令生成装置及び車速指令生成方法 |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP6919543B2 (ja) |
Cited By (3)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| WO2021106290A1 (ja) * | 2019-11-29 | 2021-06-03 | 株式会社明電舎 | 車速指令生成装置及び車速指令生成方法 |
| FR3107605A1 (fr) * | 2020-02-20 | 2021-08-27 | Psa Automobiles Sa | Procede de pilotage du robot de conduite utilise pour les essais d’homologation de vehicules automobiles |
| CN113805579A (zh) * | 2021-03-11 | 2021-12-17 | 京东鲲鹏(江苏)科技有限公司 | 一种无人车的控制方法和装置 |
Citations (9)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPH09113418A (ja) * | 1995-10-14 | 1997-05-02 | Horiba Ltd | 自動車自動運転ロボットの制御方法 |
| JP2007187090A (ja) * | 2006-01-13 | 2007-07-26 | Toyota Motor Corp | 速度維持制御装置 |
| JP2009008517A (ja) * | 2007-06-28 | 2009-01-15 | Meidensha Corp | 車両速度制御方法 |
| JP2009294014A (ja) * | 2008-06-04 | 2009-12-17 | Meidensha Corp | シャシーダイナモメータ |
| EP2246686A1 (en) * | 2009-05-01 | 2010-11-03 | Froude Hofmann Limited | Vehicle test apparatus and method |
| JP2016008925A (ja) * | 2014-06-25 | 2016-01-18 | 株式会社明電舎 | 車速指令生成装置及び車速指令生成方法 |
| JP2016156687A (ja) * | 2015-02-24 | 2016-09-01 | 株式会社明電舎 | 車両速度制御装置 |
| JP2017053768A (ja) * | 2015-09-10 | 2017-03-16 | 株式会社明電舎 | 車両速度制御装置 |
| JP2017133956A (ja) * | 2016-01-28 | 2017-08-03 | 株式会社明電舎 | 車両の自動運転システムおよび自動運転方法 |
-
2017
- 2017-12-12 JP JP2017237614A patent/JP6919543B2/ja active Active
Patent Citations (9)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPH09113418A (ja) * | 1995-10-14 | 1997-05-02 | Horiba Ltd | 自動車自動運転ロボットの制御方法 |
| JP2007187090A (ja) * | 2006-01-13 | 2007-07-26 | Toyota Motor Corp | 速度維持制御装置 |
| JP2009008517A (ja) * | 2007-06-28 | 2009-01-15 | Meidensha Corp | 車両速度制御方法 |
| JP2009294014A (ja) * | 2008-06-04 | 2009-12-17 | Meidensha Corp | シャシーダイナモメータ |
| EP2246686A1 (en) * | 2009-05-01 | 2010-11-03 | Froude Hofmann Limited | Vehicle test apparatus and method |
| JP2016008925A (ja) * | 2014-06-25 | 2016-01-18 | 株式会社明電舎 | 車速指令生成装置及び車速指令生成方法 |
| JP2016156687A (ja) * | 2015-02-24 | 2016-09-01 | 株式会社明電舎 | 車両速度制御装置 |
| JP2017053768A (ja) * | 2015-09-10 | 2017-03-16 | 株式会社明電舎 | 車両速度制御装置 |
| JP2017133956A (ja) * | 2016-01-28 | 2017-08-03 | 株式会社明電舎 | 車両の自動運転システムおよび自動運転方法 |
Cited By (5)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| WO2021106290A1 (ja) * | 2019-11-29 | 2021-06-03 | 株式会社明電舎 | 車速指令生成装置及び車速指令生成方法 |
| JP2021084577A (ja) * | 2019-11-29 | 2021-06-03 | 株式会社明電舎 | 車速指令生成装置及び車速指令生成方法 |
| US11884290B2 (en) | 2019-11-29 | 2024-01-30 | Meidensha Corporation | Vehicle speed command generation device and vehicle speed command generation method |
| FR3107605A1 (fr) * | 2020-02-20 | 2021-08-27 | Psa Automobiles Sa | Procede de pilotage du robot de conduite utilise pour les essais d’homologation de vehicules automobiles |
| CN113805579A (zh) * | 2021-03-11 | 2021-12-17 | 京东鲲鹏(江苏)科技有限公司 | 一种无人车的控制方法和装置 |
Also Published As
| Publication number | Publication date |
|---|---|
| JP6919543B2 (ja) | 2021-08-18 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| JP6504542B2 (ja) | 車両速度制御装置 | |
| JP7686112B2 (ja) | 運転支援装置、運転支援方法、およびプログラム | |
| JP6235420B2 (ja) | 車速指令生成装置及び車速指令生成方法 | |
| KR102313002B1 (ko) | 차량 속도 제어 장치 및 차량 속도 제어 방법 | |
| JP2005297872A (ja) | 車両速度制御装置 | |
| JP6429235B2 (ja) | 車両速度制御装置 | |
| JP5098736B2 (ja) | 車両速度制御装置 | |
| JP4872828B2 (ja) | 車両速度制御方法 | |
| JP6919543B2 (ja) | 車速指令生成装置及び車速指令生成方法 | |
| JP3873584B2 (ja) | 車両用自動運転装置 | |
| JP2009068929A (ja) | 車速制御の駆動力特性収録方法 | |
| JP6798599B1 (ja) | 車速指令生成装置及び車速指令生成方法 | |
| JP2013053910A (ja) | 動力伝達系の試験装置 | |
| JP2024526706A (ja) | ドライブコントロールする方法 | |
| JPH09113418A (ja) | 自動車自動運転ロボットの制御方法 | |
| JP4606994B2 (ja) | 車両走行制御システム | |
| JPH10153611A (ja) | 加速度推定装置 | |
| EP3784895A1 (en) | Speed control method for an internal combustion engine | |
| JP3489241B2 (ja) | 自動車エンジン試験装置 | |
| JP3613974B2 (ja) | 車速制御装置 | |
| JP6277060B2 (ja) | スロットル制御装置 | |
| JP2021162418A (ja) | 車速制御装置 | |
| JP2015129644A (ja) | 速度指令パターン算出装置およびスロットル制御装置 | |
| KR20160001952A (ko) | 자동차의 오토크루즈 속도 제어 장치 및 방법 | |
| JP2024163619A (ja) | 車両走行試験システム及び方法 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20200917 |
|
| A977 | Report on retrieval |
Free format text: JAPANESE INTERMEDIATE CODE: A971007 Effective date: 20210519 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20210622 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20210705 |
|
| R150 | Certificate of patent or registration of utility model |
Ref document number: 6919543 Country of ref document: JP Free format text: JAPANESE INTERMEDIATE CODE: R150 |