JP2019169083A - 判定装置及び方法 - Google Patents
判定装置及び方法 Download PDFInfo
- Publication number
- JP2019169083A JP2019169083A JP2018058337A JP2018058337A JP2019169083A JP 2019169083 A JP2019169083 A JP 2019169083A JP 2018058337 A JP2018058337 A JP 2018058337A JP 2018058337 A JP2018058337 A JP 2018058337A JP 2019169083 A JP2019169083 A JP 2019169083A
- Authority
- JP
- Japan
- Prior art keywords
- vehicle
- state
- unit
- determination
- external environment
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Pending
Links
Images



Classifications
-
- G—PHYSICS
- G01—MEASURING; TESTING
- G01S—RADIO DIRECTION-FINDING; RADIO NAVIGATION; DETERMINING DISTANCE OR VELOCITY BY USE OF RADIO WAVES; LOCATING OR PRESENCE-DETECTING BY USE OF THE REFLECTION OR RERADIATION OF RADIO WAVES; ANALOGOUS ARRANGEMENTS USING OTHER WAVES
- G01S7/00—Details of systems according to groups G01S13/00, G01S15/00, G01S17/00
- G01S7/48—Details of systems according to groups G01S13/00, G01S15/00, G01S17/00 of systems according to group G01S17/00
- G01S7/497—Means for monitoring or calibrating
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60W—CONJOINT CONTROL OF VEHICLE SUB-UNITS OF DIFFERENT TYPE OR DIFFERENT FUNCTION; CONTROL SYSTEMS SPECIALLY ADAPTED FOR HYBRID VEHICLES; ROAD VEHICLE DRIVE CONTROL SYSTEMS FOR PURPOSES NOT RELATED TO THE CONTROL OF A PARTICULAR SUB-UNIT
- B60W50/00—Details of control systems for road vehicle drive control not related to the control of a particular sub-unit, e.g. process diagnostic or vehicle driver interfaces
- B60W50/0098—Details of control systems ensuring comfort, safety or stability not otherwise provided for
-
- G—PHYSICS
- G01—MEASURING; TESTING
- G01S—RADIO DIRECTION-FINDING; RADIO NAVIGATION; DETERMINING DISTANCE OR VELOCITY BY USE OF RADIO WAVES; LOCATING OR PRESENCE-DETECTING BY USE OF THE REFLECTION OR RERADIATION OF RADIO WAVES; ANALOGOUS ARRANGEMENTS USING OTHER WAVES
- G01S17/00—Systems using the reflection or reradiation of electromagnetic waves other than radio waves, e.g. lidar systems
- G01S17/86—Combinations of lidar systems with systems other than lidar, radar or sonar, e.g. with direction finders
-
- G—PHYSICS
- G01—MEASURING; TESTING
- G01S—RADIO DIRECTION-FINDING; RADIO NAVIGATION; DETERMINING DISTANCE OR VELOCITY BY USE OF RADIO WAVES; LOCATING OR PRESENCE-DETECTING BY USE OF THE REFLECTION OR RERADIATION OF RADIO WAVES; ANALOGOUS ARRANGEMENTS USING OTHER WAVES
- G01S17/00—Systems using the reflection or reradiation of electromagnetic waves other than radio waves, e.g. lidar systems
- G01S17/88—Lidar systems specially adapted for specific applications
- G01S17/93—Lidar systems specially adapted for specific applications for anti-collision purposes
- G01S17/931—Lidar systems specially adapted for specific applications for anti-collision purposes of land vehicles
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60W—CONJOINT CONTROL OF VEHICLE SUB-UNITS OF DIFFERENT TYPE OR DIFFERENT FUNCTION; CONTROL SYSTEMS SPECIALLY ADAPTED FOR HYBRID VEHICLES; ROAD VEHICLE DRIVE CONTROL SYSTEMS FOR PURPOSES NOT RELATED TO THE CONTROL OF A PARTICULAR SUB-UNIT
- B60W2555/00—Input parameters relating to exterior conditions, not covered by groups B60W2552/00, B60W2554/00
- B60W2555/20—Ambient conditions, e.g. wind or rain
-
- G—PHYSICS
- G01—MEASURING; TESTING
- G01S—RADIO DIRECTION-FINDING; RADIO NAVIGATION; DETERMINING DISTANCE OR VELOCITY BY USE OF RADIO WAVES; LOCATING OR PRESENCE-DETECTING BY USE OF THE REFLECTION OR RERADIATION OF RADIO WAVES; ANALOGOUS ARRANGEMENTS USING OTHER WAVES
- G01S7/00—Details of systems according to groups G01S13/00, G01S15/00, G01S17/00
- G01S7/48—Details of systems according to groups G01S13/00, G01S15/00, G01S17/00 of systems according to group G01S17/00
- G01S7/497—Means for monitoring or calibrating
- G01S2007/4975—Means for monitoring or calibrating of sensor obstruction by, e.g. dirt- or ice-coating, e.g. by reflection measurement on front-screen
Landscapes
- Engineering & Computer Science (AREA)
- Physics & Mathematics (AREA)
- Radar, Positioning & Navigation (AREA)
- Remote Sensing (AREA)
- Automation & Control Theory (AREA)
- Computer Networks & Wireless Communication (AREA)
- General Physics & Mathematics (AREA)
- Electromagnetism (AREA)
- Human Computer Interaction (AREA)
- Transportation (AREA)
- Mechanical Engineering (AREA)
- Traffic Control Systems (AREA)
- Control Of Driving Devices And Active Controlling Of Vehicle (AREA)
Abstract
Description
図1に示すように、判定装置100は、車両10に搭載される。車両10は、判定装置100の他、センサ部20と、報知装置30と、を備える。
図6を用いて第1実施形態と異なる点について説明する。以下では、既に説明した実施形態と同じ符号は、同一の構成及び処理を示すものであって、先行する説明を参照する。第2実施形態の判定装置100aは、センサ部20aと、報知装置30と、運転支援装置50を制御する運転支援制御装置300と、を備える車両10aに搭載される。
図8を用いて第2実施形態と異なる点について説明する。第3実施形態の判定装置100bは、センサ部20aと、報知装置30と、入力装置40と、運転支援制御装置300と、を備える車両10bに搭載される。
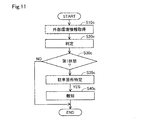
図10を用いて第4実施形態の判定装置100cが第1実施形態と異なる点について説明する。第4実施形態において、CPU110cは、メモリ200cに記憶されたプログラムを展開して実行することにより、取得部121、通信部122、判定部140c、報知制御部150c、特定部180として機能する。本実施形態のメモリ200cには、さらに、駐車箇所情報が記憶されている。駐車箇所情報は、車両10cに雪等が堆積して第1状態となることを回避するための駐車箇所に関する情報である。
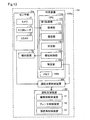
図13を用いて第5実施形態の判定装置100dについて説明する。第5実施形態の判定装置100dは、第2実施形態と同様に、センサ部20aと、報知装置30と、運転支援装置50を制御する運転支援制御装置300と、を備える車両10dに搭載される。CPU110dは、メモリ200dに記憶されたプログラムを展開して実行することにより、取得部121、通信部122、判定部140c、報知制御部150c、特定部180dとして機能する。メモリ200dには、第4実施形態と同様に、駐車箇所情報が記憶されている。
上記種々の実施形態において、報知装置30として、車両10〜10dの外部に設けられた表示装置及びスピーカが用いられてもよい。例えば、報知制御部150、150a、150cは、車両10〜10dのユーザの携帯端末における所定のアプリケーションを実行することで、携帯端末のパネルやスピーカに各種の情報を報知させてもよい。例えば、車両10〜10dがシェアカーである場合には、シェアカーの管理センターに設けられた報知装置30に種々の情報を報知させてもよい。また、車両10〜10dは、遠隔操作によりシステムの始動やスタートスイッチのオンが可能な車両であってもよい。この形態によれば、車両10〜10dのユーザは、実際に車両を視認することなく第1状態であることを知ることができる。
上記第3実施形態において、入力装置として、車両10bの外部に設けられた、ボタン、タッチパネル、音声入力装置が用いられてもよい。例えば、車両10bのユーザの携帯端末における所定のアプリケーションを実行することで、携帯端末のパネルやスピーカを入力装置として用いてもよい。
上記第1〜第3実施形態の判定処理は、車両10、10a、10bのシステムの始動時から停止時まで、又は、スタートスイッチがオンされてからオフされるまで、所定の時間間隔で繰り返し実行されてもよい。この形態によれば、車両10、10a、10bの運転中、雪等が堆積して第1状態となった場合に報知が行われるので、車両10、10a、10bを運転中のユーザに対しても注意を促すことができる。
上記第3実施形態において、除去情報は、車両10bの外部に設けられ、判定装置100bと通信可能なサーバのメモリに記憶されてもよい。
上記第4、第5実施形態において、駐車箇所情報は、車両10c、10dの外部に設けられ、判定装置100c、100dと通信可能なサーバに記憶されていてもよく、特定部180、180dは、当該サーバから駐車箇所情報を取得してもよい。
上記第4実施形態において、判定装置100cは、特定部180を備えており、報知制御部150cは車両10cが予め定められた期間内に第1状態となることと、特定された駐車箇所を、報知装置30に報知させている。これに対し、判定装置100cは特定部180を備えていなくともよく、報知制御部150cは、車両10cが予め定められた期間内に第1状態となることを、報知装置30に報知させてもよい。この形態によれば、判定部140cは車両10cが停車後であって予め定められた期間内に第1状態となるか否かを判定し、報知制御部150cは、将来第1状態となる可能性があることを報知装置30に報知させるので、車両10cのユーザは、次回の車両10cのシステム始動時よりも前に、雪等により車両10cの運転が困難になる可能性があることを知ることができる。
上記種々の実施形態は、車両10〜10dを複数有するシェアカー等の事業所で適用される場合に好適である。例えば、上記第4、第5実施形態において、車両10c、10dに翌日の使用予定があり、翌日第1状態となることが報知された場合には、事業所の管理者は、翌日の使用予定がある車両10c、10dを、特定部180、180dによって特定された駐車箇所に駐車させ、翌日の使用予定がない車両を他の駐車箇所に駐車させることができる。この形態によれば、第1状態を回避するための駐車箇所の数が限られている場合であっても、次回の使用に備えて車両10c、10dを駐車させることができる。
上記種々の実施形態は適宜組み合わせられてもよい。例えば、第2実施形態と第4実施形態とが組み合わせられてもよい。
Claims (9)
- 車両(10、10a、10b、10c、10d)に搭載され、前記車両の外部環境に由来する物質が前記車両に堆積することを判定するための判定装置(100、100a、100b、100c、100d)であって、
前記車両の外部環境情報を取得する第1取得部(120、121、122)と、
取得された前記外部環境情報を用いて、前記車両に前記車両の円滑な運転を妨げる可能性がある量の前記物質が堆積した第1状態であるか否かを判定する判定部(140、140a、140c)と、
前記第1状態である場合に、前記車両が前記第1状態であることを報知装置30に報知させる報知制御部(150、150a、150b、150c)と、を備える、判定装置。 - 請求項1に記載の判定装置であって、
前記第1状態は、前記車両のルーフ(11)に堆積した前記物質が、前記ルーフから前記車両のフロントガラス(12)に移動する可能性がある場合を含む、判定装置。 - 請求項1または請求項2に記載の判定装置であって、
前記外部環境情報は、前記車両に設けられたセンサ部(20、20a)の検出結果を含み、
前記第1状態は、前記物質によって前記センサ部の検出結果が得られない可能性がある場合を含み、
前記車両は、前記検出結果を用いて前記車両の運転支援を実行する運転支援制御部(300)を備える、判定装置。 - 請求項3に記載の判定装置であって、
前記車両から前記物質が除去された除去情報を取得する第2取得部(160)と、
前記第1状態であり、かつ、前記除去情報が取得されない場合には、前記運転支援制御部による運転支援を制限する制限部(170)と、をさらに備える、判定装置。 - 請求項4に記載の判定装置であって、
取得された前記除去情報を記憶する記憶部(200b)をさらに備える、判定装置。 - 請求項1から請求項5までのいずれか一項に記載の判定装置であって、
前記判定部は、さらに、前記車両の停車後であって予め定められた期間内に前記第1状態となるか否かを判定し、
前記報知制御部は、前記予め定められた期間内に前記第1状態となる場合に、前記報知装置に報知させる、判定装置。 - 請求項6に記載の判定装置であって、
前記予め定められた期間内に前記第1状態となることを回避するための前記車両の駐車箇所を特定する特定部(180、180d)をさらに備え、
前記報知制御部は、特定された前記駐車箇所を前記報知装置に報知させる、判定装置。 - 請求項6又は請求項7に記載の判定装置であって、
前記予め定められた期間内に前記第1状態となることを回避するための前記車両の駐車箇所を特定する特定部をさらに備え、
前記車両は、前記車両の運転を実行し、特定された前記駐車箇所へ前記車両を駐車させる、駐車実行部(300)をさらに備える、判定装置。 - 車両の外部環境に由来する物質が前記車両に堆積することを判定するための方法であって、
前記車両の外部環境情報を取得し(S10)、
取得された前記外部環境情報を用いて、前記車両に前記車両の運転が困難になる可能性がある量の前記物質が堆積した第1状態であるか否かを判定し(S20)、
前記第1状態である場合に前記第1状態であることを報知装置に報知させる(S40)、方法。
Priority Applications (2)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2018058337A JP2019169083A (ja) | 2018-03-26 | 2018-03-26 | 判定装置及び方法 |
| US16/352,079 US11124198B2 (en) | 2018-03-26 | 2019-03-13 | Material accumulation detection device and method thereof |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2018058337A JP2019169083A (ja) | 2018-03-26 | 2018-03-26 | 判定装置及び方法 |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| JP2019169083A true JP2019169083A (ja) | 2019-10-03 |
Family
ID=67984052
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2018058337A Pending JP2019169083A (ja) | 2018-03-26 | 2018-03-26 | 判定装置及び方法 |
Country Status (2)
| Country | Link |
|---|---|
| US (1) | US11124198B2 (ja) |
| JP (1) | JP2019169083A (ja) |
Families Citing this family (3)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN111591285B (zh) * | 2020-03-19 | 2020-12-25 | 平湖市伊凡家箱包有限公司 | 应用云计算的积雪分布状态监测系统 |
| US11535256B2 (en) * | 2020-10-06 | 2022-12-27 | Ford Global Technologies, Llc | Chionophobia intervention systems and methods |
| EP4564053B1 (en) * | 2023-12-01 | 2026-04-01 | Volvo Autonomous Solutions AB | Determining a lens coverage condition of a light-based scanning device arranged in a vehicle |
Citations (6)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPS6133769U (ja) * | 1984-07-31 | 1986-03-01 | 福井トヨペツト株式会社 | 自動車用の雪止具 |
| JP2009001147A (ja) * | 2007-06-21 | 2009-01-08 | Fujikura Ltd | 車両用融雪装置及び車両の融雪方法 |
| JP2011185838A (ja) * | 2010-03-10 | 2011-09-22 | Denso Corp | 情報報知装置、情報報知システム、及びプログラム |
| JP2015049665A (ja) * | 2013-08-30 | 2015-03-16 | トヨタ自動車株式会社 | 運転支援装置 |
| JP2015190929A (ja) * | 2014-03-28 | 2015-11-02 | 富士重工業株式会社 | 車両における積雪検知システム |
| JP2018032321A (ja) * | 2016-08-26 | 2018-03-01 | トヨタ自動車株式会社 | 自動運転車両の制御システム及び制御方法 |
Family Cites Families (11)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US8704653B2 (en) * | 2009-04-02 | 2014-04-22 | GM Global Technology Operations LLC | Enhanced road vision on full windshield head-up display |
| US20100315218A1 (en) * | 2009-06-12 | 2010-12-16 | David Cades | Inclement Condition Speedometer |
| JP2013020288A (ja) | 2011-07-07 | 2013-01-31 | Mitsubishi Motors Corp | 走行不安定路面予測装置 |
| US20140058711A1 (en) * | 2012-08-22 | 2014-02-27 | Inrix, Inc. | Predictive parking |
| US9409549B2 (en) * | 2013-09-25 | 2016-08-09 | Ford Global Technologies, Llc | Autonomous vehicle window clearing |
| US9858621B1 (en) * | 2014-05-20 | 2018-01-02 | State Farm Mutual Automobile Insurance Company | Autonomous vehicle technology effectiveness determination for insurance pricing |
| US9944291B2 (en) * | 2015-10-27 | 2018-04-17 | International Business Machines Corporation | Controlling driving modes of self-driving vehicles |
| GB2563740B (en) * | 2015-11-03 | 2021-11-10 | Ford Global Tech Llc | Wearable device configuration using vehicle and cloud event data |
| KR20180037414A (ko) * | 2016-10-04 | 2018-04-12 | 엘지전자 주식회사 | 자동주차 보조장치 및 이를 포함하는 차량 |
| US20180229692A1 (en) * | 2017-02-13 | 2018-08-16 | Ford Global Technologies, Llc | System and method of operating windshield wipers of a semi-autonomous motor vehicle |
| US20180370502A1 (en) * | 2017-06-27 | 2018-12-27 | Dura Operating, Llc | Method and system for autonomous emergency self-learning braking for a vehicle |
-
2018
- 2018-03-26 JP JP2018058337A patent/JP2019169083A/ja active Pending
-
2019
- 2019-03-13 US US16/352,079 patent/US11124198B2/en active Active
Patent Citations (6)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPS6133769U (ja) * | 1984-07-31 | 1986-03-01 | 福井トヨペツト株式会社 | 自動車用の雪止具 |
| JP2009001147A (ja) * | 2007-06-21 | 2009-01-08 | Fujikura Ltd | 車両用融雪装置及び車両の融雪方法 |
| JP2011185838A (ja) * | 2010-03-10 | 2011-09-22 | Denso Corp | 情報報知装置、情報報知システム、及びプログラム |
| JP2015049665A (ja) * | 2013-08-30 | 2015-03-16 | トヨタ自動車株式会社 | 運転支援装置 |
| JP2015190929A (ja) * | 2014-03-28 | 2015-11-02 | 富士重工業株式会社 | 車両における積雪検知システム |
| JP2018032321A (ja) * | 2016-08-26 | 2018-03-01 | トヨタ自動車株式会社 | 自動運転車両の制御システム及び制御方法 |
Also Published As
| Publication number | Publication date |
|---|---|
| US20190291740A1 (en) | 2019-09-26 |
| US11124198B2 (en) | 2021-09-21 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| JP7276072B2 (ja) | 遠隔支援システム、車載装置、遠隔支援方法、及び遠隔支援プログラム | |
| JP7852943B2 (ja) | 自律車両の通知のシステムと方法 | |
| US9758092B2 (en) | System and method for generating a parking alert | |
| US20170315556A1 (en) | Vehicle control system, vehicle control method, and vehicle control program | |
| CN111284428A (zh) | 可升级车辆 | |
| CN108885825A (zh) | 自动泊车系统、自动泊车控制装置及自动泊车控制方法 | |
| JP6642398B2 (ja) | 自動運転システム | |
| WO2017187622A1 (ja) | 車両制御システム、車両制御方法、および車両制御プログラム | |
| CN114954438A (zh) | 车辆行驶控制方法、装置、车辆、可读存储介质及芯片 | |
| JP2020052559A (ja) | 車両制御装置、車両制御方法、及びプログラム | |
| JP7297055B2 (ja) | 表示制御装置、表示制御方法及びプログラム | |
| JP2018083516A (ja) | 車両制御システム、車両制御方法、および車両制御プログラム | |
| JP2020052863A (ja) | 車両監視装置 | |
| CN115022547A (zh) | 车载摄像头清洗方法、装置、车辆、存储介质及芯片 | |
| CN114789723B (zh) | 车辆行驶控制方法、装置、车辆、存储介质及芯片 | |
| CN111835818A (zh) | 通信装置、通信方法以及存储介质 | |
| JP2008293095A (ja) | 運転支援システム | |
| WO2015033470A1 (ja) | 運転支援装置および運転支援方法 | |
| CN114728658A (zh) | 车辆控制方法及装置、车辆 | |
| WO2021162000A1 (ja) | 駐車支援装置 | |
| JP7372144B2 (ja) | 車載処理装置、及び車載処理システム | |
| US11124198B2 (en) | Material accumulation detection device and method thereof | |
| JP7632957B2 (ja) | 情報処理装置、駐車支援装置、および方法 | |
| CN114084159A (zh) | 辅助驾驶功能提醒方法、装置、介质及车辆 | |
| CN111216631B (zh) | 行驶控制装置、控制方法以及存储程序的存储介质 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20210120 |
|
| A977 | Report on retrieval |
Free format text: JAPANESE INTERMEDIATE CODE: A971007 Effective date: 20211216 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20211221 |
|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20220209 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20220628 |
|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20220823 |
|
| A02 | Decision of refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A02 Effective date: 20230110 |