JP2019178698A - 変速機付き車両 - Google Patents
変速機付き車両 Download PDFInfo
- Publication number
- JP2019178698A JP2019178698A JP2018066962A JP2018066962A JP2019178698A JP 2019178698 A JP2019178698 A JP 2019178698A JP 2018066962 A JP2018066962 A JP 2018066962A JP 2018066962 A JP2018066962 A JP 2018066962A JP 2019178698 A JP2019178698 A JP 2019178698A
- Authority
- JP
- Japan
- Prior art keywords
- transmission
- actuator
- shift
- vehicle
- manual
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Granted
Links
Images



Classifications
-
- F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
- F16—ENGINEERING ELEMENTS AND UNITS; GENERAL MEASURES FOR PRODUCING AND MAINTAINING EFFECTIVE FUNCTIONING OF MACHINES OR INSTALLATIONS; THERMAL INSULATION IN GENERAL
- F16H—GEARING
- F16H61/00—Control functions within control units of change-speed- or reversing-gearings for conveying rotary motion ; Control of exclusively fluid gearing, friction gearing, gearings with endless flexible members or other particular types of gearing
- F16H61/26—Generation or transmission of movements for final actuating mechanisms
- F16H61/28—Generation or transmission of movements for final actuating mechanisms with at least one movement of the final actuating mechanism being caused by a non-mechanical force, e.g. power-assisted
- F16H61/32—Electric motors , actuators or related electrical control means therefor
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60W—CONJOINT CONTROL OF VEHICLE SUB-UNITS OF DIFFERENT TYPE OR DIFFERENT FUNCTION; CONTROL SYSTEMS SPECIALLY ADAPTED FOR HYBRID VEHICLES; ROAD VEHICLE DRIVE CONTROL SYSTEMS FOR PURPOSES NOT RELATED TO THE CONTROL OF A PARTICULAR SUB-UNIT
- B60W10/00—Conjoint control of vehicle sub-units of different type or different function
- B60W10/02—Conjoint control of vehicle sub-units of different type or different function including control of driveline clutches
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60W—CONJOINT CONTROL OF VEHICLE SUB-UNITS OF DIFFERENT TYPE OR DIFFERENT FUNCTION; CONTROL SYSTEMS SPECIALLY ADAPTED FOR HYBRID VEHICLES; ROAD VEHICLE DRIVE CONTROL SYSTEMS FOR PURPOSES NOT RELATED TO THE CONTROL OF A PARTICULAR SUB-UNIT
- B60W10/00—Conjoint control of vehicle sub-units of different type or different function
- B60W10/04—Conjoint control of vehicle sub-units of different type or different function including control of propulsion units
- B60W10/06—Conjoint control of vehicle sub-units of different type or different function including control of propulsion units including control of combustion engines
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60W—CONJOINT CONTROL OF VEHICLE SUB-UNITS OF DIFFERENT TYPE OR DIFFERENT FUNCTION; CONTROL SYSTEMS SPECIALLY ADAPTED FOR HYBRID VEHICLES; ROAD VEHICLE DRIVE CONTROL SYSTEMS FOR PURPOSES NOT RELATED TO THE CONTROL OF A PARTICULAR SUB-UNIT
- B60W10/00—Conjoint control of vehicle sub-units of different type or different function
- B60W10/10—Conjoint control of vehicle sub-units of different type or different function including control of change-speed gearings
- B60W10/11—Stepped gearings
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60W—CONJOINT CONTROL OF VEHICLE SUB-UNITS OF DIFFERENT TYPE OR DIFFERENT FUNCTION; CONTROL SYSTEMS SPECIALLY ADAPTED FOR HYBRID VEHICLES; ROAD VEHICLE DRIVE CONTROL SYSTEMS FOR PURPOSES NOT RELATED TO THE CONTROL OF A PARTICULAR SUB-UNIT
- B60W30/00—Purposes of road vehicle drive control systems not related to the control of a particular sub-unit, e.g. of systems using conjoint control of vehicle sub-units
- B60W30/18—Propelling the vehicle
- B60W30/18009—Propelling the vehicle related to particular drive situations
- B60W30/18027—Drive off, accelerating from standstill
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60W—CONJOINT CONTROL OF VEHICLE SUB-UNITS OF DIFFERENT TYPE OR DIFFERENT FUNCTION; CONTROL SYSTEMS SPECIALLY ADAPTED FOR HYBRID VEHICLES; ROAD VEHICLE DRIVE CONTROL SYSTEMS FOR PURPOSES NOT RELATED TO THE CONTROL OF A PARTICULAR SUB-UNIT
- B60W30/00—Purposes of road vehicle drive control systems not related to the control of a particular sub-unit, e.g. of systems using conjoint control of vehicle sub-units
- B60W30/18—Propelling the vehicle
- B60W30/19—Improvement of gear change, e.g. by synchronisation or smoothing gear shift
-
- F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
- F16—ENGINEERING ELEMENTS AND UNITS; GENERAL MEASURES FOR PRODUCING AND MAINTAINING EFFECTIVE FUNCTIONING OF MACHINES OR INSTALLATIONS; THERMAL INSULATION IN GENERAL
- F16H—GEARING
- F16H61/00—Control functions within control units of change-speed- or reversing-gearings for conveying rotary motion ; Control of exclusively fluid gearing, friction gearing, gearings with endless flexible members or other particular types of gearing
- F16H61/02—Control functions within control units of change-speed- or reversing-gearings for conveying rotary motion ; Control of exclusively fluid gearing, friction gearing, gearings with endless flexible members or other particular types of gearing characterised by the signals used
- F16H61/0202—Control functions within control units of change-speed- or reversing-gearings for conveying rotary motion ; Control of exclusively fluid gearing, friction gearing, gearings with endless flexible members or other particular types of gearing characterised by the signals used the signals being electric
- F16H61/0248—Control units where shifting is directly initiated by the driver, e.g. semi-automatic transmissions
-
- F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
- F16—ENGINEERING ELEMENTS AND UNITS; GENERAL MEASURES FOR PRODUCING AND MAINTAINING EFFECTIVE FUNCTIONING OF MACHINES OR INSTALLATIONS; THERMAL INSULATION IN GENERAL
- F16H—GEARING
- F16H63/00—Control outputs from the control unit to change-speed- or reversing-gearings for conveying rotary motion or to other devices than the final output mechanism
- F16H63/02—Final output mechanisms therefor; Actuating means for the final output mechanisms
- F16H63/08—Multiple final output mechanisms being moved by a single common final actuating mechanism
- F16H63/16—Multiple final output mechanisms being moved by a single common final actuating mechanism the final output mechanisms being successively actuated by progressive movement of the final actuating mechanism
-
- F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
- F16—ENGINEERING ELEMENTS AND UNITS; GENERAL MEASURES FOR PRODUCING AND MAINTAINING EFFECTIVE FUNCTIONING OF MACHINES OR INSTALLATIONS; THERMAL INSULATION IN GENERAL
- F16H—GEARING
- F16H63/00—Control outputs from the control unit to change-speed- or reversing-gearings for conveying rotary motion or to other devices than the final output mechanism
- F16H63/40—Control outputs from the control unit to change-speed- or reversing-gearings for conveying rotary motion or to other devices than the final output mechanism comprising signals other than signals for actuating the final output mechanisms
- F16H63/46—Signals to a clutch outside the gearbox
-
- F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
- F16—ENGINEERING ELEMENTS AND UNITS; GENERAL MEASURES FOR PRODUCING AND MAINTAINING EFFECTIVE FUNCTIONING OF MACHINES OR INSTALLATIONS; THERMAL INSULATION IN GENERAL
- F16H—GEARING
- F16H63/00—Control outputs from the control unit to change-speed- or reversing-gearings for conveying rotary motion or to other devices than the final output mechanism
- F16H63/40—Control outputs from the control unit to change-speed- or reversing-gearings for conveying rotary motion or to other devices than the final output mechanism comprising signals other than signals for actuating the final output mechanisms
- F16H63/50—Signals to an engine or motor
- F16H63/502—Signals to an engine or motor for smoothing gear shifts
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60W—CONJOINT CONTROL OF VEHICLE SUB-UNITS OF DIFFERENT TYPE OR DIFFERENT FUNCTION; CONTROL SYSTEMS SPECIALLY ADAPTED FOR HYBRID VEHICLES; ROAD VEHICLE DRIVE CONTROL SYSTEMS FOR PURPOSES NOT RELATED TO THE CONTROL OF A PARTICULAR SUB-UNIT
- B60W2300/00—Indexing codes relating to the type of vehicle
- B60W2300/36—Cycles; Motorcycles; Scooters
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60W—CONJOINT CONTROL OF VEHICLE SUB-UNITS OF DIFFERENT TYPE OR DIFFERENT FUNCTION; CONTROL SYSTEMS SPECIALLY ADAPTED FOR HYBRID VEHICLES; ROAD VEHICLE DRIVE CONTROL SYSTEMS FOR PURPOSES NOT RELATED TO THE CONTROL OF A PARTICULAR SUB-UNIT
- B60W2510/00—Input parameters relating to a particular sub-units
- B60W2510/06—Combustion engines, Gas turbines
- B60W2510/0638—Engine speed
- B60W2510/0652—Speed change rate
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60W—CONJOINT CONTROL OF VEHICLE SUB-UNITS OF DIFFERENT TYPE OR DIFFERENT FUNCTION; CONTROL SYSTEMS SPECIALLY ADAPTED FOR HYBRID VEHICLES; ROAD VEHICLE DRIVE CONTROL SYSTEMS FOR PURPOSES NOT RELATED TO THE CONTROL OF A PARTICULAR SUB-UNIT
- B60W2710/00—Output or target parameters relating to a particular sub-units
- B60W2710/02—Clutches
- B60W2710/021—Clutch engagement state
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60W—CONJOINT CONTROL OF VEHICLE SUB-UNITS OF DIFFERENT TYPE OR DIFFERENT FUNCTION; CONTROL SYSTEMS SPECIALLY ADAPTED FOR HYBRID VEHICLES; ROAD VEHICLE DRIVE CONTROL SYSTEMS FOR PURPOSES NOT RELATED TO THE CONTROL OF A PARTICULAR SUB-UNIT
- B60W2710/00—Output or target parameters relating to a particular sub-units
- B60W2710/06—Combustion engines, Gas turbines
- B60W2710/0644—Engine speed
- B60W2710/0661—Speed change rate
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60Y—INDEXING SCHEME RELATING TO ASPECTS CROSS-CUTTING VEHICLE TECHNOLOGY
- B60Y2200/00—Type of vehicle
- B60Y2200/10—Road Vehicles
- B60Y2200/12—Motorcycles, Trikes; Quads; Scooters
-
- F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
- F16—ENGINEERING ELEMENTS AND UNITS; GENERAL MEASURES FOR PRODUCING AND MAINTAINING EFFECTIVE FUNCTIONING OF MACHINES OR INSTALLATIONS; THERMAL INSULATION IN GENERAL
- F16H—GEARING
- F16H59/00—Control inputs to control units of change-speed- or reversing-gearings for conveying rotary motion
- F16H59/02—Selector apparatus
- F16H2059/0234—Selectors for gearings using foot control
-
- F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
- F16—ENGINEERING ELEMENTS AND UNITS; GENERAL MEASURES FOR PRODUCING AND MAINTAINING EFFECTIVE FUNCTIONING OF MACHINES OR INSTALLATIONS; THERMAL INSULATION IN GENERAL
- F16H—GEARING
- F16H61/00—Control functions within control units of change-speed- or reversing-gearings for conveying rotary motion ; Control of exclusively fluid gearing, friction gearing, gearings with endless flexible members or other particular types of gearing
- F16H61/26—Generation or transmission of movements for final actuating mechanisms
- F16H61/28—Generation or transmission of movements for final actuating mechanisms with at least one movement of the final actuating mechanism being caused by a non-mechanical force, e.g. power-assisted
- F16H61/32—Electric motors , actuators or related electrical control means therefor
- F16H2061/323—Electric motors , actuators or related electrical control means therefor for power assistance, i.e. servos with follow up action
Landscapes
- Engineering & Computer Science (AREA)
- General Engineering & Computer Science (AREA)
- Mechanical Engineering (AREA)
- Transportation (AREA)
- Chemical & Material Sciences (AREA)
- Combustion & Propulsion (AREA)
- Automation & Control Theory (AREA)
- Gear-Shifting Mechanisms (AREA)
- Arrangement And Mounting Of Devices That Control Transmission Of Motive Force (AREA)
- Hydraulic Clutches, Magnetic Clutches, Fluid Clutches, And Fluid Joints (AREA)
- Control Of Transmission Device (AREA)
Abstract
Description
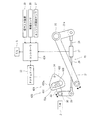
図1は、第1実施形態に係る変速機付き車両1の模式図である。図1に示すように、車両1は、内燃機関であるエンジンE(走行駆動源)と、エンジンEが生成した回転動力を変速する変速機2と、エンジンEと変速機2との間に改設されたメインクラッチ3(例えば、多板クラッチ)とを備える。変速機2は、減速比の異なる複数組のギヤ列4を介してインプット軸5からアウトプット軸6に動力伝達可能に構成され、ギヤ列4のうち任意の一組を選択して変速を行う変速機である。例えば、変速機2は、ドッグクラッチ式の変速機である。
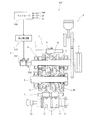
図8は、第2実施形態に係る変速機付き車両501の模式図である。なお、第1実施形態と共通する構成については同一符号を付して説明を省略する。図8に示すように、車両501は、メインクラッチ3の切断/接続が自動制御できるように構成されている。具体的には、変速機2のインプット軸5内にメインクラッチ3に接続されたロッド550が挿通されており、ロッド550のうちメインクラッチ3と反対側の端部に油圧ピストン装置552が接続されている。油圧ピストン装置552には、油圧駆動源553が油圧を付与するように接続されており、油圧ピストン装置552に付与される油圧が調節されることでロッド550が往復動し、メインクラッチ3が切断又は接続される。
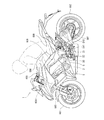
図9は、前述した車両1を自動二輪車とした場合の変速アクチュエータ22の第1配置例を示す側面図である。図10は、前述した車両1を自動二輪車とした場合の変速アクチュエータ22の第2配置例を示す側面図である。図9に示すように、自動二輪車1は、前輪601及び後輪602を備える。前輪601は、フロントフォーク603に接続され、フロントフォーク603は、ヘッドパイプ604に回転自在に支持されたステアリングシャフト(図示せず)に支持される。ステアリングシャフトには、運転者が把持するバー型のハンドル605が略車幅方向の左右に延びるように取り付けられる。ハンドル605は、自動二輪車1の操舵のために運転者の操作によって前記ステアリングシャフトを通じて前輪601を操舵するために回動する。
1,501 車両
2 変速機
3 メインクラッチ
20,120,220,320,420 変速システム
21 変速操作レバー
22,222 変速アクチュエータ
23 手動変速動力伝達機構
24,124 自動変速動力伝達機構
27 荷重センサ(変速動作検出器)
31,131,231,331,431 逃げ部
32,132,232,432 被係合部材
32a,132a,232a,432a 被係合部
33,133,233 係合部材
33a,133a,233a 係合部
35,135,235,435 遊び部
36,436,536 コントローラ(制御器、変速動作検出器)
141,142,241,242 バネ部材(緩衝部材)
341 柔軟部材(緩衝部材)
551 油圧アクチュエータ(クラッチアクチュエータ)
Claims (10)
- 走行動力源の回転動力を変速する変速機と、
運転者が操作する変速操作子と、
運転者による前記変速操作子の操作力を変速動作のための変速動力として前記変速機に伝達する手動変速動力伝達機構と、
変速アクチュエータと、
前記変速アクチュエータの駆動力を前記変速動力として前記手動変速動力伝達機構に伝達する自動変速動力伝達機構と、を備え、
前記自動変速動力伝達機構は、前記変速操作子の操作による前記手動変速動力伝達機構の動作の前記変速アクチュエータへの伝達を切断して且つ前記変速アクチュエータの駆動力を前記手動変速動力伝達機構に伝達可能な逃げ部を有する、変速機付き車両。 - 前記自動変速動力伝達機構は、前記変速アクチュエータに連動し且つ被係合部が形成された被係合部材と、前記手動変速動力伝達機構の動作に連動し且つ前記被係合部に係合する係合部が形成された係合部材と、を有し、
前記逃げ部は、前記手動変速動力伝達機構の動作に連動した前記係合部材の動作方向において前記被係合部と前記係合部との間に形成された遊び部を有する、請求項1に記載の変速機付き車両。 - 前記逃げ部は、前記遊び部に配置された緩衝部材を更に有する、請求項2に記載の変速機付き車両。
- 前記緩衝部材は、前記緩衝部材の変位が大きくなると増加する非線形のバネ定数を有する、請求項3に記載の変速機付き車両。
- 前記緩衝部材は、前記変速操作子が非操作位置にあり且つ前記変速アクチュエータが非駆動状態にあるときに前記係合部に対して隙間をあけるように配置されている、請求項3又は4に記載の変速機付き車両。
- 前記遊び部は、前記手動変速動力伝達機構の動作に伴う前記係合部の移動範囲の全体を含む領域に形成されている、請求項2乃至5のいずれか1項に記載の変速機付き車両。
- 前記変速操作子による前記変速動作を検出する変速動作検出器と、
前記変速動作検出器の検出信号に応じて前記変速アクチュエータを制御する制御器と、を更に備え、
前記遊び部は、前記手動変速動力伝達機構の動作に伴う前記係合部の移動範囲の中心点を含むように前記移動範囲を部分的に含む領域に形成されており、
前記制御器は、前記変速動作検出器により前記変速操作子の操作の開始が検出されると、前記係合部の動く向きに前記被係合部材が動作するように前記変速アクチュエータを駆動する、請求項2乃至5のいずれか1項に記載の変速機付き車両。 - 前記変速操作子及び前記変速アクチュエータによる前記変速動作を検出する変速動作検出器を更に備え、
前記変速機は、ドッグクラッチ式の変速機であり、
前記制御器は、
前記走行駆動源が加速中である場合には、前記変速動作検出器により前記変速動作の開始が検出されると、前記走行動力源への指令値を減速側に補正し、
前記走行駆動源が減速中である場合には、前記変速動作検出器により前記変速動作の開始が検出されると、前記走行動力源への指令値を加速側に補正する、請求項1乃至7のいずれか1項に記載の変速機付き車両。 - 前記走行駆動源と前記変速機との間に介設されたメインクラッチと、
前記メインクラッチを動作させるクラッチアクチュエータと、を更に備える、請求項1乃至8のいずれか1項に記載の変速機付き車両。 - 前記制御器は、前記変速機がニュートラル状態から動力伝達状態に移行する際に前記メインクラッチが切断状態となるように前記クラッチアクチュエータを駆動し、前記車両の発進に伴って前記メインクラッチが徐々に接続されるように前記クラッチアクチュエータを駆動する、請求項9に記載の変速機付き車両。
Priority Applications (3)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2018066962A JP7032974B2 (ja) | 2018-03-30 | 2018-03-30 | 変速機付き車両 |
| US16/227,346 US10711886B2 (en) | 2018-03-30 | 2018-12-20 | Vehicle equipped with transmission |
| EP19152864.5A EP3546802B1 (en) | 2018-03-30 | 2019-01-21 | Vehicle equipped with transmission |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2018066962A JP7032974B2 (ja) | 2018-03-30 | 2018-03-30 | 変速機付き車両 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JP2019178698A true JP2019178698A (ja) | 2019-10-17 |
| JP7032974B2 JP7032974B2 (ja) | 2022-03-09 |
Family
ID=65138925
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2018066962A Active JP7032974B2 (ja) | 2018-03-30 | 2018-03-30 | 変速機付き車両 |
Country Status (3)
| Country | Link |
|---|---|
| US (1) | US10711886B2 (ja) |
| EP (1) | EP3546802B1 (ja) |
| JP (1) | JP7032974B2 (ja) |
Cited By (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP7426424B2 (ja) | 2022-03-03 | 2024-02-01 | 株式会社トランストロン | シフト操作検出装置、シフトレバー装置および鞍乗型車両 |
Families Citing this family (3)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2022072967A (ja) * | 2020-10-30 | 2022-05-17 | ヤマハ発動機株式会社 | 鞍乗型車両 |
| FR3122631B1 (fr) * | 2021-05-06 | 2023-05-12 | Schorb Innovation Systems | Système de commande de changement de rapport de vitesse pour boîte de vitesse séquentielle, et véhicule équipé d’un tel système |
| WO2023112324A1 (ja) * | 2021-12-17 | 2023-06-22 | ヤマハ発動機株式会社 | 変速制御装置 |
Citations (8)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPH0558191A (ja) * | 1991-09-06 | 1993-03-09 | Ishikawajima Shibaura Mach Co Ltd | 遠隔操縦作業車の変速操作装置 |
| JPH0893915A (ja) * | 1994-09-22 | 1996-04-12 | Kawasaki Heavy Ind Ltd | 自動二輪車等のチェンジ装置 |
| JP2001271925A (ja) * | 2000-03-28 | 2001-10-05 | Denso Corp | 自動変速機のシフトレンジ切換装置 |
| JP2005156106A (ja) * | 2003-11-28 | 2005-06-16 | Matsushita Electric Ind Co Ltd | 冷蔵庫 |
| JP2006052803A (ja) * | 2004-08-12 | 2006-02-23 | Moric Co Ltd | 電動多段変速機 |
| JP2006064003A (ja) * | 2004-08-24 | 2006-03-09 | Calsonic Kansei Corp | 自動変速機のセレクトアシスト装置 |
| JP2015077887A (ja) * | 2013-10-16 | 2015-04-23 | スズキ株式会社 | ハイブリッド二輪車 |
| JP2016098728A (ja) * | 2014-11-21 | 2016-05-30 | 株式会社ケーヒン | 駆動力制御装置 |
Family Cites Families (12)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP4203363B2 (ja) * | 2003-06-10 | 2008-12-24 | 本田技研工業株式会社 | 車両用の操作装置 |
| DE102007011359A1 (de) * | 2007-03-07 | 2008-09-11 | Zf Friedrichshafen Ag | Betätigungseinrichtung mit Wählhebelaktuator |
| EP2023019A1 (de) * | 2007-08-07 | 2009-02-11 | Hoerbiger Antriebstechnik GmbH | Schaltkraft-Unterstützungsvorrichtung für ein Getriebe |
| DE102007037437A1 (de) * | 2007-08-08 | 2009-02-12 | GM Global Technology Operations, Inc., Detroit | Elektronisches Schaltsystem mit Ausfallsicherung |
| JP2010052726A (ja) | 2008-08-01 | 2010-03-11 | Yamaha Motor Co Ltd | 変速制御システムおよび車両 |
| DE102008042318A1 (de) * | 2008-09-24 | 2010-04-01 | Zf Friedrichshafen Ag | Schaltkraftunterstützung eines schaltbaren Getriebes |
| JP2012237347A (ja) | 2011-05-10 | 2012-12-06 | Honda Motor Co Ltd | エンジンの変速制御装置 |
| JP5722178B2 (ja) * | 2011-09-21 | 2015-05-20 | 本田技研工業株式会社 | 変速制御装置 |
| JP6753209B2 (ja) * | 2016-08-15 | 2020-09-09 | スズキ株式会社 | 車両用変速制御装置 |
| US9890849B1 (en) * | 2016-10-06 | 2018-02-13 | David R. Hall | Electronic shifter with tactile feedback |
| JP7084816B2 (ja) * | 2018-08-06 | 2022-06-15 | カワサキモータース株式会社 | 変速機付き乗物 |
| JP7033031B2 (ja) * | 2018-08-06 | 2022-03-09 | カワサキモータース株式会社 | 変速機付き乗物 |
-
2018
- 2018-03-30 JP JP2018066962A patent/JP7032974B2/ja active Active
- 2018-12-20 US US16/227,346 patent/US10711886B2/en active Active
-
2019
- 2019-01-21 EP EP19152864.5A patent/EP3546802B1/en active Active
Patent Citations (8)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPH0558191A (ja) * | 1991-09-06 | 1993-03-09 | Ishikawajima Shibaura Mach Co Ltd | 遠隔操縦作業車の変速操作装置 |
| JPH0893915A (ja) * | 1994-09-22 | 1996-04-12 | Kawasaki Heavy Ind Ltd | 自動二輪車等のチェンジ装置 |
| JP2001271925A (ja) * | 2000-03-28 | 2001-10-05 | Denso Corp | 自動変速機のシフトレンジ切換装置 |
| JP2005156106A (ja) * | 2003-11-28 | 2005-06-16 | Matsushita Electric Ind Co Ltd | 冷蔵庫 |
| JP2006052803A (ja) * | 2004-08-12 | 2006-02-23 | Moric Co Ltd | 電動多段変速機 |
| JP2006064003A (ja) * | 2004-08-24 | 2006-03-09 | Calsonic Kansei Corp | 自動変速機のセレクトアシスト装置 |
| JP2015077887A (ja) * | 2013-10-16 | 2015-04-23 | スズキ株式会社 | ハイブリッド二輪車 |
| JP2016098728A (ja) * | 2014-11-21 | 2016-05-30 | 株式会社ケーヒン | 駆動力制御装置 |
Cited By (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP7426424B2 (ja) | 2022-03-03 | 2024-02-01 | 株式会社トランストロン | シフト操作検出装置、シフトレバー装置および鞍乗型車両 |
Also Published As
| Publication number | Publication date |
|---|---|
| EP3546802B1 (en) | 2020-10-14 |
| US20190301602A1 (en) | 2019-10-03 |
| EP3546802A1 (en) | 2019-10-02 |
| US10711886B2 (en) | 2020-07-14 |
| JP7032974B2 (ja) | 2022-03-09 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| US8011489B2 (en) | Straddle-type vehicle | |
| JP7032974B2 (ja) | 変速機付き車両 | |
| JP7222865B2 (ja) | クイックシフタ付き乗物の制御装置及び自動二輪車 | |
| KR101716724B1 (ko) | 승용형 이앙기 | |
| KR101542440B1 (ko) | 주행식 농작업기 | |
| JP7084816B2 (ja) | 変速機付き乗物 | |
| US8798883B2 (en) | Automatic transmission apparatus and straddle-type vehicle equipped with the apparatus | |
| JP7216626B2 (ja) | 変速機付き車両 | |
| JP7033031B2 (ja) | 変速機付き乗物 | |
| JP2006052803A (ja) | 電動多段変速機 | |
| US20190300121A1 (en) | Saddle-type vehicle | |
| JP2010234963A (ja) | 作業車の走行操作装置 | |
| JP2022063493A (ja) | ギヤ変速機付き車両の制御装置及び制御方法 | |
| JP2004076873A (ja) | 動力車両の自動変速制御装置 | |
| JP2012072878A (ja) | 走行車両の前後進切換操作装置 | |
| JP4681362B2 (ja) | 草刈機 | |
| JP2002039370A (ja) | 変速機のシフト操作装置 | |
| JP5830116B2 (ja) | 乗用型田植機 | |
| JPH08142702A (ja) | 歩行型移動農機 | |
| JP2005034097A (ja) | 作業車の操作構造 | |
| JPH048259B2 (ja) |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20200923 |
|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20200923 |
|
| A977 | Report on retrieval |
Free format text: JAPANESE INTERMEDIATE CODE: A971007 Effective date: 20210415 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20210420 |
|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20210527 |
|
| A02 | Decision of refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A02 Effective date: 20211012 |
|
| A711 | Notification of change in applicant |
Free format text: JAPANESE INTERMEDIATE CODE: A712 Effective date: 20211029 |
|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20211119 |
|
| C60 | Trial request (containing other claim documents, opposition documents) |
Free format text: JAPANESE INTERMEDIATE CODE: C60 Effective date: 20211119 |
|
| A911 | Transfer to examiner for re-examination before appeal (zenchi) |
Free format text: JAPANESE INTERMEDIATE CODE: A911 Effective date: 20211216 |
|
| C21 | Notice of transfer of a case for reconsideration by examiners before appeal proceedings |
Free format text: JAPANESE INTERMEDIATE CODE: C21 Effective date: 20211221 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20220201 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20220225 |
|
| R150 | Certificate of patent or registration of utility model |
Ref document number: 7032974 Country of ref document: JP Free format text: JAPANESE INTERMEDIATE CODE: R150 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |