JP2019206014A - プレス機械のダブルブランク検出装置及びプレス機械の金型保護装置 - Google Patents

プレス機械のダブルブランク検出装置及びプレス機械の金型保護装置 Download PDF

Info

Publication number
JP2019206014A
JP2019206014A JP2018101632A JP2018101632A JP2019206014A JP 2019206014 A JP2019206014 A JP 2019206014A JP 2018101632 A JP2018101632 A JP 2018101632A JP 2018101632 A JP2018101632 A JP 2018101632A JP 2019206014 A JP2019206014 A JP 2019206014A
Authority
JP
Japan
Prior art keywords
die cushion
load
slide
press machine
die
Prior art date
Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
Pending
Application number
JP2018101632A
Other languages
English (en)
Inventor
泰幸 河野
Yasuyuki Kono
泰幸 河野
純司 真壁
Junji Makabe
純司 真壁
竜昇 岩村
Tatsunobu Iwamura
竜昇 岩村
Current Assignee (The listed assignees may be inaccurate. Google has not performed a legal analysis and makes no representation or warranty as to the accuracy of the list.)
Aida Engineering Ltd
Original Assignee
Aida Engineering Ltd
Priority date (The priority date is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the date listed.)
Filing date
Publication date
Application filed by Aida Engineering Ltd filed Critical Aida Engineering Ltd
Priority to JP2018101632A priority Critical patent/JP2019206014A/ja
Priority to US16/414,244 priority patent/US11400506B2/en
Priority to EP19174797.1A priority patent/EP3575010A3/en
Priority to CN201910431994.5A priority patent/CN110539520B/zh
Publication of JP2019206014A publication Critical patent/JP2019206014A/ja
Pending legal-status Critical Current

Links

Images

Classifications

    • BPERFORMING OPERATIONS; TRANSPORTING
    • B21MECHANICAL METAL-WORKING WITHOUT ESSENTIALLY REMOVING MATERIAL; PUNCHING METAL
    • B21DWORKING OR PROCESSING OF SHEET METAL OR METAL TUBES, RODS OR PROFILES WITHOUT ESSENTIALLY REMOVING MATERIAL; PUNCHING METAL
    • B21D55/00Safety devices protecting the machine or the operator, specially adapted for apparatus or machines dealt with in this subclass
    • BPERFORMING OPERATIONS; TRANSPORTING
    • B21MECHANICAL METAL-WORKING WITHOUT ESSENTIALLY REMOVING MATERIAL; PUNCHING METAL
    • B21DWORKING OR PROCESSING OF SHEET METAL OR METAL TUBES, RODS OR PROFILES WITHOUT ESSENTIALLY REMOVING MATERIAL; PUNCHING METAL
    • B21D24/00Special deep-drawing arrangements in, or in connection with, presses
    • B21D24/10Devices controlling or operating blank holders independently, or in conjunction with dies
    • B21D24/14Devices controlling or operating blank holders independently, or in conjunction with dies pneumatically or hydraulically
    • BPERFORMING OPERATIONS; TRANSPORTING
    • B21MECHANICAL METAL-WORKING WITHOUT ESSENTIALLY REMOVING MATERIAL; PUNCHING METAL
    • B21DWORKING OR PROCESSING OF SHEET METAL OR METAL TUBES, RODS OR PROFILES WITHOUT ESSENTIALLY REMOVING MATERIAL; PUNCHING METAL
    • B21D24/00Special deep-drawing arrangements in, or in connection with, presses
    • B21D24/02Die-cushions
    • BPERFORMING OPERATIONS; TRANSPORTING
    • B21MECHANICAL METAL-WORKING WITHOUT ESSENTIALLY REMOVING MATERIAL; PUNCHING METAL
    • B21DWORKING OR PROCESSING OF SHEET METAL OR METAL TUBES, RODS OR PROFILES WITHOUT ESSENTIALLY REMOVING MATERIAL; PUNCHING METAL
    • B21D24/00Special deep-drawing arrangements in, or in connection with, presses
    • B21D24/04Blank holders; Mounting means therefor
    • B21D24/08Pneumatically or hydraulically loaded blank holders
    • BPERFORMING OPERATIONS; TRANSPORTING
    • B21MECHANICAL METAL-WORKING WITHOUT ESSENTIALLY REMOVING MATERIAL; PUNCHING METAL
    • B21DWORKING OR PROCESSING OF SHEET METAL OR METAL TUBES, RODS OR PROFILES WITHOUT ESSENTIALLY REMOVING MATERIAL; PUNCHING METAL
    • B21D24/00Special deep-drawing arrangements in, or in connection with, presses
    • B21D24/10Devices controlling or operating blank holders independently, or in conjunction with dies
    • BPERFORMING OPERATIONS; TRANSPORTING
    • B21MECHANICAL METAL-WORKING WITHOUT ESSENTIALLY REMOVING MATERIAL; PUNCHING METAL
    • B21DWORKING OR PROCESSING OF SHEET METAL OR METAL TUBES, RODS OR PROFILES WITHOUT ESSENTIALLY REMOVING MATERIAL; PUNCHING METAL
    • B21D43/00Feeding, positioning or storing devices combined with, or arranged in, or specially adapted for use in connection with, apparatus for working or processing sheet metal, metal tubes or metal profiles; Associations therewith of cutting devices
    • B21D43/02Advancing work in relation to the stroke of the die or tool
    • B21D43/025Fault detection, e.g. misfeed detection
    • BPERFORMING OPERATIONS; TRANSPORTING
    • B30PRESSES
    • B30BPRESSES IN GENERAL
    • B30B15/00Details of, or accessories for, presses; Auxiliary measures in connection with pressing
    • B30B15/0094Press load monitoring means
    • BPERFORMING OPERATIONS; TRANSPORTING
    • B30PRESSES
    • B30BPRESSES IN GENERAL
    • B30B15/00Details of, or accessories for, presses; Auxiliary measures in connection with pressing
    • B30B15/16Control arrangements for fluid-driven presses
    • BPERFORMING OPERATIONS; TRANSPORTING
    • B30PRESSES
    • B30BPRESSES IN GENERAL
    • B30B15/00Details of, or accessories for, presses; Auxiliary measures in connection with pressing
    • B30B15/28Arrangements for preventing distortion of, or damage to, presses or parts thereof
    • BPERFORMING OPERATIONS; TRANSPORTING
    • B30PRESSES
    • B30BPRESSES IN GENERAL
    • B30B15/00Details of, or accessories for, presses; Auxiliary measures in connection with pressing
    • B30B15/28Arrangements for preventing distortion of, or damage to, presses or parts thereof
    • B30B15/281Arrangements for preventing distortion of, or damage to, presses or parts thereof overload limiting devices

Landscapes

  • Engineering & Computer Science (AREA)
  • Mechanical Engineering (AREA)
  • Shaping Metal By Deep-Drawing, Or The Like (AREA)
  • Control Of Presses (AREA)

Abstract

【課題】プレス機械にダブルブランクが供給された場合に、これを確実に検出することができるプレス機械のダブルブランク検出装置及びプレス機械の金型保護装置を提供する。【解決手段】ダイクッション装置を付属したプレス機械を使用し、ブランク材を1枚ずつ自動的に繰り返し成形するプレス機械のダブルブランク検出装置302である。このダブルブランク検出装置302は、プレス機械のスライドの位置を示すスライド位置信号を取得する位置信号取得部320と、ダイクッション装置のクッションパッドに発生するダイクッション荷重を示すダイクッション荷重信号を取得する荷重信号取得部310と、位置信号取得部320により取得したスライド位置信号と荷重信号取得部310により取得したダイクッション荷重信号とに基づいてブランク材が複数枚重なった状態をダブルブランクとして検出するダブルブランク検出部330と、を備える。【選択図】 図13

Description

本発明はプレス機械のダブルブランク検出装置及びプレス機械の金型保護装置に係り、特にプレス機械にダブルブランク(ブランク材2枚)が供給された場合に、これを確実に検出する技術に関する。
従来、この種のダブルブランクを検出する方式として、特許文献1に記載のものがある。
特許文献1に記載の直動型プレスの金型保護装置は、スライドを上下動させる油圧シリンダをサーボ弁で駆動する方式の直動式プレス機械を用いてブランク材(ワーク)を成形する場合に、成形開始時点における急激な(油圧シリンダの下降用圧力信号と上昇用圧力信号から演算される)プレス荷重信号の立ち上がり時にスライド位置を検出し、検出したスライド位置が板厚許容範囲(1枚のワークに対する基準板厚位置に基づいて設定した板厚許容範囲)以外にあるとき、ダブルブランク発生と判定し、スライドを加圧加工時と反対方向に移動させている。尚、特許文献1に記載の直動型プレスには、ダイクッション装置が付属していない。
特開平10−193199号公報
特許文献1に記載のダブルブランクの検出方法は、プレス荷重とスライド位置とを検出し、成形開始時点にプレス荷重が急激に立ち上がるスライド位置を検出し、検出したスライド位置が板厚許容範囲以外にあるとき、ダブルブランク発生と判定しているが、プレス荷重が急激に立ち上がるスライド位置(即ち、プレス荷重を基準にして検出されるスライド位置)によりダブルブランクを検出するため、以下に示す欠点がある。
プレス荷重を使用する欠点の1つ目は、プレス荷重がダイクッション荷重と成形荷重の合計であることから、プレス荷重を示すプレス荷重信号が複雑になる点(欠点A)である。
これによって、材料の(厚さ寸法や固さ等の特性の)個差によって成形要素が変動し易く、正常時にもプレス荷重が急激に立ち上がるタイミングが大幅に変動し、異常(ダブルブランク)検出を行い難くなる。
プレス荷重を使用する欠点の2つ目は、プレス荷重がダイクッション荷重に対して、プレス機械がダイクッション装置より重厚長大であり(プレス機械のフレームが伸縮し易く)、一般的に固有振動数が小さい分、(プレス荷重作用開始時に衝撃的に作用するプレス荷重に励起される)固有振動の影響を受け易くなる点(欠点B)である。
プレス荷重信号に固有振動成分が含まれると、異常(ダブルブランク)検出を行い難くなる。
プレス荷重を使用する欠点の3つ目は、プレス荷重信号の分解能が粗い点(欠点C)である。ダイクッション装置を配備したプレス機械の、プレス(最大許容)荷重とダイクッション(最大)荷重との比率は、一般的に3:1〜6:1の範囲内である。仮にプレス荷重検出用、及びダイクッション荷重検出用に、同じ荷重検出器を使用した場合は、プレス荷重信号の分解能は、ダイクッション荷重信号のそれに対して少なくとも1/3以下であり、その分、異常(ダブルブランク)検出精度が低下する。
本発明はこのような事情に鑑みてなされたもので、プレス機械にダブルブランクが供給された場合に、これを確実に検出することができるプレス機械のダブルブランク検出装置及びプレス機械の金型保護装置を提供することを目的とする。
上記目的を達成するために一の態様に係る本発明は、ダイクッション装置を付属したプレス機械を使用し、ブランク材を1枚ずつ自動的に繰り返し成形するプレス機械のダブルブランク検出装置において、前記プレス機械のスライドの位置を示すスライド位置信号を取得する位置信号取得部と、前記ダイクッション装置のクッションパッドに発生するダイクッション荷重を示すダイクッション荷重信号を取得する荷重信号取得部と、前記位置信号取得部により取得したスライド位置信号と前記荷重信号取得部により取得したダイクッション荷重信号とに基づいて前記ブランク材が複数枚重なった状態をダブルブランクとして検出するダブルブランク検出部と、を備える。
本発明の一の態様によれば、特許文献1に記載のプレス荷重の検出に代えて、ダイクッション荷重を検出し、スライドの位置を示すスライド位置信号及びダイクッション荷重を示すダイクッション荷重信号に基づいてダブルブランクを検出する。
ダイクッション荷重信号は、ダイクッション荷重と成形荷重の合計であるプレス荷重信号に比べて単純であり、ダイクッション荷重の急激な立ち上がりに対してダイクッション荷重信号は安定性が高い。また、プレス機械はダイクッション装置より重厚長大であり、プレス荷重作用開始時に衝撃的に作用するプレス荷重に励起される固有振動数は、ダイクッション装置よりもプレス機械の方が小さい。プレス荷重は、プレス機械の固有振動数がダイクッション装置の固有振動数よりも小さい分、プレス荷重信号は、固有振動の影響を受け易い。逆に、ダイクッション荷重信号は、プレス荷重信号に比べて固有振動の影響を受け難い。更に、同じ荷重検出器を使用した場合、ダイクッション荷重はプレス荷重よりも小さい分、ダイクッション荷重信号の分解能は、プレス荷重信号の分解能よりも高い。
ダイクッション荷重信号の立ち上がり時点におけるスライド位置信号は、通常(異常の無い生産)時に一定値を示す傾向が強い。ダイクッション装置は、1つのバネ特性(少なくとも、ダイクッション荷重作用開始時点では、固有の弾性)を示し、その力と位置(変位)はほぼ比例するからである。更に、ダイクッション荷重信号は、応答性及び検出精度が高い。この特徴を生かし、材料の板厚が変化した(2枚、あるいは複数枚重なった)場合に、一定の(比較的小さな)ダイクッション荷重が発生し始めた時点のスライド位置の変化から、ダブルブランクを早く(成形開始直後に)、確実に(検出漏れすること無く)検出することができる。
本発明の他の態様に係るダブルブランク検出装置において、前記ダブルブランク検出部は、前記ダイクッション荷重信号が所定値に立ち上がった時点の前記スライド位置信号をホールドし、前記ホールドしたスライド位置信号ホールド値と異常識別値とを比較し、前記ホールドしたスライド位置信号ホールド値が、前記異常識別値以上の場合を、前記ダブルブランクとして検出することが好ましい。正常時は一定(所定値)のダイクッション荷重信号に立ち上がる時点のスライド位置信号ホールド値は安定しているため、スライド位置信号ホールド値の異常識別値以上の変動から異常(ダブルブランク)を確実に検出することができる。
本発明の更に他の態様に係るダブルブランク検出装置において、前記異常識別値をY、1枚のブランク材の成形を複数回繰り返して得られる前記スライド位置信号ホールド値の平均値をXAVE、前記ブランク材の板厚をTとすると、前記異常識別値Yは、以下の条件、
Y≧(XAVE+0.3T)、かつY<(XAVE+T)
を満足する値に設定することが好ましい。
ダイクッション荷重信号が所定値に立ち上がる時点のスライド位置信号ホールド値は、ダブルブランク検出時には、正常時に対してブランク材1枚分だけ高いスライド位置になる。即ち、スライド位置信号ホールド値は、その平均値XAVEよりも大きくなる。
したがって、スライド位置信号ホールド値の平均値をXAVEに、変動量(ブランク材の板厚Tの30%以上100%未満)を加算した値の範囲内で異常識別値Yを設定し、スライド位置信号ホールド値が、上記異常識別値Y以上の場合をダブルブランクとして検出することで、ダブルブランク(2枚以上のブランク材)を確実に検出することができる。
本発明の更に他の態様に係るダブルブランク検出装置において、前記異常識別値をY、2枚重ねのブランク材を試行した場合に得られる前記スライド位置信号ホールド値をX’、前記ブランク材の板厚をTとすると、前記異常識別値Yは、以下の条件、
Y<X’、かつY≧(X’−0.7T)
を満足する値に設定することが好ましい。
2枚重ねのブランク材を試行した場合に得られるスライド位置信号ホールド値X’に、変動量(ブランク材の板厚Tの0%よりも大きく70%以下)を減算した値の範囲内で異常識別値Yを設定し、スライド位置信号ホールド値が、上記異常識別値Y以上の場合をダブルブランクとして検出することで、ダブルブランクを確実に検出することができる。
本発明の更に他の態様に係るダブルブランク検出装置において、前記異常識別値を手動で設定する第1の手動設定器、又は自動演算して設定する第1の自動設定器を有することが好ましい。
本発明の更に他の態様に係るダブルブランク検出装置において、前記ダイクッション荷重信号の所定値は、前記ダイクッション装置の最大ダイクッション荷重の5%以上20%以下の範囲内の値とすることが好ましい。
ダイクッション荷重信号の所定値は、ダイクッション荷重信号の変化を確実に検出でき、かつ可能な限り早い段階でダブルブランクを検出するために、最大ダイクッション荷重の5%以上20%以下の範囲内であることが望ましい。
本発明の更に他の態様に係るダブルブランク検出装置において、前記ダイクッション荷重信号の所定値を手動で設定する第2の手動設定器、又は前記ダイクッション装置の最大ダイクッション荷重に基づいて自動演算して設定する第2の自動設定器を有することが好ましい。
本発明の更に他の態様に係るダブルブランク検出装置において、前記プレス機械のスライドの位置を検出し、前記スライド位置信号を出力するスライド位置検出器と、前記クッションパッドに発生するダイクッション荷重を検出し、前記ダイクッション荷重信号を出力するダイクッション荷重検出器と、を備え、前記位置信号取得部は、前記スライド位置検出器から前記スライド位置信号を取得し、前記荷重信号取得部は、前記ダイクッション荷重検出器から前記ダイクッション荷重信号を取得することが好ましい。
スライド位置信号及びダイクッション荷重信号は、それぞれプレス機械及びダイクッション装置から取得することができ、これらの信号を検出する専用の検出器の追加が不要なため、安価なダブルブランク検出装置にすることができる。
本発明の更に他の態様に係るプレス機械の金型保護装置は、前記プレス機械のプレス駆動装置により駆動されるスライドを制動する制動装置と、前記スライドに内蔵され、前記プレス駆動装置により駆動される前記スライドの移動に対して前記スライドの金型装着面を相対的に移動させる液圧シリンダと、を有する前記プレス機械と、上記のプレス機械のダブルブランク検出装置と、前記ダブルブランク検出部により前記ダブルブランクが検出されると、前記制動装置により前記スライドの急制動を開始させるとともに、前記液圧シリンダを脱圧させて前記スライドの金型装着面を含む一部分を上昇方向に相対的に移動させる安全化処置装置と、を備える。
ダブルブランク検出部によりダブルブランクが検出されると、制動装置によりスライドの急制動を開始させる。例えば、サーボモータ駆動式のプレス機械の場合、サーボモータに制動方向に最大トルクを作用させて急制動をかける。急制動を開始してもスライド等の慣性により、スライドの停止には有限の時間を要し、その間に成形が進むことになり、金型を破損させるリスクが増す。そこで、急制動を開始するとともに、直ちにスライドに内蔵した液圧シリンダを脱圧させてスライドの金型装着面を含む一部分を上昇方向に相対的に移動可能にする。これにより、成形が開始される前にスライド(金型)を安全に停止させ、金型の破損を防止(金型を保護)する。
本発明の更に他の態様に係るプレス機械の金型保護装置において、前記ダイクッション装置は、前記クッションパッドを支持し、前記クッションパッドを昇降させるとともに、前記クッションパッドにダイクッション荷重を発生させるダイクッション駆動部と、ダイクッション荷重指令を出力するダイクッション荷重指令器と、前記ダイクッション荷重指令器から出力されるダイクッション荷重指令に基づいて前記ダイクッション駆動部を制御し、前記クッションパッドに前記ダイクッション荷重指令に対応するダイクッション荷重を発生させるダイクッション荷重制御器と、を備え、前記ダイクッション荷重指令器は、前記ダブルブランク検出部により前記ダブルブランクが検出されると、前記クッションパッドが移動する領域のうちの成形が開始されない領域に限り、前記スライドが停止に至る期間、所定のダイクッション荷重指令を出力し、前記ダイクッション荷重指令に対応して前記クッションパッドに発生するダイクッション荷重により前記液圧シリンダを縮退させ、前記スライドの金型装着面を含む一部分を上昇方向に相対的に移動させることが好ましい。
スライドに内蔵された液圧シリンダは、クッションパッドから加わるダイクッション荷重により液圧シリンダの収縮作用が助長されて縮退し、液圧シリンダの縮退に伴ってスライドの金型装着面を含む一部分が上昇方向に相対的に移動する。また、成形が開始されない領域に限り、前記スライドが停止に至る期間、所定のダイクッション荷重指令を出力する。逆に、金型にとって極めて危険な状態であるダブルブランク検出時の成形領域では、基本的にダイクッション荷重は作用させない。
本発明の更に他の態様に係るプレス機械の金型保護装置において、前記ダイクッション装置は、ダイクッション位置指令を出力するダイクッション位置指令器と、前記ダイクッション荷重制御器によるダイクッション荷重制御終了後に前記ダイクッション位置指令器から出力されるダイクッション位置指令に基づいて前記ダイクッション駆動部を制御し、前記クッションパッドを上昇させて所定のダイクッション待機位置に移動させるダイクッション位置制御器と、を備え、前記所定のダイクッション待機位置は、成形が開始される位置よりも所定量だけ上昇方向に移動した位置であることが好ましい。ダブルブランクが検出された場合に、成形が開始されるまでのスライドの停止時間(スライドの金型装着面の下降量)を確保するためである。
本発明の更に他の態様に係るプレス機械の金型保護装置において、前記成形が開始されない領域は、前記所定のダイクッション待機位置と前記成形が開始される位置との間の領域である。
本発明の更に他の態様に係るプレス機械の金型保護装置において、前記ダイクッション荷重指令器は、前記ダブルブランク検出部により前記ダブルブランクが検出されると、前記所定のダイクッション荷重指令として最大ダイクッション荷重指令を自動的に出力することが好ましい。
ダブルブランクが検出されると、液圧シリンダを内蔵したスライドに最大ダイクッション荷重を作用させ、液圧シリンダを可能な限り速く縮退させて成形が開始されないようにするためである。
本発明によれば、検出精度の高いダイクッション荷重をダブルブランクの検出に使用するようにしたため、プレス機械にダブルブランクが供給された場合に、これを確実に検出することができる。
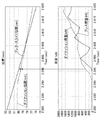
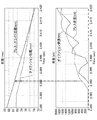
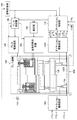
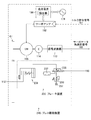
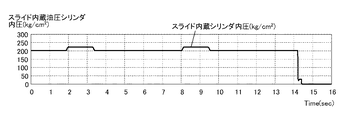
図1は、本発明に係るダブルブランク検出装置におけるダブルブランクの検出原理を説明するために用いた図である。 図2は、正常時のダイクッション作用工程の開始時点から中盤までを含んだ1秒間のダイクッション位置、プレス・スライド位置と、ダイクッション荷重及びプレス荷重を示す波形図である。 図3は、異常(ダブルブランク)時のダイクッション作用工程の開始時点から中盤までを含んだ1秒間のダイクッション位置、プレス・スライド位置と、ダイクッション荷重及びプレス荷重を示す波形図である。 図4は、図2に示した期間A(ダイクッション作用開始時点を含む0.04秒間)の拡大図である。 図5は、図3に示した期間A(ダイクッション作用開始時点を含む0.04秒間)の拡大図である。 図6は、エアシリンダ駆動方式のダイクッション装置における初期ダイクッション荷重作用原理を示す図である。 図7は、プレス機械、ダイクッション装置及び金型保護装置を含む装置全体の実施形態を示す概略構成図である。 図8は、図7に示したプレス機械100及びダイクッション装置200の機構部分を示す図である。 図9は、図7に示したプレス駆動装置240の一例を示す構成図である。 図10は、図7に示した過負荷除去装置220の一例を示す構成図である。 図11は、図7に示したダイクッション駆動装置160Rの一例を示す構成図である。 図12は、主として図7に示したダイクッション制御器170の実施形態を示す構成図である。 図13は、ダブルブランク検出装置302の実施形態を示すブロック図である。 図14は、金型保護装置設定画面の一例を示す図である。 図15は、スライド位置及びダイクッション位置を示す波形図である。 図16は、ダイクッション荷重信号の所定値、ダイクッション荷重指令及びダイクッション荷重を示す波形図である。 図17は、スライド内蔵の油圧シリンダ107R,107Lのヘッド側油圧室の圧力を示す波形図である。 図18は、スライド位置信号ホールド値X,異常識別値Y,及びダブルブランクの検出を示す波形図である。 図19は、ダブルブランク検出時を中心に、図15に示した波形図の一部を拡大した波形図である。 図20は、ダブルブランク検出時を中心に、図16に示した波形図の一部を拡大した波形図である。 図21は、ダブルブランク検出時を中心に、図17に示した波形図の一部を拡大した波形図である。 図22は、ダブルブランク検出時を中心に、図18に示した波形図の一部を拡大した波形図である。
以下添付図面に従って本発明に係るプレス機械のダブルブランク検出装置及びプレス機械の金型保護装置の好ましい実施形態について詳説する。
図1は、本発明に係るダブルブランク検出装置におけるダブルブランクの検出原理を説明するために用いた図である。
図1の左側は、1枚の材料(ブランク材)がプレス機械に供給された正常時を示し、図1の右側は、2枚の材料がプレス機械に供給されたダブルブランク時(異常時)を示し、左右共に、図1に示す状態からダイクッション荷重が作用し始めるダイクッション荷重作用開始時点を示している。
図1において、プレス機械100は、スライド110が、後述するサーボモータによりクランク軸及びコンロッドを介して駆動される、いわゆる機械式サーボプレスであり、スライド110の金型装着面に装着された上型120と、ボルスタ102の上面に装着された下型122との間で、本例では自動車のボディ成形等の大きな形状の薄板の材料80を絞り成形するものである。
ダイクッション装置200は、プレス機械100により成形される材料80の周縁を、上型120とブランクホルダ(皺押え板)124との間で押圧保持するものであり、ブランクホルダ124は、複数のクッションピン126を介してクッションパッド128により保持される。尚、ダイクッション装置200は、クッションパッド128にダイクッション荷重(力)を発生させる駆動方式として、エアシリンダ駆動方式、油圧サーボ弁による油圧シリンダ駆動方式、サーボモータに軸接続された油圧ポンプ/モータによる油圧シリンダ駆動方式(特開2006−315074号公報)、及びサーボモータによるスクリュ−ナット駆動方式等があるが、駆動方式を問わず、様々なダイクッション装置は、1つのバネ特性(少なくとも、ダイクッション荷重作用開始時点では、固有の弾性)を示し、その力と位置(変位)はほぼ比例する。尚、図1上では、ダイクッション装置200の駆動方式を問わず、1つのバネ特性を有することが示されている。
図1に示す状態(スライド110が、上型120−材料80−ブランクホルダ124−クッションピン126を介してクッションパッド128に接触し、ダイクッション荷重が作用し始めるダイクッション荷重作用開始時点)から、スライド110が更に下降すると、左右共、ダイクッション荷重作用初期のダイクッション荷重は、図1のグラフに示すように、クッションパッド128がスライド110により間接的に押し下げられるスライド位置(変位)に比例して、同様に発生する。つまり、スライド変位/初期ダイクッション荷重は左右同様である。ダイクッション装置200のバネ特性が同一だからである。
一方で、ダイクッション荷重は、材料80の板厚(T)分大きいスライド位置から作用し始める。したがって、ダイクッション荷重が所定値(初期ダイクッション荷重)となるときのスライド位置は、材料一枚の板厚Tだけ左側より右側が大きくなる。
そこで、本発明は、スライドの位置を示すスライド位置信号及びダイクッション荷重を示すダイクッション荷重信号に基づいて、ダイクッション荷重が所定値に立ち上がった時点のスライド位置の変化からダブルブランクを検出する。
[比較例]
図2は、加圧能力10000kNのプレス機械を用いて、ダイクッション荷重を2000kNに設定し、板厚0.8mmの材料を、正常時に見立てて1枚加工した場合のダイクッション作用工程の開始時点から中盤までを含んだ1秒間の、ダイクッション位置及びプレス・スライド位置を示す波形図(上段の波形図)と、ダイクッション荷重及びプレス荷重を示す波形図(下段の波形図)である。
図3は、図2の場合と同じ設定で、異常(ダブルブランク)時に見立てて2枚加工した場合のダイクッション作用工程の開始時点から中盤までを含んだ1秒間の、ダイクッション位置及びプレス・スライド位置を示す波形図(上段の波形図)と、ダイクッション荷重及びプレス荷重を示す波形図(下段の波形図)である。
プレス機械は、サーボモータでリンク機構を介してスライドを駆動する方式であり、ダイクッション装置は、サーボモータでそれに軸接続された油圧ポンプ/モータ、油圧シリンダを介してクッションパッドを駆動する方式である。尚、プレス機械で使用した金型は、ダブルブランク検出実験用に下型(パンチ)を外してあるもので、材料は上型(ダイ)とブランクホルダ間でのみ加圧される。
図3は、図2に対して、材料1枚分(の厚み0.8mm)余計に加圧しているが、ダイクッション荷重作用等に関して差異は見出せず、ほぼ同一の挙動を示していることが分かる。(データは、2ミリ秒間隔で計測したものである。)
図2、図3共、ダイクッション作用工程の中盤において、プレス荷重がダイクッション荷重より小さい理由は、検出誤差によるものである。プレス荷重の検出精度は、ダイクッションの検出精度より劣る為である。
図4及び図5は、それぞれ図2及び図3中の期間A(ダイクッション作用開始時点を含む0.04秒間)の拡大図である。
図5は、図4に対して、材料1枚分(の厚み0.8mm)余計に加圧している影響が鮮明に現れている。ダイクッション荷重(の作用度合)に対して、ダイクッション変位(ダイクッション初期位置80.3mmからプレス・スライドに間接的に押し下げられた距離)がほぼ一定である特性と、ダイクッション荷重(の作用度合)に対して、プレス・スライド位置は、丁度材料1枚分の厚みに相当する0.8mm大きい特性が示されている。
この特性を利用(応用)すれば、ダイクッション作用開始時点(加工開始初期)に、ダブルブランクを検出することが出来る。
即ち、ダイクッション荷重が所定値(本例では、400kN)に立ち上がった時点の正常時のプレス・スライド位置は、79.9mmであり(図4)、異常(ダブルブランク)時のプレス・スライド位置は、80.7mmであり(図5)、異常時のプレス・スライド位置は、正常時よりも材料1枚分の厚みに相当する0.8mm高い位置になる。
したがって、ダイクッション荷重が所定値に立ち上がった時点のプレス・スライド位置と異常識別値とを比較し、スライド位置が異常識別値以上の場合をダブルブランクとして検出することができる。
本発明に係るダブルブランク検出装置が適する最大の理由は、ダイクッション荷重作用開始時点におけるダイクッション荷重を使用していることにある。ダイクッション荷重作用開始時点では、ダイクッション装置が1つのバネ特性(固有の弾性)を示し、その力と位置(変位)はほぼ比例するからである。この特性は、ダイクッション装置の種類を問わない。
例えば、油圧サーボ弁による油圧シリンダ駆動方式、サーボモータに軸接続された油圧ポンプ/モータによる油圧シリンダ駆動方式、サーボモータによるスクリュ−ナット駆動方式等、ダイクッション荷重(圧力)指令、ダイクッション荷重(圧力)に基づいて、サーボ弁やサーボモータを駆動し、ダイクッション力を制御する方式の“いわゆる”サーボ(またはNC)ダイクッション装置は、ダイクッション荷重作用開始時点(または、ダイクッション荷重作用開始時点より前の時点)では、ダイクッション開始(あるいは待機)位置指令及びダイクッション位置に基づいて、サーボ弁やサーボモータを駆動し、クッションパッド位置をダイクッション開始(あるいは待機)位置に保持している。
この状態で、クッションパッドが(クッションピン、ブランクホルダ、材料、上型等を介して)間接的にスライドに押し下げられながら、ダイクッション荷重が作用し始める。ダイクッション荷重作用開始時点でのダイクッション荷重は、次式に示すように、ダイクッション位置変位を示すX(ダイクッション開始位置指令−ダイクッション位置)に比例する。
[数1]
F=K×X
F:初期ダイクッション荷重(kN)
K:ダイクッション装置(に固有)のバネ係数(kN/mm)
X:ダイクッション開始位置(指令)−ダイクッション位置(mm)
[数1]式は、位置(フィードバック)制御において、動特性を除いた静特性であるバネ係数のみを示したものである。バネ係数Kは、ダイクッション位置を(フィードバック)制御する場合の位置比例定数(ゲイン)に相当する。
例えば、エアシリンダ駆動方式のダイクッション装置は、基本的にダイクッションストロークに応じて、圧縮されるエア圧力に比例するダイクッション荷重が作用するが、ダイクッション荷重作用開始時点では、やはり、ダイクッション初期変位Xに比例した初期ダイクッション荷重が作用する。
図6は、エアシリンダ駆動方式のダイクッション装置における初期ダイクッション荷重作用原理を示す図である。尚、図6において、図1と共通する部分には同一の符号を付し、その詳細な説明は省略する。
図6において、エアシリンダ202は、クッションパッド128を支持し、クッションパッド128にダイクッション荷重を発生させるダイクッション駆動部として機能する。エアシリンダ202には、圧力の調整が可能なエアタンク204が接続されている。
図6の左側には、ダイクッション初期位置(0)を示し、(クッションピン126に作用する)初期ダイクッション荷重は未作用(F=0)である。図6の右側には、ダイクッション初期位置(0)から微小変位(Lmm)した状態を示し、初期(ダイクッションストローク前の)エア圧力から微小変位Lにより圧縮されたエア圧力に比例するダイクッション荷重(F=fo)が作用する。図6の微小変位Lに伴う左右差異は、分かり易くする為過大に示している。
常時作用するエアシリンダ202の推力は、図6の左側の状態では、フレーム(ボルスタ102)が、それに付随した(バネ係数Kの)弾性部材が微小(Lmm)弾性変形する作用に伴って負担している。図6の右側の状態では、クッションピン126が、間接的にスライド110に押され、クッションパッド128を微小量(Lmm)押し下げ、上記弾性部材の弾性変形が回復する作用に伴って負担している。これが(常時作用するエアシリンダ202の推力の内、クッションピン126が負担する分が)ダイクッション荷重である。
結局、バネ係数Kは、ダイクッション装置(の種類と能力)毎に固有である。つまり、同じ種類のダイクッション装置を、同じ機械要素、同じ制御要素で構成すれば、バネ係数Kは同一である。
一方で、特許文献1のダブルブランク検出方式が適さない理由は、プレス荷重作用開始時点におけるプレス荷重信号を使用していることにある。即ち、プレス荷重信号を使用することで、[発明が解決しようとする課題]で詳述したように、欠点A(プレス荷重信号が複雑になる点)、欠点B(固有振動の影響を受け易くなる点)、及び欠点C(プレス荷重信号の分解能が粗い点)が生じるからである。
更に、プレス荷重信号を使用する欠点の4つ目として、プレス荷重信号が、ダイクッション荷重信号に対して応答性が遅い点(欠点D)がある。
一般的に、プレス荷重信号がモニタリング専用であるのに対して、ダイクッション荷重信号はダイクッション荷重制御用であることから、プレス荷重検出器の応答性は、ダイクッション荷重検出器のそれより低い。応答性が低い分、プレス荷重信号は、ダイクッション荷重信号に対して変動し易くなり、異常(ダブルブランク)検出精度が低下する。
図4及び図5に示したように、ダイクッション荷重信号に対して、プレス荷重信号には、上記の欠点B、C、Dの影響が表れている。尚、図2から図5は、成形力が生じないように、下型(パンチ)を外した場合の実験結果であるため、欠点Aの影響は現れていない。
[本発明の実施形態]
図7は、プレス機械、ダイクッション装置及び金型保護装置を含む装置全体の実施形態を示す概略構成図である。
図7に示すように本装置全体は、主としてプレス機械100とダイクッション装置200とから構成され、プレス機械100は、プレス制御器190、過負荷除去装置220、及びプレス駆動装置240を含んで構成されている。
ダイクッション装置200は、主としてクッションパッド128、油圧シリンダ130R,130L、ダイクッション駆動装置160R,160L、及びダイクッション制御器170等を含んで構成されている。
本発明に係るプレス機械の金型保護装置300(図12)は、本例では、ダイクッション制御器170内に構成され、ダブルブランク検出装置302は、金型保護装置300内に構成されている。
[プレス機械の機構部分]
図8は、図7に示したプレス機械100及びダイクッション装置200の機構部分を示す図である。
図8に示すプレス機械100は、クラウン10と、ベッド20と、クラウン10とベッド20との間に配設された複数のコラム104とによりフレームが構成され、スライド110は、コラム104に設けられた摺動部材108により鉛直方向に移動自在に案内されている。
このプレス機械100は、スライド110が、後述するサーボモータによりクランク軸112及びコンロッド103を介して駆動される、いわゆる機械式サーボプレスであり、本例では、自動車のボディ成形等の大きな形状の薄板を絞り成形するものである。
クランク軸112には、プレス駆動装置240から回転駆動力が伝達されるとともに、クランク軸112の角度及び角速度を検出するためのエンコーダ115が設けられている。
スライド110には、左右一対の油圧シリンダ(液圧シリンダ)107L,107Rが内蔵(固定)され、油圧シリンダ107L,107Rのピストン105に、コンロッド103の先端が回動自在に固定されている。
図8上で、右側に示した油圧シリンダ107Rは、ピストン105が上端に移動している状態に関して示しており、左側に示した油圧シリンダ107Lは、ピストンが下端に移動している状態に関して示している。
これらの油圧シリンダ107L,107Rの伸縮によりコンロッド103の先端位置とスライド110の金型装着面(下面)との相対位置が変化する。即ち、油圧シリンダ107L,107Rは、クランク軸112及びコンロッド103により駆動されるスライド110の移動に対して、油圧シリンダ107L,107Rの伸縮によりスライド110の金型装着面を相対的に移動させることができる。
また、スライド110とクラウン10との間には、スライド110に上方向の力を付与する一対のバランサシリダ111が配設されている。
スライド110の金型装着面には上型120が装着され、ベッド20上のボルスタ102の上面には下型122が装着される。
[ダイクッション装置の機構部分]
ダイクッション装置200は、プレス機械100により成形される材料(ブランク材)80の周縁を下側から押圧するものであり、主としてブランクホルダ(皺押え板)124と、クッションパッド128と、左右一対の油圧シリンダ130L,130Rとを備えている。
クッションパッド128は、複数のクッションピン126を介してブランクホルダ124を支持する。
油圧シリンダ130L,130Rは、クッションパッド128を支持し、クッションパッド128を昇降させるとともに、クッションパッド128にダイクッション荷重を発生させるダイクッション駆動部として機能する。
油圧シリンダ130L,130Rの近傍には、それぞれピストンロッドの伸縮方向の位置を、クッションパッド128の昇降方向の位置(ダイクッション位置)として検出するダイクッション位置検出器133L,133Rが設けられている。
ブランクホルダ124の上側には、材料80が、図示しない搬送装置によりセットされる(接触する)。
材料80は、スライド110の下降動作に伴ってスライド110の金型装着面に装着された上型120が、材料80、ブランクホルダ124、及びクッションピン126を介してクッションパッド128に衝突すると、その後、油圧シリンダ130L,130Rからダイクッション荷重が加えられるブランクホルダ124と上型120との間で材料80の周縁が加圧保持されつつ、上型120と下型122との間で成形される。
本例のダイクッション装置200の最大ダイクッション荷重は3000kN、ダイクッション荷重設定値は2000kN、ダイクッションストロークは200mmである。ただし、ダイクッションストローク200mmの内、15mmは、上型120が材料80と接触してから材料80が下型122と接触するまでの非成形ストローク△Zである(△Z=15mm)。つまり、ブランクホルダ124の待機位置を、成形開始位置(材料80が下型122と接触する位置Z1)より大きい位置(Z2)とし、スライド下面の位置がZ1より大きい成形開始前のストローク△Z(=Z2−Z1)間は、成形が開始されないようにしている。また、本例では、材料80の板厚は、0.8mmである。
[プレス駆動装置]
図9は、図7に示したプレス駆動装置240の一例を示す構成図である。
プレス駆動装置240は、プレス機械100(スライド110)の駆動装置及び制動装置として機能し、主としてサーボモータ106と、サーボモータ106の回転駆動力をクランク軸112に伝達する減速ギア101と、ブレーキ装置230とを備えている。
サーボモータ106には、サーボアンプ192からトルク指令信号197に対応する駆動電力が供給され、サーボモータ106は、所定の(設定上)のスライド速度あるいはクランク角速度になるように駆動制御される。尚、サーボアンプ192には、回生器付きの直流電源196から電源が供給されており、プレス機械100(スライド110)の制動時には、制動方向に作用するサーボモータ106の駆動トルクにより発電された電力が、サーボアンプ192及び直流電源196を介して交流電源174に回生される。
また、サーボモータ106の回転軸にはエンコーダ114が装着され、エンコーダ114から出力されるエンコーダ信号は、信号変換器113によりサーボモータ角速度信号195に変換される。
ブレーキ装置230は、空圧源231から減圧弁233を介して圧縮エアが供給されるブレーキ開放用電磁弁235、ブレーキ機構239及びサイレンサ237を有している。
ブレーキ開放用電磁弁235には、プレス制御器190から駆動信号が加えられ、ブレーキ開放用電磁弁235はON/OFF制御される。
通常(異常の無い運転)時には、ブレーキ装置230のブレーキ開放用電磁弁235をONし、ブレーキを開放し、(様々な)異常発生時には、スライド反動作方向のトルク指令信号197をサーボアンプ192へ与えることにより、スライド110を制動し、停止後は(停止とほぼ同時点で)、ブレーキ開放用電磁弁235をOFFし、ブレーキを作用させる。
[過負荷除去装置]
図10は、図7に示した過負荷除去装置220の一例を示す構成図である。
図10に示すように過負荷除去装置220は、誘導モータ221に軸接続された油圧ポンプ222、アキュムレータ223、油圧ポンプ222の吐出口側に配設された逆止弁224、リリーフ弁225、226、圧力検出器227、及び電磁(脱圧)弁228を備えている。
圧力検出器227が配設された高圧ラインは、スライド110に内蔵された油圧シリンダ107R,107Lのヘッド側油圧室109に接続され、アキュムレータ223に接続された低圧ラインは、油圧シリンダ107R,107Lのロッド側油圧室に接続されている(図8)。
ヘッド側油圧室109には、通常時、初期圧P0(約200kg/cm)の圧力が作用しており、油圧シリンダ107R,107Lは、無負荷(スライド110に外部から負荷が作用しない)状態で最も伸張している(図8右側の状態)。
ヘッド側油圧室109を加圧する場合は、スライド110が上死点にある状態(少なくとも無負荷状態)で、圧力検出器227で初期圧P0を確認するまで接触器229をONさせる(P0を確認した後はOFFする)。
油圧ポンプ222の吐出口に作用するリリーフ弁225の設定圧は初期圧P0よりやや大きく設定されている為、接触器229のOFF遅延時間によらず、ほぼ一定の初期圧P0が制御できる。
また、ヘッド側油圧室109は、リリーフ弁226と電磁弁228を介して、タンク機能に相当する低圧ラインを構成するアキュムレータ223に接続され、スライド110に異常な負荷が作用した場合(例えば、本例では、プレス機械100の最大許容荷重20000kNの110%に相当する22000kN)に相当する異常シリンダ圧力PU(約320kg/cm)が作用した場合には、リリーフ弁226が作動すると共に、そのことを圧力検出器227で検知し、電磁弁228をONし、ヘッド側油圧室109を脱圧させる。
本例では、油圧シリンダ107R,107Lのシリンダストロークは30mmである。
[ダイクッション駆動装置]
図11は、図7に示したダイクッション駆動装置160Rの一例を示す構成図である。
ダイクッション駆動装置160Rは、図8に示した油圧シリンダ130Rのロッド側油圧室130a,ヘッド側油圧室130bに作動油を供給する油圧回路により構成され、主としてアキュムレータ162、油圧ポンプ/モータ140、油圧ポンプ/モータ140の駆動軸に接続されたサーボモータ150、サーボモータ150の駆動軸の角速度(サーボモータ角速度ω)を検出するためのエンコーダ152、リリーフ弁164、逆止弁166、及びダイクッション荷重検出器に相当する圧力検出器132から構成されている。
尚、油圧シリンダ130Lに作動油を供給するダイクッション駆動装置160Lは、ダイクッション駆動装置160Rと同一の構成のため、以下、ダイクッション駆動装置160Rについて説明する。
アキュムレータ162は、低圧のガス圧がセットされ、タンクの役割を果たすとともに、逆止弁166を介して略一定の低圧油を油圧シリンダ130Rのヘッド側油圧室130b(クッション圧発生側加圧室)に供給し、ダイクッション荷重制御時に昇圧しやすくする役割も果す。
油圧ポンプ/モータ140の一方のポート(吐出口)は、油圧シリンダ130Rのヘッド側油圧室130bに接続され、他方のポートはアキュムレータ162に接続されている。
尚、リリーフ弁164は、異常圧力発生時(ダイクッション荷重制御が不能で、突発的な異常圧力発生時)に動作し、油圧機器の破損を防止する手段として設けられている。また、油圧シリンダ130Rのロッド側油圧室130aは、アキュムレータ162に接続されている。
圧力検出器132は、油圧シリンダ130Rのヘッド側油圧室130bに作用する圧力を検出し、検出した圧力を示すダイクッション圧力信号171Rを出力し、サーボモータ150の駆動軸に装着されたエンコーダ152から出力されるエンコーダ信号は、信号変換器153によりサーボモータ角速度信号175Rに変換される。
ダイクッション駆動装置160Rは、後述するダイクッション制御器170から入力するトルク指令信号177Rをサーボアンプ172へ出力し、サーボアンプ172は、トルク指令信号177Rに基づいて増幅した電流をサーボモータ150に出力し、油圧ポンプ/モータ140を駆動する。これにより、油圧シリンダ130Rを駆動し、ダイクッション圧力(荷重)制御及びダイクッション位置制御が行われる。
ダイクッション荷重(力)は、クッションパッドを支持する油圧シリンダのヘッド側油圧室の圧力とシリンダ面積の積で表すことができるため、ダイクッション荷重を制御することは、油圧シリンダのヘッド側油圧室の圧力を制御することを意味する。
スライド110からクッションパッド128を介して油圧シリンダ130L,130Rに伝わった力は、油圧シリンダ130L,130Rのヘッド側油圧室130bを圧縮し、ダイクッション圧力を発生させる。同時に、ダイクッション圧力によって油圧ポンプ/モータ140を油圧モータ作用させ、この油圧ポンプ/モータ140に発生する回転軸トルクがサーボモータ150の駆動トルクに抗じたところで、サーボモータ150を回転させ、圧力の上昇が抑制される。結局、ダイクッション圧力(ダイクッション荷重)は、サーボモータ150の駆動トルクに応じて決定される。
圧力検出器132から出力されるダイクッション圧力信号171R、及び信号変換器153から出力されるサーボモータ角速度信号175Rは、ダイクッション制御器170にてトルク指令信号177Rを生成するために使用される。
トルク指令信号177Rは、サーボアンプ172へ出力され、サーボアンプ172から、トルク指令信号177Rに基づいて増幅した電流がサーボモータ150に出力され、サーボモータ150に発生した駆動トルクが、サーボモータ150に駆動軸が接続された油圧ポンプ/モータ140を回転駆動させ、油圧シリンダ130Rのヘッド側油圧室130bに印加する圧力を発生させることで、油圧シリンダ130Rから発生するダイクッション荷重制御が行われる。
尚、サーボアンプ172には、回生器付きの直流電源176から電源が供給されており、ダイクッション荷重(圧力)制御時には、油圧モータとして作用する油圧ポンプ/モータ140からの駆動力により駆動されるサーボモータ150により発電された電力が、サーボアンプ172及び直流電源176を介して交流電源174に回生される。
[プレス制御器及びダイクッション制御器]
図12は、主として図7に示したダイクッション制御器170の実施形態を示す構成図である。
図12に示すダイクッション制御器170は、主として圧力制御器(ダイクッション荷重制御器)134及び位置制御器(ダイクッション位置制御器)136に加えて、本発明に係る金型保護装置300を含んで構成されている。
圧力制御器134には、ダイクッション圧力信号171R,171L、サーボモータ角速度信号175R,175L、クランク角度信号191、クランク角速度信号193、及び後述する安全化処置装置305からのダイクッション荷重の切換指令(ダブルブランク検出時に最大能力のダイクッション荷重を作用させる切換指令)がそれぞれ加えられている。尚、クランク角度信号191及びクランク角速度信号193は、クランク軸112に装着されたエンコーダ115から出力されるエンコーダ信号を入力する信号変換器194により変換された、クランク軸112の角度及び角速度を示す信号である。
圧力制御器134は、予め設定されたダイクッション圧力(荷重)指令を出力するダイクッション圧力指令器(ダイクッション荷重指令器)を含み、ダイクッション圧力指令どおりにダイクッション圧力を制御するためにダイクッション圧力信号171R,171Lを入力している。
また、圧力制御器134は、主としてダイクッション圧力(荷重)制御、及び、位置制御における動的安定性を確保するための角速度フィードバック信号としてサーボモータ角速度信号175R,175Lを入力し、更にクランク角速度を示すクランク角速度信号193を、ダイクッション圧力(荷重)制御における圧力制御精度を確保するための補償に使用するために入力している。
更に、圧力制御器134は、ダイクッション機能の開始タイミングを得るために、入力するクランク角度信号191を、スライド110の位置を示すスライド位置信号303に変換する信号変換器を有し、信号変換器により変換されたスライド位置信号303に基づいてダイクッション圧力(荷重)制御を開始し、又は終了し、圧力制御器134内のダイクッション圧力(荷重)指令器は、スライド位置信号303に基づいて対応するダイクッション圧力(荷重)指令を出力する。
圧力制御器134は、ダイクッション圧力(荷重)制御時には、入力するダイクッション圧力指令、ダイクッション圧力信号171R,171L、サーボモータ角速度信号175R,175L、及びクランク角速度信号193を用いて演算したトルク指令信号177R、177Lを、選択器138を介してダイクッション駆動装置160R,160Lに出力する。
また、安全化処置装置305からダブルブランク検出時に自動的にダイクッション荷重を切り換えるダイクッション荷重の切換指令を入力すると、圧力制御器134は、最大加圧能力(本例では、自動車のボディ成形用途では一般的な3000kNのダイクッション荷重を作用させる指令)に対応するトルク指令信号177R、177Lを出力する。
一方、位置制御器136には、ダイクッション位置信号173R,173L、サーボモータ角速度信号175R,175L、及びクランク角度信号191がそれぞれ加えられている。
位置制御器136は、ダイクッション位置指令器を含んで構成されており、圧力制御器134によるダイクッション圧力(荷重)制御終了後にダイクッション位置指令器から出力されるダイクッション位置指令に基づいて油圧シリンダ130L,130Rを制御する。ダイクッション位置指令器には、ダイクッション位置指令生成における初期値生成用に使用するためにダイクッション位置信号173R,173Lが加えられており、ダイクッション位置指令器は、スライド110(クッションパッド128)が下死点に到達し、ダイクッション圧力(荷重)制御終了後に、製品ノックアウト動作を行うとともに、クッションパッド128を初期位置である所定のダイクッション待機位置に待機させるために、ダイクッション位置(クッションパッド128の位置)を制御する共通の位置指令(ダイクッション位置指令)を出力する。
ダイクッション位置制御状態の場合、位置制御器136は、ダイクッション位置指令器から出力される共通のダイクッション位置指令とダイクッション位置検出器133L,133Rによりそれぞれ検出されるダイクッション位置信号173R,173Lとに基づいてトルク指令信号177R、177Lを生成し、生成したトルク指令信号177R、177Lを選択器138に出力する。尚、位置制御器136は、位置制御における動的安定性を確保するために、サーボモータ角速度信号175R,175Lを入力し、これに基づいてクッションパッド128の昇降方向の位置制御を行うことが好ましい。さらに、クランク角度信号191を入力し、これに基づいてノックアウト時に、クッションパッド128が間接的にスライド110と衝突しないように、位置制御を行うことが好ましい。
選択器138は、圧力制御器134から入力する選択指令により、ダイクッション圧力(荷重)制御状態の場合には、圧力制御器134から入力するトルク指令信号177R、177Lを選択し、ダイクッション駆動装置160R,160Lに出力し、ダイクッション位置制御状態の場合には、位置制御器136から入力するトルク指令信号177R、177Lを選択し、ダイクッション駆動装置160R,160Lに出力する。
ダイクッション制御器170は、上記のようにして生成したトルク指令信号177R、177Lをダイクッション駆動装置160R,160Lに出力し、ダイクッション駆動装置160R,160L内のサーボアンプ172を介してサーボモータ150を駆動し、ダイクッション圧力(荷重)制御及びダイクッション位置制御を行う。
プレス制御器190には、クランク角度信号191、及びサーボモータ角速度信号195が加えられており、プレス制御器190は、入力するクランク角度信号191、及びサーボモータ角速度信号195に基づいて、所定のスライド速度あるいはクランク角速度になるようにトルク指令信号197を生成し、生成したトルク指令信号197をプレス駆動装置240(サーボアンプ192)に出力する。尚、サーボモータ角速度信号195は、スライド110の動的安定性を確保するための角速度フィードバック信号として使用される。
また、プレス制御器190は、金型保護装置300から入力する制動指令に基づいて、プレス駆動装置240に制動方向に最大トルクを作用させるトルク指令信号197を生成し、また、ブレーキ装置230(ブレーキ開放用電磁弁235)をON/OFFさせる信号を出力する。
<金型保護装置>
図12に示すように本例のダイクッション制御器170は、金型保護装置300を含んで構成されている。
金型保護装置300は、ダイクッション荷重信号301とスライド位置信号303を適用する都合上、ダイクッション制御器170内に構成する。金型保護装置300は、異常を迅速に識別し処理する使命を有し、より高速な演算処理時間が要求される為、例えばスライド(クランク軸)の角度制御(位置制御)を賄うプレス制御器190内に構成するより、ダイクッション荷重(ダイクッション圧力)制御(力制御)を担うダイクッション制御器170内に構成する方が、一般的に制御器の演算周期が早い(早い演算周期が必要な)分有効である。更に、別に金型保護装置を設ける場合に比べて、両信号の入出力処理に伴う無駄時間が割愛可能な為有効である。
金型保護装置300は、ダブルブランク検出装置302と安全化処置装置305とから構成されている。
[ダブルブランク検出装置302]
図13は、ダブルブランク検出装置302の実施形態を示すブロック図である。
図13に示すようにダブルブランク検出装置302は、荷重信号取得部310、位置信号取得部320、及びダブルブランク検出器330から構成され、ダブルブランク検出器330は、更に所定値設定器331、第1の比較器332、ホールド回路333、第2の比較器334、及び異常識別値設定器335から構成されている。
荷重信号取得部310は、ダイクッション装置200のクッションパッド128に発生するダイクッション荷重を示すダイクッション荷重信号301を取得する部分であり、ダイクッション制御器170の圧力制御器134が、ダイクッション圧力信号171R,171Lに基づいて演算したダイクッション荷重を示すダイクッション荷重信号301を圧力制御器134から入力する。尚、荷重信号取得部310は、ダイクッション圧力信号171R,171Lを直接入力し、これらのダイクッション圧力信号171R,171Lに基づいて演算したダイクッション荷重を示すダイクッション荷重信号301を取得するようにしてもよい。
位置信号取得部320は、プレス機械100のスライド110位置を示すスライド位置信号303を取得する部分であり、ダイクッション制御器170の圧力制御器134から(圧力制御器134内の信号変換器で、クランク角度信号191から変換された)、スライド位置信号303を入力する。
尚、本例では、クランク軸112に設けられたエンコーダ115、信号変換器194(図7)、及び圧力制御器134内の信号変換器がスライド位置検出器として機能するが、これに限らず、プレス機械100のベッド20(又はボルスタ102)とスライド110との間にスライド110の位置を検出するスライド位置検出器を設けるようにしてもよい。
荷重信号取得部310により取得されたダイクッション荷重信号301は、第1の比較器332に出力される。第1の比較器332の他の入力には、所定値設定器331から所定値Fが加えられており、第1の比較器332は、これらの2入力を比較し、ダイクッション荷重信号301が所定値Fに達すると、ホールド回路333をホールド動作可能にする信号を出力する。
ここで、所定値設定器331により設定される所定値Fは、ダイクッション装置200の最大ダイクッション荷重の5%以上20%以下の範囲が好ましい。本例では、最大ダイクッション荷重は3000kNであり、所定値FはF=200kN(最大ダイクッション荷重3000kNの約7%に相当する値)に設定されている。所定値Fは、手動設定器(第2の手動設定器)により手動で設定し、又は自動設定器(第2の自動設定器)によりダイクッション装置の最大ダイクッション荷重に基づいて自動演算して設定してもよい。
位置信号取得部320により取得されたスライド位置信号303は、ホールド回路333に出力される。
ホールド回路333は、ダイクッション荷重作用開始に伴い、サイクル毎にダイクッション荷重信号301が所定値(F)に立ち上がった時点(第1の比較器332から信号を入力する時点)にスライド位置信号303をホールドする。
ホールド回路333によりホールドされたスライド位置信号ホールド値Xは、第2の比較器334に出力される。第2の比較器334の他の入力には、異常識別値設定器335から異常識別値Yが加えられており、第2の比較器334は、スライド位置信号ホールド値Xと異常識別値Yとを比較し、スライド位置信号ホールド値Xが、異常識別値Y以上の場合を、材料80が2枚(複数枚)重なった状態(ダブルブランク)として検出する。
図14は、金型保護装置設定画面の一例を示す図である。
金型保護装置設定画面には、成形(金型、材料、ダイクッション荷重設定値、プレス機械の速度設定やダイハイト設定等成形に固有の条件)毎のスライド位置信号ホールド値Xと、正常に(1枚成形した場合に)複数回繰り返されるスライド位置信号ホールド値Xの平均値XAVEと、スライド位置信号ホールド値Xをホールドする際のダイクッション荷重信号の所定値Fと、異常識別値(ダブルブランク異常識別値)Yとが表示される。
本例では、スライド位置信号ホールド値は最新値がX=195.21mm、平均値がXAVE=195.20mmである。最新値は過去に行った生産の内、最新(最終)のサイクルにおける値であり、次のダイクッション荷重作用開始時点の直前までホールドされる。平均値XAVEは、過去に行った正常な(異常の無い)複数回(本例では100回)の平均値である。
また、ダイクッション荷重信号の所定値Fは、本例ではF=200kNであり、ダブルブランク検出の閾値となる異常識別値Yは、本例ではY=195.60mmであり、ダイクッション操作器の金型保護装置設定画面(図14)に常時表示される。
異常識別値設定器335にて設定される異常識別値Yは、スライド位置信号ホールド値Xの平均値XAVE=195.20mmに対して、板厚(0.8mm)の半分を加算した値として設定されている(板厚をTとして、Y=XAVE+0.5T=195.20+0.5×08=195.60)。
異常識別値Yは、手動設定器(第1の手動設定器)により手動で設定し、又は自動設定器(第1の自動設定器)によりスライド位置信号ホールド値Xの平均値XAVE及び板厚Tに基づいて自動演算して設定してもよい。
異常識別値設定器335により設定される異常識別値Yは、上記のように設定した195.60mmに限らず、1枚のブランク材の成形を複数回繰り返して得られるスライド位置信号ホールド値Xの平均値XAVE、ブランク材の板厚Tとすると、以下の条件、
[数2]
Y≧(XAVE+0.3T)、かつY<(XAVE+T)
を満足する値に設定することできる。
ダブルブランク検出部として機能する第2の比較器334は、スライド位置信号ホールド値Xが、上記[数2]式の範囲内で設定された異常識別値Y以上の場合を、ダブルブランクとして検出する。
また、本例は、[数2]式に示したようにスライド位置信号ホールド値Xの平均値XAVEを基準にして、異常識別値Yを設定するようにしたが、これに限らず、2枚重ねのブランク材を試行した場合に得られるスライド位置信号ホールド値を基準にして、異常識別値Yを設定するようにしてもよい。
即ち、2枚重ねのブランク材を試行した場合に得られるスライド位置信号ホールド値をX’、ブランク材の板厚をTとすると、異常識別値Yは、以下の条件、
[数3]
Y<X’、かつY≧(X’−0.7T)
を満足する値に設定することができる。
2枚重ねのブランク材を試行した場合に得られるスライド位置信号ホールド値X’は、スライド位置信号ホールド値Xの平均値XAVEよりもブランク材の板厚1枚分だけ大きいため、[数2]式と[数3]式とは略同じ範囲を示す。
第2の比較器334は、スライド位置信号ホールド値Xが、上記の[数2]式又は[数3]式により設定された異常識別値Y以上の場合にダブルブランクとして検出し、安全化処置装置305に対してスライド110を急制動させる指令を出力し、また、ダイクッション操作器の金型保護装置設定画面に「ダブルブランク検出」を報知させることができる。
[安全化処置装置]
図12に示す安全化処置装置305は、ダブルブランク検出装置302によりダブルブランクが検出されると、スライド110を急制動させる指令をプレス制御器190に出力する。
この指令を受けてプレス制御器190は、スライド反動作方向のトルク指令信号197をプレス駆動装置240に出力し、スライド110の急制動を開始させる。また、プレス制御器190は、スライド110の停止後は(停止とほぼ同時点で)、ブレーキ装置230のブレーキ開放用電磁弁235をOFFし、ブレーキを作用させる。
また、安全化処置装置305は、ダブルブランク検出装置302によりダブルブランクが検出されると、スライド110を急制動させる指令と同時に、スライド110に内蔵された油圧シリンダ107R,107Lのヘッド側油圧室109を脱圧させる指令を、選択器198を介して過負荷除去装置220に出力する。
この指令を受けて過負荷除去装置220(図10)は、電磁(脱圧)弁228をONし、油圧シリンダ107R,107Lのヘッド側油圧室109を、電磁(脱圧)弁228を介して低圧のアキュムレータ223に接続し、ヘッド側油圧室109を脱圧させる。
更に、安全化処置装置305は、ダブルブランク検出装置302によりダブルブランクが検出されると、脱圧した油圧シリンダ107R,107Lのヘッド側油圧室109を急収縮させる為に、クッションパッド128に所定のダイクッション荷重(本例では、最大能力の3000kN)を作用させる指令を、圧力制御器134に出力する。
この指令を受けて圧力制御器134は、クッションパッド128に最大能力の3000kNを作用させるトルク指令信号177R,177Lを出力する。
[ダブルブランク検出及び安全化処置装置の作用]
図15は、スライド位置及びダイクッション位置を示す波形図であり、図16は、ダイクッション荷重信号の所定値F、ダイクッション荷重指令及びダイクッション荷重を示す波形図である。
また、図17は、スライド内蔵の油圧シリンダ107R,107Lのヘッド側油圧室の圧力を示し、図18は、スライド位置信号ホールド値X,異常識別値Y,及びダブルブランクの検出を示す波形図である。
図15から図18には、3サイクル分の波形が示されており、1サイクル目、2サイクル目は、正常に機能している。ダイクッション荷重制御工程中、ダイクッション荷重は、2000kNの指令に対して、ダイクッション荷重制御開始時に若干オーバー傾向の2050kN前後で終始している(図16)。
油圧シリンダ107R,107Lのヘッド側油圧室の圧力は、初期圧200kg/cmに対して、成形時(ダイクッション荷重作用時)にプレス荷重値に応じて増圧している(図17)。
スライド位置信号ホールド値Xは、195.23mm、195.13mmと推移している(図18)。これらは、ダイクッション荷重信号が所定値F(本例では、F=200kN)に立ち上がった時点でホールドされ、プレス・スライド位置が、次のダイクッション待機位置に対応するスライド位置200mmに対して10mm上方の210mmの位置でアンホールドされる。
3サイクル目は、ダブルブランクが検出されている。スライド位置信号ホールド値Xは196.2mmになり、ダブルブランク異常識別値Y(=195.60mm)以上となる為、ダブルブランク検出装置302によってダブルブランクが検出される(図18)。
ダブルブランク検出直前の、ブランク材(2枚)を介してブランクホルダ124と上型120が接触した時点(ダイクッション荷重制御開始直前の時点)が、図8に示したプレス機械右半分の状態である。この状態では、ブランク材下面と下型122(パンチ)までの非成形ストローク△Zが15mmあり(△Z=15mm)、スライド110(下面)が更に15mm下降しなければ成形は開始されない。
図19から図22は、それぞれダブルブランク検出時を中心に、図15から図18の一部を拡大したサイクル波形を示す。
ダブルブランク検出装置302によりダブルブランクが検出されると、安全化処置装置305はプレス制御器190へ、スライド110を急制動させるべく指令する。この指令を受けて、クランク角度に依存するスライド(コンロッドポイント)位置は急停止に至る(図19)。
しかし、スライド(コンロッドポイント)位置は、スライド110に連動する可動部全体の慣性によって、約40mm惰性で下降して155mmで停止する。
同時に、安全化処置装置305は、選択器198を介して電磁(脱圧)弁228へ、スライド内蔵の油圧シリンダ107R,107Lのヘッド側油圧室を脱圧させるべく指令する。この指令を受けて、ヘッド側油圧室は急脱圧に至る(図21)。急脱圧作用を高める為、電磁弁228は弁開度(流量係数)が大きく、高速応答が可能なタイプを選定している。更に、応答を高める為、ON(励磁)開始時点の印加電圧を瞬間的に大きくし(電磁弁の電磁力作用に伴う略一次遅れ特性の位相を進めるべく改善し)ている。
同時に、安全化処置装置305は、圧力制御器134へ、脱圧したヘッド側油圧室を急収縮させる為に、ダイクッション荷重指令を最大能力の3000kNを作用させるべく指令する。この指令を受けて、ダイクッション荷重指令は直ちに3000kNに変化する(図20の破線)。スライド内蔵の油圧シリンダのヘッド側油圧室の圧力は、約30ms後、スライド(コンロッドポイント)位置がおよそ185mmに達する時点で、20kg/cm程度に低下している(図21の14.225s付近)。
これ以降、油圧シリンダ107R,107Lは収縮し始め、それに連動するスライド(下面)金型装着位置も反転し(上昇に転じ)、スライドの金型装着面を含む一部分は、上昇方向に相対的に移動する(図19の破線)。この時、ダイクッション荷重は、ダイクッションを押すスライド下面の速度が低下した影響を受けて、一旦、指令3000kNより小さい2000kN程度に定常化する(図20)。この時、油圧シリンダ107R,107Lは、ダイクッション荷重によって間接的に下方から押され、作動油を排出しながら収縮を続ける。
油圧シリンダ107R,107Lのヘッド側油圧室には、排出油量が電磁弁228を流れる際に発生する圧力損失分の約25kg/cmが作用する。図21に示す14.3〜14.4s付近で、油圧シリンダ107R,107Lは収縮(機械)限に到達し、排出油量は無くなり、ヘッド側油圧室の圧力はほぼ0に低下する。また、スライド下面の速度が所定のスライド速度に等しくなる為、ダイクッション荷重は指令通り3000kNに変化する(図20)。この段階で、未だスライド(コンロッドポイント位置)は僅かに下降動作を続け(図19)、ダイクッションは荷重制御を終了する(図20)。
この一連の動作で、スライド(下面)金型装着位置の最小位置は、約185mm(図19の14.26s付近と15s付近)になり、図7に示したプレス機械左半分の状態に相当する。図7に示したプレス機械左半分の状態は、丁度、ブランク材が下型122(パンチ)に接触して成形が開始される直前を示しており、本金型保護機能によって、ダブルブランクが検出されると、未然(成形前)に安全に機械を停止させる。
このように、油圧シリンダ107R,107Lの収縮の影響を考慮したスライド下面の位置が、成形が開始されない領域に在る場合に限り、油圧シリンダ107R,107Lを急収縮させる為、収縮が完了するまで最大ダイクッション荷重を作用させている。ブランク材が二重の、金型にとって極めて危険な状態であるダブルブランク検出時の成形領域では、基本的にダイクッション荷重は作用させない。
成形領域で、その他の、例えば、光線式安全装置を遮光した場合等、操作に伴うプレス機械非常停止時には、プレス・スライドが停止するまで、絞り皺が発生してそれが金型を損傷させることを抑止する為に、所定のダイクッション荷重を作用させている状況とは対処が異なる。
[その他]
本実施形態では、ダブルブランク検出装置302及び安全化処置装置305を含む金型保護装置300は、ダイクッション制御器170に内蔵する構成としたが、本発明はこれに限定されず、ダイクッション制御器170の外部に設けるようにしてもよい。
また、本発明は、ダブルブランク検出装置のみを備えたものでもよく、この場合、ダブルブランク検出時の安全化処置装置としては、本実施形態の安全化処置装置以外のものを適用してもよい。尚、本発明に係るダブルブランク検出装置は、3枚以上のブランク材が重なった状態も検出することができることは言うまでもない。
また、ダブルブランク検出装置302によりダブルブランクが検出されると、ブランク材をプレス機械100にセットする搬送装置を直ちに停止させることが好ましい。
更に、本実施形態では、クッションパッドを2本の油圧シリンダにより支持しているが、油圧シリンダの本数は、2本に限定されず、1本でもよいし、2本より多くてもよい。また、ダイクッション駆動部は、油圧シリンダを使用するものに限らず、クッションパッドを支持し、クッションパッドを昇降させるとともに、クッションパッドに所望のダイクッション荷重を発生させるものであれば、如何なるものでもよい。
また、スライド内蔵の油圧シリンダは、作動液として油を使用するが、これに限定されるものではなく、水やその他の液体を使用した液圧シリンダを本発明において使用できることは言うまでもない。
更に、本発明は上述した実施形態に限定されず、本発明の精神を逸脱しない範囲で種々の変形が可能であることは言うまでもない。
10 クラウン
20 ベッド
80 材料
100 プレス機械
101 減速ギア
102 ボルスタ
103 コンロッド
104 コラム
105 ピストン
106、150 サーボモータ
107L、107R 油圧シリンダ
108 摺動部材
109 ヘッド側油圧室
110 スライド
111 バランサシリダ
112 クランク軸
113 信号変換器
114、115 エンコーダ
120 上型
122 下型
124 ブランクホルダ
126 クッションピン
128 クッションパッド
130L、130R 油圧シリンダ
130a ロッド側油圧室
130b ヘッド側油圧室
132 圧力検出器
133L、133R ダイクッション位置検出器
134 圧力制御器
136 位置制御器
138、198 選択器
140 油圧ポンプ/モータ
152 エンコーダ
153、194 信号変換器
160L、160R ダイクッション駆動装置
162、223 アキュムレータ
164、225、226 リリーフ弁
166、224 逆止弁
170 ダイクッション制御器
171L、171R ダイクッション圧力信号
172、192 サーボアンプ
173L、173R ダイクッション位置信号
174 交流電源
175L、175R サーボモータ角速度信号
176、196 直流電源
177L、177R トルク指令信号
190 プレス制御器
191 クランク角度信号
193 クランク角速度信号
195 サーボモータ角速度信号
197 トルク指令信号
200 ダイクッション装置
202 エアシリンダ
204 エアタンク
220 過負荷除去装置
221 誘導モータ
222 油圧ポンプ
227 圧力検出器
228 電磁(脱圧)弁
229 接触器
230 ブレーキ装置
231 空圧源
233 減圧弁
235 ブレーキ開放用電磁弁
237 サイレンサ
239 ブレーキ機構
240 プレス駆動装置
300 金型保護装置
301 ダイクッション荷重信号
302 ダブルブランク検出装置
303 スライド位置信号
305 安全化処置装置
310 荷重信号取得部
320 位置信号取得部
330 ダブルブランク検出器
331 所定値設定器
332 第1の比較器
333 ホールド回路
334 第2の比較器
335 異常識別値設定器
本発明の更に他の態様に係るダブルブランク検出装置において、前記異常識別値をY、1枚のブランク材の成形を複数回繰り返して得られる前記スライド位置信号ホールド値の平均値をXAVE、前記ブランク材の板厚をTとすると、前記異常識別値Yは、以下の条件、
Y≧(X AVE +0.3T)、かつY<(XAVE+T)
を満足する値に設定することが好ましい。
異常識別値設定器335にて設定される異常識別値Yは、スライド位置信号ホールド値Xの平均値XAVE=195.20mmに対して、板厚(0.8mm)の半分を加算した値として設定されている(板厚をTとして、Y=XAVE+0.5T=195.20+0.5×0.8=195.60)。

Claims (13)

  1. ダイクッション装置を付属したプレス機械を使用し、ブランク材を1枚ずつ自動的に繰り返し成形するプレス機械のダブルブランク検出装置において、
    前記プレス機械のスライドの位置を示すスライド位置信号を取得する位置信号取得部と、
    前記ダイクッション装置のクッションパッドに発生するダイクッション荷重を示すダイクッション荷重信号を取得する荷重信号取得部と、
    前記位置信号取得部により取得したスライド位置信号と前記荷重信号取得部により取得したダイクッション荷重信号とに基づいて前記ブランク材が複数枚重なった状態をダブルブランクとして検出するダブルブランク検出部と、
    を備えたプレス機械のダブルブランク検出装置。
  2. 前記ダブルブランク検出部は、前記ダイクッション荷重信号が所定値に立ち上がった時点の前記スライド位置信号をホールドし、前記ホールドしたスライド位置信号ホールド値と異常識別値とを比較し、前記ホールドしたスライド位置信号ホールド値が、前記異常識別値以上の場合を、前記ダブルブランクとして検出する請求項1に記載のプレス機械のダブルブランク検出装置。
  3. 前記異常識別値をY、1枚のブランク材の成形を複数回繰り返して得られる前記スライド位置信号ホールド値の平均値をXAVE、前記ブランク材の板厚をTとすると、前記異常識別値Yは、以下の条件、
    Y≧(XAVE+0.3T)、かつY<(XAVE+T)
    を満足する値に設定する請求項2に記載のプレス機械のダブルブランク検出装置。
  4. 前記異常識別値をY、2枚重ねのブランク材を試行した場合に得られる前記スライド位置信号ホールド値をX’、前記ブランク材の板厚をTとすると、前記異常識別値Yは、以下の条件、
    Y<X’、かつY≧(X’−0.7T)
    を満足する値に設定する請求項2に記載のプレス機械のダブルブランク検出装置。
  5. 前記異常識別値を手動で設定する第1の手動設定器、又は自動演算して設定する第1の自動設定器を有する請求項2から4のいずれか1項に記載のプレス機械のダブルブランク検出装置。
  6. 前記ダイクッション荷重信号の所定値は、前記ダイクッション装置の最大ダイクッション荷重の5%以上20%以下の範囲内の値とする請求項2から5のいずれか1項に記載のプレス機械のダブルブランク検出装置。
  7. 前記ダイクッション荷重信号の所定値を手動で設定する第2の手動設定器、又は前記ダイクッション装置の最大ダイクッション荷重に基づいて自動演算して設定する第2の自動設定器を有する請求項6に記載のプレス機械のダブルブランク検出装置。
  8. 前記プレス機械のスライドの位置を検出し、前記スライド位置信号を出力するスライド位置検出器と、前記クッションパッドに発生するダイクッション荷重を検出し、前記ダイクッション荷重信号を出力するダイクッション荷重検出器と、を備え、
    前記位置信号取得部は、前記スライド位置検出器から前記スライド位置信号を取得し、
    前記荷重信号取得部は、前記ダイクッション荷重検出器から前記ダイクッション荷重信号を取得する請求項1から7のいずれか1項に記載のプレス機械のダブルブランク検出装置。
  9. 前記プレス機械のプレス駆動装置により駆動されるスライドを制動する制動装置と、前記スライドに内蔵され、前記プレス駆動装置により駆動される前記スライドの移動に対して前記スライドの金型装着面を相対的に移動させる液圧シリンダと、を有する前記プレス機械と、
    請求項1から8のいずれか1項に記載のプレス機械のダブルブランク検出装置と、
    前記ダブルブランク検出部により前記ダブルブランクが検出されると、前記制動装置により前記スライドの急制動を開始させるとともに、前記液圧シリンダを脱圧させて前記スライドの金型装着面を含む一部分を上昇方向に相対的に移動させる安全化処置装置と、
    を備えたプレス機械の金型保護装置。
  10. 前記ダイクッション装置は、
    前記クッションパッドを支持し、前記クッションパッドを昇降させるとともに、前記クッションパッドにダイクッション荷重を発生させるダイクッション駆動部と、
    ダイクッション荷重指令を出力するダイクッション荷重指令器と、
    前記ダイクッション荷重指令器から出力されるダイクッション荷重指令に基づいて前記ダイクッション駆動部を制御し、前記クッションパッドに前記ダイクッション荷重指令に対応するダイクッション荷重を発生させるダイクッション荷重制御器と、を備え、
    前記ダイクッション荷重指令器は、前記ダブルブランク検出部により前記ダブルブランクが検出されると、前記クッションパッドが移動する領域のうちの成形が開始されない領域に限り、前記スライドが停止に至る期間、所定のダイクッション荷重指令を出力し、前記ダイクッション荷重指令に対応して前記クッションパッドに発生するダイクッション荷重により前記液圧シリンダを縮退させ、前記スライドの金型装着面を含む一部分を上昇方向に相対的に移動させる請求項9に記載のプレス機械の金型保護装置。
  11. 前記ダイクッション装置は、
    ダイクッション位置指令を出力するダイクッション位置指令器と、
    前記ダイクッション荷重制御器によるダイクッション荷重制御終了後に前記ダイクッション位置指令器から出力されるダイクッション位置指令に基づいて前記ダイクッション駆動部を制御し、前記クッションパッドを上昇させて所定のダイクッション待機位置に移動させるダイクッション位置制御器と、を備え、
    前記所定のダイクッション待機位置は、成形が開始される位置よりも所定量だけ上昇方向に移動した位置である請求項10に記載のプレス機械の金型保護装置。
  12. 前記成形が開始されない領域は、前記所定のダイクッション待機位置と前記成形が開始される位置との間の領域である請求項11に記載のプレス機械の金型保護装置。
  13. 前記ダイクッション荷重指令器は、前記ダブルブランク検出部により前記ダブルブランクが検出されると、前記所定のダイクッション荷重指令として最大ダイクッション荷重指令を自動的に出力する請求項10から12のいずれか1項に記載のプレス機械の金型保護装置。
JP2018101632A 2018-05-28 2018-05-28 プレス機械のダブルブランク検出装置及びプレス機械の金型保護装置 Pending JP2019206014A (ja)

Priority Applications (4)

Application Number Priority Date Filing Date Title
JP2018101632A JP2019206014A (ja) 2018-05-28 2018-05-28 プレス機械のダブルブランク検出装置及びプレス機械の金型保護装置
US16/414,244 US11400506B2 (en) 2018-05-28 2019-05-16 Double-blank detecting apparatus for press machine and die protecting apparatus for press machine
EP19174797.1A EP3575010A3 (en) 2018-05-28 2019-05-16 Double-blank detecting apparatus for press machine and die protecting apparatus for press machine
CN201910431994.5A CN110539520B (zh) 2018-05-28 2019-05-22 用于压力机的双重坯件检测装置和用于压力机的模具保护装置

Applications Claiming Priority (1)

Application Number Priority Date Filing Date Title
JP2018101632A JP2019206014A (ja) 2018-05-28 2018-05-28 プレス機械のダブルブランク検出装置及びプレス機械の金型保護装置

Publications (1)

Publication Number Publication Date
JP2019206014A true JP2019206014A (ja) 2019-12-05

Family

ID=66589264

Family Applications (1)

Application Number Title Priority Date Filing Date
JP2018101632A Pending JP2019206014A (ja) 2018-05-28 2018-05-28 プレス機械のダブルブランク検出装置及びプレス機械の金型保護装置

Country Status (4)

Country Link
US (1) US11400506B2 (ja)
EP (1) EP3575010A3 (ja)
JP (1) JP2019206014A (ja)
CN (1) CN110539520B (ja)

Cited By (1)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
JP2022038228A (ja) * 2020-08-26 2022-03-10 住友重機械工業株式会社 プレス装置及び制御方法

Families Citing this family (3)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
AT524818B1 (de) * 2021-02-23 2023-01-15 Trumpf Maschinen Austria Gmbh & Co Kg Verfahren und Vorrichtung zum Umformen eines Werkstückes
JP7581974B2 (ja) * 2021-03-04 2024-11-13 オムロン株式会社 制御装置、制御方法、及び制御プログラム
CN118385352B (zh) * 2024-06-26 2024-11-15 南通鑫慧达机械有限公司 一种用于金属工具配件的冲压加工装置

Citations (3)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
JPS4986965A (ja) * 1972-12-26 1974-08-20
JPS58111131U (ja) * 1982-01-19 1983-07-29 アイダエンジニアリング株式会社 プレス供給材料の異常検出装置
JP2010042442A (ja) * 2008-07-14 2010-02-25 Nippon Steel Corp ブランク材投入枚数異常判定方法

Family Cites Families (9)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
JPS55117599A (en) * 1979-03-01 1980-09-09 Kawasaki Yukou Kk Preventing method for double pressing of press
JP2722937B2 (ja) 1992-04-07 1998-03-09 トヨタ自動車株式会社 プレス機械のしわ押え荷重測定装置
EP0675419B1 (en) 1994-03-31 1999-05-26 Toyota Jidosha Kabushiki Kaisha Method and apparatus for optimizing press operating condition based on press operating environment and/or physical condition of blank
JPH10193199A (ja) 1997-01-09 1998-07-28 Komatsu Ltd 直動型プレスの金型保護装置及びその方法
JP3821550B2 (ja) * 1997-08-07 2006-09-13 株式会社小松製作所 サーボプレスの金型保護装置及びその方法
JP4576639B2 (ja) 2005-05-16 2010-11-10 アイダエンジニアリング株式会社 プレス機械のダイクッション装置
CN101979241B (zh) 2010-09-13 2012-01-11 山东理工大学 节能数控螺旋压力机及控制方法
JP5968385B2 (ja) 2014-09-16 2016-08-10 アイダエンジニアリング株式会社 ダイクッション装置及びダイクッション装置の制御方法
JP6626038B2 (ja) * 2017-06-07 2019-12-25 アイダエンジニアリング株式会社 プレス機械のダブルブランク検出装置及びプレス機械の金型保護装置

Patent Citations (3)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
JPS4986965A (ja) * 1972-12-26 1974-08-20
JPS58111131U (ja) * 1982-01-19 1983-07-29 アイダエンジニアリング株式会社 プレス供給材料の異常検出装置
JP2010042442A (ja) * 2008-07-14 2010-02-25 Nippon Steel Corp ブランク材投入枚数異常判定方法

Cited By (2)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
JP2022038228A (ja) * 2020-08-26 2022-03-10 住友重機械工業株式会社 プレス装置及び制御方法
JP7566534B2 (ja) 2020-08-26 2024-10-15 住友重機械工業株式会社 プレス装置及び制御方法

Also Published As

Publication number Publication date
EP3575010A3 (en) 2019-12-18
CN110539520A (zh) 2019-12-06
US20190358692A1 (en) 2019-11-28
US11400506B2 (en) 2022-08-02
CN110539520B (zh) 2022-09-30
EP3575010A2 (en) 2019-12-04

Similar Documents

Publication Publication Date Title
JP6626038B2 (ja) プレス機械のダブルブランク検出装置及びプレス機械の金型保護装置
US11400506B2 (en) Double-blank detecting apparatus for press machine and die protecting apparatus for press machine
US9694412B2 (en) Drawing method and servo press system
CN111822580B (zh) 用于操作精细冲裁系统的方法
CN101432084B (zh) 冲压机械的模具缓冲机构控制装置
JP2015123464A (ja) ダイクッション力制御方法及びダイクッション装置
JP3606390B2 (ja) 油圧プレスの金型保護装置
US7918120B2 (en) Die cushion control device
JP2019150854A (ja) クッションピン均圧化装置、クッションピン均圧化機能付きダイクッション装置及びクッションピン均圧化方法
US11826810B2 (en) Die cushion device and method for controlling die cushion device
JP6646637B2 (ja) しわ発生検出装置、ダイクッション装置及び金型保護装置、並びにしわ発生検出方法、ダイクッション力自動設定方法及び金型保護方法
JP5598744B2 (ja) ダイクッション装置とそのクッション力制御方法
JPH1158099A (ja) サーボプレスの金型保護装置及びその方法
JPH1158100A (ja) サーボプレスの金型保護装置及びその方法
JP4820674B2 (ja) プレス機械のダイクッション制御装置
JP5440838B2 (ja) 油圧ダイクッション装置とその位置制御方法
US6688216B2 (en) Method and apparatus for adjusting the gib-slide clearance using a pressurized chamber combination
JPH10193199A (ja) 直動型プレスの金型保護装置及びその方法
JP2004174591A (ja) 電動サーボプレスの機械保護方法
JPH10193197A (ja) 直動型プレスの金型保護装置及びその方法
US12023723B2 (en) Die cushion device
JP3821550B2 (ja) サーボプレスの金型保護装置及びその方法
CN114682706A (zh) 冲模缓冲装置

Legal Events

Date Code Title Description
A621 Written request for application examination

Free format text: JAPANESE INTERMEDIATE CODE: A621

Effective date: 20190517

A521 Request for written amendment filed

Free format text: JAPANESE INTERMEDIATE CODE: A523

Effective date: 20190527

A977 Report on retrieval

Free format text: JAPANESE INTERMEDIATE CODE: A971007

Effective date: 20200311

A131 Notification of reasons for refusal

Free format text: JAPANESE INTERMEDIATE CODE: A131

Effective date: 20200316

A521 Request for written amendment filed

Free format text: JAPANESE INTERMEDIATE CODE: A523

Effective date: 20200512

A02 Decision of refusal

Free format text: JAPANESE INTERMEDIATE CODE: A02

Effective date: 20200629