JP2019514432A - 電動田植機、及びその応用 - Google Patents
電動田植機、及びその応用 Download PDFInfo
- Publication number
- JP2019514432A JP2019514432A JP2019510740A JP2019510740A JP2019514432A JP 2019514432 A JP2019514432 A JP 2019514432A JP 2019510740 A JP2019510740 A JP 2019510740A JP 2019510740 A JP2019510740 A JP 2019510740A JP 2019514432 A JP2019514432 A JP 2019514432A
- Authority
- JP
- Japan
- Prior art keywords
- electric
- rice transplanter
- unit
- rice
- power supply
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Pending
Links
Images







Classifications
-
- A—HUMAN NECESSITIES
- A01—AGRICULTURE; FORESTRY; ANIMAL HUSBANDRY; HUNTING; TRAPPING; FISHING
- A01C—PLANTING; SOWING; FERTILISING
- A01C11/00—Transplanting machines
- A01C11/02—Transplanting machines for seedlings
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60L—PROPULSION OF ELECTRICALLY-PROPELLED VEHICLES; SUPPLYING ELECTRIC POWER FOR AUXILIARY EQUIPMENT OF ELECTRICALLY-PROPELLED VEHICLES; ELECTRODYNAMIC BRAKE SYSTEMS FOR VEHICLES IN GENERAL; MAGNETIC SUSPENSION OR LEVITATION FOR VEHICLES; MONITORING OPERATING VARIABLES OF ELECTRICALLY-PROPELLED VEHICLES; ELECTRIC SAFETY DEVICES FOR ELECTRICALLY-PROPELLED VEHICLES
- B60L50/00—Electric propulsion with power supplied within the vehicle
- B60L50/50—Electric propulsion with power supplied within the vehicle using propulsion power supplied by batteries or fuel cells
-
- Y—GENERAL TAGGING OF NEW TECHNOLOGICAL DEVELOPMENTS; GENERAL TAGGING OF CROSS-SECTIONAL TECHNOLOGIES SPANNING OVER SEVERAL SECTIONS OF THE IPC; TECHNICAL SUBJECTS COVERED BY FORMER USPC CROSS-REFERENCE ART COLLECTIONS [XRACs] AND DIGESTS
- Y02—TECHNOLOGIES OR APPLICATIONS FOR MITIGATION OR ADAPTATION AGAINST CLIMATE CHANGE
- Y02T—CLIMATE CHANGE MITIGATION TECHNOLOGIES RELATED TO TRANSPORTATION
- Y02T10/00—Road transport of goods or passengers
- Y02T10/60—Other road transportation technologies with climate change mitigation effect
- Y02T10/70—Energy storage systems for electromobility, e.g. batteries
Landscapes
- Life Sciences & Earth Sciences (AREA)
- Engineering & Computer Science (AREA)
- Sustainable Development (AREA)
- Sustainable Energy (AREA)
- Power Engineering (AREA)
- Transportation (AREA)
- Mechanical Engineering (AREA)
- Soil Sciences (AREA)
- Environmental Sciences (AREA)
- Transplanting Machines (AREA)
Abstract
Description
電動システムと、
機械伝動システムと、
前記電動システムが電気エネルギーを動力源として、前記機械伝動システムによって前記作業システムを駆動して田植作業を実行させる作業システムとを備える電動歩行型田植機を提供する。
電動システムと、
田植ユニットと、操作者が乗用して走行させることに適する走行ユニットとを含み、前記電動システムは、前記田植機が操作者の乗用時に高速作業できるように電気エネルギーで前記田植ユニットと前記走行ユニットを駆動する作業システムとを備える電動高速田植機を提供する。
世界人口のほぼ半分が米を主食としており、水稲が人間にとって欠かせない農作物であるため、田植機の改良及び発展は農業生産や人間の生活にとって重要な意義を有する。
前記のとおり、田植機は、長期的に発展した結果、機械的性能に関して、比較的完全な技術レベルを遂げ、異なる機能、異なるタイプおよび異なる構造を有する様々なタイプの田植機は相次いで出現しているものの、これら改良は一般的に燃料機械動力に基づいて行われるものである。
燃料動力技術が成熟しているため、応用しやすい一方、動力が農業機械の重要な部分として、作動の安全性と確実性に繋がるため、田植機の分野では燃料動力に基づいて発展してきたのである。
しかしながら、前記のとおり、燃料機械の作動原理とそれに対応する機械的構造に基づいて、たとえば環境汚染、身体への損傷、複雑な機械構造、大きな質量、操作性の悪さなどの多くの不都合があり、これらの不都合は、燃料機械自体が克服できないことであり、従って、上記のような不都合を克服するためには、農業機械の動力源、基礎である燃料動力の代替品から出発して、上記の問題を解決しなければならない。
本発明の実施例によれば、従来の燃料機械のように燃料の燃焼により動力源を提供するのではなく、電気エネルギーを動力源として運動エネルギーを提供し、田植機を駆動して作動させる過程において、電気エネルギーを機械的エネルギーに変換することによって、環境汚染を引き起こす有害な気体を一切発生させないとともに、操作者も距離が近いことにより有害な気体を吸いこんで身体を損なうことを防止する、電動田植機を提供することを目的とする。
さらに、前記電動田植機の電動システムは、水稲による基本的な作業環境の要件に基づいて、設計時に防水性を十分に配慮して、田植機が電気エネルギーを動力源として、且つ水田において正常に動作して田植を行うようにする。
また、前記電動田植機は、構造全体のレイアウトから、防水及び操作の利便性と作動の安定性を組み合わせることにより、歩行型田植機全体の作動性能を向上させる。
従来の燃料農業機械のエネルギー変換利用方式と異なり、燃料伝動方式では、まず、燃料の化学エネルギーを燃焼して熱エネルギーに変換し、更に内燃機関に仕事をさせて、次に熱エネルギーを機械的エネルギーに変換し、さらに伝動作用により運動エネルギーを異なる作業位置に伝達し、すなわち、化学エネルギー→熱エネルギー→機械的エネルギー(排気ガスとともに排出される)のようになり、このため、エネルギー変換伝達過程が複雑で煩瑣であり、且つ燃焼変過程に有害な気体を発生させる。
それに対して、本発明は、燃焼が燃料してエネルギーを発生させる過程をたとえば発電所などの他の場所で行うか、又は、たとえば火力発電、水力発電、原子力発電などによる電気エネルギーなど、異なる方式で運動エネルギーに変換するエネルギーを提供することによって、エネルギーの利用範囲を広げる。
このような場面に使用される場合、電気エネルギーを機械的エネルギーに直接変換し、すなわち、電気エネルギー→機械的エネルギーのようになり、このようにして、エネルギー変換プロセスを簡略化させて、エネルギーの利用効率をより高め、且つ周知のように、電気エネルギーはクリーンで利用しやすいなどの利点を有するため、このような動力源の変化により、燃料農業機械の問題を根本的に改善する。
好ましくは、本発明の一実施例において、前記電源11は1群のリチウム電池であり、前記リチウム電池パックは前記田植機に作動電気エネルギーを提供する。
本発明のその他の実施例において、前記電源11は、必要に応じて具体的なタイプや数を決定することができ、たとえば、密閉型鉛蓄電池、ニッケル水素電池、ニッケルクロム電池、ポリマーリチウム電池、亜鉛空気電池、燃料電池、太陽光電池、バイオ電池などが使用できる。
且つ、いくつかの実施形態において、前記電源は、電動自転車又は電気自動車の電源のように、このような電源を前記田植機に用い得る。
当業者であれば、前記電源11のタイプや数は本発明を制限するものではなく、上記タイプは選択可能なタイプを例示的に説明するに過ぎず、異なる実施では、応用のニーズに応じて設置できることを理解すべきである。
前記電源管理ユニット12は前記電源11とユーザの間のリンクと言え、前記電源11の作動状態は直接観察できないが、前記電源管理ユニット12を利用して前記電源11の作動状態をリアルタイムに監視して、前記電動システム10全体の作動状態を把握できる。
一部の充電電池の場合、繰り返して使用される過程に、たとえば貯蔵エネルギーが少なくなり、耐用年数が短くなり、直並列で使用される問題が生じ、使用安全性が悪くなり、電池の残量が推定しにくいなどの欠点が存在し、このため、電源の性能が複雑である上、異なるタイプの電池の特性には大きな差異があるが、前記電源管理ユニット12は前記電源11の作動をリアルタイムに監視・制御して、電池の利用率を向上させ、電池の過充電や過放電を防止して、前記電源11の耐用年数を延長させることができる。
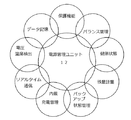
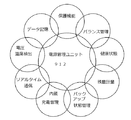
前記電源管理ユニット12は、
前記電源11をリアルタイムに監視・制御して前記電源11の安全な作動を確保する保護機能(Protection)と、
より確実な分析結果を取得するために監視したデータを記憶して分析するデータ記憶機能(Date Storage)と、
前記電源11及び関連装置の動作電圧、温度などの電気特性をリアルタイムに監視して、データ分析のために基本的な情報を提供する電圧・温度測定機能(Voltage&Temperature Measurement)と、
前記電源11及びその他の装置の作動状態をより迅速且つ簡便に管理して、各部材の作動を調和させるリアルタイム通信機能(Communication)と、
前記電源11が繰り返し使用及び充電時にも安全監視状態で作動できるようにする内蔵充電管理機能(Charge Management)と、
前記電動システム10がいずれの状態でも監視・管理されるようにするバックアップ状態管理機能(State of Back−up、SOB)と、
電池パックの荷電状態を正確に予測して、電池の残量を予測し、SOCを合理的な範囲に維持して、過充電又は過放電による電池のダメージを防止するとともに、前記電源11の残量を常に表示する残量計量機能(State of Charge、SOC)と、
電池充放電過程において前記電源11のうちの各電池の端子電圧と温度、充放電電流及び電池パックの全電圧をリアルタイム収集して、電池パックの過充電又は過放電を防止しながら、タイムリーに電池の状況を表示して、故障のある電池を検出し、電池パック全体の運転の確実性と効率性を確保し、残量推定モデルを実現できるようにし、さらに、電池ごとに使用履歴を作成して、さらなる最適化や新型電池、充電器、モータなどの開発のためにデータを提供し、オフラインシステム故障分析のために根拠を提供する健康状態動的監視機能(State of Health、SOH)と、
単電池をバランスよく充電して、電池パックのうちの各電池をバランス状態にするバランス管理機能(Cell Balance Management)とを有する。
前記表示ユニット13は、前記電源管理ユニット12に通信可能に接続されることにより、前記電源管理ユニット12と協力して、前記電源管理ユニット12が収集した各種監視情報を表示する。
特に、一実施例では、前記表示ユニット13は、電圧、電流、温度、SOC計量などのデータを表示する。より具体的には、前記田植機の構造を設計するときに、前記表示ユニット10は、操作者がリアルタイムに電源の作動状態を観察できるように操作位置に近い場所に設計されてもよい。
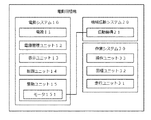
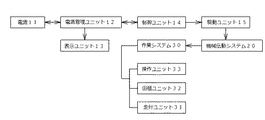
前記駆動ユニット15は、前記制御ユニット14と前記電源11に電気的に接続され、前記機械伝動システム20は、前記駆動ユニット15に駆動可能に接続され、つまり、前記制御ユニット14は前記駆動ユニット15の作動を制御して、さらに前記駆動ユニット15を制御することで前記機械伝動システム20の作動を制御する。
具体的には、前記制御ユニット14は、前記電源管理ユニット12から前記電源11による電気エネルギーを取得し、且つ電気エネルギーを前記駆動ユニット15に伝達し、前記駆動ユニット15によって電気エネルギーを機械的エネルギーに変換する。
言い換えれば、前記制御ユニット14は、電気エネルギーを前記駆動ユニット15に提供するように前記電源11を制御し、且つ、前記駆動ユニット15は、電気エネルギーを運動エネルギーに変換する方式で、動力を発生させて、後で前記駆動ユニット15が生じた動力は前記機械伝動システム20により前記作業システム30に伝達されて、前記作業システム30を駆動して作業を実行させる。
前記制御ユニット14は、前記駆動ユニット15と前記機械伝動システム20の作動過程を制御する。
一方、前記電動田植機は、カーブのときに、カーブ機能を発揮させるのに先端を持ち上げるのが一般的であるため、前記モータ151の重量への要求が高く、一実施例では、前記モータ151としてはかご型交流モータが使用されて、且つステータ外にアルミニウム合金をハウジングに用いて、前記モータ151の二つのエンドキャップにアルミニウム合金圧力鋳造プロセスを用いることで、前記モータ151の質量を減少させると同時に、前記モータ151の放熱性能を高める。
つまり、前記伝動機構21によって前記電動システム10の前記駆動ユニット15の運動エネルギーを異なる駆動方式による機械的エネルギーに変換して、前記作業システム30の異なる作動位置に伝達する。
つまり、前記電動システム10の前記駆動ユニット15は、電気エネルギーを同一形式の機械的エネルギー、たとえばモータギア又は軸が回転するための運動エネルギーに変換し、前記機械伝動システム20の前記伝動機構21は、それぞれ一回目に変換した前記機械的エネルギーについて、たとえばギア、シャフト、ベルト、スプライン、クランクシャフトなどの接続機構などにより、前記駆動ユニット15の運動エネルギーを適切な各種駆動方式に変換して前記田植機の前記作業システム30の異なる作動位置、たとえば田植位置、走行位置などに伝達し、それにより、前記運動エネルギーを利用して、たとえば田植、走行、ステアリングなどの様々な作業動作を実行できる。
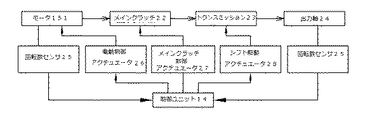
前記回転数センサ25及び前記電動制御アクチュエータ26は前記モータ151と協力して作動し、前記回転数センサ25は前記モータ151の回転数情報を前記制御ユニット14にフィードバックし、前記制御ユニット14は、前記田植機が、たとえば起動、停止、前進、後進、カーブなどの様々な運動動作を実行するように、前記電動制御アクチュエータ26で前記モータ151の作動を制御する。
前記メインクラッチ制御アクチュエータ27は、前記メインクラッチ22と協力し、前記制御ユニット14は前記メインクラッチ制御アクチュエータ27で前記メインクラッチ22の作動を制御する。
前記シフト駆動アクチュエータ28は前記トランスミッション23と協力し、前記制御ユニット14は前記シフト駆動アクチュエータ28で前記トランスミッション23の作動を制御する。
別の前記回転数センサ25は前記出力軸と協力して、情報を前記制御ユニット14にフィードバックする。
前記トランスミッション23で異なる運転状態に切り替えて、且つ前記出力軸24で適切な運動エネルギーを出力し、前記回転数センサで回転数情報を前記制御ユニット14にフィードバックする。
一方、前記制御ユニット14は、受信した情報、たとえば前記回転数センサの情報に基づき、前記電動制御アクチュエータ26で前記モータ151の作動を制御し、前記メインクラッチ制御アクチュエータ27で前記メインクラッチ22の作動を制御し、前記シフト駆動アクチュエータ28で前記トランスミッション23の作動を制御する。
前記機械伝動システム20は前記走行ユニットの作動を駆動・制御する。具体的には、
前記電動システム10の前記駆動ユニット15の前記モータ151は、動力を提供することにより前記走行ユニット31の動作に必要な動力を提供し、
前記電動制御アクチュエータ26は、前記モータ151の作動を制御することで、前記走行ユニット31の動作を直接制御し、
前記メインクラッチ22は、前記メインクラッチ制御アクチュエータ27と協力して前記動力の遮断又は伝達を制御し、
前記トランスミッション23は、前記シフト駆動アクチュエータ28と組み合わせて動力を異なるレンジと機能に変換して、それにより前記走行ユニット31の異なる作動状態、たとえば植え付け、低速走行、高速走行などを実現し、
前記出力軸24は、前記各機能のための動力を前記伝動機構21に出力して、それにより前記走行ユニット31に伝動して、前記走行ユニット31を駆動して、様々な作業を実行させる。
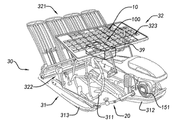
つまり、植え付け作業において、植え付ける苗を前記苗載置部321に入れて、前記植え付け部322は前記苗載置部321から苗を取り、苗を田地に植え付ける。
前記苗載置部321は苗根部が前記苗載置部321に沿って下へスライドするように、下へ延びて設置されている。
前記植え付け部321は、前記苗載置部321から苗を容易に取るように前記苗載置部321の下方の位置に設置されている。
特に、本発明の一実施例において、前記植え付け部322は、前記苗載置部321から苗を取るための植え付けアームを含む。
前記植え付けハンドルが植え付け開始状態である場合、前記田植ユニット32は田植作業を行い、
前記植え付けハンドルが植え付け停止状態である場合、前記田植ユニット32は田植作業を停止し、
前記植え付けハンドルが車輪自動上下動状態である場合、前記田植機の機体高さは調整され、
前記植え付けハンドルが固定状態である場合、前記田植機の機体は降下し且つ高さは固定され、
前記植え付けハンドルが機体上昇状態である場合、前記田植機の機体は上昇する。
前記レンジハンドルは、後進レンジ、田植レンジ、ニュートラル及び前進レンジを含む。
各前記レンジの設置により前記田植機は起動されて様々な作動状態を実現し、且つ様々な状態を調整することが可能になる。
たとえば、前記後進レンジは前記田植機を後進させ、前記田植レンジは前記田植機の田植速度を制御し、前記ニュートラルは前記田植機を運転可能にし、前記前進レンジは前記田植機の走行速度を調整する。
水田に入った場合、前記コンソール342の前記植え付けハンドルを調整して、前記田植機の機体を降下状態にして、田からの距離を小さくして、田植作業を容易にできるようにし、且つ前記植え付けハンドルを操作して田植作業を開始させる。
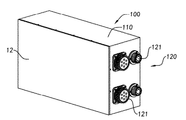
前記電源11、前記電源管理ユニット12及び前記制御ユニット14は、前記密閉ボックス110内に密閉されて、前記田植機が水田で作業するときに、水分が前記電源11、前記電源管理ユニット12及び前記制御ユニット14を汚染して、回路の作動に悪影響を及ぼすことを防止する。
前記電源11、前記電源管理ユニット12及び前記制御ユニット14は、前記防水接続部120を介して前記表示ユニット13、前記駆動ユニット15に電気的に接続される。
特に一実施例では、前記電源11は前記電池パックであり、前記電源管理ユニット12と前記制御ユニット14の回路は回路基板に集積されており、前記電池パックは前記回路基板の回路に電気的に接続される。
前記電池パックと前記回路基板は、前記密閉ボックス110内に絶縁且つ防水可能に装着され、前記電池パック及び前記回路基板における回路は、前記防水コネクタ120によって、たとえば前記駆動ユニット15、前記表示ユニット13などの外部部材に電気的に接続される。
前記回路モジュール100は回路の作動に繋がるので、いずれの環境であっても防水は重要なことであり、本発明の本実施例では、前記回路モジュール100は、前記予備部323の下方に設置されているため、雨や雪の天気では、前記予備部323は前記回路モジュール100を雨や雪から守り、前記回路モジュール100の雨や雪による被害を低減させる。
一方、前記予備部323の高さが必要に応じて調整できるため、前記回路モジュール100の必要に応じて高さを設定し、前記田植機が水田で作動するときに、前記回路モジュール100の水面からの距離を大きくするようにしてもよい。
本発明の別の一実施例では、前記表示ユニット13はタッチコントロールスクリーンであり、前記表示ユニット13はデータを表示するとともに、タッチ操作機能を備え、前記タッチコントロールスクリーンにおいて操作することで様々な制御機能を行うことができる。
つまり、前記操作ユニット34の操作部材の機能を前記表示ユニット13に設置することで、機械的な手動制御方式だけでなく、電子操作方式で前記田植機を制御できるようにする。
たとえば、前記電動田植機がカーブ動作をするときに、操作者が前記ハンドル部341を操作して機体を持ち上げ、前記走行部位を支点としてステアリングするのが一般的であるが、従来の燃料機械の質量が大きいことから、このような操作には労力がかかり、操作しにくく、それに対して、本発明の電動田植機は、質量が小さいため、カーブのような動作を行うとき、より簡便に実行でき、操作者の体力を節約する。
つまり、前記作業システム930は、電気エネルギーを機械的エネルギーに変換して作動するように、前記機械伝動システム920により駆動される。
従来の燃料農業機械のエネルギー変換利用方式と異なり、燃料伝動方式では、まず、燃料の化学エネルギーを燃焼方式で熱エネルギーに変換し、さらに内燃機関に仕事をさせて、次に熱エネルギーを機械的エネルギーに変換し、さらに伝動作用により前記機械的エネルギーを異なる位置に伝達し、すなわち、化学エネルギー→熱エネルギー→機械的エネルギー(排気ガスとともに排出される)のようになり、このため、エネルギー変換伝達過程が複雑で煩瑣であり、且つ燃焼過程に有害な気体を発生させる。
それに対して、本発明は、燃焼が燃料してエネルギーを発生させる過程をたとえば発電所などのほかの場所で行うか、又は、たとえば火力発電、水力発電、原子力発電などによる電気エネルギーなど、異なる方式で運動エネルギーに変換するエネルギーを提供することによって、エネルギーの利用範囲を広げる。
このような場面に使用される場合、電気エネルギーを機械的エネルギーに直接変換し、すなわち、電気エネルギー→機械的エネルギーのようになり、このようにして、エネルギー変換プロセスを簡略化させて、エネルギーの利用効率をより高めることが明らかになり、且つ周知のように、電気エネルギーはクリーンで利用しやすいなどの利点を有するため、このような動力源の変化により、燃料タイプの田植機の問題を根本的に改善する。
さらに、前記電動システムと乗用型田植機とを組み合わせることで、乗用型田植機の高速田植が可能になる。
そして、本発明のその他の実施例において、前記電源911は、必要に応じて具体的なタイプや数を決定することができ、たとえば、密閉型鉛蓄電池、ニッケル水素電池、ニッケルクロム電池、ポリマーリチウム電池、亜鉛空気電池、燃料電池などが使用できる。
いくつかの実施形態において、前記電源911は、電動自転車又は電気自動車の電源のように、このような電源を前記田植機に用い得る。
当業者であれば、前記電源911のタイプや数は本発明を制限するものではなく、上記タイプは選択可能なタイプを例示的に説明するに過ぎず、異なる実施では、応用のニーズに応じて設置できることを理解すべきである。
前記電源管理ユニット912は、前記電源911及び前記電動システム910のその他のユニットの作動状態を監視・管理する。
前記電源管理ユニット912は、電源911とユーザの間のリンクと言え、前記電源911の作動状態はユーザにより直接観察できないが、前記電源管理ユニット912を利用して前記電源911の作動状態をリアルタイムに監視して、前記電動システム910全体の作動状態を把握できる。
一部の二次電池の場合、繰り返して使用される過程に、たとえば貯蔵エネルギーが少なくなり、耐用年数が短くなり、直並列で使用される問題が生じ、使用安全性が悪くなり、電池の残量が推定しにくいなどの欠点が存在し、このため、使用過程に前記電源911の性能が複雑である上、異なるタイプの電池の特性には大きな差異があるが、前記電源管理ユニット912は前記電源911の作動をリアルタイムに監視・制御して、電池の利用率を向上させ、電池の過充電や過放電を防止して、前記電源911の耐用年数を延長させることができる。
前記電源管理ユニット912は、
前記電源911をリアルタイムに監視・制御して前記電源911の安全な作動を確保する保護機能(Protection)と、
より確実な分析結果を取得するために監視したデータを記憶して分析するデータ記憶機能(Date Storage)と、
前記電源911及び関連装置の動作電圧、温度などの特性をリアルタイムに監視して、データ分析のために基本的な情報を提供する電圧・温度測定機能(Voltage&Temperature Measurement)と、
前記電源911及びその他の装置の作動状態をより迅速且つ簡便に管理して、各部材の作動を調和させるリアルタイム通信機能(Communication)と、
前記電源911が繰り返し使用及び充電時にも安全監視状態で作動できるようにする内蔵充電管理機能(Charge Management)と、
前記電動システム910がいずれの状態でも監視・管理されるようにするバックアップ状態管理機能(State of Back−up、SOB)と、
電池パックの荷電状態を正確に予測して、電池の残量を予測し、SOCを合理的な範囲に維持して、過充電又は過放電による電池のダメージを防止するとともに、前記電源911の残量を常に表示する残量計量機能(State of Charge、SOC)と、
電池充放電過程において前記電源911のうちの各電池の端子電圧と温度、充放電電流及び電池パックの全電圧などの作動特徴量をリアルタイム収集して、前記電池パックの過充電又は過放電を防止しながら、タイムリーに電池の状況を表示して、故障のある電池を検出し、電池パック全体の運転の確実性と効率性を確保し、残量推定モデルを実現できるようにし、さらに、電池ごとに使用履歴を作成して、さらなる最適化や新型電池、充電器、モータなどの開発のためにデータを提供し、前記電動システム910のシステム故障のオフライン分析のために根拠を提供する健康状態動的監視機能(State of Health、SOH)と、
単電池をバランスよく充電して、前記電池パックのうちの各電池をバランス状態にするバランス管理機能(Cell Balance Management)とを有する。
前記表示ユニット913は、前記電源管理ユニット912に通信可能に接続されることにより、前記電源管理ユニット12と協力して前記電源管理ユニット912が収集して分析した各種監視情報を表示する。
特に、一実施例では、前記表示ユニット913は、電圧、電流、温度、SOC加量などのデータを表示する。
より具体的には、前記電動田植機の構造を設計するときに、前記表示ユニット913は、操作者がリアルタイムに電源の作動状態を観察できるように操作位置に近い場所に設計されてもよい。
前記駆動ユニット915は、前記制御ユニット914に電気的に接続される。
つまり、前記制御ユニット914は前記駆動ユニット915の作動を制御して、さらに前記駆動ユニット915の作動を制御することで前記機械伝動システム920の作動を制御する。
より具体的には、前記制御ユニット914は、前記電源管理ユニット912から前記電源911による電気エネルギーを取得し、且つ電気エネルギーを前記駆動ユニット915に伝達し、前記駆動ユニット915の作動を制御し、それにより前記駆動ユニット915によって前記機械伝動システム920の作動を駆動し、このように、電気エネルギーから機械的エネルギーへの変換過程を完成する。
本発明の一実施例において、前記モータ9151としては、メンテナンスを必要とせずに、構成が簡単で、速度調整範囲が広いなどの利点を有する交流可変周波数モータが使用される。
本発明の別の一実施例では、前記モータ9151としては、かご型交流モータが使用されて、且つ前記かご型交流モータのステータ外にアルミニウム合金をハウジングに用いて、前記モータ9151の2つのエンドキャップにアルミニウム合金圧力鋳造プロセスを用いることで、前記モータ9151の質量を減少させると同時に、前記モータ9151の放熱性能を向上させる。
当業者であれば、上記前記モータ9151のタイプは使用可能なタイプを例示的に説明するに過ぎず、前記駆動ユニット915の前記モータ9151のタイプは本発明を制限するものではなく、本発明のその他の実施例において、必要に応じて異なるタイプのモータを使用して、ハウジングを揃えて上記改良を行うことができることを理解すべきである。
つまり、前記伝動機構921によって前記電動システム910の前記駆動ユニット915の運動エネルギーを異なる駆動方式による機械的エネルギーに変換して、前記作業システム930の異なる作動位置に伝達する。
言い換えれば、前記電動システム910の前記駆動ユニット915は、前記電源911による電気エネルギーを、同一形式の機械的エネルギー、たとえばモータギア又は軸が回転するための運動エネルギーに変換し、
前記伝動システムの前記伝動機構921は、それぞれ一回目に変換した機械的エネルギーについて、異なる伝動方式、たとえばギア、シャフト、ベルト、スプライン、クランクシャフトなどにより、前記駆動ユニット915の運動エネルギーを適切な各種駆動方式に変換して前記田植機の前記作業システム930の異なる作動位置、たとえば走行位置、田植位置などに伝達し、それにより、前記運動エネルギーを利用して、たとえば負荷、走行、田植、ステアリングなどの様々な作業動作を実行できる。
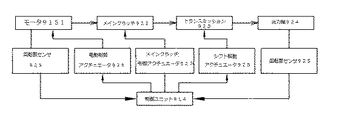
前記メインクラッチ922は、前記電動システム910の前記駆動ユニット915の前記モータ9151と前記トランスミッション923の間に伝動可能に接続されて、前記モータ9151が前記トランスミッション923の入力に伝達する動力を切断又は伝達し、
前記トランスミッション923は、異なるギアの組み合わせにより変速とトルク変化を発生させる。
前記出力軸924は、前記トランスミッション923の運動エネルギーを出力する。
前記回転数センサ925及び前記電動制御アクチュエータ926は前記モータ9151と協力して作動し、
前記回転数センサ925は前記モータ9151の回転数情報を前記制御ユニット914にフィードバックし、
前記制御ユニット914は、前記田植機が、たとえば起動、停止、前進、後進、カーブなどの様々な作業動作を実行するように、前記電動制御アクチュエータ926で前記モータ9151の作動を制御する。
前記メインクラッチ制御アクチュエータ927は、前記メインクラッチ922と協力し、前記制御ユニット914は前記メインクラッチ制御アクチュエータ927で前記メインクラッチ922の作動を制御する。
前記シフト駆動アクチュエータ928は前記トランスミッション923と協力し、前記制御ユニット914は前記シフト駆動アクチュエータ928で前記トランスミッション923の作動を制御する。
別の前記回転数センサ925は前記出力軸924と協力して、前記出力軸924の情報を前記制御ユニット914にフィードバックする。
前記メインクラッチ922は、運動エネルギーの伝達のオンオフを制御して、且つ前記メインクラッチ922のオフ状態で運動エネルギーを前記トランスミッション923に伝達し、前記トランスミッション923で異なる運転状態に切り替えて、且つ前記出力軸924で調整済みの適切な運動エネルギーを出力し、前記回転数センサ925で回転数情報を前記制御ユニット914にフィードバックする。
一方、前記制御ユニット914は、受信した情報、たとえば前記回転数センサ925の情報に基づき、前記電動制御アクチュエータ926で前記モータ9151の作動を制御し、前記メインクラッチ制御アクチュエータ927で前記メインクラッチ922の作動を制御し、前記シフト駆動アクチュエータ928で前記トランスミッション923の作動を制御する。
前記機械伝動システム920は前記走行ユニット931の作動を駆動・制御する。
具体的には、前記電動システム910の前記駆動ユニット915の前記モータ9151は、動力を提供することにより前記走行ユニット931の動作に必要な動力を提供する。
前記電動制御アクチュエータ926は、前記モータ9151の作動を制御することで、前記走行ユニット931の動作を直接制御し、
前記メインクラッチ922は、前記メインクラッチ制御アクチュエータ927と協力して前記動力の遮断又は伝達を制御し、
前記トランスミッション923は、前記シフト駆動アクチュエータ928と組み合わせて動力を異なるレンジと機能に変換して、それにより前記走行ユニット931の異なる作動状態、たとえば植え付け、低速走行、高速走行、田での作業などを実現し、
前記出力軸924は、前記各機能のための動力を前記伝動機構921に出力して、それにより前記走行ユニット931に伝動して、前記走行ユニット931を駆動して、様々な作業を実行させる。
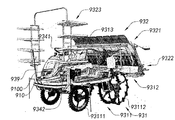
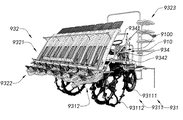
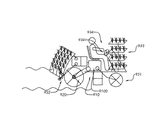
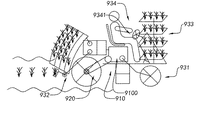
たとえば、一般的な路面で走行する場合、前記昇降機構は、前記田植機の前記田植ユニット932を上昇状態にして、前記操作ユニット933及び前記センターフロートと前記サイドフロートの路面からの距離を大きくして、路面物体による前記作業システム930又は前記センターフロートと前記サイドフロートの邪魔を防止して、容易且つ迅速に走行させ、
水田で植え付け作業を行う場合、前記昇降機構は、前記田植機の前記田植ユニット932を降下位置にすることで、前記田植ユニット932及び前記センターフロートと前記サイドフロートを田の地面に近くし、それにより前記操作ユニット933は作業に適するようになり、得前記センターフロートと前記サイドフロートは水田に浮いて走行するようになる。
なお、その他タイプの田植機に比べて、前記電動田植機は、乗用位置を提供し且つ十分な動力を提供し、それによって、田植機は操作者による牽引を必要とせずに走行し、操作者は水田において走行せずに済み、このような方式には多数の長所を有する。
一方では、前記電動田植機の走行速度が操作者の走行速度により制限されず、田植機の走行速度を大幅に向上させることができ、特に路面で走行する場合、別の工具で輸送しなくても、高速で走行でき、このため、田植作業過程の作業効率を大幅に向上させ、それに対して、その他の非乗用型田植機の場合は、操作者は地面で走行して牽引力を提供する必要があるので、操作者の走行速度は田植機の走行速度を左右してしまい、
他方では、前記電動システム910は、前記田植機全体の質量を低下させるため、前記田植機に必要な駆動力を減少させ、より多くの運動エネルギーを前記田植ユニット932に提供して、前記田植機の田植速度を向上させることができ、さらに、前記電動田植機では、電気エネルギーを動力源とするため、走行や作業過程に環境を汚染する気体を発生させることがなく、同時に身体への損傷を減少させ、前記高速田植機と組み合わせると、植え付け作業を行うとき、操作者は水田で走行するのではなく前記乗用部9314に乗用するので、さらに水田による人への汚染を減少させて、作動環境を改善する。
さらに、前記操作ユニット934は、操作者が前記乗用部に乗用したときに簡便に操作できるように、前記走行ユニット931の前記乗用部9314の前方の位置に設置される。
前記田植機を使用するときに、操作者は、前記操作ユニット934を操作することで、前記田植機を制御して、たとえば路面走行、停止、後進、カーブ、植付苗などの様々な動作を実行させる。前記操作ユニット934は、前記電動システム910、前記機械伝動システム20の作動を制御する。
前記植え付けハンドルが植え付け開始状態である場合、前記田植ユニット932は田植作業を行い、
前記植え付けハンドルが植え付け停止状態である場合、前記田植ユニット932は田植作業を停止し、
前記植え付けハンドルが車輪自動上下動状態である場合、前記田植機の機体高さは調整され、
前記植え付けハンドルが固定状態である場合、前記田植機の機体は降下し且つ高さは固定され、
前記植え付けハンドルが機体上昇状態である場合、前記田植機の機体は上昇する。
水田に入った場合、前記コンソール9342の前記植え付けハンドルを調整して、前記田植機の機体を降下状態にして、田からの距離を小さくして、田植作業を容易にできるようにし、且つ前記植え付けハンドルを操作して田植作業を開始させる。
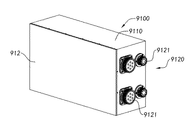
前記電源911、前記電源管理ユニット912及び前記制御ユニット914は、前記密閉ボックス9110内に密閉されて、前記田植機が水田で作業するときに、水が前記電源911、前記電源管理ユニット912及び前記制御ユニット914を汚染して、回路の作動に悪影響を及ぼすことを防止する。
前記電源911、前記電源管理ユニット912及び前記制御ユニット914は、前記防水接続部9120を介して前記表示ユニット913、前記駆動ユニット915に電気的に接続される。
特に一実施例では、前記電源911は前記電池パックであり、前記電源管理ユニット912と前記制御ユニット914の回路は回路基板に集積されており、前記電池パックは前記回路基板の回路に電気的に接続される。
前記電池パックと前記回路基板は、前記密閉ボックス9110内に絶縁且つ防水可能に装着され、前記電池パック及び前記回路基板における回路は、前記防水コネクタ120によって、たとえば前記駆動ユニット915、前記表示ユニット913などの外部部材に電気的に接続される。
たとえば、前記電動田植機がカーブ動作をするときに、操作者が前記ハンドル部を操作して機体を持ち上げ、前記走行部位を支点としてステアリングするのが一般的であるが、従来の燃料機械の質量が大きいことから、このような操作には労力がかかり、操作しにくく、それに対して、本発明の電動田植機は、質量が小さいため、カーブのような動作を行うとき、より簡便に実行でき、操作者の体力を節約する。
Claims (43)
- 電動歩行型田植機であって、
電動システム、機械伝動システム及び作業システムを備え、
前記電動システムは電気エネルギーを動力源とし、前記機械伝動システムを介して前記作業システムを駆動して田植作業を実行させる、ことを特徴とする電動歩行型田植機。 - 前記電動システムは、前記電動システムに電気エネルギーを提供する電源を含む、請求項1に記載の電動歩行型田植機。
- 前記電動システムは、前記電動システムと前記機械伝動システムの作動を調達して制御する制御ユニットを含む、請求項2に記載の電動歩行型田植機。
- 前記電動システムは、前記制御ユニットから駆動エネルギーを取得し、且つ前記制御ユニットで前記機械伝動システムを制御して駆動する駆動ユニットを含む、請求項3に記載の電動歩行型田植機。
- 前記駆動ユニットは、ハブモータ方式で前記電動歩行型田植機の走行機能を実現する、請求項4に記載の電動歩行型田植機。
- 前記電動システムは、電源管理ユニットの作動状態を表示する表示ユニットを含む、請求項4に記載の電動歩行型田植機。
- 前記作業システムは、前記電動システム、前記機械伝動システム又は前記作業システムの作動を操作可能に制御する操作ユニットを含む、請求項6に記載の電動歩行型田植機。
- 前記作業システムは、前記電動システムにより電気エネルギーを提供されて、前記機械伝動システムにより伝動されて田植を行う田植ユニットを含む、請求項7に記載の電動歩行型田植機。
- 前記作業システムは、前記電動システムにより電気エネルギーを提供されて、前記機械伝動システムにより伝動されて走行する走行ユニットを含む、請求項8に記載の電動歩行型田植機。
- 前記電動システムは、前記電源及び前記電動システムの作動を管理する電源管理ユニットを含む、請求項2−9のいずれかに記載の電動歩行型田植機。
- 前記電動システムは、防水可能に電気エネルギーを提供できるように防水可能に設置される回路モジュールを含む、請求項10に記載の電動歩行型田植機。
- 前記回路モジュールは、前記電源と前記電源管理ユニットを内部に防水可能に設置した密閉ボックスを含む、請求項11に記載の電動歩行型田植機。
- 前記回路モジュールは、遮断されて防水要件を満たすように、前記田植ユニットの予備部の下方に設置される、請求項12に記載の電動歩行型田植機。
- 前記密閉ボックスは絶縁層を含み、前記電源と前記電源管理ユニットは前記絶縁層の内側に設置される、請求項12に記載の電動歩行型田植機。
- 前記回路モジュールは、前記密閉ボックスの内部と前記密閉ボックスの外部装置を防水可能に電気的に接続する防水接続部を含む、請求項14に記載の電動歩行型田植機。
- 前記防水接続部は少なくとも1つの防水コネクタを含み、前記防水コネクタは航空コネクタである、請求項15に記載の電動歩行型田植機。
- 前記防水接続部は少なくとも1つの防水コネクタを含み、前記防水コネクタは、溶接式防水コネクタ、圧接式防水コネクタ、チューブ状防水コネクタ、金属ヘッド付き防水コネクタ、射出成形防水コネクタ及びナイロン防水コネクタから選ばれる1種である、請求項16に記載の電動歩行型田植機。
- 前記電源管理ユニットと前記制御ユニットは回路基板に集積され、前記回路基板は前記電源に電気的に接続され、前記電源と前記回路基板は前記密閉ボックス内に防水可能に設置される、請求項12に記載の電動歩行型田植機。
- 電動高速田植機であって、
電動システムと作業システムとを備え、
前記作業システムは、田植ユニットと、操作者が乗用して走行させることに適する走行ユニットとを含み、前記電動システムは、田植機が操作者の乗用時に高速作業できるように、電気エネルギーで前記田植ユニットと前記走行ユニットを駆動する、ことを特徴とする電動高速田植機。 - 機械伝動システムを備え、前記電動システムは前記機械伝動システムを介して前記作業システムに伝動される、請求項19に記載の電動高速田植機。
- 前記作業システムは、前記操作者の操作位置を提供する操作ユニットを含む、請求項19に記載の電動高速田植機。
- 前記走行ユニットは、前記田植機を走行させるための車輪群を含み、前記電動システムは、電気エネルギーで前記車輪群を駆動して走行させる、請求項19に記載の電動高速田植機。
- 前記車輪群は1群の前輪と1群の後輪とを含み、前記前輪は前記田植機の前部に設置されて、前記田植機の走行方向を制御し、前記後輪は前記田植機の後部に設置されて、前記1群の前輪と協力して、前記田植機を乗用可能に走行させる、請求項22に記載の電動高速田植機。
- 前記走行ユニットは、センターフロートとサイドフロートとを含み、水中に前記田植ユニットを支持するように前記センターフロートと前記サイドフロートは前記田植ユニットの下方位置に設置される、請求項19に記載の電動高速田植機。
- 前記電動システムは、電源と電源管理ユニットとを含み、前記電源は前記電動システムに電気エネルギーを提供し、前記電源管理ユニットは前記電源の作動を管理する、請求項19−24のいずれかに記載の電動高速田植機。
- 前記電動システムは、前記電源から電気エネルギーを取得して前記作業システムを駆動して作業を実行させる駆動ユニットを含む、請求項25に記載の電動高速田植機。
- 前記駆動ユニットは、前記電源から電気エネルギーを取得して前記作業システムを駆動して作業を実行させるモータを含む、請求項26に記載の電動高速田植機。
- 前記電動システムは、前記電動システムの作動を制御する制御ユニットを含む、請求項25に記載の電動高速田植機。
- 前記電動システムは、前記電源管理ユニットの管理パラメータを表示する移動表示ユニットを含む、請求項25に記載の電動高速田植機。
- 前記駆動ユニットは、ハブモータ方式で前記電動高速田植機の走行機能を実現する、請求項26に記載の電動高速田植機。
- 前記電源は、リチウム電池、密閉型鉛蓄電池、ニッケル水素電池、ニッケルクロム電池、ポリマーリチウム電池、太陽光電池、バイオ電池、亜鉛空気電池及び燃料電池から選ばれる1種である、請求項25に記載の電動高速田植機。
- 前記電動システムは、防水可能に電気エネルギーを出力するように防水可能に密閉設置される回路モジュールを含む、請求項19−24のいずれかに記載の電動高速田植機。
- 前記回路モジュールは、電源と電源管理ユニットとを含み、前記電源は前記電動システムに電気エネルギーを提供し、前記電源管理ユニットは前記電源の作動を管理する、請求項31に記載の電動高速田植機。
- 前記回路モジュールは前記電源と前記電源管理ユニットを内部に防水可能に設置した密閉ボックスを含む、請求項32に記載の電動高速田植機。
- 前記回路モジュールは、前記密閉ボックスの内部と前記密閉ボックスの外部装置を防水可能に電気的に接続する防水接続部を含む、請求項33に記載の電動高速田植機。
- 前記防水接続部は少なくとも1つの防水コネクタを含み、前記防水コネクタは航空コネクタである、請求項34に記載の電動高速田植機。
- 前記防水コネクタは少なくとも1つの防水コネクタを含み、前記防水コネクタは、溶接式防水コネクタ、圧接式防水コネクタ、チューブ状防水コネクタ、金属ヘッド付き防水コネクタ、射出成形防水コネクタ及びナイロン防水コネクタから選ばれる1種である、請求項34に記載の電動高速田植機。
- 電動田植機の作動方法であって、
電動システムで田植機を駆動して作動を実行させるステップを含む、ことを特徴とする。 - 1つの車輪群を電気的に駆動して走行させる、請求項38に記載の作動方法。
- 田植ユニットを電気的に駆動して田植作業を実行させる、請求項38に記載の作動方法。
- 電源管理ユニットで前記電動システムを管理する、請求項38に記載の作動方法。
- 燃料電池で電気エネルギーを提供して前記田植機を駆動して作動させる、請求項38−41のいずれかに記載の作動方法。
- リチウム電池、密閉型鉛蓄電池、ニッケル水素電池、ニッケルクロム電池、ポリマーリチウム電池、太陽光電池、バイオ電池、亜鉛空気電池又は燃料電池で電気エネルギーを提供して前記高速田植機を駆動して作動させる、請求項38−41のいずれかに記載の作動方法。
Applications Claiming Priority (5)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| CN201610292826.9A CN107343408A (zh) | 2016-05-05 | 2016-05-05 | 电动手扶插秧机及其应用 |
| CN201610292829.2A CN107343406A (zh) | 2016-05-05 | 2016-05-05 | 电动高速插秧机及其应用 |
| CN201610292826.9 | 2016-05-05 | ||
| CN201610292829.2 | 2016-05-05 | ||
| PCT/CN2017/083315 WO2017190697A1 (zh) | 2016-05-05 | 2017-05-05 | 电动插秧机及其应用 |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| JP2019514432A true JP2019514432A (ja) | 2019-06-06 |
Family
ID=60202788
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2019510740A Pending JP2019514432A (ja) | 2016-05-05 | 2017-05-05 | 電動田植機、及びその応用 |
Country Status (2)
| Country | Link |
|---|---|
| JP (1) | JP2019514432A (ja) |
| WO (1) | WO2017190697A1 (ja) |
Families Citing this family (3)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN109997471A (zh) * | 2019-02-12 | 2019-07-12 | 丰疆智慧农业股份有限公司 | 基于混合动力的无人插秧系统及其组装方法和插秧方法 |
| CN112314128A (zh) * | 2020-11-17 | 2021-02-05 | 辽宁双麟农业机械有限公司 | 一种直驱式新型遥控电动插秧机 |
| CN117084030A (zh) * | 2023-08-16 | 2023-11-21 | 浙江大学 | 前中置式导航电动杂交水稻制种两行父本插秧机及方法 |
Citations (19)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPS58105808U (ja) * | 1982-01-14 | 1983-07-19 | ヤンマー農機株式会社 | 田植機のセンタ−マ−カ−装置 |
| JPH04303025A (ja) * | 1991-03-30 | 1992-10-27 | Iseki & Co Ltd | 歩行型苗植機 |
| JPH0630613A (ja) * | 1992-07-15 | 1994-02-08 | Yanmar Agricult Equip Co Ltd | 歩行型田植機の予備苗載台構造 |
| JPH0856473A (ja) * | 1994-08-19 | 1996-03-05 | Yanmar Agricult Equip Co Ltd | 穀粒排出用オーガの旋回制御装置 |
| JPH08275636A (ja) * | 1995-04-07 | 1996-10-22 | Kubota Corp | 多条植え用の田植機 |
| JP2000157017A (ja) * | 1998-11-26 | 2000-06-13 | Yanmar Agricult Equip Co Ltd | 田植機 |
| JP2000253709A (ja) * | 1999-03-12 | 2000-09-19 | Nippon Beet Sugar Mfg Co Ltd | 苗の移植装置 |
| JP2005229937A (ja) * | 2004-02-20 | 2005-09-02 | National Agriculture & Bio-Oriented Research Organization | 歩行型田植機および歩行型移動農機 |
| JP2005248711A (ja) * | 2004-03-01 | 2005-09-15 | Sanyo Electric Co Ltd | 密閉式電動圧縮機 |
| JP2006081552A (ja) * | 2005-10-13 | 2006-03-30 | Kubota Corp | 歩行型田植機 |
| JP2006271335A (ja) * | 2005-03-30 | 2006-10-12 | National Agriculture & Food Research Organization | 田植機 |
| JP2006275246A (ja) * | 2005-03-30 | 2006-10-12 | Victor Co Of Japan Ltd | スピンドルモータ |
| JP2010246448A (ja) * | 2009-04-14 | 2010-11-04 | Iseki & Co Ltd | 歩行型苗移植機 |
| JP2013069737A (ja) * | 2011-09-21 | 2013-04-18 | Hitachi Automotive Systems Ltd | 電動アクチュエータの電子回路装置 |
| JP2013188180A (ja) * | 2012-03-14 | 2013-09-26 | Mitsubishi Agricultural Machinery Co Ltd | 田植機 |
| JP2014045685A (ja) * | 2012-08-30 | 2014-03-17 | Iseki & Co Ltd | 苗移植機 |
| WO2015000435A1 (zh) * | 2013-07-05 | 2015-01-08 | 重庆博沃发动机配件制造有限公司 | 小型插秧机 |
| WO2016051535A1 (ja) * | 2014-09-30 | 2016-04-07 | 日産自動車株式会社 | 回転電機システム |
| JP2016539662A (ja) * | 2013-12-04 | 2016-12-22 | インテリジェント グロース ソリューションズ リミテッドIntelligent Growth Solutions Limited | 多くの新規用途を有する自動タワー |
Family Cites Families (11)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN101406121B (zh) * | 2008-09-16 | 2010-06-09 | 缪同春 | 锂离子电池新能源应用在插秧机上的动力装置 |
| CN203503990U (zh) * | 2013-09-10 | 2014-03-26 | 宁波舜佳通信科技有限公司 | 一种交流配电箱 |
| CN203984984U (zh) * | 2014-07-04 | 2014-12-10 | 薛利杰 | 手扶式前驱电动播种机 |
| JP6006353B2 (ja) * | 2015-02-23 | 2016-10-12 | 株式会社クボタ | 水田作業機 |
| CN205694224U (zh) * | 2016-05-05 | 2016-11-23 | 东风农业装备(襄阳)有限公司 | 电动手扶插秧机 |
| CN205946570U (zh) * | 2016-05-05 | 2017-02-15 | 东风农业装备(襄阳)有限公司 | 电动植保机 |
| CN205946535U (zh) * | 2016-05-05 | 2017-02-15 | 东风农业装备(襄阳)有限公司 | 农机用电动驱动系统 |
| CN205905806U (zh) * | 2016-05-05 | 2017-01-25 | 东风农业装备(襄阳)有限公司 | 农机动力系统 |
| CN205694375U (zh) * | 2016-05-05 | 2016-11-23 | 东风农业装备(襄阳)有限公司 | 电动收割机 |
| CN206024483U (zh) * | 2016-05-05 | 2017-03-22 | 东风农业装备(襄阳)有限公司 | 电动多功能移植机 |
| CN205755474U (zh) * | 2016-05-05 | 2016-12-07 | 东风农业装备(襄阳)有限公司 | 电动高速插秧机 |
-
2017
- 2017-05-05 WO PCT/CN2017/083315 patent/WO2017190697A1/zh not_active Ceased
- 2017-05-05 JP JP2019510740A patent/JP2019514432A/ja active Pending
Patent Citations (19)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPS58105808U (ja) * | 1982-01-14 | 1983-07-19 | ヤンマー農機株式会社 | 田植機のセンタ−マ−カ−装置 |
| JPH04303025A (ja) * | 1991-03-30 | 1992-10-27 | Iseki & Co Ltd | 歩行型苗植機 |
| JPH0630613A (ja) * | 1992-07-15 | 1994-02-08 | Yanmar Agricult Equip Co Ltd | 歩行型田植機の予備苗載台構造 |
| JPH0856473A (ja) * | 1994-08-19 | 1996-03-05 | Yanmar Agricult Equip Co Ltd | 穀粒排出用オーガの旋回制御装置 |
| JPH08275636A (ja) * | 1995-04-07 | 1996-10-22 | Kubota Corp | 多条植え用の田植機 |
| JP2000157017A (ja) * | 1998-11-26 | 2000-06-13 | Yanmar Agricult Equip Co Ltd | 田植機 |
| JP2000253709A (ja) * | 1999-03-12 | 2000-09-19 | Nippon Beet Sugar Mfg Co Ltd | 苗の移植装置 |
| JP2005229937A (ja) * | 2004-02-20 | 2005-09-02 | National Agriculture & Bio-Oriented Research Organization | 歩行型田植機および歩行型移動農機 |
| JP2005248711A (ja) * | 2004-03-01 | 2005-09-15 | Sanyo Electric Co Ltd | 密閉式電動圧縮機 |
| JP2006271335A (ja) * | 2005-03-30 | 2006-10-12 | National Agriculture & Food Research Organization | 田植機 |
| JP2006275246A (ja) * | 2005-03-30 | 2006-10-12 | Victor Co Of Japan Ltd | スピンドルモータ |
| JP2006081552A (ja) * | 2005-10-13 | 2006-03-30 | Kubota Corp | 歩行型田植機 |
| JP2010246448A (ja) * | 2009-04-14 | 2010-11-04 | Iseki & Co Ltd | 歩行型苗移植機 |
| JP2013069737A (ja) * | 2011-09-21 | 2013-04-18 | Hitachi Automotive Systems Ltd | 電動アクチュエータの電子回路装置 |
| JP2013188180A (ja) * | 2012-03-14 | 2013-09-26 | Mitsubishi Agricultural Machinery Co Ltd | 田植機 |
| JP2014045685A (ja) * | 2012-08-30 | 2014-03-17 | Iseki & Co Ltd | 苗移植機 |
| WO2015000435A1 (zh) * | 2013-07-05 | 2015-01-08 | 重庆博沃发动机配件制造有限公司 | 小型插秧机 |
| JP2016539662A (ja) * | 2013-12-04 | 2016-12-22 | インテリジェント グロース ソリューションズ リミテッドIntelligent Growth Solutions Limited | 多くの新規用途を有する自動タワー |
| WO2016051535A1 (ja) * | 2014-09-30 | 2016-04-07 | 日産自動車株式会社 | 回転電機システム |
Also Published As
| Publication number | Publication date |
|---|---|
| WO2017190697A1 (zh) | 2017-11-09 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| CN205755474U (zh) | 电动高速插秧机 | |
| CN107343406A (zh) | 电动高速插秧机及其应用 | |
| JP6707186B2 (ja) | 電動植物保護機械及びその応用 | |
| CN205694224U (zh) | 电动手扶插秧机 | |
| CN209403053U (zh) | 自移动设备及系统 | |
| CN108128189B (zh) | 带有燃料电池的拖拉机及其工作方法 | |
| CN206024483U (zh) | 电动多功能移植机 | |
| CN205946535U (zh) | 农机用电动驱动系统 | |
| KR20100102588A (ko) | 하이브리드 파워트레인 | |
| CN205632360U (zh) | 农机电动系统的机体监视单元 | |
| JP6784449B2 (ja) | 電動高速田植機 | |
| WO2017190699A1 (zh) | 电动收割机 | |
| JP6704088B2 (ja) | 電動移植機及びその応用 | |
| WO2017190697A1 (zh) | 电动插秧机及其应用 | |
| WO2017190703A1 (zh) | 电动多功能移栽机及其应用 | |
| JP6788243B2 (ja) | 農業機械動力システム、その電動装置、及び農業機械動力システムを備える農業機械 | |
| JP2019516403A (ja) | 電動ウォーキング田植機及びその使用 | |
| CN216232636U (zh) | 一种分布驱动式双电池组小型温室电动履带拖拉机 | |
| CN210133016U (zh) | 履带植保机的动力设备 | |
| CN114793598B (zh) | 一种混合动力的乘驾式割草机 | |
| Kasal et al. | Electrification of agricultural machinery: Advances in battery technology, powertrain design, and field performance for sustainable farming | |
| CN107343408A (zh) | 电动手扶插秧机及其应用 | |
| CN210500290U (zh) | 基于温度自适应控制的变电站电缆沟巡检机器人 | |
| CN107343396A (zh) | 可折迭的电动微耕机及其应用 | |
| CN207488723U (zh) | 具有数据采集和通讯功能的通用动力驱动装置及园林工具 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20181205 |
|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20181205 |
|
| A977 | Report on retrieval |
Free format text: JAPANESE INTERMEDIATE CODE: A971007 Effective date: 20190906 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20191023 |
|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20200115 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20200609 |
|
| A02 | Decision of refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A02 Effective date: 20210224 |