JP2020005388A - モータ制御方法およびモータ制御装置 - Google Patents
モータ制御方法およびモータ制御装置 Download PDFInfo
- Publication number
- JP2020005388A JP2020005388A JP2018122282A JP2018122282A JP2020005388A JP 2020005388 A JP2020005388 A JP 2020005388A JP 2018122282 A JP2018122282 A JP 2018122282A JP 2018122282 A JP2018122282 A JP 2018122282A JP 2020005388 A JP2020005388 A JP 2020005388A
- Authority
- JP
- Japan
- Prior art keywords
- command value
- axis
- value
- current command
- coordinate system
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Pending
Links
Images









Landscapes
- Control Of Electric Motors In General (AREA)
- Control Of Ac Motors In General (AREA)
Abstract
【課題】シンクロナスリラクタンスモータを高効率で制御できるモータ制御方法を提供する。【解決手段】複合制御(参考制御方法)において、位相角δが定トルク領域のトルクが最大となる角度に設定されており、q’軸電流値が有意値mでありかつd’軸電流値が電機子電流最大値Iamaxである場合の計算上の電機子電流ベクトルIa’と、d’軸との角度差をΔδとすると、d’q’座標系に対して、前記dq座標系のd軸側に、Δδだけ位相がずれた二相回転座標系をd”q”座標系として、d”軸電流指令値に電機子電流指令値に応じた電流値を設定し、q”軸電流指令値に所定の有意値mを設定して、シンクロナスリラクタンスモータをベクトル制御する。【選択図】図17
Description
この発明は、シンクロナスリラクタンスモータを制御するモータ制御方法およびモータ制御装置に関する。
シンクロナスリラクタンスモータ(SynRM:Synchronous Reluctance Motor)は、ロータに磁石を使用せずに、ロータの磁気的な突極性によって発生するリラクタンストルクを利用したモータである。電動モータの制御方式としてベクトル制御が知られているが、SynRMの制御にもベクトル制御を用いることができる。
図21は、SynRMの構成を説明するための図解図である。
図21は、SynRMの構成を説明するための図解図である。
SynRM100は、図21に図解的に示すように、周方向に間隔をおいて配置された複数の磁気的な突極部を有するロータ101と、電機子巻線を有するステータ102とを備えている。電機子巻線は、U相のステータ巻線111、V相のステータ巻線112およびW相のステータ巻線113が星型結線されることにより構成されている。
各相のステータ巻線111,112,113の方向にU軸、V軸およびW軸をとった三相固定座標(UVW座標系)が定義される。また、ロータ101の回転中心側から外周部へ磁束の流れやすい方向にd軸方向をとり、ロータ101の回転中心側から外周部へ磁束が流れにくい方向にq軸方向をとった二相回転座標系(dq座標系。実回転座標系)が定義される。dq座標系は、ロータ101の回転角(ロータ回転角)θに従う実回転座標系である。
各相のステータ巻線111,112,113の方向にU軸、V軸およびW軸をとった三相固定座標(UVW座標系)が定義される。また、ロータ101の回転中心側から外周部へ磁束の流れやすい方向にd軸方向をとり、ロータ101の回転中心側から外周部へ磁束が流れにくい方向にq軸方向をとった二相回転座標系(dq座標系。実回転座標系)が定義される。dq座標系は、ロータ101の回転角(ロータ回転角)θに従う実回転座標系である。
図21において、Iaは、電機子電流ベクトルである。idは、Iaのd軸成分(d軸電流)である。iqは、Iaのq軸成分(q軸電流)である。βは、電流位相角であり、電機子電流ベクトルIaとd軸との位相差である。
極対数がPnであるSynRMにおけるモータトルクTは、次式(1)で表される。
T=Pn・(Ld−Lq)・id・iq …(1)
式(1)において、Ldはd軸方向のインダクタンスであり、Lqはq軸方向のインダクタンスである。
極対数がPnであるSynRMにおけるモータトルクTは、次式(1)で表される。
T=Pn・(Ld−Lq)・id・iq …(1)
式(1)において、Ldはd軸方向のインダクタンスであり、Lqはq軸方向のインダクタンスである。
iq=Ia・sinβ,id=Ia・cosβであるので、モータトルクTは、次式(2)で表される。
T=(1/2)・Pn・(Ld−Lq)・Ia 2sin2β …(2)
インバータで駆動されるSynRMでは、有効利用できる電機子電流および電機子端子電圧の最大値が、式(3),(4)に示すように、インバータ容量によって制限される。
Ia=(id 2+iq 2)1/2≦Iam …(3)
Va=(Vd 2+Vq 2)1/2≦Vam …(4)
前記式(3)において、Iamは電機子電流の上限値である。前記式(4)において、Vaは電機子端子電圧であり、Vdはd軸電圧であり、Vqはq軸電圧であり、Vamは電機子端子電圧の上限値である。IamはSynRMの定格電流またはインバータの最大出力電流で決まり、VamはインバータのDCリンク電圧に依存する。
T=(1/2)・Pn・(Ld−Lq)・Ia 2sin2β …(2)
インバータで駆動されるSynRMでは、有効利用できる電機子電流および電機子端子電圧の最大値が、式(3),(4)に示すように、インバータ容量によって制限される。
Ia=(id 2+iq 2)1/2≦Iam …(3)
Va=(Vd 2+Vq 2)1/2≦Vam …(4)
前記式(3)において、Iamは電機子電流の上限値である。前記式(4)において、Vaは電機子端子電圧であり、Vdはd軸電圧であり、Vqはq軸電圧であり、Vamは電機子端子電圧の上限値である。IamはSynRMの定格電流またはインバータの最大出力電流で決まり、VamはインバータのDCリンク電圧に依存する。
このような制約条件を満足する電機子電流ベクトルIa(id,iq)の範囲は、図22に示すように、電流制限円Pおよび電圧制限楕円Q1〜Q3の内側となる。電流制限円Pおよび電圧制限楕円Q1〜Q3は、それぞれ次式(5),(6)で表される。
id 2+iq 2=Iam 2 …(5)
(Ld・id)2+(−Lq・iq)2={(Vam−Ra・Iam)/ω)}2 …(6)
式(6)において、ωはSynRMの電気角速度であり、Raは電機子抵抗である。
id 2+iq 2=Iam 2 …(5)
(Ld・id)2+(−Lq・iq)2={(Vam−Ra・Iam)/ω)}2 …(6)
式(6)において、ωはSynRMの電気角速度であり、Raは電機子抵抗である。
電圧制限楕円Q1〜Q3は、SynRMの回転速度(回転数)が増加するほど内側に移行する。SynRMの一般的なベクトル制御では、電源電圧に余裕がある低速度領域においては、電機子電流ベクトルIa(id,iq)の範囲は、電流制限円Pによる制限のみを受ける。この範囲の領域を「定トルク領域」といいい、定トルク領域よりも回転速度が大きい領域を「定出力領域」という場合がある。
図22の例では、「定トルク領域」と「定出力領域」との境界では、例えば、電圧制限楕円が最も外側の楕円Q1となり、電流に対する発生モータトルクが最大となる駆動点(電機子電流ベクトルIa(id,iq)の終点)は、当該電圧制限楕円Q1と電流制限円Pとの交点であるA点(定格点A)となる。定格点は、「定トルク領域」と「定出力領域」との境界での駆動点である。
SynRMの回転速度が増加すると、電圧制限楕円Q1〜Q3は内側に移行する。この際、一般的なベクトル制御では、d軸電流idがその指令値に等しくなるようにd軸電流id優先で制御されるので、駆動点は、A点からB点に向かって移動する。つまり、駆動点は、電流位相角βが小さくなる方向に移動する。
前述した一般的なベクトル制御では、SynRMの回転速度が定格点Aよりも大きくなると、電流位相角βが小さくなるので、式(2)からわかるように、トルクが低下する。
前述した一般的なベクトル制御では、SynRMの回転速度が定格点Aよりも大きくなると、電流位相角βが小さくなるので、式(2)からわかるように、トルクが低下する。
図23は、一般的なベクトル制御における回転速度−トルク特性(N−T特性)を示すグラフである。図23において横軸は、回転速度(回転数)[r/min]を表し、縦軸はモータトルク[N/m]を表している。
SynRMの回転速度がA点以下の領域(定トルク領域)においては、トルクはほぼ一定である。SynRMの回転速度がA点を超えると、モータトルクは急激に低下する。
SynRMの回転速度がA点以下の領域(定トルク領域)においては、トルクはほぼ一定である。SynRMの回転速度がA点を超えると、モータトルクは急激に低下する。
この発明の目的は、シンクロナスリラクタンスモータを高効率で制御できるモータ制御方法およびモータ制御装置を提供することである。
請求項1に記載の発明は、シンクロナスリラクタンスモータを制御するモータ制御方法であって、dq座標系に対して所定の位相角(δ)だけ位相がずれた二相回転座標系をd’q’座標系として、d’軸電流指令値に電機子電流指令値を設定し、定トルク領域においてはq’軸電流指令値に零を設定し、定出力領域においては前記q’軸電流指令値に所定の有意値を設定して、前記モータを制御する方法を参考制御方法とし、前記参考制御方法において、前記位相角が定トルク領域のトルクが最大となる角度に設定されており、前記q’軸電流指令値が前記有意値でありかつ前記d’軸電流指令値が電機子電流最大値である場合の計算上の電機子電流ベクトルと、d’軸との角度差をΔδとすると、前記d’q’座標系に対して、前記dq座標系のd軸側に、前記Δδだけ位相がずれた二相回転座標系をd”q”座標系として、d”軸電流指令値に電機子電流指令値に応じた電流値を設定し、q”軸電流指令値に前記有意値を設定して、前記モータをベクトル制御する、モータ制御方法である。なお、括弧内の英数字は、後述の実施形態における対応構成要素等を表すが、むろん、この発明の範囲は当該実施形態に限定されない。以下、この項において同じ。
この方法では、シンクロナスリラクタンスモータを参考制御方法と同様に高効率で制御できる。また、この方法では、定トルク領域と定出力領域との間で軸電流指令値を切り替えなくてもよいので、参考制御方法に比べて制御方法が簡単となる。
請求項2に記載の発明は、前記電機子電流最大値をIamaxとし、前記有意値をmとすると、前記Δδは、次式(a)に基づいて演算される請求項1に記載のモータ制御方法である。
Δδ=tan−1(m/Iamax)…(a)
請求項2に記載の発明は、前記電機子電流最大値をIamaxとし、前記有意値をmとすると、前記Δδは、次式(a)に基づいて演算される請求項1に記載のモータ制御方法である。
Δδ=tan−1(m/Iamax)…(a)
請求項3に記載の発明は、d”q”座標系と三相固定座標系との間の座標変換に用いられる座標変換用回転角は、前記モータのロータ回転角と、前記位相角と、前記モータの回転方向とに基づいて演算される、請求項1または2に記載のモータ制御方法である。
請求項4に記載の発明は、前記電機子電流指令値に所定の補正係数pを乗算した値が、前記d”軸電流指令値として設定されるようになっており、前記有意値をmとし、前記電機子電流最大値をIamaxとすると、前記補正係数pは次式(b)に基づいて演算される請求項1〜3のいずれか一項に記載のモータ制御方法である。
p=(Iamax 2−m2)1/2/Iamax…(b)
請求項4に記載の発明は、前記電機子電流指令値に所定の補正係数pを乗算した値が、前記d”軸電流指令値として設定されるようになっており、前記有意値をmとし、前記電機子電流最大値をIamaxとすると、前記補正係数pは次式(b)に基づいて演算される請求項1〜3のいずれか一項に記載のモータ制御方法である。
p=(Iamax 2−m2)1/2/Iamax…(b)
請求項5に記載の発明は、前記位相角は、前記参考制御方法において、定トルク領域のトルクが最大となる位相角に設定され、前記有意値は、前記参考制御方法において、定出力領域のトルクが最大となる有意値に設定される、請求項1〜4のいずれか一項に記載のモータ制御方法である。
請求項6に記載の発明は、シンクロナスリラクタンスモータ(18)を制御するモータ制御装置(12)であって、電機子電流指令値を設定する電機子電流指令値設定部(41)と、dq座標系に対して所定の第1位相角(δ’)だけ位相がずれた二相回転座標系をd”q”座標系とし、当該d”q”座標系と、三相固定座標系との間での座標変換を行うための座標変換用回転角を演算する座標変換用回転角演算手段(54A)と、前記電機子電流指令値に応じた電流値をd”軸電流指令値として設定するとともに、所定の有意値をq”軸電流指令値として設定する二相電流指令値設定手段(42A,43A)と、前記モータに流れる三相電流を、前記座標変換用回転角を用いてd”軸電流検出値およびq”軸電流検出値に座標変換する座標変換手段(52A)と、前記d”軸電流指令値と前記d”軸電流検出値との偏差に基づいてd”軸電圧指令値を演算するとともに、前記q”軸電流指令値と前記q”軸電流検出値との偏差に基づいてq”軸電圧指令値を演算する二相電圧指令値演算手段(46A,47A)とを含み、前記dq座標系に対して所定の第2位相角(δ)だけ位相がずれた二相回転座標系をd’q’座標系として、d’軸電流指令値に前記電機子電流指令値を設定し、定トルク領域においてはq’軸電流指令値に零を設定し、定出力領域においては前記q’軸電流指令値に前記有意値を設定して、前記モータを制御する方法を参考制御方法とし、前記参考制御方法において、前記第2位相角が定トルク領域のトルクが最大となる角度に設定されており、前記q’軸電流指令値が前記有意値でありかつ前記d’軸電流指令値が電機子電流最大値である場合の計算上の電機子電流ベクトルとd’軸との角度差をΔδとすると、前記d”q”座標系のd”軸は、前記d’q’座標系のd’軸に対して、前記電機子電流ベクトルとは反対方向に、前記Δδだけ位相がずれている、モータ制御装置である。
この構成では、シンクロナスリラクタンスモータを参考制御方法と同様に高効率で制御できる。また、この構成では、定トルク領域と定出力領域との間で軸電流指令値を切り替えなくてもよいので、参考制御方法に比べて制御方法が簡単となる。
請求項7に記載の発明は、前記二相電流指令値設定手段は、前記d”軸電流指令値として、前記電機子電流指令値に所定の補正係数pを乗算した値を設定するように構成されており、前記有意値をmとし、前記電機子電流最大値をIamaxとすると、前記補正係数pは次式(b)に基づいて演算される請求項6に記載のモータ制御装置である。
p=(Iamax 2−m2)1/2/Iamax…(b)
請求項7に記載の発明は、前記二相電流指令値設定手段は、前記d”軸電流指令値として、前記電機子電流指令値に所定の補正係数pを乗算した値を設定するように構成されており、前記有意値をmとし、前記電機子電流最大値をIamaxとすると、前記補正係数pは次式(b)に基づいて演算される請求項6に記載のモータ制御装置である。
p=(Iamax 2−m2)1/2/Iamax…(b)
請求項8に記載の発明は、前記有意値は、前記参考制御方法において、定出力領域のトルクが最大となる有意値に設定される、請求項7または8に記載のモータ制御装置である。
以下では、この発明の実施形態を、添付図面を参照して詳細に説明する。
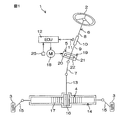
図1は、本発明の一実施形態に係るモータ制御装置が適用された電動パワーステアリング装置の概略構成を示す模式図である。
電動パワーステアリング装置1は、車両を操向するための操舵部材としてのステアリングホイール2と、このステアリングホイール2の回転に連動して転舵輪3を転舵する転舵機構4と、運転者の操舵を補助するための操舵補助機構5とを備えている。ステアリングホイール2と転舵機構4とは、ステアリングシャフト6および中間軸7を介して機械的に連結されている。
図1は、本発明の一実施形態に係るモータ制御装置が適用された電動パワーステアリング装置の概略構成を示す模式図である。
電動パワーステアリング装置1は、車両を操向するための操舵部材としてのステアリングホイール2と、このステアリングホイール2の回転に連動して転舵輪3を転舵する転舵機構4と、運転者の操舵を補助するための操舵補助機構5とを備えている。ステアリングホイール2と転舵機構4とは、ステアリングシャフト6および中間軸7を介して機械的に連結されている。
ステアリングシャフト6は、ステアリングホイール2に連結された入力軸8と、中間軸7に連結された出力軸9とを含む。入力軸8と出力軸9とは、トーションバー10を介して同一軸線上で相対回転可能に連結されている。
トーションバー10の近傍には、トルクセンサ11が配置されている。トルクセンサ11は、入力軸8および出力軸9の相対回転変位量に基づいて、ステアリングホイール2に与えられた操舵トルクThを検出する。この実施形態では、トルクセンサ11によって検出される操舵トルクThは、例えば、左方向への操舵のためのトルクが正の値として検出され、右方向への操舵のためのトルクが負の値として検出され、その絶対値が大きいほど操舵トルクの大きさが大きくなるものとする。トルクセンサ11によって検出される操舵トルクThは、ECU(電子制御ユニット:Electronic Control Unit)12に入力される。
トーションバー10の近傍には、トルクセンサ11が配置されている。トルクセンサ11は、入力軸8および出力軸9の相対回転変位量に基づいて、ステアリングホイール2に与えられた操舵トルクThを検出する。この実施形態では、トルクセンサ11によって検出される操舵トルクThは、例えば、左方向への操舵のためのトルクが正の値として検出され、右方向への操舵のためのトルクが負の値として検出され、その絶対値が大きいほど操舵トルクの大きさが大きくなるものとする。トルクセンサ11によって検出される操舵トルクThは、ECU(電子制御ユニット:Electronic Control Unit)12に入力される。
転舵機構4は、ピニオン軸13と、転舵軸としてのラック軸14とを含むラックアンドピニオン機構からなる。ラック軸14の各端部には、タイロッド15およびナックルアーム(図示略)を介して転舵輪3が連結されている。ピニオン軸13は、中間軸7に連結されている。ピニオン軸13は、ステアリングホイール2の操舵に連動して回転するようになっている。ピニオン軸13の先端には、ピニオン16が連結されている。
ラック軸14は、車両の左右方向に沿って直線状に延びている。ラック軸14の軸方向の中間部には、ピニオン16に噛み合うラック17が形成されている。このピニオン16およびラック17によって、ピニオン軸13の回転がラック軸14の軸方向移動に変換される。ラック軸14を軸方向に移動させることによって、転舵輪3を転舵することができる。
ステアリングホイール2が操舵(回転)されると、この回転が、ステアリングシャフト6および中間軸7を介して、ピニオン軸13に伝達される。そして、ピニオン軸13の回転は、ピニオン16およびラック17によって、ラック軸14の軸方向移動に変換される。これにより、転舵輪3が転舵される。
操舵補助機構5は、操舵補助力(アシストトルク)を発生するための電動モータ18と、電動モータ18の出力トルクを増幅して転舵機構4に伝達するための減速機構19とを含む。電動モータ18は、シンクロナスリラクタンスモータである。減速機構19は、ウォームギヤ20と、このウォームギヤ20と噛み合うウォームホイール21とを含むウォームギヤ機構からなる。減速機構19は、伝達機構ハウジングとしてのギヤハウジング22内に収容されている。
操舵補助機構5は、操舵補助力(アシストトルク)を発生するための電動モータ18と、電動モータ18の出力トルクを増幅して転舵機構4に伝達するための減速機構19とを含む。電動モータ18は、シンクロナスリラクタンスモータである。減速機構19は、ウォームギヤ20と、このウォームギヤ20と噛み合うウォームホイール21とを含むウォームギヤ機構からなる。減速機構19は、伝達機構ハウジングとしてのギヤハウジング22内に収容されている。
ウォームギヤ20は、電動モータ18によって回転駆動される。また、ウォームホイール21は、ステアリングシャフト6とは同方向に回転可能に連結されている。ウォームホイール21は、ウォームギヤ20によって回転駆動される。
電動モータ18によってウォームギヤ20が回転駆動されると、ウォームホイール21が回転駆動され、ステアリングシャフト6が回転する。そして、ステアリングシャフト6の回転は、中間軸7を介してピニオン軸13に伝達される。ピニオン軸13の回転は、ラック軸14の軸方向移動に変換される。これにより、転舵輪3が転舵される。すなわち、電動モータ18によってウォームギヤ20を回転駆動することによって、電動モータ18による操舵補助が可能となる。
電動モータ18によってウォームギヤ20が回転駆動されると、ウォームホイール21が回転駆動され、ステアリングシャフト6が回転する。そして、ステアリングシャフト6の回転は、中間軸7を介してピニオン軸13に伝達される。ピニオン軸13の回転は、ラック軸14の軸方向移動に変換される。これにより、転舵輪3が転舵される。すなわち、電動モータ18によってウォームギヤ20を回転駆動することによって、電動モータ18による操舵補助が可能となる。
電動モータ18のロータの回転角(ロータ回転角)は、レゾルバ等の回転角センサ25によって検出される。回転角センサ25の出力信号は、ECU12に入力される。電動モータ18は、モータ制御装置としてのECU12によって制御される。
本実施形態に係るモータ制御方法を説明する前に、本出願人が発明している3種類のモータ制御方法、すなわち、基本制御、駆動領域拡大制御および複合制御(参考制御方法)について説明する。なお、説明で用いる電動パワーステアリング装置の構成は、モータ制御装置200,300がECU12とは異なる点を除いて図1の電動パワーステアリング装置1の構成と同じである。
本実施形態に係るモータ制御方法を説明する前に、本出願人が発明している3種類のモータ制御方法、すなわち、基本制御、駆動領域拡大制御および複合制御(参考制御方法)について説明する。なお、説明で用いる電動パワーステアリング装置の構成は、モータ制御装置200,300がECU12とは異なる点を除いて図1の電動パワーステアリング装置1の構成と同じである。
まず、図2〜図5を参照して、基本制御について説明する。
図2は、電動モータ18の構成を説明するための図解図である。図2において、前述の図21の各部に対応する部分には図21と同じ符号を付して示す。
電動モータ18は、シンクロナスリラクタンスモータであり、ロータ101と、電機子巻線を有するステータ102とを備えている。電機子巻線は、U相のステータ巻線111、V相のステータ巻線112およびW相のステータ巻線113が星型結線またはデルタ結線されることにより構成されている。
図2は、電動モータ18の構成を説明するための図解図である。図2において、前述の図21の各部に対応する部分には図21と同じ符号を付して示す。
電動モータ18は、シンクロナスリラクタンスモータであり、ロータ101と、電機子巻線を有するステータ102とを備えている。電機子巻線は、U相のステータ巻線111、V相のステータ巻線112およびW相のステータ巻線113が星型結線またはデルタ結線されることにより構成されている。
各相のステータ巻線111,112,113の方向にU軸、V軸およびW軸をとった三相固定座標(UVW座標系)が定義される。また、ロータ101の回転中心側から外周部へ磁束の流れやすい方向にd軸方向をとり、ロータ101の回転中心側から外周部へ磁束が流れにくい方向にq軸方向をとった第1の二相回転座標系(dq座標系)が定義される。dq座標系は、ロータ101の回転角(ロータ回転角)θに従う実回転座標系である。
以下において、電動モータ18の正転方向は、図2におけるロータ101の反時計方向に対応し、電動モータ18の逆転方向は、図2におけるロータ101の時計方向に対応するものとする。また、電動モータ18の正転方向は、左方向への操舵方向に対応し、電動モータ18の逆転方向は、右方向への操舵方向に対応するものとする。
図2において、Iaは、回転磁界をつくるための電流ベクトル(電機子電流ベクトル)である。βは電流位相角であり、電機子電流ベクトルIaとd軸との位相差である。
図2において、Iaは、回転磁界をつくるための電流ベクトル(電機子電流ベクトル)である。βは電流位相角であり、電機子電流ベクトルIaとd軸との位相差である。
この基本制御(ならびに後述する駆動領域拡大制御および複合制御)では、さらに、d軸に対して所定角度δだけ位相がずれた方向にd’軸をとり、q軸に対して所定角度δだけ位相がずれた方向にq’軸をとった二相回転座標系が第2の二相回転座標系(d’q’座標系)として定義される。d’q’座標系は、dq座標系に対して、所定角度δだけ位相がずれた二相回転座標系である。
所定角度δは、d軸に対するd’軸の位相差であるので、以下において、所定角度δをd’軸位相角という場合がある。UVW座標系に対するd’q’座標系の回転角γ(正転方向ではγ=θ+δ、逆転方向ではγ=θ−δ)を用いることによって、UVW座標系とd’q’座標系との間での座標変換が行われる。
基本制御では、後述するように、d’軸上に電機子電流ベクトルIaが生成されるように、d’軸電流指令値id’*およびq’軸電流指令値iq’*が設定されるので、電流位相角βは、d’軸位相角δとほぼ等しくなる。
基本制御では、後述するように、d’軸上に電機子電流ベクトルIaが生成されるように、d’軸電流指令値id’*およびq’軸電流指令値iq’*が設定されるので、電流位相角βは、d’軸位相角δとほぼ等しくなる。
図3は、基本制御を実現するためのモータ制御装置200の電気的構成を示す概略図である。
モータ制御装置200は、マイクロコンピュータ31と、このマイクロコンピュータ31によって制御され、電動モータ18に電力を供給する駆動回路(インバータ回路)32と、電動モータ18の各相のステータ巻線111,112,113に流れる電流を検出するための電流センサ33,34,35とを備えている。
モータ制御装置200は、マイクロコンピュータ31と、このマイクロコンピュータ31によって制御され、電動モータ18に電力を供給する駆動回路(インバータ回路)32と、電動モータ18の各相のステータ巻線111,112,113に流れる電流を検出するための電流センサ33,34,35とを備えている。
マイクロコンピュータ31は、CPUおよびメモリ(ROM,RAM,不揮発性メモリなど)を備えており、所定のプログラムを実行することによって、複数の機能処理部として機能するようになっている。この複数の機能処理部には、電機子電流指令値設定部41と、d’軸電流指令値設定部42と、q’軸電流指令値設定部43と、d’軸電流偏差演算部44と、q’軸電流偏差演算部45と、d’軸電流制御部46と、q’軸電流制御部47と、電圧制限部48と、座標変換部49と、PWM制御部50と、電流検出部51と、座標変換部52と、回転角演算部53と、座標変換用回転角演算部54とを含んでいる。
回転角演算部53は、所定の演算周期毎に、回転角センサ25の出力信号に基いて、電動モータ18のロータの回転角(ロータ回転角)θを演算する。座標変換用回転角演算部54は、回転角演算部53によって演算されたロータ回転角θに、予め設定されたd’軸位相角δ(δ>0)を加算または減算することによって、座標変換用回転角γを演算する。具体的には、座標変換用回転角演算部54は、電機子電流指令値設定部41によって設定される電機子電流指令値Ia *が零または正のときには、γ=(θ+δ)によってγを演算し、電機子電流指令値Ia *が負のときには、γ=(θ−δ)によってγを演算する。
d’軸位相角δ(電流位相角β)としては、定トルク領域におけるモータトルクが最大となるd’軸位相角δa(電流位相角βa)が設定されることが好ましい。このような電流位相角βaは、実験によって求めることができる。以下においては、電流位相角βaは60度であるとする。
電流検出部51は、所定の演算周期毎に、電流センサ33,34,35の出力信号に基づいて、U相、V相およびW相の相電流を検出する。座標変換部52は、座標変換用回転角演算部54によって演算される座標変換用回転角γを用いて、電流検出部51によって検出された3相の相電流を、d’q’座標系における2相の電流に変換する。d’q’座標系における2相の電流は、d’軸電流成分とq’軸電流成分とからなる。座標変換部52によって得られる2相の電流のうち、d’軸電流成分をd’軸電流検出値id’といい、q’軸電流成分をq’軸電流検出値iq’ということにする。
電流検出部51は、所定の演算周期毎に、電流センサ33,34,35の出力信号に基づいて、U相、V相およびW相の相電流を検出する。座標変換部52は、座標変換用回転角演算部54によって演算される座標変換用回転角γを用いて、電流検出部51によって検出された3相の相電流を、d’q’座標系における2相の電流に変換する。d’q’座標系における2相の電流は、d’軸電流成分とq’軸電流成分とからなる。座標変換部52によって得られる2相の電流のうち、d’軸電流成分をd’軸電流検出値id’といい、q’軸電流成分をq’軸電流検出値iq’ということにする。
電機子電流指令値設定部41、d’軸電流指令値設定部42およびq’軸電流指令値設定部43は、d’軸電流指令値id’*およびq’軸電流指令値iq’*を設定するための軸電流指令値設定部を構成している。
電機子電流指令値設定部(以下、単に「電流指令値設定部41」という場合がある)は、所定の演算周期毎に、電動モータ18によって発生させるべきモータトルクに対応した電流の指令値である電機子電流指令値Ia *を設定する。具体的には、電流指令値設定部41は、まず、トルクセンサ11によって検出される操舵トルクThに基づいて、電動モータ18によって発生させるべきモータトルク値(モータトルク指令値)を設定する。この際、電流指令値設定部41は、操舵トルクThとモータトルク指令値との関係を記憶したマップを用いて、モータトルク指令値を設定してもよい。そして、電流指令値設定部41は、得られたモータトルク指令値を、電動モータ18のトルク定数KTで除算することによって、電機子電流指令値Ia *を設定する。電機子電流指令値Ia *は、操舵トルクThが正であれば正の値をとり、操舵トルクThが負であれば負の値をとる。
電機子電流指令値設定部(以下、単に「電流指令値設定部41」という場合がある)は、所定の演算周期毎に、電動モータ18によって発生させるべきモータトルクに対応した電流の指令値である電機子電流指令値Ia *を設定する。具体的には、電流指令値設定部41は、まず、トルクセンサ11によって検出される操舵トルクThに基づいて、電動モータ18によって発生させるべきモータトルク値(モータトルク指令値)を設定する。この際、電流指令値設定部41は、操舵トルクThとモータトルク指令値との関係を記憶したマップを用いて、モータトルク指令値を設定してもよい。そして、電流指令値設定部41は、得られたモータトルク指令値を、電動モータ18のトルク定数KTで除算することによって、電機子電流指令値Ia *を設定する。電機子電流指令値Ia *は、操舵トルクThが正であれば正の値をとり、操舵トルクThが負であれば負の値をとる。
d’軸電流指令値設定部42は、電流指令値設定部41から与えられる電機子電流指令値Ia *を、d’q’座標系におけるd’軸電流の目標値であるd’軸電流指令値id’*として設定する。
q’軸電流指令値設定部43は、d’q’座標系におけるq’軸電流の目標値であるq’軸電流指令値iq’*を設定する。q’軸電流指令値iq’*は、常に零に設定される。
q’軸電流指令値設定部43は、d’q’座標系におけるq’軸電流の目標値であるq’軸電流指令値iq’*を設定する。q’軸電流指令値iq’*は、常に零に設定される。
d’軸電流偏差演算部44は、d’軸電流指令値id’*と座標変換部52によって得られるd’軸電流検出値id’との偏差(id’*−id’)を演算する。q’軸電流偏差演算部45は、q’軸電流指令値iq’*と座標変換部52によって得られるq’軸電流検出値iq’との偏差(iq’*−iq’)を演算する。
d’軸電流制御部46は、d’軸電流偏差演算部44によって得られた偏差(id’*−id’)に対して、例えば比例積分演算(PI演算)を行なうことにより、d’軸の電圧指令値であるd’軸電圧指令値Vd1’*を演算する。q’軸電流制御部47は、q’軸電流偏差演算部45によって得られた偏差(iq’*−iq’)対して、例えば比例積分演算(PI演算)を行なうことにより、q’軸の電圧指令値であるq’軸電圧指令値Vq1’*を演算する。
d’軸電流制御部46は、d’軸電流偏差演算部44によって得られた偏差(id’*−id’)に対して、例えば比例積分演算(PI演算)を行なうことにより、d’軸の電圧指令値であるd’軸電圧指令値Vd1’*を演算する。q’軸電流制御部47は、q’軸電流偏差演算部45によって得られた偏差(iq’*−iq’)対して、例えば比例積分演算(PI演算)を行なうことにより、q’軸の電圧指令値であるq’軸電圧指令値Vq1’*を演算する。
電圧制限部48は、Va *={(Vd1’*)2+(Vq1’*)2}1/2とすると、Va *が電源電圧VBよりも大きいか(Va *>VB)否かを判別する。なお、電源電圧VBは、駆動回路32に電源を供給するための電源の電圧であり、図示しない電源電圧検出部によって検出される。Va *が電源電圧VB以下である場合には、電圧制限部48は、d’軸電圧指令値Vd1’*およびq’軸電圧指令値Vq1’*を、それぞれそのまま最終的なd’軸電圧指令値Vd2’*およびq’軸電圧指令値Vq2’*として出力する。
Va *が電源電圧VBよりも大きい場合には、電圧制限部48は、次式(7)に基づいて、Vd2’*を演算する。つまり、q’軸電圧を優先した制御とする。
Vd2’*={VB 2−(Vq1’*)2}1/2 …(7)
そして、電圧制限部48は、得られたVd2’*を最終的なd’軸電圧指令値Vd2’*として出力する。また、電圧制限部48は、q’軸電圧指令値Vq1’*を、そのまま最終的なq’軸電圧指令値Vq2’*として出力する。
Vd2’*={VB 2−(Vq1’*)2}1/2 …(7)
そして、電圧制限部48は、得られたVd2’*を最終的なd’軸電圧指令値Vd2’*として出力する。また、電圧制限部48は、q’軸電圧指令値Vq1’*を、そのまま最終的なq’軸電圧指令値Vq2’*として出力する。
電圧制限部48による制限処理後のd’軸電圧指令値Vd2’*およびq’軸電圧指令値Vq2’*は、座標変換部49に与えられる。座標変換部49は、座標変換用回転角演算部54によって演算される座標変換用回転角γを用いて、d’軸電圧指令値Vd2’*およびq’軸電圧指令値Vq2’*を、三相固定座標系におけるU相、V相およびW相の電圧指令値Vu*,Vv*,Vw*に変換する。
PWM制御部50は、U相、V相およびW相の電圧指令値Vu*,Vv*,Vw*それぞれに対応するデューティのU相PWM制御信号、V相PWM制御信号およびW相PWM制御信号を生成し、駆動回路32に供給する。
図4は、基本制御における電機子電流ベクトルの軌跡を示す模式図である。図4においては、電圧制限楕円Q1〜Q4のうち、外側から2番目の電圧制限楕円Q2と電流制限円Pとの交点Aが定格点である。電動モータ18の回転速度が増加すると、電圧制限楕円は内側に移行する。この際、基本制御では、電圧制限部48の働きによって、q’軸電流iq’が指令値(この例では零)と等しくなるように、q’軸電流iq’優先でベクトル制御されるので、駆動点は、A点からd’軸に沿って原点に向かって移動する。このため、電流位相角βはほぼ一定となる。これにより、図21〜図23を用いて説明した従来の一般的なベクトル制御のように、定出力領域において電流位相角βが小さくならないため、電流位相角βが小さくなることによるトルク低下が解消される。
図4は、基本制御における電機子電流ベクトルの軌跡を示す模式図である。図4においては、電圧制限楕円Q1〜Q4のうち、外側から2番目の電圧制限楕円Q2と電流制限円Pとの交点Aが定格点である。電動モータ18の回転速度が増加すると、電圧制限楕円は内側に移行する。この際、基本制御では、電圧制限部48の働きによって、q’軸電流iq’が指令値(この例では零)と等しくなるように、q’軸電流iq’優先でベクトル制御されるので、駆動点は、A点からd’軸に沿って原点に向かって移動する。このため、電流位相角βはほぼ一定となる。これにより、図21〜図23を用いて説明した従来の一般的なベクトル制御のように、定出力領域において電流位相角βが小さくならないため、電流位相角βが小さくなることによるトルク低下が解消される。
図5は、基本制御におけるN−T特性を示すグラフである。
図5において、基本制御と記されている曲線は、基本制御におけるN−T特性を示している。図5において、従来制御と記されている曲線は、図21〜図23を用いて説明した従来の一般的なベクトル制御におけるN−T特性を示している。図5から、基本制御では、従来の一般的なベクトル制御に比べて高出力が得られることがわかる。また、基本制御では、電流位相角βを変化させなくてもよいので、従来の最大出力制御に比べて制御方法が簡単となる。
図5において、基本制御と記されている曲線は、基本制御におけるN−T特性を示している。図5において、従来制御と記されている曲線は、図21〜図23を用いて説明した従来の一般的なベクトル制御におけるN−T特性を示している。図5から、基本制御では、従来の一般的なベクトル制御に比べて高出力が得られることがわかる。また、基本制御では、電流位相角βを変化させなくてもよいので、従来の最大出力制御に比べて制御方法が簡単となる。
次に、駆動領域拡大制御について説明する。
前述の基本制御において、d’軸位相角δ(電流位相角β)の設定値を変えると、N−T特性が変化する。
図6は、基本制御において、電流位相角βの設定値を変化させた場合の、各電流位相角βに対するN−T特性を示すグラフである。
前述の基本制御において、d’軸位相角δ(電流位相角β)の設定値を変えると、N−T特性が変化する。
図6は、基本制御において、電流位相角βの設定値を変化させた場合の、各電流位相角βに対するN−T特性を示すグラフである。
図6において、β=βa、β=βb、β=βc、β=βdおよびβ=βeで示される曲線は、それぞれ、基本制御において電流位相角βの設定値がβa、βb、βc、βdおよびβeである場合のN−T特性を示している。βa、βb、βc、βdおよびβeの間には、βa<βb<βc<βd<βeの関係がある。βaは、定トルク領域におけるモータトルクが最大となる電流位相角であり、この例では、60度である。
図6から、回転速度(回転数)に応じて、出力が最大となる電流位相角βが異なることがわかる。特に、定出力領域においては、電流位相角βが大きいほど、トルクが大きくなる領域が存在している。したがって、電動モータ18が出し得る最大出力の特性は、図6の各電流位相角βに対するN−T特性のうち、各回転速度での出力最大値(トルク最大値)を繋いだ特性となる。基本制御のN−T特性と電動モータ18が出し得る最大出力の特性とを比較すると、基本制御のN−T特性(例えば図6にβ=βaで示す曲線に相当する)では、定出力領域において、電動モータ18が出し得る最大出力の特性に比べてトルク不足部分が存在する。
そこで、本出願人は、このようなトルク不足を補うことができるモータ制御方法(以下、駆動領域拡大制御という)を発明した。駆動領域拡大制御は、基本制御で零に設定しているq’軸電流指令値iq’*を、電動モータ18に適した、零以外の有意値mに設定することによって、トルク不足を補う制御である。
図7は、駆動領域拡大制御における電機子電流ベクトルの軌跡を示す模式図である。駆動領域拡大制御では、q’軸電流iq’が有意値m(m>0)となるようにベクトル制御が行われる。図7においては、電圧制限楕円Q1〜Q4のうち、外側から3番目の電圧制限楕円Q3と電流制限円Pとの交点Aが定格点である。図7の点A’は、基本制御における定格点を示している。電動モータ18の回転速度が定格点Aでの回転速度よりも大きくなると、電圧制限楕円は電圧制限楕円Q3よりも内側に移行する。この際、q’軸電流iq’が指令値(この例ではm)と等しくなるように、q’軸電流iq’優先でベクトル制御すると、駆動点は、A点から、q’軸上のiq’=mの点Bに向かって移動する。
図7は、駆動領域拡大制御における電機子電流ベクトルの軌跡を示す模式図である。駆動領域拡大制御では、q’軸電流iq’が有意値m(m>0)となるようにベクトル制御が行われる。図7においては、電圧制限楕円Q1〜Q4のうち、外側から3番目の電圧制限楕円Q3と電流制限円Pとの交点Aが定格点である。図7の点A’は、基本制御における定格点を示している。電動モータ18の回転速度が定格点Aでの回転速度よりも大きくなると、電圧制限楕円は電圧制限楕円Q3よりも内側に移行する。この際、q’軸電流iq’が指令値(この例ではm)と等しくなるように、q’軸電流iq’優先でベクトル制御すると、駆動点は、A点から、q’軸上のiq’=mの点Bに向かって移動する。
有意値mとしては、定出力領域におけるモータトルクが最大となる有意値maが設定されることが好ましい。このような有意値maは、実験によって求めることができる。
図8は、駆動領域拡大制御におけるN−T特性を示すグラフである。図8において、iq’=mで示される曲線は、駆動領域拡大制御におけるN−T特性を示している。図8において、β=βa、β=βb、β=βc、β=βdおよびβ=βeで示される曲線は、それぞれ、基本制御において、電流位相角βの設定値がβa、βb、βc、βdおよびβeである場合のN−T特性を示している。
図8は、駆動領域拡大制御におけるN−T特性を示すグラフである。図8において、iq’=mで示される曲線は、駆動領域拡大制御におけるN−T特性を示している。図8において、β=βa、β=βb、β=βc、β=βdおよびβ=βeで示される曲線は、それぞれ、基本制御において、電流位相角βの設定値がβa、βb、βc、βdおよびβeである場合のN−T特性を示している。
図8から、駆動領域拡大制御を適用した場合には、定出力領域において、前述の最大出力の特性に対するトルク不足が補われていることがわかる。しかしながら、β=βaで示される基本制御のN−T特性に比べて、定トルク領域において、トルクが低下していることがわかる。この理由は、図7に示すように、駆動領域拡大制御では、定格点Aでの電流位相角が、定トルク領域においてモータトルクが最大となる電流位相角βaに対してずれた角度となるからである。
そこで、本出願人は、定トルク領域においてトルクが低下するのを抑制できるモータ制御方法(以下、複合制御という)を発明した。この複合制御では、定トルク領域においては、前述の基本制御によって電動モータ18を制御し、定出力領域においては前述の駆動領域拡大制御によって電動モータ18を制御する。より具体的には、定トルク領域においては、q’軸電流指令値iq’*を零に設定し、定出力領域においては、q’軸電流指令値iq’*をm(m>0)に設定する。
図9は、複合制御における電機子電流ベクトルの軌跡を示す模式図である。図9においては、電圧制限楕円Q1〜Q4のうち、外側から2番目の電圧制限楕円Q2と電流制限円Pとの交点Aが定格点である。電動モータ18の回転速度が定格点Aでの回転速度以下である場合には、q’軸電流指令値iq’*は零に設定される。電動モータ18の回転速度が定格点Aでの回転速度よりも大きくなると、q’軸電流指令値iq’*はmに設定される。これにより、駆動点は、点AからB点に移動する。
電動モータ18の回転速度が定格点Aでの回転速度よりも大きくなると、電圧制限楕円は内側に移行する。この際、複合制御では、q’軸電流iq’が指令値(この例ではm)と等しくなるように、q’軸電流iq’優先でベクトル制御される。これにより、駆動点は、B点から、q’軸上のiq’=mの点Cに向かって移動する。これにより、電流位相角βは、β1、β2、β3というように、徐々に大きくなるように変化する。つまり、N−T特性が電動モータ18の出し得る最大出力の特性に近い特性となるように、電流位相角βが自動的に変化する。
図10は、複合制御におけるN−T特性を示すグラフである。図10において、iq’=0 or mで示される曲線は、複合制御におけるN−T特性を示している。iq’=0 or mで示される曲線は、iq’=0で示される定トルク領域の曲線と、iq’=mで示される定出力領域の曲線とからなる。図10において、β=βa、β=βb、β=βc、β=βdおよびβ=βeで示される曲線は、それぞれ、基本制御において、d’軸位相角δ(電流位相角β)の設定値がβa、βb、βc、βdおよびβeである場合のN−T特性を示している。
図10から、複合制御では、定出力領域において、前述の最大出力の特性に対するトルク不足が補われることがわかる。また、定トルク領域において、基本制御に比べてトルクが低下しないことがわかる。つまり、複合制御では、電動モータ18を簡単な制御方法によって高効率で制御できるようになる。
図11は、複合制御を実現するためのモータ制御装置300の電気的構成を示す概略図である。図11において、前述の図3の各部に対応する部分には、図3と同じ符号を付して示す。
図11は、複合制御を実現するためのモータ制御装置300の電気的構成を示す概略図である。図11において、前述の図3の各部に対応する部分には、図3と同じ符号を付して示す。
モータ制御装置300は、マイクロコンピュータ31と、このマイクロコンピュータ31によって制御され、電動モータ18に電力を供給する駆動回路(インバータ回路)32と、電動モータ18の各相のステータ巻線111,112,113に流れる電流を検出するための電流センサ33,34,35とを備えている。
マイクロコンピュータ31は、CPUおよびメモリ(ROM,RAM、不揮発性メモリなど)を備えており、所定のプログラムを実行することによって、複数の機能処理部として機能するようになっている。この複数の機能処理部には、軸電流指令値設定部60と、d’軸電流偏差演算部44と、q’軸電流偏差演算部45と、d’軸電流制御部46と、q’軸電流制御部47と、電圧制限部48と、座標変換部49と、PWM制御部50と、電流検出部51と、座標変換部52と、回転角演算部53と、座標変換用回転角演算部54と、回転速度演算部55とを含んでいる。
マイクロコンピュータ31は、CPUおよびメモリ(ROM,RAM、不揮発性メモリなど)を備えており、所定のプログラムを実行することによって、複数の機能処理部として機能するようになっている。この複数の機能処理部には、軸電流指令値設定部60と、d’軸電流偏差演算部44と、q’軸電流偏差演算部45と、d’軸電流制御部46と、q’軸電流制御部47と、電圧制限部48と、座標変換部49と、PWM制御部50と、電流検出部51と、座標変換部52と、回転角演算部53と、座標変換用回転角演算部54と、回転速度演算部55とを含んでいる。
このモータ制御装置300では、軸電流指令値設定部60が、図3の3つの電流設定部41,42,43からなる軸電流指令値設定部と異なっている点と、回転速度演算部55が設けられている点において、図3のモータ制御装置200と異なっている。その他の各部44〜54は、図3の対応する各部44〜54と同様なのでその説明を省略する。
回転速度演算部55は、回転角演算部53によって演算される回転角に基づいて電動モータ18の回転速度(回転数)N[r/min]を演算する。
回転速度演算部55は、回転角演算部53によって演算される回転角に基づいて電動モータ18の回転速度(回転数)N[r/min]を演算する。
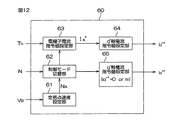
図12は、軸電流指令値設定部60の構成を示すブロック図である。
軸電流指令値設定部60は、定格点速度設定部61と、制御モード切替部62と、電機子電流指令値設定部63と、d’軸電流指令値設定部64と、q’軸電流指令値設定部65とを含んでいる。
定格点速度設定部61は、所定の演算周期毎に、図示しない電源電圧検出部によって検出された駆動回路32の電源(図示略)の電圧VBと、電源電圧−定格点速度テーブルとに基づいて、定格点速度NA[r/min]を設定する。定格点速度NAは、定格点での回転速度(回転数)である。電源電圧−定格点速度テーブルは、図13に示すように、電源電圧VBに対する定格点速度NAの関係が予め記憶されたテーブルであり、例えば不揮発性メモリに格納される。図13に示すように、定格点速度NAは、電源電圧VBが大きくなるほど大きな値に設定される。
軸電流指令値設定部60は、定格点速度設定部61と、制御モード切替部62と、電機子電流指令値設定部63と、d’軸電流指令値設定部64と、q’軸電流指令値設定部65とを含んでいる。
定格点速度設定部61は、所定の演算周期毎に、図示しない電源電圧検出部によって検出された駆動回路32の電源(図示略)の電圧VBと、電源電圧−定格点速度テーブルとに基づいて、定格点速度NA[r/min]を設定する。定格点速度NAは、定格点での回転速度(回転数)である。電源電圧−定格点速度テーブルは、図13に示すように、電源電圧VBに対する定格点速度NAの関係が予め記憶されたテーブルであり、例えば不揮発性メモリに格納される。図13に示すように、定格点速度NAは、電源電圧VBが大きくなるほど大きな値に設定される。
制御モード切替部62は、回転速度演算部55によって演算された回転速度Nと、定格点速度設定部61によって設定された定格点速度NAとに基づいて、基本制御モードと駆動領域拡大制御モードとの間で、制御モードを切り替える。基本制御モードは、前述の基本制御によって電動モータ18が制御されるモードであり、駆動領域拡大制御モードは、前述の駆動領域拡大制御によって電動モータ18が制御されるモードである。
制御モード切替部62は、回転速度演算部55によって演算された回転速度Nが定格点速度NA以下であれば、速度領域が定トルク領域であると判定し、制御モードを基本制御モードに設定する。一方、回転速度Nが定格点速度NAよりも大きければ、制御モード切替部62は、速度領域が定出力領域であると判定し、制御モードを駆動領域拡大制御モードに設定する。制御モード切替部62は、所定の演算周期毎に、制御モードの判定を行う。
電機子電流指令値設定部63は、所定の演算周期毎に、トルクセンサ11によって検出される操舵トルクThに基づいて算出されるモータトルク指令値Tmと、制御モード切替部62によって設定される制御モードとに基づいて、電機子電流指令値Ia *を設定する。モータトルク指令値Tmの算出には、例えば、操舵トルクThとモータトルク指令値Tmとの関係が記憶されたマップが用いられる。電機子電流指令値設定部63の動作の詳細については、後述する。
d’軸電流指令値設定部64は、電機子電流指令値設定部63によって設定された電機子電流指令値Ia *を、そのままd’軸電流指令値id’*として設定する。
q’軸電流指令値設定部65は、制御モード切替部62によって設定される制御モードに基づいて、q’軸電流指令値iq’*を設定する。具体的には、制御モード切替部62によって設定される制御モードが基本制御モードである場合には、q’軸電流指令値設定部65は、q’軸電流指令値iq’*を零に設定する。制御モード切替部62によって設定される制御モードが駆動領域拡大制御モードである場合には、q’軸電流指令値設定部65は、q’軸電流指令値iq’*を所定の有意値m(m>0)に設定する。
q’軸電流指令値設定部65は、制御モード切替部62によって設定される制御モードに基づいて、q’軸電流指令値iq’*を設定する。具体的には、制御モード切替部62によって設定される制御モードが基本制御モードである場合には、q’軸電流指令値設定部65は、q’軸電流指令値iq’*を零に設定する。制御モード切替部62によって設定される制御モードが駆動領域拡大制御モードである場合には、q’軸電流指令値設定部65は、q’軸電流指令値iq’*を所定の有意値m(m>0)に設定する。
電機子電流指令値設定部63の動作例について詳しく説明する。
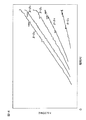
SynRMの制御において電流位相角βを変えると電流とトルクの関係(一般的にトルク定数で示される)が変化する。図14は、SynRMの電流−トルク特性の実測値の一例を示すグラフである。ただし、図14では、トルクが小さい低トルクの領域での特性は省略されている。図14においてβ=βa、β=βb、β=βc、β=βdおよびβ=βeで示される曲線は、それぞれ、基本制御において、電流位相角βの設定値がβa、βb、βc、βdおよびβeである場合の電流−トルク特性を示している。βa、βb、βc、βdおよびβeの間には、βa<βb<βc<βd<βeの関係がある。図14の各曲線の傾きがトルク定数である。
SynRMの制御において電流位相角βを変えると電流とトルクの関係(一般的にトルク定数で示される)が変化する。図14は、SynRMの電流−トルク特性の実測値の一例を示すグラフである。ただし、図14では、トルクが小さい低トルクの領域での特性は省略されている。図14においてβ=βa、β=βb、β=βc、β=βdおよびβ=βeで示される曲線は、それぞれ、基本制御において、電流位相角βの設定値がβa、βb、βc、βdおよびβeである場合の電流−トルク特性を示している。βa、βb、βc、βdおよびβeの間には、βa<βb<βc<βd<βeの関係がある。図14の各曲線の傾きがトルク定数である。
SynRMの電流−トルク特性は、トルクが小さい低トルクの領域では非線形であるが、それ以外の領域ではほぼ線形となる特徴を有している。
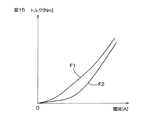
図15の曲線F1は、制御モードが基本制御モードである場合の電流−トルク特性を模式的に示すグラフである。曲線F1は、電流位相角βが60度である場合の特性を示している。
図15の曲線F1は、制御モードが基本制御モードである場合の電流−トルク特性を模式的に示すグラフである。曲線F1は、電流位相角βが60度である場合の特性を示している。
また、図15の曲線F2は、制御モードが駆動領域拡大制御モードである場合の電流−トルク特性を模式的に示すグラフである。図15の曲線F2に示すように、駆動領域拡大制御モードである場合には、トルクが低い低トルク領域以外の領域において、電流位相角βの変化にかかわらず、トルク定数がほぼ一定となることが判明した。
曲線F1のトルクに対する電流の関係が、モータトルクに対する電機子電流指令値Ia *の関係を表す第1のトルク−電流テーブルとして、不揮発性メモリに記憶されている。また、曲線F2のトルクに対する電流の関係が、モータトルクに対する電機子電流指令値Ia *の関係を表す第2のトルク−電流テーブルとして不揮発性メモリに記憶されている。
曲線F1のトルクに対する電流の関係が、モータトルクに対する電機子電流指令値Ia *の関係を表す第1のトルク−電流テーブルとして、不揮発性メモリに記憶されている。また、曲線F2のトルクに対する電流の関係が、モータトルクに対する電機子電流指令値Ia *の関係を表す第2のトルク−電流テーブルとして不揮発性メモリに記憶されている。
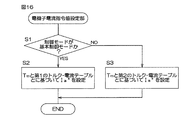
図16は、電機子電流指令値設定部63の動作の一例を示すフローチャートである。図16の処理は、所定の演算周期毎に繰り返し実行される。
電機子電流指令値設定部(以下において、単に「電流指令値設定部63」という場合がある)は、制御モード切替部62によって制御モードが基本制御モードに設定されているか否かを判別する(ステップS1)。制御モードが基本制御モードに設定されている場合には(ステップS1:YES)、電流指令値設定部63は、ステップS2に進む。ステップS2では、電流指令値設定部63は、第1のトルク−電流テーブルを用いて、モータトルク指令値Tmに対応する電機子電流指令値Ia *を求めて、電機子電流指令値Ia *として設定する。
電機子電流指令値設定部(以下において、単に「電流指令値設定部63」という場合がある)は、制御モード切替部62によって制御モードが基本制御モードに設定されているか否かを判別する(ステップS1)。制御モードが基本制御モードに設定されている場合には(ステップS1:YES)、電流指令値設定部63は、ステップS2に進む。ステップS2では、電流指令値設定部63は、第1のトルク−電流テーブルを用いて、モータトルク指令値Tmに対応する電機子電流指令値Ia *を求めて、電機子電流指令値Ia *として設定する。
一方、制御モードが駆動領域拡大制御モードに設定されている場合には(ステップS1:NO)、電流指令値設定部63は、ステップS3に進む。ステップS3では、電流指令値設定部63は、第2のトルク−電流テーブルを用いて、モータトルク指令値Tmに対応する電機子電流指令値Ia *を求めて、電機子電流指令値Ia *として設定する。
以下、本実施形態に係るモータ制御方法について説明する。
以下、本実施形態に係るモータ制御方法について説明する。
前述したように、複合制御では、電動モータ18を高効率で制御できる。しかしながら、複合制御では、基本制御モード(定トルク領域)と駆動領域拡大制御モード(定出力領域)との間で、q’軸電流指令値iq’*を切り替えるための切替制御が必要となる。
そこで、本発明者は、複合制御と同様に電動モータ18を高効率で制御でき、しかも軸電流指令値を切り替えるための切替制御が不要となるモータ制御方法(本実施形態に係るモータ制御方法)を発明した。以下、本実施形態に係るモータ制御方法について詳しく説明する。まず、図17を参照して、本実施形態に係るモータ制御方法の考え方について説明する。
そこで、本発明者は、複合制御と同様に電動モータ18を高効率で制御でき、しかも軸電流指令値を切り替えるための切替制御が不要となるモータ制御方法(本実施形態に係るモータ制御方法)を発明した。以下、本実施形態に係るモータ制御方法について詳しく説明する。まず、図17を参照して、本実施形態に係るモータ制御方法の考え方について説明する。
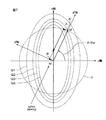
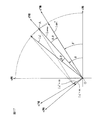
図17の点Aは、複合制御の定格点を示している。また、図17のd’軸およびq’軸は、複合制御で用いられた第2の二相回転座標系(d’q’座標系)の座標軸を示している。
本実施形態に係るモータ制御方法では、図17に示すように、d軸に対して複合制御におけるd’位相角δとは異なる所定角度δ’だけ正転方向に位相がずれたd”軸をとり、q軸に対して所定角度δ’だけ正転方向に位相がずれたq”軸をとった二相回転座標系を、第3の二相回転座標系(d”q”座標系)として定義する。所定角度δ’は、d軸に対するd”軸の位相差であるので、以下において、所定角度δ’をd”軸位相角δ’という場合がある。そして、本実施形態に係るモータ制御方法では、d”軸電流指令値Id”*に電機子電流指令値Ia *に応じた電流値を設定し、q”軸電流指令値Iq”*に有意値mを設定して、電動モータ18をベクトル制御する。
本実施形態に係るモータ制御方法では、図17に示すように、d軸に対して複合制御におけるd’位相角δとは異なる所定角度δ’だけ正転方向に位相がずれたd”軸をとり、q軸に対して所定角度δ’だけ正転方向に位相がずれたq”軸をとった二相回転座標系を、第3の二相回転座標系(d”q”座標系)として定義する。所定角度δ’は、d軸に対するd”軸の位相差であるので、以下において、所定角度δ’をd”軸位相角δ’という場合がある。そして、本実施形態に係るモータ制御方法では、d”軸電流指令値Id”*に電機子電流指令値Ia *に応じた電流値を設定し、q”軸電流指令値Iq”*に有意値mを設定して、電動モータ18をベクトル制御する。
本実施形態に係るモータ制御方法の特徴は、q”軸電流指令値Iq”*に常にmを設定するが、定格点を複合制御(基本制御)における定格点Aと一致させることにある。本実施形態に係るモータ制御方法では、定格点を複合制御(基本制御)における定格点Aと一致させるために、d”軸位相角δ’が以下のように設定されるとともに電機子電流指令値Ia *が以下のように補正される。
まず、d”軸位相角δ’の設定方法について説明する。図17に示すように、電機子電流最大値をIamaxとし、d’軸電流指令値id’*(d’軸電流成分)をIamaxとし、q’軸電流指令値iq’*(q’軸電流成分)をmとしたときの計算上の電機子電流ベクトルをIa’とすると、電機子電流ベクトルIa’のd’軸からの角度Δδは、次式(8)で表される。
Δδ=tan−1(m/Iamax)…(8)
Δδ=tan−1(m/Iamax)…(8)
d”軸は、d’軸に対して、前記電機子電流ベクトルIa’とは反対方向(図17の例では時計方向)に、Δδだけ位相がずれた方向に設定される。したがって、d”軸位相角δ’は、次式(9)に基づいて設定される。
δ’=δ−Δδ
=δ−tan−1(m/Iamax) …(9)
これにより、d”q”座標系は、d’q’座標系に対して、dq座標系のd軸側に、Δδだけ位相がずれた座標系となる。
δ’=δ−Δδ
=δ−tan−1(m/Iamax) …(9)
これにより、d”q”座標系は、d’q’座標系に対して、dq座標系のd軸側に、Δδだけ位相がずれた座標系となる。
なお、d’軸位相角δとしては、複合制御(基本制御)を行った場合に、定トルク領域においてモータトルクが最大となるd’軸位相角δa(電流位相角βa)となるように設定されることが好ましい。また、有意値mとしては、複合制御において、定出力領域におけるモータトルクが最大となる有意値maが設定されることが好ましい。
次に、電機子電流指令値Ia *を補正する必要性およびその補正方法について説明する。
次に、電機子電流指令値Ia *を補正する必要性およびその補正方法について説明する。
電機子電流指令値Ia *は、一般的に、その最大値Iamax *が電機子電流最大値Iamaxと等しくなるように設定される。本実施形態に係るモータ制御方法では、定出力領域のみならず、定トルク領域においても、q”軸電流指令値Iq”*はmに設定される。このため、定トルク領域と定出力領域との境界において、d”軸電流指令値Id”*が電機子電流指令値Ia *の最大値Iamax *である電機子電流最大値Iamaxに設定されると、計算上の電機子電流Iaの大きさは、(Iamax 2+m2)1/2となり、電機子電流最大値Iamaxを超えてしまう。そうすると、電機子電流指令値Ia *に応じたモータ制御ができなくなる。そこで、電機子電流指令値Ia *を補正する必要がある。
q”軸電流指令値Iq”*は常にmであるので、定トルク領域と定出力領域との境界において、計算上の電機子電流Iaを電機子電流最大値Iamaxに一致させるためには、図17に示すように、前記境界でのd”軸電流指令値Id”*を次式(10)の条件を満たす電流指令値上限値Ialim *に設定する必要がある。
Ialim *=(Iamax 2−m2)1/2 …(10)
Ialim *=(Iamax 2−m2)1/2 …(10)
そのためには、電機子電流指令値Ia *が最大値Iamax *であるときに、補正後の電機子電流指令値が電流指令値上限値Ialim *となるように、電機子電流指令値Ia *の絶対値を低減補正すればよい。具体的には、次式(11)により、補正係数p(0<p<1)を演算し、電流指令値Ia *に補正係数pを乗算することにより電流指令値Ia *-を補正し、補正後の電流指令値p・Ia *をd”軸電流指令値Id”*として設定すればよい。
p=Ialim */Iamax
=(Iamax 2−m2)1/2/Iamax …(11)
また、本実施形態に係るモータ制御方法では、UVW座標系に対するd”q”座標系の回転角γ(正転方向ではγ=θ+δ’、逆転方向ではγ=θ−δ’)を用いることによって、UVW座標系とd’q’座標系との間での座標変換が行われる。
p=Ialim */Iamax
=(Iamax 2−m2)1/2/Iamax …(11)
また、本実施形態に係るモータ制御方法では、UVW座標系に対するd”q”座標系の回転角γ(正転方向ではγ=θ+δ’、逆転方向ではγ=θ−δ’)を用いることによって、UVW座標系とd’q’座標系との間での座標変換が行われる。
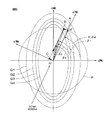
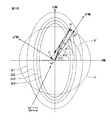
図18は、本実施形態に係るモータ制御方法における電機子電流ベクトルの軌跡を示す模式図である。本実施形態に係るモータ制御方法では、q”軸電流指令値Iq”*は常にmに設定される。図18においては、電圧制限楕円Q1〜Q4のうち、外側から2番目の電圧制限楕円Q2と電流制限円Pとの交点Aが定格点となる。
電動モータ18の回転速度が定格点Aでの回転速度よりも大きくなると、電圧制限楕円は内側に移行する。この際、本実施形態に係るモータ制御方法では、q”軸電流iq”が指令値(この例ではm)と等しくなるように、q”軸電流iq”優先でベクトル制御される。これにより、駆動点は、A点から、q”軸上のiq”=mの点Cに向かって移動する。これにより、電流位相角βは、β1、β2、β3というように、徐々に大きくなるように変化する。つまり、N−T特性が電動モータ18の出し得る最大出力の特性に近い特性となるように、電流位相角βが自動的に変化する。
電動モータ18の回転速度が定格点Aでの回転速度よりも大きくなると、電圧制限楕円は内側に移行する。この際、本実施形態に係るモータ制御方法では、q”軸電流iq”が指令値(この例ではm)と等しくなるように、q”軸電流iq”優先でベクトル制御される。これにより、駆動点は、A点から、q”軸上のiq”=mの点Cに向かって移動する。これにより、電流位相角βは、β1、β2、β3というように、徐々に大きくなるように変化する。つまり、N−T特性が電動モータ18の出し得る最大出力の特性に近い特性となるように、電流位相角βが自動的に変化する。
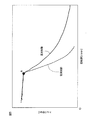
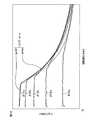
図19は、本実施形態に係るモータ制御方法におけるN−T特性を示すグラフである。図19において、実施形態と記されている曲線は、本実施形態に係るモータ制御方法おけるN−T特性を示し、基本制御と記されている曲線は、基本制御におけるN−T特性を示している。
図19から、本実施形態に係るモータ制御方法では、前述した複合制御と同様なN−T特性(図10の太実線のグラフ参照)が得られるので、電動モータ(シンクロナスリラクタンスモータ)18を高効率で制御できる。また、本実施形態に係るモータ制御方法では、定トルク領域と定出力領域との間で、q”軸電流指令値iq”*を切り替える必要がないため、前述した複合制御に比べて制御方法が簡単となる。
図19から、本実施形態に係るモータ制御方法では、前述した複合制御と同様なN−T特性(図10の太実線のグラフ参照)が得られるので、電動モータ(シンクロナスリラクタンスモータ)18を高効率で制御できる。また、本実施形態に係るモータ制御方法では、定トルク領域と定出力領域との間で、q”軸電流指令値iq”*を切り替える必要がないため、前述した複合制御に比べて制御方法が簡単となる。
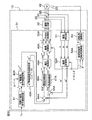
図20は、本実施形態に係るモータ制御方法を実現するためのECU12(図1参照)の電気的構成を示す概略図である。
ECU12は、トルクセンサ11によって検出される操舵トルクThに応じて電動モータ18を駆動することによって、操舵状況に応じた適切な操舵補助を実現する。ECU12は、マイクロコンピュータ31と、このマイクロコンピュータ31によって制御され、電動モータ18に電力を供給する駆動回路(インバータ回路)32と、電動モータ18の各相のステータ巻線111,112,113(図2参照)に流れる電流を検出するための電流センサ33,34,35とを備えている。
ECU12は、トルクセンサ11によって検出される操舵トルクThに応じて電動モータ18を駆動することによって、操舵状況に応じた適切な操舵補助を実現する。ECU12は、マイクロコンピュータ31と、このマイクロコンピュータ31によって制御され、電動モータ18に電力を供給する駆動回路(インバータ回路)32と、電動モータ18の各相のステータ巻線111,112,113(図2参照)に流れる電流を検出するための電流センサ33,34,35とを備えている。
マイクロコンピュータ31は、CPUおよびメモリ(ROM,RAM、不揮発性メモリなど)を備えており、所定のプログラムを実行することによって、複数の機能処理部として機能するようになっている。この複数の機能処理部には、電機子電流指令値設定部41と、d”軸電流指令値設定部42Aと、q”軸電流指令値設定部43Aと、d”軸電流偏差演算部44Aと、q”軸電流偏差演算部45Aと、d”軸電流制御部46Aと、q”軸電流制御部47Aと、電圧制限部48Aと、座標変換部49Aと、PWM制御部50Aと、電流検出部51と、座標変換部52Aと、回転角演算部53と、座標変換用回転角演算部54Aとを含んでいる。
電機子電流指令値設定部41、電流検出部51および回転角演算部53は、それぞれ図3と同様なので、その説明を省略する。
座標変換用回転角演算部54Aは、回転角演算部53によって演算されたロータ回転角θに、予め設定されたd”軸位相角δ’(δ’>0)を加算または減算することによって、座標変換用回転角γを演算する。具体的には、座標変換用回転角演算部54Aは、電機子電流指令値設定部41によって設定される電機子電流指令値Ia *が零または正のときには、γ=(θ+δ’)によってγを演算し、電機子電流指令値Ia *が負のときには、γ=(θ−δ’)によってγを演算する。座標変換用回転角演算部54Aは、トルクセンサ11によって検出される操舵トルクThが零または正のときには、γ=(θ+δ’)によってγを演算し、操舵トルクThが負のときには、γ=(θ−δ’)によってγを演算するようにしてもよい。
座標変換用回転角演算部54Aは、回転角演算部53によって演算されたロータ回転角θに、予め設定されたd”軸位相角δ’(δ’>0)を加算または減算することによって、座標変換用回転角γを演算する。具体的には、座標変換用回転角演算部54Aは、電機子電流指令値設定部41によって設定される電機子電流指令値Ia *が零または正のときには、γ=(θ+δ’)によってγを演算し、電機子電流指令値Ia *が負のときには、γ=(θ−δ’)によってγを演算する。座標変換用回転角演算部54Aは、トルクセンサ11によって検出される操舵トルクThが零または正のときには、γ=(θ+δ’)によってγを演算し、操舵トルクThが負のときには、γ=(θ−δ’)によってγを演算するようにしてもよい。
座標変換部52Aは、座標変換用回転角演算部54Aによって演算される座標変換用回転角γを用いて、電流検出部51によって検出された3相の相電流を、d”q”座標系における2相の電流に変換する。d”q”座標系における2相の電流は、d”軸電流成分とq”軸電流成分とからなる。座標変換部52Aによって得られる2相の電流のうち、d”軸電流成分をd”軸電流検出値id”といい、q”軸電流成分をq”軸電流検出値iq”ということにする。
d”軸電流指令値設定部42Aは、電流指令値設定部41によって設定された電機子電流指令値Ia *に補正係数pを乗算した値p・Ia *を、d”q”座標系におけるd”軸電流の目標値であるd”軸電流指令値id”*として設定する。
q”軸電流指令値設定部43Aは、所定の有意値mを、d”q”座標系におけるq”軸電流の目標値であるq”軸電流指令値iq”*として設定する。有意値mとしては、複合制御を行った場合に定出力領域でのモータトルクが最大となる有意値maに設定されることが好ましい。
q”軸電流指令値設定部43Aは、所定の有意値mを、d”q”座標系におけるq”軸電流の目標値であるq”軸電流指令値iq”*として設定する。有意値mとしては、複合制御を行った場合に定出力領域でのモータトルクが最大となる有意値maに設定されることが好ましい。
d”軸電流偏差演算部44Aは、d”軸電流指令値id”*と座標変換部52Aによって得られるd”軸電流検出値id”との偏差(id”*−id”)を演算する。q”軸電流偏差演算部45Aは、q”軸電流指令値iq”*と座標変換部52Aによって得られるq”軸電流検出値iq”との偏差(iq”*−iq”)を演算する。
d”軸電流制御部46Aは、d”軸電流偏差演算部44Aによって得られた偏差(id”*−id”)に対して、例えば比例積分演算(PI演算)を行なうことにより、d”軸の電圧指令値であるd”軸電圧指令値Vd1”*を演算する。q”軸電流制御部47Aは、q”軸電流偏差演算部45Aによって得られた偏差(iq”’*−iq”)対して、例えば比例積分演算(PI演算)を行なうことにより、q”軸の電圧指令値であるq”軸電圧指令値Vq1”*を演算する。
d”軸電流制御部46Aは、d”軸電流偏差演算部44Aによって得られた偏差(id”*−id”)に対して、例えば比例積分演算(PI演算)を行なうことにより、d”軸の電圧指令値であるd”軸電圧指令値Vd1”*を演算する。q”軸電流制御部47Aは、q”軸電流偏差演算部45Aによって得られた偏差(iq”’*−iq”)対して、例えば比例積分演算(PI演算)を行なうことにより、q”軸の電圧指令値であるq”軸電圧指令値Vq1”*を演算する。
電圧制限部48Aは、Va *={(Vd1”*)2+(Vq1”*)2}1/2とすると、Va *が電源電圧VBよりも大きいか(Va *>VB)否かを判別する。なお、電源電圧VBは、駆動回路32に電力を供給するための電源の電圧であり、図示しない電源電圧検出部によって検出される。Va *が電源電圧VB以下である場合には、電圧制限部48Aは、d”軸電圧指令値Vd1”*およびq’軸電圧指令値Vq1”*を、それぞれそのまま最終的なd”軸電圧指令値Vd2”*およびq’軸電圧指令値Vq2”*として出力する。
Va *が電源電圧VBよりも大きい場合には、電圧制限部48Aは、次式(12)に基づいて、Vd2”*を演算する。つまり、q”軸電圧を優先した制御とする。
Vd2”*={VB 2−(Vq1”*)2}1/2 …(12)
そして、電圧制限部48Aは、得られたVd2”*を最終的なd”軸電圧指令値Vd2”*として出力する。また、電圧制限部48Aは、q”軸電圧指令値Vq1”*を、そのまま最終的なq”軸電圧指令値Vq2”*として出力する。
Vd2”*={VB 2−(Vq1”*)2}1/2 …(12)
そして、電圧制限部48Aは、得られたVd2”*を最終的なd”軸電圧指令値Vd2”*として出力する。また、電圧制限部48Aは、q”軸電圧指令値Vq1”*を、そのまま最終的なq”軸電圧指令値Vq2”*として出力する。
電圧制限部48Aによる制限処理後のd”軸電圧指令値Vd2”*およびq”軸電圧指令値Vq2”*は、座標変換部49Aに与えられる。座標変換部49Aは、座標変換用回転角演算部54Aによって演算される座標変換用回転角γを用いて、d”軸電圧指令値Vd2”*およびq”軸電圧指令値Vq2”*を、三相固定座標系におけるU相、V相およびW相の電圧指令値Vu*,Vv*,Vw*に変換する。
PWM制御部50Aは、U相、V相およびW相の電圧指令値Vu*,Vv*,Vw*それぞれに対応するデューティのU相PWM制御信号、V相PWM制御信号およびW相PWM制御信号を生成し、駆動回路32に供給する。
以上、この発明の一実施形態について説明したが、この発明はさらに他の形態で実施することもできる。前述の実施形態では、正転方向および逆転方向の双方向に回転可能な電動モータ18について説明したが、この発明は、一方向にのみ回転駆動する電動モータにも適用することができる。
以上、この発明の一実施形態について説明したが、この発明はさらに他の形態で実施することもできる。前述の実施形態では、正転方向および逆転方向の双方向に回転可能な電動モータ18について説明したが、この発明は、一方向にのみ回転駆動する電動モータにも適用することができる。
また、前述においては、電動パワーステアリング装置用の電動モータの制御方法に、この発明を適用した場合の実施形態について説明した。しかし、この発明は電動パワーステアリング装置用の電動モータの以外のモータの制御方法に適用することができる。
その他、特許請求の範囲に記載された事項の範囲で種々の設計変更を施すことが可能である。
その他、特許請求の範囲に記載された事項の範囲で種々の設計変更を施すことが可能である。
12…ECU、18…電動モータ、25…回転角センサ、31…マイクロコンピュータ、41…電機子電流指令値設定部、42A…d”軸電流指令値設定部、43A…q”軸電流指値設定部、44A…d”軸電流偏差演算部、45A…q”軸電流偏差演算部、46A…d”軸電流制御部、47A…q”軸電流制御部、48A…電圧制限部、49A…座標変換部、52A…座標変換部、53…回転角演算部、54A…座標変換用回転角演算部
Claims (8)
- シンクロナスリラクタンスモータを制御するモータ制御方法であって、
dq座標系に対して所定の位相角だけ位相がずれた二相回転座標系をd’q’座標系として、d’軸電流指令値に電機子電流指令値を設定し、定トルク領域においてはq’軸電流指令値に零を設定し、定出力領域においては前記q’軸電流指令値に所定の有意値を設定して、前記モータを制御する方法を参考制御方法とし、
前記参考制御方法において、前記位相角が定トルク領域のトルクが最大となる角度に設定されており、前記q’軸電流指令値が前記有意値でありかつ前記d’軸電流指令値が電機子電流最大値である場合の計算上の電機子電流ベクトルと、d’軸との角度差をΔδとすると、
前記d’q’座標系に対して、前記dq座標系のd軸側に、前記Δδだけ位相がずれた二相回転座標系をd”q”座標系として、d”軸電流指令値に電機子電流指令値に応じた電流値を設定し、q”軸電流指令値に前記有意値を設定して、前記モータをベクトル制御する、モータ制御方法。 - 前記電機子電流最大値をIamaxとし、前記有意値をmとすると、
前記Δδは、次式(a)に基づいて演算される請求項1に記載のモータ制御方法。
Δδ=tan−1(m/Iamax)…(a) - d”q”座標系と三相固定座標系との間の座標変換に用いられる座標変換用回転角は、前記モータのロータ回転角と、前記位相角と、前記モータの回転方向とに基づいて演算される、請求項1または2に記載のモータ制御方法。
- 前記電機子電流指令値に所定の補正係数pを乗算した値が、前記d”軸電流指令値として設定されるようになっており、
前記有意値をmとし、前記電機子電流最大値をIamaxとすると、前記補正係数pは次式(b)に基づいて演算される請求項1〜3のいずれか一項に記載のモータ制御方法。
p=(Iamax 2−m2)1/2/Iamax…(b) - 前記有意値は、前記参考制御方法において、定出力領域のトルクが最大となる有意値に設定される、請求項1〜4のいずれか一項に記載のモータ制御方法。
- シンクロナスリラクタンスモータを制御するモータ制御装置であって、
電機子電流指令値を設定する電機子電流指令値設定部と、
dq座標系に対して所定の第1位相角だけ位相がずれた二相回転座標系をd”q”座標系とし、当該d”q”座標系と、三相固定座標系との間での座標変換を行うための座標変換用回転角を演算する座標変換用回転角演算手段と、
前記電機子電流指令値に応じた電流値をd”軸電流指令値として設定するとともに、所定の有意値をq”軸電流指令値として設定する設定する二相電流指令値設定手段と、
前記モータに流れる三相電流を、前記座標変換用回転角を用いてd”軸電流検出値およびq”軸電流検出値に座標変換する座標変換手段と、
前記d”軸電流指令値と前記d”軸電流検出値との偏差に基づいてd”軸電圧指令値を演算するとともに、前記q”軸電流指令値と前記q”軸電流検出値との偏差に基づいてq”軸電圧指令値を演算する二相電圧指令値演算手段とを含み、
前記dq座標系に対して所定の第2位相角だけ位相がずれた二相回転座標系をd’q’座標系として、d’軸電流指令値に前記電機子電流指令値を設定し、定トルク領域においてはq’軸電流指令値に零を設定し、定出力領域においては前記q’軸電流指令値に前記有意値を設定して、前記モータを制御する方法を参考制御方法とし、前記参考制御方法において、前記第2位相角が定トルク領域のトルクが最大となる角度に設定されており、前記q’軸電流指令値が前記有意値でありかつ前記d’軸電流指令値が電機子電流最大値である場合の計算上の電機子電流ベクトルとd’軸との角度差をΔδとすると、前記d”q”座標系のd”軸は、前記d’q’座標系のd’軸に対して、前記電機子電流ベクトルとは反対方向に、前記Δδだけ位相がずれている、モータ制御装置。 - 前記二相電流指令値設定手段は、前記d”軸電流指令値として、前記電機子電流指令値に所定の補正係数pを乗算した値を設定するように構成されており、
前記有意値をmとし、前記電機子電流最大値をIamaxとすると、前記補正係数pは次式(b)に基づいて演算される請求項6に記載のモータ制御装置。
p=(Iamax 2−m2)1/2/Iamax…(b) - 前記有意値は、前記参考制御方法において、定出力領域のトルクが最大となる有意値に設定される、請求項6または7に記載のモータ制御装置。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2018122282A JP2020005388A (ja) | 2018-06-27 | 2018-06-27 | モータ制御方法およびモータ制御装置 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2018122282A JP2020005388A (ja) | 2018-06-27 | 2018-06-27 | モータ制御方法およびモータ制御装置 |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| JP2020005388A true JP2020005388A (ja) | 2020-01-09 |
Family
ID=69100779
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2018122282A Pending JP2020005388A (ja) | 2018-06-27 | 2018-06-27 | モータ制御方法およびモータ制御装置 |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP2020005388A (ja) |
Cited By (3)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| WO2021145348A1 (ja) | 2020-01-16 | 2021-07-22 | 三ツ星ベルト株式会社 | 伝動ベルト用心線および伝動ベルトならびにそれらの製造方法 |
| JP2021193864A (ja) * | 2020-06-08 | 2021-12-23 | 株式会社ジェイテクト | モータ制御装置 |
| CN114384310A (zh) * | 2020-10-06 | 2022-04-22 | 丰田自动车株式会社 | 电动汽车及电动汽车的诊断方法 |
-
2018
- 2018-06-27 JP JP2018122282A patent/JP2020005388A/ja active Pending
Cited By (4)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| WO2021145348A1 (ja) | 2020-01-16 | 2021-07-22 | 三ツ星ベルト株式会社 | 伝動ベルト用心線および伝動ベルトならびにそれらの製造方法 |
| JP2021193864A (ja) * | 2020-06-08 | 2021-12-23 | 株式会社ジェイテクト | モータ制御装置 |
| JP7449471B2 (ja) | 2020-06-08 | 2024-03-14 | 株式会社ジェイテクト | モータ制御装置 |
| CN114384310A (zh) * | 2020-10-06 | 2022-04-22 | 丰田自动车株式会社 | 电动汽车及电动汽车的诊断方法 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| JP5692569B2 (ja) | 車両用操舵装置 | |
| JP5440846B2 (ja) | モータ制御装置および車両用操舵装置 | |
| US9815491B2 (en) | Electric power steering apparatus | |
| JP5614583B2 (ja) | モータ制御装置および車両用操舵装置 | |
| US8855858B2 (en) | Motor control unit and vehicle steering system | |
| JP2010095075A (ja) | 車両用操舵装置 | |
| WO2010001579A1 (ja) | モータ制御装置およびそれを備えた車両用操舵装置 | |
| JP2017087772A (ja) | 車両用操舵装置 | |
| WO2009087991A1 (ja) | モータ制御装置および電動パワーステアリング装置 | |
| EP3300245B1 (en) | Motor control device | |
| JP4603340B2 (ja) | モータ制御装置、および操舵装置 | |
| JP5495020B2 (ja) | モータ制御装置および車両用操舵装置 | |
| JP2017197137A (ja) | 電動パワーステアリング装置 | |
| US10343710B2 (en) | Vehicle steering system | |
| JP5719177B2 (ja) | 電動パワーステアリング装置 | |
| JP2015229385A (ja) | 電動パワーステアリング装置 | |
| JP5995079B2 (ja) | モータ制御装置 | |
| JP2019047568A (ja) | モータ制御装置 | |
| JP5743133B2 (ja) | 電動パワーステアリング装置 | |
| JP2011109874A (ja) | モータ制御装置および車両用操舵装置 | |
| JP6024976B2 (ja) | 操舵角センサの信頼性判定装置 | |
| JP2019156110A (ja) | 車両用操舵装置 | |
| JP2011015593A (ja) | モータ制御装置および車両用操舵装置 | |
| JP2008006919A (ja) | 電動パワーステアリング装置 | |
| JP2016013755A (ja) | 電動パワーステアリング装置 |