JP2020007069A - 高所作業車 - Google Patents
高所作業車 Download PDFInfo
- Publication number
- JP2020007069A JP2020007069A JP2018127982A JP2018127982A JP2020007069A JP 2020007069 A JP2020007069 A JP 2020007069A JP 2018127982 A JP2018127982 A JP 2018127982A JP 2018127982 A JP2018127982 A JP 2018127982A JP 2020007069 A JP2020007069 A JP 2020007069A
- Authority
- JP
- Japan
- Prior art keywords
- upper edge
- pressure
- edge pressure
- worker
- controller
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Granted
Links
Images


Landscapes
- Forklifts And Lifting Vehicles (AREA)
Abstract
【解決手段】走行可能に構成された車体10と、車体10上に旋回・起伏・伸縮自在に設置されたブーム14と、ブーム14の先端に設置された作業台としてのバケット15と、ブーム14の駆動を制御するコントローラ30と、を備える高所作業車1である。そして、高所作業車1のバケット15の上縁151a〜154aには、上縁圧力センサ41〜44がさらに設置されて、コントローラ30は、上縁圧力センサ41〜44によって計測された上縁圧力p1〜p4が第1の閾値pa1を超えたことをもって、作業者が不適切な姿勢になっていると判定するようになっている。
【選択図】図3
Description
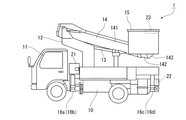
まず、図1を用いて、本発明の作業機の操作レバー装置を備える高所作業車1の全体構成について説明する。高所作業車1は、図1に示すように、走行機能を有する車両の本体部分である車体10と、車体10の前方に配置されたキャビン11と、車体10に旋回自在に搭載された旋回台12と、旋回台12に取り付けられたブーム14と、車体10の四隅に設けられたアウトリガ16a〜16dと、を備えている。さらに、車体10には、左前部と後部に下部操作装置21、22がそれぞれ設置されている。
そして、先端ブーム143の先端には、作業者が高所作業を行うために搭乗する作業台としてのバケット15が取り付けられている。バケット15には、作業者がバケット15に搭乗した状態でブーム14の旋回・起伏・伸縮操作やバケット15のスイング操作などができるように上部操作装置23が設けられている。
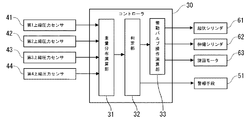
次に、図3のブロック図を用いて、高所作業車1の制御系の構成について説明する。高所作業車1の制御系は、ブーム14の駆動を制御するコントローラ30を中心として構成されている。コントローラ30は、CPU、メモリ、SDD、HDDなどから構成される汎用の(マイクロ)コンピュータである。
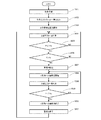
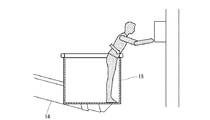
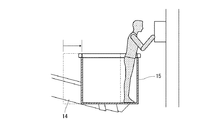
次に、図4のフローチャート、並びに、図5及び図6の説明図を用いて、高所作業車1の制御手順について説明する。以下では、説明の便宜上、第4の方向(n=4)に作業者が身を乗り出す不適切な姿勢をとっているものとして説明するが、他の方向であっても同様の制御となる。
次に、本実施例の高所作業車1の奏する効果を列挙して説明する。
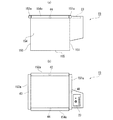
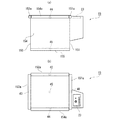
高所作業車1の全体構成については実施例1と略同様であるから説明を省略する。次に、図7を用いて、作業台としてのバケット15の構成について説明する。バケット15は、実施例1と略同様に、4つの側面151〜154と1つの底面155とから構成されている。側面151〜154の上縁(手摺)151a〜154aの外部材と内部材の間には上縁圧力計測手段41〜44が配置されている。
次に、図8のブロック図を用いて、本実施例の高所作業車1の制御系の構成について説明する。高所作業車1の制御系は、実施例1と同様に、コントローラ30と、上縁圧力計測手段としての第1上縁圧力センサ41〜第4上縁圧力センサ44と、起伏シリンダ61と、伸縮シリンダ62と、旋回モータ63と、警報手段51と、を備えている。さらに、本実施例の高所作業車1は、コントローラ30の入力側に、底面圧力計測手段としての底面圧力センサ45が接続されている。
次に、図9のフローチャート、並びに、図5及び図6の説明図を用いて、高所作業車1の制御手順について説明する。ここにおいて、ステップS004〜ステップS005、及び、ステップS009〜ステップS010を除いて実施例1と略同様であるから説明を省略し、主にステップS004〜ステップS005、及び、ステップS009〜ステップS010について説明する。
次に、本実施例の高所作業車1の奏する効果を列挙して説明する。
15:バケット(作業台);
151〜154:側面; 151a〜154a:上縁; 155:底面;
23:上部操作装置;
30:コントローラ;
31:重量分布演算部; 32:判定部; 33:微動バルブ操作演算部;
41〜44:上縁圧力センサ(上縁圧力計測手段);
45:底面圧力センサ(底面圧力計測手段);
51:警報手段;
61:起伏シリンダ; 62:伸縮シリンダ; 63:旋回モータ;
pn(n=1〜4):上縁圧力; pb:底面圧力;
pa1:第1の閾値; pa2:第2の閾値; Tc:所定時間
Claims (9)
- 走行可能に構成された車体と、
前記車体上に旋回・起伏・伸縮自在に設置されたブームと、
前記ブームの先端に設置された作業台と、
前記ブームの駆動を制御するコントローラと、を備える高所作業車であって、
前記作業台の上縁には、圧力を計測する上縁圧力計測手段がさらに設置されて、
前記コントローラは、前記上縁圧力計測手段によって計測された上縁圧力が第1の閾値を超えたことをもって、作業者が不適切な姿勢になっていると判定するようになっている、高所作業車。 - 前記作業台の4辺の上縁には、鉛直方向の圧力を計測する上縁圧力計測手段がそれぞれ設置されており、
前記コントローラは、前記上縁圧力計測手段によって計測された上縁圧力が第1の閾値を超えたことをもって、作業者が不適切な姿勢になっているものと判定して、前記作業台を当該方向に移動させるようになっている、請求項1に記載された高所作業車。 - 前記コントローラは、前記作業台を移動させた後に、当該上縁圧力計測手段によって計測された上縁圧力が第1の閾値以下となったことをもって、作業者が適切な姿勢になっているものと判定して、前記作業台の移動を停止させるようになっている、請求項2に記載された高所作業車。
- 前記コントローラは、前記上縁圧力計測手段によって計測された上縁圧力が、所定時間継続して第1の閾値を超えたことをもって、作業者が不適切な姿勢になっていると判定するようになっている、請求項1乃至請求項3のいずれか一項に記載された高所作業車。
- 前記作業台の底面には、鉛直方向の圧力を計測する底面圧力計測手段がさらに設置されて、
前記コントローラは、前記底面圧力計測手段によって計測された底面圧力と、前記上縁圧力計測手段によって計測された上縁圧力と、を比較し、前記底面圧力の減少分が前記上縁圧力の増加分と近似し、かつ、前記上縁圧力が第1の閾値を超えたことをもって、作業者が不適切な姿勢になっていると判定するようになっている、請求項1乃至請求項3のいずれか一項に記載された高所作業車。 - 前記作業台の4辺の上縁には、鉛直方向の圧力を計測する上縁圧力計測手段がそれぞれ設置されており、
前記コントローラは、前記底面圧力計測手段によって計測された底面圧力と、前記上縁圧力計測手段によって計測された上縁圧力と、を比較し、前記底面圧力の減少分が前記上縁圧力の増加分と近似し、かつ、当該上縁圧力計測手段によって計測された上縁圧力が第1の閾値を超えたことをもって、作業者が不適切な姿勢になっているものと判定して、前記作業台を当該方向に移動させるようになっている、請求項5に記載された高所作業車。 - 前記コントローラは、前記作業台を移動させた後に、前記底面圧力計測手段によって計測された底面圧力と、前記上縁圧力計測手段によって計測された上縁圧力と、を比較し、前記底面圧力の増加分が前記上縁圧力の減少分と近似し、かつ、当該上縁圧力計測手段によって計測された上縁圧力が第1の閾値以下となったことをもって、作業者が適切な姿勢になっているものと判定して、前記作業台の移動を停止させるようになっている、請求項6に記載された高所作業車。
- 前記コントローラは、前記底面圧力計測手段によって計測された底面圧力と、前記上縁圧力計測手段によって計測された上縁圧力と、を比較し、前記底面圧力の減少分が前記上縁圧力の増加分と近似し、かつ、前記上縁圧力が所定時間継続して第1の閾値を超えたことをもって、作業者が不適切な姿勢になっていると判定するようになっている、請求項5乃至請求項7のいずれか一項に記載された高所作業車。
- 前記コントローラは、前記ブームを駆動させている途中において、前記上縁圧力計測手段によって計測された上縁圧力が前記第1の閾値よりも大きい第2の閾値を超えたことをもって、作業者が前記作業台と障害物との間に挟まれていると判定して、前記作業台を格納方向に移動させるようになっている、請求項1乃至請求項8のいずれか一項に記載された高所作業車。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2018127982A JP7157372B2 (ja) | 2018-07-05 | 2018-07-05 | 高所作業車 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2018127982A JP7157372B2 (ja) | 2018-07-05 | 2018-07-05 | 高所作業車 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JP2020007069A true JP2020007069A (ja) | 2020-01-16 |
| JP7157372B2 JP7157372B2 (ja) | 2022-10-20 |
Family
ID=69150329
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2018127982A Active JP7157372B2 (ja) | 2018-07-05 | 2018-07-05 | 高所作業車 |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP7157372B2 (ja) |
Cited By (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN113716501A (zh) * | 2021-08-31 | 2021-11-30 | 国网福建省电力有限公司检修分公司 | 一种高空作业车防坠落物伤人警示装置及其工作方法 |
| CN119660639A (zh) * | 2024-12-02 | 2025-03-21 | 湖南中联重科智能高空作业机械有限公司 | 用于高空作业机械异常判断的方法、装置及高空作业机械 |
Citations (3)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPH0255697U (ja) * | 1988-10-18 | 1990-04-23 | ||
| JP2001226097A (ja) * | 2000-02-14 | 2001-08-21 | Aichi Corp | 高所作業車の安全装置 |
| JP2002114500A (ja) * | 2000-10-06 | 2002-04-16 | Tadano Ltd | 高所作業装置または高所作業車の安全装置 |
-
2018
- 2018-07-05 JP JP2018127982A patent/JP7157372B2/ja active Active
Patent Citations (3)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPH0255697U (ja) * | 1988-10-18 | 1990-04-23 | ||
| JP2001226097A (ja) * | 2000-02-14 | 2001-08-21 | Aichi Corp | 高所作業車の安全装置 |
| JP2002114500A (ja) * | 2000-10-06 | 2002-04-16 | Tadano Ltd | 高所作業装置または高所作業車の安全装置 |
Cited By (3)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN113716501A (zh) * | 2021-08-31 | 2021-11-30 | 国网福建省电力有限公司检修分公司 | 一种高空作业车防坠落物伤人警示装置及其工作方法 |
| CN119660639A (zh) * | 2024-12-02 | 2025-03-21 | 湖南中联重科智能高空作业机械有限公司 | 用于高空作业机械异常判断的方法、装置及高空作业机械 |
| CN119660639B (zh) * | 2024-12-02 | 2025-10-10 | 湖南中联重科智能高空作业机械有限公司 | 用于高空作业机械异常判断的方法、装置及高空作业机械 |
Also Published As
| Publication number | Publication date |
|---|---|
| JP7157372B2 (ja) | 2022-10-20 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| US8768562B2 (en) | Work machine | |
| KR101182717B1 (ko) | 버켓의 기울기 자동조절기능을 갖는 고소작업 차량과, 이 차량에서의 버켓 자동 격납방법 | |
| CN111183110B (zh) | 装卸机的控制 | |
| JP7695938B2 (ja) | クレーンを監視するためのシステム及び方法、並びにそれらを有するクレーン | |
| JP2017530273A (ja) | オートコンクリートポンプおよびその作業運転方法 | |
| CN113165855A (zh) | 起重机和用于监测这种起重机的操作的方法 | |
| JP7157372B2 (ja) | 高所作業車 | |
| CN111170238B (zh) | 用于高空作业平台的控制系统、控制方法及高空作业平台 | |
| JP2003221191A (ja) | 高所作業車のレベリング装置 | |
| JP5022626B2 (ja) | 高所作業車 | |
| DK180397B1 (en) | Method for operating a crane, crane operating system and crane comprising this | |
| JP4296068B2 (ja) | 高所作業車の故障検出装置 | |
| JP7080754B2 (ja) | 高所作業車の安全装置 | |
| JP4874563B2 (ja) | アウトリガの安全装置 | |
| JPH0618120U (ja) | ブーム作業車の安全装置 | |
| JP2018017707A (ja) | 加速度センサの調整システム | |
| JP4731895B2 (ja) | 高所作業車の制御装置 | |
| JP6557103B2 (ja) | 吊り具付き油圧ショベル | |
| JP2017024872A (ja) | フックブロックの検出装置 | |
| CN110920506A (zh) | 臂架抑尘车防倾覆控制方法以及控制系统 | |
| JP6328972B2 (ja) | 高所作業車 | |
| JP4878767B2 (ja) | 高所作業車 | |
| JP3869285B2 (ja) | 高所作業車の転倒防止装置 | |
| JP5823337B2 (ja) | 折曲げ式クレーン用高さ制限装置 | |
| JP4080853B2 (ja) | 高所作業車 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20210611 |
|
| A977 | Report on retrieval |
Free format text: JAPANESE INTERMEDIATE CODE: A971007 Effective date: 20220513 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20220518 |
|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20220714 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20220907 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20220920 |
|
| R150 | Certificate of patent or registration of utility model |
Ref document number: 7157372 Country of ref document: JP Free format text: JAPANESE INTERMEDIATE CODE: R150 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |