JP2020007091A - リクレーマシステム、モデル構築装置及びデータ生成方法 - Google Patents
リクレーマシステム、モデル構築装置及びデータ生成方法 Download PDFInfo
- Publication number
- JP2020007091A JP2020007091A JP2018129231A JP2018129231A JP2020007091A JP 2020007091 A JP2020007091 A JP 2020007091A JP 2018129231 A JP2018129231 A JP 2018129231A JP 2018129231 A JP2018129231 A JP 2018129231A JP 2020007091 A JP2020007091 A JP 2020007091A
- Authority
- JP
- Japan
- Prior art keywords
- data
- start position
- pile
- dimensional shape
- reclaimer
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Granted
Links
Images


Classifications
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B65—CONVEYING; PACKING; STORING; HANDLING THIN OR FILAMENTARY MATERIAL
- B65G—TRANSPORT OR STORAGE DEVICES, e.g. CONVEYORS FOR LOADING OR TIPPING, SHOP CONVEYOR SYSTEMS OR PNEUMATIC TUBE CONVEYORS
- B65G65/00—Loading or unloading
- B65G65/005—Control arrangements
-
- G—PHYSICS
- G05—CONTROLLING; REGULATING
- G05B—CONTROL OR REGULATING SYSTEMS IN GENERAL; FUNCTIONAL ELEMENTS OF SUCH SYSTEMS; MONITORING OR TESTING ARRANGEMENTS FOR SUCH SYSTEMS OR ELEMENTS
- G05B19/00—Program-control systems
- G05B19/02—Program-control systems electric
- G05B19/418—Total factory control, i.e. centrally controlling a plurality of machines, e.g. direct or distributed numerical control [DNC], flexible manufacturing systems [FMS], integrated manufacturing systems [IMS] or computer integrated manufacturing [CIM]
- G05B19/4189—Total factory control, i.e. centrally controlling a plurality of machines, e.g. direct or distributed numerical control [DNC], flexible manufacturing systems [FMS], integrated manufacturing systems [IMS] or computer integrated manufacturing [CIM] characterised by the transport system
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B65—CONVEYING; PACKING; STORING; HANDLING THIN OR FILAMENTARY MATERIAL
- B65G—TRANSPORT OR STORAGE DEVICES, e.g. CONVEYORS FOR LOADING OR TIPPING, SHOP CONVEYOR SYSTEMS OR PNEUMATIC TUBE CONVEYORS
- B65G65/00—Loading or unloading
- B65G65/02—Loading or unloading machines comprising essentially a conveyor for moving the loads associated with a device for picking-up the loads
- B65G65/16—Loading or unloading machines comprising essentially a conveyor for moving the loads associated with a device for picking-up the loads with rotary pick-up conveyors
- B65G65/20—Paddle wheels
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B65—CONVEYING; PACKING; STORING; HANDLING THIN OR FILAMENTARY MATERIAL
- B65G—TRANSPORT OR STORAGE DEVICES, e.g. CONVEYORS FOR LOADING OR TIPPING, SHOP CONVEYOR SYSTEMS OR PNEUMATIC TUBE CONVEYORS
- B65G2201/00—Indexing codes relating to handling devices, e.g. conveyors, characterised by the type of product or load being conveyed or handled
- B65G2201/04—Bulk
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B65—CONVEYING; PACKING; STORING; HANDLING THIN OR FILAMENTARY MATERIAL
- B65G—TRANSPORT OR STORAGE DEVICES, e.g. CONVEYORS FOR LOADING OR TIPPING, SHOP CONVEYOR SYSTEMS OR PNEUMATIC TUBE CONVEYORS
- B65G2814/00—Indexing codes relating to loading or unloading articles or bulk materials
- B65G2814/03—Loading or unloading means
- B65G2814/0301—General arrangements
- B65G2814/0302—Central control devices
-
- G—PHYSICS
- G05—CONTROLLING; REGULATING
- G05B—CONTROL OR REGULATING SYSTEMS IN GENERAL; FUNCTIONAL ELEMENTS OF SUCH SYSTEMS; MONITORING OR TESTING ARRANGEMENTS FOR SUCH SYSTEMS OR ELEMENTS
- G05B2219/00—Program-control systems
- G05B2219/30—Nc systems
- G05B2219/32—Operator till task planning
- G05B2219/32252—Scheduling production, machining, job shop
-
- Y—GENERAL TAGGING OF NEW TECHNOLOGICAL DEVELOPMENTS; GENERAL TAGGING OF CROSS-SECTIONAL TECHNOLOGIES SPANNING OVER SEVERAL SECTIONS OF THE IPC; TECHNICAL SUBJECTS COVERED BY FORMER USPC CROSS-REFERENCE ART COLLECTIONS [XRACs] AND DIGESTS
- Y02—TECHNOLOGIES OR APPLICATIONS FOR MITIGATION OR ADAPTATION AGAINST CLIMATE CHANGE
- Y02P—CLIMATE CHANGE MITIGATION TECHNOLOGIES IN THE PRODUCTION OR PROCESSING OF GOODS
- Y02P90/00—Enabling technologies with a potential contribution to greenhouse gas [GHG] emissions mitigation
- Y02P90/02—Total factory control, e.g. smart factories, flexible manufacturing systems [FMS] or integrated manufacturing systems [IMS]
Landscapes
- Engineering & Computer Science (AREA)
- Mechanical Engineering (AREA)
- General Engineering & Computer Science (AREA)
- Manufacturing & Machinery (AREA)
- Quality & Reliability (AREA)
- Physics & Mathematics (AREA)
- General Physics & Mathematics (AREA)
- Automation & Control Theory (AREA)
- Specific Conveyance Elements (AREA)
- Operation Control Of Excavators (AREA)
- Lining And Supports For Tunnels (AREA)
Abstract
Description
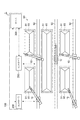
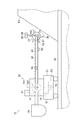
本実施形態に係るリクレーマシステム1は、堆積物の山から堆積物を払い出す作業を行うためのシステムである。堆積物の具体例としては、鉄鋼の原料等が挙げられる。例えばリクレーマシステム1は、堆積物ヤード90に設けられる。堆積物ヤード90は、堆積物を保管するための敷地であり、複数の堆積エリア91を含む。それぞれの堆積エリア91には、原料等が搬入されて山93が形成される。リクレーマシステム1は、堆積エリア91同士の間を通るように敷設された複数のレール92と、レール92上に設置される複数のリクレーマ10と、制御システム100とを備える。リクレーマ10は、山93から堆積物を払い出す。
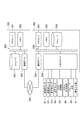
続いて、制御方法の一例として、制御システム100が実行する制御手順を例示する。この制御手順は、払い出し作業の対象となる山93の三次元形状データに基づいて、払い出し作業の開始位置の決定を支援することと、決定された開始位置から払い出し作業を開始するようにリクレーマ10の運転を支援することと、を含む。この制御手順は、払い出し作業の対象となる山93の三次元形状データと、過去の払い出し作業における山93の三次元形状データ及び作業位置のデータとに基づいて、払い出し作業の開始位置の決定を支援してもよい。
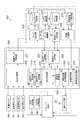
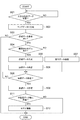
図6に示すように、サーバ300は、まずステップS01,S02,S03を実行する。ステップS01では、マップ生成部311が、複数の形状データ取得部211のいずれかが送信する三次元形状データの受信を待機する。ステップS02では、マップ生成部311が、形状データ取得部211から取得した三次元形状データに基づいて三次元マップを生成する。マップ生成部311は、例えば、堆積物ヤード90に固定された座標系における三次元形状データを形状データ取得部211から取得し、マップデータ保持部312の三次元マップに合成する。互いに異なる三次元形状データが重なった場合、マップ生成部311は最新の三次元形状データによって三次元マップを上書きする。ステップS03では、候補データ生成部318が、候補データ取得部222から候補データの生成が要求されているか否かを確認する。ステップS03において候補データの生成が要求されていないと判定した場合、サーバ300は処理を終了する。
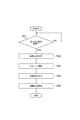
図7に示すように、サーバ300は、まずステップS21,S22を実行する。ステップS21では、配置支援部316が、オペレータ又はより上位の装置から、払い出し作業の指令が入力されるのを待機する。払い出し作業の指令は、例えば、払い出し作業の対象となる山(以下、「作業対象の山」という)と、払い出し量(重量)とを含む。ステップS22では、配置支援部316が、マップデータ保持部312の三次元マップに基づいて、作業対象の山93に対するリクレーマ10の配置位置を決定する。配置支援部316は、例えば、作業対象の山93からの距離が所定の値となるようにリクレーマ10の配置位置を決定する。
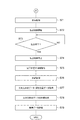
図8に示すように、コントローラ200は、まずステップS31,S32,S33,S34を実行する。ステップS31では、移動支援部231が、配置支援部316からの移動指令の受信を待機する。ステップS32では、移動支援部231が、移動指令が指定する配置位置への移動を開始させるようにリクレーマ10を制御する。ステップS33では、形状データ取得部211が、三次元計測装置66から山93の三次元形状データを取得する。また、ステップS33では、位置データ取得部212が、GPS受信機65からリクレーマ10の現在位置のデータを取得する。ステップS34では、形状データ取得部211が、リクレーマ10の現在位置のデータと、ブーム22の現在姿勢のデータとに基づく座標変換により、上記三次元形状データを堆積物ヤード90に固定された座標系の三次元形状データに変換する。
以上に説明したように、リクレーマシステム1は、山から堆積物を払い出すリクレーマ10と、山93の三次元形状データを取得する三次元計測装置66と、払い出し作業の対象となる山93の三次元形状データに基づいて、払い出し作業の開始位置の決定を支援する決定支援部223と、決定された開始位置から払い出し作業を開始するようにリクレーマの運転を支援する払出支援部226と、を備える。
Claims (14)
- 堆積物の山から堆積物を払い出すリクレーマと、
前記堆積物の山の三次元形状データを取得する三次元計測装置と、
払い出し作業の対象となる前記堆積物の山の三次元形状データに基づいて、払い出し作業の開始位置の決定を支援する決定支援部と、
決定された前記開始位置から払い出し作業を開始するように前記リクレーマの運転を支援する払出支援部と、を備えるリクレーマシステム。 - 前記決定支援部は、払い出し作業の対象となる前記堆積物の山の三次元形状データと、過去の払い出し作業における前記堆積物の山の三次元形状データ及び作業位置のデータとに基づいて、払い出し作業の開始位置の決定を支援する、請求項1記載のリクレーマシステム。
- 前記堆積物の山の三次元形状データと、当該堆積物の山における前記開始位置の座標データとを対応付けた実績データを蓄積するデータ蓄積部と、
前記堆積物の山の三次元形状データの入力に応じて当該三次元形状データにおける前記開始位置の候補データを出力する開始位置推奨モデルを、蓄積された前記実績データに基づく機械学習により構築するモデル構築部と、
払い出し作業の対象となる前記堆積物の山の三次元形状データの入力に応じて前記開始位置推奨モデルが出力する前記候補データを取得する候補データ取得部と、を更に備え、
前記決定支援部は、前記候補データ取得部が取得した前記候補データに基づいて前記開始位置の決定を支援する、請求項2記載のリクレーマシステム。 - 前記データ蓄積部は、前記堆積物の山の三次元形状データ、及び当該堆積物の山における前記開始位置の前記座標データに、当該開始位置から開始された払い出し作業の効率を示す効率データを更に対応付けた前記実績データを蓄積し、
前記モデル構築部は、前記堆積物の山の三次元形状データの入力に応じて、当該三次元形状データにおいて払い出し作業の効率が高くなると予測される前記開始位置の候補を示す前記候補データを出力するように前記開始位置推奨モデルを構築する、請求項3記載のリクレーマシステム。 - 前記データ蓄積部は、払い出し作業の対象となる前記堆積物の山の三次元形状データと、当該堆積物の山における前記開始位置の前記座標データと、当該開始位置から開始された払い出し作業の前記効率データとを対応付けた更新用実績データを更に蓄積し、
前記モデル構築部は、蓄積された前記更新用実績データに基づく機械学習により前記開始位置推奨モデルを更新する、請求項4記載のリクレーマシステム。 - 前記候補データについて、前記開始位置の決定の容易性を評価する容易性評価部と、
前記開始位置の決定の容易性が予め設定されたレベルよりも低い場合に、前記候補データに基づく前記開始位置の決定を禁止し、オペレータによる前記開始位置の指定入力を取得する開始位置指令取得部と、を更に備え、
前記データ蓄積部は、払い出し作業の対象となる前記堆積物の山の三次元形状データと、前記開始位置指令取得部が取得した前記指定入力により指定された当該堆積物の山における前記開始位置の前記座標データと、当該開始位置から開始された払い出し作業の前記効率データとを対応付けたデータも前記更新用実績データとして更に蓄積する、請求項5記載のリクレーマシステム。 - 前記決定支援部は、払い出し作業の対象となる前記堆積物の山の三次元形状データと、前回の払い出し作業が完了した時の当該山の三次元形状データとの一致度が予め設定されたレベルに達している場合に、前回の払い出し作業の完了位置に基づいて前記開始位置の決定を支援する、請求項1〜6のいずれか一項記載のリクレーマシステム。
- 複数の前記リクレーマと、前記複数のリクレーマにそれぞれ設けられた複数の前記三次元計測装置とを備え、
前記複数の三次元計測装置によりそれぞれ取得された複数の前記三次元形状データを合成し、複数の前記堆積物の山を含む堆積物ヤードの三次元マップを生成するマップ生成部を更に備える、請求項1〜7のいずれか一項記載のリクレーマシステム。 - 前記三次元マップに基づいて、移動中の前記リクレーマと前記堆積物の山との衝突を回避するように当該リクレーマの運転を支援する衝突回避支援部を更に備える、請求項8記載のリクレーマシステム。
- 前記リクレーマの配置位置と前記三次元マップとに基づいて、払い出し作業を行うための前記リクレーマの配置位置を再決定する配置支援部を更に備える、請求項8又は9記載のリクレーマシステム。
- 前記マップ生成部は、前記リクレーマが配置位置にある状態で当該リクレーマの前記三次元計測装置により取得された前記堆積物の山の三次元形状データと、前記リクレーマが前記配置位置に移動しているときに当該リクレーマの前記三次元計測装置により取得された前記堆積物の山の三次元形状データとの両方に基づいて前記三次元マップを生成する、請求項9又は10記載のリクレーマシステム。
- 堆積物の山から堆積物を払い出すリクレーマと、
前記堆積物の山の三次元形状データを取得する三次元計測装置と、
前記堆積物の山の三次元形状データと、当該堆積物の山における払い出し作業の開始位置の座標データとを対応付けた実績データを蓄積したデータベースに基づく機械学習により、前記堆積物の山の三次元形状データの入力に応じ当該三次元形状データにおける前記開始位置の候補データを出力するように構築された開始位置推奨モデルに、払い出し作業の対象となる前記堆積物の山の三次元形状データを入力して前記候補データを取得する候補データ取得部と、
前記候補データ取得部が取得した前記候補データに基づいて前記開始位置の決定を支援する決定支援部と、
決定された前記開始位置から払い出し作業を開始するように前記リクレーマの運転を支援する払出支援部と、を備えるリクレーマシステム。 - 堆積物の山の三次元形状データと、当該堆積物の山におけるリクレーマによる払い出し作業の開始位置の座標データとを対応付けた実績データを蓄積するデータ蓄積部と、
前記堆積物の山の三次元形状データの入力に応じて当該三次元形状データにおける前記開始位置の候補データを出力する開始位置推奨モデルを、蓄積された前記実績データに基づく機械学習により構築するモデル構築部と、を備えるモデル構築装置。 - 堆積物の山の三次元形状データと、当該堆積物の山におけるリクレーマによる払い出し作業の開始位置の座標データとを対応付けた実績データを蓄積することと、
前記堆積物の山の三次元形状データの入力に応じて当該三次元形状データにおける前記開始位置の候補データを出力する開始位置推奨モデルを、蓄積された前記実績データに基づく機械学習により構築することと、
前記開始位置推奨モデルが出力する前記候補データを前記開始位置の決定に利用可能にするためのデータを生成することと、を含むデータ生成方法。
Priority Applications (3)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2018129231A JP7183595B2 (ja) | 2018-07-06 | 2018-07-06 | 制御システム、モデル構築装置及びデータ生成方法 |
| CN201910560141.1A CN110687872B (zh) | 2018-07-06 | 2019-06-26 | 控制系统、模型构建装置及数据生成方法 |
| KR1020190079861A KR20200005461A (ko) | 2018-07-06 | 2019-07-03 | 제어 시스템, 모델 구축 장치 및 데이터 생성 방법 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2018129231A JP7183595B2 (ja) | 2018-07-06 | 2018-07-06 | 制御システム、モデル構築装置及びデータ生成方法 |
Publications (3)
| Publication Number | Publication Date |
|---|---|
| JP2020007091A true JP2020007091A (ja) | 2020-01-16 |
| JP2020007091A5 JP2020007091A5 (ja) | 2021-07-26 |
| JP7183595B2 JP7183595B2 (ja) | 2022-12-06 |
Family
ID=69107612
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2018129231A Active JP7183595B2 (ja) | 2018-07-06 | 2018-07-06 | 制御システム、モデル構築装置及びデータ生成方法 |
Country Status (3)
| Country | Link |
|---|---|
| JP (1) | JP7183595B2 (ja) |
| KR (1) | KR20200005461A (ja) |
| CN (1) | CN110687872B (ja) |
Cited By (3)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN113320995A (zh) * | 2021-05-25 | 2021-08-31 | 中冶南方工程技术有限公司 | 原料场堆取料机无人化控制系统 |
| CN113942844A (zh) * | 2021-11-10 | 2022-01-18 | 新疆天池能源有限责任公司 | 一种堆取料机远程控制系统 |
| CN116253114A (zh) * | 2023-02-17 | 2023-06-13 | 华能南京金陵发电有限公司 | 一种斗轮机智能上煤方法及系统 |
Families Citing this family (3)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| WO2021192024A1 (ja) * | 2020-03-24 | 2021-09-30 | ソニーグループ株式会社 | 作業管理装置及び作業状態判定方法 |
| US11624171B2 (en) | 2020-07-31 | 2023-04-11 | Baidu Usa Llc | Engineering machinery equipment, and method, system, and storage medium for operation trajectory planning thereof |
| CN114261787B (zh) * | 2021-12-13 | 2023-11-24 | 中煤科工智能储装技术有限公司 | 一种散料快速定量配料控制系统和方法 |
Citations (5)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPH01242322A (ja) * | 1988-03-19 | 1989-09-27 | Nippon Steel Corp | リクレーマの遠隔自動運転方法 |
| JPH07101552A (ja) * | 1993-10-08 | 1995-04-18 | Nippon Steel Corp | 原料搬送制御システム |
| JPH08301453A (ja) * | 1995-04-28 | 1996-11-19 | Kawasaki Steel Corp | 連続式アンローダにおける定量掘削制御方法 |
| JP2012193030A (ja) * | 2011-03-17 | 2012-10-11 | Nippon Steel Corp | 原料ヤード管理システム、原料ヤード管理方法、及びコンピュータプログラム |
| JP2013056759A (ja) * | 2011-09-09 | 2013-03-28 | Kobe Steel Ltd | 製造設備の操業支援システム |
Family Cites Families (14)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2626201B2 (ja) * | 1990-08-02 | 1997-07-02 | 日本鋼管株式会社 | 原料ヤードの最適搬送制御装置 |
| JP3225969B2 (ja) | 1991-03-11 | 2001-11-05 | 株式会社安川電機 | リクレーマの制御装置 |
| JP3911085B2 (ja) * | 1998-03-25 | 2007-05-09 | 新日本製鐵株式会社 | リクレーマ運行制御装置および制御方法 |
| JP3793349B2 (ja) * | 1998-03-26 | 2006-07-05 | 新日本製鐵株式会社 | リクレーマによる払い出し方法 |
| KR100479714B1 (ko) * | 2002-08-23 | 2005-03-30 | 주식회사 포스코 | 제철원료 야드의 파일 관리방법 |
| JP4986103B2 (ja) * | 2005-06-28 | 2012-07-25 | 新日本製鐵株式会社 | 原料ヤード移動機の自動払出方法 |
| FI20080402A7 (fi) * | 2008-06-11 | 2009-12-12 | Andritz Oy | Laite vierivän aineksen purkamiseksi kasasta |
| RU85423U1 (ru) * | 2008-06-27 | 2009-08-10 | Федеральное государственное образовательное учреждение высшего профессионального образования "Рязанский государственный агротехнологический университет имени П.А. Костычева" | Бункерное устройство |
| CN102336340A (zh) * | 2010-07-26 | 2012-02-01 | 上海派恩科技有限公司 | 全自动散货堆场堆取方法 |
| US10151839B2 (en) * | 2012-06-01 | 2018-12-11 | Agerpoint, Inc. | Systems and methods for determining crop yields with high resolution geo-referenced sensors |
| JP6062217B2 (ja) * | 2012-11-11 | 2017-01-18 | 鹿島建設株式会社 | 堆積粒状材の粒径計測方法及びシステム並びにプログラム |
| CN105564999A (zh) * | 2015-12-31 | 2016-05-11 | 中国神华能源股份有限公司 | 一种自动取料系统和方法 |
| WO2017201466A1 (en) * | 2016-05-19 | 2017-11-23 | Vermeer Manufacturing Company | Baling vehicle with automated pickup device height adjustment |
| CN108147147B (zh) * | 2017-12-13 | 2022-04-01 | 泰富重工制造有限公司 | 一种自动智能化的堆取料系统 |
-
2018
- 2018-07-06 JP JP2018129231A patent/JP7183595B2/ja active Active
-
2019
- 2019-06-26 CN CN201910560141.1A patent/CN110687872B/zh active Active
- 2019-07-03 KR KR1020190079861A patent/KR20200005461A/ko not_active Ceased
Patent Citations (5)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPH01242322A (ja) * | 1988-03-19 | 1989-09-27 | Nippon Steel Corp | リクレーマの遠隔自動運転方法 |
| JPH07101552A (ja) * | 1993-10-08 | 1995-04-18 | Nippon Steel Corp | 原料搬送制御システム |
| JPH08301453A (ja) * | 1995-04-28 | 1996-11-19 | Kawasaki Steel Corp | 連続式アンローダにおける定量掘削制御方法 |
| JP2012193030A (ja) * | 2011-03-17 | 2012-10-11 | Nippon Steel Corp | 原料ヤード管理システム、原料ヤード管理方法、及びコンピュータプログラム |
| JP2013056759A (ja) * | 2011-09-09 | 2013-03-28 | Kobe Steel Ltd | 製造設備の操業支援システム |
Cited By (3)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN113320995A (zh) * | 2021-05-25 | 2021-08-31 | 中冶南方工程技术有限公司 | 原料场堆取料机无人化控制系统 |
| CN113942844A (zh) * | 2021-11-10 | 2022-01-18 | 新疆天池能源有限责任公司 | 一种堆取料机远程控制系统 |
| CN116253114A (zh) * | 2023-02-17 | 2023-06-13 | 华能南京金陵发电有限公司 | 一种斗轮机智能上煤方法及系统 |
Also Published As
| Publication number | Publication date |
|---|---|
| JP7183595B2 (ja) | 2022-12-06 |
| KR20200005461A (ko) | 2020-01-15 |
| CN110687872A (zh) | 2020-01-14 |
| CN110687872B (zh) | 2024-09-27 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| JP7183595B2 (ja) | 制御システム、モデル構築装置及びデータ生成方法 | |
| JP2020007091A5 (ja) | ||
| US20250092642A1 (en) | Swing automation for rope shovel | |
| JP7107737B2 (ja) | 車両管制システム | |
| CN101668902B (zh) | 具有自动铲板定位系统的机器 | |
| JP5110741B2 (ja) | 自律掘削及びトラック載荷システム | |
| JP6522441B2 (ja) | 作業機械の作業支援システム | |
| JP6974217B2 (ja) | 施工管理装置 | |
| CN115461185A (zh) | 附加制造装置、附加制造方法及机器学习装置 | |
| CN107208404A (zh) | 工程机械的显示系统 | |
| JP7401370B2 (ja) | 作業機械 | |
| CN117355805A (zh) | 选择性地引发远程处理数据而进行的自主挖掘操作 | |
| JP2020117982A (ja) | 作業機械 | |
| CN116005751B (zh) | 用于挖掘机的控制方法、处理器、装置及挖掘机 | |
| JP2022159504A (ja) | 付加的建設動作のための機械配置を最適化するための制御システムおよび方法 | |
| JP2020133234A (ja) | 作業機械の制御システム、及び制御方法 | |
| CN110862014A (zh) | 一种库区物料自动作业系统及方法 | |
| JP7317926B2 (ja) | 施工管理装置、表示装置および施工管理方法 | |
| AU2017279770B2 (en) | Excavation utilizing dual hopper system | |
| CN114514352A (zh) | 用于摊铺机的定位系统 | |
| JP2025085716A (ja) | 建設機械の作業管理方法 | |
| JP7235521B2 (ja) | 作業機械 | |
| JP7575153B2 (ja) | 制御装置、制御システム、及び制御方法 | |
| JP2022104801A (ja) | 土壌を締め固めるための方法、及び土壌締固め機 | |
| AU2023477470A1 (en) | Method and system for use when collecting material from a pile of material using a mining and/or construction machine |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20210521 |
|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20210521 |
|
| A977 | Report on retrieval |
Free format text: JAPANESE INTERMEDIATE CODE: A971007 Effective date: 20220329 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20220419 |
|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20220617 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20221025 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20221107 |
|
| R150 | Certificate of patent or registration of utility model |
Ref document number: 7183595 Country of ref document: JP Free format text: JAPANESE INTERMEDIATE CODE: R150 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |