JP2020007134A - クレーンの吊り荷監視システム - Google Patents
クレーンの吊り荷監視システム Download PDFInfo
- Publication number
- JP2020007134A JP2020007134A JP2018132016A JP2018132016A JP2020007134A JP 2020007134 A JP2020007134 A JP 2020007134A JP 2018132016 A JP2018132016 A JP 2018132016A JP 2018132016 A JP2018132016 A JP 2018132016A JP 2020007134 A JP2020007134 A JP 2020007134A
- Authority
- JP
- Japan
- Prior art keywords
- suspended load
- crane
- person
- present
- monitoring system
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Pending
Links
Images
Landscapes
- Control And Safety Of Cranes (AREA)
Abstract
Description
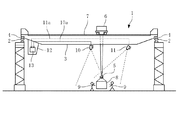
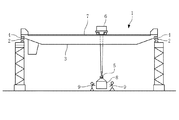
2 走行レール
3 ガーダ
4 走行車輪
5 フック
6 トロリー
7 横行レール
8 吊り荷
9 地上作業員
10 カメラ
10a 画像データ
11 カメラ
11a 画像データ
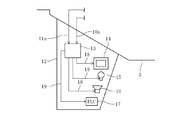
12 運転室
13 演算装置
14 モニター
15 警告灯
16 警告ブザー
17 PLC
18 警報信号
19 非常停止信号
Claims (3)
- クレーンにおける吊り荷を撮影可能な位置に装備されたカメラと、該カメラの画像データに基づき吊り荷周囲の危険領域に人が存在しているか否かを画像解析により判定する演算装置とを備え、吊り荷周囲の危険領域に人が存在していると判定された場合に警報信号及び非常停止信号の少なくとも何れか一方を出力するように前記演算装置が構成されていることを特徴とするクレーンの吊り荷監視システム。
- カメラがクレーンの複数箇所に備えられ、該各カメラの画像データに基づき吊り荷周囲の危険領域に人が存在しているか否かを三次元的に画像解析し得るよう構成されていることを特徴とする請求項1に記載のクレーンの吊り荷監視システム。
- クレーンの吊り荷作業を停止する非常停止信号を警報信号と同時に出力するように演算装置が構成されていることを特徴とする請求項1又は2に記載のクレーンの吊り荷監視システム。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2018132016A JP2020007134A (ja) | 2018-07-12 | 2018-07-12 | クレーンの吊り荷監視システム |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2018132016A JP2020007134A (ja) | 2018-07-12 | 2018-07-12 | クレーンの吊り荷監視システム |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| JP2020007134A true JP2020007134A (ja) | 2020-01-16 |
Family
ID=69150393
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2018132016A Pending JP2020007134A (ja) | 2018-07-12 | 2018-07-12 | クレーンの吊り荷監視システム |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP2020007134A (ja) |
Cited By (6)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN112110074A (zh) * | 2020-09-16 | 2020-12-22 | 山东国舜建设集团有限公司 | 一种石膏料斗安全卸料系统及方法 |
| JP2022061911A (ja) * | 2020-10-07 | 2022-04-19 | 株式会社神戸製鋼所 | クレーン監視装置および該方法ならびに天井クレーン |
| JP2023031940A (ja) * | 2021-08-26 | 2023-03-09 | 株式会社日立プラントメカニクス | 人検知システムを備えた天井クレーンの運転方法 |
| CN116524023A (zh) * | 2023-04-28 | 2023-08-01 | 深圳鲲云信息科技有限公司 | 基于单目摄像头的安全检测方法、计算机设备和存储介质 |
| WO2023162201A1 (ja) * | 2022-02-28 | 2023-08-31 | 株式会社エムエムアイ | クレーン装置制御システム及びクレーン装置制御方法 |
| CN117049371A (zh) * | 2023-06-28 | 2023-11-14 | 张倩敏 | 一种起重机运行区域安全监视和控制系统 |
Citations (5)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2002104771A (ja) * | 2000-07-25 | 2002-04-10 | Inst Of Physical & Chemical Res | コンテナ位置検出装置 |
| JP2006027779A (ja) * | 2004-07-13 | 2006-02-02 | Hitachi Kiden Kogyo Ltd | ごみ処理工場用自動クレーンの制御装置 |
| JP2010241548A (ja) * | 2009-04-03 | 2010-10-28 | Kansai Electric Power Co Inc:The | クレーンの安全確認装置 |
| JP2016193473A (ja) * | 2015-04-01 | 2016-11-17 | 富士電機株式会社 | 駆動制御装置および安全制御システム |
| JP2018080054A (ja) * | 2017-10-02 | 2018-05-24 | 株式会社Nttファシリティーズ | 作業支援装置、及び作業支援方法 |
-
2018
- 2018-07-12 JP JP2018132016A patent/JP2020007134A/ja active Pending
Patent Citations (5)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2002104771A (ja) * | 2000-07-25 | 2002-04-10 | Inst Of Physical & Chemical Res | コンテナ位置検出装置 |
| JP2006027779A (ja) * | 2004-07-13 | 2006-02-02 | Hitachi Kiden Kogyo Ltd | ごみ処理工場用自動クレーンの制御装置 |
| JP2010241548A (ja) * | 2009-04-03 | 2010-10-28 | Kansai Electric Power Co Inc:The | クレーンの安全確認装置 |
| JP2016193473A (ja) * | 2015-04-01 | 2016-11-17 | 富士電機株式会社 | 駆動制御装置および安全制御システム |
| JP2018080054A (ja) * | 2017-10-02 | 2018-05-24 | 株式会社Nttファシリティーズ | 作業支援装置、及び作業支援方法 |
Cited By (10)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN112110074A (zh) * | 2020-09-16 | 2020-12-22 | 山东国舜建设集团有限公司 | 一种石膏料斗安全卸料系统及方法 |
| JP2022061911A (ja) * | 2020-10-07 | 2022-04-19 | 株式会社神戸製鋼所 | クレーン監視装置および該方法ならびに天井クレーン |
| JP7447373B2 (ja) | 2020-10-07 | 2024-03-12 | 株式会社神戸製鋼所 | クレーン監視装置および該方法ならびに天井クレーン |
| JP2023031940A (ja) * | 2021-08-26 | 2023-03-09 | 株式会社日立プラントメカニクス | 人検知システムを備えた天井クレーンの運転方法 |
| JP7581576B2 (ja) | 2021-08-26 | 2024-11-13 | 株式会社日立プラントメカニクス | 人検知システムを備えた天井クレーンの運転方法 |
| WO2023162201A1 (ja) * | 2022-02-28 | 2023-08-31 | 株式会社エムエムアイ | クレーン装置制御システム及びクレーン装置制御方法 |
| JPWO2023162201A1 (ja) * | 2022-02-28 | 2023-08-31 | ||
| JP7759338B2 (ja) | 2022-02-28 | 2025-10-23 | 株式会社エムエムアイ | クレーン装置制御システム及びクレーン装置制御方法 |
| CN116524023A (zh) * | 2023-04-28 | 2023-08-01 | 深圳鲲云信息科技有限公司 | 基于单目摄像头的安全检测方法、计算机设备和存储介质 |
| CN117049371A (zh) * | 2023-06-28 | 2023-11-14 | 张倩敏 | 一种起重机运行区域安全监视和控制系统 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| JP7207848B2 (ja) | リフトクレーンのための光学検出システム | |
| CN103613014B (zh) | 塔式起重机防碰撞系统、方法、装置及塔式起重机 | |
| CN112520582B (zh) | 一种高低吊自动化电气控制系统及控制方法 | |
| CN109231016B (zh) | 一种建筑施工塔吊机避碰方法 | |
| CN103950837B (zh) | 一种起重机械的安全监测系统及方法 | |
| JP5380747B2 (ja) | 吊荷下方の監視システム及び監視方法 | |
| CN201473235U (zh) | 塔吊式起重机用立体视觉安全报警系统 | |
| JP7440009B2 (ja) | クレーン監視装置および該方法ならびに天井クレーン | |
| JP2018188250A (ja) | 荷役機械の操作支援方法及び装置並びに保守作業支援方法及び装置 | |
| KR101826129B1 (ko) | 갠트리 크레인 제어 시스템 및 그 방법 | |
| JP7447373B2 (ja) | クレーン監視装置および該方法ならびに天井クレーン | |
| CN210236923U (zh) | 一种用于塔机限位及防碰撞监控系统 | |
| JP2003118981A (ja) | クレーン接近警報装置 | |
| CN120922770A (zh) | 一种大吨位工字梁智能安全吊装监测方法 | |
| US11034556B2 (en) | Method of monitoring at least one crane | |
| CN108975163A (zh) | 一种桥式起重机车轮组运行安全检测的方法 | |
| Mansoor et al. | Conceptual framework for safety improvement in mobile cranes | |
| CN115215220A (zh) | 一种废钢卸料中天车电磁吸盘爪机自动识别和跟踪方法 | |
| CN112158731B (zh) | 一种起重机安全状态监测方法 | |
| CN111583591B (zh) | 一种起重机械安全报警方法和装置 | |
| CN117446662A (zh) | 一种基于视频ai技术确定行车下人员和吊钩相对位置的方法 | |
| JP4298063B2 (ja) | 立坑内における吊荷下の危険表示・監視装置 | |
| CN217297033U (zh) | 一种天车在复杂区域作业的提示系统 | |
| JP3268932B2 (ja) | クレーンの動作領域監視装置 | |
| CN111970477A (zh) | 一种场桥轨道异物监控系统 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20210601 |
|
| A977 | Report on retrieval |
Free format text: JAPANESE INTERMEDIATE CODE: A971007 Effective date: 20220314 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20220322 |
|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20220510 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20220621 |
|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20220818 |
|
| A02 | Decision of refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A02 Effective date: 20221004 |