JP2020008462A - 自車位置推定装置 - Google Patents
自車位置推定装置 Download PDFInfo
- Publication number
- JP2020008462A JP2020008462A JP2018130915A JP2018130915A JP2020008462A JP 2020008462 A JP2020008462 A JP 2020008462A JP 2018130915 A JP2018130915 A JP 2018130915A JP 2018130915 A JP2018130915 A JP 2018130915A JP 2020008462 A JP2020008462 A JP 2020008462A
- Authority
- JP
- Japan
- Prior art keywords
- vehicle
- planar target
- target
- information
- error amount
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Granted
Links
Images




Classifications
-
- G—PHYSICS
- G06—COMPUTING OR CALCULATING; COUNTING
- G06T—IMAGE DATA PROCESSING OR GENERATION, IN GENERAL
- G06T7/00—Image analysis
- G06T7/70—Determining position or orientation of objects or cameras
- G06T7/73—Determining position or orientation of objects or cameras using feature-based methods
- G06T7/74—Determining position or orientation of objects or cameras using feature-based methods involving reference images or patches
-
- G—PHYSICS
- G01—MEASURING; TESTING
- G01C—MEASURING DISTANCES, LEVELS OR BEARINGS; SURVEYING; NAVIGATION; GYROSCOPIC INSTRUMENTS; PHOTOGRAMMETRY OR VIDEOGRAMMETRY
- G01C21/00—Navigation; Navigational instruments not provided for in groups G01C1/00 - G01C19/00
- G01C21/26—Navigation; Navigational instruments not provided for in groups G01C1/00 - G01C19/00 specially adapted for navigation in a road network
- G01C21/34—Route searching; Route guidance
- G01C21/36—Input/output arrangements for on-board computers
- G01C21/3602—Input other than that of destination using image analysis, e.g. detection of road signs, lanes, buildings, real preceding vehicles using a camera
-
- G—PHYSICS
- G01—MEASURING; TESTING
- G01C—MEASURING DISTANCES, LEVELS OR BEARINGS; SURVEYING; NAVIGATION; GYROSCOPIC INSTRUMENTS; PHOTOGRAMMETRY OR VIDEOGRAMMETRY
- G01C21/00—Navigation; Navigational instruments not provided for in groups G01C1/00 - G01C19/00
- G01C21/26—Navigation; Navigational instruments not provided for in groups G01C1/00 - G01C19/00 specially adapted for navigation in a road network
- G01C21/28—Navigation; Navigational instruments not provided for in groups G01C1/00 - G01C19/00 specially adapted for navigation in a road network with correlation of data from several navigational instruments
- G01C21/30—Map- or contour-matching
-
- G—PHYSICS
- G06—COMPUTING OR CALCULATING; COUNTING
- G06T—IMAGE DATA PROCESSING OR GENERATION, IN GENERAL
- G06T7/00—Image analysis
- G06T7/50—Depth or shape recovery
-
- G—PHYSICS
- G06—COMPUTING OR CALCULATING; COUNTING
- G06V—IMAGE OR VIDEO RECOGNITION OR UNDERSTANDING
- G06V20/00—Scenes; Scene-specific elements
- G06V20/50—Context or environment of the image
- G06V20/56—Context or environment of the image exterior to a vehicle by using sensors mounted on the vehicle
-
- G—PHYSICS
- G06—COMPUTING OR CALCULATING; COUNTING
- G06V—IMAGE OR VIDEO RECOGNITION OR UNDERSTANDING
- G06V20/00—Scenes; Scene-specific elements
- G06V20/50—Context or environment of the image
- G06V20/56—Context or environment of the image exterior to a vehicle by using sensors mounted on the vehicle
- G06V20/58—Recognition of moving objects or obstacles, e.g. vehicles or pedestrians; Recognition of traffic objects, e.g. traffic signs, traffic lights or roads
- G06V20/582—Recognition of moving objects or obstacles, e.g. vehicles or pedestrians; Recognition of traffic objects, e.g. traffic signs, traffic lights or roads of traffic signs
-
- G—PHYSICS
- G06—COMPUTING OR CALCULATING; COUNTING
- G06V—IMAGE OR VIDEO RECOGNITION OR UNDERSTANDING
- G06V20/00—Scenes; Scene-specific elements
- G06V20/50—Context or environment of the image
- G06V20/56—Context or environment of the image exterior to a vehicle by using sensors mounted on the vehicle
- G06V20/588—Recognition of the road, e.g. of lane markings; Recognition of the vehicle driving pattern in relation to the road
-
- G—PHYSICS
- G06—COMPUTING OR CALCULATING; COUNTING
- G06T—IMAGE DATA PROCESSING OR GENERATION, IN GENERAL
- G06T2207/00—Indexing scheme for image analysis or image enhancement
- G06T2207/30—Subject of image; Context of image processing
- G06T2207/30248—Vehicle exterior or interior
- G06T2207/30252—Vehicle exterior; Vicinity of vehicle
Landscapes
- Engineering & Computer Science (AREA)
- Radar, Positioning & Navigation (AREA)
- Remote Sensing (AREA)
- Physics & Mathematics (AREA)
- General Physics & Mathematics (AREA)
- Theoretical Computer Science (AREA)
- Computer Vision & Pattern Recognition (AREA)
- Automation & Control Theory (AREA)
- Multimedia (AREA)
- Navigation (AREA)
- Image Analysis (AREA)
- Traffic Control Systems (AREA)
Abstract
【解決手段】面状物標が撮像画像に含まれるか否かを判定する物標判定部と自車両の走行する走行道路に関する走行道路情報を取得する走行道路情報取得部と、面状物標が撮像画像に含まれると判定された場合に、撮像画像における面状物標の縦中心座標及び横中心座標のうち少なくとも一方を含む面状物標の中心点情報を取得する中心点情報取得部と、自車両の地図上の測定位置、面状物標の地図上の位置情報、面状物標の中心点情報、及び走行道路情報に基づいて、自車両の前後方向における自車両と面状物標との距離である縦方向距離を演算する縦方向距離演算部と、面状物標の地図上の位置情報と縦方向距離とを用いて自車位置を推定する自車位置推定部と、を備える。
【選択図】図2
Description
この自車位置推定装置では、中心点情報に面状物標の横中心座標が含まれる場合に、自車両の地図上の測定位置と面状物標の地図上の位置情報から地図上における自車両と面状物標との横方向距離を求め、地図上における自車両と面状物標との横方向距離と走行道路情報に含まれる曲率半径情報とを用いて自車両と面状物標との縦方向距離を演算することができる。
この自車位置推定装置によれば、撮像画像における面状物標の横中心座標から自車両と面状物標との縦方向距離を演算する場合には、自車両の走行する走行道路の曲率半径が縦方向距離の誤差量に影響することが見出されたため、走行道路の曲率半径が曲率半径閾値以上であるときには曲率半径が曲率半径閾値未満であるときと比べて誤差量を小さい値とすることで、縦方向距離の誤差量の推定精度を向上させることができる。
この自車位置推定装置によれば、撮像画像における面状物標の横中心座標から自車両と面状物標との縦方向距離を演算する場合には、面状物標の横方向距離が縦方向距離の誤差量に影響することが見出されたため、横方向距離が横方向閾値以上であるときに横方向距離が横方向閾値未満であるときと比べて誤差量を小さい値とすることで、縦方向距離の誤差量の推定精度を向上させることができる。
この自車位置推定装置では、中心点情報に面状物標の縦中心座標が含まれる場合に、面状物標の地図上の高さ情報と撮像画像における面状物標の縦中心座標とからカメラと面状物標との高さを求め、カメラと面状物標との高さと走行道路情報に含まれる勾配情報とを用いて自車両と面状物標との縦方向距離を演算することができる。
図1に示すように、自車位置推定装置100は、システムを統括的に管理するECUlang=EN-US>[Electronic Control Unit]10を備えている。ECU10は、CPU[Central Processing Unit]、ROMlang=EN-US>[Read Only Memory]、RAM[Random Access Memory]などを有する電子制御ユニットである。ECU10では、例えば、ROMに記憶されているプログラムをRAMにロードし、RAMにロードされたプログラムをCPUで実行することにより各種の機能を実現する。ECU10は、複数の電子ユニットから構成されていてもよい。
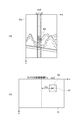
以下、中心点情報に縦中心座標が含まれる場合について説明を行う。図2(a)は、撮像画像のエッジ検出処理を説明するための図である。図2(a)に、面状物標B1、面状物標B1を認識するための撮像画像の探索領域Gaを示す。

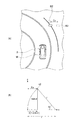
次に、中心点情報に横中心座標が含まれる場合について説明を行う。図5(a)は、撮像画像における横中心座標の算出を説明するための図である。図5(a)に、面状物標B2、カメラ2の撮像画像の探索領域Gb、長方形状の面状物標B2の左辺を含む直線輪郭線Lc、長方形状の面状物標B2の右辺を含む直線輪郭線Ld、及び面状物標B2の横中心座標に対応する縦中心直線cu2を示す。
中心点情報取得部14は、撮像画像における面状物標の縦中心座標及び横中心座標の両方を含む中心点情報を取得してもよい。中心点情報取得部14は、例えば、図3(a)に示す長方形状の面状物標B1において、ハフ変換により、上辺を含む直線輪郭線La及び下辺を含む直線輪郭線Lbに加えて左辺を含む直線輪郭線Lcと右辺を含む直線輪郭線Ldを抽出することで、面状物標B1の縦中心座標及び横中心座標の両方を算出してもよい。
自車位置推定部17は、縦方向距離演算部15によって縦方向距離zc1及び縦方向距離zc2のうち縦方向距離zc1のみが演算され、誤差量推定部16により誤差量Ez1が推定された場合、誤差量Ez1が誤差閾値未満であるか否かを判定する。誤差閾値は予め設定された値である。
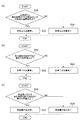
次に、本実施形態の自車位置推定装置100による処理について説明する。図8は、自車位置推定処理の一例を示すフローチャートである。図8のフローチャートの処理は、自車両Mの走行中に実行される。
以上説明した本実施形態に係る自車位置推定装置100では、道路標識などの面状物標が撮像画像に含まれる場合に、自車両Mの地図上の測定位置、面状物標の地図上の位置情報、撮像画像における面状物標の中心点情報、及び走行道路情報に基づいて自車両と面状物標との縦方向距離を演算する。自車位置推定装置100では、自車両Mの走行道路によって縦方向距離に含まれる誤差量が変化することから、走行道路情報から推定された縦方向距離の誤差量が誤差閾値未満の場合に、当該縦方向距離を用いて自車位置の推定を行う。従って、自車位置推定装置100によれば、面状物標の地図上の位置情報を利用して撮像画像に含まれる面状物標と自車両Mとの縦方向距離を推定するので、撮像画像のみから縦方向距離を推定する場合と比べて縦方向距離の推定精度の向上を図ることができ、自車位置を精度良く推定することができる。
Claims (5)
- 自車両のカメラによって撮像された前記自車両の前方の撮像画像に含まれる物標を用いて前記自車両の地図上の位置である自車位置を推定する自車位置推定装置であって、
前記自車両に搭載された位置測定部の測定結果に基づいて、前記自車両の地図上の測定位置を取得する測定位置取得部と、
前記物標の地図上の位置情報及び前記物標の外形情報を含む物標情報を記憶する物標データベースと、
前記撮像画像と前記物標情報とに基づいて、前記物標の一種である面状物標が前記撮像画像に含まれるか否かを判定する物標判定部と、
前記自車両の走行する走行道路に関する走行道路情報を取得する走行道路情報取得部と、
前記物標判定部により前記面状物標が前記撮像画像に含まれると判定された場合に、前記カメラの撮像画像と前記物標情報とに基づいて、前記撮像画像における前記面状物標の縦中心座標及び横中心座標のうち少なくとも一方を含む前記面状物標の中心点情報を取得する中心点情報取得部と、
前記自車両の地図上の測定位置、前記面状物標の地図上の位置情報、前記面状物標の前記中心点情報、及び前記走行道路情報に基づいて、前記自車両の前後方向における前記自車両と前記面状物標との距離である縦方向距離を演算する縦方向距離演算部と、
前記走行道路情報に基づいて、前記縦方向距離の誤差量を推定する誤差量推定部と、
前記誤差量が誤差閾値未満である場合に、前記面状物標の地図上の位置情報と前記縦方向距離とを用いて前記自車位置を推定する自車位置推定部と、
を備える、自車位置推定装置。 - 前記縦方向距離演算部は、前記中心点情報に前記面状物標の前記横中心座標が含まれる場合に、前記自車両の地図上の測定位置、前記面状物標の地図上の位置情報、前記撮像画像における前記面状物標の前記横中心座標、及び前記走行道路情報に含まれる曲率半径情報に基づいて、前記自車両と前記面状物標との前記縦方向距離を演算する、請求項1に記載の自車位置推定装置。
- 前記誤差量推定部は、前記走行道路の曲率半径が曲率半径閾値以上である場合には、前記走行道路の曲率半径が前記曲率半径閾値未満である場合と比べて、前記誤差量を小さい値として推定する、請求項2に記載の自車位置推定装置。
- 前記誤差量推定部は、前記自車両の地図上の測定位置及び前記面状物標の地図上の位置情報から演算された前記自車両に対する前記面状物標の横方向距離が横方向閾値以上である場合には、前記横方向距離が横方向閾値未満である場合と比べて、前記誤差量を小さい値として推定する、請求項2又は3に記載の自車位置推定装置。
- 前記縦方向距離演算部は、前記中心点情報に前記面状物標の前記縦中心座標が含まれる場合に、前記面状物標の地図上の位置情報に含まれる前記面状物標の高さ情報、前記撮像画像における前記面状物標の前記縦中心座標、及び前記走行道路情報に含まれる勾配情報に基づいて、前記自車両と前記面状物標との前記縦方向距離を演算する、請求項1に記載の自車位置推定装置。
Priority Applications (2)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2018130915A JP7025293B2 (ja) | 2018-07-10 | 2018-07-10 | 自車位置推定装置 |
| US16/443,023 US10916034B2 (en) | 2018-07-10 | 2019-06-17 | Host vehicle position estimation device |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2018130915A JP7025293B2 (ja) | 2018-07-10 | 2018-07-10 | 自車位置推定装置 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JP2020008462A true JP2020008462A (ja) | 2020-01-16 |
| JP7025293B2 JP7025293B2 (ja) | 2022-02-24 |
Family
ID=69138419
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2018130915A Active JP7025293B2 (ja) | 2018-07-10 | 2018-07-10 | 自車位置推定装置 |
Country Status (2)
| Country | Link |
|---|---|
| US (1) | US10916034B2 (ja) |
| JP (1) | JP7025293B2 (ja) |
Cited By (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN112435475A (zh) * | 2020-11-23 | 2021-03-02 | 北京软通智慧城市科技有限公司 | 一种交通状态检测方法、装置、设备及存储介质 |
Families Citing this family (3)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| WO2022009848A1 (ja) | 2020-07-07 | 2022-01-13 | 株式会社デンソー | 自車位置推定装置、走行制御装置 |
| US11538185B2 (en) * | 2020-12-11 | 2022-12-27 | Zoox, Inc. | Localization based on semantic objects |
| US12012126B2 (en) | 2020-12-11 | 2024-06-18 | Zoox, Inc. | Calibration based on semantic objects |
Citations (3)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2011511281A (ja) * | 2008-02-04 | 2011-04-07 | テレ アトラス ノース アメリカ インコーポレイテッド | センサにより検出されたオブジェクトとマップマッチングする方法 |
| JP2016176769A (ja) * | 2015-03-19 | 2016-10-06 | クラリオン株式会社 | 情報処理装置、及び、車両位置検出方法 |
| JP2018021777A (ja) * | 2016-08-02 | 2018-02-08 | トヨタ自動車株式会社 | 自車位置推定装置 |
Family Cites Families (6)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP4682181B2 (ja) * | 2007-11-19 | 2011-05-11 | シャープ株式会社 | 撮像装置および電子情報機器 |
| JP4831434B2 (ja) | 2007-12-27 | 2011-12-07 | アイシン・エィ・ダブリュ株式会社 | 地物情報収集装置及び地物情報収集プログラム、並びに自車位置認識装置及びナビゲーション装置 |
| JP5423696B2 (ja) | 2011-02-09 | 2014-02-19 | 株式会社デンソー | 標識認識装置 |
| JP2018036067A (ja) * | 2016-08-29 | 2018-03-08 | 株式会社Soken | 自車位置認識装置 |
| EP3576400B1 (en) * | 2017-01-25 | 2024-05-29 | Panasonic Intellectual Property Management Co., Ltd. | Operation control system and operation control method |
| JP6985207B2 (ja) * | 2018-05-09 | 2021-12-22 | トヨタ自動車株式会社 | 自動運転システム |
-
2018
- 2018-07-10 JP JP2018130915A patent/JP7025293B2/ja active Active
-
2019
- 2019-06-17 US US16/443,023 patent/US10916034B2/en active Active
Patent Citations (3)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2011511281A (ja) * | 2008-02-04 | 2011-04-07 | テレ アトラス ノース アメリカ インコーポレイテッド | センサにより検出されたオブジェクトとマップマッチングする方法 |
| JP2016176769A (ja) * | 2015-03-19 | 2016-10-06 | クラリオン株式会社 | 情報処理装置、及び、車両位置検出方法 |
| JP2018021777A (ja) * | 2016-08-02 | 2018-02-08 | トヨタ自動車株式会社 | 自車位置推定装置 |
Cited By (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN112435475A (zh) * | 2020-11-23 | 2021-03-02 | 北京软通智慧城市科技有限公司 | 一种交通状态检测方法、装置、设备及存储介质 |
Also Published As
| Publication number | Publication date |
|---|---|
| US10916034B2 (en) | 2021-02-09 |
| JP7025293B2 (ja) | 2022-02-24 |
| US20200020126A1 (en) | 2020-01-16 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| US11300415B2 (en) | Host vehicle position estimation device | |
| CN109752741B (zh) | 车辆定位设备 | |
| JP5747787B2 (ja) | 車線認識装置 | |
| JP7020348B2 (ja) | 自車位置推定装置 | |
| JP6241422B2 (ja) | 運転支援装置、運転支援方法、および運転支援プログラムを記憶する記録媒体 | |
| WO2022147924A1 (zh) | 车辆定位方法和装置、存储介质及电子设备 | |
| JP7143722B2 (ja) | 自車位置推定装置 | |
| KR102441073B1 (ko) | 자이로 센싱값 보상 장치, 그를 포함한 시스템 및 그 방법 | |
| JP6806891B2 (ja) | 情報処理装置、制御方法、プログラム及び記憶媒体 | |
| JP6776707B2 (ja) | 自車位置推定装置 | |
| CN114088114B (zh) | 车辆位姿校准方法、装置和电子设备 | |
| US20150363653A1 (en) | Road environment recognition system | |
| JP2020003463A (ja) | 自車位置推定装置 | |
| US11908206B2 (en) | Compensation for vertical road curvature in road geometry estimation | |
| JP7025293B2 (ja) | 自車位置推定装置 | |
| JP2020046411A (ja) | データ構造、記憶装置、端末装置、サーバ装置、制御方法、プログラム及び記憶媒体 | |
| JP2013036856A (ja) | 運転支援装置 | |
| CN113795726B (zh) | 自身位置修正方法及自身位置修正装置 | |
| JP2024177451A (ja) | 測定装置、測定方法およびプログラム | |
| US20200182630A1 (en) | Map generation system | |
| JP5549468B2 (ja) | 地物位置取得装置、方法およびプログラム | |
| JP2023118759A (ja) | 測定装置、測定方法およびプログラム | |
| JP5962331B2 (ja) | 速度推定装置及び速度推定方法 | |
| JP2019027995A (ja) | 情報処理装置、プログラム、及び車両位置の推定方法 | |
| RU2781373C1 (ru) | Способ коррекции собственного местоположения и устройство коррекции собственного местоположения |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20210218 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20220118 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20220210 |
|
| R151 | Written notification of patent or utility model registration |
Ref document number: 7025293 Country of ref document: JP Free format text: JAPANESE INTERMEDIATE CODE: R151 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |