JP2020023096A - 記録装置および記録方法 - Google Patents
記録装置および記録方法 Download PDFInfo
- Publication number
- JP2020023096A JP2020023096A JP2018148584A JP2018148584A JP2020023096A JP 2020023096 A JP2020023096 A JP 2020023096A JP 2018148584 A JP2018148584 A JP 2018148584A JP 2018148584 A JP2018148584 A JP 2018148584A JP 2020023096 A JP2020023096 A JP 2020023096A
- Authority
- JP
- Japan
- Prior art keywords
- recording
- encoder
- origin
- signal
- sensor
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Pending
Links
Images


Landscapes
- Ink Jet (AREA)
- Transmission And Conversion Of Sensor Element Output (AREA)
- Optical Transform (AREA)
Abstract
【課題】 エンコーダスケールの継ぎ目部分がある場合でも原点位置を正しく検知できるようにすることを目的とする。【解決手段】 継ぎ目部にスケール情報がない区間があるように設けられ、記録手段が記録材を付与するタイミングの基準を決定するための原点情報が一部に配されるエンコーダスケールを有し、エンコーダセンサが継ぎ目部を読み取って出力した信号に応じて、原点検知センサが継ぎ目部に対応する期間を避けるように原点検知センサが原点情報を検知して出力する信号を有効とする。【選択図】 図7
Description
本発明は記録装置および記録方法に関する。
中間転写体に一次画像を形成し、この一次画像を紙等の記録媒体に転写することで記録物を生成する記録装置が知られている。
特許文献1には、回転体の周上又は周上に近い位置にエンコーダスケールを配置し、エンコーダスケールに設けられたスリットを検知することで吐出タイミングを制御することが記載されている。また、熱膨張に対応するため、エンコーダスケールの端と端の間に隙間を設けて設置されていることも記載されている。
一方、特許文献2には、検知センサがスケール上の原点位置を通過するときの光の強度の変化を検知して、原点位置を取得する原点検知方法が記載されている。
エンコーダスケールの隙間である継ぎ目部分のスケール端のエッジ等によって光量が低下した場合はエッジ等を原点信号と誤検知してしまい、回転体の原点位置がずれてしまう。間違った原点位置を基準として記録材を吐出すると回転体の表面の正確な位置に記録材を着弾できなくなる。
本発明は上記を鑑みてなされたものであり、エンコーダスケールの継ぎ目部分がある場合でも原点位置を正しく検知できるようにすることを目的とする。
本発明は、周上に転写体を有し、前記転写体が画像形成領域を循環的に通過するように回転する転写胴と、前記画像形成領域において前記転写体に記録材を付与して記録を行う記録手段と、記録媒体に、前記転写体上の画像を転写する転写手段と、前記記録手段が記録材を付与するタイミングの基準を決定するための原点情報が一部に配され、前記転写胴の周に沿って、両端部との間の継ぎ目部は情報のない区間となるように前記転写胴に取り付けられ、前記転写胴の回転を検知するために利用されるエンコーダスケールと、前記エンコーダスケールを読み取り、前記転写胴の回転に応じた信号を出力するエンコーダセンサと、前記エンコーダスケールを読み取り、前記原点情報を検知するための原点検知センサと、前記原点検知センサが出力する信号と、前記エンコーダセンサが出力する信号とに基づいて、前記記録手段が前記転写体に記録材を付与するタイミングを制御するタイミング制御部と、を有する記録装置であって、前記エンコーダセンサが前記継ぎ目部を読み取って出力する信号に応じて、前記原点検知センサが前記継ぎ目部に対応する期間を除いた期間を、前記原点検知センサが前記原点情報を検知して出力する信号を有効とする有効期間に決定する決定手段を更に有し、前記タイミング制御部は、前記有効期間に前記原点検知センサが前記原点情報を検知して出力する信号に基づいて前記転写体に記録材を付与するタイミングを制御することを特徴とする。
本発明によれば、エンコーダスケールの継ぎ目部分がある場合でも原点位置を正しく検知できるようにすることができる。
以下に、図面を参照しながら、本発明の実施形態を詳しく説明する。以下に説明する記録装置は、インクジェット形式のプリンタ(以下、単に「プリンタ」)を例に挙げて説明するが、これに限定するものではない。
[装置構成]
本実施形態に係るプリンタ(記録装置)は、転写胴である回転体107上の円周上に設置された転写体上に画像を形成し、更に、紙等の記録媒体(以下、記録紙)に転写体上の画像を転写することにより、記録紙に記録を行う。図1は、本実施形態に係るプリンタ100の内部構成の例を示す断面の概略図である。プリンタ100は、シート供給部101、アライメント部102、プリント部103、転写部104、排出搬送部105、反転部(不示図)、および制御部106を備える。記録紙は、図1中の実線で示した紙搬送経路に沿ってローラやベルト(不図示)からなる搬送機構で搬送され、各ユニットで処理がなされる。
本実施形態に係るプリンタ(記録装置)は、転写胴である回転体107上の円周上に設置された転写体上に画像を形成し、更に、紙等の記録媒体(以下、記録紙)に転写体上の画像を転写することにより、記録紙に記録を行う。図1は、本実施形態に係るプリンタ100の内部構成の例を示す断面の概略図である。プリンタ100は、シート供給部101、アライメント部102、プリント部103、転写部104、排出搬送部105、反転部(不示図)、および制御部106を備える。記録紙は、図1中の実線で示した紙搬送経路に沿ってローラやベルト(不図示)からなる搬送機構で搬送され、各ユニットで処理がなされる。
シート供給部101は、1または複数種類の記録紙を収納して供給するユニットである。シート供給部101は、記録紙として、ローラによりロール紙を供給する構成であってもよいし、カセット等からカット紙を供給する構成であってもよい。アライメント部102は、シート供給部101から供給された記録紙の傾きを軽減させるユニットである。基準となる側の記録紙の端部をガイド部材に押し付けることにより、記録紙の斜行が矯正される。また、アライメント部102に記録紙が供給されて、記録準備が完了した際には制御部106に対して、紙の先端検知信号を出力し、記録のタイミングを通知する。
プリント部103は、複数の記録ヘッドを持つ。図1において、記録ヘッドは回転体107の周上に設置され、最上流ヘッド112は複数の記録ヘッドのうち転写体回転方向において最上流の記録ヘッドを示し、最下流ヘッド113は複数の記録ヘッドのうち転写体回転方向において最下流の記録ヘッドを示している。ここでの上流/下流は、回転体107の回転方向に対するものとする。図1では、最上流ヘッド112、最下流ヘッド113のみが示されているが、この間に、更に複数の記録ヘッドが設置されているものとする。また、複数の記録ヘッドは回転体107の回転方向に沿って平行に並べられている。記録ヘッドは、転写体109の上に画像を形成するユニットである。本実施形態では、転写体109として、回転体107上に記録媒体4枚分の画像形成領域を設けられるように、回転体107のサイズが規定されている。また、図1において、回転体107は、時計回りに回転するものとし、この回転方向を副走査方向とする。つまり、回転体107が回転することにより、回転体107の円周上に設けられた転写体109に対し、最上流ヘッド112から最下流ヘッド113まで順次画像を形成していく。転写体109は回転して循環的に記録ヘッドの下を通過し、各画像形成領域には記録ヘッドの下を1回通過する間に画像が形成される。
各記録ヘッドは、使用が想定される記録紙の最大幅をカバーする範囲でインクジェット方式のノズル列が形成されたライン型記録ヘッドを有する。記録ヘッドは、1または複数のノズル列を備える。インクジェット方式は、記録素子として電気熱変換体を用いた方式、ピエゾ素子を用いた方式、静電素子を用いた方式、MEMS素子を用いた方式等を採用することができ、特に限定するものではない。記録ヘッドにて付与(吐出)される各色のインク(記録材)は、インクタンク(不図示)から記録ヘッドに供給される。
転写部104は、プリント部103によって転写体109上に画像形成された画像をシート供給部101から給紙された記録紙に対して転写することで記録紙に画像形成するユニットである。転写部104は、転写胴として機能する回転体107と画像搬送胴110の間に圧力と熱を加えることにより、記録紙に対して画像を転写させる。また、転写部104は、同時に記録紙に対して画像を定着させる。排出搬送部105は、転写部104で画像形成された記録紙を搬送する搬送機構と、搬送機能によって記録済みの記録紙を格納する1または複数の搬送トレイ(不図示)を備える。制御部106は、プリンタ100全体を制御する。制御部106の構成例の詳細については、図4を用いて後述する。
(プリント部)
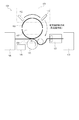
図2は、記録紙に記録を行うプリント部103および回転体107およびその周辺の構成を示す模式図である。図2(a)は、転写体からプリント部103に向かってプリント部103を見た場合、つまり下からプリント部103の記録ヘッドの吐出口を見た場合の様子を示す模式図であり、図2(b)は、プリンタの側面側から回転体107およびプリント部103を見た場合の様子を示す模式図である。図2(a)に示すように、最上流ヘッド112から最下流ヘッド113の各記録ヘッドには、インクの吐出口であるノズルが主走査方向に配列され、各記録ヘッドにおいては2つのノズル列が主走査方向にシフトするように配置されている。記録ヘッドはインクを吐出するためのエネルギーを発生する記録素子を利用してノズルからインクを吐出する。これら複数の記録ヘッドは互いに異なる色のインクを吐出し、吐出軸が回転体107の面に直交するように並列に配置されている。回転体107の中心軸上に(直接又は間接的に)駆動源(不図示)が設けられており、これらの駆動により回転体107の円周上に配置された転写体109は矢印の方向(図2(b)の時計回り方向、図2(a)の右方向)に搬送される。図2(b)に示すように回転体107の円周上には、4つの転写体109が各位置に取り付けられ、これらに4つの転写体109が設けられた領域は記録ヘッドにより画像を形成することが可能な画像形成領域となる。また、回転体107には図2(b)において奥から手前に向かう方向、図2(a)ではノズル並び方向を示す矢印の方向に出っ張るように設けられ、回転体107の転写体搭載部の径よりも小さい径を有する小径部114が設けられている。前記ノズル並び方向に垂直な断面において、小径部114は回転体107の転写体搭載部と同心円形であり、小径部114は回転体107と一体となって回転する。小径部114の周上には、4つの非画像形成領域の(画像形成領域と画像形成領域の間)うちの一つと回転軸を中心とする角度が一致する位置に継ぎ部205があるようにエンコーダスケール200が配置される。プリント103の各記録ヘッドかは、エンコーダスケール200をエンコーダセンサ201、202が読み取って出力する信号に基づくタイミングでインクを吐出する。この点については詳しくは後述する。このエンコーダスケール200には、エンコーダセンサが読み取る情報として、所定の間隔で目盛に相当するスリットが設けられている。スリットではなく、読み取り可能な白黒あるいはカラーのパターンを設けるようにしてもよい。また、エンコーダスケール200は、エンコーダスケール200の原点位置情報210(原点情報)を有している。本実施形態では、エンコーダスケールに設けてあるスリットの中に原点位置情報210が埋め込まれており、例えばスリットの形状を異ならせるなどして、スリットの1つが原点位置情報210でもあるようになっている。他にも、連続した複数のスリットを1つの原点位置情報210としても良いし、エンコーダスケール200に対してノズル並び方向においてずれた位置に原点位置情報210が設けられていてもよい。なお、小径部114は回転体107と一体的に成形されていてもよく、別体として取り付けられ回転体107に固定される形でも構わない。またエンコーダスケールは転写体109が配される周の面と同一面に取り付けられるような形態をとってもよい。
図2は、記録紙に記録を行うプリント部103および回転体107およびその周辺の構成を示す模式図である。図2(a)は、転写体からプリント部103に向かってプリント部103を見た場合、つまり下からプリント部103の記録ヘッドの吐出口を見た場合の様子を示す模式図であり、図2(b)は、プリンタの側面側から回転体107およびプリント部103を見た場合の様子を示す模式図である。図2(a)に示すように、最上流ヘッド112から最下流ヘッド113の各記録ヘッドには、インクの吐出口であるノズルが主走査方向に配列され、各記録ヘッドにおいては2つのノズル列が主走査方向にシフトするように配置されている。記録ヘッドはインクを吐出するためのエネルギーを発生する記録素子を利用してノズルからインクを吐出する。これら複数の記録ヘッドは互いに異なる色のインクを吐出し、吐出軸が回転体107の面に直交するように並列に配置されている。回転体107の中心軸上に(直接又は間接的に)駆動源(不図示)が設けられており、これらの駆動により回転体107の円周上に配置された転写体109は矢印の方向(図2(b)の時計回り方向、図2(a)の右方向)に搬送される。図2(b)に示すように回転体107の円周上には、4つの転写体109が各位置に取り付けられ、これらに4つの転写体109が設けられた領域は記録ヘッドにより画像を形成することが可能な画像形成領域となる。また、回転体107には図2(b)において奥から手前に向かう方向、図2(a)ではノズル並び方向を示す矢印の方向に出っ張るように設けられ、回転体107の転写体搭載部の径よりも小さい径を有する小径部114が設けられている。前記ノズル並び方向に垂直な断面において、小径部114は回転体107の転写体搭載部と同心円形であり、小径部114は回転体107と一体となって回転する。小径部114の周上には、4つの非画像形成領域の(画像形成領域と画像形成領域の間)うちの一つと回転軸を中心とする角度が一致する位置に継ぎ部205があるようにエンコーダスケール200が配置される。プリント103の各記録ヘッドかは、エンコーダスケール200をエンコーダセンサ201、202が読み取って出力する信号に基づくタイミングでインクを吐出する。この点については詳しくは後述する。このエンコーダスケール200には、エンコーダセンサが読み取る情報として、所定の間隔で目盛に相当するスリットが設けられている。スリットではなく、読み取り可能な白黒あるいはカラーのパターンを設けるようにしてもよい。また、エンコーダスケール200は、エンコーダスケール200の原点位置情報210(原点情報)を有している。本実施形態では、エンコーダスケールに設けてあるスリットの中に原点位置情報210が埋め込まれており、例えばスリットの形状を異ならせるなどして、スリットの1つが原点位置情報210でもあるようになっている。他にも、連続した複数のスリットを1つの原点位置情報210としても良いし、エンコーダスケール200に対してノズル並び方向においてずれた位置に原点位置情報210が設けられていてもよい。なお、小径部114は回転体107と一体的に成形されていてもよく、別体として取り付けられ回転体107に固定される形でも構わない。またエンコーダスケールは転写体109が配される周の面と同一面に取り付けられるような形態をとってもよい。
転写体回転方向において最上流の最上流ヘッド112よりも上流側に、エンコーダスケール200を検知する第1のエンコーダセンサ201が配置されている。転写体回転方向において最下流の最下流ヘッド113よりも下流側に、エンコーダスケール200を検知する第2のエンコーダセンサ202が配置される。また、エンコーダスケール上の原点位置情報210を検知する第1の原点検知センサ206、第2の原点検知センサ207が第1のエンコーダセンサ201、第2のエンコーダセンサ202の近傍に設置される。エンコーダスケール200はスリットを備えた反射スケールであり、第1のエンコーダセンサ201、第2のエンコーダセンサ202は発光部と受光部を備えている。第1のエンコーダセンサ201、第2のエンコーダセンサ202はエンコーダスケール200に向けて発光し、反射した受光量の変化を検知することによってスリットを読み取る。第1の原点検知センサ206、第2の原点検知センサ207は発光部と受光部を備えており、原点位置情報210を光学的に読み取る。原点位置情報210は、スリットの有無による第1の原点検知センサ206、第2の原点検知センサ207が受光する受光量の変化よりも大きく受光量が大きく変化するようにエンコーダスケール200に設けられている。第1の原点検知センサ206、第2の原点検知センサ207はスリットを読み取るときの受光量の変化は有意な信号として検知しないが、原点位置情報210による受光量の変化は有意な信号として検知する。原点検知方法については、光強度を示す信号のエッジを検出する手法やエンコーダスケールの情報を加味して検出する手法など、検出手法はここでは限定しない。また、第1のエンコーダセンサ201と第1の原点検知センサ206及び第2のエンコーダセンサ202と第2の原点検知センサ207は別の場所に設けられていても良く、また一体型となっていてもよい。
継ぎ部205は、エンコーダスケール200の熱膨張等に対応して、エンコーダスケール200の両端部間に隙間を設けるようにして配置していることでできる間隙部分であり、ここにはスケール情報であるスリットは存在しない。そのため、継ぎ部205を第1のエンコーダセンサ201、第2のエンコーダセンサ202で読み取った場合、光量が変化しない、またはスリットとは異なる受光量の変化の仕方をするため、読み取った値は不定となる。以下の説明では、継ぎ部205を不定領域とも称する。なお、継ぎ目部の両端部を繋ぐように別の部材で隙間を埋める、あるいは継ぎ目をシールするようなことをしても構わないが、継ぎ目部にはスリットは存在しないという点では継ぎ目部に間隙がある場合と同じである。また、継ぎ部205を第1の原点検知センサ206、第2の原点検知センサ207で読み取った場合も不定となる。なお、回転体107の回転方向における、継ぎ部205の幅は、回転体107のサイズやそのほかの構成条件に応じて変動することがある。第1のエンコーダセンサ201、第2のエンコーダセンサ202は回転体107の回転位相を検知する。第1のエンコーダセンサ201、第2のエンコーダセンサ202は、回転体107の回転方向において、ヘッド幅H(deg)(図2(a)中の点線矢印)に相当する角度の外側に設置される。但し、かならず外側である必要はない。プリント部103の周辺に、環境温度検知センサや環境湿度検知センサ(不図示)が配置されていてもよい。また、本実施形態ではエンコーダセンサ及び原点検知センサはそれぞれ2つの構成で説明しているが、1つずつでも、また3つずつ以上でも良く、それぞれの個数が同じでなくても良い。
エンコーダセンサが2つ設けられている場合には、不定領域の位置が分かっていれば、制御に使用するエンコーダセンサを切り替えることで、不定領域を検知せずに回転体107の回転を検知することができる。第1のエンコーダセンサ201が不定領域を検知している時にはもう一方の第2のエンコーダセンサ202が読み取った値によって回転を検知する。また、第2のエンコーダセンサ202が不定領域を検知している時には第1のエンコーダセンサ201が読み取った値によって回転を検知する。このように制御に使用するエンコーダセンサを切り替えていくことで不定領域を検知せずに回転体107の1周分の回転を検知することができる。
制御部106は、第1のエンコーダセンサ201、第2のエンコーダセンサ202からの信号により得ることのできる回転体107上の転写体109の移動量(搬送量)に応じて、転写体109にインクを吐出するタイミングの制御を行うための吐出タイミング信号を生成する。吐出タイミング信号は各画像形成領域におけるインク吐出の起点となるタイミングを知らせる印字トリガー信号であり、この印字トリガー信号を起点に派生する各カラムに対応したブロックトリガー信号に基づいて、記録ヘッドから連続的に吐出が行われる。
回転体107を駆動する駆動源(不図示)は、予め定められている速度テーブルに従ってモータの回転制御駆動を実行する。速度計測部208は、例えば、所定期間(回転体107が複数回転分の時間)における回転体107(転写体109)の平均速度を計測する。この平均速度に基づいて記録紙の搬送速度を制御する。補足すると、速度計測部208は、速度を計測するために、転写体109の移動量(搬送量)も計測している。
記録ヘッドが備えるノズルに対応する各記録素子は、上述した吐出タイミング信号の他に、第1の原点検知センサ206、第2の原点検知センサ207から得た吐出タイミングを決定するための基準となるエンコーダ基準位置と、記録データとに基づいて駆動される。本実施形態では、正しく検出された原点位置情報210の位置をエンコーダ基準位置とする。記録素子の駆動により、ノズルからインクが吐出され、転写体109に着弾する。第1の色を吐出する記録ヘッドで、記録データに対応した第1の色の記録が行われる。次に第2の色を吐出する記録ヘッドで、記録データに対応した第2の色の記録が行われる。これを第3の色を吐出する記録ヘッド、第4の色を吐出する記録ヘッド・・・と繰り返していくことで、インクによって、転写体109上に画像が形成される。第1の原点検知センサ206、第2の原点検知センサ207が原点位置情報210を検出したことでエンコーダ基準位置が決定されたので、記録装置は、エンコーダ基準位置に基づいて回転体107が所定の位置(回転位相)となるときに記録を開始する。具体的な制御については後述する。本実施形態では1周で4画像分の画像形成領域があるため、各色1周において4つの記録開始位置を設定することになる。回転体107上に設けられる画像形成領域の数は、回転体107のサイズやプリンタ100が対応可能な記録紙のサイズに応じて決定される。また、プリンタ100がロール紙もしくはカット紙のいずれに対応しているかに応じて、画像形成領域を決定してもよい。
図3は、エンコーダスケール200についての詳細を説明するための図である。エンコーダスケール200はエンコーダスケール200の端と端の間に継ぎ部205があるように設置している。継ぎ部205は画像形成領域と画像形成領域の間に配置されるように構成している。上述したように、継ぎ部205の位置ではスリットが存在しないため、第1のエンコーダセンサ201、第2のエンコーダセンサ202はエンコーダスケール200のスリット情報を検知することが出来ない。そのため、第1のエンコーダセンサ201、第2のエンコーダセンサ202から出力される信号はスリットを読み取っているときの通常信号を比べて不安定となる。また、第1の原点検知センサ206、第2の原点検知センサ207においては、エンコーダスケールのスリット部と対向しているときは受光量の変動が穏やかであるが、継ぎ部205と対向するときは受光量が大きく変化する場合がある。例えば、継ぎ目部におけるエンコーダスケールの端部では反射光の角度が変わる場合などが挙げられる。第1の原点検知センサ206、第2の原点検知センサ207は受光量の大きな変化を捉えることで原点位置情報210を検知しようとしているため、同様の受光量の変化が起こる継ぎ部205は、と原点位置情報210と区別することができず、同様のレベルの信号を出力してしまう。このため、以下の制御により、正確に原点位置情報210の検知を行う。
(制御部)
図4は、本実施形態におけるプリンタ100の制御構成のブロック図である。ここでの記録制御については、図5を用いて詳しく説明する。プリンタ100本体における受信バッファ401は、ホストPC450から受信I/F402を介して画像データを受信する。画像処理部403は、受信バッファ401から画像データを読み出し、誤差拡散、ディザ法などにより量子化処理までを行い、インクを吐出するための記録データとする。そして、画像処理部403は、記録データを、記録バッファ404に格納する。
図4は、本実施形態におけるプリンタ100の制御構成のブロック図である。ここでの記録制御については、図5を用いて詳しく説明する。プリンタ100本体における受信バッファ401は、ホストPC450から受信I/F402を介して画像データを受信する。画像処理部403は、受信バッファ401から画像データを読み出し、誤差拡散、ディザ法などにより量子化処理までを行い、インクを吐出するための記録データとする。そして、画像処理部403は、記録データを、記録バッファ404に格納する。
基準位置生成部414は、第1のエンコーダセンサ201、第2のエンコーダセンサ202から入力された位置情報と第1の原点検知センサ206、第2の原点検知センサ207から入力された原点位置情報210を検知した信号とに基づいて、吐出タイミングの基準を決めるためのエンコーダ基準位置を決定する。
吐出タイミング生成部407は、第1のエンコーダセンサ201、第2のエンコーダセンサ202から入力される信号が示す位置情報と基準位置生成部414から入力される基準位置情報に基づいて、基準位置からの距離に応じて転写体109に吐出を開始可能なように吐出タイミング信号を生成する。記録制御部405は、記録バッファ404に格納されている記録データと、吐出タイミング生成部407(タイミング制御部)で生成された吐出タイミング信号に基づいて、記録ヘッドの各ノズルのインクの吐出または非吐出を示す記録データを各記録ヘッドに送信する。各記録ヘッドは送られた記録データに基づいて各ノズルを駆動し、インクを吐出して転写体109上に画像を記録する。
なお、受信バッファ401、記録バッファ404は、DRAM等のメインメモリ410の一部である。しかし、必ずしもDRAMである必要は無く、RAMの定義の範疇に属するメモリであれば、SRAM等のDRAM以外のメモリ(記憶装置)であっても構わない。また、上記のメモリは内部に構成されてもよいし、外部の汎用メモリでもよい。また、本実施形態では、各ユニットが1つのモジュール内に配置して説明しているが、各ユニットがそれぞれ独立してモジュール化されていてもよい。また、CPU413は、プリンタ100全体を制御するための中央処理装置であり、一般的に各制御部やメモリと接続されているが、図をわかりやすくするため、ここでは接続構成は省略している。
(基準位置生成部)
次に、基準位置生成部414について説明する。図5は、本実施形態に係る基準位置生成部414の構成例を示す図である。ここでは第1のエンコーダセンサ201及び第1の原点検知センサ206がそれぞれ1つの構成で説明する。
次に、基準位置生成部414について説明する。図5は、本実施形態に係る基準位置生成部414の構成例を示す図である。ここでは第1のエンコーダセンサ201及び第1の原点検知センサ206がそれぞれ1つの構成で説明する。
不定領域検出部501(継ぎ目部検出手段)は、第1のエンコーダセンサ201から入力される信号から継ぎ部205に相当する不定領域205を検出する。不定領域検出部501は不定領域を検出すると基準位置サーチウインドウを開く期間を示す信号を基準位置判定部502に入力する。基準位置サーチウインドウを開く期間を示す信号は不定領域を検出してから所定時間経過後から予め定められた時間が経過するまでで規定されるサーチ時間の間がHigh状態となる波形をとる。不図示のタイマによって時間が計測され、タイマが計測した時間によって基準位置サーチウインドウを開く期間を示す信号を基準位置判定部502に入力する期間が制御される。基準位置判定部502は不定領域検出部501から入力される基準位置サーチウインドウを開く期間を示す信号がHighとなっている有効期間とする。基準位置判定部502は第1の原点検知センサ206から入力される信号において、有効期間に第1の原点検知センサ206に入力された有意な信号を有効とし、原点位置情報210の検知に基づく原点信号と判定する。原点信号を検知したことでエンコーダ基準位置を特定したことを示す基準位置情報の信号を吐出タイミング生成部407へ送信する。不定領域から基準位置サーチ開始までの時間、基準位置サーチ時間は、回転体の移動速度(回転速度)に応じて、CPU413によって任意に変更することが可能である。不定領域検出方法については後述する。
[不定領域検出について]
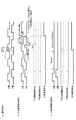
図6は、図5の第1のエンコーダセンサ201の出力信号に基づく不定領域205の検出方法について説明するための図である。図6(a)から(c)は信号のタイミングチャートであり、時間軸としては右に行くほど時間的に後のタイミングになる。図6(a)はエンコーダスケール200を読み取っているときの通常時の第1のエンコーダセンサ201からの入力波形を示している。第1のエンコーダセンサ201はスリットを読み取ることによる受光量の変化によって1つの波形を検出する。検出した波形の極値(極大値、極小値)をエッジとするA相の信号と、基準値ラインと波形が交差する点をエッジとするB相の信号とを生成する。A相、B相の信号は4分の1周期ずれている。Tはエンコーダ信号のA相とB相の近接するエッジ間の間隔である。なお、図6ではTをA相とB相のエッジ間の間隔として説明しているが、A相の立ち上がりエッジと近接するA相の立下りエッジとの間隔としてもよい。また、A相内での立ち上がりエッジ間など組み合わせは適宜決定してよい。通常時すなわち、不定領域ではないところを読み取っているときは、T=T1であり、回転体の速度変動や測定誤差を加味して設定するT1の最大値をTmax、最小値をTminとする。図6(b)は不定領域を検出するときの各信号の一例を説明する図である。第1のエンコーダセンサ201が不定領域を検出しているとき、A相とB相とのエッジ間の間隔TはT2となり、Tminより短く、また別の箇所ではA相における立下りエッジと次の立ち上がりエッジとの間隔がT3となるがこれはTmaxより長い。このように検出した周期TがT<TminまたはT>Tmaxの場合に不定領域検出部501は不定と検知する。不定を検出する毎に不定検知回数(Na)をカウントし、回数が不定領域確定回数(M)と一致したタイミングで、不定領域検出部501は不定領域を検出し、基準位置サーチウインドウを開く期間を示す信号を出力する。不定確定回数(M)は任意の値を設定でき、予め不定領域検出部501に設定しておく。エンコーダ信号はスケールの汚れなどによってもばらつくことがある。不定領域において不定検知回数(Na)が複数回ある場合には、不定確定回数(M)を複数回に設定することで、スケールの汚れなどによるエンコーダ信号のばらつきによって不定と検知したものを不定領域と判定することを防ぐことが出来る。また、エンコーダスケール200上に複数の汚れがあった場合、不定確定回数(M)を複数回に設定していたとしても汚れを不定領域であると誤検知してしまう可能性がある。そこで、一度不定検知をしてもその後所定時間の間に次の不定検知をしなかった場合は不定確定回数(M)を0回にリセットすることでエンコーダスケール200上に複数の汚れがあった場合にも誤検知することを防ぐことができる。
図6は、図5の第1のエンコーダセンサ201の出力信号に基づく不定領域205の検出方法について説明するための図である。図6(a)から(c)は信号のタイミングチャートであり、時間軸としては右に行くほど時間的に後のタイミングになる。図6(a)はエンコーダスケール200を読み取っているときの通常時の第1のエンコーダセンサ201からの入力波形を示している。第1のエンコーダセンサ201はスリットを読み取ることによる受光量の変化によって1つの波形を検出する。検出した波形の極値(極大値、極小値)をエッジとするA相の信号と、基準値ラインと波形が交差する点をエッジとするB相の信号とを生成する。A相、B相の信号は4分の1周期ずれている。Tはエンコーダ信号のA相とB相の近接するエッジ間の間隔である。なお、図6ではTをA相とB相のエッジ間の間隔として説明しているが、A相の立ち上がりエッジと近接するA相の立下りエッジとの間隔としてもよい。また、A相内での立ち上がりエッジ間など組み合わせは適宜決定してよい。通常時すなわち、不定領域ではないところを読み取っているときは、T=T1であり、回転体の速度変動や測定誤差を加味して設定するT1の最大値をTmax、最小値をTminとする。図6(b)は不定領域を検出するときの各信号の一例を説明する図である。第1のエンコーダセンサ201が不定領域を検出しているとき、A相とB相とのエッジ間の間隔TはT2となり、Tminより短く、また別の箇所ではA相における立下りエッジと次の立ち上がりエッジとの間隔がT3となるがこれはTmaxより長い。このように検出した周期TがT<TminまたはT>Tmaxの場合に不定領域検出部501は不定と検知する。不定を検出する毎に不定検知回数(Na)をカウントし、回数が不定領域確定回数(M)と一致したタイミングで、不定領域検出部501は不定領域を検出し、基準位置サーチウインドウを開く期間を示す信号を出力する。不定確定回数(M)は任意の値を設定でき、予め不定領域検出部501に設定しておく。エンコーダ信号はスケールの汚れなどによってもばらつくことがある。不定領域において不定検知回数(Na)が複数回ある場合には、不定確定回数(M)を複数回に設定することで、スケールの汚れなどによるエンコーダ信号のばらつきによって不定と検知したものを不定領域と判定することを防ぐことが出来る。また、エンコーダスケール200上に複数の汚れがあった場合、不定確定回数(M)を複数回に設定していたとしても汚れを不定領域であると誤検知してしまう可能性がある。そこで、一度不定検知をしてもその後所定時間の間に次の不定検知をしなかった場合は不定確定回数(M)を0回にリセットすることでエンコーダスケール200上に複数の汚れがあった場合にも誤検知することを防ぐことができる。
図6(c)は回転体の原点検出シーケンス時の不定領域検出例の他の一例を説明している。センサや継ぎ部205の設定によっては、図6(b)のようにエンコーダセンサの信号が乱れる場合の他に、図6(c)のように不定領域では信号が入力されない場合もある。図中のTtimeoutは次のエッジが来ない場合に不定と検知するためのタイムアウト時間を示している。時間はタイマによって計測し、Ttimeout待っても信号が入力されず、次のエッジが来ない場合に不定領域として検出する。不定領域検出毎に不定検知回数(Nt)をカウントし、不定確定回数(L)と一致したタイミングで、不定領域検出を示す信号を出力する。不定確定回数(L)は適宜の値を設定可能であり、予め不定領域検出部501に設定しておく。通常(c)のようにエンコーダ信号が来なくなるようなケースではLを1回にする。
[基準位置情報生成について]
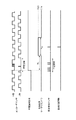
次に、図7は図5の不定領域検出部501での基準位置サーチウインドウを開く期間を示す信号の生成と基準位置判定部502での基準位置情報生成についてのタイミングチャートを示している。不定領域検出部501は不定領域検出信号を生成してからTs経過後に、基準位置サーチウインドウの信号をHighにし、予め定められたサーチ時間Twの間Highを維持した後Lowとする。基準位置判定部502は基準位置サーチウインドウがHighのタイミングで入力された第1の原点検知センサ206からの原点位置情報210を検出したことを示す信号により基準位置を示す信号を発生させる。この信号を、基準位置情報として図5の吐出タイミング生成部407へ送信する。吐出タイミング生成部407は受信した基準位置情報を検知したタイミングを基準として、第1のエンコーダセンサ201で所定カウント分のカウントを行い吐出タイミング信号を記録制御部405に送信する。記録制御部405は吐出タイミング信号に基づいて転写体109に記録を行う。
次に、図7は図5の不定領域検出部501での基準位置サーチウインドウを開く期間を示す信号の生成と基準位置判定部502での基準位置情報生成についてのタイミングチャートを示している。不定領域検出部501は不定領域検出信号を生成してからTs経過後に、基準位置サーチウインドウの信号をHighにし、予め定められたサーチ時間Twの間Highを維持した後Lowとする。基準位置判定部502は基準位置サーチウインドウがHighのタイミングで入力された第1の原点検知センサ206からの原点位置情報210を検出したことを示す信号により基準位置を示す信号を発生させる。この信号を、基準位置情報として図5の吐出タイミング生成部407へ送信する。吐出タイミング生成部407は受信した基準位置情報を検知したタイミングを基準として、第1のエンコーダセンサ201で所定カウント分のカウントを行い吐出タイミング信号を記録制御部405に送信する。記録制御部405は吐出タイミング信号に基づいて転写体109に記録を行う。
以上のようにして一度原点位置情報210を検知した後、例えば1回転後に再び原点位置情報210を検出する場合には、一度検知した原点位置情報210に基づき次の原点位置情報210を検出するための基準位置サーチウインドウを開くようにすることもできる。一度検知した原点位置から1周した位置が第1の原点検知センサ206を通過するタイミングに合わせて基準位置サーチウインドウを開き、検知した原点位置情報210をエンコーダ基準位置として再設定する。そして、再設定したエンコーダ基準位置から1周してまた原点位置情報210があると考えられる位置が第1の原点検知センサ206を通過するタイミングに合わせて基準位置サーチウインドウを開き、原点位置情報210を検知する。基準位置サーチウインドウを開くタイミングは、原点位置情報210を検知してからの時間をタイマで計って制御しても良いし、エンコーダセンサを用いて原点位置情報210からの距離を計測して制御しても良い。エンコーダ基準位置を基準として基準位置サーチウインドウを制御することで、1回目以降は不定領域を検出せずとも原点位置情報210を検知することができる。
本実施形態では、上記の構成条件を満たすように構成および制御することで、エンコーダスケール200のつなぎ合わせの部分の継ぎ目で生じるエンコーダ基準位置の誤検知による、記録画像への影響を抑制することができる。
(その他の実施形態)
上記の実施形態では基準位置サーチウインドウを開く期間は時間で制御されていたが、例えば第1のエンコーダセンサ201、第2のエンコーダセンサ202で計測された回転体107の回転量でサーチウインドウを開く期間を制御してもよい。回転体107の回転量で制御することで、回転体107の回転速度に依存せずに一定区間を原点情報の検知を有効とする有効期間として設定することができる。つまり、回転体107の回転速度がばらつくことがあっても原点位置情報が第1の原点検知センサ206を通過するときに一定の有効期間を設定することができる。、回転速度の誤差を考慮した分の余裕を有効期間に持たせなくてもよくなり、基準位置サーチウインドウを開く距離を狭めることができ、誤検知を少なくすることができる。この場合はエンコーダセンサが2つ設けられている必要がある。継ぎ部205を検知したら、継ぎ部205を検知していない方のエンコーダセンサを用いて継ぎ部205から設定した距離分のカウントを計測し、設定した距離進んだ時に基準位置サーチウインドウを開くことで原点情報を検出する。
上記の実施形態では基準位置サーチウインドウを開く期間は時間で制御されていたが、例えば第1のエンコーダセンサ201、第2のエンコーダセンサ202で計測された回転体107の回転量でサーチウインドウを開く期間を制御してもよい。回転体107の回転量で制御することで、回転体107の回転速度に依存せずに一定区間を原点情報の検知を有効とする有効期間として設定することができる。つまり、回転体107の回転速度がばらつくことがあっても原点位置情報が第1の原点検知センサ206を通過するときに一定の有効期間を設定することができる。、回転速度の誤差を考慮した分の余裕を有効期間に持たせなくてもよくなり、基準位置サーチウインドウを開く距離を狭めることができ、誤検知を少なくすることができる。この場合はエンコーダセンサが2つ設けられている必要がある。継ぎ部205を検知したら、継ぎ部205を検知していない方のエンコーダセンサを用いて継ぎ部205から設定した距離分のカウントを計測し、設定した距離進んだ時に基準位置サーチウインドウを開くことで原点情報を検出する。
また、上述した実施形態ではプリント部103をインクジェット記録ヘッドによって構成したが、記録材として粉末トナーを用いて電子写真方式で回転体107上にプリントを行うようにプリント部103を構成してもよい。
本発明は、上述の実施形態の1以上の機能を実現するプログラムを、ネットワーク又は記憶媒体を介してシステム又は装置に供給し、そのシステム又は装置のコンピューターにおける1つ以上のプロセッサーがプログラムを読出し実行する処理でも実現可能である。また、1以上の機能を実現する回路(例えば、ASIC)によっても実現可能である。
107 回転体
109 転写体
112 最上流ヘッド
113 最下流ヘッド
201 第1のエンコーダセンサ
202 第2のエンコーダセンサ
206 第1の原点検知センサ
207 第2の原点検知センサ
405 記録制御部
407 吐出タイミング生成部
501 不定領域検出部
502 基準位置判定部
109 転写体
112 最上流ヘッド
113 最下流ヘッド
201 第1のエンコーダセンサ
202 第2のエンコーダセンサ
206 第1の原点検知センサ
207 第2の原点検知センサ
405 記録制御部
407 吐出タイミング生成部
501 不定領域検出部
502 基準位置判定部
Claims (7)
- 周上に転写体を有し、前記転写体が画像形成領域を循環的に通過するように回転する転写胴と、
前記画像形成領域において前記転写体に記録材を付与して記録を行う記録手段と、
記録媒体に、前記転写体上の画像を転写する転写手段と、
前記記録手段が記録材を付与するタイミングの基準を決定するための原点情報が一部に配され、前記転写胴の周に沿って、両端部との間の継ぎ目部は情報のない区間となるように前記転写胴に取り付けられ、前記転写胴の回転を検知するために利用されるエンコーダスケールと、
前記エンコーダスケールを読み取り、前記転写胴の回転に応じた信号を出力するエンコーダセンサと、
前記エンコーダスケールを読み取り、前記原点情報を検知するための原点検知センサと、
前記原点検知センサが出力する信号と、前記エンコーダセンサが出力する信号とに基づいて、前記記録手段が前記転写体に記録材を付与するタイミングを制御するタイミング制御部と、を有する記録装置であって、
前記エンコーダセンサが前記継ぎ目部を読み取って出力する信号に応じて、前記原点検知センサが前記継ぎ目部に対応する期間を除いた期間を、前記原点検知センサが前記原点情報を検知して出力する信号を有効とする有効期間に決定する決定手段を更に有し、前記タイミング制御部は、前記有効期間に前記原点検知センサが前記原点情報を検知して出力する信号に基づいて前記転写体に記録材を付与するタイミングを制御することを特徴とする記録装置。 - 前記決定手段は前記エンコーダセンサが前記継ぎ目部を読み取って出力した信号を受信してから第1の時間経過した後の期間を前記有効期間に決定することを特徴とする請求項1に記載の記録装置。
- 前記原点検知センサが前記継ぎ目部を読み取って出力する信号は、前記原点情報を読み取ったときに出力する信号と同じレベルの信号であることを特徴とする請求項1または2に記載の記録装置。
- 前記エンコーダセンサが前記エンコーダスケールを読み取って出力する信号の周期Tが前記継ぎ目部でない部分を読み取った場合に取り得る周期の最大値がTmax、最小値がTminであり、T>TmaxまたはT<Tminであることを検知した領域を前記継ぎ目部であると検知する継ぎ目部検出手段を有することを特徴とする請求項1乃至3のいずれか1項に記載の記録装置。
- 前記継ぎ目部検出手段は、前記エンコーダセンサが検知したT>TmaxまたはT<Tminとなった回数をカウントし、前記回数が所定の回数となった領域を前記継ぎ目部であると検知することを特徴とする請求項4に記載の記録装置。
- 前記原点検知センサが前記原点を検知するときの前記転写体の速度は一定であり、
前記エンコーダセンサが前記エンコーダスケールを読み取ったときに出力する信号が所定時間出力されなかった領域を前記継ぎ目部であると検知する継ぎ目部検出手段を有することを特徴とする請求項1乃至5のいずれか1項に記載の記録装置。 - 周上に転写体を有し、前記転写体が画像形成領域を循環的に通過するように回転する転写胴の前記画像形成領域において、記録手段は前記転写体に記録材を付与して記録を行い、
記録媒体に、前記転写体上の画像を転写することによって前記記録媒体に画像を記録し、
前記転写胴の回転を検知するために利用されるエンコーダスケールであって、前記記録手段が記録材を付与するタイミングの基準を決定するための原点情報が一部に配され、前記転写胴の周に沿って、両端部との間の継ぎ目部は情報のない区間となるように前記転写胴にエンコーダスケールが取り付けられ、
前記エンコーダスケールを読み取るために設置されたエンコーダセンサは、前記転写胴の回転に応じた信号を出力し、
前記エンコーダスケールに配された前記原点情報を読み取るために設置された原点検知センサは、読み取った信号を出力し、
前記原点検知センサが出力する信号と、前記エンコーダセンサが出力する信号とに基づいて、前記記録手段が前記転写体に記録材を付与するタイミングを制御する記録方法であって、
前記エンコーダセンサが前記継ぎ目部を読み取って出力する信号に応じて、前記原点検知センサが前記継ぎ目部に対応する期間を除くように決定された有効期間に、前記原点検知センサが前記原点情報を検知して出力する信号を有効とし、
前記有効期間に前記原点検知センサが前記原点情報を検知して出力する信号に基づいて前記転写体に記録材を付与するタイミングを制御することを特徴とする記録方法。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2018148584A JP2020023096A (ja) | 2018-08-07 | 2018-08-07 | 記録装置および記録方法 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2018148584A JP2020023096A (ja) | 2018-08-07 | 2018-08-07 | 記録装置および記録方法 |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| JP2020023096A true JP2020023096A (ja) | 2020-02-13 |
Family
ID=69618107
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2018148584A Pending JP2020023096A (ja) | 2018-08-07 | 2018-08-07 | 記録装置および記録方法 |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP2020023096A (ja) |
-
2018
- 2018-08-07 JP JP2018148584A patent/JP2020023096A/ja active Pending
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| US8608274B2 (en) | Recording apparatus and method for controlling the recording apparatus | |
| US10350880B2 (en) | Printing system control | |
| JP5533037B2 (ja) | 画像形成装置 | |
| JP7180454B2 (ja) | 液体吐出装置、及び画像形成装置 | |
| JP2008155628A (ja) | 記録装置および記録装置の制御方法 | |
| WO2004018218A1 (ja) | 印刷装置、プログラム、及び、印刷方法 | |
| US8136907B2 (en) | System and method for compensating for registration errors arising from heated rollers in a moving web printing system | |
| US10300697B2 (en) | Inkjet recording device and inkjet recording method | |
| JP2011161695A (ja) | エンコーダセンサ及び画像形成装置 | |
| US11225092B2 (en) | Liquid ejection apparatus and liquid ejection method | |
| JP2008105347A (ja) | インクジェット記録装置およびその制御方法 | |
| JP2006273580A (ja) | 搬送制御装置及び画像形成装置 | |
| JP2006264074A (ja) | 液滴吐出装置 | |
| JP2013035616A (ja) | 搬送装置、記録装置及び制御方法 | |
| JP2005298114A (ja) | 印刷装置、媒体検出装置、媒体検出方法、実測方法、プログラムおよび印刷システム | |
| JP6865630B2 (ja) | 記録装置、および記録方法 | |
| JP5616809B2 (ja) | 画像記録装置および画像記録方法 | |
| CN109263306B (zh) | 图像形成装置、以及图像形成装置的控制方法 | |
| JP2021154635A (ja) | 記録装置および記録方法 | |
| JP2016107429A (ja) | 検査装置、画像形成装置、及び検査方法、プログラム | |
| JP7331474B2 (ja) | 画像形成装置およびタイミング調整方法 | |
| JP4765534B2 (ja) | インクジェット記録装置 | |
| JP5286722B2 (ja) | 画像形成装置 | |
| JP2024068417A (ja) | 印刷装置およびマーク検知装置 | |
| US12311658B2 (en) | Image forming apparatus and control device |