JP2020032475A - 工具識別装置及び工具識別システム - Google Patents

工具識別装置及び工具識別システム Download PDF

Info

Publication number
JP2020032475A
JP2020032475A JP2018158903A JP2018158903A JP2020032475A JP 2020032475 A JP2020032475 A JP 2020032475A JP 2018158903 A JP2018158903 A JP 2018158903A JP 2018158903 A JP2018158903 A JP 2018158903A JP 2020032475 A JP2020032475 A JP 2020032475A
Authority
JP
Japan
Prior art keywords
tool
database
type
identification
unit
Prior art date
Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
Granted
Application number
JP2018158903A
Other languages
English (en)
Other versions
JP7160602B2 (ja
Inventor
太郎 小木曽
Taro Ogiso
太郎 小木曽
Current Assignee (The listed assignees may be inaccurate. Google has not performed a legal analysis and makes no representation or warranty as to the accuracy of the list.)
Fanuc Corp
Original Assignee
Fanuc Corp
Priority date (The priority date is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the date listed.)
Filing date
Publication date
Application filed by Fanuc Corp filed Critical Fanuc Corp
Priority to JP2018158903A priority Critical patent/JP7160602B2/ja
Publication of JP2020032475A publication Critical patent/JP2020032475A/ja
Application granted granted Critical
Publication of JP7160602B2 publication Critical patent/JP7160602B2/ja
Active legal-status Critical Current
Anticipated expiration legal-status Critical

Links

Images

Classifications

    • Y—GENERAL TAGGING OF NEW TECHNOLOGICAL DEVELOPMENTS; GENERAL TAGGING OF CROSS-SECTIONAL TECHNOLOGIES SPANNING OVER SEVERAL SECTIONS OF THE IPC; TECHNICAL SUBJECTS COVERED BY FORMER USPC CROSS-REFERENCE ART COLLECTIONS [XRACs] AND DIGESTS
    • Y02—TECHNOLOGIES OR APPLICATIONS FOR MITIGATION OR ADAPTATION AGAINST CLIMATE CHANGE
    • Y02P—CLIMATE CHANGE MITIGATION TECHNOLOGIES IN THE PRODUCTION OR PROCESSING OF GOODS
    • Y02P90/00—Enabling technologies with a potential contribution to greenhouse gas [GHG] emissions mitigation
    • Y02P90/02—Total factory control, e.g. smart factories, flexible manufacturing systems [FMS] or integrated manufacturing systems [IMS]

Landscapes

  • Automatic Tool Replacement In Machine Tools (AREA)
  • Machine Tool Sensing Apparatuses (AREA)
  • Multi-Process Working Machines And Systems (AREA)

Abstract

【課題】工作機械に取り付けられた工具を自動乃至半自動で特定することを可能とする工具識別装置及び工具識別システムを提供すること。
【解決手段】本発明の工具識別装置は、工作機械2に取り付けられた識別対象工具の画像を撮像した画像データを取得する工具画像取得部100と、画像データから識別対象工具の形状を認識することにより該識別対象工具の工具の種類を識別する工具種類識別部110と、識別対象工具の工具寸法特徴量を画像データから測定する工具寸法特徴量測定部120と、工具寸法特徴量測定部120が測定した工具寸法特徴量を工具データベース200と照合し、工具データベース200に登録されたそれぞれの工具について識別対象工具が当該工具である尤度を算出する照合部130と、を備える。
【選択図】図2

Description

本発明は、工具識別装置及び工具識別システムに関する。
生産システムにおいて、管理下にある複数の工作機械に取り付けられている工具を一元管理すると、例えば生産計画を立てる時に、いずれの工作機械でどの様な加工を行うことができるのかを把握できたり、工具のメンテナンス状態を管理できたりする等、さまざまな面で利便性がある。このように工具情報を生産システムで一元管理する場合、いずれの工具がいずれの工作機械の工具マガジンやタレットが備えるいずれのポットに取り付けられているか、という工具セット状況を何らかの形で設定する必要がある。
一般に、工場において用いられる工具は、工場全体での工具管理に利用される工具固有のIDである工具IDを用いて管理する。即ち、生産システムにおいて、管理下にある複数の工作機械の工具マガジンやタレットに取り付けられている工具を一元管理するためには、工具を管理している工具データベースに登録される工具IDと、数値制御装置(CNC)上で用いられる工具情報とが1対1の関係をなすように関連付ける必要がある。
工作機械の工具マガジンやタレットに取付けられた工具と、工具データベース上の工具IDとを関連付ける方法として、例えばオペレータが手入力で、工作機械の工具マガジンやタレットに取り付けられた工具と、工具IDとを関連付ける事が考えられる。このようにする場合、オペレータは加工指示書や生産管理部門の指示に基づいて、工具を工作機械の工具マガジンやタレットに取り付けて、数値制御装置が必要とする工具情報を入力するか、あるいは、オペレータは手入力で、工具IDと、その工具をセットした工作機械の識別情報及び取り付け先のポット番号を、工具データベースに通知することになる(例えば、特許文献1等)。
また、工作機械の工具マガジンやタレットに取付けられた工具と、工具データベース上の工具IDとを関連付ける他の方法として、工場によっては工具に工具IDを二次元コード等で印字して管理している場合もあるので、この様な管理方法を取っている場合には、工具を工作機械の工具マガジンやタレットに取り付ける際に、工具に印字された工具IDを読取り、読み取った工具IDを工作機械の識別情報及び取り付け先のポット番号と共に工具データベースに通知することで工具IDとだけ工作機械の工具マガジンやタレットに取り付けられた工具と、工具IDとを関連付けることができる(例えば、特許文献2等)。
特開2004−142025号公報 特開昭61−114310号公報
しかしながら、オペレータが手入力で工作機械の工具マガジンやタレットに取り付けられた工具と工具IDとを関連付ける方法では、入力作業が煩わしいという問題や、オペレータによる入力ミスが発生する可能性があるという問題が生じる。
また、工具に印字された工具IDを読み取る方法では、工場は工具に二次元コード等で表現された工具IDを生成及び印字するための設備を用意する必要がありコスト面での問題が生じる。また、工具に印字された工具IDは工具使用過程の磨耗で読取不能になる可能性があり、また、関連付けの作業は、取り付け位置の誤り等による関連付けミスを無くすために、工作機械の工具マガジンやタレットに工具を取り付けた状態で行われることが望ましいが、取り付ける工具をポットに取り付けた状態では印字された工具IDが工具ホルダや刃物台の影に隠れて読み取れなくなる場合も多いため、適確に工作機械に取り付けられた工具と工具IDとの関連付けが行える作業手順の構築が困難である。
そこで本発明の目的は、工作機械に取り付けられた工具を自動乃至半自動で識別することを可能とする工具識別装置及び工具識別システムを提供することである。
本発明の工具識別装置は、工作機械の工具マガジンやタレットに工具を取り付けた際に、ロボットビジョン等の撮像装置で取り付けた工具自体を撮像し、撮像した結果として得られた画像データを解析することにより、取り付けられた工具を特定することで、上記課題を解決する。本発明の工具識別装置は、撮像して得られた画像データに写っている工具の概形から工具の種類を識別した上で、それぞれの工具の種類毎に設定されている該工具の特徴を示す形状特徴項目を当該画像から取得し、取得した工具の形状特徴項目と、工具データベースに登録されている各工具の形状特徴項目とを照合し、最も尤度が高い工具を工作機械にセットされた工具であると特定する。本発明の工具識別装置は、特定した工具の工具IDと、工作機械の識別情報及び取り付け先のポット番号を自動的に関連付けるようにしても良いし、オペレータに対して登録候補として工具の情報を提供し、オペレータの操作に基づいて工作機械の識別情報及び取り付け先のポット番号を自動的に関連付けるようにしても良い。
そして、本発明の一態様は、工具の種類毎に、該工具の種類の概略形状と、該工具の種類に属する工具を特定するための工具寸法特徴項目が定義された工具仕様データベース、及び、工具毎に、該工具を一意に識別可能な工具IDと、少なくとも該工具の種類に応じた前記工具寸法特徴項目の工具寸法特徴量が関連付けられた工具管理データが記憶された工具データベースと通信可能に接続され、工作機械に取り付けられた少なくとも1つの工具を識別する工具識別装置において、前記工作機械に取り付けられた識別対象工具の画像を撮像した画像データを取得する工具画像取得部と、前記工具仕様データベースに記憶された工具の種類毎に定義された工具の種類の概略形状を参照し、前記画像データから前記識別対象工具の形状を認識することにより該識別対象工具の工具の種類を識別する工具種類識別部と、前記工具仕様データベースを参照して、前記識別対象工具の工具の種類に対応する工具寸法特徴項目を特定し、特定した工具寸法特徴項目に係る前記識別対象工具の工具寸法特徴量を前記画像データから測定する工具寸法特徴量測定部と、前記工具寸法特徴量測定部が測定した工具寸法特徴量を前記工具データベースと照合し、前記工具データベースに登録されたそれぞれの工具について、前記識別対象工具が当該工具である尤度を算出する照合部と、を備え、前記照合部により算出された尤度に基づいて、前記識別対象工具が前記工具データベースに登録されたいずれの工具であるのかを識別する、工具識別装置である。
本発明の他の態様は、工具の種類毎に、該工具の種類の概略形状と、該工具の種類に属する工具を特定するための工具寸法特徴項目が定義された工具仕様データベース、及び、工具毎に、該工具を一意に識別可能な工具IDと、少なくとも該工具の種類に応じた前記工具寸法特徴項目の工具寸法特徴量が関連付けられた工具管理データが記憶された工具データベースと、前記工具仕様データベース及び前記工具データベースと通信可能に接続された工具識別装置を備えた工具識別システムにおいて、前記工具識別装置は、前記工作機械に取り付けられた識別対象工具の画像を撮像した画像データを取得する工具画像取得部と、前記工具仕様データベースに記憶された工具の種類毎に定義された工具の種類の概略形状を参照し、前記画像データから前記識別対象工具の形状を認識することにより該識別対象工具の工具の種類を識別する工具種類識別部と、前記工具仕様データベースを参照して、前記識別対象工具の工具の種類に対応する工具寸法特徴項目を特定し、特定した工具寸法特徴項目に係る前記識別対象工具の工具寸法特徴量を前記画像データから測定する工具寸法特徴量測定部と、を備え、前記工具識別システムは、前記工具識別装置と通信可能に接続され、前記工具寸法特徴量測定部が測定した工具寸法特徴量を前記工具データベースと照合し、前記工具データベースに登録されたそれぞれの工具について、前記識別対象工具が当該工具である尤度を算出する照合部を備え、前記照合部により算出された尤度に基づいて、前記識別対象工具が前記工具データベースに登録されたいずれの工具であるのかを識別する、工具識別システムである。
本発明により、オペレータが工具ID等を調べて手入力で工具の設定をする手間を省くことができ、オペレータの手入力による入力ミスを減らすことができるようになる。また、二次元コード等を用いて工具IDを工具に印字する従来技術と比べて、コードを生成、印字する設備を設ける必要がなく、磨耗などにより読み取り不能になる恐れがなくなる。更に、主として工具の刃先側の工具寸法特徴量が把握できれば工具の識別が可能となるので、ポットや刃物台等を気にせずに工具の識別ができるようになる。更に、工作機械に取り付けた工具の工具データベースに対する登録が自動化できるので、生産システムに管理下にある工作機械の工具取付状況を把握させることができ、いずれの工作機械でどのような加工が可能であるのか生産システム上で管理可能となり、生産計画実行が自動化できる。
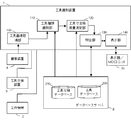
本発明の第1実施形態による工具識別装置の概略的なハードウェア構成図である。 本発明の第1実施形態による工具識別装置の概略的な機能ブロック図である。 工具仕様データベースに登録された工具仕様データの例を示す図である。 工具データベースに登録された工具管理データの例を示す図である。 照合部による尤度の算出例を示す図である。 本発明の第1実施形態の変形例による工具識別装置の概略的な機能ブロック図である。 本発明の第1実施形態に他の変形例による工具識別装置の概略的な機能ブロック図である。 本発明の第2実施形態による工具識別装置の概略的な機能ブロック図である。
以下、本発明の実施形態を図面と共に説明する。
図1は第1実施形態による工具識別装置の要部を示す概略的なハードウェア構成図である。工具識別装置1は、例えば工作機械を制御する制御装置や、該制御装置に併設されたパソコン、該制御装置に有線/無線のネットワークで接続されたセルコンピュータ、ホストコンピュータ、エッジサーバ、クラウドサーバ等のコンピュータとして実装することができる。本実施形態では、工具識別装置1を、工作機械を制御する制御装置上に実装した場合の例を示す。
本実施形態による工具識別装置1が備えるCPU11は、工具識別装置1を全体的に制御するプロセッサである。CPU11は、ROM12に格納されたシステム・プログラムをバス20を介して読み出し、該システム・プログラムに従って工具識別装置1全体を制御する。RAM13には一時的な計算データや表示データ、図示しない入力部を介してオペレータが入力した各種データ等が一時的に格納される。
不揮発性メモリ14は、例えば図示しないバッテリでバックアップされたメモリやSSD等で構成され、工具識別装置1の電源がオフされても記憶状態が保持される。不揮発性メモリ14には、インタフェース15を介して外部機器72から読み込まれた制御用プログラムや表示器/MDIユニット70を介して入力された制御用プログラム、工具識別装置1の各部や工作機械、センサ等から取得された各種データが記憶される。不揮発性メモリ14に記憶された制御用プログラムや各種データは、実行時/利用時にはRAM13に展開されても良い。また、ROM12には、公知の解析プログラムなどの各種のシステム・プログラムがあらかじめ書き込まれている。
インタフェース15は、工具識別装置1とUSB装置等の外部機器72と接続するためのインタフェースである。外部機器72側からは制御用プログラムや各種パラメータ等が読み込まれる。また、工具識別装置1内で編集した制御用プログラムや各種パラメータ等は、外部機器72を介して外部記憶手段に記憶させることができる。PMC(プログラマブル・マシン・コントローラ)16は、工具識別装置1に内蔵されたシーケンス・プログラムで工作機械及び該工作機械の周辺装置(例えば、工具交換装置や、ロボット等のアクチュエータ、工作機械に取付けられているセンサ等)にI/Oユニット17を介して信号を出力し制御する。また、工作機械の本体に配備された操作盤の各種スイッチや周辺装置等の信号を受け、必要な信号処理をした後、CPU11に渡す。
表示器/MDIユニット70はディスプレイやキーボード等を備えた手動データ入力装置であり、インタフェース18は表示器/MDIユニット70のキーボードからの指令,データを受けてCPU11に渡す。インタフェース19は各軸を手動で駆動させる際に用いる手動パルス発生器等を備えた操作盤71に接続されている。
インタフェース21は、工具識別装置1を有線/無線のネットワーク7と接続するためのインタフェースである。ネットワーク7には、後述するデータベースサーバ8や、工場内に設置された工作機械を制御する制御装置や、セルコンピュータ、エッジコンピュータ、ホストコンピュータ等のコンピュータ等が接続され、ネットワーク7を介した情報のやり取りを相互に行っている。
工作機械が備える軸を制御するための軸制御回路30はCPU11からの軸の移動指令量を受けて、軸の指令をサーボアンプ40に出力する。サーボアンプ40はこの指令を受けて、工作機械が備える軸を移動させるサーボモータ50を駆動する。軸のサーボモータ50は位置・速度検出器を内蔵し、この位置・速度検出器からの位置・速度フィードバック信号を軸制御回路30にフィードバックし、位置・速度のフィードバック制御を行う。なお、図1のハードウェア構成図では軸制御回路30、サーボアンプ40、サーボモータ50は1つずつしか示されていないが、実際には制御対象となる工作機械に備えられた軸の数だけ用意される。
スピンドル制御回路60は、主軸回転指令を受け、スピンドルアンプ61にスピンドル速度信号を出力する。スピンドルアンプ61はこのスピンドル速度信号を受けて、工作機械のスピンドルモータ62を指令された回転速度で回転させ、工具を駆動する。スピンドルモータ62にはポジションコーダ63が結合され、ポジションコーダ63が主軸の回転に同期して帰還パルスを出力し、その帰還パルスはCPU11によって読み取られる。
データベースサーバ8は、工場での工具管理に利用される工具データベースが動作するサーバコンピュータである。データベースサーバ8が備えるCPU81は、データベースサーバ8を全体的に制御するプロセッサである。CPU81は、ROM82に格納されたシステム・プログラムをバス90を介して読み出し、該システム・プログラムに従ってデータベースサーバ8全体を制御する。RAM83には一時的な計算データや表示データ、入力装置92を介してオペレータが入力した各種データ等が一時的に格納される。
不揮発性メモリ84は、例えば図示しないバッテリでバックアップされたメモリやSSD、HDD等で構成され、データベースサーバ8の電源がオフされても記憶状態が保持される。不揮発性メモリ84には、データベースサーバ8を工具データベースとして動作させるデータベースシステムプログラムや、工具データベースに登録された工具に係るデータ等が記憶される。不揮発性メモリ84に記憶されたデータベースシステムプログラムや各種データは、実行時/利用時にはRAM83に展開されても良い。また、ROM82には、公知の解析プログラムなどの各種のシステム・プログラムがあらかじめ書き込まれている。
表示装置91には、データベースシステムプログラム等が実行された結果として得られたデータ等がインタフェース87を介して出力されて表示される。また、キーボードやポインティングデバイス等から構成される入力装置92は、作業者による操作に基づく指令,データ等を受けて、インタフェース88を介してCPU81に渡す。
インタフェース89は、データベースサーバ8を有線/無線のネットワーク7と接続するためのインタフェースである。ネットワーク7には、工具識別装置1や、工場内に設置された工作機械を制御する制御装置や、セルコンピュータ、エッジコンピュータ、ホストコンピュータ、CAD/CAM装置等のコンピュータ、MES(Manufacturing Execution System:製造実行システム)等のシステムが接続され、ネットワーク7を介した情報のやり取りを相互に行っている。
図2は、本実施形態による工具識別装置1の概略的な機能ブロック図である。図2に示した各機能ブロックは、図1に示した工具識別装置1が備えるCPU11が、システム・プログラムを実行し、工具識別装置1の各部の動作を制御することにより実現される。
本実施形態の工具識別装置1は、工具画像取得部100、工具種類識別部110、工具寸法特徴量測定部120、照合部130、表示部140を備える。また、データベースサーバ8には、工場内で使用されるそれぞれの工具の各情報(工具を識別する工具ID、工具名、工具メーカ名、工具寸法特徴量、工具が取り付けられた工作機械の識別情報、工具が取り付けられたポット番号等)を含む工具管理データが登録された工具データベース200と、工具の種類毎に概略形状や工具寸法特徴項目等を含む工具仕様データが登録された工具仕様データベース210とが用意されている。
工具画像取得部100は、撮像装置4が、オペレータにより工具交換装置3に対して取り付けられた工具(識別対象工具)を撮像して得られた該識別対象工具の画像データを取得する機能手段である。撮像装置4は、例えばCCD等の撮像素子を有する電子カメラや、撮像対象物を3次元的に撮像可能なロボットビジョン等の3次元カメラであって良い。撮像装置4は、例えば図示しないロボットのハンドに取り付けられ、該ロボットにより識別対象となる工具を撮像する撮像位置に移動され、該工具を撮像して得られた画像データを工具識別装置1へと出力する。撮像装置4は、例えば工具交換装置3の近傍のいずれかの位置に固定的に設置され、工具交換装置3が備える所定の位置のポットに取り付けられた工具を撮像して画像データを出力するようにしても良い。撮像装置4による対象物の撮像に係る制御は、工具識別装置1がプログラムを実行することにより行うようにしても良いし、撮像装置4がロボットに取り付けられている場合には該ロボットを制御するロボットコントローラから撮像の制御をするようにしても良い。また、オペレータによる操作盤からの指令や、他の装置からの指令により撮像の制御を行うようにしても良い。
工具種類識別部110は、工具画像取得部100が取得した画像データから識別対象工具の工具形状を認識することで、該識別対象工具の工具の種類を識別する機能手段である。工具種類識別部110は、工具仕様データベース210に記憶されている工具の種類毎の概略形状と工具画像取得部100が取得した画像データとの間で一般化ハフ変換、RANSAC、ICPアルゴリズム等の公知のパターンマッチング処理を実行し、該画像データに撮像されている識別対象工具が最も一致度が高かった概略形状に対応する工具の種類であると識別する。なお、一般に工具が工具交換装置3のポットに取り付けられている場合、工具の根元の部分はポットに隠れて見えなくなる。そのため、公知のパターンマッチング処理の中でも、部分的なマッチングに優れたアルゴリズムを採用すると好適である。
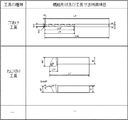
図3は、工具仕様データベースに登録されている工具仕様データの例を示す図である。なお、図3の例では、工具仕様データとして工具の種類と概略形状、工具寸法特徴項目が示されているが、工具仕様データにはその他も工具の仕様に係るデータが含まれていても良い。工具仕様データベースには、少なくとも工具の種類と、概略形状と、工具寸法特徴項目とが関連付けられた工具仕様データが、それぞれの工具の種類毎に登録されている。ここで、工具の種類は、例えば穴あけ工具、ねじ切り工具、エンドミル工具等のように、同種の加工を行うための類似した形状を持つ工具毎にまとめられる。また、概略形状は、同じ工具の種類に属する工具の一般的な形状を示すものであり、工具寸法特徴項目は、同じ工具の種類に属する工具の違いを特定するための特徴的な工具寸法の項目を示すものである。例えば、図3に示した例では、穴あけ工具に属する工具は、図に示されるような概略形状に類似した形状をしており、それぞれの工具寸法特徴項目(穴あけ工具の場合、DC:切削径,SIG:先端角,PL:先端と肩部寸法差、LCF:フルート長さ,LH:ヘッド長さ,OAL:全長,LF:機能長さ,DCON:接続径の7項目)の特徴量が異なることが工具仕様データにより示されている。
工具仕様データの工具の種類毎の概略形状と工具寸法特徴項目は、例えばISO13399等の工具の表現に関する規格等を参考にして定めるようにしても良く、また、同じ種類の工具で工具の概略形状が異なるものがある場合には、工具の種類をさらに細分化しても良い。また、工具仕様データにおける概略形状は、工具の種類に属する工具の概略形状を示す画像データとして定義してもよいが、工具種類識別部110によるパターンマッチング処理に適したモデルパターン(例えば、特徴点の集合)として定義しても良く、その場合、工具の種類に属する工具の工具寸法特徴項目についてはモデルパターンのデータとの関係により定義すれば良い。例えば、工具の概略形状のモデルパターンを特徴点の集合で表現している場合には、(例えば、DCは特徴点aと特徴点bの距離、SIGは特徴点cと特徴点dを結んだ線分と、特徴点cと特徴点eを結んだ線分の成す角度といったように)それぞれの特徴点との関係により工具寸法特徴項目を定義するようにしても良い。
工具寸法特徴量測定部120は、画像データ内の識別対象工具の画像から工具寸法特徴量を測定する機能手段である。工具寸法特徴量測定部120は、工具種類識別部110が識別対象工具の工具の種類を識別する際に公知のパターンマッチング手法を用いて認識した識別対象工具の画像の形状に基づいて、該識別対象工具が属する工具の種類に対応したそれぞれの工具寸法特徴項目について工具寸法特徴量を測定する。工具寸法特徴量測定部120による長さに係る工具寸法特徴項目の工具寸法特徴量を測定する方法としては、例えば、予め撮像装置4の撮像位置から工具を撮像した場合における1ピクセル分の長さを測定しておき、識別対象工具の画像の工具寸法特徴項目に該当する部分のピクセル数を測定し、それに予め測定しておいた1ピクセル分の長さを乗じることで求めるようにしても良い。また、工具寸法特徴量測定部120による角度に係る工具寸法特徴項目の工具寸法特徴量を測定する方法としては、例えば識別対象工具の画像の工具寸法特徴項目に該当する部分の角度を測定した値を角度に係る工具寸法特徴量とすれば良い。また、撮像装置4として3次元カメラを用いることができる場合には、公知の3次元測定にかかる手法を用いて各工具寸法特徴量を測定するようにしても良い。なお、識別対象工具の画像の中から工具寸法特徴項目に対応する部分を特定する方法としては、例えば、上記したように概略形状を特徴点の集合などのモデルパターンで示している場合には、パターンマッチング処理をした際に特定された識別対象工具の画像内の特徴点を用いて、工具寸法特徴項目に対応する部分を特定すれば良い。
なお、一般に工具が工具交換装置3のポットに取り付けられている場合、工具の根元の部分はポットに隠れて見えなくなる。そのため、穴あけ工具を例とした場合、LFを、OAL、DCON等の工具寸法特徴量を測定することはできないが、工具の先端部近辺の工具寸法特徴量が把握できれば工具の識別は十分可能であるため、この点が問題になることはない。
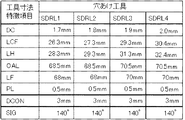
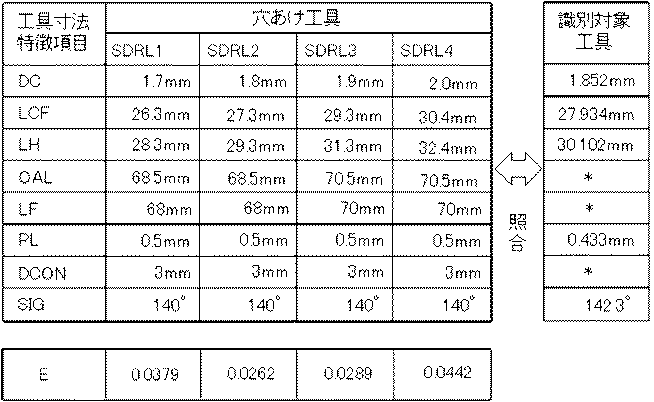
照合部130は、工具寸法特徴量測定部120が測定した識別対象工具の工具寸法特徴量を工具データベース200に登録されたそれぞれの工具に係る工具管理データと照合し、それぞれの工具について識別対象工具が当該工具である尤度を算出する機能手段である。図4は、工具データベース200に登録されている工具管理データの例を示す図である。なお、図4の例では、工具管理データとして工具IDと工具寸法特徴量が示されているが、工具管理データにはその他も工具に係るデータが含まれていても良い。工具データベース200には、少なくとも工具を一意に識別する工具ID(SDRL1,SDRL2,…)と各々の工具の工具寸法特徴量とが関連付けられている工具管理データが登録されている。図4の例では、例えば工具IDがSDRL1で一意に識別される工具は、DC値が1.7mm、LCF値が26.3mm、…という工具寸法特徴量で特徴づけられる穴あけ工具である。照合部130は、工具寸法特徴量測定部120が測定した識別対象工具の工具寸法特徴量と、工具データベース200に登録されているそれぞれの工具の工具寸法特徴量との間で、例えば以下の数1式を用いて偏差量Eを計算し、該偏差量Eが低いものを識別対象工具が当該工具である尤度が高いものとする(例えば、偏差量Eの逆数を尤度として算出するようにしても良い)。なお、数1式においてXmi(i=1,2,…,n)は、識別対象工具の各工具寸法特徴量を、Xci(i=1,2,…,n)は、尤度の計算対象の工具データベース200に登録されている工具の各工具寸法特徴量である。
Figure 2020032475
照合部130は、このようにして識別対象工具と工具データベース200に登録されているそれぞれの工具との間で尤度を算出し、例えば、算出した尤度が最も高い工具が識別対象工具(工具交換装置3のポットに取り付けられた工具)であるとして、不揮発性メモリ14上に設けられた工具管理データ記憶領域や、工具データベース200に登録(出力)するようにしても良い。また、照合部130は、例えば、算出した尤度が高い上位の工具を登録候補として、表示部140に対して出力し、これを受けた表示部140が表示器/MDIユニット70に対して工具の登録候補として尤度と共に表示してオペレータに選択を促し、オペレータが選択した工具が識別対象工具(工具交換装置3のポットに取り付けられた工具)であるとして、不揮発性メモリ14上に設けられた工具管理データ記憶領域や、工具データベース200に出力するようにしても良い。
図5は、照合部130が実行する照合処理の例を示す図である。例えば、図4に示すように、識別対象工具が穴あけ工具であると識別され、各工具寸法特徴項目が、DC=1.852mm、LCF=27.934mm、LH=30.102mm、PL=0.433mm、SIG=142.3°と測定されたとする(図4では、OAL,LF、DCONについては、ポットに隠れて測定できない為、*としている)。この時、照合部130は、DC,LCF,LH、PL,SIGの各工具寸法特徴項目の工具寸法特徴量について、識別対象工具と、工具データベースに登録されているそれぞれの穴あけ工具SDRL1,SDRL2,SDRL3,SDRL4との間で、数1式を用いて偏差量Eを算出する。そして、照合部130は、工具識別装置1が識別対象工具を自動的に登録するように設定されている場合には、算出された偏差量Eが最も小さいSDRL2(偏差量E=0.0262)が識別対象工具である尤度が最も高いものとして、不揮発性メモリ14上に設けられた工具管理データ記憶領域へ登録し、また、穴あけ工具SDRL2が工具識別装置1が制御している工作機械のポットに取り付けられた旨を工具データベース200へ登録する。また、照合部130は、工具識別装置1が識別対象工具を半自動的に登録するように設定されている場合には、予め定めた所定の閾値以上の尤度(或いは、予め定めた所定の閾値以下の偏差値E)の工具を候補として表示器/MDIユニット70に表示するように表示部140に対して指令し(例えば、図4において偏差値Eが0.02以下の工具を候補とする場合、SDRL2,SDRL3が表示器/MDIユニット70に表示される)、その中からオペレータが選択した工具を、不揮発性メモリ14上に設けられた工具管理データ記憶領域へ登録し、また、選択された工具が工具識別装置1が制御している工作機械のポットに取り付けられた旨を工具データベース200へ登録する。
上記構成備えた本実施形態の工具識別装置1では、オペレータが工具ID等を調べて手入力で工具の設定をする手間を省くことができ、オペレータの手入力による入力ミスを減らすことができるようになる。また、二次元コード等を用いて工具IDを工具に印字する従来技術と比べて、コードを生成、印字する設備を設ける必要がなく、磨耗などにより読み取り不能になる恐れがなくなる。更に、主として工具の刃先側の工具寸法特徴量が把握できれば工具の識別が可能となるので、ポットや刃物台等を気にせずに工具の識別ができるようになる。更に、工作機械に取り付けた工具の工具データベース200に対する登録が自動化できるので、生産システムに管理下にある工作機械の工具取付状況を把握させることができ、いずれの工作機械でどのような加工が可能であるのか生産システム上で管理可能となり、生産計画実行が自動化できる。
本実施形態の一変形例として、照合部130が、識別対象工具がいずれの工具であるのかの度合いを示す尤度を算出する際に、数1式を用いるだけに留まることなく、2組の数値のセットの間の類似性や偏差量を算出する一般的な統計式を適宜採用するようにしても良い。また、識別対象工具と工具データベース200に登録されている各工具との間の尤度を算出する際に、例えば以下の数2式を用いて、それぞれの工具寸法特徴項目に対して重みai(i=1,2,…,n)を持たせるようにしても良い。例えば、穴あけ工具の例では、先端角SIGや先端と肩部寸法差PL等の値は撮像装置4で撮像した画像データから精度高く測定しにくい場合がある他、工具を使い続けることで磨耗して値が変化する場合も多いので、該工具寸法特徴項目についての重みを他の工具寸法特徴項目に対して重みを減らして、尤度の算出に大きな影響を与えないようにすることで、工具識別精度を向上させることが期待できる。
Figure 2020032475
本実施形態の他の変形例として、照合部130は、工具データベースに尤度の高い工具が登録されていない場合(例えば、予め定めた閾値よりも高い尤度の工具が無かった場合、又は、予め定めた閾値よりも低い偏差度の工具が無かった場合)、工具種類識別部110が識別した識別対象工具の工具の種類と、工具寸法特徴量測定部120が測定した識別対象工具の工具寸法特徴量を、新たに導入された工具として、不揮発性メモリ14上に設けられた工具管理データ記憶領域や、工具データベース200に登録(出力)するようにしても良い。また、その際に、新たに導入された工具であるか確認する指令を表示部140へと出力し、オペレータの承諾操作を以て不揮発性メモリ14上に設けられた工具管理データ記憶領域や、工具データベース200に登録(出力)するようにしても良い。このように動作させることで、新たな工具を導入するに際して、該工具に係るデータを制御装置としての工具識別装置1や工具データベース200に対して登録し直す手間を省くことが可能となる。
また、このようにして工具データベース200に登録された工具管理データを、加工を実施する工作機械を決定するために利用することが可能となる。例えば、図6に例示されるように、MES9において、加工指示書等により加工の指示を受けた時、当該加工に必要とされる工具を備えた工作機械2を、工具データベース200を参照することにより特定し、加工に必要とされる工具を備えた工作機械の中から、現在加工を実施していない空いている工作機械2や、製造計画全体を最短時間で完了できる工作機械2等を加工を実施する工作機械として決定し、該工作機械2に対して加工指示書等で指示された加工を実施するように指令するようにしても良い。
更に、このようにして工具データベース200に登録された工具管理データを、工作機械において実行される加工プログラムの生成に利用することも可能である。例えば、加工を実施する工作機械2が決定された場合において、図7に例示されるように、CAD/CAM装置5において、該工作機械2において加工を実施するための加工プログラムを生成する際に、加工に使用する工具が決定済みである時、工具データベース200を参照して加工実施する工作機械2の工具管理データを取得し、取得した工具管理データに合わせて加工プログラム中の工具指定するコードを生成または修正することができ、オペレータが工具に係る情報をCAD/CAM装置5に対して入力する手間を省くことができる。
図8は、第2実施形態による工具識別装置1の概略的な機能ブロック図である。図8に示した各機能ブロックは、図1に示した工具識別装置1が備えるCPU11、データベースサーバ8が備えるCPU81が、それぞれのシステム・プログラムを実行し、工具識別装置1及びデータベースサーバ8の各部の動作を制御することにより実現される。
本実施形態による工具識別装置1は、第1実施形態において工具識別装置1が備えていた照合部130が、データベースサーバ8上に照合部220として実装されたものである。このように構成された第2実施形態による工具識別装置1は、データベースサーバ8が備える照合部220と共に工具識別システム300として動作する。
本実施形態による工具識別装置1が備える工具寸法特徴量測定部120は、識別対象工具の工具寸法特徴量を測定した後に、工具種類識別部110が識別した識別対象工具の工具の種類と、測定した工具寸法特徴量とをデータベースサーバ8の照合部220へと送信する。これを受けた照合部220は、第1実施形態の照合部と同様に、工具データベース200に登録された各工具との間で尤度を算出し、算出した尤度に基づいて工具識別装置1の不揮発性メモリ14上に設けられた工具管理データ記憶領域への登録や、工具データベース200への登録を行うようにしても良いし、複数の工具の候補を工具識別装置1の表示部140へと送信し、オペレータに対して工具を選択させ、選択された工具を工具識別装置1の不揮発性メモリ14上に設けられた工具管理データ記憶領域へ登録したり、工具データベース200への登録を行うようにしても良い。
なお、照合部220は、工具識別装置1上や、データベースサーバ8上に設けるに留まることなく、工具識別装置1及びデータベースサーバとネットワーク7を介して通信可能ないずれの装置上に設けるようにしても良い。
以上、本発明の実施の形態について説明したが、本発明は上述した実施の形態の例のみに限定されることなく、適宜の変更を加えることにより様々な態様で実施することができる。
上記した実施形態では、工具識別装置1が制御装置上に実装されたものとして説明しているが、工具識別装置1を制御装置と通信可能なコンピュータ上に実装する場合に、照合部130,220は、算出した尤度が最も高い工具乃至オペレータが選択した工具を、工具データベース200に登録(出力)すると共に、該工具が取り付けられた工作機械を制御する制御装置に対して登録するようにしても良い。
1 工具識別装置
2 工作機械
3 工具交換装置
4 撮像装置
5 CAD/CAM装置
7 ネットワーク
8 データベースサーバ
9 MES
11 CPU
12 ROM
13 RAM
14 不揮発性メモリ
15,18,19,21 インタフェース
16 PMC
17 I/Oユニット
20 バス
30 軸制御回路
40 サーボアンプ
50 サーボモータ
60 スピンドル制御回路
61 スピンドルアンプ
62 スピンドルモータ
63 ポジションコーダ
70 表示器/MDIユニット
71 操作盤
72 外部機器
81 CPU
82 ROM
83 RAM
84 不揮発性メモリ
87,88,89 インタフェース
91 表示装置
92 入力装置
100 工具画像取得部
110 工具種類識別部
120 工具寸法特徴量測定部
130 照合部
140 表示部
200 工具データベース
210 工具仕様データベース
220 照合部
300 工具識別システム

Claims (3)

  1. 工具の種類毎に、該工具の種類の概略形状と、該工具の種類に属する工具を特定するための工具寸法特徴項目が定義された工具仕様データベース、及び、工具毎に、該工具を一意に識別可能な工具IDと、少なくとも該工具の種類に応じた前記工具寸法特徴項目の工具寸法特徴量が関連付けられた工具管理データが記憶された工具データベースと通信可能に接続され、工作機械に取り付けられた少なくとも1つの工具を識別する工具識別装置において、
    前記工作機械に取り付けられた識別対象工具の画像を撮像した画像データを取得する工具画像取得部と、
    前記工具仕様データベースに記憶された工具の種類毎に定義された工具の種類の概略形状を参照し、前記画像データから前記識別対象工具の形状を認識することにより該識別対象工具の工具の種類を識別する工具種類識別部と、
    前記工具仕様データベースを参照して、前記識別対象工具の工具の種類に対応する工具寸法特徴項目を特定し、特定した工具寸法特徴項目に係る前記識別対象工具の工具寸法特徴量を前記画像データから測定する工具寸法特徴量測定部と、
    前記工具寸法特徴量測定部が測定した工具寸法特徴量を前記工具データベースと照合し、前記工具データベースに登録されたそれぞれの工具について、前記識別対象工具が当該工具である尤度を算出する照合部と、
    を備え、
    前記照合部により算出された尤度に基づいて、前記識別対象工具が前記工具データベースに登録されたいずれの工具であるのかを識別する、
    工具識別装置。
  2. 前記照合部は、前記工具データベース上に尤度の高い情報が無い場合、工具種類識別部が識別した識別された前記識別対象工具の工具の種類及び工具寸法特徴量測定部が測定した前記識別対象工具の工具寸法特徴量を前記工具データベースに登録する、
    請求項1に記載の工具識別装置。
  3. 工具の種類毎に、該工具の種類の概略形状と、該工具の種類に属する工具を特定するための工具寸法特徴項目が定義された工具仕様データベース、及び、工具毎に、該工具を一意に識別可能な工具IDと、少なくとも該工具の種類に応じた前記工具寸法特徴項目の工具寸法特徴量が関連付けられた工具管理データが記憶された工具データベースと、前記工具仕様データベース及び前記工具データベースと通信可能に接続された工具識別装置を備えた工具識別システムにおいて、
    前記工具識別装置は、
    工作機械に取り付けられた識別対象工具の画像を撮像した画像データを取得する工具画像取得部と、
    前記工具仕様データベースに記憶された工具の種類毎に定義された工具の種類の概略形状を参照し、前記画像データから前記識別対象工具の形状を認識することにより該識別対象工具の工具の種類を識別する工具種類識別部と、
    前記工具仕様データベースを参照して、前記識別対象工具の工具の種類に対応する工具寸法特徴項目を特定し、特定した工具寸法特徴項目に係る前記識別対象工具の工具寸法特徴量を前記画像データから測定する工具寸法特徴量測定部と、
    を備え、
    前記工具識別システムは、
    前記工具識別装置と通信可能に接続され、前記工具寸法特徴量測定部が測定した工具寸法特徴量を前記工具データベースと照合し、前記工具データベースに登録されたそれぞれの工具について、前記識別対象工具が当該工具である尤度を算出する照合部を備え、
    前記照合部により算出された尤度に基づいて、前記識別対象工具が前記工具データベースに登録されたいずれの工具であるのかを識別する、
    工具識別システム。
JP2018158903A 2018-08-28 2018-08-28 工具識別装置及び工具識別システム Active JP7160602B2 (ja)

Priority Applications (1)

Application Number Priority Date Filing Date Title
JP2018158903A JP7160602B2 (ja) 2018-08-28 2018-08-28 工具識別装置及び工具識別システム

Applications Claiming Priority (1)

Application Number Priority Date Filing Date Title
JP2018158903A JP7160602B2 (ja) 2018-08-28 2018-08-28 工具識別装置及び工具識別システム

Publications (2)

Publication Number Publication Date
JP2020032475A true JP2020032475A (ja) 2020-03-05
JP7160602B2 JP7160602B2 (ja) 2022-10-25

Family

ID=69669055

Family Applications (1)

Application Number Title Priority Date Filing Date
JP2018158903A Active JP7160602B2 (ja) 2018-08-28 2018-08-28 工具識別装置及び工具識別システム

Country Status (1)

Country Link
JP (1) JP7160602B2 (ja)

Cited By (14)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
JP7042938B1 (ja) 2021-02-17 2022-03-28 Dmg森精機株式会社 工作機械、表示方法、および表示プログラム
JPWO2022102656A1 (ja) * 2020-11-11 2022-05-19
CN115156949A (zh) * 2022-07-22 2022-10-11 浙江威罗德汽配股份有限公司 一种冲压件的定位工装夹具
CN115660019A (zh) * 2022-12-26 2023-01-31 帕莱克机械(南京)有限公司 一种基于云计算平台的刀具数据监管系统及其方法
JP2023113045A (ja) * 2022-02-02 2023-08-15 オークマ株式会社 工作機械の加工異常検知方法及び加工異常検知装置
CN117173681A (zh) * 2023-08-31 2023-12-05 北京科技大学 一种基于深度学习的航空维修工具识别抓取方法及系统
CN117359388A (zh) * 2023-11-21 2024-01-09 陕西长羽航空装备股份有限公司 一种加工中心对刀参数自动录入采集系统
CN117415883A (zh) * 2023-12-18 2024-01-19 工业云制造(四川)创新中心有限公司 一种云制造环境下的工艺智能决策优化方法
JP7525685B1 (ja) 2023-04-21 2024-07-30 株式会社牧野フライス製作所 切削工具の管理システム
CN118438264A (zh) * 2024-05-20 2024-08-06 深圳市领志光机电自动化系统有限公司 一种基于视觉分析的机床刀具识别分析方法
WO2025041297A1 (ja) * 2023-08-23 2025-02-27 株式会社Fuji 工作機械
CN119871059A (zh) * 2025-03-27 2025-04-25 冈田智能(江苏)股份有限公司 一种仓储刀库的刀具调取控制方法、装置及系统
DE102024122026A1 (de) * 2024-08-01 2026-02-05 Franz Haimer Maschinenbau Kg Verfahren und Vorrichtung zum autonomen Vermessen eines Werkzeugs oder eines Komplettwerkzeugs
EP4644042A4 (en) * 2022-12-28 2026-02-18 Sumitomo Electric Industries DATA COLLECTION DEVICE, DATA COLLECTION METHOD, DATA COLLECTION PROGRAM, CUTTING TOOL AND DATA COLLECTION SYSTEM

Citations (6)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
JPS6268251A (ja) * 1985-09-18 1987-03-28 Fanuc Ltd 工具決定方法
JPH06134638A (ja) * 1992-10-26 1994-05-17 Osaka Kiko Co Ltd 工具の自動照合認識装置
JPH08257876A (ja) * 1995-03-24 1996-10-08 Toshiba Mach Co Ltd 工具摩耗量自動計測方法および工作機械における工具摩耗量自動計測装置
JP2012103865A (ja) * 2010-11-09 2012-05-31 Canon Inc 画像処理システム、撮像装置、画像処理装置及びそれらの制御方法、プログラム
JP2016218550A (ja) * 2015-05-15 2016-12-22 ファナック株式会社 加工に使用する工具の取付け状態を確認する数値制御装置
JP2018010332A (ja) * 2016-07-11 2018-01-18 沖電気工業株式会社 監視装置

Patent Citations (6)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
JPS6268251A (ja) * 1985-09-18 1987-03-28 Fanuc Ltd 工具決定方法
JPH06134638A (ja) * 1992-10-26 1994-05-17 Osaka Kiko Co Ltd 工具の自動照合認識装置
JPH08257876A (ja) * 1995-03-24 1996-10-08 Toshiba Mach Co Ltd 工具摩耗量自動計測方法および工作機械における工具摩耗量自動計測装置
JP2012103865A (ja) * 2010-11-09 2012-05-31 Canon Inc 画像処理システム、撮像装置、画像処理装置及びそれらの制御方法、プログラム
JP2016218550A (ja) * 2015-05-15 2016-12-22 ファナック株式会社 加工に使用する工具の取付け状態を確認する数値制御装置
JP2018010332A (ja) * 2016-07-11 2018-01-18 沖電気工業株式会社 監視装置

Cited By (23)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
JPWO2022102656A1 (ja) * 2020-11-11 2022-05-19
WO2022102656A1 (ja) * 2020-11-11 2022-05-19 Dmg森精機株式会社 画像処理装置および工作機械
JP7042938B1 (ja) 2021-02-17 2022-03-28 Dmg森精機株式会社 工作機械、表示方法、および表示プログラム
WO2022176840A1 (ja) * 2021-02-17 2022-08-25 Dmg森精機株式会社 工作機械、表示方法、および表示プログラム
JP2022125693A (ja) * 2021-02-17 2022-08-29 Dmg森精機株式会社 工作機械、表示方法、および表示プログラム
JP2023113045A (ja) * 2022-02-02 2023-08-15 オークマ株式会社 工作機械の加工異常検知方法及び加工異常検知装置
JP7713407B2 (ja) 2022-02-02 2025-07-25 オークマ株式会社 工作機械の加工異常検知方法及び加工異常検知装置
CN115156949A (zh) * 2022-07-22 2022-10-11 浙江威罗德汽配股份有限公司 一种冲压件的定位工装夹具
CN115660019A (zh) * 2022-12-26 2023-01-31 帕莱克机械(南京)有限公司 一种基于云计算平台的刀具数据监管系统及其方法
CN115660019B (zh) * 2022-12-26 2023-06-02 帕莱克机械(南京)有限公司 一种基于云计算平台的刀具数据监管系统及其方法
EP4644042A4 (en) * 2022-12-28 2026-02-18 Sumitomo Electric Industries DATA COLLECTION DEVICE, DATA COLLECTION METHOD, DATA COLLECTION PROGRAM, CUTTING TOOL AND DATA COLLECTION SYSTEM
WO2024219476A1 (ja) * 2023-04-21 2024-10-24 株式会社牧野フライス製作所 切削工具の管理システム
JP7525685B1 (ja) 2023-04-21 2024-07-30 株式会社牧野フライス製作所 切削工具の管理システム
JP2024155460A (ja) * 2023-04-21 2024-10-31 株式会社牧野フライス製作所 切削工具の管理システム
TWI898549B (zh) * 2023-04-21 2025-09-21 日商牧野銑床製作所股份有限公司 切削工具的管理系統
WO2025041297A1 (ja) * 2023-08-23 2025-02-27 株式会社Fuji 工作機械
CN117173681A (zh) * 2023-08-31 2023-12-05 北京科技大学 一种基于深度学习的航空维修工具识别抓取方法及系统
CN117359388A (zh) * 2023-11-21 2024-01-09 陕西长羽航空装备股份有限公司 一种加工中心对刀参数自动录入采集系统
CN117415883B (zh) * 2023-12-18 2024-02-23 工业云制造(四川)创新中心有限公司 一种云制造环境下的工艺智能决策优化方法
CN117415883A (zh) * 2023-12-18 2024-01-19 工业云制造(四川)创新中心有限公司 一种云制造环境下的工艺智能决策优化方法
CN118438264A (zh) * 2024-05-20 2024-08-06 深圳市领志光机电自动化系统有限公司 一种基于视觉分析的机床刀具识别分析方法
DE102024122026A1 (de) * 2024-08-01 2026-02-05 Franz Haimer Maschinenbau Kg Verfahren und Vorrichtung zum autonomen Vermessen eines Werkzeugs oder eines Komplettwerkzeugs
CN119871059A (zh) * 2025-03-27 2025-04-25 冈田智能(江苏)股份有限公司 一种仓储刀库的刀具调取控制方法、装置及系统

Also Published As

Publication number Publication date
JP7160602B2 (ja) 2022-10-25

Similar Documents

Publication Publication Date Title
JP7160602B2 (ja) 工具識別装置及び工具識別システム
CN101204813B (zh) 用于执行机器人离线编程的装置、方法
CN114355953B (zh) 一种基于机器视觉的多轴伺服系统的高精度控制方法及系统
US20190243344A1 (en) Sorting support methods, sorting systems, and flatbed machine tools
US10317886B1 (en) Method and system for automated shim manufacturing
US20190101889A1 (en) Method for identifying a workpiece, determining a measurement sequence, and measuring a workpiece with a measurement device
CN109862996A (zh) 分选辅助方法和平台机床
CN113910612A (zh) 后处理3d打印部件
US10434555B2 (en) Metrology Assisted Part Forming System and Method
CN106152935A (zh) 适用于无特征空间曲面毛坯件的激光测量系统及其加工定位方法
US12055913B2 (en) Method and apparatus for automated generation of a test plan to measure a measurement object
CN1601418B (zh) 具有中央数据库的cnc加工装置及测量方法
CN118311935B (zh) 一种家居自动化生产控制系统及方法
CN104768706A (zh) 加工程序生成方法及装置
CN112147949A (zh) 参数管理装置及其管理系统
CN115835947A (zh) 3d打印部件上的标识标记
CN117532403A (zh) 一种基于多传感器融合cnc加工质量实时检测方法
CN111948981A (zh) 铸造毛坯工件数控加工插铣方式控制系统及其控制方法
CN120800188B (zh) 一种五轴机床rtcp参数自动测量方法
CN115256387B (zh) 集装箱拆锁控制方法、装置、设备和系统
CN106203252B (zh) 借助相机查明机器人轴角度并选出机器人
CN118254483B (zh) 激光打印控制方法及系统
US20240416517A1 (en) Robotic cells
US12111643B2 (en) Inspection system, terminal device, inspection method, and non-transitory computer readable storage medium
Xu et al. Industrial robot base assembly based on improved hough transform of circle detection algorithm

Legal Events

Date Code Title Description
A621 Written request for application examination

Free format text: JAPANESE INTERMEDIATE CODE: A621

Effective date: 20210609

A977 Report on retrieval

Free format text: JAPANESE INTERMEDIATE CODE: A971007

Effective date: 20220331

A131 Notification of reasons for refusal

Free format text: JAPANESE INTERMEDIATE CODE: A131

Effective date: 20220405

A521 Request for written amendment filed

Free format text: JAPANESE INTERMEDIATE CODE: A523

Effective date: 20220601

TRDD Decision of grant or rejection written
A01 Written decision to grant a patent or to grant a registration (utility model)

Free format text: JAPANESE INTERMEDIATE CODE: A01

Effective date: 20220913

A61 First payment of annual fees (during grant procedure)

Free format text: JAPANESE INTERMEDIATE CODE: A61

Effective date: 20221013

R150 Certificate of patent or registration of utility model

Ref document number: 7160602

Country of ref document: JP

Free format text: JAPANESE INTERMEDIATE CODE: R150