JP2020141601A - 播種施肥装置 - Google Patents

播種施肥装置 Download PDF

Info

Publication number
JP2020141601A
JP2020141601A JP2019041108A JP2019041108A JP2020141601A JP 2020141601 A JP2020141601 A JP 2020141601A JP 2019041108 A JP2019041108 A JP 2019041108A JP 2019041108 A JP2019041108 A JP 2019041108A JP 2020141601 A JP2020141601 A JP 2020141601A
Authority
JP
Japan
Prior art keywords
granular material
rotary
fixed
hose
tillage
Prior art date
Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
Granted
Application number
JP2019041108A
Other languages
English (en)
Other versions
JP6793969B2 (ja
Inventor
貞幸 椛島
Sadayuki Kabashima
貞幸 椛島
Current Assignee (The listed assignees may be inaccurate. Google has not performed a legal analysis and makes no representation or warranty as to the accuracy of the list.)
Individual
Original Assignee
Individual
Priority date (The priority date is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the date listed.)
Filing date
Publication date
Application filed by Individual filed Critical Individual
Priority to JP2019041108A priority Critical patent/JP6793969B2/ja
Publication of JP2020141601A publication Critical patent/JP2020141601A/ja
Application granted granted Critical
Publication of JP6793969B2 publication Critical patent/JP6793969B2/ja
Active legal-status Critical Current
Anticipated expiration legal-status Critical

Links

Images

Landscapes

  • Soil Working Implements (AREA)
  • Fertilizing (AREA)
  • Sowing (AREA)

Abstract

【課題】 粒状物散布部を逆転耕耘ロータリーのカバー体に固定することでちらし板の調整作業の必要をなくした播種施肥装置を提供する。
【解決手段】 ロータリー支持機枠3に軸支された逆転耕耘ロータリー5と、ロータリー支持機枠に固定され逆転耕耘ロータリーの前方側及び上方側を被覆し後方側から地表までの後方開口部を形成するカバー体7と、ロータリー支持機枠とは別の機枠34に固定された粒状物収納容器8と、粒状物収納容器内の粒状物をフレキシブルなホース9を介して逆転耕耘ロータリー5の後方開口部に誘導する粒状物供給部10と、カバー体7の後端縁に固定された基台部11と基台部から後方側に延伸されたアーム部12とアーム部の先端に設けられたちらし板14とからなる粒状物散布部15とから構成され、粒状物散布部15のちらし板にホース先端部9aを固定することにより播種施肥装置を構成した。
【選択図】 図2

Description

本発明は、耕耘しながら播種又は施肥、覆土等を連続して行うことができる播種施肥装置に関するものである。
従来、トラクターの後部に接続され、耕耘ロータリーを逆回転することにより、耕耘しながら播種等を行うことができる播種施肥装置が提案されている(例えば特許文献1)。
この種の装置は、耕耘ロータリーを逆転駆動して後方に砕土を放てきしながら、逆転耕耘ロータリーの後方の機枠に種子等の収納容器を固定すると共に、収納容器を固定した機枠の下方位置、かつ、逆転耕耘ロータリーの後方位置にちらし板を固定し、上記収納容器に種子誘導ホースを接続し、該ホースの先端を上記ちらし板に固定することで、上記収納容器の送りロールから送り出される種子等をホース先端のちらし板に誘導し、該ちらし板を介して、上記逆転耕耘ロータリーにて後方に放てきされる砕土の中に種子等を散布し、種子等に覆土がなされることで、上記種子等を耕耘された畝の土中内に播種又は施肥することを可能としたものである。
ここで、上記従来の播種施肥装置は、上記逆転耕耘ロータリーの耕耘深さを調整するための調整装置が設けられている。
この種の耕耘深さ調整装置は、原理的には、例えば特許文献2に示すように、耕耘深さ調整用の尾輪が設けられ、ハンドルを回すことにより耕耘ロータリーに対して上記尾輪を上下昇降調整し、これにより耕耘深さを調整するものが提案されている。
特許第5575321号公報 実開昭63−103212号公報
ところで、上記播種施肥装置において、特許文献2に記載のような耕耘深さ調整機構では、逆転耕耘ロータリーの支持機枠とは別の機枠に上記耕耘深さ調整用の上記尾輪が設けられ、その別の機枠に上記ちらし板及びホース先端部が固定されているか、或いは、上記尾輪及び収納容器が固定された機枠(上記逆転耕耘ロータリーの支持機枠とは別の機枠)にちらし板支持用の延長棒を固定し、当該延長棒にホース先端部が固定されたちらし板を固定することが行われているため、耕耘深さを調整するためにハンドルを操作して上記尾輪を昇降調整すると、ちらし板及びホース先端部と上記逆転耕耘ロータリーの相対位置が変化してしまう。
ここで、逆転耕耘ロータリーに対するホース先端部及びちらし板の相対位置が変化すると、種子等の畝表面からの埋設深さが変わってしまうので、耕耘深さの調整の度に、逆転耕耘ロータリーに対するちらし板及びホース先端部の位置を頻繁に調整しなければならず、その作業が面倒であった。
また、逆転耕耘ロータリーの支持機枠と、種子等の収納容器等の支持機枠とが別体であり、その間に耕耘深さ調整用の複雑なリンク機構が介在しているので、耕耘深さを調整することにより、逆転耕耘ロータリーとちらし板及びホース先端部との相対位置に位置ずれが生じ、これに起因して、逆転耕耘ロータリーにより放てきされた砕土が上記ちらし板に当たり、その結果、播種施肥等が正確に行われないという課題があった。結果として、耕耘深さの調整の度に、上記ちらし板及びホース先端部の位置を調整しなければならなかった。
本発明は上記従来の課題に鑑みてなされたものであり、ちらし板を含む粒状物散布部を逆転耕耘ロータリーのカバー体の後端縁に固定することにより、上記頻繁な調整作業をする必要をなくした播種施肥装置を提供することを目的とする。
上記の目的を達成するため本発明は、
第1に、トラクターの後部に接続される播種施肥装置であって、ロータリー支持機枠に両端部を以って軸支された耕耘軸を逆回転することで圃場を耕耘し得る逆転耕耘ロータリーと、上記ロータリー支持機枠に一体に固定され上記逆転耕ロータリーの前方側及び上方側を被覆すると共に、上記逆転耕耘ロータリーの後方側から地表までを開口して後方開口部を形成するカバー体と、上記ロータリー支持機枠とは別の機枠に固定された粒状物収納容器と、上記粒状物収納容器内の粒状物をフレキシブルなホースを介して上記逆転耕耘ロータリーの上記後方開口部に誘導する粒状物供給部と、上記カバー体の後端縁に固定された基台部と、上記基台部から後方側に延伸されたアーム部と、上記アーム部の先端に連結部を以って設けられたちらし板とからなる粒状物散布部とから構成され、上記粒状物散布部の上記ちらし板の面に上記ホースの先端部を固定したものである播種施肥装置により構成される。
上記ロータリー支持機枠(3)は例えば円筒管(22a,22a)、その両端に接続され耕耘軸を軸支する側面板(28,28)等により構成することができる。上記別の機枠は、例えば、上記円筒管(22a,22a)に支持軸(Q,Q)を以って回動可能に支持された支持杆(32)、連結部材(33)、水平支持棒(34)等により構成することができる。上記基台部(11)は例えば水平基板(11a)、垂直板(11c)、延長板(11d)により構成することができる。上記連結部(13)は、例えば支持棒(16)、筒状体(13b)、板状体(13a)等により構成することができる。上記粒状物供給部(10)は、例えば送りロール(36)、ホース(9)、駆動シャフト(37)、モータ(M)等により構成することができる。粒状物は例えば種子或いは肥料である。このように構成すると、仮に耕耘深さ等の調整のために、逆転耕耘ロータリーに対する粒状物収納容器及び粒状物供給部の相対位置が変化することになっても、当該相体位置の変化はフレキシブルなホースによって吸収することができ、粒状物散布部(15)はロータリー支持機枠と一体のカバー体に固定されているため、逆転耕耘ロータリーに対するちらし板及びホース先端部の相対位置は変化しないため、耕耘深さ等の調整の度に、粒状物散布部(ちらし板、ホース先端部等)の位置を頻繁に調整する必要がない。
第2に、上記粒状物散布部の上記アーム部は、上記基台部の端部に支持軸を以って軸支されており、上記基台部に対して上記支持軸を中心として、上記逆転耕耘ロータリーに近接する方向と、上記逆転耕耘ロータリーから離間する方向に角度変化し得るように設けられているものである上記第1記載の播種施肥装置により構成される。
上記基台部の端部は、例えば基台部(11)の延長板(11d)の端部(11d’)とすることができる。上記支持軸は例えばボルト及びナットによる支持軸(11f’)とすることができる。このように構成すると、基台部に対するアーム部の角度(θ1)を角度変化させることにより、逆転耕耘ロータリーに対するちらし板の位置を最適位置に調整し固定することができる。
第3に、上記粒状物散布部の上記連結部は、上記アーム部の先端に接続された水平な支持棒と、該支持棒が挿通され上記支持棒の周りに回動可能な筒状体を有する回動調整部とから構成され、上記回動調整部に上記チラシ板が固定されているものである上記第1又は2記載の播種施肥装置により構成される。
上記回動調整部(13’)は筒状体(13b)、板状体(13a)等から構成することができる。このように構成すると、支持棒に挿通された筒状体の支持棒に対する角度を調整することにより、ちらし板のアーム部に対する角度(θ2)を最適位置に調整し固定することができる。
第4に、上記回動調整部の上記逆転耕耘ロータリー側に上記ホースの先端部を保持するためのリングが固定されているものである上記第3に記載の播種施肥装置により構成される。
例えば回動調整部の板状体(13a)の逆転耕耘ロータリー側にリングを固定することができる。このように構成すると、リングにホースの先端部が固定されているため、粒状物収納容器と逆転耕耘ロータリーの相対位置が変化しても、当該相体位置の変化をフレキシブルなホースにて吸収することができ、ホース先端部の逆転耕耘ロータリーに対する相対位置は依然として変化しないので、耕耘深さ等の調整の度に、粒状物散布部の調整を頻繁にする必要がない。
第5に、上記粒状物散布部は、上記カバー体の後端縁の左右方向に所定間隔を以って複数個設けられたものであり、各粒状物散布部の上記各ちらし板に上記粒状物供給部からの上記ホースが固定されたものである上記第1〜4の何れかに記載の播種施肥装置により構成される。
このように複数の粒状物散布部をカバー体の後端縁に固定することにより、耕耘深さ等の調整を行っても、全ての粒状物散布部のチラシ板及びホース先端部と上記逆転耕耘ロータリーとの相対位置の変化は生じないので、複数の粒状物散布部を設けても、耕耘深さ等の調整の度に各粒状物散布部の頻繁な位置調整の必要がない。
本発明は上述のように、仮に耕耘深さ等の調整のために、逆転耕耘ロータリーに対する粒状物収納容器、粒状物供給部の相対位置が変化することになっても、当該相体位置の変化はフレキシブルなホースによって吸収することができ、粒状物散布部はロータリー支持機枠側に固定されているため、逆転耕耘ロータリーに対するちらし板及びホース先端部の相対位置は変化せず、従って、耕耘深さ等の調整の度に、粒状物散布部(ちらし板、ホース先端部等)の位置を頻繁に調整する必要がない。
よって、耕耘深さを調整したとしても、粒状物散布部(ちらし板)に砕土がかかって粒状物(種、肥料等)の散布に支障をきたすことはない。
また、粒状物散布部自体は、アーム部を角度変化させることにより、逆転耕耘ロータリーに対するちらし板等の位置を最適位置に調整し固定することができ、最初に位置決めを行うだけで、その後の位置調整を頻繁に行う必要がない。
また、粒状物散布部自体は、支持棒が挿通された筒状体の支持棒に対する角度を調整することにより、ちらし板のアーム部に対する角度を最適位置に調整し固定することができ、最初に位置決めを行うだけで、その後の位置調整を頻繁に行う必要がない。
また、リングにホースの先端部が固定されているため、粒状物収納容器と逆転耕耘ロータリーの相対位置が変化しても、当該相体位置の変化をフレキシブルなホースにて吸収することができ、ホース先端部の逆転耕耘ロータリーに対する相対位置は依然として変化しないので、耕耘深さ等の調整の度に、粒状物散布部の位置調整を頻繁に行う必要がない。
また、複数の粒状物散布部をカバー体の後端縁に固定することにより、耕耘深さ等の調整を行っても、全ての粒状物散布部のチラシ板及びホース先端部と上記逆転耕耘ロータリーとの相対位置の変化は生じないので、複数の粒状物散布部を設けても、各粒状物散布を頻繁に位置調整する必要がない。
また、逆転耕耘ロータリーと粒状物散布部との相対位置に変化がないため、畝に満遍なく均等に播種を行うことができる。
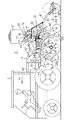
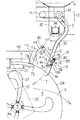
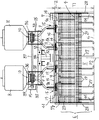
本発明に係る播種施肥装置をトラクター後部に接続した状態の側面図である。 同上播種施肥装置の粒状物散布部近傍の拡大側面図である。 同上播種施肥装置の粒状物散布部の分解斜視図である。 同上播種施肥装置の逆転耕耘ロータリーの背面図である。 同上播種施肥装置の平面図である。
以下、本発明に係る播種施肥装置について詳細に説明する。
図1に示すように、トラクター1の後部に接続される播種施肥装置2であって、ロータリー支持機枠3(円筒管22a,22a及び側面板28,28等、図5参照)に両端部4b,4bを以って軸支された耕耘軸4を以って逆回転(矢印C方向)することで圃場を耕耘し得る逆転耕耘ロータリー5と、上記ロータリー支持機枠3に一体に固定され上記逆転耕ロータリー5の前方側F1及び上方側F2を被覆すると共に、上記逆転耕耘ロータリー5の後方側5aから地面Gまでを開口して後方開口部6を形成するカバー体7と、上記ロータリー支持機枠3とは別の機枠(支持腕40、水平杆41、水平支持棒34等、図5参照)に固定された粒状物収納容器8と、上記粒状物収納容器8内の粒状物をホース9を介して上記逆転耕耘ロータリー5の上記後方開口部6に誘導する粒状物供給部10(供給ロール36、駆動シャフト37、ホース9等、図4参照)と、上記カバー体7の後端縁7bに固定された基台部11と、上記基台部11から後方側に延伸されたアーム部12と、上記アーム部12の先端に連結部13を以って設けられたちらし板14とからなる粒状物散布部15とから構成され、上記粒状物散布部15の上記ちらし板14の上記逆転耕耘ロータリー5側の面14aに上記ホース9の先端部9aを固定したものである。
尚、以下の説明において、トラクター1の進行方向(矢印H方向、トラクター1の前方側)を「前方」、進行方向と反対方向(トラクター1の後方側)を「後方」といい、後方から前方を向いた場合の左右を左右方向と定義する。
上記粒状物散布部15の上記アーム部12は(図2参照)、上記基台部11の端部11d’に支持軸11f’(ボルト及びナットB1)を以って軸支されており、上記基台部11に対して上記支持軸11f’を中心として、上記逆転耕耘ロータリー5に近接する方向(矢印D方向)と、上記逆転耕耘ロータリー5から離間する方向(矢印E方向)に角度変化し得るように設けられている。
さらに、上記粒状物散布部15の上記連結部13は(図2、図3参照)、上記アーム部12の先端に接続された支持棒16と、該支持棒16が挿通され上記支持棒16の周りに回動可能な筒状体13bを有する回動調整部13’(筒状体13b、板状体13a等)とから構成され、上記回動調整部13’に上記チラシ板14が固定されている。そして、上記回動調整部13’(板状体13a)の上記逆転耕耘ロータリー15側の面13cに上記ホース9の先端部9aを保持するためのリング18が固定されている。
以下、より詳細に説明する。
上記トラクター1の後部に該トラクターのPTO出力軸に連結された駆動軸20が設けられ(図5参照)、上記駆動軸20がギアボックス21に接続され、該ギアボックス21から左右方向に回転軸22,22が円筒管22a,22a内に設けられ、円筒管22aの一端には後ろ斜め方向に延びるチェンケース23の上端部が接続され、該チェンケース23内において、上記ロータリー駆動用の回転軸22にスプロケット24が接続され(図1参照)、上記チェンケース23内の下端において、後述の側面板28に回転自在に軸支された上記耕耘軸4の端部にスプロケット4aが接続され、上記チェンケース23内において、上記両スプロケット24,4a間にチェン25が掛け渡されている。
上記一方の回転軸22の端部は、他方の支持腕26に回転自在に軸支され(図5参照)、かつ、上記耕耘軸4の他方の端部4bは後述の側面板28と上記支持腕26の下端部に回転自在に軸支されている。
上記耕耘軸4の周囲には、複数の耕耘爪27が放射状に接続されており(図4参照)、上記トラクター1の駆動力により、上記回転軸22、上記チェン25を介して矢印C方向(トラクター1の進行方向(トラクター1の駆動輪の回転方向、矢印J方向)とは逆方向)に回転し得るように構成されている。
上述のように、上記チェンケース23の内側、及び、上記支持腕26の内側に側面板28,28が固定されており、上記耕耘軸4の両端部4b,4bは何れも上記側面板28,28に各々回転自在に軸支されている(図4参照)。この左側の側面板28は上記チェンケース23の内側に接続固定されており、右側の側面板18は上記支持腕26の内側に接続固定されており(図5参照)、左右の各側面板28,28は、上記耕耘爪27の最大回転軌跡よりも大きな直径を有する略円形状をなす板状のものであり(図1参照)、耕耘爪27の耕耘土の左右方向への飛散を防止すると共に、上記耕耘軸4の両端部4b,4bを軸支することで、該耕耘爪4の位置決めを行うものである。
上記カバー体7は、上記耕耘爪27の前方側F1略全体から略上方側F2略全体(前方側及び上方)を被覆するものであり、このカバー体7は、図1、図5に示すように、上記左右の側面板28,28間において、上記側面板28,28の前端部28a,28aから後方に向けて、上記側面板28,28の上側頂点位置より若干後方側に寄った位置(後方の位置)28b,28bにかけての左右方向の範囲の全体を円弧状に覆うものである。
即ち、このカバー体7は横断面が上記側面板28,28に沿う円弧状であって、上記前端部28a,28aから上記位置28b,28bまでの上記耕耘爪27の前方側F1から上方側F2までの範囲の全体を円弧状(円筒状)に覆うものであり、上記前端部28a,28a側(図1参照)の左右方向の端縁を前端縁7a、上記位置28b,28b側の左右方向の端縁を後端縁7bという(図1、図5参照)。図4に示すように、上記カバー体7の後端縁7bの位置は、地面GからT1の高さにあり、上記後端縁7bは上記カバー体7の頂点位置から距離T2下方寄りの位置に設けられている。
このように、上記側面板28,28と上記カバー体7は一体構成であり(左右の側面板28,28とカバー体7により略門型を形成している(図4参照)。そして、上記側面板28,28に上記逆転耕耘ロータリー5の耕耘軸4が軸支されているので、上記逆転耕耘ロータリー5と上記カバー体7との相対位置関係、特に逆転耕耘ロータリー5の耕耘爪27とカバー体7の上記後端縁7bとの相対位置は変化することなく、固定された構造となっている。
上記カバー体7は、上記耕耘爪27によって上方に巻き上げられる土の前方側F1及び上方側F2への飛散を防止すると共に、図1に示すように、上記カバー体7の後端縁7bから下斜め後方(矢印A方向)に砕土を送り出し、上記耕耘爪17の後方に砕土を積層して畝30を形成していく機能を有している。即ち、上記逆転耕耘ロータリー5は、巻き上げた砕土を後方開口部6から後方に向けて、略放物線状、又は、円弧状軌跡を描きながら放てきし得るように構成されている。ここで、上記カバー体7の上方後端位置(後端縁7b)から後方側の地面Gまでの略長方形の開口部を後方開口部6という(図1、図4参照)。
さらに、上記後方開口部6において、上記カバー体7の上記後端縁7bから上記耕耘爪17の回転軌跡の円弧に沿って、複数の円弧状櫛状体からなるレーキ29が上記カバー体7の裏面側に固定されている(図1、図4参照)。このレーキ29は、耕耘爪27によって耕耘された砕土を梳き込む機能を有するものである。よって、逆転耕耘ロータリー5によって巻き上げられた砕土は、上記レーキ29によって梳き込まれながら、後方開口部6から後方に向けて放てきされ、畝30が形成される。
図2、図3に示すように上記カバー体7の上記後端縁7bの上面には上記粒状物散布部15が固定されている。この粒状物散布部15の上記基台部11は、2個のボルト固定孔11b,11bが貫設された水平基板11aと、該水平基板11aの中央から上方に直立固定された垂直板11cと、該垂直板11cの上部後縁から後ろ斜め上方向に接続固定された延長板11dとから構成され、上記延長板11dの上端部(端部11d’)に貫通孔11fが形成されている。
さらに、上記延長板11dの上記貫通孔11fの位置には、上記アーム部12の一端の貫通孔12aが接合され、両貫通孔11f,12aにボルト及びナットB1が挿通され、当該ボルト及びナットB1を支持軸11f’として、アーム部12を上記延長板11dに対して角度変更可能(矢印D方向、矢印E方向)に接続され、上記アーム部12の他端にはアーム部12の板面に直交する水平方向(左右方向)の筒部を有する筒状体12bが一体に固定されており、該筒状体12bの周面には雌螺子孔が貫通形成され、当該雌螺子孔にボルトB2が上記筒状体12bの直径方向に螺合されている。
そして、上記筒状体12b内には、水平方向の上記支持棒16が挿通されており、上記ボルトB2を締めることで、上記アーム部12を上記支持棒16の中心軸P1を中心とした周方向の所定角度で固定し得るように構成されている。
さらに、上記支持棒16の外周にはちらし板接続具としての連結部13が被覆状態で通されている。上記連結部13は、ちらし板14が固定される板状体13aと、上記板状体13aの板面に平行な水平方向(左右方向)に沿う筒部(上記筒状体12bと同方向の筒部)を有する筒状体13bが一体に溶接固定されており、該筒状体13bの周面には雌螺子孔が貫通形成され、当該雌螺子孔にボルトB3が上記筒状体13bの直径方向に螺合されている。即ち、筒状体13bの中心軸に沿うように、上記板状体13aの上縁が上記筒状体13bの外周面に溶接固定されている。
そして、上記筒状体13b内に上記支持棒16が挿通され、上記ボルトB3を締めることで、上記板状体13aを上記支持棒16の中心軸P1を中心とした周方向の所定角度で固定し得るように構成されている。
上記板状体13aの下縁部の裏面(後面)にはちらし板14がその上端中央部14’を以って溶接固定されている。従って、このちらし板14は、上記板状体13aと同一傾斜角度で位置するものであり、その下縁部には粒状物を逆転耕耘ロータリー5方向に誘導するための折曲部14bが設けられている。
また、上記板状体13aの前面側13cには、上記ホース9の先端部9aを保持するためのリング18が、上下方向にホース9の先端部9aを挿通係合し得るように、水平方向に固定されている。このリング18はその板状体13aとの接触部を溶接固定しても良いが、リング18の一端に雄螺子を半径方向に突出するように接続すると共に、上記板状体13aの板面に貫通孔を形成し、上記雄螺子を上記貫通孔に挿通し、上記板状体13aの裏面側からナットを上記雄螺子に螺合することで、上記板状体13aに固定しても良い。
上記リング18の直径は、ホース9の先端部9aの直径よりも若干小に構成されており、上記先端部9aを上記リング18に挿通すると、上記先端部9aが上記リング18により締め付けられて固定され(図2参照)、後述のように粒状物収納容器8が昇降しても、フレキシブルなホース9が撓むことで(図2二点鎖線参照)、上記ホース9先端部9aの位置は変化しないように構成されている。
従って、この粒状物散布部15は、図2に示すように、上記カバー体7にボルト及びナットBにて固定された上記延長板11dに対して、上記アーム部12を略直角θ1又は直角よりも鋭角θ1に設定した状態でボルト及びナットB1を締めて上記延長板11dに対して当該アーム部12を固定し、さらに、上記アーム部12の他端の上記筒状体12bに支持棒16が挿通され、上記ボルトB2を締めることで上記筒状体12bを上記支持棒16に固定し、さらに、上記支持棒16の外周に上記連結部13の上記筒状体13bを通して(被覆して)、当該筒状体13bを、上記ちらし板14の上記折曲部14bが前方(逆転耕耘ロータリー5側)を向くように支持棒16の外周に通し(従って、上記リング18も上記逆転耕耘ロータリー5側に向いている)、上記筒状体13bを上記支持棒16の上記筒状体12bの隣接位置に位置させ(図4参照)、上記筒状体13bを上記支持棒16の中心軸P1の周りに回動して、ちらし板14を最適の角度θ2(例えば、上記アーム部12とチラシ板14との角度が鈍角θ2、図2参照)に設定した後、上記ボルトB3を締めることにより、上記筒状体13b、従って、上記ちらし板14を最適の角度に固定し得るように構成されている。上記リング18には、上記粒状物収納容器8からのフレキシブルな上記ホース9の先端部9aが固定される。
このように、本発明に係る粒状物散布部15は、上記逆転耕耘ロータリー5のカバー体7の後端縁7bに固定されているので、仮に、耕耘深さの調整等により、上記粒状物収納容器8と上記逆転耕耘ロータリー5の相対位置に変化が生じたとしても、逆転耕耘ロータリー5に対するちらし板14の位置、及び、上記逆転耕耘ロータリー5に対する上記ホース9の先端部9aの位置は変化しないため、耕耘深さを調整する度に、ちらし板の位置調整をする必要がない。
即ち、耕耘深さの調整等により、上記逆転耕耘ロータリー5及び上記カバー体7の位置に対して、上記粒状物収納容器8の位置が変化したとしても、上記ホース9の先端部9aは上記リング18に固定されているため、上記フレキシブルな上記ホース9が上記粒状物収納容器8の位置の変化を吸収し、その先端部9aは上記板状体13aに固定された上記リング18に固定され、位置変化しないので、耕耘深さを調整する度に、ちらし板14の位置調整を行う必要がない。
上述の構成の粒状物散布部15は、図4、図5に示すように、上記カバー体7の上記後端部7bの上面側において、播種施肥装置2の左右方向の中心P2を中心として左側に2個、及び、右側に2個、全部で4個の粒状物散布部15が固定されている。そして、各4個の粒状物散布部15は、相互に均等な間隔を以って配置される。具体的には、上記カバー体7の対応位置に、上記各水平基板11aのボルト固定孔11bに対応する位置に貫通孔を2個ずつ設けておき、上記貫通孔に上記水平基板11aのボルト固定孔11bを合わせた状態で、ボルトを各々ボルト固定孔11cに上から挿通し、裏面側からナットで固定することにより、上記カバー体7上にこれら粒状体散布部15を固定する。そして、4本の上記ホース9の各先端部9aを、上記各粒状物散布部15の上記各リング18に各々固定する(図4参照)。
この場合、4個の粒状物散布部15の支持棒16は、1本の共通の支持棒16により構成されている(図4、図5参照)。即ち、1本の支持棒16の外周に、各粒状物散布部15のアーム部12の各筒状体12b及び連結部13の各筒状体13bが隣接して挿通固定されている。このように構成すると、4個の粒状物散布部15の各2個ずつの筒状体12b,13b(全8個)の位置が水平方向に位置決めされるため、各粒状物散布部15のちらし板14(4枚)及びホース先端部9a(4個)の位置決めを容易に行うことができる。
この状態で、上記ホース9の先端位置(先端部9a)と上記逆転耕耘ロータリー5の位置、上記ちらし板14と上記逆転耕耘ロータリー5の位置は固定されるため、4か所のホース9の先端部9aから各ちらし板14を介して、逆転するロータリー5によって放てきされる砕土中に、粒状物を散布(図2矢印I方向)することができる。
次に、粒状物収納容器8及び尾輪44等に関連する構成を説明する。
図5、図1に示すように、上記円筒管22a,22aの後方側の左右2か所に、支持軸Q,Qを介して支持腕40,40を後方向けて接続し、両支持腕40,40の後端に左右方向の水平杆41を設け、この水平杆41の左右両端部に後方向けた水平支持腕42,42が設けられ、この水平支持腕42,42の各々の後端部に斜め下方向けた支持腕43,43が設けられ、上記支持腕43,43の各々の下端に耕耘深さ調整用の尾輪44,44が回転自在に軸支されている。
上記水平支持腕42,42間には左右方向に水平な支持杆32(下段)がその両端を以って接続固定されている(図1参照)。この支持杆32の中央部には垂直上方に連結部材33が固定されており(図4参照)、当該連結部材33の上端部に水平支持棒34(上段)が左右方向に固定されている。
そして、上記水平支持棒34において、中心P2(図4参照)を中心として左右方向等距離の位置に門型の直立支持板35,35が固定され、各直立支持板35,35の上部に上記粒状物収納容器8,8が固定されている。上記各直立支持板35,35内には、各々円筒形状の粒状物の送りロール36,36が左右方向の回転軸を中心に回動可能に設けられている。そして、上記2つの送りロール36,36を駆動するための共通の駆動シャフト37が上記各送りロール36,36の回転中心軸として設けられており、当該駆動シャフト37の一端部は上記一方の直立支持板35の左側に突出しプーリ39が接続されベルト17を介してモータMにて回転駆動されるように構成されている(図1参照)。
ここで、送りロール36、ホース9、駆動シャフト37、モータM等により粒状物供給部10が構成されている。
上記送りロール36,36の下部は、各々小ホッパー38,38が設けられており、各小ホッパー38,38には2本ずつのホース9,9,9,9が接続されている。そして、上記各ホース9の先端部9aが上記粒状物散布部15の各4個のリング18に各々挿入固定されている。
31は鎮圧ロールであり(図1、図5参照)、上記支持杆32の左右位置の外周に各々支持筒45が被覆状態で挿通固定され、各支持筒45,45に左右一対の支持腕47,47の前端が軸支されている。上記支持腕47,47は上記支持筒45,45から斜め後方に向けて延出形成されており、これら支持筒47,47の後端部に鎮圧ロール31が回転自在に軸支されている。この鎮圧ロール31は上記逆転耕耘ロータリー5にて形成された畝30の上面を鎮圧し得る機能を有するものである。
そして、耕耘深さを調整する場合は、図示しない手動ハンドルを回動することにより、上記尾輪44,44を上記支持軸Q,Qを中心として上方又は下方に回動させることにより行う。従って、上記耕耘深さを調整する場合、上記支持軸Q,Qを中心に、上記支持腕40、水平杆41及び上記水平支持腕42,42、さらに上記粒状物収納容器8,8を支持する上記支持杆32も共に上下動することになるので(逆転耕耘ロータリー5及びカバー体7、即ちロータリー支持機枠3は不動)、上記粒状物収納容器8(粒状物供給部10)と上記逆転耕耘ロータリー5との相対位置が変化することになるが、上記ホース9の先端部9aは、上記カバー体7に固定された粒状物散布部15のリング18に固定されているので、上記フレキシブルなホース9が上記相体位置の変更を吸収し、上記ホース9の先端部9aと上記逆転耕耘ロータリー5との相対位置には変化はないので(図2二点鎖線参照)、耕耘深さを調整する度に、ちらし板等の位置を調整する必要がない。
このように、上記粒状物散布部15は、上記カバー体7の後端縁7bの左右方向に所定間隔を以って複数個(実施形態では4個、図4参照)設けられたものであり、各粒状物散布部15の上記各ちらし板14に上記粒状物収納容器8からの上記ホース9が各々固定されている。
尚、図1、図5において、19は上記円筒管22a,22aを保持するコ字状枠であり、該コ字状枠19の上端部と上記トラクター1がアッパアーム49により接続され、上記コ字状枠19の下端部と上記トラクター1がロアアーム50により接続されている。また、図5において51は上記ギアボックス21から後方向けて設けられた支持杆であり、図示しないリンク機構を介して上記支持杆32に接続されている。
本発明の播種施肥装置2は上述のように構成されるので、以下、その作用を説明する。
ここで、粒状物散布部15は、図2に示すように、逆転耕耘ロータリー5のカバー体7の後端部7bの上面に、その水平基板11aを以ってボルト及びナットBにて固定され、延長板11dとアーム部12とはボルト及びナットB1を締めることにより角度θ1(図2参照)にて固定され、該アーム部12の先端の筒状体12bに支持棒16を水平に挿通しボルトB2を締めることにより上記筒状体12bに上記支持棒16が固定され、かつ、筒状体13b内に上記支持棒16を挿通し、上記支持棒16の上記筒状体12bの隣接位置に、連結部13の筒状体13bを位置させ(図5参照)、ボルトB3を締めることにより、上記アーム部12と上記ちらし板14とが角度θ2となるように(図2参照)固定され、上記各リング18に上記各ホース9の各先端部9aが挿通固定されているとする。尚、図3では筒状体13bは筒状体12bの左側に位置しているが、筒状体12bの右側に位置しても良い(図5参照)。
従って、図4に示すように、上記カバー体7の後端部7bの水平方向には、同一角度に角度調整されたちらし板14を含む4個の粒状物散布部15が固定されているものとする。
当該播種施肥装置2をトラクター1の後部に接続し、逆転耕耘ロータリー5を矢印C方向に回転しながら、トラクター1を進行させ(矢印H方向)、かつ、上記モータMを駆動して送りロール36を回転し、これにより粒状物収納容器8内の種子が該容器8から繰り出され、4本のホース9を通って各ホース9の先端部9aから、逆転耕耘ロータリー5の後方開口部6に向けて散布される(図2矢印I方向)。
上記逆転耕耘ロータリー5が逆回転(矢印C方向)することで圃場が耕耘され、砕土が上記後方開口部6から後方に向けて放物線状或いは円弧状に放てきされる(図1、図2、矢印A方向参照)。
上記各ホース9の先端部9aは、4個の粒状物散布部15の各リング18に固定されており、上記各先端部9aから矢印I方向に落下する種子は、各4個のちらし板14により、逆転耕耘ロータリー5の方向(後方開口部6の方向)に誘導され、矢印A方向に放てきされる砕土中に、各4か所にて、散布されていく。
後方に放てきされた砕土は、逆転耕耘ロータリー5の後方位置に覆土積層されて畝30が形成され、畝30表面を鎮圧ロール31により鎮圧され均平化されて行く。上記種子は、上記ちらし板14の上記散布位置(図2の位置)に対応して、上記畝30の表面から所定深さに覆土されていく。
このとき、耕耘深さを調整するために、図示しないハンドルを、尾輪44を上昇する方向に回動したとする。すると、支持軸Q,Qを中心として、支持腕40,40及び水平杆41両端の水平支持腕42,42が上昇し、結果として尾輪44が上昇することにより、耕耘深さを調整することができる。
このとき、上記尾輪44を支持する支持腕43,43及び水平支持腕42,42は、上記支持軸Q,Qを中心として回動方向に上昇するため、上記水平支持腕42,42間に固定されている支持杆32、連結部材33、水平支持棒34上に固定された粒状物収納容器8,8も同様に上昇することになる(図2、粒状物収納容器8、粒状物供給部10の二点鎖線参照)。
しかしながら、上記粒状物散布部15の水平基板11aが固定されているカバー体7は、上記支持腕40,40及び水平杆41両端の水平支持腕42,42とは別体の、円筒管22a,22aの両端に固定された側面板28,28間に固定されているものであるから、上記粒状物収納容器8,8(粒状物供給部10)が上昇したとしても、該カバー体7の位置は変化しない。即ち、カバー体7と逆転耕耘ロータリー5及び耕耘軸4との位置は固定であって、上記カバー体7に粒状物散布部15が固定されているので、上記粒状物収納容器8,8(粒状物供給部10)の位置が上昇したとしても、逆転耕耘ロータリー5に対する粒状物散布部15、即ち、ホース9の先端部9a及びちらし板14の位置は変化しない。
即ち、上記粒状物収納容器8,8(粒状物供給部10)が上昇しても、その上昇分はフレキシブルな各ホース9が湾曲等することにより吸収され(図2、ホース9の二点鎖線参照)、各ホース9の各先端部9aの位置は、上記各リング18に固定されているため変化しない。
よって、耕耘深さを調整等したとしても、逆転耕耘ロータリー5に対する粒状物散布部15の位置(ホース9の先端部9a及びちらし板14の位置)は変化しないので、粒状物散布部15の位置、即ち、ちらし板14及びホース先端部9a等の位置を調整する必要がなく、耕耘深さを調整したとしても、畝30における種子等の埋設深さが変化することはない。
また、耕耘深さを調整するために、図示しないハンドルを、尾輪44を下降する方向に回動したとする。すると、支持軸Q,Qを中心として、支持腕40,40及び水平杆41両端の水平支持腕42,42が下降し、結果として尾輪44が下降することにより、耕耘深さを調整することができる。
このときも、上記尾輪44を支持する支持腕43,43及び水平支持腕42,42は、上記支持軸Q,Qを中心として回動方向に下降するため、上記水平支持腕42,42間に固定されている支持杆32、連結部材33、水平支持棒42上に固定された粒状物収納容器8,8(粒状物供給部10)も同様に下降することになる。
しかしながら、尾輪44を上昇する場合と同様に、上記粒状物散布部15の水平基板11aが固定されているカバー体7は、上記支持腕40,40及び水平杆41両端の水平支持腕42,42とは別体の、円筒管22a,22aの両端に固定された側面板28,28間に固定されているものであるから、上記粒状物収納容器8,8が下降したとしても、該カバー体7の位置は変化しない。即ち、カバー体7と逆転耕耘ロータリー5及び耕耘軸4との位置は固定であって、上記カバー体7に粒状物散布部15が固定されているので、上記粒状物収納容器8,8(粒状物供給部10)の位置が下降したとしても、逆転耕耘ロータリー5に対する粒状物散布部15、即ち、ホース9の先端部9a及びちらし板14の位置は変化しない。
即ち、上記粒状物収納容器8,8(粒状物供給部10)が下降しても、その下降分はフレキシブルな各ホース9が湾曲等することにより吸収され、各ホース9の各先端部9aの位置は、上記各リング18に固定されているため変化しない。
よって、耕耘深さを調整したとしても、逆転耕耘ロータリー5に対する粒状物散布部15の位置(ホース9先端部9a及びちらし板14の位置)は変化しないので、粒状物散布部15の位置、即ち、ちらし板14等の位置を調整する必要がなく、耕耘深さを調整したとしても、畝30における種子等の埋設深さが変化することはない。
従って、逆転耕耘ロータリー5とちらし板14との相対位置が変化して、砕土がちらし板14に当たって播種等に支障を来すことはない。
尚、上記延長板11dと上記アーム部12との角度θ1を変更したい場合は、ボルトB1を緩めて上記延長板11dに対するアーム部12の角度を変更した後、ボルトB1を締めつければ良い。
また、ちらし板14と上記アーム部12との角度θ2を変更したい場合は、ボルトB3を緩めて支持棒16に対するちらし板14の角度を変更し、その後、ボルトB3を締め付ければ良い。このように、カバー体7に固定された粒状物散布部15のちらし板14の角度、及び、ホース先端部9aの位置は個別に調整することが可能である。
上記耕耘深さの調整機構は、上記実施形態に示したものに限らず、各種の調整機構が存在するが、本発明の粒状物散布部15は、逆転耕耘ロータリー5の耕耘軸4を軸支する側面板28,28に固定されたカバー体7に固定しているので、耕耘深さの調整機構の構造に拘わらず、逆転耕耘ロータリー5(耕耘爪27)に対する粒状物散布部15(ちらし板14、ホース先端部9a)の位置は固定されており、常時、逆転耕耘ロータリー5と粒状物散布部15との相対位置は変化しない。
また、上記実施形態では「種子」を散布する場合を説明したが、種子に限らず、粒状の肥料を散布する場合も同様である。
本発明は上述のように、仮に耕耘深さ等の調整のために、逆転耕耘ロータリー5に対する粒状物供給部10の相対位置が変化することになっても、当該相体位置の変化はフレキシブルなホース9によって吸収することができ、粒状物散布部15はロータリー支持機枠3側に固定されているため、逆転耕耘ロータリー15に対するちらし板14及びホース先端部9aの相対位置は変化せず、従って、耕耘深さ等の調整の度に、粒状物散布部15(ちらし板14、ホース先端部9a等)の位置を頻繁に調整する必要がない。
よって、上記調整を行う必要がないため、粒状物散布部(ちらし板)に砕土がかかって粒状物(種、肥料当)の散布に支障をきたすことはない。
また、粒状物散布部15自体は、アーム部12を角度変化させることにより、逆転耕耘ロータリー15に対するちらし板14の位置を最適位置に調整し固定することができ、最初に位置決めを行うだけで、その後の位置調整を頻繁に行う必要がない。
また、粒状物散布部15自体は、支持棒16が挿通された筒状体13bの支持棒16に対する角度を調整することにより、ちらし板14のアーム部12に対する角度を最適位置に調整し固定することができ、最初に位置決めを行うだけで、その後の位置調整を頻繁に行う必要がない。
また、リング18にホース9の先端部9aが固定されているため、粒状物収納容器8(粒状物供給部10)と逆転耕耘ロータリー5の相対位置が変化しても、当該相体位置の変化をフレキシブルなホース9にて吸収することができ、ホース先端部9aの逆転耕耘ロータリー5に対する相対位置は依然として変化しないので、耕耘深さ等の調整の度に、粒状物散布部15の調整をする必要がない。
また、複数の粒状物散布部15をカバー体7の後端縁7bに固定することにより、耕耘深さ等の調整を行っても、全ての粒状物散布部15のチラシ板14及びホース先端部9aと上記逆転耕耘ロータリー15との相対位置の変化は生じないので、複数の粒状物散布部15を設けても、各粒状物散布部15を頻繁に位置調整する必要がない。
また、逆転耕耘ロータリーと粒状物散布部との相対位置に変化がないため、畝に満遍なく均等に播種を行うことができる。
特に、耕耘深さ等の調整は、その日の天候、圃場の状況によって必ず行う必要があるので、従来装置では、粒状物散布部(ちらし板)等の位置調整を頻繁に行う必要があった。上述のように、本発明の播種施肥装置2によると、粒状物散布部15がロータリー支持機枠3に固定されたカバー体7に固定されているので、耕耘深さ等の調整の度に、ちらし板14及びホース先端部9aの逆転耕耘ロータリー5に対する位置調整を行う必要がなく、粒状物散布部が複数設けられている場合にも極めて有効なものである。
1 トラクター
2 播種施肥装置
3 ロータリー支持機枠
4 耕耘軸
4b 両端部
5 逆転耕耘ロータリー
6 後方開口部
7 カバー体
8 粒状物収納容器
9 ホース
9a 先端部
10 粒状物供給部
11 基台部
11f’ 支持軸
12 アーム部
13 連結部
13’ 回動調整部
13b 筒状体
14 ちらし板
14b 面
15 粒状物散布部
16 支持棒
18 リング
34等 別の機枠

Claims (5)

  1. トラクターの後部に接続される播種施肥装置であって、
    ロータリー支持機枠に両端部を以って軸支された耕耘軸を逆回転することで圃場を耕耘し得る逆転耕耘ロータリーと、
    上記ロータリー支持機枠に一体に固定され上記逆転耕耘ロータリーの前方側及び上方側を被覆すると共に、上記逆転耕耘ロータリーの後方側から地表までを開口して後方開口部を形成するカバー体と、
    上記ロータリー支持機枠とは別の機枠に固定された粒状物収納容器と、上記粒状物収納容器内の粒状物をフレキシブルなホースを介して上記逆転耕耘ロータリーの上記後方開口部に誘導する粒状物供給部と、
    上記カバー体の後端縁に固定された基台部と、上記基台部から後方側に延伸されたアーム部と、上記アーム部の先端に連結部を以って設けられたちらし板とからなる粒状物散布部とから構成され、
    上記粒状物散布部の上記ちらし板の面に上記ホースの先端部を固定したものである播種施肥装置。
  2. 上記粒状物散布部の上記アーム部は、上記基台部の端部に支持軸を以って軸支されており、上記基台部に対して上記支持軸を中心として、上記逆転耕耘ロータリーに近接する方向と、上記逆転耕耘ロータリーから離間する方向に角度変化し得るように設けられているものである請求項1記載の播種施肥装置。
  3. 上記粒状物散布部の上記連結部は、上記アーム部の先端に接続された水平な支持棒と、該支持棒が挿通され上記支持棒の周りに回動可能な筒状体を有する回動調整部とから構成され、上記回動調整部に上記チラシ板が固定されているものである請求項1又は2記載の播種施肥装置。
  4. 上記回動調整部の上記逆転耕耘ロータリー側に上記ホースの先端部を保持するためのリングが固定されているものである請求項3に記載の播種施肥装置。
  5. 上記粒状物散布部は、上記カバー体の後端縁の左右方向に所定間隔を以って複数個設けられたものであり、
    上記各粒状物散布部の上記各ちらし板に上記粒状物収納容器からの上記ホースが固定されたものである請求項1〜4の何れかに記載の播種施肥装置。
JP2019041108A 2019-03-07 2019-03-07 播種施肥装置 Active JP6793969B2 (ja)

Priority Applications (1)

Application Number Priority Date Filing Date Title
JP2019041108A JP6793969B2 (ja) 2019-03-07 2019-03-07 播種施肥装置

Applications Claiming Priority (1)

Application Number Priority Date Filing Date Title
JP2019041108A JP6793969B2 (ja) 2019-03-07 2019-03-07 播種施肥装置

Publications (2)

Publication Number Publication Date
JP2020141601A true JP2020141601A (ja) 2020-09-10
JP6793969B2 JP6793969B2 (ja) 2020-12-02

Family

ID=72352957

Family Applications (1)

Application Number Title Priority Date Filing Date
JP2019041108A Active JP6793969B2 (ja) 2019-03-07 2019-03-07 播種施肥装置

Country Status (1)

Country Link
JP (1) JP6793969B2 (ja)

Citations (5)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
JPS6320726U (ja) * 1986-07-25 1988-02-10
JPH046620U (ja) * 1990-05-08 1992-01-22
JPH07312906A (ja) * 1994-05-25 1995-12-05 Matsuyama Plow Mfg Co Ltd 採草地更新作業機
US5473999A (en) * 1992-12-08 1995-12-12 Unverferth Manufacturing Co., Inc. One pass seedbed preparation device and system
JP2014207880A (ja) * 2013-03-29 2014-11-06 貞幸 椛島 電動播種施肥装置

Patent Citations (5)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
JPS6320726U (ja) * 1986-07-25 1988-02-10
JPH046620U (ja) * 1990-05-08 1992-01-22
US5473999A (en) * 1992-12-08 1995-12-12 Unverferth Manufacturing Co., Inc. One pass seedbed preparation device and system
JPH07312906A (ja) * 1994-05-25 1995-12-05 Matsuyama Plow Mfg Co Ltd 採草地更新作業機
JP2014207880A (ja) * 2013-03-29 2014-11-06 貞幸 椛島 電動播種施肥装置

Also Published As

Publication number Publication date
JP6793969B2 (ja) 2020-12-02

Similar Documents

Publication Publication Date Title
US5622227A (en) Multi-functioned farm implement for treating soil
US7775293B2 (en) Furrow closer
JP5575321B1 (ja) 電動播種施肥装置
US6554078B1 (en) Multi-function farm implement for treating soil
US8359988B2 (en) Agricultural tillage device
US3347188A (en) Soil incorporator
KR101874476B1 (ko) 볏짚 환원 맥류 줄뿌림 파종기
US3110275A (en) Combined planting machine
CN113348823B (zh) 一种平地、垄面两用木薯种植机
US20120312208A1 (en) Controlled Spacing High Density Serpentine Wave Planting Method and devices to accomplish the method and farming business methods
US4044839A (en) Soil cultivating machines
KR100421809B1 (ko) 직파기
KR20120064027A (ko) 다조 농용 작업기
US5752453A (en) Apparatus for use in applying fertilizer
WO2005027616A1 (en) An apparatus and method for consecutively fertilising and sowing
CN102742400A (zh) 玉米起垄覆膜施肥播种一体机
US4062305A (en) Crop interseeding implement
US20240065124A1 (en) Reconfigurable ground driven soil conditioning wheel
CN209749114U (zh) 一种开沟、施肥、播种一体化装置
JP2006211967A (ja) ロータリ耕耘装置
JP6793969B2 (ja) 播種施肥装置
KR101727638B1 (ko) 관리기 부착형 파종장치
CN205454433U (zh) 旋耕施肥起垄刨坑机
KR102299200B1 (ko) 농기계용 파종기 연결장치
JP2008148667A (ja) 部分耕耘直播装置

Legal Events

Date Code Title Description
A621 Written request for application examination

Free format text: JAPANESE INTERMEDIATE CODE: A621

Effective date: 20190930

TRDD Decision of grant or rejection written
A01 Written decision to grant a patent or to grant a registration (utility model)

Free format text: JAPANESE INTERMEDIATE CODE: A01

Effective date: 20201006

A61 First payment of annual fees (during grant procedure)

Free format text: JAPANESE INTERMEDIATE CODE: A61

Effective date: 20201104

R150 Certificate of patent or registration of utility model

Ref document number: 6793969

Country of ref document: JP

Free format text: JAPANESE INTERMEDIATE CODE: R150

R250 Receipt of annual fees

Free format text: JAPANESE INTERMEDIATE CODE: R250

S531 Written request for registration of change of domicile

Free format text: JAPANESE INTERMEDIATE CODE: R313531

R350 Written notification of registration of transfer

Free format text: JAPANESE INTERMEDIATE CODE: R350