JP2020171135A - 電力変換装置 - Google Patents
電力変換装置 Download PDFInfo
- Publication number
- JP2020171135A JP2020171135A JP2019071394A JP2019071394A JP2020171135A JP 2020171135 A JP2020171135 A JP 2020171135A JP 2019071394 A JP2019071394 A JP 2019071394A JP 2019071394 A JP2019071394 A JP 2019071394A JP 2020171135 A JP2020171135 A JP 2020171135A
- Authority
- JP
- Japan
- Prior art keywords
- phase modulation
- phase
- current
- voltage command
- modulation
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Granted
Links
Images



Landscapes
- Inverter Devices (AREA)
Abstract
Description
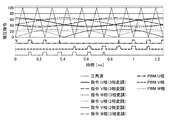
W3U=VU+A
W3V=VV+A
W3W=VW+A
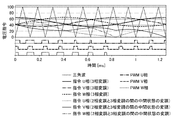
W2U=VU+B
W2V=VV+B
W2W=VW+B
・常に3相のスイッチングが行われるため、出力素子のスイッチング損失が比較的大きい。
・電流リップルは、PWM周期に対して2回に分散されて波高値が小さく、騒音も小さくなる。
・搬送波周波数が数kHz以上の場合、PWM騒音の主成分の周波数が高い方が、ヒトの聴感として感度が鈍い(PWM周期に全相ハイと全相ローの区間が1回ずつ発生し、それ以外の区間でPWM周期あたり2回、パルス電圧が発生するため、リップルの周波数が2倍になる)。例えば、搬送波周波数が8kHzの場合、リップルの周波数は16kHzとなる。可聴域の最大値を15kHzとすれば、リップルの周波数16kHzはこの可聴域外であるため、騒音は小さい。
・常に、いずれかの1相はスイッチングが休止するため、出力素子のスイッチング損失が3相変調に比べて低減する。
・電流リップルはPWM周期と等倍の成分が発生し、騒音が3相変調に比べて大きい。
図3に、負荷であるモーター1と、モーター1に交流電力を供給する電力変換装置10とを示す。電力変換装置10は、直流を、モーター1に供給するための交流に変換するスイッチング回路2と、スイッチング回路2をPWM制御するPWM制御部3とを備えている。PWM制御部3は、電流制御部31と、PWMデューティー生成部32と、ローパスフィルター33と、絶対値算出部34と、スケジューラー35とを備えている。電力変換装置10には、外部から電流指令(q軸電流指令)が入力される。この電流指令はトルク指令に相当する。
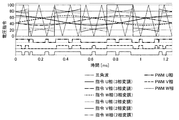
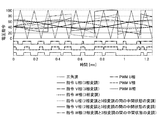
WU=VU+K・A+(1−K)・B
WV=VV+K・A+(1−K)・B
WW=VW+K・A+(1−K)・B
上記実施形態においては、2相変調を生成するにあたり、3相電圧指令の最低電圧からバイアスを算出した。他の方法として、最高電圧と最低電圧の双方を考慮してハイサイドまたはローサイドの近い方にバイアスさせることもできる。この場合、ハイサイド100%またはローサイド100%になる相の状態が、電気角の周回に対して6ステップ存在することになる。
・発熱が大きくなる高負荷時には2相変調が選択されて損失を抑制できる一方、低負荷時には3相変調が選択されて騒音を抑えることができる。
・負荷の変化に伴って、2相変調及び3相変調の一方から、中間状態の変調方式を経て、2相変調及び3相変調の他方へと変調方式がスムースに切り替わる。そのため、中間状態の変調を経ずに、2相変調及び3相変調の一方から他方へと切り替える場合に比べて、トルク衝撃の発生を抑えることができる。
・負荷が高負荷と低負荷との間の中間的な状態(例えば、図4においてトルク負荷率が50%から60%の状態)である場合、中間状態の変調の状態で安定して動作する。負荷が中間的である状態が継続する場合、その継続時間の長短に関わらず、中間状態の変調が継続して行われる。
2 スイッチング回路
3 PWM制御部
10 電力変換装置
31 電流制御部
32 PWMデューティー生成部
33 ローパスフィルター
34 絶対値算出部
35 スケジューラー
Claims (3)
- 直流を交流に変換するスイッチング回路と、該スイッチング回路をPWM制御するPWM制御部とを有する電力変換装置であって、
前記PWM制御部は、
電流指令と、前記スイッチング回路から負荷へと供給される電流とに基づいて、電圧指令を算出する電流制御部と、
前記電圧指令のN相変調用補正量と、前記電圧指令の(N−1)相変調用補正量との比率を、前記電流指令に基づいて算出するスケジューラーであって、前記Nは3以上の整数である、スケジューラーと、
前記比率に基づいて、前記N相変調用補正量と前記(N−1)相変調用補正量とを前記電圧指令に加えることにより、補正付き電圧指令を算出するPWMデューティー生成部と
を備えることを特徴とする電力変換装置。 - 前記スケジューラーは、前記比率を定める0以上1以下の係数Kを前記電流指令に基づいて算出し、
前記PWMデューティー生成部は、前記N相変調用補正量に前記係数Kを乗じて得られる値と、前記(N−1)相変調用補正量に、1から前記係数Kを引いた値を乗じて得られる値とを、前記電圧指令に加えることにより、前記補正付き電圧指令を算出することを特徴とする請求項1に記載の電力変換装置。 - 前記電流指令が入力されるローパスフィルターと、
前記ローパスフィルターの出力信号の絶対値を算出する絶対値算出部と
をさらに備え、
前記スケジューラーは前記絶対値に基づいて前記比率を算出することを特徴とする請求項1又は2に記載の電力変換装置。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2019071394A JP7202244B2 (ja) | 2019-04-03 | 2019-04-03 | 電力変換装置 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2019071394A JP7202244B2 (ja) | 2019-04-03 | 2019-04-03 | 電力変換装置 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JP2020171135A true JP2020171135A (ja) | 2020-10-15 |
| JP7202244B2 JP7202244B2 (ja) | 2023-01-11 |
Family
ID=72746850
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2019071394A Active JP7202244B2 (ja) | 2019-04-03 | 2019-04-03 | 電力変換装置 |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP7202244B2 (ja) |
Cited By (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| WO2023153420A1 (ja) * | 2022-02-10 | 2023-08-17 | ニデック株式会社 | 電力変換装置およびモータモジュール |
Citations (3)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2004048885A (ja) * | 2002-07-10 | 2004-02-12 | Mitsubishi Electric Corp | 電力変換装置 |
| WO2010119929A1 (ja) * | 2009-04-16 | 2010-10-21 | 株式会社明電舎 | 電力変換装置の制御方法 |
| JP2017212869A (ja) * | 2016-05-20 | 2017-11-30 | 株式会社明電舎 | 電力変換装置の制御方法及び電力変換装置 |
-
2019
- 2019-04-03 JP JP2019071394A patent/JP7202244B2/ja active Active
Patent Citations (3)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2004048885A (ja) * | 2002-07-10 | 2004-02-12 | Mitsubishi Electric Corp | 電力変換装置 |
| WO2010119929A1 (ja) * | 2009-04-16 | 2010-10-21 | 株式会社明電舎 | 電力変換装置の制御方法 |
| JP2017212869A (ja) * | 2016-05-20 | 2017-11-30 | 株式会社明電舎 | 電力変換装置の制御方法及び電力変換装置 |
Cited By (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| WO2023153420A1 (ja) * | 2022-02-10 | 2023-08-17 | ニデック株式会社 | 電力変換装置およびモータモジュール |
Also Published As
| Publication number | Publication date |
|---|---|
| JP7202244B2 (ja) | 2023-01-11 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| EP1261123B1 (en) | Method for controlling pwm pulse | |
| CN101647187B (zh) | 逆变器控制装置 | |
| JP3841282B2 (ja) | Pwmインバータ装置 | |
| KR102009509B1 (ko) | 3상 인버터의 옵셋 전압 생성 장치 및 방법 | |
| KR101266278B1 (ko) | 전력변환장치의 제어방법 | |
| JPWO2001065675A1 (ja) | Pwmパルス制御方法 | |
| JP6381497B2 (ja) | 電力変換装置 | |
| JP2004320984A (ja) | モータ駆動用インバータ制御装置および空気調和機 | |
| RU2628765C1 (ru) | Аппаратура управления электродвигателя | |
| TW200924366A (en) | Matrix converter | |
| CA2598099C (en) | Electric power converter apparatus | |
| JP5506619B2 (ja) | インバータ装置及び制御方法 | |
| JP6961096B2 (ja) | インバータ装置 | |
| JP4019263B2 (ja) | 交流−交流直接変換形電力変換装置 | |
| JP7202244B2 (ja) | 電力変換装置 | |
| JP4929863B2 (ja) | 電力変換装置 | |
| JP2923727B2 (ja) | 電力変換装置 | |
| JP3541887B2 (ja) | 電力変換装置 | |
| CN114766078B (zh) | 逆变器控制装置 | |
| JP2014023310A (ja) | コンバータシステムの制御方法および制御装置 | |
| JP5540699B2 (ja) | 電力変換装置 | |
| JP2005110422A (ja) | 電源装置 | |
| JP2017212869A (ja) | 電力変換装置の制御方法及び電力変換装置 | |
| JP2002374683A (ja) | 電力変換装置 | |
| JP4134625B2 (ja) | Pwm電力変換装置および変換方法 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20220224 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20221220 |
|
| A977 | Report on retrieval |
Free format text: JAPANESE INTERMEDIATE CODE: A971007 Effective date: 20221221 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20221223 |
|
| R150 | Certificate of patent or registration of utility model |
Ref document number: 7202244 Country of ref document: JP Free format text: JAPANESE INTERMEDIATE CODE: R150 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |