JP2020171942A - 抵抗スポット溶接装置 - Google Patents

抵抗スポット溶接装置 Download PDF

Info

Publication number
JP2020171942A
JP2020171942A JP2019075330A JP2019075330A JP2020171942A JP 2020171942 A JP2020171942 A JP 2020171942A JP 2019075330 A JP2019075330 A JP 2019075330A JP 2019075330 A JP2019075330 A JP 2019075330A JP 2020171942 A JP2020171942 A JP 2020171942A
Authority
JP
Japan
Prior art keywords
welding
welded
main
energization
nugget diameter
Prior art date
Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
Ceased
Application number
JP2019075330A
Other languages
English (en)
Inventor
亨 日置
Toru Hioki
亨 日置
修平 小倉
Shuhei Ogura
修平 小倉
野村 浩二
Koji Nomura
浩二 野村
篤史 川喜田
Atsushi Kawakita
篤史 川喜田
崇志 後藤
Takashi Goto
崇志 後藤
Current Assignee (The listed assignees may be inaccurate. Google has not performed a legal analysis and makes no representation or warranty as to the accuracy of the list.)
Toyota Motor Corp
Original Assignee
Toyota Motor Corp
Priority date (The priority date is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the date listed.)
Filing date
Publication date
Application filed by Toyota Motor Corp filed Critical Toyota Motor Corp
Priority to JP2019075330A priority Critical patent/JP2020171942A/ja
Publication of JP2020171942A publication Critical patent/JP2020171942A/ja
Ceased legal-status Critical Current

Links

Images

Landscapes

  • Resistance Welding (AREA)

Abstract

【課題】簡単な計算処理によって高い精度で溶接ナゲット径の推定を行うことができる抵抗スポット溶接装置を提供する。【解決手段】予め設定されたマスタパターンの溶接条件で本溶接を実施する際に、予備通電の実施時における測定値(溶接電圧や加圧力)や電気抵抗の値と、本溶接の実施中における測定値や電気抵抗の値との乖離量に基づいて、本溶接で得られる溶接ナゲット径を推定する。また、この乖離量に基づいて溶接電流を補正する。このため、簡単な計算処理によって高い精度で溶接ナゲット径の推定を行うことができると共に、本溶接で得られる溶接ナゲット径を目標溶接ナゲット径に近付けることができ、アルミニウム製板材同士の溶接部の接合強度を十分に高めることが可能になる。【選択図】図2

Description

本発明は抵抗スポット溶接装置に係る。特に、本発明は、予備通電(マスタ溶接)を実施した後に、該予備通電で得られたマスタパターンに従って本溶接を実施するものにおける改良に関する。
従来、車両の車体フレーム等を製造するに当たり、複数の金属板を互いに接合する手段として抵抗スポット溶接が利用されている。この抵抗スポット溶接は、一対の電極で被溶接材(複数の金属板)を挟持しながら通電を行い、被溶接材自身の電気抵抗等により発生するジュール熱を利用して金属板同士を溶融させて接合するものである。そして、金属板同士の溶接部の接合強度を高めるためには、この抵抗スポット溶接によって得られる溶接ナゲット径を十分に確保しておくことが必要である。このため、溶接ナゲット径が十分に確保できているか否かを推定する手法が求められている。
特許文献1には、被溶接材の材質、板厚、形状および電極チップ形状のうち少なくとも一つと、測定した溶接電流および溶接電圧と熱伝導モデルとに基づいて温度分布および通電径を数値演算する数値計算シミュレータにより、単位時間毎に被溶接材と溶接電極の温度分布を推定し、その温度分布により溶接ナゲット径を推定する溶接装置が開示されている。
特開平9−29456号公報
しかしながら、特許文献1に開示されている溶接ナゲット径の推定手法では、複雑な計算処理が必要である。また、例えば熱伝導率の高い金属板(アルミニウム製板材等)を使用した場合、抵抗スポット溶接時に発生した発熱量の全てが材料の溶融に寄与することはなく、熱伝導によって発熱量の一部が外部に飛散されてしまうことになるため、従来技術に係る手法にあっては、被溶接材の材料によっては溶接ナゲット径の推定精度にバラツキが発生する可能性があり、実用性に乏しいものであった。
本発明は、かかる点に鑑みてなされたものであり、その目的とするところは、簡単な計算処理によって高い精度で溶接ナゲット径の推定を行うことができる抵抗スポット溶接装置を提供することにある。また、他の目的としては、抵抗スポット溶接によって得られる溶接ナゲット径を目標溶接ナゲット径に略一致させることが可能な抵抗スポット溶接装置を提供することにある。
前記の目的を達成するための本発明の解決手段は、互いに重ね合わされた複数の金属板で成る被溶接材を挟持する一対の電極を備え、前記被溶接材を挟持した前記電極間に通電を行って前記金属板同士を溶融して接合する抵抗スポット溶接装置を前提とする。そして、この抵抗スポット溶接装置は、測定手段、抵抗算出部、マスタパターン登録部、比較部を備えている。測定手段は、溶接電圧を測定する電圧測定部および前記被溶接材を挟持する加圧力を測定する加圧力測定部を含む。抵抗算出部は、前記電圧測定部によって測定された前記溶接電圧および溶接電流から前記被溶接材における電気抵抗を算出する。マスタパターン登録部は、目標溶接ナゲット径を得るために予め設定された溶接条件で予備通電を実施した際に前記測定手段で測定された測定値および前記抵抗算出部で算出された電気抵抗の値を本溶接でのマスタパターンとして登録する。比較部は、前記予備通電の実施時に前記測定手段で測定された測定値と、前記本溶接の実施中に前記測定手段で測定された測定値との乖離量を算出する動作、および、前記予備通電の実施時に前記抵抗算出部で算出された前記電気抵抗の値と、前記本溶接の実施中に前記抵抗算出部で算出された前記電気抵抗の値との乖離量を算出する動作を行う。そして、この抵抗スポット溶接装置は、前記比較部で算出された前記乖離量に基づいて、前記本溶接で得られる溶接ナゲット径を推定する構成となっていることを特徴とする。
ここでいう溶接電流は、測定されたものであってもよいし、予め設定された溶接電流(制御電流値)であってもよい。
前記特定事項により、予備通電を実施した際に測定手段で測定された測定値および抵抗算出部で算出された電気抵抗の値を、本溶接での溶接条件のマスタパターンとしてマスタパターン登録部に登録する。そして、予備通電の実施時に測定手段で測定された測定値と、本溶接の実施中に測定手段で測定された測定値との乖離量を算出する動作、および、予備通電の実施時に抵抗算出部で算出された電気抵抗の値と、本溶接の実施中に抵抗算出部で算出された電気抵抗の値との乖離量を算出する動作を行い、算出された乖離量に基づいて、本溶接で得られる溶接ナゲット径を推定する。これにより、簡単な計算処理によって高い精度で溶接ナゲット径の推定を行うことができる。
また、本発明の他の解決手段としては、互いに重ね合わされた複数の金属板で成る被溶接材を挟持する一対の電極を備え、前記被溶接材を挟持した前記電極間に通電を行って前記金属板同士を溶融して接合する抵抗スポット溶接装置を前提とする。そして、この抵抗スポット溶接装置も、測定手段、抵抗算出部、マスタパターン登録部、比較部を備えている。測定手段は、溶接電圧を測定する電圧測定部および前記被溶接材を挟持する加圧力を測定する加圧力測定部を含む。抵抗算出部は、前記電圧測定部によって測定された前記溶接電圧および溶接電流から前記被溶接材における電気抵抗を算出する。マスタパターン登録部は、目標溶接ナゲット径を得るために予め設定された溶接条件で予備通電を実施した際に前記測定手段で測定された測定値および前記抵抗算出部で算出された電気抵抗の値を本溶接でのマスタパターンとして登録する。比較部は、前記予備通電の実施時に前記測定手段で測定された測定値と、前記本溶接の実施中に前記測定手段で測定された測定値との乖離量を算出する動作、および、前記予備通電の実施時に前記抵抗算出部で算出された前記電気抵抗の値と、前記本溶接の実施中に前記抵抗算出部で算出された前記電気抵抗の値との乖離量を算出する動作を行う。そして、この抵抗スポット溶接装置は、前記比較部で算出された前記乖離量に基づいて、前記本溶接で得られる溶接ナゲット径を前記目標溶接ナゲット径に近付けるように溶接電流の補正量を算出する溶接電流補正量算出部を備えていることを特徴とする。
この特定事項により、本溶接で得られる溶接ナゲット径を推定することが可能なパラメータである前記乖離量に基づいて、本溶接で得られる溶接ナゲット径を目標溶接ナゲット径に近付けるように溶接電流の補正量を算出し、その補正量に従って溶接電流を補正しながら本溶接が行われることになる。このため、本溶接で得られる溶接ナゲット径が目標溶接ナゲット径に近付くことになり、金属板同士の溶接部の接合強度を十分に高めることが可能になる。
本発明では、予め設定されたマスタパターンの溶接条件で本溶接を実施する際に、予備通電の実施時における測定値(溶接電圧や加圧力)や電気抵抗の値と、本溶接の実施中における測定値や電気抵抗の値との乖離量に基づいて、本溶接で得られる溶接ナゲット径を推定するようにしている。また、この乖離量に基づいて本溶接での溶接電流を補正するようにしている。このため、簡単な計算処理によって高い精度で溶接ナゲット径の推定を行うことができると共に、本溶接で得られる溶接ナゲット径を目標溶接ナゲット径に略一致させることができ、金属板同士の溶接部の接合強度を十分に高めることが可能になる。
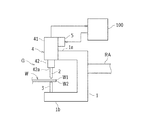
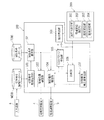
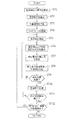
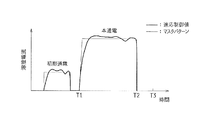
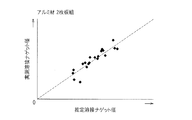
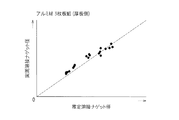
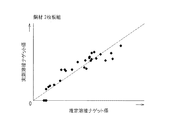
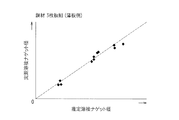
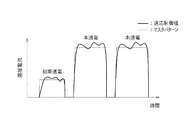
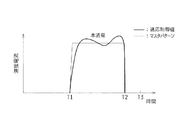
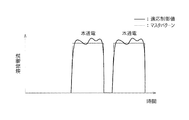
実施形態に係る抵抗スポット溶接装置のスポット溶接ガンを示す概略構成図である。 抵抗スポット溶接装置の制御ブロック図である。 抵抗スポット溶接の制御手順を示すフローチャート図である。 予備通電時および本溶接時それぞれにおける溶接電流の変化の一例を示す図である。 アルミ材の2枚板組を対象とした実験結果を示す図である。 アルミ材の3枚板組における薄板側を対象とした実験結果を示す図である。 アルミ材の3枚板組における厚板側を対象とした実験結果を示す図である。 鋼材の2枚板組を対象とした実験結果を示す図である。 鋼材の3枚板組における薄板側を対象とした実験結果を示す図である。 鋼材の3枚板組における厚板側を対象とした実験結果を示す図である。 板間隙間が2mmの場合の本溶接での溶接電流の変化の一例を示す図である。 板押し上げが5mmの場合の本溶接での溶接電流の変化の一例を示す図である。 板押し下げが5mmの場合の本溶接での溶接電流の変化の一例を示す図である。 電極汚損の場合の本溶接での溶接電流の変化の一例を示す図である。 図11〜図14それぞれの場合において従来技術で得られる溶接ナゲット径と実施形態で得られる溶接ナゲット径とを比較した実験結果を示す図である。 アルミ材を対象とし、本通電が2回のステップで実施される場合における図4相当図である。 鋼材を対象とし、本通電が1回のステップで実施される場合における図4相当図である。 鋼材を対象とし、本通電が2回のステップで実施される場合における図4相当図である。
以下、本発明の実施の形態を図面に基づいて説明する。本実施形態は、2枚のアルミニウム製板材(以下、単にアルミ材という場合もある)同士を溶接する抵抗スポット溶接装置として本発明を適用した場合について説明する。
−抵抗スポット溶接装置の構成−
図1は本実施形態に係る抵抗スポット溶接装置のスポット溶接ガンGを示す概略構成図である。
スポット溶接ガンGは、ロボットアームRAに保持されたガン本体1の上部1aに装着された上部電極2と、ガン本体1の下部1bに装着された下部電極3と、上部電極2を保持して昇降させる電動式の上部電極昇降装置(以下、単に電極昇降装置という)4と、上部電極2と下部電極3との間に流す電流値(溶接電流値)を調整する電流調整装置5とを主要構成要素として構成されている。なお、図1において、W1,W2はアルミニウム製板材であり、これらアルミニウム製板材W1,W2が被溶接材Wを構成している。
ガン本体1は、図1に示すように、下部1bの上面に前記下部電極3が立設されている。また、ガン本体1の上部1aの先端に前記電極昇降装置4が装着されている。
電極昇降装置4は、ガン本体1の上部1aの先端に装着されているサーボモータ41と、このサーボモータ41の駆動軸(図示省略)と結合している昇降部材42とを備えており、この昇降部材42の下端42aに前記上部電極2が装着されている。また、この電極昇降装置4は、後述する制御装置100からの指令信号に従ってサーボモータ41を作動させ、これにより昇降部材42を昇降させることにより上部電極2と下部電極3との間で被溶接材Wを挟持させるようになっている。
電流調整装置5は、制御装置100から送信される電流指令信号に応じて上部電極2と下部電極3との間に流す溶接電流値を調整するものである。この電流調整装置5としては、例えば可変抵抗器を備えたものやコンバータを備えたもの等の周知の装置が適用される。
−制御装置−
次に、抵抗スポット溶接装置の制御装置100について説明する。本実施形態に係る抵抗スポット溶接装置によって実施される抵抗スポット溶接は、先ず、被溶接材Wに対する予備通電を行って、適正な溶融部(所定径の溶接ナゲット)が確保できる溶接条件のマスタパターンを取得し、このマスタパターンを登録する。そして、本溶接では、このマスタパターンの溶接条件で抵抗スポット溶接を実施するようにしている(この本溶接での溶接電流値制御の詳細については後述する)。また、本実施形態では、予備通電および本溶接それぞれについて、所定期間だけ初期通電を行った後、所定期間だけ通電を停止し(インターバルをおき)、その後、本通電を行うものとなっている。前記初期通電は、例えばアルミニウム製板材W1,W2の表面に酸化膜(電気抵抗が高い膜)が存在する場合に、この酸化膜を除去または小さくして本通電でのアルミニウム製板材W1,W2の溶融を容易にするために実施される。また、本通電は、アルミニウム製板材W1,W2を溶融させて接合させるための通電であって、その溶接電流値は、前記初期通電での溶接電流値よりも高く設定される。
図2は、抵抗スポット溶接装置の制御装置100の制御ブロック図である。この制御装置100は、図示しないCPU(Central Processing Unit)を中心としてROM(Read Only Memory)、RAM(Random Access Memory)、入出力インターフェース等を備えて構成されている。
そして、この制御装置100は、被溶接材情報取得部101および溶接条件選定部102を備えている。
制御装置100には、複数種類の被溶接材Wの情報を格納した被溶接材情報データベースWDBが接続されており、被溶接材情報取得部101は、この被溶接材情報データベースWDBから特定の被溶接材Wの情報を取得する。被溶接材情報データベースWDBは、作業者によって操作される入力装置6から入力された複数種類の被溶接材Wの情報を格納している。この被溶接材Wの情報としては、被溶接材Wの材質、板厚、重ね枚数(板組)等の組み合わせが挙げられる。つまり、車体製造ライン上を流れてくる可能性のある全ての種類の被溶接材Wの情報が、入力装置6から被溶接材情報データベースWDBに予め入力されて、これら情報が該被溶接材情報データベースWDBに格納されている。そして、被溶接材情報取得部101は、車体製造ライン上を流れてきた被溶接材Wを認識し(例えば被溶接材Wに付されたタグ等の情報を読み取る等して認識し)、この認識した被溶接材Wに合致する被溶接材Wの情報を被溶接材情報データベースWDBから取得(抽出)するようになっている。
また、制御装置100には、被溶接材Wの種類に応じた溶接条件を格納した溶接条件データベースTDBが接続されており、溶接条件選定部102は、この溶接条件データベースTDBから特定の溶接条件を取得する。溶接条件データベースTDBは、被溶接材Wの種類に応じた複数の溶接条件を格納している。この溶接条件としては、被溶接材Wの種類に応じた溶接電流値や昇降部材42による上部電極2の下降位置等が挙げられる。具体的には、溶接時に散り(溶融金属の飛散)が発生することなく所定の溶接ナゲット径が確保できる溶接電流値が、被溶接材Wの種類に応じて実験的に求められ、この被溶接材Wの種類と溶接電流値との関係が溶接条件データベースTDBに予め格納されている。これにより、車体製造ライン上を流れてくる可能性のある全ての種類の被溶接材Wに応じた溶接条件(溶接電流値等の情報)が、溶接条件データベースTDBに予め格納されている。そして、溶接条件選定部102は、前記被溶接材情報取得部101から送信された情報である被溶接材Wの種類に対応する溶接条件を溶接条件データベースTDBから取得(抽出)するようになっている。
また、制御装置100は、電極位置調整部103および溶接電流調整部104を備えている。
電極位置調整部103は、予備通電時や本溶接時に、前記溶接条件選定部102によって選定された溶接条件(電極位置の条件)に従った電極位置指令信号を電極昇降装置4に送信する。また、溶接電流調整部104は、予備通電時に、前記溶接条件選定部102によって選定された溶接条件(溶接電流値の条件)に従った電流指令信号を電流調整装置5に送信する。
また、溶接電流調整部104は、本溶接時に、各種パラメータに基づいて補正された溶接電流値を指示する電流指令信号を電流調整装置5に送信する。この本溶接時における具体的な溶接電流の制御については後述する。
また、制御装置100は、マスタパターン登録部105を備えている。このマスタパターン登録部105は、前記予備通電を実施している際に、適正な大きさの溶接ナゲット(目標溶接ナゲット径)を確保することができる理想的な溶接電流の変化パターン等を作成して登録するものである。なお、目標溶接ナゲット径は、アルミニウム製板材W1,W2同士の溶接部の接合強度を十分に高めることが可能になる値として、アルミニウム製板材W1,W2の板厚、重ね枚数等に応じて予め実験等によって求められている。
また、このマスタパターン登録部105は、予備通電時における加圧力、電極変位、電圧(溶接電圧)、電気抵抗等についてもそれぞれ測定または算出してマスタパターンとして登録する。このため、制御装置100には、加圧力測定部201、電極変位測定部202、電圧測定部203、電流測定部204が接続されていると共に、抵抗算出部106が備えられている。
加圧力測定部201は、前記被溶接材Wに対する各電極2,3による加圧力を測定するものであって、例えば電極昇降装置4の内部に収容されたロードセルで構成されている。なお、前記本通電が実施された場合に、アルミニウム製板材W1,W2が溶融に伴って膨張すると、アルミニウム製板材W1,W2に、各電極2,3による加圧力に対する反力が発生することになり、加圧力測定部201で測定される加圧力は大きな値として得られることになる。このため、この加圧力測定部201で測定される加圧力の変化に基づいてアルミニウム製板材W1,W2が所定量(目標溶融量)まで溶融したか否かを判定することができる。
電極変位測定部202は、電極昇降装置4の内部に収容され、前記サーボモータ41の出力軸の回転角度位置を検出して上部電極2の昇降位置を測定するエンコーダによって構成されている。動力伝達系にボールネジ等が備えられている場合、前述したようにアルミニウム製板材W1,W2が溶融に伴って膨張すると、アルミニウム製板材W1,W2に、各電極2,3による加圧力に対する反力が発生することになる。この反力は上部電極2を上方へ移動させる力として作用するため、サーボモータ41の出力軸の回転角度位置を検出することで、これによっても、回転角度位置に基づいてアルミニウム製板材W1,W2が所定量(目標溶融量)まで溶融したか否かを判定することができる。
電圧測定部203は、各電極2,3間の電圧(電位差)を検出する。また、電流測定部204は、各電極2,3間の実際の溶接電流値を検出する。これら電圧測定部203および電流測定部204の構成は公知であるため、ここでの説明は省略する。
加圧力測定部201、電極変位測定部202、電圧測定部203、電流測定部204はこのような機能を備えているため、これらによって本発明でいう測定手段200が構成されている。
前記抵抗算出部106は、前記電圧測定部203で測定された電圧値および電流測定部204で測定された溶接電流値が入力され、これら電圧値を溶接電流値で除算することで電気抵抗(電気抵抗の値)を算出する。
また、本実施形態の特徴の一つとして、制御装置100は比較部108を備えている。この比較部108は、予備通電の実施時に測定手段200の各測定部201,202,203で測定された測定値のうちの少なくとも一つと、本溶接の実施中に測定手段200の各測定部201,202,203で測定された測定値のうちの少なくとも一つ(予備通電の実施時に測定されたパラメータと同一のもの)との乖離量を算出する。この乖離量の算出に当たって、何れの測定値(加圧力、電極変位、電圧のうちの何れの測定値)を使用するかの選択は、被溶接材Wの材質等に応じて適宜選択される(詳しくは後述する)。また、この比較部108は、予備通電の実施時に抵抗算出部106で算出された電気抵抗の値と、本溶接の実施中に抵抗算出部106で算出された電気抵抗の値との乖離量を算出する。
これらの乖離量の乖離方向と本溶接によって得られる溶接ナゲット径との関係について以下に説明する。
先ず、予備通電の実施時における加圧力に比べて本溶接の実施中における加圧力が小さい場合には、この本溶接で得られる溶接ナゲット径としては目標溶接ナゲット径よりも小さくなる傾向がある。
また、予備通電の実施時における電極変位に比べて本溶接の実施中における電極変位が小さい場合には、この本溶接で得られる溶接ナゲット径としては目標溶接ナゲット径よりも小さくなる傾向がある。
また、予備通電の実施時における電気抵抗の値に比べて本溶接の実施中における電気抵抗の値が大きい場合には、この本溶接で得られる溶接ナゲット径としては目標溶接ナゲット径よりも小さくなる傾向がある。これは、溶接ナゲット径が小さい場合、アルミニウム製板材W1,W2同士の間での電流通路が小さいことから電気抵抗の値が大きくなることに起因する。言い替えると、電気抵抗の値が大きくなっているということは溶接ナゲット径が小さい状態であるということができる。
また、予備通電の実施時における電圧に比べて本溶接の実施中における電圧が高い場合には、この本溶接で得られる溶接ナゲット径としては目標溶接ナゲット径よりも小さくなる傾向がある。これは、制御パラメータである溶接電流値が一定であった際、溶接ナゲット径が小さい場合には、前述したようにアルミニウム製板材W1,W2同士の間での電流通路が小さいことから電気抵抗の値が大きくなり、それに伴って電圧が高くなるためである。言い替えると、電圧が高くなっているということは溶接ナゲット径が小さい状態であるということができる。
これらのことから、予備通電の実施時における加圧力、電極変位、電気抵抗の値、電圧と、本溶接の実施中における加圧力、電極変位、電気抵抗の値、電圧とを比較することにより、この本溶接によって得られる溶接ナゲット径が、予備通電によって得られる溶接ナゲット径(目標溶接ナゲット径)に対して大きくなっているのか小さくなっているのかを推定することができる。なお、加圧力、電極変位、電気抵抗の値、電圧それぞれのパラメータにおける溶接ナゲット径に対する影響度合いは異なっているので、これらパラメータの乖離量(予備通電の実施時の値に対する本溶接の実施中の値の乖離量)と溶接ナゲット径の乖離量(目標溶接ナゲット径に対する本溶接で得られる溶接ナゲット径の乖離量)との関係は、実験やシミュレーション等によって予め求められている。
そして、本実施形態の特徴として、制御装置100は溶接電流補正量算出部107を備えている。この溶接電流補正量算出部107は、前記比較部108で算出された前記乖離量に基づいて、本溶接で得られる溶接ナゲット径を目標溶接ナゲット径に近付けるように溶接電流の補正量を算出する。
そして、この溶接電流補正量算出部107によって算出される溶接電流の補正量としては、目標溶接ナゲット径に対して本溶接での実際の溶接ナゲット径が小さいと推定されるほど、溶接電流を高くする方向への補正量が大きく算出されることになる。
具体的には、予備通電の実施時における加圧力に比べて本溶接の実施中における加圧力が小さい場合には、その乖離量(偏差)が大きいほど溶接電流を高くする方向への補正量を大きく算出する。逆に、予備通電の実施時における加圧力に比べて本溶接の実施中における加圧力が大きい場合には、その乖離量が大きいほど溶接電流を低くする方向への補正量を大きく算出する。
また、予備通電の実施時における電極変位に比べて本溶接の実施中における電極変位が小さい場合には、その乖離量が大きいほど溶接電流を高くする方向への補正量を大きく算出する。逆に、予備通電の実施時における電極変位に比べて本溶接の実施中における電極変位が大きい場合には、その乖離量が大きいほど溶接電流を低くする方向への補正量を大きく算出する。
また、予備通電の実施時における電気抵抗の値に比べて本溶接の実施中における電気抵抗の値が大きい場合には、その乖離量が大きいほど溶接電流を高くする方向への補正量を大きく算出する。逆に、予備通電の実施時における電気抵抗の値に比べて本溶接の実施中における電気抵抗の値が小さい場合には、その乖離量が大きいほど溶接電流を低くする方向への補正量を大きく算出する。
更に、予備通電の実施時における電圧に比べて本溶接の実施中における電圧が高い場合には、その乖離量が大きいほど溶接電流を高くする方向への補正量を大きく算出する。逆に、予備通電の実施時における電圧に比べて本溶接の実施中における電圧が低い場合には、その乖離量が大きいほど溶接電流を低くする方向への補正量を大きく算出する。
前述したように、加圧力、電極変位、電気抵抗の値、電圧それぞれのパラメータにおける溶接ナゲット径に対する影響度合いは異なっているので、前記乖離量と前記補正量との関係は、実験やシミュレーション等によって予め求められている。また、溶接ナゲット径に対する影響度合いが極端に小さいパラメータが存在する場合(板材の材料によっては影響度合いが極端に小さいパラメータが存在することがある)にあっては、前記乖離量が比較的大きい場合であっても算出される前記補正量としては零または極端に小さな値となる。また、そのパラメータに対しては溶接電流補正量算出部107によって補正量を算出しない場合もある。
−抵抗スポット溶接−
次に、前述の如く構成された抵抗スポット溶接装置を使用した抵抗スポット溶接について説明する。図3は、抵抗スポット溶接の制御手順を示すフローチャート図である。このフローチャートは、抵抗スポット溶接装置の稼働中、所定時間毎に繰り返して実行される。
先ず、ステップST1において、被溶接材Wの情報を取得する。この情報取得動作としては、前述したように、被溶接材情報取得部101が、車体製造ライン上を流れてきた被溶接材Wを認識し、この認識した被溶接材Wに合致する被溶接材Wの情報を被溶接材情報データベースWDBから取得する。
被溶接材Wの情報を取得した後、ステップST2に移り、溶接条件を選定する。この溶接条件の選定動作としては、前述したように、溶接条件選定部102が、被溶接材Wの種類(被溶接材情報取得部101から送信された情報)に対応する溶接条件を溶接条件データベースTDBから取得する。ここで取得される溶接条件(溶接電流値等)としては、被溶接材Wの材質として表面に酸化膜が存在する等して電気抵抗が高い被溶接材W(例えばホットスタンプ材)であるほど、散りの発生を抑制するべく溶接電流値としては低いものが選定される。また、被溶接材Wの板厚として薄いものであるほど、散りの発生を抑制するべく溶接電流値としては低いものが選定される。また、被溶接材Wの重ね枚数として枚数が多いほど、アルミニウム製板材W1,W2に所定の目標溶融量が得られるように溶接電流値としては高いものが選定される。
このようにして溶接条件を選定した後、ステップST3に移り、この溶接条件で予備通電が実施される。つまり、上部電極2と下部電極3との間の溶接電流値等が溶接条件とされて予備通電が実施される。具体的には、前記選定された溶接条件である上部電極2の下降位置に応じた電極位置指令信号が電極位置調整部103から電極昇降装置4に出力され、前記選定された溶接条件である溶接電流値に応じた電流指令信号が溶接電流調整部104から電流調整装置5に出力されることで、この溶接電流値での予備通電が実施される。
図4は、予備通電時および本溶接時それぞれにおける溶接電流(予備通電時に得られるマスタパターンと本溶接時における適応制御値)の変化の一例を示す図である。図中の細線の実線は実際に予備通電を実施した場合に適正な大きさの溶接ナゲットを確保することができる溶接電流の変化パターンを表している。これが本溶接に使用されるマスタパターンの基準パターンとなる。図中の太線の実線は、このマスタパターンに基づいて実施される本溶接での溶接電流の変化パターンの一例である。図中のタイミングT1からT2までの期間がマスタパターンによって設定された本通電での通電時間である。前述したように、本通電の前段階で所定期間だけ初期通電が行われるものとなっている。
更に、この予備通電では、加圧力測定部201による加圧力の測定、電極変位測定部202による電極変位の測定、電圧測定部203による電圧の測定、電流測定部204による溶接電流の測定、抵抗算出部106による電気抵抗の算出が行われ、これによってもマスタパターンが取得される。
ステップST4では、このようにして取得された各マスタパターンが前記マスタパターン登録部105に登録される。
そして、ステップST5では、前記マスタパターンでの本溶接が実施される。つまり、上部電極2と下部電極3との間の溶接電流値が前記マスタパターンでの溶接条件とされて本溶接が実施される。
このようにして本溶接が開始された後、ステップST6に移り、前記比較部108による比較動作が行われる。つまり、予備通電の実施時に測定手段200の各測定部201,202,203で測定された測定値のうちの少なくとも一つと、前記マスタパターンでの本溶接の実施中に測定手段200の各測定部201,202,203で測定された測定値のうちの少なくとも一つ(予備通電の実施時に測定されたパラメータと同一のもの)との乖離量が算出される。
また、この比較部108では、予備通電の実施時に抵抗算出部106で算出された電気抵抗の値と、前記マスタパターンでの本溶接の実施中に抵抗算出部106で算出された電気抵抗の値との乖離量が算出される。
具体的に、本実施形態では、加圧力測定部201によって測定される加圧力を、乖離量を算出する主なパラメータとして扱っている。これは、アルミニウム製板材W1,W2の場合、加圧力が溶接ナゲット径に与える影響は、その他のパラメータ(電極変位、電圧、電気抵抗)の影響よりも大きいので、前記乖離量としては、主に、予備通電の実施時に測定された加圧力と本溶接の実施中に測定された加圧力との乖離量が算出されることになる。なお、その他のパラメータ(電極変位、電圧、電気抵抗)の乖離量も併せて算出してもよい。
なお、被溶接材Wが鋼材であった場合には、加圧力および電気抵抗が溶接ナゲット径に与える影響は、その他のパラメータ(電極変位、電圧)の影響よりも大きいので、前記乖離量としては、主に、予備通電の実施時に測定された加圧力と本溶接の実施中に測定された加圧力との乖離量、予備通電の実施時に算出された電気抵抗の値と本溶接の実施中に算出された電気抵抗の値との乖離量が算出されることになる。なお、その他のパラメータ(電極変位、電圧)の乖離量も併せて算出してもよい。
そして、ステップST7では、この乖離量に応じ、溶接電流補正量算出部107によって、本溶接で得られる溶接ナゲット径を目標溶接ナゲット径に近付けるように溶接電流の補正量が算出される。前述したように、加圧力の乖離量に応じて溶接電流の補正量を算出する場合にあっては、予備通電の実施時における加圧力に比べて本溶接の実施中における加圧力が小さい場合に、その乖離量が大きいほど溶接電流を高くする方向への補正量を大きく算出することになる。逆に、予備通電の実施時における加圧力に比べて本溶接の実施中における加圧力が大きい場合には、その乖離量が大きいほど溶接電流を低くする方向への補正量を大きく算出することになる。
このようにして溶接電流の補正量が算出された後、ステップST8に移り、現在の溶接電流値に対し、前記算出された補正量だけ補正された溶接電流値(補正後の溶接電流値)が制御電流値として設定されて本溶接が実施される。
その後、ステップST9に移り、現時点で溶接品質が確保されているか否かを判定する。この判定は、現時点で本溶接を終了させた場合に適正な大きさの溶接ナゲットを確保することができる状態にあるか否かを判定するものである。
具体的には、前述したように、アルミニウム製板材W1,W2が溶融に伴って膨張すると、アルミニウム製板材W1,W2に、各電極2,3による加圧力に対する反力が発生することになり、加圧力測定部201で測定される加圧力は大きな値として得られることになる。このため、この加圧力測定部201で測定される加圧力の変化に基づいてアルミニウム製板材W1,W2が所定量(目標溶融量)まで溶融したか否かを判定することができるので、この加圧力測定部201で測定される加圧力が所定値(予め実験等に基づいて設定された値)に達している場合にはアルミニウム製板材W1,W2が所定量(目標溶融量)まで溶融しており、適正な大きさの溶接ナゲットを確保することができる状態にある(溶接品質が確保されている)と判断できる。
前述した溶接電流の補正動作(前記乖離量に応じて算出した補正量だけ補正された溶接電流値による本溶接)が行われることで、アルミニウム製板材W1,W2を目標溶融量まで溶融させることが可能となり(前記補正が行われなかった場合には、アルミニウム製板材W1,W2を目標溶融量まで溶融させることが不可能となる場合がある)、この溶融量が目標溶融量に達した時点でステップST9においてYES判定されることになる。
また、前述したようにアルミニウム製板材W1,W2が溶融に伴って膨張することで生じる前記反力によって上部電極2が上方へ移動するものである場合には、サーボモータ41の出力軸の回転角度位置を検出し、この回転角度位置に基づいてアルミニウム製板材W1,W2が所定量(目標溶融量)まで溶融したか否かを判定することができる。このため、電極変位測定部202で検出されるサーボモータ41の出力軸の回転角度位置が所定値(予め実験等に基づいて設定された値)に達している場合にはアルミニウム製板材W1,W2が所定量(目標溶融量)まで溶融しており、適正な大きさの溶接ナゲットを確保することができる状態にある(溶接品質が確保されている)と判断できる。
この場合にあっても、前述した溶接電流の補正動作が行われることで、アルミニウム製板材W1,W2を目標溶融量まで溶融させることが可能となり、この溶融量が目標溶融量に達した時点でステップST9においてYES判定されることになる。
未だ溶接品質が確保されておらず、ステップST9でNO判定された場合には、ステップST6に戻り、現在のタイミングにおける前記比較部108による比較動作が行われる。このステップST6での比較動作については前述したので、ここでの説明は省略する。
溶接品質が確保された状態となるまで、ステップST6〜ST9の動作を繰り返し、前記乖離量に応じて算出される補正量だけ補正された溶接電流値を制御電流値として設定して本溶接が継続される。
そして、溶接品質が確保された場合にはステップST9でYES判定され、ステップST10に移って溶接終了処理を実施する。つまり、電極2,3間の通電を停止すると共に、この電極2,3による被溶接材Wに対する加圧力を解除する。
その後、本溶接が終了した被溶接材Wの搬出と共に、次の溶接対象である被溶接材Wの搬入が行われ、ステップST11で、次の溶接対象である被溶接材Wの搬入が完了したか否かを判定する。次の溶接対象である被溶接材Wの搬入が完了し、ステップST11でYES判定された場合には、ステップST12に移り、この搬入された被溶接材Wは、前回溶接対象であった被溶接材Wと同一種類のものであるか否かを判定する。
そして、これらが同一種類のものであった場合には、ステップST12でYES判定され、前記ステップST4で登録されていたマスタパターンでの溶接条件を使用して、今回の溶接対象である被溶接材Wに対して本溶接を実施する(ステップST5)。この被溶接材Wに対する本溶接は前述の場合と同様に行われる。
一方、今回の溶接対象である被溶接材Wが、前回の溶接対象であった被溶接材Wとは異なる種類のものである場合には、この新たな種類の被溶接材Wに対するマスタパターンを取得して登録する必要があることから、ステップST12でNO判定されて、前述したステップST1以降の動作に従ってマスタパターンが登録され、この登録されたマスタパターンでの溶接条件を使用して、前述したような本溶接が行われることになる。
以上の動作が車体製造ラインが停止されるまで繰り返される。
−実施形態の効果−
以上説明したように、本実施形態では、予め設定されたマスタパターンの溶接条件で本溶接を実施する際に、予備通電の実施時における測定値や電気抵抗の値と、本溶接の実施中における測定値や電気抵抗の値との乖離量に基づいて、本溶接で得られる溶接ナゲット径を推定するようにしている。また、この乖離量に基づいて溶接電流を補正するようにしている。このため、簡単な計算処理によって高い精度で溶接ナゲット径の推定を行うことができると共に、本溶接で得られる溶接ナゲット径を目標溶接ナゲット径に略一致させることができ、アルミニウム製板材W1,W2同士の溶接部の接合強度を十分に高めることが可能になる。
また、前述したようにアルミニウム製板材W1,W2の表面には電気抵抗が高い酸化膜が存在していることが多いが、本実施形態によれば、電気抵抗の値に応じた溶接電流値で本溶接が行われるため、酸化膜が存在していても、本溶接で得られる溶接ナゲット径を目標溶接ナゲット径に略一致させることができ、アルミニウム製板材W1,W2同士の溶接部の接合強度を十分に高めることが可能である。
また、電極2,3の長期使用に伴って電極先端に汚損が生じた場合には、それに応じて前記パラメータ(電圧や溶接電流値等)が変化することになり、それに応じて本溶接での溶接電流値が補正されることになるため、このような状況(電極先端に汚損が生じた状況)であっても、本溶接で得られる溶接ナゲット径を目標溶接ナゲット径に略一致させることができ、アルミニウム製板材W1,W2同士の溶接部の接合強度を十分に高めることが可能である。
また、本溶接での溶接電流値は、本溶接の実施期間中に前記乖離量に変化が生じた場合、その変化に応じて設定されていくことになるため、このように本溶接での溶接電流値が変化する状況においても、該本溶接で得られる溶接ナゲット径を目標溶接ナゲット径に略一致させることができ、アルミニウム製板材W1,W2同士の溶接部の接合強度を十分に高めることが可能である。
−実験例−
次に、前述した効果を確認するために行った実験例について説明する。
(実験例1)
この実験例は、前述した溶接ナゲット径の推定手法によって推定された溶接ナゲット径と、その際に実際に測定した溶接ナゲット径とを比較し、推定された溶接ナゲット径が実際の溶接ナゲット径に略一致しているか否かを検証するものである。
また、本実験例で使用した被溶接材Wとしては、アルミ材の2枚板組、アルミ材の3枚板組、鋼材の2枚板組、鋼材の3枚板組とした。また、3枚板組にあっては、互いに重ね合わされた3枚の金属板のうち最も上側に位置する金属板の板厚に比べて最も下側に位置する金属板の板厚の方が大きいものとした。
図5はアルミ材の2枚板組を対象とした実験結果を示す図である。図6はアルミ材の3枚板組における薄板側を対象とした(互いに重ね合わされた3枚の金属板のうち最も上側の金属板と中央の金属板との間で成形される溶接ナゲットを対象とした)実験結果を示す図である。図7はアルミ材の3枚板組における厚板側を対象とした(互いに重ね合わされた3枚の金属板のうち最も下側の金属板と中央の金属板との間で成形される溶接ナゲットを対象とした)実験結果を示す図である。図8は鋼材の2枚板組を対象とした実験結果を示す図である。図9は鋼材の3枚板組における薄板側を対象とした実験結果を示す図である。図10は鋼材の3枚板組における厚板側を対象とした実験結果を示す図である。これらの図にあっては、推定された溶接ナゲット径と実際の溶接ナゲット径が一致した場合、測定結果であるプロット点が図中の破線で示す理想線上に位置することになる。
図5〜図10に示すように、何れの被溶接材Wにおいても測定結果であるプロット点は理想線上または理想線近傍に位置しており、推定された溶接ナゲット径は実際の溶接ナゲット径に略一致していることが確認された。つまり、溶接ナゲット径の推定に高い精度が得られていることが確認された。
(実験例2)
この実験例は、抵抗スポット溶接に対する種々の外乱が存在する条件下において、前述した本溶接によって得られる溶接ナゲット径が目標溶接ナゲット径に略一致しているか否かを検証するものである。
この実験で使用した外乱としては、2枚板組(例えばアルミ材の2枚板組)において、2mmの板間隙間が存在する場合、5mmの板押し上げ(下側の金属板が上方へ押し上げられる状態)が発生している場合、5mmの板押し下げ(下側の金属板が下方へ押し下げられる状態)が発生している場合、電極汚損の場合(電極の長期使用に伴って電極先端に汚損が生じた場合)が挙げられる。そして、本実験例では、これら外乱が存在する条件下において、従来技術の抵抗スポット溶接で得られた溶接ナゲット径と前記実施形態に係る抵抗スポット溶接で得られた溶接ナゲット径とを比較した。
図11は板間隙間が2mmの場合の本溶接での溶接電流の変化の一例を示す図である。図12は板押し上げが5mmの場合の本溶接での溶接電流の変化の一例を示す図である。図13は板押し下げが5mmの場合の本溶接での溶接電流の変化の一例を示す図である。図14は電極汚損の場合の本溶接での溶接電流の変化の一例を示す図である。これらの図における細線の実線はマスタパターンを表しており、従来技術にあっては、このマスタパターンに基づいて溶接電流値が制御される。これに対し、前記実施形態では、前述した如く前記乖離量に基づいて溶接電流を補正している(図11〜図14における太線の実線を参照)。
この図11〜図14に示すものにあっては、前記乖離量に基づき本溶接での溶接電流の補正量が増減し、本溶接で得られる溶接ナゲット径を目標溶接ナゲット径に近付けるように溶接電流の制御が行われており、特に、板押し下げが5mmの場合には、他の場合に比べて、本通電の通電期間が長く設定されている。
そして、図15は図11〜図14それぞれの場合において従来技術で得られる溶接ナゲット径と実施形態で得られる溶接ナゲット径とを比較した実験結果を示す図である。
この図15から明らかなように、外乱が存在していない場合には、従来技術および実施形態の何れにおいても、目標溶接ナゲット径に近い溶接ナゲット径が得られているものの、外乱が存在している場合、従来技術にあっては、目標溶接ナゲット径に対して実際の溶接ナゲット径が大幅に小さくなっているものが大半であった。この場合、金属板同士の溶接部の接合強度を十分に高めることができない可能性がある。
これに対し、前記実施形態のものにあっては、外乱が存在していても、目標溶接ナゲット径に近い溶接ナゲット径が得られており、金属板同士の溶接部の接合強度を十分に高めることが可能になっている。
以上のことから、前述した効果を確認することができた。
−他の実施形態−
なお、本発明は、前記実施形態に限定されるものではなく、特許請求の範囲および該範囲と均等の範囲で包含される全ての変形や応用が可能である。
例えば、前記実施形態では、2枚のアルミニウム製板材W1,W2同士を溶接する抵抗スポット溶接装置として本発明を適用した場合について説明した。本発明はこれに限らず、3枚以上の板材(金属板)同士を溶接する抵抗スポット溶接装置として適用することも可能である。また、本発明の抵抗スポット溶接装置に適用可能な金属板の材料としては、アルミニウムに限らず、鉄(前記鋼材)、マグネシウム、チタン、銅等であってもよい。また、異種金属同士の溶接に適用することもできる。
また、前記実施形態では、予備通電および本溶接それぞれについて、所定期間だけ初期通電を行うと共に、所定期間だけ1回の本通電を行うものとしていた。本発明はこれに限らず、図16に示すように、所定期間だけ初期通電を行うと共に、2回の本通電を行うようにしてもよい。なお、本通電の回数としては3回以上であってもよい。また、鋼材等であって、初期通電を行う必要がない場合には、図17に示すように、初期通電を行うことなく1回の本通電を行うようにしてもよいし、図18に示すように、初期通電を行うことなく2回の本通電を行うようにしてもよい。また、この場合も、本通電の回数としては3回以上であってもよい。本通電を複数回に亘って実施する場合、各本通電(各通電ステップ)それぞれにおいて前記乖離量に基づいた溶接電流の補正動作を行うことになる。
また、前記実施形態では、乖離量を求めるパラメータとしては、加圧力、電極変位、電圧、電気抵抗の値としていた。本発明はこれに限らず、加圧力、電極変位、電圧の何れかに代えて発熱量を採用するようにしてもよい。この発熱量は、電気抵抗の値と溶接電流値とによって求めることが可能である。つまり、電気抵抗の値が小さいほど、また、溶接電流値が低いほど発熱量は高い値として算出され、予備通電の実施時における電気抵抗の値と溶接電流値とから求められる発熱量と、本溶接の実施中における電気抵抗の値と溶接電流値とから求められる発熱量との乖離量に基づいて、本溶接で得られる溶接ナゲット径を推定したり、本溶接での溶接電流値を補正したりするものである。この場合、予備通電の実施時における発熱量に比べて本溶接の実施中における発熱量が小さい場合には、本溶接で得られる溶接ナゲット径が小さいと推定して、その乖離量が大きいほど溶接電流を高くする方向への補正量を大きく算出することになる。
また、前記実施形態では、抵抗算出部106で電気抵抗の値を算出するに当たり、電圧測定部203で測定された電圧値および電流測定部204で測定された溶接電流値を利用するようにしていた。本発明はこれに限らず、電圧測定部203で測定された電圧値および予め設定された溶接電流値(固定値)を利用するようにしてもよい。
本発明は、予備通電を実施した後に、該予備通電で得られたマスタパターンに従って本溶接を実施する抵抗スポット溶接に適用可能である。
2 上部電極
3 下部電極
5 電流調整装置
100 制御装置
104 溶接電流調整部
105 マスタパターン登録部
106 抵抗算出部
107 溶接電流補正量算出部
108 比較部
200 測定手段
201 加圧力測定部
202 電極変位測定部
203 電圧測定部
204 電流測定部
W 被溶接材
W1,W2 アルミニウム製板材(金属板)

Claims (2)

  1. 互いに重ね合わされた複数の金属板で成る被溶接材を挟持する一対の電極を備え、前記被溶接材を挟持した前記電極間に通電を行って前記金属板同士を溶融して接合する抵抗スポット溶接装置において、
    溶接電圧を測定する電圧測定部および前記被溶接材を挟持する加圧力を測定する加圧力測定部を含む測定手段と、
    前記電圧測定部によって測定された前記溶接電圧および溶接電流から前記被溶接材における電気抵抗を算出する抵抗算出部と、
    目標溶接ナゲット径を得るために予め設定された溶接条件で予備通電を実施した際に前記測定手段で測定された測定値および前記抵抗算出部で算出された電気抵抗の値を本溶接でのマスタパターンとして登録するマスタパターン登録部と、
    前記予備通電の実施時に前記測定手段で測定された測定値と、前記本溶接の実施中に前記測定手段で測定された測定値との乖離量を算出する動作、および、前記予備通電の実施時に前記抵抗算出部で算出された前記電気抵抗の値と、前記本溶接の実施中に前記抵抗算出部で算出された前記電気抵抗の値との乖離量を算出する動作を行う比較部と、
    前記比較部で算出された前記乖離量に基づいて、前記本溶接で得られる溶接ナゲット径を推定する構成となっていることを特徴とする抵抗スポット溶接装置。
  2. 互いに重ね合わされた複数の金属板で成る被溶接材を挟持する一対の電極を備え、前記被溶接材を挟持した前記電極間に通電を行って前記金属板同士を溶融して接合する抵抗スポット溶接装置において、
    溶接電圧を測定する電圧測定部および前記被溶接材を挟持する加圧力を測定する加圧力測定部を含む測定手段と、
    前記電圧測定部によって測定された前記溶接電圧および溶接電流から前記被溶接材における電気抵抗を算出する抵抗算出部と、
    目標溶接ナゲット径を得るために予め設定された溶接条件で予備通電を実施した際に前記測定手段で測定された測定値および前記抵抗算出部で算出された電気抵抗の値を本溶接でのマスタパターンとして登録するマスタパターン登録部と、
    前記予備通電の実施時に前記測定手段で測定された測定値と、前記本溶接の実施中に前記測定手段で測定された測定値との乖離量を算出する動作、および、前記予備通電の実施時に前記抵抗算出部で算出された前記電気抵抗の値と、前記本溶接の実施中に前記抵抗算出部で算出された前記電気抵抗の値との乖離量を算出する動作を行う比較部と、
    前記比較部で算出された前記乖離量に基づいて、前記本溶接で得られる溶接ナゲット径を前記目標溶接ナゲット径に近付けるように溶接電流の補正量を算出する溶接電流補正量算出部とを備えていることを特徴とする抵抗スポット溶接装置。
JP2019075330A 2019-04-11 2019-04-11 抵抗スポット溶接装置 Ceased JP2020171942A (ja)

Priority Applications (1)

Application Number Priority Date Filing Date Title
JP2019075330A JP2020171942A (ja) 2019-04-11 2019-04-11 抵抗スポット溶接装置

Applications Claiming Priority (1)

Application Number Priority Date Filing Date Title
JP2019075330A JP2020171942A (ja) 2019-04-11 2019-04-11 抵抗スポット溶接装置

Publications (1)

Publication Number Publication Date
JP2020171942A true JP2020171942A (ja) 2020-10-22

Family

ID=72830437

Family Applications (1)

Application Number Title Priority Date Filing Date
JP2019075330A Ceased JP2020171942A (ja) 2019-04-11 2019-04-11 抵抗スポット溶接装置

Country Status (1)

Country Link
JP (1) JP2020171942A (ja)

Cited By (9)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
JP2022134917A (ja) * 2021-03-04 2022-09-15 トヨタ自動車株式会社 抵抗スポット溶接方法、および、抵抗スポット溶接装置
JP2023076109A (ja) * 2021-11-22 2023-06-01 日本アビオニクス株式会社 溶接装置
WO2023210406A1 (ja) * 2022-04-26 2023-11-02 トヨタ自動車株式会社 抵抗スポット溶接における電流制御方法、及び、制御装置
JP2023173489A (ja) * 2022-05-26 2023-12-07 トヨタ自動車株式会社 ナゲット径の推定方法
JP2023176125A (ja) * 2022-05-31 2023-12-13 トヨタ自動車株式会社 抵抗スポット溶接装置
CN117359070A (zh) * 2022-07-07 2024-01-09 丰田自动车株式会社 电阻点焊的熔核直径的推定方法
JP2024008121A (ja) * 2022-07-07 2024-01-19 トヨタ自動車株式会社 抵抗スポット溶接のナゲット径の推定方法
JP2024008123A (ja) * 2022-07-07 2024-01-19 トヨタ自動車株式会社 ナゲット径の推定方法および判定方法
JP2024029548A (ja) * 2022-08-22 2024-03-06 株式会社神戸製鋼所 品質検査装置、抵抗スポット溶接システム、品質検査プログラム、および品質検査方法

Citations (10)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
JPS4932419B1 (ja) * 1970-10-01 1974-08-30
JPS5293645A (en) * 1976-02-03 1977-08-06 Mitsubishi Electric Corp Control device for resistance welding machine
JPS5433246A (en) * 1977-08-18 1979-03-10 Nippon Aviotronics Kk Method and apparatus for resistance welding
JPH01271078A (ja) * 1988-04-20 1989-10-30 Yashima Denki Kk 抵抗溶接機のモニタリング装置
JPH038585A (ja) * 1988-07-06 1991-01-16 Nippondenso Co Ltd 抵抗溶接用制御装置
JPH0796376A (ja) * 1993-09-29 1995-04-11 Toyota Motor Corp スポット溶接の散り発生抑制制御方法
JP2002239743A (ja) * 2001-02-09 2002-08-28 Matsushita Electric Ind Co Ltd 抵抗溶接機の制御装置および品質監視装置
US20080041827A1 (en) * 2006-05-26 2008-02-21 Wei Li Resistance Spot Welding Monitoring System and Method
JP2010069507A (ja) * 2008-09-19 2010-04-02 Daihen Corp 抵抗溶接制御方法
WO2016139952A1 (ja) * 2015-03-05 2016-09-09 Jfeスチール株式会社 抵抗スポット溶接装置

Patent Citations (10)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
JPS4932419B1 (ja) * 1970-10-01 1974-08-30
JPS5293645A (en) * 1976-02-03 1977-08-06 Mitsubishi Electric Corp Control device for resistance welding machine
JPS5433246A (en) * 1977-08-18 1979-03-10 Nippon Aviotronics Kk Method and apparatus for resistance welding
JPH01271078A (ja) * 1988-04-20 1989-10-30 Yashima Denki Kk 抵抗溶接機のモニタリング装置
JPH038585A (ja) * 1988-07-06 1991-01-16 Nippondenso Co Ltd 抵抗溶接用制御装置
JPH0796376A (ja) * 1993-09-29 1995-04-11 Toyota Motor Corp スポット溶接の散り発生抑制制御方法
JP2002239743A (ja) * 2001-02-09 2002-08-28 Matsushita Electric Ind Co Ltd 抵抗溶接機の制御装置および品質監視装置
US20080041827A1 (en) * 2006-05-26 2008-02-21 Wei Li Resistance Spot Welding Monitoring System and Method
JP2010069507A (ja) * 2008-09-19 2010-04-02 Daihen Corp 抵抗溶接制御方法
WO2016139952A1 (ja) * 2015-03-05 2016-09-09 Jfeスチール株式会社 抵抗スポット溶接装置

Cited By (20)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
JP7435505B2 (ja) 2021-03-04 2024-02-21 トヨタ自動車株式会社 抵抗スポット溶接方法、および、抵抗スポット溶接装置
JP2022134917A (ja) * 2021-03-04 2022-09-15 トヨタ自動車株式会社 抵抗スポット溶接方法、および、抵抗スポット溶接装置
JP2023076109A (ja) * 2021-11-22 2023-06-01 日本アビオニクス株式会社 溶接装置
JP7734567B2 (ja) 2021-11-22 2025-09-05 日本アビオニクス株式会社 溶接装置
WO2023210406A1 (ja) * 2022-04-26 2023-11-02 トヨタ自動車株式会社 抵抗スポット溶接における電流制御方法、及び、制御装置
JPWO2023210406A1 (ja) * 2022-04-26 2023-11-02
JP7683818B2 (ja) 2022-04-26 2025-05-27 トヨタ自動車株式会社 抵抗スポット溶接における電流制御方法、及び、制御装置
JP7635754B2 (ja) 2022-05-26 2025-02-26 トヨタ自動車株式会社 ナゲット径の推定方法
JP2023173489A (ja) * 2022-05-26 2023-12-07 トヨタ自動車株式会社 ナゲット径の推定方法
JP7647682B2 (ja) 2022-05-31 2025-03-18 トヨタ自動車株式会社 抵抗スポット溶接装置
JP2023176125A (ja) * 2022-05-31 2023-12-13 トヨタ自動車株式会社 抵抗スポット溶接装置
JP2024008123A (ja) * 2022-07-07 2024-01-19 トヨタ自動車株式会社 ナゲット径の推定方法および判定方法
JP2024008122A (ja) * 2022-07-07 2024-01-19 トヨタ自動車株式会社 抵抗スポット溶接のナゲット径の推定方法
JP2024008121A (ja) * 2022-07-07 2024-01-19 トヨタ自動車株式会社 抵抗スポット溶接のナゲット径の推定方法
JP7582267B2 (ja) 2022-07-07 2024-11-13 トヨタ自動車株式会社 抵抗スポット溶接のナゲット径の推定方法
JP7582268B2 (ja) 2022-07-07 2024-11-13 トヨタ自動車株式会社 ナゲット径の推定方法および判定方法
JP7632407B2 (ja) 2022-07-07 2025-02-19 トヨタ自動車株式会社 抵抗スポット溶接のナゲット径の推定方法
CN117359070A (zh) * 2022-07-07 2024-01-09 丰田自动车株式会社 电阻点焊的熔核直径的推定方法
JP2024029548A (ja) * 2022-08-22 2024-03-06 株式会社神戸製鋼所 品質検査装置、抵抗スポット溶接システム、品質検査プログラム、および品質検査方法
JP7744307B2 (ja) 2022-08-22 2025-09-25 株式会社神戸製鋼所 品質検査装置、抵抗スポット溶接システム、品質検査プログラム、および品質検査方法

Similar Documents

Publication Publication Date Title
JP7006388B2 (ja) 抵抗スポット溶接方法および抵抗スポット溶接装置
JP5052586B2 (ja) 抵抗溶接方法、抵抗溶接部材、抵抗溶接機とその制御装置、抵抗溶接機の制御方法とその制御プログラム、抵抗溶接の評価方法とその評価プログラムおよび抵抗溶接の溶融開始時の検出方法
JP3588668B2 (ja) スポット溶接におけるナゲット径の推定方法
JP5127788B2 (ja) 抵抗溶接方法、抵抗溶接部材、抵抗溶接機、抵抗溶接機の制御方法とその制御プログラムおよびその制御装置並びに抵抗溶接の評価方法とその評価プログラムおよびその評価装置
US9186747B2 (en) Spot welding apparatus
CN111037079B (zh) 用于在工件的电阻焊接中检验品质的方法
WO2014209839A2 (en) Method of monitoring thermal response, force and current during resistance welding
CN109304536B (zh) 利用伺服压力机控制的闪光对焊焊接方法
CN115007985B (zh) 电阻点焊方法及电阻点焊装置
JP7647682B2 (ja) 抵抗スポット溶接装置
CN115106632B (zh) 熔接判定方法及点焊装置
CN101203350A (zh) 用于利用电阻对接焊过程将部件焊接在一起的方法和系统
JP4890855B2 (ja) 通電接合方法及び装置
JP7632407B2 (ja) 抵抗スポット溶接のナゲット径の推定方法
JP7582267B2 (ja) 抵抗スポット溶接のナゲット径の推定方法
JP7822509B1 (ja) スポット溶接装置及び溶接方法
CN112658449B (zh) 用于工件的电阻焊接的方法
JP7582268B2 (ja) ナゲット径の推定方法および判定方法
JP7311394B2 (ja) スポット溶接システム
JP2024117134A (ja) ナゲット径を推定する方法
CN119095687A (zh) 熔核直径推定方法
KR20160130030A (ko) 강관 용접 장치
JP2006043732A (ja) スポット溶接装置

Legal Events

Date Code Title Description
A621 Written request for application examination

Free format text: JAPANESE INTERMEDIATE CODE: A621

Effective date: 20210729

A977 Report on retrieval

Free format text: JAPANESE INTERMEDIATE CODE: A971007

Effective date: 20220420

A131 Notification of reasons for refusal

Free format text: JAPANESE INTERMEDIATE CODE: A131

Effective date: 20220426

A521 Request for written amendment filed

Free format text: JAPANESE INTERMEDIATE CODE: A523

Effective date: 20220607

A01 Written decision to grant a patent or to grant a registration (utility model)

Free format text: JAPANESE INTERMEDIATE CODE: A01

Effective date: 20221004

A045 Written measure of dismissal of application [lapsed due to lack of payment]

Free format text: JAPANESE INTERMEDIATE CODE: A045

Effective date: 20230228