JP2021102402A - 作業車両 - Google Patents
作業車両 Download PDFInfo
- Publication number
- JP2021102402A JP2021102402A JP2019234680A JP2019234680A JP2021102402A JP 2021102402 A JP2021102402 A JP 2021102402A JP 2019234680 A JP2019234680 A JP 2019234680A JP 2019234680 A JP2019234680 A JP 2019234680A JP 2021102402 A JP2021102402 A JP 2021102402A
- Authority
- JP
- Japan
- Prior art keywords
- cabin
- sensor
- light
- seat
- bracket
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Pending
Links
Images




Landscapes
- Lighting Device Outwards From Vehicle And Optical Signal (AREA)
Abstract
【課題】キャビンのピラーに車両の状態を表示する表示灯を適切に備えた作業車両を提供する。【解決手段】運転席を囲うキャビンを備え、キャビンの左右の前部支柱18に車両の状態を表示する表示灯55を設ける作業車両において、前記表示灯55を運転席に着座するオペレータの頭部位置に対して前部支柱18を挟んで反対側に位置すべく配置した。そして、キャビンの前部支柱18に灯火器を支持する灯火ブラケットを備え、灯火ブラケットに表示灯55の支持座プレートを設けてなる。【選択図】図3
Description
本発明は、農業用トラクタ等の作業車両に関し、特に車両の状態を表示する表示灯の設置構成に関する。
車両の状態を外部に表示する状態表示灯が、その視認性を向上させるために車両の平面視において対角に一対配置されている作業車両が公知である(特許文献1)。
特許文献1のように、一対の状態表示部の少なくとも一方を視認することがで き、視認性の向上を図ることができる。しかしながら、視認性の良いところは取り付けられる車両の形状に依るところが大きく、機種によって適切な場所はさまざまである。
本発明ではキャビンのピラーに車両の状態を表示する表示灯を適切に備えた作業車両を提供することを目的とする。
この発明は、上記課題を解決すべく次のような技術的手段を講じた。
請求項1に記載の発明は、運転席7を囲うキャビン16を備え、キャビン16の左右の前部支柱18に車両の状態を表示する表示灯55を設ける作業車両において、前記表示灯55を運転席7に着座するオペレータの頭部位置に対して前部支柱18を挟んで反対側に位置すべく配置した。
請求項2に記載の発明は、請求項1に記載の発明において、キャビン16の前部支柱18に灯火器57を支持する灯火ブラケット56を備え、灯火ブラケット56に表示灯55の支持座プレート58を設けてなる。
請求項3に記載の発明は、請求項1又は請求項2に記載の発明において、キャビン16の前部支柱18の近傍にバックミラー60を設け、運転席7のオペレータがバックミラー60の鏡面60aを視て車両後方を確認するとき、該オペレータが視る鏡面60aに前記表示灯55が映らないようバックミラー60と表示灯55を配置した。
請求項1及び請求項2に記載の発明によると、外部から視認性良く表示灯55を取付けられると共に、キャビン16内からは前部支柱18で隠れて見えにくくなるため、無闇に視界を妨げない。また、運転中オペレータに光が視界に入ることを抑制できる。
請求項3に記載の発明によると、請求項1又は請求項2に記載の効果に加え、バックミラー60と表示灯55の位置関係は、バックミラー60の鏡面60aに表示灯55が映りこまないよう配置されるものであるから、後方の視認性を向上する。また鏡面60aを反射する光が視界に入ることを防止できる。
以下に、本発明に係る実施の形態を図面に基づいて詳細に説明する。
図1は、トラクタを示すものであり、この走行車体1前部のボンネット2内部にディーゼルエンジンEを搭載し、このエンジンEの回転動力をミッションケース3内の変速装置に伝え、この変速装置で減速された回転動力を前輪4及び後輪5に伝えるようにしている。エンジンEの後方に前輪4を操舵するステアリングハンドル6が装備され、更に、その後方には運転席7が設置されている。
ミッションケース3の後上部には油圧シリンダケース8を備え、このシリンダケース8の左右両側には、油圧昇降機構の一部を構成するリフトアーム9が回動自在に取り付けられている。リフトアーム9は昇降用油圧シリンダ10の伸縮作動により上下動する。車体後部には、トップリンク11と左右のロアーリンク12からなる3点リンク機構を設け、同リンク機構にロータリ作業機Rを装着し、リフトロッド13を介してロアーリンク12をリフトアーム9に連結することにより、作業機Rを昇降可能に構成している。
前記ハンドル6や運転席7等は、キャビン16によって覆われている。キャビン16は、例えば防振ゴム等の弾性部材を介して車体に固定されてあり、車体の振動がキャビン16に伝達されにくくしている。
尚キャビン16は、フロア17と、フロア17左右前部に立設した前部支柱18と、運転席7の後部左右に立設した後部支柱19と、前後中間部に立設する中間支柱20と、これら支柱上端同士を接続する上フレーム21とによって一体化した枠組み構成とし、ルーフ22で覆われている。そして、前記運転席7を支持するボックス状のシートフレーム23、運転席7後面を囲う後部プレート24、後輪5の上部を覆う左右フェンダ25等を剛体化して強度を確保し、さらに、前後側面にはガラス窓部を構成し、左右開閉ドア26部から昇降できる。
前記キャビン16のルーフ22には、障害物センサ30のセンサコントローラ等の運転支援に関する機器を備えている。障害物センサ30は例えば赤外線センサとされ、トラクタ車体1の後方に赤外線照射し反射データを取得し、通信制御ユニットとしてのセンサコントローラ31を介して障害物等の情報を車体1に装備した制御部Cに送信出力するよう構成している。
前記キャビン16の前部支柱18と後部支柱19の上端部夫々に吊り金具32,33を設け、キャリア34を支持している。すなわち、前後の吊り金具32,33に渡ってサイドフレーム35を固定し、左右のサイドフレーム35,35間に前後間隔を所定として複数の横フレーム36,36…を架け渡す構成である。なお、図6に示すように、この例では、サイドフレーム35,35をパイプ35aとこのパイプ35aに外嵌する断面U型で長尺の嵌着部材35bとによって構成し、横フレーム36は単一管状部材又は複数の構成部材によって断面矩形に構成し、上記嵌着部材35bから横向きに張り出す状態に設ける連結部材35cを挿通して複数の締結ボルト37,37…によって横フレーム36を固定し、キャリア34を組立するものである。なお、吊り金具32,33は車体を組み立てるときにキャビン16をクレーンで吊り上げる際にフックを係止するためのものであり、該フック係止用の切欠部32a、係止孔33aを備える(図5参照)。
前記前後の吊り金具32,33にはそれぞれブラケット38,39を固定する。そして、前側のブラケット38にサイドフレーム35の前端下部を連結固定し、後側のブラケット39にサイドフレーム35の後端下部を連結固定している。詳細には、前側吊り金具32に対する前側ブラケット38は、前面ブラケット38aと後面保持板38bとを前記切欠部32aにおいて回り止め可能に前後挟持状に締結する構成である。また、後側吊り金具33に対する後側ブラケット39は、前面ブラケット39aと後面保持板39bとを前記係止孔33aにおいて回り止め可能に前後挟持状に締結する構成である。
図6に示すように、ルーフ22の上方後部で左右中央部にセンサステー40を設け、その後部に障害物センサ30を配置する構成としている。すなわち、前側端部をキャリア34の最後部における横フレーム36に固定し、後側端部には緩衝材としてのクッションゴム40aを備えてルーフ22上面に防振形態として載置される。そして、このセンサステー40の後部に赤外線を斜め下方に向けて照射可能に障害物センサ30を取り付ける。障害物センサ30の上方を覆うようにセンサカバー41を着脱自在に固定している。
そして、障害物センサ30の側方(図6の例では右側方)には筐体31aによって保護されたセンサコントローラ31を配置している。
ところで、ルーフ22上の障害物センサ30としての赤外線センサについて補足すると、赤外線センサは2次元平面を走査して障害物までの距離を把握可能に構成され、赤外線照射点を中心に走査角度を任意に設定可能に構成するのが良く、赤外線センサはルーフ上部後端から走査範囲を車体1後方側に向けるが、走査面が作業機Rと干渉しない角度とするのがのぞましい(図1参照)。
前記のように、吊り金具32,33を利用してキャリア34を固定する構成としたもので、吊り金具32,33の強度が高いためキャリア34を強固に取り付けることができる。また、キャリア34は左右サイドフレーム35に両端を連結する構成であるから、ルーフ22上面から適宜に離して配置する構成とすることが可能となり、ルーフ22に樹脂製を用いても差し支えない。さらに、キャリア34を構成する横フレーム36に障害物センサ30を取り付けるセンサステー40を支持する構成であるから、ルーフ22上方に安定してセンサ取付できる。そして、緩衝材としてのクッションゴム40aを介してルーフ22に設置されるものであるから、作業車両側から障害物センサ30に伝達される振動の影響を軽減できる。
なお、実施例では、図1,図3に示すように、車体1前方の障害物を検出すべくボンネット2の前方に支持体42を介して障害物センサ43を配置している。この障害物センサ43は例えば赤外線型センサとしているが、前記の後方障害物検出用の障害物センサ30の場合も同様に、障害物センサとしては超音波センサや撮像カメラを用いることもできる。
次いで、車体1側方の障害物等を検出する障害物センサについて、図1,図2に示すように、側方障害物検出用の障害物センサは前後2か所に配置される。前側の第1側方障害物センサ45はセンサステー46を介してキャビン16の前部支柱18に取付けられ、後側の第2側方障害物センサ47はセンサステー48を介してフェンダ25上面に配置されるが、第1,第2側方障害物センサ45,47は略同高さに設けられる。
前記第1側方障害物センサ45は、制御部Cからの電気信号をトランスデューサで超音波に変換して発信し、発信された超音波が障害物に反射して還ってくる時間によって障害物の有無と距離を判定する超音波センサとしている。発信部45aを組み込む発信部支持プレート45bは、筐体状のセンサステー46を介して前部支柱18に着脱自在に取り付けされる。したがって、発信部45aの検出範囲である車体1側方の主に前方寄りにおける障害物検出が可能となる。
前記第2側方障害物センサ47も超音波センサとされ、発信部47aを組み込む発信部支持プレート47bは、センサステー48を介してフェンダ25に取付される。
上記フェンダ25をフェンダ本体25Aとオーバーフェンダ25Bにて構成する。センサステー48は、フェンダ本体25Aに対するオーバーフェンダ25Bの螺着固定に共締めされるものである。オーバーフェンダ25Bの下面側前後に、アームプレートを上下2段形成とし上段アームを下方折り曲げして相互に連結形成した支持プレート25Bf,25Brを設け、フェンダ本体25A側ボルト挿通孔に支持プレート25Bf,25Br側固定のボルト49を挿通しナット50止めできるように構成している(図2,図7,図8)。
センサステー48は、フェンダ本体25Aとオーバーフェンダ25Bの間に挟持されるベースプレート48aと、断面逆U型でベースプレート48aに締結ボルト51にて着脱自在に固定されたブラケット部48bとを備え、ブラケット部48bの一対の縦壁部に前記発信部支持プレート47bを締結ボルト52止めするものである。そして、このボルト52は左右に各1本とし横軸芯の同軸にあって弛緩時には発信部支持プレート47bを発信部47aとともに上下角度変更可能とし、再度締結によって任意の上下角度に設定できる上下角調整部M1を構成している(図7(B))。さらに、前記ベースプレート48aとブラケット部48bを連結する締結ボルト51は2か所で締結できるとし、うち一方の締結ボルト51aを挿通するブラケット部48a側孔を長孔48cに形成し、他方の締結ボルト51bを中心にブラケット部48aを縦軸芯周りに回動調整して締結することができ、発信部支持プレート47bすなわち発信部47aの左右向き角度を調整できる前後角調整部M2を構成している(図7(B))。
したがって、第2側方障害物センサ47は、発信部47aの検出範囲である車体1側方の主に後方寄りにおける障害物検出が可能となる。第2側方障害物センサ47は、フェンダ本体25Aへのオーバーフェンダ25B固定と共に固定できるものであるから安定して取付できる。センサステー48のブラケット部48bと第2側方障害物センサ47の発信部支持プレート47bとの間に上下角調整部M1を構成するものであるから、発信部支持プレート47bすなわち発信部47aを上下に調整して固定できるため、調整された検出範囲で安定した障害物検出が可能となる。
また、センサステー48のベースプレート48aとブラケット部48bとの間に前後調整部M2を構成するものであるから広範囲で安定して障害物検出が可能となる。
さらに、センサステー48のブラケット部48bは逆U型を呈するものであるから、障害物センサ47を構成する発信部47aへの通信部等をブラケット部48bの下方に配置することによって塵埃や雨水を遮蔽し保護する。
センサステー48のブラケット部48bの下端縁には緩衝ゴム48dを被せて設けると、オーバーフェンダ25B上面との接触による損傷を防止し、振動を抑制できるため障害物センサ47の検出精度を損ない難い。
前記第1側方障害物センサ45はキャビン16の左右の前部支柱18に、第2側方障害物センサ47は左右フェンダ25にそれぞれ配設されているもので、車体1左右両側方の障害物を検出できるようになっている。なお、本実施例の超音波センサについて補足すると、超音波センサの検出範囲における長半径方向を水平方向となるようにセンサ配置するのがのぞましく、本実施例の作業車両車体1に取り付ける作業機Rの前面までは検出できるよう範囲設定するのがよい。また、第1,第2側方障害物センサ45,47は超音波型センサに限らずいかなる形態でもよい。
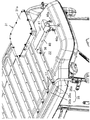
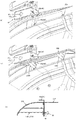
次いで、走行車体1を自律走行できるよう構成した場合に、この自律走行中の状況を表示する表示灯55の設置構成について説明する。図3、図4、図9に示すように、表示灯55は、積層状で異なる警告色を点灯できる構成となっており、自律走行中の車体1状況を各種点灯方法によって、例えば通常作業走行を緑色点灯、異常有りを赤色点灯、障害物検出を黄色点灯、機体停止で点滅することで区別表示できる構成であり、キャビン16の前部左右に配置している。すなわち、キャビン16の前部支柱18に灯火ブラケット56を介して灯火器としての方向指示器57を取り付け、この灯火ブラケット56の上面に支持座プレート58を固着し、この支持座プレート58に起立状態に固定して設けられる(図9)。そして、支持座プレート58に固定された表示灯55は、運転席7に着座するオペレータの頭部位置に対して前部支柱18を挟んで反対側に位置すべく配置されるものである(図3)。したがって、オペレータの各種操作による通常走行において、表示灯55はオペレータの視野の妨げになることなく前部支柱18に隠れることができる。また、通常走行中においても表示灯55を通常走行中表示として点灯させる構成としても表示灯55から発する光を前部支柱18で抑制でき運転の妨げとならない。
次いでバックミラー60の装着構成について説明する。図9に示すように、バックミラー60は左右前部支柱18にそれぞれ設けられるもので、前記吊り金具のうち前側の吊り金具32を利用して装着される。バックミラー60を縦軸回りに回動自在に連結するミラーアーム61を介して吊り金具32に連結支持されるもので、ミラーアーム61は、横方向に長く両側に相互に反対向きに縦方向の折り曲げアーム部を形成してなり、吊り金具32の先端部にミラーアーム61の基端側縦アーム部61aを締結支持し、バックミラー60の上辺部をミラーアーム61の先端側縦アーム部61bに回転自在に連結している。図3に示すように、平面視において、前部支柱18の斜め前方に前記表示灯55が位置し、この表示灯55よりも外側でかつ前位置に鏡面60aが位置する。運転席7のオペレータはバックミラー60を視て後方を確認するが、該オペレータが視る鏡面60aには表示灯55が映らないように、バックミラー60と表示灯55の位置関係を取っている。なお、鏡面60aは広い視界確保のため凸面を採用する場合が多く、この場合には、バックミラー60を先端側又は基端側縦アーム部61a又は61b回りに回動調整することにより表示灯55を鏡面60aから外すよう設定することができる。
図4に示すように、前記表示灯55は、車体1背面視において、キャビン16後部支柱19に配設された後部のコンビネーションランプ62、すなわち方向指示器、車幅灯、ブレーキランプ等の機能を一体化したランプ62によって後方からの視界を妨げないよう配置されている。
7 運転席
16 キャビン
18 前部支柱
55 表示灯
56 灯火ブラケット
57 方向指示器(灯火器)
58 支持座プレート
60 バックミラー
60a 鏡面
16 キャビン
18 前部支柱
55 表示灯
56 灯火ブラケット
57 方向指示器(灯火器)
58 支持座プレート
60 バックミラー
60a 鏡面
Claims (3)
- 運転席(7)を囲うキャビン(16)を備え、前記キャビン(16)の左右の前部支柱(18)に車両の状態を表示する表示灯(55)を設ける作業車両において、
前記表示灯(55)を前記運転席(7)に着座するオペレータの頭部位置に対して前記前部支柱(18)を挟んで反対側に位置すべく配置したことを特徴とする作業車両。 - 前記キャビン(16)の前部支柱(18)に灯火器(57)を支持する灯火ブラケット(56)を備え、前記灯火ブラケット(56)に前記表示灯(55)の支持座プレート(58)を設けてなる請求項1に記載の作業車両。
- 前記キャビン(16)の前部支柱(18)の近傍にバックミラー(60)を設け、前記運転席(7)のオペレータが前記バックミラー(60)の鏡面(60a)を視て車両後方を確認するとき、該オペレータが視る前記鏡面(60a)に前記表示灯(55)が映らないよう前記バックミラー(60)と前記表示灯(55)を配置した請求項1又は請求項2に記載の作業車両。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2019234680A JP2021102402A (ja) | 2019-12-25 | 2019-12-25 | 作業車両 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2019234680A JP2021102402A (ja) | 2019-12-25 | 2019-12-25 | 作業車両 |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| JP2021102402A true JP2021102402A (ja) | 2021-07-15 |
Family
ID=76755601
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2019234680A Pending JP2021102402A (ja) | 2019-12-25 | 2019-12-25 | 作業車両 |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP2021102402A (ja) |
Cited By (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2023059531A (ja) * | 2021-10-15 | 2023-04-27 | トヨタ自動車株式会社 | 車両のセンサ支持構造 |
| JP2025060800A (ja) * | 2021-09-01 | 2025-04-10 | 井関農機株式会社 | 作業車両 |
-
2019
- 2019-12-25 JP JP2019234680A patent/JP2021102402A/ja active Pending
Cited By (4)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2025060800A (ja) * | 2021-09-01 | 2025-04-10 | 井関農機株式会社 | 作業車両 |
| JP7754269B2 (ja) | 2021-09-01 | 2025-10-15 | 井関農機株式会社 | 作業車両 |
| JP2023059531A (ja) * | 2021-10-15 | 2023-04-27 | トヨタ自動車株式会社 | 車両のセンサ支持構造 |
| JP7605081B2 (ja) | 2021-10-15 | 2024-12-24 | トヨタ自動車株式会社 | 車両のセンサ支持構造 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| JP6349996B2 (ja) | トラクタのキャビン | |
| US20220274525A1 (en) | Industrial vehicle | |
| WO2019069779A1 (ja) | 作業車両用アンテナユニット及び作業車両 | |
| JP7322517B2 (ja) | 作業車両 | |
| KR102824903B1 (ko) | 트랙터 | |
| JP7440376B2 (ja) | 作業車両 | |
| JP2022093131A (ja) | 作業車両 | |
| JP2017171253A (ja) | 作業車輌 | |
| JP3835208B2 (ja) | パワーユニットの支持ブラケット | |
| JP6911829B2 (ja) | 作業車両 | |
| JP2022096950A (ja) | 作業車両 | |
| JP7074119B2 (ja) | 作業車両 | |
| JP7276547B2 (ja) | トラクタ | |
| JP7485143B2 (ja) | トラクタ | |
| JP2021101661A (ja) | 作業車両 | |
| WO2019187938A1 (ja) | 作業車両の走行制御システム | |
| JP2019175318A (ja) | 作業車両の走行制御システム | |
| JP7196772B2 (ja) | 作業車両 | |
| JP7625841B2 (ja) | 作業車両 | |
| JP5785104B2 (ja) | トラクタ | |
| JP2012025234A (ja) | 車両用死角補助システム | |
| JP7615671B2 (ja) | 作業車両 | |
| JP7754269B2 (ja) | 作業車両 | |
| EP4595730A1 (en) | Working vehicle | |
| JP2024039442A (ja) | センサと標識灯の取付構造、及び荷役車両 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| RD02 | Notification of acceptance of power of attorney |
Free format text: JAPANESE INTERMEDIATE CODE: A7422 Effective date: 20201111 |