JP2021114059A - リスク判定システム、リスク判定プログラム - Google Patents
リスク判定システム、リスク判定プログラム Download PDFInfo
- Publication number
- JP2021114059A JP2021114059A JP2020005647A JP2020005647A JP2021114059A JP 2021114059 A JP2021114059 A JP 2021114059A JP 2020005647 A JP2020005647 A JP 2020005647A JP 2020005647 A JP2020005647 A JP 2020005647A JP 2021114059 A JP2021114059 A JP 2021114059A
- Authority
- JP
- Japan
- Prior art keywords
- vehicle
- road
- acquires
- relative position
- traveling
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Pending
Links
- 238000000034 method Methods 0.000 abstract description 13
- 239000013598 vector Substances 0.000 description 7
- 238000010586 diagram Methods 0.000 description 6
- 238000001514 detection method Methods 0.000 description 4
- 230000001154 acute effect Effects 0.000 description 3
- 230000003287 optical effect Effects 0.000 description 3
- 230000001133 acceleration Effects 0.000 description 1
- 238000007796 conventional method Methods 0.000 description 1
- 239000004065 semiconductor Substances 0.000 description 1
Images


Landscapes
- Traffic Control Systems (AREA)
Abstract
【課題】自車両に対する他車両の衝突リスクの判定精度を向上させる技術の提供。【解決手段】自車両の周辺に存在する他車両の、前記自車両を基準とした相対位置を取得する相対位置情報取得部と、前記自車両の現在位置周辺の道路の位置および形状を示す道路情報を取得する道路情報取得部と、前記相対位置と前記自車両の現在位置と前記道路情報とに基づいて前記他車両と前記道路との最短距離を取得し、前記最短距離が既定値以下の場合に前記道路上に前記他車両が存在すると推定する他車両挙動推定部と、推定結果に基づいて、前記自車両に対する前記他車両の衝突リスクを判定するリスク判定部と、を備えるリスク判定システムを構成する。【選択図】図1
Description
本発明は、リスク判定システム、リスク判定プログラムに関する。
従来、自車両の周辺に存在する他車両を検出するために、自車両に備えられたカメラやレーダ等を用いることが知られている。特許文献1には、CCDカメラで撮影された画像の画像認識結果と、レーダによる検出結果を併用して、他車両がどの車線上、又は車線外にあるのかを判断して検出の精度を上げることが記載されている。
特許文献1のように複数のセンサを併用する場合、精度を向上させることができるがコストが増大する。1個のカメラの撮影画像を画像認識して、画像に含まれる他車両の自車両を基準とした相対方位や距離を取得する構成の場合、他車両の位置や挙動を誤判定する可能性があった。例えば自車両が走行中の道路が直線であれば、自車両の進行方向を基準として左右既定角度内に他車両が存在する場合に他車両は先行車両であるとみなし、既定角度外に他車両が存在する場合に他車両は先行車両でないとみなすことができる。しかし、道路がカーブしている場合に同様の手法を採用すると、先行車両を先行車両以外の車両とみなす等の誤判定の可能性があった。そのため、自車両に対する他車両の衝突リスクの判定を精度よく行うことができないという問題があった。
本発明は、上記課題にかんがみてなされたもので、自車両に対する他車両の衝突リスクの判定精度を向上させる技術の提供を目的とする。
本発明は、上記課題にかんがみてなされたもので、自車両に対する他車両の衝突リスクの判定精度を向上させる技術の提供を目的とする。
上記の目的を達成するため、リスク判定システムは、自車両の周辺に存在する他車両の、自車両を基準とした相対位置を取得する相対位置情報取得部と、自車両の現在位置周辺の道路の位置および形状を示す道路情報を取得する道路情報取得部と、相対位置と自車両の現在位置と道路情報とに基づいて他車両と道路との最短距離を取得し、最短距離が既定値以下の場合に道路上に他車両が存在すると推定する他車両挙動推定部と、推定結果に基づいて、自車両に対する他車両の衝突リスクを判定するリスク判定部と、を備える。
さらに、上記の目的を達成するため、リスク判定プログラムは、コンピュータを、自車両の周辺に存在する他車両の、自車両を基準とした相対位置を取得する相対位置情報取得部、自車両の現在位置周辺の道路の位置および形状を示す道路情報を取得する道路情報取得部、相対位置と自車両の現在位置と道路情報とに基づいて他車両と道路との最短距離を取得し、最短距離が既定値以下の場合に道路上に他車両が存在すると推定する他車両挙動推定部、推定結果に基づいて、自車両に対する他車両の衝突リスクを判定するリスク判定部、として機能させる。
すなわち、このリスク判定システム、リスク判定プログラムでは、自車両を基準とした相対位置と自車両の現在位置とに基づいて他車両の位置を取得し、自車両周辺の道路の道路情報に基づいて他車両と道路との最短距離を取得する。そして、最短距離が既定値以下である場合に当該道路に他車両が存在すると推定する。そのため、自車両の周辺の道路の道路情報を用いずに、自車両の現在位置を基準とした他車両の相対位置に基づいて他車両の位置を推定する構成と比較すると、他車両の位置の推定精度を向上させることができる。従って、自車両に対する他車両の衝突リスクの判定精度を向上させることができる。
上記の目的を達成するため、リスク判定システムは、自車両の周辺に存在する他車両の、自車両を基準とした相対位置を取得する相対位置情報取得部と、自車両が走行する自車両走行道路の位置および形状を示す道路情報を取得する道路情報取得部と、相対位置および自車両の現在位置の時系列変化に基づいて他車両の走行軌跡を取得し、道路情報に基づいて走行軌跡と自車両走行道路との角度差分を取得し、角度差分が基準値以下である場合に他車両が自車両走行道路上に存在すると推定する他車両挙動推定部と、推定結果に基づいて、自車両に対する他車両の衝突リスクを判定するリスク判定部と、を備える。
さらに、上記の目的を達成するため、リスク判定プログラムは、コンピュータを、自車両の周辺に存在する他車両の、自車両を基準とした相対位置を取得する相対位置情報取得部、自車両が走行する自車両走行道路の位置および形状を示す道路情報を取得する道路情報取得部、相対位置および自車両の現在位置の時系列変化に基づいて他車両の走行軌跡を取得し、道路情報に基づいて走行軌跡と自車両走行道路との角度差分を取得し、角度差分が基準値以下である場合に他車両が自車両走行道路上に存在すると推定する他車両挙動推定部、推定結果に基づいて、自車両に対する他車両の衝突リスクを判定するリスク判定部、として機能させる。
すなわち、このリスク判定システム、リスク判定プログラムでは、自車両を基準とした他車両の相対位置および自車両の現在位置の時系列変化に基づいて他車両の走行軌跡を取得し、自車両走行道路の道路情報に基づいて他車両の走行軌跡と自車両走行道路との角度差分を取得する。そして、角度差分が基準値以下である場合に自車両走行道路に他車両が存在すると推定する。そのため、道路情報を用いずに、自車両の現在位置を基準とした他車両の相対位置に基づいて他車両の位置を推定する構成と比較すると、他車両の位置の推定精度を向上させることができる。従って、自車両に対する他車両の衝突リスクの判定精度を向上させることができる。
ここでは、下記の順序に従って本発明の実施の形態について説明する。
(1)リスク判定システムの構成:
(2)リスク判定処理:
(3)他の実施形態:
(1)リスク判定システムの構成:
(2)リスク判定処理:
(3)他の実施形態:
(1)リスク判定システムの構成:
図1は、本発明の一実施形態にかかるリスク判定システムを含むナビゲーションシステム10の構成を示すブロック図である。ナビゲーションシステム10は、車両に備えられており、CPU,RAM,ROM等を備える制御部20、記録媒体30を備えている。ナビゲーションシステム10は、記録媒体30やROMに記憶されたプログラムを制御部20で実行することができる。記録媒体30には、予め地図情報30aが記録されている。
図1は、本発明の一実施形態にかかるリスク判定システムを含むナビゲーションシステム10の構成を示すブロック図である。ナビゲーションシステム10は、車両に備えられており、CPU,RAM,ROM等を備える制御部20、記録媒体30を備えている。ナビゲーションシステム10は、記録媒体30やROMに記憶されたプログラムを制御部20で実行することができる。記録媒体30には、予め地図情報30aが記録されている。
地図情報30aは、交差点の位置の特定や、経路案内等に利用される情報であり、車両が走行する道路上に設定されたノードの位置等を示すノードデータ,ノード間の道路の形状を特定するための形状補間点の位置等を示す形状補間点データ,ノード同士の連結を示すリンクデータ,道路やその周辺に存在する地物の位置や形状等を示す地物データ等を含んでいる。なお、本実施形態においてノードは交差点を示している。また、リンクデータには、当該リンクデータが示す道路区間に存在する車線の数および車線の幅を示す情報が対応づけられている。本実施形態においてノードや形状補間点が示す位置は道路区間上の中央線の位置を示しており、当該位置と車線の数および車線の幅によって車線の位置や車線が存在する範囲が特定可能である。
ナビゲーションシステム10を備える車両を以降では自車両と呼ぶ。本実施形態における自車両は、カメラ40とGNSS受信部41と車速センサ42とジャイロセンサ43とユーザI/F部44とを備えている。GNSS受信部41は、Global Navigation Satellite Systemの信号を受信する装置であり、航法衛星からの電波を受信、図示しないインタフェースを介して自車両の現在位置を算出するための信号を出力する。制御部20は、この信号を取得して地図の座標系における自車両の現在位置(緯度、経度等)を取得する。車速センサ42は、自車両が備える車輪の回転速度に対応した信号を出力する。制御部20は、図示しないインタフェースを介してこの信号を取得し、車速を取得する。ジャイロセンサ43は、自車両の水平面内の旋回についての角加速度を検出し、自車両の向きに対応した信号を出力する。制御部20は、この信号を取得して自車両の進行方向を取得する。車速センサ42およびジャイロセンサ43等は、自車両の走行軌跡を特定するために利用され、本実施形態においては、自車両の出発地と走行軌跡とに基づいて現在位置が特定され、当該出発地と走行軌跡とに基づいて特定された自車両の現在位置がGNSS受信部41の出力信号に基づいて補正される。
カメラ40は、自車両の前方に向けられた視野内の画像を取得する装置である。カメラ40の光軸は自車両に対して固定されており、ナビゲーションシステム10において当該光軸の方向が既知であればよい。本実施形態において、カメラ40は自車両の車幅方向と光軸中心が垂直で、自車両の進行方向前方が視野に含まれるような姿勢で自車両に取り付けられている。制御部20は、当該カメラ40の出力する画像を取得し、特徴量の抽出等によって画像を解析することによって自車両の周辺に存在する他車両を検出することができる。
ユーザI/F部44は、利用者の指示を入力し、また利用者に各種の情報を提供するためのインタフェース部であり、図示しないタッチパネル方式のディスプレイやスピーカ等を備えている。すなわち、ユーザI/F部44は画像や音の出力部およびユーザによる指示の入力部を備えている。
制御部20は、図示しないナビゲーションプログラムの機能により図示しないユーザI/F部44の入力部を介して利用者による目的地の入力を受け付け、地図情報30aに基づいて自車両の現在位置から目的地までの走行予定経路を探索する。また、制御部20は、当該ナビゲーションプログラムの機能によりユーザI/F部44を制御し、走行予定経路に沿って走行するための案内を実行する。本実施形態においては、当該ナビゲーションプログラムの付加機能として、自車両の周辺に存在する他車両の位置や挙動を推定し、案内することが可能であり、当該案内はリスク判定プログラム21によって実現される。なお、リスク判定プログラム21は、走行予定経路の案内中であるか否かに関わらず実行可能であってよい。
リスク判定プログラム21は、当該案内を実現するため、相対位置情報取得部21aと、道路情報取得部21bと、他車両挙動推定部21cと、を備えている。相対位置情報取得部21aは、自車両の周辺に存在する他車両の、自車両を基準とした相対位置を取得する機能を制御部20に実現させるプログラムモジュールである。本実施形態において、制御部20は、1個のカメラ40(単眼カメラ)が撮影した画像に基づいて自車両を基準とした他車両の相対位置(相対方位と直線距離)を取得する。従って複数のセンサを併用する構成と比較するとコストを抑制することができる。
制御部20は、カメラ40で連続的に撮影された画像を取得し、レンズによる歪み補正等を施す。制御部20は、例えばYOLO(You Only Look Once)やパターンマッチング等を用いた画像認識処理を実行することにより、画像に、車両(例えば、貨物自動車、乗用車、2輪車等)の特徴が含まれるか否かを判定し、自車両の周辺に存在する他車両の画像を検出する。
図2Aは、カメラ40によって撮影された画像であって歪み補正後の画像Iの一例を示す図である。同図において、バウンディングボックスBは、画像I内に検出された他車両を囲む矩形領域であり、他車両を示す画像の大きさや、画像I内における他車両の位置を示している。バウンディングボックスBの大きさや位置は、例えばバウンディングボックスBの左上の頂点の座標と右下の頂点の座標によって表される。制御部20は、バウンディングボックスBの対角2頂点の座標から、バウンディングボックスBの高さh(画素数)と、バウンディングボックスBの代表座標Bo(x、y)を取得する。代表座標Boは、例えばバウンディングボックスBの中心座標(幅方向および高さ方向の中点)であってよい。
画像I内の各座標には、当該座標に写る物体の自車両を基準とした相対方位が対応付けられており、対応関係を示す情報が記録媒体30に記憶されている。制御部20はこの対応関係に基づいて、代表座標Boに写る他車両の自車両を基準とした相対方位を取得する。本実施形態においては、自車両を基準とした車両座標系を定義する。車両座標系は、互いに直交する車幅軸と車長軸と車高軸とで定義される3次元の座標系である。図2Bは車幅軸と車長軸とを含む平面を示している。同図において点Oは、自車両における車両座標系の原点である。また図2Bの例において原点Oを通る矢印は車長軸を示している。相対方位は、例えば、車幅軸と車長軸とを含む平面において、車両座標系の原点Oと代表座標Boに対応する位置Pとを結ぶ直線OPと車長軸とのなす角度(θ)で表現される(例えばθが負値の場合は進行方向前方に向かって車長軸の左側、正値の場合は右側であることを示す)。
また、制御部20は、バウンディングボックス内の車両の種別を画像認識処理により特定する。車両の種別は、車体の大きさを示す種別であればよく、例えば貨物自動車、乗用車、2輪車等のように分類されてよい。車両の種別毎に、代表的な車高(例えば乗用車の場合、1.5[m]等)が規定されており、自車両と当該車両との直線距離と、当該車両を自車両のカメラで撮影した場合のバウンディングボックスの高さとが予め計測されている。そして、車両の種別毎に、バウンディングボックスの高さと、車両座標系の原点を基準とした直線距離との対応関係を示す情報が記録媒体30に記憶されている。例えば、車高の代表的な実寸が1.5[m]の乗用車を囲むバウンディングボックスの高さがh1画素であれば直線距離がD1[m]であり、h2画素であれば直線距離がD2[m]であることが対応付けられている。貨物自動車や2輪車等の他の種別についてもそれぞれ対応関係を示す情報が記録媒体30に記憶されている。制御部20は、この対応関係に基づいて、バウンディングボックスBの高さhに対応する直線距離D(図2Bを参照)を算出する。以上のようにして、制御部20は、カメラ40が撮影した画像に基づいて、画像内に含まれる他車両の相対方位θと、自車両との直線距離Dを取得する。
道路情報取得部21bは、自車両の現在位置周辺の道路の位置および形状を示す道路情報を取得する機能を制御部20に実現させるプログラムモジュールである。制御部20は、GNSS受信部41、車速センサ42、ジャイロセンサ43の出力信号と地図情報30aに基づいて地図の座標系における自車両の現在位置を取得する。さらに制御部20は、カメラ40の撮影画像に基づいて道路や車線の区画線を検出し自車両が走行している車線を特定してもよい。このようにして自車両の現在位置を特定すると、制御部20は、自車両の現在位置の周辺の道路の道路情報(リンクデータ、形状補間点データ等)を取得する。本実施形態において、制御部20は、自車両が走行する予定の走行予定道路の道路情報を取得する。
走行予定道路としては、例えば目的地までの経路誘導中の場合は当該経路上の未走行道路であって、自車両の現在位置から予め決められた距離の範囲(例えばカメラ40の視野相当の範囲)内にある道路区間が取得されてよい。また例えば、走行予定道路としては、自車両の現在位置を含む道路の道なりや自車両の走行履歴等に基づいて推定される道路であって、自車両の現在位置から予め決められた距離の範囲内にある道路区間が取得されてもよい。
他車両挙動推定部21cは、相対位置と自車両の現在位置と道路情報とに基づいて他車両と道路との最短距離を取得し、最短距離が既定値以下の場合に道路上に他車両が存在すると推定する機能を制御部20に実現させるプログラムモジュールである。まず、他車両挙動推定部21cの機能により制御部20は、自車両を基準とした他車両の相対位置(相対方位θ、直線距離D)と自車両の現在位置とに基づいて、地図の座標系における他車両の位置を取得する。すなわち制御部20は、カメラ40による画像撮影時の地図の座標系における自車両の位置(車両座標系の原点)および姿勢(車両座標系の車長軸の向き)を特定する。さらに、制御部20は、車長軸に対して相対方位θ傾斜した方向の線上で車両座標系の原点から直線距離Dだけ離れた位置を、地図の座標系における他車両の位置として取得する。さらに制御部20は、走行予定道路の道路情報に基づいて、他車両の位置と走行予定道路との最短距離を取得する。
図2Bを参照しながら最短距離取得のための具体的な処理内容を説明する。図2Bの例において、地点P1からP8は走行予定道路の形状補間点を示している。制御部20は、自車両の現在位置(原点O)と各形状補間点との距離をそれぞれ算出する。続いて制御部20は、算出した距離が、自車両と他車両とを結ぶ直線OPの長さである直線距離D以下で且つ最も大きな値となる第1地点を取得する。図2Bの例の場合、第1地点に該当するのは地点P7である。制御部20は、第1地点よりも自車両の進行方向において前方側の次の形状補間点である第2地点を取得し、第1地点および第2地点を両端とする道路区間を特定する。制御部20は特定した道路区間と他車両との最短距離を取得する。図2Bの例の場合、当該道路区間はP7−P8であり、制御部20は、他車両の位置Pから線分P7P8に下ろした垂線PQの長さ(最短距離)を算出する。以上のようにして、制御部20は、他車両の位置Pと走行予定道路との最短距離を取得する。
制御部20は、他車両と走行予定道路との最短距離(垂線PQの長さ)が既定値以下であるか否かを判定する。既定値は、他車両が走行予定道路上に存在するか否かを判定するための閾値であり、走行予定道路の車線数や車線幅に応じて設定されてよい。本実施形態において、形状補間点は道路の中央線上に設定されていることを前提としている。当該道路上に車両が存在する場合、垂線PQの長さは、中央線から道路の最も外側の区画線までの長さ(幅)を超えないと想定することができる。制御部20は、既定値を、中央線から道路の最も外側の区画線までの長さに相当する値とし、垂線PQの長さが既定値以下であるか否かを判定する。制御部20は、既定値以下である場合に他車両が走行予定道路に存在すると推定し、既定値以下でない場合に他車両は走行予定道路の外側にいると推定する。
さらに制御部20は、他車両挙動推定部21cの機能により、自車両や他車両の進行方向に基づいて、他車両の挙動を推定する。すなわち制御部20は、他車両が走行予定道路に存在する場合に、他車両が自車両にとっての先行車両であるのか、対向車両であるのか、あるいは先行車両でも対向車両でもない(例えば停止車両)かを推定する。
図2Bを参照しながら具体的に説明する。まず制御部20は、相対位置および自車両の現在位置から特定される他車両の位置Pの時系列変化に基づいて他車両の進行方向d2を取得する。例えば制御部20は、カメラ40で連続して撮影された画像に基づいて取得された他車両の位置のうち、隣接する2個の位置を結ぶ方向に基づいて地図の座標系における進行方向を算出する。そして、制御部20は、これらの進行方向の統計値を他車両の進行方向d2として算出する。なお、「方向」は、例えば、地図の座標系における基準(例えば、特定の座標軸や自車両の進行方向)に対する傾斜角等によって定義可能である(以下同様)。
また制御部20は、走行予定道路において他車両との距離が最短となる地点を含む道路区間の延びる方向を道路情報に基づいて取得する。走行予定道路において他車両との距離が最短となる地点は、他車両から走行予定道路に下ろした垂線と走行予定道路との交点である。本実施形態において制御部20は、当該交点を含む道路区間を特定し、特定した道路区間の両端点の位置から当該道路区間の延びる方向を取得する。図2Bの例において制御部20は、道路区間(P7−P8)の延びる方向を算出する。
制御部20は、他車両の進行方向と、道路区間の延びる方向との差分が基準値以下であって、自車両の進行方向を基準とした順方向に該当する場合に、他車両が先行車両であると推定する。また、制御部20は、他車両の進行方向と、道路区間の延びる方向との差分が基準値以下であって、自車両の進行方向を基準とした逆方向に該当する場合に、他車両が対向車両であると推定する。他車両の進行方向と、道路区間の延びる方向との差分は、他車両の進行方向と、道路区間の延びる方向とのなす角度(鋭角側)である。基準値は、2つの方向がほぼ平行とみなすか否かを判定するための閾値である。図2Bの例の場合、制御部20は、道路区間(P7−P8)の延びる方向と他車両の進行方向d2との角度差分を算出する。図2Bの例の場合、角度差分が基準値以下であるとして説明を続ける。角度差分が基準値以下である場合、自車両の走行予定道路上にある道路区間を他車両は移動していると見なすことができる。なお、基準値は例えば、45°程度を想定してよい(道路区間の延びる方向を中心として左右45°)。
制御部20は、自車両の走行履歴や誘導経路の情報等から自車両の進行方向(ノードや形状補間点の通過順)を取得する。図2Bの例の場合、P1,P2,…P7,P8が通過予定順である。制御部20は、自車両の進行方向と一致する方向を順方向、進行方向の逆を逆方向と見なす。従って道路区間(P7−P8)において順方向は、P7からP8に向かう方向である。制御部20は、他車両の進行方向から他車両が道路区間を順方向か逆方向のいずれの向きで走行しているかを判定する。順方向に移動している場合、制御部20は他車両を先行車両であると推定し、逆方向に移動している場合、制御部20は他車両を対向車両であると推定する。図2Bの例の場合、制御部20は、他車両の進行方向d2に基づいて他車両は道路区間(P7−P8)をP8からP7に向かう方向、すなわち自車両の進行方向を基準とした逆方向に移動していると見なし、他車両は対向車両であると推定する。
なお、制御部20は、他車両の進行方向と、道路区間の延びる方向との差分が基準値を超える場合、他車両が道路区間の延びる方向に沿わない方向に移動している(例えば、走行予定道路外への退出、走行予定道路外から走行道路への進入、走行予定道路の横断等)と推定する。また制御部20は、他車両の位置Pに変化がない場合、他車両が走行予定道路上で停止していると推定する。
リスク判定部21dは、他車両挙動推定部21cによる推定結果に基づいて、自車両に対する他車両の衝突リスクを判定する機能を制御部20に実現させるプログラムモジュールである。本実施形態において、他車両が走行予定道路の外側にいると推定された場合、制御部20は、衝突リスク無しと判定し当該他車両について衝突リスクの案内は行わない。また、他車両が走行予定道路上に存在する場合、制御部20は、自車両と他車両との衝突リスクを判定する。制御部20は、地図の座標系における自車両の位置と、地図の座標系における他車両の位置と、他車両と自車両との道路の長さ方向における距離と、自車両の移動速度と、他車両の移動速度と、に基づいて、自車両と他車両とが移動速度を維持して移動した場合の一定時間将来までにおける衝突リスクの判定を、継続的に行う。具体的には制御部20は、現在からJ秒後(Jは正の数)までの期間において、走行予定道路の延びる方向における自車両と他車両との距離がK以内(Kは正の数)となることがあるか否かを判定する。J秒後までの期間において距離がK以内となることがあると判定された場合、制御部20は自車両に対する他車両の衝突リスクが有ると判定し、運転者に案内する。なお、走行予定道路の幅方向における自車両の位置と他車両の位置を算出し、両者が閾値よりも近い場合であってJ秒後までの期間において距離がK以内となることがある場合に衝突リスクがあると判定する構成であってもよい。なお、他車両が先行車両又は対向車両である場合、制御部20は、他車両は走行予定道路上の移動を継続すると仮定して上述の衝突リスクの判定を行う。他車両が走行予定道路上で停止している車両である場合、制御部20は、他車両の移動速度を0として衝突リスクを判定する。他車両が走行予定道路の延びる方向に沿わずに移動している車両である場合、制御部20は、例えば、走行予定道路上での停止車両と同等と見なして(移動速度0)衝突リスクを判定してもよい。あるいは、他車両が移動速度や移動方向を維持した場合にJ秒後までに他車両が走行予定道路外にある場合、制御部20は衝突リスク無しと判定してもよい。なお、衝突リスク有りと判定された場合、制御部20は、ユーザI/F部44を用いて衝突リスクの案内を行う。例えば、警告音をスピーカから発生させてもよいし、ヘッドアップディスプレイに注意喚起を促す図形や文字を表示させてもよい。
以上のように、本実施形態の場合、自車両を基準とした相対位置と自車両の現在位置とに基づいて他車両の位置を取得し、自車両周辺の道路の道路情報に基づいて他車両と道路との最短距離を取得する。そして、最短距離が既定値以下である場合に当該道路に他車両が存在すると推定する。そのため、自車両の周辺の道路の道路情報を用いずに、自車両の現在位置を基準とした他車両の相対位置に基づいて他車両の位置や他車両の挙動を推定する構成と比較すると、他車両の位置や挙動の推定精度を向上させることができる。他車両の位置を道路情報に基づいて推定するため、例えば自車両と他車両の間の道路の形状が直線でない場合であっても、本実施形態によれば従来の手法と比較して推定精度を向上させることができる。また、従来は、信頼できる精度で他車両の位置を推定するために、検出対象の他車両を自車両に近い位置にある車両に絞る必要があったが、本実施形態の場合、自車両からより遠い位置にある他車両も位置や挙動の検出対象とすることができる。従って本実施形態によれば、自車両に対する他車両の衝突リスクの判定精度を向上させることができる。
(2)リスク判定処理:
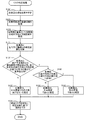
次に、制御部20が実行するリスク判定処理を、図3を参照しながら説明する。制御部20は、カメラ40による撮影周期毎に、撮影された画像を対象とする画像認識処理を実行する。撮影された画像内に車両の特徴を示す画像が含まれている場合、制御部20は、当該車両(他車両)の画像を囲むバウンディングボックスの対角2頂点の座標を取得する。また、バウンディングボックス内の他車両の種別を取得する。これらの処理を経た後、制御部20は、画像I内に含まれる他車両毎にリスク判定処理を実行する。
次に、制御部20が実行するリスク判定処理を、図3を参照しながら説明する。制御部20は、カメラ40による撮影周期毎に、撮影された画像を対象とする画像認識処理を実行する。撮影された画像内に車両の特徴を示す画像が含まれている場合、制御部20は、当該車両(他車両)の画像を囲むバウンディングボックスの対角2頂点の座標を取得する。また、バウンディングボックス内の他車両の種別を取得する。これらの処理を経た後、制御部20は、画像I内に含まれる他車両毎にリスク判定処理を実行する。
リスク判定処理が開始されると、制御部20は、道路情報取得部21bの機能により、自車両の現在位置を取得し(ステップS100)、自車両の現在位置周辺の道路情報を取得する(ステップS105)。すなわち、制御部20は、GNSS受信部41、車速センサ42、ジャイロセンサ43の出力信号と地図情報に基づいて、地図の座標系における自車両の現在位置を取得する。制御部20は、自車両の現在位置の周辺の道路情報を取得する。取得した道路情報には、カメラ40の視野内に含まれる道路の形状や位置を示す情報が含まれる。
続いて、制御部20は、相対位置情報取得部21aの機能により、自車両を基準とした他車両の相対方位θと直線距離Dを取得する(ステップS110)。すなわち、制御部20は、バウンディングボックスBの対角2頂点の座標から代表座標Boを算出する。そして、画像I内の各座標と、自車両を基準とした相対方位との対応関係に基づいて、制御部20は、バウンディングボックスBの代表座標Boに写る他車両の相対方位を取得する。また、制御部20は、バウンディングボックスBの対角2頂点の座標から、バウンディングボックスBの高さhを算出する。また制御部20は、バウンディングボックスB内の車両の種別を取得する。そして、バウンディングボックスBの高さを示す画素数と、当該バウンディングボックス内の車両との直線距離との対応関係であって、車両の種別に応じた対応関係に基づいて、制御部20は、バウンディングボックスBの高さhに対応する直線距離Dを算出する。
続いて、制御部20は、他車両挙動推定部21cの機能により、他車両と走行予定道路との最短距離を取得する(ステップS115)。すなわち制御部20は、走行予定道路上の形状補間点やノードと自車両との距離を算出し、自車両と他車両との直線距離D以下で最も距離が大きい値となる第1地点を特定する。制御部20は第1地点および上述の第2地点を両端とする道路区間を特定し、当該道路区間と他車両との最短距離を算出する。図2Bの例の場合、垂線PQ(線分)の長さを算出する。
続いて、制御部20は、他車両挙動推定部21cの機能により、他車両と走行予定道路との最短距離が既定値以内、且つ、他車両の進行方向と道路区間の延びる方向の差分が基準値以内であるか否かを判定する(ステップS120)。すなわち制御部20は、ステップS105で取得した最短距離が既定値以内か否かを判定する。さらに制御部20は、他車両の位置の時系列変化から他車両の進行方向を取得する。また制御部20は、自車両の走行予定道路のうち他車両が進行中の道路区間の延びる方向を取得する。制御部20は、他車両の進行方向と当該道路区間の延びる方向との角度差分を算出し、角度差分が基準値以内であるか否かを判定する。
ステップS120において2つの条件を満たすと判定されなかった場合、すなわち、少なくともいずれか一方の条件を満たさない場合、制御部20は、他車両挙動推定部21cの機能により、他車両は、対向車両でも先行車両でもないと推定する(ステップS125)。すなわち、2つの条件のうち少なくともいずれか一方を満たさない場合、制御部20は、他車両は走行予定道路上に存在しないか、走行予定道路上に存在していても道路区間に沿った移動はしていない(停止も含む)と推定する。
ステップS120において2つの条件を満たすと判定された場合、制御部20は、他車両挙動推定部21cの機能により、他車両の進行方向が自車両の進行方向の順方向に該当するか否かを判定する(ステップS130)。ステップS130において該当すると判定されなかった場合、すなわち他車両の進行方向が自車両の進行方向の逆方向に該当する場合、制御部20は、他車両挙動推定部21cの機能により、他車両は対向車両であると推定する(ステップS135)。ステップS130において該当すると判定された場合、制御部20は、他車両挙動推定部21cの機能により、他車両は先行車両であると推定する(ステップS140)。
ステップS125,S135またはS140を実行後、制御部20は、リスク判定部21dの機能により、衝突リスクを判定し、判定結果に基づく案内を行う(ステップS145)。すなわち、制御部20は、他車両の位置、自車両の位置、走行予定道路の長さ方向における両車両の距離、走行予定道路の幅方向における他車両の位置、走行予定道路の幅方向における自車両の位置、他車両の移動速度、自車両の移動速度等に基づいて、上述のように自車両と他車両との衝突(追突、正面衝突を含む)リスクを判定する。衝突リスクが有りの場合に、制御部20は、他車両との衝突リスクが有ることを例えば警告音等によって運転者に案内する。
(3)他の実施形態:
以上の実施形態は本発明を実施するための一例であり、他にも種々の実施形態を採用可能である。例えば、リスク判定システムは、車両等に搭載された装置であっても良いし、可搬型の端末によって実現される装置であっても良いし、複数の装置(例えば、クライアントとサーバ等)によって実現されるシステムであっても良い。さらに、リスク判定システムを構成する相対位置情報取得部21a、道路情報取得部21b、他車両挙動推定部21c、リスク判定部21dの少なくとも一部が複数の装置に分かれて存在していても良い。むろん、上述の実施形態の一部の構成が省略されてもよいし、処理の順序が変動または省略されてもよい。例えば、リスク判定部21dが省略され、他車両の位置や挙動(対向車両、先行車両、道路上の停止車両、道路外の車両等)を示す情報が地図表示処理部に提供されてもよい。この場合地図表示処理部は、例えば、当該情報に基づいて、地図上の他車両の位置に、他車両を示すアイコンを、挙動に応じた表示態様で表示してもよい。また例えば、ヘッドアップディスプレイにて他車両の挙動を示す文字や図形を表示してもよい。
以上の実施形態は本発明を実施するための一例であり、他にも種々の実施形態を採用可能である。例えば、リスク判定システムは、車両等に搭載された装置であっても良いし、可搬型の端末によって実現される装置であっても良いし、複数の装置(例えば、クライアントとサーバ等)によって実現されるシステムであっても良い。さらに、リスク判定システムを構成する相対位置情報取得部21a、道路情報取得部21b、他車両挙動推定部21c、リスク判定部21dの少なくとも一部が複数の装置に分かれて存在していても良い。むろん、上述の実施形態の一部の構成が省略されてもよいし、処理の順序が変動または省略されてもよい。例えば、リスク判定部21dが省略され、他車両の位置や挙動(対向車両、先行車両、道路上の停止車両、道路外の車両等)を示す情報が地図表示処理部に提供されてもよい。この場合地図表示処理部は、例えば、当該情報に基づいて、地図上の他車両の位置に、他車両を示すアイコンを、挙動に応じた表示態様で表示してもよい。また例えば、ヘッドアップディスプレイにて他車両の挙動を示す文字や図形を表示してもよい。
相対位置情報取得部は、自車両の周辺に存在する他車両の、自車両を基準とした相対位置を取得することができればよい。自車両を基準とした相対位置は、自車両において定義された座標系における他車両の位置を示す情報である。自車両を基準とした他車両の相対位置は、例えば、車両座標系の車長軸と車幅軸とを含む平面における位置で表現されてもよいし、3次元の座標系における位置で表現されてもよい。相対位置は、自車両の周囲を撮影するカメラ、レーダ、LIDER等の様々なセンサの出力に基づいて取得してよい。また、自車両の前方だけでなく、側方や後方側に存在する他車両の相対位置を取得してもよい。また、カメラが撮影した画像からの他車両の相対位置の取得は、画像内において他車両を囲むバウンディングボックスの大きさや位置に基づいて行われても良いし、その他の方法で行われても良い。例えば、入力された画像内に含まれる他車両との距離や相対方位を出力するように機械学習されたモデルを用いて行われても良い。
道路情報取得部は、自車両の現在位置周辺の道路の位置および形状を示す道路情報を取得することができればよい。自車両の現在位置周辺の道路情報として、相対位置情報取得部における他車両の検出範囲に相当する領域の道路情報(リンクデータ、形状補間点データ等)を取得することができればよい。検出範囲に相当する領域は、例えば自車両からの距離で規定されてもよい(例えば、自車両の進行方向前方の第1距離と、進行方向に直交する方向において左右各第2距離の領域等)し、距離および角度で決められても良い(例えば、自車両から第1距離内の範囲であって自車両の基準位置から進行方向前方を指す車長軸を基準として左右既定角度の範囲の領域等)。
走行予定道路はカーブしていてもよい。すなわち走行予定道路がカーブしている場合に上記実施形態のように他車両の挙動を推定し、走行予定道路がカーブしていない場合は別のアルゴリズムによって先行車両や対向車両等の推定を行ってもよい。具体的には例えば、図3のリスク判定処理において、ステップS100からS105を実行後、制御部20は走行予定道路がカーブしているか否かを判定し、カーブしている場合にステップS110以降の処理を行う。カーブしていない場合、例えば制御部20は、カメラ40の撮影画像から他車両の相対方位を取得し、他車両の相対方位が自車両の進行方向を基準として左右既定角度内であるか否かを判定し、既定角度内であれば他車両が先行車両であると推定し、既定角度外であれば他車両を先行車両ではないと推定してもよい。また、カーブしていない場合、制御部20は、他車両の検出や先行車両であるか否かの判定等を行わなくてもよい。なお、走行予定道路がカーブしているか否かは、道路情報に基づいて特定可能である。例えば、走行予定道路に1以上の形状補間点が設定されている場合、走行予定道路はカーブしているとみなすことができる。また例えば、走行予定道路上の隣接する道路区間(端点は交差点を示すノードでもよいし形状補間点でもよい)との角度差分が予め決められた閾値以上である場合に走行予定道路はカーブしているとみなすことができる。形状補間点、ノードの中から連続する3個以上の点を抽出し、これらの点に基づいて曲率半径を求め、曲率半径が既定値以下の区間をカーブとみなしてもよい。
道路情報取得部にて道路情報を取得する対象の道路は、自車両が走行する予定の走行予定道路であってもよいし、走行予定道路以外の道路を含んでも良い。走行予定道路以外の道路であっても、例えば走行予定道路と接続する道路上を走行予定道路に向かって移動する車両であるか否かを検出し、自車両との衝突リスク判定を行っても良い。また例えば、自車両の後方を視野とするカメラを備えている場合、自車両が走行してきた道路の道路情報を取得してもよい。後方から自車両を追い越しあるいは追い抜きしようとしている他車両を検出し、自車両が車線変更を行った場合の衝突の有無を予測し、注意喚起を行ってもよい。
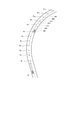
他車両挙動推定部は、相対位置および自車両の現在位置の時系列変化に基づいて、他車両の走行軌跡を取得し、走行軌跡と自車両走行道路との角度差分が基準値以下である場合に、他車両が自車両走行道路上に存在すると推定する構成を採用してもよい。自車両走行道路は、自車両が走行してきた道路でもよいし、自車両がこれから走行予定の道路であってもよい。具体的には例えば、制御部20は、図3のステップS100からS110をカメラ40の撮影周期に同期して実行し、各撮影周期の他車両の位置(地図の座標系における位置)を時系列順に並べた他車両の走行軌跡を取得する。例えば図4の例の場合、制御部20は他車両の走行軌跡としてpp1、pp2、…pp7を取得する。また、制御部20は、自車両走行道路において、自車両の進行方向の前方であって自車両現在位置から予め決められた距離内に含まれる道路形状情報(形状補間点やノード)を取得する。例えば図4の例の場合、制御部20はP1、P2、…P12等を取得する。
制御部20は他車両の走行軌跡が示す走行距離(pp1からpp7の各点間の距離の和)を算出し、例えば、走行予定道路のP1からP12において当該走行距離以上の最小の道路区間を、走行軌跡との比較対象区間として順に設定する。例えば図4の場合、制御部20は、P12からP8までの道路区間、P11からP7までの道路区間、P10からP6までの道路区間、…P5からP1までの道路区間を比較対象区間として設定する。そして制御部20は、各比較対象区間について走行軌跡との角度差分が基準値以下であるか否かを判定する。なお、比較対象となる走行軌跡や自車両走行道路の長さは任意であり、走行軌跡の1区間(例えばpp1−pp2等)と自車両走行道路の1区間(例えばP11−P10等)とを比較してもよいし、走行履歴のN区間分と自車両走行道路のM区間分を比較してもよい(N,Mは1以上の自然数)。後者の場合、N区間とM区間の長さが近い長さとなるように区間が選択されてもよい。
例えば、比較対象区間P11からP7と走行軌跡との比較は次のように行われてもよい。制御部20はベクトルP11P10、P10P9、…P8P7の統計値を示すベクトルと、ベクトルpp1pp2、pp2pp3、…pp6pp7の統計値を示すベクトルを算出し、両ベクトルがなす角(鋭角側)が基準値以下である場合に、他車両が自車両走行道路上に存在する(P11からP7までの道路区間を走行してきた)と推定する構成を採用してもよい。なお、走行軌跡と自車両走行道路とのなす角はさらに精密に比較されてもよい。例えば、走行軌跡をn分割(nは2以上の自然数)するとともに自車両走行道路の比較対象区間もn分割し、走行履歴のm番目(mは1以上n以下の自然数)の区間のベクトルと、比較対象区間のm番目のベクトルとのなす角(鋭角)を算出する。n個全てにおいてなす角が基準値以下である場合、制御部20は他車両が自車両走行道路の比較対象区間を走行してきており、自車両走行道路上に存在する、と推定してもよい。
リスク判定部は、自車両に対する他車両の衝突リスクを判定することができればよい。リスク判定部の判定結果は、車両の動作を制御する車両制御ECUに提供されてもよい。その結果、車両制御ECUによって、衝突を回避するように車両の動作が制御されてもよい。
さらに、本発明のように、自車両の位置と、自車両に対する他車両の相対位置と、道路情報とに基づいて他車両の位置や挙動を推定し、自車両に対する他車両の衝突リスクを判定する手法は、方法やコンピュータに実行させるプログラムとしても適用可能である。また、以上のようなシステム、プログラム、方法は、単独の装置として実現される場合もあれば、車両に備えられる各部と共有の部品を利用して実現される場合もあり、各種の態様を含むものである。また、一部がソフトウェアであり一部がハードウェアであったりするなど、適宜、変更可能である。さらに、システムを制御するプログラムの記録媒体としても発明は成立する。むろん、そのプログラムの記録媒体は、磁気記録媒体であってもよいし半導体メモリであってもよいし、今後開発されるいかなる記録媒体においても全く同様に考えることができる。
10…ナビゲーションシステム、20…制御部、21…リスク判定プログラム、21a…相対位置情報取得部、21b…道路情報取得部、21c…他車両挙動推定部、30…記録媒体、30a…地図情報、40…カメラ、41…GNSS受信部、42…車速センサ、43…ジャイロセンサ、44…ユーザI/F部、B…バウンディングボックス、Bo…代表座標、D…直線距離、I…画像、O…原点、d2…他車両の進行方向、θ…相対方位
Claims (7)
- 自車両の周辺に存在する他車両の、前記自車両を基準とした相対位置を取得する相対位置情報取得部と、
前記自車両の現在位置周辺の道路の位置および形状を示す道路情報を取得する道路情報取得部と、
前記相対位置と前記自車両の現在位置と前記道路情報とに基づいて前記他車両と前記道路との最短距離を取得し、前記最短距離が既定値以下の場合に前記道路上に前記他車両が存在すると推定する他車両挙動推定部と、
推定結果に基づいて、前記自車両に対する前記他車両の衝突リスクを判定するリスク判定部と、
を備えるリスク判定システム。 - 前記道路は、前記自車両が走行する予定の走行予定道路を含み、
前記他車両挙動推定部は、
前記相対位置および前記自車両の現在位置の時系列変化に基づいて前記他車両の進行方向を取得し、
前記走行予定道路において前記他車両との距離が最短となる地点を含む道路区間の延びる方向を前記道路情報に基づいて取得し、
前記他車両の進行方向と、前記道路区間の延びる方向との差分が基準値以下であって、前記自車両の進行方向を基準とした順方向に該当する場合に、前記他車両が先行車両であると推定し、
前記他車両の進行方向と、前記道路区間の延びる方向との差分が前記基準値以下であって、前記自車両の進行方向を基準とした逆方向に該当する場合に、前記他車両が対向車両であると推定する、
請求項1に記載のリスク判定システム。 - 前記相対位置情報取得部は、前記自車両に備えられた1個のカメラが撮影した画像に基づいて前記相対位置を取得する、
請求項2に記載のリスク判定システム。 - 前記走行予定道路はカーブしている、
請求項3に記載のリスク判定システム。 - 自車両の周辺に存在する他車両の、前記自車両を基準とした相対位置を取得する相対位置情報取得部と、
前記自車両が走行する自車両走行道路の位置および形状を示す道路情報を取得する道路情報取得部と、
前記相対位置および前記自車両の現在位置の時系列変化に基づいて前記他車両の走行軌跡を取得し、前記道路情報に基づいて前記走行軌跡と前記自車両走行道路との角度差分を取得し、前記角度差分が基準値以下である場合に前記他車両が前記自車両走行道路上に存在すると推定する他車両挙動推定部と、
推定結果に基づいて、前記自車両に対する前記他車両の衝突リスクを判定するリスク判定部と、
を備えるリスク判定システム。 - コンピュータを、
自車両の周辺に存在する他車両の、前記自車両を基準とした相対位置を取得する相対位置情報取得部、
前記自車両の現在位置周辺の道路の位置および形状を示す道路情報を取得する道路情報取得部、
前記相対位置と前記自車両の現在位置と前記道路情報とに基づいて前記他車両と前記道路との最短距離を取得し、前記最短距離が既定値以下の場合に前記道路上に前記他車両が存在すると推定する他車両挙動推定部、
推定結果に基づいて、前記自車両に対する前記他車両の衝突リスクを判定するリスク判定部、
として機能させるリスク判定プログラム。 - コンピュータを、
自車両の周辺に存在する他車両の、前記自車両を基準とした相対位置を取得する相対位置情報取得部、
前記自車両が走行する自車両走行道路の位置および形状を示す道路情報を取得する道路情報取得部、
前記相対位置および前記自車両の現在位置の時系列変化に基づいて前記他車両の走行軌跡を取得し、前記道路情報に基づいて前記走行軌跡と前記自車両走行道路との角度差分を取得し、前記角度差分が基準値以下である場合に前記他車両が前記自車両走行道路上に存在すると推定する他車両挙動推定部、
推定結果に基づいて、前記自車両に対する前記他車両の衝突リスクを判定するリスク判定部、
として機能させるリスク判定プログラム。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2020005647A JP2021114059A (ja) | 2020-01-17 | 2020-01-17 | リスク判定システム、リスク判定プログラム |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2020005647A JP2021114059A (ja) | 2020-01-17 | 2020-01-17 | リスク判定システム、リスク判定プログラム |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| JP2021114059A true JP2021114059A (ja) | 2021-08-05 |
Family
ID=77077000
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2020005647A Pending JP2021114059A (ja) | 2020-01-17 | 2020-01-17 | リスク判定システム、リスク判定プログラム |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP2021114059A (ja) |
Cited By (3)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN115100903A (zh) * | 2022-06-17 | 2022-09-23 | 武汉华科全达交通规划设计咨询有限公司 | 一种基于yolov3目标检测算法的公路弯道双向预警系统 |
| CN115339470A (zh) * | 2022-07-27 | 2022-11-15 | 深圳季连科技有限公司 | 一种基于自动驾驶的狭窄车道车辆避让方法 |
| JP7738114B1 (ja) | 2024-03-18 | 2025-09-11 | 本田技研工業株式会社 | 制御装置、その制御方法、車両、及びプログラム。 |
-
2020
- 2020-01-17 JP JP2020005647A patent/JP2021114059A/ja active Pending
Cited By (4)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN115100903A (zh) * | 2022-06-17 | 2022-09-23 | 武汉华科全达交通规划设计咨询有限公司 | 一种基于yolov3目标检测算法的公路弯道双向预警系统 |
| CN115339470A (zh) * | 2022-07-27 | 2022-11-15 | 深圳季连科技有限公司 | 一种基于自动驾驶的狭窄车道车辆避让方法 |
| JP7738114B1 (ja) | 2024-03-18 | 2025-09-11 | 本田技研工業株式会社 | 制御装置、その制御方法、車両、及びプログラム。 |
| JP2025142762A (ja) * | 2024-03-18 | 2025-10-01 | 本田技研工業株式会社 | 制御装置、その制御方法、車両、及びプログラム。 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| JP4420011B2 (ja) | 物体検知装置 | |
| JP4985142B2 (ja) | 画像認識装置および画像認識装置の画像認識処理方法 | |
| JP6427908B2 (ja) | 地図情報生成システム、方法およびプログラム | |
| EP2333484B1 (en) | Lane determining device and navigation system | |
| JP4985362B2 (ja) | ナビゲーション装置、ナビゲーション方法およびナビゲーションプログラム | |
| JP5949955B2 (ja) | 道路環境認識システム | |
| CN107209998B (zh) | 车道线识别装置以及车道线识别方法 | |
| JP2021197009A (ja) | リスク判定システム、リスク判定プログラム | |
| JP6809531B2 (ja) | 車両判定方法、走行経路補正方法、車両判定装置、及び走行経路補正装置 | |
| JP7573176B2 (ja) | 先行車両判定システム | |
| JP7449497B2 (ja) | 障害物情報取得システム | |
| JP2018048949A (ja) | 物体識別装置 | |
| EP2988097A1 (en) | Driving support system, method, and program | |
| JP6690510B2 (ja) | 物体認識装置 | |
| CN115923839A (zh) | 一种车辆路径规划方法 | |
| JP5682302B2 (ja) | 走行道路推定装置、方法およびプログラム | |
| CN118613849A (zh) | 车辆控制装置 | |
| JP5549468B2 (ja) | 地物位置取得装置、方法およびプログラム | |
| US12555389B2 (en) | Apparatus, method, and computer program for estimating road edge | |
| WO2021145032A1 (ja) | 周辺車両位置推定システム、周辺車両位置推定プログラム | |
| JP2008191818A (ja) | 障害物認識装置及び方法 | |
| JP3797188B2 (ja) | コーナー開始点・道路分岐点検出装置 | |
| JP2022007526A (ja) | 周辺車両判別システム、周辺車両判別プログラム | |
| US20250028053A1 (en) | Vehicle position estimation system | |
| JP2021128769A (ja) | 渋滞検出システム |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A711 | Notification of change in applicant |
Free format text: JAPANESE INTERMEDIATE CODE: A712 Effective date: 20210423 |