JP2022014018A - 操作装置 - Google Patents
操作装置 Download PDFInfo
- Publication number
- JP2022014018A JP2022014018A JP2020116133A JP2020116133A JP2022014018A JP 2022014018 A JP2022014018 A JP 2022014018A JP 2020116133 A JP2020116133 A JP 2020116133A JP 2020116133 A JP2020116133 A JP 2020116133A JP 2022014018 A JP2022014018 A JP 2022014018A
- Authority
- JP
- Japan
- Prior art keywords
- tilting
- unit
- operation unit
- operating
- operating device
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Granted
Links
Images





Classifications
-
- E—FIXED CONSTRUCTIONS
- E02—HYDRAULIC ENGINEERING; FOUNDATIONS; SOIL SHIFTING
- E02F—DREDGING; SOIL-SHIFTING
- E02F9/00—Component parts of dredgers or soil-shifting machines, not restricted to one of the kinds covered by groups E02F3/00 - E02F7/00
- E02F9/20—Drives; Control devices
-
- G—PHYSICS
- G05—CONTROLLING; REGULATING
- G05G—CONTROL DEVICES OR SYSTEMS INSOFAR AS CHARACTERISED BY MECHANICAL FEATURES ONLY
- G05G25/00—Other details or appurtenances of control mechanisms, e.g. supporting intermediate members elastically
-
- G—PHYSICS
- G05—CONTROLLING; REGULATING
- G05G—CONTROL DEVICES OR SYSTEMS INSOFAR AS CHARACTERISED BY MECHANICAL FEATURES ONLY
- G05G9/00—Manually-actuated control mechanisms provided with one single controlling member co-operating with two or more controlled members, e.g. selectively, simultaneously
- G05G9/02—Manually-actuated control mechanisms provided with one single controlling member co-operating with two or more controlled members, e.g. selectively, simultaneously the controlling member being movable in different independent ways, movement in each individual way actuating one controlled member only
- G05G9/04—Manually-actuated control mechanisms provided with one single controlling member co-operating with two or more controlled members, e.g. selectively, simultaneously the controlling member being movable in different independent ways, movement in each individual way actuating one controlled member only in which movement in two or more ways can occur simultaneously
- G05G9/047—Manually-actuated control mechanisms provided with one single controlling member co-operating with two or more controlled members, e.g. selectively, simultaneously the controlling member being movable in different independent ways, movement in each individual way actuating one controlled member only in which movement in two or more ways can occur simultaneously the controlling member being movable by hand about orthogonal axes, e.g. joysticks
Landscapes
- Engineering & Computer Science (AREA)
- Physics & Mathematics (AREA)
- General Physics & Mathematics (AREA)
- Automation & Control Theory (AREA)
- Mining & Mineral Resources (AREA)
- Civil Engineering (AREA)
- General Engineering & Computer Science (AREA)
- Structural Engineering (AREA)
- Operation Control Of Excavators (AREA)
- Mechanical Control Devices (AREA)
Abstract
Description
[実施形態1]
(操作装置100)
(基台40)
(第一操作部10)
(第二操作部20)
(第三操作部30)
(出力部50)
(割当部60)
(カバー部70)
[実施形態2]
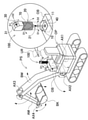
10…第一操作部
11…第一傾動部
12…第一ハウジング
13-1、13-2…第一傾動軸
20、20B…第二操作部
20Ba…シャフト
20Bb…枠体
20Bc…枠体の上面
20Bd…枠体の底面
20Be…枠体側取付穴
21、21B…第二傾動部
22B…第二ハウジング
23B-1、23B-2…第二傾動軸
30…第三操作部
31…第三傾動部
32…第三ハウジング
33-1、33-2…第三傾動軸
34…収納ケース
40…基台
41…取付穴
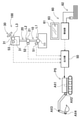
50…出力部
51…第一検出部
52…第二検出部
53…第三検出部
60…割当部
61…表示部
62…入力部
63…割付画像
64…操作対象物表示欄
64a、64b…動作・移動方向欄
65…操作装置表示欄
65a、65b…位置表示欄
70…カバー部
PS…パワーショベル
FE…梯子車
OB…操作台
OP…台座
BM…ブーム
AM…アーム
BK…バケット
UR…ユーザ
AX1~AX4…回転軸
D1…第一方向
D2…第二方向
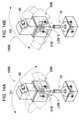
ax1L、ax1R、ax2D、ax2U…第一操作部の傾動方向
AX1L、AX1R…パワーショベルの台座部の水平面内での回転方向
AX2D、AX2U…ブームの上下に移動する方向
AX2U’、AX2D’…梯子車の梯子の移動方向
Y1…第二操作部の傾動方向
Y2…アームの移動方向
R…第二傾動部の回転軸
L1、L1-1、L1-2…第一位置
L2、L2B-1、L2B-2…第二位置
L3…第三位置
90…操作レバー
91~93…操作ボタン
94、95…駆動手段
96…往復動作付勢手段
97、98…リンク部材
P…パワーショベル
J1~J4…回転軸
LV1~LV4…操作レバー
また、本発明の第2の形態に係る操作装置によれば、上記構成に加えて、3つ以上の可動箇所をそれぞれ駆動系で動作可能な操作対象物の動作を制御するための操作装置であって、上面に取付穴を形成している基台と、一端側を前記基台に対し、互いに交差する第一方向及び第二方向に傾動可能な第一傾動部を介して取り付けられた第一操作部と、前記第一操作部の他端側に、少なくとも前記第一方向に傾動可能な第二傾動部を介して一端側を取り付けられた第二操作部と、前記第二操作部の他端側に、少なくとも前記第一方向に傾動可能な第三傾動部を介して取り付けられた第三操作部と、前記基台と第一操作部との相対位置である第一位置を検出可能な第一検出部と、前記第一操作部と第二操作部との相対位置である第二位置を検出可能な第二検出部と、前記第二操作部と第三操作部との相対位置である第三位置を検出可能な第三検出部と、前記第一検出部で検出された第一位置、前記第二検出部で検出された前記第二位置、前記第三検出部で検出された第三位置を、操作対象物の3つ以上の可動箇所をそれぞれ駆動する各駆動系に対して、個別に出力可能な出力部と、を備え、前記第一操作部及び前記第二操作部は、外力を加えない状態で、前記基台上面の取付穴から垂直方向に一直線状に突出されるように、前記第一傾動部を介して前記基台に連結することができる。
さらに、本発明の第3の形態に係る操作装置によれば、上記何れかの構成に加えて、3つ以上の可動箇所をそれぞれ駆動系で動作可能な操作対象物の動作を制御するための操作装置であって、基台と、棒状で一端側を前記基台に対し、互いに交差する第一方向及び第二方向に傾動可能な第一傾動部を介して取り付けられた第一操作部と、前記第一操作部の他端側に、少なくとも前記第一方向に傾動可能な第二傾動部を介して一端側を取り付けられた棒状の第二操作部と、前記第二操作部の他端側に、少なくとも前記第一方向に傾動可能な第三傾動部を介して取り付けられた第三操作部と、前記基台と第一操作部との相対位置である第一位置を検出可能な第一検出部と、前記第一操作部と第二操作部との相対位置である第二位置を検出可能な第二検出部と、前記第二操作部と第三操作部との相対位置である第三位置を検出可能な第三検出部と、前記第一検出部で検出された第一位置、前記第二検出部で検出された前記第二位置、前記第三検出部で検出された第三位置を、操作対象物の3つ以上の可動箇所をそれぞれ駆動する各駆動系に対して、個別に出力可能な出力部と、を備え、前記第一操作部は、前記基台から垂直方向に突出されるように、前記第一傾動部を介して前記基台に連結され、ユーザの指と対応する位置に配置された前記第三操作部の前記第三傾動部を傾動させる応力を、前記第二傾動部を傾動させる応力よりも小さく設定し、前記第二傾動部を傾動させる応力を、前記第一傾動部を傾動させる応力よりも小さく設定することができる。上記構成により、複数並んだ傾動部を傾動させる応力を異ならせることで、どの部分を傾動させているかの感覚を操作者が把握し易くできる。
また、本発明の第2の形態に係る操作装置によれば、上記構成に加えて、3つ以上の可動箇所であって、任意の長さを有するアーム又はブームを可動自在に連結した可動箇所を一以上含む可動箇所をそれぞれ駆動系で動作可能な操作対象物の動作を制御するための操作装置であって、上面に取付穴を形成している基台と、一端側を前記基台に対し、互いに交差する第一方向及び第二方向に傾動可能な第一傾動部を介して取り付けられた第一操作部と、前記第一操作部の他端側に、少なくとも前記第一方向に傾動可能な第二傾動部を介して一端側を取り付けられた第二操作部と、前記第二操作部の他端側に、少なくとも前記第一方向に傾動可能な第三傾動部を介して取り付けられた第三操作部と、前記基台と第一操作部との相対位置である第一位置を検出可能な第一検出部と、前記第一操作部と第二操作部との相対位置である第二位置を検出可能な第二検出部と、前記第二操作部と第三操作部との相対位置である第三位置を検出可能な第三検出部と、前記第一検出部で検出された第一位置、前記第二検出部で検出された前記第二位置、前記第三検出部で検出された第三位置を、操作対象物の3つ以上の可動箇所をそれぞれ駆動する各駆動系に対して、個別に出力可能な出力部と、前記出力部の第一位置、第二位置、第三位置のいずれかの出力を、アーム又はブームを連結した可動箇所の移動方向と対応させるように割り付けるための割当部とを備えることができる。
さらに、本発明の第3の形態に係る操作装置によれば、上記何れかの構成に加えて、3つ以上の可動箇所であって、任意の長さを有するアーム又はブームを可動自在に連結した可動箇所を一以上含む可動箇所をそれぞれ駆動系で動作可能な操作対象物の動作を制御するための操作装置であって、基台と、棒状で一端側を前記基台に対し、互いに交差する第一方向及び第二方向に傾動可能な第一傾動部を介して取り付けられた第一操作部と、前記第一操作部の他端側に、少なくとも前記第一方向に傾動可能な第二傾動部を介して一端側を取り付けられた棒状の第二操作部と、前記第二操作部の他端側に、少なくとも前記第一方向に傾動可能な第三傾動部を介して取り付けられた第三操作部と、前記基台と第一操作部との相対位置である第一位置を検出可能な第一検出部と、前記第一操作部と第二操作部との相対位置である第二位置を検出可能な第二検出部と、前記第二操作部と第三操作部との相対位置である第三位置を検出可能な第三検出部と、前記第一検出部で検出された第一位置、前記第二検出部で検出された前記第二位置、前記第三検出部で検出された第三位置を、操作対象物の3つ以上の可動箇所をそれぞれ駆動する各駆動系に対して、個別に出力可能な出力部と、前記出力部の第一位置、第二位置、第三位置のいずれかの出力を、アーム又はブームを連結した可動箇所の移動方向と対応させるように割り付けるための割当部とを備え、前記第一操作部は、前記基台から垂直方向に突出されるように、前記第一傾動部を介して前記基台に連結され、ユーザの指と対応する位置に配置された前記第三操作部の前記第三傾動部を傾動させる応力を、前記第二傾動部を傾動させる応力よりも小さく設定し、前記第二傾動部を傾動させる応力を、前記第一傾動部を傾動させる応力よりも小さく設定することができる。上記構成により、複数並んだ傾動部を傾動させる応力を異ならせることで、どの部分を傾動させているかの感覚を操作者が把握し易くできる。
Claims (8)
- 3つ以上の可動箇所をそれぞれ駆動系で動作可能な操作対象物の動作を制御するための操作装置であって、
基台と、
棒状で一端側を前記基台に対し、互いに交差する第一方向及び第二方向に傾動可能な第一傾動部を介して取り付けられた第一操作部と、
前記第一操作部の他端側に、少なくとも前記第一方向に傾動可能な第二傾動部を介して一端側を取り付けられた棒状の第二操作部と、
前記第二操作部の他端側に、少なくとも前記第一方向に傾動可能な第三傾動部を介して取り付けられた第三操作部と、
前記基台と第一操作部との相対位置である第一位置を検出可能な第一検出部と、
前記第一操作部と第二操作部との相対位置である第二位置を検出可能な第二検出部と、
前記第二操作部と第三操作部との相対位置である第三位置を検出可能な第三検出部と、
前記第一検出部で検出された第一位置、前記第二検出部で検出された前記第二位置、前記第三検出部で検出された第三位置を、操作対象物の3つ以上の可動箇所をそれぞれ駆動する各駆動系に対して、個別に出力可能な出力部と、
を備え、
前記第一操作部は、前記基台から垂直方向に突出されるように、前記第一傾動部を介して前記基台に連結されてなる操作装置。 - 請求項1に記載の操作装置であって、
前記基台に対する前記第一操作部の傾動方向と、
前記第一操作部に対する前記第二操作部の傾動方向と、
前記第二操作部に対する前記第三操作部の傾動方向とを、
操作対象物の3つ以上の可動箇所のそれぞれの可動方向と、各々一致させてなる操作装置。 - 請求項1又は2に記載の操作装置であって、
前記第二傾動部は、前記第一方向と交差する前記第二方向にも傾動可能に構成してなる操作装置。 - 請求項1~3のいずれか一項に記載の操作装置であって、
前記第三傾動部は、前記第一方向と交差する前記第二方向にも傾動可能に構成してなる操作装置。 - 請求項4に記載の操作装置であって、
前記第三傾動部は、親指で操作可能なジョイスティック状に構成されてなる操作装置。 - 請求項1~5のいずれか一項に記載の操作装置であって、
前記第三傾動部を傾動させる応力を、前記第二傾動部を傾動させる応力よりも小さく設定し、
前記第二傾動部を傾動させる応力を、前記第一傾動部を傾動させる応力よりも小さく設定してなる操作装置。 - 請求項1~6のいずれか一項に記載の操作装置であって、
前記第一傾動部及び第一操作部をジョイスティック状としてなる操作装置。 - 請求項1~7のいずれか一項に記載の操作装置であって、
前記出力部は、前記出力を無線で外部に送信してなる操作装置。
Priority Applications (3)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2020116133A JP7039063B2 (ja) | 2020-07-06 | 2020-07-06 | 操作装置 |
| PCT/JP2021/006943 WO2022009461A1 (ja) | 2020-07-06 | 2021-02-24 | 操作装置 |
| TW110124594A TW202210989A (zh) | 2020-07-06 | 2021-07-05 | 操作裝置 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2020116133A JP7039063B2 (ja) | 2020-07-06 | 2020-07-06 | 操作装置 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JP2022014018A true JP2022014018A (ja) | 2022-01-19 |
| JP7039063B2 JP7039063B2 (ja) | 2022-03-22 |
Family
ID=79553249
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2020116133A Active JP7039063B2 (ja) | 2020-07-06 | 2020-07-06 | 操作装置 |
Country Status (3)
| Country | Link |
|---|---|
| JP (1) | JP7039063B2 (ja) |
| TW (1) | TW202210989A (ja) |
| WO (1) | WO2022009461A1 (ja) |
Cited By (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2023154959A (ja) * | 2022-04-08 | 2023-10-20 | 株式会社小松製作所 | 作業機械 |
| WO2025069947A1 (ja) * | 2023-09-27 | 2025-04-03 | 日立建機株式会社 | 作業機械 |
Citations (9)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPS6274585A (ja) * | 1985-09-27 | 1987-04-06 | 株式会社明電舎 | マニピユレ−タ・マスタ−の制御方式 |
| JPS6427715U (ja) * | 1987-08-12 | 1989-02-17 | ||
| JPH04129682A (ja) * | 1990-09-19 | 1992-04-30 | Mitsui Eng & Shipbuild Co Ltd | 多軸ジョイスティック |
| JPH08132903A (ja) * | 1994-11-04 | 1996-05-28 | Toyo Umpanki Co Ltd | 産業車両の変速切換装置 |
| JPH1167017A (ja) * | 1997-08-12 | 1999-03-09 | Fuji Heavy Ind Ltd | 車載用集中コントロール装置 |
| JP2001306168A (ja) * | 2000-04-26 | 2001-11-02 | Furukawa Co Ltd | 油圧装置の操作レバー |
| DE102004004616A1 (de) * | 2004-01-29 | 2005-08-18 | Carl Zeiss | Gelenkanordnung zur Kabeldurchführung |
| JP2008237812A (ja) * | 2007-03-29 | 2008-10-09 | Olympus Medical Systems Corp | 多関節湾曲機構及び多関節湾曲機構を備えた医療器具 |
| JP2017008527A (ja) * | 2015-06-18 | 2017-01-12 | 日立建機株式会社 | 作業機械の遠隔操作システム |
-
2020
- 2020-07-06 JP JP2020116133A patent/JP7039063B2/ja active Active
-
2021
- 2021-02-24 WO PCT/JP2021/006943 patent/WO2022009461A1/ja not_active Ceased
- 2021-07-05 TW TW110124594A patent/TW202210989A/zh unknown
Patent Citations (9)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPS6274585A (ja) * | 1985-09-27 | 1987-04-06 | 株式会社明電舎 | マニピユレ−タ・マスタ−の制御方式 |
| JPS6427715U (ja) * | 1987-08-12 | 1989-02-17 | ||
| JPH04129682A (ja) * | 1990-09-19 | 1992-04-30 | Mitsui Eng & Shipbuild Co Ltd | 多軸ジョイスティック |
| JPH08132903A (ja) * | 1994-11-04 | 1996-05-28 | Toyo Umpanki Co Ltd | 産業車両の変速切換装置 |
| JPH1167017A (ja) * | 1997-08-12 | 1999-03-09 | Fuji Heavy Ind Ltd | 車載用集中コントロール装置 |
| JP2001306168A (ja) * | 2000-04-26 | 2001-11-02 | Furukawa Co Ltd | 油圧装置の操作レバー |
| DE102004004616A1 (de) * | 2004-01-29 | 2005-08-18 | Carl Zeiss | Gelenkanordnung zur Kabeldurchführung |
| JP2008237812A (ja) * | 2007-03-29 | 2008-10-09 | Olympus Medical Systems Corp | 多関節湾曲機構及び多関節湾曲機構を備えた医療器具 |
| JP2017008527A (ja) * | 2015-06-18 | 2017-01-12 | 日立建機株式会社 | 作業機械の遠隔操作システム |
Cited By (6)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2023154959A (ja) * | 2022-04-08 | 2023-10-20 | 株式会社小松製作所 | 作業機械 |
| WO2025069947A1 (ja) * | 2023-09-27 | 2025-04-03 | 日立建機株式会社 | 作業機械 |
| JP2025056876A (ja) * | 2023-09-27 | 2025-04-09 | 日立建機株式会社 | 作業機械 |
| JP2025081384A (ja) * | 2023-09-27 | 2025-05-27 | 日立建機株式会社 | 作業機械 |
| JP7689168B2 (ja) | 2023-09-27 | 2025-06-05 | 日立建機株式会社 | 作業機械 |
| JP7868203B2 (ja) | 2023-09-27 | 2026-06-01 | 日立建機株式会社 | 作業機械 |
Also Published As
| Publication number | Publication date |
|---|---|
| JP7039063B2 (ja) | 2022-03-22 |
| WO2022009461A1 (ja) | 2022-01-13 |
| TW202210989A (zh) | 2022-03-16 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| US11500475B2 (en) | Dynamically balanced, multi-degrees-of-freedom hand controller | |
| US10664002B2 (en) | Multi-degrees-of-freedom hand held controller | |
| US11281308B2 (en) | Multi-degrees-of-freedom hand controller | |
| US10520973B2 (en) | Dynamically balanced multi-degrees-of-freedom hand controller | |
| JP5886962B1 (ja) | 掘削機械の表示システム、掘削機械及び掘削機械の表示方法 | |
| JP7039063B2 (ja) | 操作装置 | |
| CN113853349A (zh) | 具有起重机控制装置的起重机 | |
| EP3730704B1 (en) | Construction machine | |
| WO2015173936A1 (ja) | 掘削機械の表示システム、掘削機械及び掘削機械の表示方法 | |
| JPWO2015030266A1 (ja) | 掘削機械の表示システム、掘削機械及び画像表示方法 | |
| US20180290299A1 (en) | Teaching device, display device, teaching program, and display program | |
| JPH11154031A (ja) | 3系統の成分を指一本で一度に入力できるジョイスティック | |
| CN104756034A (zh) | 操纵杆 | |
| CN110716457B (zh) | 用于控制机械的工具的控制系统 | |
| ES3058358T3 (es) | Procedimiento para mover un dispositivo de elevación | |
| KR101066867B1 (ko) | 진동모터를 이용하여 힘 피드백을 구현한 굴삭기 제어용 3자유도 병렬형 햅틱 조종장치 | |
| US11261580B2 (en) | Operating device for an implement and implement with a corresponding operating device | |
| JP7012029B2 (ja) | 空中装置のための制御レバーを備えた制御センター | |
| JPH04129682A (ja) | 多軸ジョイスティック | |
| JPH08161103A (ja) | 3次元情報入力装置 | |
| JP7443955B2 (ja) | 作業機械、作業支援システム | |
| JP2005212957A (ja) | 作業機の遠隔操作器 | |
| JP7663448B2 (ja) | 画像処理装置 | |
| RU2777544C2 (ru) | Рабочая машина с устройством управления | |
| JP2022080648A (ja) | 産業用リモートコントローラ |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20210304 |
|
| A871 | Explanation of circumstances concerning accelerated examination |
Free format text: JAPANESE INTERMEDIATE CODE: A871 Effective date: 20210305 |
|
| A975 | Report on accelerated examination |
Free format text: JAPANESE INTERMEDIATE CODE: A971005 Effective date: 20210423 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20210427 |
|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20210625 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20210921 |
|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20211118 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20220215 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20220302 |
|
| R150 | Certificate of patent or registration of utility model |
Ref document number: 7039063 Country of ref document: JP Free format text: JAPANESE INTERMEDIATE CODE: R150 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |