JP2022014672A - 車両駆動システム - Google Patents
車両駆動システム Download PDFInfo
- Publication number
- JP2022014672A JP2022014672A JP2020117150A JP2020117150A JP2022014672A JP 2022014672 A JP2022014672 A JP 2022014672A JP 2020117150 A JP2020117150 A JP 2020117150A JP 2020117150 A JP2020117150 A JP 2020117150A JP 2022014672 A JP2022014672 A JP 2022014672A
- Authority
- JP
- Japan
- Prior art keywords
- vehicle
- accelerator pedal
- torque
- deceleration
- steering
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Granted
Links
Images




Classifications
-
- Y—GENERAL TAGGING OF NEW TECHNOLOGICAL DEVELOPMENTS; GENERAL TAGGING OF CROSS-SECTIONAL TECHNOLOGIES SPANNING OVER SEVERAL SECTIONS OF THE IPC; TECHNICAL SUBJECTS COVERED BY FORMER USPC CROSS-REFERENCE ART COLLECTIONS [XRACs] AND DIGESTS
- Y02—TECHNOLOGIES OR APPLICATIONS FOR MITIGATION OR ADAPTATION AGAINST CLIMATE CHANGE
- Y02T—CLIMATE CHANGE MITIGATION TECHNOLOGIES RELATED TO TRANSPORTATION
- Y02T10/00—Road transport of goods or passengers
- Y02T10/60—Other road transportation technologies with climate change mitigation effect
- Y02T10/72—Electric energy management in electromobility
Landscapes
- Control Of Vehicle Engines Or Engines For Specific Uses (AREA)
- Combined Controls Of Internal Combustion Engines (AREA)
- Electric Propulsion And Braking For Vehicles (AREA)
Abstract
Description
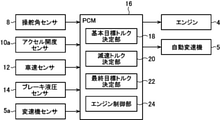
本実施形態においてPCM16は、上述した操舵角センサ8、アクセル開度センサ10a、及び車速センサ12の検出信号の他、エンジン4の運転状態を検出する各種センサが出力した検出信号に基づいて、エンジン4の各部(例えば、スロットルバルブ、ターボ過給機、可変バルブ機構、点火装置、燃料噴射弁、EGR装置等)に対する制御を行うべく、制御信号を出力する。また、PCM16は、車両1の車速、エンジン4の回転数等に基づいて、適切な変速段に設定すべく、自動変速機5に制御信号を出力する。さらに、自動変速機5がマニュアルモードに設定されている場合には、運転者によるパドルスイッチ6bの操作に基づいて、自動変速機5の変速段を、低速側又は高速側に切り替えるように自動変速機5に制御信号を出力する。
基本目標トルク決定部18は、アクセルペダル10の操作を含む車両1の運転状態に基づいて目標加速度を設定し、これに対応する基本目標トルクを決定するように構成されている。
最終目標トルク決定部22は、基本目標トルクと、補正された減速トルクとに基づいて最終目標トルクを決定するように構成されている。
エンジン制御部24は、最終目標トルクを出力させるように、エンジン4に制御信号を出力するように構成されている。
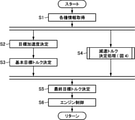
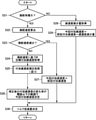
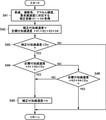
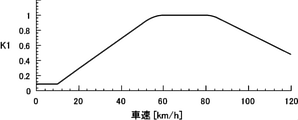
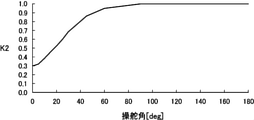
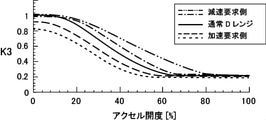
図3は、本発明の第1実施形態による車両駆動システムがエンジン4を制御するエンジン制御処理のフローチャートであり、図4は、本発明の第1実施形態による車両駆動システムが減速トルクを決定する減速トルク決定処理のフローチャートであり、図5は本発明の第1実施形態による車両駆動システムが付加減速度を補正する付加減速度補正処理のフローチャートであり、図6は本発明の第1実施形態による車両駆動システムが決定する目標付加減速度と操舵速度との関係を示したマップであり、図7乃至図10は、本発明の第1実施形態による車両駆動システムが決定する付加減速度の補正係数と、車速、操舵角、アクセル開度、及び、要求減速度のそれぞれとの関係を示したマップである。
エンジン制御処理が開始されると、図3に示すように、ステップS1において、PCM16は車両1の運転状態に関する各種情報を取得する。具体的には、PCM16は、操舵角センサ8が検出した操舵角、アクセル開度センサ10aが検出したアクセル開度、車速センサ12が検出した車速、ブレーキ液圧センサ14が検出したブレーキ液圧、変速機センサ5aによって検出された現在設定されている自動変速機5の変速段等を含む、上述した各種センサが出力した検出信号を運転状態に関する情報として取得する。
その結果、操舵速度の絶対値が減少していない場合、即ち操舵速度の絶対値が増大している又は操舵速度の絶対値が変化していない場合、ステップS24に進み、減速トルク決定部20は、操舵速度に基づき目標付加減速度を取得する。この目標付加減速度は、ドライバの意図した車両挙動を正確に実現するために、車両姿勢制御として、ステアリング操作に応じて車両1に付加すべき減速度である。
図6における横軸は操舵速度を示し、縦軸は目標付加減速度を示す。図6に示すように、操舵速度が閾値TS以下である場合、対応する目標付加減速度は0である。即ち、操舵速度が閾値TS以下である場合、PCM16は、ステアリング操作に基づき車両1に減速度を付加する車両姿勢制御(具体的にはエンジン4の出力トルクの低減)を中止する。
具体的には、減速トルク決定部20は、車速、操舵角、アクセル開度、及び要求減速度と補正係数K1~K4とのそれぞれの関係を示す図7~図10の各マップを参照し、車速、操舵角、アクセル開度、及び要求減速度のそれぞれに対応する補正係数K1、K2、K3、及びK4を取得する。
さらに、図9の二点鎖線に示すように、補正係数K3は、2段階シフトダウンされている場合には、アクセル開度が10%程度以下の領域で最大値1をとり、アクセル開度が25%程度以上の領域では、1段階シフトダウンされている場合よりも大きな値をとる。そして、アクセル開度が75%程度以上の領域で、補正係数K3は最小値0.25になっている。
具体的には、減速トルク決定部20は、前回の処理において決定した付加減速度から今回の処理のステップS25において補正した付加減速度への増大率がRmax以下である場合、ステップS25において補正した付加減速度を今回の処理における付加減速度として決定する。
ステップS6の後、PCM16は、エンジン制御処理を終了する。
この図11(b)に示すように、位置Aにおいて右向きの操舵が開始され、ステアリングの切り込み操作が行われることにより右向きの操舵角の絶対値が徐々に増大し、位置Bにおいて操舵角の絶対値が最大となる。その後、位置Cまで操舵角が一定に保たれる(操舵保持)。
車両1の操舵速度は、車両1の操舵角の時間微分により表される。即ち、図11(c)に示すように、位置Aにおいて右向きの操舵が開始された場合、右向きの操舵速度が生じ、位置Aと位置Bとの間において操舵速度がほぼ一定に保たれる。その後、右向きの操舵速度は減少し、位置Bにおいて右向きの操舵角が最大になると、操舵速度は0になる。更に、位置Bから位置Cまで右向きの操舵角が保持される間、操舵速度は0のままである。
減速トルク決定部20は、操舵速度の増大と共に付加減速度を増大させ、操舵速度がほぼ一定に保たれている領域では、付加減速度もほぼ一定にされる。
また、上述したように、図4のステップS23において操舵速度の絶対値が減少している場合、減速トルク決定部20は、操舵速度の最大時における付加減速度を保持する。図11(d)では、位置Bに向かって操舵速度が減少している場合、それに伴って一点鎖線により示す目標付加減速度も減少するが、実線により示す付加減速度は最大値を位置Bまで維持する。
上述したように、減速トルク決定部20は、付加減速度を実現するために必要となる減速トルクを、現在の車速、路面勾配等のパラメータに基づき決定する。従って、これらのパラメータが一定である場合、減速トルクは、図11(d)に示した付加減速度の変化と同様に変化するように決定される。
図3を参照して説明したように、最終目標トルク決定部22は、ステップS3において決定した基本目標トルクから、ステップS4の減速トルク決定処理において決定した減速トルクを減算することにより、最終目標トルクを決定する。
本実施形態の車両駆動システムは、適用されている車両が、原動機として回転電気機械(モータ/ジェネレータ)を備えた電気自動車である点が、上述した本発明の第1実施形態とは異なる。従って、ここでは、本発明の第2実施形態の、第1実施形態とは異なる点のみを説明し、同様の構成、作用、効果については説明を省略する。図12は、本発明の第2実施形態による車両駆動システムを搭載した車両の全体構成を示すブロック図である。図13は、アクセルペダル開度と回転電気機械の出力トルク及び回生トルクとの関係を示すトルク制御マップである。
2 前輪
4 エンジン(原動機)
5 自動変速機
5a 変速機センサ(車両状態検出部)
6 操舵装置
6a ステアリングホイール
6b パドルスイッチ(変速操作部)
8 操舵角センサ
10 アクセルペダル
10a アクセル開度センサ
12 車速センサ
14 ブレーキ液圧センサ
16 PCM(制御器)
18 基本目標トルク決定部
20 減速トルク決定部
22 最終目標トルク決定部
24 エンジン制御部
100 電気自動車
102 駆動輪
104 回転電気機械(原動機)
106 操舵装置
106a ステアリングホイール
106b パドルスイッチ
105 減速機
108 操舵角センサ
110 アクセル開度センサ
112 車速センサ
116 PCM(制御器、車両状態検出部)
118 インバーター
120 シフター
122 バッテリー
Claims (5)
- 車両姿勢制御機能を備えた車両駆動システムであって、
車両の前輪を駆動する駆動力を発生させる原動機と、
上記車両を操舵するための操舵装置と、
この操舵装置による操舵角を検出するための操舵角センサと、
運転者によるアクセルペダルの操作量を検出するアクセル開度センサと、
上記アクセル開度センサによって検出されたアクセルペダルの操作量に基づいて目標加速度を設定する制御器と、
上記アクセル開度センサによって検出されたアクセルペダルの操作量と設定された目標加速度の関係を検出する車両状態検出部と、
を有し、
上記制御器は、上記操舵角センサによって検出された操舵速度、及び上記アクセル開度センサによって検出されたアクセルペダルの操作量に基づいて減速トルクを設定し、この減速トルクに基づいて、上記目標加速度に対応した基本目標トルクを修正する車両姿勢制御を実行するように構成され、
上記制御器は、上記車両状態検出部によって検出されたアクセルペダルの操作量に対する目標加速度が小さい場合には、アクセルペダルの操作量に対する目標加速度が大きい場合よりも、上記減速トルクを大きい値に補正することを特徴とする車両駆動システム。 - 車両姿勢制御機能を備えた車両駆動システムであって、
車両の後輪を駆動する駆動力を発生させる原動機と、
上記車両を操舵するための操舵装置と、
この操舵装置による操舵角を検出するための操舵角センサと、
運転者によるアクセルペダルの操作量を検出するアクセル開度センサと、
上記アクセル開度センサによって検出されたアクセルペダルの操作量に基づいて目標加速度を設定する制御器と、
上記アクセル開度センサによって検出されたアクセルペダルの操作量と設定された目標加速度の関係を検出する車両状態検出部と、
を有し、
上記制御器は、上記操舵角センサによって検出された操舵速度、及び上記アクセル開度センサによって検出されたアクセルペダルの操作量に基づいて加速トルクを設定し、この加速トルクに基づいて、上記目標加速度に対応した基本目標トルクを修正する車両姿勢制御を実行するように構成され、
上記制御器は、上記車両状態検出部によって検出されたアクセルペダルの操作量に対する目標加速度が小さい場合には、アクセルペダルの操作量に対する目標加速度が大きい場合よりも、上記加速トルクを大きい値に補正することを特徴とする車両駆動システム。 - 上記車両状態検出部は、同一車速を維持するために要するアクセルペダルの操作量を検出するように構成されている請求項1又は2に記載の車両駆動システム。
- さらに、自動変速機を有し、上記車両状態検出部は、上記自動変速機の変速段を検出することにより、アクセルペダルの操作量と設定された目標加速度の関係を検出する請求項1乃至3の何れか1項に記載の車両駆動システム。
- 上記原動機は回転電気機械であり、上記車両状態検出部は、アクセルペダルの操作量に対する上記回転電気機械の発生トルク、及び上記回転電気機械の回生トルクを検出することにより、アクセルペダルの操作量と設定された目標加速度の関係を検出する請求項1乃至3の何れか1項に記載の車両駆動システム。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2020117150A JP7450858B2 (ja) | 2020-07-07 | 2020-07-07 | 車両駆動システム |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2020117150A JP7450858B2 (ja) | 2020-07-07 | 2020-07-07 | 車両駆動システム |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JP2022014672A true JP2022014672A (ja) | 2022-01-20 |
| JP7450858B2 JP7450858B2 (ja) | 2024-03-18 |
Family
ID=80120479
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2020117150A Active JP7450858B2 (ja) | 2020-07-07 | 2020-07-07 | 車両駆動システム |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP7450858B2 (ja) |
Cited By (7)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN114670622A (zh) * | 2022-03-11 | 2022-06-28 | 南京智电汽车研究院有限公司 | 一种基于车速的油门踏板自适应控制方法及系统 |
| CN115122946A (zh) * | 2022-07-28 | 2022-09-30 | 东风汽车有限公司东风日产乘用车公司 | 车辆控制方法、装置、设备及存储介质 |
| CN116461270A (zh) * | 2023-05-05 | 2023-07-21 | 东风汽车集团股份有限公司 | 一种基于扭矩变化率的电控空气悬架阻尼调节控制方法 |
| CN117485363A (zh) * | 2023-10-19 | 2024-02-02 | 东风商用车有限公司 | 商用车自动驾驶纵向控制方法、系统、车辆及存储介质 |
| JP2024083330A (ja) * | 2022-12-09 | 2024-06-20 | トヨタ自動車株式会社 | 電気自動車 |
| CN118358385A (zh) * | 2024-06-14 | 2024-07-19 | 开沃新能源汽车集团股份有限公司 | 基于商用车单踏板的加速度闭环控制方法、装置及服务器 |
| WO2024198717A1 (zh) * | 2023-03-31 | 2024-10-03 | 重庆长安汽车股份有限公司 | 一种驾驶员需求扭矩解析方法、装置、车辆、设备及介质 |
Citations (7)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2006177243A (ja) * | 2004-12-22 | 2006-07-06 | Nissan Motor Co Ltd | 車両の駆動力制御装置 |
| JP2016217292A (ja) * | 2015-05-22 | 2016-12-22 | マツダ株式会社 | エンジンの制御装置 |
| JP2017089465A (ja) * | 2015-11-06 | 2017-05-25 | マツダ株式会社 | 車両用挙動制御装置 |
| JP2019137346A (ja) * | 2018-02-15 | 2019-08-22 | トヨタ自動車株式会社 | 車両の制御装置 |
| JP2019162961A (ja) * | 2018-03-20 | 2019-09-26 | マツダ株式会社 | 車両システム |
| JP2019217997A (ja) * | 2018-06-22 | 2019-12-26 | マツダ株式会社 | 車両制御システム及び方法 |
| JP2019217992A (ja) * | 2018-06-22 | 2019-12-26 | マツダ株式会社 | 車両制御システム及び方法 |
-
2020
- 2020-07-07 JP JP2020117150A patent/JP7450858B2/ja active Active
Patent Citations (7)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2006177243A (ja) * | 2004-12-22 | 2006-07-06 | Nissan Motor Co Ltd | 車両の駆動力制御装置 |
| JP2016217292A (ja) * | 2015-05-22 | 2016-12-22 | マツダ株式会社 | エンジンの制御装置 |
| JP2017089465A (ja) * | 2015-11-06 | 2017-05-25 | マツダ株式会社 | 車両用挙動制御装置 |
| JP2019137346A (ja) * | 2018-02-15 | 2019-08-22 | トヨタ自動車株式会社 | 車両の制御装置 |
| JP2019162961A (ja) * | 2018-03-20 | 2019-09-26 | マツダ株式会社 | 車両システム |
| JP2019217997A (ja) * | 2018-06-22 | 2019-12-26 | マツダ株式会社 | 車両制御システム及び方法 |
| JP2019217992A (ja) * | 2018-06-22 | 2019-12-26 | マツダ株式会社 | 車両制御システム及び方法 |
Cited By (9)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN114670622A (zh) * | 2022-03-11 | 2022-06-28 | 南京智电汽车研究院有限公司 | 一种基于车速的油门踏板自适应控制方法及系统 |
| CN115122946A (zh) * | 2022-07-28 | 2022-09-30 | 东风汽车有限公司东风日产乘用车公司 | 车辆控制方法、装置、设备及存储介质 |
| JP2024083330A (ja) * | 2022-12-09 | 2024-06-20 | トヨタ自動車株式会社 | 電気自動車 |
| US12583331B2 (en) | 2022-12-09 | 2026-03-24 | Toyota Jidosha Kabushiki Kaisha | Battery electric vehicle |
| WO2024198717A1 (zh) * | 2023-03-31 | 2024-10-03 | 重庆长安汽车股份有限公司 | 一种驾驶员需求扭矩解析方法、装置、车辆、设备及介质 |
| CN116461270A (zh) * | 2023-05-05 | 2023-07-21 | 东风汽车集团股份有限公司 | 一种基于扭矩变化率的电控空气悬架阻尼调节控制方法 |
| CN117485363A (zh) * | 2023-10-19 | 2024-02-02 | 东风商用车有限公司 | 商用车自动驾驶纵向控制方法、系统、车辆及存储介质 |
| CN117485363B (zh) * | 2023-10-19 | 2025-01-21 | 东风商用车有限公司 | 商用车自动驾驶纵向控制方法、系统、车辆及存储介质 |
| CN118358385A (zh) * | 2024-06-14 | 2024-07-19 | 开沃新能源汽车集团股份有限公司 | 基于商用车单踏板的加速度闭环控制方法、装置及服务器 |
Also Published As
| Publication number | Publication date |
|---|---|
| JP7450858B2 (ja) | 2024-03-18 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| JP7450858B2 (ja) | 車両駆動システム | |
| CN110626345B (zh) | 车辆控制系统及方法 | |
| JP6194940B2 (ja) | 車両用挙動制御装置 | |
| JP6985645B2 (ja) | 車両の制御方法、車両システム及び車両の制御装置 | |
| JP2017087890A (ja) | 車両用挙動制御装置 | |
| CN111433093B (zh) | 车辆的控制装置 | |
| JP2017193317A (ja) | 車両用挙動制御装置 | |
| CN101163618A (zh) | 驱动力控制设备和驱动力控制方法 | |
| JP6252992B2 (ja) | 車両用挙動制御装置 | |
| CN104641154A (zh) | 车辆的控制装置 | |
| JP2019146292A (ja) | 車両の制御方法、車両システム及び車両の制御装置 | |
| JP2019218019A (ja) | 車両の制御方法及び車両システム | |
| WO2019163947A1 (ja) | 車両の制御方法及び車両システム | |
| JP7008944B2 (ja) | 車両システム | |
| JP7034438B2 (ja) | 車両の制御方法及び車両システム | |
| JP2018001886A (ja) | 車両用挙動制御装置 | |
| JP7034437B2 (ja) | 車両の制御方法及び車両システム | |
| JP7038972B2 (ja) | 車両の制御方法、車両システム及び車両の制御装置 | |
| JP2019217992A (ja) | 車両制御システム及び方法 | |
| JP3588818B2 (ja) | 車両の旋回走行時におけるパワートレーン制御装置 | |
| JP7169151B2 (ja) | 車両制御装置 | |
| JP6536663B2 (ja) | 車両の制御装置 | |
| US11739703B2 (en) | Vehicle control system | |
| JP6521493B1 (ja) | 車両の制御装置 | |
| JP7008945B2 (ja) | 車両の制御方法及び車両システム |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20230314 |
|
| A977 | Report on retrieval |
Free format text: JAPANESE INTERMEDIATE CODE: A971007 Effective date: 20231120 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20231127 |
|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20240124 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20240205 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20240218 |
|
| R150 | Certificate of patent or registration of utility model |
Ref document number: 7450858 Country of ref document: JP Free format text: JAPANESE INTERMEDIATE CODE: R150 |