JP2023091202A - 車両制御装置、車両、加減速制御方法、及び車両制御プログラム - Google Patents
車両制御装置、車両、加減速制御方法、及び車両制御プログラム Download PDFInfo
- Publication number
- JP2023091202A JP2023091202A JP2021205822A JP2021205822A JP2023091202A JP 2023091202 A JP2023091202 A JP 2023091202A JP 2021205822 A JP2021205822 A JP 2021205822A JP 2021205822 A JP2021205822 A JP 2021205822A JP 2023091202 A JP2023091202 A JP 2023091202A
- Authority
- JP
- Japan
- Prior art keywords
- vehicle
- driver
- acceleration
- control
- time
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Granted
Links
Images





Classifications
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60W—CONJOINT CONTROL OF VEHICLE SUB-UNITS OF DIFFERENT TYPE OR DIFFERENT FUNCTION; CONTROL SYSTEMS SPECIALLY ADAPTED FOR HYBRID VEHICLES; ROAD VEHICLE DRIVE CONTROL SYSTEMS FOR PURPOSES NOT RELATED TO THE CONTROL OF A PARTICULAR SUB-UNIT
- B60W30/00—Purposes of road vehicle drive control systems not related to the control of a particular sub-unit, e.g. of systems using conjoint control of vehicle sub-units
- B60W30/14—Adaptive cruise control
- B60W30/16—Control of distance between vehicles, e.g. keeping a distance to preceding vehicle
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60T—VEHICLE BRAKE CONTROL SYSTEMS OR PARTS THEREOF; BRAKE CONTROL SYSTEMS OR PARTS THEREOF, IN GENERAL; ARRANGEMENT OF BRAKING ELEMENTS ON VEHICLES IN GENERAL; PORTABLE DEVICES FOR PREVENTING UNWANTED MOVEMENT OF VEHICLES; VEHICLE MODIFICATIONS TO FACILITATE COOLING OF BRAKES
- B60T7/00—Brake-action initiating means
- B60T7/12—Brake-action initiating means for automatic initiation; for initiation not subject to will of driver or passenger
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60W—CONJOINT CONTROL OF VEHICLE SUB-UNITS OF DIFFERENT TYPE OR DIFFERENT FUNCTION; CONTROL SYSTEMS SPECIALLY ADAPTED FOR HYBRID VEHICLES; ROAD VEHICLE DRIVE CONTROL SYSTEMS FOR PURPOSES NOT RELATED TO THE CONTROL OF A PARTICULAR SUB-UNIT
- B60W30/00—Purposes of road vehicle drive control systems not related to the control of a particular sub-unit, e.g. of systems using conjoint control of vehicle sub-units
- B60W30/08—Active safety systems predicting or avoiding probable or impending collision or attempting to minimise its consequences
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60W—CONJOINT CONTROL OF VEHICLE SUB-UNITS OF DIFFERENT TYPE OR DIFFERENT FUNCTION; CONTROL SYSTEMS SPECIALLY ADAPTED FOR HYBRID VEHICLES; ROAD VEHICLE DRIVE CONTROL SYSTEMS FOR PURPOSES NOT RELATED TO THE CONTROL OF A PARTICULAR SUB-UNIT
- B60W30/00—Purposes of road vehicle drive control systems not related to the control of a particular sub-unit, e.g. of systems using conjoint control of vehicle sub-units
- B60W30/18—Propelling the vehicle
- B60W30/18009—Propelling the vehicle related to particular drive situations
- B60W30/18109—Braking
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60W—CONJOINT CONTROL OF VEHICLE SUB-UNITS OF DIFFERENT TYPE OR DIFFERENT FUNCTION; CONTROL SYSTEMS SPECIALLY ADAPTED FOR HYBRID VEHICLES; ROAD VEHICLE DRIVE CONTROL SYSTEMS FOR PURPOSES NOT RELATED TO THE CONTROL OF A PARTICULAR SUB-UNIT
- B60W40/00—Estimation or calculation of non-directly measurable driving parameters for road vehicle drive control systems not related to the control of a particular sub unit, e.g. by using mathematical models
- B60W40/08—Estimation or calculation of non-directly measurable driving parameters for road vehicle drive control systems not related to the control of a particular sub unit, e.g. by using mathematical models related to drivers or passengers
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60W—CONJOINT CONTROL OF VEHICLE SUB-UNITS OF DIFFERENT TYPE OR DIFFERENT FUNCTION; CONTROL SYSTEMS SPECIALLY ADAPTED FOR HYBRID VEHICLES; ROAD VEHICLE DRIVE CONTROL SYSTEMS FOR PURPOSES NOT RELATED TO THE CONTROL OF A PARTICULAR SUB-UNIT
- B60W50/00—Details of control systems for road vehicle drive control not related to the control of a particular sub-unit, e.g. process diagnostic or vehicle driver interfaces
- B60W50/08—Interaction between the driver and the control system
- B60W50/14—Means for informing the driver, warning the driver or prompting a driver intervention
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60W—CONJOINT CONTROL OF VEHICLE SUB-UNITS OF DIFFERENT TYPE OR DIFFERENT FUNCTION; CONTROL SYSTEMS SPECIALLY ADAPTED FOR HYBRID VEHICLES; ROAD VEHICLE DRIVE CONTROL SYSTEMS FOR PURPOSES NOT RELATED TO THE CONTROL OF A PARTICULAR SUB-UNIT
- B60W40/00—Estimation or calculation of non-directly measurable driving parameters for road vehicle drive control systems not related to the control of a particular sub unit, e.g. by using mathematical models
- B60W40/08—Estimation or calculation of non-directly measurable driving parameters for road vehicle drive control systems not related to the control of a particular sub unit, e.g. by using mathematical models related to drivers or passengers
- B60W2040/0818—Inactivity or incapacity of driver
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60W—CONJOINT CONTROL OF VEHICLE SUB-UNITS OF DIFFERENT TYPE OR DIFFERENT FUNCTION; CONTROL SYSTEMS SPECIALLY ADAPTED FOR HYBRID VEHICLES; ROAD VEHICLE DRIVE CONTROL SYSTEMS FOR PURPOSES NOT RELATED TO THE CONTROL OF A PARTICULAR SUB-UNIT
- B60W40/00—Estimation or calculation of non-directly measurable driving parameters for road vehicle drive control systems not related to the control of a particular sub unit, e.g. by using mathematical models
- B60W40/08—Estimation or calculation of non-directly measurable driving parameters for road vehicle drive control systems not related to the control of a particular sub unit, e.g. by using mathematical models related to drivers or passengers
- B60W2040/0818—Inactivity or incapacity of driver
- B60W2040/0827—Inactivity or incapacity of driver due to sleepiness
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60W—CONJOINT CONTROL OF VEHICLE SUB-UNITS OF DIFFERENT TYPE OR DIFFERENT FUNCTION; CONTROL SYSTEMS SPECIALLY ADAPTED FOR HYBRID VEHICLES; ROAD VEHICLE DRIVE CONTROL SYSTEMS FOR PURPOSES NOT RELATED TO THE CONTROL OF A PARTICULAR SUB-UNIT
- B60W50/00—Details of control systems for road vehicle drive control not related to the control of a particular sub-unit, e.g. process diagnostic or vehicle driver interfaces
- B60W50/08—Interaction between the driver and the control system
- B60W50/14—Means for informing the driver, warning the driver or prompting a driver intervention
- B60W2050/143—Alarm means
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60W—CONJOINT CONTROL OF VEHICLE SUB-UNITS OF DIFFERENT TYPE OR DIFFERENT FUNCTION; CONTROL SYSTEMS SPECIALLY ADAPTED FOR HYBRID VEHICLES; ROAD VEHICLE DRIVE CONTROL SYSTEMS FOR PURPOSES NOT RELATED TO THE CONTROL OF A PARTICULAR SUB-UNIT
- B60W2420/00—Indexing codes relating to the type of sensors based on the principle of their operation
- B60W2420/40—Photo, light or radio wave sensitive means, e.g. infrared sensors
- B60W2420/403—Image sensing, e.g. optical camera
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60W—CONJOINT CONTROL OF VEHICLE SUB-UNITS OF DIFFERENT TYPE OR DIFFERENT FUNCTION; CONTROL SYSTEMS SPECIALLY ADAPTED FOR HYBRID VEHICLES; ROAD VEHICLE DRIVE CONTROL SYSTEMS FOR PURPOSES NOT RELATED TO THE CONTROL OF A PARTICULAR SUB-UNIT
- B60W2540/00—Input parameters relating to occupants
- B60W2540/229—Attention level, e.g. attentive to driving, reading or sleeping
Landscapes
- Engineering & Computer Science (AREA)
- Automation & Control Theory (AREA)
- Transportation (AREA)
- Mechanical Engineering (AREA)
- Physics & Mathematics (AREA)
- Mathematical Physics (AREA)
- Human Computer Interaction (AREA)
- Traffic Control Systems (AREA)
- Control Of Driving Devices And Active Controlling Of Vehicle (AREA)
Abstract
Description
しかし、運転者が散漫状態である場合に減速制御が行われなければ、車両が加速してしまう可能性もある。このような車両の加速は、運転者が正常状態に復帰したときに、運転者に不安を与える可能性もある。
車両の運転席に着座している運転者を撮影することにより運転席画像を取得するように構成された運転席カメラ装置(24)と通信可能であって、且つ、前記車両の加速及び減速を制御する制御ユニット(20、30、40)を備え、
前記制御ユニットは、
前記運転席画像に基いて検出された運転者の運転に対する注意力が散漫となっている散漫状態が所定の第1時間継続した場合(ステップ645「No」、ステップ675)、前記車両の加速を抑制する加速抑制制御を実行し(ステップ1230「Yes」、ステップ1240乃至ステップ1250、図16に示したステップ1230「Yes」、図16に示したステップ1240、ステップ1610、図16に示したステップ1250)、
前記散漫状態が前記第1時間よりも長い所定の第2時間以上継続した場合(ステップ720「No」)、前記車両を減速して停車させる減速制御を実行する(ステップ1300乃至ステップ1395)、
ように構成されている。
更に、加速抑制制御が実行されてから減速制御が実行されるので、車両の加加速度が急変する可能性を低減でき、この加加速度の急変が運転者に不安を与える可能性を低減できる。
前記制御ユニットは、
前記散漫状態が所定の第1判定時間継続した場合(ステップ620「Yes」、ステップ625)、前記注意力を高めるための第1注意喚起報知を開始し(ステップ660、ステップ665)、
前記第1注意喚起報知の開始時点から前記散漫状態が所定の第2判定時間継続した場合(ステップ645「No」、ステップ675)、前記散漫状態が前記第1時間継続したと判定して前記加速抑制制御を開始する(ステップ1230「Yes」、ステップ1240乃至ステップ1250、図16に示したステップ1230「Yes」、図16に示したステップ1240、ステップ1610、図16に示したステップ1250)、
ように構成されている。
前記制御ユニットは、
前記加速抑制制御の開始時点にて、前記注意力を高めるための第2注意喚起報知を開始し(ステップ735、ステップ740)、
前記第2注意喚起報知の開始時点から前記散漫状態が所定の第3判定時間継続した場合(ステップ720「No」」)、前記散漫状態が前記第2時間継続したと判定して前記減速制御を開始する(ステップ1300乃至ステップ1395)、
ように構成されている。
前記制御ユニットは、
前記加速抑制制御の開始時点以降に前記散漫状態が所定の第3判定時間継続することなく、前記運転者が前記散漫状態でなくなった場合(ステップ730「Yes」)、前記加速抑制制御を終了するとともに(ステップ745)、前記車両の加速度の時間微分値である加加速度が所定の閾値よりも大きくならないように前記車両を制御する加加速度制限制御を実行する(ステップ750、ステップ1245、ステップ1250、ステップ1255乃至ステップ1270)、
ように構成されている。
前記制御ユニットは、
前記減速制御を一旦実行すると、前記運転者が前記散漫状態でなくなったとしても、所定の操作が行われるまで前記減速制御を継続する(ステップ825「Yes」、ステップ920「Yes」、ステップ1015「Yes」、ステップ1020「Yes」)、
ように構成されている。
前記車両の前方に存在する物体を検出する物体センサ(22、23)を、更に備え、
前記制御ユニットは、
前記物体センサによって検出された前記物体と前記車両との関係が変化して前記車両の運転者による監視の必要性が前記関係の変化前に比べて増加したときに成立する所定条件が成立した場合(ステップ1515「Yes」)、前記散漫状態が前記第1時間継続していない場合であっても(図15に示したステップ645「Yes」)、前記加速抑制制御を実行する(ステップ1230「Yes」、ステップ1240乃至ステップ1250、図12に示したステップ1230「Yes」、図12に示したステップ1240、ステップ1610、図12に示したステップ1250)、
ように構成されている。
前記制御ユニットは、
前記物体センサが前記車両の前方を走行する先行車を検出していない場合(ステップ1120「No」)、前記車両の加速度を前記車両の速度を設定車速と一致させるための目標加速度と一致させる定速制御を実行し(ステップ1140、ステップ1145)、
前記物体センサが前記先行車を検出している場合(ステップ1120「Yes」)、前記車両の加速度を前記先行車との車間距離を設定車間距離に維持するための目標加速度と一致させる車間距離維持制御を実行し(ステップ1125乃至ステップ1135)、
前記物体センサが検出していた前記先行車を検出しなくなった場合(ステップ1515「Yes」)、前記所定条件が成立し、前記加速抑制制御を実行する、
ように構成されている。
運転席カメラ装置が前記運転席に着座している運転者を撮影することにより取得した運転席画像に基いて検出された前記運転者の運転に対する注意力が散漫となっている散漫状態が所定の第1時間継続した場合(ステップ645「No」、ステップ675)、前記車両の加速を抑制する加速抑制制御を実行する第1ステップと(ステップ1230「Yes」、ステップ1240乃至ステップ1250、図12に示したステップ1230「Yes」、図12に示したステップ1240、ステップ1610、図12に示したステップ1250)、
前記散漫状態が前記第1時間よりも長い所定の第2時間以上継続した場合(ステップ720「No」)、前記車両を減速して停車させる減速制御を実行する第2ステップ(ステップ1300乃至ステップ1395)と、
を含む。
運転席カメラ装置が前記運転席に着座している運転者を撮影することにより取得した運転席画像に基いて検出された前記運転者の運転に対する注意力が散漫となっている散漫状態が所定の第1時間継続した場合(ステップ645「No」、ステップ675)、前記車両の加速を抑制する加速抑制制御を実行する第1ステップ(ステップ1230「Yes」、ステップ1240乃至ステップ1250、図12に示したステップ1230「Yes」、図12に示したステップ1240、ステップ1610、図12に示したステップ1250)と、
前記散漫状態が前記第1時間よりも長い所定の第2時間以上継続した場合(ステップ720「No」)、前記車両を減速して停車させる減速制御を実行する第2ステップ(ステップ1300乃至ステップ1395)と、を
実行させる。
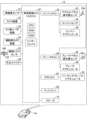
図1に示すように、本発明の実施形態に係る車両制御装置(以下、「本制御装置」と称呼される。)10は、車両VAに搭載される。
VCECU20は、所定時間が経過する毎に、運転席カメラ装置24から運転席画像を取得する。VCECU20は、運転席画像に基いて運転者が散漫状態であるか否かを判定する。散漫状態は、運転者の運転に対する注意力が散漫となっている状態である。散漫状態の例としては、以下の五つの状態がある。
・わき見状態:運転者が正面を見ていない状態
・閉眼状態:運転者が眼を閉じている状態
・姿勢崩れ状態:運転者の姿勢が崩れている状態
・頭ロスト状態:運転席画像中に運転者の頭が検出されない状態
・眠気状態:運転者が眠気を感じている状態
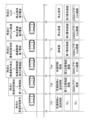
図2を用いて、運転者が散漫状態から正常状態に復帰せずに異常状態に陥ったと判定される場合の本制御装置10の作動例を説明する。
本実施形態では、VCECU20は、ACC(Adaptive Cruise Control)を実行している場合に上記散漫条件が成立したか否か判定を行う。ACCは、定速制御と追従制御(以下では、「車間距離維持制御」と称呼する場合もある。)の2種類の制御を含む。
定速制御及び追従制御の何れにおいても、運転者のアクセルペダル32a及びブレーキペダル42aの操作を要することなく、車両VAは走行する。
時点t0にて、VCECU20は、運転者が散漫状態であることを検出する。
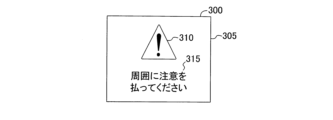
時点t0から第1判定時間Td1に渡って、VCECU20は、運転者が散漫状態であると判定し続けると仮定する。時点t0から第1判定時間Td1が経過した時点t1にて、VCECU20は、運転者を散漫状態から正常状態へ復帰させるために、「運転者の注意力を高めるための第1注意喚起報知」を行う。詳細には、VCECU20は、図3Aに示した第1注意喚起画面300をディスプレイ60に表示し、第1注意音パターンに従ってスピーカ70から警告音を発音する。
第1注意音パターンは、800Hzの警告音を単発で発音させるための発音パターンである。
時点t1から第2判定時間Td2に渡って、VCECU20は、運転者が散漫状態であると判定し続けると仮定する。時点t1から第2判定時間Td2が経過した時点t2にて、VCECU20は、散漫条件が成立したと判定し、加速抑制制御及び第2注意喚起報知を行う。第2注意喚起報知においては、VCECU20は、図3Bに示した第2注意喚起画面350をディスプレイ60に表示し、第2注意音パターンに従ってスピーカ70から警告音を発音する。
第2注意音パターンは、800Hzの警告音を0.7s周期で繰り返し発音させるための発音パターンである。第2注意音パターンでは警告音が繰り返し発音されるので、第2注意音パターンの警告度は、第1注意音パターンの警告度よりも高い。
時点t2から異常判定時間Tadに渡って、VCECU20は、運転者が散漫状態であると判定し続けると仮定する。時点t2から異常判定時間Tadが経過した時点t3にて、VCECU20は、運転者が異常状態に陥っていると判定し、減速制御を開始するとともに、第1警告を行う。
・緩減速制御:所定の負の第1加速度(即ち、第1減速度)で所定の制御時間Tsに渡り車両VAを減速させる制御
・停止減速制御:所定の負の第2減速度(即ち、第2減速度)で車両VAが停車するまで車両VAを減速させる制御
・停止保持制御:車両VAが停車した時点からEPBを作動させて車輪をロックすることにより、車両VAの停車状態を維持する制御
第1加速度は、第2加速度よりも大きな値である。即ち、緩減速制御では、停止減速制御よりも車両VAは緩やかに減速する。
時点t3にて、VCECU20は、緩減速制御を開始する。
保持指示マーク405は、運転者にステアリングホイールSWの保持(把持)を促すための画像であり、赤色の画像である。
中止操作メッセージ410には、緩減速制御を中止するための操作(即ち、ステアリングホイールSWを把持する操作)を促し、且つ、まもなく停止減速制御(停車支援機能)が開始することを運転者に報知するためのメッセージである。
保持指示マーク405が赤色であり図3A及び図3Bに示した注意マーク310は黄色であるため、第1警告画面400の警告度は、第1注意喚起画面300及び第2注意喚起画面350の警告度よりも高い。
時点t4にて、時点t3から制御時間Tsが経過する。時点t4にて、VCECU20は、上記停止減速制御を開始するとともに、第2警告を行う。第2警告においては、VCECU20は、図4Bに示した第2警告画面420をディスプレイ60に表示し、第2警告音パターンに従ってスピーカ70から警告音を発音する。
中止操作メッセージ425には、停車支援機能が実行中であること及び中止スイッチ26を操作すると停車支援機能を中止することを運転者に報知するためのメッセージである。
なお、停車支援機能は、停止減速制御及び停止保持制御を意味する。
時点t5にて、停止減速制御により車両VAが停車する(即ち、車速Vsが「0km/h」となる。)。このため、時点t5にて、VCECU20は、上記停止保持制御(停車支援機能の一部)を開始するとともに、第3警告を行う。第3警告においては、VCECU20は、図4Cに示した第3警告画面430をディスプレイ60に表示し、第2警告音パターンに従ってスピーカ70から警告音を発音する。
中止操作メッセージ435には、停車支援機能が実行中であること、シフトポジションをパーキングレンジ(Pレンジ)に切り替えること、及び、中止スイッチ26が操作されると停止減速制御が中止できることを運転者に報知するためのメッセージである。
図5を用いて、加速抑制制御中に運転者が散漫状態から正常状態に復帰した場合の本制御装置10の作動例を説明する。
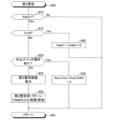
<第1注意喚起報知ルーチン>
VCECU20のCPU(以下、「CPU」と表記した場合、特に断りがない限り、VCECU20のCPUを指す。)は、所定時間が経過する毎に図6にフローチャートにより示した第1注意喚起報知ルーチンを実行する。
ACCフラグXaccの値は、所定のACC開始条件が成立した場合に「1」に設定され、所定のACC終了条件が成立した場合に「0」に設定される。なお、ACCフラグXaccの値は、イニシャルルーチンにおいても「0」に設定される。イニシャルルーチンは、車両VAの図示しないイグニッション・キー・スイッチがオフ位置からオン位置へと変更されたときにCPUによって実行されるルーチンである。
ACC開始条件は、図示しないACC開始スイッチが操作されたときに成立する条件である。
ACC終了条件は、図示しないACC終了スイッチが操作されたとき、及び、運転者が異常状態に陥った後に中止スイッチ26が操作されたとき等に成立する条件である。
一方、ACCフラグXaccの値が「1」である場合、CPUは、ステップ605にて「Yes」と判定し、ステップ608に進む。
第1注意喚起フラグXsa1の値は、運転者が散漫状態である散漫状況が第1判定時間Td1に渡り継続した場合に「1」に設定され、運転者が正常状態に復帰したときに「0」に設定される。なお、第1注意喚起フラグXsa1の値はイニシャルルーチンにて「0」に設定される。
ステップ615:CPUは、運転席カメラ装置24から運転席画像を取得する。
ステップ620:CPUは、運転席画像に基いて、運転者が上記わき見状態、閉眼状態、姿勢崩れ状態、頭ロスト状態及び眠気状態の少なくとも一つに該当する(即ち、運転者が散漫状態である)散漫状況が第1判定時間Td1に渡り継続したか否かを判定する。
ステップ625:CPUは、第1注意喚起フラグXsa1の値を「1」に設定する。
ステップ630:CPUは、第2判定時間タイマTMsa2の値を「0」に設定する。
第2判定時間タイマTMsa2は、運転者が散漫状態であることが第1判定時間Td1に渡り継続したと判定された時点(ステップ620にて「Yes」と判定された時点)から経過した時間をカウントするためのタイマである。
その後、CPUは、ステップ695に進んで本ルーチンを一旦終了する。
第2注意喚起フラグXsa2の値は、「散漫状況が第1判定時間Td1に渡り継続した時点」から第2判定時間Td2に渡り散漫状況が継続することにより散漫条件が成立した場合に「1」に設定され、運転者が正常状態に復帰したときに「0」に設定される。なお、第2注意喚起フラグXsa2の値はイニシャルルーチンにて「0」に設定される。
ステップ640:CPUは、第2判定時間タイマTMsa2に「1」を加算する。
ステップ645:CPUは、第2判定時間タイマTMsa2の値が第2判定閾値T2th未満であるか否かを判定する。
第2判定閾値T2thは、第2判定時間タイマTMsa2の値が第2判定閾値T2th以上となったときに「散漫状況が第1判定時間Td1に渡り継続した時点」から第2判定時間Td2が経過するような値に設定される。
ステップ650:CPUは、運転席カメラ装置24から運転席画像を取得する。
ステップ655:CPUは、運転席画像に基いて運転者が正常状態に復帰したか否かを判定する。
詳細には、CPUは、運転席画像に基いて、運転者が上記わき見状態、閉眼状態、姿勢崩れ状態、頭ロスト状態及び眠気状態の何れにも該当しなくなった場合、運転者が正常状態に復帰したと判定する。
ステップ660:CPUは、第1注意喚起画面300をディスプレイ60に表示させる。
ステップ665:CPUは、第1注意音パターンに従って警告音をスピーカ70から発音させる。
その後、CPUは、ステップ695に進んで本ルーチンを一旦終了する。
ステップ675:CPUは、第2注意喚起フラグXsa2の値を「1」に設定する。
ステップ680:CPUは、異常判定時間タイマTMadの値を「0」に設定する。
異常判定時間タイマTMadは、散漫条件が成立した時点(ステップ645にて「No」と判定された時点)から経過した時間をカウントするためのタイマである。
その後、CPUは、ステップ695に進んで本ルーチンを一旦終了する。
CPUは、所定時間が経過する毎に図7にフローチャートにより示した第2注意喚起報知ルーチンを実行する。
一方、ACCフラグXaccの値が「1」である場合、CPUは、ステップ705にて「Yes」と判定し、ステップ708に進む。
第1警告フラグXab1、第2警告フラグXab2及び第3警告フラグXab3の何れかの値が「1」である場合、CPUは、ステップ708にて「No」と判定し、ステップ795に進んで本ルーチンを一旦終了する。
第1警告フラグXab1、第2警告フラグXab2及び第3警告フラグXab3の何れの値も「0」である場合、CPUは、ステップ708にて「Yes」と判定し、ステップ710に進む。
第2注意喚起フラグXsa2の値が「0」である場合、CPUは、ステップ710にて「No」と判定し、ステップ795に進んで本ルーチンを一旦終了する。
一方、第2注意喚起フラグXsa2の値が「1」である場合、CPUは、ステップ710にて「Yes」と判定し、ステップ715及びステップ720を順に実行する。
ステップ720:CPUは、異常判定時間タイマTMadの値が異常判定閾値Tadth未満であるか否かを判定する。
異常判定閾値Tadthは、異常判定時間タイマTMadの値が異常判定閾値Tadth以上となったときに散漫条件が成立した時点から異常判定時間Tadが経過するような値に設定される。
ステップ725:CPUは、運転席カメラ装置24から運転席画像を取得する。
ステップ730:CPUは、運転席画像に基いて運転者が正常状態に復帰したか否かを判定する。
ステップ735:CPUは、第2注意喚起画面350をディスプレイ60に表示させる。
ステップ740:CPUは、第2注意音パターンに従って警告音をスピーカ70から発音させる。
その後、CPUは、ステップ795に進んで本ルーチンを一旦終了する。
ステップ745:CPUは、第1注意喚起フラグXsa1及び第2注意喚起フラグXsa2の値を「0」に設定する。
ステップ750:CPUは、加加速度制限制御フラグXjrの値を「1」に設定する。
加加速度制限制御フラグXjrの値は、加加速度制限制御を開始するときに「1」に設定され、加速抑制制御を終了するときに「0」に設定される。なお、加加速度制限制御フラグXjrの値はイニシャルルーチンにて「0」に設定される。
ステップ755:CPUは、制限タイマTMjrの値を「0」に設定する。
制限タイマTMjrは、加加速度制限制御が開始された時点から経過した時間をカウントするためのタイマである。
その後、CPUは、ステップ795に進んで本ルーチンを一旦終了する。
ステップ765:CPUは、緩減速タイマTMsの値を「0」に設定する。
緩減速タイマTMsは、運転者が異常状態に陥ったと判定された時点(即ち、緩減速制御の開始時点)から経過した時間をカウントするためのタイマである。
その後、CPUは、ステップ795に進んで本ルーチンを一旦終了する。
CPUは、所定時間が経過する毎に図8にフローチャートにより示した第1警告ルーチンを実行する。
第1警告フラグXab1の値が「0」である場合、CPUは、ステップ810にて「No」と判定し、ステップ895に進んで本ルーチンを一旦終了する。
一方、第1警告フラグXab1の値が「1」である場合、CPUは、ステップ810にて「Yes」と判定し、ステップ815及びステップ820を順に実行する。
ステップ820:CPUは、緩減速タイマTMsの値が制御閾値Tsth未満であるか否かを判定する。
制御閾値Tsthは、緩減速タイマTMsの値が制御閾値Tsth以上となったときに運転者が異常状態に陥ったと判定された時点から制御時間Tsが経過するような値に設定される。
ステップ823:CPUは、操舵トルクセンサ25からの検出信号に基いて、操舵トルクTrを取得する。
ステップ825:CPUは、操舵トルクTrが閾値トルクTrth未満であるか否かを判定する。
ステップ830:CPUは、第1警告画面400をディスプレイ60に表示させる。
ステップ835:CPUは、第1警告音パターンに従って警告音をスピーカ70から発音させる。
その後、CPUは、ステップ895に進んで本ルーチンを一旦終了する。
CPUは、所定時間が経過する毎に図9にフローチャートにより示した第2警告ルーチンを実行する。
第2警告フラグXab2の値が「0」である場合、CPUは、ステップ910にて「No」と判定し、ステップ995に進んで本ルーチンを一旦終了する。
一方、第2警告フラグXab2の値が「1」である場合、CPUは、ステップ910にて「Yes」と判定し、ステップ915に進む。
車速Vsが「0km/h」でない場合、CPUは、ステップ915にて「No」と判定し、ステップ920に進む。ステップ920にて、CPUは、中止スイッチ26が操作されたか否かを判定する。
ステップ925:CPUは、第2警告画面420をディスプレイ60に表示させる。
ステップ930:CPUは、第2警告音パターンに従って警告音をスピーカ70から発音させる。
その後、CPUは、ステップ995に進んで本ルーチンを一旦終了する。
CPUは、所定時間が経過する毎に図10にフローチャートにより示した第3警告ルーチンを実行する。
第3警告フラグXab3の値が「0」である場合、CPUは、ステップ1010にて「No」と判定し、ステップ1095に進んで本ルーチンを一旦終了する。
一方、第3警告フラグXab3の値が「1」である場合、CPUは、ステップ1010にて「Yes」と判定し、ステップ1015に進む。ステップ1015にて、CPUは、中止スイッチ26が操作されたか否かを判定する。
ステップ1025:CPUは、第3警告画面430をディスプレイ60に表示させる。
ステップ1030:CPUは、第2警告音パターンに従って警告音をスピーカ70から発音させる。
その後、CPUは、ステップ1095に進んで本ルーチンを一旦終了する。
CPUは、所定時間が経過する毎に図11にフローチャートにより示したACCルーチンを実行する。
一方、ACCフラグXaccの値が「1」である場合、CPUは、ステップ1105にて「Yes」と判定し、ステップ1110乃至ステップ1120を順に実行する。
ステップ1115:CPUは、ミリ波レーダ装置23からレーダ物体情報を取得する。
ステップ1120:CPUは、カメラ物体情報及びレーダ物体情報に基いて先行車が存在するか否かを判定する。
ステップ1125:CPUは、先行車と車両VAとの間の車間距離Dから設定車間距離Dsetを減じることにより車間偏差ΔD1を取得する。
ステップ1130:CPUは、レーダ物体情報に含まれる相対速度に基いて、先行車の車両VAに対する相対速度Vrを取得する。
Gacc=ka1・(k1・ΔD1+k2・Vr) …(1)
上記(1)式におけるka1、k1及びk2は所定の正のゲイン(係数)である。
その後、CPUは、ステップ1195に進んで本ルーチンを一旦終了する。
ステップ1140:CPUは、設定車速Vsetから車速Vsを減じることにより車速偏差ΔVsを取得する。
ステップ1145:CPUは、車速偏差ΔVsを以下の(2)式に適用することにより、ACC目標加速度Gaccを取得する。
Gacc=k3×ΔVs …(2)
上記(2)式におけるk3は所定のゲイン(係数)である。
その後、CPUは、ステップ1195に進んで本ルーチンを一旦終了する。
CPUは、所定時間が経過する毎に図12にフローチャートにより示したACC加速度設定ルーチンを実行する。
一方、ACCフラグXaccの値が「1」である場合、CPUは、ステップ1205にて「Yes」と判定し、ステップ1210に進む。ステップ1210にて、CPUは、運転者加速度GdrがACC目標加速度Gaccよりも大きいか否かを判定する。運転者加速度Gdrは、運転者のアクセルペダル操作量APに対応する加速度である。
ステップ1230:CPUは、第2注意喚起フラグXsa2の値が「1」であるか否かを判定する。
ステップ1245:CPUは、第1目標加速度G1tgt(ACC目標加速度Gacc)が制限加速度Glmtよりも大きいか否かを判定する。
ステップ1260:CPUは、制限タイマTMjrの値をマップMap1に適用することにより、加速度Gjrを取得する。
マップMap1は、VCECU20のROMに格納されている。マップMap1では、加加速度が所定の閾値よりも大きくならないように且つ制限タイマTMjrの値が大きくなるにつれて加速度Gjrが徐々に大きくなるように制限タイマTMjrの値と加速度Gjrとの関係が定義されている。
ステップ1265:CPUは、ACC目標加速度Gaccと加速度Gjrとが等しくなったか否かを判定する。
CPUは、所定時間が経過する毎に図13Aにフローチャートにより示した減速制御ルーチンを実行する。
CPUは、所定時間が経過する毎に図13Bにフローチャートにより示した目標加速度送信ルーチンを実行する。
本変形例に係るVCECU20は、図2に示した時点t1から第2判定時間Td2が経過する前であっても、「物体と車両との関係(位置関係)が所定条件を満たした場合、散漫条件が成立したと判定し、第2注意喚起報知を行うとともに、加速抑制制御を実行する。
ステップ1510:CPUは、ミリ波レーダ装置23からレーダ物体情報を取得する。
ステップ1515:CPUは、カメラ物体情報及びレーダ物体情報に基いて先行車PVを検出していた状態(検出状態)から先行車PVを検出していない状態(非検出状態)へと変化したか否かを判定する。
更には、上記所定条件は、車両が物体と衝突するまでにかかる衝突所要時間(TTC:Time To Collision)が所定の閾値時間以下となったときに成立する条件であってもよい。衝突所要時間は、物体までの距離を物体の相対速度で除算することにより得られる。
更に、上記所定条件は、車両VAの前方の所定の領域に歩行者が検出されたときに成立する条件であってもよい。
本変形例に係るVCECU20は、ACCの実行中か否かにかかわらずに、運転者が散漫状態であることを検出し、その後、散漫条件が成立するか否かを判定する。詳細には、CPUは、第1注意喚起報知ルーチンにおいて図6に示したステップ605を実行せずにステップ610に進む。同様に、CPUは、第2注意喚起報知ルーチンにおいて図7に示したステップ705を実行せずにステップ710に進む。
CPUは、所定時間が経過する毎に図16にフローチャートにより示した加速度設定ルーチンを実行する。なお、図16では、図12に示したステップと同じ処理を行うステップには、図12にて使用した符号と同じ符号を付与して説明を省略する。
従って、所定のタイミングになると、CPUは、図16に示したステップ1600から処理を開始し、ステップ1605に進む。ステップ1605にて、CPUは、ACCフラグXaccの値が「0」であるか否かを判定する。
運転者加速度Gdrが制限加速度Glmtよりも大きい場合、CPUは、図16に示したステップ1245にて「Yes」と判定し、図16に示したステップ1250に進んで第1目標加速度Gtgtに制限加速度Glmtを設定する。その後、ステップ1695に進んで本ルーチンを一旦終了する。
一方、運転者加速度Gdrが制限加速度Glmt以下である場合、CPUは、ステップ図16に示したステップ1245にて「No」と判定し、ステップ1695に進んで本ルーチンを一旦終了する。
上記実施形態では、運転者の散漫状態が第1判定時間Td1に渡り継続すると第1注意喚起報知を開始し、第1注意喚起報知の開始時点から第2判定時間Td2に渡り散漫状態が継続した場合、VCECU20は、散漫条件が成立したと判定し、第2注意喚起報知及び加速抑制制御を行う。
本変形例では、運転者の散漫状態が第1判定時間Td1に渡り継続すると、第1注意喚起報知を行うことなく、散漫条件が成立したと判定し、第2注意喚起報知及び加速抑制制御を行う。
図8に示したステップ825にて、CPUは、操舵トルクTrが閾値トルクTrth以上であれば、運転者がステアリングホイールSWを保持していると判定した。ステアリングホイールSWの保持の判定は、これに限定されない。例えば、本制御装置10は、運転者の手がステアリングホイールSWに接触していることを検出するように構成された接触センサを備えている。CPUは、接触センサからの検出信号に基いて、運転者がステアリングホイールSWを保持しているか否かを判定してもよい。更に、CPUは、運転席画像に基いてステアリングホイールSWを保持しているか否かを判定してもよい。
上記実施形態では、VCECU20は、散漫条件が成立して第2注意喚起報知の開始時点から異常判定時間Tadに渡り散漫状況が継続したとき、運転者が異常状態に陥っていると判定したが、これに限定されない。本変形例では、VCECU20は、第2注意喚起報知の開始時点から異常判定時間Tadに渡って、散漫状況の他にアクセルペダル無操作状況及びステアリングホイール非保持状況の少なくとも一方の状況が継続したとき、運転者が異常状態に陥っていると判定する。
アクセルペダル無操作状況は、運転者がアクセルペダル32aを踏み込んでいない状況(即ち、運転者がアクセルペダル32aから足を離している状況)である。
ステアリングホイール非保持状況は、運転者がステアリングホイールSWを保持していない状況である。
本制御装置10は、カメラ装置22及びミリ波レーダ装置23の少なくとも一方を備えていればよく、本制御装置10に備わる「物体を検出するためのセンサ」を「物体センサ」と称呼する場合もある。
ミリ波レーダ装置23は、ミリ波の代わりに無線媒体を送信し、反射された無線媒体を受信することによって物標を検出できるリモートセンシング装置であればよい。
本制御装置10は、上記エンジン自動車だけでなく、ハイブリッド車(HEV:Hybrid Electric Vehicle)、プラグインハブリッド車(PHEV:Plug-in Hybrid Electric Vehicle)、燃料電池車(FCEV:Fuel Cell Electric Vehicle)及び電気自動車(BEV:Battery Electric Vehicle)に適用可能である。
Claims (10)
- 車両の運転席に着座している運転者を撮影することにより運転席画像を取得するように構成された運転席カメラ装置と通信可能であって、且つ、前記車両の加速及び減速を制御する制御ユニットを備え、
前記運転席画像に基いて検出された前記運転者の運転に対する注意力が散漫となっている散漫状態が所定の第1時間継続した場合、前記車両の加速を抑制する加速抑制制御を実行し、
前記散漫状態が前記第1時間よりも長い所定の第2時間以上継続した場合、前記車両を減速して停車させる減速制御を実行する、
ように構成された、
車両制御装置。 - 請求項1に記載の車両制御装置において、
前記制御ユニットは、
前記散漫状態が所定の第1判定時間継続した場合、前記注意力を高めるための第1注意喚起報知を開始し、
前記第1注意喚起報知の開始時点から前記散漫状態が所定の第2判定時間継続した場合、前記散漫状態が前記第1時間継続したと判定して前記加速抑制制御を開始する、
ように構成された、
車両制御装置。 - 請求項1及び請求項2の何れか一つに記載の車両制御装置において、
前記制御ユニットは、
前記加速抑制制御の開始時点にて、前記注意力を高めるための第2注意喚起報知を開始し、
前記第2注意喚起報知の開始時点から前記散漫状態が所定の第3判定時間継続した場合、前記散漫状態が前記第2時間以上継続したと判定して前記減速制御を開始する、
ように構成された、
車両制御装置。 - 請求項1に記載の車両制御装置において、
前記制御ユニットは、
前記加速抑制制御の開始時点以降に前記散漫状態が所定の第3判定時間継続することなく、前記運転者が前記散漫状態でなくなった場合、前記加速抑制制御を終了するとともに、前記車両の加速度の時間微分値である加加速度が所定の閾値よりも大きくならないように前記車両を制御する加加速度制限制御を実行する、
ように構成された、
車両制御装置。 - 請求項1に記載の車両制御装置において、
前記制御ユニットは、
前記減速制御を一旦実行すると、前記運転者が前記散漫状態でなくなったとしても、所定の操作が行われるまで前記減速制御を継続する、
ように構成された、
車両制御装置。 - 請求項1に記載の車両制御装置であって、
前記車両の前方に存在する物体を検出する物体センサを、更に備え、
前記制御ユニットは、
前記物体センサによって検出された前記物体と前記車両との関係が変化して前記車両の運転者による監視の必要性が前記関係の変化前に比べて増加したときに成立する所定条件が成立した場合、前記散漫状態が前記第1時間継続していない場合であっても、前記加速抑制制御を実行する、
ように構成された、
車両制御装置。 - 請求項6に記載の車両制御装置において、
前記制御ユニットは、
前記物体センサが前記車両の前方を走行する先行車を検出していない場合、前記車両の加速度を前記車両の速度を設定車速と一致させるための目標加速度と一致させる定速制御を実行し、
前記物体センサが前記先行車を検出している場合、前記車両の加速度を前記先行車との車間距離を設定車間距離に維持するための目標加速度と一致させる車間距離維持制御を実行し、
前記物体センサが検出していた前記先行車を検出しなくなった場合、前記所定条件が成立し、前記加速抑制制御を実行する、
ように構成された、
車両制御装置。 - 請求項1乃至請求項7の何れか一つに記載の車両制御装置を搭載した車両。
- 車両の運転席に着座している運転者の状態に基づいて前記車両の加速及び減速を制御する加減速制御方法において、
運転席カメラ装置が前記運転席に着座している運転者を撮影することにより取得した運転席画像に基いて検出された前記運転者の運転に対する注意力が散漫となっている散漫状態が所定の第1時間継続した場合、前記車両の加速を抑制する加速抑制制御を実行する第1ステップと、
前記散漫状態が前記第1時間よりも長い所定の第2時間以上継続した場合、前記車両を減速して停車させる減速制御を実行する第2ステップと、
を含む、
加減速制御方法。 - 車両に適用され、且つ、前記車両の運転席に着座している運転者の状態に基づいて前記車両の加速及び減速を制御するプログラムであって、前記車両に備わるコンピュータに、
運転席カメラ装置が前記運転席に着座している運転者を撮影することにより取得した運転席画像に基いて検出された前記運転者の運転に対する注意力が散漫となっている散漫状態が所定の第1時間継続した場合、前記車両の加速を抑制する加速抑制制御を実行する第1ステップと、
前記散漫状態が前記第1時間よりも長い所定の第2時間以上継続した場合、前記車両を減速して停車させる減速制御を実行する第2ステップと、を
実行させる、
車両制御プログラム。
Priority Applications (4)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2021205822A JP7521517B2 (ja) | 2021-12-20 | 2021-12-20 | 車両制御装置、車両、加減速制御方法、及び車両制御プログラム |
| US18/077,961 US12263845B2 (en) | 2021-12-20 | 2022-12-08 | Vehicle control apparatus, vehicle, acceleration-and-deceleration control method, and vehicle control program |
| DE102022133642.5A DE102022133642A1 (de) | 2021-12-20 | 2022-12-16 | Fahrzeugsteuerungsvorrichtung, Fahrzeug, Beschleunigungs- und Verzögerungssteuerungsverfahren und Fahrzeugsteuerungsprogramm |
| CN202211640185.3A CN116279335B (zh) | 2021-12-20 | 2022-12-19 | 车辆控制装置、车辆、加减速控制方法及非临时存储介质 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2021205822A JP7521517B2 (ja) | 2021-12-20 | 2021-12-20 | 車両制御装置、車両、加減速制御方法、及び車両制御プログラム |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JP2023091202A true JP2023091202A (ja) | 2023-06-30 |
| JP7521517B2 JP7521517B2 (ja) | 2024-07-24 |
Family
ID=86606829
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2021205822A Active JP7521517B2 (ja) | 2021-12-20 | 2021-12-20 | 車両制御装置、車両、加減速制御方法、及び車両制御プログラム |
Country Status (4)
| Country | Link |
|---|---|
| US (1) | US12263845B2 (ja) |
| JP (1) | JP7521517B2 (ja) |
| CN (1) | CN116279335B (ja) |
| DE (1) | DE102022133642A1 (ja) |
Families Citing this family (3)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP7740289B2 (ja) * | 2023-03-24 | 2025-09-17 | トヨタ自動車株式会社 | 車両運転支援装置 |
| DE102024102368A1 (de) | 2024-01-29 | 2025-07-31 | Bayerische Motoren Werke Aktiengesellschaft | Steuervorrichtung und verfahren zum steuern eines betriebs eines kraftfahrzeugs |
| DE102024104900A1 (de) * | 2024-02-21 | 2025-08-21 | Bayerische Motoren Werke Aktiengesellschaft | Fahrassistenzsystem und Fahrassistenzverfahren für ein Fahrzeug |
Citations (4)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2005081999A (ja) * | 2003-09-08 | 2005-03-31 | Fuji Heavy Ind Ltd | 車両用運転支援装置 |
| JP2010125922A (ja) * | 2008-11-26 | 2010-06-10 | Toyota Motor Corp | 運転支援装置 |
| JP2017190047A (ja) * | 2016-04-13 | 2017-10-19 | トヨタ自動車株式会社 | 車両走行制御装置 |
| JP2019059299A (ja) * | 2017-09-26 | 2019-04-18 | トヨタ自動車株式会社 | 運転支援装置 |
Family Cites Families (25)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP4453665B2 (ja) | 2006-01-25 | 2010-04-21 | トヨタ自動車株式会社 | 車間制御装置 |
| JP4306764B2 (ja) | 2007-06-04 | 2009-08-05 | トヨタ自動車株式会社 | 車間距離制御装置 |
| JP5108424B2 (ja) | 2007-09-06 | 2012-12-26 | トヨタ自動車株式会社 | 車両走行制御装置 |
| JP4997031B2 (ja) | 2007-09-06 | 2012-08-08 | トヨタ自動車株式会社 | 車両走行制御装置 |
| JP5018751B2 (ja) | 2008-11-26 | 2012-09-05 | トヨタ自動車株式会社 | 運転支援装置 |
| WO2010125634A1 (ja) | 2009-04-27 | 2010-11-04 | トヨタ自動車株式会社 | 運転支援装置 |
| CN102470868B (zh) | 2009-07-28 | 2014-12-24 | 丰田自动车株式会社 | 车辆控制装置、车辆控制方法以及车辆控制系统 |
| CN102470870B (zh) | 2009-07-28 | 2015-04-22 | 丰田自动车株式会社 | 车辆控制装置、车辆控制方法以及车辆控制系统 |
| DE102010010856A1 (de) * | 2010-03-10 | 2011-09-15 | Continental Teves Ag & Co. Ohg | Verfahren zur automatischen Unterstützung eines Fahrers eines Kraftfahrzeugs bei seiner Fahraufgabe |
| CN103661375A (zh) * | 2013-11-25 | 2014-03-26 | 同济大学 | 一种考虑驾驶分心状态的车道偏离报警方法及系统 |
| JP6341055B2 (ja) | 2014-10-24 | 2018-06-13 | 株式会社デンソー | 車載制御装置 |
| JP6363517B2 (ja) | 2015-01-21 | 2018-07-25 | 株式会社デンソー | 車両の走行制御装置 |
| JP6394547B2 (ja) | 2015-09-18 | 2018-09-26 | トヨタ自動車株式会社 | 車両制御装置 |
| JP6455456B2 (ja) | 2016-02-16 | 2019-01-23 | トヨタ自動車株式会社 | 車両制御装置 |
| JP6586930B2 (ja) * | 2016-08-04 | 2019-10-09 | トヨタ自動車株式会社 | 車両走行制御装置 |
| JP6592423B2 (ja) | 2016-11-25 | 2019-10-16 | 株式会社デンソー | 車両制御装置 |
| JP6777518B2 (ja) | 2016-11-29 | 2020-10-28 | トヨタ自動車株式会社 | 車両制御システム |
| CN109961610A (zh) * | 2017-12-26 | 2019-07-02 | 郑州宇通客车股份有限公司 | 驾驶员疲劳预警和检测方法、疲劳预警系统以及车辆 |
| JP2019143484A (ja) * | 2018-02-16 | 2019-08-29 | マツダ株式会社 | 車両の制御装置 |
| JP7176298B2 (ja) * | 2018-08-28 | 2022-11-22 | マツダ株式会社 | 停車支援装置 |
| JP7139889B2 (ja) | 2018-10-31 | 2022-09-21 | トヨタ自動車株式会社 | 車両制御システム |
| JP7210242B2 (ja) | 2018-11-22 | 2023-01-23 | メルセデス・ベンツ グループ アクチェンゲゼルシャフト | 車両制御装置 |
| JP7307558B2 (ja) * | 2019-03-06 | 2023-07-12 | 株式会社Subaru | 車両の運転制御システム |
| JP7610388B2 (ja) * | 2020-10-02 | 2025-01-08 | 株式会社Subaru | 運転支援装置 |
| WO2022185829A1 (ja) * | 2021-03-03 | 2022-09-09 | 株式会社デンソー | 車両用制御装置及び車両用制御方法 |
-
2021
- 2021-12-20 JP JP2021205822A patent/JP7521517B2/ja active Active
-
2022
- 2022-12-08 US US18/077,961 patent/US12263845B2/en active Active
- 2022-12-16 DE DE102022133642.5A patent/DE102022133642A1/de active Pending
- 2022-12-19 CN CN202211640185.3A patent/CN116279335B/zh active Active
Patent Citations (4)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2005081999A (ja) * | 2003-09-08 | 2005-03-31 | Fuji Heavy Ind Ltd | 車両用運転支援装置 |
| JP2010125922A (ja) * | 2008-11-26 | 2010-06-10 | Toyota Motor Corp | 運転支援装置 |
| JP2017190047A (ja) * | 2016-04-13 | 2017-10-19 | トヨタ自動車株式会社 | 車両走行制御装置 |
| JP2019059299A (ja) * | 2017-09-26 | 2019-04-18 | トヨタ自動車株式会社 | 運転支援装置 |
Also Published As
| Publication number | Publication date |
|---|---|
| US20230192097A1 (en) | 2023-06-22 |
| JP7521517B2 (ja) | 2024-07-24 |
| DE102022133642A1 (de) | 2023-06-22 |
| US12263845B2 (en) | 2025-04-01 |
| CN116279335B (zh) | 2026-04-24 |
| CN116279335A (zh) | 2023-06-23 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| US11993237B2 (en) | Drive assistance device | |
| US8548709B2 (en) | Drive assisting device | |
| EP3225486B1 (en) | Collision avoidance device | |
| JP6489080B2 (ja) | 車両制御装置 | |
| CN104487308B (zh) | 驾驶辅助装置 | |
| CN101443830B (zh) | 车辆用警报系统和警报方法 | |
| JP3948416B2 (ja) | 衝突回避制御装置 | |
| CN116279335B (zh) | 车辆控制装置、车辆、加减速控制方法及非临时存储介质 | |
| US20090143951A1 (en) | Forward Collision Avoidance Assistance System | |
| JP2004255928A (ja) | 車両制御装置 | |
| JP2003528763A (ja) | Acc制御車両のための引継ぎ要請の作動方法及び装置 | |
| JP7318595B2 (ja) | 車両制御装置 | |
| JP2019059299A (ja) | 運転支援装置 | |
| JP2006199233A (ja) | 車両用安全制御装置 | |
| JP2022028418A (ja) | 運転支援装置 | |
| JP2010195207A (ja) | 運転支援装置 | |
| JP3391091B2 (ja) | 車間距離警報装置 | |
| JP5115458B2 (ja) | 運転支援装置 | |
| JP7256475B2 (ja) | 車両走行制御装置 | |
| JP2009126358A (ja) | 車両走行制御装置 | |
| CN114013438B (zh) | 一种基于gps系统的acc控制系统 | |
| JP2007223596A (ja) | 車両制御装置 | |
| JP2022082918A (ja) | 車両制御装置 | |
| JP2003306053A (ja) | 車両走行制御装置 | |
| CN112319470B (zh) | 控制装置以及车辆 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20230711 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20240327 |
|
| A977 | Report on retrieval |
Free format text: JAPANESE INTERMEDIATE CODE: A971007 Effective date: 20240328 |
|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20240523 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20240611 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20240624 |
|
| R150 | Certificate of patent or registration of utility model |
Ref document number: 7521517 Country of ref document: JP Free format text: JAPANESE INTERMEDIATE CODE: R150 |