JP2024007744A - 紡績機、パッケージの形成方法及びパッケージ - Google Patents
紡績機、パッケージの形成方法及びパッケージ Download PDFInfo
- Publication number
- JP2024007744A JP2024007744A JP2022109035A JP2022109035A JP2024007744A JP 2024007744 A JP2024007744 A JP 2024007744A JP 2022109035 A JP2022109035 A JP 2022109035A JP 2022109035 A JP2022109035 A JP 2022109035A JP 2024007744 A JP2024007744 A JP 2024007744A
- Authority
- JP
- Japan
- Prior art keywords
- yarn
- winding
- bobbin
- spinning
- package
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Pending
Links
Images




Classifications
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B65—CONVEYING; PACKING; STORING; HANDLING THIN OR FILAMENTARY MATERIAL
- B65H—HANDLING THIN OR FILAMENTARY MATERIAL, e.g. SHEETS, WEBS, CABLES
- B65H59/00—Adjusting or controlling tension in filamentary material, e.g. for preventing snarling; Applications of tension indicators
- B65H59/10—Adjusting or controlling tension in filamentary material, e.g. for preventing snarling; Applications of tension indicators by devices acting on running material and not associated with supply or take-up devices
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B65—CONVEYING; PACKING; STORING; HANDLING THIN OR FILAMENTARY MATERIAL
- B65H—HANDLING THIN OR FILAMENTARY MATERIAL, e.g. SHEETS, WEBS, CABLES
- B65H54/00—Winding, coiling, or depositing filamentary material
- B65H54/02—Winding and traversing material on to reels, bobbins, tubes, or like package cores or formers
- B65H54/28—Traversing devices; Package-shaping arrangements
- B65H54/30—Traversing devices; Package-shaping arrangements with thread guides reciprocating or oscillating with fixed stroke
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B65—CONVEYING; PACKING; STORING; HANDLING THIN OR FILAMENTARY MATERIAL
- B65H—HANDLING THIN OR FILAMENTARY MATERIAL, e.g. SHEETS, WEBS, CABLES
- B65H54/00—Winding, coiling, or depositing filamentary material
- B65H54/02—Winding and traversing material on to reels, bobbins, tubes, or like package cores or formers
- B65H54/40—Arrangements for rotating packages
- B65H54/42—Arrangements for rotating packages in which the package, core, or former is rotated by frictional contact of its periphery with a driving surface
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B65—CONVEYING; PACKING; STORING; HANDLING THIN OR FILAMENTARY MATERIAL
- B65H—HANDLING THIN OR FILAMENTARY MATERIAL, e.g. SHEETS, WEBS, CABLES
- B65H63/00—Warning or safety devices, e.g. automatic fault detectors, stop-motions ; Quality control of the package
- B65H63/06—Warning or safety devices, e.g. automatic fault detectors, stop-motions ; Quality control of the package responsive to presence of irregularities in running material, e.g. for severing the material at irregularities ; Control of the correct working of the yarn cleaner
Landscapes
- Engineering & Computer Science (AREA)
- Textile Engineering (AREA)
- Quality & Reliability (AREA)
- Winding Filamentary Materials (AREA)
- Guides For Winding Or Rewinding, Or Guides For Filamentary Materials (AREA)
- Spinning Or Twisting Of Yarns (AREA)
Abstract
【課題】ほどけにくいバンチ巻きを形成することができる紡績機、パッケージの形成方法及びパッケージを提供する。【解決手段】紡績機1は、空気紡績装置7と、単独駆動の巻取ドラム22と、単独駆動のトラバースガイド23とを有するバンチ巻き形成手段100と、巻取ドラム22によりボビンBを回転させながら、ボビンBの軸方向にトラバースガイド23を移動させることにより、パッケージ形成領域A2よりも外側に位置するボビンBの端部領域Baに糸Yを巻き付けて端部領域Baにバンチ巻きXを形成するように制御するバンチ巻き制御装置91と、バンチ巻き形成中に糸Yが弛むのを防止する弛み防止手段と、を備える。【選択図】図3
Description
本発明は、紡績機、パッケージの形成方法及びパッケージに関する。
空のボビンに糸を巻き付けてパッケージを形成する際、巻き始めにおいてバンチ巻きが形成される。巻き始めにおける糸の巻き付け技術に関して、例えば特許文献1に記載されるように、糸ガイドで糸をトラバースしてバンチ巻きを形成する技術が知られている。この方法では、本巻き方向に糸を巻き付けるときには糸ガイドを速く移動させ、逆本巻き方向に糸を巻き付けるときには糸ガイドをゆっくり移動させる点が開示されている。
パッケージのバンチ巻きは、後工程においてそのパッケージを次のパッケージに繋ぐために重要な部分である。しかし、糸巻取機においてパッケージが満巻きになるまでの間にバンチ巻きがほどけたり消失したりする等の不具合により、不良パッケージを生じる場合がある。その原因としては、例えば、パッケージの巻取り中に発生するパッケージの振動又は糸継時にバンチ巻きの一部がサクションマウスに吸引されること等が挙げられる。
本発明は、ほどけにくいバンチ巻きを形成することができる紡績機、パッケージの形成方法及びパッケージを提供することを目的とする。
本発明の一態様に係る紡績機は、繊維束を紡績することにより糸を生成する紡績装置と、単独駆動のドラムと、単独駆動の糸ガイド部材と、を有するバンチ巻き形成手段と、ドラムによりボビンを回転させながら、ボビンの軸方向に糸ガイド部材を移動させることにより、パッケージ形成領域よりも外側に位置するボビンの端部領域に糸を巻き付けて当該端部領域にバンチ巻きを形成するように制御する制御装置と、バンチ巻き形成中に糸が弛むのを防止する弛み防止手段と、を備える。
この紡績機によれば、制御装置によって、ボビンの軸方向に糸ガイド部材を移動させることによりバンチ巻きが形成される。よって、従来のような糸の位置制御を伴わない巻き付け状態(棒巻き等)に比較して、糸と糸がより確実に重なり合う。弛み防止手段によって、糸が弛むのが防止されるので、ボビンに糸が確実に巻き付けられる。これにより、ほどけにくいバンチ巻きが形成される。
紡績機は、弛み防止手段として、紡績装置からの糸を外周面に巻き付けることにより貯留する糸貯留ローラを備えてもよい。糸貯留ローラによって、糸が弛むのを確実に防止できる。
バンチ巻きは、糸貯留ローラに予め貯留されている糸を利用して形成されてもよい。例えば、作業者が手動でボビンを取り付けた場合等において、容易にバンチ巻きを形成することができる。
紡績機は、弛み防止手段として、紡績装置におけるバンチ巻き形成中の紡績速度を通常の紡績時の紡績速度よりも低くする紡績速度調整部を備えてもよい。近年、紡績機における紡績速度が増大する傾向にある。そのような場合でも、バンチ巻き形成のための時間を十分に確保できる。その結果として、バンチ巻きにおいて、糸の重ね巻きが確実に実現される。
紡績機は、弛み防止手段として、バンチ巻き形成中の巻取速度を本巻き形成中の巻取速度よりも高くする巻取速度調整部を備えてもよい。近年、紡績機における紡績速度が増大する傾向にある。そのような場合でも、バンチ巻き形成のための時間を十分に確保できる。その結果として、糸の重ね巻きが確実に実現される。本巻き形成中の巻取速度は、ボビンの回転方向の速度成分に加え、ボビンの軸方向の速度成分(トラバース速度)を含むが、バンチ巻き形成中は軸方向の速度成分が小さいため、バンチ巻き形成中の巻取速度を高くすることで、バンチ巻き形成中に糸の弛みは生じない。
制御装置は、糸貯留ローラにおける糸の残量が所定量になるまで、糸貯留ローラに予め貯留されている糸を利用してバンチ巻きを形成するように制御してもよい。この場合、糸貯留ローラとパッケージの間で糸がつながった状態でバンチ巻き形成を終了させることができる。その結果、例えば、パッケージから糸を引き出す動作を行うことなく糸継を行い、糸の巻き取りを速やかに開始できる。
紡績機は、複数の紡績ユニットを備え、複数の紡績ユニットのそれぞれは、紡績装置と、バンチ巻き形成手段に含まれる、ドラムと、ドラムを独立して駆動するドラム駆動部と、糸ガイド部材であるトラバースガイドと、トラバースガイドを独立して駆動するトラバース駆動部と、を有してもよい。この場合、各紡績ユニットにおいて、ほどけにくいバンチ巻きが形成される。また、バンチ巻き形成のための専用の装置を紡績機に設けることを省略できる。
紡績機は、大径側端部と小径側端部を有する円錐形状のボビンを保持可能なクレードルアームを備え、制御装置は、糸貯留ローラからの糸をボビンの大径側端部とクレードルアームの間に挟んだ状態において、ボビンの大径側端部に隣接する端部領域にバンチ巻きが形成ように制御してもよい。この場合、円錐形状のボビンに対して、ほどけにくいバンチ巻きが形成される。
制御装置は、バンチ巻き形成前又はバンチ巻き形成中にボビンの端部領域の外側端からパッケージ形成領域に近い位置に糸ガイド部材を移動させ、その後、バンチ巻き形成中に端部領域の外側端に向けて糸ガイド部材を移動させてもよい。この場合、バンチ巻きにおいて、より強固な糸の重ね巻きが実現される。
制御装置は、バンチ巻き形成中に、ボビンの端部領域の外側に近い位置と当該位置よりもパッケージ形成領域に近い位置との間で、少なくとも1回は糸ガイド部材の移動方向を変更してもよい。この場合、バンチ巻きにおいて、糸の重ね巻きが確実に実現される。
本発明の別の態様に係る紡績機は、繊維束を紡績することにより糸を生成する紡績装置と、単独駆動のドラムと、単独駆動の糸ガイド部材とを有するバンチ巻き形成手段と、ドラムによりボビンを回転させながら、ボビンの軸方向に糸ガイド部材を移動させることにより、パッケージ形成領域よりも外側に位置するボビンの端部領域に糸を巻き付けて当該端部領域にバンチ巻きを形成し、バンチ巻き形成中に少なくとも1回はパッケージ形成領域内に糸を案内するように制御する制御装置と、を備える。この紡績機によれば、バンチ巻きの糸の少なくとも一部が、パッケージの糸層の下に配置される。よって、バンチ巻きがほどけそうになった場合でも、バンチ巻きが完全にほどけてしまう(消失する)ことはない。
本発明の更に別の態様は、紡績装置が繊維束を紡績することにより生成した糸を巻き取るパッケージの形成方法であってもよい。このパッケージの形成方法は、単独駆動のドラムによりボビンを回転させながらパッケージ形成領域に糸を巻き付けてパッケージを形成するパッケージ形成工程と、パッケージ形成工程よりも前に行われるバンチ巻き形成工程であって、ドラムによりボビンを回転させながら、ボビンの軸方向に単独駆動の糸ガイド部材を移動させることによりパッケージ形成領域よりも外側に位置するボビンの端部領域に糸を巻き付けて当該端部領域にバンチ巻きを形成するバンチ巻き形成工程と、を備える。バンチ巻き形成工程では、バンチ巻き形成中に糸が弛むのを防止する。このパッケージの形成方法によっても、ほどけにくいバンチ巻きが形成される。
本発明の更に別の態様は、大径側端部と小径側端部を有する円錐形状のボビン上に形成されるパッケージであってもよい。このパッケージは、パッケージ形成領域と大径側端部との間に位置する所定幅を有する端部領域に、糸が綾振りされることにより形成されたバンチ巻きを有する。
本発明のいくつかの態様によれば、ほどけにくいバンチ巻きを形成することができる。
以下、実施形態について、図面を参照して詳細に説明する。なお、各図において同一又は相当部分には同一符号を付し、重複する説明を省略する。図面の寸法比率は、説明のものと必ずしも一致していない。説明中「上」、「下」、「左」、「右」、「前」及び「後」等の方向を示す語は、図面に示された状態に基づいた便宜的な語である。
図1及び図2に示されるように、紡績機1は、複数の紡績ユニット2と、糸継台車3と、玉揚台車4と、第1エンドフレーム5Aと、第2エンドフレーム5Bと、ボビンストッカ50と、パッケージコンベア80と、を備えている。複数の紡績ユニット2は、一方向(図1の左右方向、紡績機1の長手方向)に配列されている。各紡績ユニット2は、糸Yを生成し、当該糸YをボビンBに巻き取る巻取り動作を行ってパッケージPを形成する。
第1エンドフレーム5Aには、紡績ユニット2において発生した繊維屑及び糸屑等を回収する回収装置等が収容されている。第1エンドフレーム5Aは、複数の紡績ユニット2の配列方向の一方の端部に配置されている。第2エンドフレーム5Bには、紡績機1に供給される圧縮空気(空気)の空気圧を調整して紡績機1の各部に空気を供給する空気供給部が収容されている。第2エンドフレーム5Bには、紡績ユニット2の各部に動力を供給するための駆動モータ等が収容されていてもよい。第2エンドフレーム5Bは、複数の紡績ユニット2の配列方向の他方の端部に配置されている。
第2エンドフレーム5Bには、機台制御装置5Cと、表示画面5Dと、入力キー5Eと、が設けられている。機台制御装置5Cは、紡績機1の各部を集中的に管理及び制御する。表示画面5Dは、紡績ユニット2の設定内容に関する情報等を表示することができる。オペレータが入力キー5Eを用いて適宜の操作を行うことにより、紡績ユニット2の設定作業を行うことができる。
図2に示されるように、各紡績ユニット2は、糸Yの走行方向において上流側から順に、ドラフト装置6と、空気紡績装置(紡績装置)7と、糸監視装置8と、テンションセンサ9と、糸貯留装置11と、ワキシング装置12と、トラバース装置26と、巻取装置13と、を備えている。ユニットコントローラ10は、所定数(一又は複数)の紡績ユニット2ごとに設けられており、紡績ユニット2の動作を制御する。
ドラフト装置6は、スライバSをドラフトする。空気紡績装置7は、ドラフト装置6によりスライバSをドラフトすることによって生成された繊維束Fに旋回空気流によって撚りを与えて糸Yを生成する。
糸監視装置8は、空気紡績装置7と糸貯留装置11との間において、走行する糸Yの情報を監視して、監視した情報に基づいて糸欠陥の有無を検出する。糸監視装置8は、糸欠陥を検出した場合、糸欠陥検出信号をユニットコントローラ10に送信する。テンションセンサ9は、空気紡績装置7と糸貯留装置11との間において、走行する糸Yのテンションを測定し、テンション測定信号をユニットコントローラ10に送信する。糸監視装置8及びテンションセンサ9の少なくとも何れかの検出結果に基づきユニットコントローラ10が異常有りと判断した場合、紡績ユニット2において、糸Yが切断される。具体的には、空気紡績装置7への空気の供給が停止されて、糸Yの生成が中断されることにより、糸Yが切断される。或いは、別途設けられたカッタにより糸Yが切断されるようにしてもよい。
糸貯留装置11は、空気紡績装置7と巻取装置13との間において糸Yを貯留する。糸貯留装置11は、外周面に糸Yが巻かれることにより糸Yを貯留する糸貯留ローラ60(図4参照)を備えている。糸貯留装置11は、空気紡績装置7から糸Yを安定して引き出す機能、糸継台車3による糸継動作時等に空気紡績装置7から送り出される糸Yを滞留させて糸Yが弛むのを防止する機能、及び糸貯留装置11よりも下流側の糸Yのテンションの変動が空気紡績装置7に伝わるのを防止する機能を有している。
図4を参照して、糸貯留装置11について詳細に説明する。図4に示されるように、糸貯留装置11は、糸貯留ローラ60と、糸掛け部材61と、上流側ガイド62と、下流側ガイド63と、糸貯留量センサ64と、電動モータ65と、を備えている。
糸貯留ローラ60は、その外周面に糸Yを一定量巻き付けて貯留する。糸貯留ローラ60は、電動モータ65によって回転駆動される。電動モータ65の動作は、ユニットコントローラ10によって制御される。糸貯留ローラ60の外周面に巻き付けられた糸Yは、糸貯留ローラ60が回転することにより当該糸貯留ローラ60を締め付けるようにして巻かれ、糸貯留装置11よりも上流側の糸Yを引っ張る。すなわち、外周面に糸Yを巻き付けた状態の糸貯留ローラ60を所定の回転速度で回転させることで、糸貯留装置11は、糸Yに所定のテンションを与えて空気紡績装置7から糸Yを所定の速度で引き出し、所定の速度で下流側に送出する。
糸掛け部材61は、糸Yに係合する(引っ掛ける)ことが可能に構成されている。糸掛け部材61は、糸Yに係合した状態で糸貯留ローラ60と一体的に回転することにより、当該糸貯留ローラ60の外周面に糸Yを巻き付ける。糸掛け部材61は、糸貯留ローラ60の下流側端部に設けられており、糸貯留ローラ60に対して相対的に回転可能である。糸掛け部材61には、糸貯留ローラ60に対して相対的回転するのに抗する磁力が作用している。したがって、糸Yに所定以上のテンションが生じていない状態では、糸掛け部材61が糸貯留ローラ60と一体的に回転し、糸貯留ローラ60に糸Yが巻き付けられる(貯留される)。糸Yに所定以上のテンションが生じている状態では、糸掛け部材61が糸貯留ローラ60に対して相対的に回転し、糸貯留ローラ60から糸Yが解舒される。
上流側ガイド62は、糸貯留ローラ60よりも上流側に配置される。上流側ガイド62は、糸貯留ローラ60の外周面に対して糸Yを適切に案内する案内部材であると共に、空気紡績装置7から伝播してくる糸Yの撚りが当該上流側ガイド62よりも下流側に伝わることを防止する撚り止めの役割を兼ねている。下流側ガイド63は、糸貯留ローラ60よりも下流側に配置される。下流側ガイド63は、糸貯留ローラ60から解舒された糸Yを巻取装置14へ案内する案内部材である。
糸貯留量センサ64は、糸貯留ローラ60上に貯留されている糸Yの貯留量(状態)を非接触式で検出する。本実施形態では、糸貯留量センサ64は、糸貯留ローラ60の一部の領域における糸Yの貯留量を検出する。糸貯留量センサ64は、ON/OFFの2値(信号)を出力する。糸貯留量センサ64は、糸貯留ローラ60上において糸Yを検出している場合にはON信号を出力し、糸Yを検出していない場合にはOFF信号を出力する。糸貯留量センサ64は、検出結果をユニットコントローラ10(図1参照)に送信する。
図1及び図2に示されるように、ワキシング装置12は、糸貯留装置11と巻取装置13との間において、糸Yにワックスを付与する。
図5を参照して、トラバース装置26について詳細に説明する。図5に示されるように、トラバース装置26は、回転する巻取ボビンB又はパッケージPに対して糸Yを所定幅でトラバースする。トラバース装置26は、一つのパッケージPに巻き取る糸Yをトラバースする。トラバース装置26は、例えばベルト式トラバース装置である。トラバース装置26は、トラバース駆動部26aと、駆動プーリ26bと、従動プーリ26c,26dと、駆動ベルト26eと、トラバースガイド(糸ガイド部材)23と、を備えている。
トラバース駆動部26aは、例えば、ステッピングモータ又はサーボモータである。トラバース駆動部26aは、駆動プーリ26bを回転駆動させる。トラバース駆動部26aの動作は、ユニットコントローラ10によって制御される。駆動プーリ26bは、トラバース駆動部26aによって、正逆方向に回転駆動される。従動プーリ26c,26dは、トラバース範囲の両側方に設けられている。駆動ベルト26eは、駆動プーリ26b及び従動プーリ26c,26dに掛け渡されている。トラバースガイド23は、糸Yを案内可能であり、駆動ベルト26eに固定されている。トラバースガイド23は、駆動ベルト26eの移動に応じて、糸Yをトラバースする。
トラバース装置26では、トラバース駆動部26aの駆動によって駆動プーリ26bが正逆方向に回転することによって、駆動ベルト26eに固定されたトラバースガイド23が巻取ドラム22の軸方向に往復駆動される。これにより、回転する巻取ボビンB又はパッケージPに対してトラバースガイド23が糸Yを所定幅でトラバースする。トラバース装置26では、トラバース駆動部26aの回転速度を変化させることにより、トラバース速度(トラバースガイド23の移動速度)を変化させる。
図1及び図2に戻り、巻取装置13は、糸YをボビンBに巻き取ってパッケージPを形成する。以下の説明では、糸Yが巻き取られていない(巻き付けられていない)空のボビンBを、「空ボビンB0」と記載する場合がある。本実施形態では、空ボビンB0は、筒体として構成されている。空ボビンB0を正面視した場合、軸方向において一端から他端に向けて広がる末広がり状に形成されている。
巻取装置13は、クレードルアーム21と、ボビンホルダ28と、巻取ドラム(ドラム)22と、を有している。クレードルアーム21は、支軸24によって揺動可能に支持されており、ボビンBの表面(外周面)又はパッケージPの表面を巻取ドラム22の表面に適切な圧力で接触させる。ボビンホルダ28は、クレードルアーム21に設けられており、ボビンBの両端部を保持可能である。ボビンホルダ28には、ボビンBが回転可能に取り付けられる。巻取ドラム22は、ボビンホルダ28に取り付けられたボビンBの表面又はパッケージPの表面に接触してボビンB又はパッケージPを回転させる。
巻取ドラム22は、ドラム駆動部27(図5参照)によって回転駆動される。ドラム駆動部27は、例えば、ブラシレスモータである。ドラム駆動部27は、一つの巻取ドラム22を駆動させる。すなわち、ドラム駆動部27は、一つのパッケージPを回転させる。これにより、各紡績ユニット2において、巻取ボビンB又はパッケージPが巻取方向に独立して回転させられる。ドラム駆動部27の動作は、ユニットコントローラ10によって制御される。各紡績ユニット2では、個別にドラム駆動部27を備えることにより、紡績ユニット2ごとに巻取ドラム22の回転駆動を制御することができる。
図5に示されるように、紡績ユニット2は、ドラム駆動部27の単位時間当たりの回転数(以下、単に「回転数」と称する。)、すなわち巻取ドラム22(パッケージP)の単位時間当たりの回転数(以下、単に「回転数」と称する。)を検出する回転センサ25を備えている。回転センサ25は、検出結果をユニットコントローラ10(図1参照)に送信する。
図1に戻り、紡績ユニット2(具体的にはユニットコントローラ10)は、パッケージPが満巻になった場合に要求信号を出力する。紡績ユニット2は、規定量(規定長さ)の糸YがボビンBに巻き取られた場合に、パッケージPが満巻になったと判断して、要求信号を出力する。なお、紡績ユニット2は、パッケージPが満巻になる所定時間前に要求信号を出力してもよい。
糸継台車3は、ある紡績ユニット2において糸Yが切断されたり、何らかの理由により糸Yが切れたりした場合、当該紡績ユニット2に対して糸継動作を行う。糸継台車3は、走行路R1上を走行する。走行路R1は、複数の紡績ユニット2の配列方向に沿って延在している。糸継台車3は、サクションパイプ31と、糸継装置32と、サクションマウス33と、を備えている。サクションパイプ31は、回動可能に支持されており、空気紡績装置7からの糸Yを捕捉して糸継装置32に案内する。サクションマウス33は、回動可能に支持されており、巻取装置13からの糸Yを捕捉して糸継装置32に案内する。糸継装置32は、案内された糸Y同士の糸継を行う。糸継装置32は、圧縮空気を用いるスプライサ、パッケージPからの糸Yを空気紡績装置7に通すピーサー、又は、糸Yを機械的に継ぐノッター等である。
糸継台車3が糸継動作を行うとき、パッケージPを反巻取方向に回転(逆回転)させる。このときには、パッケージPが巻取ドラム22から離間するようにクレードルアーム21がエアーシリンダ(図示省略)によって移動させられ、糸継台車3に設けられた逆回転用ローラ(図示省略)によってパッケージPが逆回転させられる。あるいは、糸継台車3の逆回転用ローラを省略し、各紡績ユニット2の巻取ドラム22によりパッケージPを逆回転させてもよい。
玉揚台車4は、複数の紡績ユニット2に対して移動可能に設けられた作業台車である。玉揚台車4は、紡績ユニット2において取付け済みのボビンB又はパッケージPを当該紡績ユニット2から排出する排出処理と、空ボビンB0が取り付けられていない紡績ユニット2(ボビンホルダ28が空の紡績ユニット2)に対して後述のマガジン41から空ボビンB0を供給して糸Yを巻き始めるボビンセット処理を実施する(詳しくは、後述)。
例えば玉揚台車4は、一の紡績ユニット2においてパッケージPが満巻きになると、機台制御装置5Cからの制御信号により、走行路R2上を一の紡績ユニット2まで走行して停止し、排出処理及びボビンセット処理を行う。走行路R2は、複数の紡績ユニット2の配列方向に沿って(走行路R1と平行に)延在している。
ボビンストッカ50は、複数の紡績ユニット2の配列方向の一方の端部(第1エンドフレーム5Aが配置されている端部)に配置されている。ボビンストッカ50は、複数の空ボビンB0を保管すると共に、保管している空ボビンB0の一部を取り出して送出機構70により玉揚台車4に供給する。ボビンストッカ50の正面側には、ボビンストッカ50から玉揚台車4がボビンBの供給を受ける供給位置SPが設けられている。玉揚台車4は、マガジン41に格納されている空ボビンB0の数が満数ではない場合の適宜のタイミングで、走行路R2上を走行して、供給位置SPにて停止することができる。玉揚台車4は、供給位置SPにてボビンBの供給を受けた後、ボビンBを要求する紡績ユニット2まで移動する。ボビンBを要求する紡績ユニット2が存在しない場合、玉揚台車4は適宜の位置で待機する。
玉揚台車4は、筐体40と、マガジン41と、ボビン装着機構42と、クレードル操作アーム43と、サクションパイプ44と、制御部46と、を備えている。マガジン41、ボビン装着機構42、クレードル操作アーム43、サクションパイプ44及び制御部46は、筐体40に収容されている。
マガジン41は、ボビンストッカ50から供給されたボビンBを格納する。マガジン41は、複数のボビンBを格納する。マガジン41の下端部には、空ボビンB0をボビン装着機構42に供給する供給機構47が設けられている。供給機構47は、シャッターとエアシリンダ等を含んで構成されている。供給機構47は、ボビン装着機構42に対して、空ボビンB0を一本ずつ供給する。供給機構47の動作は、制御部46によって制御される。
ボビン装着機構42は、空ボビンB0を把持して移動させる装置である。ボビン装着機構42は、揺動軸111を中心として揺動可能に構成されると共に、ボビン把持部52によって空ボビンB0を把持可能に構成されている。ボビン装着機構42は、供給機構47からボビンホルダ28間の位置に空ボビンB0を移動可能である。ボビン装着機構42は、空ボビンB0をボビンホルダ28へ移動させた後、原点位置まで戻る。ボビン装着機構42は、ボビンホルダ28間の位置から所定位置(例えば、ボビン装着機構42の原点位置)に空ボビンB0を移動できるように構成されていてもよい。
ボビン装着機構42は、バンチ巻きを行うためのバンチ巻きローラ53を備えている(図9参照)。なお、ボビン装着機構42がバンチ巻きローラ53を備えずに、バンチ巻きを行うときに、紡績ユニット2の巻取ドラム22により空ボビンB0を回転させてもよい。
図5に示されるように、ボビンBは、例えば円錐形状を有する。ボビンBは、軸方向の両端において、大径側端部Bcと小径側端部Bbとを含む。本実施形態では、大径側端部Bcに近い大径側の端部領域Baにバンチ巻き領域A1が設定されており、バンチ巻き領域A1と小径側端部Bbの間にパッケージ形成領域A2が設定されている。バンチ巻き領域A1は、軸方向に所定幅を有する。バンチ巻きとは、パッケージ形成領域A2(図5参照)の外側において空ボビンB0(具体的にはバンチ巻き領域A1)の周囲に対して糸Yを数周(例えば5周程度)巻き付けることをいう。バンチ巻きXは、パッケージPとは離れた領域に形成され、通常は、1本の糸Yのみで接続されている。バンチ巻きを形成することにより、後工程において糸Yの巻き始めを完成後のパッケージPからも引き出せるようになる。紡績ユニット2の巻取装置13によりバンチ巻きを形成する場合、バンチ巻き領域A1にトラバースガイド23を位置させた状態で、巻取ドラム22により空ボビンB0を回転させる。
クレードル操作アーム43は、クレードルアーム21を操作するアームである。クレードル操作アーム43は、パッケージP又は空ボビンB0を巻取装置13から取り外すためにクレードルアーム21を操作して、ボビンホルダ28を開く(一方のボビンホルダ28から他方のボビンホルダ28を離間させる)。クレードル操作アーム43は、空ボビンB0をボビンホルダ28の間に装着するためにクレードルアーム21を操作して、ボビンホルダ28を閉じる(一方のボビンホルダ28に他方のボビンホルダ28を接近させる)。サクションパイプ44は、糸Yを捕捉して案内する装置である。サクションパイプ44は、空気紡績装置7から送出される糸Yを吸引部にて吸引することにより捕捉して、補捉した糸Yを空ボビンB0まで案内する。
パッケージコンベア80は、玉揚台車4により紡績ユニット2から排出されたパッケージPを搬送する搬送装置である。パッケージコンベア80は、紡績ユニット2と玉揚台車4との間に設けられている。玉揚台車4にパッケージPの通過空間を設け、紡績ユニット2とパッケージコンベア80の間に玉揚台車4の走行路R2が設けられていてもよい。パッケージコンベア80は、複数の紡績ユニット2の配列方向に沿って延在している。パッケージコンベア80によるパッケージPの搬送方向は、紡績ユニット2からのパッケージPの排出方向と交差(直交)している。パッケージコンベア80は、図示しない駆動ローラによって無端ベルトが駆動されるコンベアベルトである。
続いて、紡績機1の各紡績ユニット2において実施される紡績方法について説明する。紡績方法は、ボビンBにおけるバンチ巻きの形成を含む。以下に説明する例では、紡績ユニット2の巻取ドラム22によってバンチ巻きが形成される。図3に示されるように、紡績機1は、空気紡績装置7と、単独駆動の巻取ドラム22と単独駆動のトラバースガイド23とを有するバンチ巻き形成手段100と、巻取ドラム22によりボビンBを回転させながら、ボビンBの軸方向にトラバースガイド23を移動させることにより、パッケージ形成領域A2(図5参照)よりも外側に位置するボビンBの端部領域Ba(本実施形態では、大径側の端部領域Ba)に糸Yを巻き付けて当該端部領域Baにバンチ巻きXを形成するように制御するバンチ巻き制御装置(制御装置)91と、バンチ巻き形成中に糸Yが弛むのを防止する弛み防止手段と、を備える。本実施形態において「単独駆動」とは、1つの駆動部が1つの対象物のみを駆動することを言う。また、本実施形態では、トラバースガイド23は、1mm以上5mm以下のバンチ巻き領域A1内で移動する。
紡績機1は、円錐形状のボビンBを保持するクレードルアーム21を備える。紡績機1では、糸貯留ローラ60からの糸Yを大径側端部Bcとクレードルアーム21の間に挟んだ状態において、ボビンBの大径側の端部領域Baにバンチ巻きXが形成される。糸Yは、ボビンBの大径側端部Bcと、クレードルアーム21に設けられたボビンホルダ28との間に挟まれている。
図3に示されるように、各紡績ユニット2は、バンチ巻き形成手段100を備える。バンチ巻き形成手段100は、例えば、巻取ドラム22と、巻取ドラム22を独立して駆動するドラム駆動部27と、糸ガイド部材であるトラバースガイド23と、トラバースガイド23を独立して駆動するトラバース駆動部26aと、を有する。
従来、紡績機では、バンチ巻き形成は、玉揚台車4に設けられた、ボビンBの軸方向に対する位置が変化しない糸ガイド部材を用いて行われていた。本実施形態では、紡績機1の各紡績ユニット2では、バンチ巻き形成中に、トラバースガイド23の位置がボビンBの軸方向に移動する。これにより、大径側の端部領域Baに巻き付けられた糸Yと糸Yが1箇所又は複数箇所(すなわち少なくとも複数箇所)で重なり合う重ね巻きが実現される。紡績機1の各紡績ユニット2では、バンチ巻きを形成するための時間を確保するために、バンチ巻き形成時の巻取速度をパッケージPの巻取時の巻取速度より低くなるよう、ユニットコントローラ10による制御が行われる。
各紡績ユニット2は、弛み防止手段として、例えば糸貯留ローラ60を備える。例えば、バンチ巻き形成時のボビンBの回転速度を、本巻き時のボビンBの回転速度よりも低くした場合、空気紡績装置7が糸Yを連続して生成し続ける状態では、空気紡績装置7とボビンBの間で糸Yが弛んでしまうおそれがある。しかし、バンチ巻き形成時に糸貯留ローラ60が糸Yを貯留して糸Yの弛みを防止することにより、糸Yに弛みが生じていない状態でバンチ巻きを形成できる。その結果、バンチ巻きの品質を向上できる。
各紡績ユニット2は、弛み防止手段として、空気紡績装置7におけるバンチ巻き形成中の紡績速度を通常の紡績時(パッケージPの巻取り時)の紡績速度よりも低くする紡績速度調整部92を備えてもよい。紡績速度調整部92は、例えば、ドラフト装置6が有する各ローラ対を回転させる図示しない駆動モータを制御して、これらの回転速度を変化させることにより、紡績速度を調整する。具体的には、紡績速度調整部92は、ドラフト装置6が備える糸走行方向における最下流のローラ対であるフロントローラ対の回転速度が通常の紡績時よりも低くなるように制御する。また、紡績速度調整部92は、空気紡績装置7から糸Yを引き出す引出装置の動作速度を制御してもよい。具体的には、紡績速度調整部92は、糸貯留ローラ60の回転速度を通常の紡績時よりも低くなるように制御してもよい。紡績機1が糸貯留ローラ60ではなく、公知のデリベリローラ対により糸Yを空気紡績装置7から糸Yを引き出し場合は、紡績速度調整部92は、デリベリローラ対の回転速度を通常の紡績時よりも低くなるように制御してもよい。
各紡績ユニット2は、弛み防止手段として、バンチ巻き形成中の巻取速度を本巻き形成中の巻取速度よりも少し高くする巻取速度調整部93を備えてもよい。本巻きとは、バンチ巻き形成後に実施される巻き取りであって、ボビンBに糸Yを巻き取ることによりパッケージPを形成するための動作である。巻取速度調整部93は、例えばドラム駆動部27を制御して巻取ドラム22の回転速度を変化させることにより、巻取速度を調整する。
なお、「巻取速度を少し高くする」とは、本巻き形成中の巻取速度よりも巻取速度を10%程度高くすることを意味する。
なお、「巻取速度を少し高くする」とは、本巻き形成中の巻取速度よりも巻取速度を10%程度高くすることを意味する。
バンチ巻き制御装置91、紡績速度調整部92、及び巻取速度調整部93は、図3に示されるようにユニットコントローラ10に含まれてもよいし、これらの何れか少なくとも1つが、ユニットコントローラ10とは別に設けられてもよい。
続いて、紡績ユニット2におけるバンチ巻きの形成工程(バンチ巻き形成方法,糸Yの巻き付け順序)について説明する。玉揚台車4によって空ボビンB0が巻取装置13に案内される。サクションパイプ44は、空気紡績装置7から送出される糸Yを空ボビンB0に対して案内する。巻取装置13に対して空ボビンB0が先に案内されてもよいし、空ボビンB0と糸Yとが同時に案内されてもよい。その後、大径側端部Bcとボビンホルダ28との間に糸Yが挟まれる。バンチ巻き制御装置91は、巻取ドラム22により空ボビンB0を回転させながら、ボビンBの軸方向にトラバースガイド23を移動させる。このとき、トラバースガイド23は、大径側の端部領域Baに対応する軸方向の範囲(バンチ巻き領域A1)を往復動してもよいが、往復動せず、上記した糸Yと糸Yの重なり合いが生じるように、バンチ巻き形成中、移動方向を少なくとも1回変更してもよい。バンチ巻きは、糸Yが綾振りされることにより形成される。
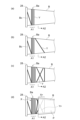
図6~図8を参照して、バンチ巻きの形成工程をより具体的に説明する。図6(a)に示されるように、バンチ巻き制御装置91は、例えばバンチ巻き形成前にボビンBの大径側端部Bcからパッケージ形成領域A2に近い位置に糸Yが配置されるように、トラバースガイド23を移動させる。続いて図6(b)に示されるように、バンチ巻き制御装置91は、バンチ巻き形成を開始し、バンチ巻き形成中に大径側端部Bcに向けて(図6(b)の矢印の方向に)トラバースガイド23を移動させる。その後、図6(c)に示されるように、巻き付け状態がバンチ巻きから本巻きへと移行する。図6(a)から図6(c)の状態において、ボビンBは巻取ドラム22により巻取方向に回転駆動されている。このようなバンチ巻きの形成工程により、より強固な糸Yの重ね巻きが実現される。
別の例として、図7(a)~図7(c)に示されるように、バンチ巻き制御装置91は、例えばバンチ巻き形成中に、ボビンBの大径側の端部領域Baの位置p1とその端部領域Baよりもパッケージ形成領域A2に近い位置p2との間で、少なくとも1回、トラバースガイド23の移動方向を変更してもよい。図7(b)に示されるバンチ巻き形成の途中の例では、ボビンホルダ28からパッケージ形成領域A2へと近づく方向(本巻き方向という)にトラバースガイド23が移動させられ、本巻き方向に2~3周糸Yが巻き付けられているが、3~4周目には、トラバースガイド23はパッケージ形成領域A2から遠ざかる方向(逆本巻き方向という)に移動させられ、糸Yがボビンホルダ28寄りに戻っている。その後、図7(c)に示されるように、巻き付け状態がバンチ巻きから本巻きへと移行する。図7(a)から図7(c)の状態において、ボビンBは巻取ドラム22により巻取方向に回転駆動されている。このようなバンチ巻きの形成工程によっても、糸Yの重ね巻きが確実に実現される。
また別の例として、図8(a)~図8(d)に示される巻き付け順序が挙げられる。バンチ巻き制御装置91は、巻取ドラム22によりボビンBを回転させながら、ボビンBの軸方向にトラバースガイド23を移動させることにより、パッケージ形成領域A2よりも外側に位置するボビンBの大径側の端部領域Baに糸Yを巻き付けてその端部領域Baにバンチ巻きXを形成し(図8(a)参照)、バンチ巻き形成中に少なくとも1回、パッケージ形成領域A2内に糸Yが案内されるようにトラバースガイド23を制御する(図8(b)及び図8(c)参照)。ユニットコントローラ10は、巻取ドラム22によりボビンBを回転させながら、ボビンBの軸方向にトラバースガイド23を移動させることにより、パッケージ形成領域A2に糸Yを巻き付けてパッケージPを形成する(パッケージ形成工程)。この紡績機1によれば、バンチ巻きの糸Yの少なくとも一部Ypが、パッケージPの糸層の下に配置される。言い換えれば、バンチ巻きXの一部である越境部Xp(上記一部Ypからなる部分)が、パッケージPの糸層の下に配置される。よって、バンチ巻きXがほどけそうになった場合でも、バンチ巻きXが完全にほどけてしまう(消失する)ことはない。なお、この紡績機1では、弛み防止手段が省略されてもよい。
上記したバンチ巻きの形成工程の各例では、バンチ巻き領域A1の範囲を基準として、ボビンBが1回転する間にトラバースガイド23が軸方向に何往復するかを示す指標である「ボビン1回転あたりの往復数」が重要である。「ボビン1回転あたりの往復数」は、糸ガイド部材の移動速度と言うこともできる。本実施形態において、糸ガイド部材の移動速度は、例えば、0.05往復/回転~2.0往復/回転の範囲内であってもよいし、0.1往復/回転~1往復/回転の範囲内であってもよい。
本実施形態の紡績機1によれば、バンチ巻き制御装置91によって、ボビンBの軸方向にトラバースガイド23を移動させることによりバンチ巻きXが形成される。バンチ巻きXは、糸Yが綾振りされることにより形成される。よって、従来のような糸の位置制御を伴わない巻き付け状態(棒巻き等)に比較して、糸Yと糸Yがより確実に重なり合う。弛み防止手段によって、バンチ巻き形成中に糸Yが弛むのが防止されるので、ボビンBに糸Yが確実に巻き付けられる。これにより、ほどけにくいバンチ巻きXが形成される。
弛み防止手段としての糸貯留ローラ60によって、バンチ巻き形成中に空気紡績装置7から糸Yが連続的に供給される場合であっても、空気紡績装置7とボビンBとの間で糸Yが弛むのを確実に防止できる。
弛み防止手段としての紡績速度調整部92によっても、バンチ巻きXのための時間を十分に確保できる。その結果として、バンチ巻きにおいて、糸Yの重ね巻きが確実に実現される。
また近年、紡績機における紡績速度が増大する傾向にある。そのような場合でも、弛み防止手段としての巻取速度調整部93によれば、バンチ巻き形成のための時間を十分に確保できる。その結果として、糸Yの重ね巻きが確実に実現される。本巻き形成中の巻取速度は、ボビンBの回転方向の速度成分に加え、ボビンBの軸方向の速度成分(トラバースガイド23のトラバース速度)を含むが、バンチ巻き形成中は軸方向の速度成分が小さいため、バンチ巻き形成中の巻取速度を少し高くすることで、バンチ巻き形成中に糸Yの弛みは生じない。
バンチ巻き形成手段100が、巻取ドラム22と、巻取ドラム22を独立して駆動するドラム駆動部27と、糸ガイド部材であるトラバースガイド23と、トラバースガイド23を独立して駆動するトラバース駆動部26aと、を有する。これにより、各紡績ユニット2において、ほどけにくいバンチ巻きXが形成される。また、各紡績ユニット2は、従来のように、玉揚台車4の到着を待たずにバンチ巻きXを形成することもできる。
ボビンBの大径側端部Bcとクレードルアーム21の間に糸Yを挟んだ状態において、ボビンBの大径側端部Bcに隣接する端部領域Baにバンチ巻きXが形成される。これにより、円錐形状のボビンBに対して、ほどけにくいバンチ巻きXが形成される。
以上、実施形態について説明してきたが、本発明の一態様は必ずしも上述した実施形態に限定されるものではなく、その要旨を逸脱しない範囲で様々な変更が可能である。
例えば、図9に示されるように、玉揚台車4によって、バンチ巻きローラ53を用いてバンチ巻きの形成工程が行われてもよい。例えば、玉揚台車4は、ある紡績ユニット2において、排出処理によりパッケージPを排出し、ボビンホルダ28間に空ボビンB0が取り付けられていない場合、ボビンセット処理を実行する。まず、サクションパイプ44を上方に延伸させる。サクションパイプ44は、空気紡績装置7から排出される糸Yの糸端を、吸い込むことにより補捉する。
次に糸Yを吸い込むことにより捕捉している状態のまま、サクションパイプ44を下方へ移動させる。このとき、ユニットコントローラ10は、サクションパイプ44が吸引している糸Yが糸貯留装置11に巻き付くように、糸貯留装置11の制御を行う。サクションパイプ44の吸引力は小さく、糸貯留装置11の抵抗トルクに打ち勝つことがないため、糸Yは糸貯留装置11に貯留されていく。サクションパイプ44を下方へ移動させた後に、サクションパイプ44を待機位置において待機させ続ける。この結果、糸Yは、サクションパイプ44の先端と糸貯留装置11との間で、所定の糸道を形成するように案内される。
サクションパイプ44の移動の前又は後において、クレードルアーム21をクレードル操作アーム43により操作して、一方のボビンホルダ28を他方のボビンホルダ28から離間させておく。マガジン41にストックされている空ボビンB0を供給機構47に払い出し、供給機構47の位置(ボビン装着機構42の原点位置)において空ボビンB0をボビン装着機構42のボビン把持部52により把持する。
続いて図9に示されるように、玉揚台車4側からボビン装着機構42を進出させ、ボビンホルダ28に空ボビンB0を供給する。すなわち、一対のボビンホルダ28間の位置に、空ボビンB0及び糸Yが同時に供給される。ただし、一対のボビンホルダ28間の位置に対して、空ボビンB0を先に供給してもよいし、糸Yを先に供給してもよい。この状態では、空ボビンB0の端部領域Baにおいて、空ボビンB0を横切るように糸Yが配置されている。したがって、この状態で、一方のボビンホルダ28を他方のボビンホルダ28に近づけるようにクレードル操作アーム43によりクレードルアーム21を操作することで、ボビンホルダ28に空ボビンB0を取り付けると共に、糸Yを空ボビンB0の端部領域Baとボビンホルダ28との間に挟んで固定する。
そして、ボビン装着機構42が備えているカッタ(不図示)により、空ボビンB0とサクションパイプ44との間の位置で糸Yを切断する。ボビン把持部52による空ボビンB0の把持を解除する。バンチ巻きローラ53を空ボビンB0に接触させ、バンチ巻きローラ53により空ボビンB0を巻取方向に回転させる。これにより、空ボビンB0の端部領域Baにバンチ巻きXが形成される。その後、ボビン装着機構42が玉揚台車4側へ退避し、ボビンセット処理を完了する。ボビンセット処理の完了とともに、ユニットコントローラ10は、空ボビンB0が巻取ドラム22に接触するようにクレードルアーム21を回動させる。これにより、糸Yに巻取張力が付与され、糸貯留装置11から徐々に糸Yが解舒されて、ボビンセット処理の完了後に中断することなく直ちに、当該紡績ユニット2においてパッケージPの巻取り動作が開始される。
図10に示されるように、バンチ巻きローラ53を保持するアーム部材53aの先端に、適宜のブラケット53bを介してエアシリンダ96及び糸ガイド部材95が取り付けられている。糸ガイド部材95の先端には切り欠き95aが形成されており、糸ガイド部材95は、切り欠き95aにより糸Yを案内することができるように構成されている。エアシリンダ96は、図示しないエア源(駆動源)により、アーム部材53aをボビンBの軸方向に移動させることができる。これにより、バンチ巻き形成中に、バンチ巻きローラ53によりボビンBを回転させつつ、糸ガイド部材95により糸YをボビンBの軸方向に移動させることができる。この変形例では、単独駆動のバンチ巻きローラ(ドラム)53と、単独駆動の糸ガイド部材95と、エアシリンダ96とによって、バンチ巻き形成手段200が構成されている。バンチ巻き形成手段200を備えた玉揚台車4によっても、上記実施形態と同様、ほどけにくいバンチ巻きXを形成することができる。この場合、紡績ユニット2のトラバースガイド23は、パッケージ形成領域A2内のみを移動可能に構成されていてもよい。
玉揚台車4がバンチ巻き形成手段200を備える場合であっても、各紡績ユニット2もバンチ巻き形成手段200を備えていてもよい。紡績機1のそのときの状況に応じて、何れのバンチ巻き形成手段200でバンチ巻きを形成するかが決定されてもよい。
また更に他の変形例として、糸ガイド部材と、糸ガイド部材をボビンBの軸方向に移動させることができる駆動部(エアシリンダ等)を備えた別の装置(玉揚台車4とは異なる装置)と、各紡績ユニット2の巻取ドラム22とを備えた紡績機が採用されてもよい。
バンチ巻きXは、糸貯留ローラ60に予め貯留されている糸Yを利用して形成されてもよい。例えば、作業者が手動でボビンBをクレードルアーム21に取り付けた場合等において、容易にバンチ巻きXを形成することができる。より具体的には、例えば、作業者は、満巻きのパッケージPがクレードルアーム21に付いている場合には、パッケージPをクレードルアーム21から取り外し、適宜の場所(例えばパッケージコンベア80)にパッケージPを置く。そして、作業者は、ボビンBをクレードルアーム21に取り付け、糸貯留ローラ60から糸Yを引き出して、ボビンBとクレードルアーム21(より具体的にはボビンホルダ28)との間に糸Yを挟む。その後、紡績ユニット2の適宜の操作ボタンを操作することにより、巻取ドラム22とトラバースガイド23が動作を開始し、ボビンBにバンチ巻きXが形成される。このようにして、取付け済みの空ボビンB0に糸Yを巻き始める巻始め処理が実施される。
その場合に、糸貯留ローラ60における糸Yの残量が所定量になるまで、糸貯留ローラ60に予め貯留されている糸Yを利用してバンチ巻きXが形成されてもよい。この場合、糸貯留ローラ60とパッケージPの間で糸Yがつながった状態でバンチ巻きXを終了することができる。その結果、例えばパッケージPから糸Yを引き出す動作を行うことなく、糸継装置32によって糸継を行い、糸Yの巻き取りを速やかに開始できる。したがって、紡績ユニット2は玉揚台車4を必要としないため、紡績ユニット2において玉揚台車4を待つ時間が発生しない。その結果、紡績機1において効率良くパッケージPの巻き取りを行うことができる。
バンチ巻き形成手段が、ドラム駆動部27に代えて、ボビンを独立して駆動するボビン駆動部を有してもよい。
上記実施形態では、トラバース装置26は、ベルト式トラバース装置であった。トラバース装置として、ベルト式以外のトラバース装置(例えばアーム式のトラバース装置)が用いられてもよい。
上記実施形態では、ドラフト装置6が、複数のローラ対を備える形態を一例に説明した。しかし、フロントローラ対(繊維束Fの搬送経路において空気紡績装置7に最も近い位置に配置されるローラ対)は、他の装置の一部として構成されていてもよい。例えば、紡績ユニット2は、ドラフト装置6でドラフトされた繊維束Fを空気紡績装置7に供給する供給装置を備え、フロントローラ対は、供給装置の一部に含まれていてもよい。フロントローラ対は、スライバSをドラフトするドラフト装置6又は繊維束Fを空気紡績装置7に供給する供給装置に含まれていてもよいし、他の装置に含まれずに単独で設けられていてもよい。
ドラフト装置6の代わりに、コーミングローラを設け、空気紡績装置7は、コーミングローラから供給される繊維束に撚りを与えて糸Yを生成してもよい。
空気紡績装置は、上記の構成に代えて、互いに反対方向に繊維束に撚りを与える一対のエアージェットノズルを備えていてもよい。
紡績ユニット2では、ドラフト装置6と空気紡績装置7の代わりにオープンエンド紡績装置(ロータ式紡績装置)を設けてもよい。オープンエンド紡績装置とは、コーミングローラ又は空気流によってスライバSの繊維を分離し、分離繊維を高速回転しているロータ内に空気流によって搬送し、ロータの内壁で繊維を収束させる装置である。収束された繊維がオープンエンド紡績装置から引き出されることにより、糸Yが生成される。
紡績ユニット2では、糸貯留装置11が空気紡績装置7から糸Yを引き出す機能を有していたが、デリベリローラとニップローラとで空気紡績装置7から糸Yが引き出されてもよい。デリベリローラとニップローラとで空気紡績装置7から糸Yを引き出す場合、糸貯留装置11の代わりに、吸引空気流で糸Yの弛みを吸収するスラックチューブ又は機械的なコンペンセータ等を設けてもよい。この場合、スラックチューブ又は機械的なコンペンセータ等が、弛み防止手段に相当する。
紡績ユニット2では、糸継装置32により2つの糸端を接続する構成に代えて、パッケージPからの糸Yを空気紡績装置7に挿入し、ドラフト装置6のドラフト動作と空気紡績装置7の紡績動作を開始することにより、空気紡績装置7からの糸YとパッケージPの糸Yとを接続(ピーシング)してもよい。
紡績機1では、機台高さ方向において、上側で供給された糸Yが下側で巻き取られるように各装置が配置されていた。しかし、下側で供給された糸が上側で巻き取られるように各装置が配置されていてもよい。
紡績機1では、ドラフト装置6のボトムローラの少なくとも一つが、第2エンドフレーム5からの動力によって(すなわち、複数の紡績ユニット2共通で)駆動されていた。しかし、紡績ユニット2の各部(例えば、ドラフト装置、空気紡績装置、巻取装置等)が紡績ユニット2ごとに独立して駆動されてもよい。
玉揚台車4の糸ガイド部材95を用いてバンチ巻きXを形成する場合、紡績ユニット2のトラバースガイド23は、複数の紡績ユニット2共通で駆動されてもよい。
糸Yの走行方向において、テンションセンサ9が糸監視装置8の上流側に配置されてもよい。ユニットコントローラ10は、1つの紡績ユニット2ごとに設けられてもよい。紡績ユニット2において、ワキシング装置12、テンションセンサ9及び糸監視装置8は、省略されてもよい。糸Yにワックスを付与しない場合には、ワキシング装置12を省略せずに、ワキシング装置12からワックスのみを取り外してもよい。
図1では、紡績機1は、円錐形状(コーン形状)のパッケージPを巻き取るように図示されているが、円筒形状(チーズ形状)のパッケージを巻き取ることも可能である。コーン形状のパッケージの場合、糸Yのトラバースにより糸Yの弛みが発生するが、当該弛みは、糸貯留装置11で吸収することができる。各構成の材料及び形状には、上述した材料及び形状に限らず、様々な材料及び形状を採用することができる。
1…紡績機、2…紡績ユニット、4…玉揚台車、6…ドラフト装置、7…空気紡績装置(紡績装置)、22…巻取ドラム(ドラム)、23…トラバースガイド(糸ガイド部材)、26a…トラバース駆動部、27…ドラム駆動部、60…糸貯留ローラ(弛み防止手段)、91…バンチ巻き制御装置(制御装置)、92…紡績速度調整部、93…巻取速度調整部、95…糸ガイド部材、96…エアシリンダ、100…バンチ巻き形成手段、200…バンチ巻き形成手段、B…ボビン、B0…空ボビン、Ba…端部領域、Bc…大径側端部、P…パッケージ、Y…糸。
Claims (13)
- 繊維束を紡績することにより糸を生成する紡績装置と、
単独駆動のドラムと、単独駆動の糸ガイド部材とを有するバンチ巻き形成手段と、
前記ドラムによりボビンを回転させながら、前記ボビンの軸方向に前記糸ガイド部材を移動させることにより、パッケージ形成領域よりも外側に位置する前記ボビンの端部領域に糸を巻き付けて当該端部領域にバンチ巻きを形成するように制御する制御装置と、
前記バンチ巻き形成中に糸が弛むのを防止する弛み防止手段と、を備える、紡績機。 - 前記弛み防止手段として、前記紡績装置からの糸を外周面に巻き付けることにより貯留する糸貯留ローラを備える、請求項1に記載の紡績機。
- 前記バンチ巻きは、糸貯留ローラに予め貯留されている糸を利用して形成される、請求項1又は2に記載の紡績機。
- 前記弛み防止手段として、前記紡績装置における前記バンチ巻き形成中の紡績速度を通常の紡績時の紡績速度よりも低くする紡績速度調整部を備える、請求項1に記載の紡績機。
- 前記弛み防止手段として、前記バンチ巻き形成中の巻取速度を本巻き形成中の巻取速度よりも高くする巻取速度調整部を備える、請求項1に記載の紡績機。
- 前記制御装置は、前記糸貯留ローラにおける糸の残量が所定量になるまで、糸貯留ローラに予め貯留されている糸を利用して前記バンチ巻きを形成するように制御する、請求項3に記載の紡績機。
- 複数の紡績ユニットを備え、
前記複数の紡績ユニットのそれぞれは、
前記紡績装置と、
前記バンチ巻き形成手段に含まれる、前記ドラムと、前記ドラムを独立して駆動するドラム駆動部と、前記糸ガイド部材であるトラバースガイドと、前記トラバースガイドを独立して駆動するトラバース駆動部と、を有する、請求項1~6の何れか一項に記載の紡績機。 - 大径側端部と小径側端部を有する円錐形状の前記ボビンを保持可能なクレードルアームを備え、
前記制御装置は、糸貯留ローラからの糸を前記ボビンの前記大径側端部と前記クレードルアームの間に挟んだ状態において、前記ボビンの前記大径側端部に隣接する前記端部領域に前記バンチ巻きが形成されるように制御する、請求項1~7の何れか一項に記載の紡績機。 - 前記制御装置は、前記バンチ巻き形成前又は前記バンチ巻き形成中に前記ボビンの前記端部領域の外側端から前記パッケージ形成領域に近い位置に前記糸ガイド部材を移動させ、その後、前記バンチ巻き形成中に前記端部領域の前記外側端に向けて前記糸ガイド部材を移動させる、請求項1~8の何れか一項に記載の紡績機。
- 前記制御装置は、前記バンチ巻き形成中に、前記ボビンの前記端部領域の外側に近い位置と当該位置よりも前記パッケージ形成領域に近い位置との間で、少なくとも1回は前記糸ガイド部材の移動方向を変更する、請求項1~8の何れか一項に記載の紡績機。
- 繊維束を紡績することにより糸を生成する紡績装置と、
単独駆動のドラムと、単独駆動の糸ガイド部材とを有するバンチ巻き形成手段と、
前記ドラムによりボビンを回転させながら、前記ボビンの軸方向に前記糸ガイド部材を移動させることにより、パッケージ形成領域よりも外側に位置する前記ボビンの端部領域に糸を巻き付けて当該端部領域にバンチ巻きを形成し、前記バンチ巻き形成中に少なくとも1回は前記パッケージ形成領域内に糸を案内するように制御する制御装置と、を備える、紡績機。 - 紡績装置が繊維束を紡績することにより生成した糸を巻き取るパッケージの形成方法であって、
単独駆動のドラムによりボビンを回転させながらパッケージ形成領域に糸を巻き付けて前記パッケージを形成するパッケージ形成工程と、
前記パッケージ形成工程よりも前に行われるバンチ巻き形成工程であって、前記ドラムによりボビンを回転させながら、前記ボビンの軸方向に単独駆動の糸ガイド部材を移動させることにより前記パッケージ形成領域よりも外側に位置する前記ボビンの端部領域に糸を巻き付けて当該端部領域にバンチ巻きを形成する前記バンチ巻き形成工程と、を備え、
前記バンチ巻き形成工程では、前記バンチ巻き形成中に糸が弛むのを防止する、パッケージの形成方法。 - 大径側端部と小径側端部を有する円錐形状のボビン上に形成されるパッケージであって、
パッケージ形成領域と前記大径側端部との間に位置する所定幅を有する端部領域に、糸が綾振りされることにより形成されたバンチ巻きを有する、パッケージ。
Priority Applications (2)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2022109035A JP2024007744A (ja) | 2022-07-06 | 2022-07-06 | 紡績機、パッケージの形成方法及びパッケージ |
| CN202310772419.8A CN117361231A (zh) | 2022-07-06 | 2023-06-28 | 纺纱机械、卷装的形成方法以及卷装 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2022109035A JP2024007744A (ja) | 2022-07-06 | 2022-07-06 | 紡績機、パッケージの形成方法及びパッケージ |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| JP2024007744A true JP2024007744A (ja) | 2024-01-19 |
Family
ID=89402915
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2022109035A Pending JP2024007744A (ja) | 2022-07-06 | 2022-07-06 | 紡績機、パッケージの形成方法及びパッケージ |
Country Status (2)
| Country | Link |
|---|---|
| JP (1) | JP2024007744A (ja) |
| CN (1) | CN117361231A (ja) |
-
2022
- 2022-07-06 JP JP2022109035A patent/JP2024007744A/ja active Pending
-
2023
- 2023-06-28 CN CN202310772419.8A patent/CN117361231A/zh active Pending
Also Published As
| Publication number | Publication date |
|---|---|
| CN117361231A (zh) | 2024-01-09 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| EP2727870B1 (en) | Yarn winding machine and yarn winding method | |
| EP3025995B1 (en) | Yarn winding machine | |
| EP3269851B1 (en) | Spinning machine | |
| JP2013063839A (ja) | 糸巻取機及び糸巻取ユニット | |
| JP2019137944A (ja) | 空気紡績機 | |
| JP2013067891A (ja) | 紡績ユニット及び紡績機 | |
| JP2009155757A (ja) | 紡績機 | |
| JP2014125349A (ja) | 糸貯留装置及び紡績ユニット | |
| JP2014125714A (ja) | 紡績機 | |
| CN108286093B (zh) | 一种纺纱机 | |
| JP7463063B2 (ja) | リング紡績コップの巻成状態に影響を及ぼすための方法もしくは装置 | |
| CN105819269A (zh) | 纱线卷绕机 | |
| JP2017071865A (ja) | 紡績機 | |
| JP2023142771A (ja) | 糸巻取機及び糸巻取方法 | |
| EP3730436A1 (en) | Yarn winding machine and yarn threading method | |
| JP2008024438A (ja) | 糸巻取装置 | |
| JP2015161032A (ja) | 糸貯留装置、これを備えた糸巻取ユニット、及びこれを備えた糸巻取機 | |
| CN117361231A (zh) | 纺纱机械、卷装的形成方法以及卷装 | |
| CN111793863B (zh) | 纺纱方法以及纺纱机械 | |
| JP2020079155A (ja) | 糸巻取機 | |
| JP2025047900A (ja) | 紡績機 | |
| JP2019081631A (ja) | 糸巻取機及び糸掛け方法 | |
| WO2018056468A1 (ja) | 繊維機械 | |
| JP2023145987A (ja) | 糸巻取機及び糸巻取方法 | |
| JP2026008264A (ja) | 紡績機 |