JP3146675U - 位置調整治具 - Google Patents
位置調整治具 Download PDFInfo
- Publication number
- JP3146675U JP3146675U JP2008005891U JP2008005891U JP3146675U JP 3146675 U JP3146675 U JP 3146675U JP 2008005891 U JP2008005891 U JP 2008005891U JP 2008005891 U JP2008005891 U JP 2008005891U JP 3146675 U JP3146675 U JP 3146675U
- Authority
- JP
- Japan
- Prior art keywords
- arm
- wire rope
- suspended load
- gripping
- elbow rest
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Expired - Lifetime
Links
- 239000013013 elastic material Substances 0.000 claims description 14
- 230000002093 peripheral effect Effects 0.000 claims description 11
- 238000012937 correction Methods 0.000 claims description 5
- 229920001971 elastomer Polymers 0.000 description 8
- 239000005060 rubber Substances 0.000 description 8
- 238000010586 diagram Methods 0.000 description 6
- 239000000463 material Substances 0.000 description 5
- 230000001681 protective effect Effects 0.000 description 5
- XEEYBQQBJWHFJM-UHFFFAOYSA-N Iron Chemical compound [Fe] XEEYBQQBJWHFJM-UHFFFAOYSA-N 0.000 description 4
- 238000013459 approach Methods 0.000 description 4
- 208000027418 Wounds and injury Diseases 0.000 description 3
- 230000006378 damage Effects 0.000 description 2
- 208000014674 injury Diseases 0.000 description 2
- 229910052742 iron Inorganic materials 0.000 description 2
- 229910052751 metal Inorganic materials 0.000 description 2
- 239000002184 metal Substances 0.000 description 2
- 230000035939 shock Effects 0.000 description 2
- 229910000851 Alloy steel Inorganic materials 0.000 description 1
- 229920000049 Carbon (fiber) Polymers 0.000 description 1
- 229920002430 Fibre-reinforced plastic Polymers 0.000 description 1
- 239000006096 absorbing agent Substances 0.000 description 1
- 239000011358 absorbing material Substances 0.000 description 1
- 229910052782 aluminium Inorganic materials 0.000 description 1
- XAGFODPZIPBFFR-UHFFFAOYSA-N aluminium Chemical compound [Al] XAGFODPZIPBFFR-UHFFFAOYSA-N 0.000 description 1
- 239000004917 carbon fiber Substances 0.000 description 1
- 230000009194 climbing Effects 0.000 description 1
- 230000008602 contraction Effects 0.000 description 1
- 238000013461 design Methods 0.000 description 1
- 230000000694 effects Effects 0.000 description 1
- 239000000835 fiber Substances 0.000 description 1
- 239000011151 fibre-reinforced plastic Substances 0.000 description 1
- 238000003780 insertion Methods 0.000 description 1
- 230000037431 insertion Effects 0.000 description 1
- -1 iron and alloy steel Chemical class 0.000 description 1
- 239000010985 leather Substances 0.000 description 1
- 150000002739 metals Chemical class 0.000 description 1
- VNWKTOKETHGBQD-UHFFFAOYSA-N methane Chemical compound C VNWKTOKETHGBQD-UHFFFAOYSA-N 0.000 description 1
- 238000000034 method Methods 0.000 description 1
- 230000003014 reinforcing effect Effects 0.000 description 1
- 239000011347 resin Substances 0.000 description 1
- 229920005989 resin Polymers 0.000 description 1
- 239000011359 shock absorbing material Substances 0.000 description 1
- 229920002725 thermoplastic elastomer Polymers 0.000 description 1
- 229920002803 thermoplastic polyurethane Polymers 0.000 description 1
Images




Landscapes
- Load-Engaging Elements For Cranes (AREA)
Abstract
【解決手段】近接あるいは離間自在に移動可能な一対の先端部7、8を有する把持部2と、先端部7、8を近接あるいは離間動作させる操作を行う操作部3と、把持部2と操作部3とを接続する筒状の接続部4と、接続部4と操作部3との間に一端が接続部4の軸線回りに回転自在に介装されると共に他端が操作部3方向へ突出した肘当部5とを備える。
【選択図】図1
Description
この玉掛けワイヤ掴み機によれば、把手を引いたり離したりすることで玉掛けワイヤ(ワイヤロープ)を掴んだり開放したりすることができ、離れた位置で吊り荷の案内をすることができる。
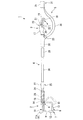
本考案の位置調整治具は、近接あるいは離間自在に移動可能な一対の先端部を有する把持部と、前記把持部の先端部を近接あるいは離間動作させる操作を行うための操作部と、前記把持部と前記操作部とを接続する筒状の接続部と、前記接続部と前記操作部との間に一端が前記接続部の軸線回りに回転自在に取り付けられると共に他端が前記操作部方向へ突出した肘当部とを備える。
この場合、前記把持部は、前記操作部における操作に基づいて前記一対のアームが前記支点を揺動の中心として開閉動作される。これにより前記一対の先端部が近接あるいは離間するように動作し、前記一対の先端部によってワイヤロープ等の物体を把持することができる。また、前記アームに固定された位置修正部をさらに備えているため、物体を把持する操作の間にこの位置調整治具を持ち変えることなくワイヤロープや吊り荷を支えて位置を調整することができる。
この場合、本考案の位置調整治具を使用していないときに前記固定機構によって前記一対の先端部が接触した状態で固定可能になる。このため、前記一対の先端部が接触した状態で固定されていると前記アームは閉鎖環状になる。その結果、前記アームが吊り荷やワイヤロープ等に不用意に引っかかるのが防止される。
この場合、第一の筒部材は第二の筒部材に挿入されて前記複数の孔のいずれか一つと前記係合部とが係合することで固定される。さらに、前記複数の孔が第一の筒部材の軸線方向に所定間隔おきに形成されているため、前記第一の筒部材の前記第二の筒部材への挿入深さを所定間隔おきに複数の深さに調整することができる。その結果、前記操作部と前記把持部との距離を所望の距離で位置決めして固定することができる。
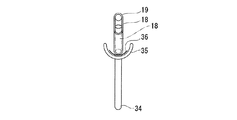
この場合、前記肘当の径方向の断面形状が円弧状であるため、肘当が作業者の肘に面として接触するようになる。このため肘当から肘へ伝わる力が分散されて作業者への負担が軽減される。また、前記肘当部の中間部が湾曲していることで前記肘当部は前記接続部から前記操作部の位置を迂回して延在している。このため、前記操作部による軸線回りの回転移動を妨げることなく前記肘当を前記接続部の軸線上に配置することができる。さらに前記肘当が前記接続部の軸線上に配置されているため、作業者の肘から手に至るまでと前記接続部の軸線とを略一致させることができる。
この場合、前記先端部は吊り荷やワイヤロープに前記弾性素材を介して接触する。このため、吊り荷やワイヤロープに傷がつくのが防止される。
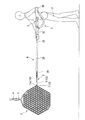
まず、作業者Pは、接続部4の第一の筒部材24と第二の筒部材26とを持ち係合部25のスイッチ部27を操作して第一の筒部材24と第二の筒部材26との位置関係を、吊り荷Xの側方からワイヤロープYに届く長さになるように調整し、孔にピンを係合させて位置決めして固定する。さらに、作業者Pは一方の手で接続部4の握り部29を握り、他方の手で操作部3のレバー18、19を持つ、このとき、レバー18、19を握った側の腕を接続部4の軸線方向に沿うように位置させて、肘を肘当35の衝撃吸収材36に当接させる。
ワイヤロープYがクレーンフックHに掛けられたら、作業者Pはレバー18、19の握りを緩める。するとレバー18は付勢部材によってレバー19から離間する方向へ移動し、これに連動して第二アーム10は第一アーム9に対して先端部7、8が離間する方向へ旋回する。これによって先端部7、8とワイヤロープYとが離間する。
吊り荷XはワイヤロープYを介してクレーンフックHの一点で支持されているため、吊り荷Xは水平方向に回転自在になっている。作業者PはワイヤロープYに牽引された吊り荷Xの一部に当接部16を接触させて吊り荷Xが揺動あるいは回転しないように支持する。吊り荷Xがクレーンによって目的の位置まで移動して吊り荷Xを降ろす際には、前述と同様に当接部16で吊り荷Xを支持し、適切な据置き位置になるように誘導した後に吊り荷Xを降下させる。
2 把持部
3 操作部
4 接続部
5 肘当部
7、8 先端部
6 支点
9 第一アーム(アーム)
10 第二アーム(アーム)
16 当接部
11 位置修正部
23 固定機構
24 第一の筒部材
26 第二の筒部材
35 肘当
34 湾曲部
12、13 ゴム部材(弾性素材)
Claims (6)
- 近接あるいは離間自在に移動可能な一対の先端部を有する把持部と、
前記把持部の先端部を近接あるいは離間動作させる操作を行うための操作部と、
前記把持部と前記操作部とを接続する筒状の接続部と、
前記接続部と前記操作部との間に一端が前記接続部の軸線回りに回転自在に取り付けられると共に他端が前記操作部方向へ突出した肘当部とを備える位置調整治具。 - 前記把持部が、支点を揺動の中心として前記先端部を開閉動作させる一対のアームと、前記アームに固定されて前記接続部の軸線に沿う固定部及び先端側で対象物に当接する当接部を有する位置修正部とを備える請求項1に記載の位置調整治具。
- 前記操作部が、前記一対の先端部が接触した状態で前記把持部を固定する固定機構を備える請求項1または2に記載の位置調整治具。
- 前記接続部が、外周面に軸線方向に所定間隔おきに形成された複数の孔を有する第一の筒部材と、前記第一の筒部材が挿入されるとともに外周面に前記複数の孔のいずれか一つと係合する係合部を有する第二の筒部材とを備える請求項1〜3のいずれか一項に記載の位置調整治具。
- 前記肘当部が、前記接続部の軸線上で径方向の断面形状が円弧状をなす肘当と、前記肘当部の中間部において前記操作部から離間するように湾曲した湾曲部とを備える請求項1〜4のいずれか一項に記載の位置調整治具。
- 前記先端部が、弾性素材で被覆されている請求項1〜5のいずれか一項に記載の位置調整治具。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2008005891U JP3146675U (ja) | 2008-08-22 | 2008-08-22 | 位置調整治具 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2008005891U JP3146675U (ja) | 2008-08-22 | 2008-08-22 | 位置調整治具 |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| JP3146675U true JP3146675U (ja) | 2008-11-27 |
Family
ID=43296375
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2008005891U Expired - Lifetime JP3146675U (ja) | 2008-08-22 | 2008-08-22 | 位置調整治具 |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP3146675U (ja) |
Cited By (3)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| KR101244173B1 (ko) | 2012-09-28 | 2013-03-25 | 주식회사 세아로지스 | 중량물 견인용 집게 |
| CN108390293A (zh) * | 2018-05-03 | 2018-08-10 | 广东电网有限责任公司 | 工作头及使用该工作头的令克棒 |
| CN119644442A (zh) * | 2024-12-13 | 2025-03-18 | 中冶武勘工程技术有限公司 | 手持式矿产电磁探测器 |
-
2008
- 2008-08-22 JP JP2008005891U patent/JP3146675U/ja not_active Expired - Lifetime
Cited By (3)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| KR101244173B1 (ko) | 2012-09-28 | 2013-03-25 | 주식회사 세아로지스 | 중량물 견인용 집게 |
| CN108390293A (zh) * | 2018-05-03 | 2018-08-10 | 广东电网有限责任公司 | 工作头及使用该工作头的令克棒 |
| CN119644442A (zh) * | 2024-12-13 | 2025-03-18 | 中冶武勘工程技术有限公司 | 手持式矿产电磁探测器 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| JP6145866B2 (ja) | 作業支援装置 | |
| JP6205075B1 (ja) | 掴線器 | |
| WO2017119148A1 (ja) | 掴線器 | |
| US11045940B2 (en) | Devices for the support of tools | |
| WO2009055590A3 (en) | Pipe handling apparatus and method | |
| US11685074B2 (en) | Hand-held working machine | |
| JP5850800B2 (ja) | 掴線器 | |
| US9676598B1 (en) | Gravity activated lifting claw | |
| JP2009055684A (ja) | 棒状体落下防止装置 | |
| JP2025541550A (ja) | 間接活線用開閉操作グリップガイドの機能を有する関節スライドレバーリンク型電線クリップ及びこれを用いた電線固定方法 | |
| KR102637231B1 (ko) | 선재 조작 공구, 선재 조작 공구용의 부품, 선재 절분 방법 및 선재 접속 방법 | |
| JP6498504B2 (ja) | クランプ装置 | |
| JP6360945B2 (ja) | バックホウの掴みアタッチメント取付構造 | |
| JP6902686B2 (ja) | 高所紐掛け装置および高所紐掛け方法 | |
| JP2017109290A (ja) | 作業補助具 | |
| JP3201261U (ja) | 玉外し治具 | |
| JP3230182U (ja) | 玉掛け用フック | |
| TW201736184A (zh) | 用於包括把手之有輪載具的可調式壓縮懸吊套件 | |
| JP4340180B2 (ja) | 挿入補助具 | |
| JP3190041U (ja) | 墜落防止用フック | |
| JP5661387B2 (ja) | フック付き線状体 | |
| JP3196921U (ja) | バックホウの掴みアタッチメント取付構造 | |
| JP2016135013A (ja) | 防護管把持具 | |
| KR101776645B1 (ko) | 우산용 손목걸이장치 | |
| JP2005240221A (ja) | 作業用手袋 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20080925 |
|
| R150 | Certificate of patent or registration of utility model |
Free format text: JAPANESE INTERMEDIATE CODE: R150 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20111105 Year of fee payment: 3 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20111105 Year of fee payment: 3 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20121105 Year of fee payment: 4 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20131105 Year of fee payment: 5 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| EXPY | Cancellation because of completion of term |