JP3576509B2 - モータ制御装置 - Google Patents
モータ制御装置 Download PDFInfo
- Publication number
- JP3576509B2 JP3576509B2 JP2001253280A JP2001253280A JP3576509B2 JP 3576509 B2 JP3576509 B2 JP 3576509B2 JP 2001253280 A JP2001253280 A JP 2001253280A JP 2001253280 A JP2001253280 A JP 2001253280A JP 3576509 B2 JP3576509 B2 JP 3576509B2
- Authority
- JP
- Japan
- Prior art keywords
- output
- voltage
- unit
- motor
- current
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Expired - Fee Related
Links
Images




Landscapes
- Control Of Ac Motors In General (AREA)
- Control Of Motors That Do Not Use Commutators (AREA)
Description
【発明の属する技術分野】
本発明は、ブラシレスモータを制御するモータ制御装置に関わり、特に、最大効率に追従してブラシレスモータを駆動するモータ制御装置に関する。
【0002】
【従来の技術】
従来、ブラシレスモータ、特に永久磁石をロータ内部に埋め込んだ磁石埋め込み型ブラシレスモータ(以下IPMモータと呼ぶ)を高効率駆動する制御方法において、一般的には最大トルク制御が行われていた。このようなIPMモータにおける最大トルク制御の事例としては、例えば、特開2000―262089公報に開示された制御方法があった。この公報に開示された制御方法では、IPMモータを駆動する場合、リラクタンストルクを利用した最大トルク制御を行うことによって、トルク/電流の最大化を図り、銅損を最小限に抑えて、高効率駆動を実現しようとしていた。
【0003】
以下、図11を用いて従来のIPMモータの最大トルク制御について説明する。図11は、従来のIPMモータのモータ制御方法の構成を示すブロック図である。
図11に示すように、モータ3の電流と電圧は、それぞれモータ電流検出部4とモータ電圧検出部22により検出され、無効電力演算部32に入力される。無効電力演算部32においては、モータ3に入力されている無効電力が演算される。
最大トルク制御の条件式は下記式(1)となる(電気学会研究会資料「リング磁石埋込形PMモータの諸特性」RM−95−15参照)。
【0004】

式(1)において、Ψmは埋め込み磁石が作る鎖交磁束であり、鎖交磁束によって生じる誘起電圧の方向をq軸、このq軸に直交して回転方向に90°位相の進んだ軸をd軸とすると、Ld,Lqはそれぞれd軸及びq軸のインダクタンス、Id,Iqはそれぞれモータ電流Isのd軸成分及びq軸成分を表している。
【0006】
ロータの位置を検出するための位置検出センサがない場合には、d軸モータ電流Idとq軸モータ電流Iqを直接求めることができないので、無効電力を使った式に展開する。
【0007】
式(2)において、Vsは印加電圧、Irは無効電流、kは係数である。式(2)の右辺が最大トルク制御の条件を加えた無効電力の目標値であり、左辺は無効電力の実際値を示している。
【0009】
図11において、周波数設定部6で設定された周波数は、加減速演算部30を通して変換部31に送られ、角速度に変換される。無効電力目標値演算部33では、式(2)の右辺の演算を行い、無効電力目標値が算出される。
一方、無効電力演算部32においては、式(2)の左辺の演算を行い、モータ印加電圧Vsとモータ無効電流Irから無効電力の実際値が算出される。無効電力目標値演算部33と無効電力演算部32の各出力は調整部34へ送られ、調整部34において無効電力の目標値と実際値との誤差を検出して増幅する。この誤差増幅結果は、加減速演算部30の出力をV/f変換部7で電圧変換した結果に加算されて、モータ印加電圧が決定される。PWM変換部35では、決定されたモータ印加電圧に基づきパルス幅変調してインバータ回路2のスイッチ素子を駆動制御する。
【0010】
【発明が解決しようとする課題】
上記のように構成された従来のモータ制御装置では、最大トルク制御を行うことによりトルク/電流の最大化を図り、銅損を最小限に抑えて高効率駆動制御を行おうとしていた。そこで、最大トルクを与える無効電力条件の目標値を演算によって算出し、モータ印加電圧とモータ電流から求められる無効電力の実際値との比較により、誤差電圧を求めて、出力電圧制御を行っていた。
【0011】
しかしながら、モータ制御における効率は出力に対する損失の割合、即ち入力に対する出力の比であるが、従来のモータ制御装置においては、損失条件のうち鉄損を無視して銅損のみに着目しているため、実際の最大効率点でのモータ制御を行っていなかった。
本発明の目的は、常に最大効率を追従して最大効率点で確実に制御できるモータ制御装置を提供することにある。
【0012】
【課題を解決するための手段】
本発明は上記目的を達成するものであり、本発明に係るモータ制御装置は、
直流電源の直流電圧を交流電圧に変換してブラシレスモータに電力を供給するインバータ回路、
前記ブラシレスモータの電流を検出するモータ電流検出部、及び
前記インバータ回路を制御するインバータ制御部を具備し、
前記インバータ制御部は、前記ブラシレスモータの回転周波数を設定する周波数設定部と、
前記周波数設定部から出力された周波数を電圧に変換するV/f変換部と、
前記周波数設定部に設定された回転周波数を回転位相に変換して波形生成する波形生成部と、
モータ印加電圧とモータ電流の力率角を求める力率角演算部と、
前記力率角演算部の出力から前記モータ印加電圧と誘起電圧との位相差を求める位相差演算部と、
位相差の指令値を出力する位相差指令部と、
前記位相差指令部と前記位相差演算部との出力から誤差電圧を演算する誤差電圧演算部と、
前記波形生成部、前記誤差電圧演算部、及び前記V/f変換部の出力から前記インバータ回路への指令電圧を演算し、当該演算結果に基づいて前記インバータ回路を制御するための出力指令演算部と、
前記モータ電流検出部からモータ電流の実効値を入力電流として演算で求める入力電流演算部と、
前記誤差電圧演算部と前記V/f変換部との加算出力と前記入力電流と前記力率角と前記位相差から誘起電圧を演算する誘起電圧演算部と、
前記誘起電圧と予め設定された鉄損抵抗から鉄損電流を求める鉄損電流演算部と、
前記鉄損電流と前記入力電流と前記力率角と前記位相差から出力に寄与する出力電流を演算する出力電流演算部と、
前記誘起電圧と前記鉄損電流と前記出力電流と前記入力電流と前記力率角と前記位相差から出力を求める出力演算部と、
前記鉄損電流と前記入力電流と前記出力演算部で求められた出力から入力を求める入力演算部と、
前記出力演算部で求められた出力と前記入力演算部で求められた入力から効率を求め、前回と今回とのデータを比較し、当該比較結果に基づき前記位相差指令部の出力を変更する効率演算比較部と、を有するよう構成した。このように構成することにより、本発明のモータ制御装置においては、出力電圧やモータ電流等から誘起電圧や鉄損電流を演算で求め、損失と出力及び入力を算出し、出力と入力から効率を求めている。そして、前回の効率の値と今回の効率の値を比較して、その比較結果に基づきモータ印加電圧と誘起電圧の位相指令値を変更するように制御して、常に最大効率点に追従して駆動して、モータを安定して高効率駆動を行う。
【0013】
また、本発明のモータ制御装置において、前記インバータ制御部は、補正電圧部をさらに有し、
前記誘起電圧演算部が、前記誤差電圧演算部と前記V/f変換部との加算出力と前記入力電流と前記力率角と前記位相差と前記モータ電流と前記補正電圧部からの補正電圧により誘起電圧を算出するよう構成されており、前記モータ電流の向きに応じて前記誤差電圧演算部と前記V/f変換部との加算電圧を前記補正電圧部の補正電圧により補正するよう構成した。このように構成することにより、本発明のモータ制御装置においては、誘起電圧を求める時、実際の出力電圧に発生するデッドタイムによる電圧降下分を補償するよう制御しているため、より高精度に常に最大効率点に追従して駆動でき、モータを安定して高効率で駆動できる。
【0014】
また、本発明のモータ制御装置において、前記インバータ制御部は、前記インバータ回路の出力電圧を検出するモータ電圧検出部と、
前記モータ電圧検出部の出力を前記波形生成部の出力によって座標変換する出力電圧演算部と、を有し、
前記位相差演算部で前記出力電圧演算部の出力と前記力率角演算部の出力から位相差を求め、
前記誘起電圧演算部で前記出力電圧演算部の出力と前記入力電流と前記力率角と前記位相差とから誘起電圧を演算するよう構成した。このように構成することにより、本発明のモータ制御装置においては、インバータの出力電圧を実際に検出して誘起電圧を演算から求めるよう構成しているため、より高精度に常に最大効率点に追従して駆動でき、モータを安定して高効率で駆動できる。
【0015】
さらに、本発明のモータ制御装置において、前記インバータ制御部は、前記インバータ回路の出力電圧を検出するモータ電圧検出部と、
前記モータ電圧検出部の出力と前記入力電流演算部の出力と前記波形生成部の出力から予め設定されたモータ巻線抵抗によって直接誘起電圧を求める誘起電圧検出部とをさらに有する。このように構成することにより、本発明のモータ制御装置においては、インバータの出力電圧からモータ抵抗電圧降下分を差し引いて誘起電圧を直接求めているため、より高精度に常に最大効率点に追従して駆動でき、モータを安定して高効率で駆動できる。
【0016】
他の観点の発明のモータ制御装置は、直流電源の直流電圧を交流電圧に変換して位置検出センサを直結したブラシレスモータに電力を供給するインバータ回路、
前記ブラシレスモータの電流を検出するモータ電流検出部、及び
前記インバータ回路を制御するインバータ制御部を具備し、
前記インバータ制御部は、前記ブラシレスモータの回転周波数を設定する周波数設定部と、
前記位置検出センサの出力から前記ブラシレスモータのロータ位置信号に変換するロータ位置検出部と、
前記ロータ位置検出部の出力から前記ブラシレスモータの回転周波数を求める回転周波数検出部と、
位置検出センサの位置位相から回転周波数と負荷状態によって位相を補償する位置位相補償部と、
前記位置位相補償部の出力から回転位相に変換し波形生成する波形生成部と、
モータ印加電圧とモータ電流の力率角を求める力率角演算部と、
前記力率角演算部の出力から前記モータ印加電圧と誘起電圧との位相差を求める位相差演算部と、
前記周波数設定部の出力と前記回転周波数検出部の出力の誤差を求め、増幅する誤差周波数演算部と、
前記誤差周波数演算部と前記波形生成部との出力から前記インバータ回路への指令電圧を演算し、当該演算結果に基づいて前記インバータ回路を制御する出力指令演算部と、
前記モータ電流検出部からモータ電流の実効値を入力電流として演算で求める入力電流演算部と、
前記誤差周波数演算部の出力と前記入力電流と前記力率角と前記位相差から誘起電圧を演算する誘起電圧演算部と、
前記誘起電圧と予め設定された鉄損抵抗から鉄損電流を求める鉄損電流演算部と、
前記鉄損電流と前記入力電流と前記力率角と前記位相差から出力に寄与する出力電流を演算する出力電流演算部と、
前記誘起電圧と前記鉄損電流と前記出力電流と前記入力電流と前記力率角と前記位相差から出力を求める出力演算部と、
前記鉄損電流と前記出力電流と前記出力演算部で求められた出力から入力を求める入力演算部と、
前記出力演算部で求められた出力と前記入力演算部で求められた入力から効率を求め、前回と今回とのデータを比較し、当該比較結果に基づき前記位置位相補償部の出力を変更する効率演算比較部と、を有するよう構成した。このように構成することにより、本発明のモータ制御装置においては、モータに直結された位置検出センサからの信号による位置検出の位相を回転周波数と電流及び効率演算結果に基づき変更するよう制御しているため、機械的な位相に基づき常に最大効率点に追従して駆動でき、より安定して高効率駆動が可能となる。
【0017】
また、本発明のモータ制御装置において、前記インバータ制御部は、補正電圧部をさらに有し、
前記誘起電圧演算部が、前記誤差周波数演算部の出力と、前記入力電流と、前記力率角と、前記位相差と、前記モータ電流と、前記補正電圧部からの補正電圧により誘起電圧を算出するよう構成されており、前記モータ電流の向きに応じて前記誤差周波数演算部の出力電圧を前記補正電圧部の補正電圧により補正するよう構成した。このように構成することにより、本発明のモータ制御装置においては、位置検出センサを有し、誘起電圧を求める時、実際の出力電圧に発生するデッドタイムによる電圧降下分を補償するように制御しているため、機械的な位相に基づきより高精度に常に最大効率点に追従して駆動でき、モータをより安定して高効率で駆動できる。
【0018】
また、本発明のモータ制御装置において、前記インバータ制御部は、前記インバータ回路の出力電圧を検出するモータ電圧検出部と、
前記モータ電圧検出部の出力を前記波形生成部の出力から座標変換する出力電圧演算部と、を有し、
前記位相差演算部で前記出力電圧演算部の出力と前記力率角演算部の出力から位相差を求め、
前記誘起電圧演算部で前記出力電圧演算部の出力と前記入力電流と前記力率角と前記位相差とから誘起電圧を演算するよう構成した。このように構成することにより、本発明のモータ制御装置においては、位置検出センサを有し、インバータの出力電圧を実際に検出して誘起電圧を演算から求めるよう構成しているため、機械的な位相に基づきより高精度に常に最大効率点に追従して駆動でき、モータをより安定して高効率で駆動できる。
【0019】
さらに、本発明のモータ制御装置において、前記インバータ制御部は、前記インバータ回路の出力電圧を検出するモータ電圧検出部と、
前記モータ電圧検出部の出力と前記入力電流演算部の出力と前記波形生成部の出力から予め設定されたモータ巻線抵抗によって直接誘起電圧を求める誘起電圧検出部とをさらに有する。このように構成することにより、本発明のモータ制御装置においては、位置検出センサを有し、インバータの出力電圧からモータ抵抗電圧降下分を差し引いて誘起電圧を直接求めるよう構成しているため、機械的な位相に基づき、より高精度に常に最大効率点に追従して駆動でき、モータをより安定して高効率で駆動できる。
【0020】
【発明の実施の形態】
以下、本発明に係るモータ制御装置の好適な実施の形態について、添付の図面を用いて説明する。
【0021】
《実施の形態1》
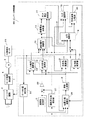
図1は実施の形態1のモータ制御装置の構成を示すブロック図である。
図1において、モータ3の電流は、モータ電流検出部4により検出され、インバータ制御部5の力率角演算部9と入力電流演算部14に入力されるよう構成されている。インバータ制御部5では誘起電圧から損失を算出して、効率が常に最大となるよう出力指令を生成する。インバータ制御部5の出力指令演算部13の出力はインバータ回路2を駆動して、直流電源1の直流電圧を3相交流電圧に変換してモータを駆動制御するよう構成されている。
【0022】
次に、実施の形態1のモータ制御装置におけるインバータ制御装置での演算処理について説明する。
モータ電流検出部4からのモータ電流を示す出力は、力率角演算部9に入力される。また、周波数設定部6の設定周波数を示す出力は、波形生成部8を介して力率角演算部9に入力される。このように各信号が入力された力率角演算部9において、力率角φが算出される。具体的には、次のようにして算出される。例えば、U相電流iuは、検出される瞬時電流で表現すると下記式(3)のように示される。
【0023】
iu=√(2)×Is×sin(θ−φ) ・・・・・ (3)
【0024】
式(3)より、瞬時無効電流Ir及び瞬時有効電流Iaは下記式(4)及び式(5)により求められる。
【0025】
ただし、式(4)及び式(5)において、Kは定数である。
この結果、瞬時力率角φは下記式(6)により求めることができる。
【0028】
φ=−tan−1(Ir/Ia) ・・・・・ (6)
【0029】
図2は、突極型ブラシレスモータのベクトル図を示す。さらに、図3にはこのベクトル図の1相あたりの等価回路を示す。図2と図3において、Xq、Xdはq軸リラクタンス、d軸リラクタンスであり、非突極型のブラシレスモータの場合には、Xq=Xdの特殊な場合として考えればよい。
式(6)により求めた力率角φは、無効分電流Ir、有効分電流Iaが瞬時値であるため瞬時における力率角を表している。また、定常状態では、印加電圧Vsとモータ電流Isの位相差が力率角になる。従って、式(6)で求める力率角φと、図2のベクトル図に記載の印加電圧Vsとモータ電流Isの位相差φは、同一である。
【0030】
誘起電圧Voは、図2のベクトル図と図3の等価回路からわかるように、ブラシレスモータの磁石によって誘起される電圧Eoと、次式(7)に示すリラクタンスによる磁束で発生する誘起電圧との合成電圧となる。
【0031】
式(7)において、Id、Iqは図3の等価回路に示す出力を発生させる出力電流Ioのd軸成分及びq軸成分の電流である。
【0033】
図3において、鉄損等価抵抗Rgがなければ、印加電圧Vsと誘起電圧Voの位相が合っているとき、モータ電流Isと出力電流Ioは等しく、最小値をとる。このとき、モータ3は最も良い効率で運転できる。実際には鉄損等価抵抗Rgが存在するため、最大効率となる印加電圧Vsと誘起電圧Voとの位相は一致しない。そこで、最大効率となる位相関係を知るためには、出力電流Ioの位相と、誘起電圧Voの位相を検知する必要がある。
鉄損電流Igの位相は、図3の等価回路から、誘起電圧Voの位相と同じであることがわかる。印加電圧Vsと誘起電圧Voとの位相差αは次式(8)から求めることができる。ここで、位相差αは、図2の矢印の方向に取るものとする。
【0034】
図1に示したインバータ制御部5において、位相差αは力率角演算部9の出力と、印加電圧Vsから位相差演算部10で求めるよう構成されている。力率角演算部9では、力率角φだけでなく、無効分電流Irや有効分電流Iaがすでに算出されているので、これらを利用する。式(8)におけるモータ巻線抵抗Rや定数Kは、位相差演算部10において予め設定されている。
【0036】
モータ3に印加される電圧は、基本的な電圧と負荷などに応じた誤差電圧との加算からなっている。基本的な電圧は、周波数設定部6で設定された周波数からV/f変換部7において適切な電圧に変換される。負荷などよる印加電圧の過不足分に相当する誤差電圧は、位相差指令部11の出力と位相差演算部10の出力が比較されて、誤算電圧増幅器12において増幅されて生成される。V/f変換部7の出力と誤差電圧増幅部12の出力が加算されて、実際にモータ3に印加される電圧の大きさが決定される。周波数設定部6の出力は波形生成部8に入力され、設定周波数に応じた周期の正弦波基準波形が生成される。V/f変換部7と誤差電圧増幅部12から得られた印加電圧の大きさを示す信号と、波形生成部8から得られた正弦波基準波形を示す信号は、出力指令演算部13に入力される。出力指令演算部13では3相正弦波の印加電圧が生成され、インバータ回路2へ出力される。出力指令演算部13の出力はインバータ回路2を駆動して、直流電源1の直流電圧を所望の3相交流電圧に変換し、モータ3を駆動制御する。
【0037】
誘起電圧Voは、図2のベクトル図から次式(9)で求められる。
【0038】
Vo=Vs×cosα−R×Is×cos(φ−α) ・・・・・ (9)
【0039】
実施の形態1におけるモータ制御装置において、図1に示すように、誘起電圧演算部15は、式(9)に基づいて印加電圧Vs、モータ電流Is、力率角φ、及び位相差αから誘起電圧Voを算出する。モータ電流検出部4により算出される電流は3相交流(または2相分)であるので、モータ制御のためには瞬時実効値に変換しておく必要がある。このため、入力電流演算部14では、モータ電流検出部4の出力と波形生成部8の出力からモータ電流瞬時実効値である入力電流が算出される。つまり、モータ電流Isの実効値と入力電流は等価であるが制御系においてはこの2つを区別している。
【0040】
具体的には、入力電流演算部14では、力率角演算部9と同様に無効分電流Iaと有効分電流Irからモータ電流Isが求められる。即ち、入力電流演算部14では下記式(10)の演算が行われる。
【0041】
Is2=(Ia2+Ir2)/K2 ・・・・・ (10)
【0042】
実施の形態1においては、入力電流演算部14においてモータ電流Isを求めるよう構成したが、もちろんモータ電流Isを力率角演算部9から直接求めたり、あるいは、3相モータ電流から直接求めることもできる。すなわち、下記式(11)から算出することも可能である。
【0043】
誘起電圧Voは、図3の等価回路からもわかるように、鉄損等価抵抗Rgの両端電圧であるので、鉄損電流Igは鉄損電流演算部16で設定された鉄損等価抵抗Rgと誘起電圧Voから求められる。
入力電流Isは出力電流Ioと鉄損電流Igのベクトル合成になるので、図2のベクトル図を基に次式(12)で求められる。
【0045】
図1の出力電流演算部17において、式(12)に基づいて、出力電流Ioは入力電流(モータ電流Is)と鉄損電流Igと力率角φと位相差αから求められる。
【0047】
一方、入力電流Isと出力電流Ioとの位相γは下記式(13)により求められる。
【0048】
出力電力Poは下記式(14)により表される。
【0050】
Po=Vo×Io×cos(φ−α+γ) ・・・・・ (14)
【0051】
この出力電力Poは、式(13)と式(14)により求められ、出力電流Ioと入力電流Isと鉄損電流Igと誘起電圧Voと力率角φと位相差αから出力演算部18において算出される。
【0052】
入力電力Piは図3の等価回路から出力と回路損失により求めることができる。入力電力Piは下記式(15)により表される。
【0053】
式(15)に示すように、入力電力Piは、予め設定された鉄損抵抗Rgとモータ巻線抵抗Rを用いて、すでに演算で得られた出力電力Poから入力演算部19で求められる。
効率演算比較部20は、算出された出力電力と入力電力から効率を計算し、前回の効率の値と今回の効率の値とを比較して、その比較結果を示す信号を出力するように構成されている。この効率演算比較部20は、最大効率点の探索機能を有している。
【0055】
効率演算比較部20の出力は、位相差指令部11にフィードバックされて位相差指令値を変更する。このように位相差指令値が変更されて、実施の形態1のモータ制御装置は効率が最大になるようにモータ3を駆動制御する。
上記のように、実施の形態1のモータ制御装置においては、自動的に常に最大効率点に追従しながら位相差指令値を制御するよう構成されているため、モータ3を安定して高効率で駆動することができる。
なお、実施の形態1では、メインのフィードバックループを位相差指令と位相差演算結果の誤差を増幅するように構成しているが、無効電流指令と無効電流演算結果の誤差増幅かあるいは、力率角指令と力率演算結果の誤差増幅であっても同様の効果を得られる。
【0056】
《実施の形態2》
次に、本発明に係る実施の形態2のモータ制御装置について図4を用いて説明する。
図4は実施の形態2のモータ制御装置の構成を示すブロック図である。図4において、前述の実施の形態1と同じ機能、構成を有するものには同じ符号を付しその説明は省略する。実施の形態2において前述の実施の形態1と異なる点は、インバータ制御部5Aにおいて補正電圧部21が設けられている点である。
【0057】
実施の形態2において、補正電圧部21はインバータ回路2のスイッチング素子におけるスイッチング動作において、スイッチング素子の上下短絡を防止するためのデッドタイムによって生じる電圧降下分を補正している。すなわち、出力指令演算部13の出力よりも、実際にインバータ回路2で出力される電圧はデッドタイム電圧降下分を引いた電圧になる。このデッドタイム電圧降下はモータ電流の向きによって変わるので、誘起電圧演算部15Aでは、モータ電流検出部4の出力から極性を判定して、補正電圧部21からの出力を用いて電圧降下分の補正を行っている。
上記のように、実施の形態2においては、自動的に常に最大効率点に追従しながら位相差指令値を制御し、電圧降下分の補正を行っているので、モータ3を安定して高精度で高効率で駆動することができる。
【0058】
《実施の形態3》
次に、本発明に係る実施の形態3のモータ制御装置について図5を用いて説明する。
図5は実施の形態3のモータ制御装置の構成を示すブロック図である。図5において、前述の実施の形態1と同じ機能、構成を有するものには同じ符号を付しその説明は省略する。実施の形態3において前述の実施の形態1と異なる点は、モータ3への印加電圧を検出するモータ電圧検出部22が設けられている点と、インバータ制御部5Bにおいて出力電圧演算部23が設けられている点である。
【0059】
実施の形態3において、インバータ制御部5Bの出力電圧演算部23は、インバータ回路2の出力電圧を取り込み、制御系にマッチングした適切な電圧に分圧したのち、ローパスフィルタで高調波成分を除去し、波形生成部8からの出力で変換される。即ち、モータ電圧検出部22で得られたPWM波形をフィルタリングして得られた3相電圧信号vu、vv、vwは式(11)と同様にして、下記式(16)で変換される。
【0060】
Kは定数であるので、式(16)より実際の印加電圧Vsを求めることができる。
実施の形態3において、V/f変換部7と誤差電圧増幅部12から得られた印加電圧の大きさを示す信号と、波形生成部8から得られた正弦波基準波形を示す信号が出力指令演算部13に入力されて、出力指令演算部13においてインバータ回路2へ入力される3相正弦波の印加電圧が生成される。前述の実施の形態1においては、出力指令演算部13への入力が誘起電圧演算部15と位相差演算部10に入力されるよう構成されていたが、実施の形態3においては、出力電圧演算部23の出力が誘起電圧演算部15と位相差演算部10に入力されるよう構成されている。
【0062】
上記のように構成することにより、実施の形態3のモータ制御装置においては、モータ3への印加電圧を直接的に検知しているため、高精度の印加電圧を得ることができる。これにより、実施の形態3のモータ制御装置は、検知された印加電圧を基に誘起電圧演算部15において誘起電圧を算出できるため、高精度の効率演算が可能となり、モータ3を安定して高効率で駆動制御ができる。
【0063】
《実施の形態4》
次に、本発明に係る実施の形態4のモータ制御装置について図6を用いて説明する。
図6は実施の形態4のモータ制御装置の構成を示すブロック図である。図6において、前述の実施の形態1と同じ機能、構成を有するものには同じ符号を付しその説明は省略する。実施の形態4において前述の実施の形態1と異なる点は、モータ3への印加電圧を検出するモータ電圧検出部22が設けられている点と、インバータ制御部5Cにおいて誘起電圧検出部24が設けられている点である。
【0064】
実施の形態4において、インバータ制御部5Cの誘起電圧検出部24は、モータ電圧検出部22と入力電流演算部14と波形生成部8からの出力が入力され、誘起電圧Voを直接的に算出するよう構成されている。算出された誘起電圧Voは、出力演算部18に入力され前述の実施の形態1と同様に演算処理される。
誘起電圧検出部24は、インバータ回路2の出力電圧である印加電圧Vsを取り込み、制御系にマッチングした適切な電圧に分圧したのち、ローパスフィルタで高調波成分を除去し、波形生成部8からの出力で変換される。そして、誘起電圧検出部24は、印加電圧Vsからモータ巻線抵抗Rによる電圧降下分を差し引き誘起電圧Voを算出する。この演算は、求められた印加電圧Vsと入力電流演算部14の出力であるモータ電流実行値Isを用いて、瞬時値で次式(17)で表せられる。
【0065】
Vo=Vs−R×Is ・・・・・ (17)
【0066】
上記のように、実施の形態4の誘起電圧検出部24において式(17)により誘起電圧Voを直接求めることができる。したがって、実施の形態4のモータ制御装置においては、高精度の効率演算が可能となり、モータ3を安定して高効率で駆動制御ができる。
【0067】
《実施の形態5》
次に、本発明に係る実施の形態5のモータ制御装置について図7を用いて説明する。
図7は実施の形態5のモータ制御装置の構成を示すブロック図である。図7において、前述の実施の形態1と同じ機能、構成を有するものには同じ符号を付しその説明は省略する。実施の形態5において前述の実施の形態1と異なる点は、モータ3のロータの位置を検出する位置検出センサ25が設けられている点と、この位置検出センサ25からの出力をインバータ制御部5Dにおいて処理できるよう構成されている点である。
【0068】
実施の形態5のモータ制御装置において、モータ3には位置検出センサ25が設けられており、ロータの位置を機械的に検出できるよう構成されている。位置検出センサ25の出力は、インバータ制御部5Dのロータ位置検出部26に入力され、3相のコミュテーション信号に変換される。このコミュテーション信号は、波形生成部8の基準正弦波の位相作成とインバータ回路2の相選択に使用される。
コミュテーション信号の周期を計測することにより、ロータの回転周波数を検出することができるため、ロータ位置検出部26からの出力であるコミュテーション信号は、回転周波数検出部27に入力されて、モータ3の回転周波数が検出される。
【0069】
回転周波数検出部27において検出された回転周波数は、周波数設定部6で設定された周波数と差分処理され、周波数誤差演算部28でこの周波数誤差が増幅される。このように算出された周波数誤差信号は出力指令演算部13に入力され、フィードバックされるよう構成されている。
【0070】
実施の形態5のモータ制御装置においては、位置位相補償部29が設けられている。ロータ位置検出部26の出力から基準となる正弦波位相を作成するが、ロータ位置検出部26から得られる信号は機械的にロータと固定された位置関係を示すので、図2に示したベクトル図の誘起電圧Voが回転周波数や入力電流の値によって変化しても位相関係を適切に制御できないという問題がある。
即ち、ロータ位置検出部26で得られる基準となる位相は、図2のベクトル図では、例えば磁石による誘起電圧Eoの位相との関係が固定される。説明を簡単にするために、基準となる位相は磁石による誘起電圧Eoの位相に一致しているとする。式(7)からリラクタンスによる誘起電圧は、モータ定数であるインダクタンスと回転周波数と電流の積からなるので、磁石とリラクタンスによる合成された誘起電圧Voの位相は、磁石による誘起電圧Eoの位相に対して回転周波数と電流によって変化する。この結果、モータ印加電圧も磁石による誘起電圧Eoに対して回転周波数と電流によって変化するので、モータ印加電圧の位相は、ロータ位置検出部26から得られる基準位相を補償する必要がある。
そこで、位置位相補償部29では回転周波数と入力電流と効率演算比較部20の出力によって、ロータ位置検出部26からの出力における位相を最適な位相となるよう補償している。位置位相補償部29の出力は波形生成部8に入力され、波形生成部8で設定周波数に応じた周期の正弦波基準波形が生成される。
【0071】
モータ電流検出部4の出力と波形生成部8の出力は、力率角演算部9に入力されて、力率角φが算出される。次に、位相差演算部10は力率角演算部9の出力と印加電圧Vsから位相差αを算出する。この位相差αの演算において、モータ巻線抵抗Rや定数Kは位相差演算部10において予め設定されている。
波形生成部8の出力と周波数誤差演算部28の出力は出力指令演算部13に入力され、この出力指令演算部13では3相正弦波の印加電圧が形成される。出力指令演算部13の出力はインバータ回路2を駆動し、直流電源1の直流電圧を3相交流電圧に変換してモータ3を駆動制御する。
【0072】
誘起電圧Voは、印加電圧Vsとモータ電流Isと力率角φ及び位相差αから誘起電圧演算部15において求められる。モータ電流検出部4から得られる電流は3相交流(または2相分)であるので、モータ制御においては瞬時実効値に変換しておく必要がある。このため、モータ電流検出部4の出力と波形生成部8の出力からモータ電流瞬時実効値である入力電流Isが、入力電流演算部14で求められる。
鉄損電流Igは鉄損電流演算部16で設定された鉄損等価抵抗Rgと誘起電圧Voから求められる。出力電流Ioは、出力電流演算部17で入力電流Isと鉄損電流Igと力率角φと位相差αから求められる。出力演算部18において、出力電力Poは、前述の式(13)と式(14)により、出力電流Ioと入力電流Isと鉄損電流Igと誘起電圧Voと力率角φと位相差αから求められる。
【0073】
入力電力Piは、出力電力Poと回路損失とにより求めることができるので、予め設定された鉄損抵抗Rgとモータ巻線抵抗Rを用いて、すでに演算で得られた各出力から入力演算部19において求められる。効率演算比較部20では、出力電力Poと入力電力Piから効率を計算して、前回の効率の値と今回の効率の値とを比較してその比較結果に応じた信号を出力するように構成されており、最大効率点の探索機能を有している。効率演算比較部20の出力は、位置位相補償部29にフィードバックされて位相を変更して、効率が最大になるように制御される。
上記のように構成された実施の形態5のモータ制御装置においては、機械的な位相に基づき自動的に常に最大効率点を追従しながら位相差指令値を制御するので、モータ3をより安定して高効率で駆動制御することができる。
【0074】
《実施の形態6》
次に、本発明に係る実施の形態6のモータ制御装置について図8を用いて説明する。
図8は実施の形態6のモータ制御装置の構成を示すブロック図である。図8において、前述の各実施の形態における要素と同じ機能、構成を有するものには同じ符号を付しその説明は省略する。実施の形態6のモータ制御装置は、前述の図7に示した実施の形態5のモータ制御装置に実施の形態2で説明した補正電圧部21を設けた装置である。したがって、実施の形態6における各要素の機能及び動作の説明は、前述の各実施の形態における説明と重複するため、省略する。
【0075】
実施の形態6のモータ制御装置において、モータ3に位置検出センサ25が設けられており、インバータ制御部5Eには補正電圧部21が設けられている。
電圧補正部21は、前述の実施の形態2において説明したように、インバータ回路2のスイッチング素子の上下短絡を防止するためのデッドタイムによって生じる電圧降下分を補正している。このデッドタイム電圧降下はモータ電流の向きによって変わるので、誘起電圧演算部15では、モータ電流検出部4の出力から極性を判定して、電圧降下分の補正を行っている。
上記のように構成された実施の形態6のモータ制御装置においては、自動的に常に最大効率点に追従しながら位相差指令値を制御し、電圧降下分の補正を行っているので、モータ3を安定して高精度で高効率で駆動制御することができる。
【0076】
《実施の形態7》
次に、本発明に係る実施の形態7のモータ制御装置について図9を用いて説明する。
図9は実施の形態7のモータ制御装置の構成を示すブロック図である。図9において、前述の各実施の形態における要素と同じ機能、構成を有するものには同じ符号を付しその説明は省略する。実施の形態7のモータ制御装置は、前述の図5に示した実施の形態3のモータ制御装置と前述の図7に示した実施の形態5のモータ制御装置とを組み合わせた装置であり、実施の形態3で説明した出力電圧演算部23と実施の形態5で説明した位置検出センサ25を設けた装置である。したがって、実施の形態7における各要素の機能及び動作の説明は、前述の各実施の形態における説明と重複するため、省略する。
【0077】
実施の形態7のモータ制御装置において、インバータ制御部5Fの出力電圧演算部23はインバータ回路2の出力電圧を取り込み、制御系にマッチングした適切な電圧に分圧したのち、ローパスフィルタで高調波成分を除去し、波形生成部8からの出力で変換される。波形生成部8の出力は、力率角演算部9、出力指令演算部13、入力電流演算部14、出力電圧演算部23に入力されている。出力指令演算部13は、波形生成部8の出力と周波数誤差演算部28の出力が入力され、3相正弦波の印加電圧を形成する。出力指令演算部13の出力はインバータ回路2を駆動し、直流電源1の直流電圧を3相交流電圧に変換してモータ3を駆動制御する。
上記のように構成された実施の形態7のモータ制御装置においては、モータ3への印加電圧を高精度で算出できるとともに、この算出された電圧を基に誘起電圧演算部15で誘起電圧Voを算出するよう構成されているため、高精度の効率演算が可能となり、モータ3を安定して高効率で駆動制御することができる。
【0078】
《実施の形態8》
次に、本発明に係る実施の形態8のモータ制御装置について図10を用いて説明する。
図10は実施の形態8のモータ制御装置の構成を示すブロック図である。図10において、前述の各実施の形態における要素と同じ機能、構成を有するものには同じ符号を付しその説明は省略する。実施の形態8のモータ制御装置は、前述の図6に示した実施の形態4のモータ制御装置と前述の図7に示した実施の形態5のモータ制御装置とを組み合わせた装置であり、実施の形態4で説明した誘起電圧検出部24と実施の形態5で説明した位置検出センサ25を設けた装置である。したがって、実施の形態8における各要素の機能及び動作の説明は、前述の各実施の形態における説明と重複するため、省略する。
【0079】
実施の形態8のモータ制御装置において、誘起電圧検出部24は、インバータ回路2の出力電圧を取り込み、制御系にマッチングした適切な電圧に分圧したのち、ローパスフィルタで高調波成分を除去し、波形生成部8からの出力で変換され、モータ巻線抵抗Rによる電圧降下分を差し引くよう構成されている。
上記のように構成された実施の形態8のモータ制御装置においては、誘起電圧を直接求めることができるため、高精度の効率演算が可能となり、モータ3を安定して高効率で駆動制御することができる。
【0080】
【発明の効果】
以上、実施の形態について詳細に説明したところから明らかなように、本発明のモータ制御装置は次の効果を有する。
本発明のモータ制御装置においては、鉄損を求めて損失と出力及び入力を算出し、算出された出力と入力から効率を求めて、前回値と今回値とを比較し、その比較結果に基づきモータ印加電圧と誘起電圧の位相指令値を変更するよう制御しているので、モータを常に最大効率点に追従して駆動することができ、安定して高効率駆動が可能となるという効果を有する。
本発明のモータ制御装置は、誘起電圧を求める時、実際の出力電圧に発生するデッドタイムによる電圧降下分を補償するように制御しているので、モータをより高精度に常に最大効率点に追従して駆動でき、安定して高効率駆動ができるという効果を有する。
【0081】
本発明のモータ制御装置においては、インバータ回路の出力電圧を検出して誘起電圧を演算により算出するよう構成されているので、モータをより高精度に常に最大効率点に追従して駆動でき、安定して高効率駆動ができるという効果を有する。
本発明のモータ制御装置は、インバータ回路の出力電圧からモータ抵抗電圧降下分を差し引いて誘起電圧を直接求めるよう構成されているので、モータをより高精度に常に最大効率点に追従して駆動でき、安定して高効率駆動ができるという効果を有する。
本発明のモータ制御装置は、モータに直結された位置検出センサからの信号から得られた位置検出の位相を回転周波数と電流及び効率演算結果に基づき変更するよう制御しているので、確実な機械的位相を基準位相として負荷や回転周波数によって位相補償するので、常に安定して最大効率点に追従して駆動でき、モータをより安定して高効率駆動ができるという効果がある。
【0082】
本発明のモータ制御装置は、位置検出センサを有し、誘起電圧を求める時、実際の出力電圧に発生するデッドタイムによる電圧降下分を補償するように制御しているので、確実な機械的位相を基準位相として負荷や回転周波数によって位相補償するので、常に安定して最大効率点に追従して駆動でき、モータをより安定して高効率駆動ができるという効果がある。
本発明のモータ制御装置は、位置検出センサを有し、インバータの出力電圧を実際に検出して誘起電圧を演算から求めるよう構成されているので、確実な機械的位相を基準位相として負荷や回転周波数によって位相補償するので、常に安定して最大効率点に追従して駆動でき、モータをより安定して高効率駆動ができるという効果がある。
【0083】
本発明のモータ制御装置は、位置検出センサを有し、インバータの出力電圧からモータ抵抗電圧降下分を差し引いて誘起電圧を直接求めるよう構成されているので、確実な機械的位相を基準位相として負荷や回転周波数によって位相補償するので、常に安定して最大効率点に追従して駆動でき、モータをより安定して高効率駆動ができるという効果がある。
【図面の簡単な説明】
【図1】本発明に係る実施の形態1のモータ制御装置の構成を示すブロック図である。
【図2】図1の突極型ブラシレスにおけるモータ印加電圧とモータ電流と誘起電圧及びそれらの位相差を示すベクトル図である。
【図3】図1のブラシレスモータの1相あたりの等価回路である。
【図4】本発明に係る実施の形態2のモータ制御装置の構成を示すブロック図である。
【図5】本発明に係る実施の形態3のモータ制御装置の構成を示すブロック図である。
【図6】本発明に係る実施の形態4のモータ制御装置の構成を示すブロック図である。
【図7】本発明に係る実施の形態5のモータ制御装置の構成を示すブロック図である。
【図8】本発明に係る実施の形態6のモータ制御装置の構成を示すブロック図である。
【図9】本発明に係る実施の形態7のモータ制御装置の構成を示すブロック図である。
【図10】本発明に係る実施の形態8のモータ制御装置の構成を示すブロック図である。
【図11】従来のモータ制御装置の構成を示すブロック図である。
【符号の説明】
1 直流電源
2 インバータ回路
3 モータ
4 モータ電流検出部
5,5A,5B,5C,5D,5E,5F,5G インバータ制御部
6 周波数設定部
7 V/f変換部
8 波形生成部
9 力率角演算部
10 位相差演算部
11 位相差指令部
12 誤差電圧演算部
13 出力指令演算部
14 入力電流演算部
15,15A 誘起電圧演算部
16 鉄損電流演算部
17 出力電流演算部
18 出力演算部
19 入力演算部
20 効率演算比較部
21 補正電圧部
22 モータ電圧検出部
23 出力電圧演算部
24 誘起電圧検出部
25 位置検出センサ
26 ロータ位置検出部
27 回転周波数検出部
28 誤差周波数演算部
29 位置位相補償部
Claims (8)
- 直流電源の直流電圧を交流電圧に変換してブラシレスモータに電力を供給するインバータ回路、
前記ブラシレスモータの電流を検出するモータ電流検出部、及び
前記インバータ回路を制御するインバータ制御部を具備し、
前記インバータ制御部は、前記ブラシレスモータの回転周波数を設定する周波数設定部と、
前記周波数設定部から出力された周波数を電圧に変換するV/f変換部と、
前記周波数設定部に設定された回転周波数を回転位相に変換して波形生成する波形生成部と、
モータ印加電圧とモータ電流の力率角を求める力率角演算部と、
前記力率角演算部の出力から前記モータ印加電圧と誘起電圧との位相差を求める位相差演算部と、
位相差の指令値を出力する位相差指令部と、
前記位相差指令部と前記位相差演算部との出力から誤差電圧を演算する誤差電圧演算部と、
前記波形生成部、前記誤差電圧演算部、及び前記V/f変換部の出力から前記インバータ回路への指令電圧を演算し、当該演算結果に基づいて前記インバータ回路を制御するための出力指令演算部と、
前記モータ電流検出部からモータ電流の実効値を入力電流として演算で求める入力電流演算部と、
前記誤差電圧演算部と前記V/f変換部との加算出力と前記入力電流と前記力率角と前記位相差から誘起電圧を演算する誘起電圧演算部と、
前記誘起電圧と予め設定された鉄損抵抗から鉄損電流を求める鉄損電流演算部と、
前記鉄損電流と前記入力電流と前記力率角と前記位相差から出力に寄与する出力電流を演算する出力電流演算部と、
前記誘起電圧と前記鉄損電流と前記出力電流と前記入力電流と前記力率角と前記位相差から出力を求める出力演算部と、
前記鉄損電流と前記入力電流と前記出力演算部で求められた出力から入力を求める入力演算部と、
前記出力演算部で求められた出力と前記入力演算部で求められた入力から効率を求め、前回と今回とのデータを比較し、当該比較結果に基づき前記位相差指令部の出力を変更する効率演算比較部と、を有するよう構成したことを特徴とするモータ制御装置。 - 前記インバータ制御部は、補正電圧部をさらに有し、前記誘起電圧演算部が、前記誤差電圧演算部と前記V/f変換部との加算出力と前記入力電流と前記力率角と前記位相差と前記モータ電流と前記補正電圧部からの補正電圧により誘起電圧を算出するよう構成されており、前記モータ電流の向きに応じて前記誤差電圧演算部と前記V/f変換部との加算電圧を前記補正電圧部の補正電圧により補正するよう構成したことを特徴とする請求項1に記載のモータ制御装置。
- 前記インバータ制御部は、前記インバータ回路の出力電圧を検出するモータ電圧検出部と、前記モータ電圧検出部の出力を前記波形生成部の出力によって座標変換する出力電圧演算部と、を有し、前記位相差演算部で前記出力電圧演算部の出力と前記力率角演算部の出力から位相差を求め、前記誘起電圧演算部で前記出力電圧演算部の出力と前記入力電流と前記力率角と前記位相差とから誘起電圧を演算するよう構成したことを特徴とする請求項1に記載のモータ制御装置。
- 前記インバータ制御部は、前記インバータ回路の出力電圧を検出するモータ電圧検出部と、前記モータ電圧検出部の出力と前記入力電流演算部の出力と前記波形生成部の出力から予め設定されたモータ巻線抵抗によって直接誘起電圧を求める誘起電圧検出部とをさらに有することを特徴とする請求項1に記載のモータ制御装置。
- 直流電源の直流電圧を交流電圧に変換して位置検出センサを直結したブラシレスモータに電力を供給するインバータ回路、
前記ブラシレスモータの電流を検出するモータ電流検出部、及び
前記インバータ回路を制御するインバータ制御部を具備し、
前記インバータ制御部は、前記ブラシレスモータの回転周波数を設定する周波数設定部と、
前記位置検出センサの出力から前記ブラシレスモータのロータ位置信号に変換するロータ位置検出部と、
前記ロータ位置検出部の出力から前記ブラシレスモータの回転周波数を求める回転周波数検出部と、
位置検出センサの位置位相から回転周波数と負荷状態によって位相を補償する位置位相補償部と、
前記位置位相補償部の出力から回転位相に変換し波形生成する波形生成部と、
モータ印加電圧とモータ電流の力率角を求める力率角演算部と、
前記力率角演算部の出力から前記モータ印加電圧と誘起電圧との位相差を求める位相差演算部と、
前記周波数設定部の出力と前記回転周波数検出部の出力の誤差を求め、増幅する誤差周波数演算部と、
前記誤差周波数演算部と前記波形生成部との出力から前記インバータ回路への指令電圧を演算し、当該演算結果に基づいて前記インバータ回路を制御する出力指令演算部と、
前記モータ電流検出部からモータ電流の実効値を入力電流として演算で求める入力電流演算部と、
前記誤差周波数演算部の出力と前記入力電流と前記力率角と前記位相差から誘起電圧を演算する誘起電圧演算部と、
前記誘起電圧と予め設定された鉄損抵抗から鉄損電流を求める鉄損電流演算部と、
前記鉄損電流と前記入力電流と前記力率角と前記位相差から出力に寄与する出力電流を演算する出力電流演算部と、
前記誘起電圧と前記鉄損電流と前記出力電流と前記入力電流と前記力率角と前記位相差から出力を求める出力演算部と、
前記鉄損電流と前記出力電流と前記出力演算部で求められた出力から入力を求める入力演算部と、
前記出力演算部で求められた出力と前記入力演算部で求められた入力から効率を求め、前回と今回とのデータを比較し、当該比較結果に基づき前記位置位相補償部の出力を変更する効率演算比較部と、を有するよう構成したことを特徴とするモータ制御装置。 - 前記インバータ制御部は、補正電圧部をさらに有し、前記誘起電圧演算部が、前記誤差周波数演算部の出力と前記入力電流と前記力率角と前記位相差と前記モータ電流と前記補正電圧部からの補正電圧により誘起電圧を算出するよう構成されており、前記モータ電流の向きに応じて前記誤差周波数演算部の出力電圧を前記補正電圧部の補正電圧により補正するよう構成したことを特徴とする請求項5に記載のモータ制御装置。
- 前記インバータ制御部は、前記インバータ回路の出力電圧を検出するモータ電圧検出部と、前記モータ電圧検出部の出力を前記波形生成部の出力から座標変換する出力電圧演算部と、を有し、前記位相差演算部で前記出力電圧演算部の出力と前記力率角演算部の出力から位相差を求め、前記誘起電圧演算部で前記出力電圧演算部の出力と前記入力電流と前記力率角と前記位相差とから誘起電圧を演算するよう構成したことを特徴とする請求項5に記載のモータ制御装置。
- 前記インバータ制御部は、前記インバータ回路の出力電圧を検出するモータ電圧検出部と、前記モータ電圧検出部の出力と前記入力電流演算部の出力と前記波形生成部の出力から予め設定されたモータ巻線抵抗によって直接誘起電圧を求める誘起電圧検出部とをさらに有することを特徴とする請求項5に記載のモータ制御装置。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2001253280A JP3576509B2 (ja) | 2001-08-23 | 2001-08-23 | モータ制御装置 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2001253280A JP3576509B2 (ja) | 2001-08-23 | 2001-08-23 | モータ制御装置 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JP2003070283A JP2003070283A (ja) | 2003-03-07 |
| JP3576509B2 true JP3576509B2 (ja) | 2004-10-13 |
Family
ID=19081632
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2001253280A Expired - Fee Related JP3576509B2 (ja) | 2001-08-23 | 2001-08-23 | モータ制御装置 |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP3576509B2 (ja) |
Families Citing this family (3)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPWO2005093942A1 (ja) * | 2004-03-24 | 2007-08-30 | 三菱電機株式会社 | 永久磁石式同期モータの制御装置 |
| JP5238174B2 (ja) * | 2007-03-22 | 2013-07-17 | 株式会社東芝 | モータ制御装置および洗濯機 |
| JP5233427B2 (ja) * | 2008-06-11 | 2013-07-10 | 株式会社デンソー | 回転機の制御装置、及び回転機の制御システム |
-
2001
- 2001-08-23 JP JP2001253280A patent/JP3576509B2/ja not_active Expired - Fee Related
Also Published As
| Publication number | Publication date |
|---|---|
| JP2003070283A (ja) | 2003-03-07 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| US6650081B2 (en) | Synchronous motor driving system | |
| JP4022630B2 (ja) | 電力変換制御装置、電力変換制御方法、および電力変換制御用プログラム | |
| CN104052361B (zh) | 用以补偿转矩脉动的电机控制系统 | |
| TWI431925B (zh) | A motor control device and the control method | |
| JP4357967B2 (ja) | シンクロナスリラクタンスモータの制御装置 | |
| JP3860031B2 (ja) | 同期電動機制御装置、同期電動機の制御方法 | |
| CN104052359B (zh) | 马达控制系统和带宽补偿 | |
| JP4930085B2 (ja) | 位相検出方法、位相検出装置、同期モータの制御方法、および同期モータの制御装置 | |
| US9112436B2 (en) | System for controlling controlled variable of rotary machine | |
| EP2731260B1 (en) | Inverter control device and inverter control method | |
| JPH1127999A (ja) | 誘導電動機の誘導起電力推定方法、速度推定方法、軸ずれ補正方法及び誘導電動機制御装置 | |
| CN101449456A (zh) | 电动机驱动装置以及压缩机驱动装置 | |
| JPH11299297A (ja) | 永久磁石同期電動機の制御装置 | |
| CN115004537A (zh) | 马达驱动装置以及使用其的空气调节器的室外机、马达驱动控制方法 | |
| KR102409792B1 (ko) | 영구 자석 동기 전동기의 제어 장치, 마이크로 컴퓨터, 전동기 시스템 및 영구 자석 동기 전동기의 운전 방법 | |
| JP5473289B2 (ja) | 永久磁石型同期モータの制御装置及び制御方法 | |
| JP4596906B2 (ja) | 電動機の制御装置 | |
| EP1681762B1 (en) | Synchronous motor driving system and method | |
| JP5034888B2 (ja) | 同期電動機のV/f制御装置 | |
| JPH11275900A (ja) | 同期電動機の制御装置 | |
| JP3882728B2 (ja) | 電動機の制御装置 | |
| JP2003250293A (ja) | モータ制御方法及び装置 | |
| JP5228435B2 (ja) | インバータ制御装置とその制御方法 | |
| JP2003070283A (ja) | モータ制御装置 | |
| JP7163641B2 (ja) | 同期電動機の制御装置 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A977 | Report on retrieval |
Free format text: JAPANESE INTERMEDIATE CODE: A971007 Effective date: 20040318 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20040323 |
|
| A521 | Written amendment |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20040524 |
|
| RD02 | Notification of acceptance of power of attorney |
Free format text: JAPANESE INTERMEDIATE CODE: A7422 Effective date: 20040524 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20040622 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20040707 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20070716 Year of fee payment: 3 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20080716 Year of fee payment: 4 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20090716 Year of fee payment: 5 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20090716 Year of fee payment: 5 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20100716 Year of fee payment: 6 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20110716 Year of fee payment: 7 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20110716 Year of fee payment: 7 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20120716 Year of fee payment: 8 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20120716 Year of fee payment: 8 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20130716 Year of fee payment: 9 |
|
| LAPS | Cancellation because of no payment of annual fees |