JP3617593B2 - 路面摩擦係数測定装置とそれを用いた車両ブレーキ制御システム - Google Patents
路面摩擦係数測定装置とそれを用いた車両ブレーキ制御システム Download PDFInfo
- Publication number
- JP3617593B2 JP3617593B2 JP04573098A JP4573098A JP3617593B2 JP 3617593 B2 JP3617593 B2 JP 3617593B2 JP 04573098 A JP04573098 A JP 04573098A JP 4573098 A JP4573098 A JP 4573098A JP 3617593 B2 JP3617593 B2 JP 3617593B2
- Authority
- JP
- Japan
- Prior art keywords
- road surface
- friction coefficient
- wheel
- vehicle
- speed
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Expired - Fee Related
Links
Images




Landscapes
- Length Measuring Devices By Optical Means (AREA)
- Control Of Driving Devices And Active Controlling Of Vehicle (AREA)
- Regulating Braking Force (AREA)
Description
【発明の属する技術分野】
本発明は、走行する車両の車輪とその走行路の路面との間の摩擦係数を測定するための路面摩擦係数測定装置に関し、特に、車両の加減速度の影響を受けることなく安定に摩擦係数を測定するための技術に関するものである。
【0002】
【従来の技術】
特に寒冷地においては、冬季になると、路面への積雪や路面の凍結によりスリップ事故が起こる危険が高くなる。このため、あらかじめ管理対象の道路において、車両と路面との間にどの程度の摩擦が生じるかを測定して路面の危険性を判別し、特に危険度が高いと判別された区域の路上に塩をまいたり、危険区域の下流位置で警告情報を表示するなどの対応がとられている。
【0003】
車輪と路面との間の摩擦係数(以下、これを路面摩擦係数と呼ぶ)を測定する方法としては、一般に車両に第5のタイヤを取り付け、この第5のタイヤにブレーキをかけながら走行することにより、滑り度合いをチェックするという方法が採用されている。
【0004】
しかしながら、このような測定方法では、駆動機構などの装置構成が複雑化するためコスト高になる。しかも測定時には車両を低速走行させる必要があるため、計測に時間がかかる上、道路が混雑する時間帯には測定できないなど、種々の問題が発生する。
【0005】
この問題を解決する方法として、本出願人は、先に路面摩擦係数測定装置およびこの装置が搭載された車両、ならびにこの装置を用いた路面情報管理システムを提案している。この路面摩擦係数測定装置は、路面状態判別手段、対地速度検出手段、車輪速度判定手段を備えるものであり、路面状態判別手段による路面判別結果から路面摩擦係数の概略値を求め、さらに、対地速度検出手段及び車輪速度判定手段により、走行中の車両の対地速度に対する車輪の回転速度の揺らぎ度合い(あるいはタイヤの滑るスリップ率)を求め、この車輪の回転速度の揺らぎ度合いに基づいて前記概略値を更に分類することにより、詳細な路面摩擦係数を算出するものである。この路面摩擦係数測定装置を用いることにより、低コストで路面に非接触な計測が可能となる。
【0006】
【発明が解決しようとする課題】
しかしながら、走行中の車両のタイヤのスリップ率は、車両の加減速度に応じて変化するものであるが、上記のような路面摩擦係数測定装置では、車両の加減速度を勘案することなく、路面摩擦係数の測定を行っている。このため、路面摩擦係数を正確に検出することが困難であった。
【0007】
本発明は、上述した問題点を解決するためになされたものであり、上記路面摩擦係数測定装置にさらに対地加速度検出手段を追加することにより、車両の加減速の影響を受けにくい、高精度な路面摩擦係数測定装置を提供することを目的とする。
【0008】
【課題を解決するための手段】
上記目的を達成するために、本発明は、走行する車両の車輪とその走行路の路面との間の摩擦係数を測定する路面摩擦係数測定装置において、走行路の路面状態を判別する路面状態判別手段と、車両の対地速度を路面に非接触な状態で検出する対地速度検出手段と、車輪の回転速度を測定する車輪速度測定手段と、車両の対地加速度を求める対地加速度検出手段と、対地速度検出手段からの対地速度と、車輪速度測定手段からの回転速度に基づいてスリップ率を求めるスリップ率検出手段と、路面状態判別手段からの判別結果に基づいて、路面と車輪との間の路面摩擦係数の領域を限定し、さらに、スリップ率検出手段からのスリップ率と対地加速度検出手段からの対地加速度に基づいて、路面摩擦係数を決定する摩擦係数決定手段と、車輪の荷重を測定する車輪荷重測定手段とを備え、スリップ率検出手段は、車輪荷重測定手段により測定された荷重に基づいて車輪が路面と接地しているか否かを判断し、車輪が路面と非接地となっていると判断されたときを除いた期間のスリップ率の平均値を出力するものである。
【0009】
この構成においては、車両の走行路の路面状態の判別結果に基づき、路面摩擦係数の領域を限定した後、さらにスリップ率と対地加速度に基づいて詳細な路面摩擦係数を決定するようにした。このように、車両の加速度を勘案して路面摩擦係数を決定するようにしたことにより、車両の加減速状態に依存することなく、安定に路面摩擦係数を検出することができる。
【0011】
さらには、車輪が路面と非接地となっているときを除いた期間のスリップ率の平均値が出力されるので、より正確なスリップ率を得ることができる。
【0012】
また、本発明は、走行中の自車両とこの自車両の前方に位置する障害物との間の距離が所定値以下となると、自動的にブレーキ制御を行う車両ブレーキ制御システムにおいて、自車両と障害物との間の距離を検出する距離検出手段と、距離検出手段により検出された距離と、請求項1に記載の路面摩擦係数測定装置により測定された路面摩擦係数とに基づいて、ブレーキ制御のタイミングを変化させる制御手段とを備えたものである。
【0013】
この構成においては、自車両と障害物との間の距離と、路面摩擦係数に応じて、ブレーキ制御のタイミングを変化させる。例えば、路面摩擦係数が小さく、ブレーキがかかり難い状態にあると判断されると、路面が乾燥しており摩擦係数が大きい場合よりも、早めにブレーキ制御を行う。
【0014】
【発明の実施の形態】
以下、本発明を具体化した実施の形態を図面を参照して説明する。
(第1の実施形態)
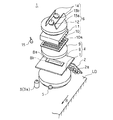
路面摩擦係数測定装置は、車両に搭載され、この車両の車輪と路面との間の摩擦係数を検知するものである。図1は本実施形態の路面摩擦係数測定装置を構成する反射光処理装置の構成図、図2はこの反射光処理装置の光学系構成図である。反射光処理装置1(対地速度検出手段)は、路面LDに向かって光を照射し、その反射光に空間フィルタリング処理を施すことにより、反射光の空間周波数を取り出すものであり、2個の光源2,3と、各光源2,3に対する受光系4,5、及び拡散反射用の空間フィルタ光学系6などから構成される。光源2,3は、路面LDに対して光を照射するためのもので、第1の光源2はマトリクス状に配置された複数個のLED2aにより、第2の光源3は単独のLED3aにより構成される。また、光源毎の光を分離できるように、2つの光源2,3は、互いに異なる波長の光を出射するものとなっている。
【0015】
第1の光源2は、路面LDの上方から車両の走行方向(図1中、矢印Bで示す)に向かって光を照射するもので、その受光系4は、受光用レンズ7、スリット板8、コリメートレンズ9とから構成される。この受光系4の光軸は、第1の光源2により路面LDから反射する光のうち、路面LDに対して垂直な方向に反射する光を受光するように調整されている。なお、スリット板8のスリット孔8bには、光源2からの照射光と同一波長の光のみを通過させる光学フィルタ8aが配置されている。
【0016】
空間フィルタ光学系6は、スリットアレイ10、プリズムアレイ11、集光レンズ12、2つの光検出器13a,13b、2枚の鏡14等により構成される。スリットアレイ10は、細長形状のスリット孔10aを車両の走行方向Bに沿うように配列したもので、受光系4のコリメートレンズ9により平行化された光は、これらスリット孔10aを介してプリズムアレイ11に入射する。プリズムアレイ11は、スリットアレイ10の配列周期の2倍の周期でプリズムを連続して成るものであり、入射した光は、各プリズム内で交互に屈折して、2方向に分離される。
【0017】
光検出器13a,13bは、プリズムアレイ11の配列周期と集光レンズ12の倍率に応じた間隔だけ、互いに距離をおいて配置されており、プリズムアレイ11を通過することにより2方向に分離された光は、集光レンズ12を介して、光検出器13a,13bへと入射するようになっている。これら光検出器13a,13bからの出力信号は、演算装置21(図5参照)に入力され、これら出力信号の差動信号から路面LDの凹凸状態を反映する空間周波数係数が抽出される。なお、鏡14は、各光検出器13a,13bの受光面上に集光されない光を反射して受光面上に導くものである。
【0018】
第2の光源3に対応する受光系5は、単独の光検出器により構成されるもので、光源3からの照射光の路面LDからの正反射光を受光する位置に配置される。また、反射光処理装置1は、路面LDの温度を計測するための温度センサ15
(赤外線放射温度系)を備えている。
【0019】
ここで、反射光処理装置1による速度検出原理について、図3を参照して説明する。例えば、図3(a)に示すように、ピッチ幅Pでスリット孔16aが並設されたスリットアレイ16上を輝点17が速度Vで通過したとする。このとき、スリットアレイ16を通過した光を光検出器によってとらえると、この光検出器からの信号出力には、図3(b)に示すような周期Tの波形が現れる。輝点17は、この周期Tの間にピッチ幅Pだけ移動しているので、輝点17の移動速度Vは、
V=P÷T・・・▲1▼
で示される。ここで、サンプリング時間をt、ピーク値のサンプリング間隔をnとすると、▲1▼式は
V=P÷(t×n)・・・▲2▼
となる。このように、輝点の移動速度Vは、スリットアレイ16を介して検出した受光信号の周波数に基づいて検出することができる。本実施形態では、図2に示すように、路面LDに向けて光を照射し、その反射光をスリットアレイ10を介して光検出器13a,13bによってとらえ、これら光検出器13a,13bの出力差動信号に含まれる中心周波数信号成分の周波数(電気的な中心周波数)の周期を用いて、対地速度Vgを検出する。
【0020】
次に、路面状態判別方法の原理を説明する。図4(a)(b)は、それぞれ圧雪路面、乾燥路面における光検出器13a,13bからの差動信号出力を、図4(c)は、それぞれの路面状態における空間周波数スペクトルを示す。測定対象である路面LDは、乾燥、圧雪等の状態により、それぞれ特有の路面模様ムラや光沢度合いを有する。図4(a)(b)において、路面模様ムラとは空間周波数のうねりを示し、光沢度合いとは対地速度算出で説明したピッチ幅P(波長)の周波数成分(以下、中心周波数成分と記す)の振幅を示す。図4(c)は図4(a)(b)の波形をFFT(フーリエ級数展開)したものであり、本実施形態では中心周波数FCをもとに、低周波数成分の帯域をFC/10〜FC/4に設定し、その帯域の強度Dbと中心周波数成分の強度Da(図5参照)を比較することで路面判別がなされる。
【0021】
図5は路面摩擦係数測定装置20のブロック図であり、破線で囲んだ領域が演算装置21である。反射光処理装置1の光源2,3は、それぞれ自動パワー制御装置35,36(図中「APC」で示す)により、照射光量が一定に保たれるように制御される。
【0022】
反射光処理装置1の光検出器13a,13b(拡散反射受光用)からの出力信号は、差動増幅回路22で増幅に入力され、この差動増幅回路22から出力された受光量の差動信号は、対地速度演算部23に入力され、対地速度Vが演算される。ここで算出される中心周波数FCは、トラッキング用として差動増幅回路22からの出力信号と共にトラッキング・バンドパスフィルタ24及びトラッキング・ローパスフィルタ25に与えられ、上述のように中心周波数FCを中心とする周波数帯域、低周波数帯域に含まれる周波数成分が取り出される。各フィルタ24,25からの出力信号は、それぞれ振幅検出器26,27に与えられ、各周波数成分の強度Da,Dbが抽出される。
【0023】
第2の光検出器13bからの出力信号は、ローパスフィルタ28にも入力されるようになっている。このローパスフィルタ28は、極低周波数の光成分のみを通過させるように設定されており、その出力信号Pcは、後述するように、路面が積雪路面であるか否かを判別するために用いられる。
【0024】
路面状態判別部30(路面状態判別手段)には、振幅検出器26,27からの出力Da,Db、正反射光受光用の光検出器5からの出力信号Pd、ローパスフィルタ28からの出力信号Pc、温度センサ15の計測値Teが与えられ、後述する手順により路面LDの状態が判別される。また、対地速度演算部23からの出力値(対地速度)は、対地加速度演算部31(対地加速度検出手段)及びスリップ率算出部32(スリップ率検出手段)に入力されるようになっており、対地加速度演算部31は、対地速度に基づいて対地加速度を算出する。また、スリップ率算出部32は、車輪速度センサ40からの車輪の回転速度Vtと対地速度演算部23からの対地速度Vgに基づいてスリップ率を算出する。これら路面状態判別部30による路面状態判別結果、対地加速度演算部31による対地加速度、及びスリップ率演算部32によるスリップ率は、摩擦係数決定部33(摩擦係数決定手段)に入力され、路面摩擦係数が決定される。
【0025】
次に、路面状態判別部30による路面状態判別動作について、図6を参照して説明する。なお、同図において、TH1,THc,THd1,THd2,THeは、路面状態を判別するためのしきい値を示す。まず、温度センサ15により計測された路面温度Teをしきい値THeと比較する(S1)。このしきい値THeは、水分の凍結路面である0℃付近に設定されており、温度Teがしきい値THeを上回る場合には、路面が凍結している可能性はないと判断し、S2以降の処理へと移行する。
【0026】
次に、拡散反射光について、空間周波数成分比Db/Daとしきい値TH1とを比較する(S2)。ここで、中心周波数成分の強度に対する低周波数成分の強度の比が大きい場合(S2でYES)、つまり、Db/Daがしきい値TH1を上回る場合には、積雪路面であると判断する(S4)。一方、空間周波数成分比Db/Daがしきい値TH1以下である場合には(S2でNO)、正反射受光用光検出器5により得られた正反射光量Pdとしきい値THd1とを比較する(S3)。一般に、湿潤舗装路面の場合には路面は鏡面に近い状態になり、正反射光が増大するという特性を有するので、しきい値THd1を路面が湿潤状態にある場合と乾燥状態にある場合の中間の光量値になるよう設定することにより、検出された正反射光量Pdがしきい値THd1を上回る場合には、走行路は湿潤舗装路面であると判断する(S6)。また、正反射光量Pdがしきい値THd1以下である場合には、路面は乾燥舗装路面であると判断する(S5)。
【0027】
S1において、路面温度Teがしきい値THe以下である場合には(S1でNO)、ローパスフィルタ28により抽出された拡散反射光量Pcを所定のしきい値THcと比較する(S7)。路面上に雪が積もっていると、路面に照射された光はこの雪により拡散反射されるので、拡散反射光量Pcは通常の場合よりも大きくなる。したがって、拡散反射光量Pcがしきい値THcを上回る場合には
(S7でYES)、積雪路面であると判断する(S4)。
【0028】
一方、拡散反射光量Pcがしきい値THc以下である場合には(S7でNO)、正反射光量Pdとしきい値THd2との比較を行う(S8)。一般に、凍結した路面は鏡面に近い状態となり、正反射光量が大幅に増大するので、拡散反射光量Pcがしきい値THd2を上回ったときには、路面は凍結していると判断する(S9)。これに対し、拡散反射光量Pcがしきい値THd2以下の場合は(S8でNO)、乾燥路面であると判断する(S5)。
【0029】
図7に車輪速度センサ40の構成を示す。車輪速度センサ40は、車輪のABS(アンチロックブレーキシステム)に付属するもので、周囲に多数の磁極歯41が等間隔に配備されたエンコーダである回転体42と、各磁極歯41の接近を感知してパルス信号を出力する検知部43からなり、車輪が1回転する間に約100個のパルス信号が出力されるようになっている。タイヤの径より1回転に進む移動距離も分かるので、このパルスの時間間隔から車輪の回転速度Vtを算出することができる。なお、この車輪速度センサ40は、タイヤのスリップ/ロックをとらえるものであるため、駆動輪の車輪回転速度を測定するものであることが好ましい。
【0030】
スリップ率算出部32は、車輪速度センサ40からの車輪回転速度検出Vtと、対地速度演算部23からの対地速度出力Vgに基づいて、以下の▲3▼式の演算を行うことにより、スリップ率を演算するものである。
スリップ率S=(Vg−Vt)/Vg・・・▲3▼
ここで、S=1のときは、減速などによるタイヤの完全ロック状態を示し、また、S<0のときは、加速等によるタイヤのスリップ状態を示す。なお、この▲3▼式の演算は、スリップ算出部32を構成するマイコンによって行われる。
【0031】
次に、摩擦係数決定部33による摩擦係数の決定方法について説明する。図8は、タイヤを完全ロックさせて制動した時の各路面状態における走行速度と路面摩擦係数の関係を示すものである。路面が凍結している場合や路上に雪が積もっている場合の路面摩擦係数μは、走行速度に関わらず低い値となる。また、雨などで濡れている路面では、路面摩擦係数μは走行速度に応じて大きく変化し、走行速度が速くなるほど低い数値となる。これに対し、乾燥した路面における路面摩擦係数μは、走行速度に関わらず高い数値を示す。同図に示すように、凍結路面における路面摩擦係数μは0.1〜0.2であり、雪の路面では0.2〜0.4、濡れた路面の場合は走行速度にもよるがおよそ0.5〜0.8、乾燥路面では0.8〜1.0となっている。
【0032】
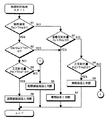
図9は加速度とスリップ率を指標とする圧雪路面における路面摩擦係数の分布領域を示しており、網点領域R2(スノー路面2)は比較的滑りやすい状態(μ=0.2〜0.3)を、それ以外の領域R1(スノー路面1)は比較的滑りにくい状態(μ=0.3〜0.4)を示している。また、領域R1と一部重なる斜線領域は、基準となる乾燥路面における路面摩擦係数の分布を示すものである。一般に加速・減速が大きい場合、乾燥路面に比べて圧雪路面では加速によるスリップや減速によるロックが起こりやすい。ただし、圧雪であっても雪質などの違いにより滑り易さにはかなりばらつきが生じ、図のような広がった分布となる。そこで、図9に示すように、乾燥路面を基準にスリップ率と加速度の関係から圧雪路面の路面摩擦係数を分類し、この特性を予め摩擦係数決定部33に記憶させておき、スリップ率算出部32からのスリップ率と対地加速度演算部31からの対地加速度を図中にプロットすることで、より詳細な路面摩擦係数を求めることができる。この図では、圧雪路面を比較的滑りにくい領域R1(μ=0.3〜0.4)と滑りやすい領域R2(μ=0.2〜0.3)とに分類した。
【0033】
図10は、摩擦係数決定部33による路面摩擦係数の決定動作のフローチャートである。路面状態判別部30から路面LDが凍結路面(アイス)であるという判別結果を受けとった場合には、路面摩擦係数μを0.1〜0.2の範囲内に決定する(S11,12)。また、S11において、路面LDが圧雪路面(スノー)である場合には、路面摩擦係数を上記図9に示したような領域に限定し、加減加速度とスリップ率を図9上にプロットする。このプロット点が領域R2内に在る場合には(S13でYES)、路面摩擦係数μを0.2〜0.3の範囲内に決定する(S14)。一方、プロット点が領域R1内に在る場合には(S13でNO)、路面摩擦係数μを0.3〜0.4の範囲内に決定する(S15)。また、S11において、路面LDが湿潤路面(ウエット)である場合には、対地速度Vgが60km/h以上であるか否かを調べ、対地速度が60km/h以上である場合には(S16でYES)、路面摩擦係数μを0.4〜0.5の範囲内に決定する(S17)。一方、対地速度が60km/h未満である場合には(S16でNO)、路面摩擦係数μを0.5〜0.8の範囲内に決定する(S18)。さらにまた、S11において、路面LDが乾燥路面(ドライ)である場合には、路面摩擦係数μを0.8〜1.0の範囲内に決定する(S19)。
【0034】
このように、本実施形態によれば、路面状態の判別結果に基づいて路面摩擦係数の領域を限定し、さらに、スリップ率と対地加速度に基づいて詳細な路面摩擦係数を決定するようにしたので、車両の加減速状態に依存しない高精度な路面摩擦係数の検出が可能となる。なお、本実施形態では、乾燥路面を基準に積雪路面をさらに2分類した例を取り上げたが、例えば、凍結路面との関係を用いてさらに詳細な分類を行うことも可能である。
【0035】
(第2の実施形態)
上述の図7に示した実施形態のように、車輪回転速度をエンコーダを用いて測定するものでは、タイヤの空気圧や摩擦熱の影響を受けるので、検出精度の向上を図ることが困難である。本実施形態では、車輪回転速度の測定にも、対地速度検出と同様、上述の図1に示した反射光処理装置を用いることで、検出精度の向上を図っている。
【0036】
図11は車両の側面方向から見た本実施形態に係る路面摩擦係数測定装置の構成図、図12(a)(b)は、それぞれ反射光処理装置及び車輪速度センサの構成図である。この路面摩擦係数測定装置20は、上述の図1に示した反射光処理装置1を2系統持つもので、1系統の反射光処理装置1は対地速度検出に用いられるものであり、その出力OUTPUT1からは対地速度の周波数成分を持つ信号が出力され、対地速度演算部23(図5参照)によって対地速度出力に変換されるようになっている。また、もう1系統の反射光処理装置は車輪速度センサ40として用いられるものであり、その出力OUTPUT2からは車輪速度の周波数成分を持つ信号が出力され、演算装置(不図示)にて車輪の速度出力に変換されるようになっている。この車輪速度センサ40において、拡散反射光用のLED2は、レンズ2b、ガラス板46を介して車両47のタイヤ48に向けて光を出射し、このタイヤ48からの反射光は、プリズムミラ49によって垂直方向に変更され、受光レンズ7に入射するようになっている。このように、反射光処理装置1を用いた車輪速度センサ40によって非接触で車輪回転速度を測定することにより、タイヤ48への荷重や摩擦熱によるタイヤ48の空気圧変化の影響を受けることなく、精度良く車輪の回転速度を検出することができる。なお、反射光処理装置1において、拡散反射光用のLED2は、レンズ2b、ガラス板46を介して路面LDに向けて光を照射するようになっている。
【0037】
(第3の実施形態)
タイヤの空転には大きく2つの要素が考えられる。1つは路面と接触した状態で起こるスリップによるものであり、もう1つは路面の突起や凸凹により路面とは非接触の状態で起こるものである。路面摩擦係数とは、路面とタイヤとの間の摩擦係数であるから、非接触での空転は精度低下の原因となる。本実施形態では、車輪の荷重を測定する車輪荷重測定装置(車輪荷重測定手段)(不図示)を備え、この車輪荷重測定装置からの測定結果をスリップ率算出部32(図5参照)に与え、スリップ率算出部32によって、測定結果に基づいて、車輪が路面と接地しているか否かを判断し、車輪が路面と非接地となっていると判断されたときを除いた期間のスリップ率の平均値を出力する。これにより、正確なスリップ率を得ることができるので、路面摩擦係数の検出精度の向上を図ることができる。
【0038】
図13は車輪荷重−時間の図であり、ここで、KはイグニッションをONとした時に測定された車輪荷重であり、メモリに記憶される。振幅の大きい振動はタイヤと非接触になる影響であり、振幅の小さい振動は車両の加減速等による4輪の荷重度合いが変化した影響によるものである。ここで、後者の場合が非接地であると検出されないように、車輪非接地判断用スレッシュK−Sが設定されている。車輪荷重の測定値f(t)がスレッシュK−Sを下回ると、非接触状態にあると判定する。
【0039】
図14にスリップ率算出動作のフローチャートを示す。まず、イグニッションがONとされると、メモリをクリアし、カウンタの値T,車輪回転速度Vtの積算値A,及び対地速度Vgの積算値Bを0とする(S21)。次に、車輪荷重測定装置からの測定値f(t)をスレッシュK−Sと比較し、測定値f(t)がスレッシュK−Sよりも大きければ(S22でYES)、車輪は路面と接地状態にあると判断し、このとき測定された車輪回転速度Vt及び対地速度Vgをそれぞれ積算値A,Bに加え(S23)、カウントを行う(S24)。また、測定値f(t)がスレッシュK−S以下であれば(S22でNO)、車輪は路面と非接地状態にあると判断し、このとき測定された車輪回転速度Vt及び対地速度Vgを積算値A,Bに加えずに、カウントを行う(S24)。次に、カウント値Tを所定値Nと比較し、Tが所定値N以下であると、S22に戻り(S25でNO)、測定を続ける。Tが所定値Nよりも大きくなると(S25でYES)、積算A,Bに基づいてスリップ率Sを算出する(S26)。
【0040】
(第4の実施形態)
図15は路面摩擦係数測定装置20を搭載した車両である。この車両47は、対象路面LDを走行しながら路面状態判別、対地速度、車輪回転速度、対地加速度を検出し、それらの情報に基づいて演算装置21が路面摩擦係数を測定し、その測定結果を送信装置50を介して道路管理センターの情報管理局(不図示)に送信したり、車両47内の車両制御装置51に伝達するものである。この車両47によって測定された路面摩擦係数の情報は、サービスエリア等に設置された道路情報表示板(不図示)などに表示される。本実施形態では、上述の図1に示した反射光処理装置1によって路面状態判別と対地速度を検出し、上述の図12
(b)に示した車輪速度検出センサ40によって車輪回転速度を検出している。このように、車両47に本発明の路面摩擦係数測定装置20を搭載することにより、正確な路面情報を運転者に知らせることができる。
【0041】
(第5の実施形態)
図16(a)は衝突軽減自動ブレーキシステム(車輪ブレーキ制御システム)のシステム構成図、図16(b)は衝突軽減自動ブレーキシステムを搭載した車両の走行状態を説明するための模式図である。衝突軽減自動ブレーキシステム60は、自車両47と先行車両61等の前方障害物との間の距離が所定値以下となると、警報を発したり、自動的にブレーキ制御を行うものであり、システム全体の制御を司る自動ブレーキ制御用ECU62(制御手段)には、上述の路面摩擦係数測定装置20の他、CCDカメラ63(距離検出手段)、レーザレーダ64(又はミリ波レーダ)(距離検出手段)、警報装置65,66及びブレーキ制御装置70が接続されている。この衝突軽減自動ブレーキシステム60において、前方障害物の検知は、CCDカメラ63の画像処理とレーザレーダ64による検出結果とを組み合わせて検出するようになっている。すなわち、CCDカメラ63で自車両47の走行レーンとレーン内の先行車両61とを認識し、レーザレーダ64によって、認識した先行車両61までの距離、相対速度を測定する。警報及びブレーキの制御タイミングは3段階となっており、安全車間距離が保てなくなると1次警報装置65が駆動されて1次警報がなり、運転者がブレーキをかけても回避操作をしないと危険なタイミングで2次警報警報装置66が駆動されて2次警報が鳴り、さらに、2次警報の発令後にブレーキがかけられなければ、ブレーキ制御装置70が制御されてフルブレーキ制御が行われるようになっている。
【0042】
従来の自動ブレーキシステムでは、2次警報後に瞬間的にブレーキをかけ、車両の駆動輪と誘導輪の車輪回転速度の違いから路面摩擦係数を推定し、路面状況、及び車間距離に応じてフルブレーキを作動していたが、それに対し、本実施形態では、路面摩擦係数測定装置20を使用することにより、常時路面摩擦係数の測定が可能であるので、わざわざ2次警報後に瞬間的にブレーキをかける必要がなくなり、安全かつ精度の良い衝突軽減自動ブレーキシステムを実現することができる。このシステムは、ABS(アンチロックブレーキシステム)にも同様に利用することができる。
【0043】
なお、本発明は上記の実施形態に限られず種々の変形が可能である。例えば、上記実施形態においては、スリップ率算出部32は、車輪速度センサ40と対地速度演算部23からの出力値に基づいてスリップ率を算出していたが、車輪の回転速度と対地速度との関係を示すテーブルが予めメモリ内に記憶されており、このテーブルを用いてスリップ率を求めるものであってもよい。また、路面状態摩擦係数の測定結果を道路管理センターの情報管理局に送信していたが、運転者に対して走行中の路面の情報を知らせ、滑りやすい状態となっている場合には、運転者に対して警告を発するようにしてもよい。
【0044】
【発明の効果】
以上のように本発明の路面摩擦係数測定装置によれば、路面状態判別結果に基づいてその路面状態における路面と車輪との間の摩擦係数の領域を限定し、対地加速度とスリップ率に基づいて詳細な路面摩擦係数を決定するようにしたので、車両の加減速状態に依存しない高精度な路面摩擦係数の検出が可能となる。
【0045】
また、車輪速度測定手段を、車輪に非接触な状態で車輪の回転速度を検出するものとすることにより、タイヤへの荷重や摩擦熱による空気圧変化の影響を受けることなく、車輪の回転速度を精度良く検出することができる。
【0046】
また、車輪が路面と非接地となっていると判断されたときを除いた期間のスリップ率の平均値を出力することにより、より正確なスリップ率を得ることができ、路面摩擦係数測定装置の性能向上を図ることができる。
【0047】
また、車両ブレーキ制御システムにおいて、測定された路面摩擦係数に基づいてブレーキ制御のタイミングを変化させるようにしたので、安全かつ正確な車輪ブレーキ制御システムを実現することができる。
【図面の簡単な説明】
【図1】本発明の第1の実施形態による路面摩擦係数測定装置を構成する反射光処理装置の構成図である。
【図2】反射光処理装置の光学系の構成図である。
【図3】(a)(b)は、それぞれ反射光処理装置による速度検出原理を説明するための図、及びスリットアレイを通過した光の波形を示す図である。
【図4】(a)(b)は、それぞれ乾燥路面、圧雪路面における光検出器からの差動信号出力を示す図であり、(c)はこれら差動信号出力をフーリエ級数展開した図である。
【図5】路面摩擦係数測定装置の電気的構成を示すブロック図である。
【図6】路面状態の判別処理動作を示すフローチャートである。
【図7】車輪速度センサの詳細な構成を示す側面図である。
【図8】走行速度と路面摩擦係数との関係を示す図である。
【図9】路面が圧雪路面であると判別された場合に限定される路面摩擦係数の領域を示す図である。
【図10】路面摩擦係数の決定処理動作を示すフローチャートである。
【図11】第2の実施形態による路面摩擦係数測定装置の構成図である。
【図12】(a)(b)は、それぞれ対地速度検出用と車輪速度検出用の反射光処理装置の構成図である。
【図13】車輪荷重と時間との関係を示す図である。
【図14】第3の実施形態によるスリップ率の算出動作を示すフローチャートである。
【図15】第4の実施形態による路面摩擦係数測定装置を搭載した車両の構成図である。
【図16】(a)は衝突軽減自動ブレーキシステムのシステム構成図、(b)は衝突軽減自動ブレーキシステムを搭載した車両の走行状態を説明するための模式図である。
【符号の説明】
1 反射光処理装置(対地速度検出手段)
20 路面摩擦係数測定装置
30 路面状態判別部(路面状態判別手段)
31 対地加速度演算部(対地加速度検出手段)
32 スリップ率算出部(スリップ率検出手段)
33 摩擦係数決定部(摩擦係数決定手段)
40 車輪速度センサ(車輪速度測定手段)
48 車輪
60 衝突軽減自動ブレーキシステム(車両ブレーキ制御システム)
61 先行車両(障害物)
62 自動ブレーキ制御用ECU(制御手段)
63 CCDカメラ(距離検出手段)
64 レーザレーダ(距離検出手段)
LD 路面
Claims (2)
- 走行する車両の車輪とその走行路の路面との間の摩擦係数を測定する路面摩擦係数測定装置において、
走行路の路面状態を判別する路面状態判別手段と、
車両の対地速度を路面に非接触な状態で検出する対地速度検出手段と、
車輪の回転速度を測定する車輪速度測定手段と、
車両の対地加速度を求める対地加速度検出手段と、
前記対地速度検出手段からの対地速度と、前記車輪速度測定手段からの回転速度に基づいてスリップ率を求めるスリップ率検出手段と、
前記路面状態判別手段からの判別結果に基づいて、路面と車輪との間の路面摩擦係数の領域を限定し、さらに、前記スリップ率検出手段からのスリップ率と前記対地加速度検出手段からの対地加速度に基づいて、路面摩擦係数を決定する摩擦係数決定手段と、
車輪の荷重を測定する車輪荷重測定手段とを備え、
前記スリップ率検出手段は、前記車輪荷重測定手段により測定された荷重に基づいて、車輪が路面と接地しているか否かを判断し、車輪が路面と非接地となっていると判断されたときを除いた期間のスリップ率の平均値を出力するものであることを特徴とする路面摩擦係数測定装置。 - 走行中の自車両と該自車両の前方に位置する障害物との間の距離が所定値以下となると、自動的にブレーキ制御を行う車両ブレーキ制御システムにおいて、
自車両と障害物との間の距離を検出する距離検出手段と、
前記距離検出手段により検出された距離と、請求項1に記載の路面摩擦係数測定装置により測定された路面摩擦係数とに基づいて、ブレーキ制御のタイミングを変化させる制御手段と
を備えたことを特徴とする車両ブレーキ制御システム。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP04573098A JP3617593B2 (ja) | 1998-02-26 | 1998-02-26 | 路面摩擦係数測定装置とそれを用いた車両ブレーキ制御システム |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP04573098A JP3617593B2 (ja) | 1998-02-26 | 1998-02-26 | 路面摩擦係数測定装置とそれを用いた車両ブレーキ制御システム |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JPH11248438A JPH11248438A (ja) | 1999-09-17 |
| JP3617593B2 true JP3617593B2 (ja) | 2005-02-09 |
Family
ID=12727449
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP04573098A Expired - Fee Related JP3617593B2 (ja) | 1998-02-26 | 1998-02-26 | 路面摩擦係数測定装置とそれを用いた車両ブレーキ制御システム |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP3617593B2 (ja) |
Families Citing this family (6)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP4496598B2 (ja) * | 2000-04-06 | 2010-07-07 | 株式会社デンソー | 路面状態識別装置 |
| JPWO2005075959A1 (ja) * | 2004-02-10 | 2008-01-10 | 学校法人日本大学 | 摩擦係数推定方法及び装置 |
| JP2016016812A (ja) * | 2014-07-10 | 2016-02-01 | 高周波粘弾性株式会社 | 運転制御装置、自動車及び運転制御方法 |
| JP6550747B2 (ja) * | 2014-12-24 | 2019-07-31 | 日産自動車株式会社 | 車両の制御装置 |
| CN109323670B (zh) * | 2018-10-16 | 2020-09-01 | 绍兴韦德汽配有限公司 | 一种刹车片凸点检测装置及安装方法 |
| JP7752056B2 (ja) * | 2022-01-14 | 2025-10-09 | 株式会社Subaru | 走行制御装置 |
-
1998
- 1998-02-26 JP JP04573098A patent/JP3617593B2/ja not_active Expired - Fee Related
Also Published As
| Publication number | Publication date |
|---|---|
| JPH11248438A (ja) | 1999-09-17 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| US5652655A (en) | Road surface discriminator and apparatus applying same | |
| US4274091A (en) | Road surface ice detector and method for vehicles | |
| US8890713B2 (en) | Device and method for outputting a signal when there is a hazardous underlying surface under a vehicle | |
| US4766421A (en) | Object detection apparatus employing electro-optics | |
| JP4492883B2 (ja) | 表面状態データの検出用デバイス | |
| US5218206A (en) | Method for determining the condition of a roadway surface | |
| US20060076495A1 (en) | Device for determining the surface condition of a roadway | |
| MXPA03010101A (es) | Aparato y metodo para la deteccion de la temperatura de las ruedas y chumaceras del ferrocarril. | |
| JP3467991B2 (ja) | 路面状態判別装置およびこの装置が搭載された車輌、ならびにこの装置を用いた路面情報管理システム | |
| EP0918232A2 (en) | Distance measuring apparatus | |
| JPH11248438A (ja) | 路面摩擦係数測定装置とそれを用いた車両ブレーキ制御システム | |
| JP2976025B1 (ja) | 路面状態判別装置 | |
| Shinmoto et al. | Road surface recognition sensor using an optical spatial filter | |
| JPH10206314A (ja) | 路面状況の測定方法およびその装置 | |
| JP2697307B2 (ja) | 路面判別装置およびその応用装置 | |
| JPH1096622A (ja) | 路面摩擦係数測定装置およびこの装置が搭載された車輌、ならびにこの装置を用いた路面情報管理システム | |
| JPH09318766A (ja) | 凍結検知システム | |
| JP3700433B2 (ja) | 路面状態判別装置 | |
| JP3427246B2 (ja) | 路面状態判別装置およびこの装置が搭載された車輌 | |
| US3466097A (en) | Skid detecting device | |
| JP3240396B2 (ja) | 路面状態検出装置とそれを備えた速度制御システム及び車両 | |
| JPH08247940A (ja) | 路面状態検知装置 | |
| JP3358104B2 (ja) | 路面状態判別装置およびこの装置が搭載された車輌 | |
| JPH1095245A (ja) | 自動車の安全装置 | |
| KR102524425B1 (ko) | 블랙 아이스 디텍팅 시스템 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A977 | Report on retrieval |
Free format text: JAPANESE INTERMEDIATE CODE: A971007 Effective date: 20040217 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20040511 |
|
| A521 | Written amendment |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20040701 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20041020 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20041102 |
|
| R150 | Certificate of patent or registration of utility model |
Free format text: JAPANESE INTERMEDIATE CODE: R150 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20071119 Year of fee payment: 3 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20081119 Year of fee payment: 4 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20081119 Year of fee payment: 4 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20091119 Year of fee payment: 5 |
|
| LAPS | Cancellation because of no payment of annual fees |