JP3636344B2 - ブラシレスdcモータの制御方法 - Google Patents
ブラシレスdcモータの制御方法 Download PDFInfo
- Publication number
- JP3636344B2 JP3636344B2 JP04146999A JP4146999A JP3636344B2 JP 3636344 B2 JP3636344 B2 JP 3636344B2 JP 04146999 A JP04146999 A JP 04146999A JP 4146999 A JP4146999 A JP 4146999A JP 3636344 B2 JP3636344 B2 JP 3636344B2
- Authority
- JP
- Japan
- Prior art keywords
- control
- motor
- brushless
- phase bridge
- switching signal
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Expired - Fee Related
Links
Images




Landscapes
- Control Of Motors That Do Not Use Commutators (AREA)
Description
【発明の属する技術分野】
この発明は、インバータを介して駆動されるブラシレスDCモータの制御方法に関する。
【0002】
【従来の技術】
図15は第1の従来例を示すブロック図、図16は第2の従来例を示すブロック図である。
これらの図において、1は交流電源、2は整流回路、3は直流電圧昇圧用のチョッパ回路、4,5は直流電圧平滑用電解コンデンサ、6はトランジスタとダイオードを逆並列接続してなる半導体スイッチ4組(Ta〜Td)よりなるインバータ回路、7はインバータ主回路6から給電されるブラシレスDCモータ(M:単にモータともいう)である。
【0003】
また、モータの制御を行なう制御部として図15では、磁極センサからの信号またはインバータの出力電圧信号からモータの磁極位置を検出し、モータの60度(°)毎の磁極位置検出信号を出力する磁極位置検出回路9と、その検出信号にもとづき半導体スイッチへのスイッチング信号(Ta1〜Td1信号)を作成する信号作成回路10、磁極位置検出回路9からの信号によりモータの速度を検出し,制御する速度検出・制御回路11、直流電圧指令演算回路12、直流中間電圧制御回路および入力電流制御回路を含む制御回路13等より構成する。
図16では、図15に加えて導通角120°の内の60°はパルス幅変調(PWM)を行なわせるための発振器18、およびPWM信号(Ta4〜Td4信号)の信号作成回路19を備えている。なお、上記「導通角120°およびその内の60°」なる文言の各数値は理論値であるが、実際には多少の誤差(±2,3度)を含むことを許容することとし、以下同様とする。
上記のような構成において、モータの速度指令値および60°毎の磁極位置検出信号にもとづく直流中間電圧値の制御、および各半導体スイッチTa〜Tdへのスイッチング指令信号により、モータ7に所望の回転数と出力トルクとを与えることができる。
【0004】
図17に図15における半導体スイッチTa〜Tdへのスイッチング信号例を示す。図17では、120°導通角形のスイッチングパターンとする例を示している。また、電流波形においては、時刻T4,T7付近でU相およびW相に大電流が流れるという特徴を有する。これは、モータ7に印加される電圧が3相不平衡であることに起因する。
図18に、図16における半導体スイッチTa〜Tdへのスイッチング信号(Ta4〜Td4)の例を示す。同図では、各半導体スイッチへは導通角120°の内の60°は、例えばオンデューティ75%のPWMを実施するスイッチングパターンとしており、この制御方法が基本となる。また、電流波形においては、時刻T3〜T4間とT6〜T7付近でPWM波形となり、他の区間(T2〜T3やT5〜T6等)に流れる電流と平均的にほぼ等しくなるという特徴を有する。これは、モータ7に印加される電圧が3相平衡であることに起因する。
【0005】
【発明が解決しようとする課題】
図16の方式において、モータの最高回転数を上げるためには、直流チョッパ回路3によって電解コンデンサ4,5の直流電圧を高くすれば良いが、このときチョッパ回路内の半導体スイッチやインバータ主回路を構成する半導体スイッチTa〜Tdの電圧定格が高くなり、小型化,低価格化の妨げとなる。また、図15の方式の場合は図16の場合に比べて高速運転が可能であるが、トルクリプルや効率に問題がある。
したがって、この発明の課題は、従来のものに比べて半導体スイッチの電圧定格を下げ、ブラシレスDCモータの高性能を運転を実現することにある。
【0006】
【課題を解決するための手段】
このような課題を解決するため、請求項1の発明では、直流電圧源間に、複数のコンデンサを直列接続した直列回路と、4組の半導体スイッチを2相ブリッジ接続した2相ブリッジ回路とを並列接続し、前記直列回路の中間電位点および2相ブリッジ回路の各交流出力点にブラシレスDCモータを接続して給電しつつその制御を行なうに当たり、
前記ブラシレスDCモータの位置検出信号から生成される前記各半導体スイッチの導通角を、108°とするスイッチング信号でオン,オフ制御することを特徴とする。
上記請求項1の発明においては、前記導通角108°のスイッチング信号を所定位相だけ進ませて、前記各半導体スイッチをオン,オフ制御することができる(請求項2の発明)。
【0007】
請求項3の発明では、直流電圧源間に、複数のコンデンサを直列接続した直列回路と、4組の半導体スイッチを2相ブリッジ接続した2相ブリッジ回路とを並列接続し、前記直列回路の中間電位点および2相ブリッジ回路の各交流出力点にブラシレスDCモータを接続して給電しつつその制御を行なうに当たり、
前記ブラシレスDCモータの速度指令値,検出値、または前記コンデンサの直流電圧指令値,検出値のいずれかが所定値になったときは、前記各半導体スイッチを、導通角120°の内60°はパルス幅変調を行なう120°導通形スイッチング信号に基づきオン,オフ制御する第1の制御から、前記各半導体スイッチの導通角を、108°とするスイッチング信号でオン,オフ制御する第2の制御へと切り換えることを特徴とする。
【0008】
請求項4の発明では、直流電圧源間に、複数のコンデンサを直列接続した直列回路と、4組の半導体スイッチを2相ブリッジ接続した2相ブリッジ回路とを並列接続し、前記直列回路の中間電位点および2相ブリッジ回路の各交流出力点にブラシレスDCモータを接続して給電しつつその制御を行なうに当たり、
前記ブラシレスDCモータの速度指令値,検出値、または前記コンデンサの直流電圧指令値,検出値のいずれかの値に応じ、前記各半導体スイッチを、導通角120°の内60°はパルス幅変調を行なう120°導通形スイッチング信号に基づきオン,オフ制御する第1の制御、前記120°導通形スイッチング信号とは導通角,パルス幅変調の導通率がともに異なるスイッチング信号に基づき、前記各半導体スイッチをオン,オフ制御する第2の制御、前記各半導体スイッチの導通角を、108°とするスイッチング信号でオン,オフ制御する第3の制御へと順次切り換えることを特徴とする。
【0009】
請求項5の発明では、直流電圧源間に、複数のコンデンサを直列接続した直列回路と、4組の半導体スイッチを2相ブリッジ接続した2相ブリッジ回路とを並列接続し、前記直列回路の中間電位点および2相ブリッジ回路の各交流出力点にブラシレスDCモータを接続して給電しつつその制御を行なうに当たり、
前記ブラシレスDCモータの速度指令値,検出値、または前記コンデンサの直流電圧指令値,検出値のいずれかが所定値になったときは、前記各半導体スイッチの導通角を、108°とするスイッチング信号でオン,オフ制御する第1の制御から、前記各半導体スイッチの導通角を120°とするスイッチング信号に基づきオン,オフ制御する第2の制御へと切り換えることを特徴とする。
【0010】
請求項6の発明では、直流電圧源間に、複数のコンデンサを直列接続した直列回路と、4組の半導体スイッチを2相ブリッジ接続した2相ブリッジ回路とを並列接続し、前記直列回路の中間電位点および2相ブリッジ回路の各交流出力点にブラシレスDCモータを接続して給電しつつその制御を行なうに当たり、
前記ブラシレスDCモータの速度指令値,検出値、または前記コンデンサの直流電圧指令値,検出値のいずれかの値に応じ、前記各半導体スイッチの導通角を108°とするスイッチング信号でオン,オフ制御する第1の制御、前記スイッチング信号とは導通角が異なるスイッチング信号に基づき、前記各半導体スイッチをオン,オフ制御する第2の制御、前記各半導体スイッチの導通角を120°とするスイッチング信号に基づきオン,オフ制御する第3の制御へと順次切り換えることを特徴とする。
【0011】
【発明の実施の形態】
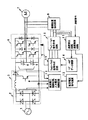
図1はこの発明の第1の実施の形態を示すブロック図である。
これは、図15に示す回路に対し、速度検出値または速度指令値(n)から次の(1)式および(2)式の演算をして12°および48°相当の時間データを演算する時間データ演算回路14と信号作成回路15とを付加した点が特徴である。
12°時間データ=1/(速度検出値または速度指令値)*(12/360)=1/30n …(1)
48°時間データ=1/(速度検出値または速度指令値)*(48/360)=2/15n …(2)
【0012】
信号作成回路15では、上記時間データ演算回路14からの出力と、信号作成回路10からのスイッチング信号Ta1〜Td1とにもとづき108°導通形のスイッチング信号Ta2〜Td2を作成する。なお、12°および48°相当の時間だけ信号の立ち上がり,立ち下がりを遅らせる具体的な回路としては、例えばカウンタを用いることができる。
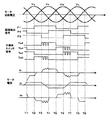
図2に図1の場合の各信号のタイムチャートを示す。信号Ta2は時刻T3において、また信号Tc2は時刻T6において、それぞれ信号Ta1,Tc1の立ち上がりに対して12°分の時間遅れて立ち上がり、信号Tb2,Td2はそれぞれ時刻T6,T3に対して48°分の時間後に立ち下がるようにしている。また、モータに流れる電流も、第1の従来例に対してiu,iwのピーク電流値が低減していることが分かる。
【0013】
図3はこの発明の第2の実施の形態を示す構成図である。制御部分のみを示しており、図1に対し位相シフト量演算回路16および信号作成回路17を付加して構成される。位相シフト量演算回路16は、上記108°導通形のスイッチング信号Ta2〜Td2を進相させる位相(Δθ)量相当の時間データ(Δt)を得るため、速度検出・制御回路11からの速度検出データまたは速度指令データ(n’)にもとづき、次の(3)式の如き演算を行なう。
Δt=Δθ/360n’ …(3)
信号作成回路17は位相シフト量演算回路16からの出力にもとづき、信号作成回路15からの108°導通形のスイッチング信号Ta2〜Td2を、Δθだけ進相させる。
【0014】
図4に図3の場合の各信号のタイムチャートを示す。
すなわち、Δθだけ進相させるのは通常はできないので、例えばTa3信号の立ち上がりは、時刻T2から(72°−Δθ)相当の時間データ分遅らせることで、また、Ta3信号の立ち下がりは、時刻T4から(60°−Δθ)相当の時間データ分遅らせることでそれぞれ対応するようにしており、これは他の信号Tb,Tc,Tdについても同様である。
【0015】
図5はこの発明の第3の実施の形態を示す構成図である。制御部分のみを示しており、図1に対し発振器18,信号作成回路19,20および比較器21を付加して構成される。発振器18,信号作成回路19は図16に示す第2の従来例と同じく、各半導体スイッチに対し、導通角120°の内60°はパルス幅変調を行なう120°導通形スイッチング信号Ta4〜Td4を作成する。信号作成回路20はスイッチを内蔵し、信号作成回路15からの信号Ta2〜Td2と信号作成回路19からの信号Ta4〜Td4を切り換えて出力し、比較器21は速度検出データまたは速度指令データと、予め設定された切り換え速度データとを比較し、信号作成回路20内のスイッチを切り換えるための信号を作成する。
図6は図5の動作説明図である。同図には、切り換え速度n1を境に、半導体スイッチTaへのスイッチング信号Ta5が、導通角120°の内60°はパルス幅変調を行なう120°導通形のものから、108°導通形のものへと切り換わる様子が示されている。これは他の信号Tb,Tc,Tdについても同様である。
【0016】
図7はこの発明の第4の実施の形態を示す構成図である。制御部分のみを示しており、第2の従来例に対しオンデューティ(onduty)演算回路22,導通角演算回路23および信号作成回路24を付加して構成される。
オンduty演算回路22および導通角演算回路23は、速度検出データまたは速度指令データにもとづき、信号Ta4〜Td4を出力している期間のオンデューティ(導通率)および導通角を演算し、信号作成回路24は導通率および導通角に応じたスイッチング信号Ta6〜Td6を作成する。
【0017】
図8はモータの速度がステップ的に変化したときの信号Ta6の例を示す。すなわち、低速時においては導通角120°,onduty75%のスイッチング信号とし、中速時には導通角114°,onduty87.5%のスイッチング信号とし、高速時には導通角108°,onduty100%のスイッチング信号とした例を示している。
図9に速度と導通角,ondutyとの関係例を示す。
すなわち、或る設定した速度n1からn2の間は、ondutyをx,導通角をyとして、次式の如き関係を満たすようにするものである。
y=90+45/(4x−1.5) …(4)
【0018】
図10はこの発明の第5の実施の形態を示す構成図で、図1の制御部分に信号作成回路25および比較器26を付加して構成される。
信号作成回路25はスイッチを内蔵しており、モータの速度に応じて信号作成回路10からの信号Ta1〜Td1と信号作成回路15からの信号Ta2〜Td2を切り換えて出力し、比較器21は速度検出データまたは速度指令データと、予め設定された切り換え速度データとを比較し、信号作成回路25内のスイッチを切り換えるための信号を作成する。
図11は図10の動作説明図である。同図には、切り換え速度n3を境に、半導体スイッチTaへのスイッチング信号Ta7が、108°導通形のものから、120°導通形のものへと切り換わる様子が示されている。これは他の信号Tb,Tc,Tdについても同様である。
【0019】
図12はこの発明の第6の実施の形態を示す構成図で、図1の制御部分に導通角演算回路27および信号作成回路28を付加して構成される。
すなわち、導通角演算回路27は速度検出データまたは速度指令データにもとづき導通角を演算し、信号作成回路28はその演算された導通角に応じたスイッチング信号Ta8〜Td8を作成する。
図13はモータの速度がステップ的に変化したときの信号Ta8の例を示す。
つまり、低速時においては導通角108°のスイッチング信号とし、中速時には導通角114°のスイッチング信号とし、高速には導通角120°のスイッチング信号とする例を示す。これは他の信号Tb,Tc,Tdについても同様である。
【0020】
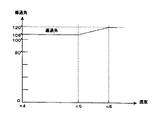
図14は速度と導通角の関係説明図である。これは、速度n5〜n6の間では導通角を108°〜120°として運転する例を示している。
以上では、制御の切り換えに当たって速度指令値,検出値を利用するようにしたが、コンデンサ4,5の直流電圧指令値,検出値を用いても良いのは勿論である。
【0021】
【発明の効果】
第1の発明によれば、第2の従来例に対して電圧利用率が向上するため、同一の半導体スイッチを使用する場合はモータの高速運転が可能となり、また、モータの最高回転数を同じとすれば、半導体スイッチの電圧定格を低減することができる。また、第1の従来例に対しては、モータに流れる低次高調波が低減するため、モータのトルクリプルの低減や効率の向上が図れる。第2の発明によれば、第1の発明に比べてモータに流れる低次高調波が低減し、モータのトルクリプルの低減や効率の向上が図れる。
【0022】
第3の発明によれば、第1の発明に対しモータの低速運転時には第2の従来例と同様の運転方式としているため、モータ低速運転時のトルクリプルの低減や効率の向上が図れる。
第4の発明によれば、第3の発明に対し制御方式の切り換わりによる急激な加減速運転がなくなるため、ショックの少ない円滑なモータの運転が可能になる。
【0023】
第5の発明によれば、第1の従来例に対してモータの低速運転時には第1の発明と同様の運転を行なうため、低速運転時におけるモータのトルクリプルの低減や効率の向上が図れる。
第6の発明によれば、第5の発明に対して制御方式の切り換わりによる急激な加減速運転がなくなるため、ショックの少ない円滑なモータの運転が可能になる。
【図面の簡単な説明】
【図1】この発明の第1の実施の形態を示す構成図である。
【図2】図1の動作説明図である。
【図3】この発明の第2の実施の形態を示す構成図である。
【図4】図3の動作説明図である。
【図5】この発明の第3の実施の形態を示す構成図である。
【図6】図5の動作説明図である。
【図7】この発明の第4の実施の形態を示す構成図である。
【図8】図7の動作説明図である。
【図9】図8における速度と導通角,オンdutyの関係説明図である。
【図10】この発明の第5の実施の形態を示す構成図である。
【図11】図10の動作説明図である。
【図12】この発明の第6の実施の形態を示す構成図である。
【図13】図12の動作説明図である。
【図14】図13における速度と導通角の関係説明図である。
【図15】第1の従来例を示すブロック図である。
【図16】第2の従来例を示すブロック図である。
【図17】図15の動作説明図である。
【図18】図16の動作説明図である。
【符号の説明】
1…電源、2…整流回路、3…チョッパ回路、4,5…電解コンデンサ、6…インバータ回路、7…ブラシレスDCモータ(M)、9…磁極位置検出回路、10,15,17,19,20,24,25,28…信号作成回路、11…速度検出・制御回路、12…直流電圧指令演算回路、13…制御回路、14…時間データ演算回路、16…位相シフト量演算回路、18…発振器、21,26…比較器、22…オンduty演算回路、23,27…導通角演算回路。
Claims (6)
- 直流電圧源間に、複数のコンデンサを直列接続した直列回路と、4組の半導体スイッチを2相ブリッジ接続した2相ブリッジ回路とを並列接続し、前記直列回路の中間電位点および2相ブリッジ回路の各交流出力点にブラシレスDCモータを接続して給電しつつその制御を行なうに当たり、
前記ブラシレスDCモータの位置検出信号から生成される前記各半導体スイッチの導通角を、108°とするスイッチング信号でオン,オフ制御することを特徴とするブラシレスDCモータの制御方法。 - 前記導通角108°のスイッチング信号を所定位相だけ進ませて、前記各半導体スイッチをオン,オフ制御することを特徴とする請求項1に記載のブラシレスDCモータの制御方法。
- 直流電圧源間に、複数のコンデンサを直列接続した直列回路と、4組の半導体スイッチを2相ブリッジ接続した2相ブリッジ回路とを並列接続し、前記直列回路の中間電位点および2相ブリッジ回路の各交流出力点にブラシレスDCモータを接続して給電しつつその制御を行なうに当たり、
前記ブラシレスDCモータの速度指令値,検出値、または前記コンデンサの直流電圧指令値,検出値のいずれかが所定値になったときは、前記各半導体スイッチを、導通角120°の内60°はパルス幅変調を行なう120°導通形スイッチング信号に基づきオン,オフ制御する第1の制御から、前記各半導体スイッチの導通角を、108°とするスイッチング信号でオン,オフ制御する第2の制御へと切り換えることを特徴とするブラシレスDCモータの制御方法。 - 直流電圧源間に、複数のコンデンサを直列接続した直列回路と、4組の半導体スイッチを2相ブリッジ接続した2相ブリッジ回路とを並列接続し、前記直列回路の中間電位点および2相ブリッジ回路の各交流出力点にブラシレスDCモータを接続して給電しつつその制御を行なうに当たり、
前記ブラシレスDCモータの速度指令値,検出値、または前記コンデンサの直流電圧指令値,検出値のいずれかの値に応じ、前記各半導体スイッチを、導通角120°の内60°はパルス幅変調を行なう120°導通形スイッチング信号に基づきオン,オフ制御する第1の制御、前記120°導通形スイッチング信号とは導通角,パルス幅変調の導通率がともに異なるスイッチング信号に基づき、前記各半導体スイッチをオン,オフ制御する第2の制御、前記各半導体スイッチの導通角を、108°とするスイッチング信号でオン,オフ制御する第3の制御へと順次切り換えることを特徴とするブラシレスDCモータの制御方法。 - 直流電圧源間に、複数のコンデンサを直列接続した直列回路と、4組の半導体スイッチを2相ブリッジ接続した2相ブリッジ回路とを並列接続し、前記直列回路の中間電位点および2相ブリッジ回路の各交流出力点にブラシレスDCモータを接続して給電しつつその制御を行なうに当たり、
前記ブラシレスDCモータの速度指令値,検出値、または前記コンデンサの直流電圧指令値,検出値のいずれかが所定値になったときは、前記各半導体スイッチの導通角を、108°とするスイッチング信号でオン,オフ制御する第1の制御から、前記各半導体スイッチの導通角を120°とするスイッチング信号に基づきオン,オフ制御する第2の制御へと切り換えることを特徴とするブラシレスDCモータの制御方法。 - 直流電圧源間に、複数のコンデンサを直列接続した直列回路と、4組の半導体スイッチを2相ブリッジ接続した2相ブリッジ回路とを並列接続し、前記直列回路の中間電位点および2相ブリッジ回路の各交流出力点にブラシレスDCモータを接続して給電しつつその制御を行なうに当たり、
前記ブラシレスDCモータの速度指令値,検出値、または前記コンデンサの直流電圧指令値,検出値のいずれかの値に応じ、前記各半導体スイッチの導通角を108°とするスイッチング信号でオン,オフ制御する第1の制御、前記スイッチング信号とは導通角が異なるスイッチング信号に基づき、前記各半導体スイッチをオン,オフ制御する第2の制御、前記各半導体スイッチの導通角を120°とするスイッチング信号に基づきオン,オフ制御する第3の制御へと順次切り換えることを特徴とするブラシレスDCモータの制御方法。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP04146999A JP3636344B2 (ja) | 1999-02-19 | 1999-02-19 | ブラシレスdcモータの制御方法 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP04146999A JP3636344B2 (ja) | 1999-02-19 | 1999-02-19 | ブラシレスdcモータの制御方法 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JP2000245188A JP2000245188A (ja) | 2000-09-08 |
| JP3636344B2 true JP3636344B2 (ja) | 2005-04-06 |
Family
ID=12609239
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP04146999A Expired - Fee Related JP3636344B2 (ja) | 1999-02-19 | 1999-02-19 | ブラシレスdcモータの制御方法 |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP3636344B2 (ja) |
Families Citing this family (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP7696788B2 (ja) * | 2021-08-25 | 2025-06-23 | 株式会社マキタ | 電動作業機 |
-
1999
- 1999-02-19 JP JP04146999A patent/JP3636344B2/ja not_active Expired - Fee Related
Also Published As
| Publication number | Publication date |
|---|---|
| JP2000245188A (ja) | 2000-09-08 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| US7075267B1 (en) | Space vector-based current controlled PWM inverter for motor drives | |
| JP6555186B2 (ja) | 交流電動機の制御装置 | |
| JP5321530B2 (ja) | 3相電圧型pwmインバータ制御装置 | |
| JP6217554B2 (ja) | インバータ装置 | |
| CN101013861A (zh) | 电力变换装置以及使用该装置的电动机驱动装置 | |
| JP6390489B2 (ja) | インバータの制御装置 | |
| JP6805035B2 (ja) | 集積回路 | |
| CN103001568A (zh) | 马达控制装置 | |
| CN115398794B (zh) | 马达控制装置、马达系统及马达控制方法 | |
| JP7482668B2 (ja) | モータ制御装置、モータシステム及びモータ制御方法 | |
| WO2021200236A1 (ja) | モータ制御装置、モータシステム及びモータ制御方法 | |
| JP7407534B2 (ja) | モータ制御装置およびモータシステム | |
| JP2022036727A (ja) | インバータの制御装置 | |
| JP6458684B2 (ja) | 電力制御方法、及び、電力制御装置 | |
| JP7765247B2 (ja) | 電力変換器 | |
| WO2020059814A1 (ja) | モータ制御装置、モータシステム及びインバータ制御方法 | |
| WO2021200209A1 (ja) | モータ制御装置、モータシステム及びモータ制御方法 | |
| JP4143918B2 (ja) | 二相変調制御式インバータ装置 | |
| JP2022057101A (ja) | 半導体装置、モータ駆動システム、およびモータ起動方法 | |
| JP3590541B2 (ja) | 直流ブラシレスモータの駆動装置 | |
| JP7691907B2 (ja) | 電力変換器 | |
| JP7605722B2 (ja) | モータ駆動装置 | |
| JP2000245188A (ja) | ブラシレスdcモータの制御方法 | |
| JP6681266B2 (ja) | 電動機の制御装置及びそれを備えた電動車両 | |
| JP7709038B2 (ja) | モータ駆動制御装置 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A521 | Written amendment |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20031225 |
|
| RD03 | Notification of appointment of power of attorney |
Free format text: JAPANESE INTERMEDIATE CODE: A7423 Effective date: 20040121 |
|
| RD04 | Notification of resignation of power of attorney |
Free format text: JAPANESE INTERMEDIATE CODE: A7424 Effective date: 20040205 |
|
| A977 | Report on retrieval |
Free format text: JAPANESE INTERMEDIATE CODE: A971007 Effective date: 20040915 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20041216 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20041229 |
|
| R150 | Certificate of patent (=grant) or registration of utility model |
Free format text: JAPANESE INTERMEDIATE CODE: R150 |
|
| FPAY | Renewal fee payment (prs date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20080114 Year of fee payment: 3 |
|
| FPAY | Renewal fee payment (prs date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20090114 Year of fee payment: 4 |
|
| LAPS | Cancellation because of no payment of annual fees |