JP3655314B2 - 位置調節システムを備えた蝸牛電極インプラントアッセンブリ - Google Patents
位置調節システムを備えた蝸牛電極インプラントアッセンブリ Download PDFInfo
- Publication number
- JP3655314B2 JP3655314B2 JP52871296A JP52871296A JP3655314B2 JP 3655314 B2 JP3655314 B2 JP 3655314B2 JP 52871296 A JP52871296 A JP 52871296A JP 52871296 A JP52871296 A JP 52871296A JP 3655314 B2 JP3655314 B2 JP 3655314B2
- Authority
- JP
- Japan
- Prior art keywords
- electrode support
- electrode
- position adjustment
- adjustment member
- cochlear
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Expired - Fee Related
Links
- 239000007943 implant Substances 0.000 title claims description 59
- 210000003477 cochlea Anatomy 0.000 claims description 139
- 238000003780 insertion Methods 0.000 claims description 40
- 230000037431 insertion Effects 0.000 claims description 40
- 239000000463 material Substances 0.000 claims description 33
- 208000003098 Ganglion Cysts Diseases 0.000 claims description 19
- 208000005400 Synovial Cyst Diseases 0.000 claims description 19
- 230000013011 mating Effects 0.000 claims description 19
- 239000004033 plastic Substances 0.000 claims description 17
- 229920003023 plastic Polymers 0.000 claims description 17
- 230000009471 action Effects 0.000 claims description 15
- 239000007787 solid Substances 0.000 claims description 14
- 229910052751 metal Inorganic materials 0.000 claims description 11
- 239000002184 metal Substances 0.000 claims description 11
- 238000005192 partition Methods 0.000 claims description 11
- 210000001124 body fluid Anatomy 0.000 claims description 10
- 239000010839 body fluid Substances 0.000 claims description 10
- 230000008961 swelling Effects 0.000 claims description 9
- 238000002513 implantation Methods 0.000 claims description 6
- XLYOFNOQVPJJNP-UHFFFAOYSA-N water Substances O XLYOFNOQVPJJNP-UHFFFAOYSA-N 0.000 claims description 6
- 210000001323 spiral ganglion Anatomy 0.000 claims description 5
- 238000007373 indentation Methods 0.000 claims description 2
- 239000007769 metal material Substances 0.000 claims 3
- 230000001747 exhibiting effect Effects 0.000 claims 2
- 241000287463 Phalacrocorax Species 0.000 claims 1
- 229920001971 elastomer Polymers 0.000 claims 1
- 239000000806 elastomer Substances 0.000 claims 1
- 230000002093 peripheral effect Effects 0.000 claims 1
- 230000000087 stabilizing effect Effects 0.000 claims 1
- 230000004936 stimulating effect Effects 0.000 claims 1
- 210000004027 cell Anatomy 0.000 description 20
- 229920000260 silastic Polymers 0.000 description 19
- 238000000034 method Methods 0.000 description 10
- 230000000638 stimulation Effects 0.000 description 10
- BASFCYQUMIYNBI-UHFFFAOYSA-N platinum Chemical compound [Pt] BASFCYQUMIYNBI-UHFFFAOYSA-N 0.000 description 9
- RTAQQCXQSZGOHL-UHFFFAOYSA-N Titanium Chemical compound [Ti] RTAQQCXQSZGOHL-UHFFFAOYSA-N 0.000 description 8
- 239000004020 conductor Substances 0.000 description 8
- 239000010936 titanium Substances 0.000 description 8
- 229910052719 titanium Inorganic materials 0.000 description 8
- 229920001343 polytetrafluoroethylene Polymers 0.000 description 7
- 239000004810 polytetrafluoroethylene Substances 0.000 description 7
- 229920005573 silicon-containing polymer Polymers 0.000 description 7
- FAPWRFPIFSIZLT-UHFFFAOYSA-M Sodium chloride Chemical compound [Na+].[Cl-] FAPWRFPIFSIZLT-UHFFFAOYSA-M 0.000 description 6
- 210000002469 basement membrane Anatomy 0.000 description 6
- 210000000860 cochlear nerve Anatomy 0.000 description 6
- 210000002768 hair cell Anatomy 0.000 description 6
- 239000000560 biocompatible material Substances 0.000 description 5
- 239000007788 liquid Substances 0.000 description 5
- 206010011878 Deafness Diseases 0.000 description 4
- 239000004809 Teflon Substances 0.000 description 4
- 229920006362 Teflon® Polymers 0.000 description 4
- 238000005452 bending Methods 0.000 description 4
- 230000008901 benefit Effects 0.000 description 4
- 238000005538 encapsulation Methods 0.000 description 4
- 229910052697 platinum Inorganic materials 0.000 description 4
- 229920001296 polysiloxane Polymers 0.000 description 4
- 238000001356 surgical procedure Methods 0.000 description 4
- 208000000781 Conductive Hearing Loss Diseases 0.000 description 3
- 206010010280 Conductive deafness Diseases 0.000 description 3
- 239000004677 Nylon Substances 0.000 description 3
- 229910001260 Pt alloy Inorganic materials 0.000 description 3
- 229920002125 Sokalan® Polymers 0.000 description 3
- 238000004026 adhesive bonding Methods 0.000 description 3
- 210000003030 auditory receptor cell Anatomy 0.000 description 3
- 208000023563 conductive hearing loss disease Diseases 0.000 description 3
- 238000002788 crimping Methods 0.000 description 3
- 238000006073 displacement reaction Methods 0.000 description 3
- 239000000835 fiber Substances 0.000 description 3
- 230000010370 hearing loss Effects 0.000 description 3
- 231100000888 hearing loss Toxicity 0.000 description 3
- 208000016354 hearing loss disease Diseases 0.000 description 3
- 238000004519 manufacturing process Methods 0.000 description 3
- 238000000465 moulding Methods 0.000 description 3
- 229920001778 nylon Polymers 0.000 description 3
- 239000004584 polyacrylic acid Substances 0.000 description 3
- -1 polytetrafluoroethylene Polymers 0.000 description 3
- 238000000926 separation method Methods 0.000 description 3
- 239000011780 sodium chloride Substances 0.000 description 3
- 210000001519 tissue Anatomy 0.000 description 3
- 210000000883 ear external Anatomy 0.000 description 2
- 230000000694 effects Effects 0.000 description 2
- 230000002708 enhancing effect Effects 0.000 description 2
- 239000002657 fibrous material Substances 0.000 description 2
- 230000006870 function Effects 0.000 description 2
- 230000003993 interaction Effects 0.000 description 2
- 210000004379 membrane Anatomy 0.000 description 2
- 239000012528 membrane Substances 0.000 description 2
- 238000011084 recovery Methods 0.000 description 2
- 231100000241 scar Toxicity 0.000 description 2
- 229920004934 Dacron® Polymers 0.000 description 1
- 206010011891 Deafness neurosensory Diseases 0.000 description 1
- 241000237858 Gastropoda Species 0.000 description 1
- 208000009966 Sensorineural Hearing Loss Diseases 0.000 description 1
- 230000005856 abnormality Effects 0.000 description 1
- 238000011256 aggressive treatment Methods 0.000 description 1
- 230000003321 amplification Effects 0.000 description 1
- 238000013459 approach Methods 0.000 description 1
- 230000005540 biological transmission Effects 0.000 description 1
- 230000015572 biosynthetic process Effects 0.000 description 1
- 210000000988 bone and bone Anatomy 0.000 description 1
- 210000004556 brain Anatomy 0.000 description 1
- 238000006243 chemical reaction Methods 0.000 description 1
- 239000002131 composite material Substances 0.000 description 1
- 238000010276 construction Methods 0.000 description 1
- 230000008878 coupling Effects 0.000 description 1
- 238000010168 coupling process Methods 0.000 description 1
- 238000005859 coupling reaction Methods 0.000 description 1
- 238000005520 cutting process Methods 0.000 description 1
- 230000006378 damage Effects 0.000 description 1
- 238000000354 decomposition reaction Methods 0.000 description 1
- 238000010586 diagram Methods 0.000 description 1
- 230000003292 diminished effect Effects 0.000 description 1
- 239000013536 elastomeric material Substances 0.000 description 1
- 229920002457 flexible plastic Polymers 0.000 description 1
- 230000001771 impaired effect Effects 0.000 description 1
- 230000006872 improvement Effects 0.000 description 1
- 238000009413 insulation Methods 0.000 description 1
- 230000007246 mechanism Effects 0.000 description 1
- 230000004048 modification Effects 0.000 description 1
- 238000012986 modification Methods 0.000 description 1
- 210000005036 nerve Anatomy 0.000 description 1
- 230000001537 neural effect Effects 0.000 description 1
- 238000003199 nucleic acid amplification method Methods 0.000 description 1
- 230000000704 physical effect Effects 0.000 description 1
- 229920000728 polyester Polymers 0.000 description 1
- 239000005020 polyethylene terephthalate Substances 0.000 description 1
- 229920000642 polymer Polymers 0.000 description 1
- 238000003825 pressing Methods 0.000 description 1
- 230000009467 reduction Effects 0.000 description 1
- 230000000452 restraining effect Effects 0.000 description 1
- 230000035945 sensitivity Effects 0.000 description 1
- 239000000126 substance Substances 0.000 description 1
- 238000002054 transplantation Methods 0.000 description 1
- 210000003454 tympanic membrane Anatomy 0.000 description 1
- 230000001720 vestibular Effects 0.000 description 1
Images






Classifications
-
- A—HUMAN NECESSITIES
- A61—MEDICAL OR VETERINARY SCIENCE; HYGIENE
- A61N—ELECTROTHERAPY; MAGNETOTHERAPY; RADIATION THERAPY; ULTRASOUND THERAPY
- A61N1/00—Electrotherapy; Circuits therefor
- A61N1/02—Details
- A61N1/04—Electrodes
- A61N1/05—Electrodes for implantation or insertion into the body, e.g. heart electrode
- A61N1/0526—Head electrodes
- A61N1/0541—Cochlear electrodes
-
- A—HUMAN NECESSITIES
- A61—MEDICAL OR VETERINARY SCIENCE; HYGIENE
- A61F—FILTERS IMPLANTABLE INTO BLOOD VESSELS; PROSTHESES; DEVICES PROVIDING PATENCY TO, OR PREVENTING COLLAPSING OF, TUBULAR STRUCTURES OF THE BODY, e.g. STENTS; ORTHOPAEDIC, NURSING OR CONTRACEPTIVE DEVICES; FOMENTATION; TREATMENT OR PROTECTION OF EYES OR EARS; BANDAGES, DRESSINGS OR ABSORBENT PADS; FIRST-AID KITS
- A61F11/00—Methods or devices for treatment of the ears or hearing sense; Non-electric hearing aids; Methods or devices for enabling ear patients to achieve auditory perception through physiological senses other than hearing sense; Protective devices for the ears, carried on the body or in the hand
- A61F11/20—Ear surgery
Landscapes
- Health & Medical Sciences (AREA)
- Life Sciences & Earth Sciences (AREA)
- General Health & Medical Sciences (AREA)
- Otolaryngology (AREA)
- Engineering & Computer Science (AREA)
- Biomedical Technology (AREA)
- Veterinary Medicine (AREA)
- Heart & Thoracic Surgery (AREA)
- Public Health (AREA)
- Animal Behavior & Ethology (AREA)
- Radiology & Medical Imaging (AREA)
- Cardiology (AREA)
- Nuclear Medicine, Radiotherapy & Molecular Imaging (AREA)
- Surgery (AREA)
- Physics & Mathematics (AREA)
- Acoustics & Sound (AREA)
- Biophysics (AREA)
- Psychology (AREA)
- Vascular Medicine (AREA)
- Prostheses (AREA)
- Electrotherapy Devices (AREA)
Description
技術分野
本発明は、蝸牛電極インプラントアッセンブリ、更に詳細に述べるとヒトの耳の蝸牛内で、移植された支持体上に電極配列を有する刺激電極アッセンブリを最適に位置調節するためのシステムに関する。
発明の背景
本発明は、蝸牛電極インプラントの改良、特に国際特許公開第PCT/AU92/00517号に開示された蝸牛電極位置調節システムの改良である。
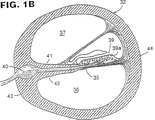
一般に当業者には周知のことであるが、本発明が最も密接に関わっているヒトの耳の部分及び構成要素を、本願明細書添付図面の図1A及び1Bに、概略的に図解した(縮尺は正確ではない)。正常聴覚のヒトの耳30(図1A参照)においては、音は鼓膜31に当たり、これは、レバーのように作動し、増幅及び音響インピーダンスの整合を楕円窓と称されるピストン又は膜34に提供する、耳小骨と称される骨システム33を介して蝸牛32に伝えられる。蝸牛32は、カタツムリの殻に似た螺旋状に曲がった管であり、これは伸びた状態で長さが約35mmであり、その全長の大部分に沿って基底膜と称される隔膜35によって分割されている(図1B参照)。蝸牛の下側の室36は鼓室階と称され、上側の室37は前庭階と称される。蝸牛には、粘度が水の約2倍の液体が充満している。鼓室階36は、円形窓と称される別のピストン又は膜38を備え(図1A参照)、これは楕円窓34が移動した際に、前述の液体の変位を止める働きをする。
この楕円窓が、耳小骨33によって音響的に動くと、基底膜35がそれに応じて移動し、かつ蝸牛中の液体の移動によって振動する。この基底膜の変位は、基底膜上の特殊構造39a中に位置した有毛細胞39を刺激する。これらの毛の動きは、蝸牛の径方向内壁43の蝸牛軸又は蝸牛壁42中に配置されたらせん神経節41の細胞40の媒介を通じて、聴覚神経繊維の電気的放電を生じる。
多くの様々な原因で引き起こされる聴力損失には、一般に伝音性及び感音性の2種類がある。これらのうち伝音性聴力損失は、例えば耳小骨障害によって、蝸牛の有毛細胞に達する音の正常な機械的通路が妨げられた場合に生じる。伝音性聴力損失は、音を増幅し、音響情報が蝸牛及び有毛細胞に到達するようにする通常の補聴器の使用によって、軽減されることが多い。伝音性聴力損失の一部は、外科的手法によっても軽減されやすい。
しかし完全に聴覚消失した多くの人において、その聴覚消失の原因は、感音性聴覚損失である。この型の聴覚損失は、音響信号を聴覚神経インパルスに変換するのに必要な、蝸牛の有毛細胞の不在又は破壊が原因である。これらの人は、聴覚神経インパルスへの音エネルギーの変換機序が障害を受けているために、いかに大きい音響刺激が形成されたとしても、通常の補聴器システムによる恩恵を受けることができない。従って適切に機能する有毛細胞が存在しない場合には、音から直接聴覚神経インパルスを生じる方法が無い。この問題を克服するために、電気的刺激を聴覚神経繊維に直接与えることによって、蝸牛の有毛細胞(有毛細胞は、蝸牛の径方向外壁44近傍に位置している。)へ迂回路を行き、脳の音の認識及び聴力機能の少なくとも部分的回復をもたらす、多くの蝸牛インプラントシステムが開発されている。これらのシステムにおいて一般的な共通の特徴は、電気刺激の適当な外部源に反応を示し、かつこれらの刺激を神経節細胞、更には聴覚神経繊維に伝達することが意図された、蝸牛への電極の移植である。
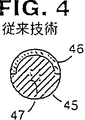
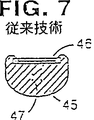
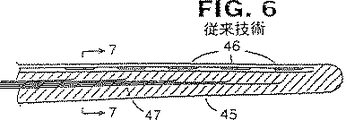
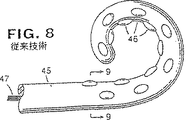
図2〜7に示された公知の蝸牛インプラントシステムにおいて、刺激電極46用の支持体45は、通常円筒形又は一部円筒形の断面のわずかに先細の真っ直ぐ又はごくわずかに曲がった棒であり、かつ例えば“Silastic"の名称で市販されているシリコーンポリマーのような、弾性の柔軟な生体適合性合成プラスチック材料で製造されている。この電極支持体は、手術により、鼓室階に、基底膜に密に近接して配置され、かつこの電極支持体に包埋された各導体又は導線47を介して電極46に流れた電流は、神経節細胞の隣接群に神経刺激を生じる。この目的のために、縦方向に沿って間隔を置いて電極支持体に固定された電極又は接点は、好ましくは、刺激されるべきらせん神経節40が位置する蝸牛軸、すなわち蝸牛の径方向内壁43にできる限り近く配置されなければならない。
しかしここで問題が生じる。前述の電極支持体は、一般に弾性ポリマー又は類似のエラストマー材料から、真っ直ぐな先細の棒状形で製造される。これらは真っ直ぐであるか、もしくはごくわずかに曲がっているために、この電極支持体は、円形窓38の開口部を通って、もしくは蝸牛の基底部に開けられた小さい穴を通って、蝸牛32の鼓室階36へと、滑らかかつ容易に挿入され得る。電極支持体45(図10参照)がこのように蝸牛32に挿入されるような場合は、これは、鼓室階のラセン形に柔軟に曲がるが、この電極支持体は弾性がありかつその真っ直ぐな形に戻ろうとする“記憶”を有するので、これは最後には蝸牛の径方向外壁44に抗するように位置し、かつその曲率を密になぞる。その結果最終的には支持体上の電極46は、基底膜35上の損傷しかつ機能しない有毛細胞39の近傍ではあるが、蝸牛の内壁43からはかなりの距離(いわゆる)に配置され(図11参照)、かつこのため蝸牛軸の神経節細胞40からは比較的遠い位置に配置され、これによって達成できる神経節細胞の刺激は限定的である。このような場合、通常望ましいと考えられるものよりも若干高い刺激電流を使用することが必要であるが、これはその後この電流の不当なひろがり及び刺激分解の低下を生じる。
蝸牛の曲率に近い螺旋形のように大きく又は小さくのいずれかで曲がり、かつ電極支持体を挿入手術のために真っ直ぐにした後にその形状に、支持体を復元するのに支持体材料の記憶を利用するような、電極支持体(図8及び9参照)を作製することに関する提案によっては依然克服されていないこれらの欠点を解決するために、前述の先行特許出願において、2層形の通常の真っ直ぐな棒状で電極支持体を製造することが提唱された。これらの層のうち、電気的接点又は電極及びそれらの導線を組込んでいる一方の層(ここでは内層と称す)は、患者の体液中の水分に晒された場合に膨張も膨潤もしない、Silasticのような生体適合性シリコーンポリマーで製造されるが、もう一方の層(ここでは外層と称す)は、電極の接触面から離れるように方向づけられたその側面で、内層に適当に接着され、かつ一旦蝸牛に支持体が挿入された場合に、患者の体液中の水分の作用により膨張(膨潤)する特性を有するように、細砕されたNaCl又はポリアクリル酸などが添加され配合された、生体適合性シリコーンポリマー(Silasticなど)で製造されることが記載されている。このような配列によって、この電極支持体の外層は、液体により生じる外層の膨張のために、最後には蝸牛の径方向外壁の最初の位置から、この内層が凹型に曲がった表面を有している鼓室階内の第二の位置へとずれ、この位置で電極の接触面が位置し、蝸牛の径方向内壁にかみ合い、かつこれにより蝸牛軸及び神経節細胞に近接するように配置されることが示唆された。しかし指摘された問題点を解決するためには、この方法は最良の場合であっても、電極支持体の外層の膨張及び内層の得られる曲率の、移植後の正確な制御が非常に困難であるので、完璧ではない。更に、望ましい曲率との不当に大きい隔たりが生じた場合には、更なる侵襲的手術により、これを矯正する必要がある。
発明の簡単な説明
従って本発明の目的は、公知の電極の位置調節システムの欠点及び不利益を回避し、かつむしろ電極の蝸牛軸及び神経節細胞へのできる限りの接近を確実にするために、ヒト耳の蝸牛において、蝸牛電極インプラントアッセンブリの刺激電極支持体の位置を最適に調節するシステムを提供することである。
本発明の別の目的は、電極支持体が、容易で優しくかつ制御可能な蝸牛への挿入を可能にするために、最初は真っ直ぐであるにもかかわらず、支持体が挿入されると、このシステムにより、蝸牛の径方向内壁の曲率に密に抗しかつ密になぞるように力が加えられるという事実、並びにこのシステムが、あらゆる寸法の蝸牛に適合するように、支持体の曲率を自動的に調節することができるという事実によって特徴づけられる、蝸牛電極位置調節システムを提供することである。
従って本発明は、柔軟な棒状の初めは真っ直ぐな電極支持体に加え、初めは同様に真っ直ぐであり、かつ蝸牛軸とかみ合っている電極接触面から離れるように方向づけられた電極支持体の側面に、その縦方向に電極支持体と密に並置され、かつ蝸牛への電極支持体と一緒のその継手挿入時に、拡大された外側への湾曲を呈し、その長さの大部分を蝸牛の径方向外壁に抗して押し、これにより電極接触面が位置した電極支持体側面ができるかぎり蝸牛軸に向かいかつ近接するように、かつこれにより神経節細胞にできる限り近接するように、力がかかるような、柔軟な補助的位置調節部材の形状の電極位置調節システムを具備する、蝸牛電極インプラントアッセンブリを提供する。
好ましくは、この電極位置調節システムは、電極支持体、及び補助的位置調節部材からなるアッセンブリを挿入段階の最後に蝸牛内に適所に固定し、これにより蝸牛中の意図しない移動及びこれからの取り出しに抗して該アッセンブリを強固かつ安定に固定するための手段を有する。
前述の位置調節部材及び電極支持体を互いに接続している手段は、位置調節部材が、患者の耳から容易かつ個別に、電極支持体を損傷することなく取り出し、これにより望ましい又は必要な場合は、その後の電極支持体の抜き取りを容易にするように構成されることが好ましい。
一般に、本発明のひとつの態様のインプラントアッセンブリにおいて、複数の電極要素又は接点(その数は22個又はそれ以上である)がいずれか所望の方法で固定されているような、初めは真っ直ぐな棒状の柔軟な電極支持体は、前述のように該電極支持体の縦に沿って伸び、かつその先端及び末端が、以下に詳細に説明する方法で、それぞれ電極支持体の先端及び末端と結合しているような、初めは真っ直ぐで柔軟な位置調節部材と結合されている。本発明のアッセンブリにおいて、電極支持体及び位置調節部材は、好ましくは両方とも固体棒の形状であり、かつ好ましくは各々生体適合性の柔軟なプラスチック材料で製造されている。好ましくはこの電極支持体は、Silasticのような柔軟な生体適合性シリコーンポリマーで製造されている。一方、位置調節部材は、蝸牛を通じて電極支持体を引張るために使用することができる位置調節部材を可能にするために、減摩特性を有する以外に、Silasticよりも大きい剛性及び引張り強さも有する、ナイロン又はテフロン(テフロンは、ポリテトラフルオロエチレン又はPTFEとして一般に公知の物質の商標である。)などのような、やや硬質であるが、依然柔軟な生体適合性の高分子材料から製造される。本発明の具体例の電極支持体及び位置調節部材が製造されている材料は、当然患者の体液中の水分に晒された場合に、膨張又は膨潤しないものでなければならない。
前述の電極は、棒状の電極支持体の円周全部又は一部に、各々固定されたか、又は重なっている不連続の層又はバンドの形状、もしくは円形又は一部円形もしくは類似の断面の支持体上に配列した不連続の平坦又はドーム型のいずれかの層の形、もしくは他の構造であることができるが、いずれの場合も、蝸牛に該支持体が挿入された際には、蝸牛軸を凹型に覆うことになる電極支持体の表面(以後底面と称すこともある)に一般に配置されている。
このアッセンブリにおいて、位置調節部材の底面は、蝸牛に該支持体が挿入された際には、蝸牛軸から離れて曲がる電極支持体の表面(上面)に隣接して配置される。
本発明の好ましい例において、位置調節部材の先端を、電極支持体の先端に接続するための手段は、ラッチのないロッド−ソケット型の継手である一方で、位置調節部材の末端を、電極支持体の末端に接続するための手段は、Silasticなどで製造され、かつ鋭利な切断面を持たない環状部材又はバンドである。この環は、これを通って位置調節部材及び電極支持体の両方が共に密に嵌合されて伸長するような、1本の内部通路を定める。ここで更に詳細に説明するこの配列は、蝸牛の鼓室階に挿入された該アッセンブリ(電極支持体及び位置調節部材で構成される)の前方であり、電極支持体及び位置調節部材は両方共、最初は真っ直ぐであり、かつ実質的に平行状態であり、位置調節部材の先端及び末端の間の中央部は、電極支持体の並列した中央部から離れている(ある意味で未接続である)。
患者の耳へのこのアッセンブリの挿入は、外科医が、適当な挿入器具の助けを借りて、該位置調節部材を前方に握りながら押すことにより行われることが好ましい。電極支持体及び位置調節部材の先端の相互接続のおかげで、この処置は、電極支持体を蝸牛へと効果的に引張る。このアッセンブリが蝸牛のらせん状に湾曲した部分に到達しかつ進入した際には、位置調節部材は、上側又は外側に方向づけられた面に近づき、鼓室階内の蝸牛の径方向外壁に沿って支えられるが、電極支持体は、これと同時に、電極を支承する下側又は内側に方向づけられた面の中央部分に近づき、蝸牛の径方向の内壁又は蝸牛軸壁の近接する最初の領域に面している。
その上、外科医が位置調節部材を連続的に押す力は、電極支持体の前方への移動で、電極支持体上の蝸牛軸壁によってもたらされた摩擦による引き摺りのためにいくらか妨げられるので、2個の末端の間の接続の位置を通り電極支持体の末端に対して若干前進するような位置調節部材の末端を生じる。電極支持体の先端及び末端の、位置調節部材の先端及び末端との相互接続のために、この電極支持体に対する位置調節部材の前進は、一方では先端と末端の間の位置調節部材の中央部で、電極支持体の中央部に対し外側に弓型又はアーチ型の形状を呈し、他方では位置調節部材の先端に、蝸牛の径方向外壁から離れ、かつ内壁に向かうような湾曲をもたらす。従って電極支持体の頂端には、鼓室階の幅を越えて、先端まで力が加えられ、更には実質的にはその末端までの電極支持体の電極支承面の全長が、蝸牛軸壁と密に抱え込むように接触している。従って挿入が完了した時点で、位置調節部材が、できるだけ神経節細胞近くに並置され、蝸牛の径方向外壁の拘束に抗して電極支持体に対し外側に弓型又はアーチ型になるので、電極支持体で支えられた電極は、位置調節部材により保持される。
一旦電極支持体が、その望ましい最終的なアーチ型の状態に、この方法で完全に前進すると、位置調節部材上で生じた後方に引張る力が存在しないために、このアッセンブリ全体が、適所に堅固に留まり、この位置調節部材のアーチの部分は、減摩特性を有する材料で製造されているにもかかわらず、これによる逆移動に抗して環状部材によって摩擦性に制止され、これによりまっすぐにして取り除くことができなくなる。従ってこの位置調節部材はその長さの大部分において、蝸牛の径方向外壁と、完全な表面接触を保つ。これは、鼓室階中の該アッセンブリを安定化し、かつ蝸牛中の電極支持体の意図しない移動、特に蝸牛の外側へのその逆移動を効果的に不可能とする。
本発明のこの具体例におけるアッセンブリの2個の部品は、前述のように、互いにそれぞれの先端で、ラッチのないロード−ソケット型継手により接続されていて、このロッド部分は、好ましくは位置調節部材で支えられ、かつ対応した形状のソケット部分は、電極支持体で支えられている。この継手を提供する現在考えられる最良の態様において、このソケット部分は、電極用の導体であり、かつ該電極支持体中にその製造時に包埋されたが、信号源には接続されていないような、約2〜4本の絶縁ワイヤの束を好ましくは利用する、小さい管状のワイヤコイル構造で構成されている。あるいは、このコイル構造は当然1本のやや太いワイヤで製造することもできる。この管状ワイヤコイル構造は、該電極支持体の頂端に包埋され、コイルの軸方向の中空の内部は、該電極支持体の上面からその下面に向かって、前方にやや傾斜し、このコイルの内部には、コイル構造の軸方向の列の電極支持体の上面にもたらされた、適当な開口部によって到達することができる。
これに対応して、該継手のロッド部分は、位置調節部材を通じて縦方向に走っている1本のガイドワイヤの先端で構成される。このワイヤの先端は、通常円形の断面であり、直径約0.1mm、及び長さが約2mmであり、かつ電極支持体内のコイル構造の中空の内部における滑り受けに適するように、位置調節部材の頂端から下方に斜めに突き出ている。このガイドワイヤの残りの部分は、好ましくは一般に長方形の断面に偏平にされていて、厚さが0.03mm及び幅が位置調節部材の幅のほぼ半分であり、かつ位置調節部材の全長にわたり伸びている。このガイドワイヤは、電極支持体に面している平らな表面を有し、その結果このガイドワイヤは、該位置調節部材のその面に対し垂直方向、すなわち電極支持体に向かう及び離れる方向に、本質的に制約されない曲げを可能にする一方で、該ガイドワイヤ面の端から端までの曲げに対し位置調節部材に抵抗をもたらす補剛要素として役立つ。
別の具体例において、アッセンブリの2部品は、それぞれの先端で、ボール−ソケット型継手により互いに連結又は関連されていて、このボール部分(球形又は非球形のいずれか)は、好ましくは電極支持体により支えられ、かつこれに対応した形状のソケット部分は、位置調節部材上に形成される。現在考えられる連結を提供する最良の態様において、少数のワイヤ(電極用導体と同じであるが、信号源には接続してない、2〜4本の絶縁ワイヤが好ましい)は、製造時に該電極支持体全体に走り、かつこれらのワイヤは、電極支持体の頂端の外側で終結している。電極支持体の頂端から適当な距離のこれらのワイヤの遠位端において、ワイヤから絶縁が剥がされ、かつこのように露出されたその末端は、互いに溶融され、ボール(又は機能的に似た固体)を形成し、その結果これは、ワイヤの中間を通じ、電極支持体によって有効に支えられる。これに対応して、位置調節部材の先端は、このアッセンブリの共通の軸面に配置され、かつ長さ及び幅の両方が、ボール及び電極支持体頂端の間のワイヤのボール支持束の部分に適するように寸法づけられた、前方に開いた軸方向のスリットを備える。この位置調節部材は、更に、位置調節部材の外面上のスリットの最後端に、ボール受け用ソケットを構成するために電極支持体から離れて面している、拡大され適当に形造られた開口型凹部又はくぼみを備える。
本発明のアッセンブリが、患者の耳中のアッセンブリのいずれか所定の調節された状態で適所に固定され続けることを保証する現時点で好ましい手段は、Silasticのような生体適合性プラスチック材料で製造された本体を有し、かつ一般にD型の断面形状の環又はバンドの型であり、“D"の平らな壁が該環の内周の境界面を定めているような嵌合である。この環の内側構造は、集成電極支持体及び位置調節部材の組み合わせられた外側構造に密に合致している。従って、位置調節部材及び電極支持体が適当に組立てられた場合には、この環は、これらをその末端で密に取り囲みかつ包み込み、かつそこでこれらを互いに接続している。位置調節部材は、減摩特性を有する材料(PTFEなど)で製造されているにもかかわらず、外科医によって位置調節部材にいかなる縦方向の力も加えられなかった場合には、このSilastic環は、環を通じて及び電極支持体に対しての自在な、又は力を加えない縦方向の変位に抗して、位置調節部材を摩擦性に制止することが理解されるであろう。
他方で、位置調節部材を製造している材料の減摩特性は、外科医により位置調節部材に縦方向の力が加えられた場合に、これが、環を通って及び電極支持体に対して滑ることができることを確実にする。従って、この位置調節部材及び電極支持体の先端が、ラッチのないロード−ソケット継手の相互に適合した部分で互いに接続される一方で、外科医が(手又は通常の挿入器具の助けを借りて)、位置調節部材及び電極支持体の末端が互いに環によって接続されている位置の後方へと、十分な縦方向の前向きの押す力を位置調節部材に及ぼす場合、位置調節部材は、環を通って滑ることができる。その結果2個の接続部間に位置した位置調節部材の部分、すなわち環及びロッド−ソケット継手の間の部分は、電極支持体の上面に対して、外に向きのアーチ型又は弓型の形状を呈し、その結果位置調節部材の上面が蝸牛の径方向外壁とかみ合うようになるために、この電極支持体は、電極支持体下面の接続要素が、蝸牛軸及び神経節細胞にできるだけ近接するように、鼓室階の幅を超えて移動する。同じく位置調節部材がアーチ型になった結果、2個の接続手段の間で環に近接し、環並びに位置調節部材及び電極支持体の両方の間の摩擦接触により補助された、位置調節部材の一部の環軸に対する傾斜した配向は、位置調節部材が、それ自身環を通って後方に滑ることができないこと、及びこのアッセンブリ全体が、蝸牛内の挿入された位置で安定な状態を保つであろうということを確実にする。
更にPTFEの減摩特性も、移植した電極アッセンブリを患者の耳から取り出す際に役割を果たす。いかなる理由で必要となっても、外科医は、この環を患者の外耳に静止しながら、まず位置調節部材に、環及び位置調節部材の間の摩擦相互作用を克服するのに十分な大きさの後向きの縦に引張る力を加える。これは、電極支持体が適所に留められる一方で、最初に位置調節部材のアーチ部分が真っ直ぐになることによって、位置調節部材の環を通る後方への滑りを生じるであろう。最終的には、いかなる方法であってもワイヤコイル構造にラッチされない又は固定されないような、位置調節部材及び電極支持体の先端の間の継手のロッド部分は、継手の関連したソケット部分の外側に滑るように引張られ、位置調節部材を蝸牛から完全に取り出させる。このような位置調節部材の取り出しの後に電極支持体に生じる様子は、瘢痕組織が蝸牛中で成長し、電極支持体を封入したかどうかによって決まる。封入が生じた場合は、電極支持体は、その周りに成長した瘢痕組織によって適所に保持され、使用上調節された位置に留まり、かつ電極又は接触要素は蝸牛軸に近接するであろう。封入が生じない場合は、電極支持体が製造された材料の“記憶”が、当初の真っ直ぐな形への復元を支持体に生じ、これは、部分的にコイルでない電極支持体を残し、かつその上面は、蝸牛の径方向外壁に抗するであろう。当然いずれの条件においても、電極支持体は、比較的容易に蝸牛から取り出すことができる。
アッセンブリを適所に固定する本発明の別の方法は、チタン又は類似の生体適合性金属のストリップで製造された、一般に“S"型構造の本体を有し、かつその軸に平行なこの嵌合全体に伸びていて、かつ中央の軸隔壁(“S"の中央ウェブ)によって互いに分離された、1対の実質的に平行な通路を、その反対端(“S"ループ)で定める嵌合であり、この通路は、一方は電極支持体を収容し、他方は位置調節部材を収容することが意図されている。電極支持体が伸びている通路を定める嵌合の本体部分は、例えばそれにクリンプすることによって、電極配列の末端のやや後方、電極支持体の末端に固定される一方で、位置調節部材が伸びている通路を定める嵌合本体の一部は、この通路を通じての位置調節部材の前方への移動は可能にするが、逆移動を妨げるように配列された楔様の手段を備えている。この楔様の手段は、嵌合の中央隔壁にその片端で取り付けられ、かつ位置調節部材の前方への移動における隔壁の近接面に沿ってその取り付け位置から伸びている、金属の短いストリップの形を有することが好ましく、この楔止めストリップは、反対側の比較的鋭利な自由端で終結し、かつ該隔壁に対して傾斜し、かつ位置調節部材が伸びている通路の軸に向かうように配向されている。
従って、この位置調節部材は、挿入段階で前方に移動する場合、すなわち押す力が位置調節部材に加わる間は、この楔止めストリップの自由端を通って自在に滑ることができることが理解されるであろう。一方、挿入段階が完了した時点で(又は実際には挿入段階のいずれの時点においても)、この押す力が緩和され、かつ位置調節部材が逆方向に移動し始めた場合には、この楔止めストリップの自由端は、即座に位置調節部材に食い込み、すなわち斜めにわずかに入り込み、かつ爪様の楔止め作用を生じ、これにより位置調節部材が更に逆移動することを防止し、かつ適所にインプラント全体を固定する。
本発明の別の具体例において、位置調節部材は同じく、該アッセンブリの出発(挿入以前)の状態においては真っ直ぐな棒状の形を有し、かつ電極支持体の縦方向及びこれに対し密に平行に配置されている。しかしこの場合、位置調節部材は、固体棒ではなく、むしろSilastic又は類似の生体適合性プラスチック材料のエラストマー性の軸方向に圧縮された管で構成され、この管は、圧縮された状態においてさえも、電極支持体上の電極配列よりも長い。プラチナワイヤ(非金属でさえもあるような、プラチナ又はプラチナ合金以外の生体適合性材料の引張り部材のあらゆる型を、必要な物理特性を有する限りは、使用することができるにもかかわらず、プラチナワイヤが好ましく、用語“ワイヤ”は、このように解釈される。)が、管を通って軸方向に滑るように伸び、この管に剛性をもたらす。この圧縮された管の先端から突き出たワイヤの先端は、その中に形成された逆の湾曲を有し、電極支持体の頂端に固定、例えば成形された自由端のフック様の部分を定め、このワイヤの湾曲は、位置調節部材が、このアッセンブリの共通軸面において電極支持体に対して角をなす(回転)移動をすることができるようなヒンジ部分を構成している。この圧縮された管の先端は電極支持体の先端に隣接し、かつその末端は、電極支持体に、電極配列の末端のやや後方で、動かぬよう固定されるか、もしくは据え付けられている。このワイヤの末端は、圧縮された管の末端を越えて伸び、最初は真っ直ぐであり、かつその位置で電極支持体に、例えば圧締めによりしっかり保持されている。この方法では、ワイヤは、圧縮された管を真っ直ぐに保ち、かつ電極支持体に対して位置調節部材が早期に移動するのを防止している。
前述のように、このアッセンブリの蝸牛への最初の挿入は、位置調節部材及び電極支持体の両方が真っ直ぐな状態で行われ、この場合外科医は、電極支持体に必要な押す力を加える。全体の挿入手術の間に、このワイヤの末端は、電極支持体上の適所に圧締めされ続け、その結果このワイヤは、該支持体に対して逆の運動を強いられ、これによって圧縮された管が直線を保つことを確実にする。従って、位置調節部材及び電極支持体からなるアッセンブリが、蝸牛の螺旋状に曲がった区画に進入した時には、位置調節部材及び電極支持体は両方共、同様に曲がり始め、実質的にその全長を越える位置調節部材は、蝸牛の径方向外壁に接触し、及び電極支持体は位置調節部材の曲率を密になぞり、その結果電極の接触面が、蝸牛軸及び神経節細胞の望ましい程度の近傍に配置される。
しかし、一旦挿入手術が可能な限り完全に行われたならば、このワイヤの末端は、電極支持体から圧締めが外される。これは、圧縮された管にワイヤによってもたらされた拘束を解放し、かつこの管を縦方向に膨張させ、管の先端及び末端が、電極支持体上で効果的に静置され、及び新たに解放されたワイヤの追加の部分が管に引き込まれるという事実のために、電極支持体に対して外側にアーチ型又は弓型の形状を呈する。その結果、膨張した管は、ばねのように作用し、かつ管によって閉じ込められたワイヤの補剛作用の助けにより、蝸牛の径方向外壁には外向きの力がかかる。従って位置調節部材及び電極支持体の先端の相互接続により、位置調節部材のアーチ形成は、鼓室階の幅を超えて、これが蝸牛の径方向内壁に接触するまで、電極支持体の頂端に力を加え、これと同時に、電極支持体の電極支承面が、その全長に沿って蝸牛軸壁と密に包み込むように接触する。更にこれに関して、このアッセンブリの最終的な位置に示したように、ワイヤの末端が電極支持体に再度締められた、すなわち再度圧締めされた場合は、その中に封入された管及びワイヤによって構成されたアーチ型の位置調節部材は、ワイヤにもたらされた引張り力が存在しない場合には、このアーチ型の位置調節部材は、当初の真っ直ぐな状態への復元が効果的に妨げられるという事実のために、該アッセンブリを適所に固定する手段を構成し、その結果、該アッセンブリの蝸牛内の、もしくは蝸牛から外で出るという、不安定又は意図しない移動が効果的に阻害されることが理解されるであろう。
本発明の更に別の具体例において、このアッセンブリは最初は、患者の体液中の水分の作用下では不活性及び膨張しないような、Silasticシリコーンプラスチック材料で製造された、真っ直ぐな棒状の電極支持体、並びに同様のSilasticシリコーンプラスチック材料であるが、患者の体液中の水分の作用により反応し、膨張又は膨潤するように配合された材料で製造された、真っ直ぐな棒状の位置調節部材からなる。前述の特許出願第211,269号に記載されたように、Silasticシリコーンポリマーは、所定の量の細砕されたNacl、ポリアクリル酸、又は体液に晒された場合に水を吸い出す作用がある物資との混合によって、水膨潤性になることがある。この電極支持体及び位置調節部材は最初は、長さが効果的に等しく、かつ互いにそれぞれの先端及び末端で、成形もしくは接着のような別の方法で固定され、これらの位置の間で、両者は実質的に平行に配置され、互いに離れている(未接続)。
使用時には、このアッセンブリは、前述のように最初は真っ直ぐな状態で、鼓室階に挿入され、その後外科医がこのアッセンブリを、蝸牛の螺旋状に曲がった部分に沿って前方に押すことによって、挿入が継続される。手術のこの段階では、位置調節部材及び電極支持体は両方とも、同じように曲がり、位置調節部材は、実質的にその全長で蝸牛の径方向外壁と接触し、かつ電極支持体は、位置調節部材の曲率を密になぞり、かつ電極の接触面を、蝸牛軸の望ましい近傍に配置する。しかし、一旦挿入手術が可能な限り完全に行われた場合は、外科医により、更にこの電極支持体を望ましい位置にずらす処理は必要ない。逆に、患者の体液に晒された時間を超える位置調節部材のその後の膨潤により、電極支持体の両端が固定接続されているために、位置調節部材が電極支持体に対して外側に弓型又はアーチ型の形状を呈するようになり、その結果蝸牛の径方向外壁に抗して外向きの力を及ぼすようになるであろう。従って位置調節部材の膨潤の結果、位置調節部材の先端及び末端が、電極支持体の先端及び末端と相互接続されているために、電極支持体は、位置調節部材により、蝸牛の径方向外壁に向かって及び抗するように力を加えられ、これは電極支持体の電極支承面がその全長に沿って蝸牛軸壁と密に包み込むように接触している。ここで更に、言及された環境において、その当初の真っ直ぐな状態に復元することが妨げられた、アーチ型の位置調節部材は、該アッセンブリを適所に固定し、かつアッセンブリの不安定性又は蝸牛の外側への逆移動を妨げる手段として役立つ。
本発明の全ての具体例の位置調節部材の重要な利点は、両端が互いに接続しかつ中央部が離れている、電極支持体と並んだ位置調節部材の存在が、電極支持体の電極支承面を、最後には蝸牛軸と密に接触し、電極接触面をできる限り神経節細胞の近くに並置することを一般に確実にすることである。一部の症例において、解剖学的異常により、この効果が低下されるが、あらゆる症例において、この電極支持体は、蝸牛軸の方へと移動する傾向があることが理解されるであろう。関連した利点は、電極支持体の曲率が、蝸牛の寸法とは関わりなく、蝸牛の曲率に対し自動的に調節され、その結果特定の患者の蝸牛に、このシステムを予備挿入して順応する必要がないことである。
【図面の簡単な説明】
本発明の前述及び他の目的、特徴及び利点は、本質的には基本的略図又は線図である添付図面と共に、下記の詳細な説明により、より明確に理解され、これらの図は下記のものである:
図1A及び1Bは、ここにおいて既に論じられている、本発明の理解に関する構造的及び機能的特徴を示す、蝸牛を含むヒトの耳の、縮尺は正確ではない内部線図であり、図1Aは、一般に耳の全体構造の部分正面縦断面図を示し、図1Bは、蝸牛構造を一般に図解している、図1Aの線1B−1Bに沿った拡大断面図である;
図2〜9は、同じく前述の、蝸牛インプラントシステムに関する様々な種類の公知の電極支持体の略図であり、図2、3、5、6及び8は、電極支持体の部分断面立面図であり、図4、7及び9は、それぞれ、図3、6及び8の線4−4、7−7及び9−9に沿った断面図である;
図10及び11は、前述の、中に挿入された公知の電極支持体の1種を有するヒトの耳の蝸牛を概略的に図解し、蝸牛中での電極支持体及び電極配列の満足できない最終的な位置を示し、図11は、図10の線11−11に沿った、拡大断面図である;
図12は、本発明の電極支持体/位置調節部材アッセンブリのひとつの例の、挿入前の状態のアッセンブリの部分縦断面立面図であり、電極支持体及び位置調節部材の先端の相互接続のための継手のひとつの型、並びに電極支持体に対する位置調節部材の一方向移動のための、電極支持体及び位置調節部材の末端の相互接続のための楔型嵌合を図解する;
図13は、図12と同種の、挿入後のアッセンブリを図解し、かつ蝸牛内の適所にアッセンブリを固定するために、位置調節部材を逆移動に抗して楔止めしている嵌合を示す;
図14は、図12及び13に示された楔型嵌合の斜視図である;
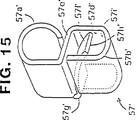
図15は、図14に示された嵌合のわずかに変更された型の斜視図である;
図16は、一般に管構造を有する異なる形状の楔型嵌合の斜視図であり、かつ図12及び13の蝸牛電極インプラントアッセンブリで使用することができる;
図17は、図16の楔型嵌合を利用する蝸牛電極インプラントアッセンブリの部分断面側面図であり、かつ電極支持体に成形された電極支持体を収容する部分を有し、かつその楔止め状態において位置調節部材を収容する部分を有する嵌合を示す;
図18は、図12及び13の蝸牛電極インプラントアッセンブリで使用することができるが、位置調節部材の2方向移動をもたらし、その結果逆移動に抗して位置調節部材を固定するために、位置調節部材上の嵌合部分のクリンプが必要である、更に別の形状の管状嵌合の斜視図である;
図19は、図18のクリンプ型嵌合を利用する蝸牛電極インプラントアッセンブリの、部分断面側面図であり、かつ電極支持体に成形されたその電極支持体を収容する部分を有する嵌合を示す;
図20及び21は、それぞれ、図12及び13に示された本発明の態様の蝸牛電極支持体及び位置調節部材アッセンブリの、ヒトの耳の蝸牛への挿入の、最初及び最後の段階の縦断面略図であり、図21は、この電極支持体の満足できる最終的固定位置を示す;
図22は、図21の線22−22に沿った拡大断面図である;
図23、24及び25は、それぞれ、本発明の第二の態様の蝸牛電極支持体及び位置調節部材アッセンブリの、ヒトの耳の蝸牛への挿入の、最初、途中及び最後の段階の、縦断面略図であり、図25は、この電極支持体の満足できる最終的固定位置を示す;
図26、27及び28は、それぞれ、本発明の第三の態様の蝸牛電極支持体及び位置調節部材アッセンブリの、ヒトの耳の蝸牛への挿入の、最初、途中及び最後の段階の、縦断面略図であり、図28は、この電極支持体の満足できる最終的固定位置を示す;
図29は、本発明の第四の態様の蝸牛電極支持体/位置調節部材アッセンブリの、本質的に挿入前のアッセンブリの部分縦断面図であり、かつ電極支持体及び位置調節部材の先端を相互接続するためのラッチのないロッド−ソケット継手、並びに電極支持体及び位置調節部材の末端を相互接続するための管状部材を図解している;
図30は、図29のアッセンブリの一部の、管状部材による、位置調節部材及び電極支持体の末端の間の相互接続領域の、拡大斜視図である;
図31は、図29の線3−3に沿った断面図である;
図32は、前述のアッセンブリの位置調節部材のためのガイドワイヤの斜視図であり、かつ位置調節部材及び電極支持体の先端の間の継手のロッド部分を構成するために、円形断面の前端を有し、かつ位置調節部材の補剛のために一般的に平面又は平坦な部分を有するガイドワイヤを示す;
図33は、図29の蝸牛電極インプラントアッセンブリの先端の、やや拡大した斜視図である;
図34、35及び36は、それぞれ、本発明の第四の態様の蝸牛電極支持体及び位置調節部材アッセンブリの、ヒトの耳の蝸牛への挿入の、最初、途中及び最後の段階の、縦断面略図であり、図36は、この電極支持体の満足できる最終的固定位置を示す;
図37は、第四の態様の位置調節部材の、患者の耳からの取り出しの最初の段階の、縦断面略図である;及び
図38は、位置調節部材から離れ、及び耳からの電極支持体の取り出しの準備した後の、電極支持体の2種の可能な位置を示す、図38の同種の図である。
発明の詳細な説明
態様1
図12及び13の図面をより詳細に説明すると、これは、本発明の第一の態様の蝸牛電極インプラントアッセンブリ50が、それ自身公知の型の電極支持体51、及び新規に関連づけられた補助的位置調節部材52を、電極支持体の先端51aを位置調節部材の先端52aに接続する手段53、及び電極支持体の末端51bを位置調節部材の末端52bに接続する手段54を備えることを示す。従って、一方では電極支持体51は、単に例として、図3及び4の電極支持体の構造を有し、すなわちSilasticシリコーンプラスチック又は同等の生体適合性材料で製造された、円形の断面の真っ直ぐで柔軟な固体の棒であり、これはその一方の側面、並びに先端51a及び末端51bの間の中央部51cに、プラチナ又はプラチナ合金のような生体適合性金属の一部円筒形のバンド又は層の形状の、電極要素55の縦に間隔をあけた配列を有し、かつこれは、更に電気的に音を表す信号又はインパルスの形で、様々な電極要素に刺激を伝導するために、同じく生体適合性金属で製造され、かつその内部に包埋された、一連の絶縁された電気導体56を有することが示される。(当然、この電極支持体及びその電極要素は、図2及び5−9に示された他のいずれかの形状で、図8に示されたあらかじめ曲がった螺旋形ではないものを有することもできることは理解されるであろう。)
他方では、本発明のこの例の補助的位置調節部材52は、好ましくは円形の断面の柔軟な固体棒であり、これは前述の電極支持体51よりもやや薄いことが示されている(しかしこのことは、本質的又は不可欠の条件ではない。)。同じく最初は一般に真っ直ぐな位置調節部材は、電極要素55の接触面が露出している面の反対側の、電極支持体の側面に並置され、かつ電極支持体の縦方向及びこれに沿って伸びていて、その結果それぞれ、電極支持体の先端51a及び末端51bに隣接する、その先端52a及び末端52bを有し、かつ電極支持体の中央部51cから離れた、すなわち接続していない、その先端52a及び末端52bの間の中央部52cを有する。この位置調節部材は、同様にSilasticシリコーンプラスチックであることができるが、剛性及び引張り強さを強化する目的のために、ナイロン、テフロン又はテフロン様材料(ポリテトラフルオロエチレン)などのような、より硬質の材料が好ましいような、生体適合性材料から製造されている。
図12及び13の態様の位置調節部材の先端52a及び電極支持体の先端51aの間の接続53は、図解した配置において、電極支持体によって支えられたボール要素、及び位置調節部材上に位置したソケット部を具備する、ボール−ソケット継手の手段によって行われる。更に詳細に述べると、電極支持体51は、製造時にその内部に、ワイヤ56様の電極支持体と物理的に同等であり、かつこれに沿って縦に伸びているが電気的刺激源には接続していないような、わずかな、好ましくは2〜4本の別の絶縁ワイヤ56aを備える。ワイヤ束56aは、電極支持体の頂端を越えて前方に、短い距離突き出し、かつその遠位端は、ボール53aの形状に互いに溶融又は融解されている。これに応じて、位置調節部材52は、その頂端に、ボール要素53aを支えているワイヤ束56aの太さを収容するのに十分な幅の、前方に開きかつ後方に伸びているような軸スリット53bを備え、並びに電極支持体から離れている側面では、この位置調節部材は、該スリットの最後部に対称に架橋している、適当な形状及び寸法の上面が開いたアーチ型の凹部又はくぼみ53cを備える。従ってこのアッセンブリの作動時には、単にワイヤ束の突き出した部分をスリットにスリップすること、及びこのボールが該凹部に受け止められるまで、位置調節部材の表面上を滑らせることが必要である。
この点に関する一般的提案として、ボール−ソケット継手53のボール要素53aは、好ましくは球形又は半球形を有するボールであり、継手のソケット部分を構成している凹部53cが、ボールが適切かつ確実にその中に受けられかつ収まることができる、深さ、曲率及び全体の輪郭を有するが、これ以外の形状も、この継手の機能的目的に役立ち;例えば“ボール要素”は、対応する形の溝又はノッチ中に受けられかつ収まるのに適した円筒又は棒状であることができることが、理解されなければならない。従って用語“ボール要素”及び“ボール−ソケット継手”は、できる限り最も広範な意味で解釈されることが意図され、かつ解釈しなければならない。
図12及び13の態様の電極支持体の末端51b及び位置調節部材の末端52bの間の接続部54は、チタン製ストリップで製造され、かつ一般にS型構造形の本体を有する、金属の2個の管状嵌合57によってもたらされる(図14)。本質的に“S"の管状ループ57a及び57bは、嵌合の軸に平行な各軸に沿って、嵌合を通って伸びていて、かつ“S"の中央ウェブで構成された内部隔壁57eによって互いに別れているような、1対の実質的に平行の通路57c及び57dを定める。本発明で意図された嵌合57のひとつの型に従って、通路57d内では、その一方の端が隔壁57eに位置57gでスポット溶接され、かつ通路57dを通って通路の軸に向かう傾きでこの位置から前方に伸びている、チタン製の追加ストリップ57fが備わっている。このストリップ57fの遠位端57hは、十分な説明のために比較的鋭利である。
通路57cは、最初は電極支持体51が、その通路内にそれらを挿入するために、自在に滑って収容するように寸法づけられていて、ループ57aを構成しているチタンストリップ部分には、上にクリンプを生じ、かつこれによって電極支持体上に永久に取り付けられるのに十分な柔軟性及び強固性がある。一方通路57dは、図12から明らかであるように、嵌合57及びこれに取り付けられた電極支持体51に対する位置調節部材52の実質的に自在かつ妨げられていない滑り移動が、ループ57bの底及び傾斜したストリップ57fの遠位端57hの間の通路57dで限定されたギャップを通って前向きにのみ起こるような寸法であり、そのため図13で明らかであるように、このような移動が開始するとすぐに、角をなすストリップ57fは、このストリップの鋭利端57hが、位置調節部材の近傍の側面に食い込むため、爪様の楔止め作用を位置調節部材上で生じるので、位置調節部材は、嵌合に対し逆方向には移動しない。この楔止め作用は、更に嵌合によって補助され、かつ特に位置調節部材が外側に弓型又はアーチ型の形状を呈する場合には(その最初の部分のみを、図13に示した)、端57hが、位置調節部材の一方の側面に食い込むと同時に、ループ57bの同じくらい鋭利な内部底端57iは、位置調節部材の反対側の側面に食い込む。
図15に関して、S型又は2個の管状の嵌合57'は、この嵌合57と機能的に完全かつ構造的にほとんど同じであることが示されている。これらのわずかな違いは、嵌合57'が、2部品構造ではなく、全体的として1部品であることである。これは、当初の平らな状態において(示さないが、図15から容易に想像できる)、本質的に輪郭が“T"型であるような、出発チタンストリップを利用することによって達成され、この楔止めストリップ57f'は、最終的には位置57g'で隔壁57e'を構成し、ループ57b'及び通路57d'の境界を定めるような、当初のチタンストリップの中央部に、横に突き出た延長部(“T"の足)を曲げることによって、全体の造形操作の一部として形成される。
電極支持体51の末端51b及び位置調節部材52の間に接続54'をもたらすために、楔型嵌合58のやや異なる形状の提供及び使用を、図16及び17に示した。本発明のこの態様の電極支持体/位置調節部材アッセンブリ50'において、嵌合58は、内部を横断する隔壁58cで互いに隔てられた、2個の軸方向に伸びている実質的に平行な通路58a及び58bを定める籠様の本体の形状にアーチ型に曲げられた、チタン又は類似の生体適合性シート金属のストリップで構成された管状構造である。嵌合57及び57'の場合のように、通路58aは、電極支持体51を収容し、かつ通路58bは位置調節部材52を収容している。電極支持体がそれを通って伸びている嵌合58の本体部分は、この取り付けはクリンプによって行われるが、電極配列55のやや後方の電極支持体に成形された籠形成ストリップの部分58dによって、これに固定される(図17参照)一方で、これを通って位置調節部材が伸びている嵌合の本体部分は、位置調節部材の縦の滑り移動を可能にするように寸法づけられていることが示されている。嵌合58に対する位置調節部材の望ましい一方向移動を達成するために、嵌合は隔壁58cから前方に伸び、嵌合の軸に対し小さい角度、約10〜15゜で、及び通路58bの軸に向かう方向に傾いていて、かつ前向きのやや鋭利な横の遠位端58fで終結しているような爪様要素58eを備えている。従ってこの位置調節部材は、かなり自在に爪様要素58eを通過し前方へ滑ることができるが、位置調節部材が食い込むような要素58eの爪様楔止め作用(図17参照)のために、嵌合に対して逆方向には移動することができない。
更に別の型の電極支持体51及び位置調節部材52の末端51a及び52aの間の接続部54"をもたらすための嵌合59が、図18及び19に図解されている。本発明のこの態様のアッセンブリ50"において、嵌合59は、内部横断隔壁59cにより互いに隔てられた、2個の軸方向に伸びている実質的に平行な通路59a及び59bを定める籠様本体の形状に、螺旋状に曲げられた、チタン又は生体適合性金属の長いワイヤで構成される。この通路59aは電極支持体51を収容し、かつ通路59bは位置調節部材52を収容している。図解したアッセンブリ50"において、これを通って電極支持体51が伸びている嵌合59の本体部分は、電極支持体に、例えば電極55配列の末端のやや後方の電極支持体に成形された籠形成ワイヤの各部分59bを有することによって、固定される一方で、これを通って位置調節部材52が伸びている嵌合の本体部分は、前後両方向への通路59bを通って縦の滑り移動のために、位置調節部材を収容することが示される。この電極支持体及び嵌合に対する逆方向の移動に抗するアッセンブリにおける位置調節部材の最終的な固定のために、嵌合は、これを位置調節部材上にクリンプすることが可能であるように、十分に変形可能でなければならない(当然この固定作用は、電極支持体に対する位置調節部材のいずれかの方向の移動に抗して、本質的に有効である。)。
図19に示された本発明の態様の電極支持体/位置調節部材アッセンブリ50"も同じく、電極支持体51及び位置調節部材52の先端51a及び52aの間の望ましい連結又は関連づけられた接続をもたらすために、図12に示されたボール−ソケット継手53をわずかに変更したボール−ソケット継手53'を具備している。この継手53'において、ボール要素53a'を電極支持体に付ける手段は、ワイヤ束の代わりに、Dacronポリエステル又は同等の生体適合性繊維材料の、柔軟なウェブ又はストランド(又はストランド束)56a'を含み、このウェブ又はストランドは、その一端で電極支持体先端51aに、及び他端でボール要素に成形されている。しかし、ここで明らかになった2種のボール−ソケット継手のうち、継手53が好ましく、かつこれがアッセンブリ50、50'及び50"において、電極支持体及び位置調節部材の先端の間に連結をもたらす最良の態様と考えられるものを現時点で構成するということは理解されなければならない。
図20に関して、電極支持体/位置調節部材アッセンブリ50(もしくは50'又は50"の蝸牛32への移植の最初の相において、真っ直ぐな状態のこのアッセンブリの先端は、円形窓38を通って鼓室階36へと挿入され、電極55の接触面が露出している電極支持体51の側面は、蝸牛の径方向内壁43の方に向けられていて、かつ位置調節部材52は、蝸牛の径方向外壁44の方に向いている電極支持体の側面上及びこれに沿って置かれている。外科医が位置調節部材を、縦方向前方に、適当な器具(示さず)の助けを借りて押し、かつ連結53(図20及び21には示さず)の存在のために、位置調節部材によって効果的に電極支持体が引き摺られる挿入移動相は、位置調節部材52の先端52aの湾曲が、蝸牛の径方向外壁44に接触するまで続き、この時点で、電極支持体の中央の電極支承諾部分51cは、蝸牛の径方向内壁43に接触する。
その後外科医が押す力は位置調節部材52に及ぶので、このアッセンブリは、蝸牛の螺旋状に曲がった部分に挿入し、蝸牛の曲率に適合するようになり、この位置調節部材は、図20の想像線で示されたように、蝸牛の径方向外壁44に沿って導かれ続ける。しかしこの時、径方向内壁43によって、電極支持体にもたらされた摩擦性引き摺りが、位置調節部材の移動に対し電極支持体の移動をいくらか妨害する傾向がある。従って、外科医によって位置調節部材に及ぼされる連続的な押す力は、位置調節部材の末端を、嵌合57(もしくは57'、58又は59)の位置を通って、電極支持体に対してやや前方にもたらす。その結果、電極支持体の先端及び末端、並びにそれぞれ位置調節部材の先端及び末端の間の接続部53及び54(又は53'及び54'又は54")のために、並びに電極支持体及び位置調節部材の中央部の間の分離のために、位置調節部材の先端は、同じく図20の想像線で示されたように、蝸牛の径方向外壁44から離れるように曲がり始める。位置調節部材は、蝸牛の径方向外壁に外側に向かう力をもたらし、電極支持体の先端は、鼓室階の幅を超えて力を受け、その後嵌合57(又は57'、58又は59)を通じて伸びている位置調節部材の先端及び末端の間の中央部が、電極支持体の中央部に対し外側に弓型又はアーチ型の形状を呈し始める。
従って、図21に概略的示されたように、このアッセンブリが蝸牛の螺旋部分の末端に到達する時まで、位置調節部材によって、その先端及び末端を通じて、電極支持体の対応する末端に及ぼされた力は、電極支持体の先端及び末端のみではなく、その電極支承面の実質的全長に及ぶその中央部が、鼓室階を越えてずれ、蝸牛の径方向内壁43を密に抱えるように接触することを確実にし、これによって、電極55が蝸牛軸及び神経節細胞40とできる限り密に並置され(同じく図22参)、かつ損傷された有毛細胞の近傍には配置されない(これは図10及び11に図解した状況である。)。その結果位置調節部材は、神経節細胞近傍に電極の望ましい配置を達成するのみではなくではなく、蝸牛の径方向外壁44上の位置調節部材によって及ぼされた外向きの力が、電極支持体に連続的に力がかかり及び蝸牛の径方向内壁43に抗して保持されることを確実にするという事実のために、その位置にこれらを保持する手段として利用する。
一旦電極支持体/位置調節部材アッセンブリが、電極支持体の望ましい最終位置まで、蝸牛中へと完全に前進すると、その後蝸牛の入口のすぐ側に位置されている嵌合57(又は57'又は58)は、全アッセンブリを蝸牛内で適所に固定するための手段となる。これは、自動的に達成され、かつその端に対し外科医が何らかの積極的処置を行う必要がない。前述のように、この嵌合57(又は57'又は58)は、これを通る位置調節部材の一方向の前進移動を効果的に提供する。従ってこの場合、位置調節部材は、挿入段階、すなわち外科医が位置調節部材を押す間に、前方に楔要素57f(又は57f'又は58e)の端57h(又は57h'又は58f)を通って実質的に自在に動くことができる。しかしこの挿入段階が完了し、かつ押す力が緩和された時、その後の弓型又はアーチ型の位置調節部材のなんらかの逆移動が、このような逆移動が開始するとすぐに、該楔要素が位置調節部材に食込む(嵌合57及び57'が同様の機能端57i及び57i'によって補助される場合)ために、効果的に妨げられ、これによってこのあらゆる逆移動が阻害される。従って、位置調節部材の中央部は、真っ直ぐになることができず、かつその縦の中央部の上で、蝸牛の径方向外壁と、全面接触を保たなければならないので、蝸牛におけるこのアッセンブリ及び特に電極支持体のなんらかの不安定かつ意図しない移動が、効果的に抑えられる。
他方でアッセンブリ50"の場合は、このアッセンブリの挿入が完了した時点で固定作用をもたらすために、外科医が積極的な処置を行わなければならない以外は、同じ結果が達成される。従って、外科医は、嵌合及び電極支持体に対する位置調節部材のいずれかの方向の何らかの更なる移動を防止するために、嵌合を通って位置調節部材がこれに抗して伸びるような嵌合59の本体部分を、クリンプしなければならない。この方法では、真っ直ぐになることができない位置調節部材の中央部分は、その弓型の状態を保ち、その結果の蝸牛の径方向外壁とのその縦の大部分について全面接触が保たれなければならないので、このアッセンブリは、その望ましい移植位置をしっかり保つように拘束される。その結果、蝸牛における電極支持体の何らかの不安定及び意図しない移動、並びに特にそれらの蝸牛の外への逆移動が、効果的に抑えられる。
態様2
図23〜25に示された本発明の態様に関して、電極支持体/位置調節部材アッセンブリ60は、互いに並んで配置された電極支持体61及び位置調節部材62を具備し、かつ電極支持体の先端を位置調節部材の先端に接続する手段63、並びに位置調節部材の末端を電極支持体上の電極65配列の末端のやや後方の電極支持体の末端に接続する手段64を具備する。しかし図20〜22の態様において、図12〜13、17及び19で示されたように、電極支持体及び位置調節部材の両方が適当な生体適合性のプラスチック材料の固体棒である一方で、図23〜25の態様においては、電極支持体61のみが、このような固体棒である。他方位置調節部材62は、固体棒ではなく、むしろこの管に剛性を与えるために、生体適合性プラスチック材料、例えばSilasticなどの弾性のある軸方向に圧縮された管66、並びに管66を通って滑るように縦方向に伸びているプラチナ又は他の生体適合性金属もしくは強度の強いプラスチック又は繊維材料のワイヤ又は引張り部材67で構成される。圧縮された状態でもあるこの管66は、電極65配列よりもやや長い。
既述の位置調節部材62の先端62a及び電極支持体61の先端61aの接続部63は、管66の先端から突き出たワイヤ67の先端によってもたらされる。このワイヤは、その中に形成された逆湾曲67aを有し、その自由端が、67bで示された位置で電極支持体の頂端に、例えば成形により固定されたような、フック様の部分を定める。ワイヤ67のこの湾曲67aは、同時にここに示した状態では、位置調節部材62が、該アッセンブリの共通の軸面において電極支持体に対して角をなし(回転)移動することができるようなヒンジ部分を構成する。
位置調節部材末端62b及び電極支持体末端61b間の接続部64は、68で示された位置において、電極支持体に、接着などで堅く固定された管66の末端66bによってもたらされる。ワイヤ67の末端は、この圧縮された管の末端をやや越えて伸び、かつ最初は例えば接続部64に隣接する位置に圧締めされること(示さず)などによって、電極支持体にしっかり保持されている。従ってこのアッセンブリの出発状態において、ワイヤ67は、圧縮された管を、真っ直ぐ、かつ電極65が露出された側面とは反対側の電極支持体の側面に密に並置するように維持し、これによって管の膨張は防がれる。
このアッセンブリ60の蝸牛32への最初の挿入(図23参照)は、前述のように、真っ直ぐな状態の電極支持体61及び位置調節部材62を用い、円形窓38からもたらされる。外科医によって押す力が電極支持体に加えられる挿入手術相の間、ワイヤ67の末端は、電極支持体に圧締めされつづけ、その結果ワイヤは、電極支持体に対して移動しないように拘束され、かつ圧縮された管が真っ直ぐであることも確実にする。次にこのアッセンブリが蝸牛の螺旋状に曲がった部分に進入する時は(図24参照)、位置調節部材62及び電極支持体61は両方とも、位置調節部材が蝸牛の径方向外壁44に沿って支えられるように、対応して曲がり始め、この間に、電極支持体(前述のその真っ直ぐな形状への“記憶”及び復元傾向、及び蝸牛外壁の抱え込みのために)は、位置調節部材の曲率を密になぞる。電極支持体65の接触面は、従って、蝸牛の径方向内壁及び隣接する神経節細胞40に、望ましいように密に近接して置かれる。
挿入手術ができる限り完全に行われる場合は、アッセンブリ60の全長は、図24に示されたように、その先端、すなわち依然として神経節細胞40から離れて配置された電極支持体65を伴うように位置されるであろう。この点で、このワイヤの末端は、電極支持体から圧締めがはずされ、解放される。これは、ワイヤによって圧縮された管66にもたらされた拘束を除き、かつこれを縦方向に延長させるが、管の先端及び末端は、電極支持体に63及び64で同じ状態で接続しているので、管の膨張は、その湾曲67aのヒンジ作用のため、及びワイヤの末端の部分が膨張時に管へと引き摺られ、かつ長くなるという事実のために、ワイヤが妨害されないような、電極支持体に対して外側にアーチ型又は弓型を呈することを生じる。その結果、膨張した管は、ばねのように作用し、該管によって拘束されたワイヤの補剛作用の補助により、蝸牛の径方向外壁に外向きの力を及ぼし、このことは、電極の接触面が配置されたその凹型に窪んだ側面が蝸牛の径方向内壁に接触し、かつ図25に示されたように、蝸牛軸を密に抱えるように接触するまで、図25の矢印で示されたように、電極支持体の全長にわたって、鼓室階の幅を超えて力を加えられる。弓型又はアーチ型の位置調節部材62は、神経節細胞のできる限り近位に電極の配置をもたらすのみではなく、更に一旦管の外側のワイヤの末端が、電極支持体に再度圧締めされると、このアッセンブリ、特に電極支持体を適所に固定し、かつ蝸牛中でその不安定又は意図しない移動を効果的に抑える。
態様3
図26〜28に示されたように本発明のこの具体例においては、電極支持体/位置調節部材アッセンブリ70は、一部分は電極支持体71を構成し、及び別の部分は位置調節部材72を構成しているような、複合の真っ直ぐな棒状構造であり、電極支持体及び位置調節部材のそれぞれの先端71a及び72a、並びに末端71b及び72bは、73及び74の位置で、例えば接着又は成形により、互いに接続されている。この配列は、好ましくは、電極75の接触面が露出された電極支持体の側面の反対側に、電極支持体の側面に沿って配置された位置調節部材を伴い、電極支持体及び位置調節部材の互いの中央部の間に、小さい空間76が残り、かつ離れている(しかしこのような空間の存在は、2個の中央部が互いに接触していない場合は、不可欠ではない。)。このアッセンブリ70において、電極支持体71は、通常、患者の体液中の水分に晒された場合に膨潤又は膨張の特性を有さない、Silasticシリコーンポリマーのような生体適合性プラスチック材料で製造される。しかし位置調節部材72は、同じくSilasticシリコーンポリマーであることができる生体適合性プラスチック材料で製造されるが、患者の体液中の水分に晒された場合に膨潤又は膨張特性を有するように、例えば細砕されたNaCl、ポリアクリル酸、又は類似の物質と混合されることによって配合されている。
このアッセンブリ70は、真っ直ぐな状態で、最初は円形窓38を通って鼓室階に挿入される(図26参照)。位置調節部材72の先端が、蝸牛の径方向外壁44に達し、かつ該アッセンブリが、蝸牛の螺旋状に曲がった部分に進入すると、外科医が加えたアッセンブリを連続して押す力により、このアッセンブリが蝸牛の径方向外壁44の曲率を呈するようにする。これは図27に認めることができる。この態様において、これまでの態様とは対照的に、位置調節部材72及び電極支持体71の両方が、たとえ完全な移植時であっても、これらが単一のアッセンブリ70として接合されるように、本質的に同じ曲率を呈する。完全な移植時には、これらの構成要素は、依然両端が接合し、かつ電極支持体71は、径方向内壁40からやや離れて配置される。
しかし、位置調節部材72が水膨潤性材料から製造されているので、鼓室階中の液体に晒されることによって、図28に示されたように、この電極支持体は膨張し、かつこれにより長くなる。位置調節部材72は、矢印で示されたように、電極支持体71を径方向内壁43の方向に、相応に押し付ける。72aの部分で、このアッセンブリは74の点と同様に依然として接合され、膨張した位置調節部材72は、曲がり72bを生じ、電極支持体71から離れる。得られる構造が、他の態様と同様の機能を、類似のアーチ型の機械的構造に提供することを認めることができる。選択された材料及びアッセンブリ70の幾何的配列は、膨張した位置を呈するのにかかる時間を決定するであろう。本発明のこの態様において、様々な代わりの形状を、このアッセンブリ70の要素のために、使用することができることが理解されるであろう。
態様4
図29〜31に示された、本発明の蝸牛電極インプラントアッセンブリ80は、電極支持体81及び関連した位置調節部材82を、電極支持体及び位置調節部材の各中央部81c及び82cで互いに離れている、すなわち未結合である一方で、電極支持体の先端81aを位置調節部材の先端82aと接続する手段83、並びに電極支持体の末端81bを位置調節部材の末端82bと接続する手段84を備える。電極支持体81は、平坦な上面81d及び弓型の、好ましくは円形に曲がった底面81eを有する、一部円形又は半円形の断面の真っ直ぐな柔軟な固体棒で、この棒は、Silastic又は同等の生体適合性材料で製造されていることが示されている。この電極支持体は、その先端及び末端81a及び81bの間の中央部81cにおいて、プラチナ又はプラチナ合金のような生体適合性金属の弓型バンド又は層の形状で、電極要素85を縦に間隔が空いた配列でその底面81e上に載せ、かつ更に生体適合性金属で製造され、かつ電気音を表す信号又はインパルスとして、各種電極要素に刺激を伝達するための電極支持体内部に包埋された一連の絶縁された電気的導体86を備える。
これに対応して、本発明の態様の位置調節部材82も、同じく平坦な底面82d及び弓型の、好ましくは円形に曲がった上面82eを有する、好ましくは一部円形又は半円形の断面の柔軟な固体棒で、この棒は、示されたように、電極支持体81よりもやや薄い(これは本質的又は必須の条件ではない。)。位置調節部材82は、最初は同じく一般に真っ直ぐであり、電極支持体の平坦な上面81dに並置された平坦な底面82dを有し、すなわち電極要素85の接触面が晒された側面とは反対側の電極支持体の側面に置かれ、かつ縦に、又は電極支持体に沿って伸び、その先端及び末端82a及び82bは、それぞれ電極支持体の先端及び末端81a及び81bに隣接している。この位置調節部材は、剛性及び引張り強さを増強する目的のために、Silasticよりもやや硬質の生体適合性材料、例えばナイロン、テフロン(ポリテトラフルオロエチレン)又はテフロン様材料などで製造されることが好ましい。
当然電極支持体及び位置調節部材は、接触又は電極要素が前述のいずれかの形状である一方で、例えば電極支持体は円筒形断面で、位置調節部材は三日月又は月型の断面であるような、別の合致する形状であってよいことが理解されるであろう。
図29及び33において最も良く示された本発明の態様における、位置調節部材の先端28a及び電極支持体の先端81aの接続83は、電極支持体で支えられたソケット部分、及び位置調節部材で支えられたロッド部分を含む、ラッチのないロッド−ソケット継手によってもたらされる。
更に詳細に述べると、製造時に電極支持体81は、その内部に、わずかな、好ましくは2〜4本の、物理的には同一でかつ導体86のような電極支持体を通って縦に伸びているが、電気的刺激源には接続されていない、別の絶縁ワイヤ87(しかしやや薄いワイヤを、この目的で利用することができる。)を備えている。その遠位端で束になったワイヤ87は、電極支持体の頂端に包埋された管状のコイルの形状87aに配列され、電極支持体の平坦な上面81dから下方及び前方に向かって傾斜しているが、しかしそのアーチ型の底面81eへの通路全てではないその軸又は中空の内部を有する。このワイヤコイルの形状内部への接近は、電極支持体の上面81dに形成され、かつ該コイル形状87aの軸に並んだ軸を有する、開口部又はポート81fを通じて提供される。これに応じて、位置調節部材82は、その製造時に、位置調節部材の全長に沿って伸び(図29参照)、かつその前端88aが位置調節部材の頂端から突き出るような(図33も参照)、内部ガイドワイヤ88(図32参照)を提供される。このガイドワイヤ88の前端88aは、通常円形の断面を有し、直径約0.1mmであり、及び電極支持体の縦軸に対するコイル形87aの軸の傾きに実質的に合致している、位置調節部材の縦軸に対する傾きを持って、位置調節部材の頂端から約2mmの距離突き出ている。他方、このガイドワイヤ88の主要部分88bは、厚さ約0.3mmの一般に長方形の断面になるよう平坦にされ、その平坦な底面88cが、位置調節部材の平坦な底面88bに平行になるように配置されている(図30及び31参照)。ガイドワイヤ88の一部88bは、幅が位置調節部材のおよそ半分であり、従ってガイドワイヤの面に垂直方向、すなわち電極支持体の平坦な上面81dに向かう又は離れる、妨害できない湾曲をもたらす一方で、ガイドワイヤの面の湾曲に抗するように位置調節部材に剛性をもたらす。
従って、電極支持体中のワイヤコイル形状87aは、継手又は接続部83のソケット部分を構成するが、位置調節部材から突き出ているガイドワイヤ88の末端88aは、継手のロッド部分を構成することが理解されるであろう。更に、この位置調節部材及び電極支持体のアッセンブリの互いの継手を確立するためには、単に突き出たガイドワイヤ88の棒状の末端88aを、コイル形87aへと、電極支持体の上面81dを、開口部81fを通って滑らせることが必要である。前述のことから、継手83は、このロッド部分88aをソケット部分87aに、ラッチする又は固定するあらゆる装置を欠いていることは明らかであろう。従って、電極支持体及び位置調節部材の間の積極的な接続は、この継手のロッド部分88aが自在に滑るように、継手のソケット部分87aの中空の内部に受けられているにもかかわらず、位置調節部材が縦前方に移動する場合、言い換えるとこのアッセンブリの蝸牛への挿入の間にのみに存在する。この位置調節部材が電極支持体に対して縦後方に移動する場合は、継手は自動的にそのロッド部分となることができず、ソケット部分87aにラッチされず、単純にソケット部分から滑り出しかつ電極支持体の適所に留まる。
電極支持体の末端81b及び位置調節部材の末端82bの間の接続84は、本質的に平坦又は平面の内壁89a及びアーチ形の外壁89bで特徴づけられる、D型の断面を有する環の形状のバンド又はそのような部材89の嵌合によってもたらされ、“D"の平坦な壁89aは、この環の内側の円周の境界面を定める。図29及び30に認められるように、この環部材89の内部形状(形状及び直径)は、個々の断面の形状に関係なく、組合わせられた電極支持体81及び位置調節部材82で構成されたアッセンブリの外側断面の形状に密に合致し、その結果それらが適当に組合わせられた状態において、この環は、位置調節部材及び電極支持体の末端を密に取り囲みかつ取り巻き、かつ位置調節部材が製造された材料(PTFEなど)の減摩特性にもかかわらず、電極支持体及び位置調節部材を一緒に摩擦により保持する。従って特に接続部84の直前に位置された位置調節部材の末端82bが(図29参照)、電極支持体に対し上方に傾いて配置され、かつ位置調節部材へのあらゆる外部の縦方向にかけられた力の作用が存在しない場合に、摩擦によるかみ合いは、位置調節部材を、環を通り、かつ電極支持体に対するこれらのあらゆる自在な縦の移動に抗して保つのに十分である。位置調節部材を製造している材料の減摩特性は、同時に、適当な大きさの縦後方の力が及ぼされた場合に、環の前方に位置された位置調節部材の傾いた部分が、真っ直ぐになり、かつ電極支持体に対して環を通って滑ることを確実にする。
図34〜36に関して、電極支持体/位置調節部材アッセンブリ80の蝸牛32への移植の最初に相において、真っ直ぐな状態のこのアッセンブリの先端は、蝸牛の鼓室階36に通常の方法で挿入され(図34参照)、電極支持体81の側面、すなわち電極85接触面が露出された下面は、蝸牛の径方向内壁43に向かい、かつ位置調節部材82は、電極支持体の側面、すなわち上面に沿って置かれ、これは蝸牛の径方向外壁44に向かう。外科医が、適当な器具(示さず)の助けを借りて、位置調節部材を縦方向に前方、矢印Aの方向に押すことによってもたらされる、挿入移動のこの相は、継手83の存在により、電極支持体を位置調節部材により効果的に引張らせる。このアッセンブリのユニットとしての前方への移動は、アッセンブリの先端が蝸牛の径方向外壁44に接触するまで、継続され、この時電極支持体の中央の電極を支承した部分81cは、蝸牛の径方向内壁43の一部に接触する。
その後外科医が継続して位置調節部材を押し、このアッセンブリが、蝸牛の螺旋状に曲がった部分に進入し、かつ蝸牛の曲率に適合し始め、位置調節部材の上面は、図35に示されたように、蝸牛の径方向外壁44に沿って導かれる。しかし同時に、蝸牛の径方向内壁43により生じた電極支持体上に生じた摩擦の引き摺りは、位置調節部材の移動に対する電極支持体の移動をやや妨げる傾向がある。従って、外科医によって位置調節部材上にもたらされた、依然矢印Aの方向の連続的に押す力が、位置調節部材の末端を、電極支持体に対して、該環又はバンド89の位置を通って前進させる。その結果、電極支持体の先端及び末端の、それぞれ位置調節部材の先端及び末端への接続部83及び84によって、並びに電極支持体及び位置調節部材の中央部の間の分離によって、位置調節部材の先端82aは、蝸牛の径方向外壁44から曲がって離れ始める。位置調節部材が、蝸牛の径方向外壁上へ力を外側に及ぼすことで、位置調節部材の先端及び末端の間の中央部が、次に環部材89を通じて膨張し、電極支持体の径方向に対して外側に弓型又はアーチ型の形状を呈し始めるので、電極支持体の先端は、鼓室階の幅を超えて力を受ける。
従ってこの時までに、図36に図解されたように、このアッセンブリは、蝸牛の螺旋部分の末端に達し、位置調節部材の先端及び末端を通じて位置調節部材によって、電極支持体の対応する末端に及ぼされた力は、電極支持体の先端及び末端のみではなく、電極支承下面の実質的全長にわたるその中央部も、鼓室階を越えて、蝸牛の径方向内壁と密に抱え込まれて接触するようにずれ、これにより電極85が蝸牛軸及び神経節細胞40とできるだけ近くに並置するよう配置されることを確実にする。従って蝸牛の径方向外壁44上に位置調節部材によってもたらされた外向きの力は、電極支持体が連続的に力を受け、かつ蝸牛の径方向内壁43に抗して保持されることを確実にするという事実によって、位置調節部材は、電極支持体の神経節細胞近傍の望ましい配置を達成するだけでなく、これらをその位置で抱え込む手段としても利用される。
一旦この電極支持体/位置調節部材アッセンブリが、電極支持体の望ましい最終位置へと、完全に蝸牛中に進められると、蝸牛の入口の直前に位置した環部材89は、このアッセンブリ全体を蝸牛中の適所に固定する手段となる。これは、自動的で、かつ外科医がその末端への何らかの積極的な処置なしに達成される。この時、図36に示されたように、環部材89の直前に位置した位置調節部材82の末端82bの上方又は前方への傾きは、環が、位置調節部材に摩擦による抑制作用を及ぼし、これによりその逆移動を阻害することを確実にする。従って位置調節部材の中央部は、真っ直ぐになることはできず、かつその長さの大部分において実質的に完全な面の、蝸牛の径方向外壁との接触を維持しなければならないので、蝸牛における、このアッセンブリ、特に電極支持体の何らかの不安定又は意図しない移動が、効果的に抑えられる。
図37及び38に関して、本発明は、何らかの理由により必要になった場合に、患者の耳から移植した電極アッセンブリを取り除くことを非常に容易にする。この場合、外科医は、環89を患者の外耳に静止して保持し、同時に位置調節部材82上に後方、矢印Bの方向に、この環及び位置調節部材末端の傾いた部分の間の摩擦性の相互作用に優る十分な大きさの引張る力を及ぼすことのみが必要である。環を通っての位置調節部材の得られる後方への滑り移動は、まず位置調節部材のアーチ型の部分を電極支持体に抗して真っ直ぐにし、かつ最後には継手83のロッド部分88aを、関連した継手のコイルの形状のソケット部分87aから、引張り出し自由にする。その後、外された位置調節部材の先端82a及び中央部82cは、蝸牛の径方向外壁44に沿って後方に移動する一方で、図37に示されたような壁との滑りの接触は、蝸牛からの位置調節部材の容易な抜き取りをもたらす。
電極支持体81上の位置調節部材の抜き取りの直接の作用は、蝸牛中の損傷された組織が増殖し、電極支持体を封入したかどうかによって左右される。このような封入(示さず)が生じると、電極支持体は、図38において実線で示したような、手術により調節された位置に保たれ、電極又は接触要素85は、依然蝸牛軸43及び神経節細胞40の近傍にある。他方、封入が起こらなかった場合は、接続83が破壊され、かつ位置調節部材が引き出された後は、電極支持体が製造された材料の“記憶”が、電極支持体を、コイル状でなく真っ直ぐにしようとし、その結果図38に破線で示したように、電極支持体の上面は、蝸牛の径方向外壁に接触する。当然どちらの条件でも、電極支持体は、蝸牛から引き出される。
前述の本発明の多くの態様の記載は、詳細に説明することのみを目的とし、ここで明らかになった様々な構造及び操作の特徴及び関係は、ここに添付された請求項によって定義された本発明の精神及び範囲から逸脱しない限りは、多くの修飾又は変更を受けることができることが理解されるであろう。
Claims (38)
- らせん神経節細胞を刺激するためのヒトの耳の螺旋状に曲がった蝸牛鼓室階中への移植に適合した、自動的に位置調節する蝸牛電極インプラントアッセンブリであって、下記を具備するアッセンブリ:
生体適合性プラスチック材料で製造され、かつ蝸牛の螺旋曲率を呈することができるように十分に柔軟である、棒状の蝸牛電極支持体であって、先端及び末端を有し、かつその末端から先端にかけて先細となっている電極支持体;前記電極支持体の先端及び末端の間の中央部において、その上にそれぞれが縦方向に間隔を置いて配置され、電極支持体で支えられた蝸牛電極要素の配列であって、該電極支持体の第一の縦側面に沿って露出された各接触面を有する電極要素;生体適合性プラスチック材料で製造され、かつ蝸牛の螺旋曲率を呈することができるように十分に柔軟である、棒状の電極支持体の位置調節部材であって、先端及び末端を有し、かつ該位置調節部材の先端及び末端が、それぞれ該電極支持体の先端及び末端に隣接して配置されるように、前述の第一の縦側面の反対側のその第二の縦側面に並置され、かつこれに沿って該電極支持体の縦方向に伸びている、位置調節部材;及び前記電極支持体の中央部から離れ、かつ該電極支持体の中央部に対しアーチの形状を呈するのに適した位置調節部材の中央部が残るように、該位置調節部材の先端及び末端を、それぞれ該電極支持体の先端及び末端に接続する手段;
これによって、蝸牛の径方向外壁にかみ合いかつその曲率を密になぞる位置調節部材、及びこの位置調節部材に並置されかつその曲率を密になぞる電極支持体を有する前述のアッセンブリを鼓室階に挿入する際に、蝸牛の径方向外壁の拘束に抗してアーチ型の形状を呈する位置調節部材が、該電極支持体にその先端及び末端で力を及ぼし、電極支持体の第一の縦側面が蝸牛の径方向内壁とかみ合うように電極支持体をずらし、その結果蝸牛のらせん神経節細胞に密に近接するよう該電極要素配列の接触面を位置調節し;及び、前記アッセンブリの蝸牛への挿入が完了し、かつ該位置調節部材がアーチ型の形状である場合に、該電極支持体の先端及び末端並びに該位置調節部材の先端及び末端の間の接続が、該アッセンブリを安定化し、かつ蝸牛外側への意図しない逆移動に抗してこれを固定する、アッセンブリ。 - 前記電極支持体及び位置調節部材の末端を互いに接続する手段が、少なくとも部分的にアーチ型の外部周辺部分、前端及び後端、並びに本体の一端から他端へと伸びている内部隔壁を伴う本体を有する嵌合を具備し、それぞれ前述の電極支持体及び位置調節部材を収容するために伸びている第一及び第二の実質的に平行な通路を有する嵌合を提供し;前述の隔壁と共に該第一及び第二の通路の一方を定める嵌合本体部分が、前述の一方の通路に沿って伸びている電極支持体及び位置調節部材の各々の一方に永久に取り付けられ;前述の隔壁と共に該第一及び第二の通路のもう一方を定める嵌合本体部分が、該嵌合並びにこのもう一方の通路を通って伸びている電極支持体及び位置調節部材の各々の他方の間の滑りの相対移動をもたらすように寸法をあわせられ;並びにこのもう一方の通路が配置された嵌合本体部分が、電極支持体及び位置調節部材の他方を、このもう一方の通路を通る移動に抗して固定されることを可能にする手段を備える、請求項1の蝸牛電極インプラントアッセンブリ。
- 前記第二通路が、該嵌合及び該位置調節部材の間の滑り相対移動をもたらすように寸法があわせられ、かつ前述のその中に第二通路が配置されている嵌合本体部分が、位置調節部材を第二通路を通る移動に抗して固定されるようにする手段を備えた、請求項2の蝸牛電極インプラントアッセンブリ。
- 前述のその中に第一通路が配置された嵌合本体部分が、該電極支持体に永久に固定されている、請求項2又は3の蝸牛電極インプラントアッセンブリ。
- 前述のその中に第二通路が配置された嵌合本体部分が、該位置調節部材を、この第二通路を通って前方には移動するが、逆移動を防止するようにする楔様手段を備える、請求項2又は3の蝸牛電極インプラントアッセンブリ。
- 前述の楔様手段が、前述の第二通路が配置された嵌合本体部分で支持され、かつこれから前方に伸びている爪様部材を具備し、この爪様部材は、該第二通路の軸に向かって傾き、かつ位置調節部材が前方に第二通路を通って移動する際に、この位置調節部材の第一面と滑りながらかみ合うような前端を有し、この爪様部材の前端が、該位置調節部材の第一面に食い込むのに十分であるように鋭利であり、かつこれによって実質的にこのような逆移動の開始直後に、第二通路を通る逆移動に抗して該位置調節部材を楔止めする、請求項5の蝸牛電極インプラントアッセンブリ。
- 前記爪様部材が、該隔壁によって支えられ、かつ該第二通路の軸に向かう傾きで該隔壁から前方に伸びている、請求項6の蝸牛電極インプラントアッセンブリ。
- 前記爪様部材が、該隔壁の最後端に隣接する隔壁によって支えられ、かつ該第二通路の境界内でこれより前方に伸びている、請求項7の蝸牛電極インプラントアッセンブリ。
- 前記爪様部材が、該隔壁に溶接されている、請求項8の蝸牛電極インプラントアッセンブリ。
- 前記爪様部材が、該隔壁の最後端での該隔壁と一体化した延長であり、かつこれより該第二通路へと曲がっている、請求項8の蝸牛電極インプラントアッセンブリ。
- 前述のその中に第二通路が配置された嵌合本体部分が、該爪様部材の前端から距離をおいて配置され、かつ該位置調節部材の第二面に滑ってかみ合うような前端を有し、かつこれが該位置調節部材の第二面に食い込むのに十分に鋭利であり、これによって実質的にこのような逆移動の開始直後に、この第二通路を通る逆移動に抗し、該位置調節部材を楔止めすることを補助する、請求項8の蝸牛電極インプラントアッセンブリ。
- 前記電極支持体及び位置調節部材の各々が、固体棒形状を有し;かつ該電極支持体及び該位置調節部材の各々の先端を接続する手段が、互いに各電極支持体及び位置調節部材の一方に備えられた、ボール構成要素及び対応する形状のソケット構成要素を有するボール−ソケット継手を具備する、請求項1の蝸牛電極インプラントアッセンブリ。
- 前記継手のボール構成要素が、該電極支持体上に位置し、かつ該継手のソケット構成要素が、該位置調節部材上に位置する、請求項12の蝸牛電極インプラントアッセンブリ。
- 前記継手のボール構成要素が、その第一端で該電極支持体に包埋され、かつこれが該電極支持体の先端から一般にその縦方向に突き出ている、生体適合性金属材料の多数のワイヤ束を具備し、かつこの電極支持体の外側のワイヤ束が第二端で終結し、かつボール部材をそこで支え;この継手のソケット構成要素は、該位置調節部材及び該電極支持体の両方の共通の軸面において、位置調節部材の先端にもたらされた軸後方に伸びているスリット、並びに該電極支持体から離れかつ該スリットが広がる位置で方向づけられた電極支持体の側面上の位置調節部材上にもたらされた、ボール部材を受け止める面の凹部又はくぼみを具備し、このスリットは、電極支持体の第一端及び第二端の間の該ワイヤ束の部分を収容するように寸法があわせられ;かつこの継手が、該スリット中に受け止められたワイヤ束の部分、及び凹部及びくぼみにおいて受け止めかつ据えられた該ボール部材によって作られる、請求項13の蝸牛電極インプラントアッセンブリ。
- 前記電極支持体及び位置調節部材の各々が、固形棒の形状を有し;該電極支持体及び該位置調節部材の末端を互いに接続している手段が、一般的に軸方向の内部隔壁を備えた本体を有し、かつ該隔壁の反対面上に該電極支持体及び該位置調節部材をそれぞれ収容するための、該管状嵌合を通り及び一般に軸方向に伸びている、第一及び第二の実質的に平行な通路を定める管状嵌合を具備し;この第一通路を定めている管状嵌合の本体部分は、該電極支持体に、該管状嵌合が該電極支持体と連動して移動するように、永久に固定され;この第二通路を定めている管状嵌合の本体部分は、これに対する該位置調節部材の滑り移動をもたらすように寸法があわせられ;かつこの管状嵌合は、該管状嵌合に対する該位置調節部材の逆移動に抗し、そのアーチ型の形状で位置調節部材を固定するため、及びこれによって蝸牛中で該アッセンブリを安定化するために、蝸牛への該アッセンブリの挿入を完了する際に作動されるのに適した手段を備える、請求項1の蝸牛電極インプラントアッセンブリ。
- 前述の第二通路を定める管状嵌合の本体部分が、該位置調節部材上でのそれらのクリンプをもたらすように変形することができ、かつこの管状嵌合本体の変形された部分が、該位置調節部材の固定のために作動可能な手段を構成する、請求項15の蝸牛電極インプラントアッセンブリ。
- 前記管状嵌合が、螺旋形に曲がったワイヤの長さを有し、該管状嵌合本体の外壁及び該第一及び第二の通路の間の内部隔壁の両方を定める、請求項16の蝸牛電極インプラントアッセンブリ。
- 前述その内部隔壁を定める管状嵌合本体部分が、該位置調節部材が第二通路に収容されている場合には、該位置調節部材とのかみ合わせのために、該隔壁から該第二通路の軸に向かって伸びている楔様構造を備え、この楔様構造が前方への移動は許し、かつ該位置調節部材の第二通路を通る逆移動を防止するように配列され、かつこの楔様構造が、該位置調節部材の固定のために作動可能な手段を構成している、請求項15の蝸牛電極インプラントアッセンブリ。
- 前記楔様構造が、該隔壁から前方に突き出ていて、かつ該第二通路の軸に向かってある角度で傾けられた爪様部材を具備し、この爪様部材が、該位置調節部材の該第二通路を通る前方への移動は妨害しないが、位置調節部材のあらゆる逆移動を防ぐために、位置調節部材に食い込むことができるような前端を有する、請求項18の蝸牛電極インプラントアッセンブリ。
- 前記管状嵌合が、該管状嵌合の本体の外壁及び該第一及び第二通路の間の該内部隔壁の両方を定めるために曲がった金属ストリップを具備し、かつ該隔壁を構成しているストリップ部分が、該爪様部材を構成している側方に角度をつけて傾いた延長を具備する、請求項19の蝸牛電極インプラントアッセンブリ。
- 前記電極支持体が固体棒の形状を有し;前記位置調節部材が、エラストマーの軸方向に圧縮された管を有し、その圧縮された状態の先端及び末端の間の長さが、該電極支持体上の電極要素の配列の長さよりもやや長く、かつ柔軟な引張部分が、該管を通り滑るように伸び、かつ該管の先端及び末端からそれぞれ突き出ている第一及び第二の端を有し;該電極支持体及び該位置調節部材の先端を互いに接続するための手段が、該引張部材の第一端及び該電極支持体の先端の間の固定された接続を具備し、かつ該電極支持体及び該位置調節部材の末端を互いに接続するための手段が、該管の末端及び該電極支持体の末端の間の固定された接続、並びに該引張部材の第二端を該電極支持体に、該管の固定された末端の外側及びやや後方に解放できるように取り付けるための手段を具備し;
これによって前述の取り付け手段が、該引張部材により蝸牛への該アッセンブリの挿入前に真っ直ぐに作動された場合は、これが該位置調節部材を該電極支持体に密に並置し維持する一方で、該電極支持体及び該位置調節部材の両方を一緒に、該蝸牛の曲率を呈するようにし;蝸牛への該アッセンブリの挿入後の非作動時には、該引張部材の解放をもたらし、該管が該引張部材によって固定されながら、膨張し、かつアーチ型の形状を呈し、かつ蝸牛内の該電極支持体を、該電極要素配列の接触面が、らせん神経節細胞に並置するようにずらし;かつこのアーチ型の形状における該位置調節部材の再作動時には、該位置調節部材を前述のアーチの形状に維持するように該引張部材を固定し、これによって蝸牛内で該アッセンブリを安定化する、請求項1の蝸牛電極インプラントアッセンブリ。 - 前記引張部材が、生体適合性金属ワイヤである、請求項21の蝸牛電極インプラントアッセンブリ。
- 前記電極支持体及び該位置調節部材が互いに、固体棒の形状を有し、該電極支持体は、水に晒された際に膨潤又は膨張に抵抗性を示す生体適合性プラスチック材料で製造され、かつ該位置調節部材は、水に晒された際に膨潤又は膨張の特性を有する生体適合性プラスチック材料で製造され;かつ該電極支持体の先端及び末端を、それぞれ、該位置調節部材の先端及び末端に接続する手段が、その間に一対の固定された接続を具備し;
これによって、蝸牛への該アッセンブリの挿入の間に、該電極支持体及び該位置調節部材が、互いに密に並置された状態に留まり、かつ一緒に蝸牛の曲率を呈し;挿入後は、該アッセンブリが蝸牛中に存在するヒトの体液中の水分の作用に一定期間晒される際に、該位置調節部材が膨張し、かつ該アーチ型形状を呈し、蝸牛中の該電極支持体を、該電極要素配列の接触面がらせん神経節細胞に並置するようにずれ;かつこのアーチ型の形状の該位置調節部材が、蝸牛中でこれが安定するように、該アッセンブリを固定する、請求項1の蝸牛電極インプラントアッセンブリ。 - 前記電極支持体及び位置調節部材の間の固定された接続が、継手を成形又は接着されている、請求項23の蝸牛電極インプラントアッセンブリ。
- 前記電極支持体及び該位置調節部材の先端を互いに接続している手段が、該位置調節部材及び電極支持体の一方で支えられたロッド部分、並びに該位置調節部材及び電極支持体の他方で支えられた、対応する形状のソケット部分を有する、ラッチのないロッド−ソケット型継手を具備し、かつこのソケット部分が、これらの2部分が互いにラッチをつくることなく該ロッド部分を滑るように受け止めるように構成されている、請求項1の蝸牛電極インプラントアッセンブリ。
- 前記電極支持体及び該位置調節部材の末端を互いに接続するための手段が、生体適合性プラスチック材料で製造され、かつ該電極支持体及び該位置調節部材を密にはまり一緒に収容するように寸法をあわせられて伸びている通路を定める環状部材を具備し;かつこの環状部材が、該位置調節部材が前述のアーチ型の状態で、かつ外科医によって該位置調節部材に外から加えられた適当な大きさの縦方向及び後方への力が存在しない場合に、該位置調節部材を、該環状部材を通りかつ蝸牛の外への意図しない逆移動に抗して摩擦性に拘束するような、通路の円周境界面を定める断面を有する、請求項25の蝸牛電極インプラントアッセンブリ。
- 前記環状部材の断面が、一般に該通路の円周境界面を定める「D」の平らな壁を有するD型である、請求項26の蝸牛電極インプラントアッセンブリ。
- 前述の継手のソケット部分が、該電極支持体で支えられ、かつ前述のソケット部分が該位置調節部材によって支えられた、請求項25〜27のいずれか1項記載の蝸牛電極インプラントアッセンブリ。
- 前記継手のソケット部分が、生体適合性金属材料で製造され、かつ該電極支持体の先端に包埋されたワイヤコイル構造を具備し、このワイヤコイル構造が、該継手のロッド部分を受け止めるための軸及び軸方向の中空の内部を有し、このワイヤコイル構造の軸が、該電極支持体内で後方及び上方に、その第一縦側面から第二側面への方向で斜めに傾いていて;この電極支持体が、その第二縦側面で、整列した接近開口部を備え、かつ該ワイヤコイル構造の中空の内部と繁がり;該継手のロッド部分が、生体適合性金属材料で製造され、かつ該位置調節部材の先端から前方に突き出ている、ロッド状要素を具備し、並びにこのロッド状要素が、該アッセンブリ内で互いに隣接して位置する場合は、該位置調節部材に対して前方かつ下方に、該位置調節部材から該電極支持体への方向で斜めに傾き;かつ該継手が、該ワイヤコイル構造の中空の内部に該接近開口部を通って滑って進入する該ロッド状要素によって作られ、これによって該位置調節部材の前方移動のみが、該ロッド状要素によって該ワイヤコイル構造上に及ぼされる押す力を生じ、その結果該電極支持体の前方への移動を生じる一方で、該位置調節部材の後方への移動が、該ロッド状要素の該ワイヤコイル構造からの抜き取りを引き起こし、かつ該電極支持体を同じ状態に残す、請求項28の蝸牛電極インプラントアッセンブリ。
- 前記位置調節部材が、その中に包埋され、かつ該位置調節部材の全長を通じて伸びたガイドワイヤを具備し、この位置調節部材中のガイドワイヤの本体が、実質的に断面が平坦であり、かつ該アッセンブリにおいて該位置調節部材及び該電極支持体が互いに隣接して位置した場合に、該電極支持体の第二の縦側面に面する平面を有し、これによって該ガイドワイヤが、該位置調節部材を、このガイドワイヤの面方向の湾曲に抗して固定する一方で、このガイドワイヤの面に垂直な方向では該位置調節部材の湾曲を妨げず、かつ該ロッド状要素が、該位置調節部材の外側に配置された該ガイドワイヤの末端により構成された、請求項29の蝸牛電極インプラントアッセンブリ。
- 前記ガイドワイヤ本体の幅が、該位置調節部材及び該電極支持体が該アッセンブリにおいて互いに隣接する場合に、該電極支持体の第二縦側面の近傍に配置された後者の側面において、該位置調節部材の幅の約半分である、請求項30の蝸牛電極インプラントアッセンブリ。
- 前述のロッド状要素を構成するガイドワイヤ部分が、通常円形の断面である、請求項30の蝸牛電極インプラントアッセンブリ。
- 多数の電極を有し、かつ先端及び末端を有する電極支持体を具備する、鼓室階内の挿入に適合された蝸牛インプラント装置で、この装置は更に位置調節部材を具備し、この位置調節部材が、少なくとも挿入の間、該電極支持体との電極支持体先端での連結に適合され、その結果挿入時に該電極支持体を導き、かつ挿入後該位置調節部材は、該電極支持体に対してアーチ型の形状を呈するのに適合され、その結果該電極支持体を鼓室階の径方向内壁に押し付け、かつこの装置が更に該電極支持体及び該位置調節部材の末端の接続のための手段を具備し、その結果前述のアーチ型の形状が維持される、蝸牛インプラント装置。
- 前記位置調節部材が、最初は先端のみで該電極支持体に取り付けられていて、挿入後は前記接続手段が取り付けられる、請求項33の蝸牛インプラント装置。
- 前記位置調節部材が、該位置調節部材の逆移動時にはずれるような取り付け手段により、前記電極支持体の先端に取り付けられ、その結果電極支持体の取り除きを容易にするように、該位置調節部材を該電極支持体からはずすことができる、請求項34の蝸牛インプラント装置。
- 前記取り付け装置が、ラッチのないロッド及びソケット継手である、請求項35の蝸牛インプラント装置。
- 前記電極支持体が、最初は前記位置調節部材の両端に取り付けられ、該位置調節部材は、操作により長さが増し、その結果前述のアーチ型を形成する、請求項33の蝸牛インプラント装置。
- 前述の長さの増加が、該位置調節部材の水による膨潤によって引き起こされる、請求項37の蝸牛インプラント装置。
Applications Claiming Priority (5)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| US08/414,656 US5545219A (en) | 1995-03-30 | 1995-03-30 | Cochlear electrode implant assemblies with positioning system therefor |
| US08/414,656 | 1995-03-30 | ||
| US08/616,299 US5645585A (en) | 1996-03-15 | 1996-03-15 | Cochlear electrode implant assembly with positioning system therefor |
| US08/616,299 | 1996-03-15 | ||
| PCT/AU1996/000179 WO1996031087A1 (en) | 1995-03-30 | 1996-03-29 | Cochlear electrode implant assemblies with positioning system therefor |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JPH11502441A JPH11502441A (ja) | 1999-03-02 |
| JP3655314B2 true JP3655314B2 (ja) | 2005-06-02 |
Family
ID=27022645
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP52871296A Expired - Fee Related JP3655314B2 (ja) | 1995-03-30 | 1996-03-29 | 位置調節システムを備えた蝸牛電極インプラントアッセンブリ |
Country Status (6)
| Country | Link |
|---|---|
| EP (1) | EP0818123B1 (ja) |
| JP (1) | JP3655314B2 (ja) |
| AU (1) | AU699352B2 (ja) |
| CA (1) | CA2216703A1 (ja) |
| DE (1) | DE69625805T2 (ja) |
| WO (1) | WO1996031087A1 (ja) |
Families Citing this family (47)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| WO1998040119A1 (en) * | 1997-03-10 | 1998-09-17 | Med-El Elektromedizinische Geräte GmbH | Apparatus and method for perimodiolar cochlear implant with retro-positioning |
| US6119044A (en) * | 1997-06-02 | 2000-09-12 | Advanced Bionics Corporation | Cochlear electrode array with positioning stylet |
| US6038484A (en) * | 1997-09-02 | 2000-03-14 | Advanced Bionics Corporation | Cochlear electrode with modiolar-hugging system including a flexible positioner |
| US6129753A (en) * | 1998-03-27 | 2000-10-10 | Advanced Bionics Corporation | Cochlear electrode array with electrode contacts on medial side |
| US6125302A (en) | 1997-09-02 | 2000-09-26 | Advanced Bionics Corporation | Precurved modiolar-hugging cochlear electrode |
| US6078841A (en) * | 1998-03-27 | 2000-06-20 | Advanced Bionics Corporation | Flexible positioner for use with implantable cochlear electrode array |
| US6151526A (en) * | 1998-04-29 | 2000-11-21 | Advanced Bionics Corporation | Ribbed electrode for cochlear stimulation |
| US6149657A (en) * | 1998-06-02 | 2000-11-21 | Advanced Bionics Corporation | Insertion tool for placement of a flexible silicone mold or positioner within a cochlea |
| US6266568B1 (en) | 1998-06-02 | 2001-07-24 | Advanced Bionics Corporation | Inflatable cochlear electrode array and method of making same |
| US6304787B1 (en) | 1998-08-26 | 2001-10-16 | Advanced Bionics Corporation | Cochlear electrode array having current-focusing and tissue-treating features |
| AUPQ249899A0 (en) * | 1999-08-27 | 1999-09-23 | University Of Melbourne, The | Electrode array with non-uniform electrode spacing |
| AU2001257369A1 (en) * | 2000-04-28 | 2001-11-12 | Advanced Bionics Corporation | Minimally-invasive access into the cochlea for electrode insertion and fluid delivery |
| US6628991B2 (en) | 2000-04-28 | 2003-09-30 | Advanced Bionics Corporation | Minimally-invasive access into the cochlea for electrode insertion and fluid delivery |
| CA2392996A1 (en) * | 2000-10-04 | 2002-04-11 | Cochlear Limited | Combination stylet and straightening coating for a cochlear implant electrode array |
| WO2002030507A1 (en) * | 2000-10-11 | 2002-04-18 | Cochlear Limited | Double stylet insertion tool for a cochlear implant electrode array |
| CA2409815A1 (en) | 2000-11-29 | 2002-06-06 | Cochlear Limited | Pre-curved cochlear implant electrode array |
| AUPR364601A0 (en) | 2001-03-12 | 2001-04-12 | Cochlear Limited | Curved cochlear implant electrode array |
| AUPR408001A0 (en) | 2001-03-29 | 2001-04-26 | Cochlear Limited | Laminated electrode for a cochlear implant |
| US7962226B2 (en) | 2001-04-06 | 2011-06-14 | Cochlear Limited | Cochlear endosteal electrode carrier member |
| WO2002080817A1 (en) | 2001-04-06 | 2002-10-17 | Cochlear Limited | Endosteal electrode |
| EP2226043B1 (en) * | 2001-10-24 | 2014-12-31 | MED-EL Elektromedizinische Geräte GmbH | Implantable fluid delivery apparatus and implantable electrode |
| WO2003049658A1 (en) * | 2001-12-10 | 2003-06-19 | Hearworks Pty. Ltd. | Control of shape of an implantable electrode array |
| AUPS322702A0 (en) | 2002-06-28 | 2002-07-18 | Cochlear Limited | Cochlear implant electrode array |
| ES2211325B1 (es) | 2002-12-18 | 2005-12-16 | Instituto Cientifico Y Tecnologico De Navarra, S.A. | Guia portadora de electrodos, especialmente para implantes cocleares, implante coclear provisto de dicha guia, y procedimiento de fabricacion de guias portadoras de electrodos. |
| AU2003900773A0 (en) * | 2003-02-21 | 2003-03-13 | Cochlear Limited | Telescopic array for a cochlear implant |
| US8244365B2 (en) | 2004-05-10 | 2012-08-14 | Cochlear Limited | Simultaneous delivery of electrical and acoustical stimulation in a hearing prosthesis |
| US8086319B2 (en) | 2004-05-10 | 2011-12-27 | Cochlear Limited | Cochlear implant fitting |
| US8805546B2 (en) | 2004-09-07 | 2014-08-12 | Hearworks Pty, Ltd | Cochlear electrode with precurved and straight sections |
| US7937154B2 (en) | 2005-12-08 | 2011-05-03 | Cochlear Limited | Promoting curvature and maintaining orientation of an electrode carrier member of a stimulating medical device |
| US7881811B2 (en) | 2005-12-08 | 2011-02-01 | Cochlear Limited | Flexible electrode assembly having variable pitch electrodes |
| US9402990B2 (en) | 2007-03-20 | 2016-08-02 | Cochlear Limited | Securing an implanted medical device in a patient |
| US8718795B2 (en) | 2007-03-20 | 2014-05-06 | Cochlear Limited | Securing an implanted medical device in a patient |
| WO2009067764A1 (en) * | 2007-11-30 | 2009-06-04 | Cochlear Limited | Cochlear implant with improved lumen arrangement |
| WO2010015016A1 (en) * | 2008-08-08 | 2010-02-11 | Cochlear Limited | Electrode for a cochlear implant |
| WO2010015017A1 (en) * | 2008-08-08 | 2010-02-11 | Cochlear Limited | Cochlear implant electrode lead |
| US8874235B1 (en) | 2008-12-12 | 2014-10-28 | Greatbatch Ltd. | Self fixing spinal cord stimulation paddle lead |
| AU2009222439B2 (en) | 2009-09-28 | 2011-07-21 | Cochlear Limited | Method and circuitry for measurement and control of stimulation current |
| US20140010396A1 (en) | 2011-03-29 | 2014-01-09 | Phonak Ag | CIC Hearing Aid |
| EP3057651B1 (en) * | 2013-10-15 | 2021-05-12 | Med-El Elektromedizinische Geraete GmbH | Electrode for common cavity cochlear malformation |
| CN121371485A (zh) | 2015-08-28 | 2026-01-23 | 科利耳有限公司 | 可植入刺激组件 |
| CN106063736B (zh) * | 2016-05-23 | 2018-11-02 | 佛山市第一人民医院 | 一种改进人工耳蜗植入专用骨槽定位器 |
| US11738193B2 (en) | 2016-10-28 | 2023-08-29 | Cochlear Limited | Barriers for electrodes |
| EP3510797B1 (en) * | 2016-11-01 | 2020-06-10 | Med-El Elektromedizinische Geraete GmbH | Actuated electrode lead in minimally invasive cochlear implant surgery |
| EP3538207B1 (en) | 2016-11-08 | 2023-10-18 | Advanced Bionics AG | Electrode arrays and cochlear implants including the same |
| EP3548137B1 (en) | 2016-12-01 | 2020-11-04 | Advanced Bionics AG | Cochlear implants including electrode arrays and methods of making the same |
| CN108379731A (zh) * | 2018-04-04 | 2018-08-10 | 中国计量大学 | 一种预弯型耳蜗电极植入机器装置 |
| TR202018288A2 (tr) * | 2020-11-16 | 2022-05-23 | Hacettepe Ueniversitesi Rektoerluek | Koklear i̇mplantlarda kullanilan atravmati̇k bi̇r elektrod demeti̇ si̇stemi̇ |
Family Cites Families (4)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| DK141034B (da) * | 1977-11-22 | 1979-12-31 | C C Hansen | Elektrode til indsaetning i oerets snegl (cochlea) |
| JP3522749B2 (ja) * | 1991-09-27 | 2004-04-26 | コックレア プロプライアタリー リミティド | 自己湾曲性蝸牛電極アレイ |
| DE4200030C2 (de) * | 1992-01-02 | 1996-09-12 | Eckhard Prof Dr Alt | Katheter |
| US5431696A (en) * | 1992-10-13 | 1995-07-11 | Atlee, Iii; John L. | Esophageal probe for transeophageal cardiac stimulation |
-
1996
- 1996-03-29 JP JP52871296A patent/JP3655314B2/ja not_active Expired - Fee Related
- 1996-03-29 CA CA002216703A patent/CA2216703A1/en not_active Abandoned
- 1996-03-29 AU AU50964/96A patent/AU699352B2/en not_active Ceased
- 1996-03-29 DE DE69625805T patent/DE69625805T2/de not_active Expired - Fee Related
- 1996-03-29 WO PCT/AU1996/000179 patent/WO1996031087A1/en not_active Ceased
- 1996-03-29 EP EP96907216A patent/EP0818123B1/en not_active Expired - Lifetime
Also Published As
| Publication number | Publication date |
|---|---|
| WO1996031087A1 (en) | 1996-10-03 |
| DE69625805D1 (de) | 2003-02-20 |
| EP0818123A1 (en) | 1998-01-14 |
| EP0818123B1 (en) | 2003-01-15 |
| AU699352B2 (en) | 1998-12-03 |
| AU5096496A (en) | 1996-10-16 |
| JPH11502441A (ja) | 1999-03-02 |
| CA2216703A1 (en) | 1996-10-03 |
| EP0818123A4 (en) | 1998-12-09 |
| DE69625805T2 (de) | 2003-11-13 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| EP0818123B1 (en) | Cochlear electrode implant assemblies with positioning system therefor | |
| US5545219A (en) | Cochlear electrode implant assemblies with positioning system therefor | |
| US5645585A (en) | Cochlear electrode implant assembly with positioning system therefor | |
| US6321125B1 (en) | Cochlear electrode system including distally attached flexible positioner | |
| AU702746B2 (en) | Bioresorbable polymer use in cochlear and other implants | |
| US8460315B2 (en) | Insertion tool system for an electrode array | |
| US6038484A (en) | Cochlear electrode with modiolar-hugging system including a flexible positioner | |
| US6208882B1 (en) | Stapedius reflex electrode and connector | |
| US9522268B2 (en) | Modified electrode lead for cochlear implants | |
| US9011384B2 (en) | Outer ear bone anchor | |
| CN105960262A (zh) | 具有防回弹部件的电极 | |
| EP0971660B1 (en) | Bioresorbable polymer use in cochlear and other implants | |
| CN107847735B (zh) | 避免电极阵列从耳蜗迁移的电极引线 | |
| US20200405351A1 (en) | Array insertion tool | |
| US10798502B2 (en) | Implantable transducer system | |
| CN111344040A (zh) | 可导航的可植入电极和塌陷的润滑剂储器 | |
| AU2002238300B2 (en) | Insertion tool system for an electrode array | |
| CN121511118A (zh) | 基于前庭造口的前庭刺激 | |
| CA2829386A1 (en) | Outer ear bone anchor |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20050201 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20050303 |
|
| R150 | Certificate of patent or registration of utility model |
Free format text: JAPANESE INTERMEDIATE CODE: R150 |
|
| LAPS | Cancellation because of no payment of annual fees |