JP3678086B2 - 車両の制御装置 - Google Patents
車両の制御装置 Download PDFInfo
- Publication number
- JP3678086B2 JP3678086B2 JP33370699A JP33370699A JP3678086B2 JP 3678086 B2 JP3678086 B2 JP 3678086B2 JP 33370699 A JP33370699 A JP 33370699A JP 33370699 A JP33370699 A JP 33370699A JP 3678086 B2 JP3678086 B2 JP 3678086B2
- Authority
- JP
- Japan
- Prior art keywords
- target
- fuel ratio
- output
- vehicle
- rotational speed
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Expired - Fee Related
Links
Images


Landscapes
- Control Of Driving Devices And Active Controlling Of Vehicle (AREA)
- Control Of Vehicle Engines Or Engines For Specific Uses (AREA)
- Gear-Shifting Mechanisms (AREA)
- Control Of Transmission Device (AREA)
Description
【発明の属する技術分野】
本発明は、内燃機関と無段変速機とを有する車両の制御装置に関する。
【0002】
【従来の技術】
ベルト式無段変速機として用いられるCVT(Continuously Variable Transmission )は、一般に、入力軸に連結されたプライマリプーリと出力軸に連結されたセカンダリプーリとの間にベルトを掛け回し、各プーリのシリンダに油圧を給排することで、プライマリプーリ及びセカンダリプーリの各溝幅を相対的に変化させて変速させるものである。
【0003】
従来、このようなCVTにて、コントローラは、ドライバが操作するアクセル開度と車両の速度(車速)とに基づいて、車両が必要とする要求出力が設定され、この要求出力が発揮されるようにCVTの変速比が設定される。そして、コントローラが設定された変速比となるように油圧制御することでプライマリプーリ及びセカンダリプーリの各溝幅を相対的に変化させ、車両をドライバの要求通りに走行させる。
【0004】
【発明が解決しようとする課題】
ところで、CVTが装着されたエンジンを有する車両では、ドライバが加速しようとアクセルペダルを踏み込むと、コントローラはアクセル開度と車速とに基づいて設定された要求出力が発揮されるようにCVTの変速比を高め、つまり、減速側に設定する。
【0005】
このようなCVTの変速制御において、例えば、ドライバが緩やかに加速しようと思ったが、不意にアクセルペダルを踏み過ぎて思った以上の加速を感じてしまい、その後、アクセルペダルの踏み過ぎに気がついてこのアクセルペダルを戻したりすることがある。この場合、エンジンは、大きなアクセル開度に見合った高馬力を得ようと、低回転で高負荷のエンリッチの運転領域に一度入ってから、アクセルペダルの戻しにより所望の馬力の運転領域に落ちつくこととなり、ここで燃費が悪化してしまうという問題がある。
【0006】
このような現象を詳細に説明する。図5にエンジンとCVTを有する車両における従来の制御装置による運転状態を表すグラフを示す。図5に示すように、エンジンの低回転低負荷の加速開始位置▲1▼から、ドライバが不意にアクセルペダルを踏み過ぎると、エンジンの運転状態は、アクセル開度と車速とに基づいて目標平均有効圧、つまり、エンジン負荷(出力)Peが設定され、馬力A曲線上の高負荷にある加速初期位置▲2▼に移る。そして、エンジン回転数Neの上昇と共に変速比が減速して馬力B曲線上の加速中期位置▲3▼に移り、馬力B曲線上を移動して加速終期位置▲4▼に移る。その後、ドライバがアクセルペダルを戻していくと、エンジン回転数Ne及びエンジン負荷Peが下がって所望の馬力A曲線上の所望の加速位置▲5▼に移る。このようなエンジンの運転状態の変化時には、車速はほぼ一定であり、エンジン回転数Ne及びエンジン負荷Peが上昇して加速途中でエンリッチゾーンに入ってしまい、燃費の悪化を招いている。
【0007】
なお、加速操作後の過渡時において加速性を十分に得られるようにしたものとして、例えば、特公平3−35536号公報に開示されたものがあるが、この技術は、キックダウン時は有効であるが、緩加速時だと出力が十分に得られず、また更に、CVTの慣性トルクにより加速感が得られないという問題がある。
【0008】
本発明はこのような問題を解決するものであって、車両の緩加速を適正に検出してエンリッチゾーンとならない目標出力を設定することで燃費の向上を図ると共に加速不良を防止してドライバビリティを向上した車両の制御装置を提供することを目的とする。
【0009】
【課題を解決するための手段】
上述の目的を達成するために請求項1の発明の車両の制御装置では、車両の緩加速が検出されてこのときの目標空燃比が理論空燃比よりも濃化側のときに運転状態に応じて目標馬力を算出し、この目標馬力を理論空燃比近傍で得るための目標出力及び目標回転速度を設定し、設定された目標出力及び目標回転速度となるように無段変速機の変速比及び内燃機関の出力を制御するようにしている。
【0010】
従って、車両の緩加速及び濃化空燃比が検出されると、目標馬力を理論空燃比近傍で得るための目標出力及び目標回転速度を設定するため、内燃機関の運転状態がエンリッチゾーンになることはなく、過剰なアクセルペダルの踏み込みによるドライバの不用意な加速に伴う燃費の悪化が防止される。
【0011】
また、請求項2の発明の車両の制御装置では、無段変速機の入力軸の実回転速度を検出し、目標回転速度とこの実回転速度とに基づいて目標出力を補正し、補正された目標出力に基づいて内燃機関の出力を制御するようにしている。従って、無段変速機の入力軸の実回転速度を用いて内燃機関の出力を制御するため、加速不良を防止してドライバビリティを向上できる。
更に、請求項3の発明の車両の制御装置では、補正された目標出力と実回転速度とから第2目標空燃比を求めると共に、第2目標空燃比が理論空燃比よりも濃化側である場合には理論空燃比と実回転速度から目標出力を新たに求め、該目標出力に基づいて内燃機関の出力を制御するようにしている。従って、無段変速機の入力軸の実回転速度を用いて内燃機関の出力を制御するため、エンリッチ域に突入することが防止されて燃費の悪化を防止できる。
【0012】
【発明の実施の形態】
以下、図面に基づいて本発明の実施形態を詳細に説明する。
【0013】
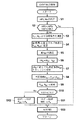
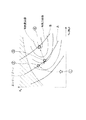
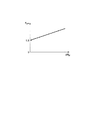
図1に本発明の一実施形態に係る車両の制御装置の概略構成、図2に本実施形態の車両の制御装置によるCVT出力制御のフローチャート、図3に車両の緩加速時におけるプライマリ回転数及びエンジン負荷を表すグラフ、図4にプライマリ回転数偏差に対する補正係数を表すグラフを示す。
【0014】
本実施形態の車両の制御装置において、図1に示すように、エンジン11の駆動軸12はトルクコンバータ13に接続され、このトルクコンバータ13の出力軸14は伝達クラッチ15を介して無段変速機としてのCVT16の入力軸(プライマリシャフト)17と断接可能となっており、この伝達クラッチ15は図示しない油圧駆動装置で作動するアクチュエータ18により駆動可能となっている。このCVT16はエンジン11側に連結されたプライマリプーリ19と車両の騒動軸側に連結されたセカンダリプーリ20と両プーリ19,20間に掛け渡されたベルト21等とから構成され、プライマリシャフト17に入力された回転が、同軸一体のプライマリプーリ19からベルト21を介してセカンダリプーリ20へ入力され、セカンダリシャフト22に出力されるようになっている。
【0015】
即ち、プライマリプーリ19は固定シーブ19aと可動シーブ19bとを有し、可動シーブ19bの背面側にプライマリシリンダ19cが形成されている。従って、このプライマリシリンダ19cに油圧を給排することで固定シーブ19aに対して可動シーブ19bを移動し、プーリの溝幅を可変とすることができる。一方、同様に、セカンダリプーリ20は固定シーブ20aと可動シーブ20bとを有し、可動シーブ20bの背面側にセカンダリシリンダ20cが形成されている。従って、このセカンダリシリンダ20cに油圧を給排することで固定シーブ20aに対して可動シーブ20bを移動し、プーリの溝幅を可変とすることができる。
【0016】
また、このCVT16は油圧回路により制御されるようになっている。即ち、セカンダリシリンダ20cにはレギュレータバルブ23により調圧されたセカンダリ油圧(ライン圧)が加えられ、プライマリシリンダ19cには、ライン圧が変速比制御バルブ24により調圧されたプライマリ油圧が加えられる。なお、25はオイルパン、26はオイルパン25内の油をレギュレータバルブ23側へ供給するオイルポンプである。
【0017】
そして、CVT16のセカンダリシャフト22は発進クラッチ27を介してデファレンシャルギヤ28に接続されており、この発進クラッチ27は図示しない油圧駆動装置で作動するアクチュエータ29により駆動可能となっており、セカンダリシャフト22から左右の駆動輪30へのトルク伝達量を調整することができる。
【0018】
また、車両にはエンジン11やCVT16などを制御するエンジンの電子制御ユニット(ECU)31が設けられ、このECU31には、入出力装置、制御プログラムや制御マップ等の記憶を行う記憶装置、中央処理装置及びタイマやカウンタ類が具備されており、このECU31によりエンジン11の総合的な制御が実施される。即ち、エンジン回転数センサ(クランク角センサ)32、車速センサ33、アクセルペダルのポジションセンサ34、プライマリ回転数センサ35などの各種センサ類の検出情報がECU31に入力され、ECU31が各種センサ類の検出情報に基づいて、燃料噴射モードや燃料噴射量、点火時期等を決定する。更に、ECU31は、CVT16のレギュレータバルブ23及び変速比制御バルブ24の油圧を制御することでプーリ比を変え、変速比を設定変更することができる。なお、伝達クラッチ15及び発進クラッチ27の各アクチュエータ18,29の制御もECU31が行う。
【0019】
ところで、本実施形態の車両の制御装置にあって、ECU31は、車両の緩加速及びエンリッチ域加速を検出(緩加速及びエンリッチ域加速検出手段)し、車両の緩加速及びエンリッチ域加速が検出されたときにはそのときの運転状態に応じて目標馬力を算出(目標馬力算出手段)し、この目標馬力を理論空燃比近傍で得るための目標出力及び目標回転速度を設定(目標値設定手段)し、設定された目標出力及び目標回転速度となるようにCVT16の変速比及びエンジン11の出力を制御(制御手段)するようにしている。具体的には、CVT16の入力軸(プライマリシャフト17)の実回転速度を検出(回転速度検出手段)し、目標回転速度と回転速度検出手段が検出した実回転速度とに基づいて目標出力を補正(目標出力補正手段)し、補正された目標出力に基づいてエンジン11の出力を制御するようにしている。
【0020】
ここで、上述した本実施形態の車両の制御装置におけるECU31の制御を図2のフローチャート及び図3の車両の緩加速及びエンリッチ域加速時における運転状態の変化を表すグラフに基づいて詳細に説明する。
【0021】
図2に示すように、まず、ステップS1にて、アクセルポジションセンサ34が検出したアクセル開度APSとエンジン回転数センサ32が検出したエンジン回転数Neを読み込む。そして、ステップS2では、このアクセル開度APSが所定のアクセル開度APSS より小さく、且つ、目標空燃比KAFが14.7より小さいかどうかを検出することで、車両の緩加速及びエンリッチ域加速を判定する。なお、この場合、目標空燃比KAFは、エンジン回転数とエンジン負荷Peとから求められる。そして、アクセル開度APSが所定のアクセル開度APSS 以上、または、目標空燃比KAFが14.7以上であれば、車両は急加速あるいは定常運転等であると判定し、ステップS13に移行してエンジン11及びCVT16を通常通り出力制御する。
【0022】
一方、ステップS2にて、このアクセル開度APSが所定のアクセル開度APSS より小さく、且つ、目標空燃比KAFが14.7より小さければ、車両の緩加速及びエンリッチ域加速を判定してステップS3に移行する。このステップS3では、このときの運転状態に応じてエンジン11の目標平均有効圧である目標Pe1 と、CVT16の目標プライマリ回転数である目標Np1 を読み込み、この目標Pe1 と目標Np1 に基づいて目標馬力PSを演算する。この場合、図3のグラフにて、エンジン11の低回転低負荷の加速開始位置▲1▼から、ドライバが不意にアクセルペダルを踏み過ぎると、エンジン11の目標Peは馬力A曲線上の高負荷にあるエンリッチゾーンとなる。そのため、ステップS4では、この目標馬力PSをストイキフィードバックS−F/B領域(理論空燃比近傍)で得るために、目標Pe1 及び目標Np1 を馬力A曲線上の目標Pe2 及び目標Np2 (加速位置▲3▼)に変更する。
【0023】
ところが、ECU31が目標Pe2 及び目標Np2 を設定しても、CVT16では変速遅れが生ずることから、このCVT16の変速遅れによるCVT16のプライマリシャフト17の回転上昇の遅れが発生してしまう。そのため、この間、目標Pe2 を補正してプライマリシャフト17の回転上昇の遅れに伴い発生する馬力低下を抑制するようにしている。即ち、ステップS5にて、プライマリ回転数センサ35が検出したCVT16のプライマリシャフト17の実回転数Npr を読み込み、ステップS6で、この実回転数Npr と目標Np2 との偏差ΔNpを演算する。そして、ステップS7にて、この偏差ΔNpに基づいて図4に示す補正係数マップからPe補正係数KPeを求め、ステップS8で目標Np2 にPe補正係数KPeを乗算することで、補正目標Pea を算出する。このように求められた補正目標Pea と実回転数Npr との位置が、図3にて表す加速中継位置▲2▼である。これによってCVT16の変速遅れに伴う加速不良を防止している。
【0024】
そして、ステップS9では、この補正目標Peaと実回転数Nprとから目標空燃比KAFT (第2目標空燃比)を求め、ステップS10にて、求めた目標空燃比KAFTが14.7より小さいかどうかを判定、つまり、図3にて表す加速中継位置(2)がエンリッチゾーンにあるかどうかを確認する。このステップS10で、目標空燃比KAFTが14.7より小さくて加速中継位置(2)がエンリッチゾーンにあると、ステップS11にて、目標空燃比KAFを14.7に設定すると共に、実回転数Nprにより目標Peを設定する。これにより馬力が低下するために加速感が若干悪化するものの、エンリッチ域に突入することが防止されて燃費の悪化を防止できる。一方、ステップS10で、目標空燃比KAFTが14.7以上で加速中継位置(2)がS−F/Bゾーンにあると、ステップS12にて、目標空燃比KAFを補正目標Peaと実回転数Nprとから求めた目標空燃比KAFTに設定すると共に、目標Peaを目標Peに設定する。そして、設定した目標空燃比KAF及び目標Peに基づいてエンジン11の出力を制御するようにしている。
【0025】
従って、車両の緩加速及びエンリッチ域加速時におけるCVT16の変速中は、加速開始位置▲1▼からS−F/Bゾーンにある加速中継位置▲2▼を介して加速位置▲3▼に移行する。そして、この加速位置▲3▼からエンジン回転数Ne(プライマリ回転数Np)及びエンジン負荷Peが上昇して馬力B曲線上に移行していくこととなる。
【0026】
このように本実施形態の車両の制御装置にあっては、車両の緩加速及びエンリッチ域加速が検出されると、目標馬力PSを理論空燃比近傍で得るためのエンジン11の目標Pe2 及びCVT16の目標Np2 を設定しており、エンジン11の運転状態がエンリッチゾーンになることはなく、過剰なアクセルペダルの踏み込みによるドライバの不用意な加速に伴う燃費の悪化が防止される。そして、この場合、CVT16のプライマリシャフト17の実回転速度Npr を検出し、実回転数Npr と目標Np2 との偏差ΔNpに基づいてPe補正係数KPeを求め、このPe補正係数KPeにより目標Np2 を補正しており、加速不良を防止してドライバビリティを向上できる。
【0027】
なお、上述した実施形態では、車両の緩加速をアクセル開度APSに基づいて判定したが、アクセル開度APSに代えてアクセル開度の変化率としてもよいし、また、スロットル開度を用いてもよい。更に、目標空燃比KAFT がストイキ近傍となるように上限値を制限していたが、加速不良が大きいと考えられる場合では、この上限値設定を削除してもよい。また更に、上記実施形態では、S−F/Bとなるように目標Np等を設定してもよく、特に、フィードバック制御でなくてもよいし、また。リーン空燃比としてもよい。また、上述した実施形態では、無段変速機としてベルト式CVT16を用いたが、トロイダル式CVTなど他の方式の無段変速機を用いてもよい。
【0028】
【発明の効果】
以上、実施形態において詳細に説明したように請求項1の発明の車両の制御装置によれば、車両の緩加速及びエンリッチ域加速時の運転状態に応じて算出された目標馬力を理論空燃比近傍で得るための目標出力及び目標回転速度を設定し、設定された目標出力及び目標回転速度となるように無段変速機の変速比及び内燃機関の出力を制御するようにしたので、内燃機関の運転状態がエンリッチゾーンになることはなく、過剰なアクセルペダルの踏み込みによるドライバの不用意な加速に伴う燃費の悪化を防止することができる。
【0029】
また、請求項2の発明の車両の制御装置によれば、無段変速機の入力軸の実回転速度を検出し、目標回転速度とこの実回転速度とに基づいて目標出力を補正し、補正された目標出力に基づいて内燃機関の出力を制御するようにしたので、加速不良を防止してドライバビリティを向上することができる。
更に、請求項3の発明の車両の制御装置によれば、補正された目標出力と実回転速度とから第2目標空燃比を求めると共に、第2目標空燃比が理論空燃比よりも濃化側である場合には理論空燃比と実回転速度から目標出力を新たに求め、該目標出力に基づいて内燃機関の出力を制御するようにしたので、無段変速機の入力軸の実回転速度を用いて内燃機関の出力を制御するため、エンリッチ域に突入することが防止されて燃費の悪化を防止できる。
【図面の簡単な説明】
【図1】本発明の一実施形態に係る車両の制御装置の概略構成図である。
【図2】本実施形態の車両の制御装置によるCVT出力制御のフローチャートである。
【図3】車両の緩加速時におけるプライマリ回転数及びエンジン負荷を表すグラフである。
【図4】プライマリ回転数偏差に対する補正係数を表すグラフである。
【図5】エンジンとCVTを有する車両における従来の制御装置による運転状態を表すグラフである。
【符号の説明】
11 エンジン(内燃機関)
16 CVT(式無段変速機)
17 プライマリシャフト
23 レギュレータバルブ
24 変速比制御バルブ
31 エンジン用電子回路ユニット、ECU(目標馬力算出手段、目標値設定手段、制御手段、目標出力補正手段)
32 エンジン回転数センサ
33 車速センサ
34 アクセルポジションセンサ
35 プライマリ回転数センサ(回転速度検出手段)
Claims (3)
- 内燃機関及び無段変速機を有する車両の制御装置において、
前記車両の緩加速を検出する緩加速検出手段と、
該緩加速時の目標空燃比を設定する目標空燃比設定手段と、
前記緩加速検出手段により前記車両の緩加速が検出され且つ前記目標空燃比設定手段により設定される目標空燃比が理論空燃比よりも濃化側のときに運転状態に応じて目標馬力を算出する目標馬力算出手段と、
該目標馬力算出手段により算出された目標馬力を理論空燃比近傍で得るための目標出力及び目標回転速度を設定する目標値設定手段と、
該目標値設定手段により設定された目標出力及び目標回転速度となるように前記無段変速機の変速比及び前記内燃機関の出力を制御する制御手段と
を具えたことを特徴とする車両の制御装置。 - 請求項1記載の車両の制御装置において、
前記無段変速機の入力軸の実回転速度を検出する回転速度検出手段と、
前記目標回転速度と該回転速度検出手段が検出した実回転速度とに基づいて前記目標出力を補正する目標出力補正手段とを有し、
前記制御手段は、該目標出力補正手段により補正された前記目標出力に基づいて前記内燃機関の出力を制御することを特徴とする車両の制御装置。 - 請求項2記載の車両の制御装置において、
前記制御手段は、補正された前記目標出力と前記実回転速度とから第2目標空燃比を求めると共に、第2目標空燃比が理論空燃比よりも濃化側である場合には理論空燃比と前記実回転速度から目標出力を新たに求め、該目標出力に基づいて前記内燃機関の出力を制御することを特徴とする車両の制御装置。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP33370699A JP3678086B2 (ja) | 1999-11-25 | 1999-11-25 | 車両の制御装置 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP33370699A JP3678086B2 (ja) | 1999-11-25 | 1999-11-25 | 車両の制御装置 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JP2001150981A JP2001150981A (ja) | 2001-06-05 |
| JP3678086B2 true JP3678086B2 (ja) | 2005-08-03 |
Family
ID=18269064
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP33370699A Expired - Fee Related JP3678086B2 (ja) | 1999-11-25 | 1999-11-25 | 車両の制御装置 |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP3678086B2 (ja) |
Families Citing this family (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| KR102948017B1 (ko) * | 2022-07-19 | 2026-04-06 | 주식회사 현대케피코 | 주행중 aps 파셜 팁인시의 댐퍼클러치 제어 방법 및 장치 |
-
1999
- 1999-11-25 JP JP33370699A patent/JP3678086B2/ja not_active Expired - Fee Related
Also Published As
| Publication number | Publication date |
|---|---|
| JP2001150981A (ja) | 2001-06-05 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| US8078372B2 (en) | Output control device for internal combustion engine | |
| US6565481B2 (en) | Input torque limiting device for an infinitely variable transmission | |
| US6574541B2 (en) | Vehicle drive system | |
| US6063004A (en) | Control apparatus and control method for an engine powertrain of a vehicle | |
| JP2008239130A (ja) | 車両の制御装置 | |
| JP2004263647A (ja) | 車両の発進制御装置 | |
| US5468195A (en) | Apparatus and method for control of a vehicle fitted with an automatic continuously variable transmission | |
| US8909441B2 (en) | Driving power source rotational speed control device and driving power source rotational speed control method | |
| US8996264B2 (en) | Control device for continuously variable transmission and control method for continuously variable transmission | |
| JP2005240576A (ja) | 車両の制御装置 | |
| JP3304654B2 (ja) | エンジントルク制御装置 | |
| JP2004183854A (ja) | 無段変速機の変速制御装置 | |
| JP2001150981A (ja) | 車両の制御装置 | |
| JP3879795B2 (ja) | 内燃機関の燃料噴射制御装置 | |
| JP3591395B2 (ja) | 車両用油圧式無段変速機の変速制御装置 | |
| JP3307015B2 (ja) | リーンバーンエンジンと無段変速機の総合制御装置 | |
| JP2000120472A (ja) | 車両の駆動力制御装置 | |
| JP4340434B2 (ja) | 無段変速機の変速制御装置 | |
| JP3358580B2 (ja) | 車両の制御装置 | |
| JP2002180873A (ja) | 車両の駆動力制御装置 | |
| JPH1150870A (ja) | エンジンの出力制御装置 | |
| JP2025008725A (ja) | エンジンの過回転防止制御方法および装置 | |
| JP3610752B2 (ja) | 車両用出力制御装置 | |
| JP3230402B2 (ja) | 変速機の変速制御装置 | |
| JPH10281275A (ja) | 車両の無段変速機制御装置 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A977 | Report on retrieval |
Free format text: JAPANESE INTERMEDIATE CODE: A971007 Effective date: 20040123 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20040601 |
|
| A521 | Written amendment |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20040720 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20050419 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20050502 |
|
| S531 | Written request for registration of change of domicile |
Free format text: JAPANESE INTERMEDIATE CODE: R313531 |
|
| R350 | Written notification of registration of transfer |
Free format text: JAPANESE INTERMEDIATE CODE: R350 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20080520 Year of fee payment: 3 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20090520 Year of fee payment: 4 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20100520 Year of fee payment: 5 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20100520 Year of fee payment: 5 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20110520 Year of fee payment: 6 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20110520 Year of fee payment: 6 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20120520 Year of fee payment: 7 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20130520 Year of fee payment: 8 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20140520 Year of fee payment: 9 |
|
| LAPS | Cancellation because of no payment of annual fees |