JP3701843B2 - 荷物昇降装置 - Google Patents
荷物昇降装置 Download PDFInfo
- Publication number
- JP3701843B2 JP3701843B2 JP2000168282A JP2000168282A JP3701843B2 JP 3701843 B2 JP3701843 B2 JP 3701843B2 JP 2000168282 A JP2000168282 A JP 2000168282A JP 2000168282 A JP2000168282 A JP 2000168282A JP 3701843 B2 JP3701843 B2 JP 3701843B2
- Authority
- JP
- Japan
- Prior art keywords
- load
- height
- lifting
- deflection amount
- speed
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Expired - Fee Related
Links
Images



Landscapes
- Forklifts And Lifting Vehicles (AREA)
Description
【発明の属する技術分野】
この発明は、少なくともマストに対して上下に移動する荷物昇降用キャリッジと、このキャリッジに水平にシフト移動可能に装着されたターレットヘッドと、このターレットヘッドの軸に対して左右旋回可能に装着されたフォークとから成る荷物昇降装置に関する。
【0002】
【従来の技術】
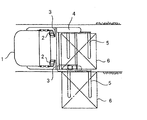
従来、ラックフォークは、図7及び図8に示すように構成されている。即ち、図7及び図8に示すように、ラックフォーク1は、マスト2内に昇降可能に荷物昇降用キャリッジ3が設けられ、このキャリッジ3に左右にシフト移動可能にターレットヘッド4が装着されると共に、このターレットヘッド4の軸に対して左右旋回可能にフォーク5が装着されて構成されている。
【0003】
そして、指定されたラックの位置まで走行すると、そのラックにパレットごと荷物6の積み卸しをするために、フォーク5がラックに対向するようにフォーク5を旋回すると共に、ターレットヘッド4を所定のシフトアウト量だけラック方向に移動し、荷物6の積み卸しを行っている。
【0004】
このとき、無人ラックフォークの場合、床面の軌道に沿って埋設された磁性体を車体に設けた磁気センサにより検知し、走行位置を検出しながら自律走行するように制御し、所定の停止位置に到達したときに停止制御され、上記したような荷物の積み卸し制御が行われる。
【0005】
ところで、このようなラックフォークでは、図9(a)に示すように、ラック8の指定の棚に荷物6の積み卸しを行う場合に、図9(b)に示すように、荷物6の重さと、積み卸しを行うときの高さに応じてマスト2がたわむため、荷物6の積み卸し位置がそのたわみ量Δに応じてばらつき、円滑な積み卸し作業を行うことができない。
【0006】
即ち、マスト2のたわみが大きいときには、図9(c)に示すように、荷物6をラック8の棚の所定位置よりも余分に奥側に置いてしまったり、或いはマスト2のたわみ量が少ないときには、パレットにフォーク5を差し込んで荷物6を取り出す場合に、フォーク5の差込量が不足して荷物6をパレットごと安定して持ち上げることができなくなるおそれがあった。
【0007】
【発明が解決しようとする課題】
しかしながら、上記した従来のラックフォーク1では、このようなマスト2のたわみを考慮してターレットヘッド4のシフトアウト量を調整する制御機能は設けられていないことから、ラックフォーク1により荷物6の積み卸しを安定して行うことができないという問題があった。
【0008】
そこで、本発明は、マストのたわみ量を検出してターレットヘッドのシフトアウト量を調整し、常に適正な荷物の積み卸しを安定して実現できるようにすることを目的とする。
【0009】
【課題を解決するための手段】
上記した目的を達成するために、本発明は、マストに対して上下に移動する荷物昇降用キャリッジと、このキャリッジに水平にシフト移動可能に装着されたターレットヘッドと、このターレットヘッドの軸に対して左右旋回可能に装着されたフォークとから成る荷物昇降装置において、荷物の昇降速度を検出する速度検出手段と、前記速度検出手段により検出される荷物の昇降速度の大きさから荷物の重さを検出する荷重検出手段と、荷物の高さを検出する高さ検出手段と、前記荷重検出手段により検出される荷物の重さ、及び前記高さ検出手段により検出される荷物の高さに応じ、これに対応したマストのたわみ量を導出するたわみ量導出手段と、前記たわみ量導出手段により導出されるたわみ量に応じて前記ターレットヘッドのシフトアウト量を調整するシフトアウト量調整手段とを備えていることを特徴としている。
【0010】
このような構成によれば、荷重検出手段により検出される荷物の重さ、及び高さ検出手段により検出される荷物の高さに対応したマストのたわみ量がたわみ量導出手段により導出され、導出されたマストのたわみ量に応じてターレットヘッドのシフトアウト量がシフトアウト量調整手段により調整されるため、従来のような荷物の積み卸しの位置ずれが生じることもなく、常に適正な荷物の積み卸しを安定して実現できる。
【0011】
また、本発明は、前記たわみ量導出手段が予め導出された荷物の各々の重さにおける荷物の各高さごとのたわみ量データを格納した格納部を備え、前記荷重検出手段により検出される荷物の重さ、及び前記高さ検出手段により検出される荷物の高さに対応したたわみ量を前記格納部から読み出して導出することを特徴としている。
【0012】
このような構成によれば、荷重検出手段により検出される荷物の重さ、及び高さ検出手段により検出される荷物の高さに対応したマストのたわみ量を的確に導出することができる。
【0013】
また、本発明は、前記シフトアウト量調整手段は、前記たわみ量導出手段により導出されるたわみ量が大きいときにはシフトアウト量を小さく調整することを特徴としている。
【0014】
このような構成によれば、マストのたわみが大きいときには、シフトアウト量が小さく調整されるため、この調整を行わない従来のように、荷物をラックの棚の所定位置よりも余分に奥側に置いてしまうこともない。一方、マストのたわみ量が少なければ大きいときに比べてシフトアウト量は大きく調整されるため、フォークを差し込んで荷物を取り出す場合に、フォークの差込量が不足することもない。
【0015】
また、本発明は、前記速度検出手段は、前記キャリッジの昇降距離に応じた数のパルスを発生するエンコーダと、所定時間当りの前記パルス数をカウントして昇降速度を算出することを特徴としている。
【0016】
このような構成によれば、荷物の昇降速度を検出することができ、こうして検出した昇降速度の大きさから荷物の重さを精度よく検出することができる。
【0017】
また、本発明は、前記高さ検出手段は、前記速度検出手段のエンコーダからのパルス数に基づく前記キャリッジの昇降距離から荷物の高さを導出することを特徴としている。このような構成によれば、荷物の高さを精度よく導出することができる。
【0018】
【発明の実施の形態】
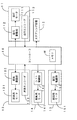
この発明を無人ラックフォークに適用した場合の一実施形態について図1ないし図6を参照して説明する。但し、図1は制御系統のブロック図、図2ないし図5は動作説明図、図6は動作説明用フローチャートである。
【0019】
尚、本実施形態におけるラックフォークは、自動運転をするために運転席がない点を除いて図7及び図8に示す構成と基本的に同じであるため、以下の説明では外観構成の説明は図7及び図8を参照することとし、主として制御系統の構成及びその動作について説明する。
【0020】
本実施形態における無人ラックフォークの制御系統は、図1に示すように、走行モータ等を制御する走行駆動装置11、駆動操舵輪(図示せず)を操舵するステアリング装置12と、キャリッジ3の昇降駆動装置13と、ターレットヘッド4のシフト駆動装置14と、フォーク5の旋回駆動装置15と、これら全体のコントローラ16とにより構成される。
【0021】
走行駆動装置11は、駆動操舵輪(図示せず)の駆動用の走行モータ111、この走行モータ111を駆動する走行駆動部112、及び走行モータ111の回転数から走行距離を導出するための走行エンコーダ113を備えている。
【0022】
このとき、図示はされていないが、床面の軌道に沿って埋設された磁性体を車体に設けた磁気センサにより検知して走行位置を検出しながら自律走行し、所定の停止位置に到達したときに停止制御されるように、コントローラ16により走行モータ駆動部112が制御される。
【0023】
昇降駆動装置13は、キャリッジ3の昇降用モータ131と、コントローラ16からの昇降制御信号に基づき昇降用モータ131を駆動する昇降駆動部132と、昇降用モータ131によるキャリッジ3の昇降距離に応じた数のパルスを発生する昇降エンコーダ133とを備え、この昇降エンコーダ133による所定時間当りのパルス数がコントローラ16によりカウントされて昇降速度が算出される。
【0024】
このとき、昇降エンコーダ133は、例えばロータリエンコーダから成り、キャリッジ3にワイヤ或いはチェーンの一端が固定され、マスト2の上端部においてガイドローラによりその中間部が案内されたワイヤ或いはチェーンの他端側が昇降用モータ131の回転により巻き取り或いは繰り出されてキャリッジ3が昇降され、その際の昇降用モータ131の回転によるキャリッジ3の昇降距離に応じた個数のパルスを発生する。
【0025】
シフト駆動装置14は、ターレットヘッド4の駆動用モータ141と、コントローラ16からのシフト制御信号に基づき駆動用モータ141を駆動するシフト駆動部142とを備えている。このシフト駆動装置14はコントローラ16と共にシフトアウト量調整手段を構成する。
【0026】
旋回駆動装置15は、フォーク5の旋回用モータ151と、コントローラ16からの旋回制御信号に基づき旋回用モータ151を駆動する旋回駆動部152とを備えている。
【0027】
また、コントローラ16は、制御プログラムを格納したROM、データの記憶用RAM等から成るメモリM、並びに演算処理部を備えたマイクロコンピュータから成る。ここで、メモリMは、図1に示すような内蔵メモリ以外に、外部記憶装置により構成されていてもよい。
【0028】
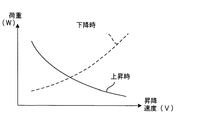
そして、メモリMには、格納部として、図2に示すような荷物6の重さWとその各荷重下での荷物6の昇降速度Vとの関係を示すデータ、並びに図3に示すような荷物6の各々の重さWにおける荷物6の高さHごとのマスト2のたわみ量Δとの関係を示すデータを、テーブル化して予め格納されている。このとき、たわみ量Δとは、例えば荷重がゼロ、つまり荷物がないときのマスト2のたわみ量を基準とした水平移動距離である。
【0029】
即ち、フォーク5に載置された荷物6を昇降する際、フォーク5に大きな荷重がかかるとき、上昇時の速度は遅くなり、逆に下降時の速度は速くなるので、このような荷物6の上昇時と下降時の状態に対応できるように、コントローラ16のメモリMには、図2に示すように、荷物6が上昇されるときの荷重Wと昇降速度Vとの関係を示すデータ(同図中の実線)と、荷物6が下降されるときの荷重Wと昇降速度Vとの関係を示すデータ(同図中の破線)とがそれぞれ記憶されている。
【0030】
また、マスト2のたわみ量Δは、荷物6の高さHだけでなく荷物の重さWにも影響されるため、コントローラ16のメモリMには、図3に示すように、それぞれの重さW(W0、W1、W2、…)に応じた荷物6の高さHとたわみ量Δとの関係を示すデータ(同図中の破線、実線、一点鎖線などで示す)が記憶されている。
【0031】
ところで、コントローラ16は、所定時間T当りに昇降エンコーダ133から発生されるパルス数をカウントするカウンタを備え、このカウンタによりカウントされる所定時間T当りのパルス数から荷物6の昇降速度Vを算出する。また、コントローラ16は、上記したように算出した昇降速度Vの大きさに対応する荷物6の重さWをメモリMから読み出す。
【0032】
例えば、図4(a)に示すように、所定時間Tに発生されるパルス数が多いときには昇降速度は速く、図4(b)に示すように、所定時間Tに発生されるパルス数が少ないときには昇降速度は遅い。このコントローラ16による速度算出処理が速度検出手段に相当し、コントローラ16による重さWの導出処理が荷重検出手段に相当する。
【0033】
更に、コントローラ16は、昇降エンコーダ133から発生されるパルスの総数をカウントするカウンタも備え、このカウンタによりカウントされるパルス数に基づくキャリッジ3の昇降距離から荷物6の高さHを導出する。このとき、昇降エンコーダ133から1パルス当りのキャリッジ3の昇降距離は予め対応づけられているため、パルスの総数をカウントすればキャリッジ3の昇降距離がわかり、基準位置からの昇降距離に基づき荷物のどの高さにあるかがわかる。このコントローラ16による高さ検出処理が高さ検出手段に相当する。
【0034】
そして、ラック8の指定の棚に荷物6の積み卸しを行う場合に、図5(a)に示すように、荷物6の重さWと、そのときの荷物6の高さHに応じてマスト2がたわむが、これら重さW及び高さHがコントローラ16によりそれぞれ検出され、検出された重さW及び高さHに対応するたわみ量ΔがメモリMから読み出され、読み出されたたわみ量Δに応じてターレットヘッド4のシフトアウト量が調整され、図5(b)に示すように、適正な状態で荷物6の積み卸しが行われるのである。このような、コントローラ16によるたわみ量Δの導出処理がたわみ量導出手段に相当する。
【0035】
このとき、コントローラ16により導出されるたわみ量Δが大きいときには、ターレットヘッド4のシフトアウト量が小さく調整され、逆にたわみ量Δが小さければ大きいときに比べてシフトアウト量は大きく調整される。
【0036】
次に、動作について図6のフローチャートを参照して説明する。いま、ラック8の指定の棚に荷物6の積み卸しを行う場合、図6に示すように、所定の位置まで走行する間に昇降駆動部132により昇降用モータ131が駆動され(S1)、キャリッジ3が指定の棚の高さまで上昇或いは下降される。このようにキャリッジ3を昇降する間に、コントローラ16により昇降エンコーダ133から発生されるパルスに基づいて運搬中の荷物6の重さが検出される。
【0037】
即ち、昇降エンコーダ133から発生されるパルスがコントローラ16により取り込まれ、所定時間T当りのパルス数Nがカウンタによりカウントされ(S2)、
▲1▼V=k・N/T(但し、kは1パルス当りに対応する昇降距離)
の式に従い、荷物6の昇降速度Vが算出される(S3)。
【0038】
続いて、コントローラ16により算出された昇降速度Vと、メモリMに記憶されている図2のデータとに基づいて荷物6の重さWが算出される(S4、S5)。つまり、昇降モータ131により荷物6を上昇させるときには、図2中の実線で示すデータを利用して上記した▲1▼式による昇降速度Vに対応した荷重Wの値が決定される。一方、昇降モータ131により荷物6を下降させるときには、図2中の破線で示すデータを利用して上記した▲1▼式による昇降速度Vに対応した荷重Wの値が決定される。
【0039】
また、コントローラ16により、昇降エンコーダ133から出力されるパルス数Nから、キャリッジ3の昇降距離(=k・N)が算出され、ラック8の指定の棚上に荷物6をパレットごと載せることができる高さにフォーク5が保持された時点で、荷物6の基準位置からの高さHが求められる(S6)。
【0040】
更に、コントローラ16により、導出された荷物6の重さW及び高さHから、メモリMに記憶されている図3に示すデータのうち、該当する荷物6の重さWにおけるそのときの高さHに対応するたわみ量Δが読み出され、マスト2のたわみ量Δが決定され(S7、S8)、コントローラ16により、決定されたたわみ量Δに応じてターレットヘッド4のシフトアウト量が調整される(S9)。
【0041】
このようにすると、マスト2のたわみ量Δが大きいときには、シフトアウト量が小さく調整されるため、荷物6をラック8の棚の所定位置よりも余分に奥側に置いてしまうこと未然に防げる。一方、マストのたわみ量が少なければ大きいときに比べてシフトアウト量は大きく調整されるため、パレットにフォーク5を差し込んで荷物6を取り出す場合に、フォーク5の差込量が不足して荷物6をパレットごと安定して持ち上げられなくなることを防止できる。
【0042】
従って、上記した実施形態によれば、荷物の重さW、及び荷物の高さHに対応したマスト2のたわみ量Δが導出され、導出されたたわみ量Δに応じてターレットヘッド4のシフトアウト量が調整されるため、従来のように荷物6の積み卸しの位置ずれが生じることもなく、常に適正な荷物6の積み卸しを安定して実現できる。
【0043】
また、キャリッジ3の昇降距離に応じて昇降エンコーダ133から発生される所定時間当りのパルス数をカウントして昇降速度Vを算出し、この昇降速度Vから荷物6の重さWを算出するため、荷物6の重さを精度よく検出することができる。
【0044】
更に、昇降エンコーダ133から発生されるパルス総数に基づくキャリッジ4の昇降距離から荷物6の高さHを求めるため、荷物6の高さを精度よく導出することができる。
【0045】
なお、上記した実施形態では、昇降エンコーダ133からのパルスに基づいて昇降速度V、荷物の重さW、高さHを検出するようにした場合について説明しているが、その他の手段によりこれら昇降速度V、荷物の重さW、高さHをそれぞれ検出してもよいのは勿論である。
【0046】
更に、上記した実施形態では、無人ラックフォークを例とした場合について説明しているが、無人式でない場合であってもこの発明を同様に適用することができて上記した実施形態と同等の効果を得ることができる。
【0047】
要するに、本発明は、少なくともマストに対して上下に移動する荷物昇降用キャリッジと、このキャリッジに水平にシフト移動可能に装着されたターレットヘッドと、このターレットヘッドの軸に対して左右旋回可能に装着されたフォークとから成る荷物昇降装置であれば適用可能であり、特に走行機能を備えていなくても構わない。
【0048】
また、本発明は上記した実施形態に限定されるものではなく、その趣旨を逸脱しない限りにおいて上述したもの以外に種々の変更を行うことが可能である。
【0049】
【発明の効果】
以上のように、請求項1に記載の発明によれば、荷重検出手段により検出される荷物の重さ、及び高さ検出手段により検出される荷物の高さに対応したマストのたわみ量がたわみ量導出手段により導出され、導出されたたわみ量に応じてターレットヘッドのシフトアウト量がシフトアウト量調整手段により調整されるため、従来のような荷物の積み卸しの位置ずれが生じることもなく、常に適正な荷物の積み卸しを安定して実現することができ、信頼性の優れたラックフォークなどの荷物昇降装置を提供することが可能になる。
【0050】
また、請求項2に記載の発明によれば、荷重検出手段により検出される荷物の重さ、及び高さ検出手段により検出される荷物の高さに対応したマストのたわみ量を的確に導出することが可能になる。
【0051】
また、請求項3に記載の発明によれば、マストのたわみが大きいときには、シフトアウト量が小さく調整されるため、この調整を行わない従来のように、荷物をラックの棚の所定位置よりも余分に奥側に置いてしまうこともない。一方、マストのたわみ量が少なければ大きいときに比べてシフトアウト量は大きく調整されるため、フォークを差し込んで荷物を取り出す場合に、フォークの差込量が不足することもない。
【0052】
また、請求項4に記載の発明によれば、荷物の昇降速度を検出することができ、こうして検出した昇降速度の大きさから荷物の重さを精度よく検出することが可能になる。
【0053】
また、請求項5に記載の発明によれば、荷物の高さを精度よく導出することが可能になる。
【図面の簡単な説明】
【図1】この発明の一実施形態における制御系統のブロック図である。
【図2】この発明の一実施形態の動作説明図である。
【図3】この発明の一実施形態の動作説明図である。
【図4】この発明の一実施形態の動作説明図である。
【図5】この発明の一実施形態の動作説明図である。
【図6】この発明の一実施形態の動作説明用フローチャートである。
【図7】従来例の外観構成を示す側面図である。
【図8】従来例の外観構成を示す平面図である。
【図9】従来例の動作説明図である。
【符号の説明】
1 ラックフォーク
2 マスト構造
3 キャリッジ
4 ターレットヘッド
5 フォーク
6 荷物
13 昇降駆動装置13
16 コントローラ(速度検出手段、荷重検出手段、高さ検出手段、たわみ量導出手段、シフトアウト量調整手段)
131 昇降用モータ
132 昇降駆動部
133 昇降エンコーダ
Claims (5)
- マストに対して上下に移動する荷物昇降用キャリッジと、このキャリッジに水平にシフト移動可能に装着されたターレットヘッドと、このターレットヘッドの軸に対して左右旋回可能に装着されたフォークとから成る荷物昇降装置において、
荷物の昇降速度を検出する速度検出手段と、
前記速度検出手段により検出される荷物の昇降速度の大きさから荷物の重さを検出する荷重検出手段と、
荷物の高さを検出する高さ検出手段と、
前記荷重検出手段により検出される荷物の重さ、及び前記高さ検出手段により検出される荷物の高さに応じ、これに対応したマストのたわみ量を導出するたわみ量導出手段と、
前記たわみ量導出手段により導出されるたわみ量に応じて前記ターレットヘッドのシフトアウト量を調整するシフトアウト量調整手段と
を備えていることを特徴とする荷物昇降装置。 - 前記たわみ量導出手段が予め導出された荷物の各々の重さにおける荷物の各高さごとのたわみ量データを格納した格納部を備え、前記荷重検出手段により検出される荷物の重さ、及び前記高さ検出手段により検出される荷物の高さに対応したたわみ量を前記格納部から読み出して導出することを特徴とする請求項1に記載の荷物昇降装置。
- 前記シフトアウト量調整手段は、前記たわみ量導出手段により導出されるたわみ量が大きいときにはシフトアウト量を小さく調整することを特徴とする請求項1または2に記載の荷物昇降装置。
- 前記速度検出手段は、前記キャリッジの昇降距離に応じた数のパルスを発生するエンコーダと、所定時間当りの前記パルス数をカウントして昇降速度を算出することを特徴とする請求項1ないし3のいずれかに記載の荷物昇降装置。
- 前記高さ検出手段は、前記速度検出手段のエンコーダからのパルス数に基づく前記キャリッジの昇降距離から荷物の高さを導出することを特徴とする請求項4に記載の荷物昇降装置。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2000168282A JP3701843B2 (ja) | 2000-06-05 | 2000-06-05 | 荷物昇降装置 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2000168282A JP3701843B2 (ja) | 2000-06-05 | 2000-06-05 | 荷物昇降装置 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JP2001341999A JP2001341999A (ja) | 2001-12-11 |
| JP3701843B2 true JP3701843B2 (ja) | 2005-10-05 |
Family
ID=18671308
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2000168282A Expired - Fee Related JP3701843B2 (ja) | 2000-06-05 | 2000-06-05 | 荷物昇降装置 |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP3701843B2 (ja) |
Families Citing this family (5)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP5207814B2 (ja) * | 2008-05-07 | 2013-06-12 | 株式会社豊田自動織機 | 産業車両の制御方法および制御装置 |
| CN113734973A (zh) * | 2020-05-28 | 2021-12-03 | 中强光电股份有限公司 | 用于堆高机的控制系统以及控制方法 |
| CN112573424B (zh) * | 2020-12-31 | 2022-07-22 | 中山市德友鑫智能装备有限公司 | 一种可根据货物量自动调节提升高度的提升机装置 |
| CN113409515B (zh) * | 2021-05-10 | 2024-06-14 | 山东鲜美利农业科技有限公司 | 一种自动化食品选装设备及其工作方法 |
| KR102959706B1 (ko) | 2024-01-30 | 2026-04-29 | 두산밥캣코리아 주식회사 | 지게차의 마스트 처짐 보상 시스템 및 방법 |
-
2000
- 2000-06-05 JP JP2000168282A patent/JP3701843B2/ja not_active Expired - Fee Related
Also Published As
| Publication number | Publication date |
|---|---|
| JP2001341999A (ja) | 2001-12-11 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| JP4438736B2 (ja) | 搬送装置 | |
| JP4318167B2 (ja) | フォークリフトの荷役補助装置 | |
| CN214570483U (zh) | 一种能避障的多功能agv小车 | |
| JPH0692409A (ja) | スタッカークレーンの走行制御方法及び装置 | |
| JPH07157013A (ja) | 自動倉庫における荷の移載位置制御装置 | |
| JP2005187117A (ja) | 無人フォークリフト及びその制御方法 | |
| CN113104770A (zh) | 一种能避障的多功能agv小车及其避障方法 | |
| JP2001240213A (ja) | 移動体および移動体の走行制御方法 | |
| JP2001341999A (ja) | 荷物昇降装置 | |
| JP3701004B2 (ja) | 無人フォークリフト | |
| JP2906308B2 (ja) | スタッカークレーンの走行及び荷台の昇降制御方法及び装置 | |
| JP2827056B2 (ja) | リフトトラックの制御方法 | |
| JPH0740930U (ja) | エレベータ式パーキング | |
| JPH0558403A (ja) | 自動倉庫設備 | |
| JP2003081410A (ja) | 無人搬送システム | |
| JP3697998B2 (ja) | 移動体の昇降装置 | |
| JPH07102809B2 (ja) | 無人荷役作業車両の荷取装置および荷取方法 | |
| JP2001089096A (ja) | 移動車両における障害物検出装置 | |
| JP3952764B2 (ja) | 移動体の移動方法 | |
| JP2848009B2 (ja) | 無人産業車両における揚高位置補正装置 | |
| US20250033893A1 (en) | Article Transferrer | |
| JP3852497B2 (ja) | 自動倉庫のスタッカクレーンのカウント制御装置 | |
| JP2003155191A (ja) | 荷役装置 | |
| JPH11157613A (ja) | 移動体の停止制御方法及び停止制御装置 | |
| JPH02110100A (ja) | 無人フォークリフト |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A977 | Report on retrieval |
Free format text: JAPANESE INTERMEDIATE CODE: A971007 Effective date: 20050222 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20050712 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20050714 |
|
| R150 | Certificate of patent or registration of utility model |
Ref document number: 3701843 Country of ref document: JP Free format text: JAPANESE INTERMEDIATE CODE: R150 Free format text: JAPANESE INTERMEDIATE CODE: R150 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20090722 Year of fee payment: 4 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20100722 Year of fee payment: 5 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20110722 Year of fee payment: 6 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20110722 Year of fee payment: 6 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20120722 Year of fee payment: 7 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20120722 Year of fee payment: 7 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20130722 Year of fee payment: 8 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| S533 | Written request for registration of change of name |
Free format text: JAPANESE INTERMEDIATE CODE: R313533 |
|
| R350 | Written notification of registration of transfer |
Free format text: JAPANESE INTERMEDIATE CODE: R350 |
|
| LAPS | Cancellation because of no payment of annual fees |