JP3715527B2 - 鍛造プレス - Google Patents
鍛造プレス Download PDFInfo
- Publication number
- JP3715527B2 JP3715527B2 JP2000378418A JP2000378418A JP3715527B2 JP 3715527 B2 JP3715527 B2 JP 3715527B2 JP 2000378418 A JP2000378418 A JP 2000378418A JP 2000378418 A JP2000378418 A JP 2000378418A JP 3715527 B2 JP3715527 B2 JP 3715527B2
- Authority
- JP
- Japan
- Prior art keywords
- pinion
- rack
- forging press
- support member
- feed bar
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Expired - Fee Related
Links
- 238000005242 forging Methods 0.000 title claims description 39
- 230000007246 mechanism Effects 0.000 claims description 42
- 230000003028 elevating effect Effects 0.000 claims description 23
- 230000001965 increasing effect Effects 0.000 description 14
- 230000006698 induction Effects 0.000 description 9
- 230000000694 effects Effects 0.000 description 6
- 238000012423 maintenance Methods 0.000 description 6
- 238000007689 inspection Methods 0.000 description 4
- 238000000034 method Methods 0.000 description 4
- 230000001133 acceleration Effects 0.000 description 1
- 230000007423 decrease Effects 0.000 description 1
- 229910052571 earthenware Inorganic materials 0.000 description 1
- 238000010438 heat treatment Methods 0.000 description 1
- 238000003754 machining Methods 0.000 description 1
- 238000003825 pressing Methods 0.000 description 1
- 230000032258 transport Effects 0.000 description 1
Images




Landscapes
- Forging (AREA)
- Press Drives And Press Lines (AREA)
Description
【発明の属する技術分野】
本発明は、鍛造プレスに関する。
トランスファフィーダは、プレス内の多工程金型の前後に1本づつ設けられたフィードバーを、クランプ・リフト・アドバンス・ダウン・アンクランプ・リターンという3次元モーションで動作させることによって、多工程金型間で材料(鍛造品)を搬送する装置である。
【0002】
【従来の技術】
従来の鍛造プレスのトランスファフィーダを図9〜図11に基づき説明する。
図9は従来のトランスファフィーダの平面図、図10は同トランスファフィーダの正面図、図11は同トランスファフィーダの側面図である。
図9〜11において、1は前フィードバー、2は後フィードバーである。各フィードバー1,2には図示していないが、材料をつかむフィンガーが多工程金型の金型数に応じた数だけ取付けられている。
5はトランスファフィーダの基端側のベースフレームであり、6は先端側のベースフレームである。これらのベースフレーム5,6は鍛造プレスの下金型上方空間に固定されている。7はトランスファフィーダの基端側の昇降フレーム、8は先端側の昇降フレームである。前記昇降フレーム7・8はスライドガイド9を介して、ベースフレーム5・6に昇降自在に取付けられている。また、昇降フレーム7,8はベースフレーム5,6に取付けられたネジ式螺進機構10A に連結されている。この2基の昇降用のネジ式螺進機構10A ,10A は、2台のサーボモータM3,M3を駆動することにより、昇降フレーム7,8を昇降させ、ひいてはフィードバー1,2をリフト・ダウンさせることができる。
前記基端側の昇降フレーム7には、前後進方向のスライドレール21が設置されており、このスライドレール21上をキャリッジ22が前後進するようになっている。一方、昇降フレーム7には、前後進用のネジ式螺進機構10B が固定され、そのネジ棒11には前後進用のサーボモータM4が接続されており、ナット12はキャリッジ22に結合されている。また、このキャリッジ22に両フィードバー1,2が連結部材13と連結アーム32を介して、フィードバー1,2の基端側が連結されている。さらに、フィードバー1,2の先端側は連結アーム32に対し前後進方向に摺動自在に取付けられている。よって、前記サーボモータM4を駆動すると、キャリッジ22を前進後退させ、一対のフィードバー1,2を同様にアドバンス・リターンさせることができる。
【0003】
前記昇降フレーム7と昇降フレーム8上では前記キャリッジ22が前後進するが、その方向に直交する向きに、キャリッジ22上にスライドガイド131 が設置されている。そして、キャリッジ22上には幅方向に直列に2基のネジ式螺進機構100C,100Dを用いたクランプ装置が設置されている。
このネジ式螺進機構100C,100Dのナット12,12には、連結部材13,13が接続されているが、この連結部材13,13は前記スライドガイド131 に案内されて昇降フレーム7の幅方向に移動する。また、この連結部材13,13には連結アーム132 ,132 を介して、フィードバー1,2の基端部が連結されている。そして、フィードバー1用のネジ式螺進機構100Cには第1サーボモータM1が接続され、フィードバー2用のネジ式螺進機構100Dには第2サーボモータM2が接続されている。
したがって、第1、第2サーボモータM1、M2により、一対のフィードバー1,2をクランプ・アンクランプさせることができる。
【0004】
ところで、前記従来のクランプ装置は、それを構成するネジ式螺進機構100C,100Dが右ネジ棒と左ネジ棒を直列に配置して構成されているので、ネジ棒の長さが長大であり、トランスファフィーダの前後幅寸法が大きくなって、鍛造プレスの前後の支柱C,Cの間、つまりサイドオープニング内に入らなくなっている(図9参照)。
例えば、16000 KN鍛造プレスでは、サーボモータ長さ約400mm +右ネジボールネジ約500mm +左ネジボールネジ約500mm =全長1400mmであり、サイドオープニング長さ800mm より長くなってしまいトランスファフィーダをプレスのサイドオープニング内に収めることは不可能である。
そのため、チャージ装置のストローク、すなわちインダクションヒータからビレットを受け取りプレス内への搬送距離が長くなり、フィードバーの長さも長くなっている。
【0005】
【発明が解決しようとする課題】
しかるに、トランスファフィーダには、インダクションヒータからプレス内多工程金型間の搬送を高速で行い、かつ安定させる、という機能が一般に求められているが、前記従来例のトランスファフィーダでは、つぎの問題がある。
(1) 熱間鍛造の場合、ビレットを1250℃程度に加熱しプレス内で型打ちするが、インダクションヒータからプレス内1工程で型打ちするまでの時間が長いと、スケールが発生し鍛造品の表面精度が悪くなってしまう。最近は、熱間型鍛造の製品でもコストダウンの観点からニアネットシェープの要求が強く、鍛造品から製品にする段階でなるべく機械加工を省略するようになってきたため、鍛造品の表面精度もスケールがつかない間に鍛造し、表面精度を良くする必要がある。また、上記型打ちするまでの時間が長いと加熱温度も下がり鍛造荷重も増加し鍛造できる製品の大きさ限界も小さくなってしまう。このことは、省エネルギーという観点からも必要以上にビレットを加熱することとなり良くない。
(2) トランスファフィーダはプレスの前後に1本づつ設けられたフィードバー1,2をクランプ・アドバンス・ダウン・アンクランプ・リターンという3次元モーションで動作させることによって各工程の鍛造品を搬送する。鍛造品の搬送を安定させるためにはこの動作によりフィードバーが振動しないことが重要である。
しかしながら、最近のトランスファフィーダは、既述のごとく、プレス左右の側面の外側に取付けているので、フィードバー1,2は必然的に長くなっている。また、高生産性という要求より動作速度・加速度も増している。このような状況の中で安定搬送をキープしながら高速性に対応するためにはフィードバーの剛性を上げる方向で対応せざるをえないが、その場合フィードバーの重量増加につながり、このことによりACサーボモータ容量が大きくなって大型化してくる。
【0006】
本説明は上記事情に鑑み、インダクションヒータからプレス内型打ちまでの時間を短くし、プレス内多工程金型内の搬送を高速で行い、しかも安定して動作させうる鍛造プレスを提供することを目的とする。
【0007】
【課題を解決するための手段】
請求項1の鍛造プレスは、前フィードバーおよび後フィードバーと、該前後のフィードバーを昇降させる昇降装置と、前記前後のフィードバーを前後進させる前後進装置と、
前記前後のフィードバーをクランプ・アンクランプさせるクランプ装置からなるトランスファフィーダを備えており、前記クランプ装置が、前フィードバーの両端を支持する前支持部材および後フィードバーの両端を支持する後支持部材を、クランプ・アンクランプ方向に摺動自在に案内するスライドガイドと、前記前支持部材の上端に取付けられた前ラックおよび前記後支持部材の上端に取付けられた後ラックと、前記前ラックおよび後ラックに噛合したピニオンと、該ピニオンを回転させるモータを有するラック・ピニオン機構からなり、前記クランプ装置が、鍛造プレスの前後のコラム間のサイドオープニング内に配置されていることを特徴とする。
請求項2の鍛造プレスは、請求項1記載の発明において、前記ラックピニオン機構が、前記前ラックと前記後ラックに個別に噛み合った前ピニオンおよび後ピニオンと、各ピニオンに個別に連結された前ピニオン駆動用モータおよび後ピニオン駆動用モータからなることを特徴とする。
請求項3の鍛造プレスは、請求項1記載の発明において、前記ラック・ピニオン機構が、前記前ラックまたは前記後ラックのうちの一方のラックに噛み合った駆動ピニオンと、該駆動ピニオンに連結された駆動用モータと、前記駆動ピニオンと他方のラックに共に噛み合った従動ピニオンとからなることを特徴とする。
請求項4の鍛造プレスは、請求項1記載の発明において、前記ラックピニオン機構が、前記前ラックと前記後ラックを歯面を向き合わせて立設し、両ラックの歯面に共に噛み合うようにピニオンを挿入し、該ピニオンに駆動用モータを連結したことを特徴とする。
請求項5の鍛造プレスは、請求項1記載の発明において、前記クランプ装置において、前記ラック・ピニオン機構の代りに、駆動用モータと、該駆動用モータで回転されるネジ棒と、該ネジ棒に螺合された昇降部材と、該昇降部材の昇降動作を前記前支持ポストおよび前記後支持ポストのクランプ・アンクランプ方向の動作に変換するリンクとからなるネジ・リンク機構を用いたことを特徴とする。
【0008】
請求項1の発明によれば、ラック・ピニオン機構を用いてクランプ装置を構成したので、前後方向長さが短くできる。その短いクランプ装置をプレスのサイドオープニング内に入れたので、フィードバーの長さを短くすることができる。よって、つぎの効果がある。
(1)インダクションヒータからプレス内金型に搬入される時間が短くなり、スケールが付着する間に鍛造できるので、表面精度が良くなる。
(2)鍛造されるまでの温度降下が少ないので、鍛造荷重が増加せず、鍛造できる製品の大きさが制限されにくい。
(3)フィードバーが短いことから、軽量化でき剛性が高められるので、高速化が可能であり、高速化しても振動などが生じず安定した動作が可能となる。
請求項2の発明によれば、2台の駆動用モータで、前ラック・ピニオンと後ラック・ピニオンを駆動すると、前後の支持ポストを介して前後のフィードバーを開閉させ、クランプ・アンクランプ動作をさせることができる。そして2台の駆動モータを使うので、左右対称な配置を実現でき、中央部に前後進機構等の他の部品を配置してコンパクトなレイアウトを実現できる。
請求項3の発明によれば、1台のモータで駆動ピニオンを回転させると、これに噛み合っている従動ピニオンも回転し、前後のラックを摺動させる。よって、前後の支持ポストを介して前後のフィードバーをクランプ・アンクランプ動作させることができる。そして、モータは1台のみを使うので、クランプ装置をコンパクトにでき、保守点検の手間も簡素化できる。
請求項4の発明によれば、1台のモータでピニオンを回転させると、これに噛み合っている前後のラックが同時に反対向きに動くので、前後の支持ポストを介して前後のフィードバーをクランプ・アンクランプ動作させることができる。そして、モータは1台を使い、ピニオンも1個のみ使うので、クランプ装置をコンパクトにでき、保守点検の手間を簡素化できる。
請求項5の発明によれば、ネジ・リンク機構によりクランプ装置を構成したので、その前後方向長さが短くなり、クランプ装置をプレスのサイドオープニング内に入れることが可能となった。このため、フィードバーの長さを短くすることができる。よって、つぎの効果がある。
(1)インダクションヒータからプレス内金型に搬入される時間が短くなり、スケールが付着する間に鍛造できるので、表面精度が良くなる。
(2)鍛造されるまでの温度降下が少ないので、鍛造荷重が増加せず、鍛造できる製品の大きさが制限されにくい。
(3)フィードバーが短いことから、軽量化でき剛性が高められるので、高速化が可能であり、高速化しても振動などが生じず安定した動作が可能となる。
【0009】
【発明の実施の形態】
つぎに、本発明の実施形態を図面に基づき説明する。
図1は本発明に係る鍛造プレスとトランスファフィーダの平面図、図2は同トランスファフィーダの側面図、図3は同トランスファフィーダの正面図、図4は本発明の第1実施形態に係るクランプ装置の斜視図、図5は本発明の第2実施形態に係るクランプ装置の斜視図、図6は本発明の第3実施形態に係るクランプ装置の斜視図、図7は本発明の第4実施形態に係るクランプ装置の斜視図、図8は本発明のトランスファフィーダとインダクションヒータのレイアウトを示す平面図である。
【0010】
図1〜3において、Cは4本のプレスコラムであり、1は前フィードバー、2は後フィードバーである。各フィードバー1,2には図示していないが、材料をつかむフィンガーが、多工程金型の金型数に応じた数だけ取付けられている。
5はトランスファフィーダの基端側のベースフレームであり、6は先端側のベースフレームである。これらのベースフレーム5,6は鍛造プレスの下金型上方空間に固定されている。
【0011】
7はトランスファフィーダの基端側の昇降フレームであり、8は先端側の昇降フレームである。前記昇降フレーム7はスライドガイド9を介して、ベースフレーム5に昇降自在に取付けられている。前記昇降フレーム8もスライドガイド9を介して、ベースフレーム6に昇降自在に取付けられている。また、昇降フレーム7,8はベースフレーム5,6に取付けられたネジ式螺進機構等の公知の昇降装置で昇降され、ひいてはフィードバー1,2を昇降させるようになっている。
【0012】
前記昇降フレーム7,8には、それぞれ前後進方向のスライドレール21,21が設置されており、このスライドレール21,21上を基端側と先端側のキャリッジ22,22が前後進自在となっている。一方、昇降フレーム7,8には、ネジ式螺進機構20からなる公知の前後進装置が固定され、そのネジ棒11には前後進用のサーボモータM4が接続されており、ナット12はキャリッジ22,22に結合されている。
また、キャリッジ22には両フィードバー1,2が支持部材41,42を介して、連結されている。
よって、前記サーボモータM4を駆動すると、キャリッジ22を前進後退させ、一対のフィードバー1,2をアドバンス・リターンさせることができる。
【0013】
つぎに、前後のフィードバー1,2をクランプ・アンクランプさせるクランプ装置を説明する。
図1に示すように、前フィードバー1のクランプ装置30,30が左右両端部に設けられており、後フィードバー2のクランプ装置30,30も左右両端部に設けられている。そして、前後フィードバー1,2のクランプ装置30は、前記ネジ式螺進機構20を挟んで前後方向対称に配置されている。
図2〜図3に示すように、前記昇降フレーム7,8上で前後進するキャリッジ22には、スライドガイド40が幅方向に設置されている。このスライドガイド40には、前フィードバー1の両端を支持する前支持部材41と、後フィードバー2の両端を支持する後支持部材42が幅方向に摺動するようになっている。すなわち前支持部材41は、スライドガイド40に摺動自在に嵌合したスライドベース43と、該スライドベース43の上面に取付けたラック台47とから構成されている。また、後支持部材42は。スライドガイド40に摺動自在に嵌合したスライドベース44と、該スライドベース44から垂下した支持アーム46と前記スライドベース44の上面に取付けたはラック台48とから構成されている。
そして、前記ラック台45,46の上面には、前ラック31と後ラック32がそれぞれ固定されており、後述するピニオン等と共にラック・ピニオン機構を構成している。
【0014】
つぎに、前記支持部材41,42をクランプ・アンクランプ方向に動かすラック・ピニオン機構の各実施形態を説明する。
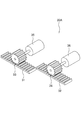
(1) 第1実施形態のラック・ピニオン機構30A
図4において、31は前ラックで前支持部材41のラック台47の上端に固定されており、32は後ラックで後支持部材42のラック台48の上端に固定されている。なお、前支持部材41と後支持部材42は、既述のごとくスライドガイド40に案内されて、前後方向に摺動するようになっている。
前ラック31には前ピニオン33が噛み合い、前ピニオン33は前ピニオン駆動用モータ35が連結されている。後ラック32には後ピニオン34が噛み合い、後ピニオン34には後ピニオン駆動用モータ36が連結されている。両駆動用モータ35,36は前記キャリッジ22上に固定されている。
よって、両駆動用モータ35,36を互いに逆方向に回転させれば、両ラック31,32は互いに逆方向に動いて、両支持部材41,42を開閉させ、両フィードバー1,2をクランプ・アンクランプさせることができる。
この実施形態によれば、モータ35,36を前後に振り分けて配置したので、中央部に前後進用のネジ式螺進機構20等を配置でき、全体をコンパクトな構造にできる。
【0015】
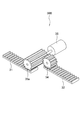
(2) 第2実施形態のラック・ピニオン機構30B
図5において、前ラック31はラック台47の上端に固定されており、後ラック32はラック台48の上端に固定されている。前ラック31には駆動ピニオン33a が噛み合っており、この駆動ピニオン33a は駆動用モータ35で回転されるようになっている。一方、後ラック32には従動ピニオン34が噛み合い、この従動ピニオン34は前記駆動ピニオン33a にも噛み合っている。
よって、駆動用モータ35を回転させれば、前後のラック31,32は互いに逆方向に動いて、前後のフィードバー1,2をクランプ・アンクランプさせることができる。
この実施形態によれば、駆動用モータは1台しか用いないので、クランプ装置をコンパクトにでき、保守点検の手間を簡素化できる。
【0016】
(3) 第3実施形態のラック・ピニオン機構30C
図6において、前ラック31はラック台47の上端に立てて取付けられ、後ラック32はラック台48の上端に立てて取付けられている。前後のラック31,32は互いに歯面を向き合わせており、両方の歯に噛み合うように1個のピニオン33が挿入されている。このピニオン33には駆動用モータ35が連結されている。よって、駆動用モータ35を回転させれば、前後のラック31,32は互いに逆方向に動いて、前後のフィードバー1,2をクランプ・アンクランプさせることができる。
この実施形態によれば、駆動用モータは1台しか用いないので、クランプ装置をコンパクトにでき、保守点検の手間を簡素化できる。
【0017】
(4) 第4実施形態のラック・ピニオン機構30D
図7において、51はスライドベース43に連結されたリンクであり、52はスライドベース44に連結されたリンクである。一方、駆動用モータ53でネジ棒54が回転するようになっており、このネジ棒54に昇降部材55が噛み合っている。この昇降部材55の両端には前記リンク51,52の一端が連結されている。
よって、駆動用モータ53でネジ棒54を回転させ、昇降部材44を上下動55させると、リンク51,52を介して、前後のスライドベース43,44が互いに逆方向にスライドして、前後のフィードバー1,2をクランプ・アンクランプさせることができる。
【0018】
上記の各実施形態のクランプ装置は、ラック・ピニオン機構またはネジ・リンク機構を用いているので、前後方向長さが短くなっている。このため、図8に示すように、前後のコラムC,Cに挟まれたサイドオープニング内にクランプ装置30を配置して、トランスファフィーダTを構成することができる。この結果、フィードバー1,2の長さが短くなることから、チャージ装置51をよりプレス中心に接近させて配置できるので、入側シュート53の投入位置とプレス中心との間の距離Lが短くなる。よって、つぎの効果がある。
(1) インダクションヒータ52からプレス内金型に搬入される時間が短くなり、スケールが付着する間に鍛造できるので、表面精度が良くなる。
(2) 鍛造されるまでの温度降下が少ないので、鍛造荷重が増加せず、鍛造できる製品の大きさが制限されにくい。
(3) フィードバー1,2が短いことから、軽量化でき剛性が高められるので、高速化が可能であり、高速化しても振動などが生じず安定した動作が可能となる。
【0019】
【発明の効果】
請求項1の発明によれば、ラック・ピニオン機構を用いた短いクランプ装置をプレスのサイドオープニング内に入れたので、フィードバーの長さを短くすることができ、つぎの効果が生じる。
(1)金型に搬入される時間が短くなり、スケールが付着する間に鍛造できるので、表面精度が良くなる。
(2)温度降下が少ないので、鍛造荷重が増加せず、鍛造できる製品の大きさが制限されにくい。
(3)フィードバーを軽量化でき高速化が可能であり、振動などが生じず安定した動作が可能となる。
請求項2の発明によれば、2台の駆動モータを使うので、左右対称な配置を実現でき、中央部に前後進機構等の他の部品を配置してコンパクトなレイアウトを実現できる。
請求項3の発明によれば、モータは1台のみを使うので、クランプ装置をコンパクトにでき、保守点検の手間も簡素化できる。
請求項4の発明によれば、モータは1台を使い、ピニオンも1個のみ使うので、クランプ装置をコンパクトにでき、保守点検の手間を簡素化できる。
請求項5の発明によれば、ネジ・リンク機構を用いた短いクランプ装置をプレスのサイドオープニング内に入れることが可能となった。このため、フィードバーの長さを短くすることができ、つぎの効果が生じる。
(1)金型に搬入される時間が短くなり、スケールが付着する間に鍛造できるので、表面精度が良くなる。
(2)温度降下が少ないので、鍛造荷重が増加せず、鍛造できる製品の大きさが制限されにくい。
(3)フィードバーを軽量化でき高速化が可能であり、振動などが生じず安定した動作が可能となる。
【図面の簡単な説明】
【図1】 本発明に係る鍛造プレスとトランスファフィーダの平面図である。
【図2】 同トランスファフィーダの側面図である。
【図3】 同トランスファフィーダの正面図である。
【図4】 本発明の第1実施形態に係るクランプ装置の斜視図である。
【図5】 本発明の第2実施形態に係るクランプ装置の斜視図である。
【図6】 本発明の第3実施形態に係るクランプ装置の斜視図である。
【図7】 本発明の第4実施形態に係るクランプ装置の斜視図である。
【図8】 本発明のトランスファフィーダとインダクションヒータのレイアウトを示す平面図である。
【図9】 従来のトランスファフィーダの平面図である。
【図10】 従来のトランスファフィーダの正面図である。
【図11】 従来のトランスファフィーダの側面図である。
【符号の説明】
1 前フィードバー
2 後フィードバー
30A ラック・ピニオン機構
30B ラック・ピニオン機構
30C ラック・ピニオン機構
30D ラック・ピニオン機構
40 スライドガイド
41 支持部材
42 支持部材
31 前ラック
32 後ラック
33 前ピニオン
34 後ピニオン
35 前ピニオン駆動用モータ
36 後ピニオン駆動用モータ
Claims (5)
- 前フィードバーおよび後フィードバーと、
該前後のフィードバーを昇降させる昇降装置と、
前記前後のフィードバーを前後進させる前後進装置と、
前記前後のフィードバーをクランプ・アンクランプさせるクランプ装置からなるトランスファフィーダを備えており、
前記クランプ装置が、
前フィードバーの両端を支持する前支持部材および後フィードバーの両端を支持する後支持部材を、クランプ・アンクランプ方向に摺動自在に案内するスライドガイドと、
前記前支持部材の上端に取付けられた前ラックおよび前記後支持部材の上端に取付けられた後ラックと、
前記前ラックおよび後ラックに噛合したピニオンと、
該ピニオンを回転させるモータを有するラック・ピニオン機構からなり、
前記クランプ装置が、鍛造プレスの前後のコラム間のサイドオープニング内に配置されている
ことを特徴とする鍛造プレス。 - 前記ラックピニオン機構が、前記前ラックと前記後ラックに個別に噛み合った前ピニオンおよび後ピニオンと、各ピニオンに個別に連結された前ピニオン駆動用モータおよび後ピニオン駆動用モータからなる
ことを特徴とする請求項1記載の鍛造プレス。 - 前記ラック・ピニオン機構が、前記前ラックまたは前記後ラックのうちの一方のラックに噛み合った駆動ピニオンと、該駆動ピニオンに連結された駆動用モータと、前記駆動ピニオンと他方のラックに共に噛み合った従動ピニオンとからなる
ことを特徴とする請求項1記載の鍛造プレス。 - 前記ラックピニオン機構が、前記前ラックと前記後ラックを歯面を向き合わせて立設し、両ラックの歯面に共に噛み合うようにピニオンを挿入し、該ピニオンに駆動用モータを連結した
ことを特徴とする請求項1記載の鍛造プレス。 - 前記クランプ装置において、前記ラック・ピニオン機構の代りに、駆動用モータと、該駆動用モータで回転されるネジ棒と、該ネジ棒に螺合された昇降部材と、該昇降部材の昇降動作を前記前支持ポストおよび前記後支持ポストのクランプ・アンクランプ方向の動作に変換するリンクとからなるネジ・リンク機構を用いた
ことを特徴とする請求項1記載の鍛造プレス。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2000378418A JP3715527B2 (ja) | 2000-12-13 | 2000-12-13 | 鍛造プレス |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2000378418A JP3715527B2 (ja) | 2000-12-13 | 2000-12-13 | 鍛造プレス |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JP2002178097A JP2002178097A (ja) | 2002-06-25 |
| JP3715527B2 true JP3715527B2 (ja) | 2005-11-09 |
Family
ID=18846993
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2000378418A Expired - Fee Related JP3715527B2 (ja) | 2000-12-13 | 2000-12-13 | 鍛造プレス |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP3715527B2 (ja) |
Families Citing this family (6)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN102581212A (zh) * | 2012-03-06 | 2012-07-18 | 浙江博雷重型机床制造有限公司 | 一种送料机械手 |
| CN102773368B (zh) * | 2012-08-10 | 2015-01-21 | 宁津县恒硕太阳能设备有限公司 | 自动折角机 |
| CN108891117A (zh) * | 2018-07-11 | 2018-11-27 | 芜湖市泰能电热器具有限公司 | 一种整体式传送压合装置 |
| CN113618010A (zh) * | 2021-08-06 | 2021-11-09 | 江苏兴锻智能装备科技有限公司 | 一种用于电池壳体生产的联动式肘节冲压机 |
| CN113787115B (zh) * | 2021-10-14 | 2023-07-11 | 安徽英杰精工机械有限公司 | 一种线缆绕包装置防护罩加工方法 |
| CN121110538B (zh) * | 2025-11-17 | 2026-03-17 | 中铁三局集团有限公司 | 桥梁uhpc华夫板-波形钢腹板工字钢组合梁施工装置及方法 |
-
2000
- 2000-12-13 JP JP2000378418A patent/JP3715527B2/ja not_active Expired - Fee Related
Also Published As
| Publication number | Publication date |
|---|---|
| JP2002178097A (ja) | 2002-06-25 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| JPH0751296Y2 (ja) | 自動連続循環成形装置 | |
| EP2233222A1 (en) | Conveyance equipment and hot press forming device having it | |
| JP3090789B2 (ja) | トランスファプレス | |
| CZ125393A3 (en) | Pressing device | |
| KR100270389B1 (ko) | 프레스기의 이송장치 | |
| JP2002178097A (ja) | トランスファフィーダおよびそれを用いた鍛造プレス | |
| CN217256273U (zh) | 一种汽车前围板抓手装置 | |
| JPS5933042A (ja) | 3次元トランスフア装置 | |
| CN111136135A (zh) | 一种板材双边翻板机 | |
| JP2004074209A (ja) | 複数台プレストランスファ装置 | |
| CN110547523A (zh) | 一种双模自动模杯定型机 | |
| CN212598099U (zh) | 一种板材双边翻板机 | |
| CN102581212A (zh) | 一种送料机械手 | |
| JP4951445B2 (ja) | プレス設備のワーク自動搬送装置 | |
| CN214562878U (zh) | 一种自动海绵热压成型机 | |
| CN214732599U (zh) | 一种适用于型材自动上料的下探式自动上料机 | |
| CN218109218U (zh) | 烧烤夹夹持单元的线材压平装置 | |
| CN207387189U (zh) | 自动喂料切割装置 | |
| CN215746224U (zh) | 一种五轴锻压机械手 | |
| CN209971320U (zh) | 一种汽车保险杠加工用取放装置 | |
| JP2003053477A (ja) | 鍛造プレスにおけるトランスファフィーダ | |
| US6672448B2 (en) | Transfer device | |
| JPH0713985B2 (ja) | 半導体装置の樹脂封止成形装置 | |
| CN114407376A (zh) | 一种具备热熔头切换顶出结构的热熔铆接设备 | |
| CN214568888U (zh) | 工件排布装置 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A977 | Report on retrieval |
Free format text: JAPANESE INTERMEDIATE CODE: A971007 Effective date: 20041210 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20041221 |
|
| A521 | Written amendment |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20050209 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20050823 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20050825 |
|
| R150 | Certificate of patent or registration of utility model |
Free format text: JAPANESE INTERMEDIATE CODE: R150 |
|
| S111 | Request for change of ownership or part of ownership |
Free format text: JAPANESE INTERMEDIATE CODE: R313113 |
|
| R350 | Written notification of registration of transfer |
Free format text: JAPANESE INTERMEDIATE CODE: R350 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20090902 Year of fee payment: 4 |
|
| LAPS | Cancellation because of no payment of annual fees |